 বাংলা

লিনিয়ার মডিউলএবং লিনিয়ার মোটর উভয়ই শিল্প অটোমেশন সিস্টেমে নিয়ন্ত্রিত রৈখিক গতি তৈরি করতে ব্যাপকভাবে ব্যবহৃত হয়। তারা সমাবেশ সরঞ্জাম, অর্ধপরিবাহী যন্ত্রপাতি, প্যাকেজিং লাইন, পরিদর্শন সিস্টেম, লেজার প্রক্রিয়াকরণ মেশিন, উপাদান হ্যান্ডলিং সরঞ্জাম এবং মাল্টি-অক্ষ অবস্থান প্ল্যাটফর্মে পাওয়া যাবে।
যদিও দুটি প্রযুক্তি একই ধরনের গতির কাজ করতে পারে, তবে তাদের অভ্যন্তরীণ ড্রাইভ নীতি, গতি সীমা, অবস্থান কর্মক্ষমতা, রক্ষণাবেক্ষণের প্রয়োজনীয়তা এবং সামগ্রিক খরচ উল্লেখযোগ্যভাবে ভিন্ন। একটি প্রচলিতলিনিয়ার মডিউলসাধারণত একটি বল স্ক্রু, টাইমিং বেল্ট বা র্যাক-এন্ড-পিনিয়ন ট্রান্সমিশনের সাথে মিলিত একটি ঘূর্ণমান মোটর ব্যবহার করে। করৈখিক মোটর, বিপরীতে, যান্ত্রিক সংক্রমণ প্রক্রিয়ার প্রয়োজন ছাড়াই ইলেক্ট্রোম্যাগনেটিক মিথস্ক্রিয়া দ্বারা সরাসরি রৈখিক বল তৈরি করে।
এটি লক্ষ করা গুরুত্বপূর্ণ যে একটি রৈখিক মোটর একটি সম্পূর্ণ রৈখিক মোটর মডিউলে একত্রিত হতে পারে। এই নিবন্ধে, "রৈখিক মডিউল" শব্দটি প্রধানত প্রচলিত যান্ত্রিকভাবে চালিত মডিউলগুলিকে বোঝায়, যখন "রৈখিক মোটর" একটি সরাসরি-ড্রাইভ লিনিয়ার মোশন সিস্টেমকে বোঝায়।
এই গাইড তুলনালিনিয়ার মডিউল বনাম লিনিয়ার মোটরকাজের নীতি, গতি, ত্বরণ, নির্ভুলতা, স্ট্রোক, লোড ক্ষমতা, রক্ষণাবেক্ষণ, শক্তি খরচ, খরচ এবং উপযুক্ত শিল্প অ্যাপ্লিকেশনের পরিপ্রেক্ষিতে।
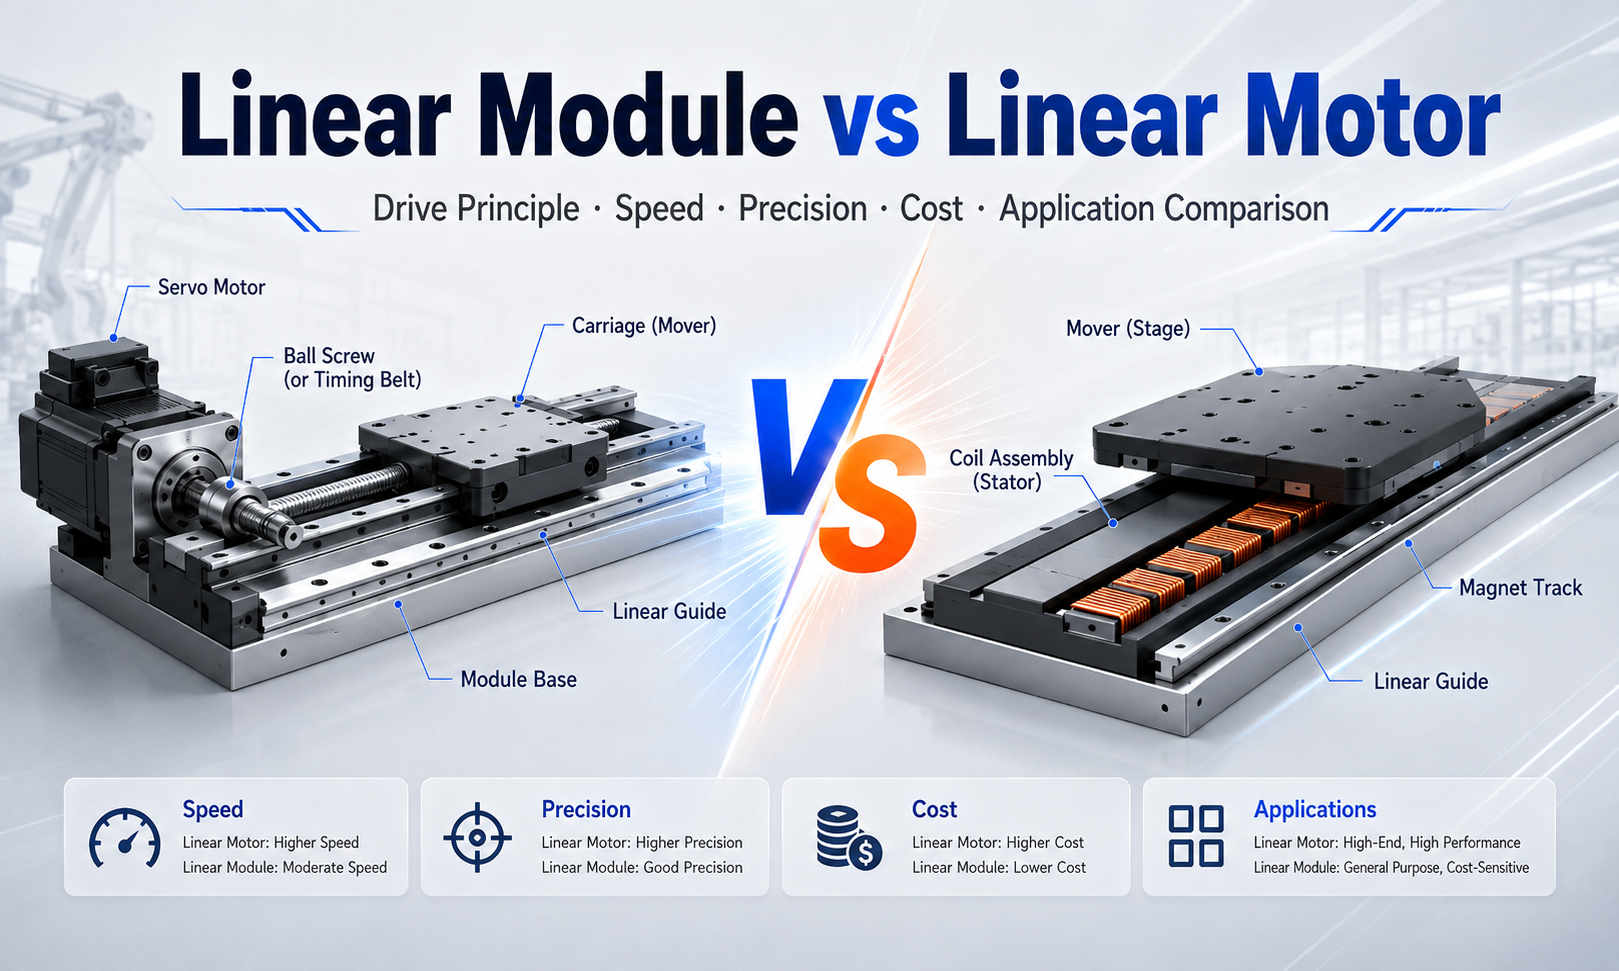
একটি প্রচলিত রৈখিক মডিউল কি?
একটি প্রচলিত রৈখিক মডিউল হল একটি সমন্বিত গতি ইউনিট যা একটি সার্ভো মোটর বা স্টেপার মোটরের ঘূর্ণন গতিকে নিয়ন্ত্রিত রৈখিক আন্দোলনে রূপান্তরিত করে। মডিউলটিতে সাধারণত একটি বেস প্রোফাইল, রৈখিক গাইড রেল, গাইড ব্লক, একটি চলমান গাড়ি, ড্রাইভের উপাদান, বিয়ারিং, সেন্সর এবং একটি মোটর মাউন্টিং কাঠামো অন্তর্ভুক্ত থাকে।
ট্রান্সমিশন পদ্ধতির উপর নির্ভর করে, প্রচলিত রৈখিক মডিউলগুলিকে কয়েকটি প্রধান প্রকারে ভাগ করা যায়:
- বল স্ক্রু লিনিয়ার মডিউল:সুনির্দিষ্ট রৈখিক আন্দোলন তৈরি করতে একটি ঘূর্ণমান বল স্ক্রু এবং বল বাদাম ব্যবহার করুন।
- টাইমিং বেল্ট লিনিয়ার মডিউল:উচ্চ-গতি, দীর্ঘ-স্ট্রোক গতির জন্য একটি দাঁতযুক্ত টাইমিং বেল্ট এবং পুলি সিস্টেম ব্যবহার করুন।
- র্যাক-এন্ড-পিনিয়ন লিনিয়ার মডিউল:দীর্ঘ ভ্রমণ দূরত্ব এবং ভারী-শুল্ক অ্যাপ্লিকেশন সমর্থন করতে গিয়ার মেশিং ব্যবহার করুন।
- লিড স্ক্রু লিনিয়ার মডিউল:মিতব্যয়ী, নিম্ন-গতির অবস্থান নির্ধারণের জন্য স্লাইডিং স্ক্রু ট্রান্সমিশন ব্যবহার করুন।
এই সিস্টেমগুলিতে, মোটর সরাসরি একটি সরল রেখায় গাড়িকে সরায় না। পরিবর্তে, মোটর প্রথমে ঘূর্ণন গতি তৈরি করে, যা পরে যান্ত্রিক সংক্রমণ দ্বারা রৈখিক গতিতে রূপান্তরিত হয়।
লিনিয়ার মোটর কি?
একটি রৈখিক মোটর একটি ইলেক্ট্রোম্যাগনেটিক অ্যাকুয়েটর যা সরাসরি রৈখিক গতি তৈরি করে। এটি একটি প্রচলিত ঘূর্ণমান মোটর হিসাবে বোঝা যায় যা খোলা এবং সমতল পাড়া হয়েছে। একটি ঘূর্ণায়মান শ্যাফ্টের চারপাশে টর্ক তৈরি করার পরিবর্তে, এটি একটি সোজা ভ্রমণের পথ বরাবর থ্রাস্ট তৈরি করে।
একটি সাধারণ রৈখিক মোটর সিস্টেম অন্তর্ভুক্ত:
- একটি প্রাথমিক ইলেক্ট্রোম্যাগনেটিক কয়েল সমাবেশ
- একটি মাধ্যমিক চুম্বক ট্র্যাক বা প্রতিক্রিয়া প্লেট
- উচ্চ নির্ভুলতা রৈখিক গাইড রেল
- একটি লিনিয়ার এনকোডার বা অবস্থান প্রতিক্রিয়া সিস্টেম
- একটি সার্ভো ড্রাইভ এবংগতি নিয়ন্ত্রক
- একটি মেশিন বেস বা কাঠামোগত সমর্থন
যখন বিদ্যুৎ কয়েলের মধ্য দিয়ে যায়, তখন ইলেক্ট্রোম্যাগনেটিক ফিল্ড স্থায়ী চুম্বক ট্র্যাকের সাথে যোগাযোগ করে এবং রৈখিক থ্রাস্ট তৈরি করে। যেহেতু বল সরাসরি চলমান উপাদানে প্রয়োগ করা হয়, কোন বল স্ক্রু, টাইমিং বেল্ট, পুলি, গিয়ারবক্স বা র্যাক-এন্ড-পিনিয়ন প্রক্রিয়ার প্রয়োজন হয় না।
এই ডাইরেক্ট-ড্রাইভ কাঠামো যান্ত্রিক ট্রান্সমিশন ত্রুটিগুলি হ্রাস করে এবং সিস্টেমটিকে খুব উচ্চ গতি, ত্বরণ এবং গতির প্রতিক্রিয়াশীলতা অর্জন করতে দেয়।
লিনিয়ার মডিউল বনাম লিনিয়ার মোটর: প্রধান পার্থক্য
একটি প্রচলিত রৈখিক মডিউল এবং একটি রৈখিক মোটরের মধ্যে মৌলিক পার্থক্য হল কীভাবে চালিকা শক্তি চলন্ত গাড়িতে স্থানান্তরিত হয়।
একটি প্রচলিত রৈখিক মডিউল এই গতি শৃঙ্খল অনুসরণ করে:
রোটারি মোটর → কাপলিং বা কপিকল → স্ক্রু, বেল্ট বা র্যাক ট্রান্সমিশন → চলন্ত গাড়ি
একটি লিনিয়ার মোটর অনেক ছোট গতির চেইন অনুসরণ করে:
ইলেক্ট্রোম্যাগনেটিক ফোর্স → চলন্ত গাড়ি
একটি প্রচলিত মডিউলে ব্যবহৃত যান্ত্রিক সংক্রমণ বল গুণ, কাঠামোগত সরলতা এবং অপেক্ষাকৃত কম খরচ প্রদান করতে পারে। যাইহোক, এটি ব্যাকল্যাশ, স্থিতিস্থাপকতা, ঘর্ষণ, পরিধান এবং গতির সীমাবদ্ধতাও প্রবর্তন করতে পারে।
একটি ডাইরেক্ট-ড্রাইভ লিনিয়ার মোটর বেশিরভাগ ট্রান্সমিশন-সম্পর্কিত সীমাবদ্ধতাগুলিকে দূর করে, তবে এটির জন্য আরও উন্নত প্রতিক্রিয়া নিয়ন্ত্রণ, আরও ভাল শীতলকরণ, শক্তিশালী মেশিন নির্মাণ এবং একটি বড় প্রাথমিক বিনিয়োগ প্রয়োজন।
লিনিয়ার মডিউল বনাম লিনিয়ার মোটর তুলনা
| তুলনা ফ্যাক্টর | প্রচলিত লিনিয়ার মডিউল | লিনিয়ার মোটর সিস্টেম |
|---|---|---|
| ড্রাইভ নীতি | স্ক্রু, বেল্ট বা র্যাক ট্রান্সমিশন সহ ঘূর্ণমান মোটর | সরাসরি ইলেক্ট্রোম্যাগনেটিক লিনিয়ার ড্রাইভ |
| যান্ত্রিক সংক্রমণ | প্রয়োজন | প্রয়োজন নেই |
| সর্বোচ্চ গতি | সংক্রমণের উপর নির্ভর করে মাঝারি থেকে উচ্চ | খুব উঁচু |
| ত্বরণ | ঘূর্ণন এবং সংক্রমণ উপাদান দ্বারা সীমিত | অত্যন্ত উচ্চ |
| অবস্থান নির্ভুলতা | উচ্চ থেকে ভাল, বিশেষ করে বল স্ক্রু দিয়ে | নির্ভুল এনকোডার প্রতিক্রিয়া সঙ্গে খুব উচ্চ |
| পুনরাবৃত্তিযোগ্যতা | ভাল, কিন্তু প্রতিক্রিয়া এবং পরিধান দ্বারা প্রভাবিত | চমৎকার |
| ব্যাকল্যাশ | সংক্রমণের উপর নির্ভর করে সম্ভব | কোন যান্ত্রিক সংক্রমণ প্রতিক্রিয়া |
| স্ট্রোক ক্ষমতা | মডিউল প্রকারের উপর নির্ভর করে সংক্ষিপ্ত থেকে খুব দীর্ঘ | চুম্বক ট্র্যাক বিভাগের মাধ্যমে প্রসারিত করা যেতে পারে |
| লোড ক্ষমতা | হালকা থেকে ভারী বোঝার জন্য উপযুক্ত | মোটর থ্রাস্ট এবং গাইড কাঠামোর উপর নির্ভর করে |
| রক্ষণাবেক্ষণ | ট্রান্সমিশন অংশগুলির পরিদর্শন এবং তৈলাক্তকরণ প্রয়োজন | কম ট্রান্সমিশন রক্ষণাবেক্ষণ |
| শীতল করার প্রয়োজনীয়তা | সাধারণত সীমিত | বায়ু বা তরল শীতল প্রয়োজন হতে পারে |
| নিয়ন্ত্রণ জটিলতা | তুলনামূলকভাবে সোজা | আরো চাহিদা সার্ভো টিউনিং এবং প্রতিক্রিয়া নিয়ন্ত্রণ |
| প্রাথমিক খরচ | নিম্ন থেকে মাঝারি | উচ্চ |
| সাধারণ অ্যাপ্লিকেশন | সাধারণ অটোমেশন এবং খরচ-সংবেদনশীল সরঞ্জাম | উচ্চ-গতি, উচ্চ-গতিশীল এবং অতি-নির্ভুলতা সিস্টেম |
ড্রাইভ নীতির মধ্যে পার্থক্য
লিনিয়ার মডিউলে যান্ত্রিক সংক্রমণ
প্রচলিত রৈখিক মডিউলগুলি মোটর ঘূর্ণনকে রৈখিক আন্দোলনে রূপান্তর করতে একটি যান্ত্রিক সংক্রমণ উপাদানের উপর নির্ভর করে।
একটি বল স্ক্রু মডিউলে, মোটরটি স্ক্রু শ্যাফ্টকে ঘোরায়। বল বাদাম স্ক্রু বরাবর সরানো এবং worktable বহন. সঞ্চালিত বল ঘর্ষণ কমায় এবং সঠিক অবস্থানের অনুমতি দেয়।
একটি টাইমিং বেল্ট মডিউলে, মোটরটি একটি ড্রাইভ পুলিতে পরিণত হয়। টাইমিং বেল্টটি ড্রাইভ পুলি এবং আইডলার পুলির মধ্যে সঞ্চালিত হয়, গাইড রেল বরাবর গাড়ি টানতে থাকে।
একটি র্যাক-এন্ড-পিনিয়ন মডিউলে, মোটর একটি পিনিয়ন গিয়ার ঘোরায় যা একটি নির্দিষ্ট বা চলমান গিয়ার র্যাকের সাথে মেশ করে। গিয়ার ব্যস্ততা দীর্ঘ-স্ট্রোক রৈখিক আন্দোলন তৈরি করে।
প্রতিটি যান্ত্রিক সংক্রমণ বিভিন্ন বৈশিষ্ট্য আছে. বল স্ক্রুগুলি নির্ভুলতা এবং জোর দেয়, টাইমিং বেল্টগুলি গতি এবং দীর্ঘ ভ্রমণ প্রদান করে, যখন র্যাক-এন্ড-পিনিয়ন সিস্টেমগুলি দীর্ঘ স্ট্রোক এবং ভারী-লোড ক্ষমতা প্রদান করে।
লিনিয়ার মোটর সরাসরি ড্রাইভ
একটি রৈখিক মোটর কয়েল সমাবেশ এবং চুম্বক ট্র্যাকের মধ্যে সরাসরি থ্রাস্ট তৈরি করে। ইলেক্ট্রোম্যাগনেটিক ফোর্স এবং চলন্ত গাড়ির মধ্যে কোন মধ্যবর্তী ট্রান্সমিশন মেকানিজম নেই।
এই সরাসরি-ড্রাইভ ব্যবস্থা বেশ কয়েকটি গুরুত্বপূর্ণ সুবিধা প্রদান করে:
- কোন স্ক্রু সীসা ত্রুটি
- কোন বেল্ট স্ট্রেচিং
- কোন গিয়ার ব্যাকল্যাশ
- কোন কাপলিং টরসিয়াল বিকৃতি
- কোন সংক্রমণ ঘর্ষণ বিপরীত
- নিয়ন্ত্রণ কমান্ডের দ্রুত প্রতিক্রিয়া
যাইহোক, মোটর যান্ত্রিক হ্রাস প্রদান করে না। রৈখিক মোটরকে অবশ্যই প্রয়োজনীয় থ্রাস্ট সরাসরি জেনারেট করতে হবে, যা মোটরের আকার, বর্তমান চাহিদা, তাপ উৎপাদন এবং সিস্টেমের খরচ বাড়াতে পারে।
গতি এবং ত্বরণ তুলনা
প্রচলিত লিনিয়ার মডিউলের গতি
একটি প্রচলিত রৈখিক মডিউলের অর্জনযোগ্য গতি ট্রান্সমিশন প্রকারের উপর ব্যাপকভাবে নির্ভর করে।
বল স্ক্রু মডিউলস্ক্রু ঘূর্ণন গতি, সমালোচনামূলক গতি, খাদ ব্যাস, স্ক্রু সীসা এবং স্ট্রোক দৈর্ঘ্য দ্বারা সীমাবদ্ধ। ভ্রমণের দৈর্ঘ্য বাড়ার সাথে সাথে স্ক্রু কম্পন এবং চাবুকের ঝুঁকিও বৃদ্ধি পায়। উচ্চ-সীসা বল স্ক্রু দ্রুত গতি প্রদান করতে পারে, কিন্তু তারা যান্ত্রিক রেজোলিউশন এবং উপলব্ধ থ্রাস্ট কমাতে পারে।
টাইমিং বেল্ট মডিউলসাধারণত বল স্ক্রু মডিউলগুলির চেয়ে দ্রুত এবং দীর্ঘ-স্ট্রোক আন্দোলনের জন্য উপযুক্ত। দীর্ঘ ঘূর্ণায়মান স্ক্রুগুলির মতো তাদের একই জটিল-গতির সীমাবদ্ধতা নেই। যাইহোক, বেল্টের স্থিতিস্থাপকতা, কপিকল গতি, বেল্টের শক্তি এবং গাড়ির স্থায়িত্ব এখনও সর্বাধিক কর্মক্ষমতা সীমিত করে।
র্যাক-এন্ড-পিনিয়ন মডিউলগুলি খুব দীর্ঘ ভ্রমণ দূরত্বে উচ্চ গতিকে সমর্থন করতে পারে, তবে গিয়ার মেশিং গুণমান, গিয়ারবক্সের কার্যকারিতা, তৈলাক্তকরণ এবং কাঠামোগত কম্পন অবশ্যই সাবধানে নিয়ন্ত্রণ করতে হবে।
লিনিয়ার মোটর এর গতি
রৈখিক মোটরগুলি বিশেষত এমন অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত যেগুলির জন্য খুব উচ্চ ভ্রমণের গতি এবং ত্বরণ প্রয়োজন। যেহেতু কোনও ঘূর্ণায়মান স্ক্রু, বেল্ট, পুলি বা গিয়ারবক্স নেই, তাই সিস্টেমে কম ট্রান্সমিশন জড়তা রয়েছে এবং সার্ভো কমান্ডগুলিতে আরও দ্রুত প্রতিক্রিয়া জানাতে পারে।
প্রকৃত সর্বোচ্চ গতি সাধারণত কারণগুলির দ্বারা সীমাবদ্ধ থাকে যেমন:
- লিনিয়ার এনকোডার রিডিং ফ্রিকোয়েন্সি
- সার্ভো ড্রাইভ ক্ষমতা
- উপলব্ধ ভ্রমণ দৈর্ঘ্য
- তারের ব্যবস্থাপনা
- গাইড রেল কর্মক্ষমতা
- যন্ত্রের কম্পন
- তাপ প্রজন্ম
- নিষ্পত্তির সময় প্রয়োজন
একটি উচ্চ সর্বোচ্চ গতি একা উচ্চতর মেশিন উত্পাদনশীলতার গ্যারান্টি দেয় না। সিস্টেমটিকে অবশ্যই ত্বরান্বিত করতে হবে, হ্রাস করতে হবে এবং উপলব্ধ ভ্রমণ দূরত্বের মধ্যে সঠিকভাবে স্থির করতে হবে। রৈখিক মোটরগুলি শর্ট-সাইকেল মেশিনগুলিতে বিশেষভাবে মূল্যবান যেখানে দ্রুত ত্বরণ এবং দ্রুত নিষ্পত্তি সরাসরি চক্রের সময় হ্রাস করে।
যথার্থতা এবং পুনরাবৃত্তিযোগ্যতা তুলনা
প্রচলিত লিনিয়ার মডিউলের যথার্থতা
একটি প্রচলিত রৈখিক মডিউলের অবস্থান নির্ভুলতা বিভিন্ন যান্ত্রিক কারণ দ্বারা প্রভাবিত হয়:
- বল স্ক্রু সীসা নির্ভুলতা
- ট্রান্সমিশন ব্যাকল্যাশ
- বেল্টের স্থিতিস্থাপকতা
- গিয়ার মেশিং ত্রুটি
- কাপলিং বিকৃতি
- বিয়ারিং ক্লিয়ারেন্স
- গাইড রেল সোজা
- তাপীয় সম্প্রসারণ
- সমাবেশ প্রান্তিককরণ
প্রিলোড করা বল স্ক্রু মডিউল উচ্চ অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা অর্জন করতে পারে। অনেক শিল্প অটোমেশন অ্যাপ্লিকেশনের জন্য, তাদের কর্মক্ষমতা যথেষ্ট বেশি।
যাইহোক, বারবার ত্বরণ, লোড পরিবর্তন, তৈলাক্ত অবস্থা এবং দীর্ঘমেয়াদী পরিধান ধীরে ধীরে সংক্রমণের সঠিকতাকে প্রভাবিত করতে পারে। ত্রুটি ক্ষতিপূরণ পজিশনিং কর্মক্ষমতা উন্নত করতে পারে, কিন্তু যান্ত্রিক সংক্রমণ মোশন চেইনের অংশ থেকে যায়।
লিনিয়ার মোটর এর নির্ভুলতা
একটি রৈখিক মোটর অবস্থান নির্ধারণ করতে স্ক্রু পিচ বা বেল্ট আন্দোলনের উপর নির্ভর করে না। প্রকৃত ক্যারেজ পজিশন একটি লিনিয়ার এনকোডার দ্বারা সরাসরি পরিমাপ করা হয় এবং সার্ভো সিস্টেম ক্রমাগত এনকোডার ফিডব্যাকের উপর ভিত্তি করে গতি সংশোধন করে।
এই বন্ধ-লুপ সরাসরি পরিমাপ রৈখিক মোটর সিস্টেমগুলিকে চমৎকার অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং কনট্যুরিং কর্মক্ষমতা অর্জন করতে দেয়।
তবুও, সামগ্রিক নির্ভুলতা এখনও মোটরের চেয়ে বেশি নির্ভর করে। গুরুত্বপূর্ণ কারণগুলির মধ্যে রয়েছে:
- এনকোডার রেজোলিউশন এবং নির্ভুলতা
- গাইড রেল নির্ভুলতা
- মেশিন বেস সমতলতা
- তাপীয় স্থিতিশীলতা
- সার্ভো টিউনিং
- ক্যাবল ফোর্স
- বাহ্যিক কম্পন
- পরিবেশগত তাপমাত্রা
একটি অস্থির বা তাপগতভাবে বিকৃত মেশিন কাঠামোতে ইনস্টল করা একটি লিনিয়ার মোটর স্বয়ংক্রিয়ভাবে অতি-উচ্চ নির্ভুলতা প্রদান করবে না। যান্ত্রিক নকশা, প্রতিক্রিয়া কর্মক্ষমতা এবং পরিবেশগত নিয়ন্ত্রণ একসাথে কাজ করতে হবে।
ব্যাকল্যাশ এবং মেকানিক্যাল কমপ্লায়েন্স
ব্যাকল্যাশ হল হারানো গতি যা ঘটতে পারে যখন আন্দোলনের দিক পরিবর্তন হয়। ঘন ঘন ফরোয়ার্ড এবং রিভার্স পজিশনিং জড়িত অ্যাপ্লিকেশনগুলিতে এটি বিশেষভাবে গুরুত্বপূর্ণ।
প্রচলিত যান্ত্রিক ট্রান্সমিশন হারিয়ে যাওয়া গতির বিভিন্ন রূপ অনুভব করতে পারে:
- স্ক্রু এবং বাদাম মধ্যে ক্লিয়ারেন্স
- একটি টাইমিং বেল্টের ইলাস্টিক বিকৃতি
- গিয়ার দাঁত ব্যাকল্যাশ
- কাপলিং টরসিয়াল বিকৃতি
- ভারবহন এবং সমর্থন ছাড়পত্র
প্রিলোডিং বল স্ক্রু এবং গিয়ার সিস্টেমে ব্যাকল্যাশকে উল্লেখযোগ্যভাবে কমাতে পারে, তবে এটি ঘর্ষণ, তাপ এবং উপাদানের চাপ বাড়াতে পারে।
একটি রৈখিক মোটরের ট্রান্সমিশন ব্যাকল্যাশ নেই কারণ কোন যান্ত্রিক রূপান্তর প্রক্রিয়া ব্যবহার করা হয় না। তাই দিক পরিবর্তনগুলি দ্রুত এবং আরও সামঞ্জস্যপূর্ণ হতে পারে। যাইহোক, মেশিনের কাঠামো এবং গাইড সিস্টেম এখনও লোডের অধীনে বিকৃত হতে পারে, তাই সম্পূর্ণ অক্ষটিকে পুরোপুরি অনমনীয় বলে বিবেচনা করা উচিত নয়।
লোড এবং থ্রাস্ট ক্ষমতা
প্রচলিত রৈখিক মডিউলের জোর
যখন মাঝারি গতিতে বড় অক্ষীয় থ্রাস্ট প্রয়োজন হয় তখন বল স্ক্রু মডিউলগুলি অত্যন্ত কার্যকর। স্ক্রু সীসা একটি যান্ত্রিক ট্রান্সমিশন অনুপাত হিসাবে কাজ করে, যা মোটর টর্ককে যথেষ্ট রৈখিক শক্তিতে রূপান্তরিত করার অনুমতি দেয়।
র্যাক-এন্ড-পিনিয়ন সিস্টেমগুলি ভারী বোঝা এবং দীর্ঘ ভ্রমণের জন্যও উপযুক্ত, বিশেষ করে যখন একটি গ্রহগত গিয়ারবক্সের সাথে মিলিত হয়।
টাইমিং বেল্ট মডিউলগুলি সাধারণত হালকা থেকে মাঝারি লোডের জন্য নির্বাচন করা হয়, যদিও বড় বেল্টের প্রস্থ এবং শক্তিশালী কাঠামো উচ্চতর পেলোড সমর্থন করতে পারে।
রৈখিক মোটর খোঁচা
একটি রৈখিক মোটর সরাসরি থ্রাস্ট তৈরি করতে হবে। এটি স্ক্রু সীসা বা গিয়ারবক্স হ্রাস থেকে উপকৃত হয় না। অতএব, ক্রমাগত থ্রাস্ট, পিক থ্রাস্ট, ডিউটি চক্র এবং তাপ অপচয় সাবধানে গণনা করা আবশ্যক।
রৈখিক মোটর দ্রুত ত্বরণের জন্য উচ্চ শিখর শক্তি প্রদান করতে পারে, কিন্তু ক্রমাগত বল কুণ্ডলী তাপমাত্রা দ্বারা সীমিত হতে পারে। ভারী ভার, উল্লম্ব চলাচল বা দীর্ঘ ধরে রাখার সময়সীমা সহ অ্যাপ্লিকেশনগুলির জন্য একটি বড় মোটর, কুলিং সিস্টেম, ব্রেক বা কাউন্টারব্যালেন্স মেকানিজমের প্রয়োজন হতে পারে।
উল্লম্ব অক্ষের জন্য, একটি প্রচলিত বল স্ক্রু কখনও কখনও আরও ব্যবহারিক হতে পারে কারণ স্ক্রু ট্রান্সমিশন লোডকে সমর্থন করে। একটি রৈখিক মোটর উল্লম্ব অক্ষে একটি অতিরিক্ত ব্রেক, বায়ুসংক্রান্ত ভারসাম্য সিলিন্ডার বা কাউন্টারওয়েটের প্রয়োজন হতে পারে যাতে শক্তি অপসারণ করা হয় তখন অনিয়ন্ত্রিত আন্দোলন প্রতিরোধ করতে।
স্ট্রোক দৈর্ঘ্য এবং দীর্ঘ ভ্রমণ কর্মক্ষমতা
প্রচলিত রৈখিক মডিউল এবং রৈখিক মোটর উভয়ই দীর্ঘ ভ্রমণের জন্য ডিজাইন করা যেতে পারে, তবে তারা এটি বিভিন্ন উপায়ে অর্জন করে।
স্ক্রু দৈর্ঘ্য বৃদ্ধির সাথে সাথে বল স্ক্রু মডিউলগুলি উচ্চ গতিতে কাজ করা আরও কঠিন হয়ে পড়ে। লম্বা স্ক্রুগুলির কম্পন নিয়ন্ত্রণের জন্য বড় ব্যাস, অতিরিক্ত সমর্থন বা ঘূর্ণায়মান-বাদাম ডিজাইনের প্রয়োজন হয়।
টাইমিং বেল্ট মডিউলগুলি সাধারণত দীর্ঘ ভ্রমণের জন্য ব্যবহৃত হয় কারণ বেল্টটি একটি ঘূর্ণায়মান স্ক্রু-এর সমালোচনামূলক-গতির সীমাবদ্ধতা ছাড়াই একটি বড় দূরত্ব অতিক্রম করতে পারে।
র্যাক-এন্ড-পিনিয়ন মডিউলগুলি বিশেষ করে খুব দীর্ঘ অক্ষের জন্য উপযুক্ত কারণ র্যাক বিভাগগুলি মেশিনের ফ্রেমের সাথে সংযুক্ত করা যেতে পারে।
একাধিক চুম্বক ট্র্যাক বিভাগ ইনস্টল করে লিনিয়ার মোটর ভ্রমণও বাড়ানো যেতে পারে। যাইহোক, দীর্ঘ ভ্রমণ ম্যাগনেট ট্র্যাক, এনকোডার স্কেল, ক্যাবল সিস্টেম, মেশিন বেস এবং প্রতিরক্ষামূলক কাঠামোর খরচ বাড়ায়।
অত্যন্ত দীর্ঘ, ব্যয়-সংবেদনশীল ভ্রমণের জন্য, একটি টাইমিং বেল্ট বা র্যাক-এন্ড-পিনিয়ন মডিউল আরও লাভজনক হতে পারে। খুব উচ্চ গতি এবং গতিশীল কর্মক্ষমতা সহ দীর্ঘ ভ্রমণের জন্য, একটি রৈখিক মোটর উচ্চতর বিনিয়োগকে ন্যায্যতা দিতে পারে।
রক্ষণাবেক্ষণের প্রয়োজনীয়তা
প্রচলিত রৈখিক মডিউল রক্ষণাবেক্ষণ
প্রচলিত রৈখিক মডিউলগুলিতে ট্রান্সমিশন উপাদান থাকে যা পর্যায়ক্রমিক পরিদর্শন এবং রক্ষণাবেক্ষণের প্রয়োজন হয়। মডিউল প্রকারের উপর নির্ভর করে, রক্ষণাবেক্ষণের কাজগুলি অন্তর্ভুক্ত করতে পারে:
- বল স্ক্রু এবং লিনিয়ার গাইড লুব্রিকেটিং
- টাইমিং বেল্ট টেনশন চেক করা হচ্ছে
- বেল্ট দাঁত পরিধান পরিদর্শন
- পুলি প্রান্তিককরণ পরীক্ষা করা হচ্ছে
- লুব্রিকেটিং র্যাক-এন্ড-পিনিয়ন এনগেজমেন্ট
- গিয়ারবক্স ব্যাকল্যাশ পরিদর্শন করা হচ্ছে
- কাপলিং এবং বিয়ারিং পরীক্ষা করা হচ্ছে
- প্রতিরক্ষামূলক কভার পরিষ্কার করা
- সেন্সর অবস্থান যাচাই করা হচ্ছে
সময়ের সাথে সাথে, স্ক্রু, বাদাম, বেল্ট, গিয়ার, বিয়ারিং এবং কাপলিং পরতে পারে এবং সামঞ্জস্য বা প্রতিস্থাপনের প্রয়োজন হতে পারে।
রৈখিক মোটর রক্ষণাবেক্ষণ
একটি রৈখিক মোটরের কম ট্রান্সমিশন উপাদান থাকে, যা যান্ত্রিক রক্ষণাবেক্ষণ হ্রাস করে। লুব্রিকেট করার জন্য কোন বল স্ক্রু নেই, টেনশন করার জন্য কোন বেল্ট নেই এবং সামঞ্জস্য করার জন্য কোন গিয়ার পেয়ার নেই।
যাইহোক, সম্পূর্ণ লিনিয়ার মোটর অক্ষের এখনও রক্ষণাবেক্ষণ প্রয়োজন। ইঞ্জিনিয়ারদের অবশ্যই পরিদর্শন করতে হবে:
- রৈখিক গাইড তৈলাক্তকরণ
- এনকোডার পরিচ্ছন্নতা এবং প্রান্তিককরণ
- কুলিং সিস্টেমের অবস্থা
- তারের বাহক পরিধান
- প্রতিরক্ষামূলক কভার অখণ্ডতা
- চুম্বক ট্র্যাক দূষণ
- ফাস্টেনার টাইটনেস
- সার্ভো অ্যালার্ম এবং তাপমাত্রা রেকর্ড
রৈখিক মোটর চুম্বক ট্র্যাক ফেরোম্যাগনেটিক কণাকে আকর্ষণ করতে পারে। মেশিনিং, গ্রাইন্ডিং বা ধাতু-প্রসেসিং পরিবেশে, কার্যকর সিলিং এবং প্রতিরক্ষামূলক কভারগুলি বিশেষভাবে গুরুত্বপূর্ণ।
তাপ উৎপাদন এবং শীতলকরণ
তাপ ব্যবস্থাপনা লিনিয়ার মোটরগুলির জন্য সবচেয়ে গুরুত্বপূর্ণ নকশা বিবেচনার একটি।
যেহেতু ইলেক্ট্রোম্যাগনেটিক কয়েলগুলি সরাসরি থ্রাস্ট তৈরি করে, বৈদ্যুতিক ক্ষতিগুলি চলমান অক্ষ এবং মেশিনের কাঠামোর কাছাকাছি তাপ তৈরি করে। তাপ নিয়ন্ত্রিত না হলে তা তাপীয় সম্প্রসারণ, এনকোডার ড্রিফট, কাঠামোগত বিকৃতি এবং অবস্থান নির্ভুলতা হ্রাস করতে পারে।
উচ্চ-কর্মক্ষমতা রৈখিক মোটর সিস্টেম স্থিতিশীল কুণ্ডলী তাপমাত্রা বজায় রাখতে বাধ্য-বায়ু কুলিং বা তরল কুলিং ব্যবহার করতে পারে।
প্রচলিত রৈখিক মডিউলগুলি মোটর, বিয়ারিং, স্ক্রু ঘর্ষণ, নাট প্রিলোড, গিয়ারবক্স এবং গাইড সিস্টেমের মাধ্যমেও তাপ উৎপন্ন করে। যাইহোক, তাপ উত্স প্রায়ই নির্ভুল কাজ এলাকা থেকে দূরে অবস্থান করা যেতে পারে, এবং শীতল প্রয়োজনীয়তা সাধারণত কম চাহিদা হয়.
নির্ভুল সরঞ্জামগুলিতে, শুধুমাত্র নামমাত্র পজিশনিং স্পেসিফিকেশন বিবেচনা না করে উভয় প্রযুক্তির জন্য তাপীয় আচরণের মূল্যায়ন করা উচিত।
শক্তি খরচ এবং দক্ষতা
শক্তি দক্ষতা তুলনা অপারেটিং চক্রের উপর দৃঢ়ভাবে নির্ভর করে।
একটি সরাসরি-ড্রাইভ লিনিয়ার মোটর স্ক্রু, বেল্ট, গিয়ার এবং কাপলিং থেকে শক্তির ক্ষতি দূর করে। উচ্চ-গতির পারস্পরিক গতির সময়, এটি চমৎকার গতিশীল দক্ষতা প্রদান করতে পারে।
যাইহোক, একটি রৈখিক মোটর একটি লোডকে অবস্থানে রাখতে, বিশেষ করে একটি উল্লম্ব অক্ষের উপর অবিচ্ছিন্ন কারেন্ট ব্যবহার করতে পারে। কুলিং সরঞ্জাম মোট শক্তি খরচ বাড়াতে পারে।
একটি বল স্ক্রু মোটর টর্ককে উচ্চ রৈখিক থ্রাস্টে দক্ষতার সাথে রূপান্তর করতে পারে। কিছু হোল্ডিং বা কম-গতির অ্যাপ্লিকেশনে, এটি কম একটানা মোটর কারেন্টের প্রয়োজন হতে পারে। যান্ত্রিক সংক্রমণ লোডের অধীনে অবস্থান বজায় রাখা সহজ করে তুলতে পারে।
অতএব, ত্বরণ, ধ্রুব-গতি ভ্রমণ, মন্থরতা, ধরে রাখার সময়, লোডের দিকনির্দেশ এবং শীতল করার প্রয়োজনীয়তা সহ সম্পূর্ণ শুল্ক চক্র ব্যবহার করে শক্তি খরচ মূল্যায়ন করা উচিত।
কন্ট্রোল সিস্টেম এবং সার্ভো টিউনিং
প্রচলিত রৈখিক মডিউলগুলি সাধারণত একত্রিত করা এবং সুর করা সহজ কারণ তাদের যান্ত্রিক সংক্রমণ লোড ব্যাঘাতের প্রভাবকে কমাতে পারে। স্ট্যান্ডার্ড সার্ভো মোটর, স্টেপার মোটর এবং মোশন কন্ট্রোলার অনেক অ্যাপ্লিকেশনে ব্যবহার করা যেতে পারে।
রৈখিক মোটর উচ্চ-কর্মক্ষমতা বন্ধ-লুপ নিয়ন্ত্রণ প্রয়োজন. কারণ মোটর এবং লোডের মধ্যে কোন যান্ত্রিক হ্রাস নেই, বল ব্যাঘাত সরাসরি চলন্ত গাড়িতে কাজ করে।
সফল রৈখিক মোটর নিয়ন্ত্রণ প্রয়োজন হতে পারে:
- উচ্চ-রেজোলিউশন লিনিয়ার এনকোডার প্রতিক্রিয়া
- উচ্চ-ব্যান্ডউইথ সার্ভো ড্রাইভ
- সঠিক পরিবর্তন
- সাবধানে লাভ টিউনিং
- ফিডফরোয়ার্ড নিয়ন্ত্রণ
- কাঠামোগত অনুরণন জন্য খাঁজ ফিল্টার
- কম্পন দমন
- তাপীয় ক্ষতিপূরণ
মেশিনের ফ্রেমটিও যথেষ্ট কঠোর হতে হবে। দুর্বল কাঠামোগত দৃঢ়তা অনুরণন সৃষ্টি করতে পারে এবং মোটরের সম্পূর্ণ ত্বরণ ক্ষমতা ব্যবহার করা কঠিন করে তুলতে পারে।
ইনস্টলেশন এবং মেশিন ডিজাইনের প্রয়োজনীয়তা
প্রচলিত রৈখিক মডিউলগুলি সাধারণত সমন্বিত ইউনিট হিসাবে সরবরাহ করা হয়। গাইড রেল, ট্রান্সমিশন, ক্যারেজ এবং শেষ সমর্থনগুলি প্রস্তুতকারকের দ্বারা একত্রিত এবং সারিবদ্ধ করা হয়। এটি ইনস্টলেশন তুলনামূলকভাবে সহজবোধ্য করে তোলে।
রৈখিক মোটর সিস্টেমগুলি সম্পূর্ণ মডিউল হিসাবেও সরবরাহ করা যেতে পারে, তবে কাস্টম-বিল্ট সিস্টেমগুলির জন্য মেশিনের নকশার দিকে আরও বেশি মনোযোগ দেওয়া প্রয়োজন। ইঞ্জিনিয়ারদের নিয়ন্ত্রণ করতে হবে:
- চুম্বক ট্র্যাক সোজাতা
- কুণ্ডলী থেকে চুম্বক বায়ু ফাঁক
- গাইড রেল সমান্তরালতা
- এনকোডার প্রান্তিককরণ
- মেশিন বেস সমতলতা
- তারের রাউটিং
- কুলিং সংযোগ
- চৌম্বকীয় আকর্ষণ বল
শক্তিশালী চৌম্বক ক্ষেত্র সমাবেশের সময় পরিচালনার ঝুঁকি তৈরি করতে পারে। আঘাত বা ক্ষতি প্রতিরোধ করার জন্য বিশেষ সরঞ্জাম, স্পেসার এবং ইনস্টলেশন পদ্ধতির প্রয়োজন হতে পারে।
গোলমাল এবং কম্পন
যান্ত্রিক ট্রান্সমিশন বল সঞ্চালন, বেল্ট ব্যস্ততা, কপিকল ঘূর্ণন, গিয়ার মেশিং, বিয়ারিং এবং গিয়ারবক্স অপারেশন থেকে শব্দ তৈরি করতে পারে।
একটি ভাল ডিজাইন করা লিনিয়ার মোটর শান্তভাবে কাজ করতে পারে কারণ এতে স্ক্রু, বেল্ট বা গিয়ার ট্রান্সমিশন থাকে না। যাইহোক, ইলেক্ট্রোম্যাগনেটিক ফোর্স রিপল, সার্ভো টিউনিং এরর, গাইড রেল ভাইব্রেশন এবং স্ট্রাকচারাল রেজোন্যান্স এখনও শব্দ তৈরি করতে পারে।
খুব উচ্চ ত্বরণে, মেশিন বেসে প্রেরিত প্রতিক্রিয়া বল যথেষ্ট হতে পারে। প্রতিবেশী অক্ষ, সেন্সর বা নির্ভুল প্রক্রিয়াগুলিকে প্রভাবিত করা থেকে অতিরিক্ত কম্পন প্রতিরোধ করার জন্য ফ্রেমটি অবশ্যই ডিজাইন করা উচিত।
খরচ তুলনা
প্রাথমিক সরঞ্জাম খরচ
প্রচলিত রৈখিক মডিউল সাধারণত কম প্রাথমিক ক্রয় খরচ আছে. স্ট্যান্ডার্ড বল স্ক্রু এবং টাইমিং বেল্ট মডিউলগুলি প্রচুর পরিমাণে উত্পাদিত হয় এবং সাধারণ মোটর, সেন্সর এবং কন্ট্রোলার ব্যবহার করে কনফিগার করা যায়।
লিনিয়ার মোটর সিস্টেমের সাধারণত প্রয়োজন হয়:
- লিনিয়ার মোটর কয়েল
- স্থায়ী চুম্বক ট্র্যাক
- উচ্চ-রেজোলিউশন এনকোডার
- উন্নত সার্ভো ড্রাইভ
- যথার্থ মেশিন ঘাঁটি
- শীতল উপাদান
- প্রতিরক্ষামূলক কভার
- আরো জটিল কমিশনিং
ফলস্বরূপ, প্রাথমিক সিস্টেমের দাম সাধারণত বেশি হয়।
মালিকানার মোট খরচ
প্রাথমিক মূল্য একমাত্র সিদ্ধান্তের কারণ হওয়া উচিত নয়। উচ্চ-থ্রুপুট সরঞ্জামগুলিতে, একটি লিনিয়ার মোটর চক্রের সময় কমাতে পারে, উত্পাদন ক্ষমতা বাড়াতে পারে এবং কম ট্রান্সমিশন রক্ষণাবেক্ষণ করতে পারে। এই সুবিধাগুলি উচ্চ ক্রয় খরচ অফসেট করতে পারে।
অন্যদিকে, উচ্চ গতির বা চরম নির্ভুলতার প্রয়োজন হয় না এমন একটি অ্যাপ্লিকেশনে একটি লিনিয়ার মোটর ব্যবহার করে উৎপাদন ফলাফলের উন্নতি না করেই অপ্রয়োজনীয় খরচ তৈরি করতে পারে।
মালিকানার মোট খরচ অন্তর্ভুক্ত করা উচিত:
- প্রাথমিক হার্ডওয়্যার খরচ
- ইঞ্জিনিয়ারিং এবং কমিশনিং সময়
- শক্তি খরচ
- শীতল করার প্রয়োজনীয়তা
- প্রতিস্থাপন উপাদান খরচ
- প্রতিরোধমূলক রক্ষণাবেক্ষণ
- উত্পাদন চক্র সময়
- মেশিন ডাউনটাইম
- প্রত্যাশিত সেবা জীবন
প্রচলিত রৈখিক মডিউলের সুবিধা
- কম প্রাথমিক বিনিয়োগ
- প্রমিত আকার এবং কনফিগারেশনের বিস্তৃত পরিসর
- সাধারণ মোটর এবং কন্ট্রোলারের সাথে সহজ একীকরণ
- বল স্ক্রু সংক্রমণ সঙ্গে উচ্চ খোঁচা ক্ষমতা
- বেল্ট বা র্যাক ব্যবহার করে অর্থনৈতিক দীর্ঘ-স্ট্রোক সমাধান
- সাধারণ যান্ত্রিক প্রযুক্তিবিদদের দ্বারা সহজ রক্ষণাবেক্ষণ
- অনুভূমিক, উল্লম্ব এবং মাল্টি-অক্ষ সিস্টেমের জন্য উপযুক্ত
- সাধারণ শিল্প অটোমেশনে প্রমাণিত নির্ভরযোগ্যতা
প্রচলিত লিনিয়ার মডিউলের সীমাবদ্ধতা
- যান্ত্রিক সংক্রমণ পরিধান
- সম্ভাব্য প্রতিক্রিয়া এবং ইলাস্টিক বিকৃতি
- দীর্ঘ বল স্ক্রু জন্য গতি সীমাবদ্ধতা
- পর্যায়ক্রমিক তৈলাক্তকরণ বা বেল্ট টান সমন্বয়
- আরো সংক্রমণ জড়তা
- দ্রুত দিক পরিবর্তনের সময় প্রতিক্রিয়া হ্রাস
- উপাদান পরিধান হিসাবে সঠিকতা পরিবর্তন হতে পারে
লিনিয়ার মোটরের সুবিধাগুলি
- সরাসরি ইলেক্ট্রোম্যাগনেটিক ড্রাইভ
- খুব উচ্চ ভ্রমণ গতি
- অত্যন্ত উচ্চ ত্বরণ
- কোন যান্ত্রিক সংক্রমণ প্রতিক্রিয়া
- চমৎকার পুনরাবৃত্তিযোগ্যতা
- দ্রুত দিকনির্দেশক বিপরীত
- কম ট্রান্সমিশন রক্ষণাবেক্ষণ
- উচ্চ-থ্রুপুট এবং নির্ভুল সরঞ্জামের জন্য উপযুক্ত
- একাধিক চুম্বক ট্র্যাক ব্যবহার করে নমনীয় ভ্রমণ এক্সটেনশন
লিনিয়ার মোটরের সীমাবদ্ধতা
- উচ্চতর প্রাথমিক খরচ
- বৃহত্তর নিয়ন্ত্রণ এবং কমিশনিং জটিলতা
- গতির অক্ষের কাছাকাছি তাপ উৎপাদন
- তরল বা বায়ু শীতল জন্য সম্ভাব্য প্রয়োজন
- উচ্চ-রেজোলিউশন এনকোডার প্রয়োজন
- শক্তিশালী মেশিন গঠন প্রয়োজন
- চুম্বক ট্র্যাক ধাতব কণা আকর্ষণ করতে পারে
- সমাবেশের সময় অতিরিক্ত নিরাপত্তা ব্যবস্থা প্রয়োজন
- উল্লম্ব অক্ষগুলির একটি ব্রেক বা কাউন্টারব্যালেন্স প্রয়োজন হতে পারে
প্রচলিত রৈখিক মডিউলগুলির জন্য উপযুক্ত অ্যাপ্লিকেশন
প্রচলিত রৈখিক মডিউলগুলি সাধারণত অ্যাপ্লিকেশনগুলির জন্য ভাল পছন্দ যেখানে আদর্শ শিল্প অবস্থানের কর্মক্ষমতা, খরচ নিয়ন্ত্রণ এবং রক্ষণাবেক্ষণের সহজতা সর্বাধিক গতিশীল কর্মক্ষমতার চেয়ে বেশি গুরুত্বপূর্ণ।
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- প্যাকেজিং এবং লেবেলিং মেশিন
- বাছাই এবং স্থাপন সরঞ্জাম
- উপাদান লোড এবং আনলোডিং
- সাধারণ সমাবেশ অটোমেশন
- বিতরণ এবং স্ক্রুড্রাইভিং সিস্টেম
- গুদাম স্থানান্তর সরঞ্জাম
- প্যালেটাইজিং সিস্টেম
- পরিদর্শন ফিক্সচার
- ঢালাই এবং কাটা সরঞ্জাম
- কার্টেসিয়ান রোবট
- গ্যান্ট্রি হ্যান্ডলিং সিস্টেম
- খরচ-সংবেদনশীল মাল্টি-অক্ষ প্ল্যাটফর্ম
লিনিয়ার মোটর জন্য উপযুক্ত অ্যাপ্লিকেশন
লিনিয়ার মোটরগুলি সবচেয়ে মূল্যবান যখন মেশিনের উত্পাদনশীলতা বা প্রক্রিয়ার গুণমান ব্যতিক্রমী গতি, ত্বরণ, পুনরাবৃত্তিযোগ্যতা এবং প্রতিক্রিয়ার উপর নির্ভর করে।
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- সেমিকন্ডাক্টর ওয়েফার হ্যান্ডলিং
- ইলেকট্রনিক উপাদান বসানো
- উচ্চ গতির অপটিক্যাল পরিদর্শন
- স্পষ্টতা লেজার প্রক্রিয়াকরণ
- পিসিবি উত্পাদন সরঞ্জাম
- উচ্চ গতির বাছাই সিস্টেম
- যথার্থ পরিমাপ মেশিন
- উন্নত মেশিন টুলস
- উচ্চ গতিশীল স্ক্যানিং প্ল্যাটফর্ম
- স্বয়ংক্রিয় পরীক্ষার সরঞ্জাম
- ফ্ল্যাট-প্যানেল প্রদর্শন উত্পাদন
- উচ্চ-থ্রুপুট মেডিকেল অটোমেশন
কিভাবে একটি লিনিয়ার মডিউল এবং একটি রৈখিক মোটর মধ্যে নির্বাচন করুন
সঠিক পছন্দটি সর্বোচ্চ স্পেসিফিকেশন সহ প্রযুক্তি নির্বাচন করার পরিবর্তে প্রকৃত গতির প্রয়োজনীয়তার উপর ভিত্তি করে হওয়া উচিত।
একটি প্রচলিত রৈখিক মডিউল চয়ন করুন যখন:
- অ্যাপ্লিকেশনটির একটি সীমিত সরঞ্জাম বাজেট রয়েছে।
- মাঝারি গতি এবং ত্বরণ যথেষ্ট।
- প্রয়োজনীয় অবস্থান নির্ভুলতা একটি বল স্ক্রু বা বেল্ট সিস্টেম দ্বারা অর্জন করা যেতে পারে।
- মাঝারি গতিতে উচ্চ খোঁচা প্রয়োজন।
- মেশিনের একটি সাধারণ এবং প্রমিত অক্ষ প্রয়োজন।
- রক্ষণাবেক্ষণ অবশ্যই সাধারণ প্রযুক্তিবিদদের দ্বারা সঞ্চালিত করা উচিত।
- ভ্রমণ খুব দীর্ঘ এবং খরচ সংবেদনশীলতা গুরুত্বপূর্ণ.
- অ্যাপ্লিকেশনটিতে উল্লম্ব উত্তোলন বা স্ট্যাটিক লোড হোল্ডিং অন্তর্ভুক্ত রয়েছে।
একটি লিনিয়ার মোটর চয়ন করুন যখন:
- চক্র সময় একটি সমালোচনামূলক উত্পাদন প্রয়োজন.
- খুব উচ্চ ত্বরণ এবং দ্রুত দিক পরিবর্তন প্রয়োজন।
- যান্ত্রিক প্রতিক্রিয়া গ্রহণ করা যায় না।
- অনেক চক্র ধরে উচ্চ পুনরাবৃত্তিযোগ্যতা বজায় রাখতে হবে।
- প্রক্রিয়াটির জন্য মসৃণ, উচ্চ-ব্যান্ডউইথ কনট্যুরিং প্রয়োজন।
- ট্রান্সমিশন পরিধান অগ্রহণযোগ্য ডাউনটাইম তৈরি করবে।
- মেশিন গঠন উচ্চ গতিশীল প্রতিক্রিয়া শক্তি সমর্থন করতে পারেন.
- উৎপাদনশীলতার উন্নতি উচ্চতর বিনিয়োগকে ন্যায্যতা দেয়।
মূল নির্বাচন পরামিতি
যেকোনো একটি সিস্টেম নির্বাচন করার আগে, ইঞ্জিনিয়ারদের নিম্নলিখিত পরামিতিগুলি সংজ্ঞায়িত করা উচিত:
- কার্যকর পেলোড
- প্রয়োজনীয় স্ট্রোক
- সর্বোচ্চ ভ্রমণ গতি
- ত্বরণ এবং হ্রাস
- সাইকেল সময়
- অবস্থান নির্ভুলতা
- পুনরাবৃত্তিযোগ্যতা
- নিষ্পত্তির সময়
- ক্রমাগত এবং শিখর খোঁচা
- ইনস্টলেশন অভিযোজন
- অনুমোদিত মুহূর্ত লোড
- ডিউটি চক্র
- পরিবেশগত তাপমাত্রা
- ক্লিনরুম বা ধুলো সুরক্ষা প্রয়োজনীয়তা
- প্রত্যাশিত সেবা জীবন
- রক্ষণাবেক্ষণ ক্ষমতা
- সরঞ্জাম বাজেট
শুধুমাত্র সর্বোচ্চ গতি বা রেট করা পেলোড বিবেচনা না করে সম্পূর্ণ গতি প্রোফাইল মূল্যায়ন করাও প্রয়োজনীয়। একটি সিস্টেমে যথেষ্ট নামমাত্র থ্রাস্ট থাকতে পারে তবে অপর্যাপ্ত ত্বরণ, অত্যধিক নিষ্পত্তির সময় বা তাপীয় সীমাবদ্ধতার কারণে চক্রের সময় পূরণ করতে ব্যর্থ হয়।
একটি লিনিয়ার মোটর কি প্রতিটি লিনিয়ার মডিউল প্রতিস্থাপন করতে পারে?
না। একটি রৈখিক মোটর স্বয়ংক্রিয়ভাবে প্রতিটি রৈখিক গতি অ্যাপ্লিকেশনের জন্য সেরা সমাধান নয়।
উচ্চ-গতি, উচ্চ-নির্ভুলতা এবং উচ্চ-থ্রুপুট মেশিনগুলির জন্য, সরাসরি ড্রাইভ প্রধান কর্মক্ষমতা সুবিধা প্রদান করতে পারে। যাইহোক, সাধারণ উপাদান হ্যান্ডলিং, প্যাকেজিং, উত্তোলন, বিতরণ এবং সাধারণ অবস্থানের জন্য, একটি প্রচলিত লিনিয়ার মডিউল অনেক কম খরচে প্রয়োজনীয় কর্মক্ষমতা প্রদান করতে পারে।
যান্ত্রিক সংক্রমণও উপকারী হতে পারে। বল স্ক্রু এবং গিয়ারবক্সগুলি শক্তি বৃদ্ধি করতে পারে, টাইমিং বেল্টগুলি অর্থনৈতিক দীর্ঘ ভ্রমণ প্রদান করতে পারে এবং র্যাক-এন্ড-পিনিয়ন সিস্টেমগুলি বড় কাজের জায়গাগুলিতে ভারী বোঝা সমর্থন করতে পারে।
অপ্রয়োজনীয় জটিলতা তৈরি না করেই প্রয়োজনীয় গতি কর্মক্ষমতা, নির্ভরযোগ্যতা এবং পরিষেবা জীবন পূরণ করে সবচেয়ে ভালো প্রযুক্তি।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি রৈখিক মোটর কি একটি বল স্ক্রু রৈখিক মডিউলের চেয়ে বেশি সঠিক?
একটি রৈখিক মোটর উচ্চ অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা অর্জন করতে পারে কারণ এটি সরাসরি এনকোডার প্রতিক্রিয়া ব্যবহার করে এবং কোন যান্ত্রিক সংক্রমণ ব্যাকল্যাশ নেই। যাইহোক, একটি নির্ভুল বল স্ক্রু মডিউল এখনও বেশিরভাগ শিল্প অটোমেশন অ্যাপ্লিকেশনের জন্য যথেষ্ট নির্ভুলতা প্রদান করতে পারে। প্রকৃত কর্মক্ষমতা এনকোডার, গাইড রেল, মেশিনের গঠন, তাপমাত্রা এবং নিয়ন্ত্রণ ব্যবস্থার উপর নির্ভর করে।
একটি রৈখিক মোটর কি টাইমিং বেল্ট মডিউলের চেয়ে দ্রুত?
রৈখিক মোটর সাধারণত উচ্চতর ত্বরণ, দ্রুত প্রতিক্রিয়া এবং ভাল দিকনির্দেশনামূলক বিপরীত প্রদান করে। টাইমিং বেল্ট মডিউল উচ্চ ভ্রমণ গতি এবং দীর্ঘ স্ট্রোক অর্জন করতে পারে, কিন্তু বেল্টের স্থিতিস্থাপকতা এবং কপিকল গতিবিদ্যা তাদের চূড়ান্ত কর্মক্ষমতা সীমিত করে।
কোন সিস্টেম ভারী লোড জন্য ভাল?
মাঝারি গতিতে চলমান ভারী ভারগুলির জন্য, একটি বল স্ক্রু বা র্যাক-এন্ড-পিনিয়ন মডিউল প্রায়শই বেশি লাভজনক কারণ যান্ত্রিক সংক্রমণ শক্তিকে বহুগুণ করতে পারে। একটি রৈখিক মোটর ভারী বোঝা স্থানান্তর করতে পারে, তবে মোটর, ড্রাইভ এবং কুলিং সিস্টেমটি প্রয়োজনীয় অবিচ্ছিন্ন এবং সর্বোচ্চ থ্রাস্টের জন্য মাপ করা আবশ্যক।
একটি রৈখিক মোটর রক্ষণাবেক্ষণ প্রয়োজন?
হ্যাঁ। যদিও এটিতে স্ক্রু, বেল্ট বা গিয়ার রক্ষণাবেক্ষণের প্রয়োজন হয় না, তবে রৈখিক গাইড, এনকোডার, কুলিং সিস্টেম, কেবল এবং প্রতিরক্ষামূলক কভারগুলির এখনও পরিদর্শন এবং রক্ষণাবেক্ষণের প্রয়োজন হয়।
উল্লম্ব আন্দোলনের জন্য কোন সিস্টেম ভাল?
বল স্ক্রু মডিউলগুলি সাধারণত উল্লম্ব আন্দোলনের জন্য ব্যবহৃত হয় কারণ তারা উচ্চ থ্রাস্ট প্রদান করে এবং লোডকে দক্ষতার সাথে সমর্থন করতে পারে। রৈখিক মোটর উল্লম্ব অক্ষগুলির জন্য সাধারণত একটি ব্রেক, ভারসাম্যহীনতা বা সুরক্ষা ব্যবস্থার প্রয়োজন হয় যাতে শক্তি হ্রাসের সময় লোড পড়ে যাওয়া রোধ করা যায়।
রৈখিক মোটর কি ধুলোময় পরিবেশের জন্য উপযুক্ত?
সঠিকভাবে সুরক্ষিত থাকলে এগুলি ধুলোময় পরিবেশে ব্যবহার করা যেতে পারে। যাইহোক, স্থায়ী চুম্বক ট্র্যাকগুলি ধাতব কণাকে আকর্ষণ করতে পারে, তাই কার্যকর সিলিং, কভার এবং পরিষ্কারের পদ্ধতিগুলি বিশেষভাবে গুরুত্বপূর্ণ।
কোন সমাধান কম মোট খরচ আছে?
সাধারণ অটোমেশনের জন্য, প্রচলিত রৈখিক মডিউলগুলির সাধারণত কম মোট খরচ থাকে। উচ্চ-ভলিউম উত্পাদনের জন্য যেখানে দ্রুত চক্র উল্লেখযোগ্যভাবে আউটপুট বৃদ্ধি করে, একটি রৈখিক মোটর উচ্চতর প্রারম্ভিক মূল্য সত্ত্বেও একটি ভাল দীর্ঘমেয়াদী রিটার্ন প্রদান করতে পারে।
উপসংহার
মধ্যে প্রধান পার্থক্য aরৈখিক মডিউল এবং একটি রৈখিক মোটরট্রান্সমিশন পদ্ধতির মধ্যে রয়েছে। প্রচলিত রৈখিক মডিউলগুলি ঘূর্ণমান মোটর গতিকে রৈখিক আন্দোলনে রূপান্তর করতে বল স্ক্রু, টাইমিং বেল্ট বা র্যাক-এন্ড-পিনিয়ন মেকানিজম ব্যবহার করে। লিনিয়ার মোটর ইলেক্ট্রোম্যাগনেটিক বলের মাধ্যমে সরাসরি লিনিয়ার থ্রাস্ট তৈরি করে।
প্রচলিত রৈখিক মডিউলগুলি কম খরচ, উচ্চ থ্রাস্ট, পরিপক্ক প্রযুক্তি এবং সহজ ইন্টিগ্রেশন অফার করে। তারা বেশিরভাগ প্যাকেজিং, হ্যান্ডলিং, সমাবেশ, উত্তোলন এবং সাধারণ অবস্থানের অ্যাপ্লিকেশনের জন্য উপযুক্ত।
লিনিয়ার মোটর কোন যান্ত্রিক ট্রান্সমিশন ব্যাকল্যাশ ছাড়াই উচ্চ গতি, ত্বরণ, পুনরাবৃত্তিযোগ্যতা এবং প্রতিক্রিয়াশীলতা প্রদান করে। এগুলি সেমিকন্ডাক্টর সরঞ্জাম, নির্ভুলতা পরিদর্শন, উচ্চ-গতির ইলেকট্রনিক্স উত্পাদন, লেজার প্রক্রিয়াকরণ এবং অন্যান্য উচ্চ-পারফরম্যান্স অটোমেশন সিস্টেমের জন্য আরও উপযুক্ত।
কোন প্রযুক্তিই সর্বজনীনভাবে উন্নত নয়। সঠিক সমাধান পেলোড, স্ট্রোক, গতি, ত্বরণ, নির্ভুলতা, শুল্ক চক্র, পরিবেশ, রক্ষণাবেক্ষণ ক্ষমতা এবং মোট প্রকল্প বাজেটের উপর নির্ভর করে। উপযুক্ত শিল্প রৈখিক গতি প্রযুক্তি নির্বাচন করার জন্য সম্পূর্ণ গতি চক্রের একটি যত্নশীল বিশ্লেষণ হল সবচেয়ে নির্ভরযোগ্য উপায়।
