 हिंदी

सही का चयन करनारैखिक मॉड्यूलयह केवल उत्पाद सूची से सबसे बड़े पेलोड, उच्चतम गति, या उच्चतम स्थिति सटीकता को चुनने का मामला नहीं है। एक विश्वसनीय रैखिक गति समाधान को मशीन की वास्तविक परिचालन स्थितियों से मेल खाना चाहिए, जिसमें अनुप्रयोग प्रकार, चलती भार, स्ट्रोक, गति, त्वरण, स्थिति की आवश्यकताएं, स्थापना दिशा, पर्यावरणीय स्थितियां, कर्तव्य चक्र, सेवा जीवन, नियंत्रण प्रणाली और बजट शामिल हैं।
एक रैखिक मॉड्यूल जो बहुत छोटा है वह अत्यधिक कंपन, अपर्याप्त जोर, खराब सटीकता, समय से पहले घिसाव या संरचनात्मक विरूपण से पीड़ित हो सकता है। एक मॉड्यूल जो अनावश्यक रूप से बड़ा है वह व्यावहारिक लाभ पैदा किए बिना उपकरण लागत, चलती द्रव्यमान, मोटर शक्ति, स्थापना स्थान और नियंत्रण जटिलता को बढ़ा सकता है।
सही चयन प्रक्रिया यह समझने से शुरू होती है कि मशीन को क्या करना चाहिए। इंजीनियरों को पहले एप्लिकेशन और गति चक्र का विश्लेषण करना चाहिए, फिर यांत्रिक आवश्यकताओं की गणना करनी चाहिए, उपयुक्त ड्राइव विधियों की तुलना करनी चाहिए, पर्यावरण और सुरक्षा स्थितियों को सत्यापित करना चाहिए और अंत में कुल सिस्टम लागत का मूल्यांकन करना चाहिए।
यह मार्गदर्शिका बताती हैएक रैखिक मॉड्यूल कैसे चुनेंएप्लिकेशन आवश्यकताओं के अनुसार और औद्योगिक स्वचालन, सीएनसी उपकरण, पिक-एंड-प्लेस सिस्टम, पैकेजिंग मशीनरी, निरीक्षण उपकरण, वितरण प्रणाली, अर्धचालक उत्पादन, बैटरी निर्माण और अन्य गति-नियंत्रण अनुप्रयोगों के लिए एक व्यावहारिक वर्कफ़्लो प्रदान करता है।
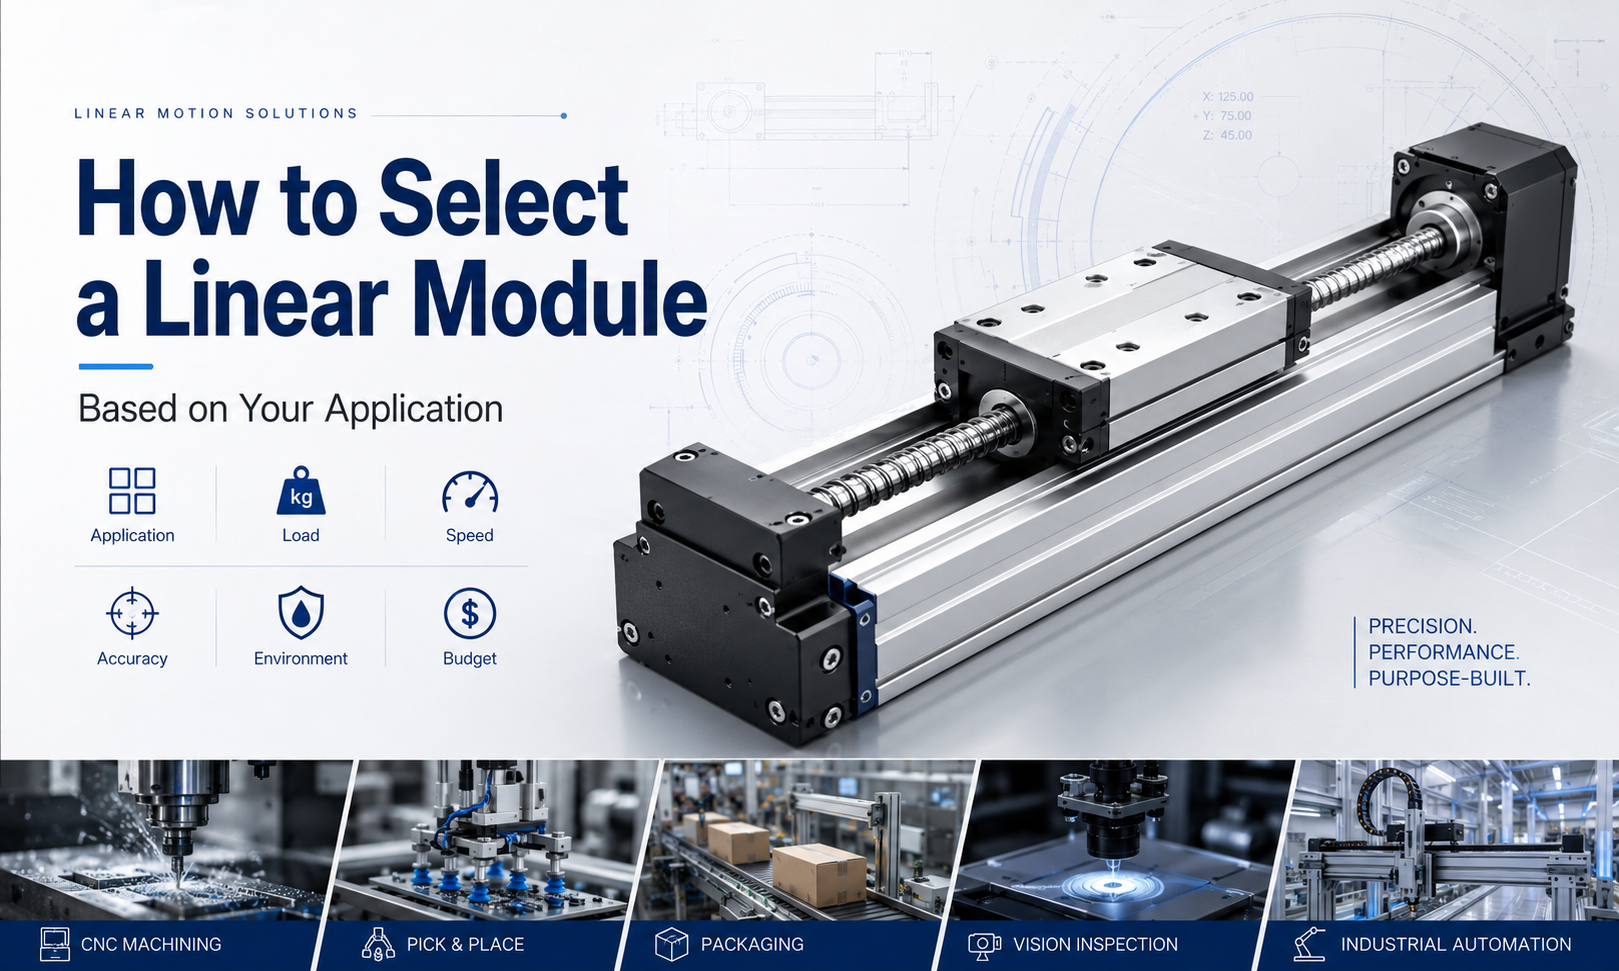
एक रैखिक मॉड्यूल क्या है?
एक रैखिक मॉड्यूल एक एकीकृत रैखिक गति असेंबली है जो आम तौर पर एक संरचनात्मक आधार, गाइड सिस्टम, चलती गाड़ी, ड्राइव तंत्र, मोटर इंटरफ़ेस, समर्थन बीयरिंग और वैकल्पिक सेंसर या सुरक्षात्मक घटकों को जोड़ती है।
मॉड्यूल मोटर रोटेशन या विद्युत चुम्बकीय बल को नियंत्रित रैखिक गति में परिवर्तित करता है। ड्राइव संरचना के आधार पर, इसमें बॉल स्क्रू, टाइमिंग बेल्ट, रैक और पिनियन, लीनियर मोटर या लीड स्क्रू का उपयोग किया जा सकता है।
चलती गाड़ी पेलोड का समर्थन करती है और एक या अधिक रैखिक गाइडों के साथ यात्रा करती है। गाइड प्रणाली गति की दिशा को नियंत्रित करती है और रेडियल भार और क्षणों का प्रतिरोध करती है, जबकि ड्राइव तंत्र जोर प्रदान करता है और मॉड्यूल की कई गति, स्ट्रोक, सटीकता और रखरखाव विशेषताओं को निर्धारित करता है।
एप्लिकेशन-आधारित चयन क्यों महत्वपूर्ण है?
दो मशीनों का उपयोग हो सकता हैरैखिक मॉड्यूलपूरी तरह से अलग आंतरिक संरचनाओं की आवश्यकता होने पर समान आकार का।
एक सटीक निरीक्षण प्रणाली के लिए कम गति स्थिरता, उच्च पुनरावृत्ति, न्यूनतम बैकलैश और एक कठोर बॉल स्क्रू ड्राइव की आवश्यकता हो सकती है। एक पैकेजिंग मशीन को उच्च त्वरण, लंबी यात्रा और तीव्र बिंदु-से-बिंदु आंदोलन की आवश्यकता हो सकती है, जिससे बेल्ट संचालित मॉड्यूल अधिक उपयुक्त हो जाता है।
एक लंबे स्ट्रोक वाले हेवी-लोड गैन्ट्री को रैक और पिनियन ड्राइव की आवश्यकता हो सकती है, जबकि सेमीकंडक्टर पोजिशनिंग सिस्टम को एनकोडर फीडबैक और क्लीनरूम-संगत घटकों के साथ एक रैखिक मोटर मॉड्यूल की आवश्यकता हो सकती है।
इसलिए, रैखिक मॉड्यूल का चयन किसी विशिष्ट उत्पाद मॉडल के बजाय एप्लिकेशन से शुरू होना चाहिए।
रैखिक मॉड्यूल चयन वर्कफ़्लो
- अनुप्रयोग और गति कार्य को परिभाषित करें
- प्रभावी स्ट्रोक और स्थापना स्थान की पुष्टि करें
- कुल गतिशील भार की गणना करें
- जोर और मोटर आवश्यकताओं की गणना करें
- गति, त्वरण और चक्र समय की पुष्टि करें
- सटीकता और दोहराव योग्यता आवश्यकताओं को परिभाषित करें
- पिच, यॉ और रोल क्षणों की गणना करें
- माउंटिंग ओरिएंटेशन की पुष्टि करें
- पर्यावरण और सुरक्षा आवश्यकताओं का मूल्यांकन करें
- उपयुक्त ड्राइव विधि का चयन करें
- कर्तव्य चक्र और अपेक्षित सेवा जीवन की जाँच करें
- मोटर, नियंत्रक, सेंसर और सुरक्षा उपकरणों की पुष्टि करें
- कुल लागत और रखरखाव आवश्यकताओं की तुलना करें
- अंतिम तकनीकी सत्यापन करें
चरण 1: एप्लिकेशन का विश्लेषण करें
पहला चयन चरण यह परिभाषित करना है कि रैखिक मॉड्यूल को क्या पूरा करना चाहिए। एप्लिकेशन यह निर्धारित करता है कि कौन सी प्रदर्शन विशेषताएँ सबसे महत्वपूर्ण हैं।
एप्लिकेशन विश्लेषण के दौरान पूछे जाने वाले प्रश्न
- मॉड्यूल किस वस्तु या टूलींग को स्थानांतरित करेगा?
- क्या गति मुख्य रूप से परिवहन, स्थिति निर्धारण, प्रसंस्करण, उठाना, दबाना या स्कैन करना है?
- क्या गाड़ी कुछ स्थानों पर रुकती है या निरंतर पथ का अनुसरण करती है?
- क्या अक्ष क्षैतिज, लंबवत, बग़ल में, उलटा या कोण पर स्थापित है?
- क्या भार बाहरी काटने, दबाने, घर्षण या सम्मिलन बल पैदा करता है?
- धुरी कितनी बार घूमती है?
- उपकरण को प्रत्येक दिन कितने समय तक काम करना चाहिए?
- क्या अक्ष का उपयोग स्वतंत्र रूप से या बहु-अक्ष प्रणाली के भाग के रूप में किया जाएगा?
- क्या पर्यावरण में धूल, तेल, नमी, चिप्स, रसायन, या सफ़ाई कक्ष प्रतिबंध शामिल हैं?
- कौन से विफलता जोखिम अस्वीकार्य हैं?
परिवहन अनुप्रयोग
परिवहन अनुप्रयोग उत्पादों, फिक्स्चर, पैलेट या टूल को एक स्थान से दूसरे स्थान पर ले जाते हैं। विशिष्ट उदाहरणों में पैकेजिंग, छंटाई, लोडिंग, अनलोडिंग, सामग्री स्थानांतरण और लॉजिस्टिक्स स्वचालन शामिल हैं।
ये एप्लिकेशन अक्सर उच्च गति, त्वरण, लंबे स्ट्रोक और छोटे चक्र समय को प्राथमिकता देते हैं। बेल्ट चालित या रैक चालित मॉड्यूल अक्सर उपयुक्त होते हैं।
परिशुद्ध स्थिति निर्धारण अनुप्रयोग
परिशुद्धता स्थिति अनुप्रयोगों में निरीक्षण, माप, ऑप्टिकल संरेखण, इलेक्ट्रॉनिक असेंबली, अर्धचालक प्रसंस्करण और परिशुद्धता वितरण शामिल हैं।
इन अनुप्रयोगों के लिए आमतौर पर उच्च दोहराव, कम प्रतिक्रिया, स्थिर कम गति वाली गति और उच्च संरचनात्मक कठोरता की आवश्यकता होती है। आमतौर पर बॉल स्क्रू या लीनियर मोटर मॉड्यूल को प्राथमिकता दी जाती है।
आवेदन प्रक्रिया
प्रक्रिया अनुप्रयोग गाड़ी के चलने या स्थिर रहने के दौरान कटिंग, ड्रिलिंग, वितरण, वेल्डिंग, लेजर प्रसंस्करण, परीक्षण, दबाव या नियंत्रित सम्मिलन करते हैं।
मॉड्यूल को बाहरी ताकतों का विरोध करना चाहिए और स्थिति स्थिरता बनाए रखनी चाहिए। ड्राइव कठोरता, गाइड क्षमता, प्रोफ़ाइल कठोरता और प्रक्रिया-बल दिशा विशेष रूप से महत्वपूर्ण हैं।
लंबवत भारोत्तोलन अनुप्रयोग
ऊर्ध्वाधर अक्षों को गुरुत्वाकर्षण पर काबू पाना चाहिए और रुकने या बिजली हानि के दौरान भार को सुरक्षित रूप से पकड़ना चाहिए। चयन में मोटर ब्रेक क्षमता, असंतुलन, सुरक्षा कारक और गिरने से बचाव के उपाय शामिल होने चाहिए।
बॉल स्क्रू मॉड्यूल का उपयोग आमतौर पर तब किया जाता है जब उच्च कठोरता और नियंत्रित स्थिति की आवश्यकता होती है। उपयुक्त ब्रेक और सुरक्षा प्रणालियाँ शामिल होने पर बेल्ट चालित मॉड्यूल का उपयोग हाई-स्पीड लॉन्ग-स्ट्रोक लिफ्टिंग के लिए किया जा सकता है।
चरण 2: प्रभावी स्ट्रोक की पुष्टि करें
प्रभावी स्ट्रोक एप्लिकेशन द्वारा आवश्यक वास्तविक कामकाजी यात्रा है। इसे रैखिक मॉड्यूल की कुल लंबाई के साथ भ्रमित नहीं किया जाना चाहिए।
आवश्यक स्ट्रोक में काम करने की स्थिति, उत्पाद आयाम, स्थिरता निकासी, त्वरण और मंदी स्थान, सेंसर स्थिति, यांत्रिक अंत सीमा और रखरखाव पहुंच के बीच की दूरी शामिल होनी चाहिए।
स्ट्रोक गणना संबंधी विचार
- पहली और आखिरी कार्य स्थिति के बीच की दूरी
- वर्कपीस की लंबाई या चौड़ाई
- टूलींग ओवरहैंग
- सुरक्षा मंजूरी
- होम और सीमा सेंसर स्थिति
- त्वरण और मंदी क्षेत्र
- दोनों सिरों पर यांत्रिक रिजर्व
- भविष्य के उपकरण विस्तार
अपर्याप्त स्ट्रोक वाले मॉड्यूल का चयन करने से मशीन को सभी आवश्यक स्थितियों तक पहुंचने से रोका जा सकता है। अधिक लंबे मॉड्यूल का चयन करने से लागत, संरचना की लंबाई, चलने का समय और स्थापना स्थान बढ़ जाता है।
चरण 3: कुल गतिशील भार की गणना करें
चलते हुए भार में परिवहन किए जा रहे उत्पाद से अधिक शामिल होता है। चलती गाड़ी पर लगे सभी घटकों को शामिल किया जाना चाहिए।
कुल गतिमान भार शामिल हो सकता है
- वर्कपीस या उत्पाद
- फिक्सचर या ग्रिपर
- गतिशील मंच
- सर्वो मोटर अन्य अक्ष पर स्थापित है
- कैमरा, सेंसर, लेजर हेड, या डिस्पेंसिंग वाल्व
- केबल वाहक और चलती केबल
- वैक्यूम घटक और एयर टयूबिंग
- सुरक्षा कवर या ब्रैकेट
- अतिरिक्त गति अक्ष
कुल गतिशील द्रव्यमान में एक उचित इंजीनियरिंग मार्जिन शामिल होना चाहिए, लेकिन अत्यधिक सुरक्षा कारक अनावश्यक रूप से बड़े और महंगे सिस्टम को जन्म दे सकते हैं।
स्थैतिक भार बनाम गतिशील भार
स्थैतिक भार से तात्पर्य गाड़ी के स्थिर होने पर समर्थित भार से है। गतिशील भार में त्वरण, मंदी, दिशा परिवर्तन, कंपन और प्रभाव के दौरान उत्पन्न बल शामिल हैं।
एक मॉड्यूल जो स्थैतिक वजन का समर्थन कर सकता है वह अभी भी अनुपयुक्त हो सकता है यदि उच्च त्वरण अत्यधिक गाइड, स्क्रू, बेल्ट, बेयरिंग या मोटर लोड बनाता है।
चरण 4: आवश्यक जोर की गणना करें
जोर भार को तेज करने, घर्षण पर काबू पाने, भार उठाने और बाहरी प्रक्रिया बलों का विरोध करने के लिए आवश्यक रैखिक बल है।
क्षैतिज गति के लिए, आवश्यक जोर में आमतौर पर त्वरण बल, घर्षण प्रतिरोध और बाहरी प्रक्रिया बल शामिल होते हैं।
ऊर्ध्वाधर गति के लिए गुरुत्वाकर्षण को भी शामिल करना होगा।
बुनियादी क्षैतिज जोर संबंध
आवश्यक क्षैतिज जोर का अनुमान इस प्रकार लगाया जा सकता है:
आवश्यक जोर = त्वरण बल + घर्षण प्रतिरोध + बाहरी बल
त्वरण बल कुल गतिमान द्रव्यमान और त्वरण पर निर्भर करता है:
त्वरण बल = गतिमान द्रव्यमान × त्वरण
बेसिक वर्टिकल थ्रस्ट रिलेशनशिप
उर्ध्वाधर गति के लिए:
आवश्यक जोर = गुरुत्वाकर्षण बल + त्वरण बल + घर्षण + बाह्य बल
नीचे की ओर गति के लिए, गुरुत्वाकर्षण गति में सहायता करता है लेकिन अतिरिक्त ब्रेकिंग और होल्डिंग आवश्यकताएँ बनाता है।
विचारणीय अतिरिक्त बल
- काटने या मशीनिंग करने का बल
- दबाने या डालने का प्रतिरोध
- केबल वाहक खींचें
- सील घर्षण
- वैक्यूम नली प्रतिरोध
- झुका हुआ-अक्ष गुरुत्वाकर्षण घटक
- सदमा और प्रभाव भार
- गलत संरेखण प्रतिरोध
चयनित मॉड्यूल को मोटर, ट्रांसमिशन, बेयरिंग या संरचनात्मक सीमाओं को पार किए बिना पर्याप्त निरंतर और चरम जोर प्रदान करना चाहिए।
चरण 5: गति आवश्यकताओं को परिभाषित करें
गति की आवश्यकताएँ उच्चतम संभव यात्रा गति के बजाय वास्तविक गति चक्र पर आधारित होनी चाहिए।
निम्नलिखित स्पीड पैरामीटर की पुष्टि करें
- सामान्य परिचालन गति
- अधिकतम यात्रा गति
- त्वरण का समय
- मंदी का समय
- यात्रा दूरी
- रुकने के बाद निपटान का समय
- मशीनिंग या निरीक्षण के दौरान प्रक्रिया की गति
- प्रति मिनट चक्रों की संख्या
बहुत अधिक अधिकतम गति थोड़ा लाभ प्रदान कर सकती है यदि स्ट्रोक उस गति तक पहुंचने के लिए अक्ष के लिए बहुत छोटा है। शॉर्ट-स्ट्रोक प्रणालियों में, त्वरण और मंदी का आमतौर पर चक्र समय पर अधिक प्रभाव पड़ता है।
उच्च गति अनुप्रयोग
टाइमिंग बेल्ट और रैखिक मोटर मॉड्यूल आमतौर पर उच्च गति अनुप्रयोगों के लिए चुने जाते हैं। बेल्ट चालित मॉड्यूल लंबे-स्ट्रोक स्थानांतरण के लिए एक लागत प्रभावी समाधान प्रदान करते हैं, जबकि रैखिक मोटर मॉड्यूल उच्च त्वरण और तीव्र प्रतिक्रिया प्रदान करते हैं।
मध्यम-गति परिशुद्धता अनुप्रयोग
बॉल स्क्रू मॉड्यूल तब उपयुक्त होते हैं जब नियंत्रित गति, कठोरता और परिशुद्धता अधिकतम गति से अधिक महत्वपूर्ण होती है।
दीर्घ-स्ट्रोक अनुप्रयोग
बहुत लंबे स्ट्रोक के लिए, बेल्ट ड्राइव, रैक और पिनियन, या रैखिक मोटर समाधान महत्वपूर्ण गति, कंपन और स्क्रू विक्षेपण के कारण घूर्णन बॉल स्क्रू की तुलना में अधिक व्यावहारिक हो सकते हैं।
चरण 6: त्वरण और चक्र समय को परिभाषित करें
त्वरण यह निर्धारित करता है कि लोड कितनी तेजी से परिचालन गति तक पहुंचता है। यह मोटर टॉर्क, संरचनात्मक कंपन, बेल्ट तनाव, स्क्रू लोड, असर भार और निपटान समय को दृढ़ता से प्रभावित करता है।
उच्च त्वरण चक्र के समय को कम कर सकता है लेकिन ओवरशूट, कंपन, घटक तनाव और रखरखाव आवश्यकताओं को भी बढ़ा सकता है।
गति चक्र विश्लेषण शामिल होना चाहिए
- प्रारंभिक स्थिति
- त्वरण चरण
- स्थिर-गति चरण
- मंदी का चरण
- निपटान समय
- प्रक्रिया में रुकने का समय
- वापसी आंदोलन
- प्रति मिनट कुल चक्र
एक यथार्थवादी गति प्रोफ़ाइल एकल अधिकतम गति मान से अधिक उपयोगी है। इंजीनियरों को यह पुष्टि करनी चाहिए कि क्या चयनित मॉड्यूल ओवरहीटिंग के बिना आवश्यक चक्र को लगातार बनाए रख सकता है।
चरण 7: सटीकता आवश्यकताओं को परिभाषित करें
सटीकता आवश्यकताओं को सावधानीपूर्वक परिभाषित किया जाना चाहिए क्योंकि स्थिति सटीकता, दोहराव, रिज़ॉल्यूशन, बैकलैश और सीधापन अलग-अलग पैरामीटर हैं।
स्थिति निर्धारण सटीकता
स्थिति निर्धारण सटीकता यह बताती है कि गाड़ी निर्देशित निरपेक्ष स्थिति तक कितनी बारीकी से पहुंचती है।
repeatability
दोहराव यह बताता है कि बार-बार चक्र के दौरान गाड़ी कितनी लगातार एक ही स्थिति में लौटती है।
संकल्प
रिज़ॉल्यूशन सबसे छोटी गतिविधि का वर्णन करता है जिसे नियंत्रक और फीडबैक सिस्टम कमांड या पता लगा सकता है।
बैकलैश और लॉस्ट मोशन
बैकलैश और खोई हुई गति उस स्थिति अंतर का वर्णन करती है जो यांत्रिक निकासी, लोचदार विरूपण, या ट्रांसमिशन अनुपालन के कारण दिशा उलटने के दौरान हो सकती है।
सीधापन और समानता
सीधापन और समानता मॉड्यूल संदर्भ सतहों के सापेक्ष कैरिज पथ की ज्यामितीय गुणवत्ता का वर्णन करती है।
कई अनुप्रयोगों को अच्छी पुनरावृत्ति की आवश्यकता होती है लेकिन अत्यधिक उच्च निरपेक्ष स्थिति सटीकता की आवश्यकता नहीं होती है। अत्यधिक सटीकता आवश्यकताओं को परिभाषित करने से मॉड्यूल, मोटर, एनकोडर, स्थापना, अंशांकन और रखरखाव लागत में काफी वृद्धि हो सकती है।
अनुप्रयोग द्वारा विशिष्ट सटीकता प्राथमिकताएँ
| आवेदन | मुख्य सटीकता आवश्यकता |
|---|---|
| पैकेजिंग स्थानांतरण | विश्वसनीय पुनरावृत्ति |
| चुनें और रखें | पुनरावृत्ति और निपटान स्थिरता |
| दृष्टि निरीक्षण | स्थिति निर्धारण सटीकता और सीधापन |
| परिशुद्धता वितरण | पथ सटीकता और कम गति स्थिरता |
| सीएनसी फीडिंग | कठोरता, स्थिति सटीकता, और बैकलैश नियंत्रण |
| अर्धचालक उपकरण | उच्च सटीकता, दोहराव, और स्वच्छ गति |
| छँटाई उपकरण | गति और विश्वसनीय स्थिति दोहराव |
चरण 8: क्षण भार की गणना करें
कैरिज सेंटर से दूर लगाया गया एक पेलोड क्षणिक भार बनाता है। ये क्षण कुल पेलोड भार से अधिक महत्वपूर्ण हो सकते हैं।
तीन मुख्य क्षण दिशाएँ पिच, यॉ और रोल हैं।
मोमेंट लोड निर्भर करता है
- पेलोड वजन
- गुरुत्वाकर्षण के भार केंद्र से गाड़ी तक की दूरी
- टूलींग ओवरहैंग
- गाड़ी की चौड़ाई और लंबाई
- गाइड रेल रिक्ति
- गाइड ब्लॉकों की संख्या
- त्वरण दिशा
- बाहरी प्रक्रिया बल
गाड़ी से दूर स्थापित एक हल्का भार एक बड़ा क्षण बना सकता है। इससे असमान गाइड लोडिंग, सटीकता में कमी, घर्षण में वृद्धि, कंपन या समय से पहले घिसाव हो सकता है।
क्षण क्षमता में सुधार के तरीके
- एक बड़ा मॉड्यूल चुनें
- लंबी गाड़ी का प्रयोग करें
- टूलींग ओवरहांग को कम करें
- लोड सेंटर को गाड़ी के करीब ले जाएं
- दो समानांतर मॉड्यूल का प्रयोग करें
- बाहरी गाइड रेल जोड़ें
- समर्थन बिंदुओं के बीच अंतर बढ़ाएँ
चरण 9: माउंटिंग ओरिएंटेशन की पुष्टि करें
माउंटिंग ओरिएंटेशन मॉड्यूल पर कार्य करने वाले बलों को बदल देता है और भार क्षमता और मोटर आवश्यकताओं को महत्वपूर्ण रूप से प्रभावित कर सकता है।
क्षैतिज स्थापना
क्षैतिज अनुप्रयोगों में, मॉड्यूल मुख्य रूप से जड़ता, घर्षण और बाहरी प्रक्रिया बल पर काबू पाता है। गाइड प्रणाली पेलोड भार का समर्थन करती है।
लंबवत स्थापना
ऊर्ध्वाधर अनुप्रयोगों में, ड्राइव सिस्टम को ऊपर की ओर गति के दौरान लगातार गुरुत्वाकर्षण पर काबू पाना होगा और नीचे की ओर गति के दौरान लोड को सुरक्षित रूप से नियंत्रित करना होगा।
ब्रेक मोटर, काउंटरबैलेंस, मैकेनिकल लॉक या गिरने से रोकने वाला उपकरण आवश्यक हो सकता है।
साइड-माउंटेड इंस्टालेशन
साइड माउंटिंग से गाइड ब्लॉकों पर काम करने वाली लोड दिशा बदल जाती है और स्वीकार्य पेलोड या मोमेंट क्षमता कम हो सकती है।
उलटी स्थापना
उलटा इंस्टॉलेशन पेलोड को गाड़ी के नीचे रखता है। फास्टनरों, सुरक्षा कारकों, गाइड प्रीलोड, स्नेहन और संदूषण संरक्षण के लिए सावधानीपूर्वक मूल्यांकन की आवश्यकता होती है।
इच्छुक स्थापना
एक झुकी हुई धुरी में क्षैतिज और ऊर्ध्वाधर दोनों बल घटक होते हैं। गति की दिशा के साथ गुरुत्वाकर्षण घटक को जोर गणना में शामिल किया जाना चाहिए।
चरण 10: ड्राइव विधि का चयन करें
ड्राइव विधि मॉड्यूल की कई प्रदर्शन विशेषताओं को निर्धारित करती है।
बॉल स्क्रू रैखिक मॉड्यूल
बॉल स्क्रू मॉड्यूल उच्च स्थिति सटीकता, मजबूत अक्षीय कठोरता, अच्छी पुनरावृत्ति, नियंत्रित कम गति गति और मध्यम स्ट्रोक की आवश्यकता वाले अनुप्रयोगों के लिए उपयुक्त हैं।
विशिष्ट लाभ
- उच्च स्थिति निर्धारण सटीकता
- अच्छी पुनरावृत्ति
- मजबूत अक्षीय कठोरता
- उच्च संचरण दक्षता
- परिशुद्ध सर्वो नियंत्रण के लिए उपयुक्त
- अच्छी जोर क्षमता
विशिष्ट सीमाएँ
- लंबे स्ट्रोक पर महत्वपूर्ण गति सीमाएँ
- स्नेहन की आवश्यकता है
- आमतौर पर बेल्ट ड्राइव की तुलना में अधिक लागत
- उच्च घूर्णन गति पर शोर उत्पन्न कर सकता है
टाइमिंग बेल्ट रैखिक मॉड्यूल
टाइमिंग बेल्ट मॉड्यूललंबे-स्ट्रोक, उच्च गति परिवहन और तीव्र बिंदु-से-बिंदु आंदोलन के लिए उपयुक्त हैं।
विशिष्ट लाभ
- उच्च यात्रा गति
- उच्च त्वरण
- लंबे स्ट्रोक के लिए उपयुक्त
- कम चलती जड़ता
- अपेक्षाकृत सरल संरचना
- प्रतिस्पर्धी लागत
विशिष्ट सीमाएँ
- कम अक्षीय कठोरता
- बेल्ट की लोच स्थिति को प्रभावित करती है
- बेल्ट तनाव निरीक्षण की आवश्यकता है
- उच्च-बल दबाने के लिए कम उपयुक्त
रैक और पिनियन रैखिक मॉड्यूल
रैक और पिनियन मॉड्यूललंबी यात्रा, भारी भार, बड़े गैन्ट्री सिस्टम और औद्योगिक परिवहन अक्षों के लिए उपयुक्त हैं।
विशिष्ट लाभ
- बहुत लंबे स्ट्रोक के लिए उपयुक्त
- उच्च भार और जोर क्षमता
- लंबे समय तक घूमने वाले पेंच की कोई सीमा नहीं
- बड़े गैन्ट्री सिस्टम के लिए उपयुक्त
विशिष्ट सीमाएँ
- बैकलैश नियंत्रण के लिए सावधानीपूर्वक डिज़ाइन की आवश्यकता होती है
- गियर स्नेहन की आवश्यकता हो सकती है
- शोर अधिक हो सकता है
- परिशुद्धता रैक गुणवत्ता और प्रीलोड पर निर्भर करती है
रैखिक मोटर मॉड्यूल
रैखिक मोटर मॉड्यूल उच्च गति, उच्च त्वरण, उच्च परिशुद्धता और अत्यधिक गतिशील अनुप्रयोगों के लिए उपयुक्त हैं।
विशिष्ट लाभ
- कोई मैकेनिकल ट्रांसमिशन बैकलैश नहीं
- बहुत अधिक त्वरण
- उच्च गति
- डायरेक्ट-ड्राइव प्रतिक्रिया
- सटीक प्रतिक्रिया नियंत्रण के लिए उपयुक्त
विशिष्ट सीमाएँ
- प्रारंभिक लागत अधिक
- रैखिक एनकोडर फीडबैक की आवश्यकता है
- थर्मल प्रबंधन की आवश्यकता है
- चुंबकीय-बल सुरक्षा विचारों की आवश्यकता हो सकती है
चरण 11: ऑपरेटिंग वातावरण का मूल्यांकन करें
पर्यावरण यह निर्धारित कर सकता है कि एक खुले, अर्ध-संलग्न या पूरी तरह से बंद मॉड्यूल की आवश्यकता है या नहीं।
धूल और कण
धूल, धातु के चिप्स, लकड़ी के कण, अपघर्षक पाउडर और पैकेजिंग का मलबा गाइड ब्लॉक, बॉल नट, बेल्ट, पुली और बियरिंग में प्रवेश कर सकते हैं।
सुरक्षात्मक कवर, सीलिंग स्ट्रिप्स, धौंकनी, सकारात्मक दबाव वाली हवा, या पूरी तरह से संलग्न संरचनाओं की आवश्यकता हो सकती है।
तेल और शीतलक
तेल धुंध और शीतलक बेल्ट, सील, स्नेहन, सेंसर और मोटर कनेक्शन को प्रभावित कर सकते हैं। सामग्री अनुकूलता सत्यापित की जानी चाहिए.
नमी और धुलाई
गीले वातावरण के लिए संक्षारण प्रतिरोधी सामग्री, सीलबंद मोटर, संरक्षित सेंसर और उपयुक्त जल निकासी की आवश्यकता होती है। मानक खुले मॉड्यूल आम तौर पर सीधे धोने के लिए अनुपयुक्त होते हैं।
क्लीनरूम अनुप्रयोग
क्लीनरूम मॉड्यूल को कम कण स्नेहन, सील गाइड सिस्टम, स्टेनलेस स्टील घटकों, वैक्यूम निष्कर्षण, विशेष केबल और कम उत्सर्जन सामग्री की आवश्यकता हो सकती है।
वैक्यूम अनुप्रयोग
वैक्यूम-संगत मॉड्यूल को विशेष स्नेहक, कम आउटगैसिंग वाली सामग्री, उपयुक्त मोटर और सेंसर घटकों और सावधानीपूर्वक थर्मल डिजाइन की आवश्यकता होती है।
उच्च और निम्न तापमान
तापमान स्नेहक की चिपचिपाहट, बेल्ट तनाव, पेंच विस्तार, बीयरिंग क्लीयरेंस, सील, मोटर प्रदर्शन और स्थिति सटीकता को प्रभावित करता है।
संक्षारक या रासायनिक वातावरण
रासायनिक जोखिम के लिए स्टेनलेस स्टील, विशेष कोटिंग्स, प्रतिरोधी बेल्ट, संगत सील और सुरक्षात्मक बाड़ों की आवश्यकता हो सकती है।
चरण 12: सुरक्षा स्तर की पुष्टि करें
सुरक्षा स्तर का चयन उपस्थिति के बजाय वास्तविक जोखिम के अनुसार किया जाना चाहिए।
कवर प्लेट वाला एक मॉड्यूल अभी भी चलती गाड़ी के उद्घाटन के माध्यम से धूल या नमी को प्रवेश करने की अनुमति दे सकता है। मोटर, सेंसर, केबल, कनेक्टर और मूविंग सील सहित संपूर्ण असेंबली का मूल्यांकन किया जाना चाहिए।
संभावित सुरक्षा विकल्प
- खुली संरचना
- शीर्ष कवर प्लेट
- स्टील सीलिंग पट्टी
- पूरी तरह से संलग्न प्रोफ़ाइल
- सुरक्षात्मक धौंकनी
- सकारात्मक दबाव वाली वायु शुद्धि
- संक्षारण प्रतिरोधी घटक
- बाहरी सुरक्षा घेरा
चरण 13: कर्तव्य चक्र का मूल्यांकन करें
कर्तव्य चक्र बताता है कि मॉड्यूल कितनी बार और कितनी देर तक संचालित होता है।
कर्तव्य चक्र की जानकारी शामिल होनी चाहिए
- प्रति दिन परिचालन घंटे
- चक्र प्रति मिनट
- प्रति चक्र दूरी
- त्वरण और मंदी की आवृत्ति
- अधिकतम गति पर समय
- प्रक्रिया में रुकने का समय
- निरंतर या रुक-रुक कर कार्य करना
- अपेक्षित वार्षिक यात्रा दूरी
उच्च भार पर कभी-कभी संचालित होने वाले मॉड्यूल को मध्यम भार पर लगातार संचालित होने वाले मॉड्यूल से भिन्न डिज़ाइन की आवश्यकता हो सकती है।
संपूर्ण कर्तव्य चक्र का उपयोग करके मोटर आरएमएस टॉर्क, स्क्रू तापमान, बेल्ट थकान, असर जीवन, गाइड जीवन, स्नेहन अंतराल और नियंत्रक क्षमता की जांच की जानी चाहिए।
चरण 14: सेवा जीवन का अनुमान लगाएं
अपेक्षित सेवा जीवन को यात्रा दूरी, परिचालन घंटों या कुल चक्रों में परिभाषित किया जाना चाहिए।
गाइड और बॉल स्क्रू जीवन का अनुमान गतिशील लोड रेटिंग से लगाया जा सकता है, लेकिन वास्तविक जीवन स्थापना, स्नेहन, संदूषण, झटका, कंपन, तापमान और रखरखाव पर निर्भर करता है।
सेवा जीवन को कम करने वाले कारक
- अत्यधिक पेलोड
- उच्च क्षण भार
- अपर्याप्त स्नेहन
- दूषण
- ग़लत संरेखण
- शॉक लोडिंग
- अत्यधिक तेजी
- अनुचित बेल्ट तनाव
- निर्धारित गति से अधिक संचालन
- उच्च तापमान
चरण 15: मोटर और ड्राइव का चयन करें
मोटर को संपूर्ण गति चक्र के लिए पर्याप्त शिखर और निरंतर टॉर्क प्रदान करना चाहिए।
मोटर चयन पर विचार करना चाहिए
- आवश्यक जोर
- अधिकतम गति
- त्वरण
- भार जड़ता
- संचरण अनुपात
- पेंच सीसा या चरखी व्यास
- ऊर्ध्वाधर गुरुत्वाकर्षण भार
- साइकिल शुल्क
- ब्रेक की आवश्यकता
- पोजिशनिंग प्रदर्शन
सर्वो मोटर
सर्वो मोटर्स बंद-लूप नियंत्रण, उच्च गतिशील प्रतिक्रिया, सटीक स्थिति, टॉर्क मॉनिटरिंग और लचीली गति प्रोफाइल प्रदान करते हैं।
स्टेपर मोटर
स्टेपर मोटर्स मध्यम-गति और मध्यम-सटीकता अनुप्रयोगों के लिए कम लागत वाला समाधान प्रदान कर सकते हैं। हालाँकि, ओवरलोड होने पर ओपन-लूप सिस्टम अपनी स्थिति खो सकते हैं।
ब्रेक मोटर
आमतौर पर ऊर्ध्वाधर अक्षों या प्रणालियों के लिए मोटर ब्रेक की आवश्यकता होती है जिन्हें बिजली हानि के दौरान स्थिति में रहना चाहिए।
चरण 16: सेंसर आवश्यकताओं की पुष्टि करें
रैखिक मॉड्यूल को होम सेंसर, सकारात्मक और नकारात्मक सीमा सेंसर, मध्यवर्ती स्थिति सेंसर, या बाहरी रैखिक एनकोडर की आवश्यकता हो सकती है।
सामान्य सेंसर कार्य
- घर की स्थिति का पता लगाना
- यात्रा के अंत की सुरक्षा
- अत्यधिक यात्रा की रोकथाम
- पद की पुष्टि
- उत्पाद उपस्थिति का पता लगाना
- बाहरी बंद-लूप प्रतिक्रिया
- सुरक्षा निगरानी
ऑर्डर देने से पहले सेंसर माउंटिंग स्थानों की पुष्टि की जानी चाहिए क्योंकि कुछ मॉड्यूल संरचनाओं में बाद की स्थापना के लिए सीमित स्थान होता है।
चरण 17: केबल प्रबंधन पर विचार करें
चलती हुई केबल, एयर ट्यूब, वैक्यूम होज़ और सेंसर तार महत्वपूर्ण खिंचाव पैदा कर सकते हैं और गति सटीकता को प्रभावित कर सकते हैं।
एक केबल वाहक का चयन झुकने की त्रिज्या, यात्रा की लंबाई, त्वरण, केबल की मात्रा और स्थापना स्थान के अनुसार किया जाना चाहिए।
केबल प्रबंधन संबंधी विचार
- केबल झुकने की त्रिज्या
- केबल वाहक स्व-वजन
- गतिमान कर्षण बल
- हाई-फ्लेक्स केबल जीवन
- ट्यूब दबाव और वैक्यूम आवश्यकताएँ
- आसन्न संरचनाओं के साथ हस्तक्षेप
- क्लीनरूम या कम-कण आवश्यकताएँ
चरण 18: सुरक्षा आवश्यकताओं का मूल्यांकन करें
ऊर्ध्वाधर अक्षों, भारी भार, उच्च गति प्रणालियों और ऑपरेटरों के लिए सुलभ मशीनों के लिए सुरक्षा आवश्यकताएँ विशेष रूप से महत्वपूर्ण हैं।
संभावित सुरक्षा उपाय
- मोटर का ब्रेक
- यांत्रिक अंत रुक जाता है
- सकारात्मक और नकारात्मक सीमा सेंसर
- आपातकालीन रोक प्रणाली
- सुरक्षात्मक घेरा
- गिरने से बचाने वाला उपकरण
- सुरक्षा नट या यांत्रिक ताला
- टोक़ और अधिभार निगरानी
- सुरक्षित गति नियंत्रण
- टकराव का पता लगाना
यांत्रिक सुरक्षा को केवल सॉफ़्टवेयर सीमाओं पर निर्भर नहीं रहना चाहिए।
चरण 19: बजट और कुल लागत का मूल्यांकन करें
सबसे कम कीमत वाला मॉड्यूल हमेशा सबसे कम लागत वाला समाधान नहीं होता है। कुल लागत में डिज़ाइन, मोटर, नियंत्रक, ब्रैकेट, स्थापना, कमीशनिंग, रखरखाव, स्पेयर पार्ट्स, ऊर्जा उपयोग, डाउनटाइम और उत्पाद की गुणवत्ता शामिल है।
कुल लागत शामिल हो सकती है
- रैखिक मॉड्यूल खरीद मूल्य
- सर्वो या स्टेपर मोटर
- ड्राइव और नियंत्रक
- कोष्ठक और फ्रेम स्थापित करना
- सेंसर और केबल
- केबल वाहक
- सुरक्षा कवच
- स्थापना श्रम
- प्रोग्रामिंग और कमीशनिंग
- स्नेहन और रखरखाव
- प्रतिस्थापन बेल्ट, स्क्रू, बियरिंग, या सील
- उत्पादन डाउनटाइम
- अपर्याप्त सटीकता के कारण उत्पाद में खराबी
सरल परिवहन के लिए एक उच्च परिशुद्धता मॉड्यूल अनावश्यक हो सकता है। एक कम लागत वाला मॉड्यूल लंबी अवधि में महंगा हो सकता है यदि यह अस्थिर स्थिति या लगातार रखरखाव का कारण बनता है।
अनुप्रयोग-आधारित रैखिक मॉड्यूल चयन
सीएनसी मशीन टूल चयन
सीएनसी अनुप्रयोगों के लिए उच्च कठोरता, कम प्रतिक्रिया, मजबूत जोर और स्थिर फ़ीड गति की आवश्यकता होती है। आमतौर पर बॉल स्क्रू मॉड्यूल या कस्टम बॉल स्क्रू स्टेज को प्राथमिकता दी जाती है।
महत्वपूर्ण मापदंडों में काटने का बल, अक्ष कठोरता, थर्मल स्थिरता, स्थिति सटीकता, गाइड प्रीलोड और स्नेहन शामिल हैं।
चयन एवं स्थान चयन
पिक-एंड-प्लेस अनुप्रयोगों के लिए कम चक्र समय, तीव्र त्वरण, विश्वसनीय दोहराव और कम गतिमान द्रव्यमान की आवश्यकता होती है।
बेल्ट चालित मॉड्यूल लंबे-स्ट्रोक हाई-स्पीड ट्रांसफर के लिए उपयुक्त हैं। बॉल स्क्रू मॉड्यूल तब उपयुक्त होते हैं जब उच्च परिशुद्धता या अधिक कठोरता की आवश्यकता होती है।
पैकेजिंग मशीन चयन
पैकेजिंग उपकरण अक्सर गति, लंबे स्ट्रोक, सरल रखरखाव और प्रतिस्पर्धी लागत को प्राथमिकता देते हैं। बेल्ट संचालित मॉड्यूल आमतौर पर चुने जाते हैं।
परिशुद्ध वितरण चयन
वितरण अनुप्रयोगों के लिए पथ सटीकता, सुचारू कम गति की गति, स्थिर वेग और न्यूनतम कंपन की आवश्यकता होती है। बॉल स्क्रू या रैखिक मोटर मॉड्यूल आमतौर पर उपयुक्त होते हैं।
दृष्टि निरीक्षण चयन
दृष्टि निरीक्षण प्रणालियों के लिए स्थिर स्थिति, कम कंपन, सीधी यात्रा और दोहराने योग्य कैमरा संरेखण की आवश्यकता होती है। बॉल स्क्रू और लीनियर मोटर मॉड्यूल आम विकल्प हैं।
सेमीकंडक्टर उपकरण चयन
सेमीकंडक्टर उपकरण को उच्च परिशुद्धता, क्लीनरूम अनुकूलता, कम कण उत्पादन, कॉम्पैक्ट संरचना और एनकोडर फीडबैक की आवश्यकता हो सकती है।
गति और सटीकता आवश्यकताओं के आधार पर बॉल स्क्रू, लीनियर मोटर और क्लीनरूम-विशिष्ट मॉड्यूल का उपयोग किया जा सकता है।
बैटरी विनिर्माण चयन
बैटरी उत्पादन उपकरण को अक्सर उच्च गति, लंबे परिचालन घंटे, धूल नियंत्रण और प्रक्रिया संदूषण के प्रतिरोध की आवश्यकता होती है।
चयन में सीलिंग, केबल प्रबंधन, स्नेहन, चक्र दर और रखरखाव पहुंच पर विचार करना चाहिए।
लॉन्ग-स्ट्रोक गैन्ट्री चयन
लंबे स्ट्रोक वाले गैन्ट्री सिस्टम को सीधेपन, सिंक्रनाइज़ेशन, लोड वितरण और संरचनात्मक कठोरता के सावधानीपूर्वक नियंत्रण की आवश्यकता होती है।
बेल्ट चालित या रैक चालित मॉड्यूल आमतौर पर चुने जाते हैं। डुअल-ड्राइव सिस्टम को इलेक्ट्रॉनिक गैन्ट्री सिंक्रोनाइज़ेशन की आवश्यकता हो सकती है।
लंबवत लोडिंग और अनलोडिंग चयन
ऊर्ध्वाधर लोडिंग सिस्टम के लिए पर्याप्त जोर, ब्रेक क्षमता, सुरक्षा उपकरण और नियंत्रित मंदी की आवश्यकता होती है।
बॉल स्क्रू मॉड्यूल को अक्सर सटीकता और कठोरता के लिए चुना जाता है, जबकि बेल्ट मॉड्यूल का उपयोग उचित सुरक्षा के साथ उच्च गति वाले लंबे स्ट्रोक उठाने के लिए किया जा सकता है।
सामान्य रैखिक मॉड्यूल चयन गलतियाँ
केवल पेलोड द्वारा चयन करना
पेलोड में क्षण, त्वरण, बाहरी बल या कर्तव्य-चक्र प्रभाव शामिल नहीं है।
गुरुत्वाकर्षण के केंद्र की अनदेखी
भार सीमा के भीतर कोई भार गाड़ी से दूर रखे जाने पर भी स्वीकार्य क्षण क्षमता से अधिक हो सकता है।
अधिकतम कैटलॉग मानों का एक साथ उपयोग करना
अधिकतम गति, अधिकतम पेलोड, अधिकतम स्ट्रोक और अधिकतम त्वरण आमतौर पर एक साथ प्राप्त नहीं किया जा सकता है।
दोहराव योग्यता के साथ भ्रमित करने वाली सटीकता
एक सिस्टम पूर्ण स्थिति त्रुटि होने पर भी लगातार एक ही स्थिति में लौट सकता है।
स्थापना की सतह की गुणवत्ता की अनदेखी
खराब माउंटिंग सतह मॉड्यूल को विकृत कर सकती है और सटीकता और सेवा जीवन को कम कर सकती है।
केबल ड्रैग को नजरअंदाज करना
केबल वाहक और होज़ महत्वपूर्ण गतिमान प्रतिरोध और क्षण भार जोड़ सकते हैं।
पर्यावरण संरक्षण की अनदेखी
एक खुला मॉड्यूल धूल भरे, गीले या घर्षण वाले वातावरण में समय से पहले विफल हो सकता है।
यह मानते हुए कि बॉल स्क्रू सेल्फ-लॉकिंग हैं
वर्टिकल बॉल स्क्रू ऐक्स बैक-ड्राइव हो सकते हैं और ब्रेक या गिरने से रोकने वाले उपकरण की आवश्यकता होती है।
अति-निर्दिष्ट सटीकता
अनावश्यक सटीकता से उत्पाद और एकीकरण लागत बढ़ जाती है।
केवल खरीद मूल्य की तुलना करना
संपूर्ण प्रणाली और आजीवन लागत पर विचार किया जाना चाहिए।
रैखिक मॉड्यूल चयन चेकलिस्ट
- आवेदन प्रकार की पुष्टि की गई
- प्रभावी स्ट्रोक की पुष्टि की गई
- कुल गतिशील भार की गणना की गई
- जोर की गणना की गई
- गति और त्वरण की पुष्टि की गई
- चक्र समय का मूल्यांकन किया गया
- सटीकता और दोहराव परिभाषित
- क्षण भार की गणना की गई
- माउंटिंग ओरिएंटेशन की पुष्टि की गई
- ड्राइव प्रकार चयनित
- पर्यावरण का मूल्यांकन किया गया
- सुरक्षा संरचना चयनित
- कर्तव्य चक्र की पुष्टि की गई
- सेवा जीवन अनुमानित
- मोटर और ब्रेक चयनित
- सेंसर ने पुष्टि की
- केबल वाहक चयनित
- सुरक्षा उपायों की पुष्टि की गई
- स्थापना स्थान सत्यापित
- कुल लागत का मूल्यांकन किया गया
अक्सर पूछे जाने वाले प्रश्नों
रैखिक मॉड्यूल का चयन करते समय पहला कदम क्या है?
पहला कदम अनुप्रयोग और गति चक्र को परिभाषित करना है, जिसमें क्या चलना चाहिए, कितनी दूर तक जाना चाहिए, कितनी तेजी से चलना चाहिए और कितनी सटीकता या बल की आवश्यकता है।
उच्च सटीकता के लिए कौन सा रैखिक मॉड्यूल सर्वोत्तम है?
बॉल स्क्रू और रैखिक मोटर मॉड्यूल आमतौर पर उच्च सटीकता वाले अनुप्रयोगों के लिए चुने जाते हैं। अंतिम विकल्प स्ट्रोक, गति, भार, पर्यावरण और बजट पर निर्भर करता है।
उच्च गति के लिए कौन सा रैखिक मॉड्यूल सर्वोत्तम है?
टाइमिंग बेल्ट और लीनियर मोटर मॉड्यूल आम तौर पर उच्चतम गति और त्वरण प्रदान करते हैं।
कौन सा मॉड्यूल लंबे स्ट्रोक के लिए उपयुक्त है?
टाइमिंग बेल्ट, रैक और पिनियन, और रैखिक मोटर मॉड्यूल आम तौर पर पारंपरिक बॉल स्क्रू मॉड्यूल की तुलना में लंबे स्ट्रोक के लिए अधिक उपयुक्त होते हैं।
मुझे ऊर्ध्वाधर स्थापना के लिए एक रैखिक मॉड्यूल का चयन कैसे करना चाहिए?
गुरुत्वाकर्षण भार, त्वरण बल, ब्रेक क्षमता, धारण आवश्यकताओं और गिरने से बचाव के उपायों की गणना करें। यह मत मानिए कि पेंच अपने आप लॉक हो जाएगा।
कितना सुरक्षा कारक उपयोग किया जाना चाहिए?
सुरक्षा कारक लोड अनिश्चितता, सदमा, कर्तव्य चक्र, पर्यावरण और विफलता के परिणामों पर निर्भर करता है। यह अत्यधिक बड़े होने के बजाय उचित और अनुप्रयोग-विशिष्ट होना चाहिए।
क्या मैं केवल अधिकतम पेलोड मान का उपयोग करके एक मॉड्यूल का चयन कर सकता हूँ?
नहीं, गति, त्वरण, क्षण भार, स्ट्रोक, बढ़ते दिशा, जोर और सेवा जीवन पर भी विचार किया जाना चाहिए।
कौन सा ड्राइव प्रकार सबसे अधिक लागत प्रभावी है?
हाई-स्पीड लॉन्ग-स्ट्रोक परिवहन के लिए टाइमिंग बेल्ट मॉड्यूल अक्सर लागत प्रभावी होते हैं। सटीकता और कठोरता महत्वपूर्ण होने पर बॉल स्क्रू मॉड्यूल बेहतर मूल्य प्रदान करते हैं।
क्या सभी रैखिक मॉड्यूल को स्नेहन की आवश्यकता है?
अधिकांश गाइड सिस्टम को स्नेहन की आवश्यकता होती है। बॉल स्क्रू मॉड्यूल को भी स्क्रू स्नेहन की आवश्यकता होती है, जबकि बेल्ट को आमतौर पर स्नेहन की आवश्यकता नहीं होती है।
बाहरी रैखिक एनकोडर का उपयोग कब किया जाना चाहिए?
एक बाहरी एनकोडर तब उपयोगी हो सकता है जब उच्च पूर्ण सटीकता की आवश्यकता होती है, यांत्रिक ट्रांसमिशन त्रुटि की भरपाई की जानी चाहिए, या प्रत्यक्ष कैरिज-पोजीशन फीडबैक आवश्यक है।
निष्कर्ष
सीखनाएक रैखिक मॉड्यूल कैसे चुनेंउत्पाद कैटलॉग विशिष्टताओं की तुलना करने से कहीं अधिक की आवश्यकता है। संपूर्ण आवेदन के अनुसार सही समाधान का चयन किया जाना चाहिए।
गति कार्य, स्ट्रोक, गतिशील भार, जोर, गति, त्वरण, चक्र समय, सटीकता, क्षण भार, स्थापना दिशा, पर्यावरण, कर्तव्य चक्र, सेवा जीवन, सुरक्षा आवश्यकताओं और बजट को परिभाषित करके प्रारंभ करें।
एक विकल्प चुनेंबॉल स्क्रू मॉड्यूलजब सटीकता, कठोरता, कम गति स्थिरता और जोर मुख्य प्राथमिकताएं हों। जब उच्च गति, लंबा स्ट्रोक, तेज़ त्वरण और कम प्रारंभिक लागत अधिक महत्वपूर्ण हो तो टाइमिंग बेल्ट मॉड्यूल चुनें। लॉन्ग-स्ट्रोक हेवी-लोड सिस्टम के लिए रैक संचालित मॉड्यूल चुनें, और उच्च-गतिशील, उच्च गति और उच्च-सटीक अनुप्रयोगों के लिए एक रैखिक मोटर मॉड्यूल चुनें।
सबसे अच्छा रैखिक मॉड्यूल उच्चतम विनिर्देश वाला मॉडल नहीं है। यह वह मॉड्यूल है जो अनावश्यक लागत, जटिलता, आकार या रखरखाव के बिना आवश्यक प्रदर्शन को विश्वसनीय रूप से पूरा करता है।
संरचित एप्लिकेशन-आधारित चयन वर्कफ़्लो का पालन करके, इंजीनियर डिज़ाइन जोखिम को कम कर सकते हैं, ओवरसाइज़िंग से बच सकते हैं, उपकरण स्थिरता में सुधार कर सकते हैं और अधिक कुशल और किफायती रैखिक गति प्रणाली का निर्माण कर सकते हैं।
