 हिंदी

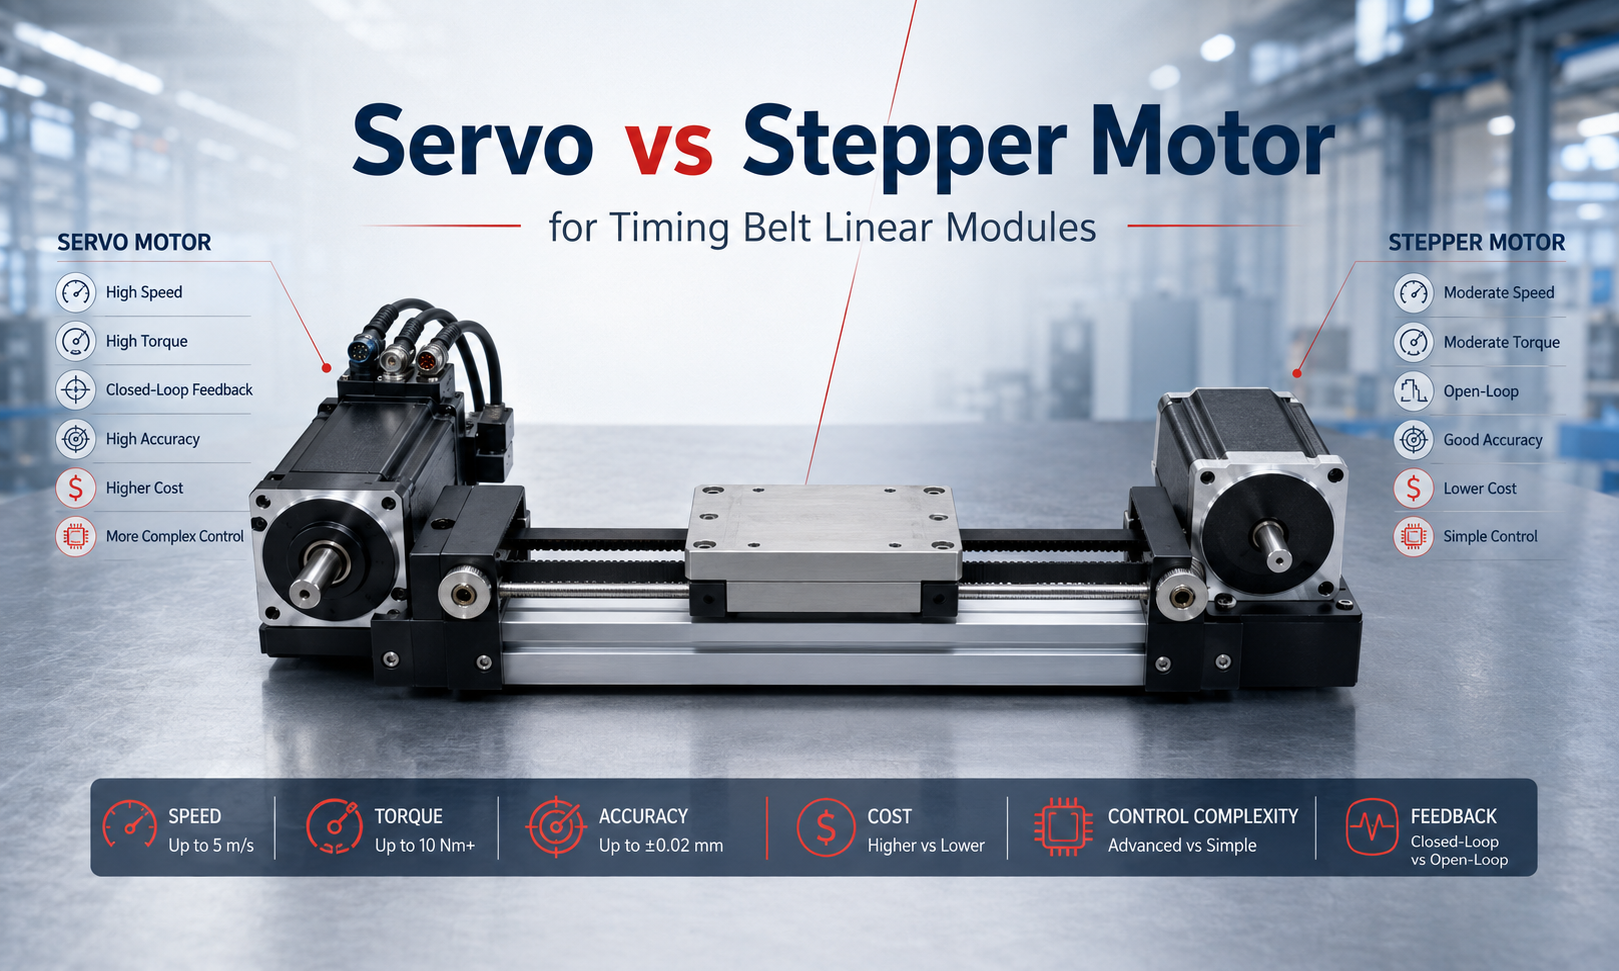
सर्वो मोटर्स और स्टेपर मोटर्स दोनों का उपयोग आमतौर पर टाइमिंग बेल्ट रैखिक मॉड्यूल को चलाने के लिए किया जाता है। यद्यपि कोई भी मोटर गाड़ी को रैखिक अक्ष के साथ ले जा सकती है, वे गति प्रदर्शन, टॉर्क विशेषताओं, स्थिति प्रतिक्रिया, नियंत्रण सटीकता, लागत और सिस्टम जटिलता में काफी भिन्न होते हैं।
सही विकल्प पेलोड, यात्रा गति, त्वरण, स्थिति आवश्यकताओं, कर्तव्य चक्र और एप्लिकेशन के ऑपरेटिंग वातावरण पर निर्भर करता है। केवल रेटेड पावर या खरीद मूल्य के आधार पर मोटर का चयन करने से अपर्याप्त टॉर्क, अस्थिर स्थिति, अत्यधिक कंपन या अनावश्यक सिस्टम लागत हो सकती है।
मोटर्स टाइमिंग बेल्ट लीनियर मॉड्यूल को कैसे चलाते हैं
एक टाइमिंग बेल्ट मेंरैखिक मॉड्यूल, मोटर सीधे कनेक्शन, युग्मन या कमी तंत्र के माध्यम से ड्राइव चरखी को घुमाता है। चरखी टाइमिंग बेल्ट को चलाती है, जो गाड़ी को रैखिक गाइड के साथ ले जाती है।
निम्नलिखित पर काबू पाने के लिए मोटर को पर्याप्त टॉर्क प्रदान करना चाहिए:
- पेलोड जड़ता
- गाड़ी और बेल्ट जड़ता
- गाइड रेल घर्षण
- त्वरण और मंदी बल
- बाहरी प्रतिरोध
- ऊर्ध्वाधर स्थापनाओं में गुरुत्वाकर्षण भार होता है
आवश्यक मोटर टॉर्क को त्वरण टॉर्क, घर्षण टॉर्क और बाहरी लोड टॉर्क के संयोजन के रूप में माना जा सकता है। लोड भिन्नता और दीर्घकालिक संचालन को संभालने के लिए एक उपयुक्त सुरक्षा मार्जिन भी शामिल किया जाना चाहिए।
स्टेपर मोटर क्या है?
एक स्टेपर मोटर प्रत्येक इनपुट पल्स के लिए एक निश्चित कोण से घूमती है। नियंत्रक एक निर्दिष्ट संख्या में पल्स भेजकर गति की दूरी निर्धारित करता है और पल्स आवृत्ति को बदलकर गति को नियंत्रित करता है।
पारंपरिक स्टेपर सिस्टम सामान्यतः ओपन-लूप कॉन्फ़िगरेशन में काम करते हैं। नियंत्रक सीधे यह पुष्टि किए बिना गति आदेश भेजता है कि मोटर आदेशित स्थिति तक पहुंच गया है या नहीं।
स्टेपर मोटर्स का व्यापक रूप से उपयोग किया जाता हैटाइमिंग बेल्ट मॉड्यूलक्योंकि वे सरल नियंत्रण, अच्छी कम गति वाला टॉर्क और अपेक्षाकृत कम सिस्टम लागत प्रदान करते हैं।
स्टेपर मोटर्स के फायदे
- मोटर और ड्राइवर की लागत कम
- सरल नियंत्रण वास्तुकला
- ठहराव पर टॉर्क को अच्छी तरह से पकड़ना
- कम परिचालन गति पर मजबूत टॉर्क
- पल्स कमांड के माध्यम से आसान स्थिति नियंत्रण
- सरल बिंदु-से-बिंदु आंदोलन के लिए उपयुक्त
स्टेपर मोटर्स की सीमाएँ
- मोटर की गति बढ़ने पर उपलब्ध टॉर्क कम हो जाता है
- ओपन-लूप सिस्टम खोए हुए चरणों का सीधे पता नहीं लगा सकते
- कंपन और प्रतिध्वनि निश्चित गति से हो सकती है
- स्थिति बनाए रखते समय मोटर का तापमान अधिक रह सकता है
- प्रदर्शन मार्जिन को सावधानीपूर्वक आरक्षित किया जाना चाहिए
- उच्च गति और उच्च त्वरण संचालन के लिए कम उपयुक्त
यदि पेलोड, त्वरण या बाहरी प्रतिरोध उपलब्ध टॉर्क से अधिक है, तो एक ओपन-लूप स्टेपर मोटर कमांड स्थिति का पालन करने में विफल हो सकता है। इस स्थिति को आमतौर पर कदम खोने के रूप में वर्णित किया जाता है।
सर्वो मोटर क्या है?
एक सर्वो मोटर सामान्यतः एक बंद-लूप नियंत्रण प्रणाली के भाग के रूप में काम करती है। एक एनकोडर मोटर की स्थिति और गति को मापता है, जबकि सर्वो ड्राइव लगातार कमांड किए गए गति के साथ फीडबैक सिग्नल की तुलना करता है।
जब कोई स्थिति या गति त्रुटि होती है, तो सर्वो ड्राइव विचलन को कम करने के लिए मोटर आउटपुट को समायोजित करता है। यह बंद-लूप नियंत्रण मोटर को बदलते भार और गतिशील गति स्थितियों के तहत स्थिर संचालन बनाए रखने की अनुमति देता है।
सर्वो मोटर्स के लाभ
- बंद-लूप स्थिति और गति प्रतिक्रिया
- व्यापक गति सीमा पर मजबूत टॉर्क प्रदर्शन
- उच्चतर अधिकतम संचालन गति
- बेहतर त्वरण और मंदी प्रदर्शन
- स्थिति विचलन का स्वचालित सुधार
- उच्च गति पर सुचारू संचालन
- उच्च-कर्तव्य-चक्र स्वचालन के लिए उपयुक्त
- अलार्म निगरानी और नैदानिक कार्यों का समर्थन करता है
सर्वो मोटर्स की सीमाएँ
- उच्च मोटर और ड्राइव लागत
- अधिक जटिल पैरामीटर कॉन्फ़िगरेशन
- सर्वो ट्यूनिंग की आवश्यकता हो सकती है
- वायरिंग और विद्युत स्थापना के लिए उच्च आवश्यकताएं
- अनुचित लाभ सेटिंग्स कंपन या अस्थिरता का कारण बन सकती हैं
सर्वो बनाम स्टेपर मोटर तुलना
| तुलना वस्तु | स्टेपर मोटर | सर्वो मोटर |
|---|---|---|
| नियंत्रण विधि | आमतौर पर ओपन-लूप पल्स नियंत्रण | एनकोडर फीडबैक के साथ बंद-लूप नियंत्रण |
| कम गति वाला टॉर्क | अच्छा | अच्छा और अधिक नियंत्रणीय |
| हाई-स्पीड टॉर्क | गति बढ़ने पर काफी कमी आ जाती है | व्यापक गति सीमा पर मजबूत टॉर्क बनाए रखता है |
| अधिकतम गति | निम्न और मध्यम गति के लिए बेहतर अनुकूल | मध्यम और उच्च गति के लिए बेहतर अनुकूल |
| पद संबंधी प्रतिक्रिया | ओपन-लूप सिस्टम में आम तौर पर अनुपलब्ध है | एनकोडर फीडबैक सामान्यतः शामिल होता है |
| खोए हुए चरण का पता लगाना | ओपन-लूप सिस्टम खोए हुए चरणों का सीधे पता नहीं लगा सकते | स्थिति विचलन की निगरानी की जा सकती है और उसे ठीक किया जा सकता है |
| त्वरण | मध्यम | उच्च त्वरण क्षमता |
| गति चिकनाई | कंपन या प्रतिध्वनि का अनुभव हो सकता है | व्यापक ऑपरेटिंग रेंज में स्मूथ |
| धारणीय स्थिति | मजबूत धारण करने वाला टॉर्क लेकिन गर्मी उत्पन्न कर सकता है | बंद-लूप नियंत्रण के माध्यम से स्थिति बनाए रखता है |
| जटिलता पर नियंत्रण रखें | अपेक्षाकृत सरल | अधिक जटिल सेटअप और ट्यूनिंग |
| सिस्टम लागत | निचला | उच्च |
| विशिष्ट अनुप्रयोग | सरल, कम गति और लागत-संवेदनशील उपकरण | उच्च गति, गतिशील और सटीक स्वचालन प्रणाली |
गति प्रदर्शन
गति सर्वो और स्टेपर सिस्टम के बीच सबसे महत्वपूर्ण अंतरों में से एक है।
एक स्टेपर मोटर कम गति पर मजबूत टॉर्क प्रदान कर सकती है, लेकिन घूर्णी गति बढ़ने पर इसका उपलब्ध टॉर्क सामान्य रूप से कम हो जाता है। जब टाइमिंग बेल्ट मॉड्यूल को लंबे स्ट्रोक में तेजी से यात्रा की आवश्यकता होती है, तो स्टेपर मोटर को इसकी प्रयोग करने योग्य गति सीमा के ऊपरी छोर के पास संचालित करने की आवश्यकता हो सकती है। इस बिंदु पर, त्वरण क्षमता और टॉर्क मार्जिन सीमित हो सकता है।
एक सर्वो मोटर आमतौर पर व्यापक परिचालन गति सीमा पर उपयोगी टॉर्क बनाए रखती है। इसलिए यह टाइमिंग बेल्ट मॉड्यूल के लिए अधिक उपयुक्त है जिसके लिए उच्च रैखिक गति, लघु चक्र समय या लगातार त्वरण और मंदी की आवश्यकता होती है।
सर्वो मोटर्स को आम तौर पर इसके लिए प्राथमिकता दी जाती है:
- लॉन्ग-स्ट्रोक रैपिड पोजिशनिंग
- हाई-स्पीड पिक-एंड-प्लेस सिस्टम
- बार-बार स्टार्ट-स्टॉप चक्र
- कम समय के साथ आवेदन
- अक्षों को सुचारू उच्च गति गति की आवश्यकता होती है
टोक़ और भार क्षमता
मोटर टॉर्क का मूल्यांकन केवल ठहराव के बजाय वास्तविक परिचालन गति के तहत किया जाना चाहिए। एक स्टेपर मोटर में उच्च होल्डिंग टॉर्क हो सकता है, लेकिन टॉर्क को पकड़ना उच्च गति आंदोलन के दौरान उपलब्ध टॉर्क का प्रतिनिधित्व नहीं करता है।
टाइमिंग बेल्ट अक्ष के लिए, आवश्यक टॉर्क तब बढ़ता है जब:
- पेलोड भारी हो जाता है
- त्वरण अधिक हो जाता है
- ड्राइव पुली का व्यास बढ़ जाता है
- गाड़ी या टूलींग की जड़ता बढ़ जाती है
- मॉड्यूल लंबवत रूप से स्थापित है
- बाहरी प्रक्रिया प्रतिरोध लागू किया जाता है
सर्वो मोटर्स आमतौर पर कम त्वरण अवधि के लिए बेहतर अधिभार क्षमता प्रदान करते हैं। यह तब उपयोगी होता है जब अक्ष को किसी भारी स्थिरता को तेज करना चाहिए या तेजी से विपरीत दिशा में जाना चाहिए।
स्टेपर मोटर्स तब भी मध्यम भार के लिए उपयुक्त हो सकते हैं जब ऑपरेटिंग गति कम हो और पर्याप्त टॉर्क मार्जिन बनाए रखा गया हो।
स्थिति प्रतिक्रिया और खोया हुआ कदम जोखिम
ओपन-लूप स्टेपर सिस्टम में, नियंत्रक मानता है कि मोटर प्रत्येक आदेशित चरण को पूरा करता है। यदि लोड अचानक बढ़ जाता है या मोटर टॉर्क अपर्याप्त हो जाता है, तो नियंत्रक को तत्काल प्रतिक्रिया के बिना वास्तविक स्थिति कमांड की गई स्थिति से भिन्न हो सकती है।
एक सर्वो प्रणाली मोटर गति की निगरानी के लिए एनकोडर फीडबैक का उपयोग करती है। यदि निम्न त्रुटि अनुमत सीमा से अधिक है, तो ड्राइव आउटपुट को ठीक कर सकता है या अलार्म उत्पन्न कर सकता है।
यह सर्वो मोटर्स को उन अनुप्रयोगों के लिए अधिक उपयुक्त बनाता है जहां एक अज्ञात स्थिति त्रुटि उपकरण को नुकसान पहुंचा सकती है, उत्पादन में बाधा डाल सकती है या दोषपूर्ण उत्पाद बना सकती है।
हालाँकि, मोटर पर एनकोडर फीडबैक सीधे अंतिम कैरिज स्थिति को नहीं मापता है। बेल्ट लोच, चरखी स्थापना, यांत्रिक निकासी, संरचनात्मक विक्षेपण और गाइड सटीकता अभी भी रैखिक मॉड्यूल के वास्तविक स्थिति प्रदर्शन को प्रभावित कर सकती है।
स्थिति निर्धारण सटीकता
एक सर्वो मोटर स्वचालित रूप से टाइमिंग बेल्ट मॉड्यूल को अत्यधिक सटीक नहीं बनाती है। अक्ष की अंतिम सटीकता संपूर्ण यांत्रिक और नियंत्रण प्रणाली पर निर्भर करती है, जिसमें शामिल हैं:
- टाइमिंग बेल्ट पिच सटीकता
- बेल्ट का तनाव और कठोरता
- चरखी मशीनिंग और स्थापना सटीकता
- रैखिक गाइड सटीकता
- गाड़ी की कठोरता
- मोटर एनकोडर संकल्प
- नियंत्रक आदेश संकल्प
- त्वरण और निपटान सेटिंग्स
- पेलोड और मोमेंट लोड
मध्यम गति पर निश्चित स्थितियों के बीच बार-बार आवाजाही के लिए, एक सही ढंग से चयनित स्टेपर मोटर स्थिर स्थिति प्रदर्शन प्रदान कर सकती है।
बदलते भार, उच्च त्वरण, कम निपटान समय या निरंतर गति वाले अनुप्रयोगों के लिए, एक सर्वो मोटर सामान्य रूप से बेहतर गतिशील स्थिति प्रदर्शन प्रदान करती है।
जटिलता पर नियंत्रण रखें
स्टेपर सिस्टम को स्थापित करना और चालू करना आम तौर पर आसान होता है। बुनियादी संचालन के लिए केवल पल्स, दिशा और सक्षम सिग्नल की आवश्यकता हो सकती है। यह उन्हें सरल गति अनुक्रम वाले स्टैंडअलोन उपकरण और मशीनों के लिए उपयुक्त बनाता है।
सर्वो सिस्टम को निम्न कॉन्फ़िगरेशन की आवश्यकता हो सकती है:
- इलेक्ट्रॉनिक गियर अनुपात
- पद लाभ
- गति लाभ
- त्वरण और मंदी पैरामीटर
- जड़ता प्रणाली
- नॉच फिल्टर
- टॉर्क सीमा
- अलार्म आउटपुट
आधुनिक सर्वो ड्राइव में अक्सर स्वचालित ट्यूनिंग फ़ंक्शन शामिल होते हैं, लेकिन सही पैरामीटर सेटिंग्स अभी भी महत्वपूर्ण हैं। अत्यधिक लाभ के कारण कंपन हो सकता है, जबकि अपर्याप्त लाभ के परिणामस्वरूप धीमी प्रतिक्रिया हो सकती है और निपटान में अधिक समय लग सकता है।
लागत तुलना
स्टेपर मोटर्स और ड्राइवरों की प्रारंभिक खरीद लागत आम तौर पर कम होती है। उनकी सरल वायरिंग और कमीशनिंग प्रक्रिया से बुनियादी उपकरणों की लागत भी कम हो सकती है।
सर्वो सिस्टम को आमतौर पर उच्च प्रारंभिक निवेश की आवश्यकता होती है क्योंकि उनमें एक एनकोडर, सर्वो ड्राइव और अधिक उन्नत नियंत्रण फ़ंक्शन शामिल होते हैं। हालाँकि, खरीद मूल्य ही एकमात्र विचार नहीं होना चाहिए।
जब एप्लिकेशन को आवश्यकता होती है तो एक सर्वो मोटर कुल परिचालन लागत को कम कर सकती है:
- उच्च उत्पादन थ्रूपुट
- छोटा चक्र समय
- स्वचालित गलती का पता लगाना
- कम पोजिशनिंग विफलताएँ
- परिवर्तनीय भार के तहत स्थिर संचालन
- निरंतर उच्च-कर्तव्य-चक्र उत्पादन
एक साधारण कम गति वाली धुरी के लिए, सर्वो मोटर का उपयोग सार्थक उत्पादन लाभ प्रदान किए बिना लागत बढ़ा सकता है। उच्च गति वाले उत्पादन अक्ष के लिए, केवल प्रारंभिक लागत को कम करने के लिए स्टेपर मोटर का चयन करने से मशीन का प्रदर्शन सीमित हो सकता है।
क्लोज्ड-लूप स्टेपर मोटर्स
एक बंद-लूप स्टेपर मोटर एक स्टेपर मोटर को एक एनकोडर के साथ जोड़ती है। मोटर कमांड का पालन करता है या नहीं, इसकी निगरानी के लिए ड्राइवर स्थिति फीडबैक का उपयोग करता है।
यह समाधान अज्ञात खोए हुए चरणों के जोखिम को कम कर सकता है और पारंपरिक ओपन-लूप स्टेपर सिस्टम की तुलना में बेहतर प्रदर्शन प्रदान कर सकता है। लागत और क्षमता के मामले में इसे अक्सर ओपन-लूप स्टेपर और सर्वो सिस्टम के बीच स्थित किया जाता है।
हालाँकि, एक बंद-लूप स्टेपर सर्वो मोटर को पूरी तरह से प्रतिस्थापित नहीं करता है। इसकी उच्च गति टॉर्क विशेषताएँ, त्वरण क्षमता और नियंत्रण बैंडविड्थ अभी भी स्टेपर मोटर संरचना से प्रभावित हैं।
एक बंद-लूप स्टेपर उपयुक्त हो सकता है जब:
- ओपन-लूप विश्वसनीयता एक चिंता का विषय है
- परिचालन गति मध्यम है
- लागत पूर्ण सर्वो प्रणाली से कम रहनी चाहिए
- एप्लिकेशन को बुनियादी स्थिति त्रुटि निगरानी की आवश्यकता है
क्षैतिज टाइमिंग बेल्ट मॉड्यूल के लिए कौन सी मोटर बेहतर है?
क्षैतिज टाइमिंग बेल्ट मॉड्यूल के लिए, दोनों मोटर प्रकारों का उपयोग किया जा सकता है। निर्णय गति, पेलोड और चक्र आवश्यकताओं पर आधारित होना चाहिए।
एक स्टेपर मोटर अक्सर इसके लिए उपयुक्त होती है:
- मध्यम पेलोड
- कम या मध्यम परिचालन गति
- सरल अनुक्रमण आंदोलन
- दुर्लभ स्टार्ट-स्टॉप ऑपरेशन
- लागत-संवेदनशील उपकरण
सर्वो मोटर को आम तौर पर इसके लिए प्राथमिकता दी जाती है:
- भारी चलता हुआ भार
- हाई-स्पीड पोजिशनिंग
- उच्च त्वरण
- बार-बार दिशा परिवर्तन
- लघु उत्पादन चक्र
- मोशन अलार्म की आवश्यकता वाले अनुप्रयोग
वर्टिकल टाइमिंग बेल्ट मॉड्यूल के लिए कौन सी मोटर बेहतर है?
ऊर्ध्वाधर स्थापनाओं पर अतिरिक्त ध्यान देने की आवश्यकता होती है क्योंकि मोटर को गुरुत्वाकर्षण के विरुद्ध भार का समर्थन और गति करनी चाहिए।
होल्डिंग ब्रेक वाली सर्वो मोटर को आमतौर पर वर्टिकल टाइमिंग बेल्ट मॉड्यूल के लिए प्राथमिकता दी जाती है, खासकर जब पेलोड भारी होता है या बिजली हानि के दौरान धुरी गिरने का जोखिम प्रस्तुत करती है।
जब मोटर बंद हो जाती है या बिजली हटा दी जाती है तो ब्रेक का उद्देश्य धुरी को पकड़ना होता है। इसे आम तौर पर बार-बार गतिशील मंदी के लिए प्राथमिक उपकरण के रूप में उपयोग नहीं किया जाना चाहिए।
हल्के ऊर्ध्वाधर भार के लिए स्टेपर मोटर का उपयोग किया जा सकता है, लेकिन डिज़ाइन को इस पर विचार करना चाहिए:
- ऊपर की ओर त्वरण टॉर्क उपलब्ध है
- स्थिति बनाए रखते हुए मोटर का गर्म होना
- बिजली बंद होने से बचाव
- यांत्रिक ब्रेक या प्रतिसंतुलन आवश्यकताएँ
- उचित सुरक्षा कारक
आवेदन चयन मार्गदर्शिका
| आवेदन की आवश्यकता | अनुशंसित मोटर | कारण |
|---|---|---|
| कम गति वाली सामग्री स्थानांतरण | स्टेपर मोटर | सरल नियंत्रण और अच्छा कम गति वाला टॉर्क |
| बुनियादी बिंदु-से-बिंदु स्थिति | स्टेपर मोटर | अनुमानित भार के लिए लागत प्रभावी |
| हाई-स्पीड पिक एंड प्लेस | सर्वो मोटर | बेहतर गति, त्वरण और गतिशील प्रतिक्रिया |
| दीर्घ-स्ट्रोक तीव्र गति | सर्वो मोटर | मजबूत हाई-स्पीड टॉर्क प्रदर्शन |
| परिवर्तनीय पेलोड स्वचालन | सर्वो मोटर | बंद-लूप नियंत्रण परिवर्तनों को लोड करने के लिए बेहतर ढंग से अनुकूलित होता है |
| लागत-संवेदनशील निरीक्षण स्थिरता | स्टेपर मोटर | गति और भार मध्यम होने पर उपयुक्त |
| ऊर्ध्वाधर उठाने की धुरी | ब्रेक के साथ सर्वो मोटर | बेहतर गतिशील नियंत्रण और पावर-ऑफ होल्डिंग क्षमता |
| मध्यम-गति अक्ष को फीडबैक की आवश्यकता है | बंद-लूप स्टेपर या सर्वो मोटर | चयन त्वरण और बजट पर निर्भर करता है |
| निरंतर औद्योगिक उत्पादन | सर्वो मोटर | उच्च कर्तव्य चक्र और दोष निगरानी के लिए उपयुक्त |
मोटर का चयन करने से पहले पूछे जाने वाले प्रश्न
टाइमिंग बेल्ट लीनियर मॉड्यूल के लिए सर्वो या स्टेपर मोटर चुनने से पहले, निम्नलिखित जानकारी की पुष्टि करें:
- कुल गतिमान पेलोड कितना है?
- आवश्यक रैखिक गति क्या है?
- किस त्वरण और मंदी की आवश्यकता है?
- प्रभावी यात्रा दूरी क्या है?
- धुरी कितनी बार प्रारंभ और बंद होगी?
- क्या मॉड्यूल क्षैतिज या लंबवत रूप से स्थापित है?
- किस स्थिति निर्धारण सटीकता और दोहराव की आवश्यकता है?
- क्या ऑपरेशन के दौरान पेलोड बदल जाएगा?
- क्या स्थिति फीडबैक या गलती का पता लगाना आवश्यक है?
- किस सुरक्षा मार्जिन की आवश्यकता है?
- उपलब्ध नियंत्रक और संचार इंटरफ़ेस क्या हैं?
- स्वीकार्य कुल सिस्टम लागत क्या है?
सामान्य मोटर चयन गलतियाँ
केवल टॉर्क पकड़कर मोटर का चयन करना
स्टेपर मोटर होल्डिंग टॉर्क को स्टैंडस्टिल पर मापा जाता है। गति के दौरान उपलब्ध टॉर्क बहुत कम हो सकता है, खासकर उच्च गति पर।
लोड जड़ता की अनदेखी
एक मोटर में पर्याप्त स्थैतिक बलाघूर्ण हो सकता है लेकिन यदि गतिमान जड़ता बहुत अधिक है तो भी गति धीरे-धीरे बढ़ती है। मोटर जड़त्व, चरखी जड़त्व, बेल्ट जड़त्व और पेलोड जड़त्व पर एक साथ विचार किया जाना चाहिए।
अपर्याप्त टॉर्क मार्जिन का उपयोग करना
मोटर टॉर्क सीमा के निकट लगातार संचालन करने से ओवरहीटिंग, स्टेप्स गुम होने या सर्वो अलार्म का खतरा बढ़ सकता है।
यह मानते हुए कि सर्वो यांत्रिक त्रुटि को समाप्त कर देता है
एक सर्वो एनकोडर मोटर रोटेशन को नियंत्रित करता है, लेकिन यह बेल्ट की लोच, फ्रेम विरूपण, चरखी त्रुटियों या मार्गदर्शन अशुद्धियों को पूरी तरह से समाप्त नहीं कर सकता है।
वर्टिकल एक्सिस सुरक्षा की अनदेखी
बिजली हटा दिए जाने पर वर्टिकल टाइमिंग बेल्ट मॉड्यूल गिर सकते हैं। ब्रेक मोटर, काउंटरबैलेंस या मैकेनिकल सुरक्षा उपकरण की आवश्यकता हो सकती है।
केवल आरंभिक खरीद मूल्य के आधार पर चयन करना
सबसे कम लागत वाली मोटर प्रारंभिक निवेश को कम कर सकती है लेकिन गति, थ्रूपुट और विश्वसनीयता को भी सीमित कर सकती है। चयन कुल आवेदन आवश्यकताओं पर आधारित होना चाहिए।
निष्कर्ष
स्टेपर मोटर्स मध्यम भार, कम या मध्यम गति, पूर्वानुमानित गति और सीमित बजट वाले टाइमिंग बेल्ट रैखिक मॉड्यूल के लिए उपयुक्त हैं। वे बुनियादी स्थिति निर्धारण कार्यों के लिए सरल नियंत्रण, अच्छी कम गति वाला टॉर्क और किफायती संचालन प्रदान करते हैं।
सर्वो मोटरें उच्च-गति, उच्च-त्वरण और उच्च-ड्यूटी-चक्र अनुप्रयोगों के लिए बेहतर अनुकूल हैं। उनकी बंद-लूप प्रतिक्रिया, मजबूत हाई-स्पीड टॉर्क और गलती निगरानी क्षमताएं गतिशील या बदलती लोड स्थितियों के तहत अधिक स्थिरता प्रदान करती हैं।
जब स्थिति निगरानी की आवश्यकता होती है तो बंद-लूप स्टेपर मोटर्स एक मध्यवर्ती विकल्प प्रदान करते हैं लेकिन एप्लिकेशन को सर्वो सिस्टम के पूर्ण गतिशील प्रदर्शन की आवश्यकता नहीं होती है।
अंतिम मोटर चयन वास्तविक पेलोड, गति, त्वरण, यात्रा, स्थापना दिशा, स्थिति आवश्यकताओं और कर्तव्य चक्र पर आधारित होना चाहिए। टाइमिंग बेल्ट मॉड्यूल, चरखी आकार, नियंत्रक और यांत्रिक संरचना के साथ मोटर का मूल्यांकन करने से विश्वसनीय गति प्रदर्शन सुनिश्चित करने में मदद मिलती है और अनावश्यक सिस्टम लागत से बचा जाता है।
