 Italiano

I servomotori e i motori passo-passo sono entrambi comunemente usati per azionare i tempimoduli lineari a cinghia. Sebbene entrambi i motori possano spostare il carrello lungo l'asse lineare, differiscono significativamente in termini di prestazioni di velocità, caratteristiche di coppia, feedback di posizione, precisione di controllo, costi e complessità del sistema.
La scelta corretta dipende dal carico utile, dalla velocità di spostamento, dall'accelerazione, dai requisiti di posizionamento, dal ciclo di lavoro e dall'ambiente operativo dell'applicazione. La selezione del motore solo in base alla potenza nominale o al prezzo di acquisto può comportare una coppia insufficiente, un posizionamento instabile, vibrazioni eccessive o costi di sistema non necessari.
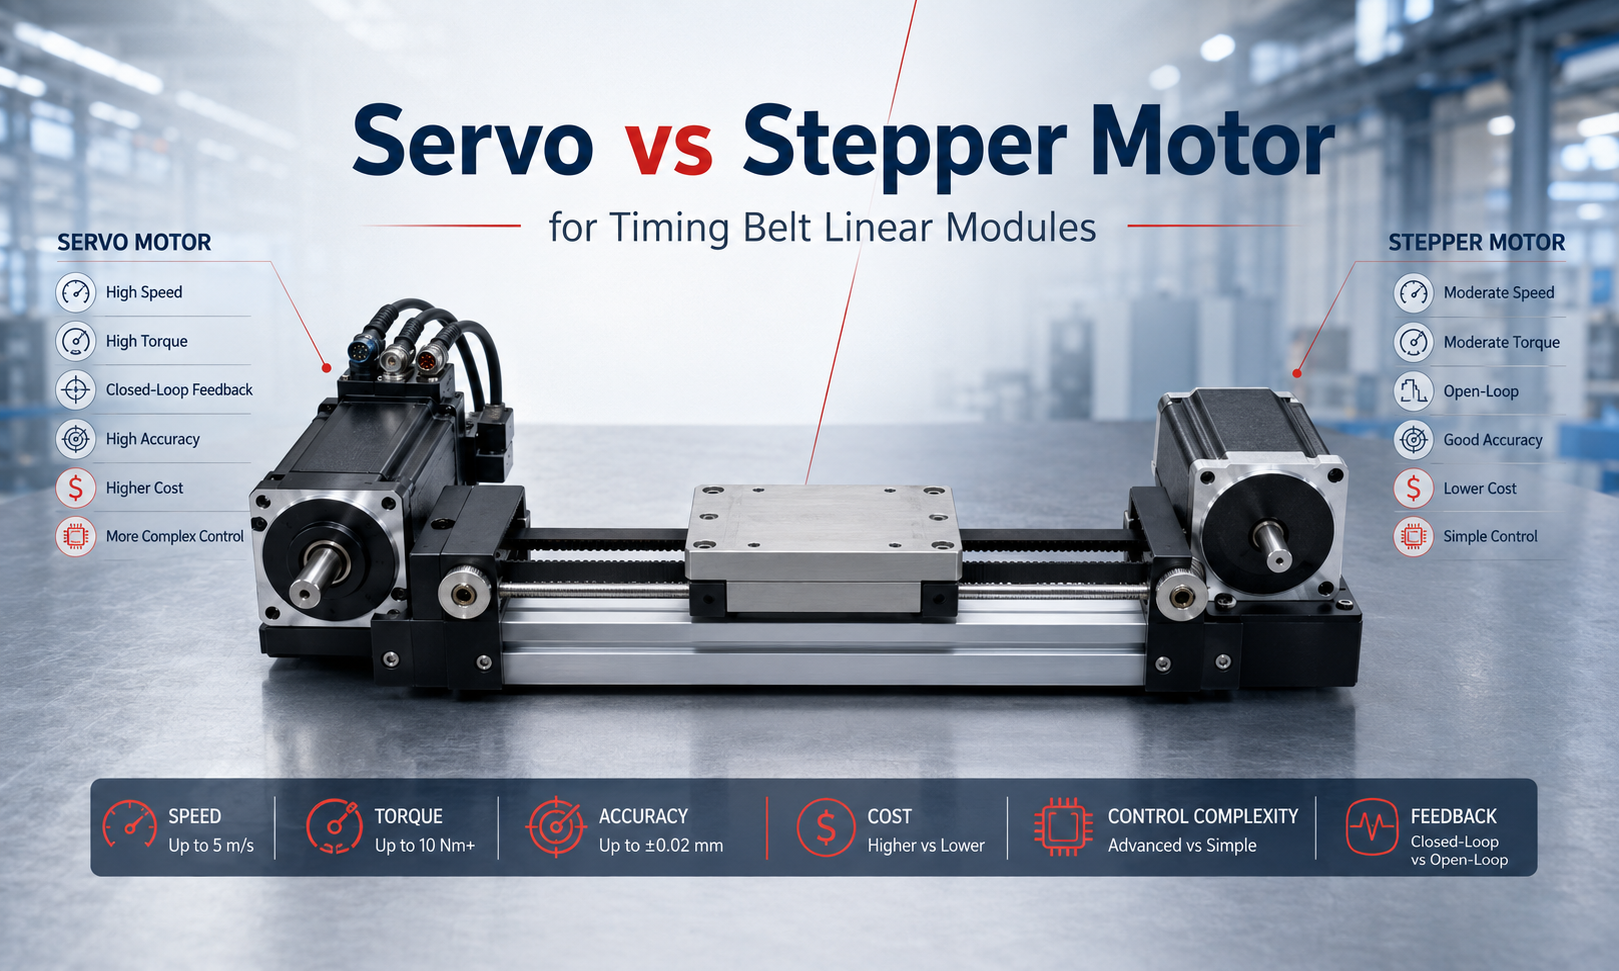
Come i motori azionano un modulo lineare con cinghia di distribuzione
In un modulo lineare con cinghia di distribuzione, il motore fa ruotare la puleggia motrice attraverso un meccanismo di connessione, accoppiamento o riduzione diretta. La puleggia aziona la cinghia dentata, che muove il carrello lungo la guida lineare.
Il motore deve fornire una coppia sufficiente per superare:
- Inerzia del carico utile
- Inerzia del carrello e della cinghia
- Attrito della rotaia di guida
- Forze di accelerazione e decelerazione
- Resistenza esterna
- Carichi gravitazionali nelle installazioni verticali
La coppia motore richiesta può essere considerata come la combinazione di coppia di accelerazione, coppia di attrito e coppia di carico esterno. Dovrebbe essere incluso anche un adeguato margine di sicurezza per gestire la variazione del carico e il funzionamento a lungo termine.
Cos'è un motore passo-passo?
Un motore passo-passo ruota di un angolo fisso per ciascun impulso di ingresso. Il controller determina la distanza del movimento inviando un numero specificato di impulsi e controlla la velocità modificando la frequenza degli impulsi.
I sistemi passo-passo tradizionali normalmente funzionano in una configurazione ad anello aperto. Il controller invia comandi di movimento senza confermare direttamente se il motore ha raggiunto la posizione comandata.
I motori passo-passo sono ampiamente utilizzati nei moduli della cinghia di distribuzione perché offrono un controllo semplice, una buona coppia a bassa velocità e un costo di sistema relativamente basso.
Vantaggi dei motori passo-passo
- Costo inferiore del motore e del driver
- Architettura di controllo semplice
- Buona coppia di tenuta all'arresto
- Coppia elevata a basse velocità operative
- Facile controllo della posizione tramite comandi a impulsi
- Adatto per semplici movimenti punto a punto
Limitazioni dei motori passo-passo
- La coppia disponibile diminuisce all'aumentare della velocità del motore
- I sistemi a circuito aperto non possono rilevare direttamente i passi persi
- A determinate velocità possono verificarsi vibrazioni e risonanza
- La temperatura del motore potrebbe rimanere elevata mentre si mantiene la posizione
- Il margine di prestazione deve essere attentamente riservato
- Meno adatto per operazioni ad alta velocità e accelerazione elevata
Se il carico utile, l'accelerazione o la resistenza esterna superano la coppia disponibile, un motore passo-passo ad anello aperto potrebbe non riuscire a seguire la posizione di comando. Questa condizione è comunemente descritta come perdita di passi.
Cos'è un servomotore?
Un servomotore normalmente funziona come parte di un sistema di controllo a circuito chiuso. Un encoder misura la posizione e la velocità del motore, mentre il servoazionamento confronta continuamente il segnale di feedback con il movimento comandato.
Quando si verifica un errore di posizione o velocità, il servoazionamento regola l'uscita del motore per ridurre la deviazione. Questo controllo a circuito chiuso consente al motore di mantenere un funzionamento stabile in condizioni di carico variabile e di movimento dinamico.
Vantaggi dei servomotori
- Posizione ad anello chiuso e feedback di velocità
- Forti prestazioni di coppia su un intervallo di velocità più ampio
- Velocità operativa massima più elevata
- Migliori prestazioni di accelerazione e decelerazione
- Correzione automatica della deviazione di posizione
- Funzionamento più fluido ad alta velocità
- Adatto per l'automazione con cicli di lavoro elevati
- Supporta il monitoraggio degli allarmi e le funzioni diagnostiche
Limitazioni dei servomotori
- Costi più elevati del motore e dell'azionamento
- Configurazione dei parametri più complessa
- Potrebbe essere necessaria la regolazione del servo
- Requisiti più elevati per il cablaggio e l'installazione elettrica
- Impostazioni di guadagno errate possono causare vibrazioni o instabilità
Confronto tra servo e motore passo-passo
| Elemento di confronto | Motore passo-passo | Servomotore |
|---|---|---|
| Metodo di controllo | Solitamente controllo degli impulsi ad anello aperto | Controllo ad anello chiuso con feedback dell'encoder |
| Coppia a bassa velocità | Bene | Buono e più controllabile |
| Coppia ad alta velocità | Diminuisce notevolmente all'aumentare della velocità | Mantiene una coppia più forte su un intervallo di velocità più ampio |
| Velocità massima | Più adatto alle velocità basse e medie | Più adatto a velocità medie e alte |
| Feedback sulla posizione | Normalmente non disponibile nei sistemi a circuito aperto | Il feedback dell'encoder è normalmente incluso |
| Rilevamento dei passi persi | I sistemi a circuito aperto non possono rilevare direttamente i passi persi | La deviazione della posizione può essere monitorata e corretta |
| Accelerazione | Moderare | Maggiore capacità di accelerazione |
| Fluidità del movimento | Potrebbe verificarsi vibrazione o risonanza | Più fluido in un campo operativo più ampio |
| Mantenere la posizione | Forte coppia di tenuta ma può generare calore | Mantiene la posizione attraverso il controllo a circuito chiuso |
| Controllare la complessità | Relativamente semplice | Configurazione e messa a punto più complesse |
| Costo del sistema | Inferiore | Più alto |
| Applicazione tipica | Attrezzature semplici, a bassa velocità e sensibili ai costi | Sistemi di automazione ad alta velocità, dinamici e di precisione |
Prestazioni di velocità
La velocità è una delle differenze più importanti tra i sistemi servo e quelli passo-passo.
Un motore passo-passo può fornire una coppia elevata a bassa velocità, ma la sua coppia disponibile normalmente diminuisce all'aumentare della velocità di rotazione. Quando un modulo cinghia di distribuzione richiede una corsa rapida su una corsa lunga, potrebbe essere necessario che il motore passo-passo funzioni vicino al limite superiore della sua gamma di velocità utilizzabile. A questo punto, la capacità di accelerazione e il margine di coppia potrebbero risultare limitati.
Un servomotore solitamente mantiene la coppia utile su un intervallo di velocità operativa più ampio. È quindi più adatto per moduli di cinghie dentate che richiedono velocità lineare elevata, tempi di ciclo brevi o accelerazioni e decelerazioni frequenti.
I servomotori sono generalmente preferiti per:
- Posizionamento rapido a corsa lunga
- Sistemi pick-and-place ad alta velocità
- Cicli di avvio-arresto frequenti
- Applicazioni con tempi di takt brevi
- Assi che richiedono un movimento fluido e ad alta velocità
Coppia e capacità di carico
La coppia del motore deve essere valutata alla velocità operativa effettiva anziché solo a veicolo fermo. Un motore passo-passo può avere una coppia di tenuta elevata, ma la coppia di tenuta non rappresenta la coppia disponibile durante il movimento ad alta velocità.
Per un asse con cinghia di distribuzione, la coppia richiesta aumenta quando:
- Il carico utile diventa più pesante
- L'accelerazione diventa maggiore
- Il diametro della puleggia motrice aumenta
- L'inerzia del carrello o dell'utensileria aumenta
- Il modulo è installato verticalmente
- Viene applicata la resistenza del processo esterno
I servomotori normalmente forniscono una migliore capacità di sovraccarico per brevi periodi di accelerazione. Ciò è utile quando l'asse deve accelerare un dispositivo pesante o invertire rapidamente la direzione.
I motori passo-passo possono comunque essere adatti a carichi moderati quando la velocità operativa è bassa e viene mantenuto un margine di coppia sufficiente.
Feedback sulla posizione e rischio di perdere un passo
In un sistema passo-passo ad anello aperto, il controller presuppone che il motore completi ogni passo comandato. Se il carico aumenta improvvisamente o la coppia del motore diventa insufficiente, la posizione effettiva potrebbe differire dalla posizione comandata senza feedback immediato al controller.
Un servosistema utilizza il feedback dell'encoder per monitorare il movimento del motore. Se l'errore di inseguimento supera il limite consentito, l'azionamento può correggere l'uscita o generare un allarme.
Ciò rende i servomotori più adatti per applicazioni in cui un errore di posizionamento non rilevato potrebbe danneggiare le apparecchiature, interrompere la produzione o creare prodotti difettosi.
Tuttavia, il feedback dell'encoder sul motore non misura direttamente la posizione finale del carrello. L'elasticità della cinghia, l'installazione della puleggia, il gioco meccanico, la deflessione strutturale e la precisione della guida possono comunque influenzare le effettive prestazioni di posizionamento del modulo lineare.
Precisione di posizionamento
Un servomotore non rende automaticamente altamente preciso il modulo della cinghia di distribuzione. La precisione finale dell'asse dipende dal sistema meccanico e di controllo completo, tra cui:
- Precisione del passo della cinghia di distribuzione
- Tensione e rigidità della cinghia
- Precisione di lavorazione e installazione delle pulegge
- Precisione della guida lineare
- Rigidità del carrello
- Risoluzione dell'encoder del motore
- Risoluzione dei comandi del controller
- Impostazioni di accelerazione e assestamento
- Carico utile e carico momento
Per movimenti ripetuti tra posizioni fisse a velocità moderata, un motore passo-passo correttamente selezionato può fornire prestazioni di posizionamento stabili.
Per le applicazioni che prevedono carichi variabili, accelerazioni elevate, tempi di assestamento brevi o movimento continuo, un servomotore fornisce normalmente prestazioni di posizionamento dinamico migliori.
Controllare la complessità
I sistemi passo-passo sono generalmente più facili da installare e mettere in servizio. Il funzionamento di base può richiedere solo segnali di impulso, direzione e abilitazione. Ciò li rende adatti per apparecchiature autonome e macchine con sequenze di movimento semplici.
I servosistemi possono richiedere la configurazione di:
- Rapporto di trasmissione elettronico
- Guadagno di posizione
- Guadagno di velocità
- Parametri di accelerazione e decelerazione
- Sistema di inerzia
- Filtri notch
- Limiti di coppia
- Uscite di allarme
I servoazionamenti moderni spesso includono funzioni di regolazione automatica, ma la corretta impostazione dei parametri è comunque importante. Un guadagno eccessivo può causare vibrazioni, mentre un guadagno insufficiente può comportare una risposta lenta e un tempo di assestamento più lungo.
Confronto dei costi
I motori passo-passo e i driver normalmente hanno un costo di acquisto iniziale inferiore. Il loro processo di cablaggio e messa in servizio più semplice può anche ridurre il costo delle apparecchiature di base.
I servosistemi richiedono solitamente un investimento iniziale più elevato perché includono un encoder, un servoazionamento e funzioni di controllo più avanzate. Tuttavia, il prezzo di acquisto non dovrebbe essere l’unica considerazione.
Un servomotore può ridurre il costo operativo totale quando l'applicazione richiede:
- Maggiore produttività
- Tempi di ciclo più brevi
- Rilevamento automatico dei guasti
- Meno errori di posizionamento
- Funzionamento stabile sotto carichi variabili
- Produzione continua ad alto ciclo di lavoro
Per un asse semplice a bassa velocità, l'utilizzo di un servomotore può comportare un aumento dei costi senza fornire un vantaggio produttivo significativo. Per un asse di produzione ad alta velocità, la scelta di un motore passo-passo solo per ridurre i costi iniziali può limitare le prestazioni della macchina.
Motori passo-passo ad anello chiuso
Un motore passo-passo ad anello chiuso combina un motore passo-passo con un encoder. Il conducente utilizza il feedback di posizione per monitorare se il motore segue il comando.
Questa soluzione può ridurre il rischio di perdita di passi non rilevata e può fornire prestazioni migliori rispetto a un tradizionale sistema passo-passo a circuito aperto. Si posiziona spesso tra uno stepper ad anello aperto e un servosistema in termini di costi e capacità.
Tuttavia, uno stepper ad anello chiuso non sostituisce completamente un servomotore. Le sue caratteristiche di coppia ad alta velocità, capacità di accelerazione e larghezza di banda di controllo sono ancora influenzate dalla struttura del motore passo-passo.
Uno stepper a circuito chiuso può essere adatto quando:
- L’affidabilità a circuito aperto è una preoccupazione
- La velocità operativa è moderata
- Il costo deve rimanere al di sotto di un servosistema completo
- L'applicazione richiede il monitoraggio degli errori di posizione di base
Quale motore è migliore per i moduli a cinghia dentata orizzontale?
Per un modulo cinghia dentata orizzontale è possibile utilizzare entrambi i tipi di motore. La decisione dovrebbe essere basata sui requisiti di velocità, carico utile e ciclo.
Un motore passo-passo è spesso adatto per:
- Carichi utili moderati
- Velocità operative basse o medie
- Movimento di indicizzazione semplice
- Operazione start-stop poco frequente
- Attrezzature sensibili ai costi
Un servomotore è normalmente preferito per:
- Carichi in movimento pesanti
- Posizionamento ad alta velocità
- Accelerazione elevata
- Frequenti cambi di direzione
- Cicli produttivi brevi
- Applicazioni che richiedono allarmi di movimento
Quale motore è migliore per i moduli a cinghia dentata verticale?
Le installazioni verticali richiedono ulteriore attenzione perché il motore deve sostenere e spostare il carico contro la gravità.
Per i moduli con cinghia dentata verticale è generalmente preferibile un servomotore con freno di stazionamento, soprattutto quando il carico utile è pesante o l'asse presenta un rischio di caduta in caso di perdita di potenza.
Il freno è destinato a trattenere l'asse quando il motore viene arrestato o viene rimossa l'alimentazione. Normalmente non dovrebbe essere utilizzato come dispositivo principale per decelerazioni dinamiche ripetute.
Un motore passo-passo può essere utilizzato per un carico verticale leggero, ma il progetto deve considerare:
- Coppia di accelerazione disponibile verso l'alto
- Riscaldamento del motore mantenendo la posizione
- Prevenzione caduta allo spegnimento
- Requisiti di freno meccanico o contrappeso
- Fattore di sicurezza adeguato
Guida alla selezione delle applicazioni
| Requisito dell'applicazione | Motore consigliato | Motivo |
|---|---|---|
| Trasferimento di materiale a bassa velocità | Motore passo-passo | Controllo semplice e buona coppia a bassa velocità |
| Posizionamento punto a punto di base | Motore passo-passo | Conveniente per carichi prevedibili |
| Pick and place ad alta velocità | Servomotore | Migliore velocità, accelerazione e risposta dinamica |
| Movimento rapido a corsa lunga | Servomotore | Prestazioni di coppia ad alta velocità più elevate |
| Automazione del carico utile variabile | Servomotore | Il controllo a circuito chiuso si adatta meglio ai cambiamenti di carico |
| Dispositivo di ispezione sensibile ai costi | Motore passo-passo | Adatto quando la velocità e il carico sono moderati |
| Asse di sollevamento verticale | Servomotore con freno | Migliore controllo dinamico e capacità di mantenimento dello spegnimento |
| Asse a velocità moderata che richiede feedback | Motore passo-passo o servomotore a circuito chiuso | La selezione dipende dall'accelerazione e dal budget |
| Produzione industriale continua | Servomotore | Adatto per cicli di lavoro elevati e monitoraggio dei guasti |
Domande da porre prima di selezionare il motore
Prima di scegliere un servomotore o un motore passo-passo per un modulo lineare con cinghia di distribuzione, verificare le seguenti informazioni:
- Qual è il carico utile totale in movimento?
- Qual è la velocità lineare richiesta?
- Quali accelerazioni e decelerazioni sono necessarie?
- Qual è la distanza effettiva percorsa?
- Con quale frequenza si avvierà e si fermerà l'asse?
- Il modulo è installato orizzontalmente o verticalmente?
- Quale precisione di posizionamento e ripetibilità sono richieste?
- Il carico utile cambierà durante il funzionamento?
- È necessario il feedback della posizione o il rilevamento dei guasti?
- Quale margine di sicurezza è necessario?
- Quali sono le interfacce di controllo e comunicazione disponibili?
- Qual è il costo totale accettabile del sistema?
Errori comuni nella selezione del motore
Selezione di un motore solo mantenendo la coppia
La coppia di mantenimento del motore passo-passo viene misurata a motore fermo. La coppia disponibile durante il movimento può essere molto inferiore, soprattutto a velocità più elevate.
Ignorare l'inerzia del carico
Un motore può avere una coppia statica sufficiente ma accelerare comunque lentamente se l'inerzia di movimento è troppo elevata. L'inerzia del motore, l'inerzia della puleggia, l'inerzia della cinghia e l'inerzia del carico utile devono essere considerate insieme.
Utilizzo di un margine di coppia insufficiente
Il funzionamento continuo vicino al limite di coppia del motore può aumentare il rischio di surriscaldamento, perdita di passi o allarmi del servo.
Supponendo che il servo elimini l'errore meccanico
Un servoencoder controlla la rotazione del motore, ma non può eliminare completamente l'elasticità della cinghia, la deformazione del telaio, gli errori delle pulegge o le imprecisioni della guida.
Ignorare la sicurezza dell'asse verticale
I moduli della cinghia di distribuzione verticale potrebbero cadere quando viene interrotta l'alimentazione. Potrebbe essere necessario un motore con freno, un contrappeso o un dispositivo di sicurezza meccanico.
Scelta solo in base al prezzo di acquisto iniziale
Il motore dal costo più basso può ridurre l’investimento iniziale ma può anche limitare la velocità, la produttività e l’affidabilità. La selezione dovrebbe essere basata sui requisiti totali della domanda.
Conclusione
I motori passo-passo sono adatti per moduli lineari con cinghia dentata con carichi moderati, velocità basse o medie, movimento prevedibile e budget limitati. Forniscono un controllo semplice, una buona coppia a bassa velocità e un funzionamento economico per compiti di posizionamento di base.
I servomotori sono più adatti alle applicazioni ad alta velocità, accelerazione elevata e ciclo di lavoro elevato. Il feedback ad anello chiuso, la coppia ad alta velocità più potente e le capacità di monitoraggio dei guasti forniscono maggiore stabilità in condizioni di carico dinamiche o variabili.
I motori passo-passo ad anello chiuso offrono un'opzione intermedia quando è richiesto il monitoraggio della posizione ma l'applicazione non necessita delle prestazioni dinamiche complete di un servosistema.
La scelta finale del motore dovrebbe basarsi sul carico utile effettivo, sulla velocità, sull'accelerazione, sulla corsa, sulla direzione di installazione, sui requisiti di posizionamento e sul ciclo di lavoro. La valutazione del motore insieme al modulo della cinghia di distribuzione, alle dimensioni della puleggia, al controller e alla struttura meccanica aiuta a garantire prestazioni di movimento affidabili ed evita costi di sistema inutili.
