 বাংলা

সার্ভো মোটর এবং স্টেপার মোটর উভয়ই সাধারণত গাড়ি চালানোর জন্য ব্যবহৃত হয়টাইমিং বেল্ট লিনিয়ার মডিউল. যদিও উভয় মোটরই রৈখিক অক্ষ বরাবর গাড়ি চলাচল করতে পারে, তবে গতি কার্যক্ষমতা, ঘূর্ণন সঁচারক বল বৈশিষ্ট্য, অবস্থান প্রতিক্রিয়া, নিয়ন্ত্রণ নির্ভুলতা, খরচ এবং সিস্টেম জটিলতার ক্ষেত্রে তারা উল্লেখযোগ্যভাবে ভিন্ন।
সঠিক পছন্দটি পেলোড, ভ্রমণের গতি, ত্বরণ, অবস্থানের প্রয়োজনীয়তা, ডিউটি চক্র এবং অ্যাপ্লিকেশনটির অপারেটিং পরিবেশের উপর নির্ভর করে। শুধুমাত্র রেট করা পাওয়ার বা ক্রয় মূল্য দ্বারা মোটর নির্বাচন করলে অপর্যাপ্ত টর্ক, অস্থির অবস্থান, অত্যধিক কম্পন বা অপ্রয়োজনীয় সিস্টেম খরচ হতে পারে।
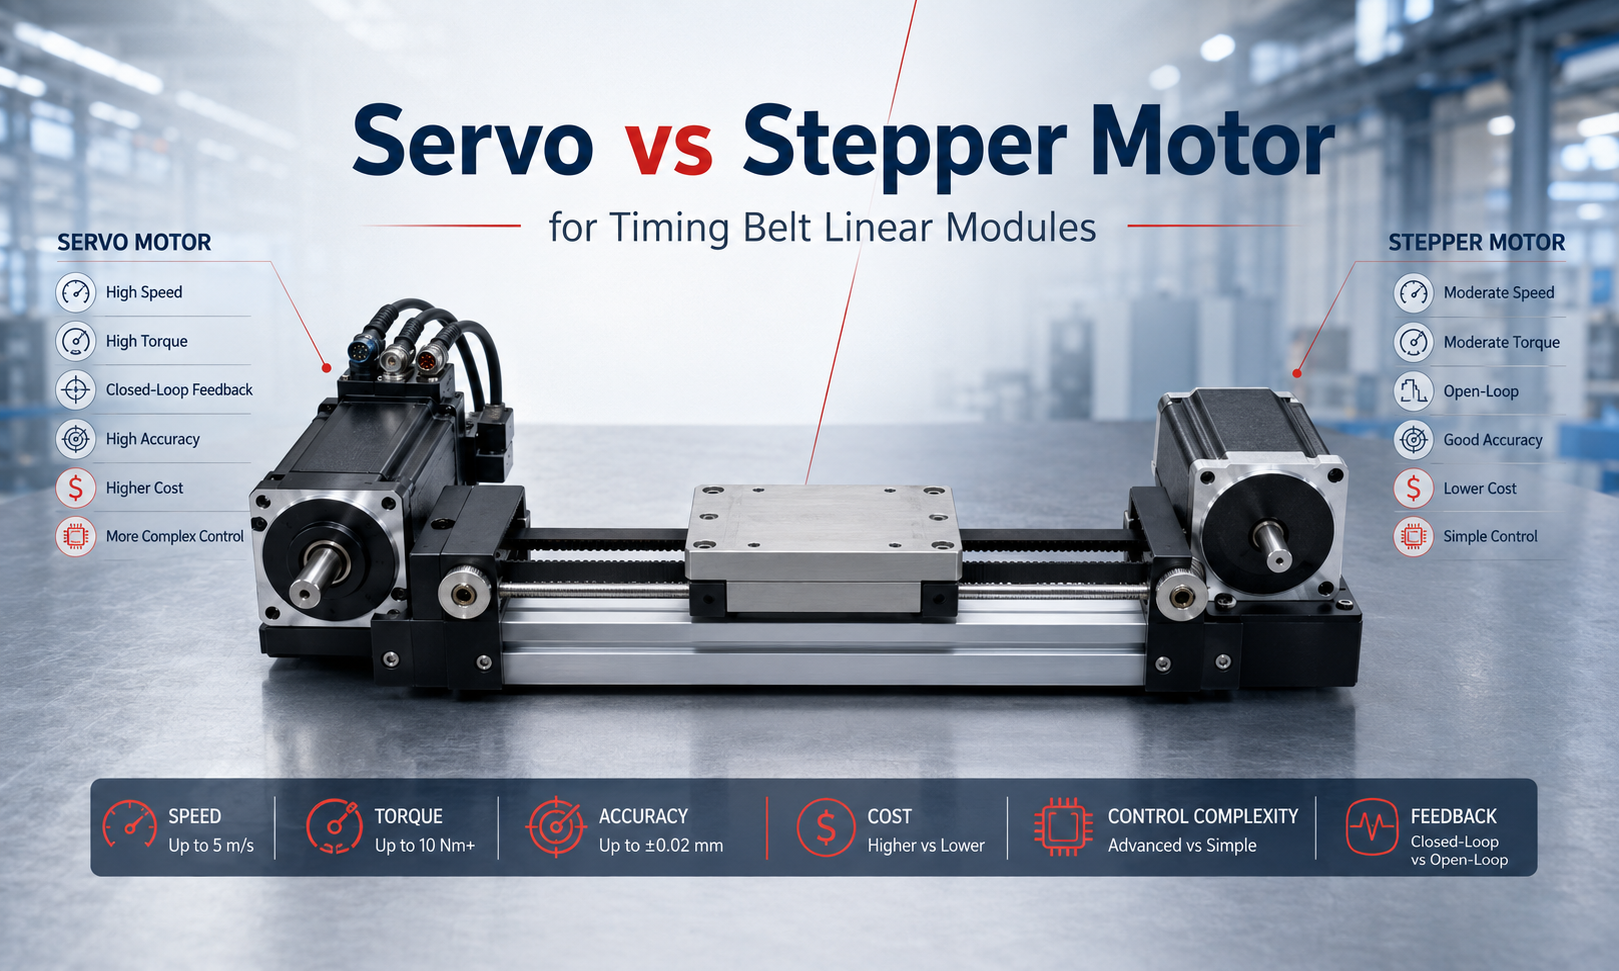
কিভাবে মোটর একটি টাইমিং বেল্ট রৈখিক মডিউল চালায়
একটি টাইমিং বেল্ট রৈখিক মডিউলে, মোটর সরাসরি সংযোগ, কাপলিং বা হ্রাস প্রক্রিয়ার মাধ্যমে ড্রাইভ পুলিকে ঘোরায়। কপিকল টাইমিং বেল্ট চালনা করে, যা রৈখিক গাইড বরাবর গাড়িকে নিয়ে যায়।
মোটরকে অবশ্যই পর্যাপ্ত টর্ক সরবরাহ করতে হবে:
- পেলোড জড়তা
- গাড়ি এবং বেল্টের জড়তা
- গাইড রেল ঘর্ষণ
- ত্বরণ এবং হ্রাস বাহিনী
- বাহ্যিক প্রতিরোধ
- উল্লম্ব ইনস্টলেশনে মাধ্যাকর্ষণ লোড
প্রয়োজনীয় মোটর ঘূর্ণন সঁচারক বল ত্বরণ ঘূর্ণন সঁচারক বল, ঘর্ষণ ঘূর্ণন সঁচারক বল এবং বহিরাগত লোড টর্কের সমন্বয় হিসাবে বিবেচনা করা যেতে পারে। লোডের ভিন্নতা এবং দীর্ঘমেয়াদী অপারেশন পরিচালনা করার জন্য একটি উপযুক্ত নিরাপত্তা মার্জিনও অন্তর্ভুক্ত করা উচিত।
একটি Stepper মোটর কি?
একটি স্টেপার মোটর প্রতিটি ইনপুট পালসের জন্য একটি নির্দিষ্ট কোণের মাধ্যমে ঘোরে। নিয়ামক একটি নির্দিষ্ট সংখ্যক ডাল পাঠিয়ে গতিবিধির দূরত্ব নির্ধারণ করে এবং পালস ফ্রিকোয়েন্সি পরিবর্তন করে গতি নিয়ন্ত্রণ করে।
ঐতিহ্যগত স্টেপার সিস্টেমগুলি সাধারণত একটি ওপেন-লুপ কনফিগারেশনে কাজ করে। মোটর কমান্ডের অবস্থানে পৌঁছেছে কিনা তা সরাসরি নিশ্চিত না করেই নিয়ামক মোশন কমান্ড পাঠায়।
স্টেপার মোটরগুলি টাইমিং বেল্ট মডিউলগুলিতে ব্যাপকভাবে ব্যবহৃত হয় কারণ তারা সাধারণ নিয়ন্ত্রণ, ভাল কম-গতির টর্ক এবং অপেক্ষাকৃত কম সিস্টেম খরচ সরবরাহ করে।
স্টেপার মোটরের সুবিধাগুলি
- কম মোটর এবং ড্রাইভার খরচ
- সহজ নিয়ন্ত্রণ আর্কিটেকচার
- স্ট্যান্ডস্টিল এ ভাল হোল্ডিং টর্ক
- কম অপারেটিং গতিতে শক্তিশালী টর্ক
- পালস কমান্ডের মাধ্যমে সহজ অবস্থান নিয়ন্ত্রণ
- সরল পয়েন্ট-টু-পয়েন্ট আন্দোলনের জন্য উপযুক্ত
স্টেপার মোটরের সীমাবদ্ধতা
- মোটর গতি বৃদ্ধির সাথে সাথে উপলব্ধ টর্ক হ্রাস পায়
- ওপেন-লুপ সিস্টেমগুলি সরাসরি হারানো পদক্ষেপগুলি সনাক্ত করতে পারে না
- নির্দিষ্ট গতিতে কম্পন এবং অনুরণন ঘটতে পারে
- অবস্থান ধরে রাখার সময় মোটর তাপমাত্রা বেশি থাকতে পারে
- কর্মক্ষমতা মার্জিন সাবধানে সংরক্ষিত করা আবশ্যক
- উচ্চ-গতি এবং উচ্চ-ত্বরণ অপারেশনের জন্য কম উপযুক্ত
যদি পেলোড, ত্বরণ বা বাহ্যিক প্রতিরোধ উপলব্ধ টর্ক অতিক্রম করে, একটি ওপেন-লুপ স্টেপার মোটর কমান্ড অবস্থান অনুসরণ করতে ব্যর্থ হতে পারে। এই অবস্থাটিকে সাধারণত হারানোর পদক্ষেপ হিসাবে বর্ণনা করা হয়।
একটি সার্ভো মোটর কি?
একটি সার্ভো মোটর সাধারণত একটি বন্ধ-লুপ নিয়ন্ত্রণ ব্যবস্থার অংশ হিসাবে কাজ করে। একটি এনকোডার মোটর অবস্থান এবং গতি পরিমাপ করে, যখন সার্ভো ড্রাইভ ক্রমাগত নির্দেশিত গতির সাথে প্রতিক্রিয়া সংকেত তুলনা করে।
যখন একটি অবস্থান বা গতি ত্রুটি ঘটে, সার্ভো ড্রাইভ বিচ্যুতি কমাতে মোটর আউটপুট সামঞ্জস্য করে। এই ক্লোজড-লুপ কন্ট্রোল মোটরকে পরিবর্তনশীল লোড এবং গতিশীল গতির অবস্থার অধীনে স্থিতিশীল অপারেশন বজায় রাখতে দেয়।
সার্ভো মোটরের সুবিধাগুলি
- বন্ধ-লুপ অবস্থান এবং গতি প্রতিক্রিয়া
- একটি বিস্তৃত গতি পরিসীমা জুড়ে শক্তিশালী টর্ক কর্মক্ষমতা
- উচ্চ সর্বোচ্চ অপারেটিং গতি
- ভাল ত্বরণ এবং হ্রাস কর্মক্ষমতা
- অবস্থান বিচ্যুতি স্বয়ংক্রিয় সংশোধন
- উচ্চ গতিতে মসৃণ অপারেশন
- উচ্চ-শুল্ক-সাইকেল অটোমেশনের জন্য উপযুক্ত
- অ্যালার্ম পর্যবেক্ষণ এবং ডায়াগনস্টিক ফাংশন সমর্থন করে
সার্ভো মোটরস এর সীমাবদ্ধতা
- উচ্চ মোটর এবং ড্রাইভ খরচ
- আরও জটিল প্যারামিটার কনফিগারেশন
- সার্ভো টিউনিং প্রয়োজন হতে পারে
- তারের এবং বৈদ্যুতিক ইনস্টলেশনের জন্য উচ্চতর প্রয়োজনীয়তা
- অনুপযুক্ত লাভ সেটিংস কম্পন বা অস্থিরতার কারণ হতে পারে
সার্ভো বনাম স্টেপার মোটর তুলনা
| তুলনা আইটেম | স্টেপার মোটর | সার্ভো মোটর |
|---|---|---|
| নিয়ন্ত্রণ পদ্ধতি | সাধারণত ওপেন-লুপ পালস নিয়ন্ত্রণ | এনকোডার প্রতিক্রিয়া সহ বন্ধ-লুপ নিয়ন্ত্রণ |
| কম গতির টর্ক | ভাল | ভাল এবং আরো নিয়ন্ত্রণযোগ্য |
| উচ্চ গতির টর্ক | গতি বাড়ার সাথে সাথে উল্লেখযোগ্যভাবে হ্রাস পায় | একটি বিস্তৃত গতি পরিসীমা উপর শক্তিশালী টর্ক বজায় রাখে |
| সর্বোচ্চ গতি | কম এবং মাঝারি গতির জন্য ভাল উপযুক্ত | মাঝারি এবং উচ্চ গতির জন্য ভাল উপযুক্ত |
| অবস্থান প্রতিক্রিয়া | ওপেন-লুপ সিস্টেমে সাধারণত অনুপলব্ধ | এনকোডার প্রতিক্রিয়া সাধারণত অন্তর্ভুক্ত করা হয় |
| লস্ট-স্টেপ ডিটেকশন | ওপেন-লুপ সিস্টেমগুলি সরাসরি হারানো পদক্ষেপগুলি সনাক্ত করতে পারে না | অবস্থানের বিচ্যুতি নিরীক্ষণ এবং সংশোধন করা যেতে পারে |
| ত্বরণ | মাঝারি | উচ্চতর ত্বরণ ক্ষমতা |
| গতি মসৃণতা | কম্পন বা অনুরণন অনুভব করতে পারে | একটি বিস্তৃত অপারেটিং পরিসীমা জুড়ে মসৃণ |
| হোল্ডিং পজিশন | শক্তিশালী হোল্ডিং টর্ক কিন্তু তাপ উৎপন্ন করতে পারে | ক্লোজড-লুপ কন্ট্রোলের মাধ্যমে অবস্থান বজায় রাখে |
| নিয়ন্ত্রণ জটিলতা | তুলনামূলকভাবে সহজ | আরও জটিল সেটআপ এবং টিউনিং |
| সিস্টেম খরচ | নিম্ন | উচ্চতর |
| সাধারণ আবেদন | সহজ, কম-গতি এবং খরচ-সংবেদনশীল সরঞ্জাম | উচ্চ-গতি, গতিশীল এবং নির্ভুল অটোমেশন সিস্টেম |
গতি কর্মক্ষমতা
গতি হল সার্ভো এবং স্টেপার সিস্টেমের মধ্যে সবচেয়ে গুরুত্বপূর্ণ পার্থক্যগুলির মধ্যে একটি।
একটি স্টেপার মোটর কম গতিতে শক্তিশালী ঘূর্ণন সঁচারক বল প্রদান করতে পারে, তবে ঘূর্ণন গতি বৃদ্ধির সাথে সাথে এর উপলব্ধ টর্ক সাধারণত হ্রাস পায়। যখন একটি টাইমিং বেল্ট মডিউল একটি দীর্ঘ স্ট্রোকের উপর দ্রুত ভ্রমণের প্রয়োজন হয়, তখন স্টেপার মোটরটিকে তার ব্যবহারযোগ্য গতি সীমার উপরের প্রান্তের কাছে কাজ করতে হতে পারে। এই মুহুর্তে, ত্বরণ ক্ষমতা এবং টর্ক মার্জিন সীমিত হতে পারে।
একটি সার্ভো মোটর সাধারণত একটি বৃহত্তর অপারেটিং গতি পরিসরে দরকারী টর্ক বজায় রাখে। তাই এটি টাইমিং বেল্ট মডিউলগুলির জন্য আরও উপযুক্ত যেগুলির জন্য উচ্চ রৈখিক গতি, ছোট চক্রের সময় বা ঘন ঘন ত্বরণ এবং হ্রাস প্রয়োজন।
সার্ভো মোটর সাধারণত এর জন্য পছন্দ করা হয়:
- লং-স্ট্রোক দ্রুত পজিশনিং
- উচ্চ-গতির পিক-এন্ড-প্লেস সিস্টেম
- ঘন ঘন স্টার্ট-স্টপ চক্র
- সংক্ষিপ্ত সময় সহ অ্যাপ্লিকেশন
- মসৃণ উচ্চ-গতির গতির প্রয়োজন অক্ষ
টর্ক এবং লোড ক্ষমতা
মোটর ঘূর্ণন সঁচারক বল শুধুমাত্র স্থবির না হয়ে প্রকৃত অপারেটিং গতির অধীনে মূল্যায়ন করা উচিত। একটি স্টেপার মোটরের উচ্চ হোল্ডিং টর্ক থাকতে পারে, তবে হোল্ডিং টর্ক উচ্চ-গতির চলাচলের সময় উপলব্ধ টর্কের প্রতিনিধিত্ব করে না।
একটি টাইমিং বেল্ট অক্ষের জন্য, প্রয়োজনীয় টর্ক বৃদ্ধি পায় যখন:
- পেলোড ভারী হয়ে ওঠে
- ত্বরণ বেশি হয়
- ড্রাইভ পুলি ব্যাস বৃদ্ধি
- ক্যারেজ বা টুলিংয়ের জড়তা বৃদ্ধি পায়
- মডিউল উল্লম্বভাবে ইনস্টল করা হয়
- বহিরাগত প্রক্রিয়া প্রতিরোধের প্রয়োগ করা হয়
সার্ভো মোটর সাধারণত সংক্ষিপ্ত ত্বরণ সময়ের জন্য ভাল ওভারলোড ক্ষমতা প্রদান করে। এটি কার্যকর হয় যখন অক্ষকে একটি ভারী ফিক্সচারকে ত্বরান্বিত করতে হবে বা দ্রুত বিপরীত দিকে যেতে হবে।
স্টেপার মোটর এখনও মাঝারি লোডের জন্য উপযুক্ত হতে পারে যখন অপারেটিং গতি কম হয় এবং পর্যাপ্ত টর্ক মার্জিন বজায় থাকে।
অবস্থান প্রতিক্রিয়া এবং হারানো-পদক্ষেপ ঝুঁকি
একটি ওপেন-লুপ স্টেপার সিস্টেমে, কন্ট্রোলার অনুমান করে যে মোটর প্রতিটি নির্দেশিত পদক্ষেপ সম্পূর্ণ করে। যদি লোড হঠাৎ বেড়ে যায় বা মোটর টর্ক অপর্যাপ্ত হয়ে যায়, তাহলে নিয়ামকের কাছে তাত্ক্ষণিক প্রতিক্রিয়া ছাড়াই প্রকৃত অবস্থান নির্দেশিত অবস্থান থেকে পৃথক হতে পারে।
একটি সার্ভো সিস্টেম মোটর গতিবিধি নিরীক্ষণ করতে এনকোডার প্রতিক্রিয়া ব্যবহার করে। যদি নিম্নলিখিত ত্রুটিটি অনুমোদিত সীমা অতিক্রম করে, ড্রাইভটি আউটপুট সংশোধন করতে পারে বা একটি অ্যালার্ম তৈরি করতে পারে।
এটি সার্ভো মোটরগুলিকে এমন অ্যাপ্লিকেশনগুলির জন্য আরও উপযুক্ত করে তোলে যেখানে একটি অচেনা পজিশনিং ত্রুটি সরঞ্জামের ক্ষতি করতে পারে, উত্পাদনে বাধা দিতে পারে বা ত্রুটিপূর্ণ পণ্য তৈরি করতে পারে।
যাইহোক, মোটর এ এনকোডার প্রতিক্রিয়া সরাসরি চূড়ান্ত গাড়ির অবস্থান পরিমাপ করে না। বেল্টের স্থিতিস্থাপকতা, কপিকল ইনস্টলেশন, যান্ত্রিক ক্লিয়ারেন্স, কাঠামোগত বিচ্যুতি এবং গাইড নির্ভুলতা এখনও রৈখিক মডিউলের প্রকৃত অবস্থানের কার্যকারিতাকে প্রভাবিত করতে পারে।
অবস্থান নির্ভুলতা
একটি সার্ভো মোটর স্বয়ংক্রিয়ভাবে একটি টাইমিং বেল্ট মডিউলকে অত্যন্ত নির্ভুল করে না। অক্ষের চূড়ান্ত নির্ভুলতা সম্পূর্ণ যান্ত্রিক এবং নিয়ন্ত্রণ ব্যবস্থার উপর নির্ভর করে, যার মধ্যে রয়েছে:
- টাইমিং বেল্ট পিচ নির্ভুলতা
- বেল্ট টান এবং দৃঢ়তা
- পুলি মেশিনিং এবং ইনস্টলেশনের নির্ভুলতা
- লিনিয়ার গাইড নির্ভুলতা
- গাড়ির অনমনীয়তা
- মোটর এনকোডার রেজোলিউশন
- কন্ট্রোলার কমান্ড রেজোলিউশন
- ত্বরণ এবং নিষ্পত্তি সেটিংস
- পেলোড এবং মোমেন্ট লোড
মাঝারি গতিতে স্থির অবস্থানের মধ্যে বারবার চলাচলের জন্য, একটি সঠিকভাবে নির্বাচিত স্টেপার মোটর স্থিতিশীল অবস্থানের কার্যকারিতা প্রদান করতে পারে।
পরিবর্তনশীল লোড, উচ্চ ত্বরণ, সংক্ষিপ্ত নিষ্পত্তির সময় বা অবিচ্ছিন্ন গতি জড়িত অ্যাপ্লিকেশনগুলির জন্য, একটি সার্ভো মোটর সাধারণত ভাল গতিশীল অবস্থানের কার্যকারিতা প্রদান করে।
নিয়ন্ত্রণ জটিলতা
স্টেপার সিস্টেমগুলি সাধারণত ইনস্টল এবং কমিশন করা সহজ। বেসিক অপারেশনের জন্য শুধুমাত্র পালস, দিকনির্দেশ এবং সক্ষম সংকেত প্রয়োজন হতে পারে। এটি তাদের স্বতন্ত্র সরঞ্জাম এবং সাধারণ গতি ক্রম সহ মেশিনগুলির জন্য উপযুক্ত করে তোলে।
সার্ভো সিস্টেমের কনফিগারেশন প্রয়োজন হতে পারে:
- ইলেকট্রনিক গিয়ার অনুপাত
- অবস্থান লাভ
- গতি লাভ
- ত্বরণ এবং হ্রাস পরামিতি
- জড়তা সিস্টেম
- খাঁজ ফিল্টার
- টর্ক সীমা
- অ্যালার্ম আউটপুট
আধুনিক সার্ভো ড্রাইভগুলিতে প্রায়ই স্বয়ংক্রিয় টিউনিং ফাংশন অন্তর্ভুক্ত থাকে তবে সঠিক প্যারামিটার সেটিংস এখনও গুরুত্বপূর্ণ। অত্যধিক লাভ কম্পনের কারণ হতে পারে, অপর্যাপ্ত লাভের ফলে ধীর প্রতিক্রিয়া এবং দীর্ঘস্থায়ী সময় হতে পারে।
খরচ তুলনা
স্টেপার মোটর এবং ড্রাইভারদের সাধারণত কম প্রাথমিক ক্রয় খরচ থাকে। তাদের সহজ ওয়্যারিং এবং কমিশনিং প্রক্রিয়া মৌলিক সরঞ্জামের খরচ কমাতে পারে।
সার্ভো সিস্টেমের জন্য সাধারণত উচ্চতর প্রাথমিক বিনিয়োগের প্রয়োজন হয় কারণ এতে একটি এনকোডার, সার্ভো ড্রাইভ এবং আরও উন্নত নিয়ন্ত্রণ ফাংশন অন্তর্ভুক্ত থাকে। যাইহোক, ক্রয় মূল্য শুধুমাত্র বিবেচনা করা উচিত নয়.
একটি সার্ভো মোটর মোট অপারেটিং খরচ কমাতে পারে যখন অ্যাপ্লিকেশনের প্রয়োজন হয়:
- উচ্চ উত্পাদন থ্রুপুট
- ছোট চক্রের সময়
- স্বয়ংক্রিয় ত্রুটি সনাক্তকরণ
- কম পজিশনিং ব্যর্থতা
- পরিবর্তনশীল লোড অধীনে স্থিতিশীল অপারেশন
- ক্রমাগত উচ্চ-শুল্ক-চক্র উত্পাদন
একটি সাধারণ কম-গতির অক্ষের জন্য, একটি সার্ভো মোটর ব্যবহার করা অর্থপূর্ণ উৎপাদন সুবিধা প্রদান না করেই খরচ যোগ করতে পারে। একটি উচ্চ-গতির উত্পাদন অক্ষের জন্য, শুধুমাত্র প্রাথমিক খরচ কমাতে একটি স্টেপার মোটর নির্বাচন করা মেশিনের কর্মক্ষমতা সীমিত করতে পারে।
ক্লোজড-লুপ স্টেপার মোটরস
একটি বন্ধ-লুপ স্টেপার মোটর একটি এনকোডারের সাথে একটি স্টেপার মোটরকে একত্রিত করে। মোটর কমান্ড অনুসরণ করে কিনা তা নিরীক্ষণ করতে ড্রাইভার অবস্থান প্রতিক্রিয়া ব্যবহার করে।
এই সমাধানটি অজ্ঞাত হারানো পদক্ষেপের ঝুঁকি কমাতে পারে এবং একটি ঐতিহ্যবাহী ওপেন-লুপ স্টিপার সিস্টেমের চেয়ে ভাল কর্মক্ষমতা প্রদান করতে পারে। এটি প্রায়শই একটি ওপেন-লুপ স্টেপার এবং একটি সার্ভো সিস্টেমের মধ্যে ব্যয় এবং ক্ষমতার পরিপ্রেক্ষিতে অবস্থান করে।
যাইহোক, একটি বন্ধ-লুপ স্টেপার একটি সার্ভো মোটর সম্পূর্ণরূপে প্রতিস্থাপন করে না। এর উচ্চ-গতির টর্ক বৈশিষ্ট্য, ত্বরণ ক্ষমতা এবং নিয়ন্ত্রণ ব্যান্ডউইথ এখনও স্টেপার মোটর গঠন দ্বারা প্রভাবিত হয়।
একটি বন্ধ-লুপ স্টেপার উপযুক্ত হতে পারে যখন:
- ওপেন-লুপ নির্ভরযোগ্যতা একটি উদ্বেগের বিষয়
- অপারেটিং গতি মাঝারি
- খরচ একটি সম্পূর্ণ সার্ভো সিস্টেমের নিচে থাকতে হবে
- অ্যাপ্লিকেশন মৌলিক অবস্থান ত্রুটি পর্যবেক্ষণ প্রয়োজন
অনুভূমিক টাইমিং বেল্ট মডিউলগুলির জন্য কোন মোটর ভাল?
একটি অনুভূমিক টাইমিং বেল্ট মডিউলের জন্য, উভয় ধরনের মোটর ব্যবহার করা যেতে পারে। সিদ্ধান্তটি গতি, পেলোড এবং চক্রের প্রয়োজনীয়তার উপর ভিত্তি করে হওয়া উচিত।
একটি স্টেপার মোটর প্রায়ই এর জন্য উপযুক্ত:
- পরিমিত পেলোড
- কম বা মাঝারি অপারেটিং গতি
- সহজ সূচক আন্দোলন
- বিরল স্টার্ট-স্টপ অপারেশন
- খরচ সংবেদনশীল সরঞ্জাম
একটি সার্ভো মোটর সাধারণত এর জন্য পছন্দ করা হয়:
- ভারী চলন্ত লোড
- উচ্চ গতির অবস্থান
- উচ্চ ত্বরণ
- ঘন ঘন দিক পরিবর্তন
- সংক্ষিপ্ত উত্পাদন চক্র
- মোশন অ্যালার্ম প্রয়োজন অ্যাপ্লিকেশন
উল্লম্ব টাইমিং বেল্ট মডিউলগুলির জন্য কোন মোটর ভাল?
উল্লম্ব ইনস্টলেশনের জন্য অতিরিক্ত মনোযোগ প্রয়োজন কারণ মোটরকে অবশ্যই মাধ্যাকর্ষণের বিরুদ্ধে লোডকে সমর্থন করতে হবে এবং সরাতে হবে।
একটি হোল্ডিং ব্রেক সহ একটি সার্ভো মোটর সাধারণত উল্লম্ব টাইমিং বেল্ট মডিউলগুলির জন্য পছন্দ করা হয়, বিশেষত যখন পেলোড ভারী হয় বা অক্ষ শক্তি হ্রাসের সময় একটি পতনের ঝুঁকি উপস্থাপন করে।
মোটর বন্ধ হয়ে গেলে বা শক্তি সরানো হলে ব্রেকটি অক্ষ ধরে রাখার উদ্দেশ্যে করা হয়। এটি সাধারণত বারবার গতিশীল হ্রাসের জন্য প্রাথমিক ডিভাইস হিসাবে ব্যবহার করা উচিত নয়।
হালকা উল্লম্ব লোডের জন্য একটি স্টেপার মোটর ব্যবহার করা যেতে পারে, তবে নকশাটি অবশ্যই বিবেচনা করবে:
- উপলব্ধ ঊর্ধ্বগামী ত্বরণ ঘূর্ণন সঁচারক বল
- অবস্থান ধরে রাখার সময় মোটর গরম করা
- পাওয়ার বন্ধ পতন প্রতিরোধ
- যান্ত্রিক ব্রেক বা পাল্টা ভারসাম্য প্রয়োজনীয়তা
- উপযুক্ত নিরাপত্তা ফ্যাক্টর
অ্যাপ্লিকেশন নির্বাচন গাইড
| আবেদনের প্রয়োজনীয়তা | প্রস্তাবিত মোটর | কারণ |
|---|---|---|
| কম গতির উপাদান স্থানান্তর | স্টেপার মোটর | সহজ নিয়ন্ত্রণ এবং ভাল কম গতির টর্ক |
| মৌলিক পয়েন্ট-টু-পয়েন্ট পজিশনিং | স্টেপার মোটর | অনুমানযোগ্য লোডের জন্য খরচ কার্যকর |
| উচ্চ গতির বাছাই এবং স্থান | সার্ভো মোটর | ভাল গতি, ত্বরণ এবং গতিশীল প্রতিক্রিয়া |
| দীর্ঘ স্ট্রোক দ্রুত আন্দোলন | সার্ভো মোটর | শক্তিশালী উচ্চ-গতির টর্ক কর্মক্ষমতা |
| পরিবর্তনশীল পেলোড অটোমেশন | সার্ভো মোটর | ক্লোজড-লুপ কন্ট্রোল পরিবর্তনগুলি লোড করার জন্য আরও ভালভাবে মানিয়ে নেয় |
| খরচ সংবেদনশীল পরিদর্শন ফিক্সচার | স্টেপার মোটর | গতি এবং লোড মাঝারি হলে উপযুক্ত |
| উল্লম্ব উত্তোলন অক্ষ | ব্রেক সহ সার্ভো মোটর | উন্নত গতিশীল নিয়ন্ত্রণ এবং পাওয়ার-অফ হোল্ডিং ক্ষমতা |
| মাঝারি গতির অক্ষের জন্য প্রতিক্রিয়া প্রয়োজন | ক্লোজড-লুপ স্টেপার বা সার্ভো মোটর | নির্বাচন ত্বরণ এবং বাজেটের উপর নির্ভর করে |
| অবিরাম শিল্প উত্পাদন | সার্ভো মোটর | উচ্চ দায়িত্ব চক্র এবং ফল্ট নিরীক্ষণ জন্য উপযুক্ত |
মোটর নির্বাচন করার আগে জিজ্ঞাসা করা প্রশ্ন
টাইমিং বেল্ট রৈখিক মডিউলের জন্য একটি সার্ভো বা স্টেপার মোটর নির্বাচন করার আগে, নিম্নলিখিত তথ্য নিশ্চিত করুন:
- মোট চলন্ত পেলোড কত?
- প্রয়োজনীয় রৈখিক গতি কি?
- কি ত্বরণ এবং হ্রাস প্রয়োজন?
- কার্যকর ভ্রমণ দূরত্ব কি?
- কত ঘন ঘন অক্ষ শুরু হবে এবং থামবে?
- মডিউলটি কি অনুভূমিকভাবে বা উল্লম্বভাবে ইনস্টল করা আছে?
- কোন অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা প্রয়োজন?
- অপারেশন চলাকালীন পেলোড পরিবর্তন হবে?
- অবস্থান প্রতিক্রিয়া বা ত্রুটি সনাক্তকরণ প্রয়োজন?
- কি নিরাপত্তা মার্জিন প্রয়োজন?
- উপলব্ধ নিয়ামক এবং যোগাযোগ ইন্টারফেস কি?
- গ্রহণযোগ্য মোট সিস্টেম খরচ কি?
সাধারণ মোটর নির্বাচন ভুল
শুধুমাত্র টর্ক ধরে রেখে মোটর নির্বাচন করা
স্টেপার মোটর হোল্ডিং টর্ক স্ট্যান্ডস্টিল এ পরিমাপ করা হয়। গতির সময় উপলব্ধ টর্ক অনেক কম হতে পারে, বিশেষ করে উচ্চ গতিতে।
লোড জড়তা উপেক্ষা
একটি মোটরের পর্যাপ্ত স্থির টর্ক থাকতে পারে তবে চলমান জড়তা খুব বেশি হলে এটি ধীরে ধীরে ত্বরান্বিত হয়। মোটর জড়তা, পুলি জড়তা, বেল্ট জড়তা এবং পেলোড জড়তা একসাথে বিবেচনা করা উচিত।
অপর্যাপ্ত টর্ক মার্জিন ব্যবহার করা
মোটর ঘূর্ণন সঁচারক বল সীমার কাছাকাছি ক্রমাগত অপারেটিং অতিরিক্ত গরম, হারানো পদক্ষেপ বা সার্ভো অ্যালার্মের ঝুঁকি বাড়াতে পারে।
সার্ভো অনুমান করা যান্ত্রিক ত্রুটি দূর করে
একটি সার্ভো এনকোডার মোটর ঘূর্ণন নিয়ন্ত্রণ করে, কিন্তু এটি বেল্টের স্থিতিস্থাপকতা, ফ্রেমের বিকৃতি, কপিকল ত্রুটি বা গাইডের ত্রুটিগুলি সম্পূর্ণরূপে দূর করতে পারে না।
উল্লম্ব অক্ষ নিরাপত্তা উপেক্ষা
শক্তি সরানো হলে উল্লম্ব টাইমিং বেল্ট মডিউল পড়ে যেতে পারে। একটি ব্রেক মোটর, কাউন্টারব্যালেন্স বা যান্ত্রিক নিরাপত্তা ডিভাইস প্রয়োজন হতে পারে।
শুধুমাত্র প্রাথমিক ক্রয় মূল্য দ্বারা নির্বাচন করা
সর্বনিম্ন-খরচের মোটর প্রাথমিক বিনিয়োগ কমাতে পারে কিন্তু গতি, থ্রুপুট এবং নির্ভরযোগ্যতা সীমিত করতে পারে। নির্বাচন মোট আবেদন প্রয়োজনীয়তার উপর ভিত্তি করে করা উচিত.
উপসংহার
স্টেপার মোটরগুলি মাঝারি লোড, কম বা মাঝারি গতি, অনুমানযোগ্য গতি এবং সীমিত বাজেট সহ টাইমিং বেল্ট রৈখিক মডিউলগুলির জন্য উপযুক্ত। তারা সাধারণ নিয়ন্ত্রণ, ভাল কম-গতি ঘূর্ণন সঁচারক বল এবং মৌলিক অবস্থানের কাজগুলির জন্য অর্থনৈতিক অপারেশন প্রদান করে।
সার্ভো মোটরগুলি উচ্চ-গতি, উচ্চ-ত্বরণ এবং উচ্চ-শুল্ক-সাইকেল অ্যাপ্লিকেশনগুলির জন্য আরও উপযুক্ত। তাদের ক্লোজড-লুপ ফিডব্যাক, শক্তিশালী হাই-স্পিড টর্ক এবং ফল্ট মনিটরিং ক্ষমতা গতিশীল বা পরিবর্তনশীল লোড অবস্থার অধীনে বৃহত্তর স্থিতিশীলতা প্রদান করে।
ক্লোজড-লুপ স্টেপার মোটরগুলি একটি মধ্যবর্তী বিকল্প অফার করে যখন অবস্থান পর্যবেক্ষণের প্রয়োজন হয় তবে অ্যাপ্লিকেশনটির একটি সার্ভো সিস্টেমের সম্পূর্ণ গতিশীল কর্মক্ষমতা প্রয়োজন হয় না।
চূড়ান্ত মোটর নির্বাচন প্রকৃত পেলোড, গতি, ত্বরণ, ভ্রমণ, ইনস্টলেশন দিক, অবস্থানের প্রয়োজনীয়তা এবং দায়িত্ব চক্রের উপর ভিত্তি করে হওয়া উচিত। টাইমিং বেল্ট মডিউল, পুলির আকার, কন্ট্রোলার এবং যান্ত্রিক কাঠামোর সাথে মোটর মূল্যায়ন নির্ভরযোগ্য গতি কর্মক্ষমতা নিশ্চিত করতে সাহায্য করে এবং অপ্রয়োজনীয় সিস্টেম খরচ এড়ায়।
