 हिंदी

पिक-एंड-प्लेस ऑटोमेशन के लिए हजारों या यहां तक कि लाखों ऑपरेटिंग चक्रों में तीव्र गति, स्थिर स्थिति और विश्वसनीय हैंडलिंग की आवश्यकता होती है। चाहे सिस्टम कन्वेयर के बीच घटकों को स्थानांतरित करता है, भागों को मशीन टूल में लोड करता है या विभिन्न स्टेशनों में उत्पादों को सॉर्ट करता है, रैखिक गति अक्ष सीधे उत्पादन गति और उपकरण विश्वसनीयता को प्रभावित करता है।
समय बेल्टरैखिक मॉड्यूलपिक-एंड-प्लेस उपकरण में व्यापक रूप से उपयोग किया जाता है क्योंकि वे उच्च यात्रा गति, तेज त्वरण, लंबी स्ट्रोक क्षमता और लचीले मल्टी-एक्सिस एकीकरण को जोड़ते हैं। कई स्क्रू-चालित प्रणालियों की तुलना में, एक बेल्ट-चालित मॉड्यूल स्क्रू क्रिटिकल गति द्वारा सीमित किए बिना लंबी दूरी पर लगातार पारस्परिक गति कर सकता है।
यह आलेख बताता है कि स्वचालित हैंडलिंग सिस्टम में टाइमिंग बेल्ट रैखिक मॉड्यूल कैसे लागू होते हैं और सिस्टम डिजाइन के दौरान पेलोड, चक्र समय, त्वरण, दोहराव, ग्रिपर एकीकरण और सेंसर नियंत्रण का मूल्यांकन कैसे किया जाना चाहिए।
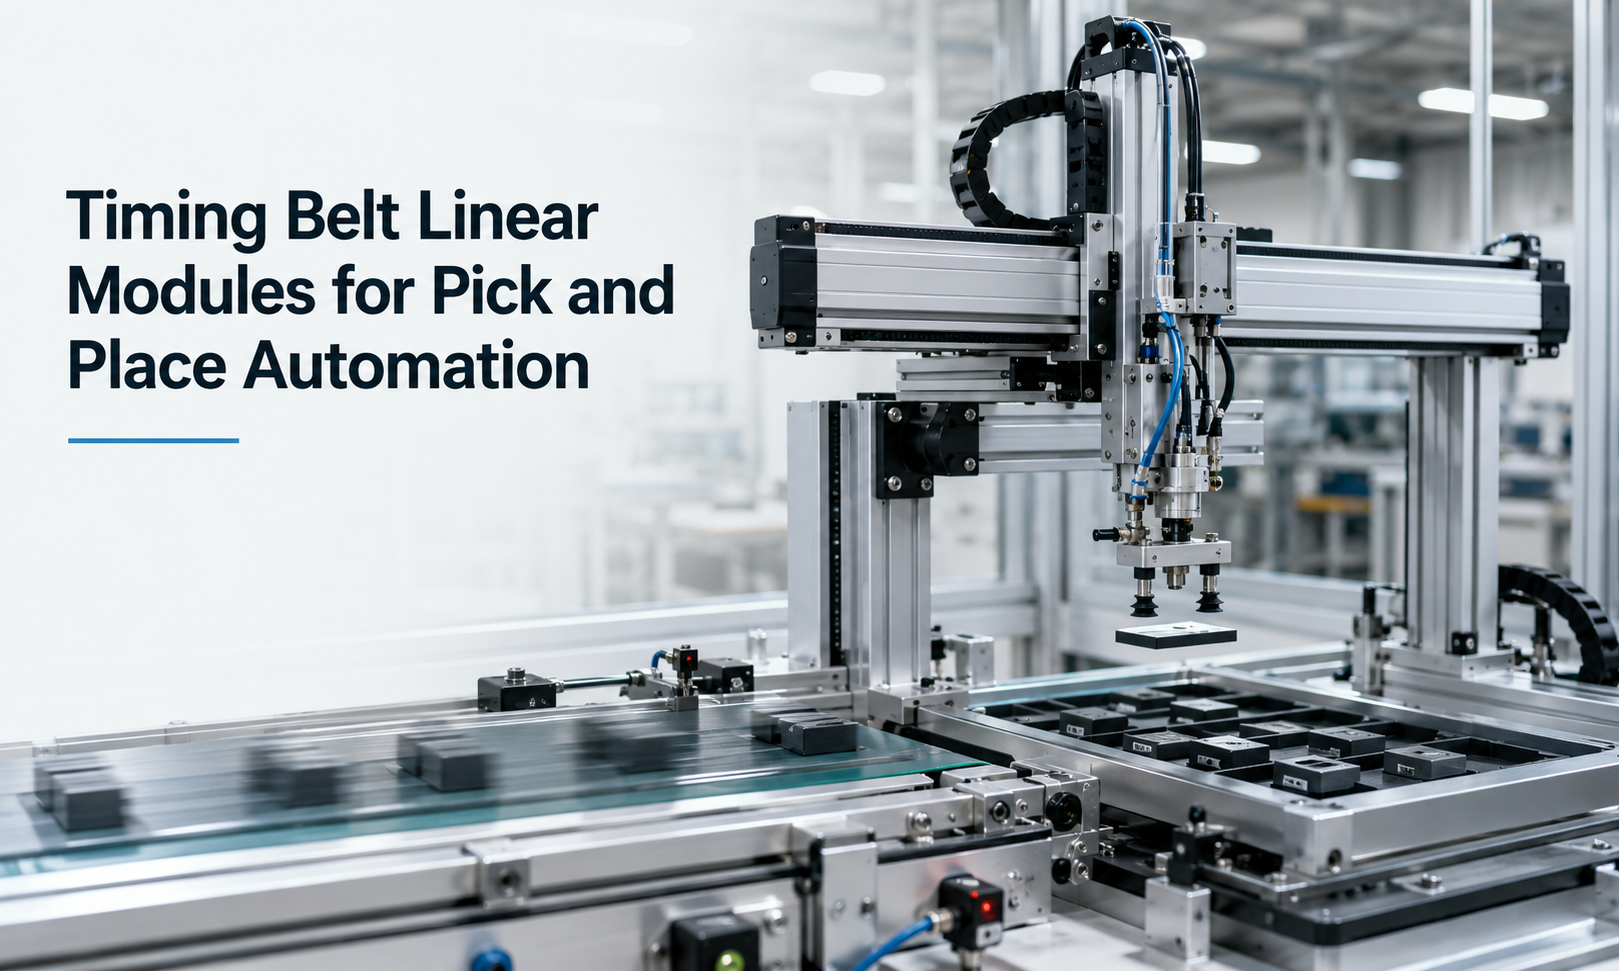
टाइमिंग बेल्ट लीनियर मॉड्यूल पिक एंड प्लेस के लिए उपयुक्त क्यों हैं?
एक विशिष्ट पिक-एंड-प्लेस प्रक्रिया में कई दोहराई जाने वाली क्रियाएं शामिल होती हैं:
- पिकअप स्थिति पर जाएँ.
- रुकें और लक्ष्य स्थिति की पुष्टि करें।
- ग्रिपर या वैक्यूम टूल को सक्रिय करें।
- वर्कपीस को प्लेसमेंट स्थिति में ले जाएं।
- वर्कपीस को छोड़ें.
- अगले चक्र के लिए लौटें.
क्योंकि यह क्रम लगातार दोहराया जा सकता है, रैखिक अक्ष को बहुत कम समय के भीतर तेज होना, यात्रा करना, धीमा होना और रुकना होगा। टाइमिंग बेल्ट मॉड्यूल इस गति पैटर्न के लिए विशेष रूप से उपयुक्त हैं क्योंकि चलती गाड़ी लंबे घूमने वाले पेंच के बजाय हल्के दांतेदार बेल्ट द्वारा संचालित होती है।
मुख्य लाभों में शामिल हैं:
- कम स्थानांतरण समय के लिए उच्च रैखिक गति।
- तीव्र त्वरण और मंदी।
- कम गतिशील द्रव्यमान.
- लंबे समय तक उपलब्ध स्ट्रोक.
- शांत और सहज पारस्परिक गति।
- लचीली क्षैतिज, ऊर्ध्वाधर और बहु-अक्ष स्थापना।
- सर्वो मोटर्स, ग्रिपर और सेंसर के साथ आसान एकीकरण।
उच्च गति प्रत्यागामी गति
पिक-एंड-प्लेस उपकरण आम तौर पर निश्चित स्थितियों के बीच छोटी, बार-बार होने वाली गतिविधियों के साथ संचालित होता है। मॉड्यूल प्रत्येक उत्पादन शिफ्ट के दौरान सैकड़ों या हजारों पारस्परिक चक्र पूरा कर सकता है।
टाइमिंग बेल्ट मॉड्यूल में, मोटर ड्राइव पुली को घुमाती है। चरखी बेल्ट के दांतों से जुड़ती है और रोटरी गति को रैखिक गाड़ी गति में परिवर्तित करती है। क्योंकि बेल्ट और चरखी प्रणाली में अपेक्षाकृत कम घूर्णी जड़ता होती है, अक्ष सर्वो आदेशों पर तुरंत प्रतिक्रिया कर सकता है।
प्राप्य परिचालन गति कई कारकों पर निर्भर करती है:
- मोटर रेटेड गति और उपलब्ध टॉर्क।
- ड्राइव चरखी व्यास.
- संचरण अनुपात.
- बेल्ट प्रकार और बेल्ट पिच।
- स्ट्रोक की लंबाई।
- पेलोड और गतिशील द्रव्यमान।
- गाइड रेल क्षमता.
- आवश्यक रुकने की दूरी.
अधिकतम कैटलॉग गति को स्वचालित रूप से वास्तविक परिचालन गति के रूप में उपयोग नहीं किया जाना चाहिए। एक व्यावहारिक डिज़ाइन में कंपन, निपटान समय, पेलोड स्थिरता और त्वरण और मंदी के लिए आवश्यक दूरी पर भी विचार करना चाहिए।
चक्र समय गणना
पिक-एंड-प्लेस ऑटोमेशन में चक्र समय सबसे महत्वपूर्ण मापदंडों में से एक है। यह निर्धारित करता है कि उपकरण प्रति मिनट या प्रति घंटे कितने भागों को संभाल सकता है।
एक पूर्ण चक्र में शामिल हो सकते हैं:
- त्वरण का समय.
- लगातार गति यात्रा का समय.
- मंदी का समय.
- पद निर्धारण का समय.
- ग्रिपर बंद होने का समय.
- पिकअप पुष्टिकरण समय.
- ग्रिपर खुलने का समय.
- वापसी आंदोलन का समय.
कुल चक्र समय को इस प्रकार व्यक्त किया जा सकता है:
टीचक्र= टीआउटबाउंड+ टीउठाना+ टीवापस करना+ टीमुक्त करना+ टीतलछट
लंबी दूरी की यात्रा के लिए, गति प्रोफ़ाइल आमतौर पर समलम्बाकार होती है। गाड़ी चयनित गति में तेजी लाती है, स्थिर गति से यात्रा करती है और फिर लक्ष्य स्थिति तक पहुंचने से पहले धीमी हो जाती है।
छोटे स्ट्रोक के लिए, अक्ष में प्रोग्राम की गई अधिकतम गति तक पहुंचने के लिए पर्याप्त दूरी नहीं हो सकती है। इस मामले में, गति प्रोफ़ाइल त्रिकोणीय हो जाती है, जिसमें केवल त्वरण और मंदी शामिल होती है।
चक्र समय का अनुमान लगाते समय, इंजीनियरों को स्ट्रोक को अधिकतम गति से विभाजित करने के बजाय वास्तविक गति प्रोफ़ाइल का उपयोग करना चाहिए। बहुत अधिक अधिकतम गति वाला एक मॉड्यूल चक्र के समय को महत्वपूर्ण रूप से कम नहीं कर सकता है जब यात्रा की दूरी कम होती है और त्वरण सीमित होता है।
पेलोड और मूविंग मास
पेलोड में स्थानांतरित वर्कपीस से अधिक शामिल है। संपूर्ण गतिमान द्रव्यमान में शामिल होना चाहिए:
- वर्कपीस का वजन.
- ग्रिपर या वैक्यूम उपकरण.
- माउंटिग प्लेट।
- वायवीय वाल्व और फिटिंग।
- विज़न कैमरा या निरीक्षण सेंसर।
- केबल कैरियर मूविंग सेक्शन।
- अतिरिक्त ऊर्ध्वाधर अक्ष, स्थापित होने पर।
क्षैतिज अक्ष के लिए, मोटर मुख्य रूप से त्वरण बल, घर्षण और बाहरी प्रतिरोध पर काबू पाती है। एक सरलीकृत बल गणना है:
एफ = एम × ए + एफटकराव+ एफबाहरी
कहाँ:
- एफआवश्यक रैखिक प्रेरक बल है।
- एमकुल गतिमान द्रव्यमान है.
- एआवश्यक त्वरण है.
ऊर्ध्वाधर गति के लिए, गुरुत्वाकर्षण पर भी विचार किया जाना चाहिए:
एफ = एम × ए + एम × जी + एफटकराव
बिजली की हानि के दौरान गाड़ी को गिरने से रोकने के लिए ऊर्ध्वाधर टाइमिंग बेल्ट अक्ष में आमतौर पर एक ब्रेक मोटर या अन्य होल्डिंग तंत्र शामिल होना चाहिए।
त्वरण और मंदी
उच्च त्वरण स्थानांतरण समय को कम कर सकता है, लेकिन अत्यधिक त्वरण अवांछित प्रभाव पैदा कर सकता है:
- बेल्ट खिंचाव.
- गाड़ी का कंपन.
- ग्रिपर के अंदर वर्कपीस की गति।
- उच्च मोटर टॉर्क की मांग।
- बढ़ा हुआ असर और गाइड भार।
- रुकने के बाद निपटान में अधिक समय।
- यांत्रिक घटकों की सेवा जीवन में कमी।
इसलिए चयनित त्वरण को यांत्रिक स्थिरता के साथ उत्पादन गति को संतुलित करना चाहिए। नाजुक, तरल से भरे या ढीले ढंग से रखे गए उत्पादों को आमतौर पर कठोर धातु घटकों की तुलना में अधिक सहज त्वरण की आवश्यकता होती है।
एस-वक्र मोशन प्रोफाइल का उपयोग अक्सर यांत्रिक झटके को कम करने के लिए किया जाता है। त्वरण को अचानक बदलने के बजाय, एक एस-वक्र प्रोफ़ाइल झटके को नियंत्रित करती है और शुरू करने और रोकने के दौरान आसान बदलाव पैदा करती है।
पोजिशनिंग दोहराव योग्यता
कई पिक-एंड-प्लेस अनुप्रयोगों को अत्यधिक उच्च निरपेक्ष स्थिति सटीकता की आवश्यकता नहीं होती है, लेकिन उन्हें लगातार दोहराव की आवश्यकता होती है। प्रत्येक चक्र के दौरान गाड़ी को उसी पिकअप और प्लेसमेंट स्थिति पर वापस आना चाहिए।
पुनरावृत्ति इससे प्रभावित होती है:
- बेल्ट टूथ सगाई.
- बेल्ट टेंशन।
- बेल्ट की कठोरता.
- चरखी मशीनिंग गुणवत्ता।
- रैखिक गाइड परिशुद्धता.
- सर्वो ट्यूनिंग।
- एनकोडर संकल्प.
- पेलोड भिन्नता.
- फ़्रेम कठोरता.
- बढ़ते सतह की समतलता.
सामान्य सामग्री स्थानांतरण, पैकेजिंग और छँटाई के लिए, टाइमिंग बेल्ट मॉड्यूल सामान्य रूप से पर्याप्त दोहराव प्रदान करते हैं। माइक्रोन-स्तरीय स्थिति, सटीक वितरण या अत्यधिक सटीक मशीनिंग की आवश्यकता वाले अनुप्रयोग बॉल स्क्रू या लीनियर मोटर सिस्टम के लिए बेहतर अनुकूल हो सकते हैं।
स्थिर दोहराव बनाए रखने के लिए, मॉड्यूल को एक कठोर और समतल संरचना पर स्थापित किया जाना चाहिए। रखरखाव कार्यक्रम के अनुसार बेल्ट तनाव, चरखी संरेखण और गाइड स्नेहन की भी जाँच की जानी चाहिए।
ग्रिपर एकीकरण
अंतिम-प्रभावक वह घटक है जो उत्पाद के साथ सीधे संपर्क करता है। सामान्य हैंडलिंग टूल में शामिल हैं:
- वायवीय समानांतर ग्रिपर.
- इलेक्ट्रिक ग्रिपर.
- वैक्यूम सक्शन कप.
- चुंबकीय ग्रिपर.
- कांटा-प्रकार के हैंडलिंग उपकरण।
- कस्टम यांत्रिक फिक्स्चर.
ग्रिपर को सीधे गाड़ी पर या द्वितीयक ऊर्ध्वाधर अक्ष पर लगाया जा सकता है। बढ़ते द्रव्यमान को यथासंभव कम रखते हुए माउंटिंग प्लेट को पर्याप्त कठोरता प्रदान करनी चाहिए।
एकीकरण डिज़ाइन पर विचार करना चाहिए:
- ग्रिपर का वजन और गुरुत्वाकर्षण का केंद्र।
- आवश्यक खुलने और बंद होने का समय.
- वायु नली और केबल रूटिंग।
- वर्कपीस का पता लगाना।
- टकराव निकासी.
- उपकरण प्रतिस्थापन आवश्यकताएँ।
- आपातकालीन रिलीज़ व्यवहार.
वायवीय उपकरणों के लिए, वाल्व और वायु लाइनों का प्रतिक्रिया समय कुल चक्र समय को प्रभावित कर सकता है। वाल्व को ग्रिपर के करीब लगाने से हवा की मात्रा कम हो सकती है और प्रतिक्रिया की गति में सुधार हो सकता है।
वैक्यूम हैंडलिंग के लिए, सिस्टम में वैक्यूम पुष्टिकरण और वैक्यूम के नुकसान का पता लगाना शामिल होना चाहिए। यह वर्कपीस को सुरक्षित रूप से उठाए जाने से पहले अक्ष को दूर जाने से रोकता है।
सेंसर और नियंत्रण एकीकरण
सेंसर स्थिति संदर्भ, सुरक्षा सुरक्षा और प्रक्रिया पुष्टिकरण प्रदान करते हैं। एक विशिष्ट टाइमिंग बेल्ट पिक-एंड-प्लेस अक्ष में शामिल हो सकते हैं:
- गृह स्थिति सेंसर.
- सकारात्मक और नकारात्मक सीमा सेंसर।
- वर्कपीस उपस्थिति सेंसर।
- ग्रिपर खुले और बंद सेंसर।
- वैक्यूम दबाव स्विच.
- टकराव या अधिभार का पता लगाना।
- सर्वो एनकोडर प्रतिक्रिया.
होम सेंसर स्टार्टअप के बाद एक दोहराने योग्य मशीन संदर्भ स्थापित करता है। सीमा सेंसर गाड़ी को प्रयोग करने योग्य स्ट्रोक से आगे जाने से रोकते हैं। यांत्रिक अंत स्टॉप को द्वितीयक सुरक्षा के रूप में भी स्थापित किया जा सकता है।
सर्वो मोटर्स का उपयोग आमतौर पर तब किया जाता है जब प्रोग्रामयोग्य गति, त्वरण और सटीक स्थिति की आवश्यकता होती है। सर्वो ड्राइव एक पीएलसी के साथ संचार करता है,गति नियंत्रकया पल्स कमांड, फील्डबस संचार या रीयल-टाइम मोशन नेटवर्क के माध्यम से औद्योगिक कंप्यूटर।
एक विशिष्ट नियंत्रण अनुक्रम हो सकता है:
- पुष्टि करें कि लक्ष्य वर्कपीस मौजूद है।
- गाड़ी को पिकअप समन्वय में ले जाएँ।
- ग्रिपर सक्रिय करें.
- सफल पिकअप की पुष्टि करें.
- प्लेसमेंट समन्वय पर जाएँ.
- वर्कपीस को छोड़ें.
- रिहाई की पुष्टि करें.
- अगली पिकअप स्थिति पर वापस लौटें।
जब ग्रिपर स्थिति, वर्कपीस स्थिति या डाउनस्ट्रीम स्टेशन तैयार न हो तो इंटरलॉक को गति को रोकना चाहिए।
मल्टी-एक्सिस पिक-एंड-प्लेस सिस्टम
अधिक जटिल हैंडलिंग कार्यों के लिए टाइमिंग बेल्ट मॉड्यूल को मल्टी-एक्सिस सिस्टम में जोड़ा जा सकता है।
सिंगल-एक्सिस ट्रांसफर
एक एकल क्षैतिज अक्ष दो निश्चित स्टेशनों के बीच उत्पादों को स्थानांतरित करता है। यह व्यवस्था कन्वेयर लोडिंग, पैकेजिंग और पार्ट सॉर्टिंग में आम है।
XZ पिक-एंड-प्लेस सिस्टम
एक XZ प्रणाली एक क्षैतिज स्थानांतरण अक्ष को एक ऊर्ध्वाधर उठाने वाले अक्ष के साथ जोड़ती है। क्षैतिज अक्ष स्टेशनों के बीच चलता है, जबकि ऊर्ध्वाधर अक्ष उत्पाद को उठाने या रखने के लिए ग्रिपर को नीचे करता है।
XY पोजिशनिंग सिस्टम
एक XY प्रणाली क्षैतिज तल पर कई निर्देशांकों के बीच उत्पादों को ले जाती है। यह ट्रे लोडिंग, छंटाई, निरीक्षण और फूस की व्यवस्था के लिए उपयुक्त है।
XYZ गैन्ट्री सिस्टम
एक XYZ प्रणाली XY प्लेटफ़ॉर्म पर लंबवत गति जोड़ती है। यह त्रि-आयामी कार्य क्षेत्र के भीतर कई पिकअप और प्लेसमेंट स्थितियों तक पहुंच सकता है।
डुअल-ड्राइव गैन्ट्री
वाइड गैन्ट्री सिस्टम क्रॉसबीम के दोनों किनारों को चलाने के लिए दो सिंक्रनाइज़ टाइमिंग बेल्ट अक्षों का उपयोग कर सकते हैं। गैन्ट्री तिरछा रोकने के लिए इलेक्ट्रॉनिक सिंक्रोनाइज़ेशन या मैकेनिकल ट्रांसमिशन शाफ्ट का उपयोग किया जाता है।
बहु-अक्ष प्रणाली को डिज़ाइन करते समय, इंजीनियरों को संयुक्त गतिमान द्रव्यमान का मूल्यांकन करना चाहिए। उदाहरण के लिए, निचली धुरी को पूरी ऊपरी धुरी, मोटर, ग्रिपर और वर्कपीस को ले जाने की आवश्यकता हो सकती है।
सामान्य पिक-एंड-प्लेस अनुप्रयोग
टाइमिंग बेल्ट रैखिक मॉड्यूल का उपयोग स्वचालित हैंडलिंग प्रक्रियाओं की एक विस्तृत श्रृंखला में किया जाता है, जिनमें शामिल हैं:
- सीएनसी मशीनों को लोड करना और उतारना।
- कन्वेयर के बीच भागों को स्थानांतरित करना।
- इलेक्ट्रॉनिक घटकों का प्रबंधन।
- पैकेजिंग और कार्टन लोड हो रहा है।
- बैटरी सेल और मॉड्यूल स्थानांतरण।
- ट्रे लोडिंग और अनलोडिंग।
- दृष्टि निरीक्षण स्थिति.
- उत्पाद छँटाई और वर्गीकरण.
- असेंबली लाइन सामग्री फीडिंग।
- पैलेटाइजिंग और डिपैलेटाइजिंग.
- चिकित्सा उपभोज्य हैंडलिंग.
- गोदाम और रसद स्वचालन।
टाइमिंग बेल्ट मॉड्यूल चयन कारक
एक उपयुक्त मॉड्यूल का चयन केवल वर्कपीस के वजन के बजाय संपूर्ण गति की आवश्यकता के अनुसार किया जाना चाहिए।
| चयन पैरामीटर | डिज़ाइन विवेचन |
|---|---|
| आघात | पिकअप दूरी, प्लेसमेंट दूरी, सुरक्षा मंजूरी और ओवरट्रैवल भत्ता शामिल करें। |
| पेलोड | वर्कपीस, ग्रिपर, टूलींग, माउंटिंग प्लेट और अतिरिक्त मूविंग घटकों की गणना करें। |
| रफ़्तार | केवल अधिकतम कैटलॉग गति के बजाय आवश्यक उत्पादन चक्र का उपयोग करें। |
| त्वरण | मोटर टॉर्क, बेल्ट लोड, वर्कपीस स्थिरता और निपटान समय की जांच करें। |
| repeatability | स्वीकार्य पिकअप और प्लेसमेंट सहनशीलता के साथ मॉड्यूल क्षमता का मिलान करें। |
| माउंटिंग ओरिएंटेशन | पुष्टि करें कि अक्ष क्षैतिज, लंबवत या कोण पर संचालित होता है या नहीं। |
| स्वीकार्य क्षण | ओवरहंग ग्रिपर्स, ऑफसेट लोड और गुरुत्वाकर्षण के केंद्र का मूल्यांकन करें। |
| पर्यावरण | धूल, नमी, तापमान, सफ़ाई कक्ष की आवश्यकताओं और रासायनिक जोखिम पर विचार करें। |
| साइकिल शुल्क | प्रति मिनट चक्रों की संख्या और कुल परिचालन घंटों की पुष्टि करें। |
| मोटर और नियंत्रक | सर्वो पावर, ब्रेक, एनकोडर और संचार विधि का चयन करें। |
स्वीकार्य क्षण और लोड ऑफसेट
ग्रिपर अक्सर गाड़ी के केंद्र से दूर लगाए जाते हैं। यह गाइड सिस्टम पर पिच, यॉ या रोल मोमेंट्स बनाता है।
यहां तक कि जब पेलोड नाममात्र भार क्षमता से कम है, तो अत्यधिक लोड ऑफसेट गाइड ब्लॉकों को अधिभारित कर सकता है। इसलिए गुरुत्वाकर्षण के केंद्र को यथासंभव गाड़ी के करीब रखा जाना चाहिए।
लंबी या भारी टूलींग के लिए, इंजीनियर इसका उपयोग कर सकते हैं:
- एक व्यापक मॉड्यूल.
- दो समानांतर गाइड रेल।
- एक बड़ी गाड़ी.
- दोहरी सिंक्रनाइज़ मॉड्यूल.
- एक बाहरी समर्थन संरचना.
स्थापना और कमीशनिंग
उच्च गति प्रत्यागामी संचालन के लिए सही स्थापना आवश्यक है। माउंटिंग सतह समतल, कठोर और विरूपण से मुक्त होनी चाहिए।
कमीशनिंग के दौरान:
- जांचें कि मॉड्यूल सुरक्षित रूप से माउंट किया गया है।
- चरखी संरेखण और बेल्ट तनाव की पुष्टि करें।
- पूरी यात्रा के दौरान गाड़ी को धीरे-धीरे चलाएँ।
- सेंसर स्थिति और सिग्नल तर्क सत्यापित करें।
- ग्रिपर और केबल कैरियर क्लीयरेंस की पुष्टि करें।
- कम गति और कम त्वरण से शुरुआत करें।
- गति मापदंडों को धीरे-धीरे बढ़ाएं।
- कंपन, शोर, मोटर लोड और निपटान व्यवहार की निगरानी करें।
- पिकअप और प्लेसमेंट दोहराव को मान्य करें।
- वास्तविक पेलोड के तहत एक सतत चक्र परीक्षण चलाएँ।
सर्वो मापदंडों को स्थापित वास्तविक टूलींग और वर्कपीस के साथ ट्यून किया जाना चाहिए। पेलोड जोड़े जाने के बाद अनलोड किए गए अक्ष को ट्यून करने से अस्थिर व्यवहार उत्पन्न हो सकता है।
सतत संचालन के लिए रखरखाव
पिक-एंड-प्लेस उपकरण अक्सर लगातार संचालित होते हैं, जिससे निवारक रखरखाव विशेष रूप से महत्वपूर्ण हो जाता है।
नियमित रखरखाव में शामिल होना चाहिए:
- बेल्ट पहनने और दांत की स्थिति का निरीक्षण करना।
- बेल्ट तनाव की जाँच करना।
- ड्राइव और आइडलर पुली का निरीक्षण करना।
- चिकनाई रैखिक गाइड।
- गाड़ी के फास्टनरों की जाँच करना।
- केबल कैरियर और वायु नली का निरीक्षण करना।
- धूल साफ करना और मलबा संसाधित करना।
- होम और लिमिट सेंसर का परीक्षण।
- असामान्य शोर और कंपन की निगरानी करना।
- सर्वो अलार्म और मोटर लोड प्रवृत्तियों की समीक्षा करना।
स्थिति भिन्नता, शोर या मोटर करंट में वृद्धि बेल्ट के ढीलेपन, गाइड संदूषण, चरखी पहनने या यांत्रिक गलत संरेखण का संकेत दे सकती है।
अन्य ड्राइव सिस्टम की तुलना में टाइमिंग बेल्ट मॉड्यूल
| ड्राइव प्रकार | मुख्य ताकत | विशिष्ट सीमा |
|---|---|---|
| समय बेल्ट | उच्च गति, लंबा स्ट्रोक और तेज़ प्रत्यावर्ती गति। | सटीक स्क्रू सिस्टम की तुलना में कम कठोरता और पूर्ण सटीकता। |
| गेंद पेंच | उच्च स्थिति सटीकता, कठोरता और जोर। | गति और स्ट्रोक को स्क्रू क्रिटिकल गति द्वारा सीमित किया जा सकता है। |
| गियर रैक | लंबी यात्रा, भारी बोझ और स्केलेबल स्ट्रोक। | सावधानीपूर्वक बैकलैश और गियर मेशिंग नियंत्रण की आवश्यकता है। |
| रैखिक मोटर | बहुत उच्च त्वरण, उच्च गति और सीधी ड्राइव प्रतिक्रिया। | उच्च लागत और अधिक मांग वाली थर्मल और नियंत्रण आवश्यकताएं। |
सामान्य स्वचालित स्थानांतरण, पैकेजिंग, सॉर्टिंग और मशीन लोडिंग के लिए, टाइमिंग बेल्ट मॉड्यूल अक्सर गति, स्ट्रोक, लागत और एकीकरण लचीलेपन के बीच सर्वोत्तम संतुलन प्रदान करते हैं।
निष्कर्ष
टाइमिंग बेल्ट लीनियर मॉड्यूल पिक-एंड-प्लेस ऑटोमेशन के लिए एक प्रभावी गति समाधान है जिसके लिए तेज़ पारस्परिक गति, लंबी यात्रा और लचीले मल्टी-एक्सिस एकीकरण की आवश्यकता होती है। उनकी कम चलती जड़ता तेजी से त्वरण की अनुमति देती है, जबकि बेल्ट ड्राइव लंबे बॉल स्क्रू से जुड़ी महत्वपूर्ण गति सीमाओं के बिना लंबे स्ट्रोक का समर्थन करता है।
सफल सिस्टम डिज़ाइन पर्याप्त नाममात्र पेलोड वाले मॉड्यूल के चयन से कहीं अधिक पर निर्भर करता है। इंजीनियरों को संपूर्ण गतिमान द्रव्यमान, चक्र समय, त्वरण प्रोफ़ाइल, स्थिति दोहराव, लोड ऑफ़सेट, ग्रिपर प्रतिक्रिया, सेंसर तर्क और माउंटिंग ओरिएंटेशन का मूल्यांकन करना चाहिए।
जब ठीक से चयनित, स्थापित और रखरखाव किया जाता है, तो aटाइमिंग बेल्ट रैखिक मॉड्यूलमशीन लोडिंग, कन्वेयर ट्रांसफर, पैकेजिंग, सॉर्टिंग, असेंबली और अन्य उच्च-चक्र सामग्री हैंडलिंग अनुप्रयोगों के लिए स्थिर और कुशल संचालन प्रदान कर सकता है।
