 Italiano

Selezionando quello correttomodulo linearenon è semplicemente una questione di scegliere il carico utile maggiore, la velocità più elevata o la precisione di posizionamento più elevata da un catalogo di prodotti. Una soluzione di movimento lineare affidabile deve corrispondere alle effettive condizioni operative della macchina, inclusi tipo di applicazione, carico in movimento, corsa, velocità, accelerazione, requisiti di posizionamento, direzione di installazione, condizioni ambientali, ciclo di lavoro, durata di servizio, sistema di controllo e budget.
UNmodulo linearetroppo piccolo potrebbe subire vibrazioni eccessive, spinta insufficiente, scarsa precisione, usura prematura o deformazione strutturale. Un modulo inutilmente grande può aumentare il costo delle apparecchiature, la massa in movimento, la potenza del motore, lo spazio di installazione e la complessità del controllo senza creare vantaggi pratici.
Il corretto processo di selezione inizia con la comprensione di cosa deve fare la macchina. Gli ingegneri dovrebbero prima analizzare l'applicazione e il ciclo di movimento, quindi calcolare i requisiti meccanici, confrontare i metodi di azionamento idonei, verificare le condizioni ambientali e di sicurezza e infine valutare il costo totale del sistema.
Questa guida spiegacome scegliere un modulo linearein base ai requisiti dell'applicazione e fornisce un flusso di lavoro pratico per l'automazione industriale, apparecchiature CNC, sistemi pick-and-place, macchinari per l'imballaggio, apparecchiature di ispezione, sistemi di erogazione, produzione di semiconduttori, produzione di batterie e altre applicazioni di controllo del movimento.
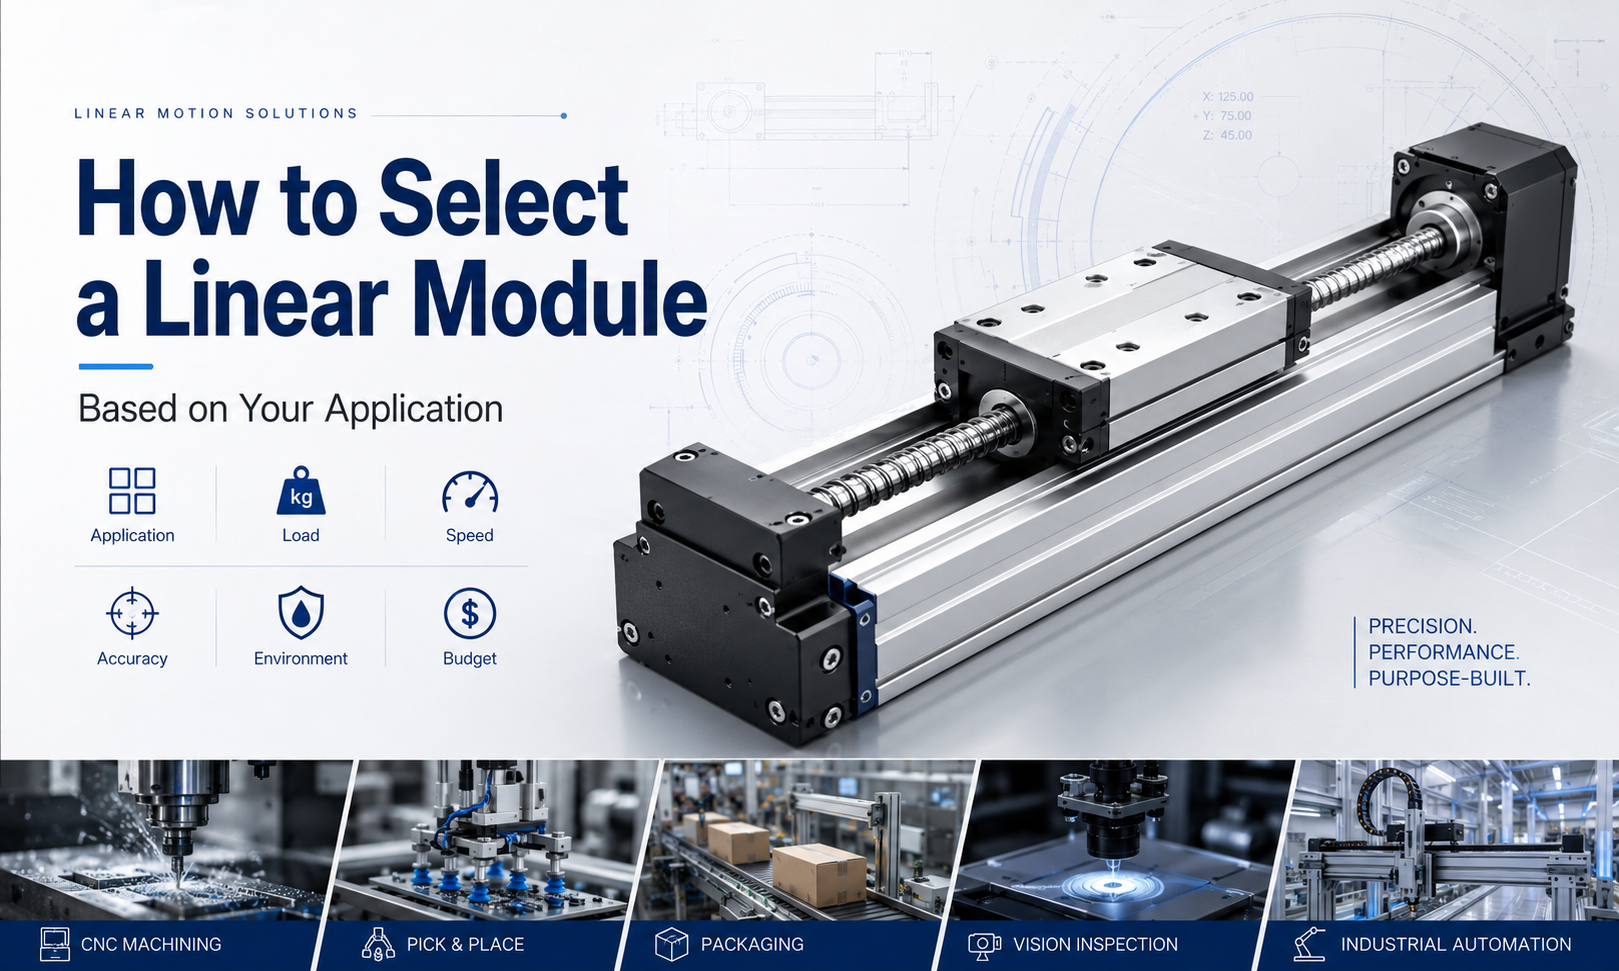
Cos'è un modulo lineare?
Un modulo lineare è un gruppo di movimento lineare integrato che normalmente combina una base strutturale, un sistema di guida, un carrello mobile, un meccanismo di azionamento, un'interfaccia motore, cuscinetti di supporto e sensori opzionali o componenti protettivi.
Il modulo converte la rotazione del motore o la forza elettromagnetica in movimento lineare controllato. A seconda della struttura dell'azionamento, può utilizzare una vite a ricircolo di sfere, una cinghia di distribuzione, un pignone e cremagliera, un motore lineare o una vite di comando.
Il carrello mobile sostiene il carico utile e scorre lungo una o più guide lineari. Il sistema di guida controlla la direzione del movimento e resiste ai carichi e ai momenti radiali, mentre il meccanismo di azionamento fornisce la spinta e determina molte delle caratteristiche di velocità, corsa, precisione e manutenzione del modulo.
Perché la selezione basata sull'applicazione è importante
Due macchine possono utilizzare moduli lineari di dimensioni simili pur richiedendo strutture interne completamente diverse.
Un sistema di ispezione di precisione può richiedere stabilità a bassa velocità, elevata ripetibilità, gioco minimo e una trasmissione a ricircolo di sfere rigida. Una macchina per l'imballaggio può richiedere un'accelerazione elevata, una corsa lunga e un movimento rapido da punto a punto, rendendo più adatto un modulo con trasmissione a cinghia.
Un portale per carichi pesanti a corsa lunga può richiedere un azionamento a pignone e cremagliera, mentre un sistema di posizionamento a semiconduttore può richiedere un modulo motore lineare con feedback encoder e componenti compatibili con le camere bianche.
Pertanto, la selezione del modulo lineare dovrebbe iniziare con l’applicazione piuttosto che con un modello di prodotto specifico.
Flusso di lavoro di selezione del modulo lineare
- Definire l'applicazione e il task di movimento
- Confermare la corsa effettiva e lo spazio di installazione
- Calcolare il carico totale in movimento
- Calcolare la spinta e i requisiti del motore
- Confermare velocità, accelerazione e tempo di ciclo
- Definire i requisiti di precisione e ripetibilità
- Calcola i momenti di beccheggio, imbardata e rollio
- Confermare l'orientamento di montaggio
- Valutare i requisiti ambientali e di protezione
- Selezionare il metodo di guida appropriato
- Verificare il ciclo di lavoro e la durata prevista
- Confermare motore, controller, sensori e dispositivi di sicurezza
- Confrontare i costi totali e i requisiti di manutenzione
- Eseguire la verifica tecnica finale
Passaggio 1: analizzare l'applicazione
Il primo passo di selezione è definire cosa deve realizzare il modulo lineare. L'applicazione determina quali caratteristiche prestazionali sono più importanti.
Domande da porre durante l'analisi dell'applicazione
- Quale oggetto o utensile verrà spostato dal modulo?
- Il movimento è principalmente trasporto, posizionamento, lavorazione, sollevamento, pressione o scansione?
- Il carrello si ferma in alcune posizioni o segue un percorso continuo?
- L'asse è installato orizzontalmente, verticalmente, lateralmente, invertito o ad angolo?
- Il carico crea forze esterne di taglio, pressione, attrito o inserimento?
- Quanto spesso si muove l'asse?
- Per quanto tempo deve funzionare l'apparecchiatura ogni giorno?
- L'asse verrà utilizzato in modo indipendente o come parte di un sistema multiasse?
- L'ambiente contiene polvere, olio, umidità, trucioli, sostanze chimiche o restrizioni relative alle camere bianche?
- Quali rischi di fallimento sono inaccettabili?
Applicazioni di trasporto
Le applicazioni di trasporto spostano prodotti, attrezzature, pallet o strumenti tra le posizioni. Esempi tipici includono imballaggio, smistamento, carico, scarico, trasferimento di materiali e automazione della logistica.
Queste applicazioni spesso danno priorità all'alta velocità, all'accelerazione, alla corsa lunga e al tempo di ciclo breve. Spesso sono adatti moduli con azionamento a cinghia o a cremagliera.
Applicazioni di posizionamento di precisione
Le applicazioni di posizionamento di precisione includono ispezione, misurazione, allineamento ottico, assemblaggio elettronico, lavorazione di semiconduttori ed erogazione di precisione.
Queste applicazioni richiedono solitamente elevata ripetibilità, gioco ridotto, movimento stabile a bassa velocità ed elevata rigidità strutturale. In genere si preferiscono moduli con vite a ricircolo di sfere o motori lineari.
Applicazioni di processo
Le applicazioni di processo eseguono operazioni di taglio, foratura, erogazione, saldatura, lavorazione laser, test, pressatura o inserimento controllato mentre il carrello è in movimento o fermo.
Il modulo deve resistere alle forze esterne e mantenere la stabilità del posizionamento. La rigidità della trasmissione, la capacità della guida, la rigidità del profilo e la direzione della forza di processo sono particolarmente importanti.
Applicazioni di sollevamento verticale
Gli assi verticali devono superare la gravità e sostenere in sicurezza il carico durante l'arresto o la perdita di potenza. La scelta deve comprendere la capacità del freno motore, il contrappeso, il fattore di sicurezza e le misure anticaduta.
Moduli con viti a ricircolo di sferesono comunemente usati quando sono richiesti elevata rigidità e posizionamento controllato. I moduli con trasmissione a cinghia possono essere utilizzati per il sollevamento ad alta velocità con corsa lunga quando sono inclusi freni e sistemi di sicurezza adeguati.
Passaggio 2: conferma della corsa effettiva
La corsa effettiva è la corsa di lavoro effettiva richiesta dall'applicazione. Non va confusa con la lunghezza totale del modulo lineare.
La corsa richiesta dovrebbe includere la distanza tra le posizioni di lavoro, le dimensioni del prodotto, la distanza dell'attrezzatura, lo spazio di accelerazione e decelerazione, le posizioni dei sensori, i limiti finali meccanici e l'accesso per la manutenzione.
Considerazioni sul calcolo della corsa
- Distanza tra la prima e l'ultima posizione di lavoro
- Lunghezza o larghezza del pezzo
- Sporgenza dell'utensileria
- Autorizzazione di sicurezza
- Posizioni del sensore home e limite
- Zone di accelerazione e decelerazione
- Riserva meccanica su entrambe le estremità
- Futura espansione delle attrezzature
La selezione di un modulo con corsa insufficiente potrebbe impedire alla macchina di raggiungere tutte le posizioni richieste. La selezione di un modulo molto più lungo aumenta i costi, la lunghezza della struttura, i tempi di spostamento e lo spazio di installazione.
Passaggio 3: calcolare il carico mobile totale
Il carico in movimento comprende qualcosa di più del prodotto trasportato. Tutti i componenti montati sul carrello mobile devono essere inclusi.
Il carico mobile totale può includere
- Pezzo o prodotto
- Dispositivo o pinza
- Piattaforma mobile
- Servomotore montato su un altro asse
- Fotocamera, sensore, testina laser o valvola di erogazione
- Portacavi e cavi mobili
- Componenti per il vuoto e tubi dell'aria
- Coperture o staffe di sicurezza
- Assi di movimento aggiuntivi
La massa totale in movimento dovrebbe includere un margine ingegneristico ragionevole, ma fattori di sicurezza eccessivi possono portare a sistemi inutilmente grandi e costosi.
Carico statico vs carico dinamico
Il carico statico si riferisce al peso supportato quando il carrello è fermo. Il carico dinamico comprende le forze generate durante l'accelerazione, la decelerazione, l'inversione di direzione, la vibrazione e l'impatto.
Un modulo in grado di supportare il peso statico potrebbe comunque non essere adatto se un'accelerazione elevata crea un carico eccessivo su guida, vite, cinghia, cuscinetto o motore.
Passaggio 4: calcolare la spinta richiesta
La spinta è la forza lineare richiesta per accelerare il carico, superare l'attrito, sollevare il carico e resistere alle forze di processo esterne.
Per il movimento orizzontale, la spinta richiesta normalmente comprende la forza di accelerazione, la resistenza all'attrito e la forza del processo esterno.
Per il movimento verticale è necessario includere anche la gravità.
Relazione di spinta orizzontale di base
La spinta orizzontale richiesta può essere stimata come:
Spinta richiesta = forza di accelerazione + resistenza di attrito + forza esterna
La forza di accelerazione dipende dalla massa totale in movimento e dall'accelerazione:
Forza di accelerazione = massa in movimento × accelerazione
Relazione di base della spinta verticale
Per il movimento verticale verso l'alto:
Spinta richiesta = forza di gravità + forza di accelerazione + attrito + forza esterna
Per il movimento verso il basso, la gravità assiste il movimento ma crea ulteriori requisiti di frenata e trattenuta.
Ulteriori forze da considerare
- Forza di taglio o di lavorazione
- Resistenza alla pressione o all'inserimento
- Trascinamento della catena portacavi
- Attrito di tenuta
- Resistenza del tubo di aspirazione
- Componente della gravità sull'asse inclinato
- Carichi d'urto e di impatto
- Resistenza al disallineamento
Il modulo selezionato deve fornire una spinta continua e di picco sufficiente senza superare i limiti del motore, della trasmissione, dei cuscinetti o della struttura.
Passaggio 5: definire i requisiti di velocità
I requisiti di velocità dovrebbero basarsi sul ciclo di movimento effettivo piuttosto che sulla velocità di viaggio più alta possibile.
Confermare i seguenti parametri di velocità
- Velocità operativa normale
- Velocità massima di viaggio
- Tempo di accelerazione
- Tempo di decelerazione
- Distanza di viaggio
- Tempo di assestamento dopo l'arresto
- Velocità del processo durante la lavorazione o l'ispezione
- Numero di cicli al minuto
Una velocità massima molto elevata può fornire scarsi vantaggi se la corsa è troppo breve perché l'asse possa raggiungere quella velocità. Nei sistemi a corsa breve, l'accelerazione e la decelerazione hanno solitamente un effetto maggiore sul tempo di ciclo.
Applicazioni ad alta velocità
I moduli cinghia dentata e motore lineare sono comunemente selezionati per applicazioni ad alta velocità. I moduli con trasmissione a cinghia forniscono una soluzione economicamente vantaggiosa per trasferimenti a corsa lunga, mentre i moduli con motore lineare forniscono un'elevata accelerazione e una risposta rapida.
Applicazioni di precisione a velocità moderata
I moduli con vite a ricircolo di sfere sono adatti quando il movimento controllato, la rigidità e la precisione sono più importanti della velocità massima.
Applicazioni a corsa lunga
Per corse molto lunghe, le soluzioni con trasmissione a cinghia, pignone e cremagliera o con motore lineare possono essere più pratiche di una vite a ricircolo di sfere rotante a causa della velocità critica, delle vibrazioni e della deflessione della vite.
Passaggio 6: definire l'accelerazione e il tempo di ciclo
L'accelerazione determina la velocità con cui il carico raggiunge la velocità operativa. Influisce fortemente sulla coppia del motore, sulle vibrazioni strutturali, sulla tensione della cinghia, sul carico della vite, sul carico del cuscinetto e sul tempo di assestamento.
Un'elevata accelerazione può ridurre la durata del ciclo ma può anche aumentare il superamento, le vibrazioni, lo stress dei componenti e i requisiti di manutenzione.
L'analisi del ciclo di movimento dovrebbe includere
- Posizione di partenza
- Fase di accelerazione
- Fase a velocità costante
- Fase di decelerazione
- Tempo di assestamento
- Tempo di permanenza del processo
- Movimento di ritorno
- Cicli totali al minuto
Un profilo di movimento realistico è più utile di un singolo valore di velocità massima. Gli ingegneri dovrebbero verificare se il modulo selezionato può mantenere il ciclo richiesto continuamente senza surriscaldarsi.
Passaggio 7: definire i requisiti di precisione
I requisiti di precisione devono essere definiti attentamente perché precisione di posizionamento, ripetibilità, risoluzione, gioco e rettilineità sono parametri diversi.
Precisione di posizionamento
La precisione di posizionamento descrive quanto il carrello raggiunge la posizione assoluta comandata.
Ripetibilità
La ripetibilità descrive la coerenza con cui il carrello ritorna nella stessa posizione durante i cicli ripetuti.
Risoluzione
La risoluzione descrive il movimento più piccolo che il controller e il sistema di feedback possono comandare o rilevare.
Contraccolpo e movimento perduto
Il gioco e la perdita di movimento descrivono la differenza di posizione che può verificarsi durante l'inversione di direzione a causa del gioco meccanico, della deformazione elastica o della cedevolezza della trasmissione.
Rettilineità e parallelismo
Rettilineità e parallelismo descrivono la qualità geometrica del percorso del carrello rispetto alle superfici di riferimento del modulo.
Molte applicazioni richiedono una buona ripetibilità ma non richiedono una precisione di posizionamento assoluta estremamente elevata. La definizione di requisiti di precisione eccessivi può aumentare significativamente i costi di modulo, motore, encoder, installazione, calibrazione e manutenzione.
Priorità di precisione tipiche per applicazione
| Applicazione | Requisito principale di precisione |
|---|---|
| Trasferimento di imballaggi | Ripetibilità affidabile |
| Scegli e posiziona | Ripetibilità e stabilità alla sedimentazione |
| Ispezione della vista | Precisione di posizionamento e rettilineità |
| Dosatura di precisione | Precisione del percorso e stabilità a bassa velocità |
| Alimentazione CNC | Rigidità, precisione di posizionamento e controllo del gioco |
| Apparecchiature per semiconduttori | Elevata precisione, ripetibilità e movimento pulito |
| Attrezzature di smistamento | Velocità e ripetibilità affidabile della posizione |
Passaggio 8: calcolare i carichi momento
Un carico utile montato lontano dal centro del carrello crea carichi di momento. Questi momenti possono essere più critici del peso totale del carico utile.
Le tre direzioni principali del momento sono beccheggio, imbardata e rollio.
Il carico del momento dipende da
- Peso del carico utile
- Distanza dal baricentro del carico al carrello
- Sporgenza dell'utensileria
- Larghezza e lunghezza del carrello
- Spaziatura delle guide
- Numero di blocchi guida
- Direzione dell'accelerazione
- Forze del processo esterno
Un carico leggero installato lontano dal carrello può creare un grande momento. Ciò potrebbe causare un carico non uniforme della guida, una precisione ridotta, un aumento dell'attrito, vibrazioni o usura prematura.
Modi per migliorare la capacità del momento
- Seleziona un modulo più grande
- Utilizzare un carrello più lungo
- Ridurre la sporgenza degli utensili
- Avvicinare il baricentro al carrello
- Utilizzare due moduli paralleli
- Aggiungi binari guida esterni
- Aumentare la spaziatura tra i punti di supporto
Passaggio 9: confermare l'orientamento di montaggio
L'orientamento di montaggio modifica le forze che agiscono sul modulo e può influenzare in modo significativo la capacità di carico e i requisiti del motore.
Installazione orizzontale
Nelle applicazioni orizzontali, il modulo supera principalmente l'inerzia, l'attrito e la forza del processo esterno. Il sistema di guida supporta il peso del carico utile.
Installazione verticale
Nelle applicazioni verticali, il sistema di azionamento deve superare continuamente la gravità durante il movimento verso l'alto e controllare in sicurezza il carico durante il movimento verso il basso.
Potrebbero essere necessari un motore con freno, un contrappeso, un blocco meccanico o un dispositivo anticaduta.
Installazione laterale
Il montaggio laterale modifica la direzione del carico che agisce sui blocchi di guida e può ridurre il carico utile consentito o la capacità del momento.
Installazione invertita
L'installazione invertita posiziona il carico utile sotto il carrello. Elementi di fissaggio, fattori di sicurezza, precarico della guida, lubrificazione e protezione dalla contaminazione richiedono un'attenta valutazione.
Installazione inclinata
Un asse inclinato contiene componenti di forza sia orizzontali che verticali. La componente di gravità lungo la direzione del movimento deve essere inclusa nei calcoli della spinta.
Passaggio 10: selezionare il metodo di guida
Il metodo di azionamento determina molte delle caratteristiche prestazionali del modulo.
Modulo lineare con vite a ricircolo di sfere
I moduli con vite a ricircolo di sfere sono adatti per applicazioni che richiedono elevata precisione di posizionamento, forte rigidità assiale, buona ripetibilità, movimento controllato a bassa velocità e corsa moderata.
Vantaggi tipici
- Elevata precisione di posizionamento
- Buona ripetibilità
- Forte rigidità assiale
- Elevata efficienza di trasmissione
- Adatto per servocomandi di precisione
- Buona capacità di spinta
Limitazioni tipiche
- Limitazioni critiche della velocità su corse lunghe
- Richiede lubrificazione
- Di solito costo più elevato rispetto alla trasmissione a cinghia
- Può generare rumore ad alta velocità di rotazione
Modulo lineare cinghia dentata
Moduli cinghia di distribuzionesono adatti per trasporti a corsa lunga, ad alta velocità e movimenti rapidi da punto a punto.
Vantaggi tipici
- Alta velocità di viaggio
- Accelerazione elevata
- Adatto per corse lunghe
- Inerzia di movimento inferiore
- Struttura relativamente semplice
- Costo competitivo
Limitazioni tipiche
- Rigidità assiale inferiore
- L'elasticità della cinghia influisce sul posizionamento
- Richiede il controllo della tensione della cinghia
- Meno adatto per la pressatura ad alta forza
Modulo lineare a pignone e cremagliera
Moduli a pignone e cremaglierasono adatti per viaggi lunghi, carichi pesanti, sistemi a portale di grandi dimensioni e assi di trasporto industriale.
Vantaggi tipici
- Adatto per corse molto lunghe
- Elevata capacità di carico e spinta
- Nessuna limitazione della vite rotante lunga
- Adatto per sistemi a portale di grandi dimensioni
Limitazioni tipiche
- Il controllo del gioco richiede un'attenta progettazione
- Potrebbe essere necessaria la lubrificazione degli ingranaggi
- Il rumore potrebbe essere più elevato
- La precisione dipende dalla qualità della cremagliera e dal precarico
Modulo motore lineare
I moduli motore lineare sono adatti per applicazioni ad alta velocità, alta accelerazione, alta precisione e altamente dinamiche.
Vantaggi tipici
- Nessun gioco meccanico della trasmissione
- Accelerazione molto elevata
- Ad alta velocità
- Risposta a guida diretta
- Adatto per il controllo del feedback di precisione
Limitazioni tipiche
- Costo iniziale più elevato
- Richiede feedback dell'encoder lineare
- Richiede la gestione termica
- Potrebbe richiedere considerazioni sulla sicurezza della forza magnetica
Passaggio 11: valutare l'ambiente operativo
L'ambiente può determinare se è necessario un modulo aperto, semichiuso o completamente chiuso.
Polvere e particelle
Polvere, trucioli metallici, particelle di legno, polvere abrasiva e residui di imballaggio possono penetrare nei blocchi guida, nei dadi a sfera, nelle cinghie, nelle pulegge e nei cuscinetti.
Potrebbero essere necessari coperchi protettivi, strisce di tenuta, soffietti, aria a pressione positiva o strutture completamente chiuse.
Olio e liquido refrigerante
La nebbia d'olio e il liquido refrigerante possono influenzare le cinghie, le guarnizioni, la lubrificazione, i sensori e i collegamenti del motore. La compatibilità dei materiali deve essere verificata.
Umidità e lavaggio
Gli ambienti umidi richiedono materiali resistenti alla corrosione, motori sigillati, sensori protetti e drenaggio adeguato. I moduli aperti standard normalmente non sono adatti al lavaggio diretto.
Applicazioni per camere bianche
I moduli per camere bianche possono richiedere lubrificazione a basso contenuto di particelle, sistemi di guida sigillati, componenti in acciaio inossidabile, estrazione del vuoto, cavi speciali e materiali a basse emissioni.
Applicazioni del vuoto
I moduli compatibili con il vuoto richiedono lubrificanti speciali, materiali con basso rilascio di gas, componenti motore e sensore adatti e un'attenta progettazione termica.
Alta e Bassa Temperatura
La temperatura influisce sulla viscosità del lubrificante, sulla tensione della cinghia, sull'espansione della vite, sul gioco dei cuscinetti, sulle guarnizioni, sulle prestazioni del motore e sulla precisione del posizionamento.
Ambienti corrosivi o chimici
L'esposizione chimica può richiedere acciaio inossidabile, rivestimenti speciali, cinghie resistenti, guarnizioni compatibili e involucri protettivi.
Passaggio 12: conferma il livello di protezione
Il livello di protezione dovrebbe essere selezionato in base all'esposizione effettiva piuttosto che all'apparenza.
Un modulo con piastra di copertura potrebbe comunque consentire l'ingresso di polvere o umidità attraverso l'apertura del carrello mobile. È necessario valutare l'insieme completo, compreso motore, sensori, cavi, connettori e guarnizioni mobili.
Possibili opzioni di protezione
- Struttura aperta
- Piastra di copertura superiore
- Striscia di tenuta in acciaio
- Profilo completamente chiuso
- Soffietto protettivo
- Spurgo dell'aria a pressione positiva
- Componenti resistenti alla corrosione
- Custodia di sicurezza esterna
Passaggio 13: valutare il ciclo di lavoro
Il ciclo di lavoro descrive la frequenza e la durata di funzionamento del modulo.
Le informazioni sul ciclo di lavoro dovrebbero includere
- Ore di funzionamento al giorno
- Cicli al minuto
- Distanza per ciclo
- Frequenza di accelerazione e decelerazione
- Tempo alla massima velocità
- Tempo di permanenza del processo
- Funzionamento continuo o intermittente
- Distanza di percorrenza annuale prevista
Un modulo che funziona occasionalmente a carico elevato può richiedere una progettazione diversa da uno che funziona continuamente a carico moderato.
La coppia RMS del motore, la temperatura della vite, l'affaticamento della cinghia, la durata dei cuscinetti, la durata della guida, l'intervallo di lubrificazione e la capacità del controller devono essere controllati utilizzando il ciclo di lavoro completo.
Passaggio 14: stima della durata utile
La vita utile prevista deve essere definita in termini di distanza percorsa, ore di funzionamento o cicli totali.
La durata della guida e della vite a ricircolo di sfere può essere stimata in base ai coefficienti di carico dinamico, ma la durata effettiva dipende dall'installazione, dalla lubrificazione, dalla contaminazione, dagli urti, dalle vibrazioni, dalla temperatura e dalla manutenzione.
Fattori che riducono la durata
- Carico utile eccessivo
- Carico di momento elevato
- Lubrificazione insufficiente
- Contaminazione
- Allineamento errato
- Carico d'urto
- Accelerazione eccessiva
- Tensione della cinghia non corretta
- Funzionamento oltre la velocità nominale
- Alta temperatura
Passaggio 15: selezionare il motore e l'azionamento
Il motore deve fornire una coppia di picco e continua sufficiente per l'intero ciclo di movimento.
La scelta del motore dovrebbe essere presa in considerazione
- Spinta richiesta
- Velocità massima
- Accelerazione
- Inerzia del carico
- Rapporto di trasmissione
- Diametro del cavo della vite o della puleggia
- Carico di gravità verticale
- Ciclo di lavoro
- Requisito del freno
- Prestazioni di posizionamento
Servomotore
I servomotori forniscono controllo a circuito chiuso, elevata risposta dinamica, posizionamento accurato, monitoraggio della coppia e profili di movimento flessibili.
Motore passo-passo
I motori passo-passo possono fornire una soluzione a basso costo per applicazioni a velocità e precisione moderate. Tuttavia, i sistemi a circuito aperto possono perdere la posizione se sovraccarichi.
Motore con freno
Un freno motore è comunemente richiesto per assi verticali o sistemi che devono mantenere la posizione durante la perdita di potenza.
Passaggio 16: verificare i requisiti del sensore
I moduli lineari possono richiedere sensori di posizione iniziale, sensori di limite positivo e negativo, sensori di posizione intermedia o encoder lineari esterni.
Funzioni comuni dei sensori
- Rilevamento della posizione iniziale
- Protezione di fine viaggio
- Prevenzione del superamento della corsa
- Conferma della posizione
- Rilevazione presenza prodotto
- Feedback esterno a circuito chiuso
- Monitoraggio della sicurezza
Le posizioni di montaggio dei sensori devono essere confermate prima dell'ordine perché alcune strutture dei moduli hanno spazio limitato per l'installazione successiva.
Passaggio 17: considerare la gestione dei cavi
Lo spostamento di cavi, tubi dell'aria, tubi del vuoto e fili dei sensori può creare una notevole resistenza e influenzare la precisione del movimento.
La catena portacavi deve essere scelta in base al raggio di curvatura, alla lunghezza della corsa, all'accelerazione, alla quantità di cavi e allo spazio di installazione.
Considerazioni sulla gestione dei cavi
- Raggio di curvatura del cavo
- Peso proprio della catena portacavi
- Forza di trascinamento in movimento
- Durata del cavo estremamente flessibile
- Requisiti di pressione e vuoto del tubo
- Interferenza con strutture adiacenti
- Requisiti per camere bianche o a basso contenuto di particelle
Fase 18: valutare i requisiti di sicurezza
I requisiti di sicurezza sono particolarmente importanti per gli assi verticali, i carichi pesanti, i sistemi ad alta velocità e le macchine accessibili agli operatori.
Possibili misure di sicurezza
- Freno motore
- Fine corsa meccanici
- Sensori di limite positivo e negativo
- Sistema di arresto di emergenza
- Custodia protettiva
- Dispositivo anticaduta
- Dado di sicurezza o blocco meccanico
- Monitoraggio della coppia e del sovraccarico
- Controllo della velocità sicura
- Rilevamento delle collisioni
La sicurezza meccanica non dovrebbe basarsi solo sui limiti del software.
Passaggio 19: valutare il budget e il costo totale
Il modulo più economico non è sempre la soluzione più economica. Il costo totale comprende progettazione, motore, controller, staffe, installazione, messa in servizio, manutenzione, pezzi di ricambio, consumo energetico, tempi di fermo e qualità del prodotto.
Il costo totale può includere
- Prezzo di acquisto del modulo lineare
- Servomotore o motore passo-passo
- Guida e controllore
- Staffe di montaggio e telaio
- Sensori e cavi
- Portacavi
- Copertura protettiva
- Manodopera di installazione
- Programmazione e messa in servizio
- Lubrificazione e manutenzione
- Cinghie, viti, cuscinetti o guarnizioni di ricambio
- Fermi della produzione
- Difetti del prodotto causati da una precisione insufficiente
Un modulo ad alta precisione potrebbe non essere necessario per un semplice trasporto. Un modulo a basso costo può rivelarsi costoso a lungo termine se provoca un posizionamento instabile o una manutenzione frequente.
Selezione del modulo lineare basato sull'applicazione
Selezione di macchine utensili CNC
Le applicazioni CNC richiedono elevata rigidità, gioco ridotto, spinta forte e movimento di avanzamento stabile. In genere sono preferiti i moduli con viti a ricircolo di sfere o gli stadi con viti a ricircolo di sfere personalizzati.
I parametri importanti includono la forza di taglio, la rigidità dell'asse, la stabilità termica, la precisione di posizionamento, il precarico della guida e la lubrificazione.
Selezione Pick-and-Place
Le applicazioni pick-and-place richiedono tempi di ciclo brevi, rapida accelerazione, ripetibilità affidabile e massa in movimento ridotta.
I moduli con trasmissione a cinghia sono adatti per trasferimenti ad alta velocità con corsa lunga. I moduli con vite a ricircolo di sfere sono adatti quando è richiesta maggiore precisione o maggiore rigidità.
Selezione della macchina per l'imballaggio
Le attrezzature per l'imballaggio spesso danno priorità alla velocità, alla corsa lunga, alla manutenzione semplice e ai costi competitivi. I moduli con trasmissione a cinghia sono comunemente selezionati.
Selezione dell'erogazione di precisione
Le applicazioni di erogazione richiedono precisione del percorso, movimento fluido a bassa velocità, velocità stabile e vibrazioni minime. Di solito sono adatti moduli con vite a ricircolo di sfere o motori lineari.
Selezione dell'ispezione visiva
I sistemi di ispezione visiva richiedono un posizionamento stabile, vibrazioni ridotte, corsa rettilinea e un allineamento ripetibile della telecamera. I moduli con viti a ricircolo di sfere e motori lineari sono scelte comuni.
Selezione delle apparecchiature per semiconduttori
Le apparecchiature a semiconduttore possono richiedere elevata precisione, compatibilità con le camere bianche, bassa generazione di particelle, struttura compatta e feedback dell'encoder.
A seconda dei requisiti di velocità e precisione, è possibile utilizzare viti a ricircolo di sfere, motori lineari e moduli specifici per camere bianche.
Selezione della produzione della batteria
Le apparecchiature per la produzione di batterie spesso richiedono alta velocità, lunghe ore di funzionamento, controllo della polvere e resistenza alla contaminazione del processo.
La scelta dovrebbe considerare la tenuta, la gestione dei cavi, la lubrificazione, la frequenza dei cicli e l'accesso per la manutenzione.
Selezione del portale a corsa lunga
I sistemi a portale a corsa lunga richiedono un attento controllo della rettilineità, della sincronizzazione, della distribuzione del carico e della rigidità strutturale.
Vengono comunemente selezionati moduli con trasmissione a cinghia o a cremagliera. I sistemi a doppia unità possono richiedere la sincronizzazione elettronica del portale.
Selezione di carico e scarico verticale
I sistemi di carico verticale richiedono spinta, capacità frenante, dispositivi di sicurezza e decelerazione controllata sufficienti.
I moduli con vite a ricircolo di sfere sono spesso selezionati per precisione e rigidità, mentre i moduli a cinghia possono essere utilizzati per il sollevamento ad alta velocità con corsa lunga con protezione adeguata.
Errori comuni nella selezione dei moduli lineari
Selezione solo per carico utile
Il carico utile non include il momento, l'accelerazione, la forza esterna o gli effetti del ciclo di lavoro.
Ignorare il centro di gravità
Un carico entro il limite di peso può comunque superare la capacità del momento consentito se montato lontano dal carrello.
Utilizzo dei valori massimi di catalogo insieme
La velocità massima, il carico utile massimo, la corsa massima e l'accelerazione massima solitamente non possono essere raggiunte contemporaneamente.
Confondere la precisione con la ripetibilità
Un sistema può tornare costantemente alla stessa posizione pur presentando un errore di posizione assoluto.
Ignorare la qualità della superficie di installazione
Una superficie di montaggio inadeguata può distorcere il modulo e ridurre la precisione e la durata.
Ignorare il trascinamento del cavo
Le catene portacavi e i tubi flessibili possono aggiungere una significativa resistenza al movimento e un momento di carico.
Ignorare la protezione ambientale
Un modulo aperto potrebbe guastarsi prematuramente in ambienti polverosi, umidi o abrasivi.
Supponendo che le viti a ricircolo di sfere siano autobloccanti
Gli assi verticali delle viti a ricircolo di sfere possono arretrare e richiedono un freno o un dispositivo anticaduta.
Precisione eccessiva
Una precisione non necessaria aumenta i costi di prodotto e di integrazione.
Confronto solo del prezzo di acquisto
È necessario considerare il sistema completo e il costo della sua durata.
Lista di controllo per la selezione del modulo lineare
- Tipo di applicazione confermato
- Colpo effettivo confermato
- Carico mobile totale calcolato
- Spinta calcolata
- Velocità e accelerazione confermate
- Tempo ciclo valutato
- Precisione e ripetibilità definite
- Carichi momento calcolati
- Orientamento di montaggio confermato
- Tipo di guida selezionato
- Ambiente valutato
- Struttura di protezione selezionata
- Ciclo di lavoro confermato
- Durata utile stimata
- Motore e freno selezionati
- Confermati i sensori
- Catena portacavi selezionata
- Confermate le misure di sicurezza
- Spazio di installazione verificato
- Costo totale valutato
Domande frequenti
Qual è il primo passo nella scelta di un modulo lineare?
Il primo passo è definire l'applicazione e il ciclo di movimento, incluso cosa deve muoversi, quanto lontano deve viaggiare, quanto velocemente deve muoversi e quale precisione o forza è richiesta.
Quale modulo lineare è il migliore per un'elevata precisione?
I moduli con viti a ricircolo di sfere e motori lineari sono comunemente selezionati per applicazioni ad alta precisione. La scelta finale dipende dalla corsa, dalla velocità, dal carico, dall'ambiente e dal budget.
Quale modulo lineare è il migliore per l'alta velocità?
I moduli cinghia di distribuzione e motore lineare generalmente forniscono la velocità e l'accelerazione più elevate.
Quale modulo è adatto per la corsa lunga?
I moduli cinghia dentata, pignone e cremagliera e motore lineare sono generalmente più adatti per corse lunghe rispetto ai moduli con vite a ricircolo di sfere convenzionali.
Come devo scegliere un modulo lineare per installazione verticale?
Calcolare il carico di gravità, la forza di accelerazione, la capacità di frenata, i requisiti di tenuta e le misure di prevenzione delle cadute. Non dare per scontato che la vite si blocchi automaticamente.
Quanto fattore di sicurezza dovrebbe essere utilizzato?
Il fattore di sicurezza dipende dall'incertezza del carico, dagli urti, dal ciclo di lavoro, dall'ambiente e dalle conseguenze dei guasti. Dovrebbe essere ragionevole e specifico per l'applicazione piuttosto che eccessivamente grande.
Posso selezionare un modulo utilizzando solo il valore massimo del carico utile?
No. È necessario considerare anche la velocità, l'accelerazione, il momento di carico, la corsa, la direzione di montaggio, la spinta e la durata utile.
Quale tipo di azionamento è più conveniente?
I moduli della cinghia di distribuzione sono spesso convenienti per il trasporto ad alta velocità a corsa lunga. I moduli con viti a ricircolo di sfere offrono un valore migliore quando la precisione e la rigidità sono fondamentali.
Tutti i moduli lineari necessitano di lubrificazione?
La maggior parte dei sistemi di guida richiedono lubrificazione. Anche i moduli con viti a ricircolo di sfere richiedono la lubrificazione delle viti, mentre le cinghie normalmente non richiedono lubrificazione.
Quando è opportuno utilizzare un encoder lineare esterno?
Un encoder esterno può essere utile quando è richiesta un'elevata precisione assoluta, è necessario compensare un errore di trasmissione meccanica o è necessario un feedback diretto sulla posizione del carrello.
Conclusione
Apprendimentocome scegliere un modulo linearerichiede qualcosa di più del semplice confronto delle specifiche del catalogo prodotti. La soluzione corretta deve essere selezionata in base all'applicazione completa.
Inizia definendo l'attività di movimento, la corsa, il carico in movimento, la spinta, la velocità, l'accelerazione, il tempo di ciclo, la precisione, il momento del carico, la direzione di installazione, l'ambiente, il ciclo di lavoro, la durata di servizio, i requisiti di sicurezza e il budget.
Scegli un modulo con vite a ricircolo di sfere quando precisione, rigidità, stabilità a bassa velocità e spinta sono le priorità principali. Scegli un modulo cinghia di distribuzione quando sono più importanti l'alta velocità, la corsa lunga, l'accelerazione rapida e il costo iniziale inferiore. Scegli un modulo con azionamento a cremagliera per sistemi con carichi pesanti a corsa lunga e scegli un modulo motore lineare per applicazioni ad alta dinamica, alta velocità e alta precisione.
Il miglior modulo lineare non è il modello con le specifiche più elevate. È il modulo che soddisfa in modo affidabile le prestazioni richieste senza costi, complessità, dimensioni o manutenzione inutili.
Seguendo un flusso di lavoro di selezione strutturato basato sull'applicazione, gli ingegneri possono ridurre i rischi di progettazione, evitare il sovradimensionamento, migliorare la stabilità delle apparecchiature e costruire un sistema di movimento lineare più efficiente ed economico.
