 اردو

صحیح کا انتخاب کرنالکیری ماڈیولپروڈکٹ کیٹلاگ سے صرف سب سے بڑے پے لوڈ، سب سے زیادہ رفتار، یا اعلی ترین پوزیشننگ کی درستگی کا انتخاب کرنے کا معاملہ نہیں ہے۔ ایک قابل اعتماد لکیری حرکت کا حل مشین کے اصل آپریٹنگ حالات سے مماثل ہونا چاہیے، بشمول ایپلی کیشن کی قسم، حرکت پذیری کا بوجھ، اسٹروک، رفتار، سرعت، پوزیشننگ کی ضروریات، تنصیب کی سمت، ماحولیاتی حالات، ڈیوٹی سائیکل، سروس لائف، کنٹرول سسٹم، اور بجٹ۔
ایک لکیری ماڈیول جو بہت چھوٹا ہے وہ ضرورت سے زیادہ وائبریشن، ناکافی زور، ناقص درستگی، قبل از وقت پہننے، یا ساختی خرابی کا شکار ہو سکتا ہے۔ ایک ماڈیول جو غیر ضروری طور پر بڑا ہوتا ہے وہ عملی فوائد پیدا کیے بغیر سامان کی لاگت، حرکت پذیری، موٹر پاور، تنصیب کی جگہ اور کنٹرول کی پیچیدگی کو بڑھا سکتا ہے۔
صحیح انتخاب کا عمل اس بات کو سمجھنے کے ساتھ شروع ہوتا ہے کہ مشین کو کیا کرنا چاہیے۔ انجینئرز کو سب سے پہلے ایپلیکیشن اور موشن سائیکل کا تجزیہ کرنا چاہیے، پھر مکینیکل ضروریات کا حساب لگانا چاہیے، ڈرائیو کے موزوں طریقوں کا موازنہ کرنا چاہیے، ماحولیاتی اور حفاظتی حالات کی تصدیق کرنی چاہیے، اور آخر میں سسٹم کی کل لاگت کا اندازہ لگانا چاہیے۔
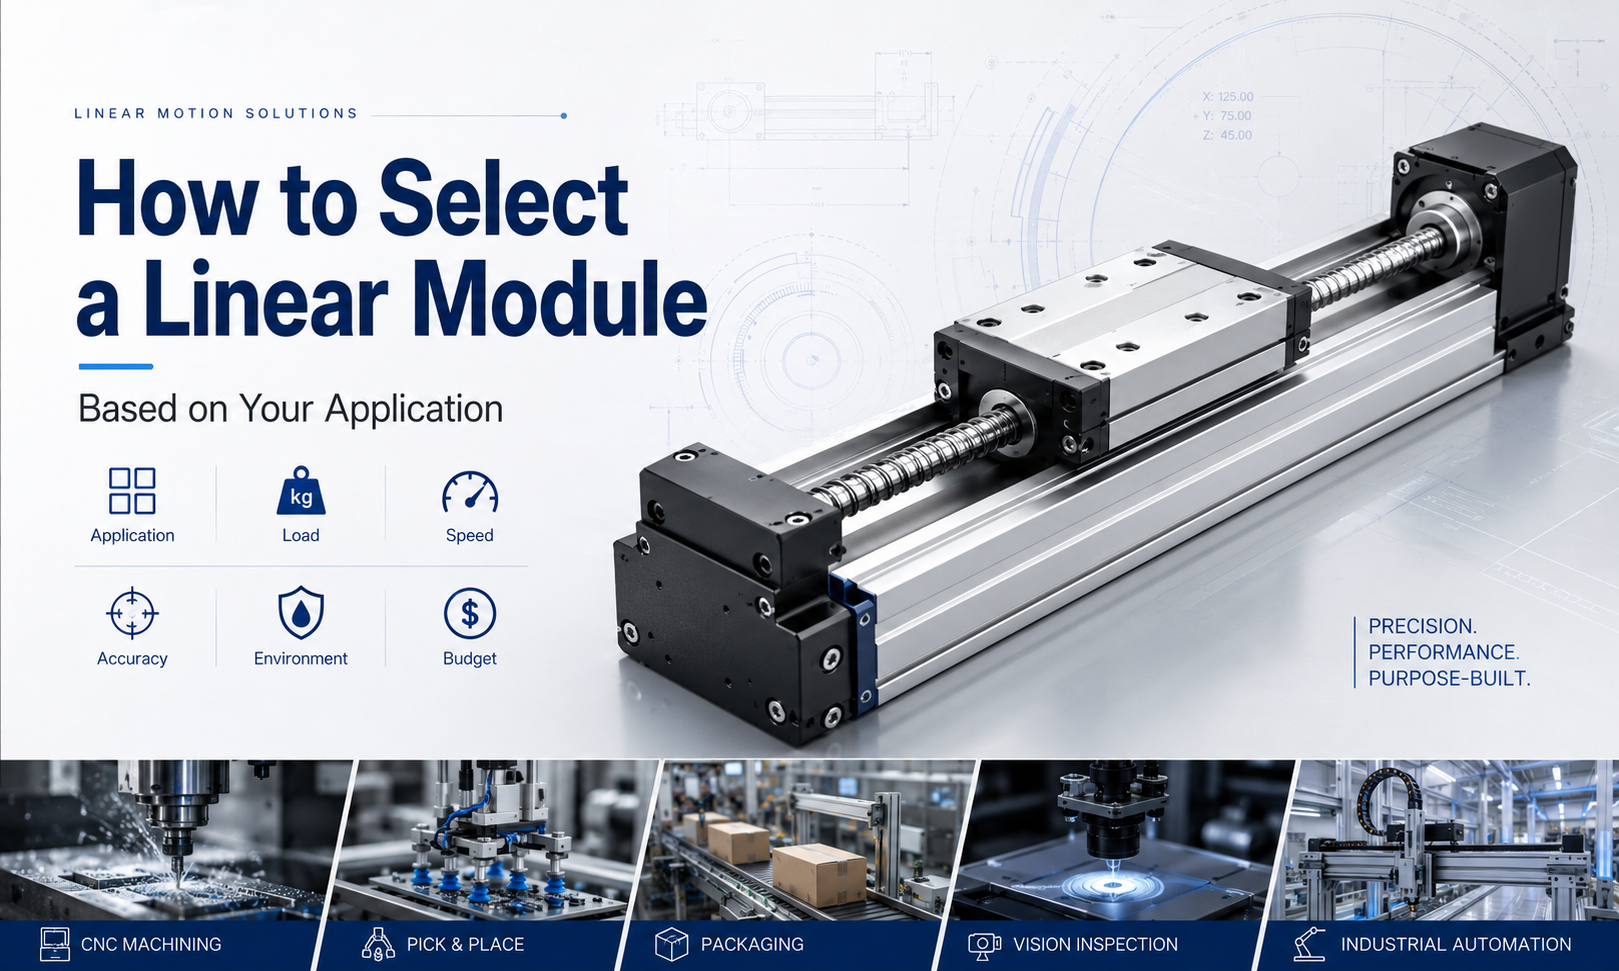
یہ گائیڈ وضاحت کرتا ہے۔لکیری ماڈیول کا انتخاب کیسے کریں۔درخواست کی ضروریات کے مطابق اور صنعتی آٹومیشن، CNC آلات، پک اینڈ پلیس سسٹمز، پیکیجنگ مشینری، معائنہ کا سامان، ڈسپنسنگ سسٹم، سیمی کنڈکٹر پروڈکشن، بیٹری مینوفیکچرنگ، اور دیگر موشن کنٹرول ایپلی کیشنز کے لیے عملی ورک فلو فراہم کرتا ہے۔
لکیری ماڈیول کیا ہے؟
ایک لکیری ماڈیول ایک مربوط لکیری موشن اسمبلی ہے جو عام طور پر ساختی بنیاد، گائیڈ سسٹم، موونگ کیریج، ڈرائیو میکانزم، موٹر انٹرفیس، سپورٹ بیرنگ، اور اختیاری سینسر یا حفاظتی اجزاء کو یکجا کرتی ہے۔
ماڈیول موٹر گردش یا برقی مقناطیسی قوت کو کنٹرول شدہ لکیری حرکت میں تبدیل کرتا ہے۔ ڈرائیو کے ڈھانچے پر منحصر ہے، یہ بال اسکرو، ٹائمنگ بیلٹ، ریک اور پنین، لکیری موٹر، یا لیڈ اسکرو استعمال کرسکتا ہے۔
چلتی گاڑی پے لوڈ کو سپورٹ کرتی ہے اور ایک یا زیادہ لکیری گائیڈز کے ساتھ سفر کرتی ہے۔ گائیڈ سسٹم حرکت کی سمت کو کنٹرول کرتا ہے اور ریڈیل بوجھ اور لمحات کے خلاف مزاحمت کرتا ہے، جبکہ ڈرائیو کا طریقہ کار زور فراہم کرتا ہے اور ماڈیول کی رفتار، اسٹروک، درستگی، اور دیکھ بھال کی بہت سی خصوصیات کا تعین کرتا ہے۔
درخواست پر مبنی انتخاب کیوں اہم ہے۔
دو مشینیں استعمال کر سکتی ہیں۔لکیری ماڈیولزایک جیسے سائز کا جبکہ مکمل طور پر مختلف اندرونی ڈھانچے کی ضرورت ہوتی ہے۔
ایک درست معائنہ کے نظام کے لیے کم رفتار استحکام، زیادہ ریپیٹ ایبلٹی، کم سے کم ردعمل، اور ایک سخت بال سکرو ڈرائیو کی ضرورت ہو سکتی ہے۔ ایک پیکیجنگ مشین کو تیز رفتار، طویل سفر، اور تیزی سے پوائنٹ ٹو پوائنٹ موومنٹ کی ضرورت ہو سکتی ہے، جس سے بیلٹ سے چلنے والے ماڈیول کو زیادہ موزوں بنایا جا سکتا ہے۔
ایک طویل اسٹروک ہیوی لوڈ گینٹری میں ریک اور پنین ڈرائیو کی ضرورت پڑسکتی ہے، جبکہ سیمی کنڈکٹر پوزیشننگ سسٹم کو انکوڈر فیڈ بیک اور کلین روم سے مطابقت رکھنے والے اجزاء کے ساتھ لکیری موٹر ماڈیول کی ضرورت پڑسکتی ہے۔
لہذا، لکیری ماڈیول کا انتخاب کسی مخصوص پروڈکٹ ماڈل کے بجائے ایپلیکیشن سے شروع ہونا چاہیے۔
لکیری ماڈیول سلیکشن ورک فلو
- ایپلیکیشن اور موشن ٹاسک کی وضاحت کریں۔
- مؤثر اسٹروک اور تنصیب کی جگہ کی تصدیق کریں۔
- کل متحرک بوجھ کا حساب لگائیں۔
- زور اور موٹر کی ضروریات کا حساب لگائیں۔
- رفتار، ایکسلریشن، اور سائیکل کے وقت کی تصدیق کریں۔
- درستگی اور تکرار کے تقاضوں کی وضاحت کریں۔
- پچ، یاؤ، اور رول لمحات کا حساب لگائیں۔
- بڑھتے ہوئے واقفیت کی تصدیق کریں۔
- ماحولیاتی اور تحفظ کی ضروریات کا اندازہ کریں۔
- مناسب ڈرائیو کا طریقہ منتخب کریں۔
- ڈیوٹی سائیکل اور متوقع سروس لائف کی تصدیق کریں۔
- موٹر، کنٹرولر، سینسرز اور حفاظتی آلات کی تصدیق کریں۔
- کل لاگت اور دیکھ بھال کی ضروریات کا موازنہ کریں۔
- حتمی تکنیکی تصدیق کو انجام دیں۔
مرحلہ 1: درخواست کا تجزیہ کریں۔
پہلا انتخابی مرحلہ اس بات کی وضاحت کرنا ہے کہ لکیری ماڈیول کو کیا پورا کرنا چاہیے۔ ایپلیکیشن اس بات کا تعین کرتی ہے کہ کارکردگی کی کونسی خصوصیات سب سے اہم ہیں۔
درخواست کے تجزیہ کے دوران پوچھے جانے والے سوالات
- ماڈیول کس چیز یا ٹولنگ کو حرکت دے گا؟
- کیا تحریک بنیادی طور پر نقل و حمل، پوزیشننگ، پروسیسنگ، لفٹنگ، دبانے، یا سکیننگ ہے؟
- کیا گاڑی چند مقامات پر رکتی ہے یا مسلسل راستے پر چلتی ہے؟
- کیا محور افقی، عمودی، سائیڈ وے، الٹا، یا زاویہ پر نصب ہے؟
- کیا بوجھ بیرونی کاٹنے، دبانے، رگڑ، یا اندراج کی قوتیں پیدا کرتا ہے؟
- محور کتنی بار حرکت کرتا ہے؟
- سامان کو روزانہ کتنی دیر تک کام کرنا چاہیے؟
- کیا محور کو آزادانہ طور پر استعمال کیا جائے گا یا کثیر محور نظام کے حصے کے طور پر؟
- کیا ماحول میں دھول، تیل، نمی، چپس، کیمیکلز، یا کلین روم کی پابندیاں شامل ہیں؟
- ناکامی کے کون سے خطرات ناقابل قبول ہیں؟
ٹرانسپورٹ ایپلی کیشنز
ٹرانسپورٹ ایپلی کیشنز مصنوعات، فکسچر، پیلیٹ یا ٹولز کو پوزیشنوں کے درمیان منتقل کرتی ہیں۔ عام مثالوں میں پیکیجنگ، چھانٹنا، لوڈنگ، ان لوڈنگ، مواد کی منتقلی، اور لاجسٹک آٹومیشن شامل ہیں۔
یہ ایپلی کیشنز اکثر تیز رفتاری، سرعت، طویل اسٹروک، اور مختصر سائیکل کے وقت کو ترجیح دیتے ہیں۔ بیلٹ سے چلنے والے یا ریک سے چلنے والے ماڈیول اکثر موزوں ہوتے ہیں۔
صحت سے متعلق پوزیشننگ ایپلی کیشنز
درست پوزیشننگ ایپلی کیشنز میں معائنہ، پیمائش، آپٹیکل الائنمنٹ، الیکٹرانک اسمبلی، سیمی کنڈکٹر پروسیسنگ، اور صحت سے متعلق ڈسپنسنگ شامل ہیں۔
ان ایپلی کیشنز کو عام طور پر ہائی ریپیٹ ایبلٹی، کم بیکلاش، مستحکم کم رفتار حرکت، اور اعلی ساختی سختی کی ضرورت ہوتی ہے۔ بال سکرو یا لکیری موٹر ماڈیولز کو عام طور پر ترجیح دی جاتی ہے۔
پروسیسنگ ایپلی کیشنز
پروسیس ایپلی کیشنز کٹنگ، ڈرلنگ، ڈسپنسنگ، ویلڈنگ، لیزر پروسیسنگ، ٹیسٹنگ، دبانے، یا کنٹرول شدہ اندراج اس وقت انجام دیتی ہیں جب گاڑی چلتی ہو یا اسٹیشنری ہو۔
ماڈیول کو بیرونی قوتوں کا مقابلہ کرنا چاہیے اور پوزیشننگ کے استحکام کو برقرار رکھنا چاہیے۔ ڈرائیو کی سختی، رہنمائی کی صلاحیت، پروفائل کی سختی، اور عمل کی قوت کی سمت خاص طور پر اہم ہیں۔
عمودی لفٹنگ ایپلی کیشنز
عمودی محوروں کو کشش ثقل پر قابو پانا چاہیے اور رکنے یا بجلی کے نقصان کے دوران بوجھ کو محفوظ طریقے سے پکڑنا چاہیے۔ انتخاب میں موٹر بریک کی صلاحیت، انسداد توازن، حفاظتی عنصر، اور گرنے سے بچاؤ کے اقدامات شامل ہونا چاہیے۔
بال سکرو ماڈیول عام طور پر استعمال ہوتے ہیں جب اعلی سختی اور کنٹرول پوزیشننگ کی ضرورت ہوتی ہے۔ بیلٹ سے چلنے والے ماڈیولز کو تیز رفتار لانگ اسٹروک لفٹنگ کے لیے استعمال کیا جا سکتا ہے جب مناسب بریک اور حفاظتی نظام شامل ہوں۔
مرحلہ 2: مؤثر اسٹروک کی تصدیق کریں۔
مؤثر اسٹروک ایپلی کیشن کے ذریعہ درکار حقیقی کام کا سفر ہے۔ اسے لکیری ماڈیول کی کل لمبائی کے ساتھ الجھن میں نہیں ڈالنا چاہئے۔
مطلوبہ اسٹروک میں ورکنگ پوزیشنز، پروڈکٹ کے طول و عرض، فکسچر کلیئرنس، ایکسلریشن اور ڈیلیریشن اسپیس، سینسر پوزیشنز، مکینیکل اینڈ کی حد، اور دیکھ بھال کی رسائی کے درمیان فاصلہ شامل ہونا چاہیے۔
اسٹروک کیلکولیشن کے تحفظات
- پہلی اور آخری ورکنگ پوزیشن کے درمیان فاصلہ
- ورک پیس کی لمبائی یا چوڑائی
- ٹولنگ اوور ہینگ
- سیفٹی کلیئرنس
- ہوم اور محدود سینسر کی پوزیشنیں۔
- ایکسلریشن اور ڈیسلریشن زونز
- دونوں سروں پر مکینیکل ریزرو
- مستقبل کے سامان کی توسیع
ناکافی اسٹروک والے ماڈیول کا انتخاب مشین کو تمام مطلوبہ پوزیشنوں تک پہنچنے سے روک سکتا ہے۔ زیادہ لمبا ماڈیول منتخب کرنے سے لاگت، ساخت کی لمبائی، حرکت کا وقت اور تنصیب کی جگہ بڑھ جاتی ہے۔
مرحلہ 3: کل موونگ لوڈ کا حساب لگائیں۔
متحرک بوجھ میں نقل و حمل کی مصنوعات سے زیادہ شامل ہوتا ہے۔ چلتی گاڑی پر نصب تمام اجزاء کو شامل کرنا ضروری ہے۔
کل موونگ لوڈ شامل ہو سکتا ہے۔
- ورک پیس یا پروڈکٹ
- فکسچر یا گرپر
- متحرک پلیٹ فارم
- سروو موٹر ایک اور محور پر نصب ہے۔
- کیمرہ، سینسر، لیزر ہیڈ، یا ڈسپنسنگ والو
- کیبل کیریئر اور حرکت پذیر کیبلز
- ویکیوم اجزاء اور ایئر نلیاں
- حفاظتی کور یا بریکٹ
- اضافی حرکت کے محور
کل موونگ ماس میں ایک معقول انجینئرنگ مارجن شامل ہونا چاہیے، لیکن ضرورت سے زیادہ حفاظتی عوامل غیر ضروری طور پر بڑے اور مہنگے سسٹمز کا باعث بن سکتے ہیں۔
جامد لوڈ بمقابلہ متحرک لوڈ
جامد بوجھ سے مراد وہ وزن ہے جس کی مدد کی جاتی ہے جب کیریج اسٹیشنری ہو۔ متحرک بوجھ میں وہ قوتیں شامل ہوتی ہیں جو سرعت، تنزل، سمت الٹ جانے، کمپن اور اثرات کے دوران پیدا ہوتی ہیں۔
ایک ماڈیول جو جامد وزن کو سہارا دے سکتا ہے پھر بھی نا مناسب ہو سکتا ہے اگر ہائی ایکسلریشن ضرورت سے زیادہ گائیڈ، اسکرو، بیلٹ، بیئرنگ، یا موٹر بوجھ پیدا کرے۔
مرحلہ 4: مطلوبہ زور کا حساب لگائیں۔
زور ایک لکیری قوت ہے جو بوجھ کو تیز کرنے، رگڑ پر قابو پانے، بوجھ کو اٹھانے اور بیرونی عمل کی قوتوں کے خلاف مزاحمت کے لیے درکار ہے۔
افقی حرکت کے لیے، مطلوبہ زور میں عام طور پر ایکسلریشن فورس، رگڑ مزاحمت، اور بیرونی عمل کی قوت شامل ہوتی ہے۔
عمودی حرکت کے لیے کشش ثقل کو بھی شامل کیا جانا چاہیے۔
بنیادی افقی زور کا رشتہ
مطلوبہ افقی زور کا اندازہ اس طرح لگایا جا سکتا ہے:
مطلوبہ زور = ایکسلریشن فورس + رگڑ مزاحمت + بیرونی قوت
ایکسلریشن فورس کل حرکت پذیر ماس اور ایکسلریشن پر منحصر ہے:
ایکسلریشن فورس = حرکت پذیر ماس × ایکسلریشن
بنیادی عمودی زور رشتہ
اوپر کی طرف عمودی حرکت کے لیے:
مطلوبہ زور = کشش ثقل کی قوت + ایکسلریشن فورس + رگڑ + بیرونی قوت
نیچے کی طرف حرکت کے لیے، کشش ثقل حرکت میں مدد کرتی ہے لیکن اضافی بریک لگانے اور ہولڈنگ کی ضروریات پیدا کرتی ہے۔
غور کرنے کے لیے اضافی فورسز
- کاٹنے یا مشینی قوت
- دبانے یا اندراج کی مزاحمت
- کیبل کیریئر ڈریگ
- سیل رگڑ
- ویکیوم نلی مزاحمت
- مائل محور کشش ثقل کا جزو
- جھٹکا اور اثر بوجھ
- گمراہ کن مزاحمت
منتخب کردہ ماڈیول کو موٹر، ٹرانسمیشن، بیئرنگ، یا ساختی حدود سے تجاوز کیے بغیر کافی مسلسل اور چوٹی کا زور دینا چاہیے۔
مرحلہ 5: رفتار کی ضروریات کی وضاحت کریں۔
رفتار کی ضروریات سب سے زیادہ ممکنہ سفری رفتار کے بجائے اصل حرکت سائیکل پر مبنی ہونی چاہئیں۔
درج ذیل سپیڈ پیرامیٹرز کی تصدیق کریں۔
- عام آپریٹنگ رفتار
- زیادہ سے زیادہ سفر کی رفتار
- سرعت کا وقت
- سستی کا وقت
- سفر کا فاصلہ
- رکنے کے بعد وقت طے کرنا
- مشینی یا معائنہ کے دوران عمل کی رفتار
- فی منٹ سائیکلوں کی تعداد
ایک بہت زیادہ زیادہ سے زیادہ رفتار بہت کم فائدہ دے سکتی ہے اگر اسٹروک اس رفتار تک پہنچنے کے لیے محور کے لیے بہت چھوٹا ہو۔ شارٹ اسٹروک سسٹم میں، سرعت اور سستی کا عام طور پر سائیکل کے وقت پر زیادہ اثر پڑتا ہے۔
تیز رفتار ایپلی کیشنز
ٹائمنگ بیلٹ اور لکیری موٹر ماڈیول عام طور پر تیز رفتار ایپلی کیشنز کے لیے منتخب کیے جاتے ہیں۔ بیلٹ سے چلنے والے ماڈیول طویل اسٹروک کی منتقلی کے لیے ایک سرمایہ کاری مؤثر حل فراہم کرتے ہیں، جبکہ لکیری موٹر ماڈیول اعلی سرعت اور تیز ردعمل فراہم کرتے ہیں۔
معتدل رفتار صحت سے متعلق ایپلی کیشنز
بال اسکرو ماڈیول اس وقت موزوں ہوتے ہیں جب کنٹرول شدہ حرکت، سختی اور درستگی زیادہ سے زیادہ رفتار سے زیادہ اہم ہو۔
لانگ اسٹروک ایپلی کیشنز
بہت لمبے اسٹروک کے لیے، بیلٹ ڈرائیو، ریک اور پنین، یا لکیری موٹر سلوشنز ایک گھومنے والی گیند کے اسکرو سے زیادہ عملی ہو سکتے ہیں کیونکہ نازک رفتار، کمپن، اور اسکرو انحراف کی وجہ سے۔
مرحلہ 6: ایکسلریشن اور سائیکل ٹائم کی وضاحت کریں۔
ایکسلریشن اس بات کا تعین کرتی ہے کہ بوجھ کتنی جلدی آپریٹنگ رفتار تک پہنچ جاتا ہے۔ یہ موٹر ٹارک، ساختی وائبریشن، بیلٹ ٹینشن، سکرو لوڈ، بیئرنگ لوڈ، اور سیٹلنگ ٹائم کو سختی سے متاثر کرتا ہے۔
ہائی ایکسلریشن سائیکل کے وقت کو کم کر سکتا ہے لیکن اس سے اوور شوٹ، کمپن، اجزاء کے تناؤ اور دیکھ بھال کی ضروریات میں بھی اضافہ ہو سکتا ہے۔
موشن سائیکل تجزیہ شامل ہونا چاہئے
- ابتدائی پوزیشن
- سرعت کا مرحلہ
- مستقل رفتار کا مرحلہ
- تنزلی کا مرحلہ
- وقت طے کرنا
- پروسیسنگ ٹائم
- واپسی کی تحریک
- کل سائیکل فی منٹ
ایک حقیقت پسندانہ موشن پروفائل ایک زیادہ سے زیادہ رفتار کی قدر سے زیادہ مفید ہے۔ انجینئرز کو اس بات کی تصدیق کرنی چاہیے کہ آیا منتخب کردہ ماڈیول ضرورت سے زیادہ گرم کیے بغیر مطلوبہ سائیکل کو مسلسل برقرار رکھ سکتا ہے۔
مرحلہ 7: درستگی کے تقاضوں کی وضاحت کریں۔
درستگی کے تقاضوں کی وضاحت احتیاط سے کی جانی چاہیے کیونکہ پوزیشننگ کی درستگی، تکرار پذیری، ریزولوشن، ردعمل اور سیدھا پن مختلف پیرامیٹرز ہیں۔
پوزیشننگ کی درستگی
پوزیشننگ کی درستگی یہ بتاتی ہے کہ گاڑی کس حد تک کمانڈڈ مطلق پوزیشن تک پہنچتی ہے۔
تکراری قابلیت
ریپیئٹیبلٹی یہ بتاتی ہے کہ بار بار چلنے والے چکروں کے دوران گاڑی کتنی مستقل طور پر ایک ہی پوزیشن پر واپس آتی ہے۔
قرارداد
ریزولوشن سب سے چھوٹی حرکت کی وضاحت کرتا ہے جسے کنٹرولر اور فیڈ بیک سسٹم کمانڈ یا پتہ لگا سکتا ہے۔
ردعمل اور کھوئی ہوئی حرکت
بیکلاش اور کھوئی ہوئی حرکت پوزیشن کے فرق کو بیان کرتی ہے جو کہ مکینیکل کلیئرنس، لچکدار اخترتی، یا ٹرانسمیشن کی تعمیل کی وجہ سے سمت الٹ جانے کے دوران ہو سکتا ہے۔
صراط مستقیم اور متوازییت
سیدھا پن اور متوازی ماڈیول حوالہ کی سطحوں کے نسبت گاڑی کے راستے کے ہندسی معیار کی وضاحت کرتا ہے۔
بہت سی ایپلی کیشنز کو اچھی ریپیٹ ایبلٹی کی ضرورت ہوتی ہے لیکن انتہائی اعلی مطلق پوزیشننگ کی درستگی کی ضرورت نہیں ہوتی ہے۔ ضرورت سے زیادہ درستگی کی وضاحت کرنے سے ماڈیول، موٹر، انکوڈر، تنصیب، انشانکن، اور دیکھ بھال کے اخراجات میں نمایاں اضافہ ہو سکتا ہے۔
درخواست کے لحاظ سے عام درستگی کی ترجیحات
| درخواست | اہم درستگی کی ضرورت |
|---|---|
| پیکیجنگ ٹرانسفر | قابل اعتماد تکرار کی صلاحیت |
| پک اینڈ پلیس | تکرار پذیری اور تصفیہ استحکام |
| وژن کا معائنہ | پوزیشننگ کی درستگی اور سیدھا پن |
| صحت سے متعلق ڈسپنسنگ | راستے کی درستگی اور کم رفتار استحکام |
| سی این سی فیڈنگ | سختی، پوزیشننگ کی درستگی، اور بیکلاش کنٹرول |
| سیمی کنڈکٹر کا سامان | اعلی درستگی، تکرار پذیری، اور صاف حرکت |
| چھانٹنے کا سامان | رفتار اور قابل اعتماد پوزیشن ریپیٹبلٹی ۔ |
مرحلہ 8: لمحے کے بوجھ کا حساب لگائیں۔
کیریج سینٹر سے دور نصب ایک پے لوڈ لمحہ بہ لمحہ بوجھ پیدا کرتا ہے۔ یہ لمحات کل پے لوڈ وزن سے زیادہ اہم ہو سکتے ہیں۔
تین اہم لمحے کی سمتیں پچ، یاؤ، اور رول ہیں۔
لمحے کا بوجھ انحصار کرتا ہے۔
- پے لوڈ وزن
- کشش ثقل کے بوجھ کے مرکز سے کیریج تک کا فاصلہ
- ٹولنگ اوور ہینگ
- گاڑی کی چوڑائی اور لمبائی
- گائیڈ ریل وقفہ کاری
- گائیڈ بلاکس کی تعداد
- سرعت کی سمت
- بیرونی عمل کی قوتیں۔
گاڑی سے دور نصب ہلکا بوجھ ایک بڑا لمحہ پیدا کر سکتا ہے۔ یہ ناہموار گائیڈ لوڈنگ، درستگی میں کمی، رگڑ میں اضافہ، کمپن، یا وقت سے پہلے پہننے کا سبب بن سکتا ہے۔
لمحے کی صلاحیت کو بہتر بنانے کے طریقے
- ایک بڑا ماڈیول منتخب کریں۔
- لمبی گاڑی کا استعمال کریں۔
- ٹولنگ اوور ہینگ کو کم کریں۔
- لوڈ سینٹر کو کیریج کے قریب لے جائیں۔
- دو متوازی ماڈیول استعمال کریں۔
- بیرونی گائیڈ ریلز شامل کریں۔
- سپورٹ پوائنٹس کے درمیان فاصلہ بڑھائیں۔
مرحلہ 9: بڑھتے ہوئے واقفیت کی تصدیق کریں۔
بڑھتے ہوئے واقفیت ماڈیول پر کام کرنے والی قوتوں کو تبدیل کرتی ہے اور بوجھ کی گنجائش اور موٹر کی ضروریات کو نمایاں طور پر متاثر کر سکتی ہے۔
افقی تنصیب
افقی ایپلی کیشنز میں، ماڈیول بنیادی طور پر جڑتا، رگڑ، اور بیرونی عمل کی قوت پر قابو پاتا ہے۔ گائیڈ سسٹم پے لوڈ وزن کی حمایت کرتا ہے۔
عمودی تنصیب
عمودی ایپلی کیشنز میں، ڈرائیو سسٹم کو اوپر کی حرکت کے دوران کشش ثقل پر مسلسل قابو پانا چاہیے اور نیچے کی حرکت کے دوران بوجھ کو محفوظ طریقے سے کنٹرول کرنا چاہیے۔
ایک بریک موٹر، کاؤنٹر بیلنس، مکینیکل لاک، یا گرنے سے بچاؤ کا آلہ ضروری ہو سکتا ہے۔
سائیڈ ماونٹڈ انسٹالیشن
سائیڈ ماؤنٹنگ گائیڈ بلاکس پر کام کرنے والی بوجھ کی سمت کو تبدیل کرتی ہے اور قابل اجازت پے لوڈ یا لمحے کی گنجائش کو کم کر سکتی ہے۔
الٹی تنصیب
الٹی تنصیب پے لوڈ کو گاڑی کے نیچے رکھتی ہے۔ فاسٹنرز، حفاظتی عوامل، گائیڈ پری لوڈ، چکنا، اور آلودگی سے تحفظ کے لیے محتاط تشخیص کی ضرورت ہوتی ہے۔
مائل تنصیب
ایک مائل محور میں افقی اور عمودی قوت دونوں اجزاء ہوتے ہیں۔ تحریک کی سمت کے ساتھ کشش ثقل کے جز کو زور کے حساب کتاب میں شامل کیا جانا چاہیے۔
مرحلہ 10: ڈرائیو کا طریقہ منتخب کریں۔
ڈرائیو کا طریقہ ماڈیول کی کارکردگی کی بہت سی خصوصیات کا تعین کرتا ہے۔
بال سکرو لکیری ماڈیول
بال اسکرو ماڈیول ان ایپلی کیشنز کے لیے موزوں ہیں جن کے لیے اعلی پوزیشننگ کی درستگی، مضبوط محوری سختی، اچھی ریپیٹ ایبلٹی، کنٹرول شدہ کم رفتار حرکت، اور اعتدال پسند اسٹروک کی ضرورت ہوتی ہے۔
عام فوائد
- اعلی پوزیشننگ کی درستگی
- اچھی تکرار کی اہلیت
- مضبوط محوری سختی
- اعلی ٹرانسمیشن کی کارکردگی
- صحت سے متعلق امدادی کنٹرول کے لئے موزوں ہے۔
- اچھا زور دینے کی صلاحیت
عام حدود
- طویل اسٹروک پر رفتار کی اہم حدود
- چکنا کرنے کی ضرورت ہے۔
- عام طور پر بیلٹ ڈرائیو سے زیادہ قیمت
- تیز گردشی رفتار سے شور پیدا کر سکتا ہے۔
ٹائمنگ بیلٹ لکیری ماڈیول
ٹائمنگ بیلٹ ماڈیول طویل اسٹروک، تیز رفتار ٹرانسپورٹ اور تیزی سے پوائنٹ ٹو پوائنٹ موومنٹ کے لیے موزوں ہیں۔
عام فوائد
- تیز رفتار سفر
- ہائی ایکسلریشن
- لمبے سٹروک کے لیے موزوں
- کم حرکت پذیری
- نسبتا سادہ ساخت
- مسابقتی لاگت
عام حدود
- کم محوری سختی
- بیلٹ کی لچک پوزیشننگ کو متاثر کرتی ہے۔
- بیلٹ ٹینشن معائنہ کی ضرورت ہے۔
- ہائی فورس دبانے کے لیے کم موزوں
ریک اور پنین لائنر ماڈیول
ریک اور پنین ماڈیولزطویل سفر، بھاری بوجھ، بڑے گینٹری سسٹمز اور صنعتی نقل و حمل کے محوروں کے لیے موزوں ہیں۔
عام فوائد
- بہت لمبے اسٹروک کے لیے موزوں ہے۔
- اعلی بوجھ اور زور کی صلاحیت
- کوئی لمبی گھومنے والی سکرو کی حد نہیں۔
- بڑے گنٹری سسٹمز کے لیے موزوں ہے۔
عام حدود
- بیک لیش کنٹرول کے لیے محتاط ڈیزائن کی ضرورت ہوتی ہے۔
- گیئر چکنا کرنے کی ضرورت ہو سکتی ہے۔
- شور زیادہ ہو سکتا ہے۔
- صحت سے متعلق ریک کے معیار اور پری لوڈ پر منحصر ہے۔
لکیری موٹر ماڈیول
لکیری موٹر ماڈیول تیز رفتار، تیز رفتار، اعلی صحت سے متعلق، اور انتہائی متحرک ایپلی کیشنز کے لیے موزوں ہیں۔
عام فوائد
- کوئی مکینیکل ٹرانسمیشن ردعمل نہیں۔
- بہت زیادہ سرعت
- تیز رفتار
- براہ راست ڈرائیو کا جواب
- صحت سے متعلق فیڈ بیک کنٹرول کے لیے موزوں ہے۔
عام حدود
- زیادہ ابتدائی لاگت
- لکیری انکوڈر فیڈ بیک کی ضرورت ہے۔
- تھرمل مینجمنٹ کی ضرورت ہے۔
- مقناطیسی قوت حفاظت کے تحفظات کی ضرورت ہو سکتی ہے۔
مرحلہ 11: آپریٹنگ ماحول کا جائزہ لیں۔
ماحول اس بات کا تعین کر سکتا ہے کہ آیا ایک کھلا، نیم بند، یا مکمل طور پر بند ماڈیول کی ضرورت ہے۔
دھول اور ذرات
دھول، دھاتی چپس، لکڑی کے ذرات، کھرچنے والا پاؤڈر، اور پیکیجنگ کا ملبہ گائیڈ بلاکس، بال نٹ، بیلٹ، پلیاں اور بیرنگ میں داخل ہو سکتا ہے۔
حفاظتی کور، سیلنگ سٹرپس، بیلو، مثبت دباؤ والی ہوا، یا مکمل طور پر بند ڈھانچے کی ضرورت ہو سکتی ہے۔
تیل اور کولنٹ
تیل کی دھند اور کولنٹ بیلٹ، سیل، چکنا، سینسر، اور موٹر کنکشن کو متاثر کر سکتے ہیں۔ مواد کی مطابقت کی تصدیق کی جانی چاہئے۔
نمی اور دھلائی
گیلے ماحول میں سنکنرن مزاحم مواد، سیل شدہ موٹرز، محفوظ سینسر اور مناسب نکاسی آب کی ضرورت ہوتی ہے۔ معیاری کھلے ماڈیول عام طور پر براہ راست دھونے کے لیے غیر موزوں ہوتے ہیں۔
کلین روم ایپلی کیشنز
کلین روم ماڈیولز کو کم ذرہ چکنا، سیل بند گائیڈ سسٹم، سٹینلیس سٹیل کے اجزاء، ویکیوم نکالنے، خصوصی کیبلز، اور کم اخراج والے مواد کی ضرورت ہو سکتی ہے۔
ویکیوم ایپلی کیشنز
ویکیوم سے مطابقت رکھنے والے ماڈیولز کو خاص چکنا کرنے والے مادوں، کم آؤٹ گیسنگ والے مواد، مناسب موٹر اور سینسر کے اجزاء، اور محتاط تھرمل ڈیزائن کی ضرورت ہوتی ہے۔
اعلی اور کم درجہ حرارت
درجہ حرارت چکنا کرنے والے کی viscosity، بیلٹ کی کشیدگی، سکرو کی توسیع، بیئرنگ کلیئرنس، سیل، موٹر کی کارکردگی، اور پوزیشننگ کی درستگی کو متاثر کرتا ہے۔
سنکنرن یا کیمیائی ماحول
کیمیائی نمائش کے لیے سٹینلیس سٹیل، خصوصی کوٹنگز، مزاحم بیلٹ، ہم آہنگ مہریں، اور حفاظتی دیواروں کی ضرورت ہو سکتی ہے۔
مرحلہ 12: تحفظ کی سطح کی تصدیق کریں۔
تحفظ کی سطح کو ظاہری شکل کے بجائے اصل نمائش کے مطابق منتخب کیا جانا چاہئے۔
کور پلیٹ والا ماڈیول اب بھی چلتی ہوئی گاڑی کے کھلنے سے دھول یا نمی کو داخل ہونے دے سکتا ہے۔ مکمل اسمبلی، بشمول موٹر، سینسرز، کیبلز، کنیکٹرز، اور حرکت پذیر مہروں کا جائزہ لینا ضروری ہے۔
ممکنہ تحفظ کے اختیارات
- کھلا ڈھانچہ
- اوپری کور پلیٹ
- سٹیل سگ ماہی کی پٹی
- مکمل طور پر منسلک پروفائل
- حفاظتی بلو
- مثبت دباؤ والی ہوا صاف کرنا
- سنکنرن مزاحم اجزاء
- بیرونی حفاظتی دیوار
مرحلہ 13: ڈیوٹی سائیکل کا اندازہ کریں۔
ڈیوٹی سائیکل بتاتا ہے کہ ماڈیول کتنی بار اور کتنی دیر تک کام کرتا ہے۔
ڈیوٹی سائیکل کی معلومات میں شامل ہونا چاہیے۔
- روزانہ کام کے اوقات
- سائیکل فی منٹ
- فاصلہ فی سائیکل
- سرعت اور تنزل کی تعدد
- زیادہ سے زیادہ رفتار پر وقت
- پروسیسنگ ٹائم
- مسلسل یا وقفے وقفے سے آپریشن
- متوقع سالانہ سفری فاصلہ
کبھی کبھار زیادہ بوجھ پر کام کرنے والے ماڈیول کو اعتدال پسند بوجھ پر مسلسل کام کرنے والے سے مختلف ڈیزائن کی ضرورت پڑ سکتی ہے۔
موٹر RMS ٹارک، سکرو کا درجہ حرارت، بیلٹ کی تھکاوٹ، بیئرنگ لائف، گائیڈ لائف، چکنا کرنے کا وقفہ، اور کنٹرولر کی صلاحیت کو مکمل ڈیوٹی سائیکل کا استعمال کرتے ہوئے چیک کیا جانا چاہیے۔
مرحلہ 14: سروس لائف کا اندازہ لگائیں۔
متوقع سروس لائف کو سفر کے فاصلے، آپریٹنگ اوقات، یا کل سائیکلوں میں بیان کیا جانا چاہیے۔
گائیڈ اور بال سکرو کی زندگی کا اندازہ متحرک بوجھ کی درجہ بندی سے لگایا جا سکتا ہے، لیکن اصل زندگی کا انحصار تنصیب، چکنا، آلودگی، جھٹکا، کمپن، درجہ حرارت اور دیکھ بھال پر ہوتا ہے۔
سروس کی زندگی کو کم کرنے والے عوامل
- ضرورت سے زیادہ پے لوڈ
- اعلی لمحے کا بوجھ
- ناکافی چکنا
- آلودگی
- غلط سیدھ
- شاک لوڈنگ
- ضرورت سے زیادہ سرعت
- بیلٹ کا غلط تناؤ
- درجہ بندی کی رفتار سے آگے آپریشن
- اعلی درجہ حرارت
مرحلہ 15: موٹر اور ڈرائیو کو منتخب کریں۔
موٹر کو مکمل موشن سائیکل کے لیے کافی چوٹی اور مسلسل ٹارک فراہم کرنا چاہیے۔
موٹر کے انتخاب پر غور کرنا چاہیے۔
- مطلوبہ زور
- زیادہ سے زیادہ رفتار
- سرعت
- لوڈ جڑتا
- ٹرانسمیشن تناسب
- سکرو لیڈ یا گھرنی قطر
- عمودی کشش ثقل کا بوجھ
- ڈیوٹی سائیکل
- بریک کی ضرورت
- پوزیشننگ کی کارکردگی
سرو موٹر
سروو موٹرز کلوز لوپ کنٹرول، ہائی ڈائنامک ریسپانس، درست پوزیشننگ، ٹارک مانیٹرنگ، اور لچکدار موشن پروفائلز فراہم کرتی ہیں۔
سٹیپر موٹر
سٹیپر موٹرز اعتدال پسند رفتار اور اعتدال پسند درستگی کی ایپلی کیشنز کے لیے کم لاگت کا حل فراہم کر سکتی ہیں۔ تاہم، اوور لوڈ ہونے پر اوپن لوپ سسٹم پوزیشن کھو سکتے ہیں۔
بریک موٹر
ایک موٹر بریک عام طور پر عمودی محوروں یا سسٹمز کے لیے درکار ہوتی ہے جن کو بجلی کے نقصان کے دوران پوزیشن میں رکھنا ضروری ہے۔
مرحلہ 16: سینسر کی ضروریات کی تصدیق کریں۔
لکیری ماڈیولز کو ہوم سینسرز، مثبت اور منفی حد کے سینسر، انٹرمیڈیٹ پوزیشن سینسرز، یا بیرونی لکیری انکوڈرز کی ضرورت ہو سکتی ہے۔
عام سینسر کے افعال
- گھر کی پوزیشن کا پتہ لگانا
- سفر کے اختتام پر تحفظ
- اوور ٹریول کی روک تھام
- پوزیشن کی تصدیق
- مصنوعات کی موجودگی کا پتہ لگانا
- بیرونی بند لوپ فیڈ بیک
- حفاظت کی نگرانی
آرڈر دینے سے پہلے سینسر لگانے والے مقامات کی تصدیق کر لینی چاہیے کیونکہ کچھ ماڈیول ڈھانچے میں بعد میں انسٹالیشن کے لیے محدود جگہ ہوتی ہے۔
مرحلہ 17: کیبل مینجمنٹ پر غور کریں۔
حرکت پذیر کیبلز، ایئر ٹیوبز، ویکیوم ہوزز، اور سینسر کی تاریں اہم ڈریگ بنا سکتی ہیں اور حرکت کی درستگی کو متاثر کر سکتی ہیں۔
موڑنے والے رداس، سفر کی لمبائی، سرعت، کیبل کی مقدار، اور تنصیب کی جگہ کے مطابق کیبل کیریئر کا انتخاب کیا جانا چاہیے۔
کیبل مینجمنٹ کے تحفظات
- کیبل موڑنے کا رداس
- کیبل کیریئر خود وزن
- حرکت پذیر ڈریگ فورس
- ہائی فلیکس کیبل کی زندگی
- ٹیوب پریشر اور ویکیوم کی ضروریات
- ملحقہ ڈھانچے میں مداخلت
- کلین روم یا کم ذرہ کی ضروریات
مرحلہ 18: حفاظتی تقاضوں کا جائزہ لیں۔
حفاظتی تقاضے خاص طور پر عمودی محور، بھاری بوجھ، تیز رفتار نظام، اور آپریٹرز کے لیے قابل رسائی مشینوں کے لیے اہم ہیں۔
ممکنہ حفاظتی اقدامات
- موٹر بریک
- مکینیکل اختتام رک جاتا ہے۔
- مثبت اور منفی حد کے سینسر
- ایمرجنسی اسٹاپ سسٹم
- حفاظتی حصار
- گرنے سے بچاؤ کا آلہ
- حفاظتی نٹ یا مکینیکل لاک
- ٹارک اور اوورلوڈ کی نگرانی
- محفوظ رفتار کنٹرول
- تصادم کا پتہ لگانا
مکینیکل سیفٹی کو صرف سافٹ ویئر کی حدود پر انحصار نہیں کرنا چاہئے۔
مرحلہ 19: بجٹ اور کل لاگت کا اندازہ لگائیں۔
سب سے کم قیمت والا ماڈیول ہمیشہ سب سے کم لاگت والا حل نہیں ہوتا ہے۔ کل لاگت میں ڈیزائن، موٹر، کنٹرولر، بریکٹ، تنصیب، کمیشننگ، دیکھ بھال، اسپیئر پارٹس، توانائی کا استعمال، ڈاؤن ٹائم، اور پروڈکٹ کا معیار شامل ہے۔
کل لاگت شامل ہو سکتی ہے۔
- لکیری ماڈیول خریداری کی قیمت
- سروو یا سٹیپر موٹر
- ڈرائیو اور کنٹرولر
- بڑھتے ہوئے بریکٹ اور فریم
- سینسر اور کیبلز
- کیبل کیریئر
- حفاظتی کور
- انسٹالیشن لیبر
- پروگرامنگ اور کمیشننگ
- چکنا اور دیکھ بھال
- متبادل بیلٹ، پیچ، بیرنگ، یا مہریں
- پیداوار بند وقت
- ناکافی درستگی کی وجہ سے مصنوعات کی خرابیاں
ایک اعلی صحت سے متعلق ماڈیول سادہ نقل و حمل کے لیے غیر ضروری ہو سکتا ہے۔ کم لاگت والا ماڈیول طویل مدت میں مہنگا ہو سکتا ہے اگر یہ غیر مستحکم پوزیشننگ یا بار بار دیکھ بھال کا سبب بنتا ہے۔
درخواست پر مبنی لکیری ماڈیول کا انتخاب
CNC مشین ٹول کا انتخاب
CNC ایپلی کیشنز کو زیادہ سختی، کم ردعمل، مضبوط زور، اور مستحکم فیڈ موشن کی ضرورت ہوتی ہے۔ بال سکرو ماڈیولز یا حسب ضرورت بال سکرو مراحل کو عام طور پر ترجیح دی جاتی ہے۔
اہم پیرامیٹرز میں کٹنگ فورس، محور کی سختی، تھرمل استحکام، پوزیشننگ کی درستگی، گائیڈ پری لوڈ، اور چکنا شامل ہیں۔
چنیں اور جگہ کا انتخاب
پک اینڈ پلیس ایپلی کیشنز کے لیے مختصر سائیکل کا وقت، تیز رفتاری، قابل بھروسہ اعادہ کی صلاحیت، اور کم حرکت پذیری کی ضرورت ہوتی ہے۔
بیلٹ سے چلنے والے ماڈیول طویل اسٹروک تیز رفتار منتقلی کے لیے موزوں ہیں۔ بال سکرو ماڈیول موزوں ہوتے ہیں جب زیادہ درستگی یا زیادہ سختی کی ضرورت ہو۔
پیکیجنگ مشین کا انتخاب
پیکیجنگ کا سامان اکثر رفتار، طویل اسٹروک، سادہ دیکھ بھال، اور مسابقتی لاگت کو ترجیح دیتا ہے۔ بیلٹ سے چلنے والے ماڈیول عام طور پر منتخب کیے جاتے ہیں۔
صحت سے متعلق تقسیم کرنے کا انتخاب
ڈسپنسنگ ایپلی کیشنز کو راستے کی درستگی، ہموار کم رفتار حرکت، مستحکم رفتار، اور کم سے کم کمپن کی ضرورت ہوتی ہے۔ بال سکرو یا لکیری موٹر ماڈیول عام طور پر موزوں ہوتے ہیں۔
وژن معائنہ کا انتخاب
وژن کے معائنہ کے نظام کو مستحکم پوزیشننگ، کم کمپن، سیدھا سفر، اور دوبارہ قابل کیمرے کی سیدھ کی ضرورت ہوتی ہے۔ بال سکرو اور لکیری موٹر ماڈیول عام انتخاب ہیں۔
سیمی کنڈکٹر کے آلات کا انتخاب
سیمی کنڈکٹر آلات کو اعلی درستگی، کلین روم کی مطابقت، کم پارٹیکل جنریشن، کمپیکٹ ڈھانچہ، اور انکوڈر فیڈ بیک کی ضرورت ہو سکتی ہے۔
رفتار اور درستگی کے تقاضوں کے لحاظ سے بال سکرو، لکیری موٹر، اور کلین روم کے مخصوص ماڈیول استعمال کیے جا سکتے ہیں۔
بیٹری مینوفیکچرنگ کا انتخاب
بیٹری پروڈکشن کے آلات کو اکثر تیز رفتاری، طویل اوقات کار، دھول پر قابو پانے اور آلودگی کے خلاف مزاحمت کی ضرورت ہوتی ہے۔
انتخاب میں سگ ماہی، کیبل مینجمنٹ، چکنا، سائیکل کی شرح، اور دیکھ بھال تک رسائی پر غور کرنا چاہئے۔
لانگ اسٹروک گینٹری کا انتخاب
لانگ اسٹروک گینٹری سسٹم کو سیدھا پن، ہم آہنگی، بوجھ کی تقسیم، اور ساختی سختی پر محتاط کنٹرول کی ضرورت ہوتی ہے۔
بیلٹ سے چلنے والے یا ریک سے چلنے والے ماڈیول عام طور پر منتخب کیے جاتے ہیں۔ ڈوئل ڈرائیو سسٹمز کو الیکٹرانک گینٹری سنکرونائزیشن کی ضرورت پڑسکتی ہے۔
عمودی لوڈنگ اور ان لوڈنگ کا انتخاب
عمودی لوڈنگ سسٹم کے لیے کافی زور، بریک کی گنجائش، حفاظتی آلات، اور کنٹرول میں کمی کی ضرورت ہوتی ہے۔
بال سکرو ماڈیول اکثر درستگی اور سختی کے لیے منتخب کیے جاتے ہیں، جبکہ بیلٹ ماڈیولز کو مناسب تحفظ کے ساتھ تیز رفتار لانگ اسٹروک لفٹنگ کے لیے استعمال کیا جا سکتا ہے۔
عام لکیری ماڈیول انتخاب کی غلطیاں
صرف پے لوڈ کے ذریعے منتخب کرنا
پے لوڈ میں لمحہ، سرعت، بیرونی قوت، یا ڈیوٹی سائیکل اثرات شامل نہیں ہوتے ہیں۔
کشش ثقل کے مرکز کو نظر انداز کرنا
وزن کی حد کے اندر بوجھ اب بھی قابل اجازت لمحے کی گنجائش سے زیادہ ہو سکتا ہے جب گاڑی سے بہت دور نصب کیا جائے۔
ایک ساتھ زیادہ سے زیادہ کیٹلاگ اقدار کا استعمال کرنا
زیادہ سے زیادہ رفتار، زیادہ سے زیادہ پے لوڈ، زیادہ سے زیادہ اسٹروک، اور زیادہ سے زیادہ سرعت عام طور پر بیک وقت حاصل نہیں کی جا سکتی۔
Repeatability کے ساتھ مبہم درستگی
ایک سسٹم مستقل طور پر اسی پوزیشن پر واپس آسکتا ہے جب کہ اب بھی مطلق پوزیشن کی خرابی ہے۔
تنصیب کی سطح کے معیار کو نظر انداز کرنا
ایک ناقص بڑھتی ہوئی سطح ماڈیول کو بگاڑ سکتی ہے اور درستگی اور سروس کی زندگی کو کم کر سکتی ہے۔
کیبل ڈریگ کو نظر انداز کرنا
کیبل کیریئرز اور ہوزز نمایاں حرکت پذیر مزاحمت اور لمحہ بھر کا بوجھ شامل کر سکتے ہیں۔
ماحولیاتی تحفظ کو نظر انداز کرنا
ایک کھلا ماڈیول دھول، گیلے، یا کھرچنے والے ماحول میں وقت سے پہلے ناکام ہو سکتا ہے۔
یہ فرض کرتے ہوئے کہ بال سکریوز سیلف لاکنگ ہیں۔
عمودی بال اسکرو محور بیک ڈرائیو کر سکتے ہیں اور انہیں بریک یا گرنے سے بچاؤ کے آلے کی ضرورت ہوتی ہے۔
حد سے زیادہ وضاحت کرنے والی درستگی
غیر ضروری درستگی مصنوعات اور انضمام کی لاگت کو بڑھاتی ہے۔
صرف خریداری کی قیمت کا موازنہ کرنا
مکمل نظام اور زندگی بھر کی لاگت پر غور کیا جانا چاہئے۔
لکیری ماڈیول سلیکشن چیک لسٹ
- درخواست کی قسم کی تصدیق ہوگئی
- مؤثر فالج کی تصدیق ہوگئی
- کل موونگ لوڈ کا حساب لگایا گیا۔
- زور کا حساب لگایا
- رفتار اور سرعت کی تصدیق ہوگئی
- سائیکل کے وقت کا جائزہ لیا گیا۔
- درستگی اور تکرار کی وضاحت کی گئی ہے۔
- لمحے کے بوجھ کا حساب لگایا گیا۔
- بڑھتے ہوئے واقفیت کی تصدیق ہوگئی
- ڈرائیو کی قسم منتخب کی گئی۔
- ماحولیات کا جائزہ لیا گیا۔
- حفاظتی ڈھانچہ منتخب کیا گیا۔
- ڈیوٹی سائیکل کی تصدیق ہوگئی
- سروس کی زندگی کا تخمینہ
- موٹر اور بریک کا انتخاب کیا گیا۔
- سینسر نے تصدیق کی ہے۔
- کیبل کیریئر کا انتخاب کیا گیا۔
- حفاظتی اقدامات کی تصدیق ہوگئی
- تنصیب کی جگہ کی تصدیق ہوگئی
- کل لاگت کا اندازہ کیا گیا۔
اکثر پوچھے گئے سوالات
لکیری ماڈیول کا انتخاب کرتے وقت پہلا قدم کیا ہے؟
پہلا قدم ایپلیکیشن اور حرکت کے چکر کی وضاحت کرنا ہے، بشمول کیا حرکت کرنی چاہیے، اسے کتنی دور جانا چاہیے، اسے کتنی تیزی سے حرکت کرنی چاہیے، اور کس درستگی یا قوت کی ضرورت ہے۔
کون سا لکیری ماڈیول اعلی درستگی کے لیے بہترین ہے؟
بال سکرو اور لکیری موٹر ماڈیول عام طور پر اعلی درستگی کے ایپلی کیشنز کے لیے منتخب کیے جاتے ہیں۔ حتمی انتخاب اسٹروک، رفتار، بوجھ، ماحول اور بجٹ پر منحصر ہے۔
تیز رفتاری کے لیے کون سا لکیری ماڈیول بہترین ہے؟
ٹائمنگ بیلٹ اور لکیری موٹر ماڈیول عام طور پر سب سے زیادہ رفتار اور ایکسلریشن فراہم کرتے ہیں۔
کون سا ماڈیول طویل اسٹروک کے لیے موزوں ہے؟
ٹائمنگ بیلٹ، ریک اور پنین، اور لکیری موٹر ماڈیول عام طور پر روایتی بال اسکرو ماڈیولز کے مقابلے طویل اسٹروک کے لیے زیادہ موزوں ہوتے ہیں۔
عمودی تنصیب کے لیے مجھے لکیری ماڈیول کیسے منتخب کرنا چاہیے؟
کشش ثقل کا بوجھ، سرعت کی قوت، بریک کی گنجائش، ہولڈنگ کی ضروریات، اور گرنے سے بچاؤ کے اقدامات کا حساب لگائیں۔ یہ مت سمجھو کہ سکرو خود بند ہو جائے گا۔
کتنا حفاظتی عنصر استعمال کیا جانا چاہئے؟
حفاظتی عنصر بوجھ کی غیر یقینی صورتحال، جھٹکا، ڈیوٹی سائیکل، ماحول، اور ناکامی کے نتائج پر منحصر ہے۔ یہ ضرورت سے زیادہ بڑے ہونے کی بجائے معقول اور اطلاق کے لیے مخصوص ہونا چاہیے۔
کیا میں صرف زیادہ سے زیادہ پے لوڈ ویلیو کا استعمال کرتے ہوئے ماڈیول منتخب کر سکتا ہوں؟
نہیں۔
ڈرائیو کی کون سی قسم سب سے زیادہ سرمایہ کاری مؤثر ہے؟
ٹائمنگ بیلٹ ماڈیولز اکثر تیز رفتار لانگ اسٹروک ٹرانسپورٹ کے لیے سستے ہوتے ہیں۔ جب درستگی اور سختی اہم ہو تو بال سکرو ماڈیول بہتر قیمت فراہم کرتے ہیں۔
کیا تمام لکیری ماڈیولز کو چکنا کرنے کی ضرورت ہے؟
زیادہ تر گائیڈ سسٹم کو چکنا کرنے کی ضرورت ہوتی ہے۔ بال سکرو ماڈیولز کو بھی سکرو چکنا کرنے کی ضرورت ہوتی ہے، جبکہ بیلٹ کو عام طور پر چکنا کرنے کی ضرورت نہیں ہوتی ہے۔
بیرونی لکیری انکوڈر کب استعمال کیا جائے؟
ایک بیرونی انکوڈر مفید ہو سکتا ہے جب اعلی مطلق درستگی کی ضرورت ہو، مکینیکل ٹرانسمیشن کی غلطی کی تلافی ضروری ہو، یا براہ راست کیریج پوزیشن فیڈ بیک ضروری ہو۔
نتیجہ
سیکھنالکیری ماڈیول کا انتخاب کیسے کریں۔پروڈکٹ کیٹلاگ کی خصوصیات کا موازنہ کرنے سے زیادہ کی ضرورت ہے۔ مکمل درخواست کے مطابق صحیح حل کا انتخاب کیا جانا چاہیے۔
موشن ٹاسک، اسٹروک، موونگ بوجھ، زور، رفتار، سرعت، سائیکل کا وقت، درستگی، لمحہ کا بوجھ، تنصیب کی سمت، ماحول، ڈیوٹی سائیکل، سروس لائف، حفاظتی تقاضے، اور بجٹ کی وضاحت کرتے ہوئے شروع کریں۔
a کا انتخاب کریں۔گیند سکرو ماڈیولجب درستگی، سختی، کم رفتار استحکام، اور زور بنیادی ترجیحات ہیں۔ a کا انتخاب کریں۔ٹائمنگ بیلٹ ماڈیولجب تیز رفتاری، طویل اسٹروک، تیز رفتاری، اور کم ابتدائی لاگت زیادہ اہم ہوتی ہے۔ طویل اسٹروک ہیوی لوڈ سسٹمز کے لیے ریک سے چلنے والے ماڈیول کا انتخاب کریں، اور ہائی ڈائنامک، ہائی سپیڈ، اور ہائی پریزیشن ایپلی کیشنز کے لیے ایک لکیری موٹر ماڈیول کا انتخاب کریں۔
بہترین لکیری ماڈیول وہ ماڈل نہیں ہے جس میں اعلیٰ تصریح ہو۔ یہ وہ ماڈیول ہے جو غیر ضروری لاگت، پیچیدگی، سائز یا دیکھ بھال کے بغیر مطلوبہ کارکردگی کو قابل اعتماد طریقے سے پورا کرتا ہے۔
ساختی ایپلیکیشن پر مبنی سلیکشن ورک فلو کی پیروی کرتے ہوئے، انجینئرز ڈیزائن کے خطرے کو کم کر سکتے ہیں، بڑے سائز سے بچ سکتے ہیں، سازوسامان کے استحکام کو بہتر بنا سکتے ہیں، اور زیادہ موثر اور اقتصادی لکیری حرکت کا نظام بنا سکتے ہیں۔
