 español

Seleccionando el correctomódulo linealNo se trata simplemente de elegir la mayor carga útil, la mayor velocidad o la mayor precisión de posicionamiento de un catálogo de productos. Una solución de movimiento lineal confiable debe coincidir con las condiciones operativas reales de la máquina, incluido el tipo de aplicación, carga móvil, carrera, velocidad, aceleración, requisitos de posicionamiento, dirección de instalación, condiciones ambientales, ciclo de trabajo, vida útil, sistema de control y presupuesto.
Amódulo linealque es demasiado pequeño puede sufrir vibraciones excesivas, empuje insuficiente, mala precisión, desgaste prematuro o deformación estructural. Un módulo que es innecesariamente grande puede aumentar el costo del equipo, la masa en movimiento, la potencia del motor, el espacio de instalación y la complejidad del control sin generar beneficios prácticos.
El proceso de selección correcto comienza con la comprensión de lo que debe hacer la máquina. Los ingenieros primero deben analizar la aplicación y el ciclo de movimiento, luego calcular los requisitos mecánicos, comparar los métodos de conducción adecuados, verificar las condiciones ambientales y de seguridad y, finalmente, evaluar el costo total del sistema.
Esta guía explicacómo elegir un módulo linealde acuerdo con los requisitos de la aplicación y proporciona un flujo de trabajo práctico para la automatización industrial, equipos CNC, sistemas de recogida y colocación, maquinaria de embalaje, equipos de inspección, sistemas de dosificación, producción de semiconductores, fabricación de baterías y otras aplicaciones de control de movimiento.
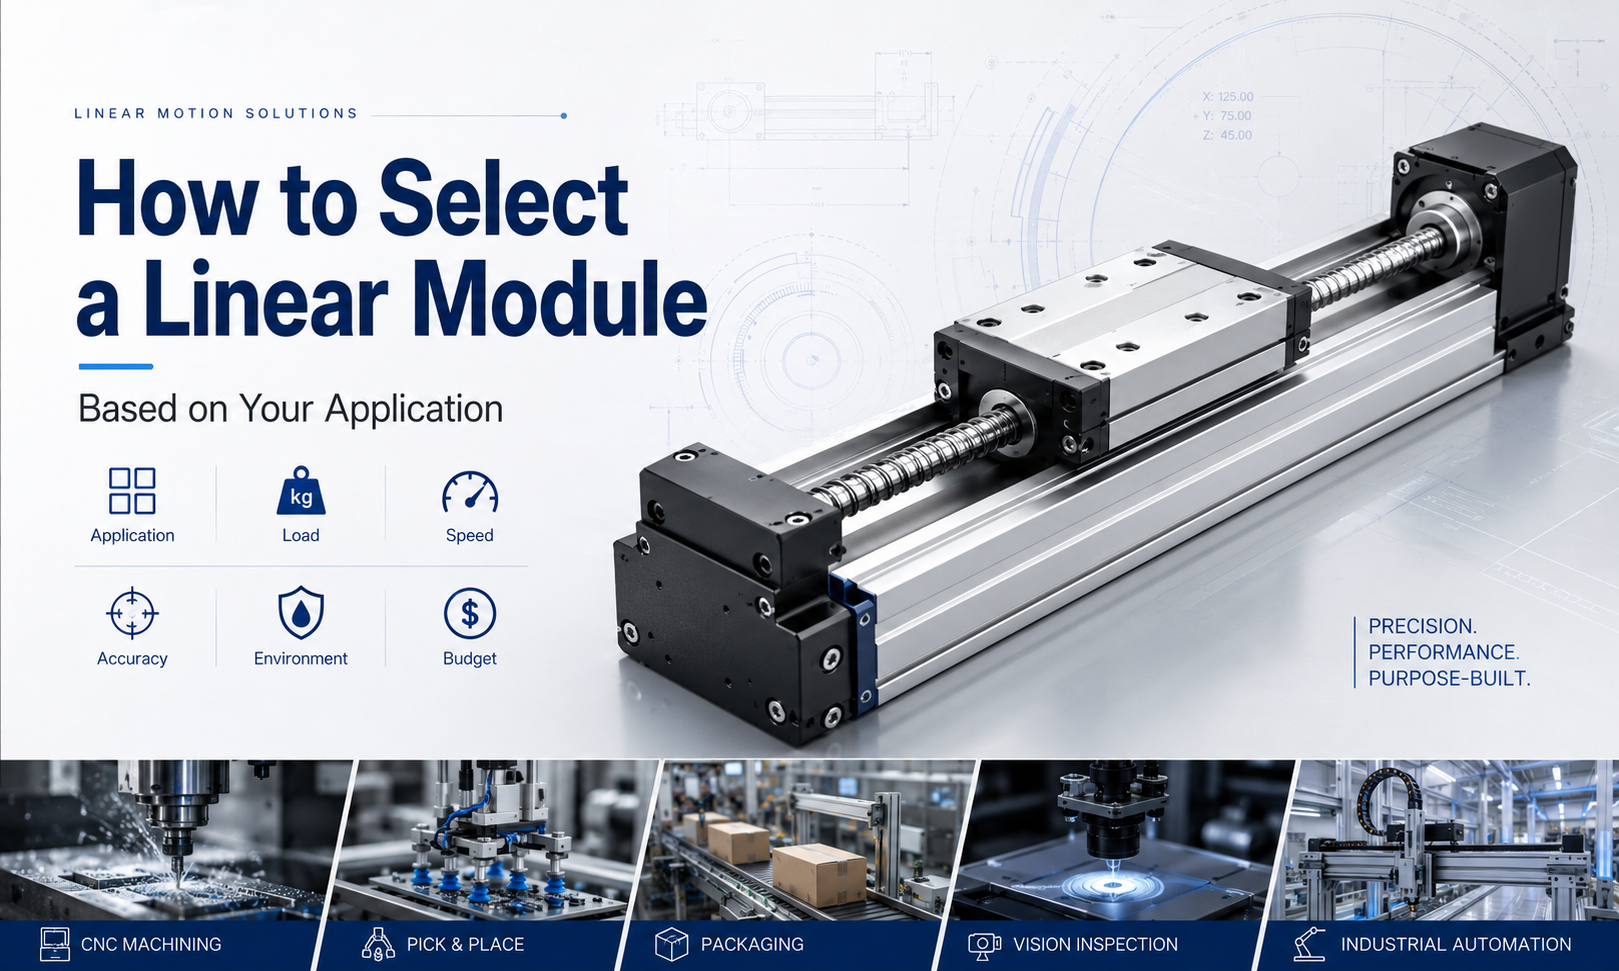
¿Qué es un módulo lineal?
Un módulo lineal es un conjunto de movimiento lineal integrado que normalmente combina una base estructural, un sistema de guía, un carro móvil, un mecanismo de accionamiento, una interfaz de motor, cojinetes de soporte y sensores o componentes de protección opcionales.
El módulo convierte la rotación del motor o la fuerza electromagnética en un movimiento lineal controlado. Dependiendo de la estructura de transmisión, puede utilizar un husillo de bolas, una correa de distribución, piñón y cremallera, un motor lineal o un husillo de avance.
El carro móvil soporta la carga útil y se desplaza a lo largo de una o más guías lineales. El sistema de guía controla la dirección del movimiento y resiste cargas y momentos radiales, mientras que el mecanismo de accionamiento proporciona empuje y determina muchas de las características de velocidad, carrera, precisión y mantenimiento del módulo.
Por qué es importante la selección basada en la aplicación
Dos máquinas pueden utilizar módulos lineales de tamaño similar y al mismo tiempo requerir estructuras internas completamente diferentes.
Un sistema de inspección de precisión puede requerir estabilidad a baja velocidad, alta repetibilidad, juego mínimo y un husillo de bolas rígido. Una máquina envasadora puede requerir una gran aceleración, un recorrido largo y un movimiento rápido de punto a punto, lo que hace que un módulo accionado por correa sea más adecuado.
Un pórtico de carga pesada de carrera larga puede requerir un accionamiento de piñón y cremallera, mientras que un sistema de posicionamiento de semiconductores puede requerir un módulo de motor lineal con retroalimentación de codificador y componentes compatibles con salas blancas.
Por lo tanto, la selección del módulo lineal debe comenzar con la aplicación y no con un modelo de producto específico.
Flujo de trabajo de selección de módulo lineal
- Definir la aplicación y la tarea de movimiento.
- Confirme la carrera efectiva y el espacio de instalación.
- Calcular la carga móvil total.
- Calcular los requisitos de empuje y motor.
- Confirmar velocidad, aceleración y tiempo de ciclo.
- Definir requisitos de precisión y repetibilidad.
- Calcule los momentos de cabeceo, guiñada y balanceo.
- Confirmar la orientación de montaje
- Evaluar requisitos ambientales y de protección.
- Seleccione el método de conducción apropiado
- Verificar el ciclo de trabajo y la vida útil esperada
- Confirmar motor, controlador, sensores y dispositivos de seguridad.
- Compare el costo total y los requisitos de mantenimiento
- Realizar la verificación técnica final.
Paso 1: analizar la aplicación
El primer paso de selección es definir qué debe lograr el módulo lineal. La aplicación determina qué características de rendimiento son las más importantes.
Preguntas que debe hacerse durante el análisis de la solicitud
- ¿Qué objeto o herramienta moverá el módulo?
- ¿El movimiento es principalmente transporte, posicionamiento, procesamiento, elevación, presión o escaneo?
- ¿El carro se detiene en algunas posiciones o sigue un camino continuo?
- ¿El eje está instalado horizontal, vertical, lateral, invertido o en ángulo?
- ¿La carga crea fuerzas externas de corte, presión, fricción o inserción?
- ¿Con qué frecuencia se mueve el eje?
- ¿Cuánto tiempo debe funcionar el equipo cada día?
- ¿Se utilizará el eje de forma independiente o como parte de un sistema multieje?
- ¿El entorno contiene polvo, aceite, humedad, virutas, productos químicos o restricciones de sala limpia?
- ¿Qué riesgos de fracaso son inaceptables?
Aplicaciones de transporte
Las aplicaciones de transporte mueven productos, accesorios, paletas o herramientas entre posiciones. Los ejemplos típicos incluyen embalaje, clasificación, carga, descarga, transferencia de materiales y automatización logística.
Estas aplicaciones suelen priorizar la alta velocidad, la aceleración, la carrera larga y el tiempo de ciclo corto. Generalmente son adecuados los módulos accionados por correa o por cremallera.
Aplicaciones de posicionamiento de precisión
Las aplicaciones de posicionamiento de precisión incluyen inspección, medición, alineación óptica, ensamblaje electrónico, procesamiento de semiconductores y dosificación de precisión.
Estas aplicaciones generalmente requieren alta repetibilidad, bajo juego, movimiento estable a baja velocidad y alta rigidez estructural. Generalmente se prefieren los módulos de husillo de bolas o de motor lineal.
Aplicaciones de proceso
Las aplicaciones de proceso realizan corte, perforación, dosificación, soldadura, procesamiento láser, pruebas, prensado o inserción controlada mientras el carro está en movimiento o estacionario.
El módulo debe resistir fuerzas externas y mantener la estabilidad de posicionamiento. Son especialmente importantes la rigidez de la transmisión, la capacidad de la guía, la rigidez del perfil y la dirección de la fuerza del proceso.
Aplicaciones de elevación vertical
Los ejes verticales deben superar la gravedad y sostener la carga de forma segura durante una parada o una pérdida de potencia. La selección debe incluir la capacidad del freno del motor, el contrapeso, el factor de seguridad y las medidas de prevención de caídas.
Módulos de husillo de bolasSe utilizan comúnmente cuando se requiere alta rigidez y posicionamiento controlado. Los módulos accionados por correa se pueden utilizar para elevación de carrera larga y alta velocidad cuando se incluyen frenos y sistemas de seguridad adecuados.
Paso 2: confirmar el trazo efectivo
La carrera efectiva es el recorrido de trabajo real requerido por la aplicación. No debe confundirse con la longitud total del módulo lineal.
La carrera requerida debe incluir la distancia entre las posiciones de trabajo, las dimensiones del producto, el espacio libre para los accesorios, el espacio de aceleración y desaceleración, las posiciones de los sensores, los límites mecánicos de los extremos y el acceso para mantenimiento.
Consideraciones sobre el cálculo de la carrera
- Distancia entre la primera y última posición de trabajo
- Longitud o ancho de la pieza de trabajo.
- Saliente de herramientas
- Distancia de seguridad
- Posiciones de los sensores de inicio y límite
- Zonas de aceleración y desaceleración.
- Reserva mecánica en ambos extremos.
- Ampliación futura de equipos
Seleccionar un módulo con carrera insuficiente puede impedir que la máquina alcance todas las posiciones requeridas. Seleccionar un módulo mucho más largo aumenta el costo, la longitud de la estructura, el tiempo de traslado y el espacio de instalación.
Paso 3: Calcule la carga móvil total
La carga en movimiento incluye más que el producto que se transporta. Se deben incluir todos los componentes montados en el carro móvil.
La carga móvil total puede incluir
- Pieza de trabajo o producto
- Accesorio o pinza
- plataforma móvil
- Servomotor montado en otro eje.
- Cámara, sensor, cabezal láser o válvula dispensadora
- Portacables y cables móviles
- Componentes de vacío y tubos de aire.
- Cubiertas o soportes de seguridad
- Ejes de movimiento adicionales
La masa total en movimiento debe incluir un margen de ingeniería razonable, pero factores de seguridad excesivos pueden dar lugar a sistemas innecesariamente grandes y costosos.
Carga estática frente a carga dinámica
La carga estática se refiere al peso soportado cuando el carro está parado. La carga dinámica incluye las fuerzas generadas durante la aceleración, desaceleración, inversión de dirección, vibración e impacto.
Un módulo que pueda soportar el peso estático puede seguir siendo inadecuado si una alta aceleración crea una carga excesiva en la guía, el tornillo, la correa, el cojinete o el motor.
Paso 4: Calcule el empuje requerido
El empuje es la fuerza lineal necesaria para acelerar la carga, superar la fricción, levantar la carga y resistir fuerzas externas del proceso.
Para el movimiento horizontal, el empuje requerido normalmente incluye fuerza de aceleración, resistencia a la fricción y fuerza del proceso externo.
Para el movimiento vertical, también se debe incluir la gravedad.
Relación básica de empuje horizontal
El empuje horizontal requerido se puede estimar como:
Empuje requerido = fuerza de aceleración + resistencia a la fricción + fuerza externa
La fuerza de aceleración depende de la masa total en movimiento y de la aceleración:
Fuerza de aceleración = masa en movimiento × aceleración
Relación de empuje vertical básica
Para movimiento vertical ascendente:
Empuje requerido = fuerza de gravedad + fuerza de aceleración + fricción + fuerza externa
Para el movimiento hacia abajo, la gravedad ayuda al movimiento pero crea requisitos adicionales de frenado y retención.
Fuerzas adicionales a considerar
- Fuerza de corte o mecanizado
- Resistencia al prensado o inserción
- Arrastre portacables
- Fricción del sello
- Resistencia de la manguera de vacío
- Componente de gravedad de eje inclinado
- Cargas de choque e impacto.
- Resistencia a la desalineación
El módulo seleccionado debe proporcionar suficiente empuje continuo y máximo sin exceder los límites del motor, la transmisión, el cojinete o la estructura.
Paso 5: definir los requisitos de velocidad
Los requisitos de velocidad deben basarse en el ciclo de movimiento real en lugar de en la velocidad de desplazamiento más alta posible.
Confirme los siguientes parámetros de velocidad
- Velocidad de funcionamiento normal
- Velocidad máxima de desplazamiento
- tiempo de aceleración
- tiempo de desaceleración
- Distancia de viaje
- Tiempo de asentamiento después de parar
- Velocidad del proceso durante el mecanizado o la inspección.
- Número de ciclos por minuto
Una velocidad máxima muy alta puede proporcionar pocos beneficios si la carrera es demasiado corta para que el eje alcance esa velocidad. En los sistemas de carrera corta, la aceleración y desaceleración suelen tener un mayor efecto en el tiempo del ciclo.
Aplicaciones de alta velocidad
Los módulos de correa de distribución y motor lineal se seleccionan comúnmente para aplicaciones de alta velocidad. Los módulos accionados por correa brindan una solución rentable para transferencias de carrera larga, mientras que los módulos de motor lineal brindan alta aceleración y respuesta rápida.
Aplicaciones de precisión de velocidad moderada
Los módulos de husillo de bolas son adecuados cuando el movimiento controlado, la rigidez y la precisión son más importantes que la velocidad máxima.
Aplicaciones de carrera larga
Para carreras muy largas, las soluciones de transmisión por correa, piñón y cremallera o motor lineal pueden ser más prácticas que un husillo de bolas giratorio debido a la velocidad crítica, la vibración y la deflexión del husillo.
Paso 6: definir la aceleración y el tiempo del ciclo
La aceleración determina qué tan rápido la carga alcanza la velocidad de operación. Afecta fuertemente el torque del motor, la vibración estructural, la tensión de la correa, la carga del tornillo, la carga del rodamiento y el tiempo de asentamiento.
Una alta aceleración puede acortar el tiempo del ciclo, pero también puede aumentar el exceso, la vibración, la tensión de los componentes y los requisitos de mantenimiento.
El análisis del ciclo de movimiento debe incluir
- Posición inicial
- Fase de aceleración
- Fase de velocidad constante
- Fase de desaceleración
- tiempo de asentamiento
- Tiempo de permanencia del proceso
- Movimiento de retorno
- Ciclos totales por minuto
Un perfil de movimiento realista es más útil que un único valor de velocidad máxima. Los ingenieros deben confirmar si el módulo seleccionado puede mantener el ciclo requerido continuamente sin sobrecalentarse.
Paso 7: Definir los requisitos de precisión
Los requisitos de precisión deben definirse cuidadosamente porque la precisión del posicionamiento, la repetibilidad, la resolución, el juego y la rectitud son parámetros diferentes.
Precisión de posicionamiento
La precisión de posicionamiento describe qué tan cerca llega el carro a la posición absoluta ordenada.
Repetibilidad
La repetibilidad describe la consistencia con la que el carro regresa a la misma posición durante ciclos repetidos.
Resolución
La resolución describe el movimiento más pequeño que el controlador y el sistema de retroalimentación pueden ordenar o detectar.
Contragolpe y movimiento perdido
El contragolpe y el movimiento perdido describen la diferencia de posición que puede ocurrir durante la inversión de dirección debido al juego mecánico, la deformación elástica o la distensibilidad de la transmisión.
Rectitud y Paralelismo
La rectitud y el paralelismo describen la calidad geométrica de la trayectoria del carro en relación con las superficies de referencia del módulo.
Muchas aplicaciones requieren una buena repetibilidad pero no una precisión de posicionamiento absoluta extremadamente alta. Definir requisitos de precisión excesivos puede aumentar significativamente los costos de módulo, motor, codificador, instalación, calibración y mantenimiento.
Prioridades de precisión típicas por aplicación
| Solicitud | Requisito principal de precisión |
|---|---|
| Transferencia de embalaje | Repetibilidad confiable |
| Recoger y colocar | Repetibilidad y estabilidad de sedimentación. |
| Inspección visual | Precisión y rectitud de posicionamiento |
| Dispensación de precisión | Precisión de trayectoria y estabilidad a baja velocidad |
| Alimentación CNC | Rigidez, precisión de posicionamiento y control de juego |
| Equipos semiconductores | Alta precisión, repetibilidad y movimiento limpio |
| Equipo de clasificación | Velocidad y repetibilidad de posición confiable |
Paso 8: Calcular cargas de momento
Una carga útil montada lejos del centro del carro crea cargas de momento. Estos momentos pueden ser más críticos que el peso total de la carga útil.
Las tres direcciones principales del momento son cabeceo, guiñada y balanceo.
La carga del momento depende de
- Peso de la carga útil
- Distancia del centro de gravedad de la carga al carro
- Saliente de herramientas
- Ancho y largo del carro
- Distancia entre carriles guía
- Número de bloques guía
- Dirección de aceleración
- Fuerzas externas del proceso
Una carga ligera instalada lejos del carro puede crear un gran momento. Esto puede provocar una carga desigual de la guía, una precisión reducida, un aumento de la fricción, la vibración o el desgaste prematuro.
Formas de mejorar la capacidad de momento
- Seleccione un módulo más grande
- Utilice un carro más largo
- Reducir el exceso de herramientas
- Acerque el centro de carga al carro.
- Utilice dos módulos paralelos
- Agregar rieles de guía externos
- Aumentar el espacio entre los puntos de apoyo.
Paso 9: Confirmar la orientación de montaje
La orientación del montaje cambia las fuerzas que actúan sobre el módulo y puede afectar significativamente la capacidad de carga y los requisitos del motor.
Instalación Horizontal
En aplicaciones horizontales, el módulo supera principalmente la inercia, la fricción y la fuerza externa del proceso. El sistema de guía soporta el peso de la carga útil.
Instalación vertical
En aplicaciones verticales, el sistema de transmisión debe superar continuamente la gravedad durante el movimiento ascendente y controlar de forma segura la carga durante el movimiento descendente.
Puede ser necesario un motor de freno, un contrapeso, un bloqueo mecánico o un dispositivo de prevención de caídas.
Instalación lateral
El montaje lateral cambia la dirección de la carga que actúa sobre los bloques guía y puede reducir la carga útil permitida o la capacidad de momento.
Instalación invertida
La instalación invertida coloca la carga útil debajo del carro. Los sujetadores, los factores de seguridad, la precarga de la guía, la lubricación y la protección contra la contaminación requieren una evaluación cuidadosa.
Instalación inclinada
Un eje inclinado contiene componentes de fuerza tanto horizontales como verticales. El componente de gravedad a lo largo de la dirección del movimiento debe incluirse en los cálculos de empuje.
Paso 10: seleccione el método de conducción
El método de accionamiento determina muchas de las características de rendimiento del módulo.
Módulo lineal de husillo de bolas
Los módulos de husillo de bolas son adecuados para aplicaciones que requieren alta precisión de posicionamiento, fuerte rigidez axial, buena repetibilidad, movimiento controlado a baja velocidad y carrera moderada.
Ventajas típicas
- Alta precisión de posicionamiento
- Buena repetibilidad
- Fuerte rigidez axial
- Alta eficiencia de transmisión
- Adecuado para servocontrol de precisión
- Buena capacidad de empuje
Limitaciones típicas
- Limitaciones de velocidad críticas en carreras largas
- Requiere lubricación
- Generalmente cuesta más que la transmisión por correa.
- Puede generar ruido a alta velocidad de rotación.
Módulo lineal de correa de distribución
Los módulos de correa de distribución son adecuados para recorridos largos, transporte a alta velocidad y movimientos rápidos de punto a punto.
Ventajas típicas
- Alta velocidad de viaje
- Alta aceleración
- Adecuado para carreras largas
- Menor inercia de movimiento.
- Estructura relativamente simple
- Costo competitivo
Limitaciones típicas
- Menor rigidez axial
- La elasticidad del cinturón afecta el posicionamiento
- Requiere inspección de tensión de correa
- Menos adecuado para prensado de alta fuerza
Módulo lineal de cremallera y piñón
Módulos de piñón y cremalleraSon adecuados para recorridos largos, cargas pesadas, grandes sistemas de pórtico y ejes de transporte industrial.
Ventajas típicas
- Adecuado para carreras muy largas
- Alta capacidad de carga y empuje
- Sin limitación de tornillo de rotación larga
- Adecuado para sistemas de pórtico grandes
Limitaciones típicas
- El control del juego requiere un diseño cuidadoso
- Es posible que se requiera lubricación de engranajes
- El ruido puede ser mayor
- La precisión depende de la calidad de la cremallera y de la precarga
Módulo de motor lineal
Los módulos de motor lineal son adecuados para aplicaciones de alta velocidad, alta aceleración, alta precisión y alta dinámica.
Ventajas típicas
- Sin juego de transmisión mecánica
- Aceleración muy alta
- Alta velocidad
- Respuesta de accionamiento directo
- Adecuado para control de retroalimentación de precisión
Limitaciones típicas
- Mayor costo inicial
- Requiere retroalimentación del codificador lineal
- Requiere gestión térmica
- Puede requerir consideraciones de seguridad de fuerza magnética
Paso 11: Evaluar el entorno operativo
El entorno puede determinar si se requiere un módulo abierto, semicerrado o completamente cerrado.
Polvo y partículas
El polvo, las virutas de metal, las partículas de madera, el polvo abrasivo y los restos de embalaje pueden entrar en bloques guía, tuercas de bolas, correas, poleas y cojinetes.
Es posible que se requieran cubiertas protectoras, tiras selladoras, fuelles, aire a presión positiva o estructuras completamente cerradas.
Aceite y refrigerante
La niebla de aceite y el refrigerante pueden afectar las correas, los sellos, la lubricación, los sensores y las conexiones del motor. Se debe verificar la compatibilidad del material.
Humedad y lavado
Los entornos húmedos requieren materiales resistentes a la corrosión, motores sellados, sensores protegidos y drenaje adecuado. Los módulos abiertos estándar normalmente no son adecuados para el lavado directo.
Aplicaciones de sala limpia
Los módulos de sala blanca pueden requerir lubricación con pocas partículas, sistemas de guía sellados, componentes de acero inoxidable, extracción por vacío, cables especiales y materiales de bajas emisiones.
Aplicaciones de vacío
Los módulos compatibles con el vacío requieren lubricantes especiales, materiales con baja desgasificación, componentes de motor y sensor adecuados y un diseño térmico cuidadoso.
Temperatura alta y baja
La temperatura afecta la viscosidad del lubricante, la tensión de la correa, la expansión del tornillo, la holgura del rodamiento, los sellos, el rendimiento del motor y la precisión del posicionamiento.
Ambientes corrosivos o químicos
La exposición química puede requerir acero inoxidable, recubrimientos especiales, correas resistentes, sellos compatibles y recintos protectores.
Paso 12: Confirmar el nivel de protección
El nivel de protección debe seleccionarse según la exposición real y no según la apariencia.
Un módulo con una placa de cubierta aún puede permitir que entre polvo o humedad a través de la abertura del carro móvil. Se debe evaluar el conjunto completo, incluyendo motor, sensores, cables, conectores y sellos móviles.
Posibles opciones de protección
- Estructura abierta
- Placa de cubierta superior
- Tira de sellado de acero
- Perfil completamente cerrado
- Fuelle protector
- Purga de aire a presión positiva
- Componentes resistentes a la corrosión
- Cerramiento de seguridad externo
Paso 13: Evaluar el ciclo de trabajo
El ciclo de trabajo describe con qué frecuencia y durante cuánto tiempo funciona el módulo.
La información del ciclo de trabajo debe incluir
- Horas de funcionamiento por día
- Ciclos por minuto
- Distancia por ciclo
- Frecuencia de aceleración y desaceleración.
- Tiempo a máxima velocidad
- Tiempo de permanencia del proceso
- Operación continua o intermitente
- Distancia de viaje anual esperada
Un módulo que funciona ocasionalmente con una carga elevada puede requerir un diseño diferente al de uno que funciona continuamente con una carga moderada.
El par RMS del motor, la temperatura del tornillo, la fatiga de la correa, la vida útil del rodamiento, la vida útil de la guía, el intervalo de lubricación y la capacidad del controlador deben verificarse utilizando el ciclo de trabajo completo.
Paso 14: Estimar la vida útil
La vida útil esperada debe definirse en distancia recorrida, horas de funcionamiento o ciclos totales.
La vida útil de la guía y del husillo de bolas se puede estimar a partir de las capacidades de carga dinámica, pero la vida real depende de la instalación, la lubricación, la contaminación, los golpes, la vibración, la temperatura y el mantenimiento.
Factores que reducen la vida útil
- Carga útil excesiva
- Carga de alto momento
- Lubricación insuficiente
- Contaminación
- Alineación incorrecta
- Carga de choque
- Aceleración excesiva
- Tensión inadecuada de la correa
- Operación más allá de la velocidad nominal
- Temperatura alta
Paso 15: seleccione el motor y el variador
El motor debe proporcionar suficiente par máximo y continuo para todo el ciclo de movimiento.
Se debe considerar la selección del motor
- Empuje requerido
- Velocidad máxima
- Aceleración
- Inercia de carga
- Relación de transmisión
- Diámetro del paso del tornillo o de la polea
- Carga por gravedad vertical
- ciclo de trabajo
- Requisito de freno
- Rendimiento de posicionamiento
Servomotor
Los servomotores proporcionan control de circuito cerrado, alta respuesta dinámica, posicionamiento preciso, monitoreo de torque y perfiles de movimiento flexibles.
Motor paso a paso
Los motores paso a paso pueden proporcionar una solución de menor costo para aplicaciones de velocidad y precisión moderadas. Sin embargo, los sistemas de circuito abierto pueden perder su posición si se sobrecargan.
Freno de motor
Por lo general, se requiere un freno de motor para ejes verticales o sistemas que deben mantener su posición durante una pérdida de energía.
Paso 16: Confirmar los requisitos del sensor
Los módulos lineales pueden requerir sensores de inicio, sensores de límite positivo y negativo, sensores de posición intermedia o codificadores lineales externos.
Funciones comunes de los sensores
- Detección de posición inicial
- Protección al final del viaje
- Prevención de sobrecarrera
- Confirmación de posición
- Detección de presencia de producto
- Retroalimentación externa de circuito cerrado
- Monitoreo de seguridad
Las ubicaciones de montaje de los sensores deben confirmarse antes de realizar el pedido porque algunas estructuras de módulos tienen espacio limitado para una instalación posterior.
Paso 17: Considere la gestión de cables
Los cables en movimiento, los tubos de aire, las mangueras de vacío y los cables de los sensores pueden generar una resistencia significativa y afectar la precisión del movimiento.
El transportador de cables debe seleccionarse según el radio de curvatura, la longitud del recorrido, la aceleración, la cantidad de cables y el espacio de instalación.
Consideraciones sobre la gestión de cables
- Radio de curvatura del cable
- Peso propio del portacables
- Fuerza de arrastre en movimiento
- Vida útil del cable de alta flexibilidad
- Requisitos de presión y vacío del tubo
- Interferencia con estructuras adyacentes.
- Requisitos de sala limpia o bajo nivel de partículas
Paso 18: Evaluar los requisitos de seguridad
Los requisitos de seguridad son especialmente importantes para ejes verticales, cargas pesadas, sistemas de alta velocidad y máquinas accesibles a los operadores.
Posibles medidas de seguridad
- freno motor
- Topes finales mecánicos
- Sensores de límite positivo y negativo
- Sistema de parada de emergencia
- Caja protectora
- Dispositivo de prevención de caídas
- Tuerca de seguridad o bloqueo mecánico
- Monitoreo de par y sobrecarga
- Control de velocidad seguro
- Detección de colisiones
La seguridad mecánica no debe depender únicamente de los límites del software.
Paso 19: Evaluar el presupuesto y el costo total
El módulo de menor precio no siempre es la solución de menor costo. El costo total incluye diseño, motor, controlador, soportes, instalación, puesta en servicio, mantenimiento, repuestos, uso de energía, tiempo de inactividad y calidad del producto.
El costo total puede incluir
- Precio de compra del módulo lineal
- Servomotor o motor paso a paso
- Unidad y controlador
- Soportes de montaje y marco.
- Sensores y cables
- Portador de cable
- Funda protectora
- Mano de obra de instalación
- Programación y puesta en marcha
- Lubricación y mantenimiento
- Correas, tornillos, cojinetes o sellos de repuesto
- Tiempo de inactividad de la producción
- Defectos del producto causados por una precisión insuficiente
Un módulo de alta precisión puede resultar innecesario para un transporte sencillo. Un módulo de bajo costo puede resultar caro a largo plazo si provoca un posicionamiento inestable o un mantenimiento frecuente.
Selección de módulo lineal basada en aplicaciones
Selección de máquina herramienta CNC
Las aplicaciones CNC requieren alta rigidez, bajo juego, fuerte empuje y movimiento de avance estable. Generalmente se prefieren módulos de husillo de bolas o etapas de husillo de bolas personalizadas.
Los parámetros importantes incluyen fuerza de corte, rigidez del eje, estabilidad térmica, precisión de posicionamiento, precarga de guía y lubricación.
Selección de escoger y colocar
Las aplicaciones de recogida y colocación requieren tiempos de ciclo cortos, aceleración rápida, repetibilidad confiable y poca masa en movimiento.
Los módulos accionados por correa son adecuados para transferencias de alta velocidad de carrera larga. Los módulos de husillo de bolas son adecuados cuando se requiere mayor precisión o mayor rigidez.
Selección de máquinas de embalaje
Los equipos de envasado a menudo priorizan la velocidad, la carrera larga, el mantenimiento sencillo y el coste competitivo. Los módulos accionados por correa se seleccionan habitualmente.
Selección de dosificación de precisión
Las aplicaciones de dosificación requieren precisión de trayectoria, movimiento suave a baja velocidad, velocidad estable y vibración mínima. Normalmente son adecuados los módulos de husillo de bolas o de motor lineal.
Selección de inspección por visión
Los sistemas de inspección por visión requieren un posicionamiento estable, baja vibración, recorrido recto y alineación repetible de la cámara. Los módulos de husillo de bolas y de motor lineal son opciones comunes.
Selección de equipos semiconductores
Los equipos semiconductores pueden requerir alta precisión, compatibilidad con salas blancas, baja generación de partículas, estructura compacta y retroalimentación del codificador.
Se pueden utilizar husillos de bolas, motores lineales y módulos específicos para salas blancas según los requisitos de velocidad y precisión.
Selección de fabricación de baterías
Los equipos de producción de baterías a menudo requieren alta velocidad, largas horas de funcionamiento, control del polvo y resistencia a la contaminación del proceso.
La selección debe considerar el sellado, la gestión de cables, la lubricación, la velocidad del ciclo y el acceso para mantenimiento.
Selección de pórtico de carrera larga
Los sistemas de pórtico de carrera larga requieren un control cuidadoso de la rectitud, la sincronización, la distribución de la carga y la rigidez estructural.
Generalmente se seleccionan módulos accionados por correa o por cremallera. Los sistemas de doble accionamiento pueden requerir sincronización electrónica del pórtico.
Selección de carga y descarga vertical
Los sistemas de carga vertical requieren suficiente empuje, capacidad de frenado, dispositivos de seguridad y desaceleración controlada.
Los módulos de husillo de bolas a menudo se seleccionan por su precisión y rigidez, mientras que los módulos de correa se pueden usar para elevación de carrera larga y alta velocidad con la protección adecuada.
Errores comunes en la selección de módulos lineales
Seleccionar solo por carga útil
La carga útil no incluye efectos de momento, aceleración, fuerza externa o ciclo de trabajo.
Ignorando el centro de gravedad
Una carga dentro del límite de peso aún puede exceder la capacidad de momento permitida cuando se monta lejos del carro.
Uso conjunto de valores máximos de catálogo
La velocidad máxima, la carga útil máxima, la carrera máxima y la aceleración máxima generalmente no se pueden lograr simultáneamente.
Confundir precisión con repetibilidad
Un sistema puede volver a la misma posición constantemente y al mismo tiempo tener un error de posición absoluto.
Ignorar la calidad de la superficie de instalación
Una superficie de montaje deficiente puede distorsionar el módulo y reducir la precisión y la vida útil.
Ignorar el arrastre del cable
Los transportadores de cables y las mangueras pueden agregar una resistencia al movimiento y una carga de momento significativas.
Ignorar la protección del medio ambiente
Un módulo abierto puede fallar prematuramente en ambientes polvorientos, húmedos o abrasivos.
Suponiendo que los husillos de bolas sean autoblocantes
Los ejes de husillos de bolas verticales pueden retroceder y requieren un freno o un dispositivo de prevención de caídas.
Precisión excesiva
La precisión innecesaria aumenta el costo del producto y de la integración.
Comparando sólo el precio de compra
Se debe considerar el sistema completo y el costo de por vida.
Lista de verificación de selección de módulos lineales
- Tipo de solicitud confirmado
- Accidente cerebrovascular efectivo confirmado
- Carga móvil total calculada
- Empuje calculado
- Velocidad y aceleración confirmadas
- Tiempo de ciclo evaluado
- Precisión y repetibilidad definidas
- Cargas de momento calculadas
- Orientación de montaje confirmada
- Tipo de unidad seleccionado
- Entorno evaluado
- Estructura de protección seleccionada
- Ciclo de trabajo confirmado
- Vida útil estimada
- Motor y freno seleccionados
- Sensores confirmados
- Portador de cable seleccionado
- Medidas de seguridad confirmadas
- Espacio de instalación verificado
- Costo total evaluado
Preguntas frecuentes
¿Cuál es el primer paso a la hora de seleccionar un módulo lineal?
El primer paso es definir la aplicación y el ciclo de movimiento, incluido qué debe moverse, qué distancia debe recorrer, qué tan rápido debe moverse y qué precisión o fuerza se requiere.
¿Qué módulo lineal es mejor para una alta precisión?
Los módulos de husillo de bolas y de motor lineal se seleccionan habitualmente para aplicaciones de alta precisión. La elección final depende de la carrera, la velocidad, la carga, el entorno y el presupuesto.
¿Qué módulo lineal es mejor para alta velocidad?
Los módulos de correa de distribución y motor lineal generalmente proporcionan la mayor velocidad y aceleración.
¿Qué módulo es adecuado para carreras largas?
Los módulos de correa de distribución, piñón y cremallera y motores lineales son generalmente más adecuados para carreras largas que los módulos de husillo de bolas convencionales.
¿Cómo debo seleccionar un módulo lineal para instalación vertical?
Calcule la carga de gravedad, la fuerza de aceleración, la capacidad de frenado, los requisitos de sujeción y las medidas de prevención de caídas. No asuma que el tornillo se bloqueará solo.
¿Cuánto factor de seguridad se debe utilizar?
El factor de seguridad depende de la incertidumbre de la carga, los impactos, el ciclo de trabajo, el entorno y las consecuencias de las fallas. Debe ser razonable y específico para cada aplicación, en lugar de excesivamente grande.
¿Puedo seleccionar un módulo usando solo el valor máximo de carga útil?
No. También se deben considerar la velocidad, la aceleración, el momento de carga, la carrera, la dirección de montaje, el empuje y la vida útil.
¿Qué tipo de unidad es más rentable?
Los módulos de correa de distribución suelen ser rentables para el transporte de alta velocidad y recorridos largos. Los módulos de husillo de bolas ofrecen un mejor valor cuando la precisión y la rigidez son fundamentales.
¿Todos los módulos lineales necesitan lubricación?
La mayoría de los sistemas de guía requieren lubricación. Los módulos de husillo de bolas también requieren lubricación de husillo, mientras que las correas normalmente no requieren lubricación.
¿Cuándo se debe utilizar un codificador lineal externo?
Un codificador externo puede resultar útil cuando se requiere una alta precisión absoluta, se debe compensar el error de transmisión mecánica o se necesita retroalimentación directa de la posición del carro.
Conclusión
Aprendiendocómo elegir un módulo linealrequiere más que comparar las especificaciones del catálogo de productos. Se debe seleccionar la solución correcta según la aplicación completa.
Comience por definir la tarea de movimiento, carrera, carga en movimiento, empuje, velocidad, aceleración, tiempo de ciclo, precisión, momento de carga, dirección de instalación, entorno, ciclo de trabajo, vida útil, requisitos de seguridad y presupuesto.
Elija un módulo de husillo de bolas cuando la precisión, la rigidez, la estabilidad a baja velocidad y el empuje sean las principales prioridades. Elige unmódulo de correa de distribucióncuando son más importantes la alta velocidad, la carrera larga, la aceleración rápida y el menor costo inicial. Elija un módulo accionado por cremallera para sistemas de carga pesada de carrera larga y elija un módulo de motor lineal para aplicaciones de alta dinámica, alta velocidad y alta precisión.
El mejor módulo lineal no es el modelo con las especificaciones más altas. Es el módulo que satisface de manera confiable el rendimiento requerido sin costos, complejidad, tamaño o mantenimiento innecesarios.
Al seguir un flujo de trabajo de selección estructurado basado en aplicaciones, los ingenieros pueden reducir el riesgo de diseño, evitar el sobredimensionamiento, mejorar la estabilidad del equipo y construir un sistema de movimiento lineal más eficiente y económico.
