 বাংলা

সঠিক নির্বাচন করালিনিয়ার মডিউলপণ্যের ক্যাটালগ থেকে সবচেয়ে বড় পেলোড, সর্বোচ্চ গতি বা সর্বোচ্চ অবস্থান নির্ভুলতা বেছে নেওয়ার বিষয় নয়। একটি নির্ভরযোগ্য রৈখিক গতি সমাধান অবশ্যই মেশিনের প্রকৃত অপারেটিং অবস্থার সাথে মেলে, যার মধ্যে অ্যাপ্লিকেশনের ধরন, চলমান লোড, স্ট্রোক, গতি, ত্বরণ, অবস্থানের প্রয়োজনীয়তা, ইনস্টলেশন দিক, পরিবেশগত অবস্থা, দায়িত্ব চক্র, পরিষেবা জীবন, নিয়ন্ত্রণ ব্যবস্থা এবং বাজেট সহ।
খুব ছোট একটি রৈখিক মডিউল অত্যধিক কম্পন, অপর্যাপ্ত থ্রাস্ট, দুর্বল নির্ভুলতা, অকাল পরিধান, বা কাঠামোগত বিকৃতিতে ভুগতে পারে। অপ্রয়োজনীয়ভাবে বড় একটি মডিউল ব্যবহারিক সুবিধা তৈরি না করেই সরঞ্জামের খরচ, চলমান ভর, মোটর শক্তি, ইনস্টলেশনের স্থান এবং নিয়ন্ত্রণ জটিলতা বাড়াতে পারে।
সঠিক নির্বাচন প্রক্রিয়াটি মেশিনটিকে কী করতে হবে তা বোঝার সাথে শুরু হয়। ইঞ্জিনিয়ারদের প্রথমে অ্যাপ্লিকেশান এবং গতি চক্র বিশ্লেষণ করা উচিত, তারপর যান্ত্রিক প্রয়োজনীয়তাগুলি গণনা করা উচিত, উপযুক্ত ড্রাইভ পদ্ধতির তুলনা করা উচিত, পরিবেশগত এবং সুরক্ষা শর্তগুলি যাচাই করা উচিত এবং অবশেষে মোট সিস্টেমের ব্যয় মূল্যায়ন করা উচিত।
এই গাইড ব্যাখ্যাকিভাবে একটি রৈখিক মডিউল নির্বাচন করতে হয়অ্যাপ্লিকেশন প্রয়োজনীয়তা অনুযায়ী এবং শিল্প অটোমেশন, CNC সরঞ্জাম, পিক-এন্ড-প্লেস সিস্টেম, প্যাকেজিং যন্ত্রপাতি, পরিদর্শন সরঞ্জাম, বিতরণ সিস্টেম, সেমিকন্ডাক্টর উত্পাদন, ব্যাটারি উত্পাদন, এবং অন্যান্য গতি-নিয়ন্ত্রণ অ্যাপ্লিকেশনগুলির জন্য একটি বাস্তব কর্মপ্রবাহ সরবরাহ করে।
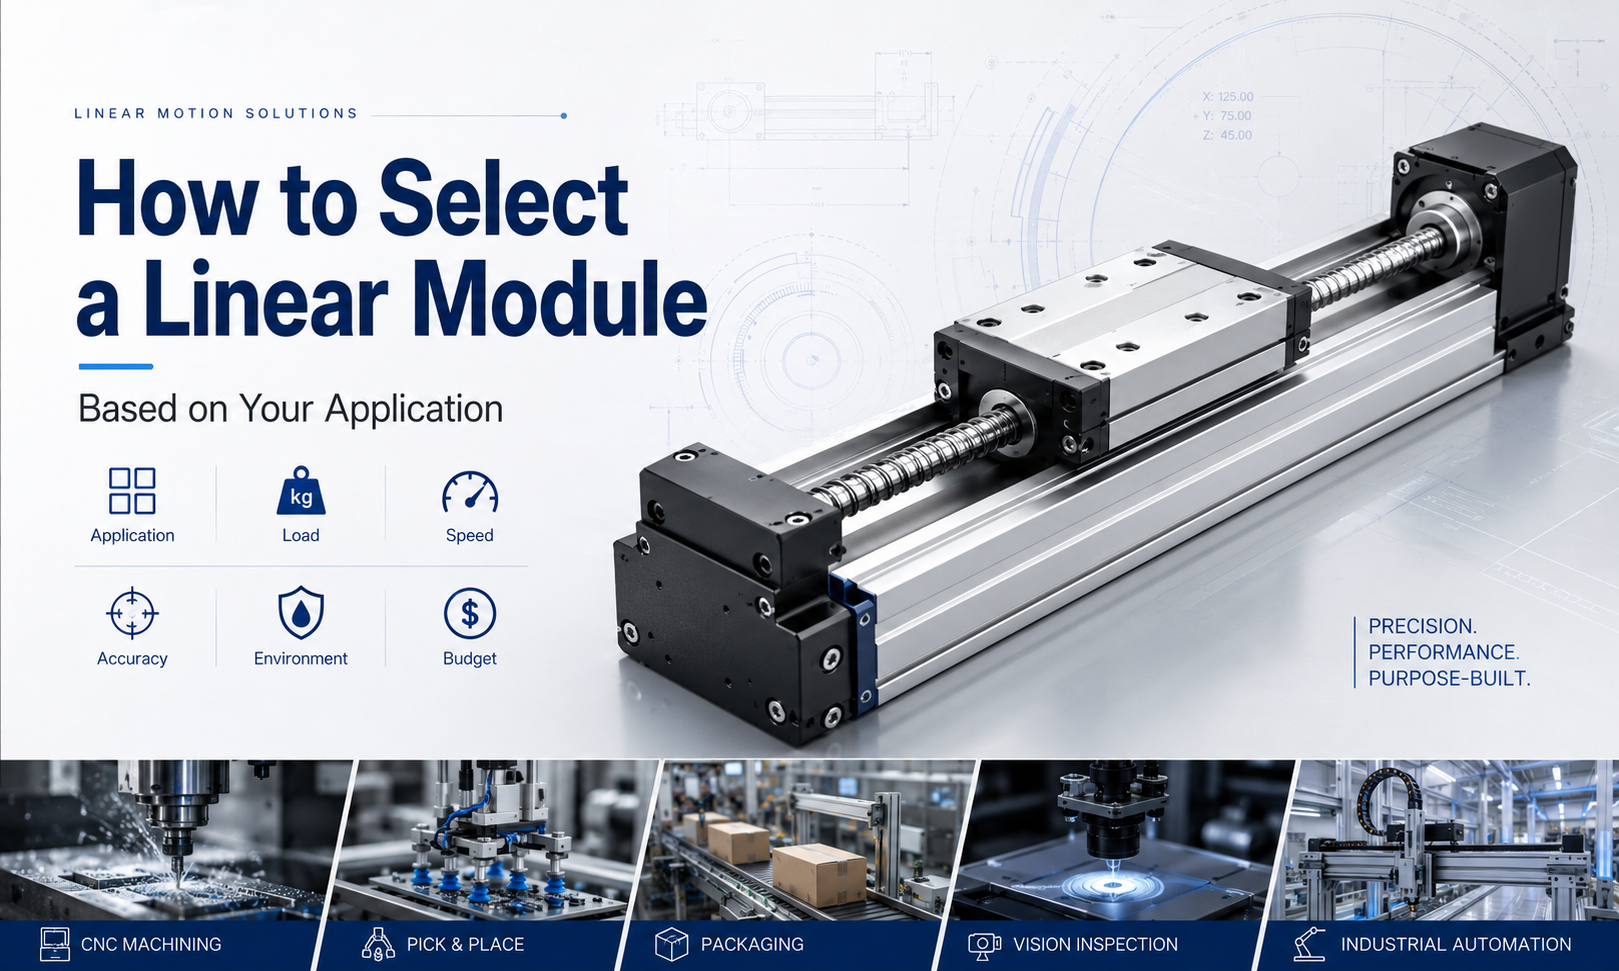
লিনিয়ার মডিউল কি?
একটি রৈখিক মডিউল হল একটি সমন্বিত রৈখিক গতি সমাবেশ যা সাধারণত একটি স্ট্রাকচারাল বেস, গাইড সিস্টেম, মুভিং ক্যারেজ, ড্রাইভ মেকানিজম, মোটর ইন্টারফেস, সাপোর্ট বিয়ারিং এবং ঐচ্ছিক সেন্সর বা প্রতিরক্ষামূলক উপাদানগুলিকে একত্রিত করে।
মডিউল মোটর ঘূর্ণন বা ইলেক্ট্রোম্যাগনেটিক বলকে নিয়ন্ত্রিত রৈখিক আন্দোলনে রূপান্তর করে। ড্রাইভের কাঠামোর উপর নির্ভর করে, এটি একটি বল স্ক্রু, টাইমিং বেল্ট, র্যাক এবং পিনিয়ন, রৈখিক মোটর বা সীসা স্ক্রু ব্যবহার করতে পারে।
চলন্ত গাড়ি পেলোড সমর্থন করে এবং এক বা একাধিক রৈখিক গাইড বরাবর ভ্রমণ করে। গাইড সিস্টেম চলাচলের দিক নিয়ন্ত্রণ করে এবং রেডিয়াল লোড এবং মুহূর্তগুলিকে প্রতিরোধ করে, যখন ড্রাইভ মেকানিজম থ্রাস্ট প্রদান করে এবং মডিউলের গতি, স্ট্রোক, নির্ভুলতা এবং রক্ষণাবেক্ষণ বৈশিষ্ট্যগুলির অনেকগুলি নির্ধারণ করে।
কেন আবেদন ভিত্তিক নির্বাচন গুরুত্বপূর্ণ
দুটি মেশিন ব্যবহার করা যেতে পারেলিনিয়ার মডিউলসম্পূর্ণ ভিন্ন অভ্যন্তরীণ কাঠামোর প্রয়োজন হলে একই আকারের।
একটি নির্ভুল পরিদর্শন ব্যবস্থার জন্য কম-গতির স্থায়িত্ব, উচ্চ পুনরাবৃত্তিযোগ্যতা, ন্যূনতম ব্যাকল্যাশ এবং একটি অনমনীয় বল স্ক্রু ড্রাইভ প্রয়োজন হতে পারে। একটি প্যাকেজিং মেশিনের জন্য উচ্চ ত্বরণ, দীর্ঘ ভ্রমণ এবং দ্রুত পয়েন্ট-টু-পয়েন্ট চলাচলের প্রয়োজন হতে পারে, যা একটি বেল্ট চালিত মডিউলকে আরও উপযুক্ত করে তোলে।
একটি দীর্ঘ-স্ট্রোক ভারী-লোড গ্যান্ট্রির জন্য র্যাক এবং পিনিয়ন ড্রাইভের প্রয়োজন হতে পারে, যখন একটি সেমিকন্ডাক্টর পজিশনিং সিস্টেমের জন্য এনকোডার প্রতিক্রিয়া এবং ক্লিনরুম-সামঞ্জস্যপূর্ণ উপাদানগুলির সাথে একটি লিনিয়ার মোটর মডিউল প্রয়োজন হতে পারে।
অতএব, রৈখিক মডিউল নির্বাচন একটি নির্দিষ্ট পণ্য মডেলের পরিবর্তে অ্যাপ্লিকেশন দিয়ে শুরু করা উচিত।
লিনিয়ার মডিউল নির্বাচন কর্মপ্রবাহ
- অ্যাপ্লিকেশন এবং গতি কার্য সংজ্ঞায়িত করুন
- কার্যকর স্ট্রোক এবং ইনস্টলেশন স্থান নিশ্চিত করুন
- মোট চলমান লোড গণনা করুন
- খোঁচা এবং মোটর প্রয়োজনীয়তা গণনা
- গতি, ত্বরণ, এবং চক্র সময় নিশ্চিত করুন
- নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা প্রয়োজনীয়তা সংজ্ঞায়িত করুন
- পিচ, ইয়াও এবং রোল মুহূর্ত গণনা করুন
- মাউন্ট অভিযোজন নিশ্চিত করুন
- পরিবেশগত এবং সুরক্ষা প্রয়োজনীয়তা মূল্যায়ন
- উপযুক্ত ড্রাইভ পদ্ধতি নির্বাচন করুন
- ডিউটি চক্র এবং প্রত্যাশিত পরিষেবা জীবন যাচাই করুন
- মোটর, কন্ট্রোলার, সেন্সর এবং নিরাপত্তা ডিভাইস নিশ্চিত করুন
- মোট খরচ এবং রক্ষণাবেক্ষণ প্রয়োজনীয়তা তুলনা
- চূড়ান্ত প্রযুক্তিগত যাচাই সঞ্চালন
ধাপ 1: অ্যাপ্লিকেশন বিশ্লেষণ করুন
প্রথম নির্বাচনের ধাপ হল রৈখিক মডিউলটি কী করতে হবে তা নির্ধারণ করা। অ্যাপ্লিকেশনটি নির্ধারণ করে কোন কর্মক্ষমতা বৈশিষ্ট্যগুলি সবচেয়ে গুরুত্বপূর্ণ।
অ্যাপ্লিকেশন বিশ্লেষণের সময় জিজ্ঞাসা করা প্রশ্ন
- কোন বস্তু বা টুলিং মডিউল সরানো হবে?
- গতি কি প্রাথমিকভাবে পরিবহন, অবস্থান, প্রক্রিয়াকরণ, উত্তোলন, টিপে বা স্ক্যানিং?
- গাড়িটি কি কয়েকটি অবস্থানে থামে নাকি একটি অবিচ্ছিন্ন পথ অনুসরণ করে?
- অক্ষটি কি অনুভূমিকভাবে, উল্লম্বভাবে, পাশের দিকে, উল্টানো বা একটি কোণে ইনস্টল করা আছে?
- লোড কি বাহ্যিক কাটা, চাপ, ঘর্ষণ, বা সন্নিবেশ বাহিনী তৈরি করে?
- কত ঘন ঘন অক্ষ নড়াচড়া করে?
- প্রতিদিন কতক্ষণ যন্ত্রপাতি চালানো উচিত?
- অক্ষটি কি স্বাধীনভাবে বা বহু-অক্ষ ব্যবস্থার অংশ হিসাবে ব্যবহার করা হবে?
- পরিবেশে কি ধুলো, তেল, আর্দ্রতা, চিপস, রাসায়নিক বা ক্লিনরুম সীমাবদ্ধতা রয়েছে?
- কোন ব্যর্থতার ঝুঁকি অগ্রহণযোগ্য?
পরিবহন অ্যাপ্লিকেশন
পরিবহন অ্যাপ্লিকেশন পজিশনের মধ্যে পণ্য, ফিক্সচার, প্যালেট বা সরঞ্জামগুলি সরানো হয়। সাধারণ উদাহরণগুলির মধ্যে রয়েছে প্যাকেজিং, বাছাই, লোডিং, আনলোডিং, উপাদান স্থানান্তর এবং লজিস্টিক অটোমেশন।
এই অ্যাপ্লিকেশনগুলি প্রায়শই উচ্চ গতি, ত্বরণ, দীর্ঘ স্ট্রোক এবং ছোট চক্র সময়কে অগ্রাধিকার দেয়। বেল্ট চালিত বা র্যাক চালিত মডিউলগুলি প্রায়শই উপযুক্ত।
যথার্থ পজিশনিং অ্যাপ্লিকেশন
যথার্থ পজিশনিং অ্যাপ্লিকেশনগুলির মধ্যে পরিদর্শন, পরিমাপ, অপটিক্যাল অ্যালাইনমেন্ট, ইলেকট্রনিক সমাবেশ, অর্ধপরিবাহী প্রক্রিয়াকরণ এবং নির্ভুলতা বিতরণ অন্তর্ভুক্ত রয়েছে।
এই অ্যাপ্লিকেশনগুলির জন্য সাধারণত উচ্চ পুনরাবৃত্তিযোগ্যতা, কম ব্যাকল্যাশ, স্থিতিশীল কম-গতি আন্দোলন এবং উচ্চ কাঠামোগত অনমনীয়তা প্রয়োজন। বল স্ক্রু বা লিনিয়ার মোটর মডিউল সাধারণত পছন্দ করা হয়।
প্রক্রিয়া অ্যাপ্লিকেশন
প্রসেস অ্যাপ্লিকেশনগুলি কাটিং, ড্রিলিং, ডিসপেনসিং, ওয়েল্ডিং, লেজার প্রসেসিং, টেস্টিং, টিপে বা নিয়ন্ত্রিত সন্নিবেশ সঞ্চালন করে যখন ক্যারেজ চলমান বা স্থির থাকে।
মডিউলটি অবশ্যই বাহ্যিক শক্তিকে প্রতিরোধ করতে হবে এবং অবস্থানের স্থিতিশীলতা বজায় রাখতে হবে। ড্রাইভের অনমনীয়তা, গাইড ক্ষমতা, প্রোফাইলের দৃঢ়তা এবং প্রক্রিয়া-বলের দিকনির্দেশ বিশেষভাবে গুরুত্বপূর্ণ।
উল্লম্ব উত্তোলন অ্যাপ্লিকেশন
উল্লম্ব অক্ষগুলিকে অবশ্যই মাধ্যাকর্ষণ অতিক্রম করতে হবে এবং স্টপিং বা পাওয়ার লসের সময় নিরাপদে লোড ধরে রাখতে হবে। নির্বাচনের মধ্যে মোটর ব্রেক ক্ষমতা, ভারসাম্যহীনতা, নিরাপত্তা ফ্যাক্টর এবং পতন-প্রতিরোধ ব্যবস্থা অন্তর্ভুক্ত থাকতে হবে।
বল স্ক্রু মডিউলউচ্চ দৃঢ়তা এবং নিয়ন্ত্রিত অবস্থানের প্রয়োজন হলে সাধারণত ব্যবহৃত হয়। বেল্ট চালিত মডিউলগুলি উচ্চ-গতির দীর্ঘ-স্ট্রোক উত্তোলনের জন্য ব্যবহার করা যেতে পারে যখন উপযুক্ত ব্রেক এবং নিরাপত্তা ব্যবস্থা অন্তর্ভুক্ত করা হয়।
ধাপ 2: কার্যকরী স্ট্রোক নিশ্চিত করুন
কার্যকরী স্ট্রোক হল অ্যাপ্লিকেশনের জন্য প্রয়োজনীয় প্রকৃত কাজের ভ্রমণ। এটি লিনিয়ার মডিউলের মোট দৈর্ঘ্যের সাথে বিভ্রান্ত হওয়া উচিত নয়।
প্রয়োজনীয় স্ট্রোকের মধ্যে কাজের অবস্থান, পণ্যের মাত্রা, ফিক্সচার ক্লিয়ারেন্স, ত্বরণ এবং হ্রাসের স্থান, সেন্সর অবস্থান, যান্ত্রিক শেষ সীমা এবং রক্ষণাবেক্ষণ অ্যাক্সেসের মধ্যে দূরত্ব অন্তর্ভুক্ত করা উচিত।
স্ট্রোক গণনা বিবেচনা
- প্রথম এবং শেষ কাজের অবস্থানের মধ্যে দূরত্ব
- ওয়ার্কপিসের দৈর্ঘ্য বা প্রস্থ
- টুলিং ওভারহ্যাং
- নিরাপত্তা ছাড়পত্র
- হোম এবং সীমা সেন্সর অবস্থান
- ত্বরণ এবং হ্রাস জোন
- উভয় প্রান্তে যান্ত্রিক রিজার্ভ
- ভবিষ্যতের সরঞ্জাম সম্প্রসারণ
অপর্যাপ্ত স্ট্রোক সহ একটি মডিউল নির্বাচন করা মেশিনটিকে সমস্ত প্রয়োজনীয় অবস্থানে পৌঁছাতে বাধা দিতে পারে। অনেক বেশি লম্বা মডিউল নির্বাচন করলে খরচ, কাঠামোর দৈর্ঘ্য, চলমান সময় এবং ইনস্টলেশনের স্থান বৃদ্ধি পায়।
ধাপ 3: মোট মুভিং লোড গণনা করুন
চলন্ত লোড পরিবহন করা হচ্ছে পণ্যের চেয়ে বেশি অন্তর্ভুক্ত. চলন্ত গাড়িতে মাউন্ট করা সমস্ত উপাদান অবশ্যই অন্তর্ভুক্ত করতে হবে।
মোট মুভিং লোড অন্তর্ভুক্ত হতে পারে
- ওয়ার্কপিস বা পণ্য
- ফিক্সচার বা গ্রিপার
- চলন্ত প্ল্যাটফর্ম
- সার্ভো মোটর আরেকটি অক্ষের উপর বসানো হয়েছে
- ক্যামেরা, সেন্সর, লেজার হেড বা ডিসপেন্সিং ভালভ
- তারের বাহক এবং চলন্ত তারের
- ভ্যাকুয়াম উপাদান এবং বায়ু পাইপ
- নিরাপত্তা কভার বা বন্ধনী
- অতিরিক্ত গতির অক্ষ
মোট চলমান ভর একটি যুক্তিসঙ্গত প্রকৌশল মার্জিন অন্তর্ভুক্ত করা উচিত, কিন্তু অত্যধিক নিরাপত্তা কারণ অপ্রয়োজনীয়ভাবে বড় এবং ব্যয়বহুল সিস্টেম হতে পারে.
স্ট্যাটিক লোড বনাম ডায়নামিক লোড
স্ট্যাটিক লোড বোঝায় সমর্থিত ওজন যখন ক্যারেজ স্থির থাকে। গতিশীল লোডের মধ্যে ত্বরণ, হ্রাস, দিক বিপরীত, কম্পন এবং প্রভাবের সময় উত্পন্ন শক্তি অন্তর্ভুক্ত।
একটি মডিউল যা স্ট্যাটিক ওজনকে সমর্থন করতে পারে তা এখনও অনুপযুক্ত হতে পারে যদি উচ্চ ত্বরণ অত্যধিক গাইড, স্ক্রু, বেল্ট, বিয়ারিং বা মোটর লোড তৈরি করে।
ধাপ 4: প্রয়োজনীয় থ্রাস্ট গণনা করুন
থ্রাস্ট হল লোডকে ত্বরান্বিত করতে, ঘর্ষণ কাটিয়ে উঠতে, লোড উত্তোলন করতে এবং বাহ্যিক প্রক্রিয়া শক্তিকে প্রতিরোধ করতে প্রয়োজনীয় রৈখিক শক্তি।
অনুভূমিক আন্দোলনের জন্য, প্রয়োজনীয় থ্রাস্টে সাধারণত ত্বরণ বল, ঘর্ষণ প্রতিরোধ এবং বাহ্যিক প্রক্রিয়া বল অন্তর্ভুক্ত থাকে।
উল্লম্ব আন্দোলনের জন্য, মাধ্যাকর্ষণ এছাড়াও অন্তর্ভুক্ত করা আবশ্যক.
মৌলিক অনুভূমিক থ্রাস্ট সম্পর্ক
প্রয়োজনীয় অনুভূমিক থ্রাস্ট হিসাবে অনুমান করা যেতে পারে:
প্রয়োজনীয় থ্রাস্ট = ত্বরণ বল + ঘর্ষণ প্রতিরোধ + বাহ্যিক বল
ত্বরণ বল মোট চলমান ভর এবং ত্বরণের উপর নির্ভর করে:
ত্বরণ বল = চলমান ভর × ত্বরণ
বেসিক ভার্টিক্যাল থ্রাস্ট রিলেশনশিপ
ঊর্ধ্বমুখী উল্লম্ব আন্দোলনের জন্য:
প্রয়োজনীয় থ্রাস্ট = অভিকর্ষ বল + ত্বরণ বল + ঘর্ষণ + বাহ্যিক বল
নিম্নগামী আন্দোলনের জন্য, মাধ্যাকর্ষণ গতিতে সহায়তা করে কিন্তু অতিরিক্ত ব্রেকিং এবং হোল্ডিং প্রয়োজনীয়তা তৈরি করে।
বিবেচনা করার জন্য অতিরিক্ত বাহিনী
- কর্তন বা যন্ত্র শক্তি
- টিপে বা সন্নিবেশ প্রতিরোধের
- তারের বাহক টানুন
- সীল ঘর্ষণ
- ভ্যাকুয়াম পায়ের পাতার মোজাবিশেষ প্রতিরোধের
- আনত-অক্ষ মাধ্যাকর্ষণ উপাদান
- শক এবং প্রভাব লোড
- মিসলাইনমেন্ট প্রতিরোধের
নির্বাচিত মডিউলটি মোটর, ট্রান্সমিশন, ভারবহন বা কাঠামোগত সীমা অতিক্রম না করে পর্যাপ্ত অবিচ্ছিন্ন এবং সর্বোচ্চ থ্রাস্ট প্রদান করা উচিত।
ধাপ 5: গতির প্রয়োজনীয়তা সংজ্ঞায়িত করুন
গতির প্রয়োজনীয়তা সর্বোচ্চ সম্ভাব্য ভ্রমণ গতির পরিবর্তে প্রকৃত গতি চক্রের উপর ভিত্তি করে হওয়া উচিত।
নিম্নলিখিত গতি পরামিতি নিশ্চিত করুন
- স্বাভাবিক অপারেটিং গতি
- সর্বোচ্চ ভ্রমণ গতি
- ত্বরণ সময়
- মন্দার সময়
- ভ্রমণ দূরত্ব
- থেমে যাওয়ার পর সময় স্থির করা
- মেশিনিং বা পরিদর্শন সময় প্রক্রিয়া গতি
- প্রতি মিনিটে চক্রের সংখ্যা
একটি খুব উচ্চ সর্বোচ্চ গতি সামান্য সুবিধা প্রদান করতে পারে যদি স্ট্রোকটি সেই গতিতে পৌঁছানোর জন্য অক্ষের জন্য খুব ছোট হয়। শর্ট-স্ট্রোক সিস্টেমে, ত্বরণ এবং ক্ষয় সাধারণত চক্র সময়ের উপর বেশি প্রভাব ফেলে।
উচ্চ গতির অ্যাপ্লিকেশন
টাইমিং বেল্ট এবং রৈখিক মোটর মডিউল সাধারণত উচ্চ-গতির অ্যাপ্লিকেশনের জন্য নির্বাচিত হয়। বেল্ট চালিত মডিউলগুলি দীর্ঘ-স্ট্রোক স্থানান্তরের জন্য একটি সাশ্রয়ী সমাধান প্রদান করে, যখন লিনিয়ার মোটর মডিউলগুলি উচ্চ ত্বরণ এবং দ্রুত প্রতিক্রিয়া প্রদান করে।
মাঝারি-গতির যথার্থতা অ্যাপ্লিকেশন
বল স্ক্রু মডিউলগুলি উপযুক্ত যখন নিয়ন্ত্রিত আন্দোলন, অনমনীয়তা এবং নির্ভুলতা সর্বাধিক গতির চেয়ে বেশি গুরুত্বপূর্ণ।
দীর্ঘ স্ট্রোক অ্যাপ্লিকেশন
খুব দীর্ঘ স্ট্রোকের জন্য, বেল্ট ড্রাইভ, র্যাক এবং পিনিয়ন, বা রৈখিক মোটর সমাধানগুলি ঘূর্ণায়মান বলের স্ক্রুর চেয়ে বেশি ব্যবহারিক হতে পারে কারণ সমালোচনামূলক গতি, কম্পন এবং স্ক্রু বিচ্যুতির কারণে।
ধাপ 6: ত্বরণ এবং চক্র সময় সংজ্ঞায়িত করুন
ত্বরণ নির্ধারণ করে কত দ্রুত লোড অপারেটিং গতিতে পৌঁছায়। এটি মোটর টর্ক, কাঠামোগত কম্পন, বেল্টের টান, স্ক্রু লোড, বিয়ারিং লোড এবং নিষ্পত্তির সময়কে দৃঢ়ভাবে প্রভাবিত করে।
উচ্চ ত্বরণ চক্রের সময়কে ছোট করতে পারে তবে ওভারশুট, কম্পন, উপাদানের চাপ এবং রক্ষণাবেক্ষণের প্রয়োজনীয়তাও বাড়িয়ে দিতে পারে।
গতি চক্র বিশ্লেষণ অন্তর্ভুক্ত করা উচিত
- শুরুর অবস্থান
- ত্বরণ পর্ব
- ধ্রুব-গতির পর্যায়
- মন্দার পর্যায়
- নিষ্পত্তির সময়
- প্রক্রিয়া বাস সময়
- প্রত্যাবর্তন আন্দোলন
- প্রতি মিনিটে মোট চক্র
একটি বাস্তবসম্মত গতি প্রোফাইল একটি একক সর্বোচ্চ গতি মানের চেয়ে বেশি কার্যকর। প্রকৌশলীদের নিশ্চিত করা উচিত যে নির্বাচিত মডিউল অতিরিক্ত গরম না করে ক্রমাগত প্রয়োজনীয় চক্র বজায় রাখতে পারে কিনা।
ধাপ 7: নির্ভুলতার প্রয়োজনীয়তা সংজ্ঞায়িত করুন
নির্ভুলতার প্রয়োজনীয়তাগুলি অবশ্যই সাবধানে সংজ্ঞায়িত করা উচিত কারণ অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, রেজোলিউশন, ব্যাকল্যাশ এবং সরলতা বিভিন্ন পরামিতি।
অবস্থান নির্ভুলতা
পজিশনিং নির্ভুলতা বর্ণনা করে যে গাড়ি কতটা ঘনিষ্ঠভাবে নির্দেশিত পরম অবস্থানে পৌঁছায়।
পুনরাবৃত্তিযোগ্যতা
পুনরাবৃত্তিযোগ্যতা বর্ণনা করে যে বারবার চক্র চলাকালীন কীভাবে ধারাবাহিকভাবে গাড়ি একই অবস্থানে ফিরে আসে।
রেজোলিউশন
রেজোলিউশন কন্ট্রোলার এবং ফিডব্যাক সিস্টেম কমান্ড বা সনাক্ত করতে পারে এমন ক্ষুদ্রতম আন্দোলনকে বর্ণনা করে।
ব্যাকল্যাশ এবং লস্ট মোশন
ব্যাকল্যাশ এবং হারানো গতি যান্ত্রিক ক্লিয়ারেন্স, ইলাস্টিক বিকৃতি, বা ট্রান্সমিশন সম্মতির কারণে দিক পরিবর্তনের সময় ঘটতে পারে এমন অবস্থানের পার্থক্য বর্ণনা করে।
সরলতা এবং সমান্তরালতা
সরলতা এবং সমান্তরালতা মডিউল রেফারেন্স পৃষ্ঠের সাপেক্ষে ক্যারেজ পাথের জ্যামিতিক গুণমানকে বর্ণনা করে।
অনেক অ্যাপ্লিকেশনের জন্য ভাল পুনরাবৃত্তিযোগ্যতা প্রয়োজন কিন্তু অত্যন্ত উচ্চ পরম অবস্থান নির্ভুলতার প্রয়োজন হয় না। অত্যধিক নির্ভুলতার প্রয়োজনীয়তা সংজ্ঞায়িত করা মডিউল, মোটর, এনকোডার, ইনস্টলেশন, ক্রমাঙ্কন, এবং রক্ষণাবেক্ষণ খরচ উল্লেখযোগ্যভাবে বৃদ্ধি করতে পারে।
অ্যাপ্লিকেশন দ্বারা সাধারণ নির্ভুলতা অগ্রাধিকার
| আবেদন | প্রধান নির্ভুলতা প্রয়োজন |
|---|---|
| প্যাকেজিং স্থানান্তর | নির্ভরযোগ্য পুনরাবৃত্তিযোগ্যতা |
| বাছাই এবং স্থান | পুনরাবৃত্তিযোগ্যতা এবং নিষ্পত্তির স্থায়িত্ব |
| দৃষ্টি পরিদর্শন | অবস্থান নির্ভুলতা এবং সরলতা |
| যথার্থ বিতরণ | পথ নির্ভুলতা এবং কম গতির স্থায়িত্ব |
| সিএনসি খাওয়ানো | অনমনীয়তা, অবস্থান নির্ভুলতা, এবং ব্যাকল্যাশ নিয়ন্ত্রণ |
| সেমিকন্ডাক্টর সরঞ্জাম | উচ্চ নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং পরিষ্কার গতি |
| সাজানোর সরঞ্জাম | গতি এবং নির্ভরযোগ্য অবস্থান পুনরাবৃত্তিযোগ্যতা |
ধাপ 8: মুহূর্ত লোড গণনা করুন
ক্যারেজ সেন্টার থেকে দূরে মাউন্ট করা একটি পেলোড মুহূর্তের লোড তৈরি করে। এই মুহূর্তগুলি মোট পেলোড ওজনের চেয়ে আরও জটিল হতে পারে।
তিনটি প্রধান মুহূর্ত দিক হল পিচ, ইয়াও এবং রোল।
মুহূর্ত লোড নির্ভর করে
- পেলোড ওজন
- মহাকর্ষের লোড সেন্টার থেকে ক্যারেজ পর্যন্ত দূরত্ব
- টুলিং ওভারহ্যাং
- গাড়ির প্রস্থ এবং দৈর্ঘ্য
- গাইড রেল ব্যবধান
- গাইড ব্লকের সংখ্যা
- ত্বরণ দিক
- বাহ্যিক প্রক্রিয়া বাহিনী
গাড়ি থেকে দূরে ইনস্টল করা একটি হালকা লোড একটি বড় মুহূর্ত তৈরি করতে পারে। এটি অসম গাইড লোডিং, সঠিকতা হ্রাস, ঘর্ষণ, কম্পন বা অকাল পরিধানের কারণ হতে পারে।
মুহূর্ত ক্ষমতা উন্নত করার উপায়
- একটি বড় মডিউল নির্বাচন করুন
- একটি দীর্ঘ গাড়ী ব্যবহার করুন
- টুলিং ওভারহ্যাং হ্রাস করুন
- লোড সেন্টারটিকে গাড়ির কাছাকাছি নিয়ে যান
- দুটি সমান্তরাল মডিউল ব্যবহার করুন
- বাহ্যিক গাইড রেল যোগ করুন
- সমর্থন পয়েন্টের মধ্যে ব্যবধান বাড়ান
ধাপ 9: মাউন্টিং ওরিয়েন্টেশন নিশ্চিত করুন
মাউন্টিং ওরিয়েন্টেশন মডিউলে কাজ করে এমন বাহিনীকে পরিবর্তন করে এবং লোড ক্ষমতা এবং মোটর প্রয়োজনীয়তাকে উল্লেখযোগ্যভাবে প্রভাবিত করতে পারে।
অনুভূমিক ইনস্টলেশন
অনুভূমিক অ্যাপ্লিকেশনগুলিতে, মডিউলটি প্রধানত জড়তা, ঘর্ষণ এবং বাহ্যিক প্রক্রিয়া বলকে অতিক্রম করে। গাইড সিস্টেম পেলোড ওজন সমর্থন করে.
উল্লম্ব ইনস্টলেশন
উল্লম্ব অ্যাপ্লিকেশনগুলিতে, ড্রাইভ সিস্টেমকে অবশ্যই ঊর্ধ্বমুখী চলাচলের সময় মাধ্যাকর্ষণকে ক্রমাগত অতিক্রম করতে হবে এবং নিম্নগামী আন্দোলনের সময় নিরাপদে লোড নিয়ন্ত্রণ করতে হবে।
একটি ব্রেক মোটর, কাউন্টারব্যালেন্স, যান্ত্রিক লক, বা পতন-প্রতিরোধ যন্ত্রের প্রয়োজন হতে পারে।
সাইড-মাউন্ট করা ইনস্টলেশন
সাইড মাউন্টিং গাইড ব্লকের উপর কাজ করে লোডের দিক পরিবর্তন করে এবং অনুমতিযোগ্য পেলোড বা মুহূর্তের ক্ষমতা কমাতে পারে।
উল্টানো ইনস্টলেশন
উল্টানো ইনস্টলেশন গাড়ির নীচে পেলোড রাখে। ফাস্টেনার, নিরাপত্তা বিষয়ক, গাইড প্রিলোড, তৈলাক্তকরণ, এবং দূষণ সুরক্ষা যত্নশীল মূল্যায়ন প্রয়োজন।
আনত ইনস্টলেশন
একটি আনত অক্ষে অনুভূমিক এবং উল্লম্ব বল উভয় উপাদানই থাকে। গতির দিক বরাবর মাধ্যাকর্ষণ উপাদান থ্রাস্ট গণনার অন্তর্ভুক্ত করা আবশ্যক।
ধাপ 10: ড্রাইভ পদ্ধতি নির্বাচন করুন
ড্রাইভ পদ্ধতিটি মডিউলের অনেক কর্মক্ষমতা বৈশিষ্ট্য নির্ধারণ করে।
বল স্ক্রু লিনিয়ার মডিউল
বল স্ক্রু মডিউলগুলি উচ্চ অবস্থান নির্ভুলতা, শক্তিশালী অক্ষীয় অনমনীয়তা, ভাল পুনরাবৃত্তিযোগ্যতা, নিয়ন্ত্রিত কম-গতি গতি এবং মাঝারি স্ট্রোক প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত।
সাধারণ সুবিধা
- উচ্চ অবস্থান নির্ভুলতা
- ভাল পুনরাবৃত্তিযোগ্যতা
- শক্তিশালী অক্ষীয় অনমনীয়তা
- উচ্চ সংক্রমণ দক্ষতা
- নির্ভুল সার্ভো নিয়ন্ত্রণের জন্য উপযুক্ত
- ভাল খোঁচা ক্ষমতা
সাধারণ সীমাবদ্ধতা
- দীর্ঘ স্ট্রোক উপর সমালোচনামূলক গতি সীমাবদ্ধতা
- তৈলাক্তকরণ প্রয়োজন
- সাধারণত বেল্ট ড্রাইভের চেয়ে বেশি খরচ হয়
- উচ্চ ঘূর্ণন গতিতে শব্দ উৎপন্ন করতে পারে
টাইমিং বেল্ট লিনিয়ার মডিউল
টাইমিং বেল্ট মডিউলদীর্ঘ-স্ট্রোক, উচ্চ-গতির পরিবহন এবং দ্রুত পয়েন্ট-টু-পয়েন্ট চলাচলের জন্য উপযুক্ত।
সাধারণ সুবিধা
- উচ্চ ভ্রমণ গতি
- উচ্চ ত্বরণ
- দীর্ঘ স্ট্রোকের জন্য উপযুক্ত
- নিম্ন চলমান জড়তা
- তুলনামূলকভাবে সহজ কাঠামো
- প্রতিযোগিতামূলক খরচ
সাধারণ সীমাবদ্ধতা
- নিম্ন অক্ষীয় অনমনীয়তা
- বেল্টের স্থিতিস্থাপকতা অবস্থানকে প্রভাবিত করে
- বেল্ট টান পরিদর্শন প্রয়োজন
- উচ্চ-বল চাপের জন্য কম উপযুক্ত
র্যাক এবং পিনিয়ন লিনিয়ার মডিউল
র্যাক এবং পিনিয়ন মডিউলদীর্ঘ ভ্রমণ, ভারী বোঝা, বড় গ্যান্ট্রি সিস্টেম এবং শিল্প পরিবহন অক্ষের জন্য উপযুক্ত।
সাধারণ সুবিধা
- খুব দীর্ঘ স্ট্রোক জন্য উপযুক্ত
- উচ্চ লোড এবং খোঁচা ক্ষমতা
- কোন দীর্ঘ ঘূর্ণন স্ক্রু সীমাবদ্ধতা
- বড় গ্যান্ট্রি সিস্টেমের জন্য উপযুক্ত
সাধারণ সীমাবদ্ধতা
- ব্যাকল্যাশ নিয়ন্ত্রণের জন্য সতর্ক নকশা প্রয়োজন
- গিয়ার তৈলাক্তকরণ প্রয়োজন হতে পারে
- আওয়াজ বেশি হতে পারে
- নির্ভুলতা রাক গুণমান এবং প্রিলোড উপর নির্ভর করে
লিনিয়ার মোটর মডিউল
লিনিয়ার মোটর মডিউলগুলি উচ্চ-গতি, উচ্চ-ত্বরণ, উচ্চ-নির্ভুলতা এবং অত্যন্ত গতিশীল অ্যাপ্লিকেশনের জন্য উপযুক্ত।
সাধারণ সুবিধা
- কোন যান্ত্রিক সংক্রমণ প্রতিক্রিয়া
- খুব উচ্চ ত্বরণ
- উচ্চ গতি
- সরাসরি ড্রাইভ প্রতিক্রিয়া
- নির্ভুল প্রতিক্রিয়া নিয়ন্ত্রণের জন্য উপযুক্ত
সাধারণ সীমাবদ্ধতা
- উচ্চতর প্রাথমিক খরচ
- লিনিয়ার এনকোডার প্রতিক্রিয়া প্রয়োজন
- তাপ ব্যবস্থাপনা প্রয়োজন
- চৌম্বক শক্তি নিরাপত্তা বিবেচনার প্রয়োজন হতে পারে
ধাপ 11: অপারেটিং পরিবেশের মূল্যায়ন করুন
একটি খোলা, আধা-আবদ্ধ, বা সম্পূর্ণরূপে আবদ্ধ মডিউল প্রয়োজন কিনা তা পরিবেশ নির্ধারণ করতে পারে।
ধুলো এবং কণা
ধুলো, ধাতব চিপস, কাঠের কণা, ঘষিয়া তুলিয়া ফেলিতে সক্ষম পাউডার এবং প্যাকেজিং ধ্বংসাবশেষ গাইড ব্লক, বল বাদাম, বেল্ট, পুলি এবং বিয়ারিং-এ প্রবেশ করতে পারে।
প্রতিরক্ষামূলক কভার, সিলিং স্ট্রিপ, বেলো, ইতিবাচক-চাপ বায়ু, বা সম্পূর্ণরূপে আবদ্ধ কাঠামোর প্রয়োজন হতে পারে।
তেল এবং কুল্যান্ট
তেলের কুয়াশা এবং কুল্যান্ট বেল্ট, সীল, তৈলাক্তকরণ, সেন্সর এবং মোটর সংযোগকে প্রভাবিত করতে পারে। উপাদান সামঞ্জস্য যাচাই করা উচিত.
আর্দ্রতা এবং Washdown
ভেজা পরিবেশের জন্য ক্ষয়-প্রতিরোধী উপকরণ, সিল করা মোটর, সুরক্ষিত সেন্সর এবং উপযুক্ত নিষ্কাশন প্রয়োজন। স্ট্যান্ডার্ড খোলা মডিউল সাধারণত সরাসরি ধোয়ার জন্য অনুপযুক্ত।
ক্লিনরুম অ্যাপ্লিকেশন
ক্লিনরুম মডিউলগুলির জন্য কম-কণা তৈলাক্তকরণ, সিল করা গাইড সিস্টেম, স্টেইনলেস-স্টীল উপাদান, ভ্যাকুয়াম নিষ্কাশন, বিশেষ তারগুলি এবং কম নির্গমন সামগ্রীর প্রয়োজন হতে পারে।
ভ্যাকুয়াম অ্যাপ্লিকেশন
ভ্যাকুয়াম-সামঞ্জস্যপূর্ণ মডিউলগুলির জন্য বিশেষ লুব্রিকেন্ট, কম আউটগ্যাসিং সহ উপকরণ, উপযুক্ত মোটর এবং সেন্সর উপাদান এবং যত্নশীল তাপীয় নকশা প্রয়োজন।
উচ্চ এবং নিম্ন তাপমাত্রা
তাপমাত্রা লুব্রিকেন্ট সান্দ্রতা, বেল্ট টান, স্ক্রু সম্প্রসারণ, বিয়ারিং ক্লিয়ারেন্স, সিল, মোটর কর্মক্ষমতা এবং অবস্থান নির্ভুলতাকে প্রভাবিত করে।
ক্ষয়কারী বা রাসায়নিক পরিবেশ
রাসায়নিক এক্সপোজারের জন্য স্টেইনলেস স্টিল, বিশেষ আবরণ, প্রতিরোধী বেল্ট, সামঞ্জস্যপূর্ণ সিল এবং প্রতিরক্ষামূলক ঘেরের প্রয়োজন হতে পারে।
ধাপ 12: সুরক্ষা স্তর নিশ্চিত করুন
সুরক্ষা স্তরটি চেহারার চেয়ে প্রকৃত এক্সপোজার অনুযায়ী নির্বাচন করা উচিত।
একটি কভার প্লেট সহ একটি মডিউল এখনও চলমান ক্যারেজ খোলার মাধ্যমে ধুলো বা আর্দ্রতা প্রবেশ করতে পারে। মোটর, সেন্সর, তার, সংযোগকারী এবং চলন্ত সীল সহ সম্পূর্ণ সমাবেশ অবশ্যই মূল্যায়ন করা উচিত।
সম্ভাব্য সুরক্ষা বিকল্প
- খোলা কাঠামো
- শীর্ষ কভার প্লেট
- ইস্পাত sealing ফালা
- সম্পূর্ণরূপে আবদ্ধ প্রোফাইল
- প্রতিরক্ষামূলক বেল
- ইতিবাচক-চাপ বায়ু শোধন
- জারা-প্রতিরোধী উপাদান
- বাহ্যিক নিরাপত্তা ঘের
ধাপ 13: ডিউটি সাইকেল মূল্যায়ন করুন
ডিউটি চক্র বর্ণনা করে যে মডিউলটি কত ঘন ঘন এবং কতক্ষণ কাজ করে।
ডিউটি সাইকেল তথ্য অন্তর্ভুক্ত করা উচিত
- প্রতিদিন অপারেটিং ঘন্টা
- প্রতি মিনিটে সাইকেল
- প্রতি চক্রের দূরত্ব
- ত্বরণ এবং হ্রাস ফ্রিকোয়েন্সি
- সর্বোচ্চ গতিতে সময়
- প্রক্রিয়া বাস সময়
- ক্রমাগত বা বিরতিহীন অপারেশন
- প্রত্যাশিত বার্ষিক ভ্রমণ দূরত্ব
উচ্চ লোডে মাঝে মাঝে অপারেটিং একটি মডিউল মাঝারি লোডে একটানা অপারেটিং থেকে ভিন্ন ডিজাইনের প্রয়োজন হতে পারে।
মোটর আরএমএস টর্ক, স্ক্রু তাপমাত্রা, বেল্ট ক্লান্তি, ভারবহন জীবন, গাইড লাইফ, তৈলাক্তকরণ ব্যবধান, এবং কন্ট্রোলার ক্ষমতা সম্পূর্ণ ডিউটি চক্র ব্যবহার করে পরীক্ষা করা উচিত।
ধাপ 14: পরিচর্যা জীবন অনুমান করুন
প্রত্যাশিত পরিষেবা জীবন ভ্রমণের দূরত্ব, অপারেটিং ঘন্টা বা মোট চক্রের মধ্যে সংজ্ঞায়িত করা উচিত।
গাইড এবং বল স্ক্রু জীবন গতিশীল লোড রেটিং থেকে অনুমান করা যেতে পারে, কিন্তু প্রকৃত জীবন ইনস্টলেশন, তৈলাক্তকরণ, দূষণ, শক, কম্পন, তাপমাত্রা এবং রক্ষণাবেক্ষণের উপর নির্ভর করে।
পরিষেবা জীবন হ্রাস করার কারণগুলি
- অতিরিক্ত পেলোড
- উচ্চ মুহূর্ত লোড
- অপর্যাপ্ত তৈলাক্তকরণ
- দূষণ
- ভুল প্রান্তিককরণ
- শক লোড হচ্ছে
- অত্যধিক ত্বরণ
- অনুপযুক্ত বেল্ট টান
- রেটেড গতির বাইরে অপারেশন
- উচ্চ তাপমাত্রা
ধাপ 15: মোটর এবং ড্রাইভ নির্বাচন করুন
সম্পূর্ণ গতি চক্রের জন্য মোটরকে পর্যাপ্ত শিখর এবং অবিচ্ছিন্ন টর্ক প্রদান করতে হবে।
মোটর নির্বাচন বিবেচনা করা উচিত
- প্রয়োজনীয় খোঁচা
- সর্বোচ্চ গতি
- ত্বরণ
- লোড জড়তা
- ট্রান্সমিশন অনুপাত
- স্ক্রু সীসা বা কপিকল ব্যাস
- উল্লম্ব মাধ্যাকর্ষণ লোড
- ডিউটি চক্র
- ব্রেক প্রয়োজনীয়তা
- অবস্থান কর্মক্ষমতা
সার্ভো মোটর
সার্ভো মোটরগুলি বন্ধ-লুপ নিয়ন্ত্রণ, উচ্চ গতিশীল প্রতিক্রিয়া, সঠিক অবস্থান, টর্ক পর্যবেক্ষণ এবং নমনীয় গতি প্রোফাইল সরবরাহ করে।
স্টেপার মোটর
স্টেপার মোটরগুলি মাঝারি-গতি এবং মাঝারি-নির্ভুলতার অ্যাপ্লিকেশনগুলির জন্য একটি কম খরচের সমাধান প্রদান করতে পারে। যাইহোক, ওপেন-লুপ সিস্টেম ওভারলোড হলে অবস্থান হারাতে পারে।
ব্রেক মোটর
একটি মোটর ব্রেক সাধারণত উল্লম্ব অক্ষ বা সিস্টেমের জন্য প্রয়োজন হয় যা পাওয়ার লসের সময় অবস্থান ধরে রাখতে হবে।
ধাপ 16: সেন্সর প্রয়োজনীয়তা নিশ্চিত করুন
লিনিয়ার মডিউলগুলির জন্য হোম সেন্সর, পজিটিভ এবং নেগেটিভ লিমিট সেন্সর, ইন্টারমিডিয়েট পজিশন সেন্সর বা এক্সটার্নাল লিনিয়ার এনকোডারের প্রয়োজন হতে পারে।
সাধারণ সেন্সর ফাংশন
- হোম অবস্থান সনাক্তকরণ
- ভ্রমণের শেষ সুরক্ষা
- ওভারট্রাভেল প্রতিরোধ
- অবস্থান নিশ্চিতকরণ
- পণ্য উপস্থিতি সনাক্তকরণ
- এক্সটার্নাল ক্লোজড-লুপ ফিডব্যাক
- নিরাপত্তা পর্যবেক্ষণ
সেন্সর মাউন্ট করার অবস্থানগুলি অর্ডার করার আগে নিশ্চিত করা উচিত কারণ কিছু মডিউল কাঠামোর পরে ইনস্টলেশনের জন্য সীমিত স্থান রয়েছে।
ধাপ 17: কেবল ব্যবস্থাপনা বিবেচনা করুন
চলন্ত তার, এয়ার টিউব, ভ্যাকুয়াম পায়ের পাতার মোজাবিশেষ এবং সেন্সর তারগুলি উল্লেখযোগ্য টেনে আনতে পারে এবং গতির নির্ভুলতাকে প্রভাবিত করতে পারে।
নমন ব্যাসার্ধ, ভ্রমণের দৈর্ঘ্য, ত্বরণ, তারের পরিমাণ এবং ইনস্টলেশনের স্থান অনুযায়ী একটি তারের ক্যারিয়ার নির্বাচন করা উচিত।
তারের ব্যবস্থাপনা বিবেচনা
- তারের নমন ব্যাসার্ধ
- তারের ক্যারিয়ার স্ব-ওজন
- চলন্ত ড্র্যাগ ফোর্স
- উচ্চ ফ্লেক্স তারের জীবন
- টিউব চাপ এবং ভ্যাকুয়াম প্রয়োজনীয়তা
- সংলগ্ন কাঠামোর সাথে হস্তক্ষেপ
- ক্লিনরুম বা কম-কণা প্রয়োজনীয়তা
ধাপ 18: নিরাপত্তার প্রয়োজনীয়তা মূল্যায়ন করুন
উল্লম্ব অক্ষ, ভারী লোড, উচ্চ-গতির সিস্টেম এবং অপারেটরদের কাছে অ্যাক্সেসযোগ্য মেশিনগুলির জন্য নিরাপত্তার প্রয়োজনীয়তা বিশেষভাবে গুরুত্বপূর্ণ।
সম্ভাব্য নিরাপত্তা ব্যবস্থা
- মোটর ব্রেক
- যান্ত্রিক শেষ স্টপ
- ইতিবাচক এবং নেতিবাচক সীমা সেন্সর
- জরুরী স্টপ সিস্টেম
- প্রতিরক্ষামূলক ঘের
- পতন-প্রতিরোধ ডিভাইস
- নিরাপত্তা বাদাম বা যান্ত্রিক লক
- টর্ক এবং ওভারলোড পর্যবেক্ষণ
- নিরাপদ গতি নিয়ন্ত্রণ
- সংঘর্ষ সনাক্তকরণ
যান্ত্রিক নিরাপত্তা শুধুমাত্র সফ্টওয়্যার সীমার উপর নির্ভর করা উচিত নয়।
ধাপ 19: বাজেট এবং মোট খরচ মূল্যায়ন করুন
সর্বনিম্ন-মূল্যের মডিউল সর্বদা সর্বনিম্ন-মূল্যের সমাধান নয়। মোট খরচের মধ্যে রয়েছে নকশা, মোটর, কন্ট্রোলার, বন্ধনী, ইনস্টলেশন, কমিশনিং, রক্ষণাবেক্ষণ, খুচরা যন্ত্রাংশ, শক্তি ব্যবহার, ডাউনটাইম এবং পণ্যের গুণমান।
মোট খরচ অন্তর্ভুক্ত হতে পারে
- রৈখিক মডিউল ক্রয় মূল্য
- সার্ভো বা স্টেপার মোটর
- ড্রাইভ এবং নিয়ামক
- মাউন্ট বন্ধনী এবং ফ্রেম
- সেন্সর এবং তারের
- তারের বাহক
- প্রতিরক্ষামূলক আবরণ
- ইনস্টলেশন শ্রম
- প্রোগ্রামিং এবং কমিশনিং
- তৈলাক্তকরণ এবং রক্ষণাবেক্ষণ
- প্রতিস্থাপন বেল্ট, স্ক্রু, বিয়ারিং, বা সীল
- উত্পাদন ডাউনটাইম
- অপর্যাপ্ত নির্ভুলতার কারণে পণ্যের ত্রুটি
একটি উচ্চ-নির্ভুলতা মডিউল সাধারণ পরিবহনের জন্য অপ্রয়োজনীয় হতে পারে। একটি কম খরচের মডিউল দীর্ঘমেয়াদে ব্যয়বহুল হতে পারে যদি এটি অস্থির অবস্থান বা ঘন ঘন রক্ষণাবেক্ষণের কারণ হয়।
অ্যাপ্লিকেশন-ভিত্তিক লিনিয়ার মডিউল নির্বাচন
CNC মেশিন টুল নির্বাচন
CNC অ্যাপ্লিকেশনগুলির জন্য উচ্চ দৃঢ়তা, কম ব্যাকল্যাশ, শক্তিশালী থ্রাস্ট এবং স্থিতিশীল ফিড মোশন প্রয়োজন। বল স্ক্রু মডিউল বা কাস্টম বল স্ক্রু ধাপগুলি সাধারণত পছন্দ করা হয়।
গুরুত্বপূর্ণ পরামিতিগুলির মধ্যে রয়েছে কাটিং ফোর্স, অক্ষের অনমনীয়তা, তাপীয় স্থিতিশীলতা, অবস্থান নির্ভুলতা, গাইড প্রিলোড এবং তৈলাক্তকরণ।
বাছাই এবং স্থান নির্বাচন
পিক-এন্ড-প্লেস অ্যাপ্লিকেশনগুলির জন্য স্বল্প চক্রের সময়, দ্রুত ত্বরণ, নির্ভরযোগ্য পুনরাবৃত্তিযোগ্যতা এবং কম চলমান ভর প্রয়োজন।
বেল্ট চালিত মডিউল দীর্ঘ-স্ট্রোক উচ্চ-গতির স্থানান্তরের জন্য উপযুক্ত। উচ্চ নির্ভুলতা বা বৃহত্তর অনমনীয়তা প্রয়োজন হলে বল স্ক্রু মডিউলগুলি উপযুক্ত।
প্যাকেজিং মেশিন নির্বাচন
প্যাকেজিং সরঞ্জামগুলি প্রায়শই গতি, দীর্ঘ স্ট্রোক, সাধারণ রক্ষণাবেক্ষণ এবং প্রতিযোগিতামূলক খরচকে অগ্রাধিকার দেয়। বেল্ট চালিত মডিউল সাধারণত নির্বাচন করা হয়.
নির্ভুলতা বিতরণ নির্বাচন
ডিসপেনসিং অ্যাপ্লিকেশনগুলির জন্য পথের নির্ভুলতা, মসৃণ কম-গতির চলাচল, স্থিতিশীল বেগ এবং ন্যূনতম কম্পন প্রয়োজন। বল স্ক্রু বা লিনিয়ার মোটর মডিউল সাধারণত উপযুক্ত।
দৃষ্টি পরিদর্শন নির্বাচন
দৃষ্টি পরিদর্শন সিস্টেমের জন্য স্থিতিশীল অবস্থান, কম কম্পন, সোজা ভ্রমণ এবং পুনরাবৃত্তিযোগ্য ক্যামেরা প্রান্তিককরণ প্রয়োজন। বল স্ক্রু এবং লিনিয়ার মোটর মডিউল সাধারণ পছন্দ।
সেমিকন্ডাক্টর সরঞ্জাম নির্বাচন
সেমিকন্ডাক্টর সরঞ্জাম উচ্চ নির্ভুলতা, ক্লিনরুম সামঞ্জস্য, কম কণা তৈরি, কমপ্যাক্ট গঠন এবং এনকোডার প্রতিক্রিয়া প্রয়োজন হতে পারে।
বল স্ক্রু, লিনিয়ার মোটর, এবং ক্লিনরুম-নির্দিষ্ট মডিউলগুলি গতি এবং নির্ভুলতার প্রয়োজনীয়তার উপর নির্ভর করে ব্যবহার করা যেতে পারে।
ব্যাটারি উত্পাদন নির্বাচন
ব্যাটারি উত্পাদন সরঞ্জামগুলির জন্য প্রায়ই উচ্চ গতি, দীর্ঘ অপারেটিং ঘন্টা, ধুলো নিয়ন্ত্রণ এবং দূষণ প্রক্রিয়া প্রতিরোধের প্রয়োজন হয়।
নির্বাচন সিলিং, তারের ব্যবস্থাপনা, তৈলাক্তকরণ, চক্র হার, এবং রক্ষণাবেক্ষণ অ্যাক্সেস বিবেচনা করা উচিত।
লং-স্ট্রোক গ্যান্ট্রি নির্বাচন
লং-স্ট্রোক গ্যান্ট্রি সিস্টেমের জন্য সরলতা, সিঙ্ক্রোনাইজেশন, লোড বন্টন এবং কাঠামোগত অনমনীয়তার যত্নশীল নিয়ন্ত্রণ প্রয়োজন।
বেল্ট চালিত বা র্যাক চালিত মডিউল সাধারণত নির্বাচন করা হয়। ডুয়াল-ড্রাইভ সিস্টেমের জন্য ইলেকট্রনিক গ্যান্ট্রি সিঙ্ক্রোনাইজেশন প্রয়োজন হতে পারে।
উল্লম্ব লোডিং এবং আনলোডিং নির্বাচন
উল্লম্ব লোডিং সিস্টেমের জন্য পর্যাপ্ত থ্রাস্ট, ব্রেক ক্ষমতা, নিরাপত্তা ডিভাইস এবং নিয়ন্ত্রিত মন্থরতা প্রয়োজন।
বল স্ক্রু মডিউলগুলি প্রায়শই নির্ভুলতা এবং অনমনীয়তার জন্য নির্বাচন করা হয়, যখন বেল্ট মডিউলগুলি যথাযথ সুরক্ষা সহ উচ্চ-গতির দীর্ঘ-স্ট্রোক উত্তোলনের জন্য ব্যবহার করা যেতে পারে।
সাধারণ রৈখিক মডিউল নির্বাচন ভুল
শুধুমাত্র পেলোড দ্বারা নির্বাচন করা
পেলোড মুহূর্ত, ত্বরণ, বাহ্যিক শক্তি, বা শুল্ক-চক্র প্রভাব অন্তর্ভুক্ত করে না।
মাধ্যাকর্ষণ কেন্দ্রকে উপেক্ষা করা
ওজন সীমার মধ্যে একটি লোড এখনও ক্যারেজ থেকে অনেক দূরে মাউন্ট করা হলে অনুমতিযোগ্য মুহূর্ত ক্ষমতা অতিক্রম করতে পারে।
একসাথে সর্বোচ্চ ক্যাটালগ মান ব্যবহার করে
সর্বোচ্চ গতি, সর্বোচ্চ পেলোড, সর্বোচ্চ স্ট্রোক এবং সর্বোচ্চ ত্বরণ সাধারণত একই সাথে অর্জন করা যায় না।
পুনরাবৃত্তিযোগ্যতার সাথে বিভ্রান্তিকর নির্ভুলতা
এখনও পরম অবস্থান ত্রুটি থাকা অবস্থায় একটি সিস্টেম ধারাবাহিকভাবে একই অবস্থানে ফিরে যেতে পারে।
ইনস্টলেশন সারফেস গুণমান উপেক্ষা
একটি দুর্বল মাউন্ট পৃষ্ঠ মডিউল বিকৃত এবং নির্ভুলতা এবং সেবা জীবন কমাতে পারে.
তারের টান উপেক্ষা করা
তারের বাহক এবং পায়ের পাতার মোজাবিশেষ উল্লেখযোগ্য চলন্ত প্রতিরোধ এবং মুহূর্তের লোড যোগ করতে পারেন.
পরিবেশগত সুরক্ষা উপেক্ষা করা
একটি খোলা মডিউল ধুলো, ভেজা বা ঘষিয়া তুলিয়া ফেলিতে সক্ষম পরিবেশে অকালে ব্যর্থ হতে পারে।
অনুমান করা বল স্ক্রু স্ব-লকিং
উল্লম্ব বল স্ক্রু অক্ষগুলি ব্যাক-ড্রাইভ করতে পারে এবং একটি ব্রেক বা পতন-প্রতিরোধ ডিভাইসের প্রয়োজন হতে পারে।
ওভার-স্পেসিফাইং যথার্থতা
অপ্রয়োজনীয় নির্ভুলতা পণ্য এবং ইন্টিগ্রেশন খরচ বাড়ায়।
শুধুমাত্র ক্রয় মূল্য তুলনা
সম্পূর্ণ সিস্টেম এবং জীবনকালের খরচ বিবেচনা করা উচিত।
লিনিয়ার মডিউল নির্বাচন চেকলিস্ট
- আবেদনের ধরন নিশ্চিত করা হয়েছে
- কার্যকরী স্ট্রোক নিশ্চিত করা হয়েছে
- মোট চলন্ত লোড গণনা করা হয়েছে
- খোঁচা গণনা
- গতি এবং ত্বরণ নিশ্চিত করা হয়েছে
- চক্র সময় মূল্যায়ন
- নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা সংজ্ঞায়িত
- মুহূর্ত লোড গণনা
- মাউন্টিং অভিযোজন নিশ্চিত করা হয়েছে
- ড্রাইভের ধরন বেছে নেওয়া হয়েছে
- পরিবেশ মূল্যায়ন করা হয়েছে
- সুরক্ষা কাঠামো নির্বাচন করা হয়েছে
- ডিউটি চক্র নিশ্চিত
- সেবা জীবন আনুমানিক
- মোটর এবং ব্রেক নির্বাচিত
- সেন্সর নিশ্চিত করেছে
- তারের ক্যারিয়ার নির্বাচন করা হয়েছে৷
- নিরাপত্তা ব্যবস্থা নিশ্চিত করা হয়েছে
- ইনস্টলেশন স্থান যাচাই করা হয়েছে
- মোট খরচ মূল্যায়ন
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি লিনিয়ার মডিউল নির্বাচন করার সময় প্রথম ধাপ কি?
প্রথম ধাপ হল অ্যাপ্লিকেশন এবং গতি চক্রকে সংজ্ঞায়িত করা, যার মধ্যে কি কি চলতে হবে, কতদূর যেতে হবে, কত দ্রুত যেতে হবে এবং কোন নির্ভুলতা বা বল প্রয়োজন।
উচ্চ নির্ভুলতার জন্য কোন রৈখিক মডিউলটি সেরা?
বল স্ক্রু এবং লিনিয়ার মোটর মডিউল সাধারণত উচ্চ-নির্ভুলতা অ্যাপ্লিকেশনের জন্য নির্বাচিত হয়। চূড়ান্ত পছন্দ স্ট্রোক, গতি, লোড, পরিবেশ এবং বাজেটের উপর নির্ভর করে।
কোন রৈখিক মডিউল উচ্চ গতির জন্য সেরা?
টাইমিং বেল্ট এবং লিনিয়ার মোটর মডিউল সাধারণত সর্বোচ্চ গতি এবং ত্বরণ প্রদান করে।
কোন মডিউল দীর্ঘ স্ট্রোকের জন্য উপযুক্ত?
টাইমিং বেল্ট, র্যাক এবং পিনিয়ন, এবং রৈখিক মোটর মডিউলগুলি সাধারণত প্রচলিত বল স্ক্রু মডিউলগুলির তুলনায় দীর্ঘ স্ট্রোকের জন্য বেশি উপযুক্ত।
উল্লম্ব ইনস্টলেশনের জন্য আমি কীভাবে একটি রৈখিক মডিউল নির্বাচন করব?
মাধ্যাকর্ষণ লোড, ত্বরণ বল, ব্রেক ক্ষমতা, ধরে রাখার প্রয়োজনীয়তা এবং পতন-প্রতিরোধ ব্যবস্থা গণনা করুন। অনুমান করবেন না যে স্ক্রুটি স্ব-লক করবে।
কতটা নিরাপত্তা ফ্যাক্টর ব্যবহার করা উচিত?
নিরাপত্তা ফ্যাক্টর লোড অনিশ্চয়তা, শক, কর্তব্য চক্র, পরিবেশ, এবং ব্যর্থতার পরিণতি উপর নির্ভর করে। এটি অত্যধিক বড় না হয়ে যুক্তিসঙ্গত এবং অ্যাপ্লিকেশন-নির্দিষ্ট হওয়া উচিত।
আমি কি শুধুমাত্র সর্বোচ্চ পেলোড মান ব্যবহার করে একটি মডিউল নির্বাচন করতে পারি?
না। গতি, ত্বরণ, মুহূর্ত লোড, স্ট্রোক, মাউন্টিং দিক, থ্রাস্ট এবং পরিষেবা জীবনও বিবেচনা করা উচিত।
কোন ড্রাইভ টাইপ সবচেয়ে সাশ্রয়ী?
টাইমিং বেল্ট মডিউলগুলি প্রায়ই উচ্চ-গতির দীর্ঘ-স্ট্রোক পরিবহনের জন্য সাশ্রয়ী হয়। বল স্ক্রু মডিউলগুলি আরও ভাল মান প্রদান করে যখন নির্ভুলতা এবং অনমনীয়তা গুরুত্বপূর্ণ।
সব রৈখিক মডিউল তৈলাক্তকরণ প্রয়োজন?
বেশিরভাগ গাইড সিস্টেমে তৈলাক্তকরণ প্রয়োজন। বল স্ক্রু মডিউলগুলিতেও স্ক্রু তৈলাক্তকরণের প্রয়োজন হয়, যখন বেল্টগুলিতে সাধারণত তৈলাক্তকরণের প্রয়োজন হয় না।
কখন একটি বহিরাগত রৈখিক এনকোডার ব্যবহার করা উচিত?
একটি বহিরাগত এনকোডার উপযোগী হতে পারে যখন উচ্চ পরম নির্ভুলতা প্রয়োজন, যান্ত্রিক সংক্রমণ ত্রুটি অবশ্যই ক্ষতিপূরণ দিতে হবে, বা সরাসরি ক্যারেজ-পজিশন প্রতিক্রিয়া প্রয়োজন।
উপসংহার
শেখাকিভাবে একটি রৈখিক মডিউল নির্বাচন করতে হয়পণ্য ক্যাটালগ স্পেসিফিকেশন তুলনা তুলনায় আরো প্রয়োজন. সম্পূর্ণ আবেদন অনুযায়ী সঠিক সমাধান নির্বাচন করতে হবে।
মোশন টাস্ক, স্ট্রোক, মুভিং লোড, থ্রাস্ট, গতি, ত্বরণ, চক্রের সময়, নির্ভুলতা, মুহূর্ত লোড, ইনস্টলেশন দিক, পরিবেশ, ডিউটি চক্র, পরিষেবা জীবন, নিরাপত্তা প্রয়োজনীয়তা এবং বাজেট সংজ্ঞায়িত করে শুরু করুন।
একটি বল স্ক্রু মডিউল চয়ন করুন যখন নির্ভুলতা, অনমনীয়তা, কম-গতির স্থায়িত্ব এবং থ্রাস্ট প্রধান অগ্রাধিকার। একটি টাইমিং বেল্ট মডিউল চয়ন করুন যখন উচ্চ গতি, দীর্ঘ স্ট্রোক, দ্রুত ত্বরণ এবং কম প্রাথমিক খরচ বেশি গুরুত্বপূর্ণ। দীর্ঘ-স্ট্রোক ভারী-লোড সিস্টেমের জন্য একটি র্যাক চালিত মডিউল চয়ন করুন এবং উচ্চ-গতিশীল, উচ্চ-গতি এবং উচ্চ-নির্ভুল অ্যাপ্লিকেশনগুলির জন্য একটি রৈখিক মোটর মডিউল চয়ন করুন।
সেরা রৈখিক মডিউল সর্বোচ্চ স্পেসিফিকেশন সহ মডেল নয়। এটি এমন একটি মডিউল যা অপ্রয়োজনীয় খরচ, জটিলতা, আকার বা রক্ষণাবেক্ষণ ছাড়াই প্রয়োজনীয় কর্মক্ষমতাকে নির্ভরযোগ্যভাবে সন্তুষ্ট করে।
একটি কাঠামোগত অ্যাপ্লিকেশন-ভিত্তিক নির্বাচন কর্মপ্রবাহ অনুসরণ করে, প্রকৌশলীরা ডিজাইনের ঝুঁকি কমাতে পারেন, বড় আকার এড়াতে পারেন, সরঞ্জামের স্থায়িত্ব উন্নত করতে পারেন এবং আরও দক্ষ এবং অর্থনৈতিক লিনিয়ার মোশন সিস্টেম তৈরি করতে পারেন।
