 Français

Sélection du bonmodule linéaireIl ne s'agit pas simplement de choisir la charge utile la plus importante, la vitesse la plus élevée ou la précision de positionnement la plus élevée dans un catalogue de produits. Une solution de mouvement linéaire fiable doit correspondre aux conditions de fonctionnement réelles de la machine, notamment le type d'application, la charge mobile, la course, la vitesse, l'accélération, les exigences de positionnement, la direction d'installation, les conditions environnementales, le cycle de service, la durée de vie, le système de contrôle et le budget.
UNmodule linéairetrop petit peut souffrir de vibrations excessives, d'une poussée insuffisante, d'une mauvaise précision, d'une usure prématurée ou d'une déformation structurelle. Un module inutilement volumineux peut augmenter le coût de l'équipement, la masse en mouvement, la puissance du moteur, l'espace d'installation et la complexité du contrôle sans créer d'avantages pratiques.
Le bon processus de sélection commence par la compréhension de ce que la machine doit faire. Les ingénieurs doivent d'abord analyser l'application et le cycle de mouvement, puis calculer les exigences mécaniques, comparer les méthodes d'entraînement appropriées, vérifier les conditions environnementales et de sécurité et enfin évaluer le coût total du système.
Ce guide expliquecomment choisir un module linéaireselon les exigences de l'application et fournit un flux de travail pratique pour l'automatisation industrielle, les équipements CNC, les systèmes de transfert, les machines d'emballage, les équipements d'inspection, les systèmes de distribution, la production de semi-conducteurs, la fabrication de batteries et d'autres applications de contrôle de mouvement.
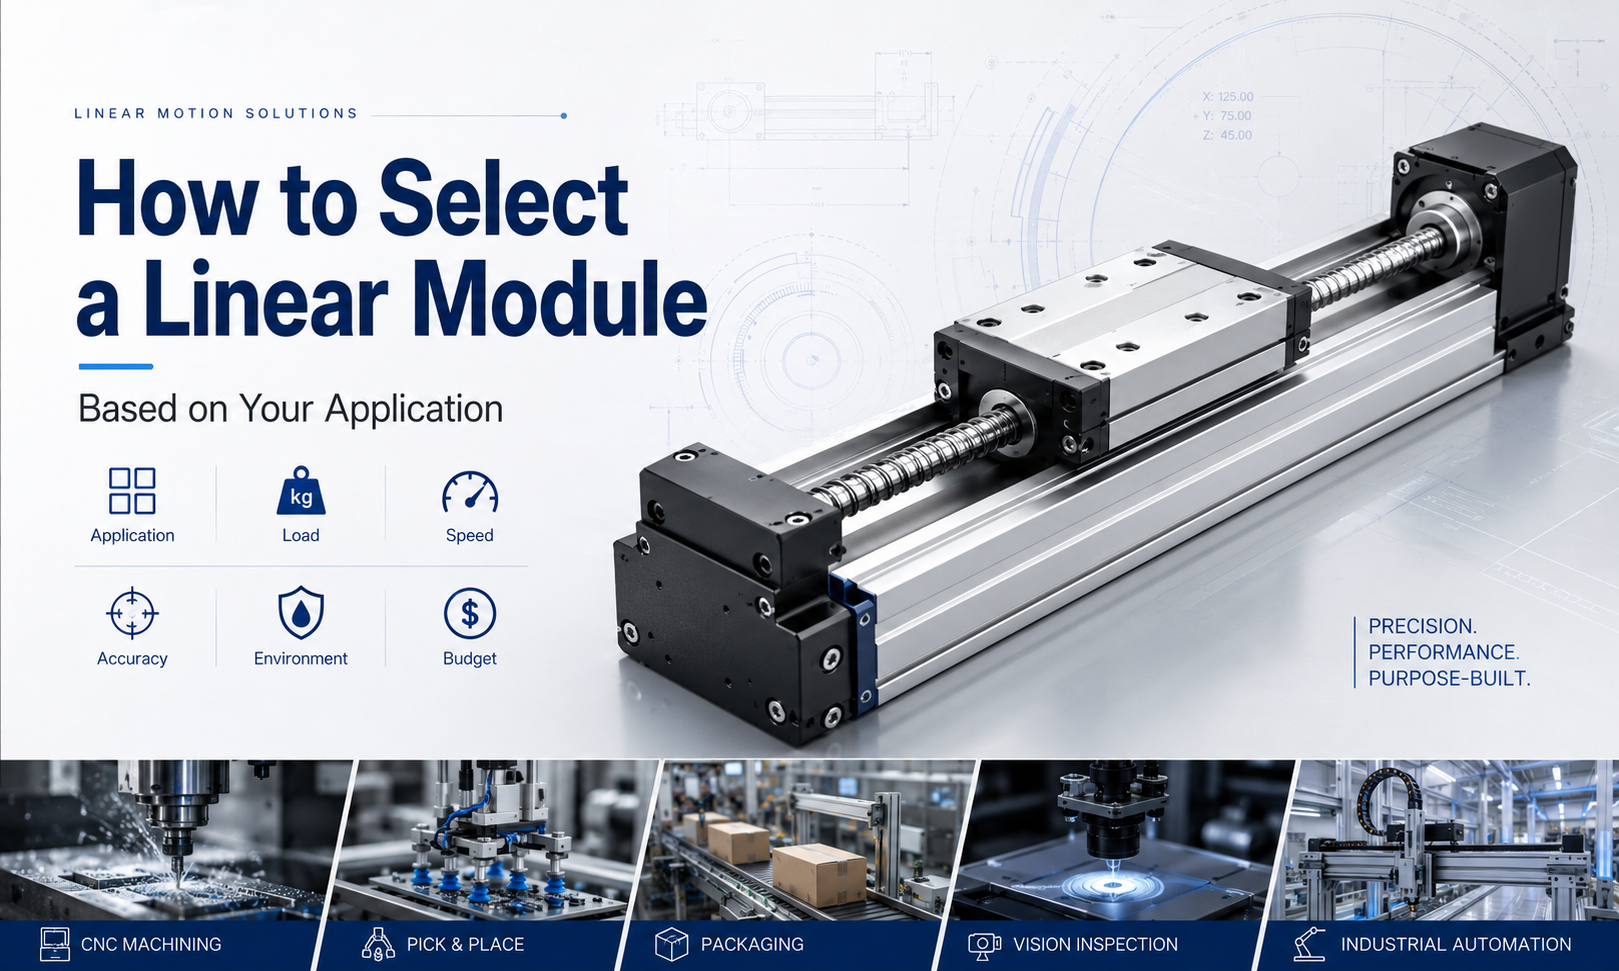
Qu'est-ce qu'un module linéaire ?
Un module linéaire est un ensemble de mouvement linéaire intégré qui combine normalement une base structurelle, un système de guidage, un chariot mobile, un mécanisme d'entraînement, une interface moteur, des roulements de support et des capteurs ou composants de protection en option.
Le module convertit la rotation du moteur ou la force électromagnétique en mouvement linéaire contrôlé. Selon la structure d'entraînement, il peut utiliser une vis à billes, une courroie de distribution, une crémaillère et un pignon, un moteur linéaire ou une vis mère.
Le chariot mobile supporte la charge utile et se déplace le long d'un ou plusieurs guides linéaires. Le système de guidage contrôle la direction du mouvement et résiste aux charges et moments radiaux, tandis que le mécanisme d'entraînement fournit la poussée et détermine de nombreuses caractéristiques de vitesse, de course, de précision et de maintenance du module.
Pourquoi la sélection basée sur les applications est importante
Deux machines peuvent utiliser des modules linéaires de taille similaire tout en nécessitant des structures internes complètement différentes.
Un système d'inspection de précision peut nécessiter une stabilité à faible vitesse, une répétabilité élevée, un jeu minimal et un entraînement par vis à billes rigide. Une machine d'emballage peut nécessiter une accélération élevée, un long trajet et un mouvement rapide de point à point, ce qui rend un module entraîné par courroie plus approprié.
Un portique à longue course et pour charges lourdes peut nécessiter un entraînement à crémaillère et pignon, tandis qu'un système de positionnement de semi-conducteurs peut nécessiter un module moteur linéaire avec retour d'encodeur et composants compatibles salle blanche.
Par conséquent, la sélection des modules linéaires doit commencer par l’application plutôt que par un modèle de produit spécifique.
Flux de travail de sélection de modules linéaires
- Définir l'application et la tâche de mouvement
- Confirmer la course efficace et l'espace d'installation
- Calculer la charge totale de déplacement
- Calculer la poussée et les besoins du moteur
- Confirmer la vitesse, l'accélération et le temps de cycle
- Définir les exigences de précision et de répétabilité
- Calculer les moments de tangage, de lacet et de roulis
- Confirmer l'orientation de montage
- Évaluer les exigences environnementales et de protection
- Sélectionnez la méthode de conduite appropriée
- Vérifier le cycle de service et la durée de vie prévue
- Confirmer le moteur, le contrôleur, les capteurs et les dispositifs de sécurité
- Comparez le coût total et les exigences de maintenance
- Effectuer la vérification technique finale
Étape 1 : Analyser la candidature
La première étape de sélection consiste à définir ce que le module linéaire doit accomplir. L'application détermine quelles caractéristiques de performances sont les plus importantes.
Questions à poser lors de l'analyse de l'application
- Quel objet ou outil le module déplacera-t-il ?
- Le mouvement est-il principalement un transport, un positionnement, un traitement, un levage, un pressage ou une numérisation ?
- Le chariot s'arrête-t-il à quelques positions ou suit-il une trajectoire continue ?
- L'axe est-il installé horizontalement, verticalement, latéralement, inversé ou en biais ?
- La charge crée-t-elle des forces externes de coupe, de pression, de friction ou d’insertion ?
- À quelle fréquence l’axe bouge-t-il ?
- Combien de temps l’équipement doit-il fonctionner chaque jour ?
- L'axe sera-t-il utilisé indépendamment ou dans le cadre d'un système multi-axes ?
- L'environnement contient-il de la poussière, de l'huile, de l'humidité, des copeaux, des produits chimiques ou des restrictions en matière de salle blanche ?
- Quels risques d’échec sont inacceptables ?
Applications de transport
Les applications de transport déplacent des produits, des accessoires, des palettes ou des outils entre des positions. Des exemples typiques incluent l’emballage, le tri, le chargement, le déchargement, le transfert de matériaux et l’automatisation de la logistique.
Ces applications donnent souvent la priorité aux vitesses élevées, aux accélérations, aux courses longues et aux temps de cycle courts. Les modules entraînés par courroie ou par crémaillère conviennent fréquemment.
Applications de positionnement de précision
Les applications de positionnement de précision incluent l'inspection, la mesure, l'alignement optique, l'assemblage électronique, le traitement des semi-conducteurs et la distribution de précision.
Ces applications nécessitent généralement une répétabilité élevée, un faible jeu, un mouvement stable à basse vitesse et une rigidité structurelle élevée. Les modules à vis à billes ou à moteur linéaire sont généralement préférés.
Traiter les demandes
Les applications de traitement effectuent la découpe, le perçage, la distribution, le soudage, le traitement laser, les tests, le pressage ou l'insertion contrôlée lorsque le chariot est en mouvement ou à l'arrêt.
Le module doit résister aux forces externes et maintenir la stabilité de positionnement. La rigidité de l'entraînement, la capacité de guidage, la rigidité du profil et la direction de la force du processus sont particulièrement importantes.
Applications de levage vertical
Les axes verticaux doivent surmonter la gravité et maintenir la charge en toute sécurité pendant l'arrêt ou la perte de puissance. La sélection doit inclure la capacité de freinage du moteur, le contrepoids, le facteur de sécurité et les mesures de prévention des chutes.
Modules à vis à billessont couramment utilisés lorsqu'une rigidité élevée et un positionnement contrôlé sont requis. Les modules entraînés par courroie peuvent être utilisés pour le levage à grande vitesse et à longue course lorsque des freins et des systèmes de sécurité appropriés sont inclus.
Étape 2 : Confirmer l'efficacité de l'AVC
La course effective est la course de travail réelle requise par l'application. Il ne faut pas la confondre avec la longueur totale du module linéaire.
La course requise doit inclure la distance entre les positions de travail, les dimensions du produit, le jeu des fixations, l'espace d'accélération et de décélération, les positions des capteurs, les limites d'extrémité mécaniques et l'accès pour la maintenance.
Considérations relatives au calcul de l'AVC
- Distance entre la première et la dernière position de travail
- Longueur ou largeur de la pièce
- Porte-à-faux d'outillage
- Autorisation de sécurité
- Positions des capteurs de départ et de limite
- Zones d'accélération et de décélération
- Réserve mécanique aux deux extrémités
- Expansion future de l’équipement
La sélection d'un module avec une course insuffisante peut empêcher la machine d'atteindre toutes les positions requises. La sélection d'un module beaucoup plus long augmente le coût, la longueur de la structure, le temps de déplacement et l'espace d'installation.
Étape 3 : Calculer la charge mobile totale
La charge mobile comprend plus que le produit transporté. Tous les composants montés sur le chariot mobile doivent être inclus.
La charge mobile totale peut inclure
- Pièce ou produit
- Fixation ou pince
- Plateforme mobile
- Servomoteur monté sur un autre axe
- Caméra, capteur, tête laser ou valve de distribution
- Porte-câbles et câbles mobiles
- Composants sous vide et circuit respiratoire
- Couvertures ou supports de sécurité
- Axes de mouvement supplémentaires
La masse totale en mouvement doit inclure une marge technique raisonnable, mais des facteurs de sécurité excessifs peuvent conduire à des systèmes inutilement volumineux et coûteux.
Charge statique vs charge dynamique
La charge statique fait référence au poids supporté lorsque le chariot est à l'arrêt. La charge dynamique comprend les forces générées lors de l'accélération, de la décélération, de l'inversion de direction, des vibrations et de l'impact.
Un module capable de supporter le poids statique peut toujours ne pas convenir si une accélération élevée crée une charge excessive sur le guide, la vis, la courroie, le roulement ou le moteur.
Étape 4 : Calculer la poussée requise
La poussée est la force linéaire requise pour accélérer la charge, surmonter la friction, soulever la charge et résister aux forces externes du processus.
Pour le mouvement horizontal, la poussée requise comprend normalement la force d'accélération, la résistance au frottement et la force de processus externe.
Pour les mouvements verticaux, la gravité doit également être incluse.
Relation de poussée horizontale de base
La poussée horizontale requise peut être estimée comme suit :
Poussée requise = force d'accélération + résistance au frottement + force externe
La force d'accélération dépend de la masse totale en mouvement et de l'accélération :
Force d'accélération = masse en mouvement × accélération
Relation de poussée verticale de base
Pour un mouvement vertical ascendant :
Poussée requise = force de gravité + force d'accélération + friction + force externe
Pour le mouvement vers le bas, la gravité assiste le mouvement mais crée des exigences supplémentaires de freinage et de maintien.
Forces supplémentaires à prendre en compte
- Force de coupe ou d'usinage
- Résistance à l’enfoncement ou à l’insertion
- Traînée porte-câble
- Frottement du joint
- Résistance du tuyau d'aspiration
- Composant de gravité à axe incliné
- Charges de choc et d'impact
- Résistance au désalignement
Le module sélectionné doit fournir une poussée continue et maximale suffisante sans dépasser les limites du moteur, de la transmission, des roulements ou de la structure.
Étape 5 : Définir les exigences de vitesse
Les exigences de vitesse doivent être basées sur le cycle de mouvement réel plutôt que sur la vitesse de déplacement la plus élevée possible.
Confirmez les paramètres de vitesse suivants
- Vitesse de fonctionnement normale
- Vitesse de déplacement maximale
- Temps d'accélération
- Temps de décélération
- Distance parcourue
- Temps de stabilisation après arrêt
- Vitesse de processus pendant l'usinage ou l'inspection
- Nombre de cycles par minute
Une vitesse maximale très élevée peut apporter peu d'avantages si la course est trop courte pour que l'axe atteigne cette vitesse. Dans les systèmes à course courte, l'accélération et la décélération ont généralement un effet plus important sur le temps de cycle.
Applications à grande vitesse
Les modules de courroie de distribution et de moteur linéaire sont généralement sélectionnés pour les applications à grande vitesse. Les modules entraînés par courroie constituent une solution rentable pour le transfert à longue course, tandis que les modules à moteur linéaire offrent une accélération élevée et une réponse rapide.
Applications de précision à vitesse modérée
Les modules à vis à billes conviennent lorsque le mouvement contrôlé, la rigidité et la précision sont plus importants que la vitesse maximale.
Applications à longue course
Pour les courses très longues, les solutions d'entraînement par courroie, à crémaillère et pignon ou de moteur linéaire peuvent être plus pratiques qu'une vis à billes rotative en raison de la vitesse critique, des vibrations et de la déflexion de la vis.
Étape 6 : Définir l'accélération et le temps de cycle
L'accélération détermine la rapidité avec laquelle la charge atteint la vitesse de fonctionnement. Cela affecte fortement le couple moteur, les vibrations structurelles, la tension des courroies, la charge des vis, la charge des roulements et le temps de stabilisation.
Une accélération élevée peut raccourcir le temps de cycle, mais peut également augmenter les dépassements, les vibrations, les contraintes sur les composants et les exigences de maintenance.
L'analyse du cycle de mouvement devrait inclure
- Position de départ
- Phase d'accélération
- Phase à vitesse constante
- Phase de décélération
- Temps de stabilisation
- Temps de séjour du processus
- Mouvement de retour
- Nombre total de cycles par minute
Un profil de mouvement réaliste est plus utile qu’une seule valeur de vitesse maximale. Les ingénieurs doivent confirmer si le module sélectionné peut maintenir le cycle requis en continu sans surchauffe.
Étape 7 : Définir les exigences de précision
Les exigences en matière de précision doivent être définies avec soin car la précision du positionnement, la répétabilité, la résolution, le jeu et la rectitude sont des paramètres différents.
Précision de positionnement
La précision du positionnement décrit la distance à laquelle le chariot atteint la position absolue commandée.
Répétabilité
La répétabilité décrit la régularité avec laquelle le chariot revient à la même position au cours de cycles répétés.
Résolution
La résolution décrit le plus petit mouvement que le contrôleur et le système de rétroaction peuvent commander ou détecter.
Contrecoup et perte de mouvement
Le jeu et la perte de mouvement décrivent la différence de position qui peut se produire lors d'une inversion de direction en raison du jeu mécanique, de la déformation élastique ou de la conformité de la transmission.
Rectitude et parallélisme
La rectitude et le parallélisme décrivent la qualité géométrique de la trajectoire du chariot par rapport aux surfaces de référence du module.
De nombreuses applications nécessitent une bonne répétabilité mais ne nécessitent pas une précision de positionnement absolue extrêmement élevée. Définir des exigences de précision excessives peut augmenter considérablement les coûts des modules, des moteurs, des codeurs, de l'installation, de l'étalonnage et de la maintenance.
Priorités de précision typiques par application
| Application | Principale exigence de précision |
|---|---|
| Transfert d'emballage | Répétabilité fiable |
| Choisir et placer | Répétabilité et stabilité à la sédimentation |
| Inspection visuelle | Précision et rectitude du positionnement |
| Distribution de précision | Précision de la trajectoire et stabilité à basse vitesse |
| Alimentation CNC | Rigidité, précision de positionnement et contrôle du jeu |
| Équipement semi-conducteur | Haute précision, répétabilité et mouvement propre |
| Équipement de tri | Vitesse et répétabilité fiable de la position |
Étape 8 : Calculer les charges de moment
Une charge utile montée à l'écart du centre du chariot crée des charges de moment. Ces moments peuvent être plus critiques que le poids total de la charge utile.
Les trois directions principales des moments sont le tangage, le lacet et le roulis.
La charge de moment dépend de
- Poids de la charge utile
- Distance du centre de gravité de la charge au chariot
- Porte-à-faux d'outillage
- Largeur et longueur du chariot
- Espacement des rails de guidage
- Nombre de blocs de guidage
- Direction de l'accélération
- Forces de processus externes
Une charge légère installée loin du chariot peut créer un moment important. Cela peut entraîner une charge inégale du guide, une précision réduite, une augmentation de la friction, des vibrations ou une usure prématurée.
Façons d'améliorer la capacité de moment
- Sélectionnez un module plus grand
- Utilisez un chariot plus long
- Réduire le porte-à-faux des outils
- Rapprochez le centre de charge du chariot
- Utiliser deux modules parallèles
- Ajouter des rails de guidage externes
- Augmenter l'espacement entre les points d'appui
Étape 9 : Confirmer l'orientation de montage
L'orientation de montage modifie les forces agissant sur le module et peut affecter considérablement la capacité de charge et les exigences du moteur.
Installation horizontale
Dans les applications horizontales, le module surmonte principalement l'inertie, la friction et la force externe du processus. Le système de guidage supporte le poids de la charge utile.
Installation verticale
Dans les applications verticales, le système d'entraînement doit continuellement surmonter la gravité lors du mouvement ascendant et contrôler la charge en toute sécurité lors du mouvement descendant.
Un moteur de frein, un contrepoids, un verrouillage mécanique ou un dispositif antichute peuvent être nécessaires.
Installation latérale
Le montage latéral modifie la direction de la charge agissant sur les blocs de guidage et peut réduire la charge utile admissible ou la capacité de moment.
Installation inversée
L'installation inversée place la charge utile sous le chariot. Les fixations, les facteurs de sécurité, la précharge des guides, la lubrification et la protection contre la contamination nécessitent une évaluation minutieuse.
Installation inclinée
Un axe incliné contient des composantes de force horizontales et verticales. La composante gravitationnelle le long de la direction du mouvement doit être incluse dans les calculs de poussée.
Étape 10 : Sélectionnez la méthode de lecteur
La méthode de pilotage détermine de nombreuses caractéristiques de performances du module.
Module linéaire à vis à billes
Les modules de vis à billes conviennent aux applications nécessitant une précision de positionnement élevée, une forte rigidité axiale, une bonne répétabilité, un mouvement contrôlé à basse vitesse et une course modérée.
Avantages typiques
- Haute précision de positionnement
- Bonne répétabilité
- Forte rigidité axiale
- Efficacité de transmission élevée
- Convient pour le contrôle d'asservissement de précision
- Bonne capacité de poussée
Limites typiques
- Limitations de vitesse critiques sur les courses longues
- Nécessite une lubrification
- Coût généralement plus élevé que l’entraînement par courroie
- Peut générer du bruit à une vitesse de rotation élevée
Module linéaire de courroie de distribution
Modules de courroie de distributionconviennent au transport à grande vitesse et à longue course et aux déplacements rapides de point à point.
Avantages typiques
- Vitesse de déplacement élevée
- Accélération élevée
- Convient aux courses longues
- Inertie de déplacement plus faible
- Structure relativement simple
- Coût compétitif
Limites typiques
- Rigidité axiale inférieure
- L'élasticité de la ceinture affecte le positionnement
- Nécessite une inspection de la tension de la courroie
- Moins adapté au pressage à haute force
Module linéaire à crémaillère et pignon
Modules à crémaillère et pignonconviennent aux longs déplacements, aux charges lourdes, aux grands systèmes de portiques et aux axes de transport industriel.
Avantages typiques
- Convient aux courses très longues
- Capacité de charge et de poussée élevée
- Aucune limitation de rotation longue de la vis
- Convient aux grands systèmes de portiques
Limites typiques
- Le contrôle du jeu nécessite une conception soignée
- Une lubrification des engrenages peut être nécessaire
- Le bruit peut être plus élevé
- La précision dépend de la qualité du rack et de la précharge
Module de moteur linéaire
Les modules de moteur linéaire conviennent aux applications à grande vitesse, à forte accélération, de haute précision et hautement dynamiques.
Avantages typiques
- Pas de jeu de transmission mécanique
- Accélération très élevée
- Grande vitesse
- Réponse à entraînement direct
- Convient pour un contrôle de rétroaction de précision
Limites typiques
- Coût initial plus élevé
- Nécessite un retour d'encodeur linéaire
- Nécessite une gestion thermique
- Peut nécessiter des considérations de sécurité liées à la force magnétique
Étape 11 : Évaluer l’environnement d’exploitation
L'environnement peut déterminer si un module ouvert, semi-fermé ou entièrement fermé est requis.
Poussière et particules
La poussière, les copeaux de métal, les particules de bois, la poudre abrasive et les débris d'emballage peuvent pénétrer dans les blocs de guidage, les écrous à billes, les courroies, les poulies et les roulements.
Des couvercles de protection, des bandes d'étanchéité, des soufflets, de l'air à pression positive ou des structures entièrement fermées peuvent être nécessaires.
Huile et liquide de refroidissement
Le brouillard d'huile et le liquide de refroidissement peuvent affecter les courroies, les joints, la lubrification, les capteurs et les connexions du moteur. La compatibilité des matériaux doit être vérifiée.
Humidité et lavage
Les environnements humides nécessitent des matériaux résistants à la corrosion, des moteurs étanches, des capteurs protégés et un drainage approprié. Les modules ouverts standard ne conviennent généralement pas au lavage direct.
Applications en salle blanche
Les modules de salle blanche peuvent nécessiter une lubrification à faible teneur en particules, des systèmes de guidage étanches, des composants en acier inoxydable, une extraction sous vide, des câbles spéciaux et des matériaux à faibles émissions.
Applications sous vide
Les modules compatibles avec le vide nécessitent des lubrifiants spéciaux, des matériaux à faible dégazage, des composants de moteur et de capteur adaptés et une conception thermique soignée.
Haute et basse température
La température affecte la viscosité du lubrifiant, la tension de la courroie, l'expansion des vis, le jeu des roulements, les joints, les performances du moteur et la précision du positionnement.
Environnements corrosifs ou chimiques
L'exposition aux produits chimiques peut nécessiter de l'acier inoxydable, des revêtements spéciaux, des courroies résistantes, des joints compatibles et des boîtiers de protection.
Étape 12 : Confirmer le niveau de protection
Le niveau de protection doit être sélectionné en fonction de l'exposition réelle plutôt que de l'apparence.
Un module doté d'une plaque de recouvrement peut toujours permettre à la poussière ou à l'humidité de pénétrer par l'ouverture du chariot mobile. L'ensemble complet, y compris le moteur, les capteurs, les câbles, les connecteurs et les joints mobiles, doit être évalué.
Options de protection possibles
- Structure ouverte
- Plaque de recouvrement supérieure
- Bande d'étanchéité en acier
- Profil entièrement fermé
- soufflets de protection
- Purge d'air à pression positive
- Composants résistants à la corrosion
- Enceinte de sécurité externe
Étape 13 : Évaluer le cycle de service
Le cycle de service décrit la fréquence et la durée de fonctionnement du module.
Les informations sur le cycle de service doivent inclure
- Heures de fonctionnement par jour
- Cycles par minute
- Distance par cycle
- Fréquence d'accélération et de décélération
- Temps à vitesse maximale
- Temps de séjour du processus
- Fonctionnement continu ou intermittent
- Distance de déplacement annuelle prévue
Un module fonctionnant occasionnellement à charge élevée peut nécessiter une conception différente de celle fonctionnant en continu à charge modérée.
Le couple RMS du moteur, la température des vis, la fatigue de la courroie, la durée de vie des roulements, la durée de vie du guide, l'intervalle de lubrification et la capacité du contrôleur doivent être vérifiés à l'aide du cycle de service complet.
Étape 14 : Estimer la durée de vie
La durée de vie attendue doit être définie en distance parcourue, en heures de fonctionnement ou en cycles totaux.
La durée de vie des guides et des vis à billes peut être estimée à partir des charges dynamiques, mais la durée de vie réelle dépend de l'installation, de la lubrification, de la contamination, des chocs, des vibrations, de la température et de l'entretien.
Facteurs qui réduisent la durée de vie
- Charge utile excessive
- Charge de moment élevée
- Lubrification insuffisante
- Contamination
- Alignement incorrect
- Chargement par choc
- Accélération excessive
- Mauvaise tension de la courroie
- Fonctionnement au-delà de la vitesse nominale
- Haute température
Étape 15 : Sélectionnez le moteur et le variateur
Le moteur doit fournir un couple de pointe et continu suffisant pour le cycle de mouvement complet.
La sélection du moteur doit être prise en compte
- Poussée requise
- vitesse maximale
- Accélération
- Inertie de charge
- Rapport de transmission
- Diamètre du pas de vis ou de la poulie
- Charge de gravité verticale
- Cycle de service
- Exigence de freinage
- Performances de positionnement
servomoteur
Les servomoteurs offrent un contrôle en boucle fermée, une réponse dynamique élevée, un positionnement précis, une surveillance du couple et des profils de mouvement flexibles.
Moteur pas à pas
Les moteurs pas à pas peuvent constituer une solution moins coûteuse pour les applications à vitesse et précision modérées. Cependant, les systèmes en boucle ouverte peuvent perdre leur position s’ils sont surchargés.
Moteur de frein
Un frein moteur est généralement requis pour les axes verticaux ou les systèmes qui doivent maintenir leur position en cas de perte de puissance.
Étape 16 : Confirmer les exigences du capteur
Les modules linéaires peuvent nécessiter des capteurs domestiques, des capteurs de limites positives et négatives, des capteurs de position intermédiaire ou des codeurs linéaires externes.
Fonctions communes des capteurs
- Détection de la position initiale
- Protection fin de voyage
- Prévention des surcourses
- Confirmation de poste
- Détection de présence de produit
- Rétroaction externe en boucle fermée
- Surveillance de la sécurité
Les emplacements de montage des capteurs doivent être confirmés avant de commander car certaines structures de modules ont un espace limité pour une installation ultérieure.
Étape 17 : envisagez la gestion des câbles
Les câbles, tubes à air, tuyaux d'aspiration et fils de capteurs en mouvement peuvent créer une traînée importante et affecter la précision des mouvements.
Un support de câble doit être sélectionné en fonction du rayon de courbure, de la longueur de déplacement, de l'accélération, de la quantité de câble et de l'espace d'installation.
Considérations sur la gestion des câbles
- Rayon de courbure du câble
- Poids propre du porte-câble
- Force de traînée en mouvement
- Durée de vie du câble à haute flexibilité
- Exigences en matière de pression et de vide dans les tubes
- Interférence avec les structures adjacentes
- Exigences en matière de salle blanche ou de faibles particules
Étape 18 : Évaluer les exigences de sécurité
Les exigences de sécurité sont particulièrement importantes pour les axes verticaux, les charges lourdes, les systèmes à grande vitesse et les machines accessibles aux opérateurs.
Mesures de sécurité possibles
- Frein moteur
- Butées mécaniques
- Capteurs de limites positives et négatives
- Système d'arrêt d'urgence
- Enceinte de protection
- Dispositif antichute
- Écrou de sécurité ou verrouillage mécanique
- Surveillance du couple et de la surcharge
- Contrôle de vitesse sécuritaire
- Détection des collisions
La sécurité mécanique ne doit pas reposer uniquement sur les limites logicielles.
Étape 19 : Évaluer le budget et le coût total
Le module le moins cher n’est pas toujours la solution la moins coûteuse. Le coût total comprend la conception, le moteur, le contrôleur, les supports, l'installation, la mise en service, la maintenance, les pièces de rechange, la consommation d'énergie, les temps d'arrêt et la qualité du produit.
Le coût total peut inclure
- Prix d'achat du module linéaire
- Moteur servo ou pas à pas
- Lecteur et contrôleur
- Supports de montage et cadre
- Capteurs et câbles
- Porte-câble
- Housse de protection
- Main d'œuvre d'installation
- Programmation et mise en service
- Lubrification et entretien
- Courroies, vis, roulements ou joints de remplacement
- Temps d'arrêt de production
- Défauts du produit causés par une précision insuffisante
Un module de haute précision peut s'avérer inutile pour un transport simple. Un module à faible coût peut s'avérer coûteux à long terme s'il entraîne un positionnement instable ou une maintenance fréquente.
Sélection de modules linéaires basée sur l'application
Sélection de machines-outils CNC
Les applications CNC nécessitent une rigidité élevée, un faible jeu, une forte poussée et un mouvement d'avance stable. Les modules à vis à billes ou les platines à vis à billes personnalisées sont généralement préférés.
Les paramètres importants incluent la force de coupe, la rigidité de l'axe, la stabilité thermique, la précision du positionnement, la précharge du guide et la lubrification.
Sélection Pick-and-Place
Les applications de prélèvement et de placement nécessitent un temps de cycle court, une accélération rapide, une répétabilité fiable et une faible masse en mouvement.
Les modules entraînés par courroie conviennent au transfert à grande vitesse à longue course. Les modules à vis à billes conviennent lorsqu'une plus grande précision ou une plus grande rigidité est requise.
Sélection de machines d'emballage
Les équipements d'emballage donnent souvent la priorité à la vitesse, à la longue course, à la simplicité d'entretien et aux coûts compétitifs. Les modules entraînés par courroie sont généralement sélectionnés.
Sélection de distribution de précision
Les applications de distribution nécessitent une trajectoire précise, un mouvement fluide à faible vitesse, une vitesse stable et un minimum de vibrations. Des modules à vis à billes ou à moteur linéaire conviennent généralement.
Sélection d'inspection visuelle
Les systèmes d'inspection par vision nécessitent un positionnement stable, de faibles vibrations, une course droite et un alignement reproductible de la caméra. Les modules de vis à billes et de moteurs linéaires sont des choix courants.
Sélection d'équipements semi-conducteurs
Les équipements semi-conducteurs peuvent nécessiter une haute précision, une compatibilité avec les salles blanches, une faible génération de particules, une structure compacte et un retour d'encodeur.
Des vis à billes, des moteurs linéaires et des modules spécifiques aux salles blanches peuvent être utilisés en fonction des exigences de vitesse et de précision.
Sélection de fabrication de batteries
Les équipements de production de batteries nécessitent souvent une vitesse élevée, de longues heures de fonctionnement, un contrôle de la poussière et une résistance à la contamination des processus.
La sélection doit prendre en compte l'étanchéité, la gestion des câbles, la lubrification, la fréquence de cycle et l'accès pour la maintenance.
Sélection de portiques à longue course
Les systèmes de portiques à longue course nécessitent un contrôle minutieux de la rectitude, de la synchronisation, de la répartition des charges et de la rigidité structurelle.
Les modules entraînés par courroie ou par crémaillère sont généralement sélectionnés. Les systèmes à double entraînement peuvent nécessiter une synchronisation électronique du portique.
Sélection de chargement et de déchargement verticaux
Les systèmes de chargement vertical nécessitent une poussée, une capacité de freinage, des dispositifs de sécurité et une décélération contrôlée suffisants.
Les modules à vis à billes sont souvent sélectionnés pour leur précision et leur rigidité, tandis que les modules à courroie peuvent être utilisés pour le levage à grande vitesse et à longue course avec une protection appropriée.
Erreurs courantes de sélection de modules linéaires
Sélection uniquement par charge utile
La charge utile n'inclut pas les effets de moment, d'accélération, de force externe ou de rapport cyclique.
Ignorer le centre de gravité
Une charge dans la limite de poids peut toujours dépasser la capacité de moment admissible lorsqu'elle est montée loin du chariot.
Utilisation conjointe des valeurs maximales du catalogue
La vitesse maximale, la charge utile maximale, la course maximale et l'accélération maximale ne peuvent généralement pas être atteintes simultanément.
Confondre précision et répétabilité
Un système peut revenir systématiquement à la même position tout en conservant une erreur de position absolue.
Ignorer la qualité de la surface d'installation
Une mauvaise surface de montage peut déformer le module et réduire la précision et la durée de vie.
Ignorer la traînée de câble
Les porte-câbles et les tuyaux peuvent ajouter une résistance de déplacement et un moment de charge importants.
Ignorer la protection de l'environnement
Un module ouvert peut tomber en panne prématurément dans des environnements poussiéreux, humides ou abrasifs.
En supposant que les vis à billes sont autobloquantes
Les axes verticaux à vis à billes peuvent reculer et nécessitent un frein ou un dispositif antichute.
Précision excessive
Une précision inutile augmente les coûts de produit et d’intégration.
Comparer uniquement le prix d'achat
Le système complet et le coût de la durée de vie doivent être pris en compte.
Liste de contrôle de sélection du module linéaire
- Type de candidature confirmé
- AVC efficace confirmé
- Charge mobile totale calculée
- Poussée calculée
- Vitesse et accélération confirmées
- Temps de cycle évalué
- Précision et répétabilité définies
- Charges de moment calculées
- Orientation de montage confirmée
- Type de lecteur sélectionné
- Environnement évalué
- Structure de protection sélectionnée
- Cycle de service confirmé
- Durée de vie estimée
- Moteur et frein sélectionnés
- Capteurs confirmés
- Opérateur de câble sélectionné
- Mesures de sécurité confirmées
- Espace d'installation vérifié
- Coût total évalué
Foire aux questions
Quelle est la première étape lors de la sélection d’un module linéaire ?
La première étape consiste à définir l'application et le cycle de mouvement, y compris ce qui doit bouger, la distance qu'il doit parcourir, la vitesse à laquelle il doit se déplacer et la précision ou la force requise.
Quel module linéaire est le meilleur pour une haute précision ?
Les modules de vis à billes et de moteurs linéaires sont généralement sélectionnés pour les applications de haute précision. Le choix final dépend de la course, de la vitesse, de la charge, de l'environnement et du budget.
Quel module linéaire convient le mieux à la haute vitesse ?
Les modules de courroie de distribution et de moteur linéaire offrent généralement la vitesse et l'accélération les plus élevées.
Quel module convient aux courses longues ?
Les modules de courroie de distribution, de pignon et crémaillère et de moteur linéaire sont généralement plus adaptés aux courses longues que les modules à vis à billes conventionnels.
Comment dois-je sélectionner un module linéaire pour une installation verticale ?
Calculez la charge de gravité, la force d'accélération, la capacité de freinage, les exigences de maintien et les mesures de prévention des chutes. Ne présumez pas que la vis se bloquera automatiquement.
Quel facteur de sécurité faut-il utiliser ?
Le facteur de sécurité dépend de l'incertitude de charge, des chocs, du cycle de service, de l'environnement et des conséquences de la défaillance. Il doit être raisonnable et spécifique à l'application plutôt que excessivement volumineux.
Puis-je sélectionner un module en utilisant uniquement la valeur de charge utile maximale ?
La vitesse, l'accélération, le moment de charge, la course, le sens de montage, la poussée et la durée de vie doivent également être pris en compte.
Quel type de lecteur est le plus rentable ?
Les modules de courroie de distribution sont souvent rentables pour le transport à grande vitesse et à longue course. Les modules à vis à billes offrent un meilleur rapport qualité-prix lorsque la précision et la rigidité sont essentielles.
Tous les modules linéaires nécessitent-ils une lubrification ?
La plupart des systèmes de guidage nécessitent une lubrification. Les modules à vis à billes nécessitent également une lubrification des vis, tandis que les courroies ne nécessitent normalement pas de lubrification.
Quand faut-il utiliser un codeur linéaire externe ?
Un encodeur externe peut être utile lorsqu'une précision absolue élevée est requise, qu'une erreur de transmission mécanique doit être compensée ou qu'un retour direct de la position du chariot est nécessaire.
Conclusion
Apprentissagecomment choisir un module linéairenécessite plus que la simple comparaison des spécifications du catalogue de produits. La bonne solution doit être sélectionnée en fonction de la demande complète.
Commencez par définir la tâche de mouvement, la course, la charge mobile, la poussée, la vitesse, l'accélération, le temps de cycle, la précision, le moment de charge, la direction d'installation, l'environnement, le cycle de service, la durée de vie, les exigences de sécurité et le budget.
Choisissez un module à vis à billes lorsque la précision, la rigidité, la stabilité à basse vitesse et la poussée sont les principales priorités. Choisissez un module de courroie de distribution lorsqu'une vitesse élevée, une course longue, une accélération rapide et un coût initial réduit sont plus importants. Choisissez un module entraîné par crémaillère pour les systèmes à longue course et à charge lourde, et choisissez un module de moteur linéaire pour les applications à haute dynamique, haute vitesse et haute précision.
Le meilleur module linéaire n’est pas le modèle avec les spécifications les plus élevées. C'est le module qui satisfait de manière fiable aux performances requises sans coût, complexité, taille ou maintenance inutiles.
En suivant un flux de travail de sélection structuré basé sur les applications, les ingénieurs peuvent réduire les risques de conception, éviter le surdimensionnement, améliorer la stabilité de l'équipement et créer un système de mouvement linéaire plus efficace et plus économique.
