 Italiano

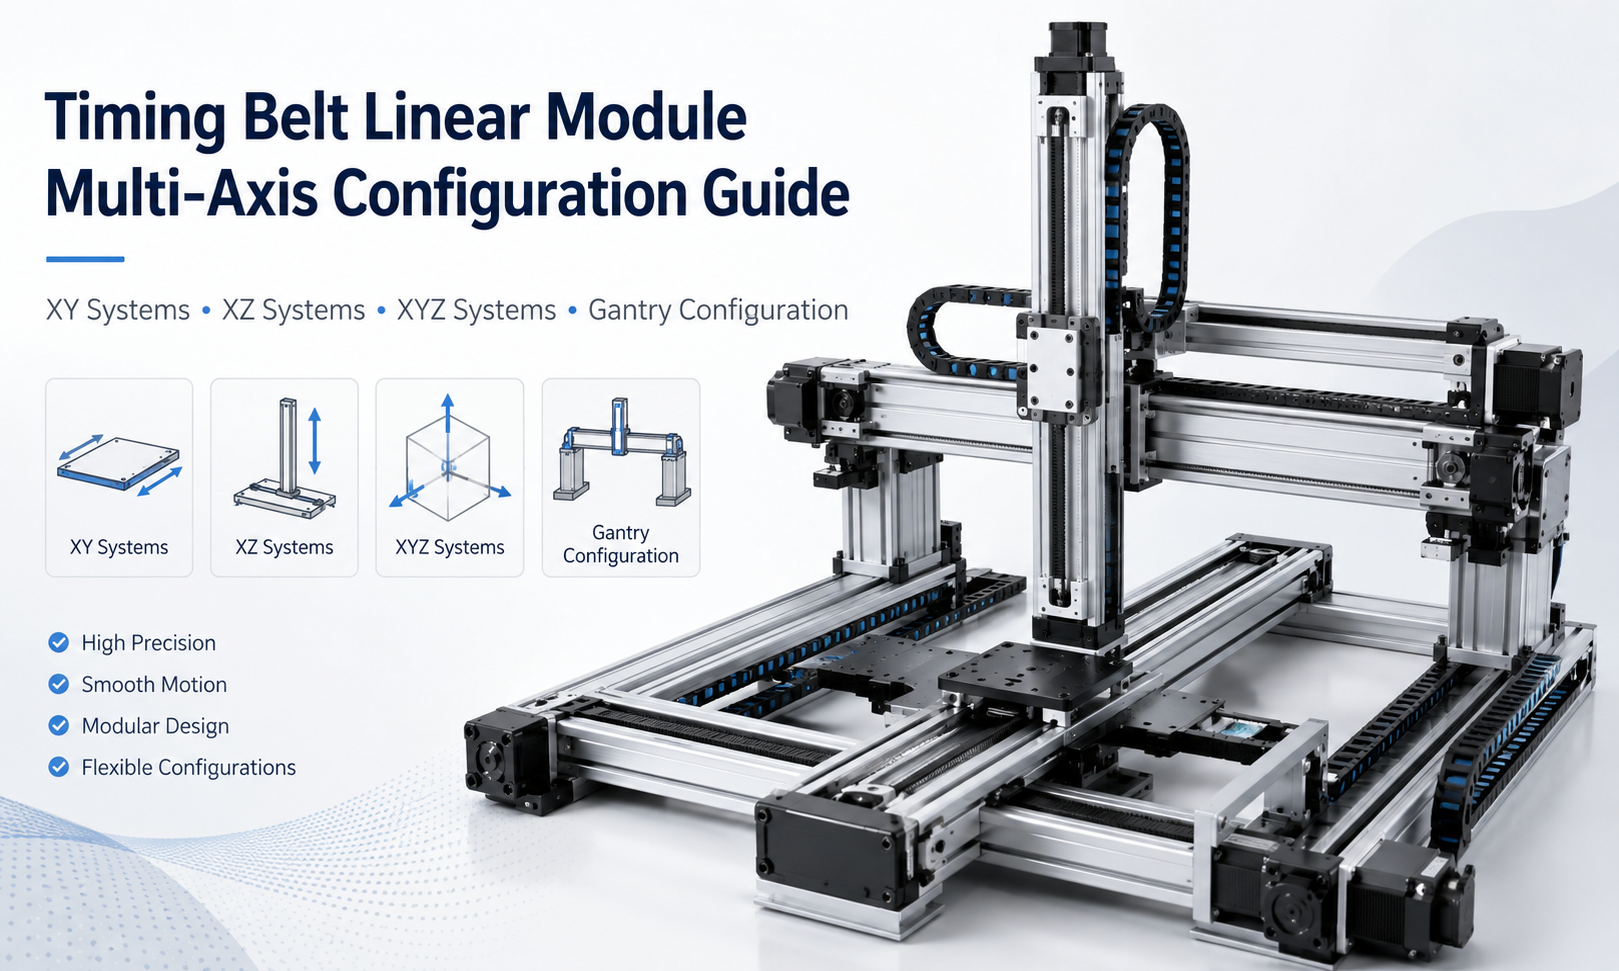
Una cinghia di distribuzionemodulo linearepuò essere utilizzato come asse di movimento singolo, ma l'elevata velocità, la corsa lunga e la disposizione flessibile del motore lo rendono particolarmente adatto a sistemi di automazione multiasse. Combinando due o più moduli, gli ingegneri possono creare piattaforme di posizionamento XY, sistemi di movimentazione XZ, sistemi di movimento XYZ e meccanismi a portale di grande formato.
Progettare un sistema multiasse implica molto più che montare un modulo lineare sopra un altro. Il progettista deve considerare l'orientamento degli assi, la massa in movimento, la distribuzione del carico, la rigidità strutturale, il posizionamento del motore, il percorso dei cavi e la sincronizzazione. Ciascun asse aggiunto modifica il carico applicato all'asse di supporto, quindi il sistema completo deve essere valutato come una struttura meccanica integrata.
Sommario
- Che cos'è un sistema di moduli lineari con cinghia dentata multiasse?
- Configurazioni multiasse comuni
- Sistemi di moduli lineari con cinghia dentata XY
- Sistemi di moduli lineari con cinghia dentata XZ
- Sistemi di moduli lineari con cinghia dentata XYZ
- Sistemi a portale per cinghie dentate
- Combinazione degli assi e disposizione strutturale
- Distribuzione del carico nei sistemi multiasse
- Disposizione del motore e layout della trasmissione
- Gestione dei cavi per il movimento multiasse
- Sincronizzazione e controllo del movimento
- Processo di progettazione della configurazione multiasse
- Errori comuni di progettazione
- Domande frequenti
- Conclusione
Che cos'è un sistema di moduli lineari con cinghia dentata multiasse?
Un sistema di moduli lineari con cinghia di distribuzione multiasse combina due o più assi di movimento lineare per spostare un carico utile in più direzioni. Ciascun modulo normalmente fornisce movimento lungo un asse rettilineo, mentre il meccanismo completo crea capacità di posizionamento bidimensionale o tridimensionale.
Ad esempio, un modulo dell'asse X può fornire il movimento orizzontale, mentre un secondo modulo montato sul carrello fornisce il movimento dell'asse Y. L'aggiunta di un asse Z verticale crea un sistema a tre assi in grado di posizionare un utensile, un sensore, una pinza o un pezzo in lavorazione a coordinate diverse.
I moduli cinghia di distribuzione sono comunemente selezionati per i sistemi multiasse perché forniscono:
- Alta velocità lineare
- Viaggio disponibile a lungo
- Massa in movimento relativamente bassa
- Direzioni di montaggio flessibili del motore
- Integrazione semplice con servomotori o motori passo-passo
- Buona idoneità per cicli ripetuti di trasferimento e posizionamento
Tuttavia, un sistema a cinghia di distribuzione viene generalmente selezionato per applicazioni che danno priorità alla velocità, alla corsa e al tempo di ciclo piuttosto che alla spinta estremamente elevata o alla precisione di posizionamento ultrafine.
Configurazioni multiasse comuni
Le combinazioni più comuni di moduli lineari della cinghia di distribuzione sono le configurazioni XY, XZ, XYZ e gantry. La struttura corretta dipende dalle direzioni di movimento richieste, dall'area di lavoro, dall'orientamento del carico utile e dal layout della macchina.
| Configurazione | Direzioni del movimento | Struttura tipica | Applicazioni comuni |
|---|---|---|---|
| Sistema XY | Orizzontale e laterale | Un asse montato sul carrello di un altro asse | Dosatura, ispezione, smistamento e posizionamento planare |
| Sistema XZ | Orizzontale e verticale | Asse verticale montato su un asse mobile orizzontale | Pick-and-place, carico, scarico e impilamento |
| Sistema XYZ | Movimento tridimensionale | Tre assi perpendicolari combinati in sequenza | Assemblaggio, collaudo, movimentazione e lavorazione automatizzata |
| Sistema a portale | Movimento orizzontale di ampia area con asse verticale opzionale | Traversa sostenuta da due assi paralleli | Movimentazione, pallettizzazione e carico macchine di grandi formati |
Sistemi di moduli lineari con cinghia dentata XY
Un sistema XY fornisce il movimento in due direzioni orizzontali perpendicolari. È una delle disposizioni multiasse più comuni per aree di lavoro piane.
L'asse inferiore è normalmente chiamato asse X e supporta l'asse Y superiore. L'asse Y è montato sul carrello dell'asse X, quindi la massa completa dell'asse Y, il suo motore, gli utensili e il carico utile diventano un carico in movimento sull'asse X.
Tipica struttura XY
Una disposizione XY standard include:
- Un modulo asse X a corsa lunga
- Un modulo dell'asse Y montato perpendicolarmente all'asse X
- Una piastra di collegamento tra i due assi
- Motori separati per il movimento dell'asse X e dell'asse Y
- Un portacavi per l'asse superiore mobile
- Un controller per il posizionamento coordinato a due assi
Considerazioni sulla progettazione del sistema XY
L'asse X inferiore deve essere selezionato in base alla massa totale in movimento anziché solo al carico utile esterno. Questo totale include il corpo dell'asse Y, il carrello, il motore, la piastra di collegamento, il portacavi, gli utensili e il pezzo.
La lunghezza dell'asse Y crea anche un momento di carico sul carrello dell'asse X. Quando l'asse Y è lungo o quando il carico utile è posizionato lontano dal carrello di supporto, possono essere necessari un'ampia piastra di montaggio, una struttura a doppia guida o due moduli paralleli dell'asse X.
Le piattaforme per cinghie dentate XY sono comunemente utilizzate per l'erogazione, l'ispezione visiva, la marcatura, lo smistamento, la scansione e il posizionamento automatico su un'area di lavoro rettangolare.
Sistemi di moduli lineari con cinghia dentata XZ
Un sistema XZ combina il movimento orizzontale con il movimento verticale. È ampiamente utilizzato nelle apparecchiature pick-and-place, nei sistemi di caricamento dei materiali, nelle unità di impilamento e nei meccanismi di trasferimento.
L'asse X normalmente sposta orizzontalmente l'intero asse Z. L'asse Z solleva o abbassa la pinza, la ventosa, l'utensile o il carico utile.
Requisiti di carico dell'asse verticale
L'asse Z deve superare la gravità oltre all'accelerazione e alle forze di processo. La coppia motore richiesta dovrebbe quindi essere calcolata dalla massa in movimento, dal raggio della puleggia, dall'accelerazione, dall'efficienza della trasmissione e dal fattore di sicurezza.
Un asse della cinghia di distribuzione verticale può inoltre richiedere:
- Un motore con freno per evitare cadute in caso di perdita di potenza
- Un meccanismo di controbilanciamento per carichi mobili più pesanti
- Un dispositivo di arresto meccanico o anticaduta
- Una disposizione adatta del sensore di homing e limite
- Una strategia di decelerazione controllata vicino al limite di corsa inferiore
Direzione di montaggio dell'asse verticale
L'asse Z può essere montato con il corpo del modulo in movimento o con il carrello in movimento. Una disposizione a corpo mobile può ridurre la distanza a sbalzo tra l'utensile e la struttura di guida, mentre una disposizione a carrello mobile può semplificare l'installazione.
Il metodo corretto dipende dalla corsa richiesta, dalla forma dell'utensile, dallo spazio disponibile e dal momento di carico. L'asse verticale dovrebbe rimanere il più compatto e leggero possibile perché tutta la sua massa è trasportata dall'asse orizzontale.
Sistemi di moduli lineari con cinghia dentata XYZ
Un sistema XYZ fornisce movimento lungo tre direzioni perpendicolari e può posizionare uno strumento o un pezzo in lavorazione in un volume di lavoro tridimensionale.
Una struttura tipica utilizza un lungo asse X come base, un asse Y montato sul carrello dell'asse X e un asse Z montato sul carrello dell'asse Y. Sono possibili anche altre disposizioni a seconda della struttura della macchina e della direzione di lavoro.
Gerarchia degli assi
La gerarchia degli assi è importante perché ogni asse di livello inferiore trasporta tutti gli assi installati sopra di esso. In una disposizione XYZ impilata convenzionale:
- L'asse Z trasporta l'utensile e il carico utile.
- L'asse Y trasporta l'asse Z, l'utensile e il carico utile.
- L'asse X trasporta l'asse Y, l'asse Z, i motori, gli utensili, i cavi e il carico utile.
Di conseguenza, l'asse di base richiede solitamente la massima capacità di carico e rigidità strutturale. Potrebbe anche richiedere un motore più grande o una serie di moduli più potenti rispetto agli assi superiori.
Ridurre la massa in movimento
La riduzione della massa in movimento migliora l'accelerazione, il tempo di ciclo e la stabilità di posizionamento. I metodi comuni includono:
- Utilizzo di moduli compatti per gli assi superiori
- Montaggio dei motori in posizioni che riducono i carichi a sbalzo
- Utilizzo di piastre di collegamento in alluminio leggero
- Riduzione della massa degli utensili non necessaria
- Selezione della corsa pratica più breve dell'asse superiore
- Separazione dei componenti elettrici fissi dal gruppo mobile
Il modulo più veloce non è sempre la scelta migliore. Il sistema completo dovrebbe essere ottimizzato per la massa totale in movimento, la rigidità e il tempo di ciclo richiesto.
Sistemi a portale per cinghie dentate
Un sistema a portale utilizza una traversa supportata da due lati del telaio della macchina. È adatto per ampie aree di lavoro, corse lunghe e applicazioni in cui il ponte mobile deve rimanere stabile su un'ampia campata.
Il portale può utilizzare un asse motorizzato e un asse di supporto passivo oppure due assi paralleli azionati in modo indipendente. La disposizione corretta dipende dalla campata, dal carico utile, dall'accelerazione e dalle prestazioni di posizionamento richieste.
Configurazione a portale a unità singola
In un portale a trasmissione singola, un motore aziona entrambi i lati attraverso un collegamento meccanico come un albero comune, una cinghia di distribuzione o un sistema di trasmissione. Ciò fornisce la sincronizzazione meccanica e può semplificare il controllo.
Il collegamento meccanico deve essere sufficientemente rigido da evitare deformazioni torsionali e disallineamenti angolari lungo la traversa.
Configurazione a portale a doppia unità
In un portale a doppia azionamento, ciascun lato ha il proprio motore e sistema di azionamento. Il controller comanda a entrambi gli assi di muoversi insieme monitorando le loro posizioni.
I sistemi a doppia trasmissione sono adatti per portali ampi, corse lunghe e carichi dinamici più elevati, ma richiedono un accurato homing, allineamento e sincronizzazione. Una differenza di posizione tra i due lati può torcere la traversa, sovraccaricare le guide o causare l'inceppamento del meccanismo.
Design della traversa a portale
La traversa deve resistere alla flessione e alla torsione durante l'accelerazione. La sua rigidità dipende dal profilo della trave, dalla campata non supportata, dalla posizione degli utensili e dal carico utile.
Una trave leggera migliora l'accelerazione, ma una rigidità insufficiente può creare vibrazioni ed errori di posizionamento. La trave dovrebbe quindi essere progettata in base sia alla deflessione statica che alla risposta dinamica.
Combinazione degli assi e disposizione strutturale
I moduli multiasse non devono essere combinati solo in base ai fori di montaggio disponibili. La connessione tra gli assi deve fornire rigidità, allineamento e supporto sufficienti.
Design della piastra di connessione
Le piastre di connessione vengono utilizzate per montare un asse su un altro. Una piastra adatta dovrebbe:
- Fornire una superficie di montaggio piana
- Distribuire il carico sul carrello
- Ridurre al minimo le sporgenze inutili
- Resistere alla flessione in accelerazione
- Consentono l'installazione di motore, sensore e cavo
- Fornire l'accesso per il montaggio e la manutenzione
Le piastre molto spesse aumentano la massa in movimento, mentre le piastre sottili possono deformarsi. Lo spessore e il rinforzo della piastra devono essere selezionati in base al carico e alla distanza dello sbalzo.
Orientamento del modulo
Un modulo può essere installato orizzontalmente, verticalmente, su un lato o con orientamento invertito. Tuttavia, il carico utile consentito e la capacità del momento possono variare in base alla direzione di montaggio.
Il progettista dovrebbe verificare il carico radiale, il carico assiale e il carico momento per l'effettivo orientamento di installazione anziché fare affidamento solo su un valore generale del carico utile.
Distribuzione del carico nei sistemi multiasse
Il calcolo del carico è una delle parti più importanti della progettazione multiasse. L'asse inferiore non trasporta solo il pezzo. Trasporta l'intero gruppo mobile installato sopra di esso.
Carico mobile totale
Il carico mobile totale può includere:
- Moduli lineari superiori
- Servomotori o motori passo-passo
- Riduttori e giunti
- Piastre e staffe di collegamento
- Portacavi e cavi
- Sensori e componenti pneumatici
- Terminare l'attrezzatura
- Il pezzo trasportato
Questa massa totale deve essere utilizzata per calcolare la forza di accelerazione, la coppia motore richiesta e il carico dinamico.
Carico del momento
Il momento di carico si verifica quando il baricentro del carico utile è spostato dal centro del carrello o della guida. Gli assi superiori lunghi e le attrezzature a sbalzo possono creare momenti significativi di beccheggio, imbardata o rollio.
Il carico del momento può essere ridotto di:
- Avvicinare il carico utile al centro della guida
- Utilizzando un carrello più ampio
- Aumentare la distanza tra i blocchi guida
- Utilizzando due assi di supporto paralleli
- Accorciamento della lunghezza del cantilever
- Riduzione della massa dell'asse superiore
Carico dinamico
L'accelerazione e la decelerazione creano forze che possono essere molto superiori al carico statico. Un sistema che si muove agevolmente a bassa velocità può vibrare, deviare o perdere stabilità di posizionamento se utilizzato ad alta accelerazione.
Il modulo selezionato deve pertanto essere valutato in base alle condizioni previste di velocità, accelerazione, ciclo di lavoro e arresto di emergenza.
Disposizione del motore e layout della trasmissione
Il posizionamento del motore influisce sulle dimensioni del sistema, sulla massa in movimento, sul percorso dei cavi e sull'accesso per la manutenzione. I moduli della cinghia di distribuzione spesso consentono l'installazione diretta dei motori, in parallelo o tramite una disposizione di ritorno ripiegata.
Disposizione del motore in movimento
Quando un motore è montato su un asse mobile superiore, la sua massa viene trasportata da tutti gli assi di supporto sottostanti. Ciò aumenta la capacità di carico richiesta e la coppia motore degli assi inferiori.
Le disposizioni dei motori in movimento sono meccanicamente semplici, ma richiedono cavi di alimentazione e encoder flessibili.
Disposizione del motore stazionario
Alcuni layout meccanici consentono al motore di rimanere fermo mentre la struttura dell'asse si muove. Ciò può ridurre la massa in movimento e il movimento del cavo, ma potrebbe richiedere un percorso della cinghia, un sistema di alberi o una disposizione di trasmissione più complessi.
Orientamento motorio
L'orientamento del motore deve essere selezionato in base a:
- Spazio di installazione disponibile
- Rischio di collisione con assi adiacenti
- Accesso per manutenzione
- Raggio di curvatura del cavo
- Protezione da polvere, refrigerante o detriti di processo
- Centro di gravità del sistema
Il motore non deve essere posizionato dove aumenta inutilmente la distanza del cantilever o interferisce con l'area di lavoro.
Gestione dei cavi per il movimento multiasse
Il passaggio dei cavi diventa più complesso man mano che aumenta il numero di assi. Ciascun asse in movimento può richiedere cavi di alimentazione del motore, cavi dell'encoder, cavi dei sensori, tubi pneumatici, linee del vuoto o cavi di comunicazione.
Selezione del portacavi
Una catena portacavi deve avere spazio interno sufficiente e un raggio di curvatura che soddisfi i requisiti di tutti i cavi e tubi installati. Un riempimento eccessivo del trasportatore può aumentare l'attrito e ridurre la durata del cavo.
Se necessario, i diversi tipi di cavi devono essere separati per ridurre le interferenze elettriche e l'abrasione.
Movimento dei cavi annidati
In un sistema XYZ, i cavi dell'asse Z possono muoversi con l'asse Y, mentre i cavi dell'asse Y si muovono con l'asse X. Ciò crea più livelli di movimento del cavo.
Il percorso dei cavi dovrebbe essere pianificato durante la fase di progettazione meccanica anziché aggiunto dopo l'assemblaggio. Per ogni asse devono essere definiti punti fissi, punti mobili, direzioni di piega e circuiti di servizio adeguati.
Evitare problemi legati ai cavi
- Non permettere che i cavi sfreghino contro bordi taglienti.
- Non superare il raggio di curvatura minimo.
- Non posizionare i connettori all'interno di sezioni che si piegano continuamente.
- Non mescolare cavi flessibili e non flessibili nello stesso percorso di movimento senza una valutazione.
- Fornire un pressacavo sia nei punti di connessione fissi che mobili.
- Verificare che la catena portacavi non entri nell'area di lavoro.
Sincronizzazione e controllo del movimento
I sistemi multiasse richiedono un controller in grado di coordinare più motori. Il livello di controllo richiesto dipende dal fatto che gli assi si muovano in modo indipendente, sequenziale o simultaneo lungo un percorso definito.
Movimento degli assi indipendenti
Nelle apparecchiature di trasferimento semplici, un asse può completare il suo movimento prima che inizi l'asse successivo. Ciò riduce la complessità del controllo e può essere sufficiente per i cicli di carico e scarico di base.
Movimento interpolato
Le applicazioni di erogazione, taglio, scansione e adattamento del contorno possono richiedere il movimento simultaneo di due o tre assi. Il controller deve eseguire l'interpolazione lineare o circolare mantenendo la velocità richiesta e la precisione del percorso.
Sincronizzazione del portale a doppio asse
Un portale a doppia azionamento richiede che entrambi gli assi paralleli mantengano la stessa posizione. Il controller può utilizzare il controllo master-slave, un sistema di trasmissione elettronico o una funzione di sincronizzazione del portale.
Entrambe le parti dovrebbero disporre di sensori di homing o procedure di riferimento adeguati. Il sistema di controllo dovrebbe anche monitorare l'errore di inseguimento in modo che la macchina possa fermarsi prima che un disallineamento eccessivo danneggi la struttura.
Processo di progettazione della configurazione multiasse
Un processo di progettazione sistematico aiuta a prevenire sovradimensionamenti, rigidità insufficiente e problemi di integrazione.
- Definire l'area di lavoro.Determinare la corsa X, Y e Z richiesta, compresi i margini di sicurezza e le dimensioni dell'utensile.
- Definire il carico utile.Calcolare la massa e il baricentro del pezzo, degli utensili, delle staffe e degli assi superiori.
- Seleziona la gerarchia degli assi.Decidi quale asse supporta gli altri e identifica la massa totale in movimento su ciascun asse.
- Calcolare i requisiti dinamici.Determinare velocità, accelerazione, decelerazione, tempo di viaggio e tempo di ciclo.
- Verificare la capacità di carico e momento.Valutare i carichi radiali, i carichi assiali e i momenti di beccheggio, imbardata e rollio.
- Seleziona la dimensione del modulo.Scegli il profilo, la struttura della guida, la dimensione del nastro, la lunghezza del carrello e la capacità del motore appropriati.
- Progettare i componenti di connessione.Creare piastre di montaggio, staffe e traverse rigide con adeguata planarità.
- Pianificare le posizioni motorie.Verificare lo spazio, la distanza dalle collisioni, l'instradamento dei cavi e l'accesso per la manutenzione.
- Pianificare la gestione dei cavi.Seleziona catene portacavi, raggi di curvatura, direzioni di instradamento e punti fissi.
- Definire il metodo di controllo.Confermare i requisiti di movimento indipendente, interpolazione o sincronizzazione del gantry.
- Verificare il telaio della macchina.Assicurarsi che la base e la struttura di supporto siano sufficientemente rigide e livellate.
- Testare il sistema completo.Commissione a velocità ridotta prima di aumentare gradualmente l'accelerazione e la velocità del ciclo.
Errori comuni di progettazione
Calcolo solo del carico utile esterno
Ignorare la massa degli assi superiori, dei motori e delle piastre di collegamento può comportare un asse di supporto sottodimensionato. Nel calcolo del carico deve essere inclusa l'intera struttura mobile.
Ignorare i carichi momento
Un carico utile può rientrare nella massa nominale ma superare comunque il momento ammissibile poiché è posizionato lontano dal centro del carrello.
Utilizzo di una piastra di connessione non sufficientemente rigida
Una piastra flessibile può ridurre la stabilità di posizionamento anche quando i moduli lineari stessi sono sufficientemente rigidi.
Installazione di un asse pesante sulla parte superiore
Un asse superiore inutilmente grande aumenta il carico e i requisiti motori di ogni asse inferiore. Gli assi superiori dovrebbero essere mantenuti compatti quando possibile.
Pianificazione del percorso dei cavi troppo tardi
L'aggiunta di portacavi dopo l'assemblaggio meccanico può ridurre la corsa disponibile, creare interferenze o forzare i cavi in un raggio di curvatura inadeguato.
Ignorare l'allineamento del gantry
Gli assi paralleli del portale devono essere installati accuratamente. Un allineamento inadeguato aumenta la resistenza della guida, il carico della cinghia e la corrente del motore.
Utilizzo di un'accelerazione eccessiva
Un'elevata accelerazione può creare vibrazioni, deflessione del telaio, oscillazione della cinghia e perdita di stabilità di posizionamento anche quando il motore ha potenza sufficiente.
Domande frequenti
È possibile utilizzare i moduli lineari con cinghia dentata per i sistemi XYZ?
SÌ. I moduli della cinghia di distribuzione sono ampiamente utilizzati nei sistemi XYZ che richiedono corse lunghe, alta velocità e precisione di posizionamento moderata. L'asse di base deve essere dimensionato per la massa completa di tutti gli assi superiori, degli utensili e del carico utile.
Quale asse dovrebbe avere la maggiore capacità di carico?
In un sistema impilato convenzionale, l'asse di supporto più basso richiede solitamente la capacità di carico più elevata perché sostiene tutti gli assi superiori e i componenti mobili.
Quando dovrebbero essere utilizzati due assi paralleli?
Potrebbero essere necessari due assi paralleli quando la traversa è larga, il carico utile crea un momento elevato o un singolo carrello non può fornire supporto e rigidità sufficienti.
Un portale a doppia unità necessita del controllo della sincronizzazione?
SÌ. Due lati azionati in modo indipendente devono rimanere sincronizzati durante l'homing e il funzionamento. Il controller dovrebbe monitorare la differenza di posizione e arrestare il sistema se viene superata la deviazione consentita.
È possibile utilizzare un modulo cinghia di distribuzione come asse Z verticale?
Sì, ma il motore deve superare la gravità e il sistema deve includere un'adeguata protezione in caso di spegnimento, come un motore con freno, un contrappeso o un dispositivo meccanico anticaduta.
Come si può ridurre la massa in movimento?
Utilizza moduli dell'asse superiore più piccoli, piastre di collegamento leggere, utensili compatti, posizioni del motore adeguate e corse dell'asse superiore più brevi e pratiche.
I sistemi multiasse con cinghia dentata sono adatti per lavorazioni di precisione?
Sono adatti per numerose attività automatizzate di posizionamento, trasferimento, erogazione, ispezione e movimentazione. Le applicazioni che richiedono rigidità molto elevata, forze di taglio elevate o posizionamento ultra-fine possono invece richiedere una vite a ricircolo di sfere o un sistema di motore lineare.
Conclusione
Tempisticamoduli lineari a cinghiapuò essere combinato in sistemi di movimento flessibili XY, XZ, XYZ e a portale per l'automazione ad alta velocità. Il successo dell'integrazione dipende dalla selezione della corretta gerarchia degli assi, dal calcolo del carico in movimento completo, dal controllo dei carichi momentori e dalla fornitura di una rigidità strutturale sufficiente.
Il posizionamento del motore, l'instradamento dei cavi e la sincronizzazione dovrebbero essere considerati fin dall'inizio del processo di progettazione. Valutando il meccanismo completo anziché trattare ciascun asse separatamente, gli ingegneri possono costruire un sistema multiasse con movimento stabile, tempi di ciclo efficienti e funzionamento affidabile a lungo termine.
