 Italiano

La selezione del motore corretto è essenziale per ottenere la velocità, l'accelerazione, le prestazioni di posizionamento e la durata di servizio richiestemodulo lineare a cinghia. Un motore sottodimensionato può causare accelerazioni lente, errori di posizionamento, allarmi del motore o funzionamento instabile. Un motore sovradimensionato può aumentare i costi, l’inerzia e lo spazio di installazione senza migliorare le prestazioni effettive del sistema.
La scelta del motore dovrebbe quindi basarsi sui requisiti di movimento completi piuttosto che sulla sola potenza del motore. I fattori principali includono la massa in movimento, la velocità di spostamento, l'accelerazione, il diametro della puleggia, l'efficienza della trasmissione, l'inerzia del carico, il ciclo di lavoro, la direzione di installazione e la precisione del controllo.
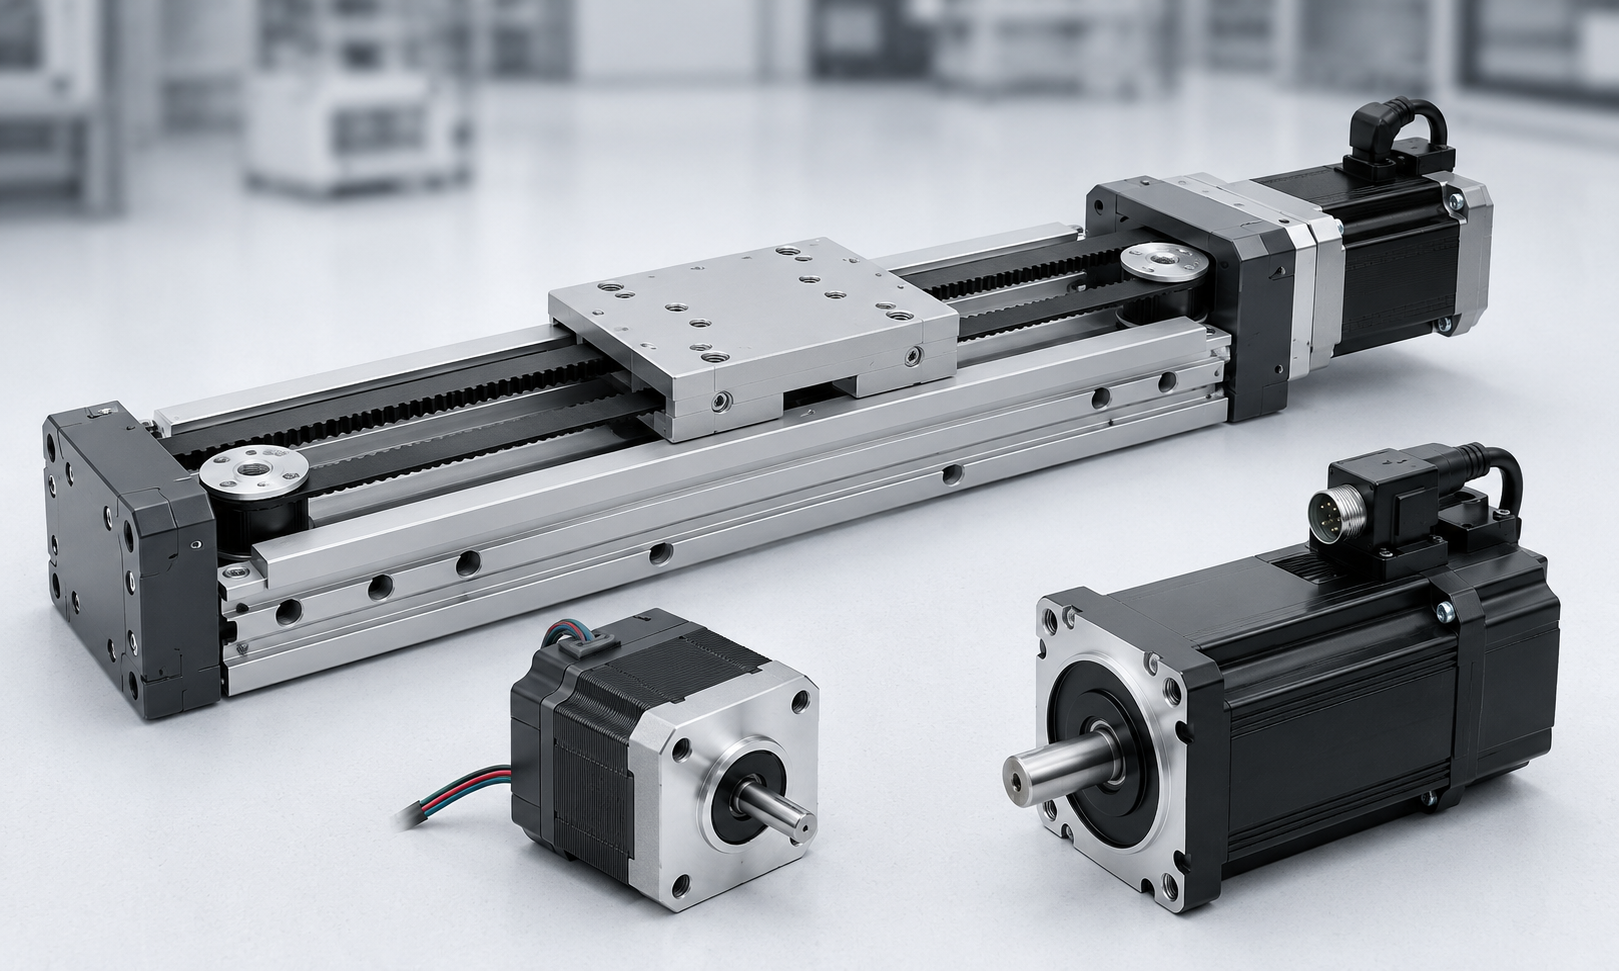
1. Parametri principali per la selezione del motore del modulo cinghia di distribuzione
Prima di selezionare un servomotore o un motore passo-passo, è necessario confermare i seguenti parametri dell'applicazione:
- Carico utile e massa totale in movimento
- Installazione orizzontale o verticale
- Velocità massima richiesta
- Tempo di accelerazione e decelerazione
- Distanza effettiva percorsa
- Requisiti di posizionamento e ripetibilità
- Diametro primitivo della puleggia dentata
- Rapporto di trasmissione, se viene utilizzato un cambio
- Ciclo operativo e rapporto di lavoro
- Resistenza esterna e attrito
- Spazio disponibile per il montaggio del motore
- Se è necessario un freno di stazionamento
Il motore deve fornire velocità e coppia sufficienti durante l'intero ciclo di movimento. Controllare solo la potenza nominale del motore non è sufficiente perché due motori con la stessa potenza possono avere coppia nominale, coppia di picco, velocità nominale e inerzia del rotore molto diverse.
2. Servomotore o motore passo-passo?
Sia i servomotori che i motori passo-passo possono essere utilizzati con la cinghia di distribuzionemoduli lineari, ma sono adatti a diverse condizioni operative.
| Fattore di selezione | Servomotore | Motore passo-passo |
|---|---|---|
| Metodo di controllo | Controllo ad anello chiuso con feedback dell'encoder | Di solito controllo passo-passo ad anello aperto o ad anello chiuso |
| Prestazioni ad alta velocità | Buone prestazioni di coppia a velocità medie e alte | La coppia diminuisce significativamente all'aumentare della velocità |
| Accelerazione | Adatto per accelerazioni elevate e tempi di ciclo brevi | Meglio per un'accelerazione moderata |
| Affidabilità del posizionamento | Il feedback dell'encoder rileva la deviazione della posizione | I sistemi a circuito aperto possono perdere passaggi in caso di sovraccarico |
| Fluidità operativa | Funzionamento regolare in un'ampia gamma di velocità | Potrebbe verificarsi risonanza a determinate velocità |
| Costo | Costi più elevati di motore, driver e messa in servizio | Costo del sistema inferiore |
| Applicazioni tipiche | Automazione ad alta velocità, avviamenti e arresti frequenti, posizionamento di precisione | Applicazioni con carico leggero, a bassa velocità e sensibili ai costi |
Quando selezionare un servomotore
Un servomotore è normalmente consigliato quando il modulo cinghia di distribuzione richiede:
- Alta velocità di viaggio
- Rapida accelerazione e decelerazione
- Movimento alternativo frequente
- Tempi di ciclo brevi
- Elevata affidabilità di posizionamento
- Carichi utili pesanti o variabili
- Monitoraggio della posizione a circuito chiuso
- Sincronizzazione multiasse
Quando selezionare un motore passo-passo
Un motore passo-passo può essere adatto quando l'applicazione ha:
- Velocità relativamente bassa
- Accelerazione moderata
- Carichi leggeri e stabili
- Semplice posizionamento punto a punto
- Bassa frequenza operativa
- Rigorosi limiti di costo
Per le applicazioni in cui non è possibile accettare la perdita di passi, è opportuno prendere in considerazione un motore passo-passo a circuito chiuso invece di un sistema passo-passo a circuito aperto convenzionale.
3. Determinare la massa totale in movimento
La massa in movimento non è limitata al pezzo. Dovrebbe includere tutti i componenti che si muovono con il carrello della cinghia di distribuzione:
m = mcarico utile+mtrasporto+mapparecchio+mcavo+maltro
Dove:
Mè la massa totale in movimento in chilogrammiMcarico utileè la massa del pezzo o del prodottoMapparecchioinclude pinze, utensili e piastre di montaggioMcavocomprende cavi mobili, tubi flessibili e portacavi
Ignorare dispositivi, cavi o attrezzature può comportare una coppia del motore insufficiente, soprattutto durante una rapida accelerazione.
4. Calcolare la forza lineare richiesta
Installazione orizzontale
Per un modulo cinghia di distribuzione orizzontale, la forza lineare richiesta può essere stimata utilizzando:
F = ma + FF+Fe
Dove:
Fè la forza lineare richiesta in newtonMè la massa totale in movimento in chilogrammiUNè l'accelerazione richiesta in metri al secondo quadratoFFè la resistenza all'attrito e alla trasmissioneFeè qualsiasi forza esterna aggiuntiva
A velocità costante l’accelerazione è zero. Il motore deve solo superare l'attrito e la resistenza esterna. Durante l'accelerazione, tuttavia, la forza d'inerzia può diventare la parte maggiore del carico totale.
Installazione verticale
Per il movimento verticale verso l'alto, la gravità deve essere inclusa:
F = m(g + a) + FF+Fe
DoveGè l'accelerazione gravitazionale, approssimativamente9,81 m/s².
Per il movimento verso il basso, il motore deve controllare il carico gravitazionale e decelerare la massa in movimento in modo sicuro. Anche le applicazioni verticali possono produrre energia rigenerativa, pertanto è necessario controllare il servoazionamento e la resistenza di frenatura.
5. Calcolare la coppia di puleggia richiesta
Dopo aver calcolato la forza lineare, convertirla in coppia della puleggia:
Tpuleggia= F×r/h
Dove:
Tpuleggiaè la coppia richiesta della puleggia in newton metriFè la forza lineare richiestaRè il raggio primitivo della puleggia in metriOè il rendimento totale della trasmissione meccanica
Nel calcolo deve essere utilizzato il raggio primitivo e non il raggio esterno della puleggia. Normalmente il diametro primitivo è fornito dal produttore della cinghia di distribuzione o dal disegno della puleggia.
Se è installato un riduttore, la coppia approssimativa del motore è:
Tmotore= tpuleggia/(i×nG)
Dove:
ioè il rapporto di riduzione della velocità, definito come la velocità del motore divisa per la velocità di uscitaOGè l'efficienza del cambio
Un riduttore riduce i requisiti di coppia del motore e aumenta la capacità di carico riflesso, ma riduce anche la velocità di uscita e può introdurre gioco.
6. Calcolare la velocità del motore richiesta
La velocità di rotazione della puleggia è determinata dalla velocità lineare richiesta e dal diametro primitivo della puleggia:
Npuleggia= 60v / (πD)
Dove:
Npuleggiaè la velocità della puleggia in giri al minutovè la velocità lineare richiesta in metri al secondoDè il diametro primitivo della puleggia in metri
Quando viene utilizzato un cambio:
Nmotore=npuleggia× i
La velocità del motore calcolata dovrebbe rimanere entro l'intervallo di velocità di funzionamento continuo del motore selezionato. Non è opportuno selezionare un motore solo perché la sua velocità massima è superiore al valore calcolato. La coppia disponibile a quella velocità deve essere verificata anche dalla curva coppia-velocità del motore.
7. Controllare l'inerzia del carico
L'inerzia del carico influisce sulla risposta all'accelerazione, sulla stabilità di posizionamento e sulla regolazione del servo. Per una puleggia dentata ad azionamento diretto, l'inerzia equivalente della massa in movimento può essere approssimata da:
Jlineare= m²
L'inerzia del carico completo dovrebbe includere anche:
- Inerzia della puleggia motrice
- Inerzia della puleggia condotta
- Inerzia della cinghia di distribuzione
- Inerzia dell'accoppiamento
- Inerzia di uscita del riduttore
- Altri componenti rotanti
Se viene utilizzato un riduttore, l'inerzia del carico riflessa sull'albero motore è:
Jriflesso=Jcarico/i²
Il rapporto di inerzia può quindi essere calcolato come:
Rapporto di inerzia = Jriflesso/ Jmotore
Un rapporto di inerzia inferiore generalmente fornisce una messa a punto del servo più semplice e una risposta più rapida. Il rapporto accettabile dipende dal servosistema, dalla rigidità della macchina, dal profilo di movimento e dai requisiti di controllo. È necessario verificare sempre il rapporto di inerzia consigliato dal produttore del motore.
8. Controllare la coppia di accelerazione
Il motore deve accelerare sia il carico lineare che i componenti rotanti. La coppia di accelerazione rotazionale è:
Tacc=Jtotale×a
Dove:
Jtotaleè l'inerzia totale riflessa sull'albero motoreUNè l'accelerazione angolare in radianti al secondo quadrato
La coppia di picco del motore dovrebbe essere maggiore della coppia totale richiesta durante l'accelerazione:
Tpicco richiesto= tcarico+Tacc
Per profili di movimento aggressivi, la coppia di accelerazione può essere molto superiore alla coppia richiesta durante la corsa a velocità costante.
9. Controllare la coppia continua, la coppia di picco e la potenza del motore
Dovrebbero essere controllate tre diverse capacità motorie:
Coppia continua
La coppia continua determina se il motore può funzionare senza surriscaldarsi durante i cicli ripetuti. Dovrebbe essere controllato utilizzando la coppia quadratica media del ciclo completo:
TRMS= √[(T₁²t₁ + T₂²t₂ + ... + Tₙ²tₙ) / (t₁ + t₂ + ... + tₙ)]
La coppia RMS calcolata dovrebbe rimanere al di sotto della coppia continua nominale del motore.
Coppia di picco
La coppia di picco è richiesta durante l'accelerazione, la decelerazione, l'arresto di emergenza o il carico esterno temporaneo. La coppia di picco richiesta deve rimanere al di sotto della coppia istantanea consentita del motore.
Potenza del motore
La potenza meccanica può essere stimata utilizzando la forza lineare o la coppia rotazionale:
P = Fv/η
O:
P = A
La potenza del motore è utile per la selezione preliminare, ma il dimensionamento finale dovrebbe essere basato su coppia, velocità, inerzia e ciclo di lavoro. Due motori con la stessa potenza nominale potrebbero non fornire la stessa coppia di picco o risposta dinamica.
10. Selezionare un fattore di sicurezza adeguato
Normalmente viene applicato un fattore di sicurezza per compensare l'incertezza del calcolo, la variazione del carico, le variazioni di attrito e l'usura a lungo termine.
Per applicazioni orizzontali stabili, un fattore di sicurezza della coppia di circa1,3-1,5può essere utilizzato come riferimento iniziale. Potrebbero essere necessari margini più elevati per:
- Assi verticali
- Accelerazione elevata
- Avviamenti e arresti frequenti
- Urti o carichi variabili
- Attrito incerto
- Funzionamento continuo a lungo termine
- Ambienti operativi difficili
Dovrebbe essere evitato anche un fattore di sicurezza eccessivamente grande perché un motore sovradimensionato può aumentare l’inerzia del rotore e ridurre le prestazioni dinamiche.
11. Selezione del motore autofrenante per assi verticali
Un motore con freno di stazionamento elettromagnetico è fortemente consigliato quando il modulo lineare della cinghia di distribuzione è installato verticalmente o su una pendenza dove il carico può cadere dopo aver interrotto l'alimentazione.
Il freno viene utilizzato principalmente per trattenere l'asse quando la macchina è ferma o viene a mancare potenza. Normalmente non dovrebbe essere utilizzato come freno di arresto dinamico durante ogni ciclo di movimento.
Per un asse verticale, verificare che:
- La coppia di tenuta del freno è superiore alla coppia gravitazionale statica
- Il freno prevede un adeguato margine di sicurezza
- La sequenza di controllo inserisce il freno solo dopo che il motore si è fermato
- Il motore produce una coppia di tenuta prima che il freno venga rilasciato
- Il servoazionamento può gestire l'energia rigenerativa durante il movimento verso il basso
- Per carichi pesanti è opportuno utilizzare un contrappeso o una molla a gas
Per i sistemi verticali critici per la sicurezza possono essere necessari anche dispositivi di bloccaggio meccanici, meccanismi anticaduta o protezioni ridondanti.
12. Direzione di montaggio del motore
I moduli lineari della cinghia di distribuzione possono supportare diverse disposizioni di montaggio del motore a seconda dello spazio disponibile sulla macchina.
| Direzione di montaggio | Caratteristiche | Uso tipico |
|---|---|---|
| Montaggio diretto in linea | L'albero motore è collegato direttamente alla puleggia motrice tramite un giunto | Struttura semplice e alta efficienza di trasmissione |
| Montaggio sul lato sinistro | Il motore è posizionato accanto al modulo tramite trasmissione a cinghia o ad ingranaggi | Macchine con spazio di installazione assiale limitato |
| Montaggio sul lato destro | Disposizione dello specchio per il montaggio sul lato sinistro | Selezionato in base al percorso dei cavi e al layout della macchina |
| Montaggio dal basso o piegato | Il motore è installato sotto o parallelo al modulo | Attrezzature compatte e macchinari chiusi |
La direzione di montaggio del motore normalmente non modifica il requisito di forza lineare di base, ma pulegge, cinghie o riduttori aggiuntivi influiscono sul rapporto di trasmissione, sull'efficienza, sul gioco e sull'inerzia rotazionale. Questi componenti devono essere inclusi nel calcolo del motore.
13. Esempio di selezione del motore del modulo cinghia di distribuzione
Consideriamo un modulo lineare con cinghia di distribuzione orizzontale con le seguenti condizioni:
- Massa totale in movimento:
35 chilogrammi - Velocità massima richiesta:
1,5 m/sec - Accelerazione richiesta:
4 m/s² - Attrito e resistenza esterna stimati:
25 N - Diametro primitivo della puleggia:
60 mm - Efficienza di trasmissione:
92% - Collegamento del motore ad azionamento diretto
Passaggio 1: calcolare la forza lineare
F = ma + FF
F = 35 × 4 + 25 = 165 N
Passaggio 2: calcolare la coppia della puleggia
Il raggio primitivo della puleggia è:
r = 0,06 / 2 = 0,03 m
T = 165 × 0,03 / 0,92 ≈ 5,38 N·m
Questo valore rappresenta la coppia approssimativa richiesta alla puleggia durante l'accelerazione prima di aggiungere l'inerzia dei componenti rotanti e un margine di sicurezza.
Passaggio 3: calcolare la velocità della puleggia
n = 60 × 1,5 / (π × 0,06)
n ≈ 477 giri/min
Passaggio 4: stima della potenza meccanica
P = Fv/η
P = 165 × 1,5 / 0,92 ≈ 269 W
La potenza calcolata non determina direttamente la potenza finale del motore. Il motore selezionato deve inoltre soddisfare la coppia di picco richiesta, la coppia RMS, l'inerzia del rotore, il tempo di ciclo e la coppia disponibile a circa477 giri/min.
Per questa applicazione, un servomotore sarebbe generalmente più adatto di un motore passo-passo ad anello aperto perché l'asse richiede un'accelerazione relativamente elevata e una coppia affidabile durante il movimento ripetuto. Il modello finale del motore deve essere confermato utilizzando la curva coppia-velocità e le raccomandazioni sull'inerzia del produttore.
14. Errori comuni nella selezione del motore
Selezione del motore solo in base alla potenza nominale
La sola potenza nominale non conferma che il motore possa fornire una coppia di picco sufficiente o funzionare alla velocità richiesta.
Ignorare la massa del carrello e dell'attrezzatura
Solo utilizzando la massa del carico utile si sottostima la forza di accelerazione totale.
Ignorare la riduzione della coppia del motore passo-passo
Un motore passo-passo può fornire una coppia di mantenimento elevata a velocità zero ma una coppia molto inferiore alla velocità operativa effettiva.
Utilizzo della coppia massima del motore come coppia continua
La coppia massima è disponibile solo per un periodo limitato. L'uso ripetuto può causare surriscaldamento o allarmi dell'unità.
Ignorare l'inerzia del carico
Un eccessivo disadattamento dell'inerzia può causare scarsa risposta, vibrazioni, superamento e difficoltà di regolazione del servo.
Ignorare il carico di gravità verticale
Gli assi verticali richiedono una coppia aggiuntiva per superare la gravità e solitamente richiedono un freno di stazionamento.
Ignorare il ciclo di movimento completo
Il tempo di accelerazione, il tempo a velocità costante, il tempo di decelerazione, il tempo di permanenza e la frequenza del ciclo influiscono tutti sulla coppia RMS e sulla temperatura del motore.
15. Lista di controllo per la selezione del motore
Prima di verificare un motore del modulo lineare con cinghia di distribuzione, verificare quanto segue:
- La velocità massima del motore è superiore alla velocità operativa calcolata
- La curva coppia-velocità del motore soddisfa il punto operativo richiesto
- La coppia nominale è superiore alla coppia RMS calcolata
- La coppia di picco è superiore alla coppia di accelerazione e decelerazione
- Il rapporto di inerzia del carico rientra nell'intervallo consigliato
- Il motore e il driver supportano il ciclo di lavoro richiesto
- La direzione di montaggio del motore si adatta al layout della macchina
- Il giunto, il riduttore e la puleggia si adattano all'albero del motore
- La coppia frenante è sufficiente per l'installazione verticale
- Il servoazionamento può gestire l'energia rigenerativa
- Cavi e connettori soddisfano le condizioni ambientali e di flessione richieste
- È stato incluso un fattore di sicurezza appropriato
Domande frequenti
Di quanta potenza motore ha bisogno un modulo lineare con cinghia di distribuzione?
La potenza richiesta dipende dalla massa in movimento, dalla velocità, dall'accelerazione, dal diametro della puleggia, dall'efficienza e dal ciclo di lavoro. La potenza può essere stimata utilizzandoP = Fv/η, ma la selezione finale deve verificare anche la coppia continua, la coppia di picco, la velocità del motore e l'inerzia del carico.
Un servomotore è migliore di un motore passo-passo per un modulo cinghia di distribuzione?
Un servomotore è generalmente migliore per alta velocità, rapida accelerazione, cicli frequenti ed elevata affidabilità di posizionamento. Un motore passo-passo può essere economico per applicazioni a bassa velocità, con carico leggero e meno impegnative.
Un motore più grande migliora sempre le prestazioni?
No. Un motore sovradimensionato aumenta il costo, il peso e l'inerzia del rotore. Un'inerzia eccessiva del motore può ridurre la risposta all'accelerazione e rendere più difficile la messa a punto del sistema.
Un modulo cinghia di distribuzione verticale richiede un motore autofrenante?
Un freno di stazionamento è fortemente consigliato quando la gravità può causare la caduta del carico dopo una perdita di potenza. I sistemi critici per la sicurezza possono anche richiedere una protezione meccanica anticaduta.
È possibile utilizzare un riduttore con un modulo lineare a cinghia dentata?
SÌ. Un riduttore può aumentare la coppia in uscita e ridurre l'inerzia del carico riflesso, ma modifica anche la velocità in uscita, l'efficienza, il gioco e l'inerzia complessiva del sistema.
Conclusione
La scelta del motore per un modulo lineare con cinghia di distribuzione dovrebbe basarsi sui requisiti meccanici e di movimento completi. Il processo di selezione comprende il calcolo della massa in movimento, della forza lineare, della coppia della puleggia, della velocità del motore, dell'inerzia del carico, della coppia di accelerazione, della coppia RMS e della coppia di picco.
I servomotori sono normalmente preferiti per l'automazione ad alta velocità, alta accelerazione e alta affidabilità. I motori passo-passo rimangono adatti per applicazioni più semplici, a bassa velocità e sensibili ai costi. Gli assi verticali dovrebbero utilizzare un freno di stazionamento di dimensioni adeguate e potrebbero richiedere ulteriori meccanismi anticaduta o di controbilanciamento.
La scelta finale del motore deve essere sempre verificata rispetto alla curva coppia-velocità del produttore del motore, al rapporto di inerzia consentito, al ciclo di lavoro e ai limiti termici.
