 日本語

精度は、リニアモーションシステムを選択または設計する際の最も重要な性能指標の 1 つです。半導体装置、画像検査機、電子機器組立ライン、精密塗布システム、CNC 機械、実験室オートメーションでは、わずかな位置決め誤差でも製品の品質、プロセスの安定性、および機器の信頼性に影響を与える可能性があります。
しかし、線形モジュールの精度計算単に製品カタログの 1 つの値を確認するだけではありません。の最終的な動作精度リニアモジュール位置決め精度、繰返し精度、指令分解能、ボールねじリード誤差、バックラッシ、ガイドレール精度、取付条件、サーボ制御性能、温度変動、構造変形などに影響されます。
モジュールの理論上の分解能は非常に優れていますが、実際の位置決め結果は依然として不十分な場合があります。同様に、システムは、指令された位置からの一貫したオフセットを維持しながら、優れた再現性を実現できます。したがって、エンジニアは高精度直線運動システムを評価する前に、分解能、位置決め精度、再現性、およびシステム全体の誤差を区別する必要があります。
このガイドでは、線形モジュールの精度を計算し、位置決め誤差の主な原因を特定し、再現性を評価し、システム全体の精度を推定し、機械設計、校正、フィードバック制御、および適切な設置を通じて精度を向上させる方法について説明します。
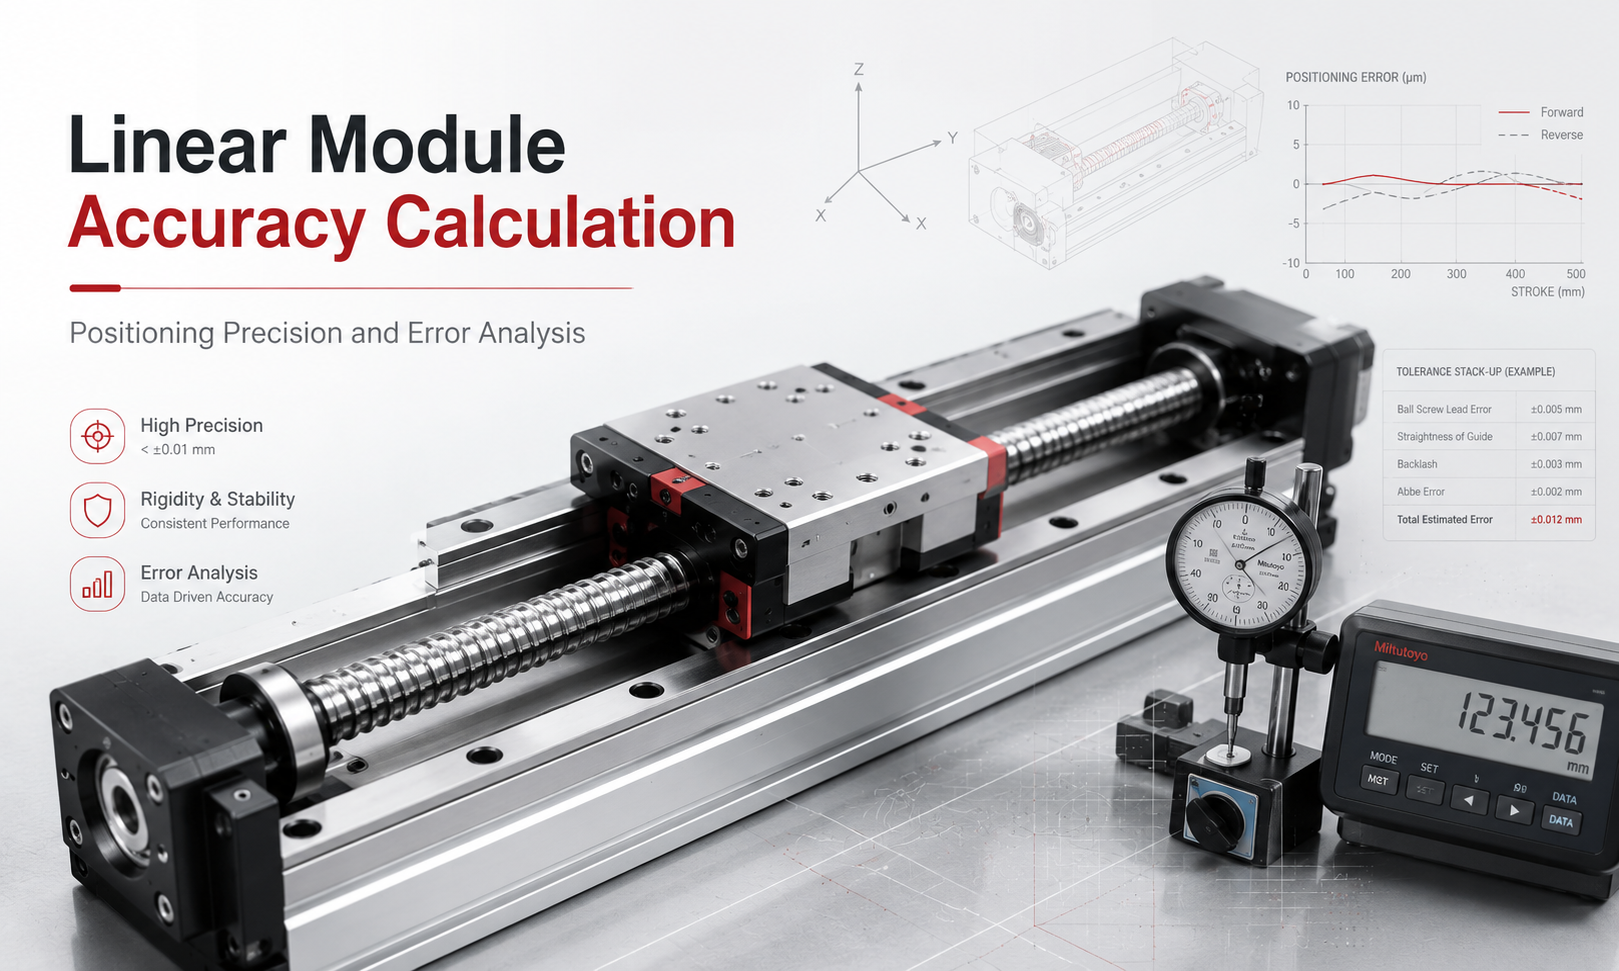
リニアモジュールの精度とは何ですか?
線形モジュールの精度は、キャリッジの実際の位置が指令された位置または目標位置とどの程度一致しているかを表します。これは、制御システムがモジュールに移動を指示する場所と、キャリッジが実際に停止する場所との違いを表します。
測定点での基本的な位置決め誤差は次のように表すことができます。
位置決め誤差=実位置−指令位置
コントローラーがキャリッジに 300.000 mm に移動するように命令したが、測定された位置が 300.018 mm である場合、位置決め誤差は次のようになります。
300.018 mm − 300.000 mm = +0.018 mm
正の値は、キャリッジが指令された位置を超えて 0.018 mm 移動したことを示します。測定位置が 299.985 mm の場合、誤差は -0.015 mm になります。
完全な精度テストでは、通常、モジュールのストローク全体にわたって複数の位置で測定が行われます。次に、その結果を使用して、最大偏差、双方向誤差、再現性、バックラッシュ、および補償要件が決定されます。
精度、再現性、分解能は同じではありません
リニア モーション システム設計で最もよくある間違いの 1 つは、位置決め精度、再現性、分解能を交換可能な仕様として扱うことです。これらの値は、モーション パフォーマンスのさまざまな側面を表します。
| パラメータ | 意味 | 主な影響要因 |
|---|---|---|
| 位置決め精度 | 実際の位置が指令位置にどれだけ近いか | リード誤差、校正、熱膨張、フィードバック精度、機械的アライメント |
| 再現性 | 同一条件下でモジュールがどの程度一貫して同じ位置に戻るか | バックラッシ、フリクション、サーボチューニング、プリロード、振動、負荷変動 |
| 解決 | 制御システムが理論的に命令または検出できる最小の動作増分 | エンコーダー数、ネジリード、モーターステップ、マイクロステッピング、伝達比 |
| バックラッシュ | 進行方向反転時のロストモーション | ネジとナットのクリアランス、カップリングのクリアランス、ベルトの張力、トランスミッションの摩耗 |
| 精度 | モーションパフォーマンスの一貫性と品質に関する一般的な説明 | 機械条件、制御条件、設置条件、環境条件の組み合わせ |
再現性の良いシステムは、ほぼ同じ位置で繰り返し停止できますが、絶対位置精度は依然として低くなります。たとえば、キャリッジは、100.000 mm に移動するよう命令されると、100.012 mm で繰り返し停止することがあります。繰り返された結果は厳密にグループ化されている可能性がありますが、システムには約 0.012 mm の一貫した正のオフセットがあります。
この種の系統誤差は、多くの場合、キャリブレーションまたは電子誤差補償によって修正できます。ランダムな変動、一貫性のないバックラッシュ、構造振動、または変化する摩擦は、誤差が一定に保たれないため、補償することがより困難になります。
リニアモジュールの位置決め誤差の計算方法
各測定点の位置決め誤差は、次の式を使用して計算できます。
e私= xあ、私−×c、i
どこ:
- e私は測定点 i での位置決め誤差です。
- ×あ、私は実際に測定された位置です。
- ×c、i命令された位置です。
最大絶対位置決め誤差は次のように推定できます。
E最大= 最大 |e私|
全誤差範囲は次のように表すことができます。
E範囲= 最大誤差 − 最小誤差
位置決め精度計算例
リニアモジュールが 5 つのコマンド位置でテストされると仮定します。
| 命令された位置 | 実際の位置 | 位置決め誤差 |
|---|---|---|
| 0.000mm | 0.003mm | +0.003mm |
| 100.000mm | 100.008mm | +0.008mm |
| 200.000mm | 200.012mm | +0.012mm |
| 300.000mm | 300.018mm | +0.018mm |
| 400.000mm | 400.021mm | +0.021mm |
絶対位置決め誤差の最大値は0.021mmです。誤差の増加は、純粋にランダムな位置変動ではなく、システムに累積的なピッチまたはリード誤差がある可能性があることも示しています。
移動距離に応じて誤差が徐々に増加する場合、エンジニアはネジのリード精度、エンコーダのスケーリング、伝達比、校正設定、機械構造の熱膨張を検査する必要があります。
再現性の計算方法
再現性は、同一の動作条件下で同じ目標位置に複数回移動するようにモジュールに命令することによって測定されます。一方向の再現性を評価する場合、モジュールは通常、同じ方向からターゲットにアプローチする必要があります。
単純な再現性の推定値は、合計測定範囲の半分を使用して計算できます。
繰り返し精度 = ±(最大測定位置 − 最小測定位置) ÷ 2
モジュールが 100.000 mm まで移動するよう繰り返しコマンドを受け、次の結果が生成されたとします。
- 100.012mm
- 100.009mm
- 100.015mm
- 100.011mm
- 100.013mm
最大測定位置は 100.015 mm、最小測定位置は 100.009 mm です。
繰り返し精度 = ±(100.015 − 100.009) ÷ 2 = ±0.003 mm
したがって、このモジュールの単純な測定による再現性は、このテスト位置で約 ±0.003 mm です。ただし、平均結果は約 100.012 mm です。これは、システムに約 +0.012 mm の系統的な位置決めオフセットがあることを意味します。
一部のメーカーや試験手順では、測定範囲全体の半分ではなく、±3σ などの標準偏差を使用して再現性を計算しています。試験方法が異なるため、精度値は、測定方向、サイクル数、可搬質量、速度、温度、ストローク、および統計的手法が明確に定義されている場合にのみ比較してください。
一方向および双方向の再現性
一方向再現性は、キャリッジが同じ方向からターゲットに近づくときに繰り返される位置決めを測定します。双方向再現性は、ターゲットが両方向から接近したときの位置を測定します。
双方向テストの結果には、バックラッシュ、弾性変形、摩擦反転、カップリングのクリアランス、ベルトの歯のクリアランス、方向変更時の制御応答の影響が含まれるため、多くの場合、結果が悪化します。
常に一方向から作業位置にアプローチするアプリケーションの場合、一方向の再現性が最も適切な指標となる可能性があります。頻繁な反転動作を伴うアプリケーションの場合、双方向の再現性と反転誤差を慎重に評価する必要があります。
理論上のモーション解像度の計算方法
理論上の分解能は、モーターと制御システムが命令できる最小の動作増分を表します。実際の機械精度を自動的に表すものではありません。
ボールねじリニアモジュールの分解能
のためにボールねじリニアモジュール、理論的なコマンド解像度は次のように計算できます。
分解能 = ボールねじリード ÷ ねじ 1 回転あたりのコマンド数
伝達比を使用する場合:
分解能=ボールねじリード÷(1回転あたりのモーター指令数×伝達比)
次のシステムを想定します。
- ボールねじリード:5mm
- サーボコマンド分解能: モーター 1 回転あたり 10,000 カウント
- 伝達比: 1:1
理論的な解決策は次のとおりです。
5mm ÷ 10,000 = 0.0005mm
これは、コマンド数ごとに 0.5 μm に相当します。
ただし、これはモジュールの位置精度が 0.5 μm であることを意味するものではありません。実際の精度は、ねじのリード誤差、ベアリングの剛性、バックラッシュ、エンコーダのフィードバック、ガイドの精度、サーボのチューニング、構造の振動、潤滑状態、温度の安定性などにも依存します。
ステッピングモーターの解像度
ステッピング モーター システムの場合、パルスごとの理論的な動きは次のように推定できます。
1パルスあたりの移動量 = ネジリード ÷ (1回転あたりのモータステップ数 × マイクロステップ設定 × 伝達比)
マイクロステッピングによりコマンドの滑らかさが向上し、振動が軽減されますが、実際の位置決め精度が比例的に向上することは保証されません。モーターのトルク変動、負荷の摩擦、共振、開ループのステップ損失により、実効精度が低下する可能性があります。
リニアモジュールの位置決め誤差の主な原因
1. ボールねじリード誤差
ボールねじのリード誤差は、理論上の移動量と 1 つ以上のねじの回転によって生じる実際の移動量の差です。この誤差は長いストロークにわたって蓄積される可能性があり、ボールねじ駆動リニアモジュールの絶対精度に影響を与える主な要因の 1 つです。
一般に研削ボールねじの方が転造ボールねじよりリード精度が優れていますが、正しい選択はストローク、荷重、速度、精度要件、動作環境、プロジェクトの予算によって異なります。
2. バックラッシとロストモーション
バックラッシュは、駆動方向が逆転し、キャリッジがすぐに移動せずにモーターが回転するときに発生します。ボールねじシステムでは、ねじとナットの間のクリアランス、ベアリングのクリアランス、カップリングの遊び、または不十分な予圧によってバックラッシュが発生することがあります。
でタイミングベルトモジュールロストモーションは、不十分なベルト張力、ベルト歯のクリアランス、プーリ接続のクリアランス、ベルトの弾性、または構造的変形によって発生する可能性があります。
特定の目標位置でのバックラッシュは、その位置に反対方向から近づくことで推定できます。
バックラッシ = |プラス方向から近づいた位置 − マイナス方向から近づいた位置|
3. リニアガイドの精度
リニア ガイドは、移動するキャリッジの真直度と方向を制御します。ガイド レールの製造精度、取り付け平行度、予圧、キャリッジ クリアランス、潤滑、汚れは、真直度、ピッチ、ヨー、ロール、摩擦に影響を与える可能性があります。
駆動機構が正確な直線移動を提供する場合でも、ガイドの位置合わせが不十分だと、ストローク全体にわたって横方向の変位、角度誤差、振動、または抵抗の変化が生じる可能性があります。
4. 取付面誤差
高精度リニアモジュールは、平らでない、柔軟な、汚れた、または加工が不十分な取り付け面に取り付けると、定格性能を維持できません。ベースの平面度、取り付けボルトの順序、サポートの間隔、平行度、フレームの剛性は、最終的なシステムの精度に直接影響します。
ロングストロークモジュールは、ベースの変形の影響を特に受けやすくなります。ペイロードや加速度によって機械のフレームが曲がると、エンコーダが正しいモーター位置を報告した場合でも、キャリッジの位置とツールの中心点がずれる可能性があります。
5. カップリングとベアリングのエラー
カップリングの位置がずれていると、ラジアル方向の力、振動、不均一なトルク伝達、およびベアリングの早期摩耗が発生する可能性があります。固定端のベアリングのクリアランスやベアリングの予圧が不十分な場合も、加速時や方向反転時に軸方向の動きが発生する可能性があります。
精密用途には、正しいカップリングの位置合わせ、適切なベアリングサポート、制御された締め付けトルク、および軸方向の遊びの検査が必要です。
6. サーボ制御エラー
サーボ追従誤差は、動作中の指令位置とフィードバック位置の差です。過度の加速、不十分なモータートルク、間違ったゲイン設定、共振、高い摩擦、または不安定な負荷は、追従誤差を増加させる可能性があります。
モジュールは、高速動作中に大きな動的経路エラーを生成しながらも、整定後に許容可能な最終位置決めを達成する可能性があります。したがって、レーザー加工、塗布、スキャン、同期輪郭移動などのアプリケーションでは、最終停止精度だけではなく動的精度を評価する必要があります。
7. エンコーダーとフィードバックのエラー
モーターに取り付けられたロータリー エンコーダーは、キャリッジの実際の直線位置ではなく、モーター シャフトの回転を測定します。ネジのリード誤差、カップリングの変形、バックラッシュ、構造上の膨張など、モーターとキャリッジ間の機械的誤差は、モーターエンコーダーでは検出できない場合があります。
移動キャリッジの近くに取り付けられたリニア エンコーダは、位置フィードバックを直接提供し、絶対位置決め性能を大幅に向上させることができます。ただし、スケールの取り付け精度、熱的挙動、信号分解能、補間誤差、およびコントローラーの能力も考慮する必要があります。
8. 熱膨張
温度変化により、ネジ、ガイド レール、アルミニウム ベース、機械フレーム、およびワークピースの長さが変化する可能性があります。ロングストロークおよびミクロンレベルの位置決めアプリケーションでは、熱誤差がますます重要になります。
線形熱膨張は以下を使用して推定できます。
ΔL = α × L × ΔT
どこ:
- ΔL長さの変化です。
- あるは材料の熱膨張係数です。
- L元の長さです。
- ΔT温度変化です。
たとえば、1 メートルの構造コンポーネントの熱膨張係数が 12 × 10 であるとします。−6/°C にすると、その温度は 5°C 上昇します。
ΔL = 12 × 10−6× 1000 mm × 5 = 0.060 mm
したがって、この単純化された例では、わずか 5°C の温度変化によって、約 0.060 mm の長さの変化が生じる可能性があります。
9. 荷重と構造変形
可搬重量、オーバーハング距離、加速度、減速度、外部切削力、ケーブル抵抗、工具反力により、キャリッジ、ベース、ガイド レール、または機械フレームが変形する可能性があります。
無負荷で測定した位置決め精度は、実際の動作条件下で達成される精度よりも大幅に優れている場合があります。したがって、精度検証では、代表的なペイロード、加速度、ケーブル配線、ワークピースの力、および動作温度を使用する必要があります。
10. 潤滑、摩耗、汚染
潤滑が不十分だと、摩擦、温度、振動、摩耗が増加します。潤滑剤が過剰または不適切であると、抵抗が増加し、低速動作が不安定になる可能性があります。
ほこり、金属片、接着剤、クーラント、プロセス粒子により、ボールねじやガイドの表面が損傷する可能性があります。摩耗が進むとガタや繰返し精度が徐々に低下する場合があります。
リニアモジュールの総合精度の計算
リニアモジュールの最終的な位置決め精度は、複数の誤差要因の結果です。単純化された精度予算には次のものが含まれる場合があります。
- ボールねじまたはベルト伝動エラー
- バックラッシュと反転誤差
- ガイドと取付ミス
- カップリングとベアリングの誤差
- エンコーダおよび制御エラー
- 熱膨張
- 構造変形
- 測定の不確かさ
保守的な最悪の場合の推定の場合、主な誤差の絶対値を追加できます。
E最悪の場合= |Eドライブ| + |Eバックラッシュ| + |Eガイド| + |Eコントロール| + |E熱| + ...
次のような推定誤差があると仮定します。
- ボールねじリード誤差:15μm
- バックラッシ:5μm
- ガイドと取付誤差:8μm
- 制御およびフィードバック誤差: 4 μm
- 熱誤差:6μm
最悪の場合の合計誤差は次のとおりです。
15 + 5 + 8 + 4 + 6 = 38 μm
誤差の原因が統計的に独立しており、主にランダムである場合は、二乗和平方根推定も使用できます。
ERSS= √(E12+E22+E32 + ...)
同じ値を使用すると、次のようになります。
ERSS = √(152 + 52 + 82 + 42 + 62) ≈ 19.1μm
最悪の場合の方法はより保守的ですが、二乗和平方根法は誤差が独立しており、同時に最大値に達する可能性は低いと仮定します。系統的誤差、相関誤差、および方向依存誤差は、検証せずに独立したランダム値として扱うべきではありません。
静的精度と動的精度
静的位置決め精度は、キャリッジがターゲットに到達して安定した後に測定されます。動的精度は、モジュールの移動中に発生する偏差を表します。
システムの静的精度は優れていますが、振動、サーボラグ、剛性不足、共振、急加速、またはプロセス力の変化により動的精度が低下する場合があります。
静的精度は、動作が停止した後にプロセスが開始される穴あけ、検査、組み立て、およびピックアンドプレース作業の場合に特に重要です。動的精度は、ディスペンス、レーザー切断、スキャン、印刷、溶接、コーティング、および調整された多軸動作にとって非常に重要です。
工具中心点精度
リニアモジュールキャリッジの精度は、実際のツール中心点の精度と必ずしも同じではありません。ツールがキャリッジの上またはキャリッジから離れて取り付けられていると、角度誤差が増幅される可能性があります。
ピッチ、ヨー、ロールの誤差により、ガイド面では小さな角度偏差が発生する可能性がありますが、長いツール、ロボット アーム、カメラ ブラケット、または分注ノズルの端でははるかに大きな直線変位が発生することがあります。この効果は、多くの場合、アッベ オフセットに関連付けられます。
工具中心点の精度を向上させるには:
- 測定軸を実際の作業軸の近くに配置します。
- ガイド面と工具中心点の距離を短くしてください。
- キャリッジと取付プレートの剛性を高めます。
- 大きなモーメントが存在する場合は、デュアル ガイド レールを使用するか、より広いガイド間隔を使用してください。
- キャリッジのみではなく、ツール中心の精度を測定します。
推奨されるリニアモジュール精度テスト手順
- モジュールを平らで硬い基準面に設置します。
- 調整、カップリングの取り付け、潤滑、およびファスナーの検査を完了します。
- 機械や測定器が安定した温度に達するようにしてください。
- 代表的なペイロードと実稼働ツールをインストールします。
- 全ストロークにわたって数回のウォームアップサイクルを実行します。
- 使用可能な移動範囲全体にわたって複数の測定点を選択します。
- 同じ方向から各点を繰り返し測定します。
- 反対方向から近づいてテストを繰り返します。
- 実際の位置、指令位置、方向、速度、荷重、温度を記録します。
- 位置決め誤差、再現性、反転誤差、累積移動誤差を計算します。
- 電子補正を適用する場合のエラーマップを作成します。
- 補正後、実際の動作条件でシステムを再度検証してください。
レーザー干渉計は、高精度の直線位置測定によく使用されます。必要な精度やストロークに応じて、ダイヤルインジケータ、リニアスケール、電子プローブ、光学式エンコーダ、座標測定器なども使用できます。
リニアモジュールの精度を向上させる方法
正しい駆動機構を選択してください
ボールねじモジュールは、一般に、高推力、良好な再現性、および制御された位置決めを必要とする用途に選択されます。タイミングベルトモジュールは長いストロークや高速動作に適していますが、弾性変形が大きくなる場合があります。リニア モーター モジュールは、機械的なトランスミッションのバックラッシュを排除しながら、高速かつダイレクトなドライブ性能を提供できます。
最適な駆動システムは、必要なストローク、可搬質量、速度、加速度、位置決め精度、再現性、デューティサイクル、環境、予算によって異なります。
プリロードされた伝送コンポーネントを使用する
予圧されたボールナット、予圧されたベアリング、および適切に調整されたガイドキャリッジにより、クリアランスが減少し、反転性能が向上します。過剰な予圧は、摩擦、温度、モーターの負荷、摩耗を増加させるため、避けてください。
取付剛性とアライメントの向上
機械加工された取り付け面、適切なサポート、正しいボルト締め順序、適切な締結トルク、および剛性の高い構造部材を使用してください。長いモジュールの場合は、ベースの変形を防ぐために継続的なサポートまたは複数の取り付けポイントが必要な場合があります。
位置誤差補正を適用する
体系的なリード誤差は、多くの場合、位置補正テーブルを作成することで修正できます。コントローラは、ストロークに沿ったさまざまな位置で測定された誤差に基づいてコマンドを調整します。
機械的誤差が安定していて再現性がある場合、補償は最も効果的です。ランダムな振動、バックラッシュの変化、不安定な摩擦、構造的な緩み、または予測できない熱変動を完全に修正することはできません。
完全な閉ループ線形フィードバックを使用する
リニア エンコーダは、キャリッジの位置を直接測定し、モーター エンコーダでは認識できない誤差を補正できます。完全な閉ループ制御は、半導体、計測、精密検査、レーザー加工、および高精度組立装置でよく使用されます。
温度の制御
安定した周囲温度を維持し、熱源を隔離し、モーターの熱伝達を減らし、適切なウォームアップ手順を使用し、重要なコンポーネントの温度を監視します。非常に高精度のシステムの場合は、ソフトウェアベースの熱補償も必要になる場合があります。
サーボチューニングの最適化
サーボ ゲイン、フィードフォワード、加速度、ジャーク、フィルター、およびセトリング パラメーターを正しく設定すると、後続のエラーと振動を減らすことができます。サーボ調整は、実際のペイロードと代表的な動作プロファイルを使用して完了する必要があります。
適切な潤滑を維持する
推奨の給油間隔に従い、モジュールの速度、負荷、温度、環境に適した潤滑剤を使用してください。定期的な点検により、摩擦変化、異音、摩耗、再現性の低下を防止します。
アプリケーションには実際にどの程度の精度が必要ですか?
利用可能な最高の精度を選択することが、必ずしもエンジニアリング上の最善の決定であるとは限りません。通常、精度を高めるには、より優れたネジ、エンコーダ、ベアリング、機械加工、温度制御、設置、校正、メンテナンスが必要となり、システムのコストと複雑さが増加します。
必要なモジュール精度は、最終的なプロセス公差から決定する必要があります。エンジニアは次のことを考慮する必要があります。
- 製品寸法公差
- 工具と治具のエラー
- ビジョンまたはセンサーの測定エラー
- ワークのばらつき
- 機械フレームの変形
- 工具中心点オフセット
- 温度変化
- 安全マージン
通常、線形モジュールはプロセス エラー バジェット全体の一部のみを消費します。公差全体が動作軸に割り当てられている場合、ツーリング、センシング、アセンブリ、熱、およびワークピースの誤差に対する余裕はありません。
リニアモジュールの精度解析におけるよくある間違い
- モーターエンコーダの分解能を実際の位置決め精度として使用します。
- さまざまな負荷、ストローク、速度、または温度下でテストされた精度値を比較します。
- 双方向のバックラッシュと反転エラーを無視します。
- 実際のペイロードやツールを使用せずにモジュールをテストします。
- ツール中心点精度の代わりにキャリッジ精度を測定します。
- 取付面の平面度、フレームの変形は無視します。
- 電子補正により不安定な機械的エラーを修正できると仮定します。
- ロングストロークシステムでは熱膨張を無視します。
- 全体的なプロセス要件を考慮せずに過度の精度を選択する。
- プロセスで動的パス精度が必要な場合は、最終停止精度のみを評価します。
よくある質問
リニアモジュールの精度と再現性の違いは何ですか?
精度は、実際の位置が指令された位置にどれだけ近いかを表します。再現性は、モジュールがどの程度一貫して同じ位置に戻るかを表します。システムは優れた再現性を備えながらも、一貫した位置オフセットを維持できます。
エンコーダの分解能を位置決め精度として利用できますか?
いいえ。エンコーダ分解能は、検出可能または命令可能な最小増分のみを示します。実際の位置決め精度は、機械的な伝達誤差、バックラッシ、ガイド精度、構造変形、制御性能、温度などにも影響されます。
ボールねじモジュールの精度はどのように計算されますか?
ボールねじモジュールの精度は、複数の位置で指令された移動量と実際に測定された移動量を比較することによって評価されます。計算には、ネジのリード誤差、バックラッシュ、ベアリングの動き、ガイドの位置合わせ、フィードバック誤差、熱膨張、構造変形を含める必要があります。
通常、位置決め精度より再現性の方が優れているのはなぜですか?
ネジのリードの偏差やエンコーダのスケーリングなどの系統的な誤差により、すべての動作が同じ量だけずれることがあります。したがって、モジュールは一貫して同じ間違った位置に戻り、良好な再現性が得られますが、絶対精度は低くなります。
ソフトウェア補正によりすべての位置決めエラーを排除できますか?
いいえ。ソフトウェア補正は、安定した再現性のある系統誤差に対して効果的です。ランダムな振動、摩擦の変化、不安定なバックラッシュ、コンポーネントの緩み、荷重の変形、または急激に変化する熱条件を完全に除去することはできません。
モーターの解像度を上げるとモジュールの精度が向上しますか?
コマンドの分解能を高めると、動作の滑らかさが向上し、より細かい制御増分が可能になりますが、コマンドの増分よりも大きな機械的誤差を克服することはできません。機械的な品質とフィードバックのアーキテクチャは依然として重要です。
ストローク長は精度にどのように影響しますか?
ストロークが長くなると、累積リード誤差、熱膨張、ベース変形、アライメント誤差、構造振動の影響が大きくなります。ロングストローク システムでは、追加のサポート、校正、温度制御、または直接の線形フィードバックが必要になる場合があります。
負荷をかけて精度をテストする必要がありますか?
最終的な検証は、代表的な運用負荷を使用して完了する必要があります。ペイロード、加速度、ケーブル抵抗、工具の重量、プロセスの外部力により、変形、摩擦、サーボ応答、実際の位置決め性能が変化する可能性があります。
結論
正確な線形モジュールの精度計算単一のカタログ仕様を読むだけでは不十分です。エンジニアは、位置決め精度、再現性、理論分解能、バックラッシュ、ガイド精度、伝達誤差、サーボ応答、熱膨張、取り付け条件、構造変形を 1 つの完全なモーション システムの一部として評価する必要があります。
解像度は動作をどの程度細かく命令できるかを決定し、再現性は位置をどの程度一貫して再現できるかを示し、位置決め精度は実際の位置がターゲットとどの程度一致するかを示します。これらのパラメータの違いを理解することは、適切な線形モジュールを選択し、不必要なコストや不適切なパフォーマンスを回避するために不可欠です。
信頼性の高い精度解析を行うには、モジュールを、代表的な負荷、速度、加速度、および温度条件下で、両動作方向から使用可能なストローク全体にわたってテストする必要があります。安定した系統誤差は校正と補償によって減らすことができますが、機械的不安定性はコンポーネントの選択、取り付け、剛性、予圧、潤滑、メンテナンスを改善することで修正する必要があります。
完全な誤差バジェットを作成し、モーターやキャリッジのみではなく実際のツール中心点を評価することで、エンジニアは、機器のライフサイクル全体にわたって、安定した測定可能でアプリケーションに適した精度を提供するリニアモーション システムを設計できます。
