 Русский

Точность позиционирования является одной из наиболее важных характеристиклинейный модуль, но это также одно из самых простых понятий. Модуль может очень последовательно возвращаться в одну и ту же точку, но при этом быть смещенным от заданной координаты. Он также может быть точным на коротком расстоянии, но накапливать больше ошибок на длинном ходу.
По этой причине,точность позиционирования линейного модуляне следует судить по одному числу. Инженерам необходимо учитывать повторяемость, погрешность шага или шкалы, люфт, прямолинейность, термическое поведение, структурную жесткость и метод измерения, используемый для составления спецификации.
В этом руководстве объясняется, как считывать данные о точности линейного перемещения, откуда возникает ошибка позиционирования, как обычно интерпретируются классы точности и что можно сделать, чтобы улучшить реальные результаты работы машины.
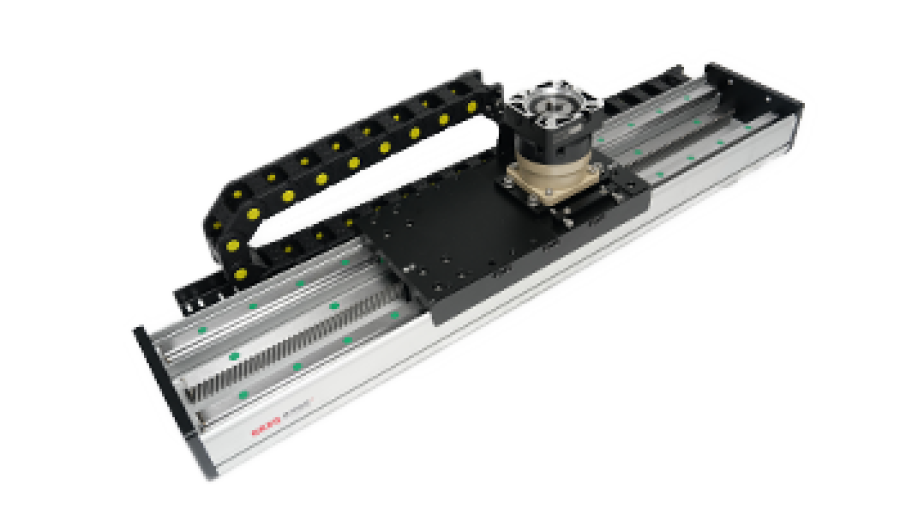
Точность и повторяемость — не одно и то же
Точность позиционированияописывает, насколько близко фактическое положение каретки к заданному положению.Повторяемостьописывает, насколько близко модуль возвращается в ту же позицию при повторении одного и того же движения.
Эти два значения отвечают на разные инженерные вопросы.
| Метрика | Что это описывает | Типичный вопрос, на который он отвечает |
|---|---|---|
| Точность позиционирования | Разница между заданным и фактическим положением | Достигла ли ось правильных координат? |
| Повторяемость | Изменение при многократном возвращении к одной и той же цели | Будет ли ось возвращаться в одну и ту же точку каждый цикл? |
| Ошибка люфта/реверса | Смещение позиции, связанное с изменением направления движения | Меняется ли положение в зависимости от направления подхода? |
| Прямолинейность | Отклонение от идеального прямого пути | Смещается ли каретка вбок или вертикально во время движения? |
Простой пример
Предположим, каретке дана команда переместиться на 100 000 мм. Он неоднократно останавливается на отметке 100,030 мм с очень небольшими отклонениями.
Эта ось может иметь хорошую повторяемость, поскольку она каждый раз возвращается почти в одно и то же место, но ее абсолютная точность позиционирования хуже, поскольку фактическое положение постоянно смещается от заданного значения.
Инженерный вывод:машина, выполняющая повторяющуюся сборку, может больше заботиться о повторяемости, в то время как процесс измерения или координат может также потребовать более высокой абсолютной точности позиционирования.
Почему одного «точного» числа недостаточно
Словоточностьчасто используется в описаниях продуктов. В технической спецификации лучше указать точную измеряемую характеристику.
Высокоточный линейный модуль может иметь отдельные ограничения на:
- Точность позиционирования по всему ходу
- Повторяемость в одном или обоих направлениях
- Ошибка люфта или реверса
- Прямолинейность в горизонтальной плоскости
- Прямолинейность в вертикальной плоскости
- Угловая ошибка тангажа, рыскания и крена
- Параллельность между кареткой и опорной точкой крепления
Эти значения не являются взаимозаменяемыми. Модуль с отличной повторяемостью, но плохой прямолинейностью может оказаться непригодным для процесса оптического контроля. Аналогичным образом, модуль с хорошей геометрической точностью может не обеспечить стабильное позиционирование, если система привода имеет чрезмерный люфт.
Что означает «класс точности» для линейного модуля?
Не существует универсальной прецизионной системы, используемой всеми производителями линейных модулей. Один поставщик может классифицировать продукцию как стандартную, прецизионную и высокоточную, а другой может определять классы по точности винтов, точности направляющих или характеристик измеряемой оси.
По этой причине само название класса менее важно, чем стоящие за ним тестовые данные.
Спросите, что на самом деле контролирует оценка
В полезной спецификации класса точности должно быть четко указано, относится ли она к:
- Точность хода ШВП
- Точность изготовления линейной направляющей
- Точность позиционирования собранной оси
- Повторяемость всего модуля
- Геометрическая точность траектории каретки
Таким образом, два продукта с маркировкой «прецизионный класс» могут работать совершенно по-разному, если определения класса основаны на разных измерениях.
Полноценные данные имеют значение
При большом ходе уточните, применимы ли характеристики точности ко всему ходу или к более короткой базовой длине. Некоторые источники ошибок накапливаются с расстоянием, поэтому значение, измеренное более 100 мм, нельзя автоматически считать представляющим ось 1500 мм.
Откуда возникает ошибка позиционирования
Реальная ошибка позиционирования является совокупным результатом нескольких механических, термических и управляющих воздействий. Полезно рассматривать ось какбюджет ошибок.
| Источник ошибки | Как это влияет на позицию | Типичный метод улучшения |
|---|---|---|
| Ошибка вывода винта | Создает зависящую от позиции ошибку вдоль штриха. | Высококачественный винт, отображение и компенсация |
| Люфт | Создает ошибку, зависящую от разворота | Предварительная нагрузка, улучшенная трансмиссия, однонаправленный подход |
| Эластичность ремня | Положение меняется при нагрузке и ускорении. | Правильное натяжение, более жесткий ремень, меньшая динамическая нагрузка |
| Направляющая и ошибка монтажа | Изменяет прямолинейность и геометрию каретки. | Улучшенная плоскостность основания, выравнивание и сборка |
| Тепловое расширение | Изменяет эффективную длину оси в зависимости от температуры | Контроль температуры, прогрев, компенсация |
| Структурный прогиб | Смещает положение инструмента под нагрузкой | Повышенная жесткость, более короткий вылет, лучшая поддержка. |
| Разрешение и местоположение обратной связи | Ограничивает то, что контроллер может наблюдать и исправлять. | Обратная связь с более высоким разрешением или прямым положением |
| Настройка сервоприводов | Создает ошибку рассогласования, перерегулирование или ошибку стабилизации. | Оптимизация усиления, фильтров и профиля движения |
Ошибка шарико-винтовой передачи: больше, чем люфт
Модули ШВПшироко используются для точного позиционирования, поскольку трансмиссия качения обеспечивает высокую жесткость и повторяемость движения. Однако сам винт может внести несколько различных компонентов ошибки.
Ошибка лида
Ход винта определяет, насколько далеко гайка должна переместиться за один оборот. Из-за производственных отклонений фактический ход немного отличается от теоретического значения.
При длинном ходе это может создать кривую погрешности, зависящую от положения. Винт более высокого качества уменьшает эту ошибку, а калибровка и программная компенсация могут еще больше улучшить характеристики абсолютного положения.
Люфт и предварительная нагрузка
Люфт проявляется в виде потери движения при изменении направления. Шариковые гайки с предварительным натягом могут уменьшить осевой зазор, но более высокий предварительный натяг также увеличивает трение и нагрев.
Таким образом, лучшая предварительная нагрузка – это не просто максимально возможное значение. Оно должно соответствовать нагрузке, скорости и термическому поведению оси.
Ошибка поддержки и выравнивания
Прецизионный винт не может компенсировать плохое выравнивание опоры. Если фиксированные и плавающие опоры подшипников не выровнены правильно, винт может погнуться или создать неравномерный крутящий момент, что может повлиять как на срок службы, так и на стабильность позиционирования.
Точность ремня ГРМ сильно зависит от нагрузки
Ремень ГРМ может обеспечить очень повторяемое движение, особенно в высокоскоростных приложениях с длинным ходом, но ремень эластичен. Его эффективное положение может меняться в зависимости от натяжения, полезной нагрузки и ускорения.
Важные факторы включают в себя:
- Жесткость ремня
- Начальное напряжение
- Длина путешествия
- Диаметр шкива
- Движущаяся масса
- Ускорение и замедление
- Температура
- Ремень изнашивается со временем
Это не означает, что модули с ременным приводом «неточные». Это означает, что их поведение при ошибках отличается от поведения оси с винтовым приводом и должно быть согласовано с применением.
Модули линейных двигателей устраняют один основной источник ошибок
Линейный двигатель с прямым приводом не использует винт, ремень или рейку для преобразования вращательного движения в линейное перемещение, поэтому эти компоненты не вызывают люфта механической передачи.
Однако полная ось по-прежнему зависит от:
- Точность датчика положения или линейной шкалы
- Точность монтажа системы обратной связи
- Прямолинейность направляющей
- Структурная жесткость
- Настройка сервоприводов
- Термическая стабильность
Прямой привод устраняет несколько источников механических ошибок, но не устраняет необходимости тщательного проектирования системы.
Тепловое расширение может доминировать в высокоточных приложениях
Как только механическая точность станет очень высокой, температура может стать одним из крупнейших остающихся источников ошибок.
Металлические компоненты расширяются при повышении температуры. Таким образом, длинная алюминиевая или стальная ось может заметно изменять длину между холодным запуском машины и тепловым равновесием.
Откуда берется тепло
- Потери двигателя
- Трение шарико-винтовой передачи
- Направляющее трение
- Потери в коробке передач
- Соседние процессы обработки
- Изменение температуры окружающей среды
Почему разминка важна
Если калибровка выполняется на холодном станке, но производство начинается после того, как ось значительно нагрелась, реальное положение может сместиться. Для точного контроля и поддержки обработки определенная процедура прогрева может улучшить стабильность.
Правило высокой точности:как только механические ошибки уменьшаются, термоконтроль и повторяемость рабочей температуры часто становятся столь же важными, как и номинальный класс модуля.
Как качество монтажа влияет на точность позиционирования
Линейный модуль может работать так же хорошо, как и поддерживающая его конструкция.
Неплоское основание может перекрутить модуль и исказить направляющую. В двухосной системе плохая параллельность может привести к тому, что две каретки будут сражаться друг с другом. Слабая рама машины может прогибаться при ускорении, даже если сам модуль точен.
Для высокоточной установки проверьте:
- Ровность монтажной поверхности
- Прямолинейность базовой кромки
- Параллельность между парными осями
- Последовательность крепления и момент затяжки
- Поддержка расстояния под длинными модулями
- Вылет инструмента и жесткость конструкции
Разрешение обратной связи — это не то же самое, что точность позиционирования
Распространенным заблуждением является то, что энкодер с высоким разрешением автоматически делает ось одинаково точной.
Разрешение указывает наименьшее приращение, которое может представить система обратной связи. Он не устраняет механические ошибки, температурный дрейф, люфт или прогиб конструкции.
Например, контроллер может иметь возможность управлять приращениями на уровне микрометра, в то время как механическая ось имеет гораздо большую абсолютную погрешность на всем протяжении своего полного хода.
Энкодер двигателя и прямая линейная обратная связь
При использовании энкодера двигателя контроллер определяет линейное положение на основе вращения двигателя и передаточного числа. Погрешности между двигателем и кареткой, такие как ошибка хода винта, растяжение ремня или люфт, не могут быть измерены напрямую.
Линейная шкала, установленная рядом с кареткой, может более точно измерять фактическое положение оси. В требовательных системах это может обеспечить компенсацию некоторых ошибок передачи, хотя установка весов и температурные характеристики по-прежнему имеют значение.
Как измеряется точность позиционирования линейного модуля?
Методы измерения зависят от требуемой точности и хода. Обычные метрологические инструменты включают лазерные интерферометры, калиброванные линейные весы, циферблатные индикаторы и оборудование для измерения координат.
Полезный тест должен определить:
- Эталон измерения
- Направление движения
- Количество и расстояние между целевыми позициями
- Количество повторений
- Направление подхода
- Температура машины
- Полезная нагрузка и рабочее состояние
Без определенной процедуры два показателя «точности» от разных поставщиков могут быть несопоставимы напрямую.
Калибровка и компенсация: что они могут и не могут исправить
Калибровка измеряет разницу между заданным и фактическим положением. Если ошибка повторяется, система управления часто может использовать таблицу компенсации для уменьшения остаточной ошибки положения.
Хорошие кандидаты на компенсацию
- Повторяющаяся ошибка хода винта
- Постоянная ошибка масштаба
- Повторяемая ошибка геометрического положения
- Известное тепловое поведение в контролируемом процессе
Проблемы, которые компенсация не может надежно решить
- Случайный механический люфт
- Изменение люфта
- Нестабильное натяжение ремня.
- Ослабленные крепления
- Переменный структурный прогиб
- Прерывистое движение, связанное с загрязнением
- Неконтролируемое изменение температуры
Программная коррекция наиболее эффективна, когда лежащая в ее основе механическая система стабильна и воспроизводима.
Как повысить точность линейного модуля на практике
1. Определите правильные требования к точности
Раздельная точность позиционирования, повторяемость, прямолинейность и угловая погрешность. Избегайте указания «максимально возможной точности», не привязывая ее к процессу.
2. Выберите диск, соответствующий бюджету ошибок.
Шарико-винтовые пары, зубчатые ремни, реечные системы и линейные двигатели имеют различное поведение при ошибках. Выберите трансмиссию с требуемым ходом, скоростью, нагрузкой и точностью вместе.
3. Уменьшите люфт там, где важно двунаправленное позиционирование.
Используйте подходящий предварительный натяг, прецизионные компоненты трансмиссии или решения с прямым приводом. Если процесс позволяет это, приближение к критическим позициям с одного и того же направления также может уменьшить отклонения, связанные с разворотом.
4. Улучшите структуру машины.
Уменьшите вылет инструмента, увеличьте жесткость опоры и убедитесь, что установочная поверхность модуля не деформирует ось.
5. Контроль температуры
Стабилизируйте окружающую среду, дайте машине прогреться и по возможности держите источники тепла подальше от прецизионных эталонов.
6. Используйте соответствующую обратную связь
При необходимости абсолютного позиционирования прямая линейная обратная связь может снизить зависимость от точности передачи.
7. Оптимизация настройки сервопривода и профиля движения.
Высокое ускорение, перерегулирование и недостаточное время стабилизации могут привести к большей практической ошибке позиционирования, чем предполагает механическая спецификация.
8. Калибровка собранной машины.
Калибровку следует выполнять после того, как модуль будет установлен в его окончательную конструкцию, поскольку основание станка, инструменты и термическая среда влияют на конечный результат.
Почему высокоточный модуль все еще может производить станок низкой точности
Для процесса важна центральная точка инструмента, а не каретка сама по себе.
Если высокоточный модуль оснащен длинным гибким кронштейном, кронштейн может прогибаться под нагрузкой. Если камера установлена далеко от каретки, угловая погрешность модуля может стать гораздо большим линейным смещением объектива камеры.
Вот почему точность на уровне станка следует оценивать по всей кинематической цепи:
Команда → двигатель → трансмиссия → каретка → монтажная пластина → инструмент → точка процесса
Каждый элемент в этой цепочке может добавить ошибку.
Что спросить у поставщика о точности позиционирования
При сравнении линейных модулей запрашивайте определение размера, а не только наименьшее число в каталоге.
- Является ли значение точностью или повторяемостью позиционирования?
- Это указано для полного хода?
- Испытание проводится в одном направлении или в обоих направлениях?
- Включает ли значение люфт или ошибку реверса?
- Какая полезная нагрузка и скорость использовались во время испытаний?
- Какие температурные условия применяются?
- Основано ли значение на механической оси или на калиброванной системе с обратной связью?
- Прямолинейность, тангаж, рыскание и крен указываются отдельно?
- Могут ли быть предоставлены данные калибровки или компенсации?
Выберите точность, которая действительно необходима процессу
Лучший линейный модуль не обязательно имеет наименьшую опубликованную ошибку. Это тот, чьи характеристики позиционирования остаются стабильными при реальной нагрузке, ходе хода, скорости, температуре и условиях монтажа машины.
QRXQ оценивает требования к позиционированию линейного модуля путем разделения повторяемости, абсолютной ошибки позиционирования, геометрической точности и динамического поведения. Для высокоточных применений укажите требуемый ход, полезную нагрузку, скорость, ускорение, метод крепления, целевую точность и эталон измерений, чтобы можно было учесть полный баланс погрешностей.
