 日本語

あタイミングベルトリニアモジュールは、歯付きタイミングベルトとプーリー機構を使用してモーターの回転を制御された直線運動に変換する直線運動システムです。通常、アルミニウムのベースプロファイル、タイミングベルト、ドライブプーリー、アイドラプーリー、リニアガイド、キャリッジ、ベアリング、張力機構、およびモーター取り付けインターフェースをコンパクトな自動化ユニットに統合します。
タイミング ベルト リニア モジュールは、高速移動速度、長いストローク能力、低い移動質量、および比較的単純な機械構造を備えているため、産業オートメーションで広く使用されています。ボールねじ駆動システムと比較して、非常に高い位置決め精度を必要とせず、高速往復運動、長距離搬送、頻繁な位置決めサイクルが必要な用途に特に適しています。
この記事では主な内容を説明しますタイミングベルトリニアモジュールの利点、パフォーマンス、メンテナンス、コスト、統合、カスタマイズの利点が含まれます。また、ベルト駆動リニア モジュールが最大の価値を提供するアプリケーションについても説明します。
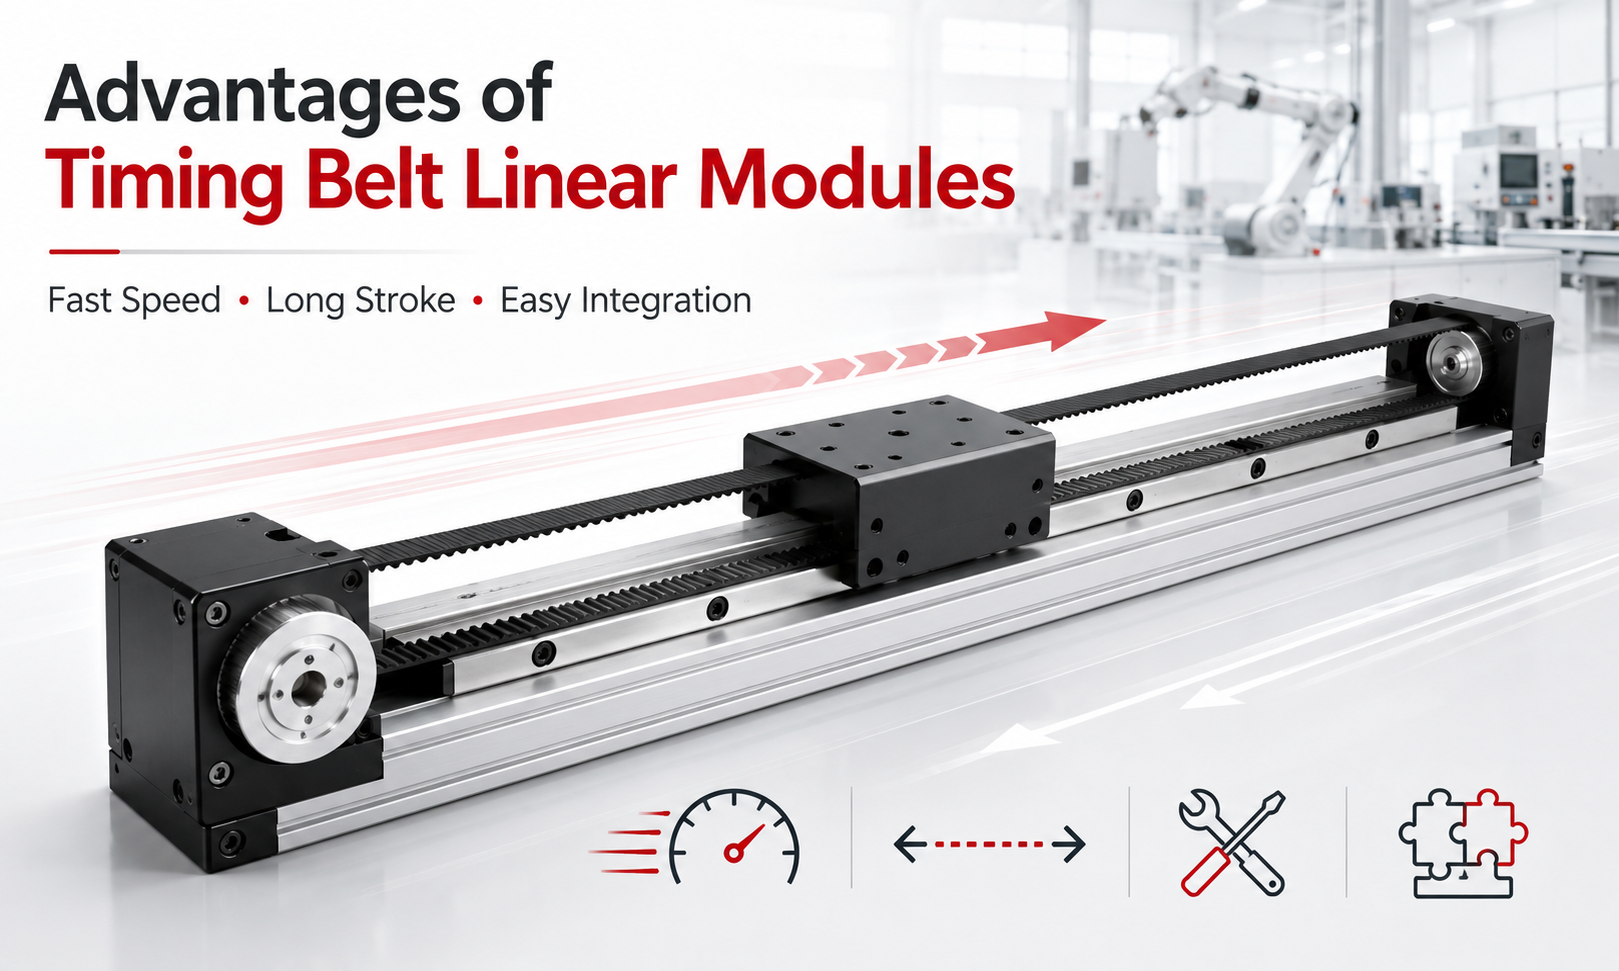
タイミングベルトリニアモジュールがオートメーション分野で人気がある理由
最新のオートメーション機器では、多くの場合、製品、ツール、カメラ、センサー、またはハンドリング機構を短いサイクルタイム内で比較的長距離にわたって移動する必要があります。したがって、モーション システムは、設置と保守が容易であると同時に、十分な速度、加速度、ストローク長、および信頼性を提供する必要があります。
タイミングベルトリニアモジュール軽量ベルトトランスミッションと剛性ガイドシステムを組み合わせることで、これらの要件を満たします。タイミング ベルトはモーターのトルクを移動するキャリッジに伝達し、リニア ガイドは負荷をサポートして移動方向を制御します。
駆動機構は長い回転ネジに依存しないため、モジュールはボールネジの臨界回転速度によって大幅に制限されることなく、長い移動範囲を達成できます。このため、ベルト駆動リニアモジュールは、包装機械、マテリアルハンドリング機器、物流システム、ピックアンドプレース装置、多軸自動化プラットフォームにとって特に価値があります。
1. ファストトラベル速度
タイミング ベルト リニア モジュールの最も重要な利点の 1 つは、高い移動速度を達成できることです。タイミング ベルトは質量が小さいため、ドライブ プーリーとアイドラ プーリーの間を高速で循環できます。これにより、キャリッジはリニア ガイドに沿って素早く移動できます。
多くの産業用途では、サイクル タイムが生産能力に直接影響します。より高速な直線軸により、ワークの搬送、位置決め、ロードおよびアンロードに必要な時間を短縮できます。これは、軸が毎日数千回の繰り返し動作を行う大量生産ラインでは特に重要です。
タイミング ベルト リニア モジュールは、通常、次のような用途に選択されます。
- 高速ピックアンドプレースシステム
- 包装およびシール装置
- 自動仕分けシステム
- 材料移送ステーション
- 画像検査プラットフォーム
- 電子組立ライン
- 物流と倉庫の自動化
実際に達成可能な速度は、モジュールのサイズ、ベルトの種類、プーリーの直径、モーターの性能、負荷、ストローク長、制御パラメータによって異なります。過度の振動やベルトの振れを防ぐために、適切な加減速度の設定も必要です。
2. 長い移動範囲
ロングストローク機能もベルト駆動リニアモジュールの大きな利点です。ボールねじシステムでは、ストローク長を長くするには通常、ねじ軸を長くする必要があります。長いボールねじが高速で回転すると、振動、むち打ち、または重大な速度制限が発生する可能性があります。
タイミング ベルト システムには、長い回転ネジのような制限はありません。ベルトはプーリーの周りを動きますが、サポート プロファイルは静止したままなので、移動範囲の長い直線軸を簡単に作成できます。
この特性により、タイミング ベルト リニア モジュールは次の用途に適しています。
- 長い生産ライン
- 大型ガントリーシステム
- 倉庫搬送設備
- 自動積み降ろしシステム
- 大型検査機
- 包装コンベアの統合
- 長距離の物質移動
非常に長い移動距離の場合、エンジニアはプロファイルの剛性、ベルトの伸び、ベルトの張力、ガイドの位置合わせ、サポートの間隔を考慮する必要があります。適切に設計されたロングストロークモジュールでは、安定した動きを維持するために、十分な剛性のアルミニウムプロファイルと適切なベルト幅を使用する必要があります。
3. 高加速・高速応答
タイミング ベルト リニア モジュールの伝達慣性は比較的低いです。軽量のベルト、プーリー、可動キャリッジにより、モーターは軸を素早く加速および減速できます。
高い加速度は、移動距離は短いがサイクル数が多いアプリケーションで役立ちます。これらのシステムでは、軸は最高速度で移動するよりも加速と減速に多くの時間を費やす場合があります。移動質量を減らすと、各動作サイクルが短縮されます。
迅速な応答により、同期生産装置のパフォーマンスも向上します。サーボ モーターによって制御される場合、タイミング ベルト モジュールはプログラムされた動作プロファイルに従い、他の軸、コンベア、ロボット、または処理装置と調整できます。
ただし、加速度は可搬質量と機械構造に応じて設定する必要があります。過度の加速は、振動、ベルトの変形、キャリッジの振動、または位置決めの安定性の低下を引き起こす可能性があります。
4. 低い移動質量
タイミング ベルト リニア モジュールのトランスミッション コンポーネントは、一般に多くのネジ駆動システムのコンポーネントよりも軽量です。ベルト自体の質量は非常に小さく、移動キャリッジは多くの場合、コンパクトなアルミニウム部品として設計できます。
移動質量が小さいと、いくつかの実際的な利点が得られます。
- モーターのトルク要件の低減
- より速い加速と減速
- 繰り返しの動作時のエネルギー消費量の削減
- 機械フレームにかかる動的負荷の軽減
- 高速位置決め時の応答性向上
- 方向転換時の機械的ストレスが少ない
この利点は、多軸システムでは特に重要です。たとえば、XYZ ガントリ システムでは、X 軸が Y 軸および Z 軸アセンブリ全体を移動する必要がある場合があります。上位の各軸の質量を軽減すると、下位の支持軸にかかる負荷を大幅に軽減できます。
5. シンプルな機械構造
一般的なタイミング ベルト リニア モジュールは、ドライブ プーリー、アイドラ プーリー、歯付きベルトで構成される単純な伝達システムを使用します。より複雑な伝動機構と比較して、この構造には比較的少ない駆動コンポーネントが含まれています。
シンプルな構造により動作原理がわかりやすく、設置、調整、トラブルシューティングが容易です。ベルトの歯付きプロファイルは、対応するプーリーの歯と噛み合い、従来の平ベルトに伴う連続的な滑りを伴うことなく動作を伝達できます。
モジュール構造は通常、次のコンポーネントを組み合わせます。
- アルミニウムベースプロファイル
- リニアガイドレールとガイドブロック
- タイミングベルト
- ドライブプーリーとアイドラプーリー
- 移動台車
- エンドブロック
- ベルトテンション機構
- モーターマウント
- センサーの取り付け位置
これらのコンポーネントは 1 つのアセンブリに統合されているため、機械製造者はすべてのトランスミッション コンポーネントを個別に設計および調整する必要がありません。これにより、装置の開発と組み立ての時間を短縮できます。
6. メンテナンスの必要性が低い
タイミング ベルト リニア モジュールは通常、比較的簡単な定期メンテナンスを必要とします。ベルトトランスミッションには、ボールねじとナットのアセンブリのような潤滑方法は必要ありません。これにより、駆動システム内の潤滑ポイントの数が減ります。
定期メンテナンスは通常、次のことに重点を置きます。
- ベルトの張りを確認する
- ベルトの歯の状態を検査する
- プーリーのアライメントのチェック
- 必要に応じてリニアガイドに注油する
- 留め具と取り付けボルトの検査
- モジュールの埃やゴミの掃除
- センサーとリミットスイッチのチェック
正しく選択され、適切に取り付けられたシステムでは、タイミング ベルトは多くの繰り返しサイクルにわたって信頼性の高い動作を提供できます。最終的に交換が必要になった場合、通常はモジュール全体を変更せずにベルトを取り外して交換できます。
実際のメンテナンス間隔は、動作速度、積載量、加速度、環境汚染、デューティサイクル、ベルトの材質によって異なります。研磨粉塵、油、高温、化学物質への曝露を伴う用途では、追加の保護とより頻繁な検査が必要になる場合があります。
7. 費用対効果の高い直動ソリューション
コスト効率は、多くの機器メーカーがタイミング ベルト リニア モジュールを選択する重要な理由です。比較的シンプルなドライブ構造により、パフォーマンスとシステムコストの間で実用的なバランスを実現できます。
長いストロークと高速が必要だが、極端に高い位置決め精度は必要ないアプリケーションの場合、ベルト駆動モジュールの方が精密ボールねじシステムやリニアモーターシステムよりも経済的である可能性があります。
コスト上の利点には次のようなものがあります。
- トランスミッションコンポーネントの初期コストの削減
- 組立・位置合わせ作業の軽減
- メンテナンスの複雑さの軽減
- 摩耗部品の簡単な交換
- 軽量アプリケーションでのモーターサイズの縮小
- システム統合コストの削減
- 装置開発期間の短縮
最低購入価格だけが選択要素であってはなりません。エンジニアは、モーターのサイズ、メンテナンスの頻度、予想されるベルトの寿命、ダウンタイム、交換部品、生産要件などの総運用コストを考慮する必要があります。
8. 自動化機器への簡単な統合
タイミングベルトリニアモジュールは、標準化されたモーションユニットとして設計されています。これらは、機械フレーム、アルミニウム プロファイル構造、スチール ベース、またはカスタム オートメーション機器に直接取り付けることができます。
モーター インターフェイスはサーボ モーターまたはステッピング モーター用に構成できます。設計に応じて、モーターは直接取り付けられるか、ベルト減速機構を介して並列に取り付けられるか、ギアボックスを介して接続されます。
標準化された取り付け面により、取り付けが容易になります。
- グリッパー
- 真空吸盤
- ディスペンシングヘッド
- 検査カメラ
- レーザーセンサー
- 溶接ツール
- マーキングヘッド
- マテリアルハンドリング設備
センサー、リミットスイッチ、ケーブル管理コンポーネントもモジュールに統合できます。これにより、機械の構築中に必要な追加の機械設計の量が削減されます。
9. 柔軟な多軸構成
単一のタイミング ベルト モジュールは独立した直線軸として動作できますが、複数のモジュールを組み合わせてより複雑なモーション システムを構築することもできます。
一般的な構成には次のものがあります。
- XYクロススライドプラットフォーム
- XZカンチレバーシステム
- XYZデカルトロボット
- シングルドライブガントリーシステム
- デュアルドライブガントリーシステム
- リニアトランスファーシステム
- マルチステーションハンドリング装置
ベルト駆動モジュールは長いストロークと高速特性を備えているため、特に水平方向の X 軸および Y 軸の移動に適しています。あボールねじモジュールまたは電動シリンダーより高い推力、剛性、または垂直方向の荷重保持能力が必要な場合は、垂直 Z 軸に使用できます。
デュアルドライブ ガントリー システムでは、2 つの平行なタイミング ベルト軸をサーボ制御を通じて電子的に同期できます。ガントリーのねじれや不均一な負荷を防ぐには、適切な機械的調整と制御調整が不可欠です。
10. 柔軟なカスタマイズ
タイミング ベルト リニア モジュールは、さまざまな機器要件に合わせてカスタマイズできます。メーカーは用途に応じてモジュール寸法、ストローク、ベルト幅、ガイドサイズ、モーターインターフェース、キャリッジ構造を調整できます。
一般的なカスタマイズ オプションは次のとおりです。
- カスタムトラベル長さ
- さまざまなアルミニウムプロファイルサイズ
- シングルまたはデュアル リニア ガイド レール
- 幅の広いまたは長いキャリッジ
- タイミングベルトの材質の違い
- 代替ベルト幅と歯形
- サーボまたはステッピング モーター インターフェイス
- モーター取付方向
- カスタムセンサー位置
- 保護カバーと防塵
- 特殊な取り付け穴
- マルチキャリッジ構成
この柔軟性により、同じ基本モジュール技術でコンパクトな電子組立機器、中型の包装機械、大型の産業用ガントリー システムをサポートできるようになります。
11. 静かでスムーズな動作
適切に張られたタイミング ベルト モジュールは、比較的低い機械ノイズで動作します。ベルトはプーリーの歯とスムーズに噛み合い、ベルトトランスミッション内で金属同士が連続的に転がり接触することはありません。
低ノイズは、研究室、電子生産エリア、検査装置、および機械ノイズを制御する必要があるその他の環境において有益です。
スムーズな動作は、正しいベルトの張力、プーリーの位置合わせ、ガイドの潤滑、構造の剛性、サーボの調整に依存します。ベルトの張力が過剰になると、ベアリングの負荷と騒音が増加する可能性があり、張力が不十分な場合は、振動、歯飛び、位置決めの不安定が発生する可能性があります。
12. クリーンなトランスミッション設計
タイミングベルト駆動自体はグリス潤滑を必要としません。これにより、トランスミッション機構周囲の潤滑油汚染のリスクを軽減できます。
この特性は、電子機器の組み立て、パッケージング、実験室の自動化、および特定のクリーンな生産環境で役立ちます。ただし、リニア ガイドには通常、適切な潤滑が必要であり、標準ベルト モジュールが自動的にクリーンルーム対応とみなされるべきではありません。
クリーンルームまたは低粒子用途の場合、エンジニアは互換性のあるベルト材料、低揮発性潤滑剤、密閉ガイド システム、および適切な保護構造を選択する必要があります。
13. 効率的な交換と修理
タイミング ベルト リニア モジュールのモジュール構造により、多くの整備作業が比較的簡単になります。ベルト、センサー、ベアリング、プーリーなどのコンポーネントは、多くの場合、個別に検査して交換できます。
ベルトが摩耗または損傷した場合、技術者はガイド システム全体やアルミニウム ベースを交換せずにベルトを交換できます。これにより、修理コストと機器のダウンタイムを削減できます。
将来のメンテナンスを簡素化するために、機械設計者は、エンドブロック、張力コンポーネント、モーターマウント、センサー接続への十分なアクセスを提供する必要があります。
ボールねじモジュールと比較したタイミングベルトリニアモジュールの利点
タイミング ベルトとボールねじリニア モジュールは、さまざまな性能優先度に合わせて設計されています。どちらのシステムも、すべてのアプリケーションにとって普遍的に優れているわけではありません。
| 比較対象品目 | タイミングベルトリニアモジュール | ボールねじリニアモジュール |
|---|---|---|
| 移動速度 | 一般に高速移動に適しています | 速度はスクリューの長さと臨界回転速度によって制限される場合があります |
| ストローク長 | 長い移動範囲に最適 | 長いストロークには慎重なネジの設計とサポートが必要です |
| 移動質量 | 比較的低い | 一般にトランスミッション慣性が大きい |
| 位置決め精度 | 一般的な自動位置決めに最適 | 通常、高精度の位置決めに適しています |
| 剛性 | ベルトの弾性による伝達剛性の低下 | より高い軸方向剛性 |
| メンテナンス | 簡単なベルト検査とガイド注油 | ネジとガイドの潤滑が必要 |
| 料金 | 多くの場合、高速、ロングストロークの用途ではコスト効率が高い | 精度と推力がより重要な場合に好まれることが多い |
速度、ストローク長、サイクルタイム、コストが主な優先事項である場合、通常、タイミングベルトモジュールがより良い選択となります。一般に、アプリケーションでより高い位置決め精度、より高い剛性、制御された推力、または外部プロセス力に対する耐性が必要な場合には、ボールねじモジュールの方が適しています。
タイミングベルトモジュールのメリットが得られる代表的な用途
包装機械
包装システムでは、多くの場合、迅速な製品の搬送、カートンの取り扱い、密封、ラベル貼り、仕分けが必要になります。タイミングベルトモジュールこれらの繰り返し操作に必要な速度とストロークを提供します。
ピックアンドプレイス装置
ベルト駆動軸の低い移動質量と高い加速能力は、ピックアンドプレース システムのサイクル タイムの短縮に役立ちます。このモジュールには、グリッパー、真空ツール、またはコンパクトなロボット機構を搭載できます。
資材運搬
タイミング ベルト モジュールは、コンベア、ワークステーション、処理装置の間で部品を搬送するのに適しています。ロングストロークモジュールは、単一軸で複数の生産ステーションをカバーできます。
視覚検査
ベルト駆動モジュールは、カメラ、センサー、または製品をさまざまな検査位置に移動させることができます。これは、システムが比較的長距離にわたる高速スキャンを必要とする場合に役立ちます。
電子機器組立
電子製造装置では、超高精度よりも素早い動きが重要な部品の搬送、治具の位置決め、トレイの取り扱い、および検査プロセスにタイミング ベルト モジュールが使用されます。
物流オートメーション
倉庫および物流システムでは、仕分け、パレットの取り扱い、荷物の搬送、および自動保管装置にベルト駆動の軸が使用されています。長い移動能力は、大規模な物質の流れシステムに適しています。
ガントリーロボットと直交ロボット
タイミング ベルト モジュールは、デカルト ロボットやガントリー システムの水平軸を形成できます。広い作業領域を提供し、垂直スクリューモジュールまたは電動シリンダーと組み合わせることができます。
考慮すべき制限事項
タイミング ベルト リニア モジュールには多くの利点がありますが、選択時に考慮する必要がある制限もあります。
- ベルトの弾性により位置決め剛性が低下する場合があります。
- 一般に、位置決め精度は精密ボールネジやリニアモーターシステムに比べて低くなります。
- ベルトの張力は正しく調整する必要があります。
- 大きなプロセス力により、弾性変位が発生する可能性があります。
- 垂直用途には、適切なブレーキまたは荷重保持手段が必要です。
- 温度変化はベルトの長さと張力に影響を与える可能性があります。
- 長いストロークには、十分なプロファイル剛性と取り付けサポートが必要です。
これらの制限によってベルト駆動システムが不適切になるわけではありません。それらは単に、モジュールが実際の精度、負荷、力、速度、環境要件に適合する必要があることを意味します。
タイミングベルトリニアモジュールの選び方
タイミング ベルト リニア モジュールの利点を最大限に活用するには、エンジニアは次のパラメータを評価する必要があります。
- 必要有効ストローク
- 最大積載量
- 水平、垂直、傾斜設置
- 必要な移動速度
- 加速と減速
- 位置決め精度
- 再現性
- 許容モーメント荷重
- デューティサイクル
- モーターの種類と出力
- 環境条件
- 期待耐用年数
- 設置可能スペース
- 多軸統合要件
選択は、静的な負荷だけではなく、動的な動作条件に基づいて行う必要があります。静止状態で荷重をサポートするモジュールは、同じ荷重が急速に加速されたり、大きなオーバーハング オフセットで取り付けられたりした場合、安定した動作を提供できない可能性があります。
よくある質問
タイミングベルトリニアモジュールの主な利点は何ですか?
主な利点は、比較的低い移動質量と単純な機械構造で、高速で長いストロークの直線運動を提供できることです。特にハイサイクルオートメーションアプリケーションに適しています。
タイミングベルトリニアモジュールは正確ですか?
タイミング ベルト モジュールは、多くの産業オートメーション タスクに十分な再現性と位置決め性能を提供します。ただし、一般的に精密ボールねじやリニアモータ方式に比べて伝達剛性や絶対位置決め精度が劣ります。
タイミングベルトモジュールは上下動に使用できますか?
はい。ただし、設計では重力、モーター ブレーキの要件、カウンターバランス機構、ベルトの負荷、および緊急時の荷重保持対策を考慮する必要があります。一部の重量のある垂直用途には、ボールねじモジュールまたは電動シリンダーの方が適している場合があります。
タイミングベルトリニアモジュールはロングストロークに適していますか?
はい。ロングストローク能力は最も重要な利点の 1 つです。このモジュールは長い回転スクリューを使用しないため、スクリューの臨界速度制限による影響が少なくなります。
タイミングベルトモジュールには潤滑剤が必要ですか?
タイミングベルトトランスミッション自体は通常、グリース潤滑を必要としません。リニアガイドシステムは通常、ガイドメーカーの推奨に従って定期的に潤滑する必要があります。
タイミングベルトはどれくらいの頻度で交換すればいいのでしょうか?
普遍的な交換間隔はありません。ベルトの寿命は、負荷、速度、加速度、張力、プーリーのサイズ、動作環境、デューティサイクルによって異なります。暦時間だけで交換するよりも定期点検の方が確実です。
代わりにボールねじモジュールを選択する必要があるのはどのような場合ですか?
より高い位置決め精度、より高い軸方向の剛性、より高い推力、制御された押圧力、または外部加工負荷に対するより優れた耐性が必要なアプリケーションの場合は、ボールねじモジュールを検討する必要があります。
結論
メインタイミングベルトリニアモジュールの利点高速移動速度、長いストローク能力、高い加速度、低い移動質量、シンプルな構造、低いメンテナンス要件、コスト効率、および柔軟な統合が含まれます。
これらの特性により、パッケージング、マテリアル ハンドリング、ピック アンド プレイス、エレクトロニクス組立、検査、物流、多軸自動化システムにとって効果的なソリューションとなります。
ただし、正しいリニアモジュールを選択するには、位置決め精度、剛性、負荷、および環境要件に対して、速度とストロークの利点のバランスをとる必要があります。アプリケーションが迅速な動き、長い移動距離、効率的な自動化統合を優先する場合、適切に設計されたタイミング ベルト リニア モジュールは信頼性の高いパフォーマンスと強力な全体的な価値を提供できます。
