 日本語

あタイミングベルトリニアモジュールは、モーターの回転を高速で制御されたキャリッジの動きに変換する完全な直線運動システムです。高速、長い移動距離、急速な加速、比較的低い移動質量、および単軸または多軸機器への便利な統合を実現できるため、産業オートメーションで広く使用されています。
ベルトドライブの外観構造ですが、リニアモジュール単純に見えるかもしれませんが、そのパフォーマンスは多くの機械コンポーネントと電気コンポーネントの正しい相互作用に依存します。タイミング ベルトは動きを伝達し、プーリーはベルトをガイドして駆動し、リニア ガイドは負荷をサポートし、キャリッジは取り付けプラットフォームを提供し、ベアリングは回転抵抗を低減し、センサーは動作限界を定義します。
各コンポーネントは、モジュールの速度、位置再現性、耐荷重、剛性、騒音、メンテナンス要件、耐用年数に影響を与えます。ベルト、プーリー、ベアリング、ガイド レール、またはモーター マウントの選択が適切でないと、他のコンポーネントが正しく設計されている場合でも、アクチュエータ全体の性能が低下する可能性があります。
このガイドでは主な内容について説明しますタイミングベルトリニアモジュールコンポーネント、タイミング ベルト、ドライブ プーリー、アイドラ プーリー、リニア ガイド、ガイド ブロック、キャリッジ、ベアリング、モーター マウント、センサー、リミット スイッチ、留め具、構造プロファイル、張力機構、保護コンポーネントを含みます。
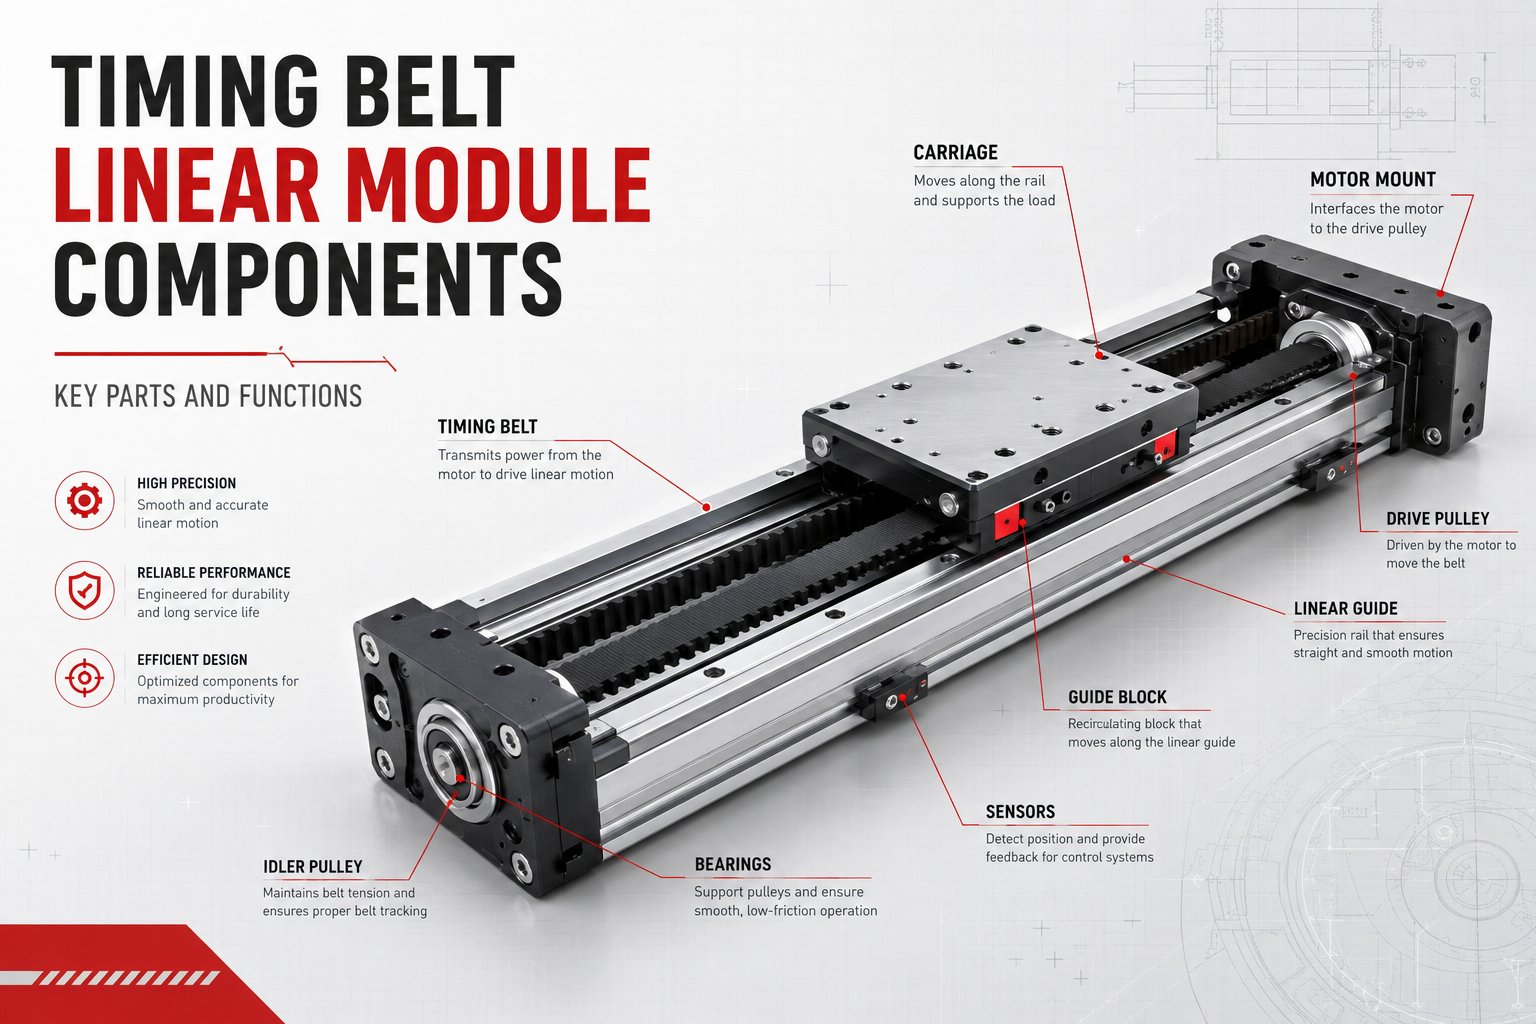
タイミングベルトリニアモジュールとは何ですか?
あタイミングベルトリニアモジュールは、歯付きベルトとプーリー システムを使用してリニア ガイドに沿ってキャリッジを移動する統合アクチュエーターです。
モーターは駆動プーリーを回転させます。駆動プーリーはタイミング ベルトの歯と噛み合い、ベルトがプーリー システムの周囲を移動します。キャリッジはベルトに機械的に接続されているため、ベルトの移動に伴ってガイド システムに沿って移動します。
通常の平ベルトとは異なり、タイミング ベルトにはプーリーの対応する溝とかみ合う形状の歯が付いています。この確実な係合により、通常のトランスミッションの滑りが軽減され、モーターの回転とキャリッジの動きの間の予測可能な関係が維持されます。
タイミング ベルト モジュールは、パッケージング、ピックアンドプレイスの自動化、仕分けシステム、物流機器、積み下ろし機械、ガントリーロボット、ラベル貼付機、外観検査システム、エレクトロニクス製造、および高速なポイントツーポイント移動を必要とするその他のアプリケーションに最適です。
タイミングベルトリニアモジュールの主要コンポーネント
- タイミングベルト
- ドライブプーリー
- アイドラプーリー
- ベルトテンション機構
- リニアガイドレール
- ガイドブロック
- 移動台車
- 構造ベースまたはアルミニウムプロファイル
- ドライブエンドベアリング
- アイドラエンドベアリング
- モーターマウント
- モーターカップリングまたはダイレクトドライブ接続
- ホームセンサー
- 正および負のリミットスイッチ
- センサーブラケットとトリガープレート
- ファスナーと位置決めコンポーネント
- 保護カバーまたはシールストリップ
- 潤滑部品
- ケーブル管理アクセサリ
タイミングベルト
タイミング ベルトは、ベルト駆動リニア モジュールの主要な伝達コンポーネントです。モーターのトルクを駆動プーリーから移動キャリッジに伝達します。
ベルトは通常、柔軟なポリマー本体、内部の張力コード、および成形された歯で構成されています。ポリマーは柔軟性と歯の形状を提供し、引張コードは伸びに抵抗し、伝達荷重を支えます。
タイミングベルトの主な機能
- モータートルクの伝達
- プーリーの回転をキャリッジの動きに変換する
- 駆動システムを移動キャリッジに接続する
- 急激な加速や方向転換をサポート
- ねじ軸を回転させずにロングストローク動作が可能
- プーリーとの歯の噛み合いを維持する
一般的なタイミングベルトの材質
工業用タイミングベルトは通常、ポリウレタンまたはゴムベースの素材で作られています。
ポリウレタンベルトは、優れた耐摩耗性、寸法安定性、耐薬品性、クリーンな操作性を実現します。これらは、精密オートメーション、電子機器、包装システム、クリーンな生産環境で頻繁に使用されます。
ゴム製タイミングベルトは、柔軟性、振動吸収性に優れ、経済的です。それらの適合性は、速度、負荷、温度、汚れ、および必要な耐用年数によって異なります。
内部引張コード
張力コードはベルト内に埋め込まれており、張力負荷の大部分を支えます。一般的な材料には、鋼線、アラミド繊維、グラスファイバー、その他の高強度コードが含まれます。
スチールコードは高い引張剛性と低い伸びを備えているため、位置決めの安定性が向上します。ただし、疲労による損傷を避けるために、適切なプーリー直径と慎重な取り扱いが必要です。
アラミドコードは軽量かつ強度に優れています。移動質量を軽減できるため、高加速度の用途に役立つ場合があります。
ベルトの歯形
歯の輪郭はプーリーの溝の輪郭と一致する必要があります。一般的な工業用歯システムには、台形や曲線のプロファイルが含まれます。
ベルトとプーリの不一致は、噛み合い不良、異音、摩耗の促進、トルク容量の低下、歯の損傷、位置決め誤差の原因となります。
ベルト幅
ベルト幅は許容張力や伝動能力に影響します。通常、ベルトの幅が広いほど、より多くの力を伝達できますが、より広いプーリー、より大きなモジュール構造、より多くの設置スペースも必要になります。
正しいベルト幅は、加速度、可搬質量、必要な推力、プーリーのサイズ、動作速度、デューティサイクル、および安全率に応じて選択する必要があります。
ベルトの伸び
タイミングベルトは、歯が正しく噛み合っていれば通常は滑りませんが、負荷がかかると弾性的に伸びる可能性があります。
弾性伸びは停止安定性、方向反転、位置決め精度、サーボチューニングに影響を与える場合があります。長いストローク、高加速度、重荷重、大きな外力がかかる場合にその効果はより大きくなります。
一般的なタイミングベルトの故障モード
- 歯の磨耗
- 歯の分離
- ひび割れ
- エッジのほつれ
- 引っ張りコードの損傷
- 永久伸び
- 油または化学物質の劣化
- 熱によるダメージ
- ベルトとプーリー間の汚れ
- 不適切な張力による故障
ドライブプーリー
ドライブプーリーはモーターに接続されており、モーターのトルクをタイミングベルトに伝達します。タイミングプーリーシステムの最も重要なコンポーネントの 1 つです。
プーリーにはベルトの歯形に合わせた溝が付いています。プーリーが回転すると、歯がベルトとかみ合い、ベルトをモジュールの周りに引っ張ります。
ドライブプーリーの主な機能
- モーターからトルクを受け取る
- タイミングベルトと噛み合う
- モーター回転ごとのベルトの動きを決定する
- 速度、推力、位置決め分解能に影響を与える
- 加速時でも安定した伝達を維持
プーリー直径
ドライブプーリーの直径は、モーターの回転ごとに移動する直線距離に影響します。
プーリーを大きくすると、1 回転あたりの直線移動量が増加し、最大速度が向上します。ただし、機械的な力の増大も減少し、より多くのモータートルクが必要になる場合があります。
プーリーを小さくすると、所定のモーター トルクに対して利用できる線形力が増加しますが、最大速度が低下し、ベルトの曲げ応力が増加する可能性があります。
プーリー歯数
プーリーの歯数はピッチ直径に直接関係します。伝達比、ベルトの曲げ半径、モーターの速度要件、出力推力に影響します。
使用する歯数が少なすぎると、ベルトの疲労が増大し、負荷がかかった状態で噛合する歯の数が減少する可能性があります。はるかに大きなプーリーを使用すると、モジュールの寸法とモーターのトルク要件が増加する可能性があります。
プーリーの材質
タイミングプーリーは通常、アルミニウム合金、鋼、またはステンレス鋼から製造されます。
アルミニウム製プーリーは軽量で高速用途に適しています。スチール製プーリーは、より高い強度と耐摩耗性を提供します。ステンレス鋼は、腐食性、清浄な、または特殊な生産環境で使用される場合があります。
プーリーの穴とモーターの接続
駆動プーリーは、キー付きボア、クランプハブ、テーパーロックシステム、スプライン、または一体型シャフト構造を介してモーターシャフトに接続できます。
接続は、加速および方向反転時の相対移動を防止する必要があります。プーリーの固定が不十分だと、バックラッシュ、不安定な位置決め、シャフトの摩耗、またはトランスミッションの完全な故障が発生する可能性があります。
プーリー振れ
半径方向または軸方向の振れが過度に大きいと、ベルト張力の変動、振動、騒音、不均一な歯の荷重、および位置の変動が発生する可能性があります。
プーリーは正確に製造され、シャフトと同心に取り付けられる必要があります。
アイドラプーリー
アイドラプーリーは、従動プーリーまたはリターンプーリーとも呼ばれ、モジュールの駆動プーリーの反対側の端に位置します。
ベルトループをサポートし、ベルトの方向を変更し、正しい伝達経路を維持するのに役立ちます。
アイドラプーリーの主な機能
- ベルトの戻り側をサポート
- ベルトをモジュールに巻き付けます
- ベルトの位置調整を維持する
- 張力構造の一部を提供する
- 不要なベルト振動を低減
ドリブンプーリーのアライメント
ドライブプーリーとアイドラプーリーは平行で、正しく位置合わせされている必要があります。芯ずれがあると、ベルトが横振れしたり、プーリのフランジが摩耗したり、異音が発生したり、ベルトのエッジを損傷したりすることがあります。
アイドラプーリーベアリング
アイドラプーリーは通常、1 つまたは複数のベアリング上で回転します。ベアリングの品質は、回転抵抗、騒音、温度、寿命に影響を与えます。
ベアリングが損傷したり汚れたりすると、ベルトの張力が増し、振動が発生し、キャリッジの動きが不均一になる可能性があります。
ベルトテンション機構
張力調整機構はベルトの張力を適切に調整し、維持します。
ベルトは、歯の噛み合いと安定した動作を維持するのに十分な締め付けが必要ですが、ベアリング、プーリー シャフト、ベルト コード、または構造プロファイルに過負荷がかかるほど締め付けすぎてはなりません。
テンション機構の主な機能
- ベルトの過度のたるみを取り除く
- 歯のかみ合わせを維持する
- 振動やベルト飛びを軽減
- 取り付け公差を補正
- ベルトの交換や調整が可能
一般的な張力方法
- アイドラプーリーの位置を調整可能
- ネジによる張力調整
- 滑り軸受ハウジング
- 可動エンドプレート
- スプリングによるテンション調整
- キャリッジ側ベルトクランプ調整
ベルトの張力が不十分である
ベルトが緩みすぎると、ベルトが振動したり、位置安定性が悪くなったり、高負荷による歯飛びやプーリ上での横移動が発生したりすることがあります。
ベルトの過度の張力
ベルトがきつすぎると、ベアリングの負荷、モーターのトルク要件、摩擦、熱、騒音、引っ張りコードの疲労が増加する可能性があります。
ベルトメーカーの推奨およびモジュールの負荷と速度の条件に従って、正しい張力を設定する必要があります。
リニアガイドレール
リニアガイドレールは移動するキャリッジを支持し、その移動方向を制御します。これは、タイミングベルトモジュールの主要な耐荷重およびガイドコンポーネントです。
ベルトは動きを生成しますが、ガイド レールがペイロードを運びます。適切なガイド システムがなければ、ベルトはサポートするように設計されていない側面荷重やモーメントにさらされることになります。
リニアガイドの主な機能
- キャリッジとペイロードをサポートします
- 直線的な動きを維持する
- ラジアル荷重と横荷重に耐えます
- ピッチ、ヨー、ロールの瞬間に抵抗する
- 滑り抵抗の低減
- 動きの滑らかさの向上
- キャリッジの位置調整を維持する
ガイドレールサイズ
ガイド レールのサイズは、耐荷重、剛性、モーメント抵抗、ガイド ブロックの寸法、モジュール幅に影響します。
レールが大きいほど、より高い荷重とモーメントをサポートできますが、モジュールのサイズ、質量、コストも増加します。
ガイド精度
ガイド システムの幾何学的精度は、キャリッジの真直度、平行度、滑らかさ、および最終的な機械の性能に影響を与えます。
ガイド レールは、十分に平坦で剛性のある基準面に取り付ける必要があります。ベースが不正確であると、レールが歪み、拘束や不均一なブロック荷重が発生する可能性があります。
ガイドプリロード
予圧により、転動体、ガイドブロック、レール間の内部すきまが減少します。適度な予圧により剛性と位置安定性が向上します。
過剰な予圧は、摩擦、熱、モーターの負荷、摩耗を増加させます。正しい予圧は、速度、精度、負荷、振動、およびデューティ サイクルによって異なります。
ガイドブロック
ガイドブロックはリニアガイドレールに沿って移動し、キャリッジを支持します。
各ブロック内では、再循環ボールまたはローラーが負荷ゾーンと戻り通路を通過し、低摩擦の動作が可能になります。
ガイドブロックの主な機能
- キャリッジをガイドレールに接続します
- 垂直荷重と横荷重をサポート
- モーメント荷重に耐える
- キャリッジの位置調整を維持する
- 低摩擦の直線運動を実現
ガイドブロック数
タイミング ベルト モジュールは、設計に応じて 1 つ、2 つ、またはそれ以上のガイド ブロックを使用する場合があります。
複数のブロックを使用すると、耐モーメント性とキャリッジの安定性が向上します。ただし、内部応力を避けるためにブロックは正しく位置合わせする必要があります。
ガイドブロックの間隔
一般に、ガイド ブロック間の間隔が長くなると、ピッチおよびヨー モーメントに対する抵抗が向上します。
間隔は、キャリッジの長さ、モジュール構造、有効ストローク、および全体の寸法によって制限されます。
ガイドブロックシール
ガイドブロックのシールとスクレーパーは、転がり接触領域への塵や粒子の侵入を防ぎます。
シールが損傷すると、ブロックに汚染物が侵入し、摩耗が加速する可能性があります。
移動台車
キャリッジは、ペイロード、工具、治具、センサー、ロボット コンポーネント、または別の直線軸が取り付けられる移動プラットフォームです。
ガイド システムをベルト トランスミッションに接続し、ベルトの動きをペイロードに伝達します。
キャリッジの主な機能
- 負荷のための取り付け面を提供する
- ベルトをガイドブロックに接続します
- ペイロードの力をガイドシステム全体に分散
- 工具の方向を維持する
- 多軸アセンブリをサポート
キャリッジの材質
キャリッジは通常、アルミニウム合金または鋼で作られています。
アルミニウムは軽量で、より高い加速をサポートします。スチールは剛性と強度を高めますが、移動質量が増加します。
キャリッジの寸法
キャリッジの幅と長さは、取り付けスペース、荷重分散、剛性、モーメント容量に影響します。
より大きなキャリッジはより幅広い治具をサポートし、ブロック間隔を増やすことができますが、固定モジュール長内で利用可能なストロークが減少します。
取り付け穴
キャリッジには通常、ネジ穴、位置決め穴、または基準エッジが含まれています。
取り付け穴の位置はツーリングの設計と一致する必要があります。位置特定機能により、フィクスチャを取り外して再取り付けするときの再現性が向上します。
ベルトとキャリッジの接続
キャリッジは通常、ベルト クランプまたは歯付きクランプ プレートを介してベルトに接続されます。
接続部は、ベルトの歯や張力コードを損傷することなく力を分散する必要があります。クランプが緩い場合はロストモーションが発生する可能性があり、過剰なクランプはベルトを損傷する可能性があります。
構造ベースまたはアルミニウムプロファイル
構造ベースは、ガイド レール、プーリー、ベアリング、モーター マウント、およびキャリッジ アセンブリをサポートします。
ほとんどのタイミング ベルト モジュールは、剛性、軽量、耐食性、製造性、コストのバランスが優れているため、押出アルミニウム プロファイルを使用しています。
構造プロファイルの主な機能
- すべてのモジュールコンポーネントをサポート
- プーリーとガイドの位置合わせを維持する
- 取り付け面を提供する
- 内部コンポーネントを保護する
- 曲げやねじれに強い
- センサーとアクセサリのチャネルを提供する
プロファイル剛性
プロファイルの剛性は、真直度、振動、整定時間、耐荷重、位置決めの一貫性に影響します。
長いモジュールには、その長さに沿って十分なサポートが必要です。短いストロークには十分な強度があるプロファイルでも、はるかに長いスパンで使用すると、過度にたわむ可能性があります。
取付面
機械フレームは、平らで剛性の高い取り付け面を提供する必要があります。平らでないベースにモジュールを締め付けると、プロファイルがねじれ、ガイドの位置合わせに影響を与える可能性があります。
ドライブエンドベアリング
ドライブエンドベアリングはドライブプーリーシャフトを支持し、その回転位置を維持します。
これらはラジアルベルトの張力を吸収し、シャフトの設計によってはアキシアル荷重にも耐えることができます。
ドライブエンドベアリングの主な機能
- プーリーシャフトを支える
- 回転摩擦を低減する
- プーリーのアライメントを維持する
- ベルト張力負荷に耐える
- 安定した高速回転をサポート
ベアリングの選択要素
- プーリー速度
- ベルトの張力
- ラジアル荷重
- アキシアル荷重
- 必要寿命
- 潤滑方法
- 温度
- 汚染
- 騒音要件
ベアリングのプリロードとフィット
シャフトのはめ合いやハウジングのはめあいが正しくないと、ベアリングの緩み、過剰な予圧、発熱、異音、または早期故障の原因となることがあります。
ドライブシャフトアセンブリは、プーリーとベアリング間の同心度を維持する必要があります。
アイドラエンドベアリング
アイドラエンドベアリングが従動プーリーをサポートし、低抵抗のベルト戻りを可能にします。
それらは可動張力構造の一部であってもよい。
アイドラー端はモーター端ほど重要ではないと考えられる場合があるため、低品質のベアリングが見落とされる可能性があります。ただし、過剰なアイドラー抵抗はモーターの負荷とベルトの摩耗を直接増加させます。
モーターマウント
モーターマウントは、サーボモーターまたはステッピングモーターをタイミングベルトモジュールに接続します。
モーターのトルクと振動に耐えながら、モーターシャフトとドライブプーリーの間の正しい関係を維持する必要があります。
モーターマウントの主な機能
- モーターをモジュールに固定します
- シャフトのアライメントを維持する
- 抵抗モーター反力トルク
- モーターの直接または並列の取り付けをサポート
- インストールとメンテナンスのためのアクセスを提供する
インラインモーターマウント
インライン構成では、モーターシャフトはドライブプーリーシャフトと位置合わせされます。接続にはカップリングまたは一体型シャフトを使用できます。
この配置は機械的には単純ですが、モジュール全体の長さが長くなります。
平行または折り畳まれたモーターマウント
並列構成では、モーターがモジュールの横に設置され、二次タイミングベルトとプーリーセットを介してプーリーを駆動します。
これにより全長は短縮されますが、トランスミッションコンポーネントが追加され、追加の張力とアライメント制御が必要になります。
モーターマウント剛性
弱いモーター マウントは加速度によってたわみ、振動、アライメント エラー、不安定なサーボ パフォーマンスを引き起こす可能性があります。
カップリングと軸の接続
一部のタイミング ベルト モジュールは、モーターとドライブ シャフトの間にフレキシブル カップリングを使用します。
カップリングは、小さなアライメント誤差を補正しながらトルクを伝達します。
カップリング要件
- 十分なトルク容量
- 低バックラッシ
- 適切な回転速度
- 制御されたねじり剛性
- 正しいボアサイズ
- 適切なシャフトクランプ
カップリングの弾性が過大であると、応答性や位置安定性が低下する場合があります。リジッドカップリングには非常に正確な位置合わせが必要です。
ホームセンサー
ホームセンサーは、制御システムの基準位置を提供します。
機械が起動するか絶対位置情報を失うと、キャリッジはホーム センサーがトリガーされるまで移動します。次に、コントローラは軸基準位置を確立します。
原点センサーの主な機能
- 機械座標基準を確立する
- 電源投入後のホーミングをサポート
- 再現可能な開始位置を提供する
- 複数の軸を調整するのに役立ちます
一般的なホームセンサーのタイプ
- 誘導型近接センサー
- 光電センサー
- 磁気センサー
- メカニカルスイッチ
- 近接センサーと組み合わせたエンコーダーインデックス
ホームセンサーは、通常の機械的なエンドストップにならずに確実にトリガーできる場所に取り付ける必要があります。
正および負のリミットスイッチ
リミット スイッチは、キャリッジの許容動作範囲を定義します。
ポジティブ リミット スイッチはストロークの一端を保護し、ネガティブ リミット スイッチは反対側を保護します。
リミットスイッチの主な機能
- キャリッジがプログラムされたストロークを超えないようにする
- 衝突のリスクを軽減
- 電気的なオーバートラベル保護を提供する
- ベルト、キャリッジ、エンドプレートを保護します。
- 安全な試運転をサポート
リミットスイッチだけが保護手段であってはなりません。機械的なエンドストップやソフトウェア制限も必要になる場合があります。
センサーブラケットとトリガープレート
センサーには、安定した取り付けブラケットと正しく配置されたトリガーターゲットが必要です。
センサーブラケットが緩んでいると、検出位置がずれて変化する可能性があります。トリガープレートが損傷していたり、形状が間違っていると、検出が不安定になる可能性があります。
センサーの位置は試運転中に調整可能ですが、動作中に動かないように固定する必要があります。
ファスナー
ファスナーは、構造プロファイル、ガイド レール、キャリッジ、モーター マウント、プーリー ハウジング、センサー、カバー、および付属品を接続します。
ファスナーは小さなコンポーネントですが、位置合わせ、剛性、安全性、長期信頼性に直接影響します。
タイミングベルトモジュールの一般的なファスナー
- 六角穴付きボルト
- 皿ネジ
- 止めねじ
- ナットとTスロットナット
- ワッシャー
- ノックピン
- 止め輪
- ネジロック部品
締結トルク
締め付けが不十分だと、緩み、振動、位置ずれ、部品の移動が発生する可能性があります。
締めすぎると、アルミニウムのネジ山が剥がれたり、コンポーネントが変形したり、ベアリングが損傷したり、ガイド レールが歪んだりする可能性があります。
ネジロック対策
高振動用途では、ネジロック接着剤、ロックワッシャー、支配トルクナット、または機械的保持が必要になる場合があります。
保護カバーとシール部品
タイミング ベルト モジュールは、内部トランスミッションおよびガイド コンポーネントを保護するために、トップ カバー、シール ストリップ、ステンレス鋼バンド、ベローズ、またはサイド カバーを使用する場合があります。
保護部品の主な機能
- 粉塵の侵入を軽減
- 偶発的な接触を防ぐ
- ベルトやガイドレールを保護します
- 外観を改善する
- プロセスの破片による汚染を削減
カバーによってモジュールが自動的に完全に密閉されるわけではありません。可動キャリッジの開口部、モーター インターフェイス、センサー スロット、ケーブル出口も考慮する必要があります。
潤滑部品
タイミングベルト自体には通常潤滑は必要ありませんが、ガイドレール、ガイドブロック、ベアリングなどにはグリスやオイルが必要な場合があります。
一般的な潤滑コンポーネント
- グリースニップル
- 給油ポート
- オイルライン
- 中央潤滑継手
- ガイドブロックリザーバー
不適切な潤滑は、摩耗、熱、騒音、汚染、寿命の低下を引き起こす可能性があります。
ケーブル管理アクセサリ
タイミング ベルト モジュールには、多くの場合、センサー、グリッパー、カメラ、真空ライン、またはその他の可動機器が搭載されています。これらのコンポーネントには、制御されたケーブルとホースの配線が必要です。
一般的なケーブル管理コンポーネント
- ケーブルキャリア
- ハイフレックスケーブル
- ケーブルブラケット
- 保護導管
- 空気管と真空管
- ストレインリリーフクランプ
ケーブル抵抗は、荷重と推力の計算に含める必要があります。配線が不十分だと、追加のモーメントが発生したり、動作が妨げられたり、ケーブルの早期故障が発生したりする可能性があります。
コンポーネントがどのように連携するか
モーターがコマンドを受信すると、モーターシャフトまたはカップリングを介してドライブプーリーにトルクが加えられます。
ドライブプーリーはタイミングベルトと噛み合い、ベルトをプーリーループの周りで動かします。アイドラプーリーは戻り経路をサポートし、張力機構はベルトの適切な張力を維持します。
ベルト クランプは動きをキャリッジに伝達します。キャリッジはガイド ブロックを通ってガイド レールに沿って移動します。ガイド ブロックはペイロードをサポートし、横からの力やモーメントに抵抗します。
ベアリングがプーリーのスムーズな回転をサポートします。センサーは基準限界と移動限界を検出します。ファスナーは、構造全体の位置合わせと剛性を維持します。
モジュールは、これらすべてのコンポーネントが適合し、完全なシステムとして組み立てられた場合にのみ正しく機能します。
位置決めパフォーマンスに最も影響を与えるコンポーネント
- ベルト引張剛性
- ベルトの張力
- ドライブプーリー精度
- プーリーシャフト剛性
- ベアリングクリアランス
- ガイドレール精度
- ガイドブロック予圧
- キャリッジ剛性
- ベルトクランプの安定性
- モーターエンコーダーの分解能
- 構造プロファイルの剛性
高解像度モーターでは、ベルトの弾性、プーリーの振れ、ファスナーの緩み、構造的なたわみを完全に補正することはできません。
速度に最も影響を与えるコンポーネント
- プーリー径
- モーター速度
- ベルト素材
- ベルト質量
- キャリッジ質量
- ベアリングの品質
- ガイドプリロード
- ケーブルの抵抗
- プロファイル剛性
耐荷重に最も影響を与えるコンポーネント
- ガイドレールサイズ
- ガイドブロックの数と間隔
- キャリッジ剛性
- プロファイル剛性
- ベルト幅と引張強度
- プーリーシャフト容量
- 軸受定格荷重
- モーターのトルク
耐用年数に最も影響を与えるコンポーネント
- ベルトの品質と張力
- プーリーのアライメント
- ベアリングの品質
- ガイドの潤滑
- 汚染防止
- ファスナーのセキュリティ
- モーターとドライブのサイジング
- 動作加速度
- 荷重とモーメントの分布
コンポーネント関連の一般的な問題
キャリッジの位置ずれ
考えられる原因としては、ベルトの伸び、不適切な張力、プーリーの接続の緩み、ベルトのクランプの緩み、ベアリングのクリアランス、センサーの動きなどがあります。
ベルトの異音
考えられる原因としては、プーリーの位置ずれ、ベルトの過度の張力、張力不足、歯の損傷、プーリーの汚れ、ベアリングの磨耗などがあります。
キャリッジの振動
考えられる原因としては、構造剛性の低さ、サーボチューニングの不良、ベルトの共振、ファスナーの緩み、ガイドブロックの損傷、過度の加速などが考えられます。
ベルトエッジの摩耗
考えられる原因としては、プーリーの位置ずれ、プーリー シャフトの傾き、ベルトの不適切な取り付け、構造の横方向の変形などが考えられます。
再現性の低下
考えられる原因には、ベルトの弾力性、接続の緩み、不適切な張力、過度の負荷、温度変化、ガイドの摩耗などが含まれます。
モーターの高温
考えられる原因としては、過度のベルト張力、ベアリングの損傷、過度のガイドプリロード、高加速、不十分なモーター容量、または不良アライメントなどが挙げられます。
コンポーネント検査チェックリスト
- ベルトの表面と歯を確認してください
- ベルトの張りを確認する
- ベルトエッジの摩耗を検査する
- ドライブプーリーの安全性を確認してください
- プーリーのアライメントを検査する
- ドライブベアリングとアイドラーベアリングをチェックしてください
- ガイドレールの潤滑を点検してください
- ガイドブロックの異音とクリアランスを確認する
- キャリッジの留め具を検査する
- ベルトクランプの安全性を確認してください
- モーターマウントの剛性検査
- カップリングまたはシャフト接続を確認してください
- ホームセンサーとリミットセンサーをテストする
- センサーブラケットを点検する
- プロファイル取り付けボルトを確認してください
- 保護カバーを点検する
- ケーブルキャリアの動きを確認する
交換部品の選定方法
交換部品は、物理的な寸法だけではなく、元の技術要件と一致する必要があります。
タイミングベルトの交換
ベルトのピッチ、歯形、幅、長さ、抗張力コードの材質、環境適合性を確認します。
プーリーの交換
歯形、ピッチ、歯数、幅、ボアサイズ、ハブのデザイン、材質、軸の接続を確認します。
ガイドレールとブロックの交換
レールサイズ、精度等級、予圧、ブロックタイプ、シール設計、取付寸法、潤滑要件を確認します。
ベアリングの交換
ベアリングの寸法、定格荷重、定格速度、シールの種類、内部クリアランス、および適合要件を確認します。
センサーの交換
センシング技術、電源電圧、出力タイプ、検出距離、コネクタ、ケーブル長、環境定格をご確認ください。
よくある質問
タイミング ベルト リニア モジュールの主な伝達コンポーネントは何ですか?
タイミングベルトは主な伝達部品です。モーターのトルクを駆動プーリーから移動キャリッジに伝達します。
ドライブプーリーとアイドラプーリーの違いは何ですか?
ドライブプーリーはモーターからトルクを受けてベルトを動かします。アイドラプーリーはベルトの戻り側をサポートし、位置合わせと張力の維持に役立ちます。
タイミングベルトは積載量をサポートしていますか?
ベルトは動きを伝達しますが、主要な荷重支持コンポーネントとして使用すべきではありません。リニア ガイドとガイド ブロックはペイロードをサポートし、横からの力やモーメントに抵抗します。
タイミングベルトモジュールにリニアガイドが必要なのはなぜですか?
リニア ガイドはキャリッジの方向を制御し、荷重をサポートし、ベルトが不適切なラジアル荷重やモーメント荷重にさらされるのを防ぎます。
ベルトの張力が低すぎるとどうなりますか?
張力が低いと、振動、不安定な位置決め、歯の噛み合い不良、ベルトの横方向の動き、および高負荷時の歯飛びの可能性が発生する可能性があります。
ベルトの張力が高すぎるとどうなりますか?
過度の張力は、ベアリングの負荷、モーターのトルク、熱、摩擦、ベルトの疲労、コンポーネントの摩耗を増加させます。
耐荷重に最も大きな影響を与えるコンポーネントはどれですか?
ガイド レール、ガイド ブロック、キャリッジ、および構造プロファイルは、可搬質量とモーメント容量に最も大きな影響を与えます。ベルト、モーター、プーリー、ベアリングにより、利用可能な駆動力が制限されます。
潤滑が必要なコンポーネントはどれですか?
リニアガイド、ガイドブロック、一部のベアリングには潤滑が必要です。タイミングベルト自体は通常潤滑を必要としません。
ホームセンサーとリミットセンサーはなぜ必要ですか?
ホーム センサーは基準位置を確立し、リミット センサーはキャリッジが許容移動範囲を超えて移動するのを防ぎます。
異なるブランドのベルトやプーリーを組み合わせることはできますか?
これらは、ピッチ、歯形、幅、かみ合いの要件が完全に互換性がある場合にのみ組み合わせることができます。外観が同様であっても、正しい動作を保証するものではありません。
結論
タイミング ベルト リニア モジュールは、単純なベルトとプーリーのアセンブリではなく、調整された機械的および電気的なシステムです。
タイミング ベルトが動きを伝達し、ドライブ プーリーがモーター トルクを受け取り、アイドラ プーリーが戻り経路をサポートし、張力機構が正しい係合を維持します。リニア ガイドとガイド ブロックはペイロードをサポートし、キャリッジは作業プラットフォームを提供します。
ベアリングはプーリーのスムーズな回転を保証し、モーターマウントはシャフトのアライメントを維持し、センサーは基準と移動限界を定義し、ファスナーは構造全体の剛性とアライメントを維持します。
各コンポーネントは、モジュールの速度、位置安定性、耐荷重、騒音、メンテナンス、耐用年数に影響を与えます。信頼性の高いパフォーマンスは、正しいコンポーネントの選択、正確な組み立て、適切なベルトの張力、適切な潤滑、定期的な検査によって決まります。
主な機能を理解することで、タイミングベルトリニアモジュールコンポーネント、エンジニアはより良い製品を選択し、より効率的に故障を診断し、メンテナンスを正しく計画し、より信頼性の高い高速直線運動システムを設計できます。
