 日本語

ガントリー オートメーション システムは、マテリアル ハンドリング、ピック アンド プレイス操作、機械のローディング、組み立て、検査、分配、大判処理に広く使用されています。これらのシステムは通常、2 つ以上の直線運動軸を組み合わせて、定義された作業領域全体でエンドエフェクターを移動させます。
あタイミングベルトリニアモジュール長い移動、高い動作速度、頻繁な往復運動を必要とするガントリー システムに特に適しています。軽量のトランスミッション構造により、長いボールネジによく見られる危険な速度制限を発生させることなく、可動キャリッジを高速で移動させることができます。
ただし、信頼性の高いタイミング ベルト ガントリー システムには、個々のリニア モジュールを選択するだけでは不十分です。エンジニアは、ガントリー構造、二軸同期、クロスビーム負荷、位置決め再現性、ケーブル配線、エンドエフェクターの統合を完全なモーション システムとして評価する必要があります。
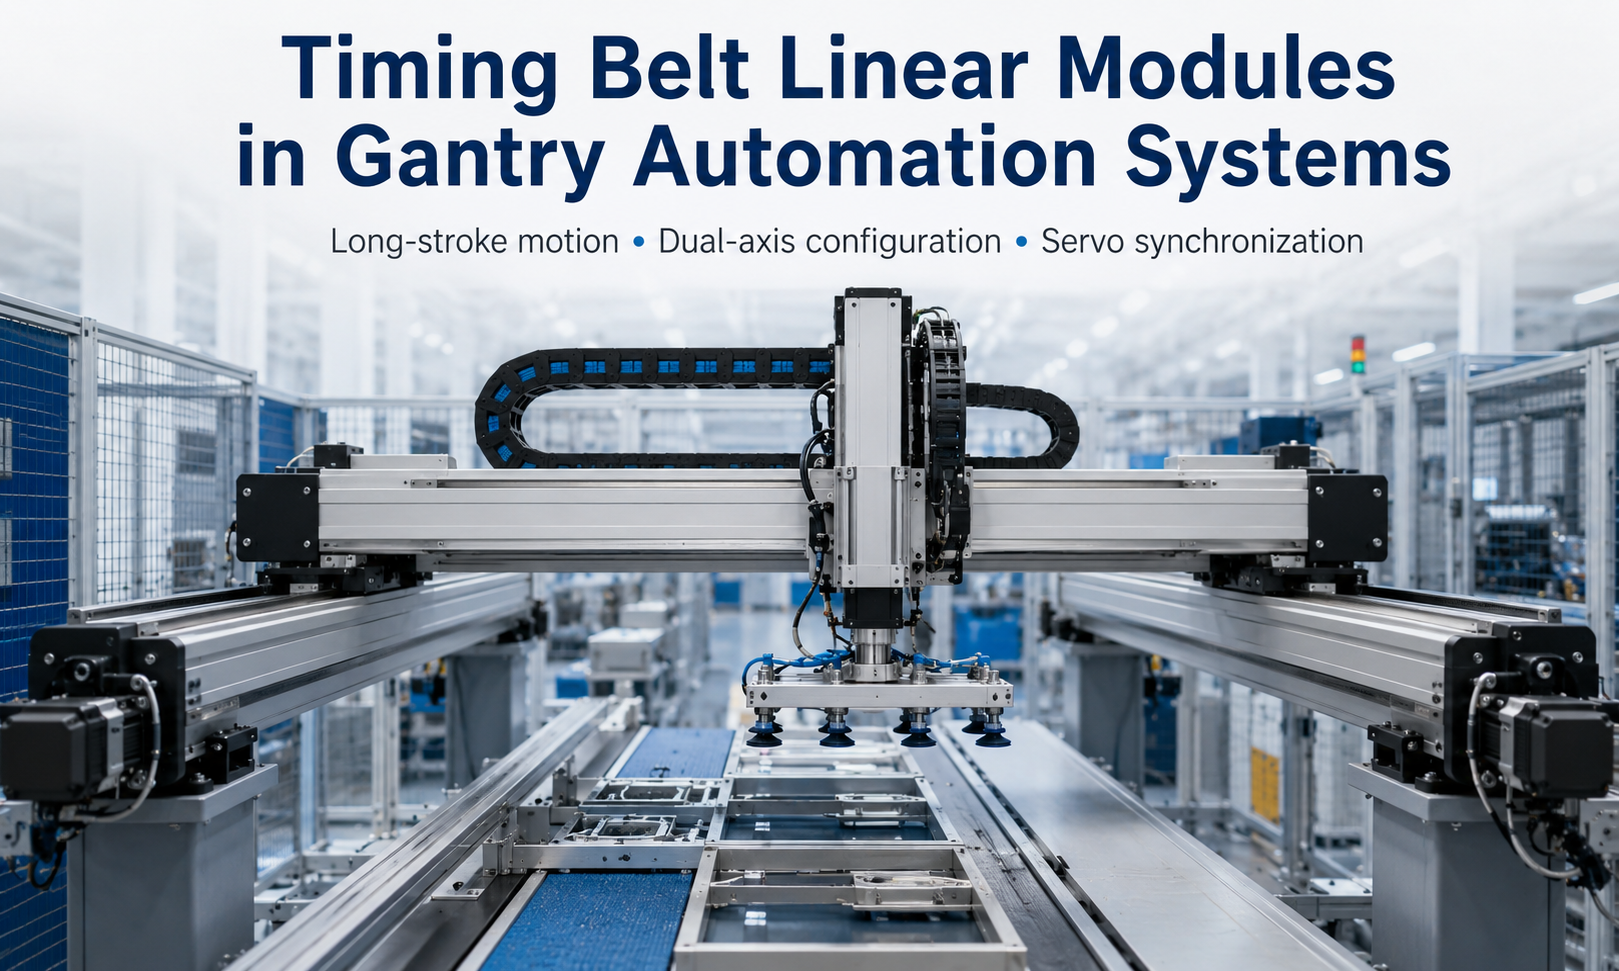
タイミングベルトガントリーシステムとは何ですか?
タイミング ベルト ガントリー システムは、1 つ以上の軸が歯付きベルトとプーリーによって駆動される多軸自動化プラットフォームです。タイミング ベルトはモーターのトルクを移動するキャリッジに伝達し、リニア ガイドはペイロードをサポートし、動作の方向を維持します。
一般的なガントリ構成には次のものが含まれます。
- 主な移動方向を形成する 2 本の平行な水平軸
- 平行軸の間に取り付けられたクロスビーム
- クロスビームに 1 つの横軸を設置
- 昇降用の垂直軸(オプション)
- サーボモーター、カップリング、センサー、モーションコントローラー
- グリッパー、真空ツール、分注ヘッド、またはその他のエンドエフェクター
軸の数と方向に応じて、システムは XY プラットフォーム、XZ カンチレバー、XYZ ガントリー ロボット、または同期デュアルドライブ デカルト システムとして構成できます。
タイミングベルトリニアモジュールがガントリーオートメーションに使用される理由
タイミング ベルト リニア モジュールには、ガントリーの自動化に適したいくつかの特性があります。
ロングストロークモーション
タイミング ベルト トランスミッションは、長い移動を必要とする用途に最適です。タイミングベルトは、回転ボールネジと異なり、ストロークや回転数が増加してもネジの鞭打ちが発生しません。これにより、長い生産ライン、大きな作業範囲、搬送システムに実用的になります。
許容ストロークは、モジュールのプロファイル、ベルトの張力、ガイドの配置、取り付け方法、必要な精度によって異なります。長いモジュールは、プロファイルのたわみや振動を防ぐために正しくサポートする必要があります。
高速往復運動
ベルト駆動モジュールの可動コンポーネントは比較的軽量です。移動質量が小さいため、軸の加速と減速が速くなり、ワークステーション間の転送時間を短縮できます。
この特性は、ガントリーが固定位置間を繰り返し移動する、仕分け、梱包、パレタイジング、ピックアンドプレース自動化などのアプリケーションで役立ちます。
柔軟な多軸統合
タイミング ベルト モジュールは、さまざまなデカルト構成に組み合わせることができます。アルミニウムのプロファイルは、クロスビーム、モーター、センサー、ケーブルキャリア、補助ブラケットに便利な取り付け面を提供します。
標準化されたインターフェイスにより、単軸モジュールを XY、XZ、または XYZ 自動化システムに拡張することも容易になります。
速度と再現性の適切なバランス
適切に設計されたタイミング ベルト ガントリーは、多くの工業用ハンドリングおよび処理タスクで安定した繰り返し位置決めを提供できます。実際の再現性は、ベルトの剛性、プリロード、プーリーのかみ合い、ガイドの精度、構造の剛性、サーボの調整、負荷条件によって異なります。
極めて高い絶対位置決め精度が必要なアプリケーションの場合、エンジニアはベルトの伸び、温度変化、外部の測定または補償方法も評価する必要があります。
一般的なガントリー構造
シングルドライブガントリー構造
シングルドライブ構造では、1 つのモーターがメインの可動ビームを片側から、または両側を接続する機械式トランスミッションを介して駆動します。この構成により、モータの数を減らし、制御を簡素化することができる。
一般に、比較的狭いガントリー、中程度の荷重、および十分なねじれ剛性を備えた構造に適しています。クロスビームの幅が広い場合、または荷重が重い場合、片面駆動では不均一な力が発生し、ラックが発生する危険性が高まる可能性があります。
デュアルドライブガントリー構造
デュアルドライブ ガントリーは 2 つの並列タイミング ベルト モジュールを使用し、クロスビームの両側に 1 つの駆動システムが取り付けられています。 2軸が同時に動き、ビームを両端から支えます。
この構成は、ガントリに次の機能がある場合に一般的に使用されます。
- 広い作業範囲
- 長い一次移動距離
- 重い横梁
- 中央に取り付けられた横軸
- 大きなエンドエフェクターのペイロード
- 加速度が高い、または方向が頻繁に変わる
エンジニアリング上の主な課題は、2 つの平行な軸間の同期を維持することです。
XYガントリーシステム
XY ガントリーは 2 つの水平方向の動きを提供します。平行な主軸がクロスビームを移動させ、横軸がツールをビーム上で移動させます。
XY システムは、塗布、目視検査、レーザーマーキング、表面処理、および平面ピックアンドプレース操作に一般的に使用されます。
XYZガントリーシステム
XYZ ガントリーは、XY 構造に垂直軸を追加します。垂直軸により、エンドエフェクタはワークピースに接近、持ち上げ、または配置できます。
XYZ システムは、積み降ろし、パレタイジング、組み立て、梱包、倉庫移送、および機械の管理に広く使用されています。
横梁荷重と構造設計
クロスビームは、ガントリー自動化システムの最も重要な構造コンポーネントの 1 つです。横軸、垂直軸、エンドエフェクター、ケーブル、および場合によってはカメラやセンサーなどの追加機器を搭載します。
並列タイミング ベルト モジュールにかかる総移動負荷には、次のものが含まれる場合があります。
- クロスビーム重量
- 横方向リニアモジュール重さ
- 垂直軸重量
- モーターとギアボックスの重量
- エンドエフェクターの重量
- ワーク積載量
- ケーブルキャリアと空気圧ホースの重量
- 加減速時に発生する動的力
エンジニアは静的重量のみを使用してペイロードを評価すべきではありません。加速により追加の慣性力が発生し、オフセット荷重によりキャリッジとガイドにピッチング、ヨーイング、ローリング モーメントが発生します。
おおよその加速力は次のように表すことができます。
F = m × a
どこFは加速力、メートルは移動質量であり、ある加速度です。
選択したタイミングベルトモジュールは、十分な負荷容量、駆動力、許容モーメント容量を備えている必要があります。予期せぬ衝撃、負荷変動、長期間の運転に対しても、適切な安全率を適用する必要があります。
クロスビームのたわみ
長いクロスビームは、それ自身の重量と取り付けられた軸の重量によって曲がる可能性があります。過度のたわみは、位置決めの一貫性を低下させ、工具の高さを変化させ、振動を増加させる可能性があります。
クロスビームの剛性は次の方法で改善できます。
- ビーム断面サイズを大きくする
- 強化アルミニウムまたはスチール構造を使用
- サポートされていないスパンの削減
- 横軸、縦軸の質量を軽減
- 重いコンポーネントを支持点の近くに配置する
- 構造剛性が不十分な場合の加速の制限
2 軸ガントリーのサーボ同期
2 つのタイミング ベルト モジュールが同じクロスビームを駆動する場合、それらの位置は同期された状態を維持する必要があります。一方の側がもう一方の側よりも遠くに移動すると、クロスビームが歪む可能性があります。この状態は一般にガントリー ラッキングと呼ばれます。
ラッキングによりガイドの摩擦が増加し、異常なノイズが発生し、キャリッジに過負荷がかかり、位置決めの再現性が低下する可能性があります。重大な位置ずれがあると、ガイド、ベルト、または取り付け構造が損傷する可能性があります。
電子同期
電子的に同期されたシステムでは、各平行軸に独自のサーボ モーターとエンコーダがあります。のモーションコントローラー調整されたコマンドを両方の軸に送信し、それらの位置の差を監視します。
コントローラは、アライメントを維持するために、マスター/スレーブ制御、ガントリ制御、またはクロスカップルド補償を使用する場合があります。制御戦略には、位置差の許容限界と、2 つの軸が同期から外れた場合の障害応答を含める必要があります。
機械的同期
機械的同期は、シャフト、ベルト、またはギアボックスの配置を通じて両側を接続します。 1 つのモーターが接続された機構を駆動し、両側が一緒に動きます。
この方法では電子制御を簡素化できますが、接続コンポーネントの位置を慎重に調整する必要があります。接続シャフトが長いと、ねじれ変形、取り付けの複雑さ、および追加の慣性が発生する可能性があります。
ガントリーのホーミングとスクエアリング
デュアルドライブガントリーでは通常、ホーミング中に直角化手順が必要です。それぞれの側で独立したホーム センサーまたは基準位置を使用できます。コントローラは、両側が基準点を確立し、クロスビームが機械フレームと位置合わせされるまで軸を移動します。
原点復帰後、コントローラーは 2 つの軸間に定義された位置関係を維持します。停電またはメンテナンス後にシステムが安全に回復できるように、ホーム センサー、リミット スイッチ、および機械的ストップを設置する必要があります。
繰返し位置決め精度
位置決めの再現性は、同じ動作条件下で同じ指令位置に戻るガントリーの能力を表します。これは、ピックアンドプレイス、組み立て、分注および検査アプリケーションにとって重要なパラメータです。
ガントリーの再現性に影響を与える要因には次のものがあります。
- タイミングベルトの剛性とプリロード
- プーリーの製造および取り付け精度
- ベルトとプーリーの歯のかみ合い
- リニアガイド精度
- クロスビーム剛性
- サーボモーターの分解能と制御のチューニング
- 負荷変動
- 加速および減速設定
- 温度変化
- ガントリー同期精度
ベルトの張力を高めると必ずしもパフォーマンスが向上するとは限りません。過度の張力は、ベアリングの負荷、摩擦、コンポーネントの摩耗を増加させる可能性があります。ベルトの張力はモジュールメーカーの推奨範囲に従う必要があります。
ガントリー動作用のケーブル管理
ガントリー システムには通常、電源ケーブル、エンコーダー ケーブル、センサー ワイヤー、空気圧ホース、真空チューブ、通信回線が含まれています。これらのコンポーネントは、伸びたり、ねじれたり、引っかかったりすることなく、繰り返し移動する必要があります。
ケーブルキャリアは通常、主軸、横軸、垂直軸に沿って設置されます。サイズと曲げ半径は、内部のケーブルとホースに一致する必要があります。
適切なケーブル管理では、次のことが実現されます。
- 十分な曲げ半径
- 必要に応じて電源ケーブルと信号ケーブルを分離する
- 両端の適切な張力緩和
- 過剰な充填を行わずに十分な内部空間を確保
- フレームや可動キャリッジとの干渉なし
- 全軸ストロークに適したケーブル長さ
- 油、ほこり、切り粉、化学物質からの保護
ケーブルキャリアの重量と抗力は荷重の計算に含める必要があります。高速軸では、ケーブル キャリアが大きすぎるか、サポートが不十分であると、振動が発生し、さらなる抵抗が発生する可能性があります。
エンドエフェクターの統合
エンドエフェクターは、ガントリーが製品またはプロセスとどのように相互作用するかを決定します。一般的なエンドエフェクタには次のものがあります。
- 空気圧グリッパー
- 電動グリッパー
- 真空吸着ツール
- 分注バルブ
- 溶接ヘッド
- 検査カメラ
- レーザー加工ヘッド
- ドライバーユニット
- 切断またはマーキングツール
エンドエフェクタを統合する場合、エンジニアはその重量、重心、作動力、空気および電気接続、取り付けインターフェイス、および必要な方向を考慮する必要があります。
エンドエフェクタがキャリッジから遠くに取り付けられていると、より大きなモーメント荷重が発生します。これには、より幅広のキャリッジ、デュアル ガイド ブロック、強化された垂直軸、または異なる取り付け配置が必要になる場合があります。
エンドエフェクターのサイクルも軸の動きと調整する必要があります。たとえば、真空グリッパーでは持ち上げる前に真空圧の確認が必要な場合がありますが、ディスペンスヘッドでは材料を塗布する前に安定した安定期間が必要な場合があります。
代表的な用途
ピックアンドプレイスの自動化
タイミングベルトデカルトロボットコンベヤー、トレイ、処理ステーション間で製品を迅速に移動できます。ロングトラベルと高加速により非処理時間の短縮に貢献します。
機械の積み込みと積み下ろし
XYZ ガントリー システムは、部品を CNC 機械、検査装置、または組立ステーションに搬送できます。垂直軸は持ち上げを制御し、水平軸はワークピースの位置決めを行います。
梱包と仕分け
タイミング ベルト ガントリーはコンベア システムと連携して、製品を分類、グループ化、積み重ね、または梱包することができます。サーボ制御により、さまざまな製品サイズや生産レシピに合わせて動作パスを調整できます。
塗布と接着
XY または XYZ プラットフォームは、プログラムされたパスに沿ってディスペンス ヘッドを移動できます。ビードの一貫性を維持するには、安定した動作、再現可能な位置決め、および適切な構造剛性が重要です。
目視検査
ガントリーに取り付けられたカメラは、大きなワークピースや複数の場所を検査できます。このシステムは、モーション制御と照明、画像取得および測定ソフトウェアを組み合わせることができます。
パレタイジングと倉庫移送
ロングストロークのタイミングベルト軸により、複数のパレットまたは保管位置をカバーできます。グリッパーまたは真空ツールは、カートン、トレイ、コンポーネント、その他の軽量または中重量の製品を処理できます。
ガントリー システム用のタイミング ベルト モジュールの選択方法
選択は、単一軸の公称負荷ではなく、完全なガントリー設計に基づいて行う必要があります。
| 選考基準 | エンジニアリング上の考慮事項 |
|---|---|
| 脳卒中 | 必要な作業エリア、オーバートラベル、センサーの位置、メンテナンススペース |
| 移動荷重 | クロスビーム、その他の軸、エンドエフェクタ、ケーブル、ワークピース |
| スピード | 所要搬送時間と生産サイクル |
| 加速度 | 動的力、モータートルク、ベルト荷重、構造振動 |
| 再現性 | プロセス公差、ベルト剛性、ガイド精度、サーボチューニング |
| モーメント荷重 | オフセットペイロード、エンドエフェクター延長、クロスビーム配置 |
| ドライブ構成 | シングルドライブ、機械的同期またはデュアルサーボドライブ |
| 環境 | 塵、油、湿気、クリーンルームの要件と温度 |
| 設置方向 | 水平、垂直、側面取り付け、または反転設置 |
| デューティサイクル | 動作時間、サイクル頻度、予想耐用年数 |
モーターのサイズは、総移動質量、加速力、摩擦、伝達効率、および必要な安全マージンを考慮して決定する必要があります。垂直軸の場合、設計では重力、保持ブレーキ、制御不能な降下に対する保護も考慮する必要があります。
設置と試運転に関する考慮事項
取り付けフレームは平らで剛性があり、適切に位置合わせされている必要があります。平行モジュールは、ガイド レールが全ストロークにわたって平行を保つように、一貫した基準を使用して取り付ける必要があります。
試運転中、エンジニアは以下を確認する必要があります。
- モジュール取付平面度と平行度
- クロスビームの直角度
- ベルトの張力
- プーリーとカップリングの締結
- センサーとリミットスイッチの動作
- ケーブルキャリアの動き
- サーボの方向とフィードバック
- 2軸同期
- 非常停止動作
- 実負荷時の繰返し位置決め精度
最初のテストは、速度と加速を抑えて開始する必要があります。その後、振動、モーター負荷、トラッキングエラー、機械ノイズを監視しながら、モーションパラメーターを徐々に増加させることができます。
タイミングベルトガントリーシステムのメンテナンス
予防メンテナンスは、位置の安定性を維持し、計画外のダウンタイムを削減するのに役立ちます。一般的なメンテナンス タスクには次のようなものがあります。
- タイミングベルトの摩耗、亀裂、歯の損傷を検査します。
- ベルトの張力とトラッキングの確認
- プーリーとカップリングファスナーの検査
- メンテナンススケジュールに応じたリニアガイドへの給油
- ケーブルキャリアとフレキシブルケーブルのチェック
- モジュールからのほこりや破片の掃除
- 原点センサーとリミットスイッチの確認
- ガントリーの直角度と同期のチェック
- 異常な振動、騒音、モーター電流の監視
再現性、ベルトの異音、クロスビームのアライメントに変化があった場合は、直ちに調査する必要があります。位置がずれている二軸ガントリーを操作し続けると、複数のコンポーネントの摩耗が加速する可能性があります。
結論
タイミング ベルト リニア モジュールは、長い移動、高速、柔軟な多軸統合を必要とするガントリ オートメーション システムに実用的なモーション ソリューションを提供します。これらは、取り扱い、梱包、検査、分注、および機械管理アプリケーション向けに、XY プラットフォーム、XYZ デカルト ロボット、または同期デュアルドライブ ガントリーとして構成できます。
信頼性の高い動作は、正しいシステムレベルのエンジニアリングに依存します。設計者は、完全な可動質量、クロスビームの剛性、モーメント荷重、サーボ同期、位置決めの再現性、ケーブル管理、およびエンドエフェクターの要件を評価する必要があります。
モジュール、フレーム、モーター、制御システムが統合ソリューションとして選択されている場合、タイミング ベルト ガントリーは、さまざまな自動化プロセスに適応しながら、広い作業領域にわたって高速かつ反復可能な動作を実現できます。
