 Português

UMmódulo linearo cálculo do empuxo responde a uma questão prática de projeto: quanta força axial o acionamento deve produzir em cada parte do ciclo de movimento? A resposta não é simplesmente o peso da carga útil. Aceleração, gravidade, força do processo, resistência à guia e vedação, arrasto do cabo, eficiência de transmissão e o perfil de movimento selecionado podem alterar a força necessária.
O subdimensionamento causa aceleração lenta, erro de seguimento, superaquecimento, travamento ou incapacidade de manter um eixo vertical. Superdimensionar o motor sem verificar o módulo também é inseguro porque o fuso de esferas, a correia, a cremalheira, os rolamentos, o carro e a estrutura ainda têm seus próprios limites de carga axial, momento, velocidade e vida útil.
Este guia desenvolve o cálculo da força para o torque do motor, distingue os eixos horizontais e verticais, explica a conversão para mecanismos de acionamento comuns e completa um exemplo de ensino totalmente trabalhado. Todos os exemplos numéricos são hipotéticos e ilustram apenas o método; não são especificações de um produto QRXQ ou dados de um projeto de cliente.
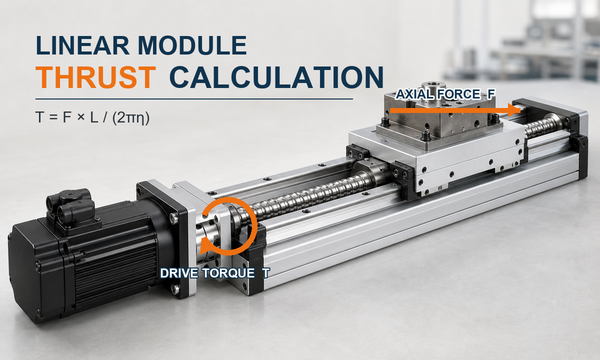
Que impulso um módulo linear deve produzir?
O empuxo necessário é a força sinalizada ao longo da direção de deslocamento do módulo. Deve superar a inércia da massa em movimento e todas as forças projetadas nesse eixo. O cálculo deve ser repetido para aceleração, deslocamento em velocidade constante, desaceleração, parada ou retenção e ambas as direções de deslocamento.
Balanço geral de forças assinado:Eixo F = m × a + F_processo + F_fricção + F_gravidade
Escolha uma direção de deslocamento positiva e mantenha-a durante todo o cálculo. Neste guia, F_process e F_friction são inseridos como as contribuições sinalizadas da força do motor necessárias para superar essas cargas: uma resistência que o motor deve superar durante o deslocamento positivo é positiva, enquanto a contribuição correspondente durante o deslocamento negativo é negativa. F_gravity é a contribuição da força motora necessária para equilibrar a gravidade no sistema de coordenadas escolhido. Esta convenção é importante durante a desaceleração e o deslocamento descendente porque o motor pode estar freando ou regenerando em vez de se mover na direção original.
Impulso não é o mesmo que capacidade de carga útil. A guia suporta cargas radiais e cargas momentâneas, enquanto a transmissão fornece força de acionamento axial. Um módulo pode ter empuxo suficiente e ainda assim ser inadequado porque o momento do carro, a vida útil da guia, a carga de empenamento do parafuso, a carga dos dentes da correia, a carga do rolamento ou a deflexão estrutural são excessivos.
Colete as entradas antes de calcular a força
Use a massa móvel real, o perfil de movimento, a direção de instalação e as forças externas. Se o arrasto do cabo, a resistência da vedação ou a força do processo puderem ser medidos, use o valor medido na velocidade e direção relevantes. Um coeficiente de atrito genérico é apenas uma estimativa preliminar e não pode representar pré-carga, vedações, lubrificação, transportadores de cabos ou desalinhamento de montagem.
| Símbolo | Significado | Unidade típica | Como obtê-lo |
|---|---|---|---|
| eu | Massa móvel total, incluindo ferramentas montadas no carro e peça de trabalho | kg | Modelo de massa ou massa medida |
| um | Aceleração linear assinada para cada segmento de movimento | m/s² | Perfil de movimento |
| v | Velocidade linear máxima | m/s ou mm/s | Requisito de ciclo |
| g | Aceleração gravitacional | 9,81 m/s² | Constante física |
| eu | Ângulo do eixo acima da horizontal | graus | Layout da máquina |
| F_processo | Usinagem, prensagem, distribuição, tensionamento ou outra força externa ao longo do eixo | N | Dados de processo ou medição |
| F_fricção | Guia, vedação, rolamento, transportador de cabo e outras resistências de funcionamento | N | Dados de medição ou componentes confirmados |
| eu | Avanço do fuso de esfera: deslocamento linear por revolução | m/rev ou mm/rev | Especificação do parafuso |
| R | Raio efetivo do passo da polia ou do pinhão | eu | Geometria da unidade |
| ou | Eficiência mecânica do caminho de transmissão relevante | adimensional | Dados do fabricante na condição operacional |
| eu | Taxa de redução definida como a velocidade do motor dividida pela velocidade do eixo acionado | adimensional | Relação da caixa de engrenagens ou polia |
| J_rot,m | Inércia rotativa total expressa no eixo do motor, excluindo a massa linear já incluída em m × a | kg·m² | Cálculo da inércia dos componentes |
Construa a equação da força axial para cada condição operacional
Eixo horizontal
Para um eixo nivelado, a gravidade não tem componente ao longo da direção de deslocamento. Um equilíbrio de força preliminar é:
Eixo horizontal:Eixo F = m × a + F_processo + F_fricção
O atrito físico sempre se opõe ao movimento. De acordo com a convenção de força motriz necessária usada aqui, a contribuição do atrito é positiva durante o deslocamento para a direita, quando a direita é positiva, e negativa durante o deslocamento para a esquerda. Um diagrama de corpo livre estrito usa o sinal de força física oposto e então resolve a força motora; ambos os métodos dão a mesma resposta se usados de forma consistente. Em uma planilha de dimensionamento, escreva uma linha para cada segmento e insira cada contribuição com seu sinal.
Eixos inclinados e verticais
Para um eixo inclinado por θ acima da horizontal, a componente da gravidade ao longo da encosta tem magnitude m × g × sen θ. Se a direção positiva for ascendente:
Eixo inclinado:Eixo F = m × a + m × g × sen θ + F_processo + F_fricção
Para um eixo vertical movendo-se para cima, θ = 90 graus e o termo gravitacional torna-se m × g. O caso de aceleração ascendente é geralmente a maior demanda de força motriz positiva:
Aceleração vertical ascendente:F_up = m × (g + a) + F_processo + F_fricção
O movimento descendente ainda deve ser calculado como um segmento sinalizado. A gravidade pode acionar a carga, portanto o motor e o acionamento podem precisar absorver energia regenerativa. Um freio de retenção é um dispositivo de segurança e retenção; não substitui o cálculo do torque do motor necessário durante o movimento controlado.
Força e resistência do processo
Inclui apenas forças que atuam durante o segmento relevante. Uma força de pressão pode estar presente durante um curso de trabalho, mas ausente durante o posicionamento e retorno. O arrasto do cabo pode variar com a posição do carro. A resistência ao rompimento pode exceder a resistência ao funcionamento. Estas diferenças são a razão pela qual uma estimativa de força no pior caso não pode substituir um cálculo segmento por segmento.
Converta o empuxo necessário em torque do motor
Acionamento por fuso de esfera
Para um fuso de esferas com avanço L em metros por revolução e eficiência direta η_s, o torque necessário no parafuso para produzir força axial é:
Torque do parafuso a partir do empuxo:Parafuso_T = eixo F × L ÷ (2 × π × η_s)
Se uma caixa de engrenagens estiver instalada e i for a velocidade do motor dividida pela velocidade da rosca:
Torque de carga do motor:T_carga,m = T_parafuso ÷ (i × η_g)
Velocidade do motor:n_motor = 60 × v × i ÷ L
Use um sistema de unidades por toda parte. Se F estiver em newtons e L em metros por revolução, o torque estará em newton-metros. Se L for inserido em milímetros por revolução, converta-o para metros antes de calcular o torque em newton-metros.
Acionamentos por correia dentada e pinhão e cremalheira
Para uma polia de correia ou pinhão de cremalheira, use o raio de passo efetivo em vez de um diâmetro externo:
Torque do eixo acionado:T_acionado = eixo F × r ÷ η_d
Torque de carga do motor:Carga_T,m = Eixo_F × r ÷ (η_d × i × η_g)
Velocidade do motor:n_motor = 60 × v × i ÷ (2 × π × r)
A mesma relação força-raio se aplica, mas as verificações do catálogo são diferentes. Um módulo de correia dentada requer verificação da tensão permitida da correia, engate dos dentes, carga da polia, vida útil da correia e comportamento de posicionamento. Um sistema de cremalheira e pinhão requer verificação da força do dente, classificação do pinhão e cremalheira, carga da caixa de engrenagens, folga, lubrificação e rigidez estrutural.
Acionamento de motor linear
Um motor linear de acionamento direto não precisa de conversão de torque rotativo. Sua força motora é comparada diretamente com a força calculada no eixo. Verifique a força de pico, a força contínua ao longo do ciclo de trabalho, as condições térmicas, a tensão do barramento disponível na velocidade, o desempenho do codificador e a capacidade da guia e da estrutura de suportar a carga útil e os momentos.
Adicione torque de aceleração rotacional sem contagem dupla
O método do domínio de força neste guia já inclui o termo de inércia linear m × a. Depois de converter essa força em torque do motor, adicione apenas o torque necessário para acelerar os componentes rotativos que ainda não foram representados no cálculo da força:
Aceleração angular do motor:α_m = 2 × π × a × i ÷ L para um fuso de esferas
Torque de aceleração rotacional:T_rot = J_rot,m × α_m
Torque total do motor por segmento:T_motor = T_carga,m + T_rot + T_outro
T_other pode incluir perdas confirmadas de pré-carga, rolamento, vedação, liberação de freio ou caixa de câmbio não capturadas pela eficiência da transmissão. Não inclua m × a no balanço de forças e depois inclua novamente a mesma massa em movimento como inércia refletida em J_rot,m; isso contaria a carga de aceleração linear duas vezes. Um método alternativo no domínio do torque pode usar a inércia linear refletida, mas então seu correspondente termo de força m × a deve ser removido.
Exemplo resolvido: módulo linear de parafuso de esfera horizontal
Declaração de dados de ensino:Os valores a seguir são hipotéticos e são usados apenas para demonstrar um cálculo de força de módulo linear. Eles não representam um modelo QRXQ, classificação de catálogo, resultado de teste ou aplicação do cliente.
Condições de entrada
| Entrada | Valor assumido | Notas |
|---|---|---|
| Massa móvel total m | 80kg | Carro, acessório e peça de trabalho |
| Magnitude de aceleração máxima a | 2,0m/s² | 0,20 s para atingir 0,40 m/s |
| Velocidade máxima v | 0,40m/s | 400mm/s |
| Resistência medida à corrida | 35N | Guia, vedações e transportador de cabos combinados |
| Força de processo | 120N | Presente apenas durante o trabalho direto em velocidade constante |
| Passo do fuso de esfera L | 20 mm/rotação | 0,020 m/rotação |
| Eficiência de parafuso assumida η_s | 0.90 | Deve ser substituído por dados confirmados do produto |
| Relação de transmissão i | 1.0 | Acoplamento direto |
| Inércia de rotação no eixo do motor J_rot,m | 0,00015 kg·m² | Valor combinado hipotético de motor, acoplamento e parafuso |
| Margem de desenho ilustrativo | 1.25 | Suposição do projeto, não uma regra universal do fabricante |
Etapa 1: calcular a força para cada segmento de movimento
Durante a aceleração direta, o processo não foi iniciado:
F_acel = 80 × 2,0 + 35 =195N
Durante o processamento direto em velocidade constante:
F_execução do processo = 0 + 35 + 120 =155N
Durante a desaceleração direta após a remoção da força do processo:
F_desaceleração = -80 × 2,0 + 35 =-125N
O sinal negativo significa que a força motora necessária inverte a direção de acordo com a convenção de sinal selecionada. No curso de retorno, os sinais de aceleração e atrito se invertem. A força máxima absoluta do eixo neste ciclo simplificado é 195 N.
Etapa 2: converter força em torque do parafuso
O fator força-torque é:
L ÷ (2 × π × η_s) = 0,020 ÷ (2 × π × 0,90) =0,0035368 N·m por N
O torque de aceleração para frente causado pela força linear é:
Força_T,aceleração = 195 × 0,0035368 =0,690 N·m
O torque do processo de velocidade constante é:
T_execução do processo = 155 × 0,0035368 =0,548 N·m
Etapa 3: adicionar torque de aceleração do componente rotativo
A aceleração angular do motor é:
α_m = 2 × π × 2,0 ÷ 0,020 =628,32rad/s²
O torque de aceleração rotacional é:
T_rot = 0,00015 × 628,32 =0,094 N·m
Portanto, o torque do motor de aceleração direta é:
T_motor,aceleração = 0,690 + 0,094 =0,784 N·m
Etapa 4: calcular a velocidade necessária do motor
n_motor = 60 × 0,40 ÷ 0,020 =1.200 rpm
O servo selecionado deve fornecer o torque necessário nesta velocidade. Um valor de pico de torque parado por si só não prova que o motor pode atingir o ponto operacional.
Etapa 5: calcule o torque RMS ao longo do ciclo
Suponha um ciclo de 3,4 s com aceleração direta de 0,2 s, processamento direto de 1,0 s, desaceleração direta de 0,2 s, pausa de 0,3 s, aceleração de retorno de 0,2 s, retorno de velocidade constante de 1,0 s, desaceleração de retorno de 0,2 s e pausa de 0,3 s. Os torques hipotéticos do motor correspondentes são 0,784, 0,548, -0,536, 0, -0,784, -0,124, 0,536 e 0 N·m.
Fórmula RMS:T_rms = raiz quadrada de [Σ(T_k² × t_k) ÷ Σt_k]
T_rms = raiz quadrada de [(0,784² × 0,2 + 0,548² × 1,0 + 0,536² × 0,2 + 0² × 0,3 + 0,784² × 0,2 + 0,124² × 1,0 + 0,536² × 0,2 + 0² × 0,3) ÷ 3,4]
T_rms =0,446 N·m
Etapa 6: transforme o resultado em um requisito preliminar de servo
A aplicação da margem de modelagem ilustrativa de 1,25 fornece:
- Alvo de força axial inicial: 195 × 1,25 =244N
- Alvo de pico de torque do motor: 0,784 × 1,25 =0,980 N·m
- Alvo de torque do motor RMS: 0,446 × 1,25 =0,558 N·m
- Velocidade necessária do motor:1.200 rpm
Um servo candidato preliminar deve ter um torque nominal acima do requisito RMS ajustado pela margem e um torque de pico permitido acima do requisito de pico ajustado pela margem na velocidade relevante. A seleção final também deve passar pela curva velocidade-torque do motor, limite de corrente do inversor, orientação da relação de inércia para essa família de servos, verificação de energia regenerativa, redução de capacidade térmica e limites mecânicos do módulo.
Verificação curta do eixo vertical
Considere um eixo vertical hipotético separado com uma massa em movimento de 40 kg, aceleração ascendente de 1,5 m/s², 25 N de resistência medida, um parafuso esférico de 10 mm/rotação e eficiência assumida de 0,90. Sem força de processo:
F_acima = 40 × (9,81 + 1,5) + 25 =477,4N
Parafuso_T = 477,4 × 0,010 ÷ (2 × π × 0,90) =0,844 N·m
Com a margem ilustrativa de 1,25, os valores preliminares passam a ser 596,8 N e 1,055 N·m antes de adicionar o torque de aceleração do componente rotativo. O eixo ainda precisa de uma análise de movimento descendente e de desaceleração, uma verificação de energia regenerativa e uma avaliação de freio e segurança. Este exemplo mostra por que um resultado do eixo horizontal não pode ser reutilizado para uma instalação vertical.
Aplicar uma margem de segurança à incerteza, não a todos os termos repetidamente
Uma margem deve cobrir incertezas definidas, como variação de atrito, força do transportador de cabo, tolerância de carga útil, variação de eficiência, desgaste, choque ou carga de processo ainda não finalizada. Não multiplique a massa, a aceleração, a força, o torque e a classificação do motor por fatores arbitrários separados; fatores empilhados podem ocultar um modelo ruim e produzir superdimensionamento desnecessário.
Documente o que a margem cobre e compare com o método de dimensionamento do fabricante. Alto choque, forças de processo incertas, riscos verticais para o pessoal ou tarefas severas podem exigir uma abordagem de projeto diferente, em vez de um multiplicador genérico maior. Sempre que possível, meça a força de ruptura e de funcionamento no mecanismo montado e atualize o cálculo.
Verificações de catálogo necessárias após o cálculo de empuxo
A força motriz calculada e o torque do motor são entradas para a seleção, não para a seleção final. Verifique todos os itens a seguir em relação à documentação exata do módulo, transmissão, motor e inversor:
- Carga axial de pico:limites de parafuso, porca, correia, cremalheira, pinhão, rolamento, acoplamento e carro.
- Segurança estática e flambagem:especialmente um fuso de esferas longo sob carga compressiva.
- Vida dinâmica:use as definições de classificação de carga, espectro de carga, suposições de lubrificação e fatores de correção do fabricante.
- Velocidade permitida:velocidade crítica do parafuso, limite de circulação da esfera, velocidade da correia, velocidade do rolamento e velocidade máxima do motor.
- Carga e momentos do guia:carga radial mais momentos de rotação, inclinação e guinada do deslocamento da carga útil e da força do processo.
- Rigidez e precisão:estiramento do parafuso, deflexão estrutural, conformidade da correia, folga, crescimento térmico e requisitos de assentamento.
- Dever servo:torque de pico, torque RMS, curva torque-velocidade, relação de inércia, corrente de acionamento, regeneração, freio, temperatura ambiente e resfriamento do gabinete.
- Segurança do eixo vertical:comportamento do freio, risco de descida descontrolada, contrapeso, se usado, parada segura e requisitos de segurança aplicáveis da máquina.
Erros comuns de cálculo de força do módulo linear
- Usar o peso da carga útil como impulso horizontal, mesmo que a gravidade seja perpendicular ao deslocamento.
- Ignorar ferramentas, equipamentos montados em carro ou alteração da massa da peça.
- Aplicando a fórmula horizontal a um eixo vertical ou inclinado.
- Usando força de velocidade constante como requisito de pico e omitindo a aceleração.
- Usando o torque nominal do motor sem verificar o torque de pico, o torque RMS, a velocidade ou o ciclo de trabalho.
- Mistura de milímetros e metros na equação do parafuso-guia ou do raio da polia.
- Usando o diâmetro externo da polia em vez do raio de passo efetivo.
- Assumindo uma eficiência de transmissão universal em vez de dados operacionais confirmados.
- Contando m × a na equação de força e contando novamente a mesma massa linear na inércia refletida.
- Aplicar uma margem a cada resultado intermediário e combiná-lo involuntariamente.
- Verificando a capacidade do motor, mas não a empenamento dos parafusos, a classificação da correia, os momentos de guia, a carga do rolamento ou a vida útil.
- Ignorando a energia regenerativa e os requisitos de retenção em um eixo vertical.
Informações para se preparar para a seleção final do servo e do módulo
- Orientação do eixo, direção de deslocamento, curso e disposição de montagem.
- Análise completa da massa móvel e faixa de carga útil.
- Centro de gravidade da carga útil e deslocamentos do carro-guia.
- Velocidade máxima, aceleração, desaceleração, distância de movimento, tempo de movimento, permanência e ciclos por minuto.
- Magnitude, direção, localização e duração da força do processo.
- Resistência medida ou confirmada à ruptura e ao funcionamento, incluindo transportadores de cabos e vedações.
- Passo do parafuso selecionado, diâmetro do passo da polia, raio do pinhão da cremalheira, relação da caixa de engrenagens e eficiências.
- Inércia rotativa do parafuso, polias, acoplamento, caixa de engrenagens, freio e rotor do motor.
- Precisão de posicionamento, repetibilidade, tempo de acomodação, rigidez e meta de vida útil necessários.
- Requisitos de temperatura ambiente, contaminação, lubrificação, lavagem, sala limpa ou vácuo.
- Fonte de alimentação, limites do servo-drive, arranjo de frenagem ou regeneração e requisitos de segurança.
Conclusão da seleção
Um cálculo de empuxo de módulo linear confiável segue um circuito fechado: defina os segmentos de movimento, calcule a força sinalizada para cada segmento, converta a força através da geometria e eficiência reais do inversor, adicione apenas o torque de inércia rotacional restante e calcule o torque de pico e RMS do motor. Em seguida, compare os resultados com o envelope de torque-velocidade do motor e todos os limites relevantes do catálogo mecânico.
Para o exemplo hipotético do fuso de esfera horizontal, os requisitos preliminares ajustados pela margem são 244 N de força axial, 0,980 N·m de torque máximo do motor, 0,558 N·m de torque RMS e 1.200 r/min. Esses valores não são uma recomendação de produto. Um modelo final só pode ser escolhido após a verificação da capacidade do parafuso ou da correia, momentos de guia, velocidade, vida útil, rigidez, limites do acionamento do motor, condições térmicas e funções de segurança.
