 Русский

Шариковый винтлинейный модульпредставляет собой прецизионную систему перемещения, которая преобразует вращательное движение двигателя в контролируемое линейное движение. Комбинируя шариковый винт, шариковую гайку, линейную направляющую, каретку, опорные подшипники и компоненты подключения двигателя в единой конструкции, он обеспечивает точное, жесткое и повторяемое линейное позиционирование оборудования промышленной автоматизации.
Основные характеристики линейного модуля ШВП включают высокую точность позиционирования, высокую повторяемость, высокую структурную жесткость, высокую осевую мощность, плавное движение, низкий люфт, компактную конструкцию и совместимость с серводвигателями. Эти характеристики делают модули ШВП особенно подходящими для применений, требующих контролируемого позиционирования, стабильной обработки грузов и надежного повторяющегося движения.
Однако фактическая производительность линейного модуля ШВП зависит не только от самого винта. Степень точности винта, предварительная нагрузка, точность направляющей, расположение подшипников, жесткость рамы, размер двигателя, качество сборки и настройка системы управления — все это влияет на конечные характеристики движения.
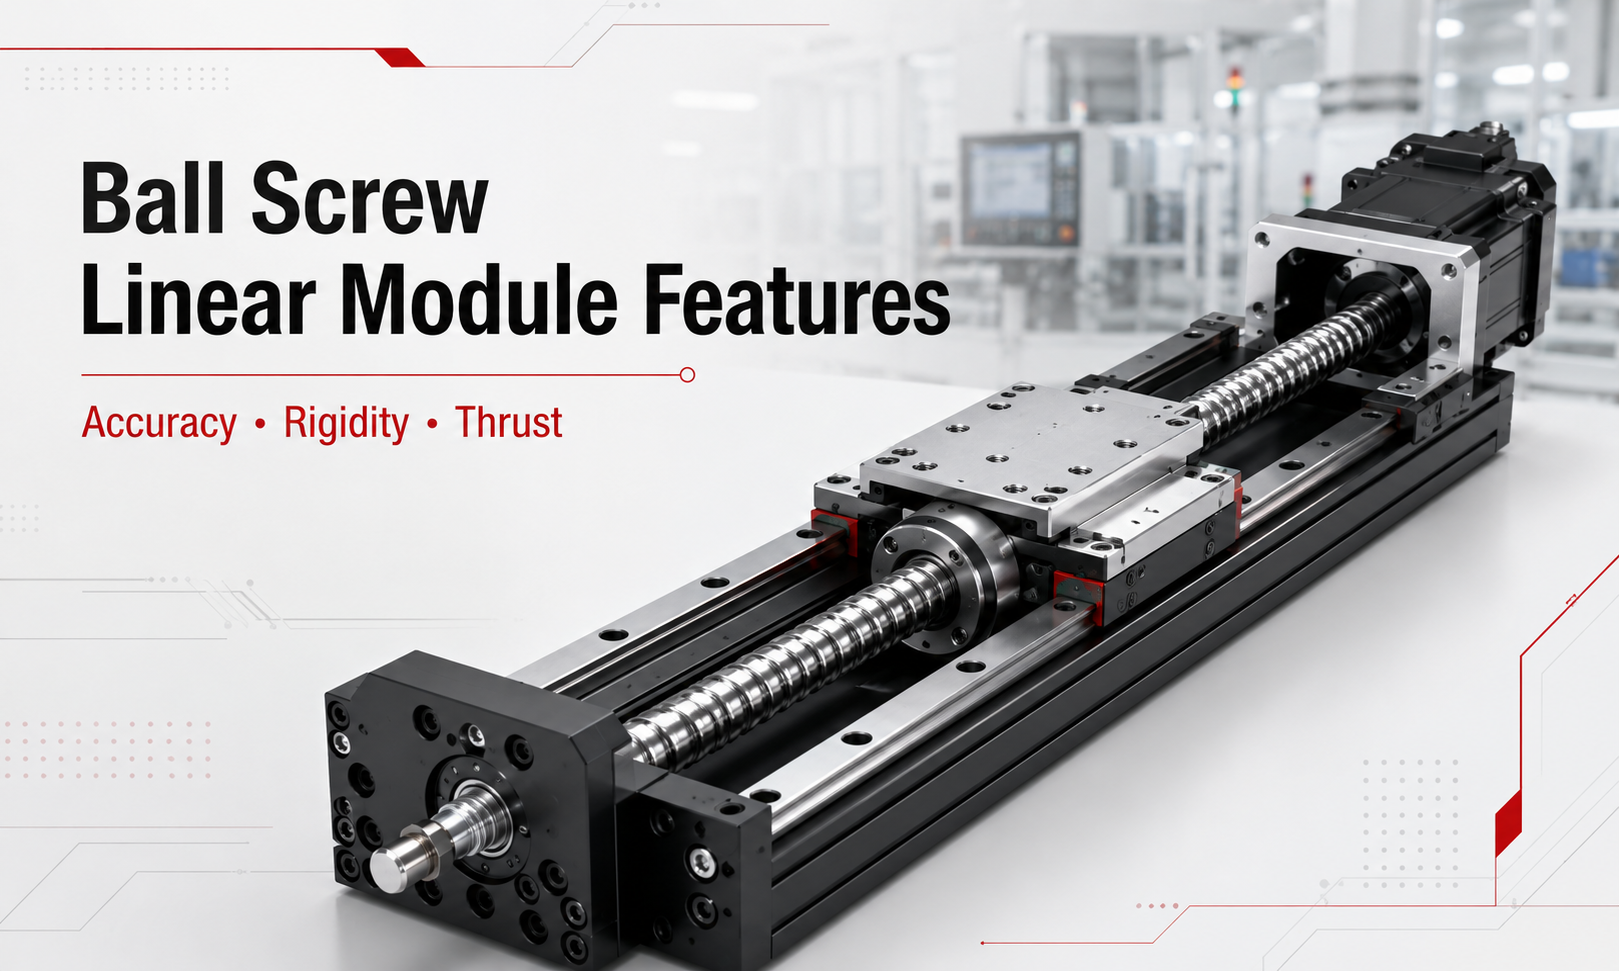
Основные характеристики линейного модуля с шарико-винтовой передачей
| Особенность | Основное преимущество | Типичная прикладная ценность |
|---|---|---|
| Высокая точность позиционирования | Перемещает каретку в заданное положение с ограниченным отклонением. | Точная сборка, проверка и механическая обработка |
| Высокая повторяемость | Постоянно возвращается в одно и то же положение во время повторяющихся циклов. | Сбор и размещение, выдача и автоматическое тестирование |
| Высокая жесткость | Устойчив к деформации под действием внешних нагрузок и моментов. | Оси для обработки, прессования и переноски инструментов |
| Высокая тяга | Создает сильную линейную силу с эффективной передачей мощности. | Вертикальный подъем, зажим и перемещение тяжелых заготовок |
| Плавное движение | Уменьшает трение и поддерживает стабильное движение на низкой скорости. | Визуальный осмотр, сканирование и точная подача |
| Низкий люфт | Улучшает двунаправленное позиционирование и точность реверса. | Контурное движение и частые циклы вперед-назад. |
| Компактная структура | Интегрирует компоненты привода и наведения в одну ось. | Машины с ограниченным пространством для установки |
| Совместимость сервоприводов | Поддерживает положение с обратной связью, управление скоростью и крутящим моментом. | Программируемая автоматизация и синхронизированные многоосные системы |
1. Высокая точность позиционирования
Высокая точность позиционирования является одной из важнейших характеристик прецизионного оборудования.модуль шарикового винта. Точность позиционирования показывает, насколько близко фактическое положение каретки соответствует целевому положению, заданномуконтроллер движения.
Винтовая дорожка качения шарико-винтовой передачи изготовлена с контролируемой точностью шага. При вращении винта шариковая гайка перемещается вдоль винта в соответствии с заданным шагом. Поскольку тела качения уменьшают трение скольжения, система трансмиссии может производить контролируемое и предсказуемое линейное перемещение.
На конечную точность позиционирования модуля влияет несколько факторов:
- Точность хода шарико-винтовой передачи и производственный класс
- Ошибка хода шариковинтовой пары за эффективный ход
- Осевой зазор или предварительный натяг внутри шариковой гайки
- Точность и предварительная нагрузка подшипника с фиксированным концом
- Прямолинейность и параллельность линейных направляющих
- Соосность муфты и жесткость на кручение
- Жесткость базового профиля и ровность крепления
- Разрешение сервоэнкодера и параметры управления
- Тепловое расширение, вызванное рабочей температурой
Один только высокоточный винт не гарантирует высокую точность линейной оси. Винт, направляющая, подшипники, каретка и рама должны быть собраны и выровнены как целостная механическая система. В требовательных приложениях для уменьшения систематических ошибок позиционирования можно использовать лазерные измерения, картографирование ошибок или компенсацию на основе контроллера.
2. Высокая повторяемость
Повторяемость означает способность каретки возвращаться в одно и то же заданное положение в течение нескольких циклов движения в одних и тех же условиях. Это особенно важно в системах автоматизации, которые выполняют одну и ту же операцию сотни или тысячи раз.
Линейный модуль ШВП может обеспечить высокую повторяемость, поскольку рециркулирующие шарики создают стабильный контакт качения между валом винта и гайкой шарика. Если шариковая гайка правильно нагружена и опорные подшипники правильно отрегулированы, осевое перемещение при изменении направления можно свести к минимуму.
Высокая повторяемость дает преимущества в таких приложениях, как:
- Сборка электронных компонентов
- Автоматическое винтовое крепление
- Дозирование клея и герметика
- Позиционирование камеры Vision
- Лазерная маркировка и контроль
- Автоматизация лабораторных процессов
- Загрузка и выгрузка заготовок
Повторяемость и точность позиционирования взаимосвязаны, но не идентичны. Модуль может последовательно возвращаться в одну и ту же позицию, сохраняя при этом систематическое смещение от заданной координаты. Поэтому при выборе ШВП следует оценивать оба значения.
3. Высокая структурная жесткость.
Жесткость описывает способность модуля противостоять деформации, когда он подвергается воздействию осевых, радиальных, радиальных, радиальных или моментных нагрузок. Жесткий линейный столик с винтовым приводом обеспечивает более стабильное выравнивание каретки, инструмента и заготовки.
Жесткость линейного модуля ШВП достигается за счет комбинированной конструкции нескольких компонентов:
- Жесткий базовый профиль из алюминия или стали.
- Одна или несколько прецизионных линейных направляющих.
- Предустановленные направляющие блоки
- ШВП с подходящим диаметром вала
- Радиально-упорные опорные подшипники с предварительным натягом
- Широкая каретка с достаточной монтажной площадью.
- Короткие и правильно поддерживаемые грузовые свесы
Высокая жесткость помогает уменьшить прогиб, вибрацию и отклонения в положении при изменении нагрузок. Это особенно ценно при сверлении, фрезеровании, прессовании, проверке, точной сборке и других приложениях, где ось несет технологическую силу, а не просто транспортирует легкий компонент.
Номинальная полезная нагрузка сама по себе не полностью описывает жесткость модуля. Инженеры также должны оценить допустимые моменты по тангажу, рысканью и крену, расстояние от центра нагрузки, длину каретки и ориентацию установки.
4. Высокая тяговая мощность
Шарико-винтовые передачи представляют собой эффективные компоненты механической передачи, которые могут преобразовывать крутящий момент двигателя в существенное осевое усилие. Это позволяет шариковинтовому приводу перемещать более тяжелые грузы или преодолевать более высокие технологические силы, чем многие компактные системы с ременным приводом аналогичного размера.
Теоретическая связь между крутящим моментом двигателя и линейной тягой может быть выражена как:
Ф = 2πТ/Л
Где:
- Фтеоретическая линейная тяга
- илиэто эффективность передачи
- Твходной крутящий момент
- лэто ход шарико-винтовой пары
Меньший ход винта обычно создает большую тягу при том же крутящем моменте двигателя, тогда как больший ход винта обеспечивает больший линейный ход на оборот. Таким образом, выбранный шаг влияет на тягу, скорость, требования к скорости двигателя и разрешение позиционирования.
Фактическая полезная тяга должна учитывать силу ускорения, трение, силу тяжести, внешние технологические нагрузки, коробление винта, критическую скорость, несущую способность, кривые крутящего момента двигателя и соответствующий коэффициент безопасности.
5. Плавное и стабильное движение.
Рециркулирующие шарики внутри гайки катятся между дорожками качения винта и гайки. Этот контакт качения создает значительно меньшее трение, чем обычный скользящий винт. В результате линейный модуль ШВП может обеспечить плавное движение, эффективную передачу мощности и стабильное движение на контролируемых скоростях.
Плавное движение особенно полезно в приложениях, связанных с:
- Медленная проверка
- Сканирование камеры
- Точное дозирование
- Калибровка датчика
- Оптическое позиционирование
- Контролируемое кормление
На качество движения также влияют смазка, прямолинейность винта, выравнивание направляющих, концентричность муфты, настройка двигателя и распределение нагрузки. Неправильная смазка или несоосность могут увеличить шум, вибрацию и изменение крутящего момента даже при использовании высококачественных компонентов.
6. Низкий люфт
Люфт – это потеря движения, которая может возникнуть при изменении направления движения. Чрезмерный люфт снижает точность двунаправленного позиционирования и может привести к нестабильным результатам при частых движениях вперед и назад.
В модулях прецизионных шариковых винтов обычно используются шариковые гайки с предварительным натягом для уменьшения осевого зазора. Предварительная нагрузка поддерживает контакт между шариками и дорожками качения, улучшая реакцию реверса и увеличивая осевую жесткость.
Низкий люфт важен для:
- Двунаправленное позиционирование
- Высокочастотное возвратно-поступательное движение
- Контур и интерполяционное движение
- Точное позиционирование инструмента
- Автоматизированные измерительные системы
Более высокая предварительная нагрузка не всегда лучше. Чрезмерная предварительная нагрузка может увеличить рабочий крутящий момент, выделение тепла и износ. Уровень преднатяга должен соответствовать требуемой точности, сроку службы, скорости и условиям нагрузки.
7. Компактная интегрированная структура
Линейный модуль ШВП объединяет приводной механизм, направляющий механизм, каретку и опорную конструкцию в единый узел линейного перемещения. По сравнению с проектированием и сборкой отдельных винтов, направляющих, несущих блоков и монтажных пластин интегрированный модуль позволяет сократить инженерные и монтажные работы.
Компактная конструкция обеспечивает ряд практических преимуществ:
- Уменьшенная занимаемая площадь машины
- Упрощенная механическая конструкция
- Более быстрая установка и ввод в эксплуатацию
- Более последовательное выравнивание компонентов
- Более простая интеграция в многоосные системы
- Удобное крепление двигателя и датчика.
В зависимости от рабочей среды модуль может также включать защитную крышку, стальную полосу, сильфон или закрытый профиль для уменьшения попадания пыли и мусора.
8. Совместимость серводвигателей
Линейные модули с шарико-винтовой парой обычно приводятся в движение серводвигателями переменного тока, поскольку сервосистемы обеспечивают замкнутый контур управления положением, скоростью и крутящим моментом. Энкодер постоянно сообщает приводу о положении двигателя, позволяя контроллеру исправлять ошибки движения и следовать запрограммированным профилям движения.
Модуль ШВП с сервоприводом может поддерживать:
- Программируемое позиционирование
- Контроль ускорения и замедления
- Работа с переменной скоростью
- Контроль крутящего момента
- Электронная камера
- Многоосная интерполяция
- Синхронное движение гентри
- Автоматическое возвращение в исходное положение и защита от пределов
Шаговые двигатели также можно использовать для более простых и недорогих приложений. Однако серводвигатели обычно предпочтительнее, когда приложение требует более высокой динамической реакции, коррекции возмущений нагрузки, обратной связи по крутящему моменту или надежной работы на высоких скоростях.
9. Эффективная передача мощности
Конструкция шарико-винтовой передачи с контактом качения обеспечивает высокий механический КПД. Меньше входной мощности теряется на трение по сравнению со многими механизмами со скользящим винтом, что помогает снизить требования к крутящему моменту двигателя и улучшить реакцию на движение.
Высокая эффективность передачи может способствовать:
- Более низкие требования к мощности двигателя
- Снижение тепла от механического трения
- Более быстрая реакция на ускорение
- Улучшенное использование энергии
- Более предсказуемая тяга
Поскольку ШВП механически реверсивны, вертикальная ось может перемещаться вниз под действием силы тяжести при снятии крутящего момента двигателя. Поэтому для вертикальной установки может потребоваться тормоз двигателя, противовес, предохранительный тормоз или другой механизм удержания нагрузки.
10. Подходит для многоосной автоматизации.
Модули шариковых винтов можно комбинировать в XY, XZ, XYZ и портальные конфигурации. Их интегрированная конструкция, предсказуемый ход и совместимость с сервоприводами делают их подходящими для создания программируемых декартовых систем движения.
Типичные конфигурации включают в себя:
- XY-платформа:плоское позиционирование, проверка и дозирование
- Система XZ:транспортировка, погрузка и вертикальная манипуляция
- XYZ декартовский робот:трехмерная сборка и сборка
- Портальная система:большое позиционирование рабочей зоны и синхронизированное движение
Когда модули штабелируются, нижняя ось должна нести массу и динамические силы верхних осей. Поэтому всю систему необходимо проверить на предмет полезной нагрузки, моментной нагрузки, ускорения, деформации конструкции и мощности двигателя.
Факторы производительности, влияющие на характеристики модуля ШВП
Класс точности шарико-винтовой передачи
Класс точности винта влияет на погрешность шага и производительность позиционирования на всем протяжении хода. Шлифовальные ШВП обычно выбираются для высокоточных систем, тогда как ШВП с прецизионной прокаткой могут обеспечить подходящий баланс между производительностью и стоимостью для общей автоматизации.
Шарико-винтовой винт
Шаг определяет линейное расстояние, пройденное за один оборот винта. Меньший шаг обычно обеспечивает более высокую тягу и более точное механическое движение, тогда как больший шаг обеспечивает более высокую линейную скорость при той же скорости двигателя.
Диаметр винта и длина без опоры
Диаметр винта и эффективная длина влияют на осевую жесткость, сопротивление короблению и критическую скорость вращения. Оси с длинным ходом требуют тщательной оценки, поскольку увеличение скорости винта может вызвать вибрацию или биение винта.
Предварительная нагрузка шариковой гайки
Предварительная нагрузка уменьшает осевой зазор и повышает жесткость, но также увеличивает трение и нагрев. Выбранный предварительный натяг должен обеспечивать баланс между точностью, рабочим моментом, скоростью и сроком службы.
Расположение линейных направляющих
Количество, размер и расстояние между направляющими и направляющими блоками влияют на допустимую радиальную нагрузку и допустимые моментные нагрузки. Более широкое расстояние между рельсами и более длинные каретки обычно улучшают сопротивление моменту.
Опорный подшипник
В фиксированном конце обычно используются радиально-упорные подшипники с предварительным натягом для управления осевым и радиальным перемещением. На противоположном конце может использоваться плавающая опора, которая компенсирует тепловое расширение и одновременно стабилизирует винтовой вал.
Жесткость основания и крепления
Даже модуль повышенной жесткости может деформироваться при установке на неровную или гибкую раму машины. Монтажная поверхность должна быть ровной, чистой и достаточно жесткой, чтобы поддерживать модуль по всей его длине.
Смазка и техническое обслуживание
Правильная смазка снижает трение, износ, шум и повышение температуры. Интервалы смазки следует определять в зависимости от скорости, хода, рабочего цикла, нагрузки, загрязнения окружающей среды и типа смазки.
Сильные стороны и ограничения модуля ШВП
| Сильные стороны | Потенциальные ограничения |
|---|---|
| Высокая точность и повторяемость позиционирования | Максимальная скорость может быть ограничена критической скоростью винта. |
| Высокая осевая жесткость и тяга | Очень длинные ходы требуют тщательной конструкции винтовой опоры. |
| Низкий люфт при правильном предварительном натяге | Требует регулярной смазки |
| Плавная и эффективная трансмиссия | Может выделять тепло во время непрерывной работы на высокой скорости. |
| Подходит для сервоуправляемого позиционирования. | Может иметь обратный ход при вертикальном применении. |
| Компактный и простой в интеграции | Обычно стоит дороже, чем базовая ось с ременным приводом. |
Типичные применения
Благодаря своей точности, жесткости и осевым характеристикам линейные модули ШВП широко используются в:
- Производство полупроводников и электроники
- Оборудование для производства аккумуляторов
- Прецизионные сборочные машины
- Системы загрузки станков
- Автоматическое испытательное оборудование
- Системы визуального контроля
- Оборудование для лазерной обработки
- Автоматизация медицины и лабораторий
- Упаковочные и этикетировочные машины
- Роботизированные системы захвата и размещения
Как выбрать линейный модуль ШВП
Чтобы выбрать правильный линейный модуль ШВП, определите все требования к движению, а не учитывайте только полезную нагрузку.
- Определите необходимый эффективный ход.
- Рассчитайте движущуюся нагрузку и положение центра нагрузки.
- Подтвердите горизонтальную, вертикальную или наклонную установку.
- Рассчитайте силу ускорения и внешнюю технологическую силу.
- Проверьте допустимые моменты по тангажу, рысканию и крену.
- Определите требования к точности и повторяемости позиционирования.
- Определите максимальную скорость и ускорение.
- Оцените время цикла и рабочий режим.
- Выберите подходящий диаметр и шаг винта.
- Подберите размер серводвигателя, тормоза и муфты.
- Учитывайте пыль, влажность, чистоту помещения или температурные условия.
- Примените подходящие коэффициенты безопасности по нагрузке, скорости и сроку службы.
Часто задаваемые вопросы
Какова основная особенность линейного модуля ШВП?
Его основной особенностью является способность обеспечивать точное и повторяемое линейное позиционирование при сохранении высокой осевой жесткости и высокой осевой способности.
Почему модуль ШВП имеет низкий люфт?
Прецизионную шариковую гайку можно предварительно нагрузить, чтобы шарики оставались в контролируемом контакте с дорожками качения винта и гайки. Это уменьшает осевой зазор при изменении направления вращения.
Точность позиционирования — это то же самое, что повторяемость?
Нет. Точность позиционирования измеряет разницу между заданным и фактическим положением. Повторяемость измеряет, насколько последовательно модуль возвращается в одно и то же положение в течение повторяющихся циклов.
Можно ли использовать модуль ШВП вертикально?
Да. Вертикальное применение является обычным явлением, но система должна обеспечивать достаточный крутящий момент двигателя и может потребовать стояночного тормоза, противовеса или механического предохранительного устройства для предотвращения неконтролируемого движения вниз.
Подходит ли модуль ШВП для длинноходного и высокоскоростного движения?
Его можно использовать для умеренных и некоторых длинных ходов, но необходимо проверять критическую скорость винта, биение винта и коробление. Ремень ГРМ или модуль реечной передачи могут быть более подходящими для очень длинных и высокоскоростных поездок.
Всегда ли более высокая предварительная нагрузка улучшает производительность модуля?
Нет. Более высокий предварительный натяг может улучшить жесткость и уменьшить зазор, но чрезмерный предварительный натяг увеличивает крутящий момент, нагрев и износ. Предварительная нагрузка должна соответствовать требуемой точности, скорости и сроку службы.
Какое обслуживание требует линейный модуль ШВП?
Типичное техническое обслуживание включает в себя регулярную смазку, проверку на загрязнение, проверку крепежа, мониторинг ненормального шума и вибрации, а также проверку состояния муфты, подшипника и датчика.
Заключение
Ключевыми характеристиками линейного модуля ШВП являются высокая точность позиционирования, высокая повторяемость, высокая жесткость, сильная тяга, плавное движение, низкий люфт, компактная конструкция и совместимость с сервоприводами. В совокупности эти характеристики делают модуль надежным решением для систем точной автоматизации, сборки, контроля, вспомогательной обработки и обработки материалов.
To obtain the expected performance, engineers must select the ball screw, guide rail, bearings, motor and structural configuration as a complete system. Правильный монтаж, предварительная нагрузка, смазка, центровка и настройка управления одинаково важны для поддержания точности и срока службы.
