 Русский

Шариковый винтлинейные модулишироко используются в прецизионном оборудовании автоматизации, поскольку сочетают в себе точное позиционирование, высокую осевую жесткость, эффективную передачу мощности и надежное сервоуправление. Однако выбор подходящего модуля требует большего, чем просто проверка полезной нагрузки или хода.
Полезная нагрузка, ход, диаметр винта, ход, максимальная скорость, ускорение, точность позиционирования, повторяемость, осевая нагрузка, допустимый момент и мощность двигателя тесно связаны между собой. Изменение одного параметра может повлиять на несколько других показателей эффективности.
В этом руководстве описаны основные характеристикилинейный модуль ШВП, как эти параметры влияют на реальную производительность машины и что инженеры должны учитывать при выборе модуля.
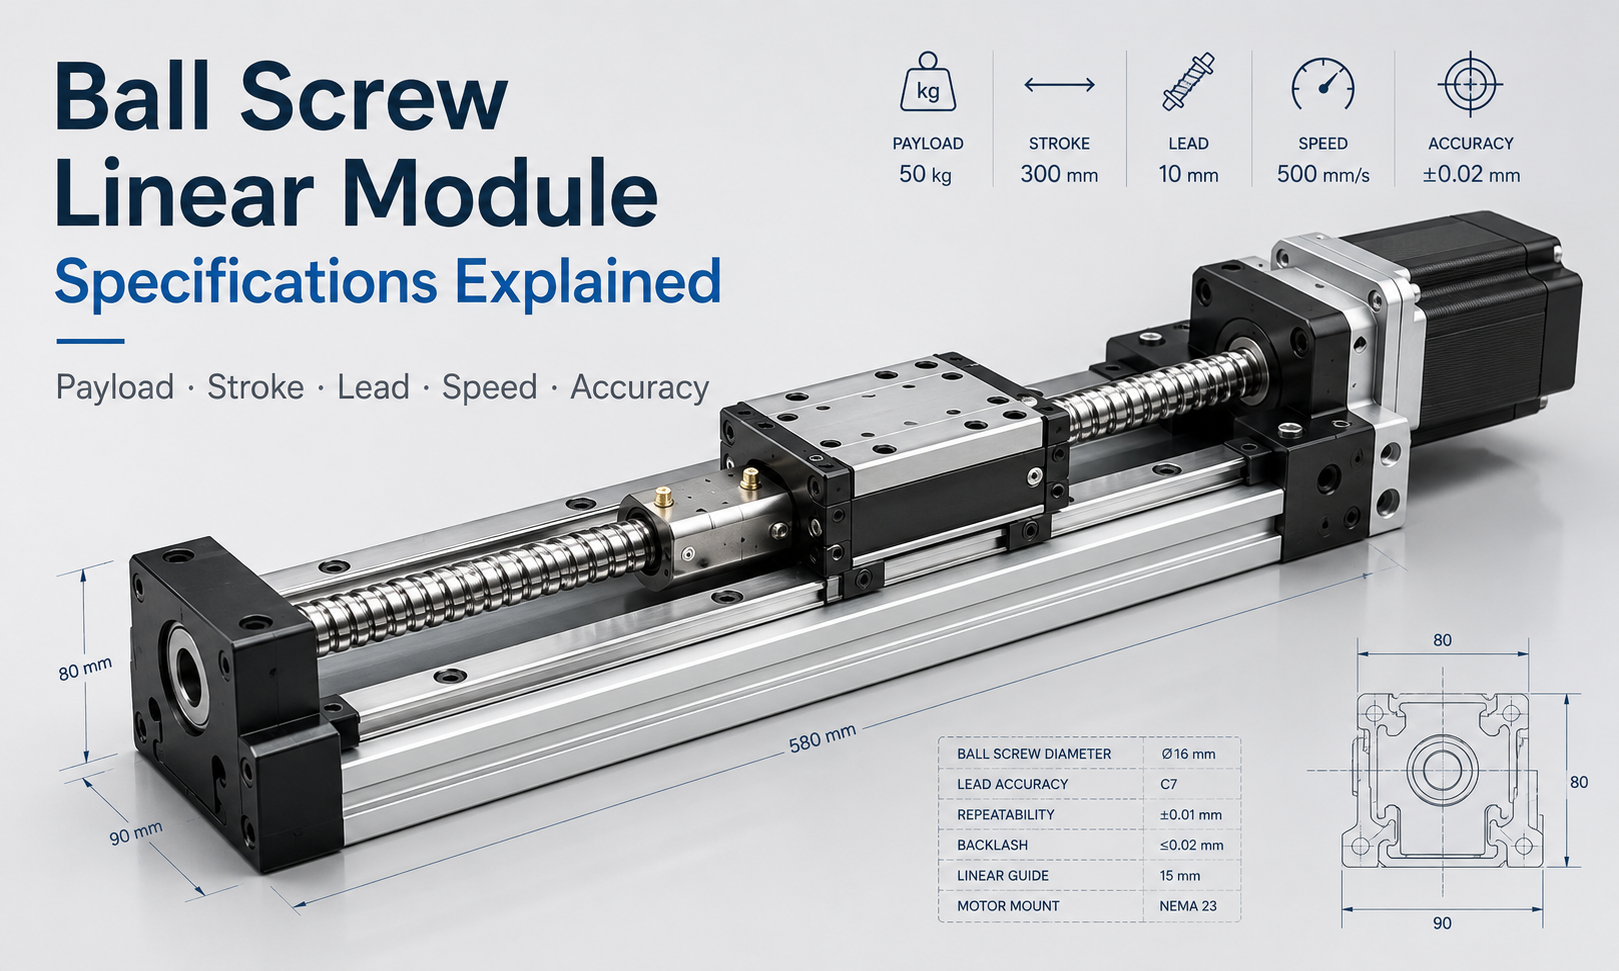
Каковы характеристики линейного модуля с шарико-винтовой передачей?
Спецификации линейного модуля с шарико-винтовой передачей описывают механический размер, характеристики движения, грузоподъемность и требования к управлению модулем. Эти значения помогают инженерам определить, может ли конкретная модель безопасно и точно выполнить требуемую задачу движения.
| Спецификация | Типичная единица | Основное значение |
|---|---|---|
| Полезная нагрузка | кг или Н | Максимальный вес заготовки и приспособления, поддерживаемый кареткой |
| Гладить | мм | Доступный линейный ход каретки |
| Диаметр винта | мм | Номинальный диаметр вала ШВП |
| Вести | мм/об | Линейное перемещение, производимое одним оборотом винта |
| Максимальная скорость | мм/с | Максимально допустимая линейная рабочая скорость |
| Ускорение | м/с² или Г | Скорость, с которой каретка меняет скорость |
| Точность позиционирования | мм | Разница между заданным и фактическим положением |
| Повторяемость | мм | Способность многократно возвращаться в одно и то же положение. |
| Осевая нагрузка | Н | Сила, действующая вдоль оси ШВП |
| Допустимый момент | Н·м | Максимально допустимый опрокидывающий или скручивающий момент |
| Мощность двигателя | Вт или кВт | Мощность двигателя, необходимая для перемещения и ускорения груза |
1. Грузоподъемность
Полезная нагрузка является одной из первых характеристик, которые учитываются при выборе линейного модуля ШВП. Обычно это общая движущаяся масса, установленная на каретке, включая заготовку, приспособление, инструменты, датчики, кабели и любые дополнительные механические компоненты.
Указанную полезную нагрузку не следует интерпретировать как рекомендуемую рабочую нагрузку при любых условиях. Фактическая мощность зависит от:
- Горизонтальная или вертикальная установка
- Положение центра нагрузки
- Ускорение и замедление
- Длина хода
- Рабочая скорость
- Внешние технологические силы
- Требуемый срок службы
- Допустимый момент направляющей системы
Модуль, несущий центрированный груз с низкой скоростью по горизонтальной оси, может выдерживать большую массу, чем тот же модуль, работающий вертикально с быстрым ускорением. Поэтому полезную нагрузку всегда следует проверять вместе с осевой силой и моментной нагрузкой.
Статическая полезная нагрузка и динамическая полезная нагрузка
Статическая полезная нагрузка описывает нагрузку, которую модуль может выдержать в неподвижном состоянии. Динамическая полезная нагрузка — это нагрузка, которую можно неоднократно перемещать при заданных условиях скорости и ускорения.
Для автоматизированного оборудования динамическая грузоподъемность обычно более важна, поскольку ускорение создает дополнительную силу инерции:
Сила инерции = Движущаяся масса × Ускорение.
Шарико-винтовая передача, подшипники, направляющие блоки и двигатель должны выдерживать как полезную нагрузку, так и динамические силы, возникающие во время работы.
2. Инсульт
Ход — это эффективное расстояние, которое может преодолеть каретка. Не следует путать ее с общей длиной модуля. Общая длина линейного модуля ШВП также включает в себя каретку, концевые опоры, опору двигателя, безопасный зазор и конструктивные элементы.
При определении необходимого хода инженеры должны учитывать:
- Фактический ход заготовки
- Подход инструмента и расстояние возврата
- Зона активации датчика
- Расстояние замедления
- Конечный запас прочности
- Будущая корректировка процесса
Выбор хода, равного точному рабочему расстоянию, может оставить недостаточно места для замедления или механического допуска. Поэтому следует добавить разумный допуск на безопасность.
Как инсульт влияет на другие характеристики
Более длинный ход может снизить допустимую скорость вращения шнека из-за ограничений критической скорости. Это также может снизить допустимую осевую сжимающую нагрузку из-за риска потери устойчивости винта.
Для применений с длинным ходом инженеры должны проверить:
- Критическая скорость ШВП
- Конфигурация винтовой опоры
- Диаметр винта
- Максимальная рабочая скорость
- Вертикальная сжимающая нагрузка
- Возможная вибрация винта
Когда одновременно требуются очень большой ход и очень высокая скорость, линейный модуль ремня ГРМ или зубчатой рейки может оказаться более подходящим, чем традиционная конструкция ШВП.
3. Диаметр шарико-винтовой передачи
Диаметр винта — это номинальный диаметр вала ШВП. Он оказывает прямое влияние на осевую жесткость, грузоподъемность, критическую скорость и устойчивость к короблению.
Больший диаметр шнека обычно обеспечивает:
- Более высокая осевая нагрузка
- Повышенная осевая жесткость
- Повышенная устойчивость к короблению при сжатии
- Более высокая допустимая частота вращения для данной длины
- Улучшенная пригодность для работы в тяжелых условиях.
Однако больший винт также увеличивает инерцию вращения, размер модуля, вес и стоимость. Для достижения такого же ускорения может потребоваться более мощный двигатель.
Поэтому правильный диаметр винта следует выбирать с учетом нагрузки, хода, скорости, ускорения и требуемой жесткости, а не выбирать наибольший доступный диаметр.
4. Ход шарико-винтовой передачи
Ход шариковой винта — это линейное расстояние, которое проходит гайка за один полный оборот винта. Например, ход 10 мм перемещает каретку на 10 мм за каждый оборот винта.
Свинец сильно влияет на скорость, тягу, разрешение управления и требования к крутящему моменту двигателя.
ШВП с малым шагом
Меньшее отведение обычно обеспечивает:
- Более высокая механическая редукция
- Большая линейная тяга при том же крутящем моменте двигателя
- Более высокое теоретическое разрешение позиционирования
- Лучшая пригодность для точного перемещения на низкой скорости.
Основное ограничение заключается в том, что для достижения той же линейной скорости винт должен вращаться быстрее.
ШВП с большим шагом
Более крупное отведение обычно обеспечивает:
- Более высокий линейный ход за оборот
- Более высокая линейная скорость при той же скорости шнека
- Более низкая требуемая скорость вращения шнека
- Лучшая пригодность для быстрого перемещения
Однако больший шаг требует большего крутящего момента двигателя для создания той же линейной тяги и может обеспечить более грубое теоретическое разрешение, если конфигурация двигателя и энкодера останется неизменной.
Упреждение и линейная скорость
Теоретическая линейная скорость может быть рассчитана по скорости и шагу винта:
Линейная скорость = Скорость вращения винта × Ход винта ÷ 60
Если скорость винта выражается в оборотах в минуту, а ход — в миллиметрах на оборот, результат будет в миллиметрах в секунду.
Расчетная скорость все равно должна оставаться ниже разрешенной максимальной скорости модуля и предела критической скорости ШВП.
5. Максимальная скорость
Максимальная скорость — это наивысшая линейная скорость, при которой модулю разрешено работать в определенных условиях. На это влияет не только скорость двигателя.
К важным ограничивающим факторам относятся:
- Ход шарикового винта
- Скорость вращения винта
- Диаметр винта и длина без опоры
- Устройство опоры подшипника
- Состояние смазки
- Возможность направляющего блока
- Полезная нагрузка
- Вибрация и резонанс
- Крутящий момент двигателя при высокой скорости вращения
Двигатель может вращаться быстрее, чем безопасная скорость винта. Поэтому ограничение скорости двигателя никогда не должно использоваться в качестве единственной основы для расчета максимальной скорости модуля.
Скорость непрерывной работы также может быть ниже кратковременной максимальной скорости, особенно в оборудовании с высокой нагрузкой.
6. Ускорение
Ускорение определяет, насколько быстро каретка достигнет заданной скорости. Более высокое ускорение может сократить время цикла, но оно также увеличивает силу инерции, требуемый крутящий момент двигателя, вибрацию конструкции и нагрузку на направляющий момент.
Требуемую линейную движущую силу можно оценить как:
Суммарная движущая сила = Сила ускорения + Сила трения + Внешняя технологическая сила + Сила тяжести.
Силу тяжести необходимо учитывать при вертикальной или наклонной установке.
Приложения с высоким ускорением требуют тщательной оценки:
- Общая движущаяся масса
- Пиковый крутящий момент двигателя
- Соединительная способность
- Динамическая нагрузка ШВП
- Моментная нагрузка направляющего блока
- Жесткость рамы машины
- Тормозной путь
- Время стабилизации после позиционирования
Модуль может быть способен нести определенный груз при низком ускорении, но становиться непригодным, когда тот же груз необходимо быстро ускорить.
7. Точность позиционирования
Точность позиционирования показывает, насколько близко фактическое положение каретки соответствует заданному положению на протяжении рабочего хода.
Ошибка позиционирования может возникнуть из-за:
- Ошибка хода шарикового винта
- Люфт
- Упругая деформация
- Ошибка установки руководства
- Тепловое расширение
- Деформация муфты
- Разрешение двигателя и энкодера
- Настройка контроллера
- Деформация основания машины
Для прецизионных применений с длинным ходом накопленная погрешность опережения может оказаться более важной, чем локальная повторяемость. Некоторые системы используют лазерную калибровку или компенсацию контроллера для уменьшения систематической ошибки позиционирования.
Точность позиционирования всегда следует оценивать на требуемом рабочем расстоянии, а не только в одной контрольной точке.
8. Повторяемость
Повторяемость — это способность каретки неоднократно возвращаться в одно и то же заданное положение при одних и тех же условиях эксплуатации.
Модуль может иметь превосходную повторяемость, сохраняя при этом измеримую абсолютную ошибку позиционирования. Например, каретка может постоянно останавливаться в одном и том же месте, но это место может быть немного смещено от заданной координаты.
Повторяемость особенно важна для:
- Операции по подбору и размещению
- Автоматизированная сборка
- Дозирование
- Винтовое крепление
- Погрузка и разгрузка
- Позиционирование визуального контроля
- Повторные операции сварки или обработки
На повторяемость могут влиять механический зазор, состояние предварительной нагрузки, изменение температуры, настройка сервопривода, стабильность датчика и жесткость конструкции.
9. Осевая нагрузка
Осевая нагрузка – это сила, действующая вдоль направления движения ШВП. Это не обязательно то же самое, что полезная нагрузка.
Для горизонтальной оси вес полезной нагрузки в основном действует на линейную направляющую, тогда как ШВП в первую очередь создает силу, необходимую для ускорения массы и преодоления трения или технологического сопротивления.
Для вертикальной оси шариковый винт также должен поддерживать силу тяжести движущейся массы. Осевую силу можно оценить как:
Вертикальная осевая сила = Движущаяся масса × Гравитационное ускорение + Сила ускорения + Внешняя сила
Выбранную ШВП следует проверить на наличие:
- Динамическая нагрузка
- Статическая нагрузка
- Ожидаемый срок службы
- Максимальная сжимающая нагрузка
- Сопротивление короблению
- Несущая способность опоры
При вертикальном применении также следует учитывать тормозной двигатель, противовес или механическое устройство для предотвращения падения.
10. Допустимый момент
Допустимый момент описывает способность модуля противостоять нагрузкам, действующим на расстоянии от центра каретки. Смещенная полезная нагрузка создает опрокидывающий момент, даже если общая масса находится в пределах указанной грузоподъемности.
Линейные модули обычно оцениваются по моментам вокруг трех осей:
- Момент подачи:опрокидывание вперед или назад
- Отклоняющий момент:вращение влево или вправо в горизонтальной плоскости
- Крутящий момент:скручивание вокруг оси движения
Момент можно приблизительно рассчитать как:
Момент = Сила × Расстояние от центра нагрузки
Уменьшение расстояния между центром тяжести полезной нагрузки и поверхностью каретки позволяет существенно снизить моментную нагрузку.
Для крупных светильников, консольных конструкций или широких заготовок инженерам может потребоваться более широкий модуль, двойные направляющие, два синхронизированных модуля или внешняя опорная направляющая.
11. Мощность двигателя
Мощность двигателя должна быть достаточной для ускорения движущейся массы, преодоления трения, сопротивления внешним технологическим силам и поддержания необходимой скорости.
Выбор двигателя не должен основываться только на номинальной мощности. К важным параметрам двигателя относятся:
- Номинальный крутящий момент
- Максимальный крутящий момент
- Номинальная скорость
- Максимальная скорость
- Инерция ротора
- Разрешение кодировщика
- Требование к тормозу
- Рабочий цикл
- Отношение инерции двигателя к нагрузке
Приблизительный крутящий момент, необходимый для создания линейной силы через шарико-винтовую передачу, можно оценить по осевой силе, шагу винта и эффективности передачи:
Крутящий момент двигателя ≈ Осевая сила × Ход винта ÷ Коэффициент передачи ШВП
Полный расчет должен также включать ускоряющий момент винта, муфты и ротора двигателя.
Чрезмерное увеличение мощности двигателя не всегда полезно. Очень большой двигатель увеличивает стоимость, инерцию ротора и механическое напряжение. Цель состоит в том, чтобы обеспечить адекватный номинальный и пиковый крутящий момент с разумным запасом прочности.
Как характеристики модуля ШВП влияют друг на друга
Характеристики линейного модуля ШВП следует оценивать как целостную систему.
| Изменение дизайна | Возможная выгода | Возможный компромисс |
|---|---|---|
| Увеличьте диаметр винта | Повышенная жесткость и осевая грузоподъемность | Большая инерция, размер и требования к двигателю |
| Увеличьте ход винта | Более высокая линейная скорость | Более высокий крутящий момент и меньшее механическое уменьшение |
| Увеличение хода | Больший рабочий диапазон | Более низкая критическая скорость и сопротивление продольному изгибу |
| Увеличение ускорения | Более короткое время цикла | Более высокая сила инерции, вибрация и пиковый крутящий момент |
| Увеличение полезной нагрузки | Возможность перемещения более тяжелого инструмента. | Снижение ускорения и увеличение направляющей нагрузки. |
| Увеличьте предварительную нагрузку | Повышенная жесткость и меньший зазор | Повышенное трение и выделение тепла |
Пример процесса выбора спецификации
Рассмотрим автоматизированную ось сборки со следующими требованиями:
- Горизонтальная установка
- Эффективный ход 600 мм.
- Общая движущаяся масса 25 кг.
- Максимальная скорость 500 мм/с
- Ускорение 3 м/с²
- Высокие требования к повторяемости
- Смещенный инструмент, установленный на каретке
Инженеру не следует просто выбирать модуль с грузоподъемностью более 25 кг. Процесс отбора должен включать в себя:
- Добавьте безопасный зазор к рабочему ходу 600 мм.
- Рассчитайте ускорение движущейся массы массой 25 кг.
- Добавьте трение и любую технологическую силу.
- Выберите подходящий ход винта в зависимости от скорости и скорости двигателя.
- Проверьте критическую скорость винта при выбранном ходе.
- Рассчитайте момент, создаваемый смещенным инструментом.
- Проверьте нагрузку и момент на направляющий блок.
- Проверьте требуемую номинальную мощность двигателя и пиковый крутящий момент.
- Подтвердите точность и повторяемость позиционирования.
- Оцените рабочий цикл, смазку и ожидаемый срок службы.
Этот метод на уровне системы снижает риск выбора модуля, который соответствует одной спецификации, но выходит из строя в реальных условиях эксплуатации.
Контрольный список технических характеристик линейного модуля с шарико-винтовой передачей
Прежде чем подтвердить модель, предоставьте производителю следующую информацию:
- Горизонтальная, вертикальная или наклонная установка
- Требуемый эффективный ход
- Общая движущаяся масса
- Положение центра тяжести полезной нагрузки
- Требуемая максимальная скорость
- Требуемое ускорение и замедление
- Требуемая точность позиционирования
- Требуемая повторяемость
- Внешняя осевая или технологическая сила
- Рабочий цикл и ежедневное время работы
- Тип двигателя и система управления
- Условия окружающей среды
- Ожидаемый срок службы
Предоставление полных данных о применении позволяет производителю модуля проверить вместе шариковый винт, направляющую, подшипники, двигатель и конфигурацию конструкции.
Часто задаваемые вопросы
Соответствует ли полезная нагрузка осевой нагрузке?
Нет. Под полезной нагрузкой обычно понимается движущаяся масса, установленная на каретке, тогда как осевая нагрузка — это сила, действующая вдоль оси ШВП. Они взаимосвязаны, но должны рассчитываться отдельно.
Всегда ли больший шаг ШВП обеспечивает более высокую скорость?
Больший шаг увеличивает линейный ход на оборот, но фактическая скорость по-прежнему ограничивается крутящим моментом двигателя, критической скоростью винта, несущей способностью, полезной нагрузкой и конструкцией модуля.
В чём разница между точностью позиционирования и повторяемостью?
Точность позиционирования измеряет разницу между заданным и фактическим положением. Повторяемость измеряет, насколько последовательно модуль возвращается в одно и то же положение во время повторяющихся движений.
Может ли максимальная полезная нагрузка работать на максимальной скорости и ускорении?
Не обязательно. Максимальная полезная нагрузка, максимальная скорость и максимальное ускорение могут быть указаны в различных условиях. Их совокупные эксплуатационные пределы должны быть подтверждены производителем.
Почему более длинный ход снижает максимальную скорость?
Более длинная ШВП имеет более низкую критическую скорость вращения и более подвержена вибрации или изгибу. Увеличение диаметра винта или изменение конфигурации опоры может улучшить допустимую скорость.
Заключение
Характеристики линейного модуля ШВП следует рассматривать как взаимосвязанную систему. Полезная нагрузка, ход, диаметр винта, ход, скорость, ускорение, точность, повторяемость, осевая нагрузка, допустимый момент и мощность двигателя — все это влияет на конечную производительность оси движения.
Надежный выбор должен основываться на фактическом направлении установки, движущейся массе, центре нагрузки, рабочем цикле, профиле скорости, требованиях к точности и условиях окружающей среды. Инженерам также следует избегать предположения, что все максимальные характеристики могут быть достигнуты одновременно.
Оценив как механические требования, так и требования к управлению движением, пользователи могут выбрать линейный модуль ШВП, который обеспечивает подходящую точность, жесткость, скорость, грузоподъемность и срок службы для конкретного применения.
