 Русский

Автоматизация захвата и размещения требует быстрого перемещения, стабильного позиционирования и надежного обращения в течение тысяч или даже миллионов рабочих циклов. Независимо от того, перемещает ли система компоненты между конвейерами, загружает детали в станок или сортирует продукцию на разные станции, ось линейного движения напрямую влияет на скорость производства и надежность оборудования.
Ремень ГРМлинейные модулишироко используются в перегрузочном оборудовании, поскольку сочетают в себе высокую скорость перемещения, быстрое ускорение, возможность большого хода и гибкую многоосную интеграцию. По сравнению со многими системами с винтовым приводом модуль с ременным приводом может выполнять частое возвратно-поступательное движение на большие расстояния, не ограничиваясь критической скоростью винта.
В этой статье объясняется, как линейные модули с зубчатым ремнем применяются в автоматизированных погрузочно-разгрузочных системах и как при проектировании системы следует оценивать полезную нагрузку, время цикла, ускорение, повторяемость, интеграцию захватов и сенсорное управление.
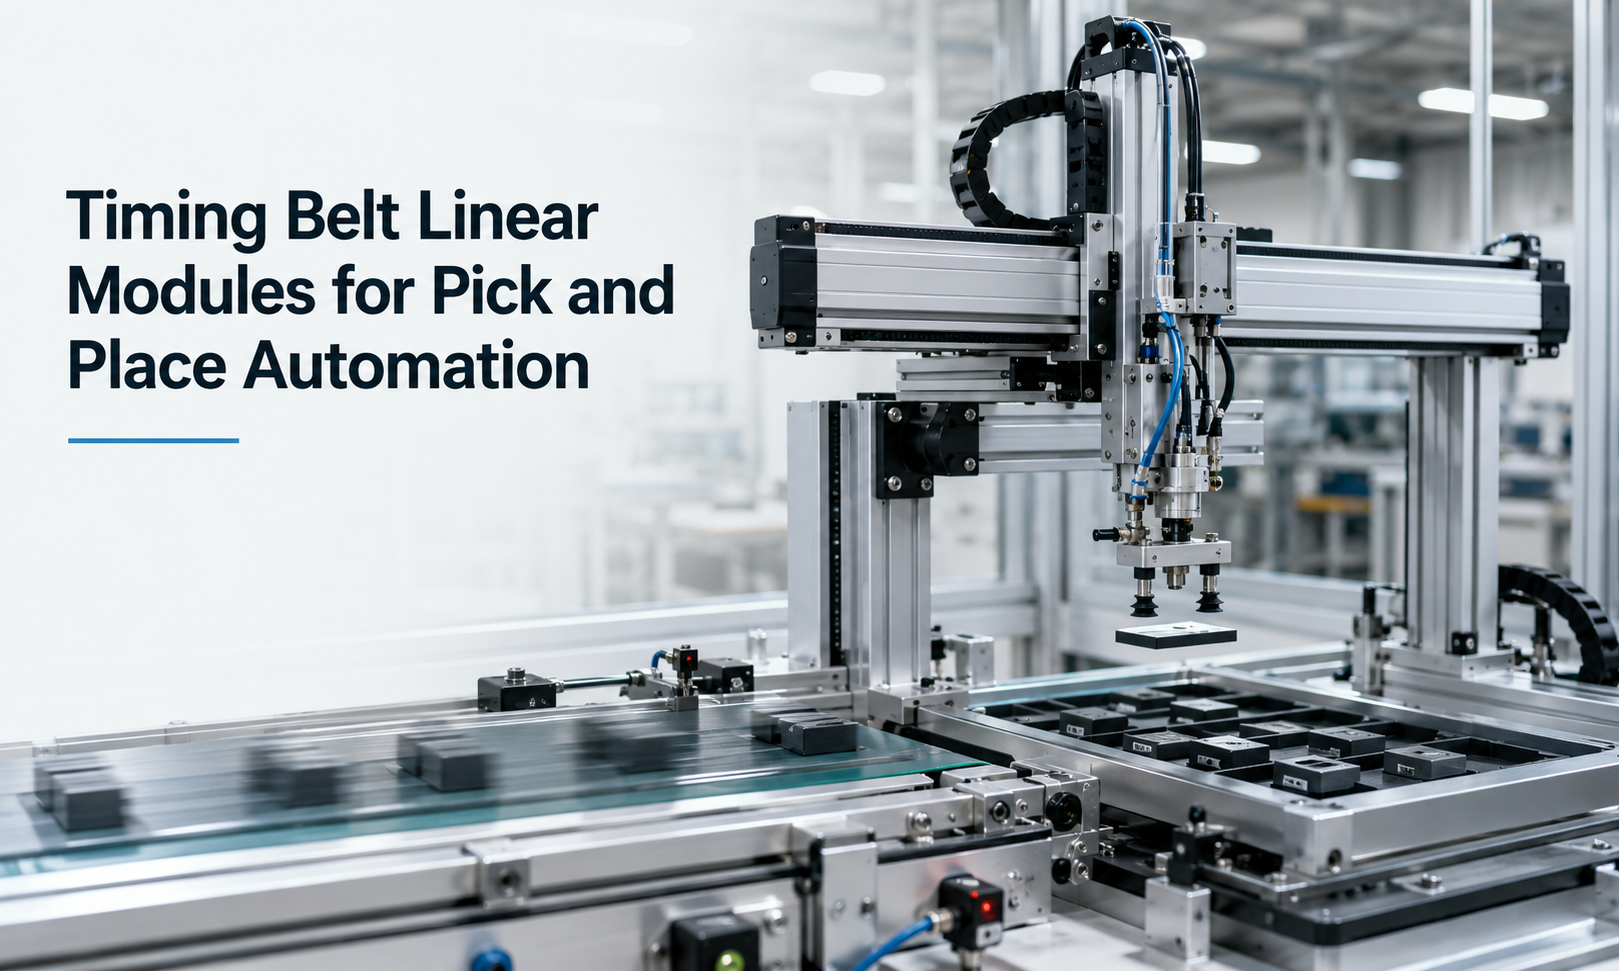
Почему линейные модули ремня ГРМ подходят для сборки и установки
Типичный процесс выбора и размещения включает в себя несколько повторяющихся действий:
- Переместитесь в позицию захвата.
- Остановитесь и подтвердите целевое положение.
- Активируйте захват или вакуумный инструмент.
- Переместите заготовку в положение размещения.
- Освободите заготовку.
- Вернитесь к следующему циклу.
Поскольку эта последовательность может повторяться непрерывно, линейная ось должна ускоряться, перемещаться, замедляться и останавливаться за очень короткое время. Модули ремня ГРМ особенно подходят для этой схемы движения, поскольку движущаяся каретка приводится в движение легким зубчатым ремнем, а не длинным вращающимся винтом.
К основным преимуществам относятся:
- Высокая линейная скорость для короткого времени передачи.
- Быстрое ускорение и замедление.
- Низкая подвижная масса.
- Длинный доступный ход.
- Тихие и плавные возвратно-поступательные движения.
- Гибкая горизонтальная, вертикальная и многоосная установка.
- Простая интеграция с серводвигателями, захватами и датчиками.
Высокоскоростное возвратно-поступательное движение
Оборудование для захвата и размещения обычно работает с короткими повторяющимися перемещениями между фиксированными положениями. Модуль может выполнять сотни или тысячи циклов возвратно-поступательного движения за каждую производственную смену.
Вмодуль ремня ГРМ, двигатель вращает приводной шкив. Шкив входит в зацепление с зубьями ремня и преобразует вращательное движение в линейное движение каретки. Поскольку система ремня и шкивов имеет относительно низкую инерцию вращения, ось может быстро реагировать на команды сервопривода.
Достижимая скорость работы зависит от нескольких факторов:
- Номинальная скорость двигателя и доступный крутящий момент.
- Диаметр приводного шкива.
- Передаточное отношение.
- Тип ремня и шаг ремня.
- Длина хода поршня.
- Полезная нагрузка и подвижная масса.
- Емкость направляющей.
- Требуемый тормозной путь.
Максимальная скорость по каталогу не должна автоматически использоваться в качестве фактической рабочей скорости. При практическом проектировании необходимо также учитывать вибрацию, время стабилизации, устойчивость полезной нагрузки и расстояние, необходимое для ускорения и замедления.
Расчет времени цикла
Время цикла является одним из наиболее важных параметров в автоматизации захвата и размещения. Он определяет количество деталей, которые оборудование может обрабатывать в минуту или в час.
Полный цикл может включать:
- Время ускорения.
- Время движения с постоянной скоростью.
- Время замедления.
- Время установления позиции.
- Время закрытия захвата.
- Время подтверждения получения.
- Время открытия захвата.
- Время обратного движения.
Общее время цикла можно выразить как:
Тцикл= Тисходящий+ Тподобрать+ Твозвращаться+ Твыпускать+ Турегулирование
Для больших расстояний профиль движения обычно имеет трапециевидную форму. Каретка разгоняется до выбранной скорости, движется с постоянной скоростью, а затем замедляется, не достигнув целевого положения.
При коротких ходах оси может не хватить расстояния для достижения запрограммированной максимальной скорости. В этом случае профиль движения становится треугольным, состоящим только из ускорения и замедления.
При оценке времени цикла инженеры должны использовать фактический профиль движения, а не делить ход на максимальную скорость. Модуль с очень высокой максимальной скоростью не может существенно сократить время цикла, если расстояние перемещения короткое и ускорение ограничено.
Полезная нагрузка и движущаяся масса
Полезная нагрузка включает в себя не только передаваемую заготовку. Полная движущаяся масса должна включать:
- Вес заготовки.
- Захват или вакуумный инструмент.
- Монтажная пластина.
- Пневматические клапаны и фитинги.
- Камера обзора или датчик контроля.
- Подвижная секция кабельного носителя.
- Дополнительная вертикальная ось, если установлена.
Для горизонтальной оси двигатель в основном преодолевает силу ускорения, трение и внешнее сопротивление. Упрощенный расчет силы:
F = м × а + Fтрение+ Фвнешний
Где:
- Ф– необходимая линейная движущая сила.
- м- общая движущаяся масса.
- аэто необходимое ускорение.
Для вертикального движения необходимо также учитывать гравитацию:
F = м × а + м × г + Fтрение
Вертикальная ось зубчатого ремня обычно должна включать тормозной двигатель или другой удерживающий механизм, чтобы предотвратить падение каретки при потере мощности.
Ускорение и замедление
Высокое ускорение может сократить время передачи, но чрезмерное ускорение может привести к нежелательным последствиям:
- Растяжка ремня.
- Вибрация каретки.
- Перемещение заготовки внутри захвата.
- Повышенная потребность в крутящем моменте двигателя.
- Повышенные нагрузки на подшипники и направляющие.
- Более длительное время стабилизации после остановки.
- Сокращение срока службы механических компонентов.
Таким образом, выбранное ускорение должно сочетать скорость производства с механической стабильностью. Деликатные, наполненные жидкостью или свободно удерживаемые продукты обычно требуют более плавного ускорения, чем твердые металлические компоненты.
S-образные профили движения часто используются для уменьшения механических ударов. Вместо резкого изменения ускорения профиль S-образной кривой контролирует рывки и обеспечивает более плавные переходы во время запуска и остановки.
Повторяемость позиционирования
Многие операции по захвату и перемещению не требуют чрезвычайно высокой абсолютной точности позиционирования, но требуют постоянной повторяемости. Каретка должна возвращаться в одни и те же положения захвата и размещения в течение каждого цикла.
На повторяемость влияют:
- Зацепление зубьев ремня.
- Натяжение ремня.
- Жесткость ремня.
- Качество обработки шкивов.
- Точность линейной направляющей.
- Настройка сервоприводов.
- Разрешение энкодера.
- Вариант полезной нагрузки.
- Жесткость рамы.
- Ровность монтажной поверхности.
Для общей транспортировки, упаковки и сортировки материалов модули зубчатого ремня обычно обеспечивают достаточную повторяемость. Для применений, требующих позиционирования на микронном уровне, прецизионного дозирования или высокоточной механической обработки, лучше подходят системы с шарико-винтовой передачей или линейным двигателем.
Для обеспечения стабильной повторяемости модуль следует монтировать на жесткой и ровной конструкции. Натяжение ремня, выравнивание шкивов и смазку направляющих также следует проверять в соответствии с графиком технического обслуживания.
Интеграция захвата
Конечный эффектор — это компонент, который напрямую взаимодействует с продуктом. Общие инструменты обработки включают в себя:
- Пневматические параллельные захваты.
- Электрические захваты.
- Вакуумные присоски.
- Магнитные захваты.
- Погрузочно-разгрузочные инструменты вилочного типа.
- Механические приспособления на заказ.
Захват может быть установлен непосредственно на каретке или на вторичной вертикальной оси. Монтажная пластина должна обеспечивать достаточную жесткость, сохраняя при этом движущуюся массу как можно меньшей.
При проектировании интеграции следует учитывать:
- Вес захвата и центр тяжести.
- Требуемое время открытия и закрытия.
- Прокладка воздушного шланга и кабеля.
- Обнаружение заготовки.
- Разрешение на столкновение.
- Требования к замене инструмента.
- Поведение при аварийном выпуске.
Для пневматических инструментов время срабатывания клапанов и воздухопроводов может влиять на общее время цикла. Расположение клапана рядом с захватом может уменьшить объем воздуха и повысить скорость реагирования.
Для работы с вакуумом система должна включать подтверждение вакуума и обнаружение потери вакуума. Это предотвращает перемещение оси до того, как заготовка будет надежно подхвачена.
Интеграция датчиков и управления
Датчики обеспечивают привязку положения, защиту безопасности и подтверждение процесса. Типичная ось захвата и установки ремня ГРМ может включать в себя:
- Датчик исходного положения.
- Положительные и отрицательные датчики предельных значений.
- Датчик присутствия заготовки.
- Датчики открытия и закрытия захвата.
- Вакуумное реле давления.
- Обнаружение столкновений или перегрузок.
- Обратная связь сервоэнкодера.
Датчик исходного положения устанавливает повторяемое эталонное значение машины после запуска. Концевые датчики предотвращают выход каретки за пределы полезного хода. Механические концевые упоры также могут быть установлены в качестве вторичной защиты.
Серводвигатели обычно используются, когда требуется программируемая скорость, ускорение и точное позиционирование. Сервопривод взаимодействует с ПЛК,контроллер движенияили промышленный компьютер посредством импульсных команд, связи по полевой шине или сетей движения в реальном времени.
Типичная последовательность управления может быть следующей:
- Убедитесь, что целевая заготовка присутствует.
- Переместите каретку к координате погрузки.
- Активируйте захват.
- Подтвердите успешный прием.
- Переместитесь к координате размещения.
- Освободите заготовку.
- Подтвердите выпуск.
- Вернитесь в следующую позицию захвата.
Блокировки должны предотвращать движение, когда состояние захвата, состояние заготовки или следующая станция не готовы.
Многоосные системы захвата и перемещения
Модули ремня ГРМ можно объединять в многоосные системы для решения более сложных погрузочно-разгрузочных задач.
Одноосный перенос
Одна горизонтальная ось перемещает продукты между двумя стационарными станциями. Такая схема распространена при конвейерной загрузке, упаковке и сортировке деталей.
Система захвата и размещения XZ
Система XZ сочетает в себе горизонтальную ось транспортировки и вертикальную ось подъема. Горизонтальная ось перемещается между станциями, а вертикальная ось опускает захват для захвата или размещения продукта.
Система позиционирования XY
Система XY перемещает продукты между несколькими координатами в горизонтальной плоскости. Он подходит для загрузки лотков, сортировки, проверки и расстановки поддонов.
Портальная система XYZ
Система XYZ добавляет платформе XY вертикальное движение. Он может получить доступ к нескольким позициям захвата и размещения в трехмерной рабочей зоне.
Портальный двойной привод
В системах с широкими порталами могут использоваться две синхронизированные оси зубчатого ремня для привода обеих сторон поперечной балки. Электронная синхронизация или вал механической передачи используются для предотвращения перекоса гентри.
При проектировании многоосной системы инженеры должны оценить объединенную движущуюся массу. Например, нижняя ось может нести всю верхнюю ось, двигатель, захват и заготовку.
Распространенные приложения для захвата и размещения
Линейные модули ремня ГРМ используются в широком спектре автоматизированных погрузочно-разгрузочных процессов, в том числе:
- Погрузка и разгрузка станков с ЧПУ.
- Перемещение деталей между конвейерами.
- Работа с электронными компонентами.
- Упаковка и загрузка картонных коробок.
- Перенос аккумуляторной батареи и модуля.
- Загрузка и разгрузка лотков.
- Позиционирование визуального осмотра.
- Сортировка и классификация продукции.
- Подача материала на сборочной линии.
- Паллетирование и депаллетирование.
- Обращение с медицинскими расходными материалами.
- Автоматизация склада и логистики.
Факторы выбора модуля ремня ГРМ
Подходящий модуль следует выбирать в соответствии с требованиями к полному перемещению, а не только по весу заготовки.
| Параметр выбора | Рассмотрение дизайна |
|---|---|
| Гладить | Учитывайте расстояние захвата, расстояние размещения, безопасное расстояние и допуск на перебег. |
| Полезная нагрузка | Рассчитайте заготовку, захват, оснастку, монтажную пластину и дополнительные движущиеся компоненты. |
| Скорость | Используйте необходимый производственный цикл, а не только максимальную скорость каталога. |
| Ускорение | Проверьте крутящий момент двигателя, нагрузку ремня, стабильность заготовки и время стабилизации. |
| Повторяемость | Сопоставьте возможности модуля с допустимыми допусками на захват и размещение. |
| Монтажная ориентация | Убедитесь, что ось работает горизонтально, вертикально или под углом. |
| Допустимый момент | Оцените выступающие захваты, смещенные нагрузки и центр тяжести. |
| Среда | Учитывайте пыль, влажность, температуру, требования к чистым помещениям и химическое воздействие. |
| Рабочий цикл | Подтвердите количество циклов в минуту и общее количество часов работы. |
| Двигатель и контроллер | Выберите мощность сервопривода, тормоз, энкодер и метод связи. |
Допустимый момент и смещение нагрузки
Захваты часто устанавливаются вдали от центра каретки. Это создает моменты тангажа, рыскания или крена в направляющей системе.
Даже если полезная нагрузка ниже номинальной грузоподъемности, чрезмерное смещение нагрузки может привести к перегрузке направляющих блоков. Поэтому центр тяжести следует располагать как можно ближе к каретке.
Для длинных или тяжелых инструментов инженеры могут использовать:
- Более широкий модуль.
- Две параллельные направляющие.
- Больший вагон.
- Двойные синхронизированные модули.
- Внешняя опорная структура.
Монтаж и ввод в эксплуатацию
Правильная установка имеет важное значение для высокоскоростного возвратно-поступательного движения. Монтажная поверхность должна быть ровной, жесткой и без деформаций.
Во время ввода в эксплуатацию:
- Убедитесь, что модуль надежно закреплен.
- Проверьте выравнивание шкива и натяжение ремня.
- Медленно переместите каретку на полный ход.
- Проверьте положение датчиков и логику сигнала.
- Проверьте зазор между захватом и держателем троса.
- Начните с низкой скорости и низкого ускорения.
- Постепенно увеличивайте параметры движения.
- Контролируйте вибрацию, шум, нагрузку двигателя и поведение при стабилизации.
- Подтвердите повторяемость захвата и размещения.
- Запустите тест непрерывного цикла при фактической полезной нагрузке.
Параметры сервопривода следует настраивать с учетом установленных инструментов и заготовки. Настройка ненагруженной оси может привести к нестабильному поведению после добавления полезной нагрузки.
Техническое обслуживание для непрерывной работы
Передвижное оборудование часто работает непрерывно, поэтому профилактическое обслуживание особенно важно.
Плановое техническое обслуживание должно включать в себя:
- Проверка износа ремня и состояния зубьев.
- Проверка натяжения ремня.
- Осмотр приводного и натяжного шкивов.
- Смазка линейных направляющих.
- Проверка креплений каретки.
- Проверка кабельных трасс и воздушных шлангов.
- Уборка пыли и технологического мусора.
- Тестирование родного и концевого датчиков.
- Мониторинг аномального шума и вибрации.
- Анализ сигналов тревоги сервоприводов и тенденций нагрузки двигателя.
Увеличение отклонений в положении, шума или тока двигателя может указывать на ослабление ремня, загрязнение направляющих, износ шкива или механическое смещение.
Модули ремня ГРМ по сравнению с другими системами привода
| Тип привода | Основная сила | Типичное ограничение |
|---|---|---|
| Ремень ГРМ | Высокая скорость, длинный ход и быстрое возвратно-поступательное движение. | Меньшая жесткость и абсолютная точность, чем у прецизионных винтовых систем. |
| Шариковый винт | Высокая точность позиционирования, жесткость и тяга. | Скорость и ход могут быть ограничены критической скоростью винта. |
| Стойка передач | Большой ход, большая нагрузка и масштабируемый ход. | Требует тщательного контроля за люфтом и зацеплением шестерен. |
| Линейный двигатель | Очень высокое ускорение, высокая скорость и прямой отклик привода. | Более высокая стоимость и более жесткие требования к температуре и контролю. |
Для общей автоматической транспортировки, упаковки, сортировки и загрузки машин модули с зубчатым ремнем часто обеспечивают наилучший баланс между скоростью, ходом, стоимостью и гибкостью интеграции.
Заключение
Линейные модули с ремнем ГРМ представляют собой эффективное решение для автоматизации перемещения, требующее быстрого возвратно-поступательного движения, большого перемещения и гибкой многоосной интеграции. Их низкая инерция перемещения обеспечивает быстрое ускорение, а ременная передача поддерживает более длинные ходы без критических ограничений скорости, связанных с длинными ШВП.
Успешный проект системы зависит не только от выбора модуля с достаточной номинальной полезной нагрузкой. Инженеры должны оценить всю движущуюся массу, время цикла, профиль ускорения, повторяемость позиционирования, смещение нагрузки, реакцию захвата, логику датчика и ориентацию монтажа.
При правильном выборе, установке и обслуживании линейный модуль с зубчатым ремнем может обеспечить стабильную и эффективную работу при загрузке машины, транспортировке по конвейеру, упаковке, сортировке, сборке и других операциях с многоцикловыми погрузочно-разгрузочными работами.
