 বাংলা

মধ্যে নির্বাচন করা aবল স্ক্রু লিনিয়ার মডিউলএবং কবেল্ট চালিত রৈখিক মডিউলএকটি স্বয়ংক্রিয় লিনিয়ার মোশন সিস্টেম ডিজাইন করার সময় সবচেয়ে গুরুত্বপূর্ণ সিদ্ধান্তগুলির মধ্যে একটি। যদিও উভয় প্রকারই মোটর ঘূর্ণনকে নিয়ন্ত্রিত রৈখিক আন্দোলনে রূপান্তরিত করে, তারা অবস্থান নির্ভুলতা, ভ্রমণের গতি, স্ট্রোকের দৈর্ঘ্য, লোড ক্ষমতা, অনমনীয়তা, রক্ষণাবেক্ষণ, খরচ এবং পরিবেশগত উপযুক্ততার ক্ষেত্রে উল্লেখযোগ্যভাবে ভিন্ন কর্মক্ষমতা প্রদান করে।
একটি বল স্ক্রু চালিতলিনিয়ার মডিউলসাধারণত পছন্দ করা হয় যখন অ্যাপ্লিকেশনের জন্য উচ্চ অবস্থান নির্ভুলতা, শক্তিশালী অক্ষীয় অনমনীয়তা, স্থিতিশীল নিম্ন-গতির গতি এবং সুনির্দিষ্ট পুনরাবৃত্তিযোগ্যতা প্রয়োজন। একটি বেল্ট চালিত রৈখিক মডিউল সাধারণত উচ্চ-গতির চলাচল, দীর্ঘ ভ্রমণ দূরত্ব, ছোট চক্রের সময় এবং খরচ-সংবেদনশীল অটোমেশনের জন্য বেশি উপযুক্ত যেখানে অত্যন্ত উচ্চ অবস্থান নির্ভুলতার প্রয়োজন হয় না।
যাইহোক, শুধুমাত্র নির্ভুলতা বা গতির তুলনা করে সঠিক পছন্দ করা যায় না। ইঞ্জিনিয়ারদের অবশ্যই পেলোড, স্ট্রোক, ত্বরণ, ডিউটি চক্র, মাউন্টিং ওরিয়েন্টেশন, পরিবেশগত অবস্থা, পরিষেবা জীবন, নিয়ন্ত্রণ পদ্ধতি এবং মোট সিস্টেম খরচ সহ সম্পূর্ণ গতির প্রয়োজনীয়তা মূল্যায়ন করতে হবে।
এই গাইড একটি বিস্তারিত প্রদান করেবল স্ক্রু বনাম বেল্ট চালিত রৈখিক মডিউলমেশিন নির্মাতা, অটোমেশন প্রকৌশলী, সরঞ্জাম প্রস্তুতকারক এবং ক্রয়কারী দলগুলিকে সবচেয়ে উপযুক্ত রৈখিক গতি সমাধান নির্বাচন করতে সহায়তা করার তুলনা।
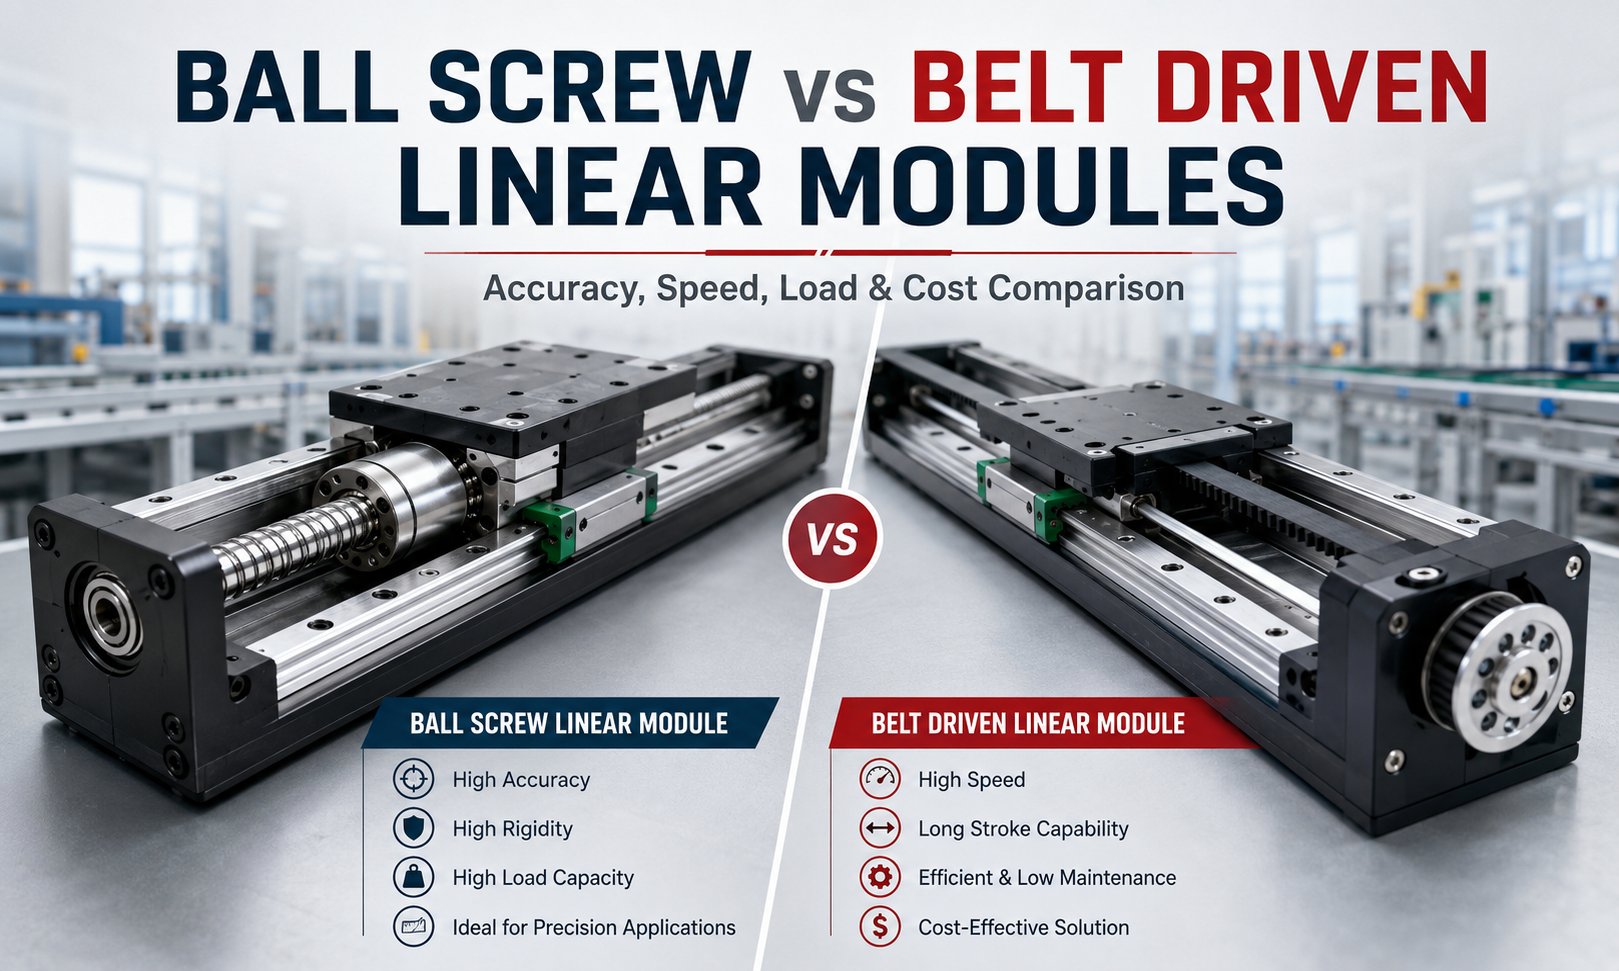
একটি বল স্ক্রু লিনিয়ার মডিউল কি?
কবল স্ক্রু লিনিয়ার মডিউলসার্ভো মোটর বা স্টেপার মোটরের ঘূর্ণন গতিকে রৈখিক আন্দোলনে রূপান্তর করতে একটি নির্ভুল বল স্ক্রু এবং বল নাট সমাবেশ ব্যবহার করে। স্ক্রু শ্যাফ্ট এবং বাদামের মধ্যে রিসার্কুলেটিং ইস্পাত বল রোল করে, স্লাইডিং ঘর্ষণ হ্রাস করে এবং সংক্রমণ দক্ষতা উন্নত করে।
মোটরটি সাধারণত একটি নমনীয় কাপলিং বা একটি সমন্বিত ড্রাইভ কাঠামোর মাধ্যমে বল স্ক্রুর সাথে সংযুক্ত থাকে। যখন স্ক্রুটি ঘোরে, বল বাদামটি স্ক্রু অক্ষ বরাবর চলে যায়। লিনিয়ার মডিউলের ক্যারেজ বাদামের সাথে সংযুক্ত এবং এক বা একাধিক রৈখিক গাইড রেল দ্বারা সমর্থিত।
এই কাঠামোটি সঠিক অবস্থান, ভাল পুনরাবৃত্তিযোগ্যতা, শক্তিশালী থ্রাস্ট ট্রান্সমিশন এবং উচ্চ যান্ত্রিক অনমনীয়তা প্রদান করে।বল স্ক্রু মডিউলনির্ভুল সমাবেশ, সেমিকন্ডাক্টর সরঞ্জাম, মেশিন টুলস, ডিসপেনসিং সিস্টেম, পরিদর্শন সরঞ্জাম, লেজার প্রক্রিয়াকরণ, পরীক্ষাগার অটোমেশন এবং নিয়ন্ত্রিত এবং পুনরাবৃত্তিযোগ্য গতির প্রয়োজন অন্যান্য অ্যাপ্লিকেশনগুলিতে ব্যাপকভাবে ব্যবহৃত হয়।
বল স্ক্রু লিনিয়ার মডিউলগুলির প্রধান বৈশিষ্ট্য
- উচ্চ অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা
- ভাল অক্ষীয় অনমনীয়তা
- কম এবং মাঝারি গতিতে স্থিতিশীল আন্দোলন
- উচ্চ সংক্রমণ দক্ষতা
- উল্লম্ব এবং অনুভূমিক গতির জন্য উপযুক্ত
- শক্তিশালী খোঁচা ক্ষমতা
- ব্যাকল্যাশ কমাতে প্রিলোড সহ উপলব্ধ
- নির্ভুল সার্ভো নিয়ন্ত্রণের জন্য উপযুক্ত
একটি বেল্ট চালিত লিনিয়ার মডিউল কি?
কবেল্ট চালিত রৈখিক মডিউলমোটর ঘূর্ণনকে রৈখিক আন্দোলনে রূপান্তর করতে একটি টাইমিং বেল্ট, ড্রাইভ পুলি, চালিত পুলি এবং ক্যারেজ সংযোগ ব্লক ব্যবহার করে। মোটরটি ড্রাইভ পুলিকে ঘোরায়, যার ফলে টাইমিং বেল্টটি পুলির চারপাশে সরে যায়। গাড়িটি বেল্টের সাথে সংযুক্ত এবং গাইড সিস্টেম বরাবর ভ্রমণ করে।
কারণ বেল্ট ট্রান্সমিশনে দীর্ঘ ঘূর্ণায়মান স্ক্রু শ্যাফ্টের প্রয়োজন হয় না, বেল্ট চালিত মডিউলগুলি দীর্ঘ স্ট্রোকের মাধ্যমে উচ্চ ভ্রমণের গতি অর্জন করতে পারে। তাদের গঠন তুলনামূলকভাবে সহজ, লাইটওয়েট এবং লাভজনক, যা তাদেরকে উপাদান পরিচালনা, প্যাকেজিং, পিক-এন্ড-প্লেস সিস্টেম, সাজানোর সরঞ্জাম, লজিস্টিক অটোমেশন এবং লং-স্ট্রোক গ্যান্ট্রি সিস্টেমের জন্য উপযুক্ত করে তোলে।
টাইমিং বেল্টের দাঁতগুলি পুলির দাঁতের সাথে জড়িত থাকে যাতে স্বাভাবিক অপারেশনের সময় পিছলে যাওয়া কম হয়। যাইহোক, বেল্ট একটি ইলাস্টিক ট্রান্সমিশন উপাদান থেকে যায়। বেল্ট স্ট্রেচ, টেনশনের ভিন্নতা, লোড পরিবর্তন এবং দীর্ঘমেয়াদী পরিধান পজিশনিং কর্মক্ষমতা প্রভাবিত করতে পারে।
বেল্ট চালিত রৈখিক মডিউলগুলির প্রধান বৈশিষ্ট্য
- উচ্চ ভ্রমণ গতি
- উচ্চ ত্বরণ ক্ষমতা
- দীর্ঘ স্ট্রোকের জন্য উপযুক্ত
- তুলনামূলকভাবে কম চলমান ভর
- সরল যান্ত্রিক গঠন
- অনেক অ্যাপ্লিকেশনে কম প্রাথমিক খরচ
- দ্রুত পয়েন্ট-টু-পয়েন্ট স্থানান্তরের জন্য উপযুক্ত
- মাল্টি-অক্ষ অটোমেশন সিস্টেমে সহজ ইন্টিগ্রেশন
বল স্ক্রু বনাম বেল্ট চালিত লিনিয়ার মডিউল: দ্রুত তুলনা
| তুলনা ফ্যাক্টর | বল স্ক্রু লিনিয়ার মডিউল | বেল্ট চালিত লিনিয়ার মডিউল |
|---|---|---|
| অবস্থান নির্ভুলতা | সাধারণত উচ্চতর | মাঝারি, বেল্ট টান এবং নিয়ন্ত্রণের উপর নির্ভর করে |
| পুনরাবৃত্তিযোগ্যতা | নির্ভুল অবস্থানের জন্য চমৎকার | সাধারণ স্থানান্তর অ্যাপ্লিকেশনের জন্য ভাল |
| ভ্রমণের গতি | মাঝারি থেকে উচ্চ | সাধারণত উচ্চতর |
| ত্বরণ | স্ক্রু জড়তা এবং সমালোচনামূলক গতি দ্বারা সীমাবদ্ধ | দ্রুত ত্বরণ জন্য ভাল উপযুক্ত |
| স্ট্রোক দৈর্ঘ্য | ছোট এবং মাঝারি স্ট্রোকের জন্য ভাল | দীর্ঘ স্ট্রোকের জন্য ভাল |
| অক্ষীয় অনমনীয়তা | উচ্চ | বেল্টের স্থিতিস্থাপকতার কারণে কম |
| থ্রাস্ট ক্ষমতা | সাধারণত উচ্চতর | হালকা এবং মাঝারি লোড জন্য উপযুক্ত |
| ব্যাকল্যাশ কন্ট্রোল | প্রিলোড দিয়ে মিনিমাইজ করা যায় | বেল্ট টান এবং স্থিতিস্থাপকতা দ্বারা প্রভাবিত |
| গোলমাল | উচ্চ গতিতে স্ক্রু এবং ভারবহন শব্দ উত্পাদন করতে পারে | স্বাভাবিক অপারেশনের সময় সাধারণত শান্ত থাকে |
| রক্ষণাবেক্ষণ | তৈলাক্তকরণ এবং স্ক্রু পরিদর্শন প্রয়োজন | বেল্ট টান এবং পরিধান পরিদর্শন প্রয়োজন |
| প্রাথমিক খরচ | সাধারণত উচ্চতর | সাধারণত কম |
| সাধারণ অ্যাপ্লিকেশন | যথার্থ পজিশনিং এবং মেশিনিং | উচ্চ-গতির পরিবহন এবং দীর্ঘ-স্ট্রোক হ্যান্ডলিং |
নির্ভুলতা তুলনা
নির্ভুলতা সাধারণত প্রথম ফ্যাক্টর বিবেচনা করা হয় aবল স্ক্রু বনাম বেল্ট ড্রাইভ তুলনা. বেশিরভাগ নির্ভুল অটোমেশন অ্যাপ্লিকেশনে, বল স্ক্রু রৈখিক মডিউল বেল্ট চালিত সিস্টেমের চেয়ে ভাল অবস্থান নির্ভুলতা প্রদান করে।
একটি নির্ভুল-গ্রাউন্ড বা নির্ভুলভাবে তৈরি বল স্ক্রুতে একটি সংজ্ঞায়িত সীসা থাকে যা প্রতিটি স্ক্রু বিপ্লবের জন্য বাদাম কতদূর যেতে পারে তা নিয়ন্ত্রণ করে। সার্ভো কন্ট্রোল, একটি এনকোডার, উপযুক্ত লিনিয়ার গাইড এবং সঠিক প্রিলোডের সাথে মিলিত হলে, সিস্টেমটি স্থিতিশীল এবং পুনরাবৃত্তিযোগ্য অবস্থান অর্জন করতে পারে।
বেল্ট চালিত সিস্টেমগুলি নির্ভরযোগ্য অবস্থান প্রদান করতে পারে, বিশেষ করে সাধারণ পিক-এন্ড-প্লেস এবং উপাদান স্থানান্তর ক্রিয়াকলাপের জন্য। যাইহোক, তাদের কর্মক্ষমতা টাইমিং বেল্টের স্থিতিস্থাপকতা দ্বারা প্রভাবিত হয়। বেল্টটি লোডের অধীনে, ত্বরণের সময় বা দীর্ঘমেয়াদী অপারেশনের পরে কিছুটা প্রসারিত হতে পারে। তাপমাত্রার পরিবর্তন, বেল্টের টান, কপিকল গুণমান এবং ইনস্টলেশন সারিবদ্ধতাও অবস্থানের সামঞ্জস্যকে প্রভাবিত করতে পারে।
অবস্থান নির্ভুলতা
পজিশনিং নির্ভুলতা বর্ণনা করে যে গাড়ি কতটা ঘনিষ্ঠভাবে নির্দেশিত অবস্থানে পৌঁছায়। বল স্ক্রু মডিউল সাধারণত ভাল কাজ করে কারণ স্ক্রু সীসা নির্ভুলতা যান্ত্রিকভাবে সংজ্ঞায়িত করা হয় এবং ড্রাইভ সিস্টেমের অক্ষীয় দৃঢ়তা বেশি থাকে।
একটি বেল্ট চালিত মডিউল স্থিতিশীল অবস্থার অধীনে ধারাবাহিকভাবে একটি নির্দেশিত অবস্থানে পৌঁছাতে পারে, কিন্তু যখন লোড, ত্বরণ, বেল্টের টান বা ভ্রমণের দিক পরিবর্তন হয় তখন এর পরম অবস্থান পরিবর্তিত হতে পারে।
পুনরাবৃত্তিযোগ্যতা
পুনরাবৃত্তিযোগ্যতা লিনিয়ার মডিউলের একই অবস্থানে বারবার ফিরে আসার ক্ষমতা বর্ণনা করে। একটি সঠিকভাবে নির্বাচিত বেল্ট মডিউল প্যাকেজিং, লোডিং, বাছাই এবং স্থানান্তর ক্রিয়াকলাপের জন্য ভাল পুনরাবৃত্তিযোগ্যতা প্রদান করতে পারে।
স্পষ্টতা বিতরণ, ইলেকট্রনিক সমাবেশ, অপটিক্যাল পরিদর্শন, লেজার ফোকাসিং, বা উপাদান প্রান্তিককরণের মতো অ্যাপ্লিকেশনগুলির জন্য, একটি প্রিলোডেড বল স্ক্রু মডিউল সাধারণত নিরাপদ পছন্দ।
ব্যাকল্যাশ এবং ইলাস্টিক ডিফর্মেশন
বল স্ক্রু ব্যাকল্যাশ প্রিলোড, ডাবল-নাট স্ট্রাকচার, সুনির্দিষ্ট উত্পাদন এবং উপযুক্ত ভারবহন সমর্থনের মাধ্যমে হ্রাস করা যেতে পারে। বেল্ট চালিত সিস্টেমে স্ক্রু-নাট ব্যাকল্যাশ থাকে না, তবে তারা স্থিতিস্থাপক বিকৃতি এবং উত্তেজনা-সম্পর্কিত অবস্থানের ভিন্নতা অনুভব করে।
অতএব, একটি বেল্ট ড্রাইভ স্বয়ংক্রিয়ভাবে ব্যাকল্যাশ-মুক্ত বিবেচনা করা উচিত নয়। আরও দরকারী প্রশ্ন হল সম্পূর্ণ সিস্টেম প্রকৃত পেলোড এবং ত্বরণ অবস্থার অধীনে প্রয়োজনীয় অবস্থানের কর্মক্ষমতা বজায় রাখতে পারে কিনা।
গতির তুলনা
যখন উচ্চ ভ্রমণ গতি প্রধান প্রয়োজন, একটি বেল্ট চালিত রৈখিক মডিউল সাধারণত একটি সুবিধা আছে. বেল্ট এবং কপিকল গঠন একটি দীর্ঘ, ভারী স্ক্রু শ্যাফ্ট ঘোরানো ছাড়া দ্রুত গাড়ী চলাচল সমর্থন করে।
একটি বল স্ক্রু তার পুরো দৈর্ঘ্য বরাবর ঘোরে। স্ক্রু যত লম্বা হয় বা দ্রুত ঘোরে, কম্পন, বিচ্যুতি, তাপ উৎপাদন এবং জটিল গতির সীমাবদ্ধতা ক্রমশ গুরুত্বপূর্ণ হয়ে ওঠে। এই কারণগুলি দীর্ঘ-স্ট্রোক বল স্ক্রু সিস্টেমের ব্যবহারিক গতি সীমিত করতে পারে।
বেল্ট চালিত মডিউলগুলি সাধারণত উচ্চ-গতির পরিবহন, প্যাকেজিং, বাছাই, প্যালেটাইজিং, লোডিং এবং দীর্ঘ-দূরত্বের পিক-এন্ড-প্লেস অপারেশনের জন্য নির্বাচন করা হয়।
ত্বরণ এবং চক্র সময়
বেল্ট চালিত মডিউলগুলি প্রায়শই দ্রুত ত্বরণকে সমর্থন করে কারণ ট্রান্সমিশনে একটি দীর্ঘ বল স্ক্রু থেকে কম ঘূর্ণনশীল জড়তা থাকে। এটি বারবার পয়েন্ট-টু-পয়েন্ট আন্দোলনের সাথে জড়িত অ্যাপ্লিকেশনগুলিতে চক্রের সময় কমাতে সহায়তা করে।
একটি বল স্ক্রু মডিউল এখনও দ্রুত গতিশীলতা প্রদান করতে পারে, বিশেষ করে ছোট এবং মাঝারি স্ট্রোকের উপর। যাইহোক, একটি অত্যধিক বড় স্ক্রু ব্যাস বা সীসা নির্বাচন করা ঘূর্ণন জড়তা এবং মোটর প্রয়োজনীয়তা বৃদ্ধি করতে পারে।
উচ্চ গতি সর্বদা উচ্চ উত্পাদনশীলতা বোঝায় না
একটি রৈখিক মডিউলের সর্বোচ্চ রেট করা গতি একমাত্র নির্বাচনের মানদণ্ড হওয়া উচিত নয়। উৎপাদনশীলতা নির্ভর করে ত্বরণ, মন্দা, নিষ্পত্তির সময়, অবস্থানের স্থায়িত্ব, পেলোড, স্ট্রোক এবং ডিউটি চক্রের উপর।
একটি বেল্ট মডিউল দ্রুত ভ্রমণ করতে পারে, কিন্তু বন্ধ করার পরে সিস্টেম কম্পিত হলে অতিরিক্ত নিষ্পত্তির সময় প্রয়োজন হতে পারে। একটি বল স্ক্রু মডিউলের সর্বোচ্চ গতি কম থাকতে পারে কিন্তু একটি নির্ভুল প্রক্রিয়ায় কম দোলন সহ লক্ষ্য অবস্থানে পৌঁছাতে পারে।
স্ট্রোক দৈর্ঘ্য তুলনা
বল স্ক্রু এবং বেল্ট চালিত রৈখিক মডিউলগুলির মধ্যে স্ট্রোকের দৈর্ঘ্য আরেকটি প্রধান পার্থক্য। বল স্ক্রু সিস্টেমগুলি সাধারণত ছোট এবং মাঝারি ভ্রমণের দূরত্বের জন্য বেশি ব্যবহারিক, যখন বেল্ট চালিত সিস্টেমগুলি দীর্ঘ স্ট্রোকের জন্য আরও উপযুক্ত।
একটি বল স্ক্রু লম্বা হওয়ার সাথে সাথে স্ক্রু শ্যাফ্ট নমন, কম্পন, তাপীয় প্রসারণ এবং সমালোচনামূলক গতির প্রতি আরও সংবেদনশীল হয়ে ওঠে। একটি বৃহত্তর স্ক্রু ব্যাস বা অতিরিক্ত সমর্থন কাঠামো প্রয়োজন হতে পারে, খরচ, ওজন, এবং ড্রাইভ জড়তা বৃদ্ধি।
একটি টাইমিং বেল্ট একই ঘূর্ণায়মান-খাদ সীমাবদ্ধতা ছাড়াই অনেক বেশি মডিউল দৈর্ঘ্যের উপর গতি প্রেরণ করতে পারে। এটি বেল্ট চালিত রৈখিক মডিউলগুলিকে দীর্ঘ উত্পাদন লাইন, বড় গ্যান্ট্রি সিস্টেম, গুদাম অটোমেশন, প্যালেট স্থানান্তর এবং মাল্টি-স্টেশন পরিচালনার জন্য উপযুক্ত করে তোলে।
অত্যন্ত দীর্ঘ স্ট্রোকের জন্য, র্যাক এবং পিনিয়ন বা রৈখিক মোটর সিস্টেমগুলিও বিবেচনা করা যেতে পারে, বিশেষ করে যখন উচ্চ লোড ক্ষমতা, ক্রমাগত অপারেশন বা খুব উচ্চ গতিশীল কর্মক্ষমতা প্রয়োজন।
লোড ক্ষমতা এবং থ্রাস্ট তুলনা
একটি রৈখিক মডিউলের লোড রেটিং তার ড্রাইভ পদ্ধতির চেয়ে বেশি নির্ভর করে। রৈখিক গাইডের আকার, গাড়ির দৈর্ঘ্য, প্রোফাইলের অনমনীয়তা, ভারবহন বিন্যাস, মাউন্টিং ওরিয়েন্টেশন, গতি, ত্বরণ এবং লোডের অবস্থান সবই প্রকৃত অনুমোদিত লোডকে প্রভাবিত করে।
যাইহোক, একই আকারের সিস্টেমগুলির তুলনা করার সময়, একটি বল স্ক্রু মডিউল সাধারণত শক্তিশালী অক্ষীয় থ্রাস্ট এবং বৃহত্তর ড্রাইভ অনমনীয়তা প্রদান করে। তাই এটি সাধারণত প্রেসিং, মেশিনিং ফিড, উল্লম্ব উত্তোলন, নিয়ন্ত্রিত সন্নিবেশ, ক্ল্যাম্পিং এবং অন্যান্য বল-নিবিড় ক্রিয়াকলাপের জন্য ব্যবহৃত হয়।
বেল্ট চালিত মডিউলগুলি সাধারণত হালকা এবং মাঝারি পেলোড স্থানান্তরের জন্য আরও উপযুক্ত। ভারী পেলোডগুলি এখনও একটি বেল্ট সিস্টেমের সাথে সরানো যেতে পারে, তবে একটি প্রশস্ত বা শক্তিশালী বেল্ট, বড় পুলি, একটি আরও শক্তিশালী মোটর এবং নিম্ন ত্বরণের প্রয়োজন হতে পারে।
পেলোড থ্রাস্টের মতো নয়
পেলোড ক্যারেজ দ্বারা বহন করা ভর বর্ণনা করে। থ্রাস্ট একটি বাহ্যিক প্রক্রিয়া বলকে ত্বরান্বিত, উত্তোলন, ধাক্কা, টান বা প্রতিরোধ করার জন্য প্রয়োজনীয় রৈখিক বলকে বর্ণনা করে।
একটি অনুভূমিক বেল্ট চালিত মডিউল মাঝারি ত্বরণে তুলনামূলকভাবে ভারী পেলোড পরিবহন করতে পারে, তবে এটি এমন একটি অপারেশনের জন্য উপযুক্ত নাও হতে পারে যার জন্য শক্তিশালী ক্রমাগত পুশিং বল প্রয়োজন। একটি বল স্ক্রু মডিউল সাধারণত অ্যাপ্লিকেশনের জন্য ভাল যেখানে অক্ষীয় বল একটি প্রাথমিক প্রয়োজন।
মুহূর্ত লোড ক্ষমতা
পিচ, ইয়াও এবং রোল মোমেন্টগুলি মূলত বল স্ক্রু বা টাইমিং বেল্টের পরিবর্তে লিনিয়ার গাইড সিস্টেম দ্বারা সমর্থিত। ইঞ্জিনিয়ারদের মাধ্যাকর্ষণ কেন্দ্র, ক্যান্টিলিভার দূরত্ব, গাড়ির ব্যবধান, গাইড রেলের আকার এবং মাউন্টিং দিক মূল্যায়ন করা উচিত।
একটি উপযুক্ত ড্রাইভ সিস্টেম সহ একটি মডিউল এখনও সময়ের আগেই ব্যর্থ হতে পারে যদি পেলোডটি ক্যারেজে অতিরিক্ত মুহুর্তের লোড তৈরি করে।
অনমনীয়তা এবং গতির স্থায়িত্ব
বল স্ক্রু মডিউলগুলি সাধারণত উচ্চতর অক্ষীয় দৃঢ়তা প্রদান করে কারণ লোডটি স্ক্রু, বল নাট, সমর্থন বিয়ারিং এবং অনমনীয় যান্ত্রিক সংযোগের মাধ্যমে প্রেরণ করা হয়। এটি পরিবর্তনশীল প্রক্রিয়া শক্তির অধীনে বাস্তুচ্যুতি প্রতিরোধে ক্যারেজকে সাহায্য করে।
একটি টাইমিং বেল্ট সহজাত স্থিতিস্থাপকতা আছে। যখন সিস্টেমটি ত্বরান্বিত হয়, হ্রাস পায়, দিক বিপরীত করে, বা একটি বাহ্যিক শক্তি অনুভব করে, তখন বেল্টটি সামান্য প্রসারিত হতে পারে। এটি কম্পন, ওভারশুট বা অতিরিক্ত নিষ্পত্তির সময় তৈরি করতে পারে।
কাটা, ড্রিলিং, নির্ভুলতা বিতরণ, চাপ, স্ক্যানিং বা পরিদর্শন প্রক্রিয়াগুলির জন্য, একটি বল স্ক্রু মডিউলের উচ্চতর অনমনীয়তা গতির স্থিতিশীলতা এবং প্রক্রিয়ার সামঞ্জস্য উন্নত করতে পারে।
সাধারণ স্থানান্তর ক্রিয়াকলাপের জন্য যেখানে ক্যারেজ একটি অবস্থানে চলে যায়, একটি পণ্য প্রকাশ করে বা সংগ্রহ করে এবং তারপরে আবার সরে যায়, একটি বেল্ট সিস্টেমের স্থিতিস্থাপকতা ব্যবহারিক সমস্যা তৈরি করতে পারে না।
উল্লম্ব ইনস্টলেশন তুলনা
বল স্ক্রু এবং বেল্ট চালিত রৈখিক মডিউল উভয়ই উল্লম্বভাবে ইনস্টল করা যেতে পারে, তবে ডিজাইনের প্রয়োজনীয়তা ভিন্ন।
একটি বল স্ক্রু সিস্টেম সাধারণত উল্লম্ব অক্ষের জন্য নির্বাচিত হয় কারণ এটি উচ্চ জোর, ভাল দৃঢ়তা এবং নিয়ন্ত্রিত অবস্থান প্রদান করে। যাইহোক, বেশিরভাগ স্ট্যান্ডার্ড বল স্ক্রু সম্পূর্ণরূপে স্ব-লকিং নয়। একটি ব্রেক মোটর, কাউন্টারব্যালেন্স, নিরাপত্তা ডিভাইস, বা যান্ত্রিক লকিং প্রক্রিয়া এখনও বিদ্যুতের ক্ষতির সময় লোড পড়া রোধ করার জন্য প্রয়োজনীয় হতে পারে।
একটি বেল্ট চালিত উল্লম্ব অক্ষ উচ্চ গতি এবং দীর্ঘ ভ্রমণ প্রদান করতে পারে, তবে বেল্টের শক্তি, দাঁতের ব্যস্ততা, টান, মোটর ব্রেক ক্ষমতা এবং জরুরী হোল্ডিং প্রয়োজনীয়তাগুলি অবশ্যই সাবধানে মূল্যায়ন করা উচিত। একটি উল্লম্ব অক্ষে একটি বেল্ট ব্যর্থতা যদি কোনো স্বাধীন নিরাপত্তা ব্যবস্থা ইনস্টল না করা হয় তাহলে ক্যারেজ পড়ে যেতে পারে।
নিরাপত্তা-সমালোচনামূলক উল্লম্ব অ্যাপ্লিকেশনের জন্য, ড্রাইভ পদ্ধতিটি সম্পূর্ণ পতন-প্রতিরোধ কৌশলের সাথে একসাথে নির্বাচন করা উচিত।
গোলমাল এবং কম্পন তুলনা
বেল্ট চালিত রৈখিক মডিউলগুলি উচ্চ-গতির ভ্রমণের সময় বল স্ক্রু সিস্টেমের তুলনায় প্রায়শই শান্ত থাকে। কপিকল সারিবদ্ধকরণ এবং বেল্টের টান সঠিক হলে টাইমিং বেল্টগুলি মসৃণ গতি তৈরি করে।
বল স্ক্রু মডিউল রিসার্কুলেটিং বল, সাপোর্ট বিয়ারিং, কাপলিং এবং স্ক্রু ঘূর্ণন থেকে শব্দ তৈরি করতে পারে। অপর্যাপ্ত তৈলাক্তকরণ, দুর্বল প্রান্তিককরণ, জীর্ণ বিয়ারিং বা ক্ষতিগ্রস্ত স্ক্রু পৃষ্ঠের কারণে উচ্চ ঘূর্ণন গতিতে শব্দ বাড়তে পারে।
যাইহোক, একটি ভুলভাবে উত্তেজনাযুক্ত বেল্ট কম্পন, অনুরণন, দাঁতের ব্যস্ততার শব্দ, বা পুলি পরিধানও তৈরি করতে পারে। শব্দ কর্মক্ষমতা পণ্যের গুণমান, ইনস্টলেশন, অপারেটিং গতি, রক্ষণাবেক্ষণ এবং কাঠামোগত অনুরণনের উপর নির্ভর করে।
রক্ষণাবেক্ষণের প্রয়োজনীয়তা
বল স্ক্রু মডিউল রক্ষণাবেক্ষণ
বল স্ক্রু লিনিয়ার মডিউলগুলির জন্য বল স্ক্রু এবং লিনিয়ার গাইড সিস্টেমের নিয়মিত তৈলাক্তকরণ প্রয়োজন। স্ক্রু রেসওয়ে, বাদাম, বিয়ারিং এবং গাইড ব্লকে প্রবেশ করা থেকে দূষণ প্রতিরোধ করা উচিত।
- নির্ধারিত বিরতিতে তৈলাক্তকরণ অবস্থা পরীক্ষা করুন
- ময়লা, ক্ষয় বা ক্ষতির জন্য স্ক্রুটি পরীক্ষা করুন
- সাপোর্ট বিয়ারিং এবং কাপলিং কন্ডিশন চেক করুন
- মাউন্টিং বোল্ট এবং মোটর সংযোগ যাচাই করুন
- ব্যাকল্যাশ, শব্দ, তাপমাত্রা এবং অবস্থান নির্ভুলতা নিরীক্ষণ করুন
বেল্ট চালিত মডিউল রক্ষণাবেক্ষণ
বেল্ট চালিত মডিউলগুলির জন্য টাইমিং বেল্টে তৈলাক্তকরণের প্রয়োজন হয় না, তবে রৈখিক গাইডগুলিতে এখনও গ্রীস প্রয়োজন হতে পারে। বেল্টের অবস্থা এবং টান নিয়মিত পরিদর্শন করা উচিত।
- ফাটল, পরিধান, অনুপস্থিত দাঁত, বা প্রান্তের ক্ষতির জন্য বেল্টটি পরীক্ষা করুন
- বেল্টের টান পরীক্ষা করুন
- ড্রাইভ এবং চালিত পুলি পরিদর্শন করুন
- পুলি প্রান্তিককরণ এবং ভারবহন অবস্থা পরীক্ষা করুন
- পজিশনিং ড্রিফট, অস্বাভাবিক শব্দ এবং কম্পন পর্যবেক্ষণ করুন
কোন ডিজাইনই রক্ষণাবেক্ষণ-মুক্ত নয়। সঠিক রক্ষণাবেক্ষণের সময়সূচী ভ্রমণের দূরত্ব, অপারেটিং গতি, লোড, দূষণ, তাপমাত্রা, শুল্ক চক্র এবং প্রস্তুতকারকের সুপারিশের উপর নির্ভর করে।
সেবা জীবন তুলনা
একটি বল স্ক্রু মডিউলের পরিষেবা জীবন গতিশীল লোড, অক্ষীয় বল, গতি, তৈলাক্তকরণ, দূষণ, প্রান্তিককরণ, প্রিলোড এবং অপারেটিং ডিউটি দ্বারা প্রভাবিত হয়। একটি সঠিক আকারের এবং রক্ষণাবেক্ষণ করা বল স্ক্রু দীর্ঘ এবং অনুমানযোগ্য পরিষেবা জীবন প্রদান করতে পারে।
বেল্ট চালিত মডিউলের পরিষেবা জীবন বেল্টের উপাদান, বেল্টের টান, পুলি ব্যাস, দাঁতের ব্যস্ততা, ত্বরণ, লোড, তাপমাত্রা এবং অপারেটিং পরিবেশের উপর অনেক বেশি নির্ভর করে। টাইমিং বেল্টগুলি পরিধানের উপাদান এবং পর্যায়ক্রমে প্রতিস্থাপনের প্রয়োজন হতে পারে।
একটি কম খরচের মডিউলের সর্বদা জীবনকালের খরচ কম থাকে না। সিস্টেমের তুলনা করার সময় ইঞ্জিনিয়ারদের প্রতিস্থাপন যন্ত্রাংশ, উৎপাদন ডাউনটাইম, রক্ষণাবেক্ষণ শ্রম, তৈলাক্তকরণ, পরিদর্শন ফ্রিকোয়েন্সি এবং প্রত্যাশিত অপারেটিং জীবন অন্তর্ভুক্ত করা উচিত।
খরচ তুলনা
বেল্ট চালিত রৈখিক মডিউলগুলির সাধারণত কম প্রাথমিক খরচ হয় কারণ তাদের ট্রান্সমিশন কাঠামো সহজ এবং একটি নির্ভুল বল স্ক্রু এবং বল নাট সমাবেশের প্রয়োজন হয় না। দীর্ঘ-স্ট্রোক সিস্টেমের জন্য খরচ সুবিধা আরও তাৎপর্যপূর্ণ হয়ে উঠতে পারে।
বল স্ক্রু মডিউলগুলির সাধারণত একটি উচ্চ ক্রয় মূল্য থাকে, বিশেষ করে যখন অ্যাপ্লিকেশনটির জন্য একটি নির্ভুল স্ক্রু, প্রিলোড, উচ্চ-গ্রেড সমর্থন বিয়ারিং, প্রতিরক্ষামূলক কভার বা উচ্চ-নির্ভুলতা সমাবেশের প্রয়োজন হয়।
যাইহোক, ক্রয় মূল্য মোট খরচের মাত্র একটি অংশ। অপর্যাপ্ত দৃঢ়তা বা নির্ভুলতার কারণে পণ্যের ত্রুটি, ধীরগতিতে নিষ্পত্তি, বারবার ক্রমাঙ্কন, বা ঘন ঘন বেল্ট প্রতিস্থাপনের কারণ হলে একটি কম খরচের বেল্ট মডিউল ব্যয়বহুল হতে পারে।
একইভাবে, একটি সাধারণ পরিবহন কাজের জন্য একটি উচ্চ-নির্ভুল বল স্ক্রু মডিউল ব্যবহার করা পরিমাপযোগ্য উত্পাদন সুবিধা তৈরি না করেই সরঞ্জামের খরচ বাড়িয়ে তুলতে পারে।
মালিকানার মোট খরচ অন্তর্ভুক্ত করা উচিত
- প্রাথমিক মডিউল ক্রয় মূল্য
- মোটর এবং ড্রাইভ প্রয়োজনীয়তা
- ইনস্টলেশন এবং কমিশনিং সময়
- তৈলাক্তকরণ এবং রক্ষণাবেক্ষণ শ্রম
- প্রতিস্থাপন বেল্ট, স্ক্রু, বিয়ারিং, বা কাপলিং খরচ
- উত্পাদন ডাউনটাইম
- শক্তি খরচ
- পণ্যের গুণমান এবং প্রত্যাখ্যানের ঝুঁকি
- প্রত্যাশিত সেবা জীবন
পরিবেশগত উপযুক্ততা
ধুলো এবং দূষণ
বল স্ক্রুগুলি ঘষিয়া তুলিয়া ফেলিতে সক্ষম কণা এবং দূষণের প্রতি সংবেদনশীল কারণ ময়লা বল সঞ্চালনের পথে প্রবেশ করতে পারে এবং রেসওয়েকে ক্ষতিগ্রস্ত করতে পারে। প্রতিরক্ষামূলক কভার, সীল, বেলো, বা সম্পূর্ণরূপে আবদ্ধ মডিউল কাঠামোর প্রয়োজন হতে পারে।
টাইমিং বেল্টগুলি ধুলো, চিপস, তেল এবং রাসায়নিক এক্সপোজার দ্বারাও ক্ষতিগ্রস্ত হতে পারে। বেল্ট এবং পুলির মধ্যে আটকে থাকা কণাগুলি দাঁতের ক্ষতি করতে পারে বা ব্যস্ততার গুণমান হ্রাস করতে পারে।
ক্লিনরুম অ্যাপ্লিকেশন
উভয় ধরনের ড্রাইভই ক্লিনরুম ব্যবহারের জন্য ডিজাইন করা যেতে পারে, তবে মডিউলটিকে অবশ্যই উপযুক্ত তৈলাক্তকরণ, সিলিং উপকরণ, কম-কণা উপাদান এবং দূষণ নিয়ন্ত্রণের সাথে বিশেষভাবে কনফিগার করতে হবে।
একটি আদর্শ শিল্প মডিউল স্বয়ংক্রিয়ভাবে সেমিকন্ডাক্টর, ফার্মাসিউটিক্যাল, চিকিৎসা বা অন্যান্য পরিষ্কার উত্পাদন পরিবেশের জন্য উপযুক্ত বলে ধরে নেওয়া উচিত নয়।
উচ্চ তাপমাত্রা এবং রাসায়নিক এক্সপোজার
উচ্চ তাপমাত্রা লুব্রিকেন্ট সান্দ্রতা, স্ক্রু প্রসারণ, বেল্ট টান, বেল্ট উপাদান শক্তি, সীল, বিয়ারিং এবং অবস্থান নির্ভুলতা প্রভাবিত করতে পারে। রাসায়নিক সামঞ্জস্যতাও পরীক্ষা করা উচিত যখন মডিউলটি পরিষ্কারের এজেন্ট, দ্রাবক, তেল বা ক্ষয়কারী পদার্থের সংস্পর্শে আসে।
নিয়ন্ত্রণ সিস্টেম পার্থক্য
বল স্ক্রু এবং বেল্ট চালিত রৈখিক মডিউল উভয়ই সার্ভো মোটর বা স্টেপার মোটর দ্বারা নিয়ন্ত্রিত হতে পারে। কন্ট্রোল আর্কিটেকচারে একটি মোটর এনকোডার, এক্সটার্নাল লিনিয়ার এনকোডার, লিমিট সেন্সর, হোম সেন্সর এবংগতি নিয়ন্ত্রক.
বল স্ক্রু মডিউলগুলি তাদের উচ্চতর যান্ত্রিক অনমনীয়তার কারণে প্রায়শই নির্ভুল অবস্থানের জন্য সুর করা সহজ হয়। বেল্ট চালিত সিস্টেমে দোলন এড়াতে ত্বরণ, ক্ষয়, সার্ভো গেইন, ঝাঁকুনি এবং নিষ্পত্তির সময় সাবধানতার সাথে সামঞ্জস্য করার প্রয়োজন হতে পারে।
উচ্চ-নির্ভুলতা বেল্ট চালিত অ্যাপ্লিকেশনের জন্য, একটি বহিরাগত রৈখিক এনকোডার শুধুমাত্র মোটর ঘূর্ণনের উপর নির্ভর না করে প্রকৃত ক্যারেজ অবস্থান পরিমাপ করতে পারে। এটি ক্লোজড-লুপ পজিশনিং পারফরম্যান্সকে উন্নত করতে পারে, যদিও এটি খরচ এবং নিয়ন্ত্রণের জটিলতাও বাড়ায়।
অ্যাপ্লিকেশন পার্থক্য
বল স্ক্রু রৈখিক মডিউলগুলির জন্য অ্যাপ্লিকেশনগুলি আরও উপযুক্ত
- নির্ভুলতা বিতরণ এবং আঠালো আবেদন
- ইলেকট্রনিক উপাদান সমাবেশ
- সেমিকন্ডাক্টর প্রক্রিয়াকরণ সরঞ্জাম
- দৃষ্টি পরিদর্শন এবং পরিমাপ সিস্টেম
- লেজার কাটিং, খোদাই, এবং ফোকাসিং
- সিএনসি মেশিন খাওয়ানো
- যথার্থ ড্রিলিং এবং লঘুপাত
- ল্যাবরেটরি এবং মেডিকেল অটোমেশন
- নিয়ন্ত্রিত সন্নিবেশ এবং প্রেস-ফিট প্রক্রিয়া
- উল্লম্ব উত্তোলন উচ্চ অনমনীয়তা প্রয়োজন
বেল্ট চালিত রৈখিক মডিউলগুলির জন্য অ্যাপ্লিকেশনগুলি আরও উপযুক্ত
- উচ্চ-গতির পিক-এন্ড-প্লেস সিস্টেম
- প্যাকেজিং যন্ত্রপাতি
- বাছাই এবং বিতরণ সরঞ্জাম
- উপাদান স্থানান্তর সিস্টেম
- গুদাম এবং লজিস্টিক অটোমেশন
- দীর্ঘ স্ট্রোকগ্যান্ট্রি রোবট
- প্যালেট হ্যান্ডলিং সিস্টেম
- লোডিং এবং আনলোডিং সরঞ্জাম
- লেবেলিং এবং প্রিন্টিং মেশিন
- মাল্টি-স্টেশন উত্পাদন লাইন স্থানান্তর
বল স্ক্রু এবং বেল্ট চালিত লিনিয়ার মডিউলগুলির মধ্যে কীভাবে চয়ন করবেন
একটি বল স্ক্রু লিনিয়ার মডিউল চয়ন করুন যখন:
- উচ্চ অবস্থান নির্ভুলতা প্রয়োজন
- পুনরাবৃত্তিযোগ্যতা সরাসরি পণ্যের গুণমানকে প্রভাবিত করে
- সিস্টেমকে অবশ্যই বাহ্যিক প্রক্রিয়া শক্তিকে প্রতিহত করতে হবে
- উচ্চ অক্ষীয় খোঁচা প্রয়োজন
- অ্যাপ্লিকেশন স্পষ্টতা কম গতির আন্দোলন জড়িত
- মডিউলটি নিয়ন্ত্রিত উল্লম্ব উত্তোলনের জন্য ব্যবহৃত হয়
- স্ট্রোকের দৈর্ঘ্য ছোট বা মাঝারি
- নিষ্পত্তির সময় অবশ্যই কমিয়ে আনতে হবে
- যান্ত্রিক অনমনীয়তা সর্বাধিক গতির চেয়ে বেশি গুরুত্বপূর্ণ
একটি বেল্ট চালিত রৈখিক মডিউল চয়ন করুন যখন:
- উচ্চ ভ্রমণ গতি প্রধান প্রয়োজন
- সিস্টেম একটি দীর্ঘ স্ট্রোক প্রয়োজন
- সংক্ষিপ্ত পয়েন্ট-টু-পয়েন্ট চক্র সময় গুরুত্বপূর্ণ
- পেলোড হালকা বা মাঝারি
- অবস্থান নির্ভুলতা প্রয়োজনীয়তা অত্যন্ত কঠোর নয়
- অ্যাপ্লিকেশন প্রধানত পরিবহন বা স্থানান্তর সঞ্চালিত
- কম প্রাথমিক খরচ গুরুত্বপূর্ণ
- মেশিনের জন্য একটি লাইটওয়েট মুভিং সিস্টেম প্রয়োজন
- মডিউলটি একটি দীর্ঘ গ্যান্ট্রি বা কার্টেসিয়ান সিস্টেমে একত্রিত হবে
নির্বাচনের আগে নিশ্চিত করার জন্য গুরুত্বপূর্ণ পরামিতি
যেকোন ধরনের লিনিয়ার মডিউল কেনার আগে, একটি সম্পূর্ণ অ্যাপ্লিকেশন স্পেসিফিকেশন প্রস্তুত করুন। শুধুমাত্র মডেলের আকার বা সর্বাধিক পেলোড দ্বারা নির্বাচন করা খারাপ কর্মক্ষমতা বা অকাল ব্যর্থতা হতে পারে।
- কার্যকর স্ট্রোক:ত্বরণ, হ্রাস, এবং নিরাপত্তা সীমার জন্য প্রয়োজনীয় কাজের ভ্রমণ এবং রিজার্ভ স্পেস নিশ্চিত করুন।
- পেলোড:টুলিং, ওয়ার্কপিস, ক্যাবল, সেন্সর, বন্ধনী এবং চলন্ত জিনিসপত্র অন্তর্ভুক্ত করুন।
- মাউন্টিং অভিযোজন:অনুভূমিক, উল্লম্ব, প্রাচীর-মাউন্ট করা, উল্টানো, বা আনত ইনস্টলেশন নির্দিষ্ট করুন।
- প্রয়োজনীয় গতি:শুধুমাত্র সর্বোচ্চ গতির পরিবর্তে স্বাভাবিক অপারেটিং গতি সংজ্ঞায়িত করুন।
- ত্বরণ:উচ্চ ত্বরণ ধ্রুব-গতির ভ্রমণের চেয়ে বড় শক্তি তৈরি করতে পারে।
- অবস্থান নির্ভুলতা:পরম নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং রেজোলিউশনের মধ্যে পার্থক্য করুন।
- বাহ্যিক শক্তি:টিপে, কাটা, সন্নিবেশ, ঘর্ষণ, এবং প্রক্রিয়া প্রতিরোধের অন্তর্ভুক্ত করুন।
- দায়িত্ব চক্র:অপারেটিং ঘন্টা, প্রতি মিনিটে চক্র, ভ্রমণের দূরত্ব এবং বিশ্রামের সময়কাল নিশ্চিত করুন।
- মুহূর্ত লোড:মাধ্যাকর্ষণ কেন্দ্র অফসেট এবং ক্যান্টিলিভার দূরত্ব গণনা করুন।
- পরিবেশ:ধুলো, তেল, আর্দ্রতা, ক্লিনরুম, তাপমাত্রা, রাসায়নিক, এবং ধোয়ার প্রয়োজনীয়তা সনাক্ত করুন।
- সেবা জীবন:প্রত্যাশিত অপারেটিং জীবন এবং গ্রহণযোগ্য রক্ষণাবেক্ষণ বিরতি সংজ্ঞায়িত করুন।
- নিরাপত্তা প্রয়োজনীয়তা:ব্রেক, লিমিট সুইচ, কভার, জরুরী স্টপ এবং উল্লম্ব পতন সুরক্ষা অন্তর্ভুক্ত করুন।
সাধারণ নির্বাচন ভুল
শুধুমাত্র সর্বোচ্চ গতি দ্বারা নির্বাচন করা
একটি উচ্চ সর্বোচ্চ গতি সহ একটি মডিউল সেরা চক্র সময় প্রদান করতে পারে না যদি এটি ধীর ত্বরণ, দীর্ঘ নিষ্পত্তি সময়, বা ঘন ঘন রক্ষণাবেক্ষণের প্রয়োজন হয়।
লোড অফসেট উপেক্ষা করা
গাড়ি থেকে দূরে মাউন্ট করা একটি পেলোড উল্লেখযোগ্য মুহূর্তের লোড তৈরি করে। গাইড সিস্টেম ওভারলোড হওয়ার সময় মোট পেলোড গ্রহণযোগ্য হতে পারে।
ধরে নিচ্ছি বেল্ট ড্রাইভের কোনো পজিশনিং ত্রুটি নেই
টাইমিং বেল্টগুলি দাঁতের ব্যস্ততার মাধ্যমে যান্ত্রিক স্লিপেজ কমায়, কিন্তু বেল্টের স্থিতিস্থাপকতা, টান, পরিধান এবং কাঠামোগত বিকৃতি এখনও অবস্থানকে প্রভাবিত করে।
অনুমান করা বল স্ক্রু স্ব-লকিং
বেশিরভাগ বল স্ক্রু বাহ্যিক শক্তির অধীনে ব্যাক-ড্রাইভ করতে পারে। উল্লম্ব অক্ষগুলির জন্য একটি ব্রেক, ভারসাম্যহীনতা বা যান্ত্রিক সুরক্ষা ডিভাইসের প্রয়োজন হতে পারে।
শুধুমাত্র ক্রয় মূল্য তুলনা
সর্বনিম্ন ব্যয়বহুল মডিউল ডাউনটাইম, পণ্যের ত্রুটি, রক্ষণাবেক্ষণ বা প্রাথমিক প্রতিস্থাপনের মাধ্যমে উচ্চ জীবনকালের ব্যয় তৈরি করতে পারে।
অত্যধিক নির্ভুলতা প্রয়োজনীয়তা ব্যবহার
প্রকৃত প্রক্রিয়ার প্রয়োজনীয়তার বাইরে নির্ভুলতা নির্দিষ্ট করা মডিউল, মোটর, নিয়ন্ত্রণ এবং ইনস্টলেশন খরচ বাড়ায়। নির্ভুলতার প্রয়োজনীয়তা চূড়ান্ত পণ্য এবং প্রক্রিয়া সহনশীলতার উপর ভিত্তি করে হওয়া উচিত।
বল স্ক্রু বনাম বেল্ট চালিত লিনিয়ার মডিউল নির্বাচনের উদাহরণ
যথার্থ বিতরণ সিস্টেম
একটি ডিসপেনসিং সিস্টেমকে অবশ্যই একটি নিয়ন্ত্রিত পথ বরাবর আঠালো প্রয়োগ করতে হবে যার সাথে সামঞ্জস্যপূর্ণ গুটিকা প্রস্থ। পজিশনিং স্থিতিশীলতা, মসৃণ কম-গতি আন্দোলন এবং ন্যূনতম পথ ত্রুটি গুরুত্বপূর্ণ। একটি বল স্ক্রু লিনিয়ার মডিউল সাধারণত ভাল বিকল্প।
উচ্চ গতির প্যাকেজিং স্থানান্তর
একটি প্যাকেজিং মেশিন একটি দীর্ঘ স্ট্রোক উপর স্টেশন মধ্যে দ্রুত লাইটওয়েট পণ্য সরানো আবশ্যক. উচ্চ গতি এবং ত্বরণ মাইক্রোন-স্তরের নির্ভুলতার চেয়ে বেশি গুরুত্বপূর্ণ। একটি বেল্ট চালিত রৈখিক মডিউল সাধারণত আরও লাভজনক এবং উত্পাদনশীল।
উল্লম্ব উপাদান উত্তোলন
একটি উল্লম্ব অক্ষ একটি ফিক্সচারকে উত্তোলন করে এবং সমাবেশের সময় এটি সঠিকভাবে ধরে রাখে। উচ্চ খোঁচা, অনমনীয়তা, এবং ব্রেকিং নিরাপত্তা গুরুত্বপূর্ণ। একটি ব্রেক মোটর এবং উপযুক্ত পতন-প্রতিরোধ ব্যবস্থা সহ একটি বল স্ক্রু মডিউল সাধারণত নির্বাচন করা হয়।
লং-স্ট্রোক গ্যান্ট্রি রোবট
একটি গ্যান্ট্রি রোবটকে অবশ্যই প্রোডাকশন লাইনের কয়েক মিটার জুড়ে পণ্যগুলি সরাতে হবে। একটি বেল্ট চালিত মডিউল একটি দীর্ঘ ঘূর্ণায়মান বল স্ক্রুর সমালোচনামূলক গতি সীমাবদ্ধতা ছাড়াই দীর্ঘ ভ্রমণ এবং উচ্চ গতি প্রদান করতে পারে।
মেশিন টুল ফিড অক্ষ
একটি ফিড অক্ষকে অবশ্যই কাটিং বল প্রতিরোধ করতে হবে এবং স্থিতিশীল অবস্থান বজায় রাখতে হবে। একটি বল স্ক্রু সিস্টেম সাধারণত তার অনমনীয়তা, থ্রাস্ট ক্ষমতা এবং নির্ভুলতার কারণে পছন্দ করা হয়।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
কোনটি আরও সঠিক, একটি বল স্ক্রু বা একটি বেল্ট চালিত রৈখিক মডিউল?
একটি বল স্ক্রু রৈখিক মডিউল সাধারণত আরও সঠিক কারণ এটি উচ্চতর অক্ষীয় দৃঢ়তা, নিয়ন্ত্রিত স্ক্রু সীসা এবং প্রিলোডের বিকল্প প্রদান করে। বেল্ট চালিত মডিউলগুলি স্থানান্তর অ্যাপ্লিকেশনগুলির জন্য ভাল পুনরাবৃত্তিযোগ্যতা প্রদান করতে পারে তবে স্থিতিস্থাপকতা এবং উত্তেজনা দ্বারা বেশি প্রভাবিত হয়।
কোন রৈখিক মডিউল দ্রুত?
একটি বেল্ট চালিত রৈখিক মডিউল সাধারণত দ্রুত হয়, বিশেষ করে দীর্ঘ স্ট্রোক অ্যাপ্লিকেশনের জন্য। এটি দীর্ঘ ঘূর্ণায়মান বল স্ক্রুগুলির সাথে সম্পর্কিত সমালোচনামূলক গতি এবং কম্পনের সীমাবদ্ধতাগুলি এড়ায়।
কোন ধরনের ভারী লোড জন্য ভাল?
একটি বল স্ক্রু মডিউল সাধারণত ভাল হয় যখন ভারী লোডগুলিকে উচ্চ খোঁচা, উল্লম্ব গতি বা শক্তিশালী বাহ্যিক প্রক্রিয়া শক্তির সাথে একত্রিত করা হয়। চূড়ান্ত নির্বাচন অবশ্যই গাইডের আকার, মুহূর্ত লোড, গতি এবং মাউন্টিং অভিযোজন বিবেচনা করবে।
একটি বেল্ট চালিত মডিউল সুনির্দিষ্ট অবস্থান অর্জন করতে পারে?
হ্যাঁ। একটি সঠিকভাবে ডিজাইন করা বেল্ট চালিত মডিউল অনেক শিল্প অ্যাপ্লিকেশনের জন্য নির্ভরযোগ্য অবস্থান প্রদান করতে পারে। সঠিক টেনশন, সার্ভো কন্ট্রোল, স্ট্রাকচারাল অনমনীয়তা এবং প্রয়োজনে একটি বাহ্যিক লিনিয়ার এনকোডারের মাধ্যমে কর্মক্ষমতা উন্নত করা যেতে পারে।
একটি বল স্ক্রু মডিউল কি দীর্ঘ স্ট্রোকের জন্য উপযুক্ত?
বল স্ক্রু মডিউলগুলি দীর্ঘ স্ট্রোকের জন্য ডিজাইন করা যেতে পারে, তবে স্ক্রু ব্যাস, সমর্থন পদ্ধতি, সমালোচনামূলক গতি, কম্পন, তাপীয় প্রসারণ এবং মোটর জড়তা অবশ্যই মূল্যায়ন করা উচিত। বেল্ট, র্যাক এবং পিনিয়ন, বা লিনিয়ার মোটর সিস্টেমগুলি খুব দীর্ঘ ভ্রমণের জন্য আরও ব্যবহারিক হতে পারে।
কোন সিস্টেম কম রক্ষণাবেক্ষণ প্রয়োজন?
উত্তর আবেদনের উপর নির্ভর করে। বল স্ক্রু মডিউলগুলির তৈলাক্তকরণ এবং দূষণ নিয়ন্ত্রণ প্রয়োজন। বেল্ট মডিউল টান প্রয়োজন এবং পরিদর্শন পরিধান. উভয় সিস্টেমে তাদের রৈখিক গাইড, বিয়ারিং, ফাস্টেনার, সেন্সর এবং ড্রাইভ উপাদানগুলির নিয়মিত রক্ষণাবেক্ষণ প্রয়োজন।
কোন বিকল্প কম খরচ আছে?
বেল্ট চালিত মডিউলগুলির সাধারণত কম প্রাথমিক খরচ থাকে, বিশেষ করে দীর্ঘ স্ট্রোকের জন্য। বল স্ক্রু মডিউলগুলি আরও ভাল মান প্রদান করতে পারে যখন নির্ভুলতা, অনমনীয়তা, খোঁচা এবং প্রক্রিয়া স্থায়িত্ব সরাসরি উত্পাদনের গুণমানকে প্রভাবিত করে।
উপসংহার
কোন একক বিজয়ী নেইবল স্ক্রু বনাম বেল্ট চালিত রৈখিক মডিউলতুলনা প্রতিটি ড্রাইভ পদ্ধতি গতির প্রয়োজনীয়তার একটি ভিন্ন সমন্বয়ের জন্য ডিজাইন করা হয়েছে।
একটি বল স্ক্রু রৈখিক মডিউল চয়ন করুন যখন অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, অক্ষীয় দৃঢ়তা, থ্রাস্ট, কম-গতির স্থিতিশীলতা এবং নিয়ন্ত্রিত গতি প্রধান অগ্রাধিকার। একটি বেল্ট চালিত রৈখিক মডিউল চয়ন করুন যখন গতি, ত্বরণ, দীর্ঘ স্ট্রোক, লাইটওয়েট নির্মাণ এবং কম প্রাথমিক খরচ বেশি গুরুত্বপূর্ণ।
সেরা নির্বাচন একটি বিচ্ছিন্ন স্পেসিফিকেশনের পরিবর্তে সম্পূর্ণ অপারেটিং অবস্থার উপর ভিত্তি করে হওয়া উচিত। পেলোড, স্ট্রোক, গতি, ত্বরণ, নির্ভুলতা, মাউন্টিং দিক, প্রক্রিয়া বল, পরিবেশগত অবস্থা, পরিষেবা জীবন, নিরাপত্তা, এবং মোট খরচ সব একসাথে মূল্যায়ন করা আবশ্যক।
মডিউল নির্বাচন করার আগে এই প্রয়োজনীয়তাগুলি স্পষ্টভাবে সংজ্ঞায়িত করে, প্রকৌশলীরা আরও নির্ভরযোগ্য এবং দক্ষ অটোমেশন সিস্টেম তৈরি করার সময় ওভারসাইজিং, অপর্যাপ্ত নির্ভুলতা, অকাল উপাদান পরিধান, অস্থির গতি এবং অপ্রয়োজনীয় সরঞ্জাম খরচ এড়াতে পারেন।
