 বাংলা

লিনিয়ার মোশন সিস্টেম নির্বাচন বা ডিজাইন করার সময় নির্ভুলতা সবচেয়ে গুরুত্বপূর্ণ কর্মক্ষমতা সূচকগুলির মধ্যে একটি। সেমিকন্ডাক্টর সরঞ্জাম, দৃষ্টি পরিদর্শন মেশিন, ইলেকট্রনিক্স সমাবেশ লাইন, নির্ভুল বিতরণ সিস্টেম, CNC যন্ত্রপাতি এবং পরীক্ষাগার অটোমেশন, এমনকি একটি ছোট অবস্থানগত ত্রুটি পণ্যের গুণমান, প্রক্রিয়া স্থিতিশীলতা এবং সরঞ্জামের নির্ভরযোগ্যতাকে প্রভাবিত করতে পারে।
তবে,রৈখিক মডিউল নির্ভুলতা গণনাএকটি পণ্য ক্যাটালগে একটি মান পরীক্ষা করার বিষয় নয়। একটি এর চূড়ান্ত গতির নির্ভুলতালিনিয়ার মডিউলঅবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, কমান্ড রেজোলিউশন, বল স্ক্রু সীসা ত্রুটি, ব্যাকল্যাশ, গাইড রেল নির্ভুলতা, মাউন্টিং অবস্থা, সার্ভো নিয়ন্ত্রণ কর্মক্ষমতা, তাপমাত্রার বৈচিত্র্য এবং কাঠামোগত বিকৃতি দ্বারা প্রভাবিত হয়।
একটি মডিউলের অত্যন্ত সূক্ষ্ম তাত্ত্বিক রেজোলিউশন থাকতে পারে তবে এখনও দরিদ্র প্রকৃত অবস্থানের ফলাফল তৈরি করে। একইভাবে, নির্দেশিত অবস্থান থেকে সামঞ্জস্যপূর্ণ অফসেট বজায় রাখার সময় একটি সিস্টেমের চমৎকার পুনরাবৃত্তিযোগ্যতা থাকতে পারে। তাই প্রকৌশলীদের অবশ্যই একটি নির্ভুল লিনিয়ার মোশন সিস্টেমের মূল্যায়ন করার আগে রেজোলিউশন, অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং মোট সিস্টেম ত্রুটির মধ্যে পার্থক্য করতে হবে।
এই নির্দেশিকা ব্যাখ্যা করে যে কীভাবে রৈখিক মডিউল নির্ভুলতা গণনা করা যায়, পজিশনিং ত্রুটির মূল উৎসগুলি সনাক্ত করা যায়, পুনরাবৃত্তিযোগ্যতা মূল্যায়ন করা যায়, সিস্টেমের মোট নির্ভুলতা অনুমান করা যায় এবং যান্ত্রিক নকশা, ক্রমাঙ্কন, প্রতিক্রিয়া নিয়ন্ত্রণ এবং সঠিক ইনস্টলেশনের মাধ্যমে নির্ভুলতা উন্নত করা যায়।
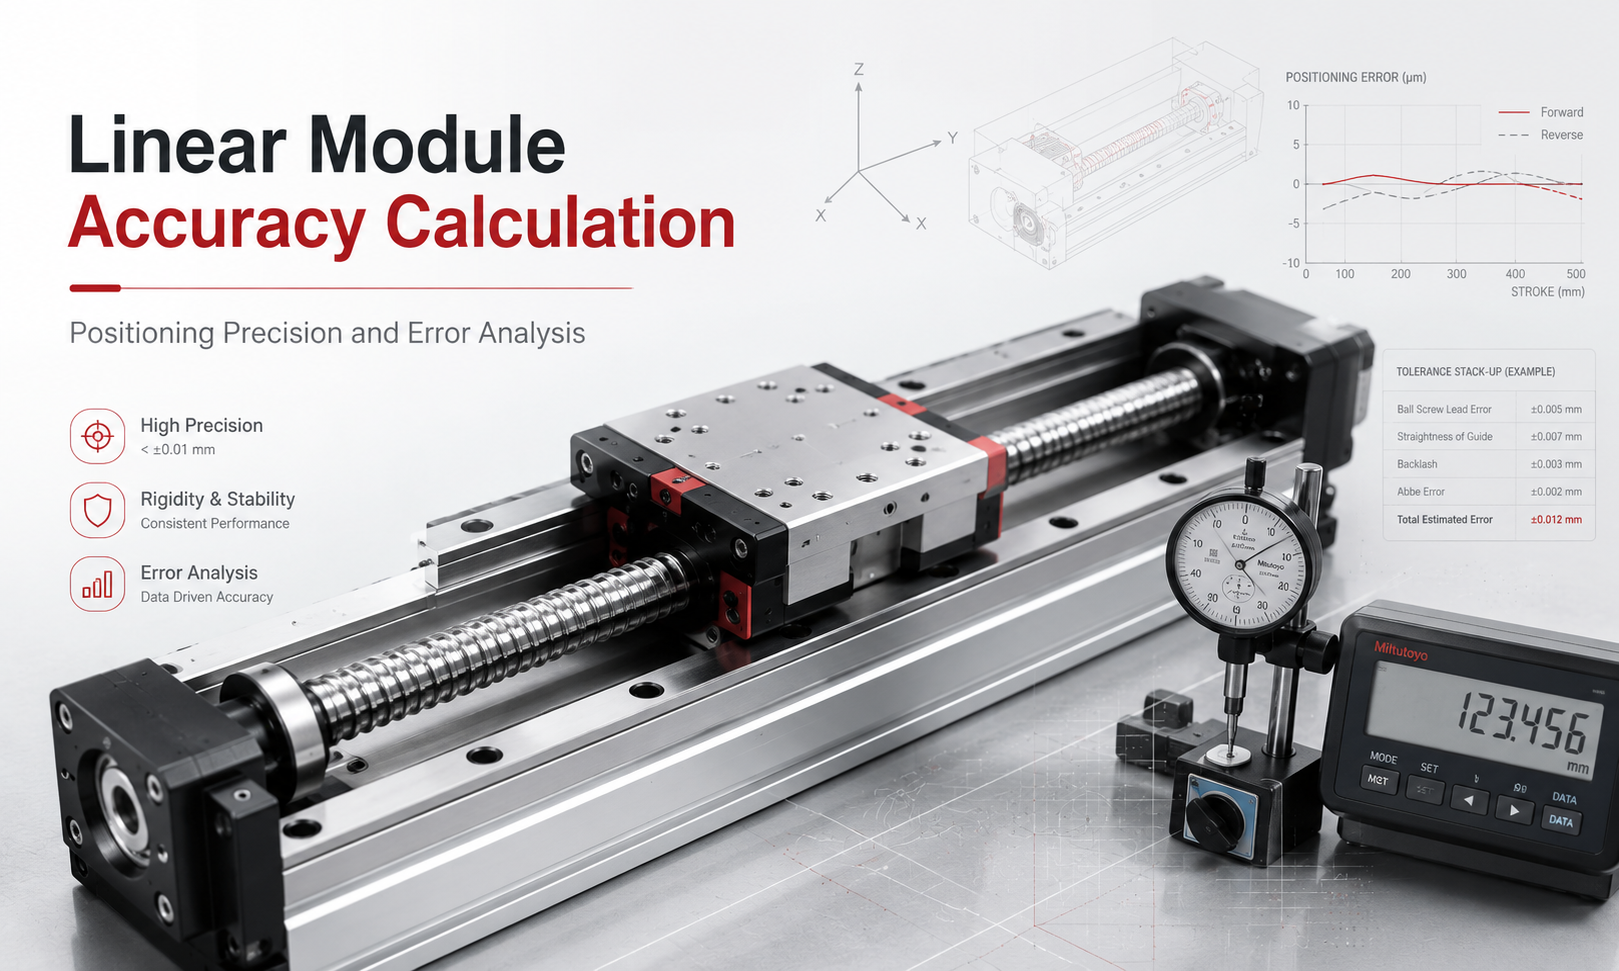
লিনিয়ার মডিউল নির্ভুলতা কি?
রৈখিক মডিউল নির্ভুলতা বর্ণনা করে যে গাড়ির প্রকৃত অবস্থান নির্দেশিত বা লক্ষ্য অবস্থানের সাথে কতটা ঘনিষ্ঠভাবে মেলে। এটি নিয়ন্ত্রণ ব্যবস্থা যেখানে মডিউলটিকে সরানোর নির্দেশ দেয় এবং গাড়িটি আসলে কোথায় থামে তার মধ্যে পার্থক্য উপস্থাপন করে।
একটি পরিমাপ বিন্দুতে মৌলিক অবস্থানগত ত্রুটিকে এভাবে প্রকাশ করা যেতে পারে:
পজিশনিং ত্রুটি = প্রকৃত অবস্থান - নির্দেশিত অবস্থান
যদি একটি কন্ট্রোলার ক্যারেজকে 300.000 মিমিতে যাওয়ার নির্দেশ দেয়, কিন্তু পরিমাপ করা অবস্থানটি 300.018 মিমি হয়, পজিশনিং ত্রুটি হল:
300.018 মিমি − 300.000 মিমি = +0.018 মিমি
ইতিবাচক মান নির্দেশ করে যে ক্যারেজটি নির্দেশিত অবস্থানের বাইরে 0.018 মিমি সরে গেছে। পরিমাপ করা অবস্থান যদি 299.985 মিমি হয়, তাহলে ত্রুটিটি হবে −0.015 মিমি।
একটি সম্পূর্ণ নির্ভুলতা পরীক্ষার সময়, পরিমাপ সাধারণত মডিউল স্ট্রোক জুড়ে একাধিক অবস্থানে নেওয়া হয়। ফলাফলগুলি তারপর সর্বাধিক বিচ্যুতি, দ্বিমুখী ত্রুটি, পুনরাবৃত্তিযোগ্যতা, প্রতিক্রিয়া এবং ক্ষতিপূরণের প্রয়োজনীয়তা নির্ধারণ করতে ব্যবহৃত হয়।
নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং রেজোলিউশন একই নয়
লিনিয়ার মোশন সিস্টেম ডিজাইনের সবচেয়ে সাধারণ ভুলগুলির মধ্যে একটি হল অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং রেজোলিউশনকে বিনিময়যোগ্য স্পেসিফিকেশন হিসাবে বিবেচনা করা। এই মানগুলি গতি কার্যক্ষমতার বিভিন্ন দিক বর্ণনা করে।
| প্যারামিটার | সংজ্ঞা | প্রধান প্রভাবক ফ্যাক্টর |
|---|---|---|
| অবস্থান নির্ভুলতা | প্রকৃত অবস্থান নির্দেশিত অবস্থানের কতটা কাছাকাছি | সীসা ত্রুটি, ক্রমাঙ্কন, তাপ সম্প্রসারণ, প্রতিক্রিয়া সঠিকতা এবং যান্ত্রিক প্রান্তিককরণ |
| পুনরাবৃত্তিযোগ্যতা | কিভাবে ধারাবাহিকভাবে মডিউল অভিন্ন অবস্থার অধীনে একই অবস্থানে ফিরে আসে | ব্যাকল্যাশ, ঘর্ষণ, সার্ভো টিউনিং, প্রিলোড, কম্পন এবং লোড বৈচিত্র |
| রেজোলিউশন | ক্ষুদ্রতম আন্দোলন বৃদ্ধি যা নিয়ন্ত্রণ ব্যবস্থা তাত্ত্বিকভাবে আদেশ বা সনাক্ত করতে পারে | এনকোডার গণনা, স্ক্রু সীসা, মোটর পদক্ষেপ, মাইক্রোস্টেপিং এবং ট্রান্সমিশন অনুপাত |
| ব্যাকল্যাশ | ভ্রমণের দিক উল্টে গেলে গতি হারিয়ে যায় | স্ক্রু এবং বাদাম ক্লিয়ারেন্স, কাপলিং ক্লিয়ারেন্স, বেল্ট টান এবং ট্রান্সমিশন পরিধান |
| যথার্থতা | গতি কর্মক্ষমতা ধারাবাহিকতা এবং মানের একটি সাধারণ বিবরণ | সম্মিলিত যান্ত্রিক, নিয়ন্ত্রণ, ইনস্টলেশন এবং পরিবেশগত অবস্থা |
ভাল পুনরাবৃত্তিযোগ্যতা সহ একটি সিস্টেম প্রায় একই অবস্থানে বারবার থামতে পারে তবে এখনও দুর্বল পরম অবস্থান নির্ভুলতা রয়েছে। উদাহরণস্বরূপ, যখন 100.000 মিমিতে যাওয়ার নির্দেশ দেওয়া হয় তখন একটি গাড়ি বারবার 100.012 মিমিতে থামতে পারে। পুনরাবৃত্ত ফলাফলগুলি শক্তভাবে গোষ্ঠীভুক্ত হতে পারে, তবে সিস্টেমে প্রায় 0.012 মিমি একটি ধারাবাহিক ইতিবাচক অফসেট রয়েছে।
এই ধরনের পদ্ধতিগত ত্রুটি প্রায়শই ক্রমাঙ্কন বা ইলেকট্রনিক ত্রুটি ক্ষতিপূরণের মাধ্যমে সংশোধন করা যেতে পারে। এলোমেলো পরিবর্তন, অসামঞ্জস্যপূর্ণ প্রতিক্রিয়া, কাঠামোগত কম্পন, বা পরিবর্তন ঘর্ষণ ক্ষতিপূরণ করা আরও কঠিন কারণ ত্রুটিটি স্থির থাকে না।
লিনিয়ার মডিউল পজিশনিং ত্রুটি কীভাবে গণনা করবেন
প্রতিটি পরিমাপ বিন্দুর জন্য, পজিশনিং ত্রুটি নিম্নলিখিত অভিব্যক্তি ব্যবহার করে গণনা করা যেতে পারে:
ei= xa, i− xগ, i
কোথায়:
- eiপরিমাপ বিন্দু i এ অবস্থানগত ত্রুটি।
- xa, iপ্রকৃত পরিমাপ করা অবস্থান।
- xগ, iনির্দেশিত অবস্থান।
সর্বাধিক পরম পজিশনিং ত্রুটি হিসাবে অনুমান করা যেতে পারে:
ইসর্বোচ্চ= সর্বোচ্চ |ইi|
সম্পূর্ণ ত্রুটি পরিসীমা হিসাবে প্রকাশ করা যেতে পারে:
ইপরিসীমা= সর্বাধিক ত্রুটি - সর্বনিম্ন ত্রুটি
অবস্থান নির্ভুলতা গণনার উদাহরণ
অনুমান করুন একটি রৈখিক মডিউল পাঁচটি কমান্ডযুক্ত অবস্থানে পরীক্ষা করা হয়েছে।
| নির্দেশিত অবস্থান | প্রকৃত অবস্থান | পজিশনিং ত্রুটি |
|---|---|---|
| 0.000 মিমি | 0.003 মিমি | +0.003 মিমি |
| 100.000 মিমি | 100.008 মিমি | +0.008 মিমি |
| 200.000 মিমি | 200.012 মিমি | +0.012 মিমি |
| 300.000 মিমি | 300.018 মিমি | +0.018 মিমি |
| 400.000 মিমি | 400.021 মিমি | +0.021 মিমি |
সর্বোচ্চ পরম পজিশনিং ত্রুটি হল 0.021 মিমি। ক্রমবর্ধমান ত্রুটি এছাড়াও নির্দেশ করে যে সিস্টেমে বিশুদ্ধভাবে এলোমেলো অবস্থানগত পরিবর্তনের পরিবর্তে একটি ক্রমবর্ধমান পিচ বা সীসা ত্রুটি থাকতে পারে।
যদি ত্রুটিটি ভ্রমণের দূরত্বের সাথে ধীরে ধীরে বৃদ্ধি পায়, তবে প্রকৌশলীদের স্ক্রু সীসা নির্ভুলতা, এনকোডার স্কেলিং, ট্রান্সমিশন অনুপাত, ক্রমাঙ্কন সেটিংস এবং যান্ত্রিক কাঠামোর তাপীয় প্রসারণ পরিদর্শন করা উচিত।
কিভাবে পুনরাবৃত্তিযোগ্যতা গণনা করা যায়
একই অপারেটিং অবস্থার অধীনে একাধিকবার একই টার্গেট পজিশনে যাওয়ার জন্য মডিউলকে নির্দেশ দিয়ে পুনরাবৃত্তিযোগ্যতা পরিমাপ করা হয়। যখন একমুখী পুনরাবৃত্তিযোগ্যতা মূল্যায়ন করা হচ্ছে তখন মডিউলটিকে সাধারণত একই দিক থেকে লক্ষ্যের কাছে যেতে হবে।
একটি সাধারণ পুনরাবৃত্তিযোগ্যতা অনুমান মোট পরিমাপের অর্ধেক ব্যবহার করে গণনা করা যেতে পারে:
পুনরাবৃত্তিযোগ্যতা = ±(সর্বাধিক পরিমাপ করা অবস্থান - সর্বনিম্ন পরিমাপ করা অবস্থান) ÷ 2
অনুমান করুন মডিউলটিকে বারবার 100.000 মিমিতে সরানোর নির্দেশ দেওয়া হয়েছে এবং নিম্নলিখিত ফলাফলগুলি তৈরি করে:
- 100.012 মিমি
- 100.009 মিমি
- 100.015 মিমি
- 100.011 মিমি
- 100.013 মিমি
সর্বাধিক পরিমাপ করা অবস্থান হল 100.015 মিমি, এবং সর্বনিম্ন পরিমাপ করা অবস্থান হল 100.009 মিমি।
পুনরাবৃত্তিযোগ্যতা = ±(100.015 − 100.009) ÷ 2 = ±0.003 মিমি
মডিউলটির তাই এই পরীক্ষার অবস্থানে প্রায় ±0.003 মিমি এর একটি সহজ পরিমাপিত পুনরাবৃত্তিযোগ্যতা রয়েছে। যাইহোক, গড় ফলাফল আনুমানিক 100.012 মিমি, যার মানে সিস্টেমে প্রায় +0.012 মিমি এর একটি পদ্ধতিগত অবস্থান অফসেট রয়েছে।
কিছু নির্মাতা এবং পরীক্ষা পদ্ধতি মোট পরিমাপকৃত পরিসরের অর্ধেক না হয়ে স্ট্যান্ডার্ড বিচ্যুতি, যেমন ±3σ ব্যবহার করে পুনরাবৃত্তিযোগ্যতা গণনা করে। যেহেতু পরীক্ষার পদ্ধতিগুলি পরিবর্তিত হয়, নির্ভুলতার মানগুলি শুধুমাত্র তখনই তুলনা করা উচিত যখন পরিমাপের দিক, চক্রের সংখ্যা, পেলোড, গতি, তাপমাত্রা, স্ট্রোক এবং পরিসংখ্যান পদ্ধতি স্পষ্টভাবে সংজ্ঞায়িত করা হয়।
একমুখী এবং দ্বিমুখী পুনরাবৃত্তিযোগ্যতা
একমুখী পুনরাবৃত্তিযোগ্যতা বারবার অবস্থান পরিমাপ করে যখন গাড়ি একই দিক থেকে লক্ষ্যের কাছে আসে। দ্বিমুখী পুনরাবৃত্তিযোগ্যতা অবস্থান পরিমাপ করে যখন লক্ষ্যটি উভয় দিক থেকে পৌঁছানো হয়।
দ্বিমুখী পরীক্ষার ফলাফলগুলি প্রায়শই খারাপ হয় কারণ এতে প্রতিক্রিয়ার প্রভাব, স্থিতিস্থাপক বিকৃতি, ঘর্ষণ বিপরীতকরণ, কাপলিং ক্লিয়ারেন্স, বেল্ট দাঁত ক্লিয়ারেন্স এবং দিক পরিবর্তনের সময় নিয়ন্ত্রণ প্রতিক্রিয়া অন্তর্ভুক্ত থাকে।
যে অ্যাপ্লিকেশনগুলি সর্বদা এক দিক থেকে কাজের অবস্থানে আসে, তার জন্য একমুখী পুনরাবৃত্তিযোগ্যতা সবচেয়ে প্রাসঙ্গিক সূচক হতে পারে। ঘন ঘন বিপরীত গতি জড়িত অ্যাপ্লিকেশনের জন্য, দ্বিমুখী পুনরাবৃত্তিযোগ্যতা এবং বিপরীত ত্রুটি সাবধানে মূল্যায়ন করা আবশ্যক।
তাত্ত্বিক গতির রেজোলিউশন কীভাবে গণনা করবেন
তাত্ত্বিক রেজোলিউশনটি ক্ষুদ্রতম আন্দোলন বৃদ্ধির প্রতিনিধিত্ব করে যা মোটর এবং নিয়ন্ত্রণ ব্যবস্থা নির্দেশ করতে পারে। এটি স্বয়ংক্রিয়ভাবে প্রকৃত যান্ত্রিক নির্ভুলতার প্রতিনিধিত্ব করে না।
বল স্ক্রু লিনিয়ার মডিউল রেজোলিউশন
একটি বল স্ক্রু লিনিয়ার মডিউলের জন্য, তাত্ত্বিক কমান্ড রেজোলিউশন হিসাবে গণনা করা যেতে পারে:
রেজোলিউশন = বল স্ক্রু লিড ÷ প্রতি স্ক্রু বিপ্লবের কমান্ডের সংখ্যা
যখন একটি সংক্রমণ অনুপাত ব্যবহার করা হয়:
রেজোলিউশন = বল স্ক্রু লিড ÷ (মোটর কমান্ড প্রতি বিপ্লবের সংখ্যা × ট্রান্সমিশন অনুপাত)
নিম্নলিখিত সিস্টেম অনুমান:
- বল স্ক্রু লিড: 5 মিমি
- সার্ভো কমান্ড রেজোলিউশন: মোটর বিপ্লব প্রতি 10,000 গণনা
- ট্রান্সমিশন অনুপাত: 1:1
তাত্ত্বিক রেজোলিউশন হল:
5 মিমি ÷ 10,000 = 0.0005 মিমি
এটি প্রতি কমান্ডের সংখ্যা 0.5 μm সমান।
যাইহোক, এর অর্থ এই নয় যে মডিউলটির 0.5 μm অবস্থান নির্ভুলতা রয়েছে৷ প্রকৃত নির্ভুলতা স্ক্রু সীসা ত্রুটি, ভারবহন অনমনীয়তা, ব্যাকল্যাশ, এনকোডার প্রতিক্রিয়া, গাইড নির্ভুলতা, সার্ভো টিউনিং, কাঠামোগত কম্পন, তৈলাক্ত অবস্থা এবং তাপমাত্রার স্থিতিশীলতার উপর নির্ভর করবে।
স্টেপার মোটর রেজোলিউশন
একটি স্টেপার মোটর সিস্টেমের জন্য, নাড়ি প্রতি তাত্ত্বিক আন্দোলন অনুমান করা যেতে পারে:
নাড়ি প্রতি নড়াচড়া = স্ক্রু লিড ÷ (প্রতি বিপ্লবের মোটর ধাপ × মাইক্রোস্টেপ সেটিং × ট্রান্সমিশন অনুপাত)
মাইক্রোস্টেপিং কমান্ডের মসৃণতা উন্নত করতে পারে এবং কম্পন কমাতে পারে, তবে এটি প্রকৃত অবস্থান নির্ভুলতার আনুপাতিক উন্নতির নিশ্চয়তা দেয় না। মোটর ঘূর্ণন সঁচারক বল প্রকরণ, লোড ঘর্ষণ, অনুরণন, এবং ওপেন-লুপ পদক্ষেপ ক্ষতি কার্যকর নির্ভুলতা হ্রাস করতে পারে।
লিনিয়ার মডিউল পজিশনিং ত্রুটির প্রধান উৎস
1. বল স্ক্রু লিড ত্রুটি
বল স্ক্রু সীসা ত্রুটি হল তাত্ত্বিক ভ্রমণ এবং এক বা একাধিক স্ক্রু বিপ্লব দ্বারা উত্পন্ন প্রকৃত ভ্রমণের মধ্যে পার্থক্য। এই ত্রুটিটি একটি দীর্ঘ স্ট্রোকের মাধ্যমে জমা হতে পারে এবং এটি একটি বল স্ক্রু চালিত রৈখিক মডিউলের সম্পূর্ণ নির্ভুলতাকে প্রভাবিত করে এমন একটি প্রধান কারণ।
গ্রাউন্ড বল স্ক্রু সাধারণত ঘূর্ণিত বল স্ক্রুগুলির চেয়ে ভাল সীসা নির্ভুলতা প্রদান করে, তবে সঠিক নির্বাচন স্ট্রোক, লোড, গতি, নির্ভুলতার প্রয়োজনীয়তা, অপারেটিং পরিবেশ এবং প্রকল্প বাজেটের উপর নির্ভর করে।
2. ব্যাকল্যাশ এবং লস্ট মোশন
ব্যাকল্যাশ ঘটে যখন ড্রাইভের দিক উল্টে যায় এবং মোটর অবিলম্বে গাড়ি চলাচল না করে ঘোরে। বল স্ক্রু সিস্টেমে, স্ক্রু এবং বাদামের মধ্যে ক্লিয়ারেন্স, বিয়ারিং ক্লিয়ারেন্স, কাপলিং প্লে, বা অপর্যাপ্ত প্রিলোডের কারণে ব্যাকল্যাশ হতে পারে।
ইনটাইমিং বেল্ট মডিউল, হারানো গতি অপর্যাপ্ত বেল্ট টান, বেল্ট দাঁত ক্লিয়ারেন্স, পুলি সংযোগ ছাড়পত্র, বেল্টের স্থিতিস্থাপকতা, বা কাঠামোগত বিকৃতির কারণে হতে পারে।
একটি নির্দিষ্ট লক্ষ্য অবস্থানে প্রতিক্রিয়া অনুমান করা যেতে পারে বিপরীত দিক থেকে সেই অবস্থানের কাছে গিয়ে:
ব্যাকল্যাশ = |পজিশন ইতিবাচক দিক থেকে − পজিশন নেতিবাচক দিক থেকে কাছে এসেছে|
3. লিনিয়ার গাইড যথার্থতা
রৈখিক গাইড চলন্ত গাড়ির সোজাতা এবং অভিযোজন নিয়ন্ত্রণ করে। গাইড রেল ম্যানুফ্যাকচারিং নির্ভুলতা, মাউন্টিং প্যারালেলিজম, প্রিলোড, ক্যারেজ ক্লিয়ারেন্স, তৈলাক্তকরণ এবং দূষণ সোজাতা, পিচ, ইয়াও, রোল এবং ঘর্ষণকে প্রভাবিত করতে পারে।
এমনকি যখন ড্রাইভ মেকানিজম সঠিক রৈখিক ভ্রমণ প্রদান করে, দুর্বল গাইড সারিবদ্ধতা পার্শ্বীয় স্থানচ্যুতি, কৌণিক ত্রুটি, কম্পন, বা স্ট্রোক জুড়ে প্রতিরোধ ক্ষমতা পরিবর্তন করতে পারে।
4. মাউন্টিং সারফেস ত্রুটি
একটি নির্ভুল রৈখিক মডিউল একটি অসম, নমনীয়, দূষিত, বা খারাপভাবে মেশিনযুক্ত মাউন্টিং পৃষ্ঠে ইনস্টল করার সময় তার রেট কর্মক্ষমতা বজায় রাখতে পারে না। বেস সমতলতা, মাউন্টিং বোল্ট সিকোয়েন্স, সাপোর্ট স্পেসিং, সমান্তরালতা এবং ফ্রেমের অনমনীয়তা চূড়ান্ত সিস্টেমের সঠিকতাকে সরাসরি প্রভাবিত করে।
লং-স্ট্রোক মডিউলগুলি বেস বিকৃতির জন্য বিশেষভাবে সংবেদনশীল। যদি মেশিনের ফ্রেম পেলোড বা ত্বরণের অধীনে বেঁকে যায়, তাহলে এনকোডার সঠিক মোটর অবস্থানের রিপোর্ট করলেও ক্যারেজ পজিশন এবং টুল সেন্টার পয়েন্ট বিচ্যুত হতে পারে।
5. কাপলিং এবং ভারবহন ত্রুটি
মিসালাইনড কাপলিং রেডিয়াল ফোর্স, কম্পন, অসম টর্ক ট্রান্সমিশন এবং অকাল বিয়ারিং পরিধান প্রবর্তন করতে পারে। ফিক্সড-এন্ড বিয়ারিং ক্লিয়ারেন্স বা অপর্যাপ্ত বিয়ারিং প্রিলোডও ত্বরণ এবং দিক পরিবর্তনের সময় অক্ষীয় আন্দোলন তৈরি করতে পারে।
নির্ভুলতা প্রয়োগের জন্য সঠিক কাপলিং সারিবদ্ধকরণ, উপযুক্ত ভারবহন সমর্থন, নিয়ন্ত্রিত শক্ত টর্ক এবং অক্ষীয় খেলার পরিদর্শন প্রয়োজন।
6. সার্ভো কন্ট্রোল ত্রুটি
সার্ভো নিম্নলিখিত ত্রুটি নির্দেশিত অবস্থান এবং গতির সময় প্রতিক্রিয়া অবস্থানের মধ্যে পার্থক্য। অত্যধিক ত্বরণ, অপর্যাপ্ত মোটর টর্ক, ভুল লাভ সেটিংস, অনুরণন, উচ্চ ঘর্ষণ, বা একটি অস্থির লোড নিম্নলিখিত ত্রুটি বৃদ্ধি করতে পারে।
একটি মডিউল উচ্চ-গতির গতির সময় বৃহৎ গতিশীল পথ ত্রুটিগুলি তৈরি করার সময় নিষ্পত্তি করার পরে গ্রহণযোগ্য চূড়ান্ত অবস্থান অর্জন করতে পারে। লেজার প্রসেসিং, ডিসপেন্সিং, স্ক্যানিং এবং সিঙ্ক্রোনাইজড কনট্যুর মুভমেন্টের মতো অ্যাপ্লিকেশানগুলিকে তাই শুধুমাত্র চূড়ান্ত স্টপ নির্ভুলতার পরিবর্তে গতিশীল নির্ভুলতার মূল্যায়ন করতে হবে।
7. এনকোডার এবং প্রতিক্রিয়া ত্রুটি
মোটর-মাউন্ট করা ঘূর্ণমান এনকোডারগুলি গাড়ির প্রকৃত রৈখিক অবস্থানের পরিবর্তে মোটর শ্যাফ্টের ঘূর্ণন পরিমাপ করে। মোটর এবং গাড়ির মধ্যে যান্ত্রিক ত্রুটি, যার মধ্যে স্ক্রু সীসা ত্রুটি, কাপলিং ডিফর্মেশন, ব্যাকল্যাশ এবং কাঠামোগত সম্প্রসারণ মোটর এনকোডার দ্বারা সনাক্ত নাও হতে পারে।
চলন্ত গাড়ির কাছাকাছি মাউন্ট করা একটি রৈখিক এনকোডার সরাসরি অবস্থানের প্রতিক্রিয়া প্রদান করতে পারে এবং পরম পজিশনিং কর্মক্ষমতা উল্লেখযোগ্যভাবে উন্নত করতে পারে। যাইহোক, স্কেল ইনস্টলেশন নির্ভুলতা, তাপ আচরণ, সংকেত রেজোলিউশন, ইন্টারপোলেশন ত্রুটি, এবং নিয়ামক ক্ষমতা বিবেচনা করা আবশ্যক।
8. তাপীয় সম্প্রসারণ
তাপমাত্রার পরিবর্তন স্ক্রু, গাইড রেল, অ্যালুমিনিয়াম বেস, মেশিন ফ্রেম এবং ওয়ার্কপিসের দৈর্ঘ্য পরিবর্তন করতে পারে। লং-স্ট্রোক এবং মাইক্রোন-লেভেল পজিশনিং অ্যাপ্লিকেশনে তাপীয় ত্রুটি ক্রমশ গুরুত্বপূর্ণ হয়ে ওঠে।
রৈখিক তাপ সম্প্রসারণ ব্যবহার করে অনুমান করা যেতে পারে:
ΔL = α × L × ΔT
কোথায়:
- Δএলদৈর্ঘ্য পরিবর্তন.
- কতাপ সম্প্রসারণের উপাদান সহগ।
- এলমূল দৈর্ঘ্য।
- ΔTতাপমাত্রা পরিবর্তন হয়।
উদাহরণস্বরূপ, যদি একটি এক-মিটার কাঠামোগত উপাদানের তাপীয় প্রসারণ সহগ 12 × 10 থাকে−6/°C এবং এর তাপমাত্রা 5°C বৃদ্ধি পায়:
ΔL = 12 × 10−6× 1000 মিমি × 5 = 0.060 মিমি
শুধুমাত্র 5°C তাপমাত্রার পরিবর্তন তাই এই সরলীকৃত উদাহরণে প্রায় 0.060 মিমি দৈর্ঘ্যের তারতম্য তৈরি করতে পারে।
9. লোড এবং কাঠামোগত বিকৃতি
পেলোডের ওজন, ওভারহ্যাং দূরত্ব, ত্বরণ, ক্ষয়, বাহ্যিক কাটিং ফোর্স, ক্যাবল ড্র্যাগ এবং টুল রিঅ্যাকশন ফোর্স ক্যারেজ, বেস, গাইড রেল বা মেশিন ফ্রেমকে বিকৃত করতে পারে।
লোড ছাড়া পরিমাপ করা অবস্থান নির্ভুলতা প্রকৃত অপারেটিং অবস্থার অধীনে অর্জিত নির্ভুলতার চেয়ে উল্লেখযোগ্যভাবে ভাল হতে পারে। নির্ভুলতা বৈধতা তাই প্রতিনিধি পেলোড ব্যবহার করা উচিত, ত্বরণ, তারের রাউটিং, workpiece শক্তি, এবং অপারেটিং তাপমাত্রা.
10. তৈলাক্তকরণ, পরিধান এবং দূষণ
অপর্যাপ্ত তৈলাক্তকরণ ঘর্ষণ, তাপমাত্রা, কম্পন এবং পরিধান বৃদ্ধি করে। অতিরিক্ত বা অনুপযুক্ত লুব্রিকেন্ট প্রতিরোধ ক্ষমতা বাড়াতে পারে এবং অস্থির কম-গতির গতির কারণ হতে পারে।
ধুলো, ধাতব চিপস, আঠালো, কুল্যান্ট এবং প্রক্রিয়া কণা বল স্ক্রু এবং গাইড পৃষ্ঠের ক্ষতি করতে পারে। পরিধানের বিকাশের সাথে সাথে, প্রতিক্রিয়া এবং পুনরাবৃত্তিযোগ্যতা ধীরে ধীরে খারাপ হতে পারে।
মোট লিনিয়ার মডিউল নির্ভুলতা গণনা করা হচ্ছে
একটি রৈখিক মডিউলের চূড়ান্ত অবস্থান নির্ভুলতা একাধিক ত্রুটি উত্সের ফলাফল। একটি সরলীকৃত নির্ভুলতা বাজেট অন্তর্ভুক্ত হতে পারে:
- বল স্ক্রু বা বেল্ট সংক্রমণ ত্রুটি
- ব্যাকল্যাশ এবং রিভার্সাল ত্রুটি
- গাইড এবং মাউন্ট ত্রুটি
- কাপলিং এবং ভারবহন ত্রুটি
- এনকোডার এবং নিয়ন্ত্রণ ত্রুটি
- তাপীয় সম্প্রসারণ
- কাঠামোগত বিকৃতি
- পরিমাপের অনিশ্চয়তা
একটি রক্ষণশীল সবচেয়ে খারাপ-কেস অনুমানের জন্য, প্রধান ত্রুটির পরম মান যোগ করা যেতে পারে:
ইসবচেয়ে খারাপ ক্ষেত্রে= |ইড্রাইভ| + |ইপ্রতিক্রিয়া| + |ইগাইড| + |ইনিয়ন্ত্রণ| + |ইতাপ| + ...
নিম্নলিখিত আনুমানিক ত্রুটিগুলি অনুমান করুন:
- বল স্ক্রু সীসা ত্রুটি: 15 μm
- ব্যাকল্যাশ: 5 μm
- গাইড এবং মাউন্ট ত্রুটি: 8 μm
- নিয়ন্ত্রণ এবং প্রতিক্রিয়া ত্রুটি: 4 μm
- তাপীয় ত্রুটি: 6 μm
সবচেয়ে খারাপ ক্ষেত্রে মোট ত্রুটি হল:
15 + 5 + 8 + 4 + 6 = 38 μm
যখন ত্রুটির উত্সগুলি পরিসংখ্যানগতভাবে স্বাধীন এবং প্রাথমিকভাবে র্যান্ডম হয়, তখন একটি মূল-সমষ্টি-বর্গ অনুমানও ব্যবহার করা যেতে পারে:
ইআরএসএস= √(E12+ ই22+ ই32 + ...)
একই মান ব্যবহার করে:
ইআরএসএস = √(152 + 52 + 82 + 42 + 62) ≈ 19.1 μm
সবচেয়ে খারাপ-কেস পদ্ধতিটি আরও রক্ষণশীল, যখন রুট-সম-বর্গ পদ্ধতি অনুমান করে যে ত্রুটিগুলি স্বাধীন এবং একই সময়ে তাদের সর্বাধিক মানগুলিতে পৌঁছানোর সম্ভাবনা নেই। পদ্ধতিগত ত্রুটি, পারস্পরিক সম্পর্কযুক্ত ত্রুটি এবং দিকনির্ভর ত্রুটিগুলিকে যাচাই ছাড়াই স্বাধীন এলোমেলো মান হিসাবে বিবেচনা করা উচিত নয়।
স্ট্যাটিক সঠিকতা এবং গতিশীল নির্ভুলতা
স্ট্যাটিক পজিশনিং নির্ভুলতা পরিমাপ করা হয় যখন ক্যারেজ লক্ষ্যে পৌঁছায় এবং স্থির হয়। গতিশীল নির্ভুলতা মডিউলটি চলন্ত অবস্থায় ঘটে যাওয়া বিচ্যুতিকে বর্ণনা করে।
একটি সিস্টেমের চমৎকার স্থির নির্ভুলতা থাকতে পারে কিন্তু কম্পন, সার্ভো ল্যাগ, অপর্যাপ্ত অনমনীয়তা, অনুরণন, দ্রুত ত্বরণ, বা পরিবর্তন প্রক্রিয়া শক্তির কারণে দুর্বল গতিশীল নির্ভুলতা থাকতে পারে।
স্ট্যাটিক নির্ভুলতা ড্রিলিং, পরিদর্শন, সমাবেশ এবং বাছাই-এন্ড-প্লেস অপারেশনের জন্য বিশেষভাবে গুরুত্বপূর্ণ যেখানে গতি থামার পরে প্রক্রিয়া শুরু হয়। গতিশীল নির্ভুলতা বিতরণ, লেজার কাটিং, স্ক্যানিং, মুদ্রণ, ঢালাই, আবরণ এবং সমন্বিত বহু-অক্ষ গতির জন্য গুরুত্বপূর্ণ।
টুল সেন্টার পয়েন্ট যথার্থতা
রৈখিক মডিউল ক্যারেজের নির্ভুলতা সবসময় প্রকৃত টুল সেন্টার পয়েন্টের নির্ভুলতার সমান হয় না। গাড়ির উপরে বা দূরে মাউন্ট করা একটি টুল কৌণিক ত্রুটিগুলিকে বাড়িয়ে তুলতে পারে।
পিচ, ইয়াও এবং রোল ত্রুটিগুলি গাইড পৃষ্ঠে একটি ছোট কৌণিক বিচ্যুতি ঘটাতে পারে তবে একটি দীর্ঘ টুল, রোবট আর্ম, ক্যামেরা বন্ধনী বা বিতরণ অগ্রভাগের শেষে একটি অনেক বড় রৈখিক স্থানচ্যুতি ঘটতে পারে। এই প্রভাব প্রায়ই অ্যাবে অফসেটের সাথে যুক্ত হয়।
টুল সেন্টার পয়েন্ট সঠিকতা উন্নত করতে:
- পরিমাপ অক্ষটিকে প্রকৃত কার্যকারী অক্ষের কাছাকাছি রাখুন।
- গাইড পৃষ্ঠ এবং টুল কেন্দ্র বিন্দু মধ্যে দূরত্ব কমাতে.
- গাড়ী এবং মাউন্ট প্লেট অনমনীয়তা বৃদ্ধি.
- যখন বড় মুহূর্ত উপস্থিত থাকে তখন ডুয়াল গাইড রেল বা বৃহত্তর গাইড স্পেসিং ব্যবহার করুন।
- শুধুমাত্র গাড়িতে না গিয়ে টুল সেন্টারে নির্ভুলতা পরিমাপ করুন।
প্রস্তাবিত লিনিয়ার মডিউল নির্ভুলতা পরীক্ষা পদ্ধতি
- একটি সমতল এবং অনমনীয় রেফারেন্স পৃষ্ঠে মডিউল ইনস্টল করুন।
- সম্পূর্ণ প্রান্তিককরণ, কাপলিং ইনস্টলেশন, তৈলাক্তকরণ, এবং ফাস্টেনার পরিদর্শন।
- মেশিন এবং পরিমাপ যন্ত্রগুলিকে একটি স্থিতিশীল তাপমাত্রায় পৌঁছানোর অনুমতি দিন।
- প্রতিনিধি পেলোড এবং উত্পাদন টুলিং ইনস্টল করুন.
- পুরো স্ট্রোক জুড়ে বেশ কয়েকটি ওয়ার্ম-আপ চক্র চালান।
- ব্যবহারযোগ্য ভ্রমণ জুড়ে একাধিক পরিমাপ পয়েন্ট নির্বাচন করুন।
- একই দিক থেকে বারবার প্রতিটি বিন্দু পরিমাপ করুন।
- বিপরীত দিক থেকে আসার সময় পরীক্ষার পুনরাবৃত্তি করুন।
- প্রকৃত অবস্থান, কমান্ড অবস্থান, দিক, গতি, লোড এবং তাপমাত্রা রেকর্ড করুন।
- অবস্থানগত ত্রুটি, পুনরাবৃত্তিযোগ্যতা, বিপরীত ত্রুটি এবং ক্রমবর্ধমান ভ্রমণ ত্রুটি গণনা করুন।
- একটি ত্রুটি মানচিত্র তৈরি করুন যখন ইলেকট্রনিক ক্ষতিপূরণ প্রয়োগ করা হবে।
- প্রকৃত অপারেটিং অবস্থার অধীনে ক্ষতিপূরণের পরে সিস্টেমটি আবার যাচাই করুন।
লেজার ইন্টারফেরোমিটার সাধারণত উচ্চ-নির্ভুল রৈখিক অবস্থান পরিমাপের জন্য ব্যবহৃত হয়। প্রয়োজনীয় নির্ভুলতা এবং স্ট্রোকের উপর নির্ভর করে ডায়াল সূচক, রৈখিক স্কেল, ইলেকট্রনিক প্রোব, অপটিক্যাল এনকোডার এবং সমন্বয় পরিমাপের সরঞ্জামগুলিও ব্যবহার করা যেতে পারে।
কিভাবে লিনিয়ার মডিউল নির্ভুলতা উন্নত করা যায়
সঠিক ড্রাইভ মেকানিজম নির্বাচন করুন
বল স্ক্রু মডিউলগুলি সাধারণত উচ্চ থ্রাস্ট, ভাল পুনরাবৃত্তিযোগ্যতা এবং নিয়ন্ত্রিত অবস্থানের প্রয়োজন হয় এমন অ্যাপ্লিকেশনগুলির জন্য নির্বাচন করা হয়। টাইমিং বেল্ট মডিউলগুলি দীর্ঘ স্ট্রোক এবং উচ্চ-গতির গতির জন্য উপযুক্ত তবে আরও বেশি ইলাস্টিক বিকৃতি থাকতে পারে। রৈখিক মোটর মডিউল যান্ত্রিক ট্রান্সমিশন ব্যাকল্যাশ নির্মূল করার সময় উচ্চ গতি এবং সরাসরি ড্রাইভ কর্মক্ষমতা প্রদান করতে পারে।
সবচেয়ে উপযুক্ত ড্রাইভ সিস্টেম প্রয়োজনীয় স্ট্রোক, পেলোড, গতি, ত্বরণ, অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, দায়িত্ব চক্র, পরিবেশ এবং বাজেটের উপর নির্ভর করে।
প্রিলোডেড ট্রান্সমিশন কম্পোনেন্ট ব্যবহার করুন
প্রিলোডেড বল নাট, প্রিলোডেড বিয়ারিং এবং সঠিকভাবে অ্যাডজাস্ট করা গাইড ক্যারেজ ক্লিয়ারেন্স কমাতে পারে এবং রিভার্সাল পারফরম্যান্স উন্নত করতে পারে। অতিরিক্ত প্রিলোড এড়ানো উচিত কারণ এটি ঘর্ষণ, তাপমাত্রা, মোটর লোড এবং পরিধান বাড়ায়।
মাউন্টিং অনমনীয়তা এবং প্রান্তিককরণ উন্নত করুন
একটি মেশিনযুক্ত মাউন্টিং পৃষ্ঠ, পর্যাপ্ত সমর্থন, সঠিক বোল্ট শক্ত করার ক্রম, উপযুক্ত ফাস্টেনার টর্ক এবং কঠোর কাঠামোগত সদস্য ব্যবহার করুন। বেস বিকৃতি রোধ করতে দীর্ঘ মডিউলগুলির অবিচ্ছিন্ন সমর্থন বা একাধিক মাউন্টিং পয়েন্টের প্রয়োজন হতে পারে।
অবস্থান ত্রুটি ক্ষতিপূরণ প্রয়োগ করুন
পদ্ধতিগত সীসা ত্রুটি প্রায়ই একটি অবস্থান ক্ষতিপূরণ টেবিল তৈরি করে সংশোধন করা যেতে পারে. কন্ট্রোলার স্ট্রোক বরাবর বিভিন্ন স্থানে পরিমাপ করা ত্রুটির উপর ভিত্তি করে কমান্ড সামঞ্জস্য করে।
যান্ত্রিক ত্রুটি স্থিতিশীল এবং পুনরাবৃত্তিযোগ্য হলে ক্ষতিপূরণ সবচেয়ে কার্যকর। এটি এলোমেলো কম্পন, প্রতিক্রিয়া পরিবর্তন, অস্থির ঘর্ষণ, কাঠামোগত শিথিলতা, বা অপ্রত্যাশিত তাপীয় প্রকরণ সম্পূর্ণরূপে সংশোধন করতে পারে না।
সম্পূর্ণ ক্লোজড-লুপ লিনিয়ার ফিডব্যাক ব্যবহার করুন
একটি রৈখিক এনকোডার সরাসরি গাড়ির অবস্থান পরিমাপ করতে পারে এবং মোটর এনকোডারে দৃশ্যমান নয় এমন ত্রুটিগুলির জন্য ক্ষতিপূরণ দিতে পারে। সম্পূর্ণ বন্ধ-লুপ নিয়ন্ত্রণ প্রায়শই সেমিকন্ডাক্টর, মেট্রোলজি, নির্ভুল পরিদর্শন, লেজার প্রক্রিয়াকরণ এবং উচ্চ-নির্ভুলতা সমাবেশ সরঞ্জামগুলিতে ব্যবহৃত হয়।
তাপমাত্রা নিয়ন্ত্রণ করুন
একটি স্থিতিশীল পরিবেষ্টিত তাপমাত্রা বজায় রাখুন, তাপের উত্সগুলিকে বিচ্ছিন্ন করুন, মোটর তাপ স্থানান্তর হ্রাস করুন, উপযুক্ত ওয়ার্ম-আপ পদ্ধতি ব্যবহার করুন এবং গুরুত্বপূর্ণ উপাদানগুলিতে তাপমাত্রা নিরীক্ষণ করুন। খুব উচ্চ নির্ভুলতা সিস্টেমের জন্য, সফ্টওয়্যার-ভিত্তিক তাপ ক্ষতিপূরণ প্রয়োজন হতে পারে।
সার্ভো টিউনিং অপ্টিমাইজ করুন
সঠিক সার্ভো গেইন, ফিডফরওয়ার্ড, ত্বরণ, ঝাঁকুনি, ফিল্টার এবং সেটলিং প্যারামিটার নিম্নলিখিত ত্রুটি এবং কম্পন কমাতে পারে। সার্ভো টিউনিং প্রকৃত পেলোড এবং প্রতিনিধি গতি প্রোফাইলের সাথে সম্পন্ন করা উচিত।
সঠিক তৈলাক্তকরণ বজায় রাখুন
প্রস্তাবিত তৈলাক্তকরণ ব্যবধান অনুসরণ করুন এবং মডিউল গতি, লোড, তাপমাত্রা এবং পরিবেশের জন্য উপযুক্ত লুব্রিকেন্ট ব্যবহার করুন। নিয়মিত পরিদর্শন ঘর্ষণ পরিবর্তন, অস্বাভাবিক শব্দ, পরিধান এবং পুনরাবৃত্তিযোগ্যতার অবনতি প্রতিরোধে সহায়তা করে।
একটি অ্যাপ্লিকেশন সত্যিই কত নির্ভুলতা প্রয়োজন?
সর্বোচ্চ উপলব্ধ নির্ভুলতা নির্বাচন করা সর্বদা সেরা ইঞ্জিনিয়ারিং সিদ্ধান্ত নয়। উচ্চতর নির্ভুলতার জন্য সাধারণত আরও ভাল স্ক্রু, এনকোডার, বিয়ারিং, মেশিনিং, তাপমাত্রা নিয়ন্ত্রণ, ইনস্টলেশন, ক্রমাঙ্কন এবং রক্ষণাবেক্ষণের প্রয়োজন হয়, যা সিস্টেমের খরচ এবং জটিলতা বাড়ায়।
প্রয়োজনীয় মডিউল নির্ভুলতা চূড়ান্ত প্রক্রিয়া সহনশীলতা থেকে নির্ধারণ করা উচিত। ইঞ্জিনিয়ারদের বিবেচনা করা উচিত:
- পণ্য মাত্রিক সহনশীলতা
- টুলিং এবং ফিক্সচার ত্রুটি
- দৃষ্টি বা সেন্সর পরিমাপ ত্রুটি
- ওয়ার্কপিস বৈচিত্র
- মেশিন ফ্রেম বিকৃতি
- টুল সেন্টার পয়েন্ট অফসেট
- তাপমাত্রার তারতম্য
- নিরাপত্তা মার্জিন
রৈখিক মডিউল সাধারণত মোট প্রক্রিয়া ত্রুটি বাজেটের শুধুমাত্র অংশ গ্রাস করা উচিত. যদি সম্পূর্ণ সহনশীলতা গতি অক্ষে বরাদ্দ করা হয়, তাহলে টুলিং, সেন্সিং, সমাবেশ, তাপ এবং ওয়ার্কপিস ত্রুটির জন্য কোন মার্জিন থাকবে না।
লিনিয়ার মডিউল নির্ভুলতা বিশ্লেষণে সাধারণ ভুল
- প্রকৃত অবস্থান নির্ভুলতা হিসাবে মোটর এনকোডার রেজোলিউশন ব্যবহার করে।
- বিভিন্ন লোড, স্ট্রোক, গতি বা তাপমাত্রার অধীনে পরীক্ষিত নির্ভুলতার মান তুলনা করা।
- দ্বিমুখী প্রতিক্রিয়া এবং বিপরীত ত্রুটি উপেক্ষা করা।
- আসল পেলোড বা টুলিং ছাড়াই মডিউল পরীক্ষা করা হচ্ছে।
- টুল সেন্টার পয়েন্ট নির্ভুলতার পরিবর্তে ক্যারেজ নির্ভুলতা পরিমাপ করা।
- মাউন্ট পৃষ্ঠ সমতলতা এবং ফ্রেম বিকৃতি উপেক্ষা.
- ইলেকট্রনিক ক্ষতিপূরণ অনুমান করা অস্থির যান্ত্রিক ত্রুটি সংশোধন করতে পারে।
- লং-স্ট্রোক সিস্টেমে তাপীয় সম্প্রসারণ উপেক্ষা করা।
- মোট প্রক্রিয়া প্রয়োজনীয়তা বিবেচনা না করে অত্যধিক নির্ভুলতা নির্বাচন করা।
- শুধুমাত্র চূড়ান্ত স্টপ নির্ভুলতা মূল্যায়ন যখন প্রক্রিয়ার গতিশীল পথ নির্ভুলতা প্রয়োজন।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
রৈখিক মডিউল নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতার মধ্যে পার্থক্য কী?
সঠিকতা বর্ণনা করে যে প্রকৃত অবস্থান নির্দেশিত অবস্থানের কতটা কাছাকাছি। পুনরাবৃত্তিযোগ্যতা বর্ণনা করে কিভাবে ধারাবাহিকভাবে মডিউল একই অবস্থানে ফিরে আসে। একটি সিস্টেমের চমৎকার পুনরাবৃত্তিযোগ্যতা থাকতে পারে কিন্তু তবুও একটি সামঞ্জস্যপূর্ণ অবস্থানের অফসেট বজায় রাখতে পারে।
এনকোডার রেজোলিউশন পজিশনিং নির্ভুলতা হিসাবে ব্যবহার করা যেতে পারে?
না। এনকোডার রেজোলিউশন শুধুমাত্র ক্ষুদ্রতম সনাক্তযোগ্য বা কমান্ডযোগ্য বৃদ্ধি নির্দেশ করে। প্রকৃত অবস্থান নির্ভুলতা যান্ত্রিক সংক্রমণ ত্রুটি, ব্যাকল্যাশ, গাইড নির্ভুলতা, কাঠামোগত বিকৃতি, নিয়ন্ত্রণ কার্যক্ষমতা এবং তাপমাত্রা দ্বারা প্রভাবিত হয়।
বল স্ক্রু মডিউল নির্ভুলতা কিভাবে গণনা করা হয়?
বল স্ক্রু মডিউলএকাধিক অবস্থানে প্রকৃত পরিমাপিত ভ্রমণের সাথে আদেশকৃত ভ্রমণের তুলনা করে নির্ভুলতা মূল্যায়ন করা হয়। গণনার মধ্যে স্ক্রু সীসা ত্রুটি, ব্যাকল্যাশ, বিয়ারিং মুভমেন্ট, গাইড অ্যালাইনমেন্ট, ফিডব্যাক ত্রুটি, তাপীয় প্রসারণ এবং কাঠামোগত বিকৃতি অন্তর্ভুক্ত করা উচিত।
কেন পুনরাবৃত্তিযোগ্যতা সাধারণত অবস্থান নির্ভুলতার চেয়ে ভাল?
পদ্ধতিগত ত্রুটি যেমন স্ক্রু সীসা বিচ্যুতি বা এনকোডার স্কেলিং প্রতিটি আন্দোলনকে একই পরিমাণে পরিবর্তন করতে পারে। তাই মডিউলটি একই ভুল অবস্থানে ধারাবাহিকভাবে ফিরে আসতে পারে, ভাল পুনরাবৃত্তিযোগ্যতা তৈরি করে কিন্তু পরম নির্ভুলতা কম।
সফ্টওয়্যার ক্ষতিপূরণ সব পজিশনিং ত্রুটি দূর করতে পারে?
না। স্থিতিশীল এবং পুনরাবৃত্তিযোগ্য পদ্ধতিগত ত্রুটির জন্য সফ্টওয়্যার ক্ষতিপূরণ কার্যকর। এটি এলোমেলো কম্পন, ঘর্ষণ পরিবর্তন, অস্থির প্রতিক্রিয়া, আলগা উপাদান, লোড বিকৃতি, বা দ্রুত পরিবর্তনশীল তাপীয় অবস্থাকে সম্পূর্ণরূপে নির্মূল করতে পারে না।
মোটর রেজোলিউশন বৃদ্ধি কি মডিউল নির্ভুলতা উন্নত করে?
কমান্ড রেজোলিউশন বৃদ্ধি গতির মসৃণতা উন্নত করতে পারে এবং সূক্ষ্ম নিয়ন্ত্রণ বৃদ্ধি প্রদান করতে পারে, তবে এটি কমান্ড বৃদ্ধির চেয়ে বড় যান্ত্রিক ত্রুটিগুলি কাটিয়ে উঠতে পারে না। যান্ত্রিক গুণমান এবং প্রতিক্রিয়া আর্কিটেকচার সমালোচনামূলক রয়ে গেছে।
কিভাবে স্ট্রোক দৈর্ঘ্য নির্ভুলতা প্রভাবিত করে?
দীর্ঘতর স্ট্রোক ক্রমবর্ধমান সীসা ত্রুটি, তাপীয় প্রসারণ, ভিত্তি বিকৃতি, প্রান্তিককরণ ত্রুটি এবং কাঠামোগত কম্পনের প্রভাব বৃদ্ধি করে। লং-স্ট্রোক সিস্টেমে অতিরিক্ত সমর্থন, ক্রমাঙ্কন, তাপমাত্রা নিয়ন্ত্রণ বা সরাসরি রৈখিক প্রতিক্রিয়ার প্রয়োজন হতে পারে।
লোড সহ বা ছাড়াই কি নির্ভুলতা পরীক্ষা করা উচিত?
চূড়ান্ত বৈধতা একটি প্রতিনিধি উত্পাদন লোড সঙ্গে সম্পন্ন করা উচিত. পেলোড, ত্বরণ, তারের ড্র্যাগ, টুলিং ওজন এবং বাহ্যিক প্রক্রিয়া শক্তিগুলি বিকৃতি, ঘর্ষণ, সার্ভো প্রতিক্রিয়া এবং প্রকৃত অবস্থানের কার্যকারিতা পরিবর্তন করতে পারে।
উপসংহার
নির্ভুলরৈখিক মডিউল নির্ভুলতা গণনাএকটি একক ক্যাটালগ স্পেসিফিকেশন পড়ার চেয়ে বেশি প্রয়োজন। ইঞ্জিনিয়ারদের অবশ্যই একটি সম্পূর্ণ গতি ব্যবস্থার অংশ হিসাবে অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, তাত্ত্বিক রেজোলিউশন, ব্যাকল্যাশ, গাইড নির্ভুলতা, ট্রান্সমিশন ত্রুটি, সার্ভো রেসপন্স, থার্মাল এক্সপেনশন, মাউন্টিং কন্ডিশন এবং স্ট্রাকচারাল ডিফর্মেশন মূল্যায়ন করতে হবে।
রেজোলিউশন নির্ধারণ করে যে একটি আন্দোলনকে কতটা সূক্ষ্মভাবে নির্দেশ করা যেতে পারে, পুনরাবৃত্তিযোগ্যতা নির্দেশ করে যে একটি অবস্থান কতটা ধারাবাহিকভাবে পুনরুত্পাদন করা যেতে পারে, এবং অবস্থান নির্ভুলতা দেখায় যে প্রকৃত অবস্থান লক্ষ্যের সাথে কতটা ঘনিষ্ঠভাবে মেলে। এই পরামিতিগুলির মধ্যে পার্থক্য বোঝা একটি উপযুক্ত লিনিয়ার মডিউল নির্বাচন করার জন্য এবং অপ্রয়োজনীয় খরচ বা অপর্যাপ্ত কর্মক্ষমতা এড়ানোর জন্য অপরিহার্য।
নির্ভরযোগ্য নির্ভুলতা বিশ্লেষণের জন্য, মডিউলটিকে তার ব্যবহারযোগ্য স্ট্রোক জুড়ে পরীক্ষা করা উচিত, উভয় চলাচলের দিক থেকে, প্রতিনিধি লোড, গতি, ত্বরণ এবং তাপমাত্রার অবস্থার অধীনে। স্থিতিশীল পদ্ধতিগত ত্রুটিগুলি ক্রমাঙ্কন এবং ক্ষতিপূরণের মাধ্যমে হ্রাস করা যেতে পারে, যখন যান্ত্রিক অস্থিরতা অবশ্যই উন্নত উপাদান নির্বাচন, মাউন্টিং, দৃঢ়তা, প্রিলোড, লুব্রিকেশন এবং রক্ষণাবেক্ষণের মাধ্যমে সংশোধন করা উচিত।
একটি সম্পূর্ণ ত্রুটি বাজেট তৈরি করে এবং শুধুমাত্র মোটর বা গাড়ির পরিবর্তে প্রকৃত টুল সেন্টার পয়েন্টের মূল্যায়ন করে, ইঞ্জিনিয়াররা রৈখিক গতি সিস্টেমগুলি ডিজাইন করতে পারে যা স্থিতিশীল, পরিমাপযোগ্য এবং অ্যাপ্লিকেশন-উপযুক্ত নির্ভুলতা সরবরাহ করে সমগ্র সরঞ্জাম জীবনচক্র জুড়ে।
