 বাংলা

কটাইমিং বেল্ট লিনিয়ার মডিউলএকটি যান্ত্রিক রৈখিক গতি ব্যবস্থা যা একটি দাঁতযুক্ত টাইমিং বেল্ট এবং পুলি মেকানিজমের মাধ্যমে একটি মোটরের ঘূর্ণমান গতিকে নিয়ন্ত্রিত রৈখিক আন্দোলনে রূপান্তর করে। এটি বেল্ট ট্রান্সমিশন, লিনিয়ার গাইড, ক্যারেজ, অ্যালুমিনিয়াম বেস, এন্ড ব্লক, মোটর মাউন্ট, টেনশনিং মেকানিজম, সেন্সর এবং প্রতিরক্ষামূলক উপাদানগুলিকে সম্পূর্ণ লিনিয়ার অক্ষে একীভূত করে।
সঙ্গে তুলনা aবল স্ক্রু লিনিয়ার মডিউল, একটি বেল্ট চালিতলিনিয়ার মডিউলগতি প্রেরণ করার জন্য একটি দীর্ঘ ঘূর্ণমান স্ক্রু উপর নির্ভর করে না. পরিবর্তে, একটি লাইটওয়েট টাইমিং বেল্ট একটি ড্রাইভ পুলি এবং একটি আইডলার পুলির মধ্যে ক্রমাগত সঞ্চালিত হয়, গাইড রেল বরাবর গাড়িটি সরাতে থাকে। এই নকশাটি মডিউলটিকে উচ্চ গতি, উচ্চ ত্বরণ এবং দীর্ঘ ভ্রমণের প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য বিশেষভাবে উপযুক্ত করে তোলে।
এর সহজ ট্রান্সমিশন কাঠামো, কম চলমান ভর এবং নমনীয় স্ট্রোক কনফিগারেশনের কারণেটাইমিং বেল্ট লিনিয়ার মডিউলপ্যাকেজিং যন্ত্রপাতি, উপাদান হ্যান্ডলিং সিস্টেম, ইলেকট্রনিক সমাবেশ সরঞ্জাম, পিক-এন্ড-প্লেস মেশিন, ভিজ্যুয়াল পরিদর্শন সিস্টেম, স্বয়ংক্রিয় উত্পাদন লাইন এবং কার্টেসিয়ান রোবটগুলিতে ব্যাপকভাবে ব্যবহৃত হয়।
এই নির্দেশিকাটি একটি টাইমিং বেল্ট রৈখিক মডিউলের সংজ্ঞা, কাজের নীতি, গঠন, প্রধান উপাদান, কর্মক্ষমতা বৈশিষ্ট্য, সুবিধা, সীমাবদ্ধতা, সাধারণ অ্যাপ্লিকেশন এবং মৌলিক নির্বাচন বিবেচনার ব্যাখ্যা করে।
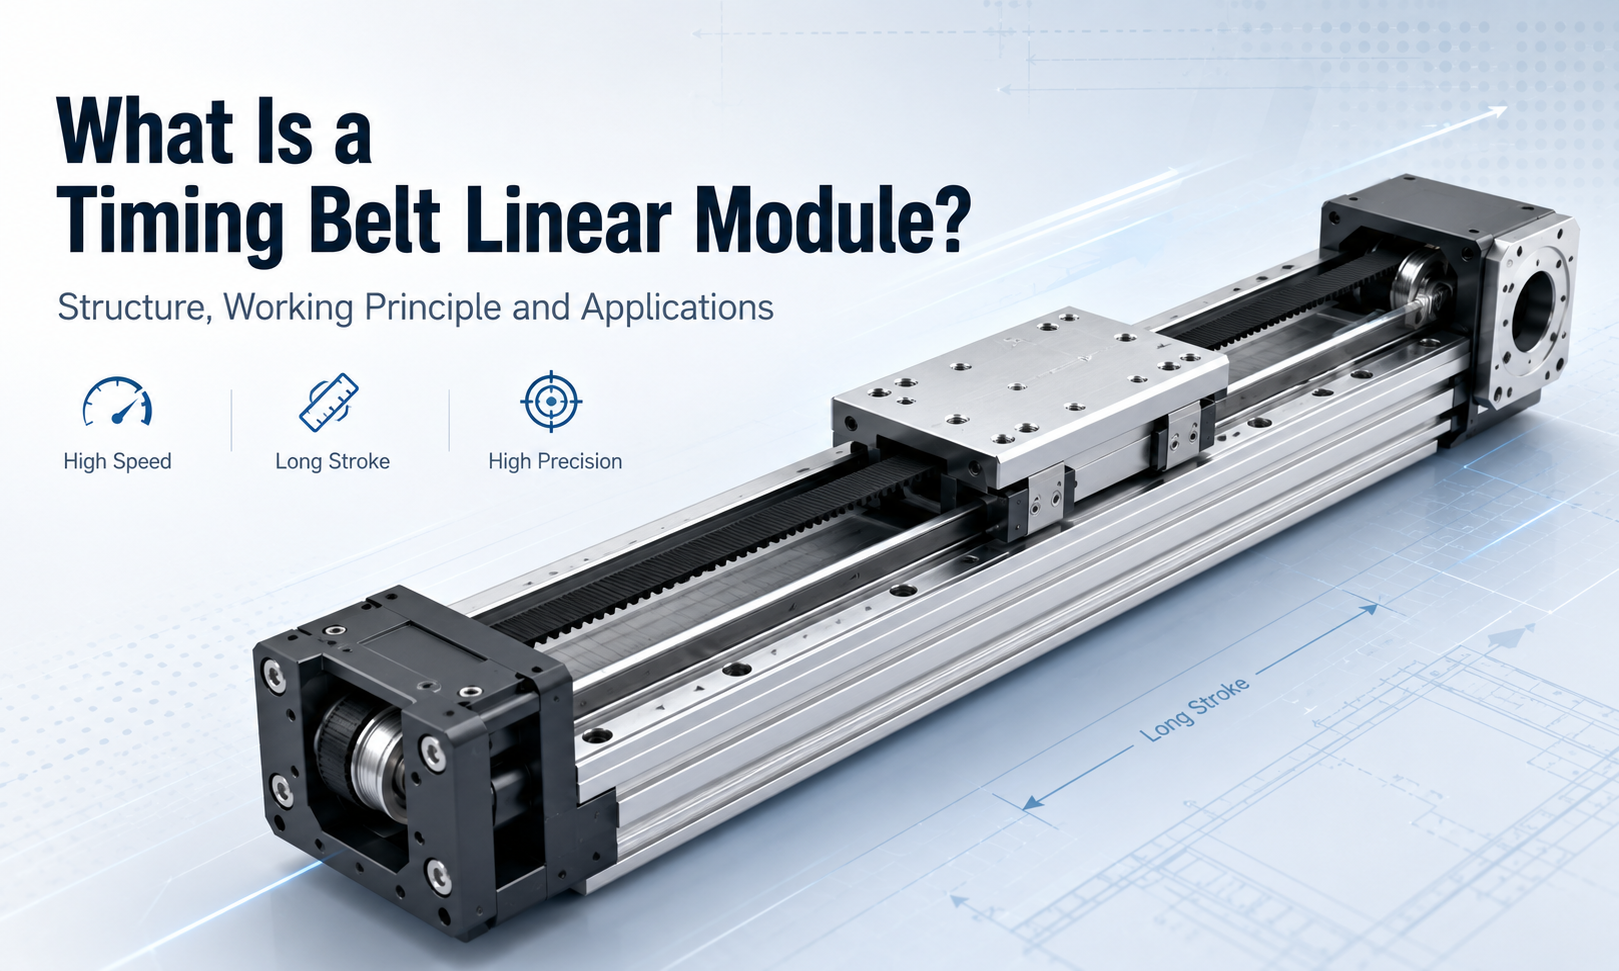
একটি টাইমিং বেল্ট লিনিয়ার মডিউল কি?
একটি টাইমিং বেল্ট রৈখিক মডিউল, একটি নামেও পরিচিতবেল্ট চালিত রৈখিক মডিউল, টাইমিং বেল্ট অ্যাকচুয়েটর, বেল্ট চালিত রৈখিক স্টেজ বা রৈখিক বেল্ট অ্যাকচুয়েটর, একটি সমন্বিত গতি ইউনিট যা একটি সোজা পথে একটি লোড সরানোর জন্য ডিজাইন করা হয়েছে।
মডিউলটিতে সাধারণত একটি অনমনীয় অ্যালুমিনিয়াম প্রোফাইল, এক বা একাধিক রৈখিক গাইড রেল, একটি চলমান গাড়ি, একটি দাঁতযুক্ত টাইমিং বেল্ট, দুটি টাইমিং পুলি, বিয়ারিং, এন্ড ব্লক, একটি মোটর সংযোগ ইন্টারফেস এবং একটি বেল্ট টেনশন মেকানিজম থাকে।
মোটর যখন ড্রাইভ পুলিকে ঘোরায়, তখন পুলিটি মডিউলের চারপাশে টাইমিং বেল্ট টানে। ক্যারেজটি যান্ত্রিকভাবে বেল্টের সাথে সংযুক্ত থাকে, তাই চলন্ত বেল্টের রৈখিক অংশটি গাইড রেল বরাবর গাড়িটিকে এগিয়ে বা পিছনে নিয়ে যায়।
টাইমিং বেল্টে মোল্ড করা দাঁত রয়েছে যা টাইমিং পুলিতে মেলে দাঁতের সাথে জড়িত। এই ইতিবাচক ব্যস্ততা স্লিপেজ হ্রাস করে এবং একটি সাধারণ ঘর্ষণ বেল্টের চেয়ে গাড়ির অবস্থানকে আরও নিখুঁতভাবে নিয়ন্ত্রণ করতে দেয়।
রৈখিক গাইড সিস্টেম বাহ্যিক লোডকে সমর্থন করে এবং একটি সংজ্ঞায়িত পথ ধরে চলার জন্য গাড়িকে সীমাবদ্ধ করে। টাইমিং বেল্ট প্রাথমিকভাবে চালিকা শক্তি প্রেরণ করে, যখন গাইড রেল এবং গাইড ব্লকগুলি রেডিয়াল লোড, পার্শ্বীয় লোড এবং উল্টে যাওয়ার মুহূর্তগুলি বহন করে।
টাইমিং বেল্ট লিনিয়ার মডিউলের বেসিক অপারেটিং নীতি
একটি টাইমিং বেল্ট রৈখিক মডিউলের কাজের নীতিটি একটি ঘূর্ণমান থেকে রৈখিক গতি রূপান্তর প্রক্রিয়া হিসাবে বোঝা যায়।
- মোটর ঘূর্ণমান গতি এবং টর্ক উৎপন্ন করে।
- মোটর শ্যাফ্ট সরাসরি বা একটি গিয়ারবক্স বা কাপলিং এর মাধ্যমে টাইমিং পুলি চালায়।
- ড্রাইভ পুলি দাঁতযুক্ত টাইমিং বেল্টটিকে মডিউলের চারপাশে নিয়ে যায়।
- বেল্ট সংযুক্ত গাড়িতে বল প্রেরণ করে।
- রৈখিক গাইড রেল বরাবর গাড়ি চলে।
- আইডলার পুলি বেল্টটিকে পুনঃনির্দেশ করে এবং একটি ক্রমাগত বন্ধ-লুপ ট্রান্সমিশন পাথ বজায় রাখে।
- টেনশনিং মেকানিজম সঠিক বেল্ট প্রিলোড বজায় রাখে।
- সেন্সর এবংগতি নিয়ন্ত্রকবাড়ির অবস্থান, ভ্রমণ সীমা, গতি এবং লক্ষ্য অবস্থান সংজ্ঞায়িত করুন।
রৈখিক আন্দোলনের দিকটি মোটরের ঘূর্ণন দিকের উপর নির্ভর করে। মোটর উল্টানো বেল্টের দিক এবং তাই গাড়ির দিককে বিপরীত করে।
পুলি ঘূর্ণন এবং রৈখিক ভ্রমণের মধ্যে সম্পর্ক
ড্রাইভ পুলির একটি সম্পূর্ণ বিপ্লব দ্বারা উত্পাদিত রৈখিক ভ্রমণ বেল্ট পিচ এবং পুলিতে দাঁতের সংখ্যার উপর নির্ভর করে।
রৈখিক ভ্রমণ প্রতি পুলি বিপ্লব = বেল্ট পিচ × কপিকল দাঁতের সংখ্যা
উদাহরণস্বরূপ, যদি একটি টাইমিং বেল্টের পিচ 5 মিমি থাকে এবং ড্রাইভ পুলিতে 20টি দাঁত থাকে, তবে একটি পুলি বিপ্লব 100 মিমি একটি তাত্ত্বিক রৈখিক ভ্রমণ তৈরি করে।
এই সম্পর্ক একটি লক্ষ্য রৈখিক বেগের জন্য প্রয়োজনীয় মোটর গতি গণনা করা সম্ভব করে তোলে। যাইহোক, বেল্টের স্থিতিস্থাপকতা, পুলি মেশিনিং নির্ভুলতা, বেল্ট টান, লোডের ভিন্নতা, গাইড নির্ভুলতা এবং নিয়ন্ত্রণ সিস্টেম সেটিংস দ্বারা প্রকৃত অবস্থানের কার্যকারিতাও প্রভাবিত হয়।
একটি টাইমিং বেল্ট লিনিয়ার মডিউলের গঠন ওভারভিউ
একটি টাইমিং বেল্ট রৈখিক মডিউল একটি সমন্বিত যান্ত্রিক সমাবেশ হিসাবে ডিজাইন করা হয়েছে। যদিও সঠিক নির্মাণ নির্মাতা এবং পণ্য সিরিজের মধ্যে পরিবর্তিত হয়, বেশিরভাগ মডিউলে নিম্নলিখিত কাঠামোগত বিভাগগুলি অন্তর্ভুক্ত থাকে।
অ্যালুমিনিয়াম বেস প্রোফাইল
অ্যালুমিনিয়াম প্রোফাইল মডিউলের প্রধান অংশ গঠন করে। এটি গাইড রেল, শেষ ব্লক, পুলি, ক্যারেজ এবং বাহ্যিক মাউন্টিং উপাদানগুলিকে সমর্থন করে।
একটি ভাল-পরিকল্পিত বেস প্রোফাইল অবশ্যই পর্যাপ্ত নমন অনমনীয়তা এবং টর্সনাল অনমনীয়তা প্রদান করবে। লং-স্ট্রোক মডিউলগুলির জন্য, প্রোফাইলে অত্যধিক বিচ্যুতি রোধ করতে মধ্যবর্তী সমর্থন পয়েন্টের প্রয়োজন হতে পারে।
লিনিয়ার গাইড সিস্টেম
লিনিয়ার গাইড রেল বেসের দৈর্ঘ্য বরাবর মাউন্ট করা হয়। এক বা একাধিক গাইড ব্লক রেল বরাবর চলে যায় এবং ক্যারেজকে সমর্থন করে।
গাইড সিস্টেম মডিউলের লোড ক্ষমতা, সোজাতা, অনমনীয়তা এবং উল্টে যাওয়ার মুহুর্তগুলির প্রতিরোধ নির্ধারণ করে। এটি টাইমিং বেল্টকে লোড বহন করতে বাধা দেয় যা গাইড রেল দ্বারা যান্ত্রিকভাবে সমর্থন করা উচিত।
টাইমিং বেল্ট ট্রান্সমিশন
ট্রান্সমিশন সিস্টেমে সাধারণত একটি দাঁতযুক্ত টাইমিং বেল্ট, একটি ড্রাইভ পুলি এবং একটি আইডলার পুলি থাকে। একটি বন্ধ লুপ গঠন করতে বেল্টটি উভয় কপিলের চারপাশে সঞ্চালিত হয়।
ড্রাইভ পুলি মোটর থেকে টর্ক গ্রহণ করে। আইডলার পুলি বেল্ট পাথের বিপরীত প্রান্তকে সমর্থন করে এবং টেনশনিং মেকানিজমের সাথে সংযুক্ত হতে পারে।
চলন্ত গাড়ি
ক্যারেজ হল চলন্ত প্ল্যাটফর্ম যা একটি ওয়ার্কপিস, গ্রিপার, ডিসপেন্সিং হেড, ক্যামেরা, সেন্সর, ওয়েল্ডিং টুল বা অন্য অটোমেশন কম্পোনেন্ট মাউন্ট করতে ব্যবহৃত হয়।
গাড়িটি গাইড ব্লকের সাথে সংযুক্ত থাকে এবং টাইমিং বেল্টের সাথে আটকে থাকে। এর মাত্রা এবং ভারবহন বিন্যাস লোড ক্ষমতা এবং মুহূর্ত প্রতিরোধকে প্রভাবিত করে।
শেষ ব্লক
শেষ ব্লকগুলি অ্যালুমিনিয়াম প্রোফাইলের উভয় প্রান্তে ইনস্টল করা হয়। অভ্যন্তরীণ ট্রান্সমিশন উপাদানগুলিকে রক্ষা করার সময় তারা পুলি, বিয়ারিং এবং বেল্ট পাথকে সমর্থন করে।
মডিউল ডিজাইনের উপর নির্ভর করে, একটি প্রান্ত ব্লক মোটর মাউন্টিং সাইড এবং অন্যটি বেল্ট টেনশন সাইড হিসাবে কাজ করতে পারে।
মোটর মাউন্ট ইন্টারফেস
মোটর মাউন্ট একটি সার্ভো মোটর, স্টেপার মোটর বা গিয়ারড মোটরকে ড্রাইভ পুলিতে সংযুক্ত করে। মোটরটি সরাসরি, পাশে-মাউন্ট করা, নীচে-মাউন্ট করা বা ভাঁজ-ব্যাক কনফিগারেশনে ইনস্টল করা যেতে পারে।
নির্বাচিত ব্যবস্থা সামগ্রিক মডিউল দৈর্ঘ্য, ইনস্টলেশন স্থান এবং রক্ষণাবেক্ষণের জন্য অ্যাক্সেসযোগ্যতাকে প্রভাবিত করে।
বেল্ট টেনশনিং মেকানিজম
টেনশনিং মেকানিজম সঠিক বেল্ট টান স্থাপন করতে পুলি সমাবেশের দূরত্ব বা আপেক্ষিক অবস্থান সামঞ্জস্য করে।
অপর্যাপ্ত উত্তেজনা কম্পন, দাঁত লাফানো, দুর্বল পুনরাবৃত্তিযোগ্যতা বা বিলম্বিত প্রতিক্রিয়া হতে পারে। অত্যধিক উত্তেজনা ভারবহন লোড, বেল্ট চাপ এবং শক্তি খরচ বৃদ্ধি করে।
সেন্সর এবং প্রতিরক্ষামূলক উপাদান
টাইমিং বেল্ট লিনিয়ার মডিউলের মধ্যে হোম সেন্সর, সীমা সেন্সর, সেন্সর বন্ধনী, তারের রাউটিং উপাদান, বেল্ট কভার, ডাস্ট স্ট্রিপ, প্রতিরক্ষামূলক প্লেট এবং যান্ত্রিক শেষ স্টপ অন্তর্ভুক্ত থাকতে পারে।
এই উপাদানগুলি অপারেশনাল নিরাপত্তা উন্নত করে, ট্রান্সমিশন সিস্টেমকে রক্ষা করে এবং নিয়ামককে মডিউলের অবস্থান সনাক্ত করতে সহায়তা করে।
প্রধান উপাদান এবং তাদের কার্যাবলী
| কম্পোনেন্ট | প্রধান ফাংশন |
|---|---|
| অ্যালুমিনিয়াম বেস প্রোফাইল | সম্পূর্ণ মডিউল সমর্থন করে এবং কাঠামোগত অনমনীয়তা প্রদান করে। |
| রৈখিক গাইড রেল | চলাচলের পথ সংজ্ঞায়িত করে এবং বাহ্যিক লোড বহন করে। |
| গাইড ব্লক | গাইড রেল বরাবর চলে এবং গাড়িকে সমর্থন করে। |
| টাইমিং বেল্ট | চলন্ত গাড়িতে মোটর বল প্রেরণ করে। |
| ড্রাইভ পুলি | মোটর ঘূর্ণনকে বেল্ট আন্দোলনে রূপান্তরিত করে। |
| অলস পুলি | বেল্টকে পুনঃনির্দেশ করে এবং ক্লোজড-লুপ বেল্ট পাথ সম্পূর্ণ করে। |
| বাহন | চলন্ত লোড বা টুলের জন্য মাউন্টিং পৃষ্ঠ প্রদান করে। |
| বিয়ারিং | কপিকল ঘূর্ণন সমর্থন এবং ঘর্ষণ কমাতে. |
| শেষ ব্লক | পুলিকে সমর্থন করুন এবং মডিউলের উভয় প্রান্ত রক্ষা করুন। |
| মোটর মাউন্ট | মডিউল ট্রান্সমিশন সিস্টেমের সাথে মোটর সংযোগ করে। |
| টেনশন মেকানিজম | প্রয়োজনীয় টাইমিং বেল্ট টেনশন সামঞ্জস্য করে এবং বজায় রাখে। |
| হোম এবং সীমা সেন্সর | অবস্থান উল্লেখ এবং ভ্রমণ সীমা সংকেত প্রদান. |
| প্রতিরক্ষামূলক আবরণ | ধুলোর প্রবেশ কমায় এবং চলমান অংশগুলিকে রক্ষা করে। |
| ফাস্টেনার এবং লোকেটিং উপাদান | প্রান্তিককরণ বজায় রাখুন এবং যান্ত্রিক সমাবেশ সুরক্ষিত করুন। |
টাইমিং বেল্ট রৈখিক মডিউলগুলির কর্মক্ষমতা বৈশিষ্ট্য
উচ্চ রৈখিক গতি
একটি টাইমিং বেল্ট রৈখিক মডিউলের সবচেয়ে গুরুত্বপূর্ণ বৈশিষ্ট্যগুলির মধ্যে একটি হল উচ্চ রৈখিক গতি অর্জন করার ক্ষমতা। যেহেতু বেল্টের ভর তুলনামূলকভাবে কম এবং উচ্চ গতিতে ঘোরার জন্য দীর্ঘ স্ক্রু প্রয়োজন হয় না, বেল্ট চালিত সিস্টেমগুলি দ্রুত স্থানান্তর ক্রিয়াকলাপের জন্য উপযুক্ত।
প্রকৃত সর্বোচ্চ গতি বেল্টের ধরন, পুলি ব্যাস, মোটর গতি, স্ট্রোকের দৈর্ঘ্য, পেলোড, গাইড সিস্টেম এবং কাঠামোগত অনমনীয়তার উপর নির্ভর করে।
উচ্চ ত্বরণ
লাইটওয়েট ট্রান্সমিশন সিস্টেম ক্যারেজকে ত্বরান্বিত করতে এবং দ্রুত হ্রাস করতে দেয়। এই বৈশিষ্ট্যটি প্যাকেজিং, বাছাই, পিক-এন্ড-প্লেস এবং উপাদান স্থানান্তর অ্যাপ্লিকেশনগুলিতে চক্রের সময়কে ছোট করতে পারে।
উচ্চ ত্বরণকে এখনও সাবধানে মূল্যায়ন করতে হবে কারণ চলমান ভরের সাথে ত্বরণ বল বৃদ্ধি পায়। দ্রুত ত্বরণ বেল্টের টান প্রকরণ, মোটর টর্কের চাহিদা এবং কাঠামোগত কম্পনকেও বৃদ্ধি করে।
দীর্ঘ ভ্রমণ ক্ষমতা
একটি টাইমিং বেল্ট অ্যাকচুয়েটর তুলনামূলকভাবে দীর্ঘ ভ্রমণের জন্য ডিজাইন করা যেতে পারে কারণ এর অপারেটিং গতি একটি দীর্ঘ বল স্ক্রুর সমালোচনামূলক ঘূর্ণন গতি দ্বারা সরাসরি সীমাবদ্ধ নয়।
এটি টাইমিং বেল্ট মডিউলগুলিকে দীর্ঘ মেশিন অক্ষ, পরিবাহকের মতো পজিশনিং সিস্টেমের জন্য উপযুক্ত করে তোলে,গ্যান্ট্রি রোবটএবং গুদাম অটোমেশন সরঞ্জাম।
খুব দীর্ঘ স্ট্রোকের জন্য, প্রোফাইলের বিচ্যুতি, বেল্ট প্রসারিত করা, ইনস্টলেশন প্রান্তিককরণ এবং সমর্থন ব্যবধান ক্রমশ গুরুত্বপূর্ণ হয়ে ওঠে।
পরিমিত অবস্থান নির্ভুলতা
টাইমিং বেল্ট মডিউলগুলি অনেক শিল্প অটোমেশন কাজের জন্য নির্ভরযোগ্য অবস্থান প্রদান করে, কিন্তু তাদের অবস্থান নির্ভুলতা সাধারণত নির্ভুল বল স্ক্রু বা লিনিয়ার মোটর সিস্টেমের তুলনায় কম।
বেল্টের স্থিতিস্থাপকতা, লোডের তারতম্য, তাপমাত্রা, বেল্টের টান এবং ত্বরণ গাড়ির প্রকৃত অবস্থানকে প্রভাবিত করতে পারে। একটি বন্ধ-লুপ সার্ভো সিস্টেম নিয়ন্ত্রণ কর্মক্ষমতা উন্নত করতে পারে, কিন্তু এটি সম্পূর্ণরূপে যান্ত্রিক বেল্টের বিকৃতি দূর করতে পারে না।
ভাল পুনরাবৃত্তিযোগ্যতা
যখন বেল্টটি সঠিকভাবে উত্তেজনাপূর্ণ হয় এবং লোড স্থিতিশীল থাকে, তখন একটি টাইমিং বেল্ট রৈখিক মডিউল বারবার পয়েন্ট-টু-পয়েন্ট গতির জন্য ভাল পুনরাবৃত্তিযোগ্যতা প্রদান করতে পারে।
স্থির ওয়ার্কস্টেশনে লোডিং, আনলোডিং, স্থানান্তর, বাছাই এবং বিতরণের মতো অ্যাপ্লিকেশনগুলিতে পরম অবস্থান নির্ভুলতার চেয়ে পুনরাবৃত্তিযোগ্যতা প্রায়শই বেশি গুরুত্বপূর্ণ।
কম ট্রান্সমিশন নয়েজ
একটি সঠিকভাবে ইনস্টল করা টাইমিং বেল্ট ট্রান্সমিশন সাধারণত অনেক মেটাল গিয়ার বা স্ক্রু ট্রান্সমিশন সিস্টেমের তুলনায় কম শব্দে কাজ করে। বেল্টটি সীমিত পরিমাণে শক এবং কম্পন শোষণ করে।
অস্বাভাবিক আওয়াজ ভুল বেল্ট টান, পুলি মিসলাইনমেন্ট, ক্ষতিগ্রস্ত বেল্ট দাঁত, ভারবহন পরিধান বা গাইড সিস্টেমে দূষণ নির্দেশ করতে পারে।
কম রক্ষণাবেক্ষণ প্রয়োজনীয়তা
টাইমিং বেল্টে সাধারণত তৈলাক্তকরণের প্রয়োজন হয় না। রক্ষণাবেক্ষণের মধ্যে প্রধানত বেল্টের টান, বেল্ট পরিধান, কপিকল সারিবদ্ধকরণ, গাইড লুব্রিকেশন, ফাস্টেনার অবস্থা এবং সেন্সর অপারেশন পরীক্ষা করা জড়িত।
রৈখিক গাইড রেল এবং গাইড ব্লকগুলির এখনও অপারেটিং পরিবেশ এবং দায়িত্ব চক্র অনুসারে উপযুক্ত তৈলাক্তকরণের প্রয়োজন।
সাধারণ টাইমিং বেল্ট লিনিয়ার মডিউল কনফিগারেশন
ওপেন-টাইপ মডিউল
একটি ওপেন-টাইপ মডিউল গাইড এবং বেল্ট সিস্টেমের আরও বেশি প্রকাশ করে। এটি পরিদর্শন এবং রক্ষণাবেক্ষণ করা সহজ এবং প্রায়শই পরিষ্কার ইনডোর অটোমেশন সরঞ্জামের জন্য উপযুক্ত।
যাইহোক, এটি ধুলো, ধ্বংসাবশেষ এবং দুর্ঘটনাজনিত যোগাযোগের বিরুদ্ধে কম সুরক্ষা প্রদান করে।
আধা-আবদ্ধ মডিউল
আধা-ঘেরাটাইমিং বেল্ট মডিউলতুলনামূলকভাবে কমপ্যাক্ট কাঠামো বজায় রেখে অভ্যন্তরীণ প্রক্রিয়ার অংশ রক্ষা করতে কভার বা ধুলোর স্ট্রিপ ব্যবহার করে।
এই কনফিগারেশন অ্যাক্সেসযোগ্যতা, খরচ এবং পরিবেশগত সুরক্ষার মধ্যে একটি ভারসাম্য প্রদান করে।
সম্পূর্ণরূপে আবদ্ধ মডিউল
একটি সম্পূর্ণরূপে আবদ্ধ টাইমিং বেল্ট রৈখিক মডিউল ধুলো এবং বিদেশী কণার প্রবেশ কমাতে একটি প্রতিরক্ষামূলক হাউজিং বা কভার সিস্টেম ব্যবহার করে।
এটি এমন অ্যাপ্লিকেশনের জন্য আরও উপযুক্ত যেখানে মোশন সিস্টেমটি উত্পাদন ধ্বংসাবশেষের সংস্পর্শে আসে বা যেখানে উন্নত অপারেটর সুরক্ষা প্রয়োজন হয়। যাইহোক, একা ঘের স্বয়ংক্রিয়ভাবে একটি মডিউল জলরোধী বা গুরুতর দূষণের জন্য উপযুক্ত করে না।
একক-গাইড এবং ডুয়াল-গাইড ডিজাইন
একটি একক-গাইড ডিজাইন কমপ্যাক্ট এবং মাঝারি লোডের জন্য লাভজনক। একটি ডুয়াল-গাইড বা প্রশস্ত-গাইড বিন্যাস পার্শ্বীয় লোড এবং উল্টে যাওয়ার মুহুর্তগুলির জন্য বৃহত্তর প্রতিরোধ প্রদান করে।
পেলোডের অবস্থান, গাড়ির সাইজ, ত্বরণ এবং প্রয়োগের মুহূর্ত অনুযায়ী সঠিক নকশা নির্বাচন করা উচিত, শুধুমাত্র লোড ওজনের পরিবর্তে।
বিভিন্ন মোটর মাউন্ট দিকনির্দেশ
মোটরটি মডিউলের সাথে সামঞ্জস্য রেখে, পাশে, মডিউলের নীচে বা একটি অতিরিক্ত বেল্ট ট্রান্সমিশন ব্যবহার করে ভাঁজ-ব্যাক বিন্যাসে ইনস্টল করা যেতে পারে।
মোটর অভিযোজন সাধারণত উপলব্ধ মেশিন স্থান, তারের রাউটিং, রক্ষণাবেক্ষণ অ্যাক্সেস এবং সামগ্রিক অক্ষ দৈর্ঘ্য অনুযায়ী নির্বাচন করা হয়।
টাইমিং বেল্ট লিনিয়ার মডিউলের সুবিধা
- উচ্চ গতি:দ্রুত পয়েন্ট-টু-পয়েন্ট আন্দোলন এবং দ্রুত উপাদান স্থানান্তরের জন্য উপযুক্ত।
- উচ্চ ত্বরণ:কম ট্রান্সমিশন ভর ছোট গতি চক্র সমর্থন করে.
- দীর্ঘ স্ট্রোক:উচ্চ-গতির বল স্ক্রু সিস্টেমের জন্য কঠিন হতে পারে এমন ভ্রমণ দূরত্বের জন্য উপযুক্ত।
- সহজ যান্ত্রিক গঠন:কম জটিল ট্রান্সমিশন উপাদান ইন্টিগ্রেশন এবং রক্ষণাবেক্ষণ সহজ করে।
- কম অপারেটিং শব্দ:বেল্ট ট্রান্সমিশন সাধারণত মসৃণ এবং অপেক্ষাকৃত শান্ত আন্দোলন তৈরি করে।
- নমনীয় মোটর বিন্যাস:একাধিক মোটর মাউন্ট দিকনির্দেশ কনফিগার করা যেতে পারে।
- সাশ্রয়ী অটোমেশন:গতি, স্ট্রোক, নির্ভুলতা এবং খরচের মধ্যে একটি ব্যবহারিক ভারসাম্য প্রদান করে।
- সহজ মাল্টি-অক্ষ একীকরণ:XY, XZ, XYZ এবং গ্যান্ট্রি মোশন সিস্টেমে একত্রিত করা যেতে পারে।
টাইমিং বেল্ট লিনিয়ার মডিউলের সীমাবদ্ধতা
যদিও টাইমিং বেল্ট রৈখিক মডিউলগুলি অনেক সুবিধা দেয়, তারা প্রতিটি পজিশনিং কাজের জন্য উপযুক্ত নয়।
- বেল্টের স্থিতিস্থাপকতা পরিবর্তিত লোডের অধীনে পরম অবস্থান নির্ভুলতাকে সীমাবদ্ধ করে।
- খুব উচ্চ থ্রাস্ট অ্যাপ্লিকেশনের জন্য একটি বড় বেল্ট, একাধিক বেল্ট বা অন্য সংক্রমণ পদ্ধতির প্রয়োজন হতে পারে।
- ভুল বেল্ট টান পুনরাবৃত্তিযোগ্যতা এবং সেবা জীবন কমাতে পারে।
- লম্বা উল্লম্ব অক্ষগুলির জন্য মাধ্যাকর্ষণ, ব্রেক রাখা এবং পতন সুরক্ষার যত্নশীল মূল্যায়ন প্রয়োজন।
- তাপমাত্রার পরিবর্তন বেল্টের দৈর্ঘ্য এবং সিস্টেমের সঠিকতাকে প্রভাবিত করতে পারে।
- উচ্চ মুহূর্তের লোডের জন্য একটি বিস্তৃত গাড়ি বা অতিরিক্ত গাইড রেলের প্রয়োজন হতে পারে।
- তীক্ষ্ণ ধ্বংসাবশেষ, তেল, রাসায়নিক এবং তাপ অনুপযুক্ত বেল্ট সামগ্রীর ক্ষতি করতে পারে।
- বেল্ট একটি পরিধান উপাদান এবং পর্যায়ক্রমিক পরিদর্শন এবং চূড়ান্ত প্রতিস্থাপন প্রয়োজন।
টাইমিং বেল্ট লিনিয়ার মডিউল বনাম বল স্ক্রু লিনিয়ার মডিউল
| তুলনা আইটেম | টাইমিং বেল্ট লিনিয়ার মডিউল | বল স্ক্রু লিনিয়ার মডিউল |
|---|---|---|
| আদর্শ শক্তি | উচ্চ গতি এবং দীর্ঘ স্ট্রোক | উচ্চ নির্ভুলতা এবং উচ্চ খোঁচা |
| ট্রান্সমিশন উপাদান | দাঁতযুক্ত টাইমিং বেল্ট | বল স্ক্রু এবং বল বাদাম |
| অবস্থান নির্ভুলতা | মাঝারি | সাধারণত উচ্চতর |
| রৈখিক গতি | সাধারণত উচ্চতর | স্ক্রু গতি এবং স্ট্রোক দ্বারা সীমিত |
| দীর্ঘ স্ট্রোক ক্ষমতা | খুব উপযুক্ত | সমালোচনামূলক গতি এবং স্ক্রু সমর্থন মূল্যায়ন প্রয়োজন |
| খোঁচা ক্ষমতা | অনেক কনফিগারেশনে হালকা থেকে মাঝারি থ্রাস্টের জন্য উপযুক্ত | মাঝারি থেকে উচ্চ খোঁচা জন্য উপযুক্ত |
| গোলমাল | তুলনামূলকভাবে কম | উচ্চ ঘূর্ণন গতিতে বাড়তে পারে |
| রক্ষণাবেক্ষণ | বেল্ট পরিদর্শন এবং গাইড তৈলাক্তকরণ | স্ক্রু এবং গাইড তৈলাক্তকরণ |
| সাধারণ অ্যাপ্লিকেশন | স্থানান্তর, বাছাই, প্যাকেজিং এবং দীর্ঘ স্ট্রোক গতি | মেশিনিং, টিপে, নির্ভুল সমাবেশ এবং সঠিক অবস্থান |
সঠিক পছন্দ আবেদনের উপর নির্ভর করে। একটি টাইমিং বেল্ট সিস্টেম প্রায়ই পছন্দ করা হয় যখন গতি এবং স্ট্রোক প্রধান অগ্রাধিকার হয়। একটি বল স্ক্রু সিস্টেম সাধারণত আরো উপযুক্ত যখন অবস্থান নির্ভুলতা, অনমনীয়তা এবং অক্ষীয় থ্রাস্ট আরও গুরুত্বপূর্ণ।
টাইমিং বেল্ট রৈখিক মডিউলগুলির সাধারণ অ্যাপ্লিকেশন
পিক-এন্ড-প্লেস সিস্টেম
টাইমিং বেল্ট মডিউল লোডিং, প্রসেসিং এবং আনলোডিং পজিশনের মধ্যে দ্রুত গতিবিধি প্রদান করে। এগুলি সাধারণত পিক-এন্ড-প্লেস মেশিনে অনুভূমিক অক্ষ হিসাবে ব্যবহৃত হয়।
প্যাকেজিং যন্ত্রপাতি
পণ্য স্থানান্তর, শক্ত কাগজ হ্যান্ডলিং, লেবেলিং, সিলিং এবং প্যালেটাইজ করার জন্য প্যাকেজিং লাইনগুলির দ্রুত এবং পুনরাবৃত্তিমূলক আন্দোলনের প্রয়োজন। বেল্ট চালিত রৈখিক মডিউলগুলি এই অপারেশনগুলিতে চক্রের সময় কমাতে সাহায্য করতে পারে।
ইলেকট্রনিক সমাবেশ
ইলেকট্রনিক্স উত্পাদনে, টাইমিং বেল্ট অ্যাকুয়েটররা একাধিক স্টেশনের মধ্যে ফিক্সচার, ট্রে, ক্যামেরা, বিতরণ সরঞ্জাম এবং হ্যান্ডলিং ডিভাইসগুলি সরাতে পারে।
ভিজ্যুয়াল পরিদর্শন সিস্টেম
একটি টাইমিং বেল্ট রৈখিক পর্যায় একটি দীর্ঘ পরিমাপ এলাকা জুড়ে একটি ক্যামেরা বা পরিদর্শন বস্তু সরাতে পারে। আরও সামঞ্জস্যপূর্ণ গতির প্রয়োজন হলে মডিউলটিকে এনকোডার এবং সার্ভো নিয়ন্ত্রণের সাথে একত্রিত করা যেতে পারে।
উপাদান হ্যান্ডলিং এবং বাছাই
উচ্চ গতি এবং দীর্ঘ ভ্রমণ টাইমিং বেল্ট মডিউলগুলি সাজানোর সরঞ্জাম, গুদাম ব্যবস্থা, পরিবাহক স্থানান্তর প্রক্রিয়া এবং স্বয়ংক্রিয় লোডিং সরঞ্জামগুলির জন্য উপযুক্ত করে তোলে।
বিতরণ এবং আঠালো সরঞ্জাম
টাইমিং বেল্ট মডিউলগুলি স্বয়ংক্রিয় বিতরণ সিস্টেমে ব্যবহার করা যেতে পারে যখন প্রক্রিয়াটির জন্য অপেক্ষাকৃত বড় কাজের ক্ষেত্রে দ্রুত চলাচলের প্রয়োজন হয় এবং অত্যন্ত উচ্চ মেশিনিং-স্তরের নির্ভুলতার প্রয়োজন হয় না।
লেজার প্রক্রিয়াকরণ সরঞ্জাম
কিছু লেজার মার্কিং, কাটিং এবং খোদাই সিস্টেম দ্রুত অবস্থানের জন্য বেল্ট চালিত অক্ষ ব্যবহার করে। প্রয়োজনীয় নির্ভুলতা এবং গতি নির্দিষ্ট লেজার প্রক্রিয়া অনুযায়ী মূল্যায়ন করা আবশ্যক।
কার্টেসিয়ান এবং গ্যান্ট্রি রোবট
একাধিক টাইমিং বেল্ট রৈখিক মডিউলগুলিকে XY, XZ, XYZ বা গ্যান্ট্রি স্ট্রাকচারে একত্রিত করা যেতে পারে। লম্বা অনুভূমিক বেল্ট অক্ষগুলি একাধিক ওয়ার্কস্টেশন জুড়ে পণ্য স্থানান্তর করার জন্য বিশেষভাবে কার্যকর।
স্বয়ংক্রিয় উৎপাদন লাইন
টাইমিং বেল্ট মডিউলগুলি পৃথক মেশিনগুলিকে সংযুক্ত করতে পারে, প্রক্রিয়াগুলির মধ্যে উপাদানগুলি সরাতে পারে এবং একটি স্বয়ংক্রিয় লাইন জুড়ে পুনরাবৃত্তিমূলক হ্যান্ডলিং কাজগুলিকে সমর্থন করতে পারে।
কিভাবে একটি টাইমিং বেল্ট লিনিয়ার মডিউল নির্বাচন করবেন
প্রয়োজনীয় স্ট্রোক নির্ধারণ করুন
প্রয়োজনীয় স্ট্রোক হল গাড়ির প্রকৃত চলাচলের দূরত্ব। ত্বরণ, হ্রাস, সেন্সর সক্রিয়করণ এবং যান্ত্রিক নিরাপত্তা মার্জিনের জন্য অতিরিক্ত স্থান প্রয়োজন হতে পারে।
মোট মডিউলের দৈর্ঘ্য সবসময় কার্যকর স্ট্রোকের চেয়ে বেশি হয় কারণ শেষ ব্লক, পুলি অ্যাসেম্বলি এবং ক্যারেজ সামগ্রিক কাঠামোর অংশ দখল করে।
পেলোড গণনা করুন
পেলোড মূল্যায়নের মধ্যে ওয়ার্কপিস, টুলিং, ফিক্সচার, তার এবং অন্যান্য সমস্ত চলমান উপাদান অন্তর্ভুক্ত করা উচিত। নির্বাচিত মডিউলটিকে অবশ্যই ত্বরণ এবং হ্রাসের সময় উত্পন্ন স্থির ভর এবং গতিশীল শক্তি উভয়কেই সমর্থন করতে হবে।
মুহূর্ত লোড মূল্যায়ন
গাড়ির কেন্দ্র থেকে দূরে মাউন্ট করা একটি বোঝা একটি উল্টে যাওয়ার মুহূর্ত তৈরি করে। মুহুর্তের লোডগুলি পেলোড ওজনের চেয়ে আরও জটিল হতে পারে।
সমস্ত প্রাসঙ্গিক দিকগুলিতে লোডের মূল্যায়ন করুন এবং প্রয়োজনে একটি দীর্ঘ গাড়ি, বিস্তৃত গাইড স্পেসিং বা ডুয়াল-গাইড ডিজাইন বিবেচনা করুন।
গতি এবং ত্বরণ সংজ্ঞায়িত করুন
একটি মডিউল নির্বাচন করার জন্য একা সর্বোচ্চ গতি যথেষ্ট নয়। গতি প্রোফাইল, ত্বরণ সময়, ভ্রমণ দূরত্ব, চক্র ফ্রিকোয়েন্সি এবং নিষ্পত্তির প্রয়োজনীয়তা বিবেচনা করা আবশ্যক।
সংক্ষিপ্ত স্ট্রোক মডিউলটিকে তার তাত্ত্বিক সর্বোচ্চ গতিতে পৌঁছানোর জন্য যথেষ্ট দূরত্ব প্রদান করতে পারে না।
নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা নির্দিষ্ট করুন
অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা বিভিন্ন বৈশিষ্ট্য। পজিশনিং নির্ভুলতা বর্ণনা করে যে গাড়ি কতটা ঘনিষ্ঠভাবে নির্দেশিত পরম অবস্থানে পৌঁছায়। পুনরাবৃত্তিযোগ্যতা বর্ণনা করে যে এটি একই অবস্থানে কতটা ধারাবাহিকভাবে ফিরে আসে।
পরিবর্তনশীল লোড বা কঠোর নিখুঁত অবস্থানের প্রয়োজনীয়তা সহ অ্যাপ্লিকেশনগুলি বেল্টের স্থিতিস্থাপকতার জন্য অ্যাকাউন্ট করা উচিত এবং বাহ্যিক অবস্থানের প্রতিক্রিয়ার প্রয়োজন হতে পারে।
ইনস্টলেশনের দিক বিবেচনা করুন
অনুভূমিক, উল্লম্ব, প্রাচীর-মাউন্ট করা এবং উল্টানো ইনস্টলেশনগুলি বিভিন্ন লোড শর্ত তৈরি করে। উল্লম্ব অক্ষগুলির জন্য মাধ্যাকর্ষণ, মোটর ধরে রাখার টর্ক, ব্রেক নির্বাচন এবং সুরক্ষা সুরক্ষার অতিরিক্ত বিবেচনার প্রয়োজন।
অপারেটিং এনভায়রনমেন্ট চেক করুন
ধুলো, আর্দ্রতা, তেলের কুয়াশা, রাসায়নিক, তাপমাত্রা, ক্লিনরুমের প্রয়োজনীয়তা এবং উত্পাদন ধ্বংসাবশেষ বেল্টের উপাদান, তৈলাক্তকরণ পদ্ধতি, সিলিং ডিজাইন এবং পরিষেবা জীবনকে প্রভাবিত করতে পারে।
মোটর এবং ড্রাইভ সিস্টেম নির্বাচন করুন
সম্পূর্ণ গতি চক্রের জন্য মোটরকে অবশ্যই পর্যাপ্ত গতি, ক্রমাগত টর্ক এবং সর্বোচ্চ টর্ক প্রদান করতে হবে। মোটর জড়তা, পুলি আকার, গিয়ারবক্স অনুপাত, পেলোড এবং ত্বরণ একসাথে মূল্যায়ন করা উচিত।
সার্ভো মোটর সাধারণত ব্যবহৃত হয় যখন উচ্চ গতি, গতিশীল প্রতিক্রিয়া এবং বন্ধ লুপ নিয়ন্ত্রণ প্রয়োজন হয়। স্টেপার মোটরগুলি মাঝারি পারফরম্যান্সের প্রয়োজনীয়তার সাথে সহজ, কম খরচের পজিশনিং কাজের জন্য উপযুক্ত হতে পারে।
ইনস্টলেশন বিবেচনা
- একটি সমতল এবং পর্যাপ্ত অনমনীয় মাউন্ট পৃষ্ঠে মডিউলটি ইনস্টল করুন।
- প্রোফাইল মোচড়ানো এড়াতে সুপারিশকৃত বেঁধে রাখার ক্রম অনুসরণ করুন।
- প্রয়োজন হলে দীর্ঘ মডিউলগুলির জন্য মধ্যবর্তী সমর্থন ব্যবহার করুন।
- গ্যান্ট্রি বা দ্বৈত-অক্ষ সিস্টেমে সাবধানে সমান্তরাল অক্ষগুলি সারিবদ্ধ করুন।
- বাহ্যিক উপাদানগুলিকে গাড়ির মাধ্যমে প্রান্তিককরণে বাধ্য করা এড়িয়ে চলুন।
- উচ্চ-গতির কমিশনিংয়ের আগে সেন্সর এবং যান্ত্রিক সীমা সেট করুন।
- রুট তারগুলি যাতে তারা গাড়ির উপর টান না বা চলাচলে হস্তক্ষেপ না করে।
- অপারেশন আগে বেল্ট টান এবং কপিকল প্রান্তিককরণ নিশ্চিত করুন.
- কম গতিতে কমিশনিং শুরু করুন এবং ধীরে ধীরে গতি পরামিতি বাড়ান।
রক্ষণাবেক্ষণের প্রয়োজনীয়তা
নিয়মিত পরিদর্শন নির্ভরযোগ্য আন্দোলন বজায় রাখতে সাহায্য করে এবং অপ্রত্যাশিত ডাউনটাইম হ্রাস করে।
- ফাটল, ক্ষতিগ্রস্ত দাঁত, প্রান্ত পরিধান এবং দূষণের জন্য বেল্ট পরিদর্শন করুন।
- প্রস্তুতকারকের প্রস্তাবিত পদ্ধতি অনুসারে বেল্টের টান পরীক্ষা করুন।
- কপিকল প্রান্তিককরণ এবং বন্ধন অবস্থা পরিদর্শন.
- নির্দিষ্ট ব্যবধানে লিনিয়ার গাইড লুব্রিকেট করুন।
- উন্মুক্ত চলন্ত এলাকা থেকে ধুলো এবং ধ্বংসাবশেষ সরান।
- ক্যারেজ, মোটর মাউন্ট এবং স্ট্রাকচারাল ফাস্টেনার পরীক্ষা করুন।
- হোম সেন্সর, সীমা সেন্সর এবং জরুরী স্টপ ফাংশন পরীক্ষা করুন।
- অস্বাভাবিক শব্দ, কম্পন বা অবস্থান পরিবর্তন অবিলম্বে তদন্ত করুন।
টাইমিং বেল্টটি সাধারণত লুব্রিকেট করা উচিত নয় যদি না একটি নির্দিষ্ট বেল্ট প্রস্তুতকারকের স্পষ্টভাবে এটির প্রয়োজন হয়। একটি অনুপযুক্ত বেল্টে প্রয়োগ করা তেল বা গ্রীস দূষকদের আকর্ষণ করতে পারে বা বেল্টের উপাদানের ক্ষতি করতে পারে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি টাইমিং বেল্ট লিনিয়ার মডিউল কি সঠিক?
একটি টাইমিং বেল্ট রৈখিক মডিউল অনেক স্থানান্তর, হ্যান্ডলিং এবং প্যাকেজিং অ্যাপ্লিকেশনের জন্য যথেষ্ট নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা প্রদান করে। যাইহোক, এর পরম অবস্থান নির্ভুলতা সাধারণত একটি নির্ভুল বল স্ক্রু বা রৈখিক মোটর মডিউলের তুলনায় কম কারণ বেল্টটি লোডের নিচে প্রসারিত হতে পারে।
দীর্ঘ স্ট্রোকের জন্য একটি টাইমিং বেল্ট রৈখিক মডিউল ব্যবহার করা যেতে পারে?
হ্যাঁ। লং-স্ট্রোক মোশন হল বেল্ট চালিত রৈখিক মডিউলের অন্যতম প্রধান সুবিধা। প্রোফাইল সমর্থন, বেল্ট প্রসারিত, ইনস্টলেশন প্রান্তিককরণ এবং প্রয়োজনীয় অবস্থান নির্ভুলতা এখনও স্ট্রোক বৃদ্ধি হিসাবে মূল্যায়ন করা আবশ্যক।
একটি টাইমিং বেল্ট মডিউল উল্লম্বভাবে ইনস্টল করা যেতে পারে?
হ্যাঁ, তবে উল্লম্ব ইনস্টলেশনের জন্য পেলোড, মাধ্যাকর্ষণ, মোটর টর্ক, ব্রেক ক্ষমতা এবং সুরক্ষা ব্যবস্থাগুলির যত্ন সহকারে গণনা করা প্রয়োজন। একটি হোল্ডিং ব্রেক বা যান্ত্রিক পতন-প্রতিরোধ ডিভাইসের প্রয়োজন হতে পারে।
একটি টাইমিং বেল্ট লিনিয়ার মডিউলের কি তৈলাক্তকরণের প্রয়োজন হয়?
টাইমিং বেল্টে সাধারণত তৈলাক্তকরণের প্রয়োজন হয় না, তবে লিনিয়ার গাইড রেল এবং গাইড ব্লকগুলি সাধারণত করে। সঠিক লুব্রিকেন্ট এবং রক্ষণাবেক্ষণের ব্যবধান মডিউল ডিজাইন এবং অপারেটিং পরিবেশের উপর নির্ভর করে।
বেল্ট চালিত রৈখিক মডিউলে খারাপ পুনরাবৃত্তির কারণ কী?
সাধারণ কারণগুলির মধ্যে রয়েছে অপর্যাপ্ত বেল্ট টেনশন, অত্যধিক বেল্ট টেনশন, জীর্ণ বেল্টের দাঁত, আলগা ফাস্টেনার, পুলি মিসলাইনমেন্ট, অস্থির পেলোড, গাইড পরিধান, মোটর টিউনিং সমস্যা এবং ভুল সেন্সর সেটিংস।
একটি টাইমিং বেল্ট কতক্ষণ স্থায়ী হয়?
বেল্ট পরিষেবা জীবন অপারেটিং গতি, ত্বরণ, লোড, টান, পুলি ব্যাস, পরিবেশ, চক্র ফ্রিকোয়েন্সি এবং রক্ষণাবেক্ষণের উপর নির্ভর করে। একটি সর্বজনীন সময়ের ব্যবধান অনুযায়ী প্রতিটি বেল্ট প্রতিস্থাপনের চেয়ে নিয়মিত পরিদর্শন আরও নির্ভরযোগ্য।
আমি একটি সার্ভো মোটর বা একটি Stepper মোটর নির্বাচন করা উচিত?
একটি সার্ভো মোটর সাধারণত উচ্চ-গতির অপারেশন, দ্রুত ত্বরণ, বন্ধ-লুপ নিয়ন্ত্রণ এবং ডিউটি চক্রের চাহিদার জন্য পছন্দ করা হয়। একটি স্টেপার মোটর মাঝারি গতি, লোড এবং অবস্থানের প্রয়োজনীয়তা সহ কম খরচের সিস্টেমের জন্য উপযুক্ত হতে পারে।
উপসংহার
কটাইমিং বেল্ট লিনিয়ার মডিউলএকটি সমন্বিত রৈখিক গতি ব্যবস্থা যা মোটর ঘূর্ণনকে সরল-রেখার আন্দোলনে রূপান্তর করতে একটি দাঁতযুক্ত টাইমিং বেল্ট এবং কপিকল প্রক্রিয়া ব্যবহার করে। এর প্রধান শক্তিগুলি হল উচ্চ গতি, উচ্চ ত্বরণ, দীর্ঘ ভ্রমণ, অপেক্ষাকৃত কম শব্দ এবং সরল যান্ত্রিক নির্মাণ।
মডিউলটি একটি রৈখিক গাইড, ক্যারেজ, অ্যালুমিনিয়াম বেস, এন্ড ব্লক, মোটর ইন্টারফেস, টেনশনিং মেকানিজম এবং সেন্সরগুলির সাথে একটি টাইমিং বেল্ট ট্রান্সমিশনকে একত্রিত করে। বেল্ট চালিকা শক্তি প্রেরণ করে, যখন গাইড সিস্টেম লোড সমর্থন করে এবং সঠিক রৈখিক আন্দোলন বজায় রাখে।
টাইমিং বেল্ট মডিউলগুলি প্যাকেজিং, উপাদান পরিচালনা, বাছাই, ইলেকট্রনিক সমাবেশ, ভিজ্যুয়াল পরিদর্শন, পিক-এন্ড-প্লেস অপারেশন, লং-স্ট্রোক ট্রান্সফার সিস্টেম এবং কার্টেসিয়ান রোবটের জন্য বিশেষভাবে উপযুক্ত।
সফল নির্বাচনের জন্য পেলোড এবং স্ট্রোক চেক করার চেয়ে আরও বেশি কিছু প্রয়োজন। গতি, ত্বরণ, পুনরাবৃত্তিযোগ্যতা, লোডের মুহূর্ত, মাউন্টিং দিক, পরিবেশগত অবস্থা, মোটর টর্ক, স্ট্রাকচারাল সাপোর্ট এবং বেল্টের টান সবই সম্পূর্ণ গতি ব্যবস্থার অংশ হিসাবে মূল্যায়ন করা আবশ্যক।
যখন উচ্চ গতি এবং দীর্ঘ ভ্রমণ অত্যন্ত উচ্চ অবস্থান নির্ভুলতার চেয়ে বেশি গুরুত্বপূর্ণ, তখন একটি বেল্ট চালিত রৈখিক মডিউল আধুনিক শিল্প অটোমেশনের জন্য একটি দক্ষ এবং সাশ্রয়ী সমাধান প্রদান করে।
