 বাংলা

কটাইমিং বেল্ট লিনিয়ার মডিউলএকটি উচ্চ-গতির রৈখিক গতি ব্যবস্থা যা একটি মোটরের ঘূর্ণমান গতিকে নিয়ন্ত্রিত সরল-রেখার আন্দোলনে রূপান্তরিত করে। এটি একটি টাইমিং বেল্ট ট্রান্সমিশন, ড্রাইভ পুলি, আইডলার পুলি, লিনিয়ার গাইড, ক্যারেজ, টেনশনিং মেকানিজম, মোটর ইন্টারফেস, সেন্সর এবংগতি নিয়ন্ত্রকএকটি কমপ্যাক্ট যান্ত্রিক কাঠামোর মধ্যে।
মৌলিকটাইমিং বেল্ট রৈখিক মডিউল কাজের নীতিসোজা: একটি মোটর ড্রাইভ পুলিকে ঘোরায়, ড্রাইভ পুলি দাঁতযুক্ত টাইমিং বেল্টটিকে সরিয়ে দেয় এবং বেল্টটি একটি রৈখিক গাইড রেল বরাবর গাড়িকে টানে। মোটর ঘূর্ণন, গতি, ত্বরণ এবং দিক নিয়ন্ত্রণ করে, সিস্টেমটি মডিউল স্ট্রোক বরাবর একটি নির্দিষ্ট স্থানে গাড়ির অবস্থান করতে পারে।
একটি প্রচলিত ঘর্ষণ বেল্টের বিপরীতে, একটি টাইমিং বেল্টে সমানভাবে ব্যবধানযুক্ত দাঁত থাকে যা টাইমিং পুলিতে মিলিত খাঁজের সাথে জাল দেয়। এই ইতিবাচক ব্যস্ততা বেল্ট এবং পুলির মধ্যে স্বাভাবিক অপারেটিং স্লিপকে বাধা দেয়, যা মোটর ঘূর্ণনকে পুনরাবৃত্তিযোগ্য রৈখিক স্থানচ্যুতিতে অনুবাদ করার অনুমতি দেয়।
এই নিবন্ধটি ব্যাখ্যা করে কিভাবে একটি টাইমিং বেল্টলিনিয়ার মডিউলরোটারি-টু-লিনিয়ার মোশন কনভার্সন, টাইমিং পুলি ট্রান্সমিশন, বেল্ট টেনশন, গাইড রেল সাপোর্ট, সার্ভো কন্ট্রোল, পজিশন ফিডব্যাক, স্পিড ক্যালকুলেশন, পজিশনিং অ্যাকুরেসি এবং মোশন পারফরম্যান্সকে প্রভাবিত করে এমন কারণগুলি সহ কাজ করে।
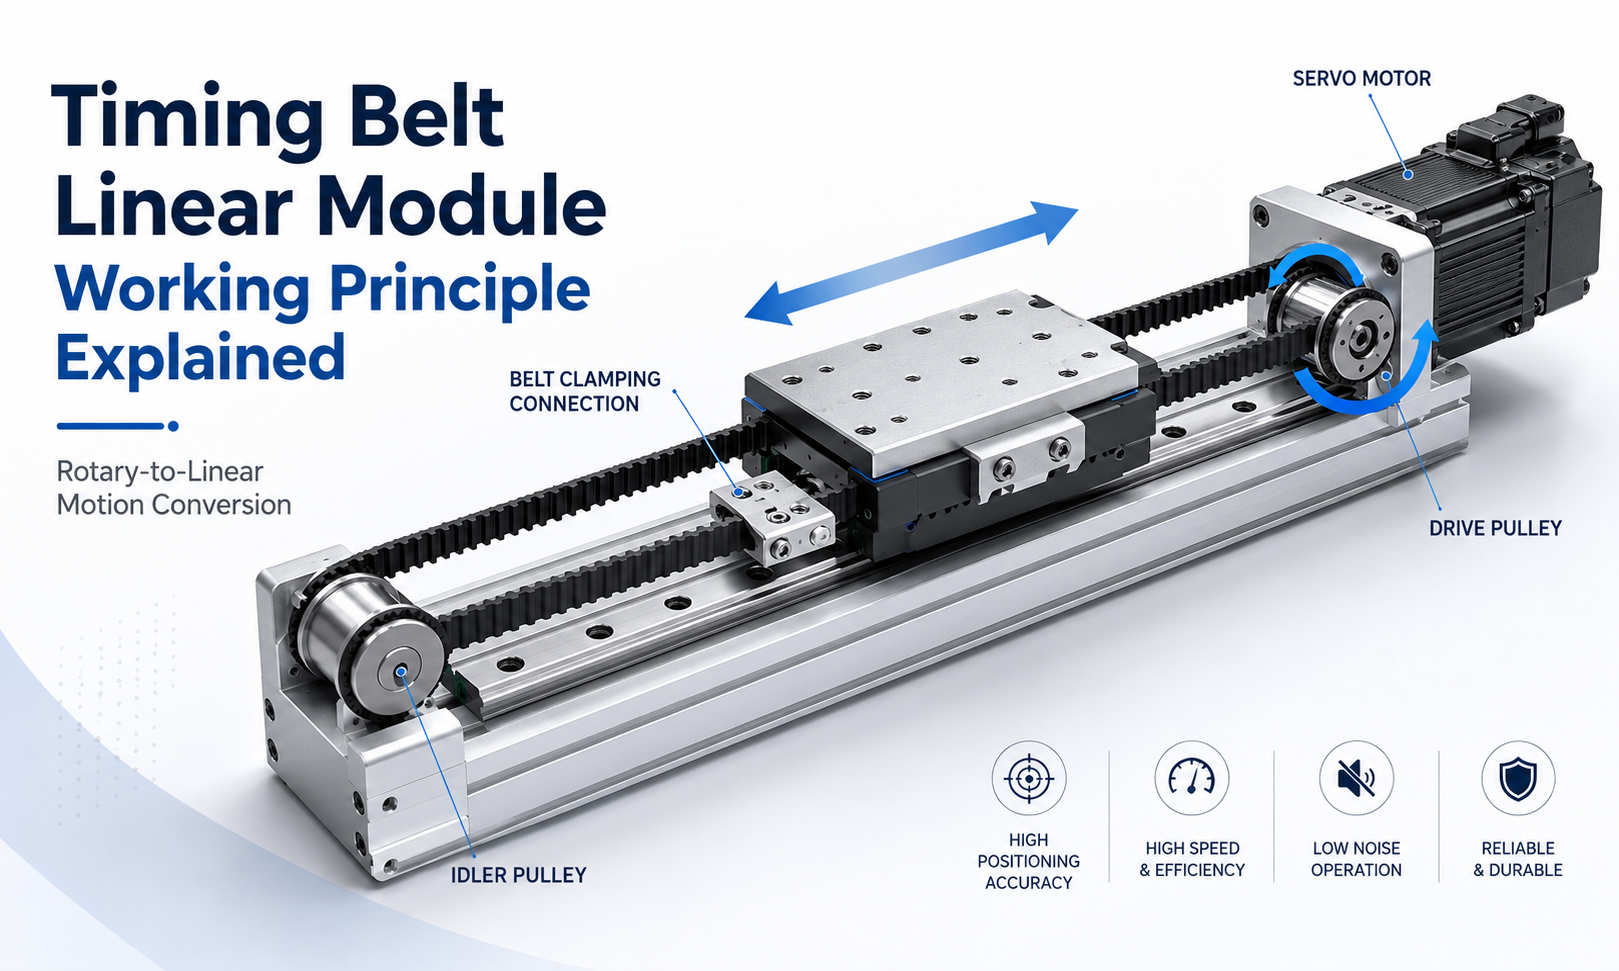
একটি টাইমিং বেল্ট লিনিয়ার মডিউলের কাজের নীতি কি?
একটি টাইমিং বেল্ট রৈখিক মডিউলের কাজের নীতিটি একটি ড্রাইভ পুলি এবং একটি আইডলার পুলির মধ্যে চলমান একটি বন্ধ-লুপ দাঁতযুক্ত বেল্টের উপর ভিত্তি করে। চলন্ত বেল্ট বিভাগের দুটি প্রান্ত যান্ত্রিকভাবে ক্যারেজ বা বেল্ট ক্ল্যাম্পিং প্লেটের সাথে সংযুক্ত থাকে।
যখন মোটরটি ড্রাইভ পুলিকে ঘোরায়, তখন পুলির দাঁত টাইমিং বেল্টের দাঁতের সাথে জড়িত হয় এবং পুলি সিস্টেমের চারপাশে বেল্টটিকে সরিয়ে দেয়। কারণ ক্যারেজটি বেল্টের সাথে সংযুক্ত থাকে, ক্যারেজটি রৈখিক গাইড বরাবর অনুভূমিকভাবে চলে।
যখন মোটর তার ঘূর্ণনের দিক পরিবর্তন করে, তখন বেল্টটিও দিক পরিবর্তন করে, যার ফলে গাড়িটি বিপরীত দিকে চলে যায়। রৈখিক গাইড রেল ক্যারেজকে সীমাবদ্ধ করে যাতে এটি ঘূর্ণায়মান, কাত বা পার্শ্বীয়ভাবে চলার পরিবর্তে একটি সংজ্ঞায়িত অক্ষ বরাবর চলে।
সম্পূর্ণ গতি রূপান্তর নিম্নলিখিত হিসাবে সংক্ষিপ্ত করা যেতে পারে:
- মোশন কন্ট্রোলার একটি মুভমেন্ট কমান্ড পাঠায়।
- সার্ভো ড্রাইভ বা স্টেপার ড্রাইভ মোটরকে কারেন্ট সরবরাহ করে।
- মোটর শ্যাফ্ট নির্দেশিত দিক এবং গতি অনুসারে ঘোরে।
- মোটর সরাসরি কাপলিং বা ট্রান্সমিশন মেকানিজমের মাধ্যমে ড্রাইভ পুলিকে ঘোরায়।
- ড্রাইভ পুলি দাঁত টাইমিং বেল্টের সাথে জড়িত।
- টাইমিং বেল্টটি ড্রাইভ পুলি এবং আইডলার পুলির মধ্যে সঞ্চালিত হয়।
- বেল্ট সংযোগটি মডিউল বরাবর গাড়িটিকে টেনে বা ঠেলে দেয়।
- রৈখিক গাইড গাড়িকে সমর্থন করে এবং সরল-রেখার গতি বজায় রাখে।
- সেন্সর বা একটি এনকোডার অবস্থান এবং অপারেটিং-স্থিতি তথ্য প্রদান করে।
- কন্ট্রোল সিস্টেম প্রোগ্রাম করা অবস্থানে গাড়ি থামায়।
মোশন ট্রান্সমিশনে জড়িত প্রধান উপাদান
একটি বেল্ট-চালিত রৈখিক সিস্টেমের কার্যকারিতা বিভিন্ন যান্ত্রিক এবং নিয়ন্ত্রণ উপাদানগুলির সমন্বিত অপারেশনের উপর নির্ভর করে। মোটর ঘূর্ণনকে স্থিতিশীল রৈখিক আন্দোলনে রূপান্তর করতে প্রতিটি উপাদানের একটি নির্দিষ্ট ভূমিকা রয়েছে।
মোটর
মোটর হল মডিউলের শক্তির উৎস।টাইমিং বেল্ট লিনিয়ার মডিউলপ্রয়োজনীয় গতি, অবস্থান নির্ভুলতা, নিয়ন্ত্রণ পদ্ধতি এবং লোডের উপর নির্ভর করে সার্ভো মোটর, স্টেপার মোটর বা অন্যান্য ঘূর্ণমান অ্যাকুয়েটর দ্বারা চালিত হতে পারে।
উচ্চ ত্বরণ, ঘন ঘন স্টার্ট-স্টপ মোশন, ডায়নামিক পজিশনিং, সিঙ্ক্রোনাইজড মাল্টি-অক্সিস কন্ট্রোল এবং ক্লোজড-লুপ ফিডব্যাক প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য একটি সার্ভো মোটর সাধারণত নির্বাচন করা হয়। একটি স্টেপার মোটর মাঝারি গতি এবং অপেক্ষাকৃত সহজ পজিশনিং প্রয়োজনীয়তা সহ কম খরচের সিস্টেমের জন্য উপযুক্ত হতে পারে।
ড্রাইভ পুলি
ড্রাইভ পুলি মোটর শ্যাফ্টের সাথে সংযুক্ত থাকে এবং মোটর টর্ককে টাইমিং বেল্টে স্থানান্তর করে। এর দাঁত অবশ্যই বেল্টের পিচ এবং দাঁত প্রোফাইলের সাথে মিলবে।
যখন ড্রাইভ পুলি একটি বিপ্লব সম্পন্ন করে, তখন বেল্টটি পুলির দাঁতের গণনা এবং বেল্ট পিচ দ্বারা নির্ধারিত দূরত্ব দ্বারা চলে যায়। অতএব, কপিকল ব্যাস এবং দাঁত গণনা সরাসরি রৈখিক স্থানচ্যুতি, গতি, টর্ক এবং অবস্থানের রেজোলিউশনকে প্রভাবিত করে।
আইডলার পুলি
আইডলার কপিকল মডিউলের বিপরীত প্রান্তে ইনস্টল করা হয়। এটি টাইমিং বেল্ট সমর্থন করে, বেল্ট ভ্রমণের দিক পরিবর্তন করে এবং সম্পূর্ণ বন্ধ ট্রান্সমিশন লুপ বজায় রাখতে সাহায্য করে।
মডিউল ডিজাইনের উপর নির্ভর করে, আইডলার পুলি বেল্ট টেনশনিং মেকানিজমের সাথেও একত্রিত হতে পারে। এর অবস্থান সামঞ্জস্য করে, ইনস্টলার টাইমিং বেল্টের টান বাড়াতে বা কমাতে পারে।
টাইমিং বেল্ট
টাইমিং বেল্ট হল প্রাথমিক মোশন-ট্রান্সমিশন উপাদান। এটিতে সাধারণত পরিধান-প্রতিরোধী বেল্ট উপাদান এবং ছাঁচযুক্ত দাঁত দ্বারা আচ্ছাদিত একটি উচ্চ-শক্তির প্রসার্য কোর থাকে।
সাধারণ প্রসার্য পদার্থের মধ্যে রয়েছে ইস্পাত কর্ড, ফাইবারগ্লাস কর্ড এবং আরামেড ফাইবার। টেনসিল কোর লোডের অধীনে বেল্টের প্রসারণকে সীমিত করে, যখন দাঁতযুক্ত পৃষ্ঠটি পুলির সাথে ইতিবাচক সম্পৃক্ততা বজায় রাখে।
একটি ফ্ল্যাট বেল্ট বা ভি-বেল্টের সাথে তুলনা করে, একটি টাইমিং বেল্ট আরও অনুমানযোগ্য স্থানচ্যুতি প্রদান করে কারণ এর দাঁত যান্ত্রিকভাবে পুলির খাঁজের সাথে মেশে।
বেল্ট ক্ল্যাম্প
বেল্ট ক্ল্যাম্প যান্ত্রিকভাবে চলন্ত বেল্ট অংশটিকে গাড়ির সাথে সংযুক্ত করে। বেল্টটি ভ্রমণ করার সাথে সাথে বাতাটি বেল্টের শক্তিকে গাড়িতে স্থানান্তর করে।
ক্ল্যাম্পটি অবশ্যই দাঁত বা প্রসার্য কর্ডের ক্ষতি না করে বেল্টটিকে নিরাপদে ধরে রাখতে হবে। দুর্বল ক্ল্যাম্পিং স্থানীয় বেল্টের বিকৃতি, অবস্থানের ভিন্নতা, গোলমাল বা শেষ পর্যন্ত বেল্ট ব্যর্থতা তৈরি করতে পারে।
বাহন
ক্যারেজ হল চলন্ত প্ল্যাটফর্ম যা সরঞ্জাম, গ্রিপার, সেন্সর, ওয়ার্কপিস, পরিদর্শন ক্যামেরা, ডিসপেনসিং হেড বা অন্যান্য অ্যাপ্লিকেশন সরঞ্জাম সমর্থন করতে ব্যবহৃত হয়।
এটি বাহ্যিক লোডকে গাইড ব্লকে স্থানান্তর করে এবং টাইমিং বেল্ট থেকে চালিকা শক্তি গ্রহণ করে। উল্লম্ব, পার্শ্বীয়, এবং মুহূর্তের লোড প্রতিরোধ করার জন্য গাড়ির কাঠামোকে অবশ্যই পর্যাপ্ত অনমনীয়তা প্রদান করতে হবে।
লিনিয়ার গাইড রেল
লিনিয়ার গাইড রেল ক্যারেজকে সমর্থন করে এবং গাইড করে। বেল্টটি চালিকা শক্তি তৈরি করে, তবে বেল্টটি নিজেই সমস্ত বাহ্যিক ভার বহন করার জন্য বা সুনির্দিষ্ট ভ্রমণ জ্যামিতি বজায় রাখার জন্য ডিজাইন করা হয়নি।
গাইড রেল একটি সংজ্ঞায়িত রৈখিক পথ বজায় রাখার সময় রেডিয়াল লোড, পার্শ্বীয় লোড এবং উল্টে যাওয়ার মুহূর্তগুলি শোষণ করে। গাইড রেল এবং গাইড ব্লকের গুণমান মসৃণতা, সরলতা, দৃঢ়তা, পুনরাবৃত্তিযোগ্যতা এবং পরিষেবা জীবনকে দৃঢ়ভাবে প্রভাবিত করে।
বেল্ট টেনশনিং মেকানিজম
টেনশনিং মেকানিজম টাইমিং বেল্টে সঠিক প্রাথমিক টান স্থাপন করে। সঠিক টান বেল্টের দাঁতকে পুলির সাথে নিযুক্ত রাখে, বেল্টের কম্পন হ্রাস করে এবং গতিশীল প্রতিক্রিয়া উন্নত করে।
খুব কম টেনশনের কারণে দাঁতে লাফানো, ব্যাকল্যাশের মতো নড়াচড়া, কম্পন বা বিলম্বিত গাড়ির প্রতিক্রিয়া হতে পারে। অত্যধিক উত্তেজনা বিয়ারিং লোড, বেল্টের চাপ, ঘর্ষণ, শব্দ এবং উপাদান পরিধান বৃদ্ধি করে।
সার্ভো ড্রাইভ এবং মোশন কন্ট্রোলার
সার্ভো ড্রাইভ মোশন কন্ট্রোলার, প্রোগ্রামেবল লজিক কন্ট্রোলার, ইন্ডাস্ট্রিয়াল কম্পিউটার বা রোবট কন্ট্রোলারের কমান্ড অনুযায়ী মোটর কারেন্ট, টর্ক, গতি এবং অবস্থান নিয়ন্ত্রণ করে।
নিয়ন্ত্রক লক্ষ্য অবস্থান, বেগ, ত্বরণ, হ্রাস, আন্দোলন ক্রম, এবং অন্যান্য অক্ষের সাথে সিঙ্ক্রোনাইজেশন সম্পর্ক সংজ্ঞায়িত করে।
এনকোডার এবং অবস্থান সেন্সর
একটি এনকোডার মোটর শ্যাফ্ট ঘূর্ণন পরিমাপ করে, যখন সীমা সুইচ, হোম সেন্সর, বা বহিরাগত রৈখিক এনকোডারগুলি অতিরিক্ত রেফারেন্স তথ্য প্রদান করে।
এই ডিভাইসগুলি সিস্টেমটিকে তার বাড়ির অবস্থান প্রতিষ্ঠা করতে, ওভারট্রাভেল প্রতিরোধ করতে, ত্রুটিগুলি সনাক্ত করতে, গতিবিধি যাচাই করতে এবং অবস্থানের নির্ভরযোগ্যতা উন্নত করতে সহায়তা করে।
কিভাবে ঘূর্ণমান গতি রৈখিক গতিতে রূপান্তরিত হয়
ড্রাইভ পুলি এবং টাইমিং বেল্টের মধ্যে মিথস্ক্রিয়ার মাধ্যমে ঘূর্ণমান থেকে রৈখিক গতি রূপান্তর ঘটে। মোটর কৌণিক ঘূর্ণন তৈরি করে, যখন পুলি সেই কৌণিক স্থানচ্যুতিকে স্পর্শক বেল্ট আন্দোলনে রূপান্তরিত করে।
কারণ টাইমিং বেল্টটি ক্যারেজের সাথে সংযুক্ত থাকে, স্পর্শক বেল্টের চলাচল রৈখিক ক্যারেজ ডিসপ্লেসমেন্টে পরিণত হয়।
একটি বেল্ট পিচ সঙ্গে একটি টাইমিং কপিকল জন্যপিএবং একটি দাঁত গণনাz, পুলি বিপ্লব প্রতি তাত্ত্বিক বেল্ট আন্দোলন হল:
রৈখিক স্থানচ্যুতি প্রতি বিপ্লব = z × p
উদাহরণস্বরূপ, যদি পুলিতে 20টি দাঁত থাকে এবং বেল্টের পিচটি 5 মিমি হয়, একটি সম্পূর্ণ পুলি বিপ্লব তাত্ত্বিকভাবে বেল্টটিকে সরিয়ে দেয়:
20 × 5 মিমি = 100 মিমি
অতএব, একটি মোটর বিপ্লব প্রায় 100 মিমি ক্যারেজ ট্র্যাভেল তৈরি করে যখন পুলিটি মোটরের সাথে সরাসরি সংযুক্ত থাকে এবং কোনও অতিরিক্ত গিয়ারবক্স অনুপাত ব্যবহার করা হয় না।
যদি মোটরটি প্রতি মিনিটে 1,500টি ঘূর্ণায়মান হয়, তাত্ত্বিক রৈখিক গতি হল:
রৈখিক গতি = 100 মিমি × 1,500 ÷ 60 = 2,500 মিমি/সেকেন্ড
এই সম্পর্ক ব্যাখ্যা করে কেন টাইমিং বেল্ট মডিউল উচ্চ রৈখিক গতি অর্জন করতে পারে। একটি অপেক্ষাকৃত ছোট পুলি প্রতিটি মোটর বিপ্লবের সময় একটি উল্লেখযোগ্য ভ্রমণ দূরত্ব তৈরি করতে পারে।
ড্রাইভ পুলি কীভাবে মোটর টর্ক প্রেরণ করে
ড্রাইভ পুলি বেল্টে মোটর টর্ককে স্পর্শক টানানোর শক্তিতে রূপান্তর করে। মোটরটি একটি কাপলিং, গিয়ারবক্স, শ্যাফ্ট বা ইন্টিগ্রেটেড মোটর মাউন্টের মাধ্যমে পুলির সাথে সংযুক্ত হতে পারে।
যখন ড্রাইভ পুলিতে টর্ক প্রয়োগ করা হয়, পুলির দাঁত ম্যাচিং বেল্টের দাঁতের বিরুদ্ধে ধাক্কা দেয়। বেল্টটি তখন ড্রাইভিং সাইডে উত্তেজনা তৈরি করে এবং গাড়ির সংযোগে বল স্থানান্তর করে।
উপলব্ধ রৈখিক চালিকা শক্তি বিভিন্ন কারণের উপর নির্ভর করে:
- মোটর আউটপুট টর্ক
- ড্রাইভ কপিকল পিচ ব্যাসার্ধ
- গিয়ারবক্স অনুপাত, যখন ব্যবহার করা হয়
- টাইমিং বেল্ট প্রসার্য ক্ষমতা
- বেল্ট দাঁত ব্যস্ততা
- প্রাথমিক বেল্ট টান
- ত্বরণ প্রয়োজনীয়তা
- ক্যারেজ এবং পেলোড ভর
- গাইড রেল ঘর্ষণ
- বাহ্যিক প্রক্রিয়া প্রতিরোধ
একই মোটর টর্কের জন্য, একটি ছোট পুলি সাধারণত বৃহত্তর রৈখিক বল তৈরি করে কিন্তু প্রতি বিপ্লবে কম ভ্রমণ করে। একটি বৃহত্তর কপিকল প্রতি বিপ্লবে উচ্চতর রৈখিক ভ্রমণ উত্পাদন করে কিন্তু উপলব্ধ স্পর্শক শক্তি হ্রাস করে।
তাই পুলি নির্বাচনের জন্য গতি, বল, মোটর রেজোলিউশন, বেল্ট লাইফ এবং ন্যূনতম নমন ব্যাসার্ধের মধ্যে ভারসাম্য প্রয়োজন।
Idler পুলির ভূমিকা
আইডলার পুলি সাধারণত সরাসরি মোটর পাওয়ার পায় না, তবে এটি ট্রান্সমিশন সিস্টেমের অপারেশনের জন্য অপরিহার্য।
এর ফাংশন অন্তর্ভুক্ত:
- মডিউলের বিপরীত প্রান্তে টাইমিং বেল্টকে সমর্থন করে
- বন্ধ বেল্ট পথ বজায় রাখা
- বেল্ট ভ্রমণ দিক পরিবর্তন
- বেল্ট এবং পুলি সিস্টেমের মধ্যে প্রান্তিককরণ বজায় রাখা
- বেল্ট টান জন্য একটি সমন্বয় পয়েন্ট প্রদান
- অসমর্থিত বেল্ট আন্দোলন হ্রাস
আইডলার পুলি অবশ্যই কম ভারবহন প্রতিরোধের সাথে মসৃণভাবে ঘুরতে হবে। খারাপ ভারবহন অবস্থা, কপিকল মিসলাইনমেন্ট, বা দূষণ শব্দ এবং গতি প্রতিরোধের বৃদ্ধি করতে পারে।
যদি ইডলার পুলি ড্রাইভ পুলির সমান্তরাল না হয়, তাহলে বেল্টটি একপাশে ট্র্যাক করতে পারে, পুলির ফ্ল্যাঞ্জের সাথে যোগাযোগ করতে পারে, অসমভাবে পরিধান করতে পারে বা অস্থির গতি তৈরি করতে পারে।
কেন টাইমিং বেল্ট টেনশন গুরুত্বপূর্ণ
টাইমিং বেল্ট টেনশন প্রভাবিত করার সবচেয়ে গুরুত্বপূর্ণ কারণগুলির মধ্যে একটিবেল্ট চালিত লিনিয়ার অ্যাকচুয়েটর নীতি. ত্বরণ, হ্রাস এবং লোড রিভার্সালের সময় পুলির সাথে নিযুক্ত থাকার জন্য বেল্টটিকে পর্যাপ্তভাবে টানতে হবে।
অপর্যাপ্ত বেল্ট টেনশনের প্রভাব
বেল্টের টান খুব কম হলে, সিস্টেমটি অনুভব করতে পারে:
- মোটর রিভার্সালের পরে বিলম্বিত গাড়ির প্রতিক্রিয়া
- পজিশনিং পুনরাবৃত্তিযোগ্যতা হ্রাস
- উচ্চ গতির গতির সময় বেল্টের কম্পন
- উচ্চ ত্বরণ অধীনে দাঁত জাম্পিং
- দিক পরিবর্তনের সময় প্রভাব শব্দ
- কম গতিতে অসম গতি
- পরিবর্তনশীল লোডের অধীনে অবস্থান বিচ্যুতি
যদিও একটি টাইমিং বেল্ট সাধারণত ঘর্ষণ বেল্টের মতো পিছলে যায় না, অপর্যাপ্ত টান দাঁতগুলিকে অত্যধিক গতিশীল লোডের অধীনে পুলির খাঁজ থেকে মুহূর্তের জন্য বিচ্ছিন্ন হতে দেয়।
অতিরিক্ত বেল্ট টেনশনের প্রভাব
অত্যধিক বেল্ট টান সিস্টেম কর্মক্ষমতা ক্ষতি করতে পারে. সম্ভাব্য পরিণতি অন্তর্ভুক্ত:
- মোটর লোড বৃদ্ধি
- উচ্চ কপিকল বহন চাপ
- ত্বরিত বেল্ট ক্লান্তি
- ঘর্ষণ এবং তাপমাত্রা বৃদ্ধি
- বৃহত্তর গোলমাল
- হ্রাস ভারবহন সেবা জীবন
- শ্যাফ্ট বা শেষ ব্লকের বিকৃতি
সঠিক টান মডিউল প্রস্তুতকারকের স্পেসিফিকেশন অনুসরণ করা উচিত। বেল্ট টেনশন শুধুমাত্র বিষয়গত অনুভূতি দ্বারা সামঞ্জস্য করা উচিত নয়, বিশেষ করে উচ্চ-গতি বা নির্ভুল অ্যাপ্লিকেশনগুলিতে।
কিভাবে রৈখিক গাইড গতি পথ নিয়ন্ত্রণ করে
টাইমিং বেল্ট গতি তৈরি করে, যখন লিনিয়ার গাইড গতির পথ নিয়ন্ত্রণ করে। এই দুটি ফাংশন বিভ্রান্ত করা উচিত নয়.
একটি গাইড রেল ছাড়া, বেল্টটি গাড়িকে সামনের দিকে টানতে পারে, কিন্তু এটি নির্ভরযোগ্যভাবে উল্লম্ব স্থানচ্যুতি, পার্শ্বীয় নড়াচড়া, ইয়াও, পিচ বা রোল প্রতিরোধ করতে পারে না।
লিনিয়ার গাইড সিস্টেমে সাধারণত এক বা একাধিক গাইড রেল এবং রিসার্কুলেটিং-বল গাইড ব্লক থাকে। গাইড ব্লকগুলি গাড়ির সাথে সংযুক্ত থাকে এবং কম ঘর্ষণে রেল বরাবর চলে যায়।
গাইড সিস্টেম বিভিন্ন ফাংশন সঞ্চালন করে:
- ক্যারেজ এবং পেলোড সমর্থন করে
- রৈখিক ভ্রমণ নির্ভুলতা বজায় রাখে
- উল্লম্ব এবং পার্শ্বীয় বাহিনী প্রতিরোধ করে
- পিচ, ইয়াও এবং রোল মুহূর্তগুলিকে প্রতিরোধ করে
- গতির ঘর্ষণ কমায়
- টাইমিং বেল্টকে স্ট্রাকচারাল লোড বহন করতে বাধা দেয়
- ত্বরণের সময় স্থিতিশীল আন্দোলন বজায় রাখে
দীর্ঘ গাড়ি বা উচ্চ মুহূর্ত লোডের জন্য, নির্মাতারা দুটি গাইড রেল, একাধিক গাইড ব্লক, একটি বিস্তৃত রেল ব্যবস্থা, বা একটি শক্তিশালী বেস প্রোফাইল ব্যবহার করতে পারে।
একটি টাইমিং বেল্ট রৈখিক মডিউলে সার্ভো নিয়ন্ত্রণ
একটি সার্ভো-চালিত টাইমিং বেল্ট মডিউল যান্ত্রিক সংক্রমণকে বৈদ্যুতিন বন্ধ-লুপ নিয়ন্ত্রণের সাথে একত্রিত করে। সার্ভো মোটরটিতে একটি এনকোডার রয়েছে যা ক্রমাগত শ্যাফ্ট অবস্থান বা ঘূর্ণন গতি পরিমাপ করে।
মোশন কন্ট্রোলার সার্ভো ড্রাইভে একটি টার্গেট কমান্ড পাঠায়। সার্ভো ড্রাইভ এনকোডার প্রতিক্রিয়ার সাথে কমান্ড করা গতির তুলনা করে এবং পার্থক্য কমাতে মোটর বর্তমান সামঞ্জস্য করে।
এই প্রক্রিয়াটি প্রতি সেকেন্ডে বহুবার ঘটতে পারে, যা সিস্টেমটিকে লোড, গতি এবং অবস্থানের পরিবর্তনের জন্য দ্রুত প্রতিক্রিয়া জানাতে দেয়।
একটি সাধারণ সার্ভো-নিয়ন্ত্রিত আন্দোলন নিম্নলিখিত পর্যায়গুলি অন্তর্ভুক্ত করে:
- নিয়ন্ত্রক থেকে লক্ষ্য অবস্থান গ্রহণ
- প্রয়োজনীয় গতি প্রোফাইল গণনা করা হচ্ছে
- মোটর এবং গাড়ী ত্বরান্বিত
- প্রোগ্রাম করা ভ্রমণ গতি বজায় রাখা
- টার্গেট পজিশনের আগে ডিলেরেটিং
- নির্দেশিত স্থানে থামছে
- বাহ্যিক ঝামেলার বিরুদ্ধে অবস্থান ধরে রাখা
- নিয়ন্ত্রকের কাছে সমাপ্তি বা ত্রুটির অবস্থা রিপোর্ট করা
সার্ভো সিস্টেম মেশিনের নকশার উপর নির্ভর করে অবস্থান, গতি বা টর্ক নিয়ন্ত্রণ করতে পারে।
অবস্থান নিয়ন্ত্রণ মোড
অবস্থান মোডে, নিয়ামক একটি নির্দিষ্ট পরিমাণ ভ্রমণের নির্দেশ দেয়। এই মোডটি পিক-এন্ড-প্লেস সিস্টেম, প্যাকেজিং সরঞ্জাম, ইলেকট্রনিক সমাবেশ, পরিদর্শন সিস্টেম এবং উপাদান স্থানান্তরের জন্য ব্যাপকভাবে ব্যবহৃত হয়।
গতি নিয়ন্ত্রণ মোড
গতি মোডে, নিয়ামক অনেক প্রোগ্রাম করা অবস্থানে থামার পরিবর্তে ভ্রমণের বেগ নিয়ন্ত্রণ করে। এটি স্ক্যানিং, আবরণ, ক্রমাগত পরিদর্শন বা সিঙ্ক্রোনাইজড কনভেয়র অ্যাপ্লিকেশনের জন্য ব্যবহার করা যেতে পারে।
টর্ক কন্ট্রোল মোড
টর্ক মোড মোটরের আউটপুট টর্ক নিয়ন্ত্রণ করে। এটি বিশেষ অ্যাপ্লিকেশনগুলিতে ব্যবহার করা যেতে পারে যেখানে বল সীমাবদ্ধতা বা উত্তেজনা নিয়ন্ত্রণের প্রয়োজন হয়, যদিও টাইমিং বেল্ট মডিউলগুলি প্রাথমিকভাবে অবস্থান এবং উচ্চ-গতি স্থানান্তরের জন্য নির্বাচিত হয়।
পজিশন ফিডব্যাক কিভাবে কাজ করে
অবস্থান প্রতিক্রিয়া নিয়ন্ত্রণ সিস্টেমকে নির্দেশিত আন্দোলন সঠিকভাবে সম্পন্ন হয়েছে কিনা তা নির্ধারণ করতে দেয়।
বেশিরভাগ সার্ভো-চালিত মডিউল মোটরে ইনস্টল করা একটি ঘূর্ণমান এনকোডার ব্যবহার করে। নিয়ামক মোটর ঘূর্ণন, কপিকল দাঁত গণনা, বেল্ট পিচ এবং সংক্রমণ অনুপাত থেকে গাড়ির অবস্থান গণনা করে।
এটি সেমি-ক্লোজড-লুপ কন্ট্রোল নামে পরিচিত কারণ এনকোডার সরাসরি গাড়ির অবস্থান পরিমাপ না করে মোটর ঘূর্ণন পরিমাপ করে।
উচ্চতর পরম পজিশনিং নির্ভুলতা প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য, একটি বহিরাগত রৈখিক এনকোডার মডিউল বরাবর ইনস্টল করা যেতে পারে। রৈখিক এনকোডার প্রকৃত ক্যারেজ অবস্থান পরিমাপ করে এবং বেল্টের স্থিতিস্থাপকতা, কাঠামোগত বিকৃতি, তাপীয় প্রসারণ, বা ট্রান্সমিশন ভিন্নতার কারণে সৃষ্ট ত্রুটি সনাক্ত করতে পারে।
অবস্থান প্রতিক্রিয়া ডিভাইস অন্তর্ভুক্ত হতে পারে:
- মোটর ঘূর্ণমান এনকোডার
- লিনিয়ার এনকোডার
- চৌম্বক স্কেল
- অপটিক্যাল স্কেল
- হোম সেন্সর
- ইতিবাচক সীমা সুইচ
- নেতিবাচক সীমা সুইচ
- বাহ্যিক মেশিন দৃষ্টি প্রতিক্রিয়া
ওপেন-লুপ এবং ক্লোজড-লুপ অপারেশন
টাইমিং বেল্ট লিনিয়ার মডিউল ওপেন-লুপ বা ক্লোজড-লুপ কন্ট্রোল সিস্টেমে কাজ করতে পারে।
ওপেন-লুপ কন্ট্রোল
একটি ওপেন-লুপ সিস্টেম ক্রমাগত প্রকৃত চূড়ান্ত অবস্থান যাচাই না করেই একটি স্টেপার মোটরে মুভমেন্ট ডাল পাঠায়। কন্ট্রোলার অনুমান করে যে মোটর প্রতিটি আদেশ অনুসরণ করেছে।
এই পদ্ধতিটি সহজ এবং সাশ্রয়ী, তবে ওভারলোড, অত্যধিক ত্বরণ, বাধা বা মোটর স্টল হারানো পদক্ষেপ এবং অবস্থান ত্রুটির কারণ হতে পারে।
ক্লোজড-লুপ কন্ট্রোল
একটি ক্লোজড-লুপ সার্ভো সিস্টেম ক্রমাগত এনকোডার প্রতিক্রিয়ার সাথে কমান্ড করা আন্দোলনের তুলনা করে। প্রকৃত গতি কমান্ড থেকে ভিন্ন হলে, ত্রুটি সংশোধন করতে ড্রাইভ মোটর আউটপুট বৃদ্ধি বা হ্রাস করে।
ক্লোজড-লুপ কন্ট্রোল আরও ভাল গতিশীল প্রতিক্রিয়া, উচ্চতর অপারেটিং গতি, বৃহত্তর ত্বরণ ক্ষমতা, মোটর অ্যালার্ম ফাংশন এবং আরও নির্ভরযোগ্য অবস্থান পর্যবেক্ষণ প্রদান করে।
মোশন প্রোফাইল: ত্বরণ, ধ্রুবক গতি এবং হ্রাস
একটি টাইমিং বেল্ট মডিউল সাধারণত তাৎক্ষণিকভাবে শূন্য গতি থেকে সর্বোচ্চ গতিতে চলে যায় না। নিয়ামক একটি মোশন প্রোফাইল তৈরি করে যা নির্ধারণ করে কিভাবে অক্ষটি ত্বরান্বিত হয়, ভ্রমণ করে এবং থামে।
একটি সাধারণ আন্দোলনের তিনটি প্রধান পর্যায় রয়েছে:
ত্বরণ পর্যায়
মোটর শূন্য থেকে প্রোগ্রাম করা ভ্রমণ গতিতে গতি বাড়ায়। এই পর্যায়ে, বেল্টটিকে অবশ্যই গাড়ি, পেলোড এবং সংযুক্ত সরঞ্জামগুলিকে ত্বরান্বিত করার জন্য যথেষ্ট শক্তি প্রেরণ করতে হবে।
উচ্চ ত্বরণ উৎপাদনশীলতা বাড়ায় কিন্তু বেল্টের টান প্রকরণ, কাঠামোগত কম্পন, মোটর টর্কের চাহিদা এবং গাইড লোডও বাড়ায়।
ধ্রুব-গতির পর্যায়
গাড়িটি প্রোগ্রাম করা সর্বোচ্চ গতিতে চলে। লং-স্ট্রোক মডিউলগুলি এই পর্যায়ে চক্রের একটি উল্লেখযোগ্য অংশ ব্যয় করতে পারে।
স্থিতিশীল বেল্ট ট্র্যাকিং, কপিকল ভারসাম্য, বেস অনমনীয়তা, এবং গাইড প্রান্তিককরণ উচ্চ-গতির ভ্রমণের সময় বিশেষভাবে গুরুত্বপূর্ণ।
মন্দার পর্যায়
মোটর টার্গেট পজিশনের আগে গতি কমায়। টাইমিং বেল্ট চলমান ভরকে হ্রাস করার জন্য বিপরীত দিকে শক্তি প্রেরণ করে।
খারাপভাবে কনফিগার করা মন্থরতা কম্পন, ওভারশুট, ক্যারেজ দোলন বা অত্যধিক নিষ্পত্তির সময় তৈরি করতে পারে।
অনেক সার্ভো সিস্টেম ট্র্যাপিজয়েডাল বা এস- কার্ভ মোশন প্রোফাইল ব্যবহার করে। একটি S-বক্ররেখা প্রোফাইল ত্বরণের আকস্মিক পরিবর্তনগুলি হ্রাস করে এবং সূক্ষ্ম পণ্য বা ভারী পেলোডগুলি সরানোর সময় মসৃণতা উন্নত করতে পারে।
কিভাবে দিক বিপরীত ঘটে
গাড়ির দিক বিপরীত করতে, নিয়ামক মোটর ঘূর্ণন বিপরীত করে। ড্রাইভ পুলি তারপর বেল্টটিকে বিপরীত দিকে নিয়ে যায়।
দিক পরিবর্তনের সময়, বেল্টের দুই পাশের লোড দ্রুত পরিবর্তিত হয়। এক পাশ টেনশন পাশ হয়ে যায় যখন অন্য পাশ ফিরে আসে।
এই ট্রানজিশন বেল্টের টান, ক্যারেজ অনমনীয়তা, সার্ভো টিউনিং এবং যান্ত্রিক ক্লিয়ারেন্সকে বিশেষভাবে গুরুত্বপূর্ণ করে তোলে। অপর্যাপ্ত টান বা অতিরিক্ত নমনীয় কাঠামো মোটর রিভার্সাল এবং ক্যারেজ প্রতিক্রিয়ার মধ্যে একটি ছোট বিলম্ব তৈরি করতে পারে।
ঘন ঘন আদান-প্রদানের আন্দোলন জড়িত অ্যাপ্লিকেশনগুলির জন্য, মডিউলটি শুধুমাত্র স্ট্যাটিক পেলোড ক্ষমতার পরিবর্তে গতিশীল লোড অনুযায়ী নির্বাচন করা উচিত।
অবস্থান নির্ভুলতাকে প্রভাবিত করার কারণগুলি৷
একটি টাইমিং বেল্ট মডিউল নির্ভরযোগ্য পুনরাবৃত্তিযোগ্য অবস্থান প্রদান করতে পারে, তবে এর পরম নির্ভুলতা যান্ত্রিক এবং নিয়ন্ত্রণ উভয় কারণের দ্বারা প্রভাবিত হয়।
গুরুত্বপূর্ণ কারণগুলির মধ্যে রয়েছে:
- টাইমিং বেল্ট প্রসার্য কঠোরতা
- বেল্টের দৈর্ঘ্য এবং অপারেটিং স্ট্রোক
- প্রাথমিক বেল্ট টান
- পেলোড ভর
- ত্বরণ এবং হ্রাস
- পুলি উত্পাদন নির্ভুলতা
- পুলি খামখেয়ালী
- বেল্ট দাঁত পিচ বৈচিত্র
- গাইড রেল সঠিকতা
- বেস প্রোফাইল সোজাতা
- মোটর এনকোডার রেজোলিউশন
- সার্ভো টিউনিং গুণমান
- তাপমাত্রার তারতম্য
- বাহ্যিক প্রক্রিয়া বল
- ইনস্টলেশন প্রান্তিককরণ
বেল্ট স্থিতিস্থাপকতা
একটি টাইমিং বেল্ট একটি বল স্ক্রুর চেয়ে বেশি স্থিতিস্থাপক। লোড অধীনে, এটি সামান্য elongate করতে পারেন. প্রসারণের পরিমাণ বেল্ট নির্মাণ, প্রসার্য কর্ড উপাদান, বেল্টের প্রস্থ, বেল্টের দৈর্ঘ্য এবং প্রেরিত শক্তির উপর নির্ভর করে।
এই কারণেই খুব দীর্ঘ টাইমিং বেল্ট মডিউলগুলি দুর্দান্ত গতি এবং পুনরাবৃত্তিযোগ্যতা প্রদান করতে পারে তবে শর্ট-স্ট্রোকের চেয়ে কম পরম অবস্থান নির্ভুলতা প্রদান করতে পারেবল স্ক্রু মডিউল.
পুলি নির্ভুলতা
পুলি দাঁতের জ্যামিতি, পিচ ব্যাসের নির্ভুলতা, ঘনত্ব এবং শ্যাফ্ট ইনস্টলেশন মোটর ঘূর্ণন এবং বেল্ট আন্দোলনের মধ্যে সম্পর্ককে প্রভাবিত করে।
পুলি উন্মাদনা প্রতিটি বিপ্লবের সময় পর্যায়ক্রমিক অবস্থানের তারতম্য, গতির ওঠানামা, বা কম্পন তৈরি করতে পারে।
গাইড রেল সঠিকতা
গাইড রেল গাড়ির সোজাতা এবং যান্ত্রিক স্থিতিশীলতা নির্ধারণ করে। দুর্বল রেল সারিবদ্ধতা প্রতিরোধ বাড়াতে পারে, অসম আন্দোলন তৈরি করতে পারে বা মোটরটিতে অতিরিক্ত লোড রাখতে পারে।
সার্ভো রেজোলিউশন
মোটর এনকোডার এবং কন্ট্রোল সিস্টেম নির্ধারণ করে যে মোটর ঘূর্ণন কতটা সঠিকভাবে নির্দেশিত এবং পরিমাপ করা যায়। যাইহোক, একা উচ্চ এনকোডার রেজোলিউশন উচ্চ ক্যারেজ নির্ভুলতার গ্যারান্টি দেয় না কারণ বেল্টের স্থিতিস্থাপকতা এবং যান্ত্রিক ত্রুটিগুলিও বিবেচনা করা উচিত।
পুনরাবৃত্তিযোগ্যতা এবং পরম অবস্থান নির্ভুলতা
পুনরাবৃত্তিযোগ্যতা এবং অবস্থান নির্ভুলতা সম্পর্কিত কিন্তু ভিন্ন স্পেসিফিকেশন।
পুনরাবৃত্তিযোগ্যতাবর্ণনা করে যে একই অবস্থার অধীনে বারবার নড়াচড়া করার পরে গাড়িটি একই অবস্থানে ফিরে আসে।
পরম অবস্থান নির্ভুলতাসম্পূর্ণ স্ট্রোক জুড়ে প্রোগ্রাম করা স্থানাঙ্কের সাথে প্রকৃত ক্যারেজ অবস্থান কতটা ঘনিষ্ঠভাবে মেলে তা বর্ণনা করে।
একটি টাইমিং বেল্ট রৈখিক মডিউল ভাল পুনরাবৃত্তিযোগ্যতা অর্জন করতে পারে এমনকি যখন এর পরম অবস্থানে একটি ছোট পদ্ধতিগত ত্রুটি থাকে। ক্রমাঙ্কন বা কন্ট্রোলার ক্ষতিপূরণ পুনরাবৃত্তিযোগ্য পদ্ধতিগত ত্রুটিগুলি কমাতে পারে, তবে এটি লোড পরিবর্তনের কারণে পরিবর্তনশীল বেল্টের বিকৃতিকে সম্পূর্ণরূপে নির্মূল করতে পারে না।
কিভাবে হোম এবং সীমা সেন্সর কাজ করে
হোম এবং সীমা সেন্সরগুলি অপারেটিং সিকোয়েন্সের গুরুত্বপূর্ণ অংশ।
হোম সেন্সর
যখন মেশিনটি শুরু হয়, নিয়ন্ত্রক গাড়ির নিখুঁত অবস্থান জানেন না। সেন্সর সক্রিয় না হওয়া পর্যন্ত গাড়িটি নিয়ন্ত্রিত গতিতে হোম সেন্সরের দিকে চলে যায়।
নিয়ামক তারপর একটি রেফারেন্স সমন্বয় স্থাপন করে। কিছু সিস্টেম হোমিং পুনরাবৃত্তিযোগ্যতা উন্নত করতে হোম সেন্সরের সাথে একসাথে একটি এনকোডার সূচক সংকেত ব্যবহার করে।
ইতিবাচক এবং নেতিবাচক সীমা সেন্সর
ব্যবহারযোগ্য স্ট্রোকের উভয় প্রান্তের কাছে সীমা সেন্সর ইনস্টল করা আছে। তারা গাড়িটিকে অনুমোদিত ভ্রমণ পরিসরের বাইরে যেতে বাধা দেয়।
যদি একটি সীমা সেন্সর অপ্রত্যাশিতভাবে ট্রিগার হয়, নিয়ামক সাধারণত আন্দোলন বন্ধ করে এবং একটি অ্যালার্ম তৈরি করে।
যান্ত্রিক শেষ স্টপ
বৈদ্যুতিক সীমা নিয়ন্ত্রণ ব্যর্থ হলে যান্ত্রিক শেষ স্টপ একটি চূড়ান্ত প্রতিরক্ষামূলক পরিমাপ প্রদান করে। এগুলি সাধারণ স্টপিং পজিশন হিসাবে ব্যবহার করার উদ্দেশ্যে নয় কারণ বারবার প্রভাব ক্যারেজ, বেল্ট, গাইড ব্লক বা শেষ কাঠামোর ক্ষতি করতে পারে।
টাইমিং বেল্ট রৈখিক মডিউল গতি গণনা
তাত্ত্বিক রৈখিক গতি পুলি দাঁত গণনা, বেল্ট পিচ এবং মোটর গতি ব্যবহার করে গণনা করা যেতে পারে:
রৈখিক গতি = পুলি দাঁত গণনা × বেল্ট পিচ × মোটর গতি ÷ 60
কোথায়:
- রৈখিক গতি প্রতি সেকেন্ডে মিলিমিটারে পরিমাপ করা হয়
- পুলি দাঁতের সংখ্যা হল ড্রাইভ পুলিতে দাঁতের সংখ্যা
- বেল্ট পিচ মিলিমিটারে পরিমাপ করা হয়
- মোটর গতি প্রতি মিনিটে বিপ্লবে পরিমাপ করা হয়
একটি গিয়ারবক্স ইনস্টল করা থাকলে, গিয়ারবক্স অনুপাতটিও গণনার মধ্যে অন্তর্ভুক্ত করা আবশ্যক।
মোটর টর্ক সীমা, বেল্ট কম্পন, গাইড ক্ষমতা, স্ট্রোকের দৈর্ঘ্য, পেলোড, ত্বরণ দূরত্ব এবং কাঠামোগত অনমনীয়তার কারণে প্রকৃত ব্যবহারযোগ্য গতি তাত্ত্বিক মানের চেয়ে কম হতে পারে।
টাইমিং বেল্ট লিনিয়ার মডিউল ফোর্স ট্রান্সমিশন
মডিউল দ্বারা উত্পন্ন রৈখিক বল মোটর টর্ক এবং পুলি পিচ ব্যাসার্ধের সাথে সম্পর্কিত:
রৈখিক বল ≈ মোটর টর্ক ÷ পুলি পিচ ব্যাসার্ধ
এই সরলীকৃত সম্পর্কের মধ্যে কার্যক্ষমতা হ্রাস, ত্বরণ বল, গাইড ঘর্ষণ, বেল্ট প্রিটেনশন, বা নিরাপত্তার কারণ অন্তর্ভুক্ত নয়, তবে এটি একটি গুরুত্বপূর্ণ নকশা নীতিকে চিত্রিত করে।
একটি ছোট পুলি ব্যাসার্ধ একই মোটর টর্কের জন্য রৈখিক বল বৃদ্ধি করে, যখন একটি বড় পুলি ব্যাসার্ধ প্রতি বিপ্লবে রৈখিক ভ্রমণ বৃদ্ধি করে।
প্রয়োজনীয় চালিকা শক্তি অন্তর্ভুক্ত করা উচিত:
- চলমান ভরকে ত্বরান্বিত করতে বল প্রয়োজন
- গাইড রেল ঘর্ষণ
- বাহ্যিক প্রক্রিয়াকরণ প্রতিরোধের
- তারের বাহক প্রতিরোধের
- আনত বা উল্লম্ব লোড প্রভাব
- নিরাপত্তা মার্জিন
টাইমিং বেল্ট মডিউলগুলি সাধারণত অনুভূমিক গতির জন্য ব্যবহৃত হয়। উল্লম্ব ইনস্টলেশনের জন্য মাধ্যাকর্ষণ, ব্রেক সিস্টেম, কাউন্টারব্যালেন্স মেকানিজম, লোড ড্রপ সুরক্ষা এবং মোটর ধরে রাখার টর্কের অতিরিক্ত বিবেচনার প্রয়োজন হয়।
সার্ভো টিউনিং এবং ডাইনামিক পারফরম্যান্স
সার্ভো টিউনিং নির্ধারণ করে যে মোটর কত দ্রুত এবং সঠিকভাবে মোশন কমান্ডে সাড়া দেয়।
সার্ভো লাভ খুব কম হলে, সিস্টেম ধীরে ধীরে সাড়া দিতে পারে, অত্যধিক নিম্নলিখিত ত্রুটি তৈরি করতে পারে, বা দীর্ঘ নিষ্পত্তির সময় প্রয়োজন। লাভ খুব বেশি হলে, অক্ষটি কম্পিত হতে পারে, শব্দ উৎপন্ন করতে পারে, লক্ষ্য অবস্থানে দোদুল্যমান হতে পারে বা একটি অ্যালার্ম ট্রিগার করতে পারে।
সার্ভো টিউনিং বিবেচনা করা আবশ্যক:
- পেলোড ভর
- গাড়ির জড়তা
- পুলি জড়তা
- বেল্টের স্থিতিস্থাপকতা
- মডিউল স্ট্রোক
- বেস অনমনীয়তা
- ইনস্টলেশন কাঠামো
- ত্বরণ প্রোফাইল
- বাহ্যিক প্রক্রিয়া বল
যেহেতু একটি টাইমিং বেল্টের কিছু স্থিতিস্থাপকতা আছে, একটি অত্যধিক আক্রমণাত্মক সার্ভো সেটিং বেল্টের কম্পনকে উত্তেজিত করতে পারে। সঠিক ত্বরণ সীমা, ফিল্টারিং, ফিডফরওয়ার্ড কন্ট্রোল এবং এস-বক্ররেখা প্রোফাইল গতির স্থিতিশীলতা উন্নত করতে পারে।
টাইমিং বেল্ট টুথ এনগেজমেন্ট এবং স্লিপ প্রতিরোধ
একটি দাঁতযুক্ত টাইমিং বেল্ট একা ঘর্ষণ না করে ইতিবাচক যান্ত্রিক ব্যস্ততার মাধ্যমে গতি প্রেরণ করে। স্বাভাবিক কাজের পরিস্থিতিতে, বেল্টের দাঁত পুলির খাঁজের সাথে সারিবদ্ধ থাকে।
যাইহোক, দাঁত এড়িয়ে যেতে পারে যখন:
- বেল্ট টান অপর্যাপ্ত
- নির্দেশিত ত্বরণ খুব বেশি
- পেলোড নকশা ক্ষমতা অতিক্রম
- পুলিতে খুব কম নিযুক্ত দাঁত আছে
- বেল্ট বা পুলির দাঁত পরা হয়
- একটি বিদেশী বস্তু পুলি এলাকায় প্রবেশ করে
- গাড়িটি একটি বাধার সাথে ধাক্কা খায়
- অক্ষ একটি যান্ত্রিক শেষ স্টপে পৌঁছেছে
দাঁত এড়িয়ে যাওয়া মোটর অবস্থান এবং গাড়ির অবস্থানের মধ্যে সম্পর্ক পরিবর্তন করে। একটি মোটর এনকোডার এই যান্ত্রিক স্থানচ্যুতি সনাক্ত করতে পারে না কারণ মোটর নিজেই নির্দেশ অনুসারে ঘোরানো চালিয়ে যেতে পারে।
সঠিক বেল্ট নির্বাচন, পর্যাপ্ত দাঁতের ব্যস্ততা, সঠিক টান, এবং উপযুক্ত ত্বরণ সেটিংস তাই অপরিহার্য।
কেন টাইমিং বেল্ট মডিউল লং-স্ট্রোক মোশনের জন্য উপযুক্ত
টাইমিং বেল্ট মডিউলগুলি লং-স্ট্রোক অ্যাপ্লিকেশনের জন্য বিশেষভাবে উপযুক্ত কারণ ট্রান্সমিশন উপাদান হালকা ওজনের এবং একটি দীর্ঘ অনমনীয় শ্যাফ্ট হিসাবে ঘোরে না।
একটি দীর্ঘ বল স্ক্রু স্ক্রু চাবুক, সমালোচনামূলক ঘূর্ণন গতি, জড়তা, এবং সমর্থন প্রয়োজনীয়তা দ্বারা সীমিত হতে পারে। একটি টাইমিং বেল্ট একই ধরণের ঘূর্ণন-শ্যাফ্ট সীমাবদ্ধতা ছাড়াই দীর্ঘ দূরত্বে সঞ্চালিত হতে পারে।
এই তোলেলিনিয়ার বেল্ট ড্রাইভ সিস্টেমজন্য উপযুক্ত:
- দীর্ঘ উপাদান-স্থানান্তর অক্ষ
- প্যাকেজিং যন্ত্রপাতি
- গুদাম অটোমেশন
- গ্যান্ট্রি সিস্টেম
- বাছাই এবং স্থাপন সরঞ্জাম
- ইলেকট্রনিক সমাবেশ লাইন
- দৃষ্টি পরিদর্শন সিস্টেম
- লেজার প্রক্রিয়াকরণ সরঞ্জাম
- মাল্টি-স্টেশন উত্পাদন লাইন
অত্যন্ত দীর্ঘ স্ট্রোকের জন্য, বেল্টের কম্পন, বেস সোজাতা, ইনস্টলেশন সমর্থন, তাপীয় সম্প্রসারণ এবং তারের ব্যবস্থাপনাকে এখনও বিবেচনা করতে হবে।
টাইমিং বেল্ট মডিউল বনাম বল স্ক্রু মডিউল কাজের নীতি
একটি টাইমিং বেল্ট মডিউল এবং একটি বল স্ক্রু মডিউল উভয়ই মোটর ঘূর্ণনকে রৈখিক মুভমেন্টে রূপান্তর করে, কিন্তু তারা বিভিন্ন ট্রান্সমিশন মেকানিজম ব্যবহার করে।
| তুলনা আইটেম | টাইমিং বেল্ট লিনিয়ার মডিউল | বল স্ক্রু লিনিয়ার মডিউল |
|---|---|---|
| ট্রান্সমিশন উপাদান | দাঁতযুক্ত টাইমিং বেল্ট এবং পুলি | বল স্ক্রু এবং recirculating বাদাম |
| গতি রূপান্তর | পুলি ঘূর্ণন বেল্ট ভ্রমণ তৈরি করে | স্ক্রু ঘূর্ণন বাদামের ভ্রমণ তৈরি করে |
| সাধারণ সুবিধা | উচ্চ গতি এবং দীর্ঘ স্ট্রোক | উচ্চ অনমনীয়তা এবং অবস্থান নির্ভুলতা |
| সংক্রমণ স্থিতিস্থাপকতা | তুলনামূলকভাবে বেশি | তুলনামূলকভাবে কম |
| সমালোচনামূলক-গতি সীমাবদ্ধতা | দীর্ঘ ঘূর্ণন স্ক্রু | দীর্ঘ স্ক্রু গতি সীমিত হতে পারে |
| রক্ষণাবেক্ষণ ফোকাস | বেল্ট টান এবং দাঁতের অবস্থা | তৈলাক্তকরণ এবং স্ক্রু অবস্থা |
একটি টাইমিং বেল্ট মডিউল সাধারণত পছন্দ করা হয় যখন গতি, স্ট্রোকের দৈর্ঘ্য এবং চক্রের সময় প্রধান অগ্রাধিকার হয়। একটি বল স্ক্রু মডিউল প্রায়শই পছন্দ করা হয় যখন উচ্চ খোঁচা, অনমনীয়তা এবং নির্ভুলতা আরও গুরুত্বপূর্ণ।
একটি সম্পূর্ণ অপারেটিং চক্রের উদাহরণ
একটি ইলেকট্রনিক্স উত্পাদন লাইনের বিভিন্ন অবস্থানের মধ্যে একটি পরিদর্শন ক্যামেরা সরাতে ব্যবহৃত একটি টাইমিং বেল্ট মডিউল বিবেচনা করুন।
- মেশিনটি চালু করে এবং নিরাপত্তা সংকেত চেক করে।
- গাড়িটি ধীরে ধীরে বাড়ির সেন্সরের দিকে চলে যায়।
- হোম সেন্সর শূন্য রেফারেন্স স্থাপন করে।
- কন্ট্রোলার সার্ভো ড্রাইভে প্রথম লক্ষ্য অবস্থান পাঠায়।
- সার্ভো মোটর ড্রাইভ পুলিকে ত্বরান্বিত করে।
- টাইমিং বেল্ট গাইড রেল বরাবর গাড়ি টানছে।
- মোটর এনকোডার সার্ভো ড্রাইভে ঘূর্ণন অবস্থান রিপোর্ট করে।
- পরিদর্শন পয়েন্টের কাছে যাওয়ার সাথে সাথে গাড়ির গতি কমে যায়।
- গাড়ি থামে এবং ক্যামেরা একটি ছবি ধারণ করে।
- নিয়ামক পরিদর্শন-সম্পূর্ণ সংকেত পায়।
- মডিউলটি পরবর্তী প্রোগ্রাম করা অবস্থানে চলে যায়।
- সমস্ত পরিদর্শন সম্পন্ন হওয়ার পরে, গাড়িটি স্ট্যান্ডবাই অবস্থানে ফিরে আসে।
এই চক্রের সময়, টাইমিং বেল্ট উচ্চ-গতির ট্রান্সমিশন প্রদান করে, গাইড রেল ক্যারেজ স্থিতিশীলতা বজায় রাখে এবং সার্ভো সিস্টেম ত্বরণ, গতি এবং থামার অবস্থান নিয়ন্ত্রণ করে।
মসৃণ গতিকে বিরক্ত করে এমন সাধারণ কারণগুলি
এমনকি যখন বেসিক টাইমিং বেল্ট অ্যাকচুয়েটর কাজের নীতি সঠিক, অনুপযুক্ত ইনস্টলেশন বা উপাদানের অবস্থা চলাচলে ব্যাঘাত ঘটাতে পারে।
সাধারণ কারণগুলির মধ্যে রয়েছে:
- ভুল বেল্ট টান
- ড্রাইভ এবং অলস কপিকল মিসলাইনমেন্ট
- গাইড রেল ইনস্টলেশন ত্রুটি
- আলগা মোটর কাপলিং
- আলগা বেল্ট বাতা
- ধৃত পুলি বিয়ারিং
- দূষিত গাইড রেল
- অপর্যাপ্ত গাইড তৈলাক্তকরণ
- অতিরিক্ত পেলোড
- অত্যধিক ত্বরণ
- দুর্বল সার্ভো টিউনিং
- দুর্বল মাউন্ট গঠন
- অসম ভিত্তি সমর্থন
- অনুপযুক্ত তারের ক্যারিয়ার ইনস্টলেশন
পরিদর্শন ট্রান্সমিশন সমস্যা, গাইড-সিস্টেম সমস্যা, মোটর-নিয়ন্ত্রণ সমস্যা এবং বাহ্যিক ইনস্টলেশন সমস্যার মধ্যে পার্থক্য করা উচিত।
নির্ভরযোগ্য অপারেশন জন্য ডিজাইন বিবেচনা
নির্ভরযোগ্য অপারেশন নিশ্চিত করার জন্য, টাইমিং বেল্ট রৈখিক মডিউলটি নির্বাচন করা উচিত এবং বাস্তব প্রয়োগের শর্ত অনুযায়ী কনফিগার করা উচিত।
গুরুত্বপূর্ণ নকশা পরামিতি অন্তর্ভুক্ত:
- কার্যকরী স্ট্রোক প্রয়োজন
- সর্বোচ্চ ভ্রমণ গতি
- প্রয়োজনীয় ত্বরণ
- পেলোড ভর
- লোড কেন্দ্র অবস্থান
- রেডিয়াল, অক্ষীয় এবং মুহূর্ত লোড
- পজিশনিং পুনরাবৃত্তিযোগ্যতা
- পরম নির্ভুলতা প্রয়োজন
- অপারেটিং ওরিয়েন্টেশন
- চক্র ফ্রিকোয়েন্সি
- ডিউটি চক্র
- পরিবেশগত ধূলিকণা এবং দূষণ
- কার্যকরী তাপমাত্রা
- মোটর শক্তি এবং ব্রেক প্রয়োজন
- সেন্সর কনফিগারেশন
- নিয়ামক যোগাযোগ পদ্ধতি
শুধুমাত্র পেলোড ওজনের উপর ভিত্তি করে নির্বাচন অপর্যাপ্ত। ক্যারেজ সারফেস থেকে অনেক দূরে মাউন্ট করা একটি লাইটওয়েট লোড একটি বড় উল্টে যাওয়ার মুহূর্ত তৈরি করতে পারে, যখন একটি উচ্চ ত্বরণের জন্য একটি কম-গতির স্ট্যাটিক গণনার থেকে অনেক বেশি বেল্ট বল প্রয়োজন হতে পারে।
টাইমিং বেল্ট ট্রান্সমিশন নীতির সুবিধা
টাইমিং বেল্ট ট্রান্সমিশন নীতিটি বেশ কয়েকটি ব্যবহারিক সুবিধা প্রদান করে:
- উচ্চ রৈখিক ভ্রমণ গতি
- দীর্ঘ উপলব্ধ স্ট্রোক
- উচ্চ ত্বরণ ক্ষমতা
- তুলনামূলকভাবে কম চলমান ভর
- কম ট্রান্সমিশন শব্দ
- সরল যান্ত্রিক গঠন
- দীর্ঘ ঘূর্ণন স্ক্রু
- স্থানান্তর অ্যাপ্লিকেশনের জন্য ভাল পুনরাবৃত্তিযোগ্যতা
- নমনীয় মোটর মাউন্ট কনফিগারেশন
- মাল্টি-অক্ষ অটোমেশন সিস্টেমের জন্য উপযুক্ত
এই বৈশিষ্ট্যগুলি টাইমিং বেল্ট মডিউলগুলিকে বিশেষভাবে কার্যকর করে এমন অ্যাপ্লিকেশনগুলির জন্য যেখানে পণ্য, সরঞ্জাম বা সেন্সরগুলিকে মাঝারি বা দীর্ঘ দূরত্বে দ্রুত সরানো আবশ্যক৷
টাইমিং বেল্ট ট্রান্সমিশন নীতির সীমাবদ্ধতা
একই কাঠামোরও সীমাবদ্ধতা রয়েছে যা অবশ্যই বিবেচনা করা উচিত:
- একটি বল স্ক্রু তুলনায় নিম্ন সংক্রমণ দৃঢ়তা
- পরিবর্তনশীল লোড অধীনে বেল্ট প্রসারণ
- খুব উচ্চ খোঁচা জন্য নিম্ন উপযুক্ততা
- অত্যন্ত দীর্ঘ স্ট্রোকের উপর অবস্থানের তারতম্য
- সঠিক বেল্ট টান প্রয়োজন
- দীর্ঘ সেবা পরে সম্ভাব্য দাঁত পরিধান
- আক্রমনাত্মক সার্ভো টিউনিংয়ের জন্য বৃহত্তর সংবেদনশীলতা
- দীর্ঘ অসমর্থিত বেল্ট বিভাগে সম্ভাব্য কম্পন
একটি টাইমিং বেল্ট মডিউল স্বয়ংক্রিয়ভাবে নির্বাচন করা উচিত নয় কারণ এটি উচ্চ গতি প্রদান করতে পারে। প্রয়োজনীয় নির্ভুলতা, থ্রাস্ট, লোড মুহূর্ত, অপারেটিং ওরিয়েন্টেশন এবং পরিষেবা পরিবেশও মূল্যায়ন করা আবশ্যক।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
কিভাবে একটি টাইমিং বেল্ট লিনিয়ার মডিউল কাজ করে?
একটি মোটর একটি দাঁতযুক্ত ড্রাইভ পুলি ঘোরে। পুলি একটি ম্যাচিং টাইমিং বেল্ট সরায়, এবং টাইমিং বেল্ট এটির সাথে সংযুক্ত একটি ক্যারেজ সরায়। একটি লিনিয়ার গাইড ক্যারেজকে সমর্থন করে এবং একটি সরল অক্ষে চলাচল সীমাবদ্ধ করে।
একটি টাইমিং বেল্ট রৈখিক মডিউল গতি প্রেরণ করতে ঘর্ষণ ব্যবহার করে?
সিস্টেমটি বেল্টের দাঁত এবং পুলির খাঁজের মধ্যে ইতিবাচক সম্পৃক্ততা ব্যবহার করে। ঘর্ষণ সামগ্রিক যোগাযোগের আচরণে অবদান রাখে, তবে প্রাথমিক সংক্রমণ প্রক্রিয়া যান্ত্রিক দাঁত জড়িত।
একটি টাইমিং বেল্ট মডিউল সুনির্দিষ্ট অবস্থান প্রদান করতে পারে?
হ্যাঁ। সঠিকভাবে নির্বাচিত, টেনশন করা, ইনস্টল করা এবং নিয়ন্ত্রিত হলে এটি নির্ভরযোগ্য পুনরাবৃত্তিযোগ্য অবস্থান প্রদান করতে পারে। যাইহোক, বেল্টের স্থিতিস্থাপকতা সাধারণত এটিকে একটি বল স্ক্রু মডিউলের চেয়ে কম উপযুক্ত করে তোলে যা অত্যন্ত উচ্চ নিখুঁত নির্ভুলতা এবং অনমনীয়তা দাবি করে।
মোটর বিপ্লব প্রতি ভ্রমণ দূরত্ব কি নির্ধারণ করে?
ভ্রমণের দূরত্ব প্রধানত টাইমিং পুলি দাঁত গণনা এবং বেল্ট পিচ দ্বারা নির্ধারিত হয়। সরাসরি ড্রাইভের সাথে, পুলি বিপ্লব প্রতি তাত্ত্বিক আন্দোলন পুলি দাঁতের সংখ্যা বেল্ট পিচ দ্বারা গুণিত সমান।
কেন বেল্ট টান প্রয়োজন?
সঠিক বেল্ট টান দাঁতের ব্যস্ততা বজায় রাখে, দিকনির্দেশনামূলক প্রতিক্রিয়া উন্নত করে, কম্পন নিয়ন্ত্রণ করে এবং দাঁত এড়িয়ে যাওয়ার ঝুঁকি কমায়। অপর্যাপ্ত এবং অত্যধিক উত্তেজনা উভয়ই কর্মক্ষমতা এবং উপাদান জীবন হ্রাস করতে পারে।
লিনিয়ার গাইডের কাজ কী?
রৈখিক গাইড পেলোড সমর্থন করে, গতির দিক নিয়ন্ত্রণ করে, বাহ্যিক শক্তি এবং মুহূর্তগুলিকে প্রতিরোধ করে এবং গাড়ির স্থিতিশীলতা বজায় রাখে। বেল্ট চালিকা শক্তি প্রদান করে কিন্তু প্রধান লোড-সমর্থক উপাদান হিসাবে পরিবেশন করা উচিত নয়।
মডিউল উল্লম্বভাবে ব্যবহার করা যেতে পারে?
হ্যাঁ, কিন্তু উল্লম্ব অপারেশনের জন্য মাধ্যাকর্ষণ লোড, মোটর টর্ক, ব্রেকিং, হোল্ডিং ফোর্স, লোড-ড্রপ প্রতিরোধ এবং নিরাপত্তার কারণগুলির সাবধানে গণনা করা প্রয়োজন। একটি মোটর ব্রেক বা কাউন্টারব্যালেন্স সিস্টেমের প্রয়োজন হতে পারে।
কেন একটি টাইমিং বেল্ট মডিউল দীর্ঘ স্ট্রোকের জন্য উপযুক্ত?
বেল্টটি হালকা ওজনের এবং উচ্চ গতিতে ঘোরার জন্য দীর্ঘ স্ক্রু শ্যাফ্টের প্রয়োজন হয় না। এটি দীর্ঘ বলের স্ক্রুগুলির সাথে সম্পর্কিত অনেকগুলি সমালোচনামূলক-গতি এবং স্ক্রু-হুইপ সীমাবদ্ধতা এড়ায়।
একটি বহিরাগত রৈখিক এনকোডার সঠিকতা উন্নত করতে পারে?
হ্যাঁ। একটি বাহ্যিক রৈখিক এনকোডার প্রকৃত গাড়ির অবস্থান পরিমাপ করে এবং কিছু ত্রুটির জন্য ক্ষতিপূরণ দিতে পারে যা একটি মোটর-মাউন্ট করা ঘূর্ণমান এনকোডার সরাসরি সনাক্ত করতে পারে না।
দাঁত এড়িয়ে যাওয়ার কারণ কী?
সাধারণ কারণগুলির মধ্যে রয়েছে অপর্যাপ্ত বেল্টের টান, অত্যধিক ত্বরণ, ওভারলোড, অপর্যাপ্ত দাঁতের ব্যস্ততা, জীর্ণ দাঁত, যান্ত্রিক সংঘর্ষ বা পুলি এলাকায় বিদেশী উপাদান প্রবেশ করা।
উপসংহার
দটাইমিং বেল্ট রৈখিক মডিউল কাজের নীতিএকটি দাঁতযুক্ত ড্রাইভ পুলির মাধ্যমে মোটর ঘূর্ণনকে রৈখিক বেল্ট ভ্রমণে রূপান্তর করার উপর ভিত্তি করে। চলমান টাইমিং বেল্ট গাড়িতে বল স্থানান্তর করে, যখন রৈখিক গাইড লোডকে সমর্থন করে এবং একটি নিয়ন্ত্রিত সরল-রেখার পথ বজায় রাখে।
ড্রাইভ পুলি বেল্টের গতিবিধি নির্ধারণ করে, আইডলার পুলি ট্রান্সমিশন লুপ সম্পূর্ণ করে, টেনশনিং মেকানিজম দাঁতের ব্যস্ততা বজায় রাখে এবং সার্ভো সিস্টেম গতি, ত্বরণ, দিকনির্দেশ এবং থামার অবস্থান নিয়ন্ত্রণ করে। এনকোডার এবং সেন্সর নির্ভরযোগ্য স্বয়ংক্রিয় অপারেশনের জন্য প্রয়োজনীয় প্রতিক্রিয়া এবং রেফারেন্স সংকেত প্রদান করে।
যেহেতু এই ট্রান্সমিশন কাঠামোটি উচ্চ গতি, উচ্চ ত্বরণ, দীর্ঘ স্ট্রোক এবং তুলনামূলকভাবে কম চলমান ভরকে সমর্থন করে, তাই টাইমিং বেল্ট রৈখিক মডিউলগুলি প্যাকেজিং, উপাদান পরিচালনা, ইলেকট্রনিক্স সমাবেশ, ভিজ্যুয়াল পরিদর্শন, লেজার প্রক্রিয়াকরণ, লজিস্টিক অটোমেশন, গ্যান্ট্রি সিস্টেম এবং বহু-অক্ষ যন্ত্রপাতিতে ব্যাপকভাবে ব্যবহৃত হয়।
নির্ভরযোগ্য কর্মক্ষমতা একা বেল্টের চেয়ে বেশি নির্ভর করে। সঠিক পুলি নির্বাচন, সঠিক বেল্ট টান, গাইড রেল ক্ষমতা, কাঠামোগত অনমনীয়তা, মোটর সাইজিং, সার্ভো টিউনিং, সেন্সর কনফিগারেশন, ইনস্টলেশন অ্যালাইনমেন্ট, এবং অ্যাপ্লিকেশন লোড বিশ্লেষণকে সম্পূর্ণ লিনিয়ার মোশন সিস্টেমের অংশ হিসাবে বিবেচনা করা উচিত।
