 Français

La production électronique 3C (ordinateurs, produits de communication et produits électroniques grand public) dépend d'un grand nombre de cycles d'automatisation courts et reproductibles. Il peut être nécessaire de transférer un cadre de téléphone, de le positionner pour la distribution, de le déplacer vers une station de vissage, puis de le présenter à un système d'inspection par vision, le tout dans un temps takt étroitement contrôlé.
Cela faitmodules linéaires en électronique 3Cdifférent de nombreux axes industriels lourds. Les charges sont souvent modérées, mais le système peut fonctionner à des cadences élevées et nécessiter un positionnement constant, une accélération douce, une installation compacte, de faibles vibrations et un changement de produit rapide.
Ce guide examine comment les modules linéaires sont utilisés dans l'assemblage de téléphones, la manipulation de PCB, la distribution, le vissage et l'inspection automatisée, et explique quelles caractéristiques de mouvement sont les plus importantes dans chaque processus.
Pourquoi les modules linéaires conviennent à 3C Electronics Automation
Les lignes de production électronique comportent de nombreuses tâches naturellement linéaires : déplacer un plateau entre les stations, positionner un PCB sous une caméra, transporter une tête de distribution à travers un boîtier ou encore déplacer un tournevis entre plusieurs points de fixation.
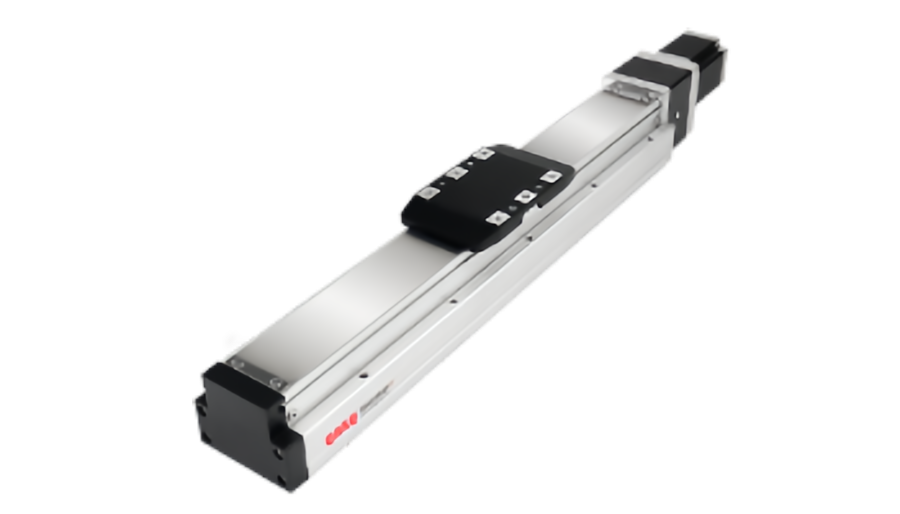
Les modules linéaires sont utiles car ils combinent guidage et entraînement dans un axe compact qui peut être agencé comme suit :
- Unités de transfert à axe unique
- Étapes de positionnement XY
- Mécanismes de sélection et de placement XZ
- Systèmes de distribution ou de vissage XYZ
- Portiques à deux axes
- Étapes de fixation et d'inspection réglables
Principe d'automatisation 3C :un débit élevé résulte généralement d'un équilibre entre l'accélération, le temps de stabilisation et la répétabilité, et non du seul choix de la vitesse de catalogue la plus élevée.
Assemblage du téléphone : de nombreux petits mouvements, un cycle serré
L'assemblage de smartphones et d'appareils électroniques grand public comporte de multiples tâches de positionnement autour des cadres, des couvercles, des caméras, des batteries, des connecteurs et des sous-ensembles.
UNmodule linéairepeut être utilisé pour :
- Boîtiers de transfert entre appareils
- Positionner les composants sous les outils d'assemblage
- Déplacer les caméras ou les capteurs pour inspection
- Transporter des têtes de distribution
- Positionner les visseuses électriques
- Ajuster les luminaires pour différentes variantes de produits
Pourquoi la répétabilité compte souvent plus qu'une extrême précision absolue
De nombreuses stations d'assemblage enseignent ou calibrent les coordonnées de travail lors de la mise en service. Une fois ces coordonnées établies, le processus a principalement besoin que l’axe y revienne de manière cohérente.
Cela rend la répétabilité, le contrôle du jeu et le comportement de stabilisation particulièrement importants. La précision absolue est toujours importante dans les processus basés sur des coordonnées, mais elle ne doit être spécifiée que lorsque le processus l'exige réellement.
La compacité fait partie du design
Les équipements de production 3C sont souvent densément remplis. Le module linéaire peut devoir être placé sous un luminaire, à côté d'un autre axe ou à l'intérieur d'un poste de travail surveillé tout en laissant l'accès aux câbles, aux capteurs et à la maintenance.
L'orientation du moteur, les configurations d'entraînement pliées et les dimensions du chariot peuvent donc être aussi importantes que la course et la charge.
Manipulation des PCB : vitesse sans dommages à la carte
Les cartes de circuits imprimés sont légères par rapport à de nombreuses pièces industrielles, mais elles peuvent être flexibles et sensibles aux chocs, à la contamination et aux contraintes de manipulation.
UNPlatine linéaire de manipulation de PCBpeut déplacer des cartes nues, des PCB assemblés, des plateaux ou des supports entre les convoyeurs, les postes d'inspection et les processus d'assemblage.
Le mouvement doit éviter les chocs inutiles
Une accélération rapide peut améliorer le temps de cycle, mais un mouvement brusque peut provoquer des vibrations sur la carte, un mouvement des composants ou une instabilité des fixations. Le meilleur profil de mouvement est généralement celui qui atteint le temps takt requis tout en maintenant la stabilité de la carte et du luminaire.
Les grandes planches créent des charges de moment
Un PCB peut peser très peu mais s'étendre bien au-delà du centre du chariot. Les fixations larges, les plaques à vide et les mécanismes de préhension des bords peuvent créer des moments de tangage et de lacet beaucoup plus importants que ne le suggère le nombre de charge utile.
La capacité du guidage doit donc être vérifiée à partir de la position de la masse et du centre de gravité.
Distribution : la qualité du mouvement affecte directement la perle
La distribution est l’un des exemples les plus clairs de l’importance de la qualité du mouvement linéaire dans l’assemblage électronique.
Un axe de distribution peut s'appliquer :
- Adhésif
- Matériau d'interface thermique
- Scellant
- Sous-remplissage
- Composé d'empotage
- Matériau conducteur ou protecteur
Le mouvement constant est important lors d’une distribution continue
Si la vitesse de la buse varie alors que le débit de matériau reste constant, la largeur des perles et le volume déposé peuvent changer. Pour une distribution basée sur le trajet, l'axe doit donc maintenir une vitesse régulière sur le trajet programmé.
Les caractéristiques de mouvement importantes comprennent :
- Ondulation à basse vitesse
- Accélération et décélération stables
- Positionnement de chemin répétable
- Faibles vibrations dans les virages et les retournements
- Hauteur Z constante là où le contrôle de l'écart est important
Le temps de stabilisation est important dans la distribution de points
Pour les points discrets, la buse se déplace souvent vers une coordonnée, s'arrête, distribue et se déplace à nouveau. Dans ce cas, un temps de stabilisation court peut avoir un effet important sur la durée du cycle.
Règle de distribution :spécifiez le processus comme une distribution à trajet continu ou point à point. Le meilleur profil de mouvement et le meilleur choix de lecteur peuvent être différents.
Vissage : l'axe doit se positionner et résister aux charges de réaction
Les systèmes de vissage automatisés utilisent souvent des modules linéaires XY ou XYZ pour déplacer un tournevis électrique sur plusieurs positions de fixation.
Les exigences typiques incluent :
- Positionnement répétable des trous
- Temps de mouvement court entre les vis
- Approche stable de l'axe Z
- Mouvement de pression ou d'assise contrôlé
- Rigidité structurelle contre les forces de réaction
La charge du tournevis est supérieure à son poids
L'axe Z peut subir une force de processus lorsque la mèche entre en contact avec la vis et le produit. Les axes X et Y de support peuvent également subir des charges de moment provenant de l'ensemble tournevis et une réaction verticale.
Pour les supports de tournevis longs ou les outils décalés, la déflexion structurelle peut déplacer l'embout même lorsque le chariot lui-même atteint la bonne coordonnée.
Le temps de cycle s'accumule sur de nombreuses vis
Un produit comportant douze vis peut nécessiter que le mouvement de positionnement soit répété douze fois. Économiser une petite quantité de temps de déplacement et de stabilisation à chaque position peut donc avoir un effet significatif sur le temps takt total de la station.
Inspection automatisée : le positionnement et l'imagerie doivent fonctionner ensemble
Les systèmes de vision sont largement utilisés dans l'assemblage électronique pour inspecter les dimensions, la présence des composants, la position des connecteurs, les défauts de surface, les étiquettes et la qualité de l'assemblage.
Les modules linéaires peuvent se déplacer :
- Le produit sous caméra fixe
- La caméra au-dessus d'un produit stationnaire
- Composants d'éclairage ou optiques
- Sondes ou capteurs de mesure
Les axes d'inspection peuvent nécessiter des mesures de précision différentes
La répétabilité est importante lorsque la caméra doit revenir dans le même champ de vision. La précision du positionnement devient plus importante lorsque les coordonnées de l'image sont liées à un système de mesure externe.
Pour l'inspection par balayage, la rectitude et la vitesse constante peuvent avoir autant d'importance que le positionnement du point.
| Méthode d'inspection | Caractéristique de mouvement importante |
|---|---|
| Imagerie d'arrêt et de capture | Répétabilité et temps de stabilisation court |
| Balayage de ligne continu | Vitesse constante et mouvement fluide |
| Mesure dimensionnelle | Précision de position et stabilité géométrique |
| Inspection multi-angle | Coordination multi-axes répétable |
Une chaîne d'assemblage peut nécessiter plusieurs types de modules linéaires différents
Il est courant qu'une seule machine électronique combine différentes technologies d'entraînement plutôt que d'utiliser un seul type de module partout.
| Besoin de mouvement | Direction de conduite possible | Pourquoi |
|---|---|---|
| Positionnement de précision compact | Vis à billes | Bonne rigidité et transmission mécanique reproductible |
| Transfert long et rapide | Courroie de distribution | Vitesse linéaire élevée et course longue efficace |
| Très haute précision dynamique | Moteur linéaire | Entraînement direct et réponse rapide |
| Axe structurel long | Crémaillère et pignon le cas échéant | Longueur de déplacement évolutive |
Le bon choix dépend de la tâche réelle et non d’une règle selon laquelle une transmission est toujours « plus avancée ».
Modules à vis à billes dans l'assemblage électronique
Modules à vis à billessont courants dans la distribution, le vissage, l’inspection et le positionnement précis des luminaires.
Ils sont utiles lorsque l'application a besoin :
- Bonne répétabilité
- Haute rigidité
- Mouvement contrôlé à basse vitesse
- Course compacte
- Comportement de poussée prévisible
Pour un fonctionnement à cycle élevé, la vitesse de la vis, la lubrification, la précharge et le comportement thermique doivent également être vérifiés.
Modules de courroie de distribution pour transfert à grande vitesse
Modules de courroie de distributionsont intéressants pour les axes de transfert plus longs car ils peuvent atteindre des vitesses de déplacement élevées sans faire tourner une longue vis.
Les applications typiques incluent :
- Transfert de plateau
- Mouvement des PCB
- Prise et placement sur axe long
- Chargement et déchargement
- Axes X du portique
La tension de la courroie, l'accélération, la charge du chariot et la taille de la poulie affectent le comportement dynamique. Pour les applications de précision, l’effet de l’élasticité de la courroie doit également être pris en compte.
Modules de moteur linéaire pour équipements électroniques hautement dynamiques
Les modules de moteur linéaire à entraînement direct retirent la transmission par vis, courroie et engrenage du chemin de force.
Les avantages potentiels comprennent :
- Accélération élevée
- Inversion rapide
- Aucun jeu de transmission dû à une vis ou une courroie
- Compatibilité avec le retour linéaire haute résolution
- Usure réduite de la transmission mécanique
Ils peuvent être utiles dans les systèmes exigeants d’inspection, d’alignement et d’assemblage de précision, mais nécessitent une conception thermique, un retour d’information et une asservissement appropriés.
Le haut débit est une combinaison de plusieurs fois
Le temps de cycle n’est pas seulement le temps passé à se déplacer d’un point A à un point B.
Un cycle de station réaliste peut contenir :
- Accélération
- Voyage
- Ralentissement
- Règlement
- Distribution, fixation ou inspection
- Mouvement de retour
- Transfert de produit ou échange de luminaires
Améliorer uniquement la vitesse maximale peut produire peu d'avantages si le processus passe plus de temps à s'installer ou à attendre l'outillage.
La répétabilité, la précision et la stabilisation doivent être spécifiées séparément
L'automatisation électronique utilise souvent le mot « précision » pour décrire plusieurs caractéristiques de performance différentes.
| Métrique | Pourquoi c'est important dans l'assemblage 3C |
|---|---|
| Répétabilité | Ramène l'outil ou le produit de manière cohérente aux positions enseignées |
| Précision du positionnement | Fait correspondre la position réelle aux coordonnées commandées |
| Contrecoup | Affecte le positionnement bidirectionnel et les inversions fréquentes |
| Rectitude | Questions relatives à la numérisation, à la distribution et à l'alignement optique |
| Temps de stabilisation | Détermine combien de temps le processus peut démarrer après un déménagement |
Spécifier la bonne métrique évite de payer pour un niveau de précision nominale plus élevé qui n’améliore pas le processus réel.
Le changement rapide de produit est une exigence majeure des 3C
L'électronique grand public évolue rapidement et le même équipement d'assemblage peut devoir prendre en charge différents modèles ou variantes.
Les modules linéaires peuvent prendre en charge un changement flexible grâce à :
- Positions programmables
- Modifications de la recette des servos
- Espacement des luminaires réglable
- Réglage motorisé de la largeur
- Plusieurs modèles de distribution ou de vis stockés
- Stations modulaires XY ou XYZ
Conception pour le changement au début
Si la machine est susceptible de manipuler plusieurs produits, la marge de course, l'emplacement des capteurs, les interfaces des luminaires et le routage des câbles devraient permettre des ajustements futurs. Un module dimensionné sans marge de course ou de charge restante peut rendre difficile les changements de produit ultérieurs.
Considérations ESD et propreté
L'assemblage électronique peut inclure des contrôles de décharge électrostatique et des exigences de propreté qui affectent la sélection des matériaux, la mise à la terre et l'intégration de la machine.
Le système de mouvement peut nécessiter une attention particulière :
- Mise à la terre des structures en mouvement
- Accumulation statique sur les couvertures, les courroies ou les fixations
- Génération de particules à partir de guides, courroies et supports de câbles
- Contrôle des lubrifiants
- Protection contre la poussière
- Compatibilité de nettoyage
Un module linéaire industriel standard ne doit pas automatiquement être considéré comme satisfaisant à une exigence spécifique en matière d'ESD ou d'environnement propre. Ces conditions doivent être évaluées dans le cadre de la machine complète.
Les vibrations peuvent réduire à la fois la qualité et le débit
De faibles vibrations sont importantes pour la distribution, l’inspection par caméra, l’engagement précis des vis et la manipulation délicate des composants.
Les vibrations peuvent provenir de :
- Accélération agressive
- Bâtis de machines flexibles
- Long porte-à-faux d’outillage
- Accouplements ou attaches desserrés
- Mauvais réglage du servo
- Résonance de la ceinture
- Forces porte-câbles
La machine doit être réglée comme un système mécanique complet. L'augmentation du gain du servo ne peut pas compenser entièrement un luminaire flexible ou un cadre faible.
Les équipements électroniques multi-axes doivent être dimensionnés de manière hiérarchique
Les systèmes de distribution et de vissage XYZ sont courants dans la fabrication 3C.
L'axe Z porte l'outil. L'axe Y porte l'axe Z et l'outil. L'axe X peut porter l'ensemble YZ complet.
Règle multi-axes :calculer la masse en mouvement depuis l'outil de processus vers l'extérieur. Les axes inférieurs doivent porter tout ce qui est monté au-dessus d'eux.
Cela devient particulièrement important lorsque plusieurs tournevis, caméras ou valves de distribution sont montés sur le même axe transversal.
Sélection du moteur : servo ou pas à pas ?
Les servomoteurs sont courants dans l'automatisation électronique à cycle élevé car ils prennent en charge une accélération rapide, un retour en boucle fermée et une synchronisation multi-axes.
Ils sont souvent préférés pour :
- Prise et placement à grande vitesse
- Distribution dynamique
- Vissage multi-axes
- Étapes de l'inspection visuelle
- Changement de produit fréquent
Les moteurs pas à pas ou en boucle fermée peuvent toujours convenir au réglage des fixations, à l'indexation et aux axes à dynamique inférieure où la vitesse et la charge sont prévisibles.
La maintenance doit être conçue autour du nombre de cycles
L'automatisation 3C peut effectuer un très grand nombre de cycles même lorsque la charge mobile est légère.
La planification de la maintenance doit prendre en compte :
- Distance totale parcourue
- Nombre de cycles
- Fréquence d'accélération
- Lubrification des guides et des vis
- État et tension de la courroie
- Durée de vie du porte-câble
- Répétabilité du capteur
- Contamination autour du système de mouvement
Un axe léger fonctionnant toutes les quelques secondes peut accumuler une exposition à l'usure plus importante qu'un axe plus lourd qui ne bouge qu'occasionnellement.
Une séquence de sélection pratique pour 3C Electronics
- Définir le processus.Manipulation, dosage, vissage, inspection ou réglage de fixation ?
- Définir la masse du produit et de l'outillage.
- Définissez le trait et l'enveloppe de la machine.
- Définissez le temps takt et le profil de mouvement.
- Exigences distinctes en matière de répétabilité, de précision et de stabilisation.
- Vérifiez le centre de gravité et les moments de charge.
- Sélectionnez une vis à billes, une courroie de distribution, un entraînement direct ou une autre transmission appropriée.
- Dimensionnez le moteur en fonction du couple, de la vitesse et de l'inertie.
- Évaluer les exigences en matière d’ESD, de poussière et de propreté.
- Planifiez les câbles, les conduites de vide et les capteurs.
- Vérifiez les exigences de changement pour les futurs produits.
- Définissez la maintenance en fonction de l'intensité réelle du cycle.
Ce dont QRXQ a besoin pour évaluer une application électronique 3C
Pour une recommandation de module linéaire utile, fournissez :
- Type de procédé : manutention, dépose, vissage, inspection ou assemblage
- Course requise
- Masse mobile et centre de gravité
- Vitesse et accélération maximales
- Heure takt cible
- Exigences de répétabilité et de précision de positionnement
- Exigence de temps de règlement, le cas échéant
- Disposition horizontale, verticale ou multi-axes
- Préférence du moteur et du contrôleur
- Exigences ESD, de propreté ou de contrôle de la poussière
- Changements de produits attendus
- Nombre de cycles quotidiens ou heures de fonctionnement
Pour l’électronique 3C, un bon module linéaire n’est pas simplement l’axe le plus rapide ou le plus précis.C'est l'axe qui atteint rapidement la position requise, s'installe de manière prévisible, répète le processus sur un nombre de cycles élevé et s'adapte aux futurs changements de produits sans complexité inutile.
QRXQ évalue l'automatisation électronique 3C en faisant correspondre la tâche de mouvement à la structure d'entraînement, puis en vérifiant le temps de cycle, la répétabilité, la rigidité, l'intégration et la fiabilité à long terme comme un seul système.
