 Français

UNmodule linéaireLe calcul de la poussée répond à une question de conception pratique : quelle force axiale le variateur doit-il produire à chaque étape du cycle de mouvement ? La réponse n’est pas simplement le poids de la charge utile. L'accélération, la gravité, la force du processus, la résistance du guidage et du joint, la traînée du câble, l'efficacité de la transmission et le profil de mouvement sélectionné peuvent tous modifier la force requise.
Un sous-dimensionnement provoque une accélération lente, une erreur de suivi, une surchauffe, un calage ou une incapacité à maintenir un axe vertical. Surdimensionner le moteur sans vérifier le module est également dangereux car la vis à billes, la courroie, la crémaillère, les roulements, le chariot et la structure ont toujours leurs propres limites de charge axiale, de moment, de vitesse et de durée de vie.
Ce guide développe le calcul de la force au couple moteur, distingue les axes horizontaux et verticaux, explique la conversion pour les mécanismes d'entraînement courants et complète un exemple pédagogique entièrement fonctionnel. Tous les exemples numériques sont hypothétiques et illustrent uniquement la méthode ; il ne s'agit pas de spécifications pour un produit QRXQ ou de données provenant d'un projet client.
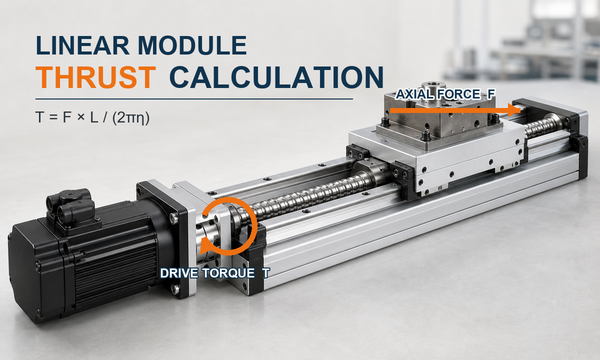
Quelle poussée un module linéaire doit-il produire ?
La poussée requise est la force signée dans la direction de déplacement du module. Il doit vaincre l’inertie de la masse en mouvement et toutes les forces projetées sur cet axe. Le calcul doit être répété pour l'accélération, le déplacement à vitesse constante, la décélération, le maintien ou le maintien et les deux sens de déplacement.
Bilan de force général signé :F_axis = m × a + F_process + F_friction + F_gravity
Choisissez une direction de déplacement positive et conservez-la tout au long du calcul. Dans ce guide, F_process et F_friction sont entrés comme contributions signées de la force du moteur nécessaires pour surmonter ces charges : une résistance que le moteur doit surmonter pendant un déplacement positif est positive, tandis que la contribution correspondante pendant un déplacement négatif est négative. F_gravity est la contribution de la force motrice nécessaire pour équilibrer la gravité dans le système de coordonnées choisi. Cette convention est importante lors de la décélération et de la descente, car le moteur peut freiner ou régénérer plutôt que de rouler dans la direction d'origine.
La poussée n’est pas la même chose que la capacité de charge utile. Le guide supporte les charges radiales et les charges de moment, tandis que la transmission fournit une force d'entraînement axiale. Un module peut avoir une poussée suffisante tout en étant inadapté car le moment du chariot, la durée de vie du guide, la charge de flambement des vis, la charge des dents de la courroie, la charge des roulements ou la déflexion structurelle sont excessifs.
Recueillir les entrées avant de calculer la force
Utilisez la masse mobile réelle, le profil de mouvement, la direction d'installation et les forces externes. Si la traînée du câble, la résistance du joint ou la force du processus peuvent être mesurées, utilisez la valeur mesurée à la vitesse et dans la direction appropriées. Un coefficient de frottement générique n'est qu'une estimation préliminaire et ne peut pas représenter une précharge, des joints, une lubrification, des chaînes de câbles ou un désalignement de l'assemblage.
| Symbole | Signification | Unité typique | Comment l'obtenir |
|---|---|---|---|
| m | Masse mobile totale, y compris l'outillage monté sur le chariot et la pièce à usiner | kilos | Modèle de masse ou masse mesurée |
| un | Accélération linéaire signée pour chaque segment de mouvement | m/s² | Profil de mouvement |
| v | Vitesse linéaire maximale | m/s ou mm/s | Exigence de cycle |
| g | Accélération gravitationnelle | 9,81 m/s² | Constante physique |
| je | Angle de l'axe au-dessus de l'horizontale | degrés | Disposition des machines |
| F_processus | Usinage, pressage, distribution, tension ou autre force externe le long de l'axe | N | Données de processus ou mesures |
| F_friction | Guide, joint, roulement, porte-câble et autres résistances de roulement | N | Données de mesure ou de composants confirmés |
| L | Pas de vis à billes : course linéaire par tour | m/tour ou mm/tour | Spécification de la vis |
| r | Rayon effectif de pas de poulie ou de pignon | m | Géométrie d'entraînement |
| ou | Efficacité mécanique du chemin de transmission concerné | sans dimension | Données du fabricant en condition de fonctionnement |
| je | Rapport de réduction défini comme la vitesse du moteur divisée par la vitesse de l'arbre mené | sans dimension | Rapport de boîte de vitesses ou de poulie |
| J_rot,m | Inertie tournante totale exprimée au niveau de l'arbre moteur, hors masse linéaire déjà comprise en m × a | kg·m² | Calcul de l'inertie des composants |
Construire l'équation de la force axiale pour chaque condition de fonctionnement
Axe horizontal
Pour un axe de niveau, la gravité n’a aucune composante dans la direction du déplacement. Un bilan de force préliminaire est :
Axe horizontal :F_axis = m × a + F_process + F_friction
La friction physique s'oppose toujours au mouvement. Selon la convention de force motrice requise utilisée ici, la contribution du frottement est positive lors d'un déplacement vers la droite lorsque la droite est positive, et négative lors d'un déplacement vers la gauche. Un diagramme de corps libre strict utilise le signe de force physique opposé, puis résout la force motrice ; les deux méthodes donnent la même réponse si elles sont utilisées de manière cohérente. Dans une feuille de calcul de dimensionnement, écrivez une ligne pour chaque segment et saisissez chaque contribution avec son signe.
Axes inclinés et verticaux
Pour un axe incliné de θ au-dessus de l'horizontale, la composante gravitationnelle le long de la pente a une magnitude m × g × sin θ. Si la direction positive est ascendante :
Axe incliné :F_axis = m × a + m × g × sin θ + F_process + F_friction
Pour un axe vertical montant, θ = 90 degrés et le terme de gravité devient m × g. Le cas d’accélération vers le haut est généralement la plus grande demande de force motrice positive :
Accélération verticale vers le haut :F_up = m × (g + a) + F_process + F_friction
Le mouvement vers le bas doit toujours être calculé comme un segment signé. La gravité peut entraîner la charge, de sorte que le moteur et le variateur devront peut-être absorber de l'énergie régénérative. Un frein de maintien est un dispositif de sécurité et de maintien ; cela ne remplace pas le calcul du couple moteur requis pendant un mouvement contrôlé.
Force et résistance du processus
Incluez uniquement les forces qui agissent pendant le segment concerné. Une force de pression peut être présente lors d'une course de travail mais absente lors du positionnement et du retour. La traînée du câble peut varier selon la position du chariot. La résistance au décollement peut dépasser la résistance à la course. Ces différences expliquent pourquoi une estimation de force dans le pire des cas ne peut pas remplacer un calcul segment par segment.
Convertir la poussée requise en couple moteur
Entraînement par vis à billes
Pour une vis à billes avec un pas L en mètres par tour et une efficacité vers l'avant η_s, le couple requis au niveau de la vis pour produire une force axiale est :
Couple de vis dû à la poussée :T_vis = F_axis × L ÷ (2 × π × η_s)
Si une boîte de vitesses est installée et que i est la vitesse du moteur divisée par la vitesse de la vis :
Couple de charge du moteur :T_load,m = T_vis ÷ (i × η_g)
Vitesse du moteur :n_moteur = 60 × v × je ÷ L
Utilisez un système d’unité partout. Si F est en newtons et L est en mètres par tour, le couple est en newton-mètres. Si L est saisi en millimètres par tour, convertissez-le en mètres avant de calculer le couple en newton-mètres.
Entraînements par courroie de distribution et à crémaillère
Pour une poulie à courroie ou un pignon à crémaillère, utilisez le rayon primitif effectif plutôt qu'un diamètre extérieur :
Couple de l'arbre mené :T_driven = F_axis × r ÷ η_d
Couple de charge du moteur :T_load,m = F_axis × r ÷ (η_d × i × η_g)
Vitesse du moteur :n_moteur = 60 × v × je ÷ (2 × π × r)
La même relation force-rayon s'applique, mais les vérifications du catalogue diffèrent. Un module de courroie de distribution nécessite la vérification de la tension admissible de la courroie, de l'engagement des dents, de la charge de la poulie, de la durée de vie de la courroie et du comportement de positionnement. Un système à crémaillère et pignon nécessite une vérification de la force des dents, de la valeur nominale du pignon et de la crémaillère, de la charge de la boîte de vitesses, du jeu, de la lubrification et de la rigidité structurelle.
Entraînement par moteur linéaire
Un moteur linéaire à entraînement direct ne nécessite pas de conversion de couple rotatif. Sa force motrice est comparée directement à la force axiale calculée. Vérifiez la force maximale, la force continue sur le cycle de service, les conditions thermiques, la tension du bus disponible à la vitesse, les performances de l'encodeur et la capacité du guide et de la structure à supporter la charge utile et les moments.
Ajoutez le couple d'accélération de rotation sans double comptage
La méthode du domaine de force présentée dans ce guide inclut déjà le terme d'inertie linéaire m × a. Après avoir converti cette force en couple moteur, ajoutez uniquement le couple nécessaire pour accélérer les composants en rotation qui n'étaient pas déjà représentés dans le calcul de la force :
Accélération angulaire du moteur :α_m = 2 × π × a × i ÷ L pour une vis à billes
Couple d'accélération de rotation :T_rot = J_rot,m × α_m
Couple moteur total par segment :T_moteur = T_charge,m + T_rot + T_autre
T_other peut inclure des pertes confirmées de précharge, de roulement, de joint, de desserrage des freins ou de boîte de vitesses non capturées par l'efficacité de la transmission. N'incluez pas m × a dans le bilan des forces, puis incluez à nouveau la même masse en mouvement comme inertie réfléchie dans J_rot,m ; cela compterait deux fois la charge d'accélération linéaire. Une méthode alternative dans le domaine du couple peut utiliser l'inertie linéaire réfléchie, mais son terme de force m × a correspondant doit alors être supprimé.
Exemple concret : module linéaire horizontal à vis à billes
Déclaration des données pédagogiques :Les valeurs suivantes sont hypothétiques et sont utilisées uniquement pour démontrer un calcul de force de module linéaire. Ils ne représentent pas un modèle QRXQ, une évaluation de catalogue, un résultat de test ou une application client.
Conditions de saisie
| Saisir | Valeur supposée | Remarques |
|---|---|---|
| Masse totale en mouvement m | 80 kg | Chariot, fixation et pièce à usiner |
| Amplitude d'accélération maximale a | 2,0 m/s² | 0,20 s pour atteindre 0,40 m/s |
| Vitesse maximale v | 0,40 m/s | 400 mm/s |
| Résistance à la course mesurée | 35N | Guide, joints et support de câble combinés |
| Force de processus | 120 N | Présent uniquement lors du travail en marche avant à vitesse constante |
| Fil de vis à billes L | 20 mm/tour | 0,020 m/tour |
| Efficacité supposée de la vis η_s | 0.90 | Doit être remplacé par des données produit confirmées |
| Rapport de transmission i | 1.0 | Couplage direct |
| Inertie de rotation sur l'arbre moteur J_rot,m | 0,00015 kg·m² | Valeur combinée hypothétique du moteur, de l'accouplement et de la vis |
| Marge de conception illustrative | 1.25 | Hypothèse du projet, pas une règle universelle du fabricant |
Étape 1 : calculer la force pour chaque segment de mouvement
Lors de l'accélération vers l'avant, le processus n'a pas démarré :
F_accélération = 80 × 2,0 + 35 =195N
Pendant le traitement avant à vitesse constante :
F_process-run = 0 + 35 + 120 =155N
Pendant la décélération avant après la suppression de la force du processus :
F_décél = -80 × 2,0 + 35 =-125N
Le signe négatif signifie que la force motrice requise inverse la direction selon la convention de signe sélectionnée. Lors du retour, les signes d'accélération et de frottement s'inversent. La force axiale absolue maximale dans ce cycle simplifié est de 195 N.
Étape 2 : convertir la force en couple de vis
Le facteur force/couple est :
L ÷ (2 × π × η_s) = 0,020 ÷ (2 × π × 0,90) =0,0035368 N·m par N
Le couple d’accélération vers l’avant provoqué par la force linéaire est :
T_force, accélération = 195 × 0,0035368 =0,690 N·m
Le couple du processus à vitesse constante est :
T_process-run = 155 × 0,0035368 =0,548 N·m
Étape 3 : ajouter le couple d'accélération des composants en rotation
L’accélération angulaire du moteur est :
α_m = 2 × π × 2,0 ÷ 0,020 =628,32 rad/s²
Le couple d’accélération de rotation est :
T_rot = 0,00015 × 628,32 =0,094 N·m
Par conséquent, le couple du moteur d’accélération vers l’avant est :
T_moteur, accélération = 0,690 + 0,094 =0,784 N·m
Étape 4 : calculer la vitesse du moteur requise
n_moteur = 60 × 0,40 ÷ 0,020 =1 200 tr/min
Le servo sélectionné doit fournir le couple requis à cette vitesse. Une valeur de couple de pointe à l'arrêt ne prouve pas à elle seule que le moteur peut atteindre le point de fonctionnement.
Étape 5 : calculer le couple RMS sur le cycle
Supposons un cycle de 3,4 s avec une accélération vers l'avant de 0,2 s, un traitement vers l'avant de 1,0 s, une décélération vers l'avant de 0,2 s, une temporisation de 0,3 s, une accélération de retour de 0,2 s, un retour à vitesse constante de 1,0 s, une décélération de retour de 0,2 s et une temporisation de 0,3 s. Les couples moteur hypothétiques correspondants sont 0,784, 0,548, -0,536, 0, -0,784, -0,124, 0,536 et 0 N·m.
Formule RMS :T_rms = racine carrée de [Σ(T_k² × t_k) ÷ Σt_k]
T_rms = racine carrée de [(0,784² × 0,2 + 0,548² × 1,0 + 0,536² × 0,2 + 0² × 0,3 + 0,784² × 0,2 + 0,124² × 1,0 + 0,536² × 0,2 + 0² × 0,3) ÷ 3,4]
T_rms =0,446 N·m
Étape 6 : transformer le résultat en une exigence préliminaire d’asservissement
L'application de la marge de modélisation illustrative de 1,25 donne :
- Cible de force axiale initiale : 195 × 1,25 =244N
- Cible de couple moteur maximal : 0,784 × 1,25 =0,980 N·m
- Cible de couple moteur RMS : 0,446 × 1,25 =0,558 N·m
- Vitesse moteur requise :1 200 tr/min
Un servo candidat préliminaire doit avoir un couple nominal supérieur à l'exigence RMS ajustée en fonction de la marge et un couple maximal autorisé supérieur à l'exigence maximale ajustée en fonction de la marge à la vitesse appropriée. La sélection finale doit également respecter la courbe vitesse-couple du moteur, la limite de courant du variateur, les conseils sur le rapport d'inertie pour cette famille de servos, le contrôle de l'énergie régénérative, le déclassement thermique et les limites mécaniques du module.
Vérification courte de l'axe vertical
Considérons un axe vertical hypothétique distinct avec une masse mobile de 40 kg, une accélération vers le haut de 1,5 m/s², une résistance mesurée de 25 N, une vis à billes de 10 mm/tour et un rendement supposé de 0,90. Sans force de processus :
F_up = 40 × (9,81 + 1,5) + 25 =477,4N
T_vis = 477,4 × 0,010 ÷ (2 × π × 0,90) =0,844 N·m
Avec la marge illustrative de 1,25, les valeurs préliminaires deviennent 596,8 N et 1,055 N·m avant d'ajouter le couple d'accélération des composants rotatifs. L'axe a encore besoin d'une analyse du mouvement vers le bas et de la décélération, d'un contrôle de l'énergie régénérative et d'une évaluation des freins et de la sécurité. Cet exemple montre pourquoi un résultat sur axe horizontal ne peut pas être réutilisé pour une installation verticale.
Appliquer une marge de sécurité à l'incertitude, et non à chaque terme de manière répétée
Une marge doit couvrir une incertitude définie telle que la variation du frottement, la force du support de câble, la tolérance de la charge utile, la variation de l'efficacité, l'usure, les chocs ou une charge de processus non encore finalisée. Ne multipliez pas la masse, l'accélération, la force, le couple et la puissance nominale du moteur par des facteurs arbitraires distincts ; des facteurs empilés peuvent masquer un modèle médiocre et produire un surdimensionnement inutile.
Documentez ce que couvre la marge et comparez-la avec la méthode de dimensionnement du fabricant. Des chocs élevés, des forces de processus incertaines, des risques verticaux pour le personnel ou des tâches sévères peuvent nécessiter une approche de conception différente plutôt qu'un multiplicateur générique plus important. Dans la mesure du possible, mesurez la force de décollage et de fonctionnement sur le mécanisme assemblé et mettez à jour le calcul.
Vérifications catalogue requises après le calcul de la poussée
La force d'entraînement et le couple moteur calculés sont des entrées dans la sélection et non dans la sélection finale. Vérifiez tous les éléments suivants par rapport à la documentation exacte du module, de la transmission, du moteur et du variateur :
- Charge axiale maximale :limites de vis, d'écrou, de courroie, de crémaillère, de pignon, de roulement, d'accouplement et de chariot.
- Sécurité statique et flambage :en particulier une vis à billes longue sous charge de compression.
- Vie dynamique :utiliser les définitions de charge nominale, le spectre de charge, les hypothèses de lubrification et les facteurs de correction du fabricant.
- Vitesse autorisée :vitesse critique de la vis, limite de circulation des billes, vitesse de la courroie, vitesse des roulements et vitesse maximale du moteur.
- Charge et moments de guidage :charge radiale plus moments de roulis, de tangage et de lacet dus au décalage de la charge utile et à la force du processus.
- Rigidité et précision :l'étirement des vis, la déflexion structurelle, la conformité de la courroie, le jeu, la croissance thermique et les exigences de tassement.
- Service de servo :couple maximal, couple efficace, courbe couple-vitesse, rapport d'inertie, courant d'entraînement, régénération, freinage, température ambiante et refroidissement du boîtier.
- Sécurité axe vertical :comportement des freins, risque de descente incontrôlé, contrepoids s'il est utilisé, arrêt en toute sécurité et exigences applicables en matière de sécurité des machines.
Erreurs courantes de calcul de la force du module linéaire
- Utiliser le poids de la charge utile comme poussée horizontale même si la gravité est perpendiculaire au déplacement.
- Ignorer l'outillage, l'équipement monté sur le chariot ou une masse de pièce changeante.
- Application de la formule horizontale à un axe vertical ou incliné.
- Utiliser la force à vitesse constante comme exigence maximale et omettre l’accélération.
- Utilisation du couple moteur nominal sans vérifier le couple maximal, le couple RMS, la vitesse ou le cycle de service.
- Mélanger millimètres et mètres dans l’équation du pas de vis ou du rayon de poulie.
- Utilisation du diamètre extérieur de la poulie au lieu du rayon de pas effectif.
- En supposant une efficacité de transmission universelle au lieu de données d’exploitation confirmées.
- Compter m × a dans l'équation de force et compter à nouveau la même masse linéaire dans l'inertie réfléchie.
- Appliquer une marge à chaque résultat intermédiaire et l'aggraver involontairement.
- Vérification de la capacité du moteur, mais pas du flambage des vis, de la valeur nominale de la courroie, des moments de guidage, de la charge des roulements ou de la durée de vie.
- Ignorer l’énergie régénérative et maintenir les exigences sur un axe vertical.
Informations pour préparer la sélection finale des servos et des modules
- Orientation de l'axe, sens de déplacement, course et disposition de montage.
- Répartition complète des masses en mouvement et plage de charge utile.
- Centre de gravité de la charge utile et décalage par rapport au chariot de guidage.
- Vitesse maximale, accélération, décélération, distance de déplacement, temps de déplacement, temporisation et cycles par minute.
- Ampleur, direction, emplacement et durée de la force du processus.
- Résistance à la rupture et au déplacement mesurée ou confirmée, y compris les porte-câbles et les joints.
- Pas de vis sélectionné, diamètre de pas de poulie, rayon de pignon à crémaillère, rapport de boîte de vitesses et rendements.
- Inertie tournante de la vis, des poulies, de l'accouplement, de la boîte de vitesses, du frein et du rotor du moteur.
- Précision de positionnement, répétabilité, temps de stabilisation, rigidité et objectif de durée de vie requis.
- Exigences en matière de température ambiante, de contamination, de lubrification, de lavage, de salle blanche ou de vide.
- Alimentation électrique, limites du servo-variateur, disposition de freinage ou de régénération et exigences de sécurité.
Conclusion de la sélection
Un calcul fiable de la poussée d'un module linéaire suit une boucle fermée : définissez les segments de mouvement, calculez la force signée pour chaque segment, convertissez la force en fonction de la géométrie et de l'efficacité réelles de l'entraînement, ajoutez uniquement le couple d'inertie de rotation restant et calculez le couple moteur maximal et efficace. Comparez ensuite les résultats avec l'enveloppe couple-vitesse du moteur et toutes les limites mécaniques pertinentes du catalogue.
Pour l'exemple hypothétique d'une vis à billes horizontale, les exigences préliminaires ajustées en fonction de la marge sont une force axiale de 244 N, un couple moteur maximal de 0,980 N·m, un couple RMS de 0,558 N·m et 1 200 tr/min. Ces valeurs ne constituent pas une recommandation de produit. Un modèle final ne peut être choisi qu'après vérification de la capacité de la vis ou de la courroie, des moments de guidage, de la vitesse, de la durée de vie, de la rigidité, des limites d'entraînement du moteur, des conditions thermiques et des fonctions de sécurité.
