 हिंदी

एरैखिक मॉड्यूलस्ट्रोक गणना वर्कपीस गति, टूलींग ज्यामिति, अंत मंजूरी, रोक व्यवहार और मशीन लिफाफे को एक आवश्यक यात्रा लंबाई में परिवर्तित करती है। संख्या केवल दो प्रक्रिया बिंदुओं के बीच की दूरी नहीं है। मॉड्यूल कैरिज को पिकअप अप्रोच, टूल क्लीयरेंस, होमिंग, नियंत्रित स्टॉपिंग, कैलिब्रेशन और भविष्य के समायोजन के लिए अतिरिक्त यात्रा की आवश्यकता हो सकती है।
बहुत कम स्ट्रोक चुनने से अन्यथा उपयुक्त मॉड्यूल को चालू करना असंभव हो सकता है क्योंकि उपकरण सीमा या बफर ज़ोन में प्रवेश किए बिना हर स्थिति तक नहीं पहुंच सकता है। अत्यधिक स्ट्रोक चुनने से मॉड्यूल की लंबाई, चलती द्रव्यमान, स्क्रू या बेल्ट अवधि, स्थापना स्थान, केबल-वाहक यात्रा और अक्सर लागत बढ़ जाती है। लंबी बॉल-स्क्रू कुल्हाड़ियों पर यह क्रिटिकल-स्पीड और बकलिंग चेक को और अधिक मांग वाला बना सकता है।
यह मार्गदर्शिका एक सामान्य समन्वय प्रणाली से आवश्यक स्ट्रोक बनाती है, दिखाती है कि दोनों सिरों पर मार्जिन कैसे आवंटित किया जाए, गति-निर्भर स्टॉपिंग भत्ते की गणना की जाती है, और एक कार्यशील शिक्षण उदाहरण पूरा किया जाता है। उदाहरण में सभी संख्यात्मक डेटा काल्पनिक हैं और केवल विधि को प्रदर्शित करते हैं; वे QRXQ उत्पाद, परीक्षण परिणाम या ग्राहक परियोजना के डेटा के लिए विनिर्देश नहीं हैं।
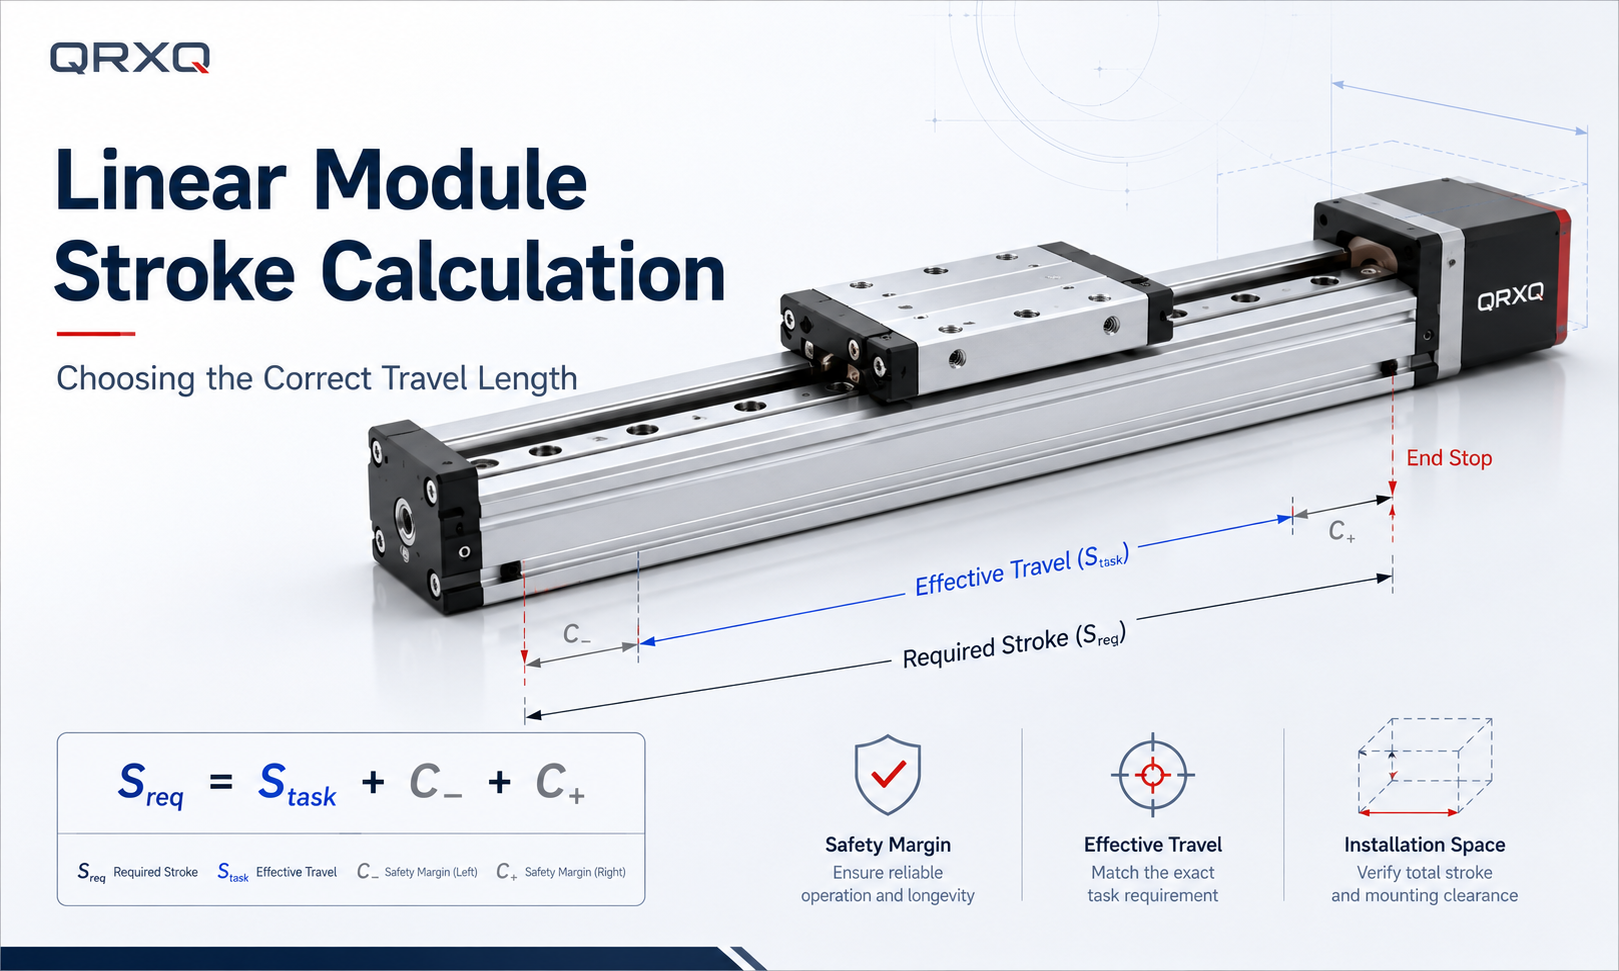
रैखिक मॉड्यूल पर स्ट्रोक का क्या अर्थ है?
नाममात्र स्ट्रोकमॉड्यूल कॉन्फ़िगरेशन के लिए बताई गई यात्रा है।प्रभावी यात्रावह भाग है जिसे मशीन वास्तव में सीमा स्थिति, बफ़र्स, हार्ड स्टॉप, होमिंग रणनीति, टूलींग क्लीयरेंस और किसी भी प्रतिबंधित अंत क्षेत्र के लिए लेखांकन के बाद उपयोग कर सकती है।प्रक्रिया यात्राकार्य को पूरा करने के लिए गाड़ी की आवाजाही आवश्यक है।
These terms must not be treated as interchangeable. A module with 900 mm nominal stroke does not automatically provide a safe 900 mm process move. प्रयोग करने योग्य अंतराल सटीक उत्पाद ड्राइंग, स्विच व्यवस्था, स्टॉप ज्योमेट्री, नियंत्रण सेटिंग्स, इंस्टॉलेशन और टूलींग लिफाफे पर निर्भर करता है।
| अवधि | इंजीनियरिंग का मतलब | विशिष्ट स्रोत |
|---|---|---|
| प्रक्रिया पद | प्रत्येक ऑपरेटिंग रेसिपी के लिए आवश्यक सभी टूल-सेंटर या वर्कपीस निर्देशांक | मशीन लेआउट और प्रक्रिया योजना |
| गाड़ी की स्थिति | प्रक्रिया स्थितियाँ मॉड्यूल कैरिएज डेटाम में परिवर्तित हो गईं | टूलींग ज्यामिति और समन्वय मॉडल |
| प्रक्रिया यात्रा | अधिकतम और न्यूनतम आवश्यक गाड़ी की स्थिति के बीच अंतर | स्थिति सूची से गणना की गई |
| अंतिम भत्ता | प्रत्येक छोर पर प्रक्रिया सीमा से परे आरक्षित यात्रा | प्रक्रिया, नियंत्रण, रोक और सेवा आवश्यकताएँ |
| आवश्यक स्ट्रोक | प्रक्रिया यात्रा और दोनों तरफ अलग-अलग उचित भत्ते | इंजीनियरिंग गणना |
| नाममात्र स्ट्रोक | चयन योग्य मॉड्यूल कॉन्फ़िगरेशन के लिए कैटलॉग या ड्राइंग मान | पुष्टि किए गए निर्माता दस्तावेज़ |
| स्थापना लिफाफा | संपूर्ण मॉड्यूल, मोटर, केबल, कनेक्टर और सेवा पहुंच द्वारा कब्जा किया गया स्थान | उत्पाद ड्राइंग और मशीन लेआउट |
एक समन्वय प्रणाली और वास्तविक उपकरण बिंदु से प्रारंभ करें
मार्जिन जोड़ने से पहले मशीन समन्वय अक्ष को परिभाषित करें। समान समन्वय प्रणाली में प्रत्येक आवश्यक प्रक्रिया स्थिति को रिकॉर्ड करें, जिसमें लोड, अनलोड, निरीक्षण, अस्वीकार, सफाई और रखरखाव की स्थिति शामिल है, जब वे सामान्य स्वचालित गति का हिस्सा हों। दो स्टेशनों के बीच केवल नाममात्र दूरी का उपयोग करने से दूर की टूल-क्लीयरेंस या सेवा स्थिति छूट सकती है।
प्रक्रिया विनिर्देश आमतौर पर मॉड्यूल कैरिज डेटम के बजाय टूल सेंटर पॉइंट, ग्रिपर फिंगर्स, नोजल, कैमरा फील्ड सेंटर या वर्कपीस डेटाम का वर्णन करता है। प्रत्येक आवश्यक उपकरण स्थिति को गाड़ी की स्थिति में बदलें:
गाड़ी का समन्वय:x_c,i = x_tool,i - o_i
यहां, x_c,i राज्य i के लिए कैरिएज डेटाम कोऑर्डिनेट है, x_tool,i आवश्यक टूल-पॉइंट कोऑर्डिनेट है, और o_i कैरिएज डेटाम से टूल पॉइंट तक हस्ताक्षरित ऑफसेट है। संकेतों को चयनित समन्वय दिशा का पालन करना चाहिए।
यदि टूल ऑफसेट स्थिर है, तो यह मॉड्यूल के पूर्ण स्थान को बदल देता है लेकिन मूल बिंदु-से-बिंदु अवधि को रद्द कर देता है। यदि उपकरण घूमता है, ग्रिपर बदलता है, स्लाइड बढ़ाता है, या विभिन्न लंबाई के उत्पादों को ले जाता है, तो o_i बदल सकता है। सीमा की गणना करने से पहले प्रत्येक प्रासंगिक स्थिति को अलग से रूपांतरित किया जाना चाहिए।
न्यूनतम कार्य यात्रा सभी आवश्यक कैरिज निर्देशांकों की सीमा है:
कार्य यात्रा:S_कार्य = अधिकतम(x_c,i) - न्यूनतम(x_c,i)
यह रेंज विधि व्यक्तिगत चालों को जोड़ने से अधिक सुरक्षित है क्योंकि स्ट्रोक दो चरम कैरिज स्थितियों द्वारा नियंत्रित होता है, न कि एक चक्र के दौरान तय की गई दूरी के योग से।
भौतिक आवश्यकताओं से दो अंतिम भत्तों का निर्माण करें
नकारात्मक-अंत भत्ता C_- और सकारात्मक-अंत भत्ता C_+ को अलग से आरक्षित करें। उनका समान होना ज़रूरी नहीं है. लोडिंग पक्ष को ग्रिपर बैक-ऑफ दूरी की आवश्यकता हो सकती है, जबकि विपरीत पक्ष को बड़ी रोक दूरी, कनेक्टर क्लीयरेंस, या निरीक्षण ओवरट्रैवल की आवश्यकता हो सकती है।
| भत्ता घटक | यह यात्रा का उपभोग क्यों कर सकता है? | इसका निर्धारण कैसे करें |
|---|---|---|
| प्रक्रिया दृष्टिकोण या बैक-ऑफ | उपकरण को पास आना चाहिए, पीछे हटना चाहिए, किसी फिक्स्चर को साफ़ करना चाहिए, या एक सेंसिंग पॉइंट से आगे बढ़ना चाहिए | प्रक्रिया अनुक्रम, टूलींग मॉडल और टकराव अध्ययन |
| भाग और स्थिरता सहनशीलता | आवश्यक बिंदु उत्पाद के आकार, नेस्ट समायोजन, या सेटअप भिन्नता के साथ बदल सकता है | सहनशीलता स्टैक और रेसिपी रेंज |
| होमिंग और सीमा-स्विच क्षेत्र | निषिद्ध क्षेत्र में प्रवेश किए बिना गाड़ी को दोहराए जाने योग्य घरेलू अनुक्रम की आवश्यकता होती है | सेंसर व्यवस्था, नियंत्रण तर्क, और उत्पाद ड्राइंग |
| नियंत्रित रोक भत्ता | गतिमान अक्ष कमांड प्रतिक्रिया और मंदी के दौरान यात्रा करता है | मान्य गति, प्रतिक्रिया समय, मंदी और लोड स्थिति |
| बफ़र या हार्ड-स्टॉप क्लीयरेंस | सामान्य संचालन यांत्रिक एंड-स्टॉप जुड़ाव के बाहर रहना चाहिए | निर्माता ड्राइंग और सुरक्षा अवधारणा |
| थर्मल या अंशांकन आरक्षित | समन्वय सुधार या थर्मल वृद्धि आवश्यक गाड़ी की स्थिति को बदल सकती है | त्रुटि बजट और पर्यावरण विश्लेषण |
| भविष्य की प्रक्रिया समायोजन | एक ज्ञात उत्पाद-परिवार श्रेणी के लिए व्यापक परिचालन अंतराल की आवश्यकता हो सकती है | स्वीकृत मशीन विशिष्टता, कोई मनमाना प्रतिशत नहीं |
एक ही अनिश्चितता को एक से अधिक बार न जोड़ें। उदाहरण के लिए, यदि प्रक्रिया-समन्वय श्रेणी में पहले से ही प्रत्येक उत्पाद का आकार शामिल है, तो दूसरा पूर्ण उत्पाद-आकार भत्ता जोड़ने से इसकी गिनती दोगुनी हो जाएगी। प्रत्येक मार्जिन का एक मालिक, एक भौतिक कारण और एक दस्तावेजी मूल्य होना चाहिए।
जब गति आवश्यक अंतिम मार्जिन को प्रभावित करती है
स्ट्रोक एक ज्यामितीय आवश्यकता है, लेकिन सामान्य अंत स्थिति और प्रतिबंधित अंत क्षेत्र के बीच सुरक्षित दूरी गति पर निर्भर हो सकती है। प्रारंभिक स्थिर-मंदी जांच के लिए, नियंत्रित रोक दूरी का अनुमान इस प्रकार लगाया जा सकता है:
नियंत्रित रोक दूरी:d_stop = v × t_r + v² ÷ (2 × a_d)
| प्रतीक | अर्थ | इकाई |
|---|---|---|
| d_स्टॉप | प्रतिक्रिया के दौरान तय की गई दूरी और नियंत्रित मंदी | मी या मिमी |
| वी | स्टॉप कमांड शुरू होने पर एक्सिस गति | एम/एस या एमएम/एस |
| t_r | अनुमानित मंदी स्थापित होने से पहले कुल मान्य प्रतिक्रिया समय | एस |
| a_d | मूल्यांकन किए गए लोड और ड्राइव स्थिति के तहत उपलब्ध मंदी का परिमाण | मी/से² या मिमी/से² |
यह सूत्र मानता है कि प्रतिक्रिया अंतराल के दौरान गति स्थिर होती है और तब मंदी स्थिर होती है। यह मशीन सुरक्षा मूल्यांकन, सर्वो ड्राइव के सत्यापित स्टॉप प्रदर्शन या निर्माता की एंड-स्टॉप सीमा का विकल्प नहीं है। बिजली की हानि, ड्राइव दोष, ऊर्ध्वाधर भार, ब्रेक समय, पुनर्योजी सीमा, झटका-सीमित प्रोफाइल, नियंत्रक स्कैन समय और संचार विलंब के लिए एक अलग मॉडल और एक बड़ी मान्य दूरी की आवश्यकता हो सकती है।
सामान्य प्रक्रिया गति को सॉफ़्टवेयर सीमा से पहले रोकने की योजना बनाई जानी चाहिए। सॉफ़्टवेयर सीमाएँ सामान्यतः हार्डवेयर सीमा-स्विच स्थिति के अंदर होनी चाहिए, और यांत्रिक बफ़र्स या हार्ड स्टॉप सामान्य नियंत्रण क्षेत्र के बाहर रहना चाहिए। सटीक क्रम और दूरी को चयनित मॉड्यूल, नियंत्रण और जोखिम मूल्यांकन का पालन करना चाहिए।
आवश्यक स्ट्रोक की गणना करें
चरम गाड़ी की स्थिति और उचित अंतिम भत्ते ज्ञात होने के बाद, गणना करें:
आवश्यक स्ट्रोक:S_req = S_कार्य + C_- + C_+
| प्रतीक | अर्थ | इकाई | गणना नियम |
|---|---|---|---|
| x_tool,i | राज्य i के लिए आवश्यक उपकरण-बिंदु समन्वय | मिमी | प्रक्रिया लेआउट से इनपुट |
| ओ_आई | राज्य i के लिए कैरिएज डेटम से हस्ताक्षरित टूल ऑफसेट | मिमी | टूलींग मॉडल से इनपुट |
| x_c,i | राज्य के लिए आवश्यक कैरिएज समन्वय i | मिमी | x_tool,i - o_i |
| S_कार्य | अत्यधिक आवश्यक गाड़ी स्थितियों के बीच यात्रा करें | मिमी | अधिकतम(x_c,i) - न्यूनतम(x_c,i) |
| सी_- | नकारात्मक अंत में कुल उचित भत्ता | मिमी | गैर-अतिव्यापी नकारात्मक-अंत आवश्यकताओं का योग |
| सी_+ | सकारात्मक अंत में कुल उचित भत्ता | मिमी | गैर-अतिव्यापी सकारात्मक-अंत आवश्यकताओं का योग |
| S_req | न्यूनतम आवश्यक प्रभावी स्ट्रोक | मिमी | S_कार्य + C_- + C_+ |
| S_नाम | चयनित नाममात्र कैटलॉग स्ट्रोक | मिमी | पुष्टिकृत उपलब्ध मूल्य S_req से कम नहीं |
एक नाममात्र स्ट्रोक चुनें जो वास्तविक उत्पाद परिवार के लिए उपलब्ध है और S_req से कम नहीं है। यह मत मानें कि प्रत्येक मनमानी लंबाई विनिर्माण योग्य है। चयन के बाद, दोनों सिरों के बीच जानबूझकर अतिरिक्त स्ट्रोक आवंटित करें और मॉड्यूल माउंटिंग समन्वय को अपडेट करें।
कई मशीन व्यंजनों के लिए, प्रत्येक नुस्खा के लिए x_c,i की गणना करें और वैश्विक न्यूनतम और अधिकतम का उपयोग करें। यदि टूलिंग को मैन्युअल रूप से बदला जाता है, तो सबसे खराब स्वीकृत कॉन्फ़िगरेशन को शामिल करें या एक नियंत्रित सेटअप को परिभाषित करें जो असंगत टूल को चयनित अक्ष के साथ उपयोग करने से रोकता है।
कार्यान्वित उदाहरण: असमान अंत मार्जिन के साथ पिक-एंड-प्लेस अक्ष
शिक्षण-डेटा कथन:निम्नलिखित मान काल्पनिक हैं और केवल रैखिक मॉड्यूल स्ट्रोक आकार को प्रदर्शित करने के लिए उपयोग किए जाते हैं। वे QRXQ मॉडल, कैटलॉग आयाम, सत्यापित स्टॉप दूरी या ग्राहक मशीन का प्रतिनिधित्व नहीं करते हैं।
इनपुट स्थिति और टूलींग स्थितियाँ
एक क्षैतिज पिक-एंड-प्लेस अक्ष कई मशीन निर्देशांकों के बीच एक ग्रिपर को घुमाता है। सकारात्मक यात्रा दाहिनी ओर है। सभी सूचीबद्ध राज्यों में ग्रिपर केंद्र कैरिज डेटम के दाईं ओर 40 मिमी है।
| राज्य | टूल-पॉइंट निर्देशांक x_tool,i | टूल ऑफ़सेट o_i | कैरिज समन्वय x_c,i |
|---|---|---|---|
| दृष्टिकोण चुनें | 120 मिमी | 40 मिमी | 80 मिमी |
| उठाओ वापस ले लो | 165 मिमी | 40 मिमी | 125 मिमी |
| दृष्टि निरीक्षण | 510 मिमी | 40 मिमी | 470 मिमी |
| स्थान की स्थिति | 870 मिमी | 40 मिमी | 830 मिमी |
चरण 1: कार्य यात्रा की गणना करें
चरम गाड़ी की स्थिति 80 मिमी और 830 मिमी हैं:
S_task = 830 - 80 =750 मिमी
मध्यवर्ती स्थितियाँ गति प्रोफ़ाइल और चक्र समय को प्रभावित करती हैं, लेकिन वे स्ट्रोक को नहीं बढ़ाती हैं क्योंकि वे दो चरम सीमाओं के अंदर स्थित हैं।
चरण 2: प्रारंभिक नियंत्रित रोक दूरी की गणना करें
मान लें कि सकारात्मक-अंत दृष्टिकोण 0.30 मीटर/सेकेंड पर हो सकता है, मान्य नियंत्रण प्रतिक्रिया समय 0.020 सेकेंड है, और मूल्यांकन किए गए भार के तहत उपलब्ध नियंत्रित मंदी परिमाण 2.5 मीटर/सेकेंड है:
प्रतिक्रिया दूरी = 0.30 × 0.020 = 0.006 मीटर =6 मिमी
मंदी की दूरी = 0.30² ÷ (2 × 2.5) = 0.018 मीटर =18 मिमी
d_stop = 6 + 18 =24 मिमी
इस शिक्षण उदाहरण के लिए, इंजीनियरिंग टीम सकारात्मक-अंत नियंत्रित स्टॉपिंग घटक के लिए 30 मिमी आरक्षित रखती है। अतिरिक्त 6 मिमी मॉडल और सेटिंग भिन्नता के लिए एक स्पष्ट परियोजना भत्ता है; यह एक सार्वभौमिक सुरक्षा कारक नहीं है.
चरण 3: नकारात्मक और सकारात्मक अंत भत्ते का निर्माण करें
| अंत | भत्ता घटक | कीमत |
|---|---|---|
| नकारात्मक | पिक-साइड दृष्टिकोण और फिक्स्चर क्लीयरेंस | 20 मिमी |
| नकारात्मक | घर और हार्डवेयर-सीमा पृथक्करण | 25 मिमी |
| नकारात्मक | अंशांकन आरक्षित | 5 मिमी |
| सकारात्मक | स्थान-पक्ष वापसी और उत्पाद-परिवार समायोजन | 35 मिमी |
| सकारात्मक | नियंत्रित रोक घटक | 30 मिमी |
| सकारात्मक | अंशांकन आरक्षित | 5 मिमी |
सी_- = 20 + 25 + 5 =50 मिमी
सी_+ = 35 + 30 + 5 =70 मिमी
चरण 4: स्ट्रोक की गणना करें और उसका चयन करें
S_req = 750 + 50 + 70 =870 मिमी
मान लें कि उम्मीदवार उत्पाद परिवार एक पुष्टिकृत 900 मिमी नाममात्र स्ट्रोक प्रदान करता है। प्रारंभिक चयन इसलिए है:
S_नाम =900 मिमी, जो 900 - 870 = छोड़ता है30 मिमीअतिरिक्त यात्रा का.
यदि कार्य अंतराल को मॉड्यूल समन्वय से 50 मिमी से 800 मिमी तक रखा जाता है, तो नकारात्मक पक्ष 50 मिमी और सकारात्मक पक्ष 100 मिमी बनाए रखता है। यह नियोजित 50 मिमी और 70 मिमी भत्ते को संतुष्ट करता है और अतिरिक्त 30 मिमी को सकारात्मक पक्ष में निर्दिष्ट करता है, जहां रुकने और भविष्य के उत्पाद समायोजन की अधिक मांग होती है।
चरण 5: मशीन स्थापना लिफाफे की जांच करें
केवल स्ट्रोक यह साबित नहीं करता कि मॉड्यूल फिट बैठता है। मान लें कि उम्मीदवार कॉन्फ़िगरेशन के लिए एक काल्पनिक चित्र चयनित मोटर व्यवस्था सहित 1,180 मिमी का एक पूरा मॉड्यूल लिफाफा दिखाता है। मशीन लेआउट के लिए 120 मिमी ड्राइव-एंड असेंबली एक्सेस और 60 मिमी विपरीत-एंड सर्विस एक्सेस की भी आवश्यकता होती है:
आवश्यक खाड़ी की लंबाई = 1,180 + 120 + 60 =1,360 मिमी
यदि उपलब्ध खाड़ी 1,420 मिमी है, तो स्थैतिक लंबाई की जाँच समाप्त हो जाती है60 मिमी. डिज़ाइन तब तक जारी नहीं किया जाता है जब तक कि पूर्ण गति मॉडल में केबल मोड़ त्रिज्या, कनेक्टर हटाने का पथ, चलती केबल लूप, ग्रिपर स्वीप, गार्ड, फास्टनरों और आसन्न उपकरणों की भी जांच नहीं की जाती है।
प्रभावी यात्रा प्रतिबंधित अंतिम क्षेत्रों के बाहर ही रहनी चाहिए
S_nom का चयन करने के बाद, निर्माता की आयामी ड्राइंग प्राप्त करें और नाममात्र स्ट्रोक के लिए संदर्भ बिंदुओं की पहचान करें। पुष्टि करें कि क्या बताए गए समापन बिंदु कैरिज-सेंटर स्थिति, यांत्रिक संपर्क स्थिति, स्विच स्थिति या किसी अन्य डेटाम को संदर्भित करते हैं। एक्सट्रूज़न लंबाई या समग्र मॉड्यूल लंबाई से कभी भी प्रयोग करने योग्य सीमा का अनुमान न लगाएं।
कम से कम निम्नलिखित निर्देशांक के साथ एक स्थिति शेड्यूल बनाएं:
- यांत्रिक नकारात्मक सीमा या बफर-संपर्क स्थिति।
- नकारात्मक हार्डवेयर सीमा-स्विच स्थिति।
- नकारात्मक सॉफ़्टवेयर सीमा.
- न्यूनतम सामान्य प्रक्रिया स्थिति.
- अधिकतम सामान्य प्रक्रिया स्थिति.
- सकारात्मक सॉफ़्टवेयर सीमा.
- सकारात्मक हार्डवेयर सीमा-स्विच स्थिति।
- यांत्रिक सकारात्मक सीमा या बफर-संपर्क स्थिति।
आदेश चयनित समन्वय दिशा में भौतिक और तार्किक रूप से सुसंगत होना चाहिए। इन स्थितियों के बीच सटीक पृथक्करण उत्पाद- और नियंत्रण-विशिष्ट है। स्विच दोहराने योग्यता, एक्चुएटर चौड़ाई, सेंसिंग फ़्लैग ज्योमेट्री, ब्रेकिंग व्यवहार और नई टक्कर पैदा किए बिना ओवरट्रैवल से उबरने की क्षमता सत्यापित करें।
ड्राइव प्रकार स्ट्रोक-चयन की जाँच कैसे बदलता है
ज्यामितीय गणना बॉल-स्क्रू, बेल्ट-चालित, रैक-एंड-पिनियन और रैखिक-मोटर अक्षों के लिए आम है, लेकिन लंबे समय तक चयनित स्ट्रोक विभिन्न यांत्रिक सीमाओं को बदलता है।
| ड्राइव प्रकार | ज्योमेट्री पूरी होने के बाद स्ट्रोक से संबंधित जाँच | सामान्य डिज़ाइन संबंधी चिंता |
|---|---|---|
| गेंद पेंच | उपलब्ध पेंच लंबाई, समर्थन व्यवस्था, महत्वपूर्ण गति, संपीड़न बकलिंग, लीड सटीकता, स्नेहन और जीवन | एक लंबा पेंच स्वीकार्य घूर्णी गति या कठोरता को कम कर सकता है |
| समय बेल्ट | बेल्ट की लंबाई, तनाव, दांतों का जुड़ाव, चरखी भार, लोचदार खिंचाव, प्राकृतिक आवृत्ति, और अवधि पर दोहराव | लंबी यात्रा से अनुपालन और निपटान का समय बढ़ सकता है |
| रैक और पंख काटना | रैक अनुभाग जोड़, स्नेहन, दांत रेटिंग, गियरबॉक्स लोड, बैकलैश और संरचनात्मक संरेखण | लंबी कुल्हाड़ियों को सावधानीपूर्वक रैक संरेखण और संयुक्त प्रबंधन की आवश्यकता होती है |
| रैखिक मोटर | चुंबक-ट्रैक विभाजन, केबल यात्रा, एनकोडर स्केल, थर्मल व्यवहार, निरंतर बल और अंत-स्टॉप ऊर्जा | कोई रोटरी ट्रांसमिशन नहीं है, लेकिन लंबी सीधी-ड्राइव यात्रा के लिए अभी भी सटीक मार्गदर्शन और केबल प्रबंधन की आवश्यकता होती है |
एक ऊर्ध्वाधर या झुका हुआ इंस्टॉलेशन आमतौर पर ज्यामितीय प्रक्रिया अवधि को नहीं बदलता है, लेकिन यह रुकने की दूरी, ब्रेक व्यवहार, गलती यात्रा और सुरक्षित अंत-क्षेत्र डिज़ाइन को बदल सकता है। गुरुत्वाकर्षण-समर्थित नीचे की ओर गति और बिजली-हानि की स्थितियों के लिए विशिष्ट विश्लेषण की आवश्यकता होती है। एक प्रतिसंतुलन अपनी स्वयं की यात्रा और टकराव का आवरण भी बना सकता है।
यात्रा की लंबाई से अलग स्थापना स्थान की जाँच करें
चयनित मॉड्यूल की कुल लंबाई आम तौर पर उसके स्ट्रोक से अधिक होती है क्योंकि इसमें अंत समर्थन, मोटर माउंट, असर आवास, कवर और अन्य संरचना शामिल होती है। मोटर ओरिएंटेशन आवश्यक ड्राइव-एंड स्पेस को बदल सकता है: इनलाइन, फोल्ड-बेल्ट, साइड-माउंटेड, या गियरबॉक्स व्यवस्था में नाममात्र स्ट्रोक समान होने पर भी अलग-अलग लिफाफे हो सकते हैं।
पूर्ण गतिमान लिफाफे में वर्कपीस, ग्रिपर फिंगर्स, होसेस, इलेक्ट्रिकल कनेक्टर, केबल कैरियर, सेंसर लक्ष्य और कोई भी लंबवत या पार्श्व रूप से विस्तारित टूलींग शामिल होना चाहिए। लिफाफे को मध्यवर्ती स्थिति के साथ-साथ दोनों सिरों पर भी जांचें। एक उपकरण मशीन को उसके अंतिम बिंदुओं पर साफ कर सकता है और फिर भी उनके बीच घूर्णन या विकर्ण गति के दौरान टकरा सकता है।
कपलिंग स्थापना, स्नेहन, बेल्ट टेंशनिंग, स्विच समायोजन, कवर हटाने, फास्टनर उपकरण और मोटर प्रतिस्थापन के लिए सेवा पहुंच प्रदान करें। यदि सर्विसिंग के लिए संपूर्ण अक्ष को हटाने की आवश्यकता होती है, तो इसे असेंबली के बाद खोजने के बजाय एक जानबूझकर रखरखाव रणनीति के रूप में रिकॉर्ड करें।
डिज़ाइन जारी करने से पहले चयनित स्ट्रोक को सत्यापित करें
- प्रत्येक ऑपरेटिंग रेसिपी का ऑडिट करें:पुष्टि करें कि वैश्विक न्यूनतम और अधिकतम कैरिज निर्देशांक में सभी स्वीकृत उत्पाद, उपकरण, अस्वीकृत, सफाई की स्थिति और पुनर्प्राप्ति चालें शामिल हैं।
- 3D टकराव जाँच चलाएँ:केबल और नली लिफाफे सहित, गणना किए गए अंतराल के माध्यम से संपूर्ण चलती असेंबली को साफ़ करें।
- अंत-क्षेत्र ज्यामिति की पुष्टि करें:अनुमानित ऑफ़सेट के बजाय वास्तविक रेखाचित्रों से सॉफ़्टवेयर सीमाएँ, हार्डवेयर स्विच, बफ़र्स और हार्ड स्टॉप का पता लगाएं।
- रोकने के व्यवहार को मान्य करें:नियंत्रित कमीशनिंग स्थितियों के तहत इच्छित गति, भार, प्रतिक्रिया समय, मंदी, ब्रेक व्यवहार और पुनर्योजी सीमाओं का परीक्षण करें।
- ट्रांसमिशन की जाँच करें:सत्यापित करें कि चुना गया स्ट्रोक और गति स्क्रू, बेल्ट, रैक, लीनियर-मोटर, गाइड, बेयरिंग और संरचना सीमाओं का अनुपालन करता है।
- पूरी रेंज में सटीकता की जाँच करें:वास्तविक कामकाजी स्थितियों पर स्थिति सटीकता, दोहराव, सीधापन, कठोरता और थर्मल प्रभावों की पुष्टि करें।
- कमीशनिंग के दौरान प्रभावी यात्रा को मापें:अंतिम प्रयोग योग्य प्रक्रिया अंतराल को रिकॉर्ड करें और इसे सॉफ़्टवेयर-सीमा और होम-ऑफ़सेट सेटिंग्स के साथ बनाए रखें।
रैखिक मॉड्यूल स्ट्रोक गणना में सामान्य गलतियाँ
- वास्तविक उपकरण बिंदु को कैरिज डेटम में परिवर्तित किए बिना स्टेशन केंद्र रेखाओं के बीच की दूरी का उपयोग करना।
- अत्यधिक आवश्यक कैरिज निर्देशांकों के बीच अंतर का उपयोग करने के बजाय एक चक्र में सभी चालों को जोड़ना।
- नाममात्र स्ट्रोक, प्रभावी यात्रा, प्रक्रिया यात्रा, एक्सट्रूज़न लंबाई और समग्र मॉड्यूल लंबाई को एक ही आयाम के रूप में मानना।
- इसमें शामिल भौतिक आवश्यकता की पहचान किए बिना एक मनमाना प्रतिशत मार्जिन लागू करना।
- जब प्रक्रिया, होमिंग, स्टॉपिंग या सेवा की स्थिति असममित हो तो दोनों सिरों पर समान मार्जिन का उपयोग करना।
- ग्रिपर रोटेशन, एक्सटेंशन, टूल परिवर्तन, या उत्पाद-आकार भिन्नता के कारण बदलते टूल ऑफ़सेट को अनदेखा करना।
- सत्यापित प्रतिक्रिया समय, लोड-निर्भर मंदी, ऊर्ध्वाधर-अक्ष व्यवहार या गलती की स्थिति के बिना स्टॉपिंग-डिस्टेंस फॉर्मूला का उपयोग करना।
- सॉफ़्टवेयर सीमाओं, हार्डवेयर स्विच, बफ़र्स या मैकेनिकल स्टॉप को ओवरलैप करने के लिए सामान्य प्रक्रिया स्थितियों की अनुमति देना।
- पूरा मॉड्यूल और मोटर मशीन बे में फिट है या नहीं, इसकी जांच किए बिना अगले नाममात्र स्ट्रोक का चयन करना।
- केवल समापन बिंदु टकराव की जाँच करना और टूलींग, केबल, होसेस या घूमने वाले वर्कपीस के मध्यवर्ती स्वीप को गायब करना।
- महत्वपूर्ण गति, बकलिंग, समर्थन व्यवस्था और जीवन की जांच किए बिना बॉल-स्क्रू स्ट्रोक बढ़ाना।
- अतिरिक्त स्ट्रोक को आवंटित न करना, जिससे मॉड्यूल माउंटिंग समन्वय और अंतिम मंजूरी अस्पष्ट हो जाती है।
अंतिम स्ट्रोक साइज़िंग के लिए तैयार करने हेतु डेटा
- मशीन समन्वय सम्मेलन और चयनित कैरिज संदर्भ डेटाम।
- सभी आवश्यक टूल-सेंटर, वर्कपीस, निरीक्षण, अस्वीकार, सफाई, होमिंग और पुनर्प्राप्ति स्थिति।
- प्रत्येक ग्रिपर, उत्पाद, टूल ओरिएंटेशन और एक्सटेंशन स्थिति के लिए टूल ऑफ़सेट।
- स्थिरता और उत्पाद सहनशीलता श्रेणियाँ जो आवश्यक निर्देशांक को स्थानांतरित कर सकती हैं।
- प्रत्येक छोर पर अधिकतम गति, गति प्रोफ़ाइल, मान्य प्रतिक्रिया समय, उपलब्ध मंदी और लोड सीमा।
- पुष्टि किए गए चित्रों और नियंत्रण आवश्यकताओं से सॉफ़्टवेयर-सीमा, हार्डवेयर-स्विच, बफ़र और हार्ड-स्टॉप स्थिति।
- चयनित ड्राइव प्रकार, नाममात्र स्ट्रोक विकल्प, मॉड्यूल समग्र आयाम, मोटर अभिविन्यास और समर्थन व्यवस्था।
- केबल-वाहक मोड़ त्रिज्या, नली और कनेक्टर लिफाफे, और आवश्यक सेवा पहुंच।
- उपलब्ध मशीन बे आयाम और पूर्ण 3डी टकराव मॉडल।
- पूरी यात्रा के दौरान सटीकता, दोहराव, कठोरता, थर्मल, पर्यावरण, जीवन और सुरक्षा आवश्यकताएँ।
चयन निष्कर्ष
एक रक्षात्मक रैखिक मॉड्यूल स्ट्रोक गणना प्रत्येक आवश्यक उपकरण स्थिति से शुरू होती है, उन स्थितियों को कैरिज डेटाम में परिवर्तित करती है, चरम कैरिज निर्देशांक ढूंढती है, और नकारात्मक और सकारात्मक छोर पर अलग-अलग उचित भत्ते जोड़ती है। फिर परिणाम को केवल एक पुष्टिकृत उपलब्ध नाममात्र स्ट्रोक तक ही सीमित किया जाता है, जिसमें किसी भी अतिरिक्त यात्रा को जानबूझकर आवंटित किया जाता है।
काल्पनिक उदाहरण में, कार्य यात्रा 750 मिमी है, दो अंतिम भत्ते 50 मिमी और 70 मिमी हैं, और आवश्यक स्ट्रोक 870 मिमी है। एक पुष्टिकृत 900 मिमी नाममात्र विकल्प प्रारंभिक ज्यामितीय आवश्यकता को पूरा करेगा और 30 मिमी अतिरिक्त यात्रा छोड़ देगा। चयन तब तक पूरा नहीं होता जब तक कि वास्तविक मॉड्यूल ड्राइंग, प्रतिबंधित अंत क्षेत्र, नियंत्रित रोक व्यवहार, ट्रांसमिशन सीमाएं, पूर्ण इंस्टॉलेशन लिफाफा, केबल स्वीप, सटीकता और सुरक्षा कार्यों को सत्यापित नहीं किया जाता।
