 Français

L'automatisation du prélèvement et du placement nécessite un mouvement rapide, un positionnement stable et une manipulation fiable sur des milliers, voire des millions de cycles de fonctionnement. Que le système transfère des composants entre des convoyeurs, charge des pièces dans une machine-outil ou trie des produits dans différentes stations, l'axe de mouvement linéaire affecte directement la vitesse de production et la fiabilité de l'équipement.
Les modules linéaires à courroie de distribution sont largement utilisés dans les équipements de transfert car ils combinent une vitesse de déplacement élevée, une accélération rapide, une capacité de course longue et une intégration multi-axes flexible. Comparé à de nombreux systèmes à vis, un module entraîné par courroie peut effectuer des mouvements alternatifs fréquents sur de plus longues distances sans être limité par la vitesse critique de la vis.
Cet article explique comment les modules linéaires à courroie de distribution sont appliqués dans les systèmes de manutention automatisés et comment la charge utile, le temps de cycle, l'accélération, la répétabilité, l'intégration des pinces et le contrôle des capteurs doivent être évalués lors de la conception du système.
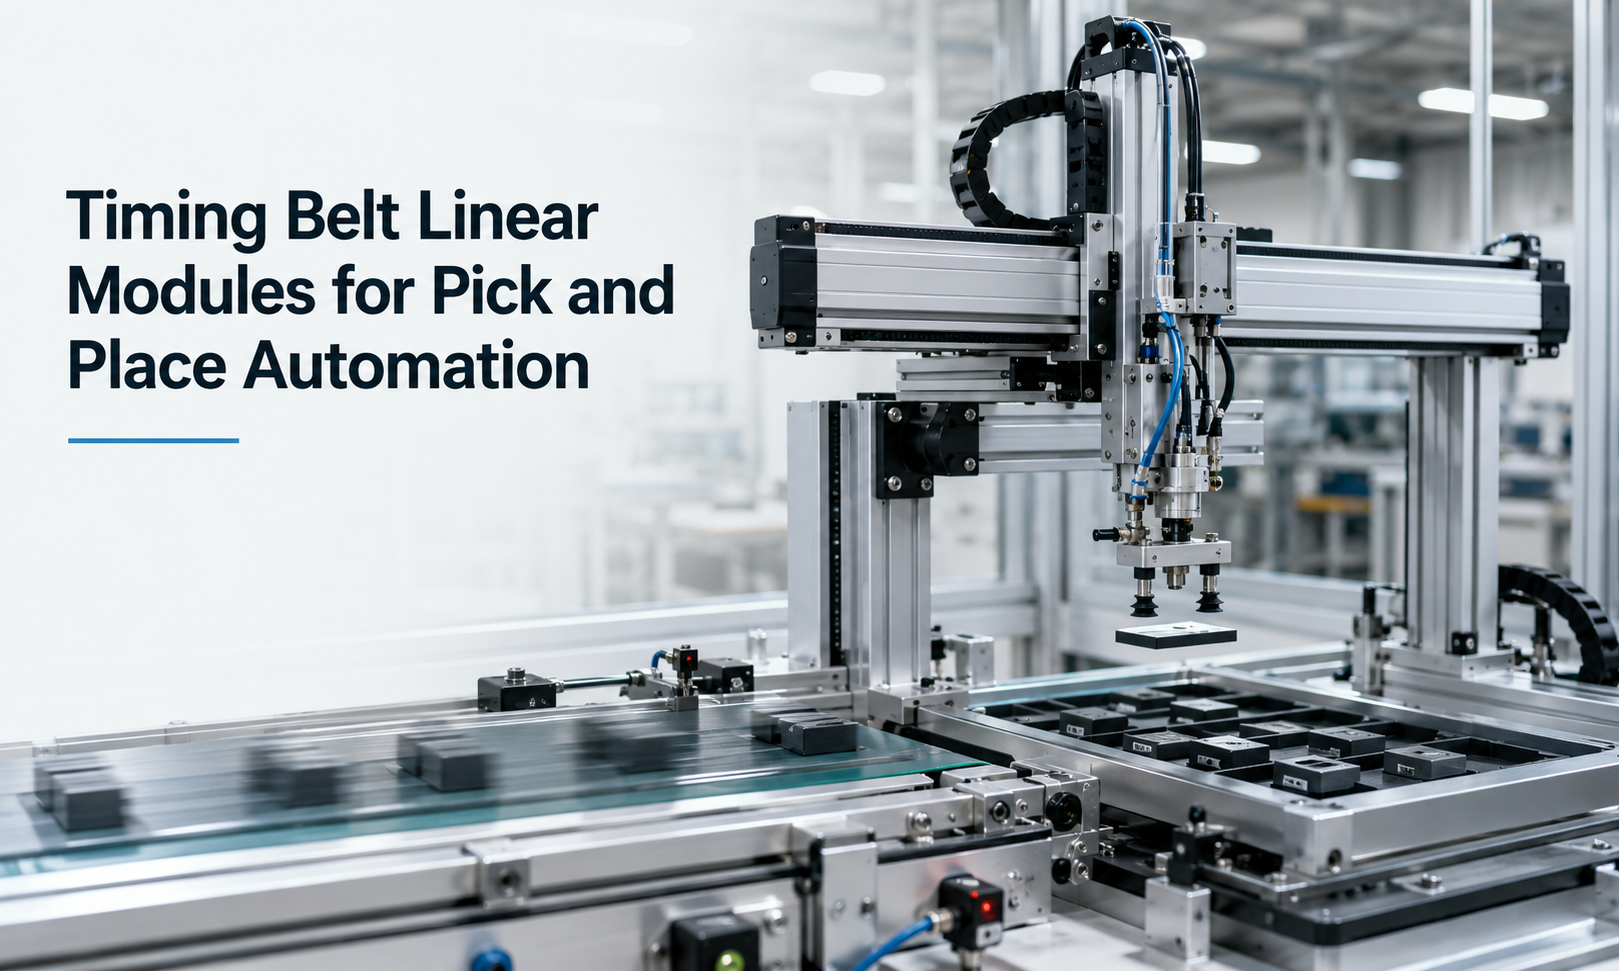
Pourquoi les modules linéaires de courroie de distribution conviennent au prélèvement et au placement
Un processus de sélection et de placement typique comprend plusieurs actions répétées :
- Passez à la position de ramassage.
- Arrêtez-vous et confirmez la position cible.
- Activez la pince ou l'outil à vide.
- Déplacez la pièce à la position de placement.
- Relâchez la pièce.
- Revenez pour le prochain cycle.
Cette séquence pouvant se répéter continuellement, l’axe linéaire doit accélérer, se déplacer, décélérer et s’arrêter dans un délai très court. Les modules de courroie dentée sont particulièrement adaptés à ce modèle de mouvement car le chariot mobile est entraîné par une courroie crantée légère plutôt que par une longue vis rotative.
Les principaux avantages comprennent :
- Vitesse linéaire élevée pour des temps de transfert courts.
- Accélération et décélération rapides.
- Faible masse mobile.
- Longue course disponible.
- Mouvement alternatif silencieux et fluide.
- Installation flexible horizontale, verticale et multi-axes.
- Intégration facile avec des servomoteurs, des pinces et des capteurs.
Mouvement alternatif à grande vitesse
Les équipements de prise et de placement fonctionnent normalement avec des mouvements courts et répétés entre des positions fixes. Le module peut effectuer des centaines ou des milliers de cycles alternatifs au cours de chaque quart de production.
Dans un module de courroie de distribution, le moteur fait tourner une poulie d'entraînement. La poulie s'engage avec les dents de la courroie et convertit le mouvement de rotation en mouvement linéaire du chariot. Étant donné que le système de courroie et de poulie a une inertie de rotation relativement faible, l'axe peut répondre rapidement aux commandes d'asservissement.
La vitesse de fonctionnement réalisable dépend de plusieurs facteurs :
- Vitesse nominale du moteur et couple disponible.
- Diamètre de la poulie motrice.
- Rapport de transmission.
- Type de courroie et pas de courroie.
- Longueur de course.
- Charge utile et masse en mouvement.
- Capacité du rail de guidage.
- Distance d'arrêt requise.
La vitesse maximale du catalogue ne doit pas être automatiquement utilisée comme vitesse de fonctionnement réelle. Une conception pratique doit également prendre en compte les vibrations, le temps de stabilisation, la stabilité de la charge utile et la distance requise pour l'accélération et la décélération.
Calcul du temps de cycle
Le temps de cycle est l’un des paramètres les plus importants dans l’automatisation du prélèvement et du placement. Il détermine le nombre de pièces que l'équipement peut traiter par minute ou par heure.
Un cycle complet peut comprendre :
- Temps d'accélération.
- Temps de trajet à vitesse constante.
- Temps de décélération.
- Temps de stabilisation de la position.
- Heure de fermeture de la pince.
- Heure de confirmation de ramassage.
- Temps d’ouverture de la pince.
- Retourner le temps de déplacement.
Le temps de cycle total peut être exprimé comme suit :
Tfaire du vélo=Tsortant+Tramasser+Tretour+Tlibérer+Trèglement
Pour les distances de déplacement plus longues, le profil de mouvement est généralement trapézoïdal. Le chariot accélère jusqu'à la vitesse sélectionnée, se déplace à vitesse constante puis décélère avant d'atteindre la position cible.
Pour les courses courtes, l'axe peut ne pas avoir suffisamment de distance pour atteindre la vitesse maximale programmée. Dans ce cas, le profil de mouvement devient triangulaire, constitué uniquement d’accélération et de décélération.
Lors de l'estimation du temps de cycle, les ingénieurs doivent utiliser le profil de mouvement réel plutôt que de diviser la course par la vitesse maximale. Un module avec une vitesse maximale très élevée peut ne pas réduire le temps de cycle de manière significative lorsque la distance de déplacement est courte et l'accélération limitée.
Charge utile et masse en mouvement
La charge utile comprend plus que la pièce transférée. La masse mobile complète doit comprendre :
- Poids de la pièce.
- Pince ou outil à vide.
- Plaque de montage.
- Vannes et raccords pneumatiques.
- Caméra de vision ou capteur d’inspection.
- Section mobile du porte-câble.
- Axe vertical supplémentaire, une fois installé.
Pour un axe horizontal, le moteur surmonte principalement la force d'accélération, le frottement et la résistance externe. Un calcul de force simplifié est le suivant :
F = m × une + Ffriction+Fexterne
Où:
- Fest la force motrice linéaire requise.
- mest la masse totale en mouvement.
- unest l’accélération requise.
Pour les mouvements verticaux, la gravité doit également être prise en compte :
F = m × a + m × g + Ffriction
Un axe de courroie de distribution vertical doit normalement inclure un moteur de frein ou un autre mécanisme de maintien pour empêcher le chariot de tomber en cas de perte de puissance.
Accélération et décélération
Une accélération élevée peut réduire le temps de transfert, mais une accélération excessive peut créer des effets indésirables :
- Étirement de la ceinture.
- Vibrations du chariot.
- Mouvement de la pièce à l'intérieur de la pince.
- Demande de couple moteur plus élevée.
- Augmentation des charges de roulement et de guidage.
- Temps de stabilisation plus long après l'arrêt.
- Durée de vie réduite des composants mécaniques.
L'accélération sélectionnée doit donc équilibrer la vitesse de production et la stabilité mécanique. Les produits délicats, remplis de liquide ou mal tenus nécessitent généralement une accélération plus douce que les composants métalliques rigides.
Les profils de mouvement en courbe en S sont souvent utilisés pour réduire les chocs mécaniques. Au lieu de modifier brusquement l'accélération, un profil de courbe en S contrôle les à-coups et produit des transitions plus douces lors du démarrage et de l'arrêt.
Répétabilité du positionnement
De nombreuses applications de type « pick-and-place » ne nécessitent pas une précision de positionnement absolue extrêmement élevée, mais nécessitent une répétabilité constante. Le chariot doit revenir aux mêmes positions de ramassage et de placement à chaque cycle.
La répétabilité est influencée par :
- Engagement des dents de la courroie.
- Tension de la courroie.
- Rigidité de la ceinture.
- Qualité d'usinage des poulies.
- Précision du guidage linéaire.
- Réglage du servo.
- Résolution de l'encodeur.
- Variation de la charge utile.
- Rigidité du cadre.
- Planéité de la surface de montage.
Pour le transfert général de matériaux, l'emballage et le tri, les modules de courroie dentée offrent normalement une répétabilité suffisante. Les applications nécessitant un positionnement au niveau du micron, une distribution de précision ou un usinage très précis peuvent être mieux adaptées à une vis à billes ou à un système de moteur linéaire.
Pour maintenir une répétabilité stable, le module doit être monté sur une structure rigide et plane. La tension de la courroie, l'alignement des poulies et la lubrification des guides doivent également être vérifiés conformément au programme d'entretien.
Intégration des pinces
L'effecteur final est le composant qui interagit directement avec le produit. Les outils de manipulation courants incluent :
- Pinces pneumatiques parallèles.
- Pinces électriques.
- Ventouses sous vide.
- Pinces magnétiques.
- Outils de manutention de type fourche.
- Montages mécaniques sur mesure.
La pince peut être montée directement sur le chariot ou sur un axe vertical secondaire. La plaque de montage doit offrir une rigidité suffisante tout en maintenant la masse en mouvement aussi faible que possible.
La conception de l’intégration doit prendre en compte :
- Poids de la pince et centre de gravité.
- Heure d'ouverture et de fermeture obligatoire.
- Tuyau d'air et acheminement des câbles.
- Détection de la pièce.
- Dégagement des collisions.
- Exigences de remplacement des outils.
- Comportement de déverrouillage d'urgence.
Pour les outils pneumatiques, le temps de réponse des vannes et des conduites d'air peut influencer la durée totale du cycle. Placer la valve à proximité de la pince peut réduire le volume d'air et améliorer la vitesse de réponse.
Pour la manipulation sous vide, le système doit inclure une confirmation du vide et une détection de perte de vide. Cela empêche l'axe de s'éloigner avant que la pièce à usiner n'ait été correctement saisie.
Intégration des capteurs et des contrôles
Les capteurs fournissent des références de position, une protection de sécurité et une confirmation du processus. Un axe de transfert de courroie de distribution typique peut inclure :
- Capteur de position d'origine.
- Capteurs de limites positives et négatives.
- Capteur de présence de pièce.
- Capteurs d'ouverture et de fermeture de la pince.
- Pressostat à vide.
- Détection de collision ou de surcharge.
- Retour du servo-encodeur.
Le capteur d'origine établit une référence machine répétable après le démarrage. Des capteurs de limite empêchent le chariot de se déplacer au-delà de la course utile. Des butées mécaniques peuvent également être installées comme protection secondaire.
Les servomoteurs sont couramment utilisés lorsqu'une vitesse programmable, une accélération et un positionnement précis sont nécessaires. Le servo variateur communique avec un automate,contrôleur de mouvementou ordinateur industriel via des commandes impulsionnelles, une communication par bus de terrain ou des réseaux de mouvement en temps réel.
Une séquence de contrôle typique peut être :
- Confirmez que la pièce cible est présente.
- Déplacez le chariot vers les coordonnées de ramassage.
- Activez la pince.
- Confirmez le ramassage réussi.
- Déplacez-vous vers les coordonnées de placement.
- Relâchez la pièce.
- Confirmez la libération.
- Revenez à la position de ramassage suivante.
Les verrouillages doivent empêcher tout mouvement lorsque l'état de la pince, l'état de la pièce ou la station en aval n'est pas prêt.
Systèmes Pick-and-Place multi-axes
Les modules de courroie de distribution peuvent être combinés en systèmes multi-axes pour des tâches de manutention plus complexes.
Transfert sur un seul axe
Un seul axe horizontal transfère les produits entre deux postes fixes. Cette disposition est courante dans le chargement des convoyeurs, l’emballage et le tri des pièces.
Système de sélection et de placement XZ
Un système XZ combine un axe de transfert horizontal avec un axe de levage vertical. L'axe horizontal se déplace entre les stations, tandis que l'axe vertical abaisse la pince pour saisir ou placer le produit.
Système de positionnement XY
Un système XY déplace les produits entre plusieurs coordonnées sur un plan horizontal. Il convient au chargement, au tri, à l’inspection et à la disposition des palettes sur plateaux.
Système de portique XYZ
Un système XYZ ajoute un mouvement vertical à la plateforme XY. Il peut accéder à plusieurs positions de ramassage et de placement dans une zone de travail tridimensionnelle.
Portique à double entraînement
Les systèmes à portique large peuvent utiliser deux axes de courroie de distribution synchronisés pour entraîner les deux côtés d'une traverse. Une synchronisation électronique ou un arbre de transmission mécanique est utilisée pour éviter le biais du portique.
Lors de la conception d’un système multi-axes, les ingénieurs doivent évaluer la masse mobile combinée. Par exemple, l'axe inférieur peut devoir supporter l'axe supérieur complet, le moteur, la pince et la pièce à usiner.
Applications Pick-and-Place courantes
Les modules linéaires à courroie dentée sont utilisés dans une large gamme de processus de manutention automatisés, notamment :
- Chargement et déchargement de machines CNC.
- Transfert de pièces entre convoyeurs.
- Manipulation de composants électroniques.
- Emballage et chargement des cartons.
- Transfert de cellules et de modules de batterie.
- Chargement et déchargement des plateaux.
- Positionnement de l'inspection visuelle.
- Tri et classification des produits.
- Alimentation des matériaux de la chaîne de montage.
- Palettisation et dépalettisation.
- Manipulation des consommables médicaux.
- Automatisation des entrepôts et de la logistique.
Facteurs de sélection du module de courroie de distribution
Un module approprié doit être sélectionné en fonction des exigences de mouvement complet plutôt que uniquement du poids de la pièce.
| Paramètre de sélection | Considération de conception |
|---|---|
| Accident vasculaire cérébral | Incluez la distance de ramassage, la distance de placement, l’espace de sécurité et l’indemnité de dépassement. |
| Charge utile | Calculez la pièce à usiner, la pince, l'outillage, la plaque de montage et les composants mobiles supplémentaires. |
| Vitesse | Utilisez le cycle de production requis plutôt que la seule vitesse maximale du catalogue. |
| Accélération | Vérifiez le couple du moteur, la charge de la courroie, la stabilité de la pièce et le temps de stabilisation. |
| Répétabilité | Faites correspondre la capacité du module avec la tolérance de prise et de placement autorisée. |
| Orientation de montage | Confirmez si l'axe fonctionne horizontalement, verticalement ou selon un angle. |
| Moment autorisé | Évaluez les pinces en porte-à-faux, les charges décalées et le centre de gravité. |
| Environnement | Tenez compte de la poussière, de l’humidité, de la température, des exigences des salles blanches et de l’exposition aux produits chimiques. |
| Cycle de service | Confirmez le nombre de cycles par minute et le nombre total d'heures de fonctionnement. |
| Moteur et contrôleur | Sélectionnez la puissance du servo, le frein, l'encodeur et la méthode de communication. |
Moment admissible et décalage de charge
Les pinces sont souvent montées à l'écart du centre du chariot. Cela crée des moments de tangage, de lacet ou de roulis sur le système de guidage.
Même lorsque la charge utile est inférieure à la capacité de charge nominale, un décalage de charge excessif peut surcharger les blocs de guidage. Le centre de gravité doit donc être maintenu le plus près possible du chariot.
Pour les outillages longs ou lourds, les ingénieurs peuvent utiliser :
- Un module plus large.
- Deux rails de guidage parallèles.
- Une voiture plus grande.
- Deux modules synchronisés.
- Une structure de support externe.
Installation et mise en service
Une installation correcte est essentielle pour un fonctionnement alternatif à grande vitesse. La surface de montage doit être plane, rigide et exempte de distorsion.
Lors de la mise en service :
- Vérifiez que le module est solidement monté.
- Confirmez l’alignement des poulies et la tension de la courroie.
- Déplacez lentement le chariot sur toute la course.
- Vérifiez les positions des capteurs et la logique du signal.
- Confirmez l'espace entre la pince et le support de câble.
- Commencez avec une faible vitesse et une faible accélération.
- Augmentez progressivement les paramètres de mouvement.
- Surveillez les vibrations, le bruit, la charge du moteur et le comportement de stabilisation.
- Validez la répétabilité du ramassage et du placement.
- Exécutez un test de cycle continu sous charge utile réelle.
Les paramètres du servo doivent être réglés en fonction de l'outillage et de la pièce à usiner réellement installés. Le réglage d'un axe non chargé peut produire un comportement instable après l'ajout de la charge utile.
Maintenance pour un fonctionnement continu
Les équipements de prélèvement et de placement fonctionnent souvent en continu, ce qui rend la maintenance préventive particulièrement importante.
L'entretien de routine doit inclure :
- Inspection de l'usure de la courroie et de l'état des dents.
- Vérification de la tension de la courroie.
- Inspection des poulies d’entraînement et de renvoi.
- Lubrification des guides linéaires.
- Vérification des fixations du chariot.
- Inspection des chaînes de câbles et des tuyaux d'air.
- Nettoyage de la poussière et des débris de processus.
- Test des capteurs d'origine et de limite.
- Surveillance des bruits et vibrations anormaux.
- Examen des alarmes des servos et des tendances de charge du moteur.
Une augmentation de la variation de positionnement, du bruit ou du courant du moteur peut indiquer un relâchement de la courroie, une contamination du guide, une usure de la poulie ou un désalignement mécanique.
Modules de courroie de distribution comparés à d'autres systèmes d'entraînement
| Type de lecteur | Force principale | Limite typique |
|---|---|---|
| courroie de distribution | Vitesse élevée, course longue et mouvement alternatif rapide. | Rigidité inférieure et précision absolue par rapport aux systèmes à vis de précision. |
| Vis à billes | Haute précision de positionnement, rigidité et poussée. | La vitesse et la course peuvent être limitées par la vitesse critique de la vis. |
| Crémaillère | Longue course, charge lourde et course évolutive. | Nécessite un contrôle minutieux du jeu et de l’engrènement des engrenages. |
| Moteur linéaire | Très haute accélération, vitesse élevée et réponse directe de la transmission. | Coût plus élevé et exigences thermiques et de contrôle plus exigeantes. |
Pour le transfert, l'emballage, le tri et le chargement de machines automatisés en général, les modules de courroie dentée offrent souvent le meilleur équilibre entre vitesse, course, coût et flexibilité d'intégration.
Conclusion
Les modules linéaires à courroie dentée constituent une solution de mouvement efficace pour l'automatisation du transfert nécessitant un mouvement alternatif rapide, une longue course et une intégration multi-axes flexible. Leur faible inertie de mouvement permet une accélération rapide, tandis que l'entraînement par courroie prend en charge des courses plus longues sans les limitations de vitesse critiques associées aux vis à billes longues.
La conception réussie d’un système ne dépend pas seulement de la sélection d’un module doté d’une charge utile nominale suffisante. Les ingénieurs doivent évaluer la masse mobile complète, le temps de cycle, le profil d'accélération, la répétabilité du positionnement, le décalage de charge, la réponse de la pince, la logique du capteur et l'orientation de montage.
Lorsqu'il est correctement sélectionné, installé et entretenu, un timingmodule linéaire à courroiepeut fournir un fonctionnement stable et efficace pour le chargement de machines, le transfert sur convoyeur, l'emballage, le tri, l'assemblage et d'autres applications de manutention à cycle élevé.
