 हिंदी

एटाइमिंग बेल्ट रैखिक मॉड्यूलएक उच्च गति रैखिक गति इकाई है जिसे दांतेदार बेल्ट और चरखी ट्रांसमिशन सिस्टम के माध्यम से मध्यम या लंबी दूरी पर भार ले जाने के लिए डिज़ाइन किया गया है। यह एक टाइमिंग बेल्ट, ड्राइव पुली, आइडलर पुली, लीनियर गाइड, कैरिज, एल्युमीनियम प्रोफाइल, बियरिंग्स, मोटर इंटरफेस और टेंशनिंग मैकेनिज्म को एक पूर्ण रैखिक अक्ष में जोड़ती है।
जब इंजीनियर एक समय का चयन करते हैंबेल्ट रैखिक मॉड्यूल, उन्हें अधिकतम गति या पेलोड जैसे केवल एक विनिर्देश का मूल्यांकन नहीं करना चाहिए। मॉड्यूल का वास्तविक प्रदर्शन लोड, स्ट्रोक लंबाई, त्वरण, बढ़ते अभिविन्यास, कर्तव्य चक्र, स्थिति आवश्यकताओं, मोटर क्षमता और स्वीकार्य लोड क्षणों के बीच संयुक्त संबंध पर निर्भर करता है।
उदाहरण के लिए, एक मॉड्यूल उच्च नो-लोड गति तक पहुंचने में सक्षम हो सकता है, लेकिन जब गाड़ी भारी पेलोड ले जाती है या लंबे स्ट्रोक पर चलती है तो उस गति को कम करने की आवश्यकता हो सकती है। इसी तरह, पर्याप्त ऊर्ध्वाधर पेलोड क्षमता वाला एक मॉड्यूल अभी भी अनुपयुक्त हो सकता है यदि एप्लिकेशन गाड़ी पर अत्यधिक पलटने वाला क्षण पैदा करता है।
यह मार्गदर्शिका सबसे महत्वपूर्ण बताती हैटाइमिंग बेल्ट रैखिक मॉड्यूल विनिर्देश, जिसमें पेलोड, स्ट्रोक की लंबाई, अधिकतम गति, त्वरण, दोहराव, स्थिति सटीकता, बेल्ट की चौड़ाई, चरखी व्यास, मोटर शक्ति और स्थिर स्वीकार्य लोड क्षण शामिल हैं।
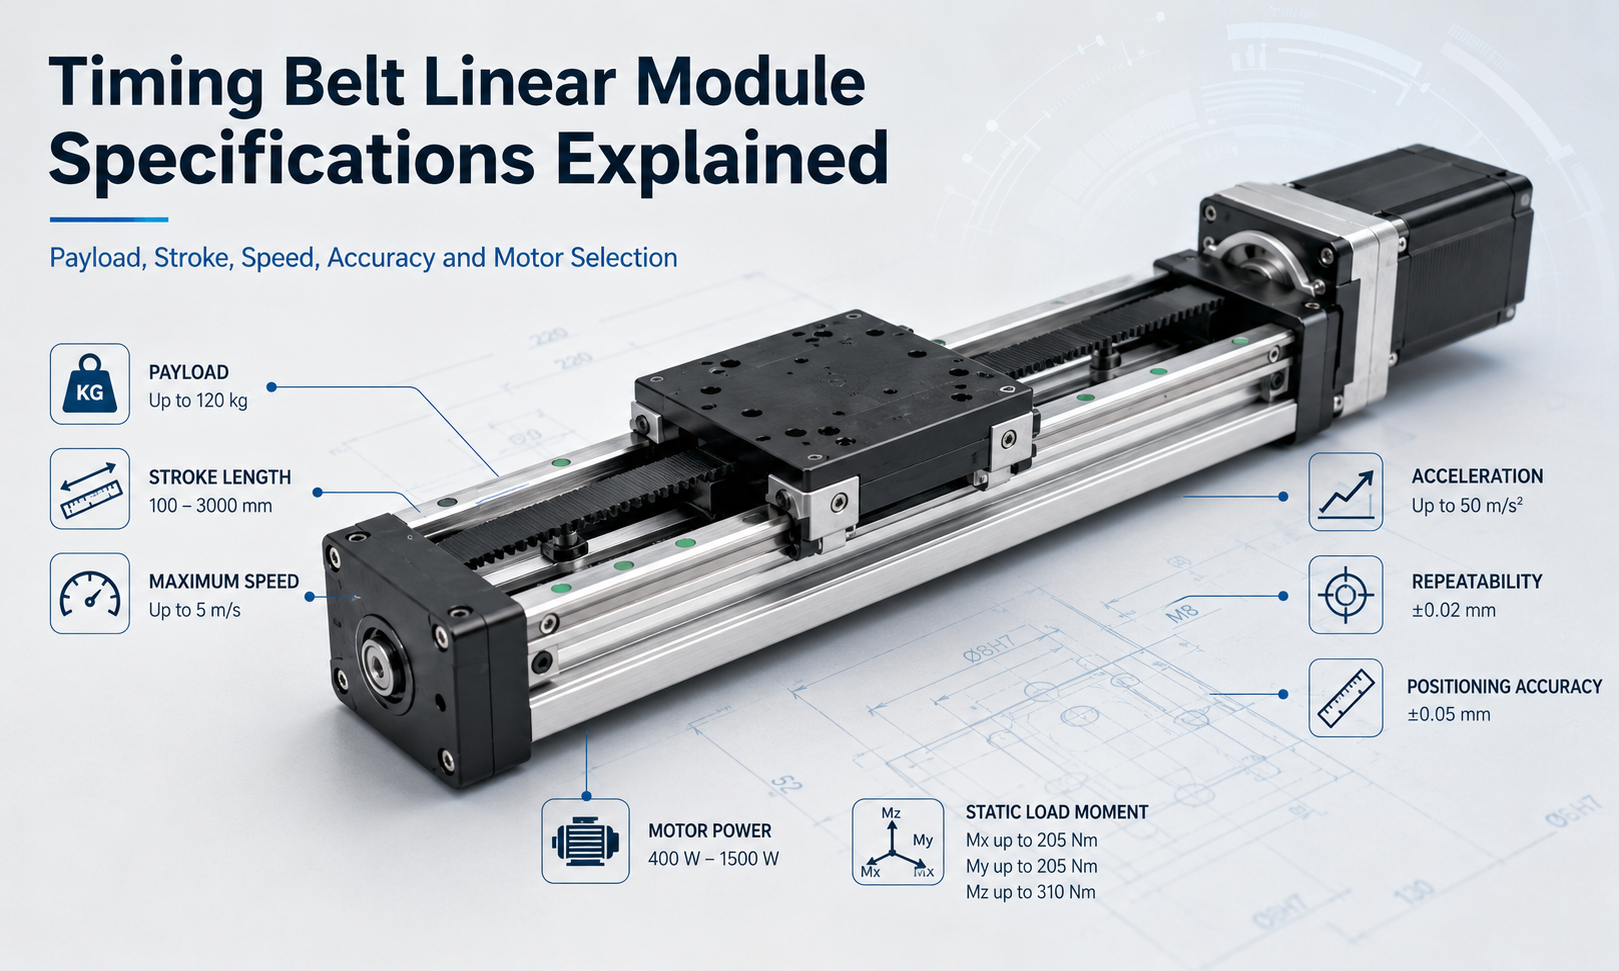
टाइमिंग बेल्ट रैखिक मॉड्यूल विनिर्देशों का अवलोकन
बेल्ट चालित रैखिक मॉड्यूल की तकनीकी विशिष्टताएँ इसकी यांत्रिक क्षमता, गति प्रदर्शन और परिचालन सीमाओं का वर्णन करती हैं। ये मान इंजीनियरों को यह निर्धारित करने में मदद करते हैं कि मॉड्यूल आवश्यक गतिविधि को सुरक्षित और सटीक रूप से पूरा कर सकता है या नहीं।
| विनिर्देश | यह क्या वर्णन करता है | यह क्यों मायने रखती है |
|---|---|---|
| पेलोड | वह भार जिसे गाड़ी संभाल सके और चल सके | गाइड जीवन, त्वरण, मोटर आकार और सुरक्षा को प्रभावित करता है |
| स्ट्रोक की लंबाई | प्रयोग करने योग्य रैखिक यात्रा दूरी | निर्धारित करता है कि मॉड्यूल आवश्यक कार्यक्षेत्र को कवर कर सकता है या नहीं |
| अधिकतम गति | उच्चतम स्वीकार्य गाड़ी यात्रा गति | चक्र समय और उत्पादन थ्रूपुट को प्रभावित करता है |
| त्वरण | वह दर जिस पर गाड़ी की गति बदलती है | चक्र समय, गतिशील बल और कंपन को प्रभावित करता है |
| repeatability | एक ही स्थिति में बार-बार लौटने की क्षमता | दोहरावदार स्वचालन प्रक्रियाओं के लिए महत्वपूर्ण |
| स्थिति निर्धारण सटीकता | आदेशित स्थिति और वास्तविक स्थिति के बीच अंतर | पूर्ण स्थिति प्रदर्शन निर्धारित करता है |
| बेल्ट की चौड़ाई | दांतेदार टाइमिंग बेल्ट की चौड़ाई | संचरण बल, कठोरता और भार क्षमता को प्रभावित करता है |
| चरखी व्यास | ड्राइव और आइडलर पुली का पिच व्यास | गति, टॉर्क, बेल्ट झुकने और रिज़ॉल्यूशन को प्रभावित करता है |
| मोटर शक्ति | अक्ष को चलाने के लिए आवश्यक मोटर आउटपुट | उपलब्ध टॉर्क, गति और त्वरण निर्धारित करता है |
| स्थैतिक लोड क्षण | गाड़ी पर पलटने या मुड़ने का स्वीकार्य क्षण | गाइड ओवरलोड और समय से पहले घिसाव को रोकता है |
भार क्षमता
पेलोडटाइमिंग बेल्ट लीनियर मॉड्यूल का चयन करते समय इंजीनियरों द्वारा समीक्षा की जाने वाली पहली विशिष्टताओं में से एक है। यह कुल द्रव्यमान को संदर्भित करता है जिसे गाड़ी निर्दिष्ट परिचालन स्थितियों के तहत सुरक्षित रूप से समर्थन और स्थानांतरित कर सकती है।
पेलोड में आमतौर पर वर्कपीस से अधिक शामिल होता है। इंजीनियरों को गाड़ी पर लगे सभी घटकों के संयुक्त द्रव्यमान की गणना करनी चाहिए, जिसमें शामिल हैं:
- वर्कपीस या उत्पादों का परिवहन किया जा रहा है
- ग्रिपर, वैक्यूम कप या क्लैंप
- टूलींग प्लेट और माउंटिंग ब्रैकेट
- सेंसर, कैमरे या निरीक्षण उपकरण
- केबल, केबल चेन और वायवीय ट्यूबिंग
- गाड़ी पर अतिरिक्त कुल्हाड़ियाँ लगाई गईं
स्वीकार्य पेलोड इंस्टॉलेशन ओरिएंटेशन के अनुसार भिन्न होता है। क्षैतिज रूप से स्थापित एक मॉड्यूल मुख्य रूप से अपने गाइड रेल सिस्टम के माध्यम से लोड का समर्थन करता है। ऊर्ध्वाधर स्थापना में, मोटर और बेल्ट ट्रांसमिशन को गुरुत्वाकर्षण पर भी काबू पाना होगा, जिससे आवश्यक मोटर टॉर्क बढ़ जाता है और बिजली हानि के दौरान गाड़ी को गिरने से रोकने के लिए ब्रेक की आवश्यकता हो सकती है।
क्षैतिज और ऊर्ध्वाधर पेलोड
निर्माता क्षैतिज, ऊर्ध्वाधर और दीवार पर लगे इंस्टॉलेशन के लिए अलग-अलग पेलोड रेटिंग निर्दिष्ट कर सकते हैं। इन मूल्यों को विनिमेय नहीं माना जाना चाहिए।
क्षैतिज अनुप्रयोगों में, मोटर मुख्य रूप से त्वरण बल, घर्षण और बाहरी प्रक्रिया प्रतिरोध पर काबू पाती है। ऊर्ध्वाधर अनुप्रयोगों में, मोटर को त्वरण उत्पन्न करने के अलावा पेलोड के गुरुत्वाकर्षण बल का लगातार समर्थन करना चाहिए।
इसलिए एक ऊर्ध्वाधर अक्ष का मूल्यांकन वास्तविक गतिमान द्रव्यमान, ऊपर की ओर त्वरण, नीचे की ओर मंदी, मोटर ब्रेक क्षमता और आपातकालीन-रोक आवश्यकताओं का उपयोग करके किया जाना चाहिए।
डायनेमिक पेलोड बनाम स्टेटिक पेलोड
स्थैतिक पेलोड गाड़ी के स्थिर होने पर समर्थित भार का वर्णन करता है। गतिशील पेलोड उस भार का वर्णन करता है जिसे आवश्यक गति, त्वरण, मार्गदर्शक जीवन और स्थिति स्थिरता को बनाए रखते हुए बार-बार ले जाया जा सकता है।
एक गाड़ी अपेक्षाकृत बड़े स्थैतिक भार का समर्थन कर सकती है लेकिन उच्च गति पारस्परिक गति के दौरान कम परिचालन भार की आवश्यकता होती है। इस कारण से, गतिशील परिचालन स्थितियाँ आमतौर पर स्थापित उपकरणों के साधारण स्थैतिक वजन से अधिक महत्वपूर्ण होती हैं।
स्ट्रोक की लंबाई
स्ट्रोक की लंबाईवह उपयोगी दूरी है जिसके माध्यम से गाड़ी यात्रा कर सकती है। टाइमिंग बेल्ट मॉड्यूल लंबे-स्ट्रोक अनुप्रयोगों के लिए विशेष रूप से उपयुक्त हैं क्योंकि वे लंबे बॉल स्क्रू की महत्वपूर्ण घूर्णी गति से सीमित नहीं हैं।
मॉड्यूल आकार, बेल्ट निर्माण, प्रोफ़ाइल कठोरता और अनुप्रयोग आवश्यकताओं के आधार पर, एक बेल्ट संचालित रैखिक मॉड्यूल कई सौ मिलीमीटर से लेकर कई मीटर तक के स्ट्रोक का समर्थन कर सकता है।
आवश्यक स्ट्रोक निर्दिष्ट करते समय, इंजीनियरों को निम्नलिखित आयामों के बीच अंतर करना चाहिए:
- प्रभावी स्ट्रोक:गाड़ी की उपयोगी संचलन दूरी
- मॉड्यूल की लंबाई:संपूर्ण अक्ष की कुल भौतिक लंबाई
- सुरक्षा भत्ता:मंदी और सीमा सुरक्षा के लिए अतिरिक्त यात्रा आरक्षित
- ओवरट्रैवल दूरी:सामान्य परिचालन सीमा से परे उपलब्ध यांत्रिक दूरी
कुल मॉड्यूल की लंबाई हमेशा प्रभावी स्ट्रोक से अधिक होती है क्योंकि गाड़ी, अंत ब्लॉक, पुली, बीयरिंग, तनाव तंत्र और मोटर कनेक्शन के लिए जगह की आवश्यकता होती है।
लॉन्ग-स्ट्रोक डिज़ाइन संबंधी विचार
स्ट्रोक की लंबाई बढ़ाने से मॉड्यूल के भौतिक आकार पर अधिक प्रभाव पड़ता है। एक लंबी धुरी के मूल्यांकन की भी आवश्यकता हो सकती है:
- एल्यूमीनियम प्रोफ़ाइल विक्षेपण
- बेल्ट कंपन और बेल्ट तनाव
- गाइड रेल संरेखण
- बढ़ते समर्थन रिक्ति
- केबल श्रृंखला की लंबाई
- थर्मल विस्तार
- अधिकतम संचालन गति
बहुत लंबे स्ट्रोक के लिए, मॉड्यूल बेस को कई माउंटिंग बिंदुओं पर समर्थित किया जाना चाहिए। अपर्याप्त समर्थन के कारण प्रोफ़ाइल झुक सकती है, गाइड गलत संरेखण हो सकता है, कंपन हो सकता है और स्थिति स्थिरता कम हो सकती है।
अधिकतम गति
अधिकतम गतिपरिभाषित परिचालन स्थितियों के तहत उच्चतम स्वीकार्य गाड़ी यात्रा वेग को इंगित करता है। उच्च गति टाइमिंग बेल्ट के मुख्य लाभों में से एक हैरैखिक मॉड्यूल.
कई बॉल स्क्रू संचालित प्रणालियों की तुलना में, एक टाइमिंग बेल्ट मॉड्यूल स्क्रू व्हिप या क्रिटिकल स्क्रू गति से जुड़ी सीमाओं के बिना लंबी यात्रा दूरी पर उच्च रैखिक वेग प्राप्त कर सकता है।
हालाँकि, कैटलॉग की अधिकतम गति हमेशा अनुशंसित निरंतर संचालन गति नहीं होती है। प्राप्य मूल्य इस पर निर्भर करता है:
- गतिशील पेलोड
- स्ट्रोक की लंबाई
- बेल्ट पिच और बेल्ट की चौड़ाई
- चरखी का व्यास
- मोटर की अधिकतम गति
- त्वरण और मंदी की दूरी
- गाइड रेल स्नेहन
- मॉड्यूल बढ़ते कठोरता
- साइकिल शुल्क
- आवश्यक सेवा जीवन
एक मॉड्यूल हल्के भार और मध्यम त्वरण के साथ अपनी रेटेड अधिकतम गति तक पहुंच सकता है, जबकि भारी भार के लिए बेल्ट तनाव, कंपन और मोटर की मांग को कम करने के लिए कम गति की आवश्यकता हो सकती है।
गति और चक्र समय
अकेले अधिकतम गति कुल चक्र समय निर्धारित नहीं करती है। शॉर्ट-स्ट्रोक अनुप्रयोगों में, गाड़ी की गति धीमी होने से पहले निर्दिष्ट शीर्ष गति तक पहुंचने के लिए पर्याप्त दूरी नहीं हो सकती है।
इन अनुप्रयोगों के लिए, त्वरण प्रदर्शन अधिकतम वेग की तुलना में चक्र समय पर अधिक प्रभाव डाल सकता है। इंजीनियरों को केवल कैटलॉग गति रेटिंग से अक्ष का चयन करने के बजाय संपूर्ण गति प्रोफ़ाइल का मूल्यांकन करना चाहिए।
त्वरण
त्वरणवर्णन करता है कि गाड़ी कितनी तेजी से अपनी गति बढ़ाती या घटाती है। एक उच्च त्वरण मशीन चक्र के समय को कम कर सकता है, विशेष रूप से पिक-एंड-प्लेस, पैकेजिंग, सॉर्टिंग और सामग्री-हैंडलिंग अनुप्रयोगों में जिसमें बार-बार पारस्परिक गतिविधियां शामिल होती हैं।
त्वरण गतिशील बल भी उत्पन्न करता है। मूल संबंध को इस प्रकार व्यक्त किया जा सकता है:
गतिशील बल = गतिमान द्रव्यमान × त्वरण
जैसे-जैसे पेलोड या त्वरण बढ़ता है, बेल्ट, पुली, बियरिंग, गाइड ब्लॉक, कैरिज और मोटर को अधिक बल का सामना करना पड़ता है। अत्यधिक त्वरण का कारण हो सकता है:
- बेल्ट दाँत की विकृति या दाँत का कूदना
- गाड़ी का कंपन
- मोटर अधिभार अलार्म
- स्थिति स्थिरता में कमी
- ढीले फास्टनरों
- बढ़ी हुई गाइड और बियरिंग घिसाव
- संरचनात्मक प्रतिध्वनि
इसलिए त्वरण का चयन वास्तविक पेलोड, स्ट्रोक, मशीन की कठोरता और प्रक्रिया आवश्यकताओं के अनुसार किया जाना चाहिए। एक चिकनी एस-वक्र गति प्रोफ़ाइल का उपयोग अचानक ट्रेपेज़ॉइडल प्रोफ़ाइल की तुलना में यांत्रिक झटके को कम कर सकता है।
repeatability
repeatabilityसमान परिस्थितियों में बार-बार चलने के दौरान गाड़ी की उसी आदेशित स्थिति में लौटने की क्षमता है। यह दोहरावदार औद्योगिक स्वचालन के लिए सबसे महत्वपूर्ण प्रदर्शन संकेतकों में से एक है।
पुनरावृत्ति योग्यता का परीक्षण आमतौर पर गाड़ी को एक ही लक्ष्य स्थिति में कई बार ले जाकर और वास्तविक रुकने की स्थिति के बीच भिन्नता को मापकर किया जाता है।
टाइमिंग बेल्ट रैखिक मॉड्यूल की पुनरावृत्ति इससे प्रभावित होती है:
- बेल्ट की कठोरता और दाँत का जुड़ाव
- बेल्ट तनाव स्थिरता
- गियरबॉक्स बैकलैश
- चरखी मशीनिंग सटीकता
- मोटर एनकोडर संकल्प
- गाइड रेल क्लीयरेंस
- नियंत्रण प्रणाली ट्यूनिंग
- पेलोड भिन्नता
- तापमान परिवर्तन
- दृष्टिकोण दिशा
कई पैकेजिंग, ट्रांसफर, लोडिंग और सॉर्टिंग सिस्टम के लिए, दोहराव पूर्ण स्थिति सटीकता से अधिक महत्वपूर्ण है क्योंकि गाड़ी बार-बार पहले सिखाए गए पदों के बीच चलती है।
यूनिडायरेक्शनल और बाइडायरेक्शनल रिपीटेबिलिटी
जब गाड़ी हर बार एक ही दिशा से लक्ष्य तक पहुंचती है तो यूनिडायरेक्शनल दोहराव को मापा जाता है। जब लक्ष्य दोनों दिशाओं से संपर्क किया जाता है तो द्विदिशीय पुनरावृत्ति मापी जाती है।
द्विदिश पुनरावृत्ति कम सटीक हो सकती है क्योंकि बेल्ट लोच, ट्रांसमिशन क्लीयरेंस और लोड दिशा अंतिम रोक स्थिति को प्रभावित कर सकती है। उच्च द्विदिशीय स्थिरता की आवश्यकता वाले अनुप्रयोगों को उचित रूप से तनावग्रस्त बेल्ट, कम-बैकलैश रिड्यूसर और अनुकूलित सर्वो नियंत्रण का उपयोग करना चाहिए।
स्थिति निर्धारण सटीकता
स्थिति निर्धारण सटीकतावर्णन करता है कि वास्तविक कैरिज स्थिति ऑपरेटिंग स्ट्रोक में कमांड की गई स्थिति से कितनी बारीकी से मेल खाती है।
दोहराव योग्यता और स्थिति निर्धारण सटीकता संबंधित हैं लेकिन समान नहीं हैं। एक मॉड्यूल बार-बार एक ही स्थान पर लौट सकता है, जबकि कमांड किए गए समन्वय से लगातार ऑफसेट होता रहता है। इस मामले में, दोहराव अच्छा हो सकता है, भले ही पूर्ण स्थिति सटीकता सीमित हो।
स्थिति निर्धारण सटीकता इससे प्रभावित हो सकती है:
- बेल्ट पिच त्रुटि
- चरखी पिच व्यास सहिष्णुता
- बेल्ट लोचदार बढ़ाव
- थर्मल विस्तार
- नियंत्रण संकल्प
- एनकोडर प्रतिक्रिया
- मॉड्यूल सीधापन
- स्थापना संरेखण
- लोड भिन्नता
- यांत्रिक अनुपालन
टाइमिंग बेल्ट रैखिक मॉड्यूल आमतौर पर अल्ट्रा-उच्च पूर्ण सटीकता के बजाय उच्च गति और लंबे स्ट्रोक के लिए चुने जाते हैं। सटीक मशीनिंग, अर्धचालक संरेखण या माइक्रोन-स्तर माप जैसे अनुप्रयोगों के लिए इसके बजाय बॉल स्क्रू या रैखिक मोटर प्रणाली की आवश्यकता हो सकती है।
जहां बेहतर पूर्ण सटीकता की आवश्यकता होती है, इंजीनियर व्यवस्थित स्थिति त्रुटियों को कम करने के लिए बाहरी रैखिक एनकोडर, अंशांकन तालिकाओं, लेजर माप और सॉफ्टवेयर मुआवजे का उपयोग कर सकते हैं।
टाइमिंग बेल्ट की चौड़ाई
बेल्ट की चौड़ाईटाइमिंग बेल्ट ड्राइव की ट्रांसमिशन क्षमता और कठोरता को सीधे प्रभावित करता है। एक चौड़ी बेल्ट आम तौर पर अधिक तन्य बल का समर्थन करती है और लोचदार बढ़ाव के लिए उच्च प्रतिरोध प्रदान करती है।
बेल्ट की चौड़ाई इसके अनुसार चुनी जानी चाहिए:
- पेलोड
- त्वरण
- आवश्यक प्रेरक शक्ति
- स्ट्रोक की लंबाई
- साइकिल शुल्क
- चरखी का व्यास
- अपेक्षित सेवा जीवन
- सुरक्षा कारक
एक बेल्ट जो बहुत संकीर्ण है वह अत्यधिक खिंच सकती है, स्थिति स्थिरता को कम कर सकती है या समय से पहले दांत खराब होने का अनुभव कर सकती है। एक बेल्ट जो अनावश्यक रूप से चौड़ी है, चरखी के आकार, मॉड्यूल आयाम, जड़ता और लागत को बढ़ाती है।
बेल्ट सामग्री और सुदृढीकरण भी मायने रखते हैं। टाइमिंग बेल्ट कठोरता में सुधार करने और लोड के तहत बढ़ाव को कम करने के लिए स्टील कॉर्ड, अरैमिड फाइबर या अन्य तन्य सदस्यों का उपयोग कर सकते हैं।
चरखी व्यास
चरखी का व्यासरैखिक गति, मोटर टॉर्क, बेल्ट झुकने का तनाव और स्थिति निर्धारण रिज़ॉल्यूशन को प्रभावित करता है। प्रत्येक मोटर क्रांति के लिए, एक बड़ी चरखी बेल्ट को अधिक रैखिक दूरी तक ले जाती है।
इसलिए एक बड़ी ड्राइव पुली प्रति मोटर क्रांति रैखिक यात्रा को बढ़ा सकती है और समान मोटर घूर्णी गति पर उच्च गति का समर्थन कर सकती है। हालाँकि, समान रैखिक ड्राइविंग बल उत्पन्न करने के लिए अधिक मोटर टॉर्क की भी आवश्यकता होती है।
एक छोटी चरखी यांत्रिक बल गुणन और गति संकल्प में सुधार करती है, लेकिन बहुत छोटी चरखी के चारों ओर अत्यधिक बेल्ट झुकने से बेल्ट का जीवन कम हो सकता है। इसलिए चयनित चरखी का व्यास बेल्ट निर्माता की न्यूनतम झुकने की आवश्यकताओं के भीतर रहना चाहिए।
चरखी व्यास और रैखिक यात्रा के बीच संबंध
प्रति चरखी क्रांति की अनुमानित रैखिक यात्रा चरखी पिच परिधि द्वारा निर्धारित की जाती है। दांतेदार बेल्ट प्रणाली में, इसकी गणना चरखी के दांतों की संख्या से गुणा की गई बेल्ट पिच से भी की जा सकती है।
प्रति क्रांति रैखिक यात्रा = बेल्ट पिच × चरखी दांतों की संख्या
आदेशित गति, मोटर गति और सिस्टम रिज़ॉल्यूशन की गणना करते समय यह संबंध महत्वपूर्ण है।
मोटर पावर और टॉर्क
मोटर शक्तिगतिमान द्रव्यमान में तेजी लाने, घर्षण पर काबू पाने, प्रक्रिया बलों का विरोध करने और आवश्यक गति बनाए रखने के लिए पर्याप्त होना चाहिए। टाइमिंग बेल्ट मॉड्यूल आमतौर पर सर्वो मोटर्स या स्टेपर मोटर्स द्वारा संचालित होते हैं।
आवश्यक मोटर का आकार इस पर निर्भर करता है:
- कुल गतिमान द्रव्यमान
- स्थापना अभिविन्यास
- लक्ष्य गति
- त्वरण और मंदी
- चरखी का व्यास
- गियर अनुपात
- बाह्य प्रक्रिया बल
- यांत्रिक दक्षता
- साइकिल शुल्क
- सुरक्षा कारक
मोटर शक्ति का चयन केवल पेलोड मान से नहीं किया जाना चाहिए। बहुत अधिक त्वरण से चलने वाले हल्के भार को धीरे-धीरे चलने वाले भारी भार की तुलना में अधिक पीक टॉर्क की आवश्यकता हो सकती है।
सतत टॉर्क और पीक टॉर्क
निरंतर टॉर्क वह टॉर्क है जिसे मोटर बिना ज़्यादा गरम किए निरंतर अवधि तक वितरित कर सकता है। पीक टॉर्क कम त्वरण या मंदी अवधि के लिए उपलब्ध है।
यह सुनिश्चित करने के लिए गति चक्र का विश्लेषण किया जाना चाहिए कि पीक टॉर्क मोटर और ड्राइव सीमा के भीतर रहता है और रूट माध्य वर्ग टॉर्क निरंतर रेटिंग से अधिक नहीं होता है।
सर्वो मोटर बनाम स्टेपर मोटर
सर्वो मोटर्स को आम तौर पर उच्च गति, उच्च त्वरण और बंद-लूप पोजिशनिंग अनुप्रयोगों के लिए पसंद किया जाता है। वे एनकोडर फीडबैक, हाई-स्पीड टॉर्क और बदलते भार पर बेहतर नियंत्रण प्रदान करते हैं।
स्टेपर मोटर्स कम गति, मध्यम-लोड अनुप्रयोगों के लिए उपयुक्त हो सकते हैं जहां लागत और नियंत्रण सादगी अधिक महत्वपूर्ण है। हालाँकि, एक कम आकार की स्टेपर मोटर तीव्र त्वरण या अप्रत्याशित प्रतिरोध के दौरान कदम खो सकती है।
स्थैतिक स्वीकार्य लोड क्षण
एक रैखिक मॉड्यूल का मूल्यांकन करने के लिए अकेले पेलोड क्षमता पर्याप्त नहीं है। इंजीनियरों को भी जांच करनी चाहिएस्थिर स्वीकार्य लोड क्षणगाड़ी पर अभिनय.
गाड़ी के केंद्र से दूर रखा गया भार एक लीवर आर्म बनाता है। यहां तक कि जब कुल वजन पेलोड सीमा के भीतर होता है, तब भी एक बड़ा ऑफसेट गाइड ब्लॉक पर अत्यधिक पल उत्पन्न कर सकता है।
स्वीकार्य क्षण रेटिंग को आमतौर पर तीन दिशाओं में विभाजित किया जाता है:
- पिच क्षण:अनुप्रस्थ अक्ष के चारों ओर आगे या पीछे घूमना
- यॉ पल:ऊर्ध्वाधर अक्ष के चारों ओर बाएँ या दाएँ घूमना
- रोल पल:यात्रा की दिशा के चारों ओर घूमना
अनुमानित स्थैतिक क्षण की गणना इस प्रकार की जा सकती है:
लोड क्षण = लागू बल × संदर्भ केंद्र से दूरी
उदाहरण के लिए, किसी भारी उपकरण को गाड़ी के बहुत ऊपर स्थापित करने से उसी उपकरण को गाड़ी की सतह के निकट स्थापित करने की तुलना में अधिक बड़ा पलटाव उत्पन्न होता है।
लोड क्षणों को कम करना
अत्यधिक क्षणों को निम्न द्वारा कम किया जा सकता है:
- भार को गाड़ी केंद्र के करीब रखना
- बड़ी गाड़ी या लंबी गाइड ब्लॉक रिक्ति का उपयोग करना
- दूसरा समानांतर रैखिक मॉड्यूल जोड़ना
- बाहरी गाइड के साथ भार का समर्थन करना
- त्वरण कम करना
- चौड़ी माउंटिंग प्लेट का उपयोग करना
- कई गाड़ियों में भार वितरित करना
जब कई बल और क्षण एक साथ कार्य करते हैं, तो संयुक्त भार अनुपात का मूल्यांकन निर्माता की गणना पद्धति के अनुसार किया जाना चाहिए।
प्रकाशित विशिष्टताओं को बदलने वाले कारक
कैटलॉग मान आमतौर पर परिभाषित परीक्षण स्थितियों पर आधारित होते हैं। जब ऑपरेटिंग वातावरण या इंस्टॉलेशन उन स्थितियों से भिन्न हो तो वास्तविक स्वीकार्य प्रदर्शन कम हो सकता है।
महत्वपूर्ण व्युत्पन्न कारकों में शामिल हैं:
- ऊर्ध्वाधर या झुकी हुई स्थापना
- लंबा असमर्थित स्ट्रोक
- उच्च परिवेश तापमान
- निरंतर हाई-ड्यूटी ऑपरेशन
- धूल, नमी या रासायनिक संदूषण
- आघात भार और बाहरी कंपन
- ऑफसेट पेलोड
- बार-बार आपातकालीन रुकावटें
- अपर्याप्त स्नेहन
- ख़राब माउंटिंग सतह समतलता
मांग वाले अनुप्रयोगों के लिए, इंजीनियरों को प्रत्येक अधिकतम कैटलॉग मूल्य पर लगातार काम करने के बजाय एक उचित सुरक्षा कारक लागू करना चाहिए।
सही विशिष्टताओं का चयन कैसे करें
एक व्यावहारिक टाइमिंग बेल्ट रैखिक मॉड्यूल चयन प्रक्रिया को एकल विनिर्देश के बजाय पूर्ण ऑपरेटिंग प्रोफ़ाइल का पालन करना चाहिए।
- टूलींग और केबल सहित कुल गतिमान द्रव्यमान की गणना करें।
- प्रभावी स्ट्रोक और आवश्यक सुरक्षा भत्ते को परिभाषित करें।
- माउंटिंग ओरिएंटेशन निर्धारित करें.
- लक्ष्य चक्र समय, गति और त्वरण को परिभाषित करें।
- बाहरी बलों और गाड़ी लोड क्षणों की गणना करें।
- आवश्यक पुनरावृत्ति और स्थिति सटीकता निर्धारित करें।
- एक उपयुक्त बेल्ट चौड़ाई और चरखी विन्यास का चयन करें।
- मोटर गति, सतत टॉर्क और पीक टॉर्क की गणना करें।
- मॉड्यूल कठोरता की जाँच करें, रिक्ति का समर्थन करें और जीवन का मार्गदर्शन करें।
- कर्तव्य चक्र और पर्यावरणीय परिस्थितियों के लिए सुरक्षा कारक लागू करें।
चयनित मॉडल को इन सभी शर्तों को एक साथ पूरा करना चाहिए। एक मॉड्यूल जो पेलोड की आवश्यकता को पूरा करता है लेकिन पल, गति या मोटर टॉर्क की आवश्यकता में विफल रहता है वह उपयुक्त समाधान नहीं है।
उदाहरण विशिष्टता मूल्यांकन
एक स्वचालित स्थानांतरण प्रणाली पर विचार करें जो 2,000 मिमी स्ट्रोक पर 20 किलोग्राम की स्थिरता को स्थानांतरित करती है। गाड़ी को उच्च यात्रा गति तक पहुंचना चाहिए और बार-बार कई लोडिंग स्थानों पर रुकना चाहिए।
इंजीनियर को केवल 20 किलोग्राम से अधिक के लिए रेटेड मॉड्यूल का चयन नहीं करना चाहिए। मूल्यांकन में यह भी शामिल होना चाहिए:
- फिक्स्चर, उत्पाद, केबल और माउंटिंग प्लेट का वजन
- लक्ष्य चक्र समय को प्राप्त करने के लिए आवश्यक त्वरण
- त्वरण और मंदी के लिए उपलब्ध दूरी
- बेल्ट कंपन पर 2,000 मिमी स्ट्रोक का प्रभाव
- पेलोड केंद्र और कैरिज केंद्र के बीच ऑफसेट
- प्रत्येक लोडिंग स्थिति पर आवश्यक पुनरावृत्ति
- चरखी व्यास द्वारा आवश्यक मोटर गति
- त्वरण के दौरान चरम टॉर्क
- एल्यूमीनियम प्रोफ़ाइल के नीचे समर्थन रिक्ति
यह संपूर्ण मूल्यांकन केवल पेलोड और अधिकतम गति मानों की तुलना करने की तुलना में अधिक विश्वसनीय परिणाम प्रदान करता है।
टाइमिंग बेल्ट मॉड्यूल विशिष्टताएँ बनाम बॉल स्क्रू मॉड्यूल विशिष्टताएँ
| पैरामीटर | टाइमिंग बेल्ट रैखिक मॉड्यूल | बॉल स्क्रू रैखिक मॉड्यूल |
|---|---|---|
| स्ट्रोक की लंबाई | लंबे स्ट्रोक के लिए उपयुक्त | आमतौर पर पेंच की लंबाई और क्रांतिक गति द्वारा अधिक सीमित |
| अधिकतम गति | आम तौर पर उच्च | स्क्रू लीड और लंबाई के आधार पर मध्यम से उच्च |
| त्वरण | कम गतिमान संचरण द्रव्यमान के कारण उच्च | पेंच जड़ता द्वारा सीमित हो सकता है |
| repeatability | सामान्य औद्योगिक स्वचालन के लिए उपयुक्त | आमतौर पर सटीक स्थिति निर्धारण के लिए बेहतर होता है |
| स्थिति निर्धारण सटीकता | मध्यम | आम तौर पर उच्चतर |
| रखरखाव | अपेक्षाकृत सरल | उचित पेंच स्नेहन की आवश्यकता है |
| विशिष्ट अनुप्रयोग | स्थानांतरण, पैकेजिंग, छँटाई और लंबी-स्ट्रोक गति | मशीनिंग, असेंबली और सटीक स्थिति |
सामान्य विशिष्टता चयन गलतियाँ
केवल अधिकतम पेलोड द्वारा चयन करना
अधिकतम पेलोड में लोड ऑफसेट, त्वरण, ओरिएंटेशन या कैरिज मोमेंट का ध्यान नहीं रखा जाता है। संपूर्ण लोड स्थिति की गणना की जानी चाहिए.
अधिकतम गति को सतत गति के रूप में उपयोग करना
कैटलॉग अधिकतम पर लगातार संचालन करने से कंपन, गर्मी और टूट-फूट बढ़ सकती है। एक व्यावहारिक ऑपरेटिंग मार्जिन बनाए रखा जाना चाहिए।
त्वरण दूरी की अनदेखी
जब गाड़ी उस गति तक पहुंचने के लिए स्ट्रोक बहुत छोटा हो तो उच्च अधिकतम गति थोड़ा लाभ प्रदान कर सकती है।
पोजिशनिंग सटीकता के साथ भ्रमित करने वाली पुनरावृत्ति
एक मॉड्यूल में अच्छी पुनरावृत्ति हो सकती है लेकिन फिर भी एक पूर्ण स्थिति त्रुटि दिखाई देती है। एप्लिकेशन को यह परिभाषित करना होगा कि कौन सी प्रदर्शन विशेषता अधिक महत्वपूर्ण है।
लोड क्षणों को अनदेखा करना
कुल पेलोड रेटेड सीमा से कम होने पर भी ऑफसेट लोड गाइड सिस्टम को ओवरलोड कर सकता है।
मोटर को छोटा करना
केवल निरंतर चलने वाले बल से चुनी गई मोटर तीव्र त्वरण या आपातकालीन मंदी के लिए पर्याप्त पीक टॉर्क प्रदान नहीं कर सकती है।
अक्सर पूछे जाने वाले प्रश्नों
टाइमिंग बेल्ट रैखिक मॉड्यूल की अधिकतम गति क्या है?
अधिकतम गति मॉड्यूल आकार, बेल्ट प्रकार, चरखी व्यास, स्ट्रोक, पेलोड, मोटर गति और स्थापना कठोरता पर निर्भर करती है। कैटलॉग मूल्य को हमेशा वास्तविक परिचालन स्थितियों के विरुद्ध सत्यापित किया जाना चाहिए।
बेल्ट चालित रैखिक मॉड्यूल का स्ट्रोक कितना लंबा हो सकता है?
टाइमिंग बेल्ट मॉड्यूल अपेक्षाकृत लंबे स्ट्रोक का समर्थन कर सकते हैं, जो अक्सर कई मीटर तक फैले होते हैं। व्यावहारिक सीमा प्रोफ़ाइल कठोरता, बेल्ट कंपन, गाइड संरेखण और बढ़ते समर्थन पर निर्भर करती है।
क्या चौड़ी टाइमिंग बेल्ट भार क्षमता बढ़ाती है?
एक चौड़ी बेल्ट आम तौर पर तन्य क्षमता और संचरण कठोरता को बढ़ाती है। हालाँकि, गाइड क्षमता, गाड़ी के क्षण, बीयरिंग और मोटर टॉर्क को भी बढ़े हुए भार का समर्थन करना चाहिए।
क्या दोहराने योग्यता स्थिति निर्धारण सटीकता के समान है?
नहीं, दोहराव योग्यता उसी स्थिति में लौटने पर भिन्नता को मापती है, जबकि स्थिति सटीकता आदेशित और वास्तविक स्थिति के बीच अंतर को मापती है।
क्या टाइमिंग बेल्ट रैखिक मॉड्यूल को लंबवत रूप से स्थापित किया जा सकता है?
हां, लेकिन मोटर को गुरुत्वाकर्षण के विरुद्ध पेलोड का समर्थन करना चाहिए। ऊर्ध्वाधर अनुप्रयोगों के लिए ब्रेक, काउंटरबैलेंस या एंटी-फ़ॉल तंत्र की भी आवश्यकता हो सकती है।
मोटर पावर का चयन कैसे किया जाना चाहिए?
मोटर चयन में गतिमान द्रव्यमान, त्वरण, अधिकतम गति, चरखी व्यास, स्थापना अभिविन्यास, बाहरी बल, कर्तव्य चक्र और यांत्रिक दक्षता पर विचार करना चाहिए। पीक टॉर्क और निरंतर टॉर्क दोनों की जाँच की जानी चाहिए।
निष्कर्ष
समझटाइमिंग बेल्ट रैखिक मॉड्यूल विनिर्देशएक विश्वसनीय और कुशल रैखिक गति प्रणाली का चयन करने के लिए आवश्यक है। पेलोड, स्ट्रोक की लंबाई, अधिकतम गति, त्वरण, दोहराव और स्थिति सटीकता मॉड्यूल प्रदर्शन के विभिन्न पहलुओं का वर्णन करते हैं और इनका एक साथ मूल्यांकन किया जाना चाहिए।
बेल्ट की चौड़ाई और चरखी का व्यास ट्रांसमिशन क्षमता और गति संबंध को निर्धारित करते हैं, जबकि मोटर शक्ति उपलब्ध गति और त्वरण को नियंत्रित करती है। स्थैतिक स्वीकार्य लोड क्षण समान रूप से महत्वपूर्ण हैं क्योंकि एक ऑफसेट लोड गाइड सिस्टम को अधिभारित कर सकता है, भले ही कुल पेलोड नाममात्र सीमा के भीतर रहता हो।
एक सही ढंग से चयनित टाइमिंग बेल्ट रैखिक मॉड्यूल को लोड, ओरिएंटेशन, यात्रा दूरी, चक्र समय, परिशुद्धता, स्थापना कठोरता और ऑपरेटिंग वातावरण सहित पूर्ण गति प्रोफ़ाइल को संतुष्ट करना चाहिए। एक एकीकृत प्रणाली के रूप में इन मापदंडों का मूल्यांकन करके, इंजीनियर तेज चक्र, स्थिर स्थिति, लंबी सेवा जीवन और अधिक विश्वसनीय औद्योगिक स्वचालन प्राप्त कर सकते हैं।
