 বাংলা

কটাইমিং বেল্ট লিনিয়ার মডিউলদাঁতযুক্ত বেল্ট এবং পুলি ট্রান্সমিশন সিস্টেমের মাধ্যমে মাঝারি বা দীর্ঘ দূরত্বের উপর লোড সরানোর জন্য ডিজাইন করা একটি উচ্চ-গতির রৈখিক গতি ইউনিট। এটি একটি টাইমিং বেল্ট, ড্রাইভ পুলি, আইডলার পুলি, লিনিয়ার গাইড, ক্যারেজ, অ্যালুমিনিয়াম প্রোফাইল, বিয়ারিংস, মোটর ইন্টারফেস এবং টেনশনিং মেকানিজমকে একটি সম্পূর্ণ লিনিয়ার অক্ষে একত্রিত করে।
যখন প্রকৌশলীরা একটি সময় নির্বাচন করেনবেল্ট রৈখিক মডিউল, তাদের শুধুমাত্র একটি স্পেসিফিকেশন যেমন সর্বোচ্চ গতি বা পেলোড মূল্যায়ন করা উচিত নয়। মডিউলটির প্রকৃত কর্মক্ষমতা লোড, স্ট্রোকের দৈর্ঘ্য, ত্বরণ, মাউন্টিং ওরিয়েন্টেশন, ডিউটি চক্র, অবস্থানের প্রয়োজনীয়তা, মোটর ক্ষমতা এবং অনুমোদিত লোড মুহুর্তের মধ্যে সম্মিলিত সম্পর্কের উপর নির্ভর করে।
উদাহরণস্বরূপ, একটি মডিউল একটি উচ্চ নো-লোড গতিতে পৌঁছতে সক্ষম হতে পারে, তবে গাড়িটি যখন ভারী পেলোড বহন করে বা একটি দীর্ঘ স্ট্রোকে কাজ করে তখন সেই গতি হ্রাস করতে হতে পারে। একইভাবে, পর্যাপ্ত উল্লম্ব পেলোড ক্ষমতা সহ একটি মডিউল এখনও অনুপযুক্ত হতে পারে যদি অ্যাপ্লিকেশনটি গাড়িতে অত্যধিক উল্টে যাওয়ার মুহূর্ত তৈরি করে।
এই গাইড সবচেয়ে গুরুত্বপূর্ণ ব্যাখ্যাটাইমিং বেল্ট লিনিয়ার মডিউল স্পেসিফিকেশনপেলোড, স্ট্রোকের দৈর্ঘ্য, সর্বোচ্চ গতি, ত্বরণ, পুনরাবৃত্তিযোগ্যতা, অবস্থান নির্ভুলতা, বেল্টের প্রস্থ, পুলি ব্যাস, মোটর শক্তি এবং স্ট্যাটিক অনুমোদিত লোড মুহূর্ত সহ।
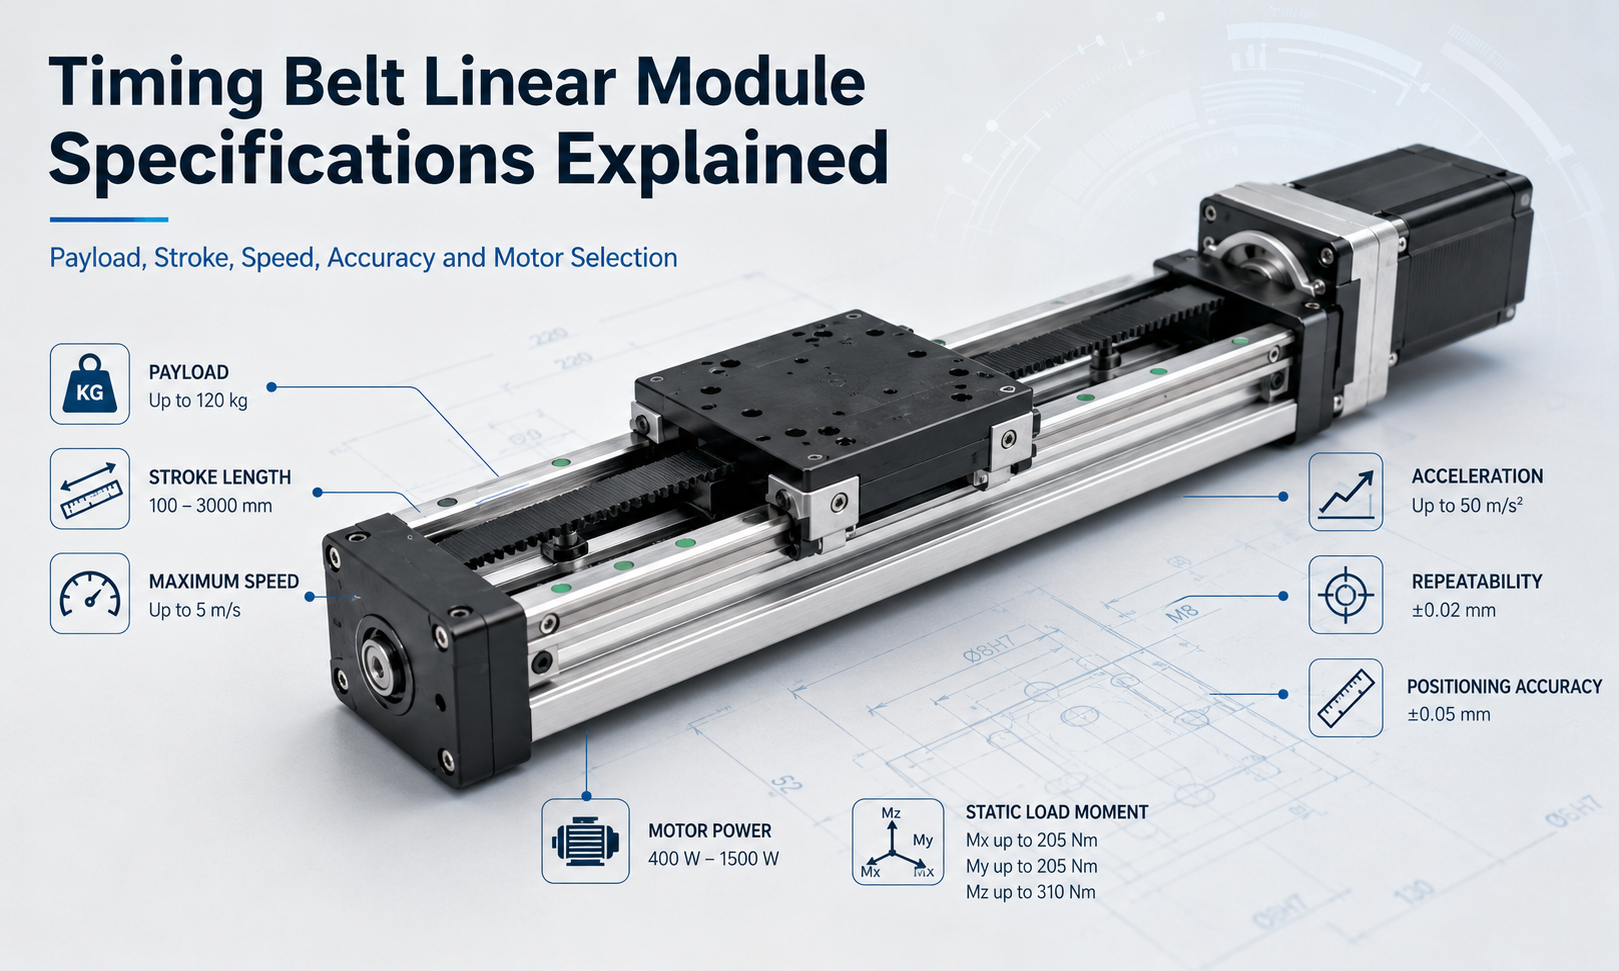
টাইমিং বেল্ট লিনিয়ার মডিউল স্পেসিফিকেশনের ওভারভিউ
একটি বেল্ট চালিত প্রযুক্তিগত বৈশিষ্ট্যলিনিয়ার মডিউলএর যান্ত্রিক ক্ষমতা, গতি কর্মক্ষমতা এবং অপারেটিং সীমাবদ্ধতা বর্ণনা করুন। এই মানগুলি ইঞ্জিনিয়ারদের নির্ধারণ করতে সাহায্য করে যে মডিউল নিরাপদে এবং সঠিকভাবে প্রয়োজনীয় আন্দোলন সম্পূর্ণ করতে পারে কিনা।
| স্পেসিফিকেশন | এটা কি বর্ণনা | কেন এটা ব্যাপার |
|---|---|---|
| পেলোড | যে বোঝা গাড়িটি সমর্থন করতে পারে এবং চলতে পারে | গাইড জীবন, ত্বরণ, মোটর আকার এবং নিরাপত্তা প্রভাবিত করে |
| স্ট্রোক দৈর্ঘ্য | ব্যবহারযোগ্য রৈখিক ভ্রমণ দূরত্ব | মডিউল প্রয়োজনীয় ওয়ার্কস্পেস কভার করতে পারে কিনা তা নির্ধারণ করে |
| সর্বোচ্চ গতি | সর্বোচ্চ অনুমোদিত গাড়ি ভ্রমণ গতি | চক্র সময় এবং উত্পাদন থ্রুপুট প্রভাবিত করে |
| ত্বরণ | যে হারে গাড়ির গতি পরিবর্তন হয় | চক্রের সময়, গতিশীল বল এবং কম্পনকে প্রভাবিত করে |
| পুনরাবৃত্তিযোগ্যতা | একই অবস্থানে বারবার ফিরে আসার ক্ষমতা | পুনরাবৃত্তিমূলক অটোমেশন প্রক্রিয়ার জন্য গুরুত্বপূর্ণ |
| অবস্থান নির্ভুলতা | নির্দেশিত এবং প্রকৃত অবস্থানের মধ্যে পার্থক্য | পরম পজিশনিং কর্মক্ষমতা নির্ধারণ করে |
| বেল্ট প্রস্থ | দাঁতযুক্ত টাইমিং বেল্টের প্রস্থ | সংক্রমণ শক্তি, দৃঢ়তা এবং লোড ক্ষমতা প্রভাবিত করে |
| পুলি ব্যাস | ড্রাইভ এবং idler pulleys এর পিচ ব্যাস | গতি, ঘূর্ণন সঁচারক বল, বেল্ট নমন এবং রেজোলিউশনকে প্রভাবিত করে |
| মোটর পাওয়ার | অক্ষ চালানোর জন্য মোটর আউটপুট প্রয়োজন | উপলব্ধ টর্ক, গতি এবং ত্বরণ নির্ধারণ করে |
| স্ট্যাটিক লোড মুহূর্ত | গাড়ির উপর অনুমোদনযোগ্য উল্টে যাওয়া বা মোচড়ের মুহূর্ত | গাইড ওভারলোড এবং অকাল পরিধান প্রতিরোধ করে |
পেলোড ক্ষমতা
পেলোডএকটি টাইমিং বেল্ট রৈখিক মডিউল নির্বাচন করার সময় ইঞ্জিনিয়ারদের পর্যালোচনা করা প্রথম স্পেসিফিকেশনগুলির মধ্যে একটি। এটি মোট ভরকে বোঝায় যা নির্দিষ্ট অপারেটিং অবস্থার অধীনে ক্যারেজ নিরাপদে সমর্থন করতে এবং চলতে পারে।
পেলোডে সাধারণত ওয়ার্কপিসের চেয়ে বেশি থাকে। ইঞ্জিনিয়ারদের গাড়িতে বসানো সমস্ত উপাদানের সম্মিলিত ভর গণনা করা উচিত, যার মধ্যে রয়েছে:
- ওয়ার্কপিস বা পণ্য পরিবহন করা হচ্ছে
- গ্রিপার, ভ্যাকুয়াম কাপ বা ক্ল্যাম্প
- টুলিং প্লেট এবং মাউন্ট বন্ধনী
- সেন্সর, ক্যামেরা বা পরিদর্শন সরঞ্জাম
- কেবল, তারের চেইন এবং বায়ুসংক্রান্ত টিউবিং
- গাড়িতে অতিরিক্ত কুঠার বসানো হয়েছে
অনুমোদনযোগ্য পেলোড ইনস্টলেশন ওরিয়েন্টেশন অনুযায়ী পরিবর্তিত হয়। অনুভূমিকভাবে ইনস্টল করা একটি মডিউল প্রাথমিকভাবে তার গাইড রেল সিস্টেমের মাধ্যমে লোড সমর্থন করে। একটি উল্লম্ব ইনস্টলেশনে, মোটর এবং বেল্ট ট্রান্সমিশনকে অবশ্যই মাধ্যাকর্ষণকে অতিক্রম করতে হবে, যা প্রয়োজনীয় মোটর টর্ককে বাড়িয়ে দেয় এবং বিদ্যুতের ক্ষতির সময় গাড়ির পতন রোধ করার জন্য একটি ব্রেক প্রয়োজন হতে পারে।
অনুভূমিক এবং উল্লম্ব পেলোড
অনুভূমিক, উল্লম্ব এবং প্রাচীর-মাউন্ট করা ইনস্টলেশনের জন্য নির্মাতারা বিভিন্ন পেলোড রেটিং নির্দিষ্ট করতে পারে। এই মানগুলিকে বিনিময়যোগ্য হিসাবে বিবেচনা করা উচিত নয়।
অনুভূমিক অ্যাপ্লিকেশনগুলিতে, মোটর প্রধানত ত্বরণ বল, ঘর্ষণ এবং বহিরাগত প্রক্রিয়া প্রতিরোধকে অতিক্রম করে। উল্লম্ব অ্যাপ্লিকেশনগুলিতে, মোটরকে অবিচ্ছিন্নভাবে ত্বরণ উত্পাদন ছাড়াও পেলোডের মহাকর্ষীয় শক্তিকে সমর্থন করতে হবে।
একটি উল্লম্ব অক্ষ তাই প্রকৃত চলমান ভর, ঊর্ধ্বমুখী ত্বরণ, নিম্নগামী হ্রাস, মোটর ব্রেক ক্ষমতা এবং জরুরি-স্টপ প্রয়োজনীয়তা ব্যবহার করে মূল্যায়ন করা উচিত।
ডাইনামিক পেলোড বনাম স্ট্যাটিক পেলোড
স্ট্যাটিক পেলোড বর্ণনা করে যে লোড সমর্থিত যখন গাড়িটি স্থির থাকে। ডায়নামিক পেলোড সেই লোডকে বর্ণনা করে যা প্রয়োজনীয় গতি, ত্বরণ, গাইড লাইফ এবং পজিশনিং স্থিতিশীলতা বজায় রেখে বারবার সরানো যায়।
একটি ক্যারেজ তুলনামূলকভাবে বড় স্ট্যাটিক লোডকে সমর্থন করতে পারে তবে উচ্চ-গতির পারস্পরিক গতির সময় কম অপারেটিং লোড প্রয়োজন। এই কারণে, গতিশীল অপারেটিং শর্তগুলি সাধারণত মাউন্ট করা সরঞ্জামগুলির সাধারণ স্ট্যাটিক ওজনের চেয়ে বেশি গুরুত্বপূর্ণ।
স্ট্রোক দৈর্ঘ্য
স্ট্রোক দৈর্ঘ্যব্যবহারযোগ্য দূরত্ব যা দিয়ে গাড়ি চলাচল করতে পারে। টাইমিং বেল্ট মডিউলগুলি লং-স্ট্রোক অ্যাপ্লিকেশনের জন্য বিশেষভাবে উপযুক্ত কারণ এগুলি একটি দীর্ঘ বল স্ক্রুর সমালোচনামূলক ঘূর্ণন গতি দ্বারা সীমাবদ্ধ নয়।
মডিউলের আকার, বেল্ট নির্মাণ, প্রোফাইল কঠোরতা এবং প্রয়োগের প্রয়োজনীয়তার উপর নির্ভর করে, একটি বেল্ট চালিত লিনিয়ার মডিউল কয়েকশ মিলিমিটার থেকে কয়েক মিটার পর্যন্ত স্ট্রোক সমর্থন করতে পারে।
প্রয়োজনীয় স্ট্রোক নির্দিষ্ট করার সময়, ইঞ্জিনিয়ারদের নিম্নলিখিত মাত্রাগুলির মধ্যে পার্থক্য করা উচিত:
- কার্যকর স্ট্রোক:গাড়ির ব্যবহারযোগ্য চলাচলের দূরত্ব
- মডিউল দৈর্ঘ্য:সম্পূর্ণ অক্ষের মোট ভৌত দৈর্ঘ্য
- নিরাপত্তা ভাতা:অতিরিক্ত ভ্রমণ হ্রাস এবং সীমা সুরক্ষার জন্য সংরক্ষিত
- ওভারট্রাভেল দূরত্ব:যান্ত্রিক দূরত্ব স্বাভাবিক অপারেটিং সীমার বাইরে উপলব্ধ
মোট মডিউলের দৈর্ঘ্য সবসময় কার্যকর স্ট্রোকের চেয়ে বেশি হয় কারণ ক্যারেজ, শেষ ব্লক, পুলি, বিয়ারিং, টেনশনিং মেকানিজম এবং মোটর সংযোগের জন্য স্থান প্রয়োজন।
দীর্ঘ স্ট্রোক নকশা বিবেচনা
স্ট্রোকের দৈর্ঘ্য বৃদ্ধি মডিউলের শারীরিক আকারের চেয়ে বেশি প্রভাবিত করে। একটি দীর্ঘ অক্ষের মূল্যায়নেরও প্রয়োজন হতে পারে:
- অ্যালুমিনিয়াম প্রোফাইল বিচ্যুতি
- বেল্ট ভাইব্রেশন এবং বেল্ট টান
- গাইড রেল প্রান্তিককরণ
- মাউন্ট সমর্থন ব্যবধান
- তারের চেইন দৈর্ঘ্য
- তাপীয় সম্প্রসারণ
- সর্বাধিক অপারেটিং গতি
খুব দীর্ঘ স্ট্রোকের জন্য, মডিউল বেস একাধিক মাউন্টিং পয়েন্টে সমর্থিত হওয়া উচিত। অপর্যাপ্ত সমর্থন প্রোফাইল নমন, গাইড মিসলাইনমেন্ট, কম্পন এবং পজিশনিং স্থিতিশীলতা হ্রাস করতে পারে।
সর্বোচ্চ গতি
সর্বোচ্চ গতিসংজ্ঞায়িত অপারেটিং অবস্থার অধীনে সর্বোচ্চ অনুমোদিত ক্যারেজ ভ্রমণ বেগ নির্দেশ করে। উচ্চ গতি টাইমিং বেল্ট রৈখিক মডিউলগুলির অন্যতম প্রধান সুবিধা।
অনেক বল স্ক্রু চালিত সিস্টেমের সাথে তুলনা করে, একটি টাইমিং বেল্ট মডিউল স্ক্রু হুইপ বা সমালোচনামূলক স্ক্রু গতির সাথে যুক্ত সীমাবদ্ধতা ছাড়াই দীর্ঘ ভ্রমণ দূরত্বে উচ্চ রৈখিক বেগ অর্জন করতে পারে।
যাইহোক, ক্যাটালগ সর্বোচ্চ গতি সবসময় প্রস্তাবিত অবিচ্ছিন্ন অপারেটিং গতি নয়। অর্জনযোগ্য মান নির্ভর করে:
- চলন্ত পেলোড
- স্ট্রোক দৈর্ঘ্য
- বেল্ট পিচ এবং বেল্ট প্রস্থ
- পুলি ব্যাস
- মোটর সর্বোচ্চ গতি
- ত্বরণ এবং হ্রাস দূরত্ব
- গাইড রেল তৈলাক্তকরণ
- মডিউল মাউন্ট অনমনীয়তা
- ডিউটি চক্র
- প্রয়োজনীয় সেবা জীবন
একটি মডিউল হালকা লোড এবং মাঝারি ত্বরণ সহ তার রেট করা সর্বোচ্চ গতিতে পৌঁছাতে পারে, যখন একটি ভারী লোডের জন্য বেল্টের টান, কম্পন এবং মোটর চাহিদা কমাতে কম গতির প্রয়োজন হতে পারে।
গতি এবং সাইকেল সময়
সর্বোচ্চ গতি একাই মোট চক্রের সময় নির্ধারণ করে না। শর্ট-স্ট্রোক অ্যাপ্লিকেশানগুলিতে, গাড়ির গতি কমতে শুরু করার আগে নির্দিষ্ট উচ্চ গতিতে ত্বরান্বিত করার জন্য যথেষ্ট দূরত্ব নাও থাকতে পারে।
এই অ্যাপ্লিকেশানগুলির জন্য, ত্বরণ কর্মক্ষমতা সর্বাধিক বেগের তুলনায় চক্রের সময়ের উপর বেশি প্রভাব ফেলতে পারে। শুধুমাত্র ক্যাটালগ গতি রেটিং থেকে অক্ষ নির্বাচন করার পরিবর্তে ইঞ্জিনিয়ারদের সম্পূর্ণ গতি প্রোফাইল মূল্যায়ন করা উচিত।
ত্বরণ
ত্বরণগাড়ি কত দ্রুত গতি বাড়ায় বা কমায় তা বর্ণনা করে। একটি উচ্চতর ত্বরণ মেশিন চক্রের সময়কে ছোট করতে পারে, বিশেষ করে পিক-এন্ড-প্লেস, প্যাকেজিং, বাছাই এবং উপাদান-হ্যান্ডলিং অ্যাপ্লিকেশনগুলিতে ঘন ঘন পারস্পরিক গতিবিধি জড়িত।
ত্বরণও গতিশীল বল তৈরি করে। মৌলিক সম্পর্ক এভাবে প্রকাশ করা যেতে পারে:
গতিশীল বল = চলমান ভর × ত্বরণ
পেলোড বা ত্বরণ বৃদ্ধির সাথে সাথে বেল্ট, পুলি, বিয়ারিং, গাইড ব্লক, ক্যারেজ এবং মোটরকে অবশ্যই বেশি শক্তি সহ্য করতে হবে। অত্যধিক ত্বরণ হতে পারে:
- বেল্ট দাঁতের বিকৃতি বা দাঁত জাম্পিং
- গাড়ির কম্পন
- মোটর ওভারলোড অ্যালার্ম
- পজিশনিং স্থিতিশীলতা হ্রাস
- আলগা ফাস্টেনার
- বর্ধিত গাইড এবং ভারবহন পরিধান
- কাঠামোগত অনুরণন
তাই প্রকৃত পেলোড, স্ট্রোক, মেশিনের দৃঢ়তা এবং প্রক্রিয়ার প্রয়োজনীয়তা অনুযায়ী ত্বরণ নির্বাচন করা উচিত। একটি মসৃণ S- কার্ভ মোশন প্রোফাইল ব্যবহার করে আকস্মিক ট্র্যাপিজয়েডাল প্রোফাইলের তুলনায় যান্ত্রিক শক কমাতে পারে।
পুনরাবৃত্তিযোগ্যতা
পুনরাবৃত্তিযোগ্যতাএকই অবস্থার অধীনে বারবার নড়াচড়ার সময় একই নির্দেশিত অবস্থানে ফিরে যাওয়ার জন্য গাড়ির ক্ষমতা। এটি পুনরাবৃত্তিমূলক শিল্প অটোমেশনের জন্য সবচেয়ে গুরুত্বপূর্ণ কর্মক্ষমতা সূচকগুলির মধ্যে একটি।
রিপিটেবিলিটি সাধারনত একাধিকবার একই টার্গেট পজিশনে ক্যারেজ সরানোর মাধ্যমে এবং প্রকৃত স্টপিং পজিশনের মধ্যে পার্থক্য পরিমাপ করে পরীক্ষা করা হয়।
একটি টাইমিং বেল্ট লিনিয়ার মডিউলের পুনরাবৃত্তিযোগ্যতা দ্বারা প্রভাবিত হয়:
- বেল্ট দৃঢ়তা এবং দাঁত ব্যস্ততা
- বেল্ট টান ধারাবাহিকতা
- গিয়ারবক্স ব্যাকল্যাশ
- পুলি মেশিনিং নির্ভুলতা
- মোটর এনকোডার রেজোলিউশন
- গাইড রেল ক্লিয়ারেন্স
- কন্ট্রোল সিস্টেম টিউনিং
- পেলোড বৈচিত্র
- তাপমাত্রা পরিবর্তন
- অভিমুখ দিক
অনেক প্যাকেজিং, স্থানান্তর, লোডিং এবং সাজানোর সিস্টেমের জন্য, পরম অবস্থান নির্ভুলতার চেয়ে পুনরাবৃত্তিযোগ্যতা বেশি গুরুত্বপূর্ণ কারণ গাড়িটি বারবার পূর্বে শেখানো অবস্থানের মধ্যে চলে যায়।
একমুখী এবং দ্বিমুখী পুনরাবৃত্তিযোগ্যতা
একমুখী পুনরাবৃত্তিযোগ্যতা পরিমাপ করা হয় যখন গাড়িটি প্রতিবার একই দিক থেকে লক্ষ্যের কাছে আসে। উভয় দিক থেকে লক্ষ্যের কাছে গেলে দ্বিমুখী পুনরাবৃত্তিযোগ্যতা পরিমাপ করা হয়।
দ্বিমুখী পুনরাবৃত্তিযোগ্যতা কম সুনির্দিষ্ট হতে পারে কারণ বেল্টের স্থিতিস্থাপকতা, সংক্রমণ ছাড়পত্র এবং লোডের দিক চূড়ান্ত থামার অবস্থানকে প্রভাবিত করতে পারে। উচ্চ দ্বিমুখী সামঞ্জস্যের প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য সঠিকভাবে টানযুক্ত বেল্ট, লো-ব্যাকল্যাশ রিডিউসার এবং অপ্টিমাইজ করা সার্ভো নিয়ন্ত্রণ ব্যবহার করা উচিত।
অবস্থান নির্ভুলতা
অবস্থান নির্ভুলতাঅপারেটিং স্ট্রোক জুড়ে নির্দেশিত অবস্থানের সাথে প্রকৃত ক্যারেজ অবস্থান কতটা ঘনিষ্ঠভাবে মেলে তা বর্ণনা করে।
পুনরাবৃত্তিযোগ্যতা এবং অবস্থান নির্ভুলতা সম্পর্কিত কিন্তু অভিন্ন নয়। নির্দেশিত স্থানাঙ্ক থেকে সামঞ্জস্যপূর্ণ অফসেট থাকার সময় একটি মডিউল বারবার একই অবস্থানে ফিরে আসতে পারে। এই ক্ষেত্রে, পরম অবস্থান নির্ভুলতা সীমিত হলেও পুনরাবৃত্তিযোগ্যতা ভাল হতে পারে।
অবস্থান নির্ভুলতা দ্বারা প্রভাবিত হতে পারে:
- বেল্ট পিচ ত্রুটি
- পুলি পিচ ব্যাস সহনশীলতা
- বেল্ট ইলাস্টিক প্রসারণ
- তাপীয় সম্প্রসারণ
- নিয়ন্ত্রণ রেজোলিউশন
- এনকোডার প্রতিক্রিয়া
- মডিউল সোজাতা
- ইনস্টলেশন প্রান্তিককরণ
- লোড বৈচিত্র
- যান্ত্রিক সম্মতি
টাইমিং বেল্ট রৈখিক মডিউলগুলি সাধারণত অতি-উচ্চ নিখুঁত নির্ভুলতার পরিবর্তে উচ্চ গতি এবং দীর্ঘ স্ট্রোকের জন্য নির্বাচিত হয়। যথার্থ মেশিনিং, সেমিকন্ডাক্টর অ্যালাইনমেন্ট বা মাইক্রোন-স্তরের পরিমাপের মতো অ্যাপ্লিকেশনগুলির পরিবর্তে একটি বল স্ক্রু বা রৈখিক মোটর সিস্টেমের প্রয়োজন হতে পারে।
যেখানে ভাল পরম নির্ভুলতা প্রয়োজন, প্রকৌশলীরা পদ্ধতিগত অবস্থানগত ত্রুটিগুলি কমাতে বাহ্যিক রৈখিক এনকোডার, ক্রমাঙ্কন টেবিল, লেজার পরিমাপ এবং সফ্টওয়্যার ক্ষতিপূরণ ব্যবহার করতে পারেন।
টাইমিং বেল্ট প্রস্থ
বেল্টের প্রস্থটাইমিং বেল্ট ড্রাইভের ট্রান্সমিশন ক্ষমতা এবং দৃঢ়তাকে সরাসরি প্রভাবিত করে। একটি প্রশস্ত বেল্ট সাধারণত বৃহত্তর প্রসার্য শক্তি সমর্থন করে এবং স্থিতিস্থাপক প্রসারণের জন্য উচ্চ প্রতিরোধ প্রদান করে।
বেল্টের প্রস্থ অনুযায়ী নির্বাচন করা উচিত:
- পেলোড
- ত্বরণ
- চালিকা শক্তি প্রয়োজন
- স্ট্রোক দৈর্ঘ্য
- ডিউটি চক্র
- পুলি ব্যাস
- প্রত্যাশিত সেবা জীবন
- নিরাপত্তা ফ্যাক্টর
খুব সরু একটি বেল্ট অত্যধিক প্রসারিত হতে পারে, অবস্থানের স্থায়িত্ব হ্রাস করতে পারে বা অকালে দাঁত পরিধান করতে পারে। অপ্রয়োজনীয়ভাবে চওড়া একটি বেল্ট পুলির আকার, মডিউলের মাত্রা, জড়তা এবং খরচ বাড়ায়।
বেল্ট উপাদান এবং শক্তিবৃদ্ধি এছাড়াও গুরুত্বপূর্ণ. টাইমিং বেল্ট স্টিলের কর্ড, আরামেড ফাইবার বা অন্যান্য টেনসিল সদস্য ব্যবহার করতে পারে শক্ততা উন্নত করতে এবং লোডের নিচে প্রসারিততা কমাতে।
পুলি ব্যাস
পুলি ব্যাসরৈখিক গতি, মোটর টর্ক, বেল্ট বাঁকানো স্ট্রেস এবং পজিশনিং রেজোলিউশনকে প্রভাবিত করে। প্রতিটি মোটর বিপ্লবের জন্য, একটি বড় কপিকল বেল্টটিকে একটি বৃহত্তর রৈখিক দূরত্ব নিয়ে যায়।
একটি বৃহত্তর ড্রাইভ পুলি তাই প্রতি মোটর বিপ্লবে রৈখিক ভ্রমণ বৃদ্ধি করতে পারে এবং একই মোটর ঘূর্ণন গতিতে উচ্চ গতিকে সমর্থন করতে পারে। যাইহোক, একই লিনিয়ার ড্রাইভিং ফোর্স তৈরি করতে আরও মোটর টর্কের প্রয়োজন হয়।
একটি ছোট পুলি যান্ত্রিক শক্তি গুণন এবং আন্দোলনের রেজোলিউশন উন্নত করে, কিন্তু খুব ছোট পুলির চারপাশে অতিরিক্ত বেল্ট বাঁকানো বেল্টের আয়ু কমিয়ে দিতে পারে। নির্বাচিত কপিকল ব্যাস তাই বেল্ট প্রস্তুতকারকের ন্যূনতম নমন প্রয়োজনীয়তার মধ্যে থাকতে হবে।
পুলি ব্যাস এবং রৈখিক ভ্রমণের মধ্যে সম্পর্ক
পুলি বিপ্লব প্রতি আনুমানিক রৈখিক ভ্রমণ পুলি পিচ পরিধি দ্বারা নির্ধারিত হয়। একটি দাঁতযুক্ত বেল্ট সিস্টেমে, এটি পুলি দাঁতের সংখ্যা দ্বারা গুণিত বেল্ট পিচ থেকেও গণনা করা যেতে পারে।
রৈখিক ভ্রমণ প্রতি বিপ্লব = বেল্ট পিচ × পুলি দাঁতের সংখ্যা
নির্দেশিত আন্দোলন, মোটর গতি এবং সিস্টেম রেজোলিউশন গণনা করার সময় এই সম্পর্ক গুরুত্বপূর্ণ।
মোটর পাওয়ার এবং টর্ক
মোটর শক্তিচলমান ভরকে ত্বরান্বিত করতে, ঘর্ষণ কাটিয়ে উঠতে, প্রক্রিয়া শক্তিকে প্রতিরোধ করতে এবং প্রয়োজনীয় গতি বজায় রাখতে যথেষ্ট হতে হবে। টাইমিং বেল্ট মডিউলগুলি সাধারণত সার্ভো মোটর বা স্টেপার মোটর দ্বারা চালিত হয়।
প্রয়োজনীয় মোটর আকার নির্ভর করে:
- মোট চলমান ভর
- ইনস্টলেশন অভিযোজন
- লক্ষ্য গতি
- ত্বরণ এবং হ্রাস
- পুলি ব্যাস
- গিয়ার অনুপাত
- বাহ্যিক প্রক্রিয়া বল
- যান্ত্রিক দক্ষতা
- ডিউটি চক্র
- নিরাপত্তা ফ্যাক্টর
মোটর পাওয়ার শুধুমাত্র পেলোড মান থেকে নির্বাচন করা উচিত নয়। খুব উচ্চ ত্বরণে চলমান একটি হালকা লোডের জন্য একটি ভারী লোড ধীরে ধীরে চলার চেয়ে বেশি পিক টর্কের প্রয়োজন হতে পারে।
ক্রমাগত টর্ক এবং পিক টর্ক
ক্রমাগত টর্ক হল এমন টর্ক যা মোটর অতিরিক্ত গরম না করে একটি টেকসই সময়ের মধ্যে সরবরাহ করতে পারে। পিক টর্ক সংক্ষিপ্ত ত্বরণ বা হ্রাস সময়ের জন্য উপলব্ধ।
মোটর এবং ড্রাইভের সীমার মধ্যে পিক টর্ক থাকে এবং রুট গড় বর্গাকার টর্ক ক্রমাগত রেটিংকে অতিক্রম না করে তা নিশ্চিত করার জন্য গতি চক্র বিশ্লেষণ করা উচিত।
সার্ভো মোটর বনাম স্টেপার মোটর
সার্ভো মোটরগুলি সাধারণত উচ্চ-গতি, উচ্চ-ত্বরণ এবং বন্ধ-লুপ পজিশনিং অ্যাপ্লিকেশনগুলির জন্য পছন্দ করা হয়। তারা এনকোডার প্রতিক্রিয়া, উচ্চ-গতির টর্ক এবং পরিবর্তনশীল লোডগুলির উপর উন্নত নিয়ন্ত্রণ প্রদান করে।
স্টেপার মোটরগুলি নিম্ন-গতি, মাঝারি-লোড অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত হতে পারে যেখানে খরচ এবং নিয়ন্ত্রণ সরলতা আরও গুরুত্বপূর্ণ। যাইহোক, একটি ছোট আকারের স্টেপার মোটর দ্রুত ত্বরণ বা অপ্রত্যাশিত প্রতিরোধের সময় ধাপ হারাতে পারে।
স্ট্যাটিক অনুমোদনযোগ্য লোড মুহূর্ত
একটি লিনিয়ার মডিউল মূল্যায়ন করার জন্য একা পেলোড ক্ষমতা যথেষ্ট নয়। ইঞ্জিনিয়ারদেরও পরীক্ষা করতে হবেস্ট্যাটিক অনুমোদিত লোড মুহূর্তগাড়িতে অভিনয়
ক্যারেজ সেন্টার থেকে দূরে মাউন্ট করা একটি লোড একটি লিভার আর্ম তৈরি করে। এমনকি যখন মোট ওজন পেলোড সীমার মধ্যে থাকে, একটি বড় অফসেট গাইড ব্লকগুলিতে একটি অতিরিক্ত মুহূর্ত তৈরি করতে পারে।
অনুমতিযোগ্য মুহূর্ত রেটিং সাধারণত তিনটি দিকে বিভক্ত করা হয়:
- পিচ মুহূর্ত:তির্যক অক্ষের চারপাশে এগিয়ে বা পিছনের ঘূর্ণন
- ইয়াৰ মুহূর্ত:উল্লম্ব অক্ষের চারপাশে বাম বা ডান ঘূর্ণন
- রোল মুহূর্ত:ভ্রমণের দিকের চারপাশে মোচড়ানো ঘূর্ণন
আনুমানিক স্ট্যাটিক মুহূর্ত হিসাবে গণনা করা যেতে পারে:
লোড মুহূর্ত = প্রযুক্ত বল × রেফারেন্স কেন্দ্র থেকে দূরত্ব
উদাহরণ স্বরূপ, গাড়ির অনেক উপরে একটি ভারী টুল মাউন্ট করা একই টুলকে ক্যারেজ পৃষ্ঠের কাছাকাছি মাউন্ট করার চেয়ে একটি বড় উল্টে যাওয়ার মুহূর্ত তৈরি করে।
লোড মুহূর্ত হ্রাস
অতিরিক্ত মুহূর্তগুলি এর দ্বারা হ্রাস করা যেতে পারে:
- লোডটিকে ক্যারেজ সেন্টারের কাছাকাছি অবস্থান করা
- একটি বড় ক্যারেজ বা দীর্ঘ গাইড ব্লক ব্যবধান ব্যবহার করা
- একটি দ্বিতীয় সমান্তরাল রৈখিক মডিউল যোগ করা হচ্ছে
- একটি বহিরাগত গাইড সঙ্গে লোড সমর্থন
- ত্বরণ হ্রাস
- একটি বিস্তৃত মাউন্ট প্লেট ব্যবহার করে
- একাধিক গাড়ি জুড়ে লোড বিতরণ
যখন একাধিক শক্তি এবং মুহূর্ত একই সাথে কাজ করে, তখন সম্মিলিত লোড অনুপাত প্রস্তুতকারকের গণনা পদ্ধতি অনুসারে মূল্যায়ন করা উচিত।
যে ফ্যাক্টরগুলি প্রকাশিত স্পেসিফিকেশন পরিবর্তন করে
ক্যাটালগ মান সাধারণত সংজ্ঞায়িত পরীক্ষার শর্তের উপর ভিত্তি করে। অপারেটিং এনভায়রনমেন্ট বা ইন্সটলেশন সেই অবস্থা থেকে ভিন্ন হলে প্রকৃত অনুমোদনযোগ্য কর্মক্ষমতা কম হতে পারে।
গুরুত্বপূর্ণ ডিরেটিং কারণগুলির মধ্যে রয়েছে:
- উল্লম্ব বা আনত ইনস্টলেশন
- দীর্ঘ অসমর্থিত স্ট্রোক
- উচ্চ পরিবেষ্টিত তাপমাত্রা
- ক্রমাগত উচ্চ দায়িত্ব অপারেশন
- ধুলো, আর্দ্রতা বা রাসায়নিক দূষণ
- শক লোড এবং বাহ্যিক কম্পন
- অফসেট পেলোড
- ঘন ঘন জরুরী স্টপ
- অপর্যাপ্ত তৈলাক্তকরণ
- দরিদ্র মাউন্ট পৃষ্ঠ সমতলতা
চাহিদাযুক্ত অ্যাপ্লিকেশনগুলির জন্য, প্রকৌশলীদের প্রতিটি সর্বোচ্চ ক্যাটালগ মানতে অবিচ্ছিন্নভাবে কাজ করার পরিবর্তে একটি উপযুক্ত সুরক্ষা ফ্যাক্টর প্রয়োগ করা উচিত।
কিভাবে সঠিক স্পেসিফিকেশন নির্বাচন করবেন
একটি ব্যবহারিক টাইমিং বেল্ট রৈখিক মডিউল নির্বাচন প্রক্রিয়া একটি একক স্পেসিফিকেশনের পরিবর্তে একটি সম্পূর্ণ অপারেটিং প্রোফাইল অনুসরণ করা উচিত।
- টুলিং এবং তারগুলি সহ মোট চলমান ভর গণনা করুন।
- কার্যকর স্ট্রোক এবং প্রয়োজনীয় নিরাপত্তা ভাতা সংজ্ঞায়িত করুন।
- মাউন্টিং অভিযোজন নির্ধারণ করুন।
- লক্ষ্য চক্রের সময়, গতি এবং ত্বরণ সংজ্ঞায়িত করুন।
- বাহ্যিক বাহিনী এবং ক্যারেজ লোড মুহূর্ত গণনা করুন।
- প্রয়োজনীয় পুনরাবৃত্তিযোগ্যতা এবং অবস্থান নির্ভুলতা নির্ধারণ করুন।
- একটি উপযুক্ত বেল্ট প্রস্থ এবং পুলি কনফিগারেশন নির্বাচন করুন।
- মোটর গতি, ক্রমাগত টর্ক এবং সর্বোচ্চ টর্ক গণনা করুন।
- মডিউল অনমনীয়তা, সমর্থন ব্যবধান এবং গাইড জীবন পরীক্ষা করুন.
- ডিউটি চক্র এবং পরিবেশগত অবস্থার জন্য নিরাপত্তা কারণগুলি প্রয়োগ করুন।
নির্বাচিত মডেলের একই সাথে এই সমস্ত শর্ত পূরণ করা উচিত। একটি মডিউল যা পেলোডের প্রয়োজনীয়তা পূরণ করে কিন্তু মুহূর্তে ব্যর্থ হয়, গতি বা মোটর টর্কের প্রয়োজনীয়তা একটি উপযুক্ত সমাধান নয়।
উদাহরণ স্পেসিফিকেশন মূল্যায়ন
একটি স্বয়ংক্রিয় স্থানান্তর ব্যবস্থা বিবেচনা করুন যা একটি 2000 মিমি স্ট্রোকের উপর 20 কেজি ফিক্সচারকে স্থানান্তরিত করে। গাড়িটিকে অবশ্যই উচ্চ ভ্রমণ গতিতে পৌঁছাতে হবে এবং বারবার বেশ কয়েকটি লোডিং অবস্থানে থামতে হবে।
প্রকৌশলীর কেবল 20 কেজির বেশি রেট দেওয়া মডিউল নির্বাচন করা উচিত নয়। মূল্যায়ন এছাড়াও অন্তর্ভুক্ত করা উচিত:
- ফিক্সচার, পণ্য, তারের এবং মাউন্ট প্লেটের ওজন
- লক্ষ্য চক্রের সময় অর্জনের জন্য প্রয়োজনীয় ত্বরণ
- ত্বরণ এবং হ্রাসের জন্য উপলব্ধ দূরত্ব
- বেল্ট কম্পনের উপর 2,000 মিমি স্ট্রোকের প্রভাব
- পেলোড সেন্টার এবং ক্যারেজ সেন্টারের মধ্যে অফসেট
- প্রতিটি লোডিং অবস্থানে প্রয়োজনীয় পুনরাবৃত্তিযোগ্যতা
- কপিকল ব্যাস দ্বারা মোটর গতি প্রয়োজন
- ত্বরণের সময় সর্বোচ্চ টর্ক
- অ্যালুমিনিয়াম প্রোফাইলের নীচে সমর্থন ব্যবধান
এই সম্পূর্ণ মূল্যায়ন শুধুমাত্র পেলোড এবং সর্বোচ্চ গতির মান তুলনা করার চেয়ে আরও নির্ভরযোগ্য ফলাফল প্রদান করে।
টাইমিং বেল্ট মডিউল স্পেসিফিকেশন বনাম বল স্ক্রু মডিউল স্পেসিফিকেশন
| প্যারামিটার | টাইমিং বেল্ট লিনিয়ার মডিউল | বল স্ক্রু লিনিয়ার মডিউল |
|---|---|---|
| স্ট্রোক দৈর্ঘ্য | লম্বা স্ট্রোকের জন্য উপযুক্ত | সাধারণত স্ক্রু দৈর্ঘ্য এবং সমালোচনামূলক গতি দ্বারা সীমিত |
| সর্বোচ্চ গতি | সাধারণত উচ্চ | স্ক্রু সীসা এবং দৈর্ঘ্যের উপর নির্ভর করে মাঝারি থেকে উচ্চ |
| ত্বরণ | কম চলমান ট্রান্সমিশন ভর কারণে উচ্চ | স্ক্রু জড়তা দ্বারা সীমিত হতে পারে |
| পুনরাবৃত্তিযোগ্যতা | সাধারণ শিল্প অটোমেশন জন্য উপযুক্ত | নির্ভুল অবস্থানের জন্য সাধারণত ভাল |
| অবস্থান নির্ভুলতা | মাঝারি | সাধারণত উচ্চতর |
| রক্ষণাবেক্ষণ | তুলনামূলকভাবে সহজ | সঠিক স্ক্রু তৈলাক্তকরণ প্রয়োজন |
| সাধারণ অ্যাপ্লিকেশন | স্থানান্তর, প্যাকেজিং, বাছাই এবং দীর্ঘ স্ট্রোক গতি | মেশিনিং, সমাবেশ এবং নির্ভুল অবস্থান |
সাধারণ স্পেসিফিকেশন নির্বাচন ভুল
শুধুমাত্র সর্বোচ্চ পেলোড দ্বারা নির্বাচন করা
সর্বোচ্চ পেলোড লোড অফসেট, ত্বরণ, অভিযোজন বা ক্যারেজ মুহুর্তের জন্য হিসাব করে না। সম্পূর্ণ লোড অবস্থা গণনা করা আবশ্যক.
ক্রমাগত গতি হিসাবে সর্বাধিক গতি ব্যবহার করা
সর্বোচ্চ ক্যাটালগে ক্রমাগত পরিচালনা করলে কম্পন, তাপ এবং পরিধান বৃদ্ধি পেতে পারে। একটি ব্যবহারিক অপারেটিং মার্জিন বজায় রাখা উচিত।
ত্বরণ দূরত্ব উপেক্ষা করা
একটি উচ্চ সর্বোচ্চ গতি সামান্য সুবিধা প্রদান করতে পারে যখন স্ট্রোক সেই গতিতে পৌঁছানোর জন্য গাড়ির জন্য খুব ছোট হয়।
অবস্থান নির্ভুলতার সাথে বিভ্রান্তিকর পুনরাবৃত্তিযোগ্যতা
একটি মডিউলের ভাল পুনরাবৃত্তিযোগ্যতা থাকতে পারে তবে এখনও একটি পরম অবস্থান ত্রুটি দেখায়। কোন কর্মক্ষমতা বৈশিষ্ট্য বেশি গুরুত্বপূর্ণ তা অ্যাপ্লিকেশনটিকে অবশ্যই নির্ধারণ করতে হবে।
লোড মুহূর্ত উপেক্ষা
একটি অফসেট লোড গাইড সিস্টেমকে ওভারলোড করতে পারে এমনকি যখন মোট পেলোড রেট করা সীমার নিচে থাকে।
মোটর ছোট করা
শুধুমাত্র ক্রমাগত চলমান শক্তি থেকে নির্বাচিত একটি মোটর দ্রুত ত্বরণ বা জরুরী হ্রাসের জন্য পর্যাপ্ত পিক টর্ক প্রদান করতে পারে না।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
টাইমিং বেল্ট লিনিয়ার মডিউলের সর্বোচ্চ গতি কত?
সর্বাধিক গতি মডিউল আকার, বেল্টের ধরন, কপিকল ব্যাস, স্ট্রোক, পেলোড, মোটর গতি এবং ইনস্টলেশন অনমনীয়তার উপর নির্ভর করে। ক্যাটালগ মান সবসময় প্রকৃত অপারেটিং অবস্থার বিরুদ্ধে যাচাই করা উচিত।
একটি বেল্ট চালিত রৈখিক মডিউলের স্ট্রোক কতক্ষণ হতে পারে?
টাইমিং বেল্ট মডিউল তুলনামূলকভাবে দীর্ঘ স্ট্রোক সমর্থন করতে পারে, প্রায়শই কয়েক মিটার পর্যন্ত প্রসারিত হয়। ব্যবহারিক সীমা প্রোফাইল কঠোরতা, বেল্ট কম্পন, গাইড প্রান্তিককরণ এবং মাউন্ট সমর্থন উপর নির্ভর করে।
একটি প্রশস্ত টাইমিং বেল্ট কি লোড ক্ষমতা বাড়ায়?
একটি প্রশস্ত বেল্ট সাধারণত প্রসার্য ক্ষমতা এবং সংক্রমণ দৃঢ়তা বাড়ায়। যাইহোক, গাইড ক্ষমতা, ক্যারেজ মোমেন্ট, বিয়ারিং এবং মোটর টর্ক অবশ্যই বর্ধিত লোডকে সমর্থন করবে।
পুনরাবৃত্তিযোগ্যতা কি পজিশনিং নির্ভুলতার মতো?
না। একই অবস্থানে ফিরে আসার সময় পুনরাবৃত্তিযোগ্যতা ভিন্নতা পরিমাপ করে, যখন অবস্থান নির্ভুলতা নির্দেশিত এবং প্রকৃত অবস্থানের মধ্যে পার্থক্য পরিমাপ করে।
একটি টাইমিং বেল্ট রৈখিক মডিউল উল্লম্বভাবে ইনস্টল করা যেতে পারে?
হ্যাঁ, কিন্তু মোটর অবশ্যই মাধ্যাকর্ষণ বিরুদ্ধে পেলোড সমর্থন করবে। উল্লম্ব অ্যাপ্লিকেশনগুলির জন্য একটি ব্রেক, কাউন্টারব্যালেন্স বা অ্যান্টি-ফল মেকানিজমও প্রয়োজন হতে পারে।
কিভাবে মোটর শক্তি নির্বাচন করা উচিত?
মোটর নির্বাচন বিবেচনা করা উচিত চলমান ভর, ত্বরণ, সর্বোচ্চ গতি, কপিকল ব্যাস, ইনস্টলেশন ওরিয়েন্টেশন, বাহ্যিক বল, দায়িত্ব চক্র এবং যান্ত্রিক দক্ষতা। পিক টর্ক এবং একটানা টর্ক উভয়ই চেক করতে হবে।
উপসংহার
বোঝাপড়াটাইমিং বেল্ট লিনিয়ার মডিউল স্পেসিফিকেশনএকটি নির্ভরযোগ্য এবং দক্ষ লিনিয়ার মোশন সিস্টেম নির্বাচন করার জন্য অপরিহার্য। পেলোড, স্ট্রোকের দৈর্ঘ্য, সর্বোচ্চ গতি, ত্বরণ, পুনরাবৃত্তিযোগ্যতা এবং অবস্থান নির্ভুলতা মডিউল কর্মক্ষমতার বিভিন্ন দিক বর্ণনা করে এবং একসাথে মূল্যায়ন করা আবশ্যক।
বেল্টের প্রস্থ এবং কপিকল ব্যাস ট্রান্সমিশন ক্ষমতা এবং গতির সম্পর্ক অনেকাংশে নির্ধারণ করে, যখন মোটর পাওয়ার উপলব্ধ গতি এবং ত্বরণ নিয়ন্ত্রণ করে। স্ট্যাটিক অনুমোদিত লোড মুহূর্তগুলি সমান গুরুত্বপূর্ণ কারণ একটি অফসেট লোড গাইড সিস্টেমকে ওভারলোড করতে পারে এমনকি যখন মোট পেলোড নামমাত্র সীমার মধ্যে থাকে।
একটি সঠিকভাবে নির্বাচিত টাইমিং বেল্ট রৈখিক মডিউলটি লোড, অভিযোজন, ভ্রমণের দূরত্ব, চক্রের সময়, নির্ভুলতা, ইনস্টলেশনের দৃঢ়তা এবং অপারেটিং পরিবেশ সহ সম্পূর্ণ গতি প্রোফাইলকে সন্তুষ্ট করতে হবে। এই পরামিতিগুলিকে একটি সমন্বিত সিস্টেম হিসাবে মূল্যায়ন করে, প্রকৌশলীরা দ্রুত চক্র, স্থিতিশীল অবস্থান, দীর্ঘ পরিষেবা জীবন এবং আরও নির্ভরযোগ্য শিল্প অটোমেশন অর্জন করতে পারে।
