 हिंदी

एटाइमिंग बेल्ट रैखिक मॉड्यूलऔद्योगिक स्वचालन अनुप्रयोगों में व्यापक रूप से उपयोग किया जाता है जिसके लिए उच्च यात्रा गति, लंबे स्ट्रोक, तीव्र त्वरण और लगातार पारस्परिक गति की आवश्यकता होती है। हालाँकि, सही मॉड्यूल का चयन करने के लिए केवल पेलोड और स्ट्रोक लंबाई के मिलान से कहीं अधिक की आवश्यकता होती है। इंजीनियरों को गति, त्वरण, स्थिति सटीकता, स्थापना दिशा, लोड क्षण, मोटर शक्ति, परिचालन वातावरण और कर्तव्य चक्र का भी मूल्यांकन करना चाहिए।
एक कम आकार के टाइमिंग बेल्ट मॉड्यूल में अत्यधिक बेल्ट तनाव, कंपन, स्थिति संबंधी त्रुटियां, समय से पहले बेयरिंग घिसाव या मोटर अधिभार का अनुभव हो सकता है। एक बड़े आकार का मॉड्यूल सार्थक प्रदर्शन लाभ प्रदान किए बिना उपकरण लागत, चलती द्रव्यमान, स्थापना स्थान और ऊर्जा खपत को बढ़ा सकता है।
ये पूराटाइमिंग बेल्ट रैखिक मॉड्यूल चयन गाइडबेल्ट चालित लीनियर एक्चुएटर को चुनने और आकार देने में शामिल मुख्य तकनीकी कारकों की व्याख्या करता है। यह पैकेजिंग मशीनरी, पिक एंड प्लेस सिस्टम, सामग्री हैंडलिंग उपकरण, इलेक्ट्रॉनिक्स असेंबली लाइन, विजन निरीक्षण सिस्टम, लॉजिस्टिक्स ऑटोमेशन और के लिए एक व्यावहारिक चयन प्रक्रिया और चेकलिस्ट भी प्रदान करता है।बहु-अक्ष गति प्लेटफार्म.
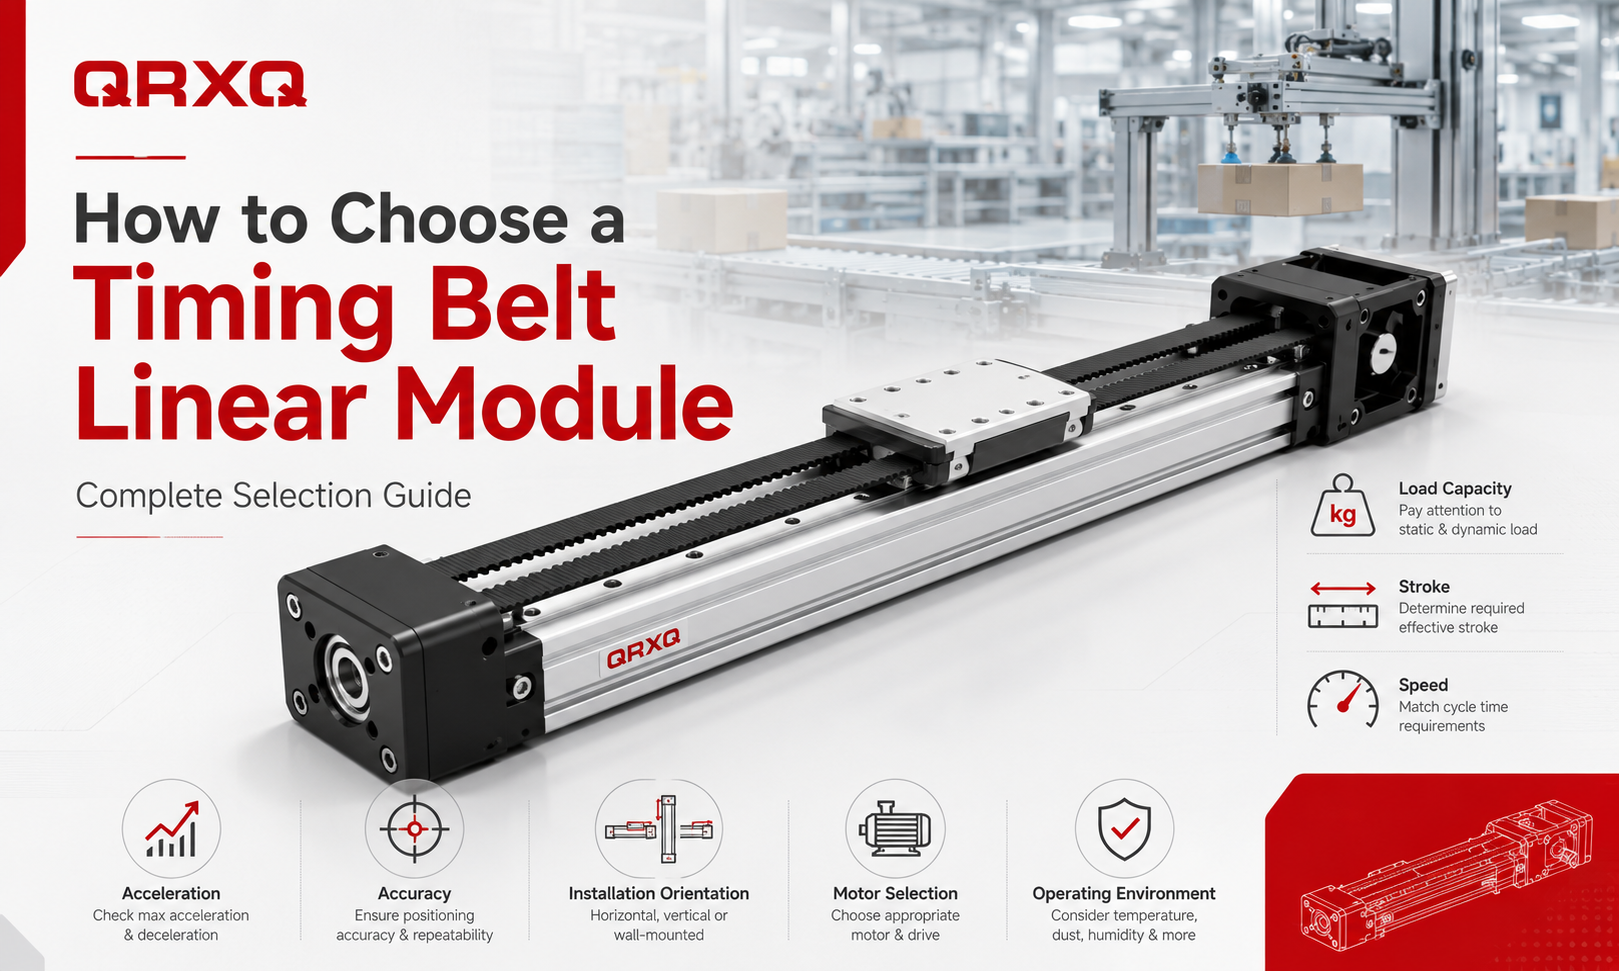
मॉड्यूल चुनने से पहले एप्लिकेशन को समझें
समय निर्धारण में पहला कदमबेल्ट रैखिक मॉड्यूलचयन का उद्देश्य वास्तविक अनुप्रयोग आवश्यकताओं को परिभाषित करना है। किसी मॉड्यूल का चयन केवल उत्पाद सूची में सूचीबद्ध अधिकतम पेलोड के आधार पर नहीं किया जाना चाहिए। पूरी मशीन की परिचालन स्थितियों पर विचार किया जाना चाहिए।
मॉड्यूल मॉडल की तुलना करने से पहले, निम्नलिखित जानकारी एकत्र करें:
- वर्कपीस, फिक्स्चर और कैरिज पेलोड
- प्रभावी स्ट्रोक की आवश्यकता है
- अधिकतम यात्रा गति
- आवश्यक त्वरण और मंदी
- लक्ष्य चक्र समय
- स्थिति निर्धारण सटीकता और दोहराव संबंधी आवश्यकताएँ
- क्षैतिज, ऊर्ध्वाधर, झुका हुआ या दीवार पर स्थापित स्थापना
- लोड केंद्र की स्थिति और ओवरहैंगिंग दूरी
- गाड़ी पर कार्य करने वाली बाहरी ताकतें
- संचालन के घंटे और कर्तव्य चक्र
- उपलब्ध स्थापना स्थान
- मोटर और नियंत्रक प्रकार
- तापमान, धूल, नमी और सफ़ाई कक्ष संबंधी आवश्यकताएँ
ये पैरामीटर संपूर्ण चयन प्रक्रिया का आधार बनते हैं। यदि कोई महत्वपूर्ण डेटा गायब है, तो चयनित मॉड्यूल वास्तविक परिचालन स्थितियों के तहत विश्वसनीय रूप से प्रदर्शन नहीं कर सकता है।
कुल गतिशील भार ज्ञात कीजिए
टाइमिंग बेल्ट रैखिक मॉड्यूल का चयन करते समय भार क्षमता सबसे महत्वपूर्ण मापदंडों में से एक है। कुल गतिशील भार में केवल परिवहन किया जा रहा उत्पाद ही नहीं, बल्कि चलती गाड़ी द्वारा वहन की जाने वाली हर चीज़ शामिल होती है।
कुल गतिमान द्रव्यमान में शामिल हो सकते हैं:
- वर्कपीस या उत्पाद
- ग्रिपर, वैक्यूम कप या एंड इफ़ेक्टर
- माउंटिग प्लेट
- टूलींग और फिक्स्चर
- केबल, केबल चेन और वायवीय ट्यूब
- गाड़ी पर अतिरिक्त रैखिक कुल्हाड़ियाँ लगाई गईं
- सेंसर, कैमरा, डिस्पेंसर या प्रोसेसिंग हेड
उदाहरण के लिए, यदि वर्कपीस का वजन 12 किलोग्राम है, फिक्स्चर का वजन 5 किलोग्राम है, ग्रिपर का वजन 3 किलोग्राम है और केबल श्रृंखला 2 किलोग्राम के बराबर चलती भार का योगदान करती है, तो कुल चलती भार 12 किलोग्राम के बजाय 22 किलोग्राम है।
त्वरण बलों, परिचालन विविधताओं, प्रभाव भार और भविष्य के डिज़ाइन परिवर्तनों को ध्यान में रखते हुए एक सुरक्षा कारक लागू किया जाना चाहिए। स्थिर क्षैतिज अनुप्रयोगों के लिए, एक मध्यम सुरक्षा मार्जिन पर्याप्त हो सकता है। उच्च त्वरण, ऊर्ध्वाधर स्थापना, लगातार स्टार्ट-स्टॉप चक्र या प्रभाव-प्रवण अनुप्रयोगों के लिए, एक बड़े सुरक्षा कारक का उपयोग किया जाना चाहिए।
कैटलॉग पेलोड को कभी भी एकमात्र चयन सीमा नहीं माना जाना चाहिए। इंजीनियरों को स्वीकार्य लोड क्षणों और गतिशील परिचालन स्थितियों को भी सत्यापित करना होगा।
स्वीकार्य लोड क्षणों की जाँच करें
टाइमिंग बेल्ट मॉड्यूल कैरिज को अक्सर सीधे नीचे की ओर लोड से अधिक के अधीन किया जाता है। जब लोड केंद्र गाड़ी के केंद्र से दूर स्थित होता है, तो मॉड्यूल एक पल लोड का अनुभव करता है।
तीन सामान्य क्षण दिशाएँ हैं:
- पिचिंग क्षण:भार गाड़ी को आगे या पीछे झुका देता है
- जम्हाई लेने का क्षण:भार गाड़ी को क्षैतिज रूप से घुमाता है
- रोलिंग पल:भार गाड़ी को यात्रा की दिशा के चारों ओर मोड़ देता है
लोड क्षण भार बल और ओवरहैंगिंग दूरी दोनों से संबंधित है। एक अपेक्षाकृत हल्का पेलोड अभी भी एक बड़ा क्षण पैदा कर सकता है अगर इसे कैरिज सेंटर से बहुत दूर स्थापित किया जाए।
एक बुनियादी सिद्धांत के रूप में:
भार आघूर्ण = भार बल × गाड़ी केंद्र से दूरी
मॉड्यूल का चयन करते समय, गणना किए गए क्षण की तुलना निर्माता की स्वीकार्य स्थिर और गतिशील क्षण रेटिंग से करें। पर्याप्त सुरक्षा मार्जिन बनाए रखा जाना चाहिए, खासकर उच्च गति वाले अनुप्रयोगों में।
यदि क्षण भार बहुत अधिक है, तो संभावित समाधानों में शामिल हैं:
- व्यापक गाइड रेल के साथ एक बड़े मॉड्यूल का चयन करना
- लंबी गाड़ी या दोहरी गाड़ी कॉन्फ़िगरेशन का उपयोग करना
- बढ़ती दूरी को कम करना
- लोड सेंटर को गाइड सिस्टम के करीब ले जाना
- दो समानांतर मॉड्यूल का उपयोग करना
- एक बाहरी सहायता मार्गदर्शिका जोड़ना
आवश्यक स्ट्रोक लंबाई का चयन करें
निर्दिष्ट स्ट्रोक में दो कार्य स्थितियों के बीच की दूरी से अधिक दूरी शामिल होनी चाहिए। आमतौर पर त्वरण, मंदी, यांत्रिक मंजूरी, सेंसर समायोजन और स्थापना सहनशीलता के लिए अतिरिक्त यात्रा की आवश्यकता होती है।
आवश्यक मॉड्यूल स्ट्रोक में शामिल हो सकते हैं:
- प्रभावी प्रक्रिया यात्रा
- वर्कपीस लोडिंग और अनलोडिंग क्लीयरेंस
- त्वरण और मंदी की दूरी
- अंतिम स्थिति सुरक्षा भत्ता
- होम सेंसर और सीमित सेंसर स्थान
- उपकरण या फिक्सचर आयाम
- भविष्य की प्रक्रिया समायोजन भत्ता
उदाहरण के लिए, यदि प्रक्रिया के लिए 1,500 मिमी प्रभावी यात्रा की आवश्यकता होती है, तो ठीक 1,500 मिमी स्ट्रोक वाले मॉड्यूल का चयन पर्याप्त उपयोगी गति प्रदान नहीं कर सकता है। सुरक्षा मंजूरी शामिल होने के बाद वास्तविक आवश्यक स्ट्रोक 1,600 मिमी या अधिक हो सकता है।
टाइमिंग बेल्ट रैखिक मॉड्यूल लंबे-स्ट्रोक अनुप्रयोगों के लिए विशेष रूप से उपयुक्त हैं क्योंकि वे लंबे बॉल स्क्रू की महत्वपूर्ण घूर्णी गति से सीमित नहीं हैं। हालाँकि, बहुत लंबे मॉड्यूल को बेल्ट तनाव, एल्यूमीनियम प्रोफ़ाइल कठोरता, गाइड रेल समर्थन, स्थापना सीधेपन और कंपन के सावधानीपूर्वक मूल्यांकन की आवश्यकता होती है।
आवश्यक गति की गणना करें
अधिकतम गति की गणना व्यक्तिपरक अनुमान के बजाय यात्रा दूरी और चक्र समय के अनुसार की जानी चाहिए। मॉड्यूल को उपलब्ध संचलन समय के भीतर त्वरण, निरंतर गति यात्रा और मंदी को पूरा करना होगा।
छोटे स्ट्रोक के लिए, मॉड्यूल कभी भी अपनी कैटलॉग की अधिकतम गति तक नहीं पहुंच सकता क्योंकि अधिकांश यात्रा का उपयोग त्वरण और मंदी के लिए किया जाता है। इन मामलों में, अधिकतम गति की तुलना में त्वरण क्षमता का चक्र समय पर अधिक प्रभाव पड़ता है।
आवश्यक गति निर्धारित करते समय, विचार करें:
- प्रभावी यात्रा दूरी
- आवश्यक संचलन समय
- त्वरण और मंदी का समय
- भार भार
- रुकने के बाद निपटान का समय
- नियंत्रण प्रणाली प्रतिक्रिया
- अधिकतम स्वीकार्य कंपन
चयनित मॉड्यूल की अधिकतम रेटेड गति वास्तविक परिचालन गति से अधिक होनी चाहिए। पूर्ण यांत्रिक सीमा पर निरंतर संचालन से सेवा जीवन कम हो सकता है और शोर, कंपन और बेल्ट घिसाव बढ़ सकता है।
त्वरण और मंदी का मूल्यांकन करें
हाई-स्पीड पिक एंड प्लेस, सॉर्टिंग, पैकेजिंग और इलेक्ट्रॉनिक्स असेंबली अनुप्रयोगों में त्वरण एक महत्वपूर्ण कारक है। उच्च त्वरण चक्र के समय को कम कर सकता है, लेकिन यह जड़त्वीय बल को भी बढ़ाता है।
मूल संबंध है:
जड़त्वीय बल = गतिमान द्रव्यमान × त्वरण
जैसे-जैसे त्वरण बढ़ता है, टाइमिंग बेल्ट, चरखी, गाड़ी, गाइड ब्लॉक, बीयरिंग, मोटर और माउंटिंग संरचना को अधिक गतिशील बलों का सामना करना पड़ता है।
अत्यधिक त्वरण का कारण हो सकता है:
- बेल्ट दाँत की विकृति या बेल्ट जंपिंग
- गाड़ी का कंपन
- मोटर अधिभार अलार्म
- स्थिति की पुनरावृत्ति में कमी
- ढीले फास्टनरों
- गाइड ब्लॉक का समय से पहले घिस जाना
- निपटान का अधिक समय
त्वरण और मंदी का चयन सिस्टम के वास्तविक पेलोड और यांत्रिक कठोरता के अनुसार किया जाना चाहिए। चिकनी एस-वक्र गति प्रोफाइल को अक्सर अचानक त्वरण परिवर्तनों से अधिक पसंद किया जाता है क्योंकि वे यांत्रिक झटके और कंपन को कम करते हैं।
आवश्यक सटीकता को परिभाषित करें
टाइमिंग बेल्ट मॉड्यूल आमतौर पर अल्ट्रा-प्रिसिजन पोजिशनिंग के बजाय हाई-स्पीड और लॉन्ग-स्ट्रोक मोशन के लिए चुने जाते हैं। इसलिए, स्थिति सटीकता, दोहराव और मोटर रिज़ॉल्यूशन के बीच अंतर करना महत्वपूर्ण है।
स्थिति निर्धारण सटीकता
पोजिशनिंग सटीकता यह बताती है कि गाड़ी पूरे स्ट्रोक में कमांड की गई निरपेक्ष स्थिति तक कितनी करीब पहुंचती है। यह बेल्ट लोच, बेल्ट पिच त्रुटि, चरखी सटीकता, प्रोफ़ाइल सीधापन, गाइड सटीकता, लोड भिन्नता और नियंत्रण प्रणाली अंशांकन से प्रभावित हो सकता है।
repeatability
दोहराव योग्यता समान परिचालन स्थितियों के तहत गाड़ी की एक ही स्थिति में बार-बार लौटने की क्षमता का वर्णन करती है। कई स्वचालन प्रक्रियाएं पूर्ण स्थिति सटीकता की तुलना में दोहराव पर अधिक निर्भर करती हैं।
मोटर संकल्प
मोटर या एनकोडर रिज़ॉल्यूशन सबसे छोटी सैद्धांतिक कमांड वृद्धि को इंगित करता है। यह गारंटी नहीं देता है कि यांत्रिक प्रणाली वास्तविक स्थिति सटीकता के समान स्तर प्राप्त कर सकती है।
पैकेजिंग, सामग्री स्थानांतरण, छंटाई और सामान्य चयन और स्थान जैसे अनुप्रयोगों के लिए, टाइमिंग बेल्ट मॉड्यूल अक्सर पर्याप्त प्रदर्शन प्रदान करते हैं। सेमीकंडक्टर प्रसंस्करण, सटीक माप, माइक्रो-असेंबली या मशीनिंग संचालन के लिए अत्यधिक उच्च सटीकता की आवश्यकता होती है, एक बॉल स्क्रू या रैखिक मोटर मॉड्यूल अधिक उपयुक्त हो सकता है।
सटीकता का मूल्यांकन करते समय, इंजीनियरों को इसकी पुष्टि करनी चाहिए:
- आवश्यक पूर्ण स्थिति सटीकता
- आवश्यक पुनरावृत्ति
- स्वीकार्य निपटान समय
- ऑपरेशन के दौरान लोड भिन्नता
- क्या बाहरी स्थिति फीडबैक की आवश्यकता है
- क्या त्रुटि क्षतिपूर्ति संभव है
इंस्टालेशन ओरिएंटेशन पर विचार करें
स्थापना दिशा सीधे टाइमिंग बेल्ट रैखिक मॉड्यूल के लोड, मोटर टॉर्क, ब्रेकिंग आवश्यकताओं और सुरक्षा डिजाइन को प्रभावित करती है।
क्षैतिज स्थापना
क्षैतिज स्थापना सबसे सामान्य विन्यास है. मोटर को मुख्य रूप से जड़ता, घर्षण, केबल प्रतिरोध और बाहरी प्रक्रिया बलों पर काबू पाने की जरूरत है। पेलोड क्षमता आम तौर पर ऊर्ध्वाधर अनुप्रयोगों की तुलना में अधिक होती है।
लंबवत स्थापना
ऊर्ध्वाधर स्थापना में, मोटर को लगातार गुरुत्वाकर्षण का विरोध करना चाहिए। आवश्यक ड्राइव टॉर्क अधिक है, और सिस्टम को बिजली हानि या आपातकालीन स्टॉप के दौरान लोड को गिरने से रोकना चाहिए।
लंबवत अनुप्रयोगों के लिए सामान्यतः आवश्यकता होती है:
- इलेक्ट्रोमैग्नेटिक ब्रेक के साथ एक सर्वो मोटर
- पर्याप्त मोटर टॉर्क सुरक्षा मार्जिन
- नियंत्रित त्वरण और मंदी
- गिरते भार के विरुद्ध यांत्रिक सुरक्षा
- बेल्ट तन्यता क्षमता का सावधानीपूर्वक सत्यापन
- आपातकालीन रोक और बिजली-हानि सुरक्षा उपाय
टाइमिंग बेल्ट मॉड्यूल का उपयोग लंबवत रूप से किया जा सकता है, लेकिन उन्हें रूढ़िवादी रूप से चुना जाना चाहिए। भारी ऊर्ध्वाधर उठाने वाले अनुप्रयोग बॉल स्क्रू एक्चुएटर के लिए बेहतर अनुकूल हो सकते हैं,विद्युत सिलेंडरया असंतुलित भारोत्तोलन प्रणाली।
दीवार पर या किनारे पर स्थापित करना
साइड-माउंटेड मॉड्यूल क्षैतिज मॉड्यूल की तुलना में अलग-अलग रोलिंग और पिचिंग क्षणों का अनुभव कर सकते हैं। स्वीकार्य भार की जाँच केवल मानक क्षैतिज पेलोड मान का उपयोग करने के बजाय वास्तविक बढ़ते दिशा के अनुसार की जानी चाहिए।
इच्छुक स्थापना
एक झुके हुए मॉड्यूल में क्षैतिज और ऊर्ध्वाधर दोनों बल घटक होते हैं। मोटर टॉर्क और ब्रेकिंग आवश्यकता की गणना इंस्टॉलेशन कोण के अनुसार की जानी चाहिए।
सही मोटर का चयन करें
मोटर का चयन यांत्रिक मॉड्यूल चयन के साथ-साथ किया जाना चाहिए। एक मॉड्यूल में पर्याप्त भार क्षमता हो सकती है लेकिन मोटर कम आकार की होने पर भी आवश्यक गति प्राप्त करने में विफल रहता है।
मोटर को पर्याप्त टॉर्क प्रदान करना चाहिए:
- गतिमान द्रव्यमान का त्वरण
- घर्षण पर काबू पाना
- भार को गुरुत्वाकर्षण के विपरीत ले जाना
- बाहरी प्रक्रिया बल
- चरखी और बेल्ट ट्रांसमिशन हानियाँ
- केबल श्रृंखला प्रतिरोध
- आवश्यक गति बनाए रखना
सर्वो मोटर
सर्वो मोटर्स का उपयोग आमतौर पर तब किया जाता है जब एप्लिकेशन को उच्च गति, उच्च त्वरण, बंद-लूप नियंत्रण, सटीक स्थिति और गति प्रोफ़ाइल में लगातार बदलाव की आवश्यकता होती है। आमतौर पर औद्योगिक टाइमिंग बेल्ट मॉड्यूल के लिए सर्वो प्रणाली को प्राथमिकता दी जाती है।
स्टेपर मोटर
स्टेपर मोटर्स मध्यम भार और सरल स्थिति आवश्यकताओं के साथ कम गति वाले अनुप्रयोगों के लिए उपयुक्त हो सकते हैं। हालाँकि, उपलब्ध टॉर्क से अधिक होने पर ओपन-लूप स्टेपर सिस्टम अपनी स्थिति खो सकते हैं।
मोटर पावर और टॉर्क मार्जिन
मोटर को अपने अधिकतम टॉर्क पर लगातार काम नहीं करना चाहिए। भार भिन्नता, घर्षण परिवर्तन, त्वरण शिखर और दीर्घकालिक संचालन के लिए पर्याप्त टॉर्क मार्जिन आवश्यक है।
मोटर चयन को सत्यापित करना चाहिए:
- निरंतर टोक़
- चोटी कंठी
- अधिकतम घूर्णी गति
- रोटर जड़ता
- भार जड़ता अनुपात
- ब्रेक की आवश्यकता
- एनकोडर रिज़ॉल्यूशन
- ड्राइवर वोल्टेज और करंट
चरखी अनुपात और बेल्ट गति की जाँच करें
चरखी व्यास और ट्रांसमिशन अनुपात गाड़ी की गति, मोटर गति, आउटपुट बल और पोजिशनिंग रिज़ॉल्यूशन को प्रभावित करते हैं। एक बड़ी ड्राइव पुली प्रति मोटर क्रांति में अधिक रैखिक यात्रा उत्पन्न करती है, जिससे गति बढ़ती है लेकिन समान मोटर टॉर्क के लिए उपलब्ध रैखिक ड्राइविंग बल कम हो जाता है।
एक छोटी चरखी रैखिक बल और रिज़ॉल्यूशन को बढ़ाती है लेकिन समान कैरिज वेग तक पहुंचने के लिए उच्च मोटर गति की आवश्यकता हो सकती है।
चयनित चरखी विन्यास को यह सुनिश्चित करना चाहिए कि:
- मोटर अपनी निर्धारित गति से अधिक नहीं चलती
- टाइमिंग बेल्ट अपनी स्वीकार्य गति से अधिक नहीं है
- उपलब्ध रैखिक बल पर्याप्त है
- पुली में बेल्ट के साथ पर्याप्त दांत लगे हुए हैं
- बेल्ट झुकने की त्रिज्या स्वीकार्य है
- आवश्यक स्थिति निर्धारण संकल्प प्राप्त किया जा सकता है
कर्तव्य चक्र और परिचालन आवृत्ति का मूल्यांकन करें
एक मॉड्यूल जो कभी-कभी चलता है उसकी आवश्यकताएं कई शिफ्टों में लगातार चलने वाले मॉड्यूल से भिन्न होती हैं। कर्तव्य चक्र मोटर तापमान, असर जीवन, बेल्ट थकान, स्नेहन अंतराल और समग्र सेवा जीवन को प्रभावित करता है।
महत्वपूर्ण परिचालन कारकों में शामिल हैं:
- चक्र प्रति मिनट
- प्रति दिन परिचालन घंटे
- प्रति वर्ष कार्य दिवसों की संख्या
- त्वरण आवृत्ति
- औसत और चरम भार
- निरंतर या रुक-रुक कर चलने वाली गति
- समय अधिकतम गति से व्यतीत हुआ
उच्च आवृत्ति उत्पादन उपकरण के लिए, अतिरिक्त यांत्रिक और मोटर क्षमता वाले मॉड्यूल का चयन किया जाना चाहिए। मशीन डिज़ाइन के दौरान रखरखाव की पहुंच पर भी विचार किया जाना चाहिए।
ऑपरेटिंग वातावरण पर विचार करें
पर्यावरणीय स्थितियाँ टाइमिंग बेल्ट मॉड्यूल की विश्वसनीयता को महत्वपूर्ण रूप से प्रभावित कर सकती हैं। मानक खुले मॉड्यूल धूल भरे, गीले, संक्षारक, साफ़ कमरे या उच्च तापमान वाले वातावरण के लिए उपयुक्त नहीं हो सकते हैं।
धूल और कण
धूल गाइड रेल, बेल्ट और पुली क्षेत्रों में प्रवेश कर सकती है, जिससे घिसाव बढ़ सकता है और गति की गुणवत्ता प्रभावित हो सकती है। लकड़ी के काम, पैकेजिंग पाउडर, मशीनिंग मलबे या इसी तरह के वातावरण के लिए एक ढके हुए या पूरी तरह से संलग्न मॉड्यूल की आवश्यकता हो सकती है।
नमी और संक्षारण
आर्द्र या धुले हुए वातावरण में संक्षारण प्रतिरोधी फास्टनरों, सुरक्षात्मक कवर, सीलबंद बीयरिंग और विशेष सतह उपचार की आवश्यकता हो सकती है। मानक एल्युमीनियम और स्टील घटकों को सीधे पानी के संपर्क में आने के लिए उपयुक्त नहीं माना जाना चाहिए।
क्लीनरूम अनुप्रयोग
क्लीनरूम अनुप्रयोगों के लिए कम कण सामग्री, नियंत्रित स्नेहन, कम घिसाव वाला मलबा और उपयुक्त केबल प्रबंधन की आवश्यकता होती है। एक मानक टाइमिंग बेल्ट मॉड्यूल को विशेष क्लीनरूम तैयारी की आवश्यकता हो सकती है।
तापमान
तापमान बेल्ट सामग्री, स्नेहक चिपचिपाहट, मोटर प्रदर्शन और एल्यूमीनियम प्रोफ़ाइल विस्तार को प्रभावित करता है। उच्च तापमान या निम्न तापमान अनुप्रयोगों के लिए संगत बेल्ट, ग्रीस, सील और सेंसर की आवश्यकता होती है।
संक्षारक रसायन
रसायनों, एसिड, सॉल्वैंट्स या नमक स्प्रे से जुड़े अनुप्रयोगों के लिए स्टेनलेस स्टील घटकों, सुरक्षात्मक कोटिंग्स या प्रक्रिया वातावरण से पूर्ण अलगाव की आवश्यकता हो सकती है।
मॉड्यूल कठोरता और माउंटिंग सतह को सत्यापित करें
टाइमिंग बेल्ट रैखिक मॉड्यूल का प्रदर्शन न केवल मॉड्यूल पर बल्कि मशीन फ्रेम और माउंटिंग सतह पर भी निर्भर करता है। असमान या लचीली संरचना पर स्थापित एक कठोर मॉड्यूल अभी भी कंपन और स्थिति संबंधी त्रुटियों का अनुभव कर सकता है।
माउंटिंग सतह होनी चाहिए:
- सपाट और सीधा
- गतिशील भार का समर्थन करने के लिए पर्याप्त कठोर
- घुमाव और स्थानीय विरूपण से मुक्त
- जुड़े हुए अक्षों के साथ उचित रूप से संरेखित
- उपयुक्त बन्धन बिंदुओं से सुसज्जित
लंबे स्ट्रोक वाले मॉड्यूल को एल्यूमीनियम प्रोफ़ाइल की पूरी लंबाई के साथ समर्थन की आवश्यकता हो सकती है। असमर्थित स्पैन प्रोफ़ाइल विक्षेपण, गाइड मिसलिग्न्मेंट और कंपन का कारण बन सकते हैं।
जब दो मॉड्यूल समानांतर में उपयोग किए जाते हैं, तो सावधानीपूर्वक संरेखण आवश्यक है। खराब समानता आंतरिक तनाव, असमान गाइड घिसाव और मोटर भार में वृद्धि पैदा कर सकती है।
योजना केबल और वायवीय लाइन प्रबंधन
केबल और वायवीय ट्यूब अतिरिक्त प्रतिरोध पैदा करते हैं और वास्तविक गतिमान भार को प्रभावित कर सकते हैं। यात्रा की लंबाई, झुकने की त्रिज्या, भरने के अनुपात और परिचालन गति के अनुसार एक केबल श्रृंखला का चयन किया जाना चाहिए।
गलत केबल प्रबंधन के कारण हो सकते हैं:
- गति के दौरान अस्थिर प्रतिरोध
- केबल की थकान और टूटना
- वायवीय ट्यूब का सिकुड़ना
- अतिरिक्त गाड़ी कंपन
- सेंसर या मशीन गार्ड के साथ हस्तक्षेप
केबल श्रृंखला को लोड और मोटर गणना में शामिल किया जाना चाहिए, विशेष रूप से लंबे-स्ट्रोक और हाई-स्पीड सिस्टम के लिए।
उपयुक्त मॉड्यूल आकार चुनें
निर्माता आमतौर पर कई प्रोफ़ाइल चौड़ाई और गाइड आकार में टाइमिंग बेल्ट मॉड्यूल पेश करते हैं। एक बड़ा मॉड्यूल आम तौर पर उच्च भार क्षमता, उच्च क्षण प्रतिरोध और अधिक कठोरता प्रदान करता है, लेकिन यह लागत, वजन और स्थापना स्थान भी बढ़ाता है।
मॉड्यूल का आकार इसके आधार पर चुना जाना चाहिए:
- कुल गतिशील भार
- लोड पल
- आवश्यक स्ट्रोक
- गति और त्वरण
- स्थापना दिशा
- आवश्यक कठोरता
- मोटर का आकार
- उपलब्ध मशीन स्थान
नाममात्र पेलोड को पूरा करने वाले सबसे छोटे मॉड्यूल का स्वचालित रूप से चयन न करें। थोड़ा बड़ा मॉडल बेहतर कठोरता, लंबी सेवा जीवन और मांग वाले अनुप्रयोगों में अधिक स्थिर प्रदर्शन प्रदान कर सकता है।
सिंगल कैरिज, डबल कैरिज या समानांतर मॉड्यूल
एक मानक सिंगल-कैरिज मॉड्यूल तब उपयुक्त होता है जब भार कॉम्पैक्ट और केंद्रित होता है। बड़े फिक्स्चर या उच्च पल भार के लिए अन्य कॉन्फ़िगरेशन की आवश्यकता हो सकती है।
डबल कैरिज कॉन्फ़िगरेशन
एक मॉड्यूल पर दो कैरिज समर्थन लंबाई बढ़ाते हैं और पिचिंग, यॉइंग और रोलिंग क्षणों के प्रतिरोध में सुधार करते हैं। गाड़ियों के बीच की दूरी का चयन फिक्सचर आयाम और भार वितरण के अनुसार किया जाना चाहिए।
समानांतर मॉड्यूल विन्यास
दो सिंक्रनाइज़ मॉड्यूल विस्तृत प्लेटफ़ॉर्म, गैन्ट्री बीम या भारी फिक्स्चर का समर्थन कर सकते हैं। समानांतर मॉड्यूल को सटीक यांत्रिक संरेखण और सिंक्रनाइज़ मोटर नियंत्रण की आवश्यकता होती है।
बहु-अक्ष विन्यास
टाइमिंग बेल्ट मॉड्यूल को XY, XZ, XYZ और गैन्ट्री सिस्टम में जोड़ा जा सकता है। जब एक मॉड्यूल दूसरे अक्ष को वहन करता है, तो ऊपरी अक्ष, मोटर, केबल, टूलींग और पेलोड का पूरा वजन निचले-अक्ष लोड गणना में शामिल किया जाना चाहिए।
अन्य ड्राइव प्रकारों के साथ टाइमिंग बेल्ट मॉड्यूल की तुलना करें
टाइमिंग बेल्ट मॉड्यूल हर एप्लिकेशन के लिए सबसे अच्छा विकल्प नहीं है। मुख्य प्रदर्शन प्राथमिकता के अनुसार ड्राइव सिस्टम का चयन किया जाना चाहिए।
| ड्राइव प्रकार | मुख्य लाभ | विशिष्ट सीमाएँ | उपयुक्त अनुप्रयोग |
|---|---|---|---|
| समय बेल्ट | उच्च गति, लंबा स्ट्रोक, कम गतिमान द्रव्यमान और लागत दक्षता | सटीक स्क्रू सिस्टम की तुलना में कम पूर्ण सटीकता और कठोरता | पैकेजिंग, स्थानांतरण, छंटाई, चुनना और रखना तथा लॉजिस्टिक्स |
| गेंद पेंच | उच्च सटीकता, उच्च कठोरता और मजबूत जोर | गति और स्ट्रोक पेंच की लंबाई और महत्वपूर्ण गति द्वारा सीमित हो सकते हैं | परिशुद्धता संयोजन, मशीनिंग, परीक्षण और स्थिति निर्धारण |
| रैक और पंख काटना | बहुत लंबा स्ट्रोक, उच्च भार और मजबूत ट्रांसमिशन क्षमता | बैकलैश नियंत्रण और स्नेहन के लिए सावधानीपूर्वक डिजाइन की आवश्यकता होती है | बड़ी गैन्ट्री, भारी संचालन और लंबी उत्पादन लाइनें |
| रैखिक मोटर | बहुत तेज़ गति, त्वरण और सीधी-ड्राइव परिशुद्धता | उच्च लागत, ताप उत्पादन और अधिक मांग वाली नियंत्रण आवश्यकताएँ | सेमीकंडक्टर, इलेक्ट्रॉनिक्स, उच्च गति निरीक्षण और सटीक स्वचालन |
सामान्य टाइमिंग बेल्ट मॉड्यूल चयन गलतियाँ
केवल पेलोड द्वारा चयन करना
एक मॉड्यूल बताए गए द्रव्यमान का समर्थन कर सकता है लेकिन अत्यधिक क्षण भार, त्वरण बल या ओवरहैंगिंग दूरी के कारण विफल हो जाता है।
फिक्स्चर और केबलों के वजन को नजरअंदाज करना
वर्कपीस गतिशील द्रव्यमान का केवल एक हिस्सा है। टूलींग, माउंटिंग प्लेट्स, केबल चेन और ऊपरी कुल्हाड़ियों को भी शामिल किया जाना चाहिए।
ऑपरेटिंग गति के रूप में कैटलॉग अधिकतम गति का उपयोग करना
यांत्रिक सीमा के निकट निरंतर संचालन से कंपन, गर्मी, शोर और टूट-फूट बढ़ सकती है।
ऊर्ध्वाधर सुरक्षा आवश्यकताओं की अनदेखी
ऊर्ध्वाधर अक्षों को ब्रेक लगाने, गिरने से सुरक्षा और पर्याप्त टॉर्क धारण करने की आवश्यकता होती है।
पूर्ण सटीकता के साथ भ्रमित करने वाली पुनरावृत्ति
एक मॉड्यूल लगातार एक ही स्थिति में लौट सकता है, जबकि पूर्ण स्ट्रोक के दौरान अभी भी पूर्ण स्थिति त्रुटि हो सकती है।
लोड क्षणों को अनदेखा करना
एक हल्का लेकिन अत्यधिक लटका हुआ भार गाइड सिस्टम की मोमेंट क्षमता से अधिक हो सकता है।
मोटर को छोटा करना
यदि मोटर में पीक टॉर्क की कमी है तो यांत्रिक रूप से उपयुक्त मॉड्यूल आवश्यक त्वरण तक नहीं पहुंच सकता है।
बढ़ते ढांचे की अनदेखी
एक असमान या लचीला मशीन फ्रेम एक सही ढंग से चयनित मॉड्यूल के प्रदर्शन को भी कम कर सकता है।
चरण-दर-चरण टाइमिंग बेल्ट मॉड्यूल चयन प्रक्रिया
- मोशन कार्य को परिभाषित करें:गति की दिशा, प्रभावी यात्रा और मशीन चक्र की पहचान करें।
- कुल गतिशील भार की गणना करें:वर्कपीस, टूलींग, फिक्स्चर, केबल और अतिरिक्त अक्ष शामिल करें।
- लोड क्षण निर्धारित करें:ऑफसेट भार के कारण पिचिंग, जम्हाई और रोलिंग क्षणों की गणना करें।
- आवश्यक स्ट्रोक की पुष्टि करें:सुरक्षा मंजूरी, सेंसर स्थान और त्वरण दूरी जोड़ें।
- गति और त्वरण लक्ष्य निर्धारित करें:आवश्यक चक्र समय से उनकी गणना करें।
- सटीकता आवश्यकताओं को परिभाषित करें:स्थिति सटीकता, दोहराव और संकल्प को अलग करें।
- स्थापना अभिविन्यास की पुष्टि करें:क्षैतिज, ऊर्ध्वाधर, झुका हुआ या किनारे पर लगा हुआ।
- पर्यावरणीय स्थितियों का मूल्यांकन करें:धूल, नमी, सफ़ाई कक्ष का स्तर, तापमान और संक्षारण।
- मॉड्यूल का आकार चुनें:पेलोड, पल क्षमता, कठोरता और स्ट्रोक उपलब्धता सत्यापित करें।
- मोटर और चरखी अनुपात का चयन करें:निरंतर टॉर्क, पीक टॉर्क, गति और जड़ता की जाँच करें।
- सेवा जीवन और कर्तव्य चक्र सत्यापित करें:संचालन के घंटों और आवाजाही की आवृत्ति पर विचार करें।
- स्थापना आवश्यकताओं की समीक्षा करें:बढ़ते समतलता, संरेखण और केबल प्रबंधन की पुष्टि करें।
- सुरक्षा मार्जिन लागू करें:कैटलॉग सीमा पर लगातार काम करने से बचें।
- अंतिम कॉन्फ़िगरेशन की पुष्टि करें:एक संपूर्ण सिस्टम के रूप में मॉड्यूल, मोटर, नियंत्रक, सेंसर, ब्रेक और सहायक उपकरण की समीक्षा करें।
टाइमिंग बेल्ट रैखिक मॉड्यूल चयन चेकलिस्ट
- कुल गतिमान द्रव्यमान कितना है?
- लोड सेंटर कहाँ स्थित है?
- पिचिंग, उबासी और रोलिंग क्षण क्या हैं?
- किस प्रभावी स्ट्रोक की आवश्यकता है?
- किस अतिरिक्त सुरक्षा यात्रा की आवश्यकता है?
- आवश्यक अधिकतम गति क्या है?
- किस त्वरण और मंदी की आवश्यकता है?
- लक्ष्य चक्र का समय क्या है?
- किस स्थिति निर्धारण सटीकता की आवश्यकता है?
- किस पुनरावृत्ति की आवश्यकता है?
- क्या मॉड्यूल क्षैतिज या लंबवत रूप से स्थापित है?
- क्या ऊर्ध्वाधर अक्ष को मोटर ब्रेक की आवश्यकता है?
- गाड़ी पर कौन सी बाहरी प्रक्रिया शक्तियाँ कार्य करती हैं?
- मॉड्यूल प्रति दिन कितने चक्र पूरे करेगा?
- क्या वातावरण धूलयुक्त, गीला, संक्षारक या सफ़ाई-कक्ष-नियंत्रित है?
- क्या माउंटिंग सतह पर्याप्त रूप से सपाट और कठोर है?
- क्या केबल चेन और वायवीय ट्यूब गणना में शामिल हैं?
- क्या मोटर पर्याप्त सतत और चरम टॉर्क प्रदान करती है?
- क्या मोटर की गति चरखी अनुपात से मेल खाती है?
- क्या सिंगल कैरिज, डबल कैरिज या समानांतर-अक्ष कॉन्फ़िगरेशन आवश्यक है?
- क्या भविष्य में होने वाले परिवर्तनों के लिए पर्याप्त क्षमता आरक्षित है?
टाइमिंग बेल्ट मॉड्यूल चयन का उदाहरण
निम्नलिखित आवश्यकताओं वाले सामग्री प्रबंधन अनुप्रयोग पर विचार करें:
- वर्कपीस का वजन: 18 किलो
- फिक्स्चर और ग्रिपर का वजन: 7 किलो
- केबल श्रृंखला समतुल्य गतिशील भार: 3 किग्रा
- प्रभावी स्ट्रोक: 2,000 मिमी
- अधिकतम गति: 1,500 मिमी/सेकेंड
- त्वरण: 4 मी/से²
- क्षैतिज स्थापना
- मध्यम स्थिति सटीकता की आवश्यकता
- लगातार दो-शिफ्ट ऑपरेशन
सुरक्षा कारक लागू करने से पहले कुल चल भार कम से कम 28 किलोग्राम है। फिर इंजीनियर को त्वरण के दौरान उत्पन्न जड़त्वीय बल की गणना करनी चाहिए, लोड केंद्र और क्षण मूल्यों को सत्यापित करना चाहिए, प्रभावी स्ट्रोक में अंतिम मंजूरी जोड़नी चाहिए और पर्याप्त गतिशील क्षमता वाले मॉड्यूल का चयन करना चाहिए।
घर्षण और केबल श्रृंखला प्रतिरोध पर काबू पाते हुए मोटर को पूर्ण गतिमान द्रव्यमान को तेज करने में सक्षम होना चाहिए। क्योंकि एप्लिकेशन दो शिफ्टों के लिए संचालित होता है, इसलिए मॉड्यूल को उसके पूर्ण लोड और गति सीमा पर नहीं चुना जाना चाहिए। एक बड़ा प्रोफ़ाइल या गाइड आकार बेहतर विश्वसनीयता और लंबी सेवा जीवन प्रदान कर सकता है।
अक्सर पूछे जाने वाले प्रश्नों
टाइमिंग बेल्ट रैखिक मॉड्यूल का चयन करते समय सबसे महत्वपूर्ण कारक क्या है?
कोई भी एक पैरामीटर पर्याप्त नहीं है. कुल गतिमान भार, भार क्षण, स्ट्रोक, गति, त्वरण, सटीकता और स्थापना अभिविन्यास का एक साथ मूल्यांकन किया जाना चाहिए।
क्या टाइमिंग बेल्ट मॉड्यूल का उपयोग ऊर्ध्वाधर उठाने के लिए किया जा सकता है?
हां, लेकिन मोटर को गुरुत्वाकर्षण पर काबू पाना होगा और इसमें आम तौर पर ब्रेक शामिल होना चाहिए। बेल्ट क्षमता, टॉर्क धारण करने और गिरने से बचाव के उपायों को भी सत्यापित किया जाना चाहिए।
कितना सुरक्षा मार्जिन आरक्षित किया जाना चाहिए?
आवश्यक मार्जिन त्वरण, कर्तव्य चक्र, प्रभाव, स्थापना दिशा और पर्यावरणीय स्थितियों पर निर्भर करता है। उच्च-आवृत्ति या ऊर्ध्वाधर अनुप्रयोगों को आमतौर पर स्थिर क्षैतिज अनुप्रयोगों की तुलना में बड़े मार्जिन की आवश्यकता होती है।
क्या अधिकतम कैटलॉग पेलोड अधिकतम गति पर वैध है?
आवश्यक रूप से नहीं। विशेष परीक्षण शर्तों के तहत कैटलॉग सीमाएँ निर्दिष्ट की जा सकती हैं। पेलोड, गति, त्वरण और लोड क्षणों का मूल्यांकन एक संयुक्त परिचालन स्थिति के रूप में किया जाना चाहिए।
क्या टाइमिंग बेल्ट मॉड्यूल सटीक स्थिति के लिए उपयुक्त हैं?
वे कई औद्योगिक स्वचालन कार्यों के लिए अच्छी पुनरावृत्ति प्रदान करते हैं, लेकिन वे आमतौर पर अल्ट्रा-उच्च निरपेक्ष स्थिति सटीकता के लिए बॉल स्क्रू या रैखिक मोटर मॉड्यूल की तुलना में कम उपयुक्त होते हैं।
मैं मोटर का आकार कैसे चुनूँ?
त्वरण, घर्षण, गुरुत्वाकर्षण और बाहरी बलों के लिए आवश्यक टॉर्क की गणना करें। फिर निरंतर टॉर्क, पीक टॉर्क, अधिकतम गति, लोड जड़त्व अनुपात और ब्रेक आवश्यकताओं को सत्यापित करें।
दो गाड़ियों का उपयोग कब किया जाना चाहिए?
जब स्थिरता लंबी होती है, भार अत्यधिक ऑफसेट होता है या एप्लिकेशन महत्वपूर्ण पिचिंग, जम्हाई या रोलिंग क्षण उत्पन्न करता है तो दो गाड़ियां उपयोगी होती हैं।
निष्कर्ष
सही टाइमिंग बेल्ट रैखिक मॉड्यूल का चयन करने के लिए संपूर्ण गति प्रणाली के व्यवस्थित मूल्यांकन की आवश्यकता होती है। पेलोड और स्ट्रोक केवल शुरुआती बिंदु हैं। गति, त्वरण, लोड क्षण, स्थापना दिशा, सटीकता, मोटर टॉर्क, कर्तव्य चक्र, पर्यावरण की स्थिति और बढ़ते कठोरता सभी मॉड्यूल के अंतिम प्रदर्शन और सेवा जीवन को प्रभावित करते हैं।
उचित रूप से चयनित टाइमिंग बेल्ट मॉड्यूल पैकेजिंग मशीनरी, सामग्री हैंडलिंग, पिक एंड प्लेस, इलेक्ट्रॉनिक्स असेंबली, विजन निरीक्षण, लॉजिस्टिक्स ऑटोमेशन और मल्टी-एक्सिस सिस्टम के लिए तेज, स्थिर और लागत प्रभावी रैखिक गति प्रदान करता है। वास्तविक परिचालन स्थितियों की गणना करके, उचित सुरक्षा मार्जिन लागू करके और मॉड्यूल और मोटर को एक एकीकृत प्रणाली के रूप में सत्यापित करके, इंजीनियर चयन जोखिमों को कम कर सकते हैं और विश्वसनीय दीर्घकालिक संचालन प्राप्त कर सकते हैं।
