 اردو

اےٹائمنگ بیلٹ لکیری ماڈیولایک تیز رفتار لکیری موشن یونٹ ہے جو دانتوں والی بیلٹ اور پللی ٹرانسمیشن سسٹم کے ذریعے بوجھ کو درمیانے یا طویل فاصلے پر منتقل کرنے کے لیے ڈیزائن کیا گیا ہے۔ یہ ٹائمنگ بیلٹ، ڈرائیو پللی، آئیڈر پللی، لکیری گائیڈ، کیریج، ایلومینیم پروفائل، بیرنگ، موٹر انٹرفیس اور ٹینشننگ میکانزم کو ایک مکمل لکیری محور میں جوڑتا ہے۔
جب انجینئرز ٹائمنگ بیلٹ کا انتخاب کرتے ہیں۔لکیری ماڈیول، انہیں صرف ایک تصریح جیسے زیادہ سے زیادہ رفتار یا پے لوڈ کا اندازہ نہیں لگانا چاہیے۔ ماڈیول کی اصل کارکردگی کا انحصار لوڈ، اسٹروک کی لمبائی، ایکسلریشن، بڑھتے ہوئے واقفیت، ڈیوٹی سائیکل، پوزیشننگ کی ضروریات، موٹر کی صلاحیت اور قابل قبول بوجھ کے لمحات کے درمیان مشترکہ تعلق پر ہے۔
مثال کے طور پر، ایک ماڈیول زیادہ بغیر لوڈ کی رفتار تک پہنچنے کے قابل ہو سکتا ہے، لیکن اس رفتار کو کم کرنے کی ضرورت ہو سکتی ہے جب گاڑی بھاری پے لوڈ لے کر چلتی ہو یا طویل اسٹروک پر چلتی ہو۔ اسی طرح، کافی عمودی پے لوڈ کی گنجائش والا ماڈیول اب بھی نا مناسب ہو سکتا ہے اگر ایپلیکیشن گاڑی پر ضرورت سے زیادہ الٹنے کا لمحہ پیدا کرے۔
یہ گائیڈ سب سے اہم کی وضاحت کرتا ہے۔ٹائمنگ بیلٹ لکیری ماڈیول وضاحتیںبشمول پے لوڈ، اسٹروک کی لمبائی، زیادہ سے زیادہ رفتار، سرعت، ریپیٹ ایبلٹی، پوزیشننگ کی درستگی، بیلٹ کی چوڑائی، گھرنی کا قطر، موٹر پاور اور جامد قابل اجازت بوجھ کے لمحات۔
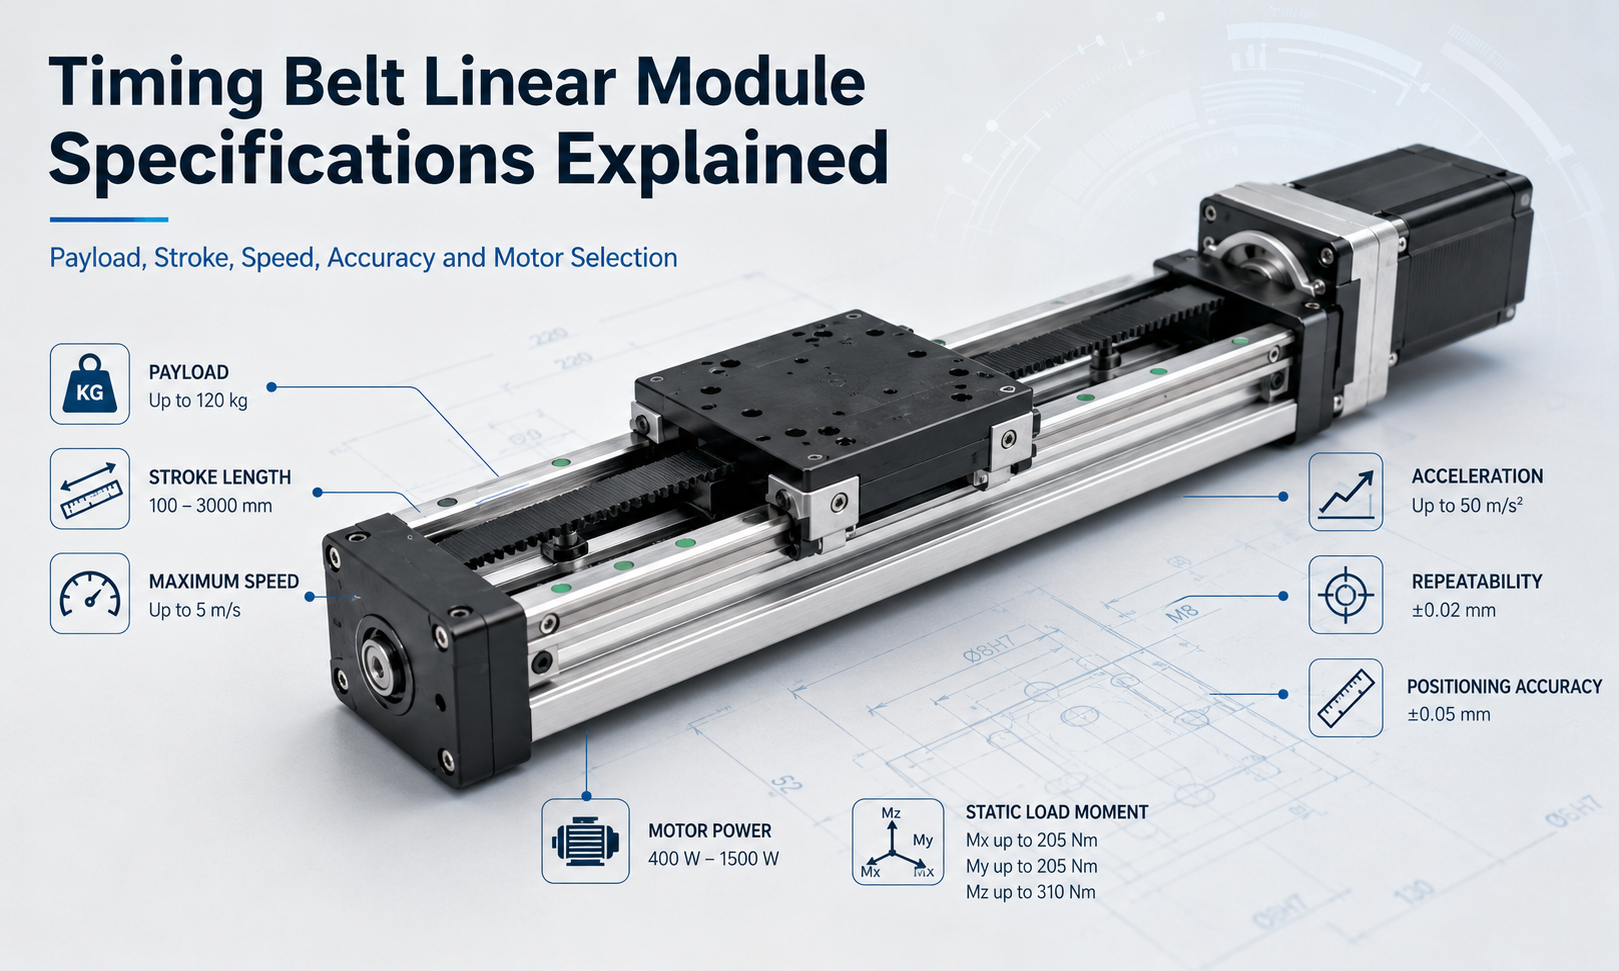
ٹائمنگ بیلٹ لائنر ماڈیول کی تفصیلات کا جائزہ
بیلٹ سے چلنے والے لکیری ماڈیول کی تکنیکی خصوصیات اس کی مکینیکل صلاحیت، حرکت کی کارکردگی اور آپریٹنگ حدود کو بیان کرتی ہیں۔ یہ قدریں انجینئرز کو یہ تعین کرنے میں مدد کرتی ہیں کہ آیا ماڈیول مطلوبہ حرکت کو محفوظ اور درست طریقے سے مکمل کر سکتا ہے۔
| تفصیلات | یہ کیا بیان کرتا ہے۔ | کیوں یہ اہمیت رکھتا ہے۔ |
|---|---|---|
| پے لوڈ | وہ بوجھ جسے گاڑی سہارا دے سکتی ہے اور حرکت دے سکتی ہے۔ | گائیڈ لائف، ایکسلریشن، موٹر سائز اور حفاظت کو متاثر کرتا ہے۔ |
| اسٹروک کی لمبائی | قابل استعمال لکیری سفری فاصلہ | اس بات کا تعین کرتا ہے کہ آیا ماڈیول مطلوبہ ورک اسپیس کا احاطہ کر سکتا ہے۔ |
| زیادہ سے زیادہ رفتار | سب سے زیادہ قابل اجازت گاڑی کی سفری رفتار | سائیکل کے وقت اور پروڈکشن تھرو پٹ کو متاثر کرتا ہے۔ |
| سرعت | وہ شرح جس پر گاڑی کی رفتار بدلتی ہے۔ | سائیکل کے وقت، متحرک قوت اور کمپن کو متاثر کرتا ہے۔ |
| تکراری قابلیت | بار بار ایک ہی پوزیشن پر واپس آنے کی صلاحیت | بار بار آٹومیشن کے عمل کے لیے اہم |
| پوزیشننگ کی درستگی | حکم اور اصل پوزیشن میں فرق | مطلق پوزیشننگ کی کارکردگی کا تعین کرتا ہے۔ |
| بیلٹ کی چوڑائی | دانتوں والی ٹائمنگ بیلٹ کی چوڑائی | ٹرانسمیشن فورس، سختی اور بوجھ کی صلاحیت کو متاثر کرتا ہے۔ |
| گھرنی قطر | ڈرائیو اور آئیڈر پللیوں کا پچ قطر | رفتار، ٹارک، بیلٹ موڑنے اور ریزولوشن کو متاثر کرتا ہے۔ |
| موٹر پاور | محور کو چلانے کے لیے ضروری موٹر آؤٹ پٹ | دستیاب ٹارک، رفتار اور سرعت کا تعین کرتا ہے۔ |
| جامد لوڈ لمحہ | گاڑی پر الٹنے یا مڑنے کا قابل اجازت لمحہ | گائیڈ اوورلوڈ اور قبل از وقت پہننے سے روکتا ہے۔ |
پے لوڈ کی صلاحیت
پے لوڈٹائمنگ بیلٹ لکیری ماڈیول کا انتخاب کرتے وقت انجینئرز کی پہلی تصریحات میں سے ایک ہے۔ اس سے مراد وہ کل ماس ہے جسے گاڑی محفوظ طریقے سے سہارا دے سکتی ہے اور مخصوص آپریٹنگ حالات میں حرکت کر سکتی ہے۔
پے لوڈ میں عام طور پر ورک پیس سے زیادہ شامل ہوتا ہے۔ انجینئرز کو کیریج پر نصب تمام اجزاء کے مشترکہ ماس کا حساب لگانا چاہیے، بشمول:
- ورک پیس یا مصنوعات کی نقل و حمل کی جا رہی ہے۔
- گریپرز، ویکیوم کپ یا کلیمپ
- ٹولنگ پلیٹیں اور بڑھتے ہوئے بریکٹ
- سینسر، کیمرے یا معائنہ کا سامان
- کیبلز، کیبل چینز اور نیومیٹک نلیاں
- گاڑی پر اضافی محور نصب ہیں۔
قابل اجازت پے لوڈ تنصیب کی سمت کے مطابق مختلف ہوتا ہے۔ افقی طور پر نصب ایک ماڈیول بنیادی طور پر اپنے گائیڈ ریل سسٹم کے ذریعے بوجھ کو سپورٹ کرتا ہے۔ عمودی تنصیب میں، موٹر اور بیلٹ ٹرانسمیشن کو کشش ثقل پر بھی قابو پانا ضروری ہے، جس سے موٹر کا مطلوبہ ٹارک بڑھ جاتا ہے اور بجلی کے نقصان کے دوران گاڑی کو گرنے سے روکنے کے لیے بریک کی ضرورت پڑ سکتی ہے۔
افقی اور عمودی پے لوڈ
مینوفیکچررز افقی، عمودی اور دیوار پر نصب تنصیبات کے لیے مختلف پے لوڈ ریٹنگز بتا سکتے ہیں۔ ان اقدار کو قابل تبادلہ نہیں سمجھا جانا چاہئے۔
افقی ایپلی کیشنز میں، موٹر بنیادی طور پر ایکسلریشن فورس، رگڑ اور بیرونی عمل کی مزاحمت پر قابو پاتی ہے۔ عمودی ایپلی کیشنز میں، موٹر کو ایکسلریشن پیدا کرنے کے علاوہ پے لوڈ کی کشش ثقل کی قوت کو مسلسل سپورٹ کرنا چاہیے۔
اس لیے عمودی محور کا اصل حرکت پذیر ماس، اوپر کی طرف سرعت، نیچے کی طرف کمی، موٹر بریک کی گنجائش اور ایمرجنسی اسٹاپ کی ضروریات کا استعمال کرتے ہوئے جانچا جانا چاہیے۔
متحرک پے لوڈ بمقابلہ جامد پے لوڈ
جامد پے لوڈ اس بوجھ کو بیان کرتا ہے جس کی مدد کی جاتی ہے جب کہ کیریج اسٹیشنری ہو۔ ڈائنامک پے لوڈ اس بوجھ کو بیان کرتا ہے جسے مطلوبہ رفتار، سرعت، رہنمائی زندگی اور پوزیشننگ کے استحکام کو برقرار رکھتے ہوئے بار بار منتقل کیا جا سکتا ہے۔
ایک گاڑی نسبتاً بڑے جامد بوجھ کو سہارا دے سکتی ہے لیکن تیز رفتار باہمی حرکت کے دوران کم آپریٹنگ بوجھ کی ضرورت ہوتی ہے۔ اس وجہ سے، متحرک آپریٹنگ حالات عام طور پر نصب سامان کے سادہ جامد وزن سے زیادہ اہم ہوتے ہیں۔
اسٹروک کی لمبائی
اسٹروک کی لمبائیقابل استعمال فاصلہ ہے جس کے ذریعے گاڑی سفر کر سکتی ہے۔ ٹائمنگ بیلٹ ماڈیول خاص طور پر طویل اسٹروک ایپلی کیشنز کے لیے موزوں ہیں کیونکہ وہ طویل بال اسکرو کی اہم گردشی رفتار سے محدود نہیں ہیں۔
ماڈیول کے سائز، بیلٹ کی تعمیر، پروفائل کی سختی اور درخواست کی ضروریات پر منحصر ہے، ایک بیلٹ سے چلنے والا لکیری ماڈیول کئی سو ملی میٹر سے لے کر کئی میٹر تک کے اسٹروک کو سپورٹ کر سکتا ہے۔
مطلوبہ اسٹروک کی وضاحت کرتے وقت، انجینئرز کو درج ذیل جہتوں میں فرق کرنا چاہیے:
- مؤثر اسٹروک:گاڑی کی قابل استعمال نقل و حرکت کا فاصلہ
- ماڈیول کی لمبائی:مکمل محور کی کل جسمانی لمبائی
- حفاظتی الاؤنس:اضافی سفر سست روی اور حد کے تحفظ کے لیے مخصوص ہے۔
- زیادہ سفر کا فاصلہ:عام آپریٹنگ رینج سے باہر دستیاب مکینیکل فاصلہ
کل ماڈیول کی لمبائی ہمیشہ موثر اسٹروک سے زیادہ ہوتی ہے کیونکہ کیریج، اینڈ بلاکس، پلیاں، بیرنگ، ٹینشننگ میکانزم اور موٹر کنکشن کے لیے جگہ درکار ہوتی ہے۔
لانگ اسٹروک ڈیزائن کے تحفظات
اسٹروک کی لمبائی میں اضافہ ماڈیول کے جسمانی سائز سے زیادہ متاثر ہوتا ہے۔ ایک لمبا محور کی تشخیص کی بھی ضرورت ہو سکتی ہے:
- ایلومینیم پروفائل انحراف
- بیلٹ کمپن اور بیلٹ کشیدگی
- گائیڈ ریل سیدھ
- بڑھتے ہوئے سپورٹ سپیسنگ
- کیبل چین کی لمبائی
- تھرمل توسیع
- زیادہ سے زیادہ آپریٹنگ رفتار
بہت لمبے اسٹروک کے لیے، ماڈیول بیس کو متعدد بڑھتے ہوئے مقامات پر سپورٹ کیا جانا چاہیے۔ ناکافی سپورٹ پروفائل موڑنے، گائیڈ کی غلط ترتیب، کمپن اور پوزیشننگ کے استحکام کا سبب بن سکتی ہے۔
زیادہ سے زیادہ رفتار
زیادہ سے زیادہ رفتار indicates the highest allowable carriage travel velocity under defined operating conditions. High speed is one of the main advantages of timingبیلٹ لکیری ماڈیولز.
بہت سے بال اسکرو سے چلنے والے نظاموں کے مقابلے میں، ٹائمنگ بیلٹ ماڈیول طویل سفری فاصلے پر سکرو وہپ یا اہم اسکرو اسپیڈ سے وابستہ حدود کے بغیر ہائی لکیری رفتار حاصل کرسکتا ہے۔
تاہم، کیٹلاگ کی زیادہ سے زیادہ رفتار ہمیشہ تجویز کردہ مسلسل آپریٹنگ رفتار نہیں ہوتی ہے۔ قابل حصول قدر پر منحصر ہے:
- پے لوڈ کو منتقل کرنا
- اسٹروک کی لمبائی
- بیلٹ پچ اور بیلٹ کی چوڑائی
- گھرنی کا قطر
- موٹر زیادہ سے زیادہ رفتار
- سرعت اور تنزل کا فاصلہ
- گائیڈ ریل پھسلن
- ماڈیول بڑھتے ہوئے سختی
- ڈیوٹی سائیکل
- مطلوبہ خدمت زندگی
ایک ماڈیول ہلکے بوجھ اور اعتدال پسند ایکسلریشن کے ساتھ اپنی درجہ بندی کی زیادہ سے زیادہ رفتار تک پہنچ سکتا ہے، جب کہ زیادہ بوجھ کو بیلٹ کے تناؤ، کمپن اور موٹر کی طلب کو کم کرنے کے لیے کم رفتار کی ضرورت پڑ سکتی ہے۔
رفتار اور سائیکل کا وقت
اکیلے زیادہ سے زیادہ رفتار کل سائیکل کے وقت کا تعین نہیں کرتی ہے۔ شارٹ اسٹروک ایپلی کیشنز میں، ہو سکتا ہے کہ کیریج میں اتنا فاصلہ نہ ہو کہ وہ مخصوص ٹاپ اسپیڈ کو تیز کر سکے اس سے پہلے کہ اسے سست ہونا شروع ہو جائے۔
ان ایپلی کیشنز کے لیے، ایکسلریشن کی کارکردگی زیادہ سے زیادہ رفتار کے مقابلے سائیکل کے وقت پر زیادہ اثر ڈال سکتی ہے۔ انجینئرز کو صرف کیٹلاگ کی رفتار کی درجہ بندی سے محور کو منتخب کرنے کے بجائے مکمل موشن پروفائل کا جائزہ لینا چاہیے۔
سرعت
سرعتبیان کرتا ہے کہ گاڑی کتنی تیزی سے اپنی رفتار کو بڑھاتی ہے یا کم کرتی ہے۔ ایک اعلی سرعت مشین کے سائیکل کے وقت کو کم کر سکتی ہے، خاص طور پر پک اینڈ پلیس، پیکیجنگ، چھانٹنے اور مادی ہینڈلنگ ایپلی کیشنز میں جس میں متواتر نقل و حرکت شامل ہوتی ہے۔
سرعت بھی متحرک قوت پیدا کرتی ہے۔ بنیادی تعلق کو یوں بیان کیا جا سکتا ہے:
متحرک قوت = حرکت پذیر ماس × ایکسلریشن
جیسے جیسے پے لوڈ یا ایکسلریشن بڑھتا ہے، بیلٹ، پلیاں، بیرنگ، گائیڈ بلاکس، کیریج اور موٹر کو زیادہ طاقت کا سامنا کرنا پڑتا ہے۔ ضرورت سے زیادہ تیز رفتاری کا سبب بن سکتا ہے:
- بیلٹ دانت کی خرابی یا دانت کودنا
- گاڑی کی کمپن
- موٹر اوورلوڈ الارم
- پوزیشننگ کے استحکام میں کمی
- ڈھیلے بندھن
- گائیڈ اور بیئرنگ پہننے میں اضافہ
- ساختی گونج
اس لیے ایکسلریشن کو حقیقی پے لوڈ، اسٹروک، مشین کی سختی اور عمل کی ضروریات کے مطابق منتخب کیا جانا چاہیے۔ ایک ہموار S-کرو موشن پروفائل کا استعمال اچانک trapezoidal پروفائل کے مقابلے میں مکینیکل جھٹکے کو کم کر سکتا ہے۔
تکراری قابلیت
تکراری قابلیتایک ہی حالات میں بار بار چلنے کے دوران گاڑی کی ایک ہی کمانڈڈ پوزیشن پر واپس آنے کی صلاحیت ہے۔ یہ دہرائے جانے والے صنعتی آٹومیشن کے لیے کارکردگی کے اہم ترین اشاریوں میں سے ایک ہے۔
ریپیٹبلٹی کو عام طور پر کئی بار گاڑی کو ایک ہی ہدف کی پوزیشن پر منتقل کرکے اور اصل رکنے کی پوزیشنوں کے درمیان فرق کی پیمائش کرکے جانچا جاتا ہے۔
ٹائمنگ بیلٹ لکیری ماڈیول کی ریپیٹ ایبلٹی اس سے متاثر ہوتی ہے:
- بیلٹ کی سختی اور دانتوں کی مصروفیت
- بیلٹ کشیدگی کی مستقل مزاجی
- گیئر باکس کا ردعمل
- گھرنی مشینی درستگی
- موٹر انکوڈر ریزولوشن
- گائیڈ ریل کلیئرنس
- کنٹرول سسٹم ٹیوننگ
- پے لوڈ کی تبدیلی
- درجہ حرارت کی تبدیلی
- نقطہ نظر کی سمت
بہت سے پیکیجنگ، ٹرانسفر، لوڈنگ اور چھانٹنے کے نظام کے لیے، ریپیٹ ایبلٹی مطلق پوزیشننگ کی درستگی سے زیادہ اہم ہے کیونکہ گاڑی بار بار پہلے سے پڑھائی گئی پوزیشنوں کے درمیان حرکت کرتی ہے۔
یک سمتی اور دو طرفہ تکراری قابلیت
یون ڈائریکشنل ریپیٹبلٹی کی پیمائش اس وقت کی جاتی ہے جب گاڑی ہر بار ایک ہی سمت سے ہدف تک پہنچتی ہے۔ دو طرفہ تکرار پذیری کی پیمائش اس وقت کی جاتی ہے جب ہدف دونوں سمتوں سے رابطہ کیا جاتا ہے۔
دو طرفہ تکرار کی صلاحیت کم درست ہو سکتی ہے کیونکہ بیلٹ کی لچک، ٹرانسمیشن کلیئرنس اور بوجھ کی سمت حتمی رکنے کی پوزیشن کو متاثر کر سکتی ہے۔ ایسی ایپلی کیشنز جن کو دو طرفہ مستقل مزاجی کی ضرورت ہوتی ہے ان کو مناسب طریقے سے تناؤ والی بیلٹ، کم بیکلاش کم کرنے والے اور آپٹمائزڈ سروو کنٹرول کا استعمال کرنا چاہیے۔
پوزیشننگ کی درستگی
پوزیشننگ کی درستگیبیان کرتا ہے کہ گاڑی کی اصل پوزیشن آپریٹنگ اسٹروک پر کمانڈ کی گئی پوزیشن سے کتنی قریب سے ملتی ہے۔
تکرار اور پوزیشننگ کی درستگی ایک دوسرے سے متعلق ہیں لیکن ایک جیسی نہیں ہیں۔ ایک ماڈیول بار بار اسی جگہ پر واپس آ سکتا ہے جب کہ ابھی بھی کمانڈڈ کوآرڈینیٹ سے ایک مستقل آفسیٹ ہے۔ اس صورت میں، ریپیٹ ایبلٹی اچھی ہو سکتی ہے حالانکہ مطلق پوزیشننگ کی درستگی محدود ہے۔
پوزیشننگ کی درستگی اس سے متاثر ہو سکتی ہے:
- بیلٹ پچ کی خرابی۔
- گھرنی پچ قطر رواداری
- بیلٹ لچکدار بڑھاو
- تھرمل توسیع
- کنٹرول ریزولوشن
- انکوڈر فیڈ بیک
- ماڈیول سیدھا پن
- تنصیب کی سیدھ
- لوڈ تغیر
- مکینیکل تعمیل
ٹائمنگ بیلٹ لکیری ماڈیولز کو عام طور پر انتہائی اعلی مطلق درستگی کے بجائے تیز رفتار اور طویل اسٹروک کے لیے منتخب کیا جاتا ہے۔ ایپلی کیشنز جیسے پریزیشن مشیننگ، سیمی کنڈکٹر الائنمنٹ یا مائکرون لیول کی پیمائش کے لیے اس کی بجائے بال سکرو یا لکیری موٹر سسٹم کی ضرورت پڑ سکتی ہے۔
جہاں بہتر مطلق درستگی کی ضرورت ہوتی ہے، انجینئرز منظم پوزیشننگ کی غلطیوں کو کم کرنے کے لیے بیرونی لکیری انکوڈرز، کیلیبریشن ٹیبلز، لیزر پیمائش اور سافٹ ویئر معاوضہ استعمال کر سکتے ہیں۔
ٹائمنگ بیلٹ کی چوڑائی
بیلٹ کی چوڑائیٹائمنگ بیلٹ ڈرائیو کی ترسیل کی صلاحیت اور سختی کو براہ راست متاثر کرتا ہے۔ ایک وسیع بیلٹ عام طور پر زیادہ تناؤ کی قوت کی حمایت کرتا ہے اور لچکدار لمبا ہونے کے لیے زیادہ مزاحمت فراہم کرتا ہے۔
بیلٹ کی چوڑائی کو اس کے مطابق منتخب کیا جانا چاہئے:
- پے لوڈ
- سرعت
- ڈرائیونگ فورس کی ضرورت ہے۔
- اسٹروک کی لمبائی
- ڈیوٹی سائیکل
- گھرنی کا قطر
- متوقع سروس کی زندگی
- حفاظتی عنصر
ایک بیلٹ جو بہت تنگ ہے ضرورت سے زیادہ پھیل سکتی ہے، پوزیشننگ کے استحکام کو کم کر سکتی ہے یا وقت سے پہلے دانتوں کے پہننے کا تجربہ کر سکتی ہے۔ ایک بیلٹ جو غیر ضروری طور پر چوڑا ہے گھرنی کے سائز، ماڈیول کے طول و عرض، جڑتا اور لاگت کو بڑھاتا ہے۔
بیلٹ کا مواد اور کمک بھی اہمیت رکھتی ہے۔ ٹائمنگ بیلٹ سختی کو بہتر بنانے اور بوجھ کے نیچے لمبا ہونے کو کم کرنے کے لیے سٹیل کی ڈوریوں، آرام دہ ریشوں یا دیگر ٹینسائل ممبرز کا استعمال کر سکتے ہیں۔
گھرنی قطر
گھرنی کا قطرلکیری رفتار، موٹر ٹارک، بیلٹ موڑنے والے تناؤ اور پوزیشننگ ریزولوشن کو متاثر کرتا ہے۔ ہر موٹر انقلاب کے لیے، ایک بڑی گھرنی بیلٹ کو زیادہ لکیری فاصلے پر لے جاتی ہے۔
اس لیے ایک بڑی ڈرائیو پللی ہر موٹر ریوولیوشن میں لکیری سفر کو بڑھا سکتی ہے اور اسی موٹر کی گردشی رفتار پر تیز رفتاری کی حمایت کر سکتی ہے۔ تاہم، اسی لکیری ڈرائیونگ فورس کو پیدا کرنے کے لیے اسے مزید موٹر ٹارک کی بھی ضرورت ہوتی ہے۔
ایک چھوٹی گھرنی مکینیکل قوت کی ضرب اور حرکت کے حل کو بہتر بناتی ہے، لیکن بہت چھوٹی گھرنی کے گرد ضرورت سے زیادہ بیلٹ موڑنے سے بیلٹ کی زندگی کم ہو سکتی ہے۔ اس لیے منتخب کردہ گھرنی کا قطر بیلٹ بنانے والے کی کم از کم موڑنے کی ضروریات کے اندر رہنا چاہیے۔
گھرنی قطر اور لکیری سفر کے درمیان رشتہ
فی گھرنی انقلاب کا تخمینہ لکیری سفر گھرنی پچ فریم سے طے ہوتا ہے۔ دانتوں والی پٹی کے نظام میں، اس کا حساب بیلٹ پچ سے بھی لگایا جا سکتا ہے جو گھرنی کے دانتوں کی تعداد سے ضرب کرتا ہے۔
لکیری سفر فی انقلاب = بیلٹ پچ × گھرنی کے دانتوں کی تعداد
کمانڈڈ موومنٹ، موٹر اسپیڈ اور سسٹم ریزولوشن کا حساب لگاتے وقت یہ تعلق اہم ہے۔
موٹر پاور اور ٹارک
موٹر پاورحرکت پذیر ماس کو تیز کرنے، رگڑ پر قابو پانے، عمل کی قوتوں کے خلاف مزاحمت کرنے اور مطلوبہ رفتار کو برقرار رکھنے کے لیے کافی ہونا چاہیے۔ ٹائمنگ بیلٹ ماڈیول عام طور پر سروو موٹرز یا سٹیپر موٹرز سے چلتے ہیں۔
مطلوبہ موٹر سائز پر منحصر ہے:
- کل حرکت پذیر ماس
- تنصیب کی سمت
- ہدف کی رفتار
- سرعت اور تنزلی
- گھرنی کا قطر
- گیئر کا تناسب
- بیرونی عمل کی قوت
- مکینیکل کارکردگی
- ڈیوٹی سائیکل
- حفاظتی عنصر
موٹر پاور کو صرف پے لوڈ ویلیو سے منتخب نہیں کیا جانا چاہیے۔ ہلکے بوجھ کو بہت زیادہ تیز رفتاری سے حرکت کرنے کے لیے زیادہ چوٹی ٹارک کی ضرورت پڑ سکتی ہے اس سے زیادہ بھاری بوجھ آہستہ سے حرکت کرنے والے۔
مسلسل ٹارک اور چوٹی ٹارک
مسلسل ٹارک وہ ٹارک ہے جو موٹر زیادہ گرم کیے بغیر ایک مستقل مدت میں فراہم کر سکتی ہے۔ چوٹی ٹارک مختصر سرعت یا سست رفتاری کے لیے دستیاب ہے۔
اس بات کو یقینی بنانے کے لیے موشن سائیکل کا تجزیہ کیا جانا چاہیے کہ چوٹی کا ٹارک موٹر اور ڈرائیو کی حدود میں رہے اور جڑ کا مطلب مربع ٹارک مسلسل درجہ بندی سے زیادہ نہ ہو۔
سرو موٹر بمقابلہ سٹیپر موٹر
سروو موٹرز کو عام طور پر تیز رفتار، تیز رفتاری اور بند لوپ پوزیشننگ ایپلی کیشنز کے لیے ترجیح دی جاتی ہے۔ وہ انکوڈر فیڈ بیک، تیز رفتار ٹارک اور بدلتے ہوئے بوجھ پر بہتر کنٹرول فراہم کرتے ہیں۔
سٹیپر موٹرز کم رفتار، اعتدال پسند لوڈ ایپلی کیشنز کے لیے موزوں ہو سکتی ہیں جہاں لاگت اور کنٹرول کی سادگی زیادہ اہم ہے۔ تاہم، ایک چھوٹی سی سٹیپر موٹر تیز رفتاری یا غیر متوقع مزاحمت کے دوران قدم کھو سکتی ہے۔
جامد قابل اجازت لوڈ لمحات
لکیری ماڈیول کا اندازہ لگانے کے لیے اکیلے پے لوڈ کی گنجائش کافی نہیں ہے۔ انجینئرز کو بھی جانچ پڑتال کرنی چاہیے۔جامد قابل اجازت بوجھ کے لمحاتگاڑی پر کام کرنا.
کیریج سینٹر سے دور نصب بوجھ ایک لیور بازو بناتا ہے۔ یہاں تک کہ جب کل وزن پے لوڈ کی حد کے اندر ہو، ایک بڑا آفسیٹ گائیڈ بلاکس پر ضرورت سے زیادہ لمحہ پیدا کر سکتا ہے۔
قابل اجازت لمحے کی درجہ بندی کو عام طور پر تین سمتوں میں تقسیم کیا جاتا ہے:
- پچ لمحہ:ٹرانسورس محور کے گرد آگے یا پیچھے کی گردش
- لمحہ فکریہ:عمودی محور کے گرد بائیں یا دائیں گردش
- رول لمحہ:سفر کی سمت کے گرد گھومنے والی گردش
تخمینی جامد لمحے کا حساب اس طرح لگایا جا سکتا ہے:
بوجھ کا لمحہ = لاگو قوت × حوالہ مرکز سے فاصلہ
مثال کے طور پر، ایک بھاری ٹول کو کیریج سے بہت اوپر چڑھانا ایک ہی ٹول کو کیریج کی سطح کے قریب نصب کرنے سے زیادہ الٹنے کا لمحہ پیدا کرتا ہے۔
بوجھ کے لمحات کو کم کرنا
ضرورت سے زیادہ لمحات کو اس طرح کم کیا جا سکتا ہے:
- بوجھ کو کیریج سینٹر کے قریب رکھنا
- ایک بڑی گاڑی یا طویل گائیڈ بلاک وقفہ کاری کا استعمال کرتے ہوئے
- دوسرا متوازی لکیری ماڈیول شامل کرنا
- ایک بیرونی گائیڈ کے ساتھ بوجھ کو سپورٹ کرنا
- سرعت کو کم کرنا
- ایک وسیع بڑھتے ہوئے پلیٹ کا استعمال کرتے ہوئے
- متعدد گاڑیوں میں بوجھ تقسیم کرنا
جب متعدد قوتیں اور لمحات بیک وقت کام کرتے ہیں، تو مشترکہ بوجھ کے تناسب کا اندازہ کارخانہ دار کے حساب کے طریقہ کے مطابق کیا جانا چاہیے۔
وہ عوامل جو شائع شدہ تفصیلات کو تبدیل کرتے ہیں۔
کیٹلاگ کی قدریں عام طور پر طے شدہ ٹیسٹ کی شرائط پر مبنی ہوتی ہیں۔ جب آپریٹنگ ماحول یا تنصیب ان حالات سے مختلف ہو تو اصل قابل اجازت کارکردگی کم ہو سکتی ہے۔
ڈیریٹنگ کے اہم عوامل میں شامل ہیں:
- عمودی یا مائل تنصیب
- طویل غیر تعاون یافتہ اسٹروک
- اعلی محیطی درجہ حرارت
- مسلسل ہائی ڈیوٹی آپریشن
- دھول، نمی یا کیمیائی آلودگی
- جھٹکے کا بوجھ اور بیرونی کمپن
- آفسیٹ پے لوڈز
- بار بار ایمرجنسی رک جاتی ہے۔
- ناکافی چکنا
- ناقص بڑھتے ہوئے سطح کی چپٹا پن
مطلوبہ ایپلی کیشنز کے لیے، انجینئرز کو ہر زیادہ سے زیادہ کیٹلاگ قدر پر مسلسل کام کرنے کے بجائے ایک مناسب حفاظتی عنصر کا اطلاق کرنا چاہیے۔
درست وضاحتیں کیسے منتخب کریں۔
ایک عملی ٹائمنگ بیلٹ لکیری ماڈیول کے انتخاب کے عمل کو کسی ایک تصریح کے بجائے مکمل آپریٹنگ پروفائل پر عمل کرنا چاہیے۔
- ٹولنگ اور کیبلز سمیت کل حرکت پذیر ماس کا حساب لگائیں۔
- مؤثر اسٹروک اور مطلوبہ حفاظتی الاؤنس کی وضاحت کریں۔
- بڑھتے ہوئے واقفیت کا تعین کریں۔
- ہدف سائیکل وقت، رفتار اور سرعت کی وضاحت کریں۔
- بیرونی قوتوں اور گاڑیوں کے بوجھ کے لمحات کا حساب لگائیں۔
- مطلوبہ تکرار اور پوزیشننگ کی درستگی کا تعین کریں۔
- بیلٹ کی چوڑائی اور گھرنی کی مناسب ترتیب کا انتخاب کریں۔
- موٹر کی رفتار، مسلسل ٹارک اور چوٹی ٹارک کا حساب لگائیں۔
- ماڈیول کی سختی، سپورٹ سپیسنگ اور گائیڈ لائف چیک کریں۔
- ڈیوٹی سائیکل اور ماحولیاتی حالات کے لیے حفاظتی عوامل کا اطلاق کریں۔
منتخب ماڈل کو ان تمام شرائط کو بیک وقت پورا کرنا چاہیے۔ ایک ماڈیول جو پے لوڈ کی ضرورت کو پورا کرتا ہے لیکن اس لمحے میں ناکام ہوجاتا ہے، رفتار یا موٹر ٹارک کی ضرورت مناسب حل نہیں ہے۔
مثال کی تفصیلات کی تشخیص
ایک خودکار ٹرانسفر سسٹم پر غور کریں جو 20 کلو گرام کے فکسچر کو 2,000 ملی میٹر کے اسٹروک پر منتقل کرتا ہے۔ گاڑی کو سفر کی تیز رفتار تک پہنچنا چاہیے اور بار بار لوڈنگ کی کئی جگہوں پر رکنا چاہیے۔
انجینئر کو صرف 20 کلو سے زیادہ کے لیے ریٹیڈ ماڈیول کا انتخاب نہیں کرنا چاہیے۔ تشخیص میں یہ بھی شامل ہونا چاہئے:
- فکسچر، پروڈکٹ، کیبلز اور ماؤنٹنگ پلیٹ کا وزن
- ٹارگٹ سائیکل ٹائم کو حاصل کرنے کے لیے درکار ایکسلریشن
- تیز رفتاری اور تنزلی کے لیے دستیاب فاصلہ
- بیلٹ وائبریشن پر 2,000 ملی میٹر اسٹروک کا اثر
- پے لوڈ سینٹر اور کیریج سینٹر کے درمیان آفسیٹ
- ہر لوڈنگ پوزیشن پر مطلوبہ اعادہ
- گھرنی کے قطر کی طرف سے مطلوبہ موٹر کی رفتار
- ایکسلریشن کے دوران چوٹی ٹارک
- ایلومینیم پروفائل کے نیچے سپورٹ سپیسنگ
یہ مکمل تشخیص صرف پے لوڈ اور زیادہ سے زیادہ رفتار کی قدروں کا موازنہ کرنے سے زیادہ قابل اعتماد نتیجہ فراہم کرتا ہے۔
ٹائمنگ بیلٹ ماڈیول نردجیکرن بمقابلہ بال سکرو ماڈیول نردجیکرن
| پیرامیٹر | ٹائمنگ بیلٹ لکیری ماڈیول | بال سکرو لکیری ماڈیول |
|---|---|---|
| اسٹروک کی لمبائی | لمبے سٹروک کے لیے موزوں ہے۔ | عام طور پر سکرو کی لمبائی اور اہم رفتار سے زیادہ محدود |
| زیادہ سے زیادہ رفتار | عام طور پر اعلی | سکرو لیڈ اور لمبائی کے لحاظ سے اعتدال سے اونچائی |
| سرعت | کم حرکت پذیر ٹرانسمیشن ماس کی وجہ سے زیادہ | سکرو جڑتا کی طرف سے محدود ہو سکتا ہے |
| تکراری قابلیت | عام صنعتی آٹومیشن کے لیے موزوں ہے۔ | عام طور پر صحت سے متعلق پوزیشننگ کے لئے بہتر ہے۔ |
| پوزیشننگ کی درستگی | اعتدال پسند | عام طور پر زیادہ |
| دیکھ بھال | نسبتاً سادہ | مناسب سکرو پھسلن کی ضرورت ہے |
| عام ایپلی کیشنز | منتقلی، پیکیجنگ، چھانٹنا اور لانگ اسٹروک موشن | مشینی، اسمبلی اور صحت سے متعلق پوزیشننگ |
عام تفصیلات کے انتخاب کی غلطیاں
صرف زیادہ سے زیادہ پے لوڈ کے ذریعے منتخب کرنا
زیادہ سے زیادہ پے لوڈ لوڈ آفسیٹ، ایکسلریشن، واقفیت یا گاڑی کے لمحے کے لیے حساب نہیں رکھتا ہے۔ لوڈ کی مکمل حالت کا حساب لگانا ضروری ہے۔
زیادہ سے زیادہ رفتار کو مسلسل رفتار کے طور پر استعمال کرنا
زیادہ سے زیادہ کیٹلاگ پر مسلسل کام کرنے سے کمپن، گرمی اور پہننے میں اضافہ ہو سکتا ہے۔ ایک عملی آپریٹنگ مارجن کو برقرار رکھا جانا چاہئے.
ایکسلریشن فاصلہ کو نظر انداز کرنا
جب گاڑی کے اس رفتار تک پہنچنے کے لیے اسٹروک بہت کم ہو تو زیادہ سے زیادہ رفتار بہت کم فائدہ دے سکتی ہے۔
پوزیشننگ کی درستگی کے ساتھ تکراری قابلیت کو مبہم کرنا
ایک ماڈیول میں اعادہ کی اچھی صلاحیت ہو سکتی ہے لیکن پھر بھی مطلق پوزیشن کی خرابی دکھاتی ہے۔ ایپلیکیشن کو اس بات کی وضاحت کرنی چاہیے کہ کون سی کارکردگی کی خصوصیت زیادہ اہم ہے۔
بوجھ کے لمحات کو نظر انداز کرنا
ایک آفسیٹ بوجھ گائیڈ سسٹم کو اوورلوڈ کر سکتا ہے یہاں تک کہ جب کل پے لوڈ درجہ بندی کی حد سے کم ہو۔
موٹر کو کم کرنا
صرف مسلسل چلنے والی قوت سے منتخب کردہ موٹر تیز رفتاری یا ہنگامی سست رفتاری کے لیے کافی چوٹی ٹارک فراہم نہیں کرسکتی ہے۔
اکثر پوچھے گئے سوالات
ٹائمنگ بیلٹ لکیری ماڈیول کی زیادہ سے زیادہ رفتار کتنی ہے؟
زیادہ سے زیادہ رفتار کا انحصار ماڈیول کے سائز، بیلٹ کی قسم، گھرنی کے قطر، اسٹروک، پے لوڈ، موٹر کی رفتار اور تنصیب کی سختی پر ہے۔ کیٹلاگ کی قدر کی ہمیشہ اصل آپریٹنگ شرائط کے خلاف تصدیق کی جانی چاہیے۔
بیلٹ سے چلنے والے لکیری ماڈیول کا اسٹروک کتنا لمبا ہو سکتا ہے؟
ٹائمنگ بیلٹ ماڈیول نسبتاً لمبے سٹروک کو سہارا دے سکتے ہیں، جو اکثر کئی میٹر تک پھیلتے ہیں۔ عملی حد پروفائل کی سختی، بیلٹ وائبریشن، گائیڈ الائنمنٹ اور بڑھتے ہوئے سپورٹ پر منحصر ہے۔
کیا ایک وسیع ٹائمنگ بیلٹ بوجھ کی صلاحیت کو بڑھاتا ہے؟
ایک وسیع بیلٹ عام طور پر تناؤ کی صلاحیت اور ٹرانسمیشن کی سختی کو بڑھاتا ہے۔ تاہم، گائیڈ کی گنجائش، گاڑی کے لمحات، بیرنگ اور موٹر ٹارک بھی بڑھتے ہوئے بوجھ کو سہارا دیتے ہیں۔
کیا دہرانے کی صلاحیت پوزیشننگ کی درستگی جیسی ہے؟
نہیں، اسی پوزیشن پر واپس آنے پر تکرار کی صلاحیت مختلف حالتوں کی پیمائش کرتی ہے، جبکہ پوزیشننگ کی درستگی کمانڈڈ اور اصل پوزیشن کے درمیان فرق کی پیمائش کرتی ہے۔
کیا ٹائمنگ بیلٹ لکیری ماڈیول عمودی طور پر انسٹال کیا جا سکتا ہے؟
ہاں، لیکن موٹر کو کشش ثقل کے خلاف پے لوڈ کو سپورٹ کرنا چاہیے۔ عمودی ایپلی کیشنز کو بریک، انسداد توازن یا زوال مخالف میکانزم کی بھی ضرورت ہو سکتی ہے۔
موٹر پاور کو کس طرح منتخب کیا جانا چاہئے؟
موٹر کے انتخاب میں حرکت پذیری، سرعت، زیادہ سے زیادہ رفتار، گھرنی کا قطر، تنصیب کی سمت، بیرونی قوت، ڈیوٹی سائیکل اور مکینیکل کارکردگی پر غور کرنا چاہیے۔ چوٹی ٹارک اور مسلسل ٹارک دونوں کو چیک کرنا ضروری ہے۔
نتیجہ
سمجھناٹائمنگ بیلٹ لکیری ماڈیول وضاحتیںایک قابل اعتماد اور موثر لکیری موشن سسٹم کے انتخاب کے لیے ضروری ہے۔ پے لوڈ، اسٹروک کی لمبائی، زیادہ سے زیادہ رفتار، ایکسلریشن، ریپیٹ ایبلٹی اور پوزیشننگ کی درستگی ماڈیول کی کارکردگی کے مختلف پہلوؤں کو بیان کرتی ہے اور ان کا ایک ساتھ جائزہ لینا ضروری ہے۔
بیلٹ کی چوڑائی اور گھرنی کا قطر زیادہ تر ٹرانسمیشن کی صلاحیت اور حرکت کے تعلق کا تعین کرتا ہے، جبکہ موٹر پاور دستیاب رفتار اور سرعت کو کنٹرول کرتی ہے۔ جامد قابل اجازت بوجھ کے لمحات بھی اتنے ہی اہم ہیں کیونکہ ایک آفسیٹ لوڈ گائیڈ سسٹم کو اوورلوڈ کر سکتا ہے یہاں تک کہ جب کل پے لوڈ برائے نام حد کے اندر رہتا ہے۔
صحیح طریقے سے منتخب کردہ ٹائمنگ بیلٹ لکیری ماڈیول کو مکمل موشن پروفائل کو پورا کرنا چاہیے، بشمول بوجھ، واقفیت، سفر کا فاصلہ، سائیکل کا وقت، درستگی، تنصیب کی سختی اور آپریٹنگ ماحول۔ ان پیرامیٹرز کو ایک مربوط نظام کے طور پر جانچ کر، انجینئرز تیز رفتار سائیکل، مستحکم پوزیشننگ، طویل سروس لائف اور زیادہ قابل اعتماد صنعتی آٹومیشن حاصل کر سکتے ہیں۔
