 日本語

ボールねじリニアモジュールは、正確な位置決め、高い再現性、強力な軸推力、安定した直線運動を必要とする精密自動化システムで広く使用されています。精密ボールねじ、リニアガイド、キャリッジ、サポートベアリング、サーボまたはステッピングモーターを組み合わせることで、モジュールは回転運動を制御された直線移動に変換します。
ベルト駆動軸と比較して、ボールねじリニアモジュールは一般に、非常に長いストロークや最大移動速度よりも位置決め精度、剛性、制御された送り動作が重要な用途に適しています。一般的なアプリケーションには、電子アセンブリ、半導体装置、画像検査、精密塗布、レーザー加工、CNC 機械のローディング、医療機器、測定システム、多軸オートメーションなどがあります。
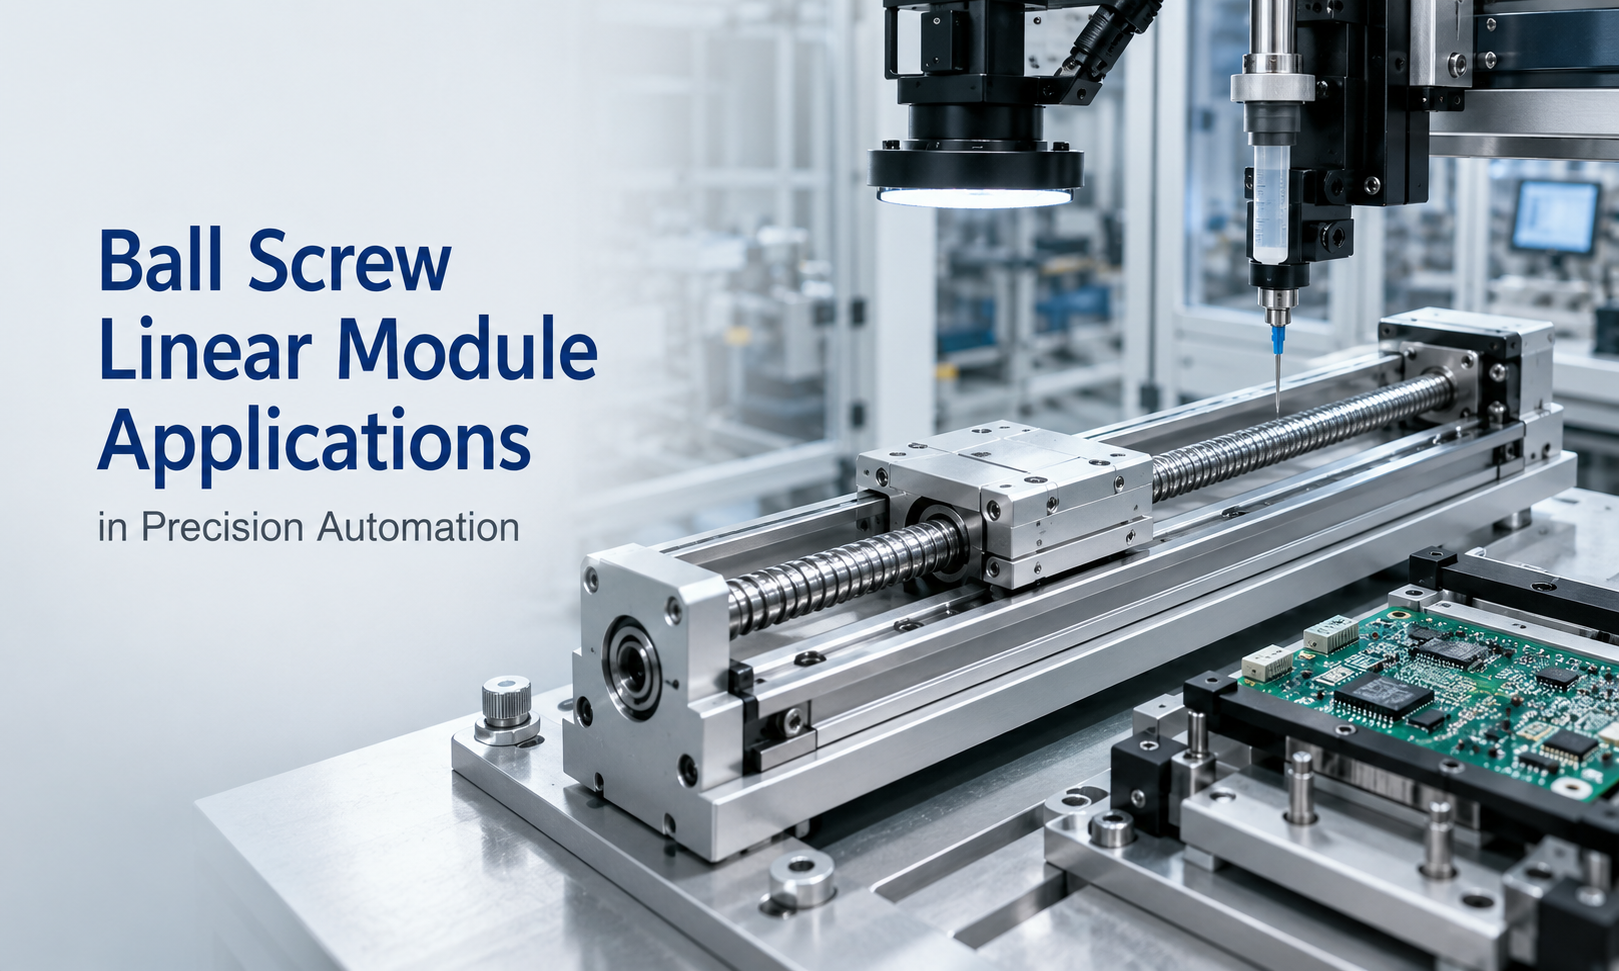
ボールねじリニアモジュールが精密オートメーションに使用される理由
ボールねじアクチュエータは、ねじ軸とボールナットの間に循環鋼球を使用して滑り摩擦を低減します。この伝達原理により、モジュールはスムーズな動き、効率的な動力伝達、およびキャリッジ位置の正確な制御を実現します。
アプリケーションの重要な利点は次のとおりです。
- 制御された組み立ておよび加工作業のための高い位置決め精度
- 連続生産サイクル中の高い再現性
- 押し込み、プレス、送り動作に強力なアキシアル推力を発揮
- 変化する荷重下でも高い構造剛性を発揮
- 予圧されたボールナットを使用した場合の機械的バックラッシが低い
- 低速および中動作速度でのスムーズな動作
- サーボモーター、ステッピングモーター、モーションコントローラーと簡単に統合
- 単軸、XY、XZ、XYZ モーション システムの柔軟な構築
ボールねじリニアモジュールの実際の性能は、ねじのリード、ねじの直径、ガイド構造、ベアリングの配置、モーターの選択、予圧レベル、取り付け精度、および制御パラメータによって異なります。
1. 電子部品の組み立て
エレクトロニクス製造では、小型コンポーネント、プリント基板、コネクタ、電子アセンブリを扱う際に、正確で再現性のある動作が必要です。ボールねじリニアモジュールは、動きの精度が製品の品質に直接影響する自動組立ステーションに、制御された直線位置決めを提供します。
一般的な電子機器アセンブリの用途には次のものがあります。
- PCBのロードとアンロード
- コンポーネントの挿入と位置合わせ
- コネクタアセンブリ
- 自動ネジ締め
- はんだ付けおよび溶接の位置決め
- 接着剤またはサーマルペーストの塗布
- 携帯電話および家庭用電化製品の組み立て
- バッテリーセルと電子モジュールの位置決め
たとえば、自動ねじ締めステーションでは、ボールねじ軸により、締め付けプロセス中に十分な剛性を維持しながら、ねじ回しを制御された位置に移動させることができます。コネクタ挿入システムでは、正確な軸制御により位置合わせが維持され、コンポーネント損傷のリスクが軽減されます。
コンパクトな電子機器の場合、ボールねじモジュールを密閉型または埋め込み型にすることで、設置スペースを削減し、ほこり、はんだ粒子、アセンブリの破片からトランスミッションコンポーネントを保護できます。
2. 半導体装置
半導体製造および検査装置では、多くの場合、正確な動作、低振動、安定した再現性が求められます。ボールねじリニアモジュールは、ウェーハハンドリング、チップ検査、パッケージング、ボンディングおよび補助位置決めシステムに使用できます。
典型的な半導体アプリケーションには次のようなものがあります。
- ウエハ搬送機構
- ウェーハ検査の位置決め
- チップ選別装置
- ダイボンディングおよびワイヤーボンディングシステム
- 半導体パッケージング装置
- 光学式アライメント機構
- トレイのロードとアンロード
- 試験および測定ステーション
これらのアプリケーションでは、モジュールは数千サイクルにわたって一貫した位置を維持しながら、小さな増分動作を実行する必要がある場合があります。精密研磨または高精度転造ボールねじ、予圧ナット、および剛性リニアガイドは、再現性の向上とロストモーションの低減に役立ちます。
標準ボールねじモジュールは、すべてのクリーンルーム環境に自動的に適しているわけではありません。半導体装置には、低粒子潤滑、耐食性コンポーネント、クリーンルーム対応カバー、特殊シール、および管理された材料の選択が必要な場合があります。したがって、清浄度要件は設計段階で確認する必要があります。
3. 視力検査
マシン ビジョン システムは、カメラ、レンズ、照明、画像処理ソフトウェアを使用して、寸法、表面、ラベル、欠陥、組み立て状態を検査します。検査結果の品質はカメラだけでなく、モーションプラットフォームの安定性にも依存します。
ボールネジリニアステージは、制御された速度と位置でカメラ、製品、または検査治具を移動できます。一般的な視覚検査アプリケーションには次のものがあります。
- 電子部品検査
- PCB欠陥検出
- 製品寸法測定
- 表面の傷や欠陥の検査
- ラベルとバーコードの検証
- 光学式文字認識
- バッテリーとコネクタの検査
- 自動顕微鏡位置決め
ラインスキャン カメラ システムの場合、多くの場合、画像ピクセルが物理的な移動距離に一貫して対応するように、軸は安定したスキャン速度を維持する必要があります。エリアスキャン検査の場合、モジュールは各検査位置で正確に停止し、画像の取得中に安定した状態を維持する必要があります。
低振動、十分なガイド剛性、適切に調整された加速度が重要です。過度の加速やサポートされていないオーバーハング荷重は、画像のぼやけ、整定の遅延、または一貫性のない測定結果を引き起こす可能性があります。
4. 精密塗布
精密塗布装置は、接着剤、シーラント、はんだペースト、潤滑剤、樹脂、その他の材料を制御された経路に沿って塗布します。ボールねじリニアモジュールは、正確な開始位置、安定した送り速度、再現可能な塗布軌跡を提供できるため、一般的に使用されます。
一般的な塗布アプリケーションには次のようなものがあります。
- 電子接着剤塗布
- PCBコンフォーマルコーティング
- バッテリーの密閉
- レンズとカメラモジュールの接着
- 医療機器接着剤用途
- LEDのカプセル化
- サーマルペーストの塗布
- 精密液体充填
単一のボールねじ軸を使用して直線ディスペンスを行うことができ、XY または XYZ システムはより複雑な 2 次元または 3 次元の経路をたどることができます。 Z 軸は塗布の高さを制御し、X 軸と Y 軸は経路と移動速度を制御します。
塗布品質は位置決め精度以外にも影響を受けます。動作の滑らかさ、速度の安定性、コーナーの遷移、加速度の設定、ノズルの高さ、コントローラーの補間はすべて、最終的なビードの幅と材料の分布に影響します。
5. レーザー加工
ボールねじリニアモジュールは、ワークピースの正確な位置決めやレーザーヘッドの制御された動きを必要とするレーザー装置で使用されます。適切なプロセスには、レーザーマーキング、彫刻、溶接、穴あけ、切断、表面処理などが含まれます。
一般的なレーザー加工アプリケーションには次のようなものがあります。
- レーザーマーキングの位置決め
- 小判レーザー切断
- 精密レーザー溶接
- レーザー穴あけ加工
- 光学部品の調整
- レーザー焦点の位置決め
- バッテリータブの処理
- 電子部品加工
中小規模の作業領域では、ボールねじモジュールは精度、剛性、推力の有益な組み合わせを提供します。 XY レーザー プラットフォームでは、2 つのリニアモジュールプログラムされた座標に沿ってワークピースまたはレーザーヘッドを移動します。 Z軸モジュールは焦点距離や加工高さを調整できます。
非常に長い移動距離や非常に高速なレーザー切断には、ベルト駆動、ラックアンドピニオン、またはリニア モーター システムの方が適している場合があります。必要なストロークと回転速度が増加した場合、ボールねじの臨界速度、ねじのホイップ、熱伸びを評価する必要があります。
6. CNC マシンのロードとアンロード
自動化された CNC ローディング システムは、未加工の部品、治具、完成したコンポーネントをコンベア、トレイ、工作機械の間で搬送します。ボールねじリニアモジュールは、位置決め、剛性、推力の制御が必要なコンパクトなマシンテンディングシステムで使用できます。
一般的な用途には次のようなものがあります。
- ワーク送り
- チャックのロードとアンロード
- 治具の位置決め
- ツールまたはトレイの移動
- 部品の向き調整
- 検査ステーションの移動
- 小型ガントリーローディングシステム
ローディング機構では、モジュールはペイロードだけでなく、グリッパーとワークピースによって生成される加速力、オフセット力、モーメント荷重にも耐える必要があります。したがって、公称アキシアル荷重のみを考慮するのではなく、リニアガイドの許容動荷重とモーメント容量を確認する必要があります。
垂直昇降軸の場合、モーターは負荷を上昇させ、減速中に負荷を制御するのに十分なトルクを提供する必要があります。電源が遮断されたときの制御不能な動きを防ぐために、ブレーキ モーター、カウンターバランス機構、または落下防止装置が必要になる場合があります。
7. 医療機器
医療機器や実験室機器は多くの場合、コンパクトな構造、制御された動作、低い動作ノイズ、信頼性の高い再現性を必要とします。ボールねじリニアモジュールは、診断機器、研究室オートメーション、医療機器製造装置に統合できます。
考えられる用途は次のとおりです。
- サンプル処理システム
- 臨床検査用分析装置
- 試薬分注装置
- 顕微鏡ステージ
- 医用画像の位置決め
- 自動試験装置
- 医療機器の組み立て
- 医薬品包装設備
サンプル処理装置では、モジュールは処理ステーション間でチューブ、トレイ、またはピペッティング機構を移動させる場合があります。自動顕微鏡検査では、コンパクトな XY ステージを光学システムの下に配置してスキャンと画像取得を行うことができます。
医療用途では、騒音、潤滑、耐食性、洗浄方法、材料の適合性に特別な注意を払う必要がある場合があります。モジュールは、標準的な工業仕様のみに依存するのではなく、実際の機器環境に応じて選択する必要があります。
8. 測定システム
精密測定機器は、センサーの読み取り値が検査対象物の物理的位置に正確に対応するように、安定した動作を必要とします。ボールねじリニアモジュールは、寸法検査、スキャン、および校正システムの位置決め軸として機能します。
一般的な測定アプリケーションには次のものがあります。
- 光学測定機
- レーザー変位測定
- 表面形状検査
- 座標測定システム
- ゲージ校正装置
- 自動顕微鏡ステージ
- センサースキャンプラットフォーム
- 臨床検査システム
これらのシステムでは、再現性が絶対的な位置決め精度と同じくらい重要であることがよくあります。システム全体にピッチ誤差、熱誤差、組み立て誤差を補償するための個別の校正プロセスがある場合でも、モジュールは同じ測定点に繰り返し戻る可能性があります。
高精度の測定を行うために、設計者はエンコーダの分解能、ネジの精度等級、ガイドの真直度、取り付け面の平面度、熱的安定性、構造の変形、防振なども考慮する必要があります。
9. 多軸オートメーション
ボールねじリニアモジュールを組み合わせて、調整された多軸モーションシステムを作成できます。標準構成には、XY クロス テーブル、XZ カンチレバー システム、XYZ デカルト システム、コンパクトなガントリー構造が含まれます。
一般的な多軸アプリケーションには次のようなものがあります。
- ピックアンドプレイスシステム
- 自動組立機
- 調剤ロボット
- 画像検査プラットフォーム
- レーザー加工装置
- 試験および測定システム
- 仕分け・位置決め装置
- 小さいデカルトロボット
XYZ システムでは、通常、X 軸が主な水平移動を提供し、Y 軸が横方向の位置決めを提供し、Z 軸が垂直移動を制御します。軸の配置は、各モジュールがその上に設置されるモジュール、モーター、ケーブル、工具、ペイロードの質量をサポートできるように設計する必要があります。
通常、下軸には最大の複合荷重がかかります。したがって、ガイドのサイズ、ネジの直径、サポート構造、およびモーター容量は、最終的なワークピースの重量だけではなく、総移動質量に基づいて計算する必要があります。
アプリケーションの比較
| 応用 | メインモーション要件 | 重要な選択要素 |
|---|---|---|
| 電子部品の組み立て | 正確な繰り返し位置決め | 再現性、コンパクトサイズ、剛性、サイクルタイム |
| 半導体装置 | 低振動で精密な動作 | 清浄度、予圧、潤滑、粒子制御 |
| 目視検査 | 安定したスキャンと位置決め | 速度安定性、整定時間、ガイド剛性 |
| 精密塗布 | スムーズな経路制御 | 補間、速度の一貫性、Z 軸制御 |
| レーザー加工 | 正確にプログラムされた動き | ストローク、速度、熱安定性、位置決め精度 |
| CNCローディング | リジッドペイロード転送 | 荷重、モーメント容量、加速装置、安全装置 |
| 医療機器 | 静かで信頼性の高い動き | 騒音、清浄度、材料および潤滑の要件 |
| 測定システム | 安定した繰り返しスキャン | ネジグレード、真直度、エンコーダ、熱制御 |
| 多軸自動化 | 調整された直線運動 | 可動質量、構造的剛性、およびコントローラー機能を組み合わせたもの |
用途に合わせたボールねじリニアモジュールの選び方
負荷を定義する
ワークピース、治具、グリッパー、モーター、ケーブルキャリア、その他の可動コンポーネントを計算します。加速時と減速時に発生する動的力も評価します。
必要ストロークの確認
有効移動量には、プロセス距離、積載クリアランス、安全距離、およびホーミング許容値が含まれる必要があります。ロングストロークの場合は、許容ねじ回転数とサポート配置をご確認ください。
速度と加速度を決定する
目標サイクルタイムと必要な移動プロファイルを計算します。ネジのリードを大きくすると、同じモーター速度でも線形速度を高めることができ、リードを小さくすると、機械的な利点が大きくなり、位置決めの増分がより細かくなります。
精度要件の定義
位置決め精度、再現性、分解能は異なるパラメータです。必要なネジグレード、エンコーダ、および制御方法は、実際のプロセス公差に従って選択する必要があります。
モーメント荷重の評価
オフセットされたペイロードにより、キャリッジにピッチ、ヨー、ロールのモーメントが生じます。特に長いツーリングやカンチレバーに取り付けられた負荷を使用する場合は、ガイド システムの許容静的および動的モーメント定格を確認してください。
モーターと制御システムの選択
サーボ モーターは、高速、高応答、閉ループ位置決めのために選択されるのが一般的です。ステッピング モーターは、中程度の速度と予測可能な負荷条件を備えた低コスト システムに適している場合があります。
動作環境を考慮する
ほこり、液体、金属片、化学薬品、温度変化、クリーンルーム要件がモジュールの選択に影響を与える可能性があります。保護カバー、シール、ステンレス鋼部品、または特別な潤滑剤が必要な場合があります。
考慮すべき制限事項
ボールねじリニアモジュールは多くの精密アプリケーションに適していますが、すべてのモーションシステムにとって最良の選択であるわけではありません。
- 非常に長いストロークは、スクリューの臨界速度とたわみによって制限される場合があります。
- 非常に高速なアプリケーションには、ベルト ドライブまたはリニア モーターの方が適している場合があります。
- ボールねじには定期的な潤滑と汚染防止が必要です。
- 熱膨張は、連続高速動作中に位置決め精度に影響を与える可能性があります。
- 垂直軸にはモーターブレーキまたは落下防止機構が必要な場合があります。
- アライメントが不適切だと、騒音、摩擦、早期摩耗が増加する可能性があります。
これらの制限は、負荷、速度、精度、メンテナンス、システムの総コストと合わせて評価する必要があります。
結論
ボールねじリニアモジュールは、幅広い精密オートメーション用途に正確な位置決め、高い再現性、強力な推力、および剛性の高い動作制御を提供します。これらは、電子アセンブリ、半導体装置、画像検査、分注システム、レーザー加工、CNC ローディング、医療機器、測定システム、多軸機械で一般的に使用されています。
適切に使用できるかどうかは、正しいねじリード、ガイド サイズ、モーター、ストローク、精度等級、保護方法、設置構成を選択するかどうかにかかっています。モジュールの仕様を実際の負荷、速度、モーメント、環境、プロセス要件に適合させることで、設計者は信頼性が高く効率的な高精度モーション システムを構築できます。
