 Русский

Шариковый винтлинейные модулишироко используются в прецизионных системах автоматизации, требующих точного позиционирования, высокой повторяемости, сильного осевого усилия и стабильного линейного движения. Сочетая прецизионный шариковый винт, линейную направляющую, каретку, опорные подшипники и серводвигатель или шаговый двигатель, модуль преобразует вращательное движение в контролируемое линейное перемещение.
По сравнению с осями с ременным приводом, линейные модули с ШВП, как правило, лучше подходят для применений, где точность позиционирования, жесткость и контролируемое движение подачи важнее, чем чрезвычайно длинный ход или максимальная скорость перемещения. Типичные области применения включают сборку электроники, полупроводниковое оборудование, визуальный контроль, прецизионное дозирование, лазерную обработку, загрузку станков с ЧПУ, медицинское оборудование, измерительные системы и многоосную автоматизацию.
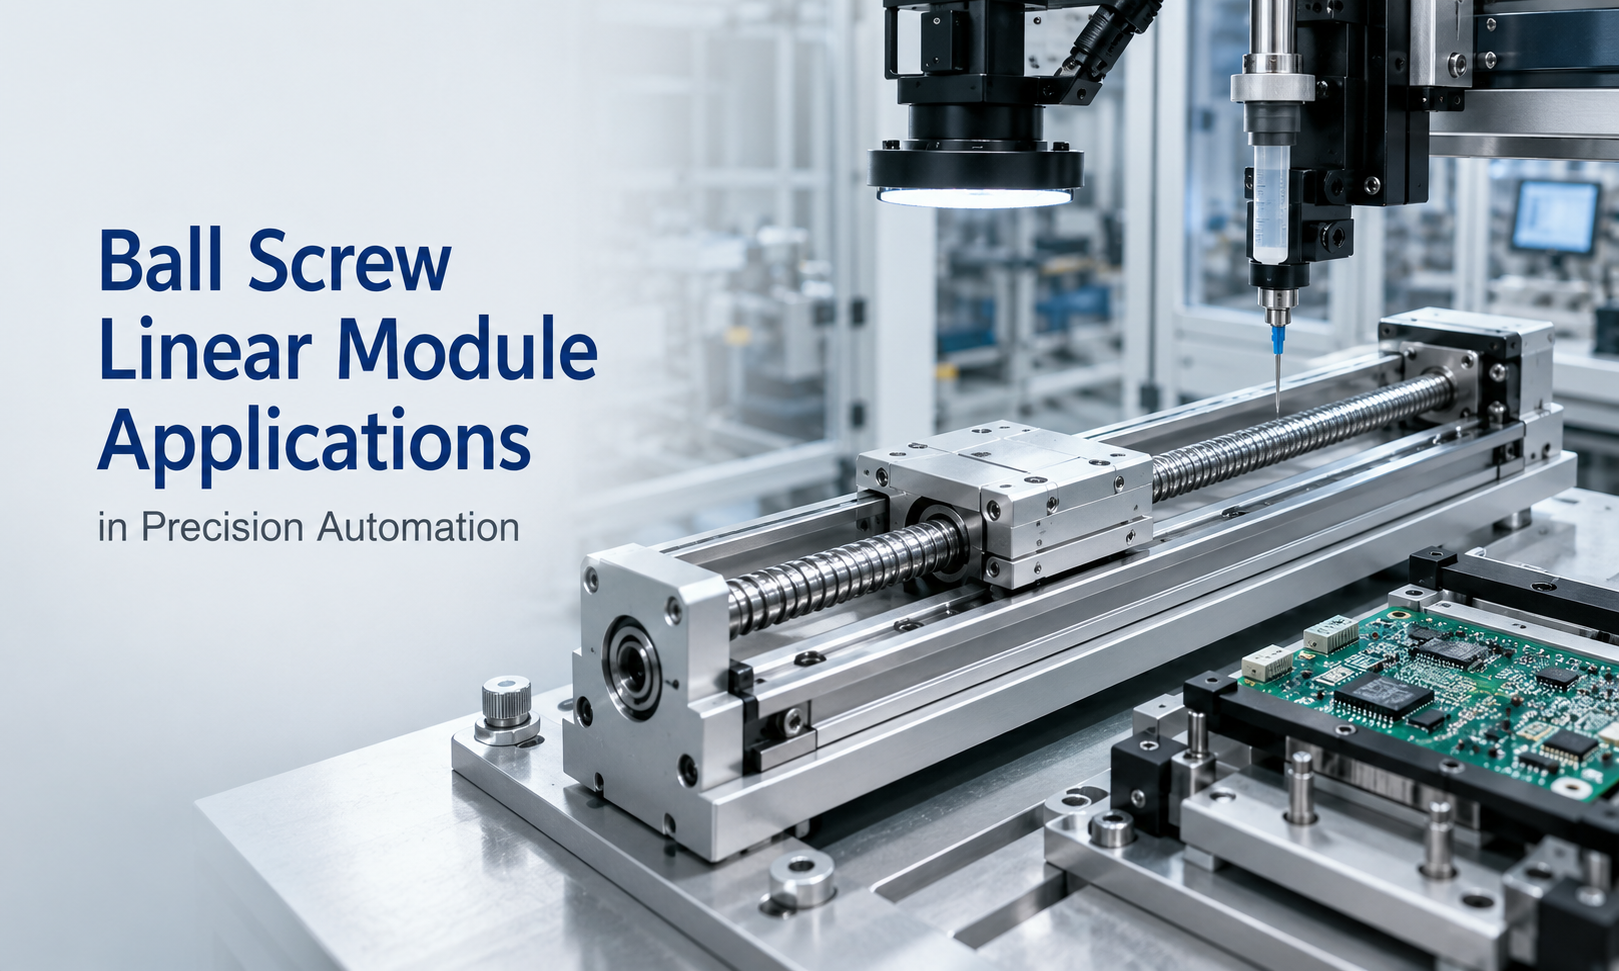
Почему шарико-винтовые линейные модули используются в прецизионной автоматизации
В приводе с шарико-винтовой передачей между валом винта и шариковой гайкой используются рециркулирующие стальные шарики для уменьшения трения скольжения. Такой принцип передачи позволяет модулю обеспечивать плавное движение, эффективную передачу усилия и точный контроль положения каретки.
К важным преимуществам применения относятся:
- Высокая точность позиционирования для контролируемых операций сборки и обработки.
- Высокая повторяемость в ходе непрерывных производственных циклов
- Мощное осевое усилие для операций толкания, прессования и подачи.
- Высокая жесткость конструкции при изменяющихся нагрузках
- Низкий механический люфт при использовании шариковой гайки с предварительным натягом.
- Плавное движение на низких и средних рабочих скоростях.
- Простая интеграция с серводвигателями, шаговыми двигателями и контроллерами движения.
- Гибкая конструкция одноосных систем движения XY, XZ и XYZ.
Фактическая производительность линейного модуля ШВП зависит от шага винта, диаметра винта, конструкции направляющей, расположения подшипников, выбора двигателя, уровня предварительной нагрузки, точности установки и параметров управления.
1. Сборка электроники
Производство электроники требует точных и повторяемых движений при работе с небольшими компонентами, печатными платами, разъемами и электронными сборками. Линейный модуль с шарико-винтовой парой может обеспечить контролируемое линейное позиционирование на автоматизированных сборочных станциях, где точность перемещения напрямую влияет на качество продукции.
Общие приложения для сборки электроники включают в себя:
- Загрузка и разгрузка печатной платы
- Вставка и выравнивание компонентов
- Сборка соединителя
- Автоматическое винтовое крепление
- Пайка и сварочное позиционирование
- Нанесение клея или термопасты
- Сборка мобильных телефонов и бытовой электроники
- Расположение аккумуляторной батареи и электронного модуля
Например, в автоматической станции завинчивания ось ШВП может перемещать отвертку в контролируемое положение, сохраняя при этом достаточную жесткость во время процесса крепления. В системах вставки разъемов точный контроль оси помогает поддерживать соосность и снижает риск повреждения компонентов.
Для компактного электронного оборудования закрытый или встроенный модуль ШВП может уменьшить пространство для установки и защитить компоненты трансмиссии от пыли, частиц припоя и мусора при сборке.
2. Полупроводниковое оборудование
Оборудование для производства и контроля полупроводников часто требует точного движения, низкой вибрации и стабильной повторяемости. Линейные модули с шарико-винтовой передачей можно использовать в системах обработки пластин, проверки чипов, упаковки, склеивания и вспомогательных системах позиционирования.
Типичные области применения полупроводников включают:
- Механизмы переноса пластин
- Позиционирование для проверки пластин
- Оборудование для сортировки щепы
- Системы склеивания штампов и проволок
- Полупроводниковое упаковочное оборудование
- Механизмы оптического выравнивания
- Загрузка и разгрузка лотков
- Испытательные и измерительные станции
В этих приложениях модулю может потребоваться выполнять небольшие пошаговые перемещения, сохраняя при этом постоянное позиционирование на протяжении тысяч циклов. Прецизионно отшлифованная или высокоточная катаная шарико-винтовая передача, гайка с предварительным натягом и жесткая линейная направляющая помогают улучшить повторяемость и уменьшить потери хода.
Стандартныймодули ШВПне подходят автоматически для всех чистых помещений. Полупроводниковое оборудование может потребовать смазки с низким содержанием частиц, коррозионно-стойких компонентов, крышек, пригодных для чистых помещений, специальных уплотнений и контролируемого выбора материалов. Поэтому требования к чистоте должны быть подтверждены на этапе проектирования.
3. Визуальный осмотр
Системы машинного зрения используют камеры, линзы, освещение и программное обеспечение для обработки изображений для проверки размеров, поверхностей, этикеток, дефектов и условий сборки. Качество результата контроля зависит не только от камеры, но и от устойчивости подвижной платформы.
Линейный столик с шарико-винтовой парой может перемещать камеру, продукт или инспекционное приспособление с контролируемой скоростью и положением. Общие применения визуального контроля включают в себя:
- Проверка электронных компонентов
- Обнаружение дефектов печатной платы
- Измерение размеров продукта
- Проверка царапин и дефектов поверхности
- Проверка этикетки и штрих-кода
- Оптическое распознавание символов
- Проверка аккумулятора и разъема
- Автоматизированное позиционирование микроскопа
В системах камер с линейным сканированием ось часто должна поддерживать стабильную скорость сканирования, чтобы пиксели изображения постоянно соответствовали физическому расстоянию перемещения. Для контроля площади сканированием модуль должен точно останавливаться в каждой позиции контроля и оставаться стабильным во время захвата изображения.
Важны низкая вибрация, достаточная жесткость направляющих и правильно настроенное ускорение. Чрезмерное ускорение или неподдерживаемая нависающая нагрузка могут привести к размытию изображения, задержке стабилизации или противоречивым результатам измерений.
4. Точное дозирование
Прецизионное дозирующее оборудование наносит клеи, герметики, паяльную пасту, смазочные материалы, смолы и другие материалы по контролируемому пути. Линейные модули с шарико-винтовой парой широко используются, поскольку они могут обеспечить точные стартовые позиции, стабильную скорость подачи и повторяемые траектории подачи.
Типичные области применения дозирования включают в себя:
- Электронное дозирование клея
- Конформное покрытие печатной платы
- Герметизация аккумулятора
- Соединение объектива и модуля камеры
- Нанесение клея на медицинское оборудование
- Светодиодная инкапсуляция
- Нанесение термопасты
- Прецизионное заполнение жидкостью
Для прямолинейного дозирования можно использовать одну ось шарико-винтовой передачи, тогда как системы XY или XYZ могут следовать по более сложным двумерным или трехмерным траекториям. Ось Z контролирует высоту выдачи, а оси X и Y контролируют путь и скорость движения.
На качество дозирования влияет не только точность позиционирования. Плавность движения, стабильность скорости, угловые переходы, настройки ускорения, высота сопла и интерполяция контроллера — все это влияет на конечную ширину валика и распределение материала.
5. Лазерная обработка
Линейные модули ШВП используются в лазерном оборудовании, требующем точного позиционирования заготовки или контролируемого перемещения лазерной головки. Подходящие процессы включают лазерную маркировку, гравировку, сварку, сверление, резку и обработку поверхности.
Общие применения лазерной обработки включают в себя:
- Лазерная маркировка позиционирования
- Лазерная резка малого формата
- Прецизионная лазерная сварка
- Лазерное сверление
- Регулировка оптического компонента
- Лазерное позиционирование фокуса
- Обработка вкладки «Батарея»
- Обработка электронных компонентов
Для небольших и средних рабочих площадей модули ШВП обеспечивают полезное сочетание точности, жесткости и тяги. В лазерной платформе XY два линейных модуля перемещают заготовку или лазерную головку по запрограммированным координатам. Модуль оси Z может регулировать расстояние фокусировки или высоту обработки.
Для очень длинного перемещения или чрезвычайно высокоскоростной лазерной резки более подходящей может быть система с ременным, реечным или линейным двигателем. Критическая скорость ШВП, биение винта и тепловое удлинение должны оцениваться при увеличении требуемого хода и скорости вращения.
6. Загрузка и разгрузка станков с ЧПУ.
Автоматизированные системы загрузки с ЧПУ перемещают необработанные детали, приспособления и готовые компоненты между конвейерами, лотками и станками. Линейные модули с шарико-винтовой парой можно использовать в компактных системах обслуживания машин, где требуются контролируемое позиционирование, жесткость и тяга.
Типичное использование включает в себя:
- Подача заготовки
- Загрузка и разгрузка патрона
- Расположение светильника
- Передача инструмента или лотка
- Регулировка ориентации детали
- Переезд досмотровой станции
- Малые портальные погрузочные системы
В механизме загрузки модуль должен выдерживать полезную нагрузку, а также силы ускорения, силы смещения и моментные нагрузки, создаваемые захватом и заготовкой. Поэтому следует проверять допустимую динамическую нагрузку и моментную нагрузку линейной направляющей, а не учитывать только номинальную осевую нагрузку.
Для вертикальных подъемных осей двигатель должен обеспечивать достаточный крутящий момент для подъема груза и управления им во время замедления. Для предотвращения неконтролируемого движения при отключении питания может потребоваться тормозной двигатель, механизм противовеса или устройство защиты от падения.
7. Медицинское оборудование
Медицинское и лабораторное оборудование часто требует компактной конструкции, контролируемого движения, низкого рабочего шума и надежной повторяемости. Линейные модули ШВП можно интегрировать в диагностические приборы, лабораторную автоматику и оборудование для производства медицинского оборудования.
Возможные приложения включают в себя:
- Системы обработки проб
- Лабораторные анализаторы
- Оборудование для дозирования реагентов
- Этапы микроскопа
- Позиционирование медицинских изображений
- Автоматизированное испытательное оборудование
- Сборка медицинского оборудования
- Фармацевтическое упаковочное оборудование
В оборудовании для обработки проб модуль может перемещать пробирки, лотки или механизмы пипетирования между станциями обработки. В автоматизированной микроскопии компактный XY-предметный столик позволяет размещать образцы под оптической системой для сканирования и получения изображений.
Медицинские применения могут потребовать особого внимания к шуму, смазке, коррозионной стойкости, методам очистки и совместимости материалов. Модуль следует выбирать в соответствии с реальной средой оборудования, а не полагаться только на стандартные промышленные характеристики.
8. Системы измерения
Прецизионное измерительное оборудование требует стабильного движения, чтобы показания датчиков точно соответствовали физическому положению проверяемого объекта. Линейные модули с шарико-винтовой парой могут служить в качестве осей позиционирования в системах контроля размеров, сканирования и калибровки.
Типичные области применения измерений включают в себя:
- Оптические измерительные машины
- Лазерное измерение смещения
- Проверка профиля поверхности
- Координатно-измерительные системы
- Оборудование для калибровки манометров
- Автоматизированные столики микроскопа
- Платформы сенсорного сканирования
- Лабораторные испытательные системы
В этих системах повторяемость часто так же важна, как и абсолютная точность позиционирования. Модуль может неоднократно возвращаться к одной и той же точке измерения, даже если вся система имеет отдельный процесс калибровки для компенсации ошибки шага, тепловой ошибки и ошибки сборки.
Для высокоточных измерений проектировщик должен также учитывать разрешение энкодера, класс точности винта, прямолинейность направляющих, плоскостность монтажной поверхности, термическую стабильность, структурную деформацию и виброизоляцию.
9. Многоосевая автоматизация
Линейные модули ШВП можно комбинировать для создания скоординированных многоосных систем движения. Стандартные конфигурации включают поперечные столы XY, консольные системы XZ, декартовы системы XYZ и компактные портальные конструкции.
Общие многоосные приложения включают в себя:
- Системы захвата и перемещения
- Автоматические сборочные машины
- Дозирующие роботы
- Платформы визуального контроля
- Оборудование для лазерной обработки
- Системы тестирования и измерения
- Сортировочное и позиционирующее оборудование
- Маленькийдекартовы роботы
В системе XYZ ось X обычно обеспечивает основное горизонтальное перемещение, ось Y обеспечивает боковое позиционирование, а ось Z управляет вертикальным перемещением. Расположение осей должно быть спроектировано таким образом, чтобы каждый модуль мог выдерживать массу модулей, двигателя, кабелей, инструментов и полезной нагрузки, установленных над ним.
Нижняя ось обычно несет наибольшую комбинированную нагрузку. Поэтому размер направляющей, диаметр винта, опорная конструкция и мощность двигателя должны рассчитываться в соответствии с общей движущейся массой, а не только с конечным весом заготовки.
Сравнение приложений
| Приложение | Основное требование движения | Важные факторы выбора |
|---|---|---|
| Сборка электроники | Точное повторяющееся позиционирование | Повторяемость, компактный размер, жесткость и время цикла |
| Полупроводниковое оборудование | Точное движение с низким уровнем вибрации | Чистота, предварительная нагрузка, смазка и контроль частиц |
| Визуальный осмотр | Стабильное сканирование и позиционирование | Стабильность скорости, время стабилизации и жесткость направляющей |
| Точное дозирование | Плавное управление траекторией | Интерполяция, согласованность скорости и управление осью Z |
| Лазерная обработка | Точное запрограммированное движение | Ход, скорость, термическая стабильность и точность позиционирования |
| Загрузка ЧПУ | Жесткая передача полезной нагрузки | Нагрузка, моментная нагрузка, ускорение и устройства безопасности |
| Медицинское оборудование | Тихий и надежный ход | Требования к шуму, чистоте, материалам и смазке |
| Системы измерения | Стабильное повторяемое сканирование | Класс винта, прямолинейность, энкодер и термоконтроль |
| Многоосевая автоматизация | Скоординированное линейное движение | Комбинация движущейся массы, жесткости конструкции и возможностей контроллера |
Как выбрать линейный модуль ШВП для конкретного применения
Определите нагрузку
Рассчитайте заготовку, приспособление, захват, двигатель, кабельный держатель и любые другие движущиеся компоненты. Также оцените динамические силы, возникающие во время ускорения и замедления.
Подтвердите требуемый ход
Эффективное перемещение должно включать технологическое расстояние, зазор для загрузки, безопасное расстояние и припуск на исходное положение. При большом ходе проверьте допустимую скорость винта и расположение опоры.
Определить скорость и ускорение
Рассчитайте целевое время цикла и требуемый профиль перемещения. Больший шаг винта может увеличить линейную скорость при той же скорости двигателя, тогда как меньший шаг может обеспечить большее механическое преимущество и более точный шаг позиционирования.
Определить требования к точности
Точность позиционирования, повторяемость и разрешение — это разные параметры. Требуемый класс винта, энкодер и стратегию управления следует выбирать в соответствии с фактическим допуском процесса.
Оцените моментные нагрузки
Смещенная полезная нагрузка создает моменты тангажа, рыскания и крена каретки. Проверьте допустимые статические и динамические моменты направляющей системы, особенно при использовании длинного инструмента или консольно установленных грузов.
Выберите двигатель и систему управления
Серводвигатели обычно выбираются для высокоскоростного, быстродействующего и замкнутого позиционирования. Шаговые двигатели могут подойти для недорогих систем с умеренной скоростью и предсказуемыми условиями нагрузки.
Учитывайте операционную среду
Пыль, жидкость, металлическая стружка, химикаты, изменения температуры и требования к чистоте помещения могут повлиять на выбор модуля. Могут потребоваться защитные крышки, уплотнения, детали из нержавеющей стали или специальная смазка.
Ограничения, которые следует учитывать
Хотя линейные модули с шарико-винтовой парой подходят для многих прецизионных применений, они не являются лучшим выбором для каждой системы перемещения.
- Очень длинные ходы могут быть ограничены критической скоростью и отклонением винта.
- Чрезвычайно высокоскоростные приложения могут лучше подходить для ременных передач или линейных двигателей.
- Шарико-винтовые пары требуют регулярной смазки и защиты от загрязнения.
- Тепловое расширение может повлиять на точность позиционирования во время непрерывной работы на высокой скорости.
- Для вертикальных осей может потребоваться моторный тормоз или механизм защиты от падения.
- Неправильное выравнивание может увеличить шум, трение и преждевременный износ.
Эти ограничения следует оценивать вместе с нагрузкой, скоростью, точностью, техническим обслуживанием и общей стоимостью системы.
Заключение
Линейные модули с шарико-винтовой передачей обеспечивают точное позиционирование, высокую повторяемость, сильную тягу и жесткое управление движением для широкого спектра приложений точной автоматизации. Они обычно используются в сборке электроники, полупроводниковом оборудовании, визуальном контроле, системах дозирования, лазерной обработке, загрузке с ЧПУ, медицинском оборудовании, измерительных системах и многоосном оборудовании.
Успешное применение зависит от выбора правильного шага винта, размера направляющей, двигателя, хода, класса точности, метода защиты и конфигурации установки. Сопоставляя характеристики модуля с фактическими требованиями к нагрузке, скорости, моменту, окружающей среде и процессу, проектировщики могут создать надежную и эффективную систему точного перемещения.
