 日本語

ボールねじリニアモジュール正確な位置決め、高い軸方向剛性、効率的な動力伝達、信頼性の高いサーボ制御を兼ね備えているため、精密オートメーション機器で広く使用されています。ただし、適切なモジュールを選択するには、可搬質量やストロークだけを確認するだけでは不十分です。
可搬質量、ストローク、ねじ径、リード、最高速度、加速度、位置決め精度、繰返し精度、アキシアル荷重、許容モーメント、モータ出力は密接な関係があります。 1 つのパラメータを変更すると、他のいくつかのパフォーマンス指標に影響を与える可能性があります。
ボールねじの主な仕様について説明しています。リニアモジュール、これらのパラメータが実際のマシンのパフォーマンスにどのような影響を与えるか、モジュール選択時にエンジニアが何を考慮する必要があるかについて説明します。
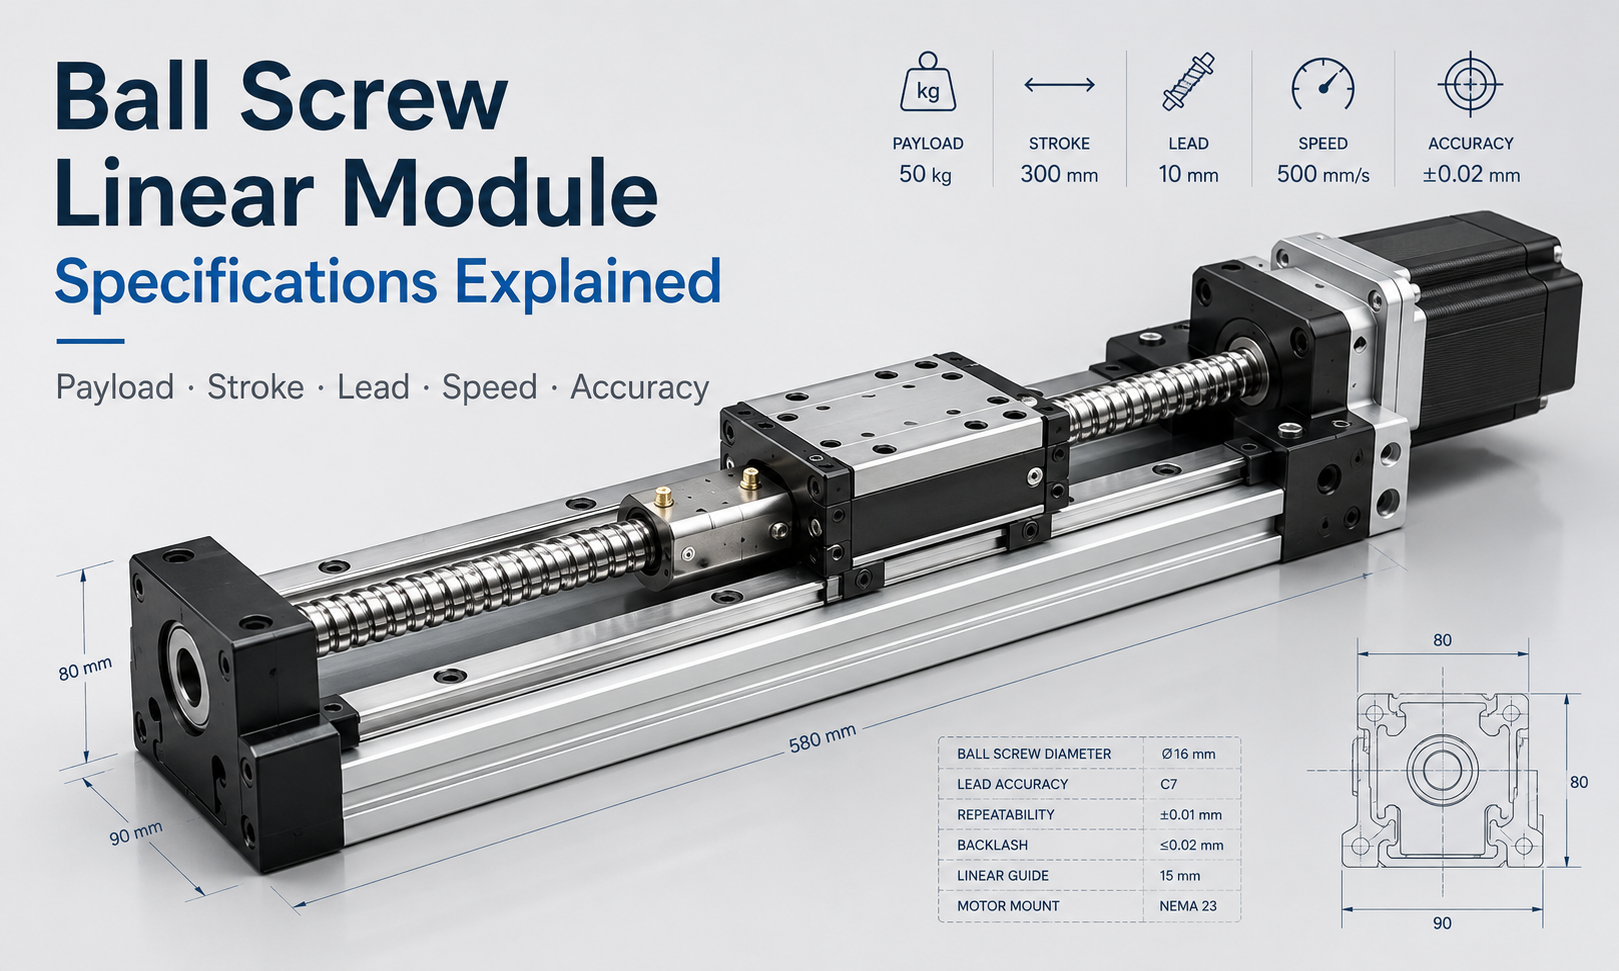
ボールねじリニアモジュールの仕様とは何ですか?
ボールねじリニアモジュールの仕様には、モジュールの機械的サイズ、動作性能、負荷容量、および制御要件が記載されています。これらの値は、エンジニアが特定のモデルが必要なモーション タスクを安全かつ正確に完了できるかどうかを判断するのに役立ちます。
| 仕様 | 代表的なユニット | 主な意味 |
|---|---|---|
| ペイロード | kgまたはN | キャリッジがサポートするワークおよび治具の最大重量 |
| 脳卒中 | mm | キャリッジの直線移動可能距離 |
| ネジ径 | mm | ボールねじ軸の呼び径 |
| 鉛 | mm/回転 | スクリュー1回転で直線移動 |
| 最高速度 | mm/s | 最高許容直線動作速度 |
| 加速度 | m/s² または G | キャリッジの速度変化率 |
| 位置決め精度 | mm | 指令位置と実際の位置の差 |
| 再現性 | mm | 同じ位置に繰り返し戻る能力 |
| アキシアル荷重 | N | ボールねじ軸に沿って働く力 |
| 許容モーメント | N・m | 最大許容転倒またはねじりモーメント |
| モーター出力 | WまたはkW | 負荷の移動と加速に必要なモータ容量 |
1. 積載量
ペイロードは、ボールねじリニアモジュールを選択する際に最初に考慮される仕様の 1 つです。通常、これは、ワークピース、治具、工具、センサー、ケーブル、その他の機械コンポーネントを含む、キャリッジに取り付けられた総移動質量を指します。
記載されているペイロードは、あらゆる条件下での推奨動作荷重として解釈されるべきではありません。 Actual capacity depends on:
- 水平または垂直設置
- 荷重中心位置
- 加速と減速
- ストローク長
- 動作速度
- 外部プロセスの力
- 必要寿命
- ガイド系の許容モーメント
水平軸上で低速で中心にある荷重を運ぶモジュールは、急速な加速で垂直に動作する同じモジュールよりも多くの質量を支えることができます。したがって、可搬質量は常にアキシアル力およびモーメント荷重と合わせて確認する必要があります。
静的ペイロードと動的ペイロード
静的ペイロードは、モジュールが静止中にサポートできる負荷を表します。動的可搬質量とは、指定された速度および加速度条件下で繰り返し移動できる荷重を指します。
自動化された機器の場合、加速によって追加の慣性力が発生するため、通常は動的負荷容量がより重要です。
慣性力=移動質量×加速度
ボールねじ、ベアリング、ガイド ブロック、モーターは、ペイロードと動作中に発生する動的力の両方に耐える必要があります。
2. 脳卒中
ストロークは、キャリッジが移動できる有効距離です。モジュール全体の長さと混同しないでください。ボールねじリニアモジュールの全長には、キャリッジ、エンドサポート、モーターマウント、安全クリアランス、および構造コンポーネントも含まれます。
必要なストロークを決定する際、エンジニアは以下を考慮する必要があります。
- 実際のワーク移動量
- ツールのアプローチとリターンの距離
- センサー作動エリア
- 減速距離
- エンド安全マージン
- 今後の工程調整
正確な作動距離と等しいストロークを選択すると、減速や機械的公差のためのスペースが不十分になる可能性があります。したがって、合理的な安全許容値を追加する必要があります。
ストロークが他の仕様に与える影響
ストロークが長くなると、臨界速度の制限により、許容スクリュー回転速度が低下する可能性があります。また、ねじの座屈リスクにより、許容軸方向圧縮荷重が減少する可能性もあります。
ロングストロークのアプリケーションの場合、エンジニアは以下を確認する必要があります。
- ボールねじの危険速度
- ネジサポートの構成
- ネジ径
- 最高動作速度
- 垂直圧縮荷重
- ネジの振動の可能性
非常に長い移動量と非常に高い速度が同時に必要な場合、従来のボールねじ設計よりもタイミング ベルトまたはギア ラック リニア モジュールの方が適している場合があります。
3. ボールねじ径
ねじ径はボールねじの呼び軸径です。これは、軸方向の剛性、耐荷重、臨界速度、座屈耐性に直接影響します。
ネジの直径が大きくなると、一般に次のような効果が得られます。
- より高いアキシアル荷重容量
- アキシアル剛性の向上
- 圧縮座屈に対する優れた耐性
- 所定の長さに対するより高い許容回転速度
- 重負荷作業への適合性の向上
ただし、ネジが大きくなると、回転慣性、モジュールのサイズ、重量、コストも増加します。同じ加速を達成するには、より大きなモーターが必要になる場合があります。
したがって、利用可能な最大の直径を選択するのではなく、負荷、ストローク、速度、加速度、および必要な剛性に基づいて正しいねじ直径を選択する必要があります。
4. ボールねじリード
ボールねじのリードは、ねじが完全に 1 回転する間にナットが移動する直線距離です。たとえば、リードが 10 mm の場合、ネジが 1 回転するたびにキャリッジが 10 mm 移動します。
鉛は、速度、推力、制御分解能、およびモーターのトルク要件に大きな影響を与えます。
小リードボールねじ
リードが小さいと、一般に次のような効果が得られます。
- より高い機械的減速
- 同じモータートルクに対するより大きな線推力
- より精密な理論上の位置決め解像度
- 低速精密運動への適性が向上
主な制限は、同じ線形速度を達成するにはスクリューをより速く回転させる必要があることです。
大リードボールねじ
リードが大きいと、一般に次のような効果が得られます。
- 1 回転あたりの直線移動量が増加
- 同じスクリュー速度でより高い線速度を達成可能
- 必要なスクリュー回転速度の低下
- 高速搬送動作への適合性が向上
ただし、リードが大きいほど、同じ線形推力を生成するためにより多くのモーター トルクが必要となり、モーターとエンコーダーの構成が変わらない場合、理論上の分解能が粗くなる可能性があります。
リードと直線速度
理論上の線速度は、スクリュー速度とリードから計算できます。
線速度=スクリュー回転速度×スクリューリード÷60
スクリュー速度が 1 分あたりの回転数で表され、リードが 1 回転あたりのミリメートルで表される場合、結果はミリメートル/秒になります。
計算された速度は、モジュールの許容最大速度およびボールねじの臨界速度制限を下回っていなければなりません。
5. 最高速度
最大速度は、指定された条件下でモジュールの動作が許可される最高の線形速度です。モーター速度以上の影響を受けます。
重要な制限要因には次のものがあります。
- ボールねじリード
- スクリュー回転速度
- ネジ径と非支持長さ
- ベアリングサポートの配置
- 潤滑状態
- ガイドブロック機能
- ペイロード
- 振動と共振
- 高速回転時のモータートルク
モーターは、ネジの安全な速度よりも速く回転できる可能性があります。したがって、モーター速度制限をモジュールの最大速度を計算するための唯一の基準として使用しないでください。
特に高デューティサイクルの機器では、連続動作速度を短時間の最大速度よりも低くする必要がある場合もあります。
6. 加速
加速度は、キャリッジが指令された速度にどれだけ速く到達するかを決定します。加速度を高くするとサイクル タイムが短縮されますが、慣性力、モーターのトルク要求、構造振動、ガイドのモーメント負荷も増加します。
必要な直線駆動力は次のように推定できます。
総駆動力 = 加速力 + 摩擦力 + 外部プロセス力 + 重力
垂直または傾斜した設置の場合は、重力を考慮する必要があります。
高加速アプリケーションでは、以下について慎重に評価する必要があります。
- 総移動質量
- モーターのピークトルク
- カップリング容量
- ボールねじ動荷重
- ガイドブロックのモーメント容量
- 機械フレーム剛性
- 停止距離
- 位置決め後の整定時間
モジュールは、低い加速度で特定の負荷を運ぶことができる場合がありますが、同じ負荷を急速に加速する必要がある場合には不適切になります。
7. 位置決め精度
位置決め精度は、実際のキャリッジ位置が作業ストローク全体にわたって指令された位置にどの程度一致するかを表します。
位置決めエラーは次の原因で発生する可能性があります。
- ボールねじリード異常
- バックラッシュ
- 弾性変形
- ガイドの取り付けエラー
- 熱膨張
- カップリングの変形
- モーターとエンコーダーの解像度
- コントローラーのチューニング
- マシンベースの変形
ロングストローク精度のアプリケーションでは、局所的な再現性よりも蓄積されたリード誤差の方が重要になる場合があります。一部のシステムでは、系統的な位置決め誤差を低減するために、レーザー キャリブレーションまたはコントローラー補償を使用します。
位置決め精度は、1 つのテスト ポイントだけではなく、常に必要な作動距離全体にわたって評価する必要があります。
8. 再現性
再現性とは、同じ動作条件下で、キャリッジが同じ指令位置に繰り返し戻る能力です。
モジュールは、測定可能な絶対位置誤差を持ちながらも、優れた再現性を実現できます。たとえば、キャリッジは常に同じ位置で停止する可能性がありますが、その位置は指令された座標からわずかにオフセットされる場合があります。
再現性は次の場合に特に重要です。
- ピックアンドプレイス操作
- 自動組立
- 調剤
- ネジ止め
- 積み込みと積み下ろし
- 画像検査の位置決め
- 繰り返しの溶接や加工作業
再現性は、機械的クリアランス、プリロード状態、温度変化、サーボ調整、センサーの安定性、構造的剛性の影響を受ける可能性があります。
9. アキシアル荷重
アキシアル荷重とは、ボールねじの移動方向に沿って働く力です。必ずしもペイロードと同じである必要はありません。
水平軸の場合、ペイロード重量は主にリニアガイドに作用しますが、ボールねじは主に質量を加速し、摩擦やプロセス抵抗を克服するために必要な力を生成します。
垂直軸の場合、ボールねじは移動質量の重力もサポートする必要があります。軸力は次のように推定できます。
垂直軸力=移動質量×重力加速度+加速力+外力
選択したボールねじについて次の点を確認する必要があります。
- 動定格荷重
- 静定格荷重
- 期待耐用年数
- 最大圧縮荷重
- 座屈耐性
- サポート耐力
垂直用途では、ブレーキモーター、カウンターバランス、または機械式落下防止装置も考慮する必要があります。
10. 許容モーメント
許容モーメントは、キャリッジ中心から離れた位置で作用する負荷に耐えるモジュールの能力を表します。オフセットペイロードは、総質量が記載されているペイロード容量の範囲内であっても、転倒モーメントを生成します。
線形モジュールは通常、次の 3 つの軸の周りのモーメントについて評価されます。
- 投球の瞬間:前方または後方にひっくり返る
- ヨーイングモーメント:水平面内での左または右の回転
- ローリングモーメント:移動軸の周りをねじる
モーメントは次のように近似的に計算できます。
モーメント=力×荷重中心からの距離
ペイロードの重心とキャリッジ表面の間の距離を短縮すると、モーメント荷重を大幅に軽減できます。
大型の治具、カンチレバー構造、または幅の広いワークピースの場合、エンジニアは幅広のモジュール、デュアル ガイド レール、2 つの同期モジュール、または外部サポート ガイドが必要になる場合があります。
11. モーターパワー
モーターの出力は、移動質量を加速し、摩擦を克服し、プロセスの外部力に抵抗し、必要な速度を維持するのに十分でなければなりません。
モーターの選択は定格電力のみに基づいて行うべきではありません。重要なモーターパラメータには次のものがあります。
- 定格トルク
- 最大トルク
- 定格速度
- 最高速度
- ローター慣性モーメント
- エンコーダー解像度
- ブレーキ要件
- デューティサイクル
- モーター対負荷慣性モーメント比
ボールねじを介して直線力を生成するために必要なおおよそのトルクは、軸力、ねじリード、伝達効率から推定できます。
モータトルク ≒ 軸力 × ネジリード ÷ ボールネジ伝達率
完全な計算には、スクリュー、カップリング、モーターローターの加速トルクも含める必要があります。
モーターのサイズを過度に大きくすることは必ずしも有益であるとは限りません。非常に大きなモーターは、コスト、ローターの慣性、機械的ストレスを増加させます。目的は、適切な安全マージンを備えた適切な定格トルクとピークトルクを提供することです。
ボールねじモジュールの仕様が相互に与える影響
ボールねじリニアモジュールの仕様は、システム全体として評価する必要があります。
| 設計変更 | 考えられるメリット | 考えられるトレードオフ |
|---|---|---|
| ネジ径を大きくする | より高い剛性と軸方向容量 | より大きな慣性、サイズ、モーターの要求 |
| ネジリードを大きくする | より高い線速度 | より高いトルク要求とより低い機械的減速 |
| ストロークを増やす | より広い作業範囲 | 臨界速度と座屈抵抗の低下 |
| 加速度を上げる | サイクルタイムの短縮 | 慣性力、振動、ピークトルクの向上 |
| ペイロードの増加 | より重い工具を移動する能力 | 加速度の低下とガイド負荷の増加 |
| プリロードを増やす | より高い剛性とより低いクリアランス | より高い摩擦と発熱 |
仕様選定プロセス例
次の要件を持つ自動アセンブリ軸を考えてみましょう。
- 水平設置
- 有効移動量600mm
- 総移動質量25kg
- 最高速度500mm/s
- 加速度 3 m/s²
- 高い再現性要件
- キャリッジに取り付けられたオフセット ツール
エンジニアは、積載定格が 25 kg を超えるモジュールを単純に選択すべきではありません。選択プロセスには以下を含める必要があります。
- 600 mm の作動距離に安全クリアランスを追加します。
- 25kgの移動質量から加速力を計算します。
- 摩擦とプロセス力を追加します。
- 速度とモーター速度に基づいて適切なネジリードを選択してください。
- 選択したストロークでのスクリューの危険速度を確認します。
- オフセットツーリングによって発生するモーメントを計算します。
- ガイドブロックの荷重とモーメント容量を確認してください。
- 必要なモーターの定格と最大トルクを確認してください。
- 位置決め精度と再現性を確認します。
- デューティサイクル、潤滑、予想耐用年数を評価します。
このシステムレベルの方法により、ある仕様は満たしていても実際の動作条件では故障するモジュールを選択するリスクが軽減されます。
ボールねじリニアモジュール仕様チェックリスト
モデルを確認する前に、次の情報を製造元に提供してください。
- 水平、垂直、傾斜設置
- 必要有効ストローク
- 総移動質量
- 積載物の重心位置
- 必要な最高速度
- 必要な加減速度
- 必要な位置決め精度
- 要求される再現性
- 外部軸力またはプロセス力
- 動作サイクルと毎日の動作時間
- モーターの種類と制御方式
- 環境条件
- 期待耐用年数
完全なアプリケーション データを提供することで、モジュール メーカーはボールねじ、ガイド レール、ベアリング、モーター、および構造構成をまとめて検証できます。
よくある質問
可搬質量とアキシアル荷重は同じですか?
いいえ。ペイロードは通常、キャリッジに取り付けられた移動質量を指しますが、アキシアル荷重はボールねじの軸に沿って作用する力です。これらは関連していますが、別々に計算する必要があります。
ボールねじのリードが大きいほど常に高速度が得られますか?
リードを大きくすると、1 回転あたりの直線移動量が増加しますが、実際の速度は、モーターのトルク、スクリューの臨界速度、ベアリングの能力、積載量、モジュール構造によって制限されます。
位置決め精度と再現性の違いは何ですか?
位置決め精度は、指令された位置と実際の位置の差を測定します。再現性は、繰り返しの動作中にモジュールがどれだけ一貫して同じ位置に戻るかを測定します。
最大積載量を最大速度と加速度で動作させることができますか?
必ずしもそうとは限りません。最大積載量、最大速度、最大加速度は、さまざまな条件下で指定できます。それらの組み合わせの動作限界については、製造元に確認する必要があります。
ストロークが長くなると最高速度が低下するのはなぜですか?
ボールねじが長いほど、臨界回転速度が低くなり、振動や曲がりの影響を受けやすくなります。ネジ径を大きくしたり、サポートの形状を変更すると許容速度が向上する場合があります。
結論
ボールねじリニアモジュールの仕様は、相互接続されたシステムとして考慮する必要があります。可搬質量、ストローク、ねじ径、リード、速度、加速度、精度、再現性、アキシアル荷重、許容モーメント、モーター出力はすべて、動作軸の最終的な性能に影響します。
信頼できる選択は、実際の設置方向、移動質量、荷重中心、動作サイクル、速度プロファイル、精度要件、および環境条件に基づいて行う必要があります。また、エンジニアは、すべての最大仕様が同時に達成できると想定することも避けるべきです。
機械的要件とモーション制御要件の両方を評価することで、ユーザーはアプリケーションに適切な精度、剛性、速度、耐荷重、耐用年数を提供するボールねじリニアモジュールを選択できます。
