 বাংলা

বল স্ক্রুলিনিয়ার মডিউলসঠিক পজিশনিং, উচ্চ পুনরাবৃত্তিযোগ্যতা, শক্তিশালী অক্ষীয় থ্রাস্ট এবং স্থিতিশীল রৈখিক গতি প্রয়োজন নির্ভুল অটোমেশন সিস্টেমে ব্যাপকভাবে ব্যবহৃত হয়। একটি নির্ভুল বল স্ক্রু, লিনিয়ার গাইড, ক্যারেজ, সাপোর্ট বিয়ারিং এবং সার্ভো বা স্টেপার মোটর একত্রিত করে, মডিউলটি ঘূর্ণমান গতিকে নিয়ন্ত্রিত রৈখিক ভ্রমণে রূপান্তর করে।
বেল্ট-চালিত অক্ষের সাথে তুলনা করে, বল স্ক্রু রৈখিক মডিউলগুলি সাধারণত এমন অ্যাপ্লিকেশনগুলির জন্য আরও উপযুক্ত যেখানে অবস্থান নির্ভুলতা, দৃঢ়তা এবং নিয়ন্ত্রিত ফিড গতি অত্যন্ত দীর্ঘ স্ট্রোক বা সর্বাধিক ভ্রমণ গতির চেয়ে বেশি গুরুত্বপূর্ণ। সাধারণ অ্যাপ্লিকেশনগুলির মধ্যে রয়েছে ইলেকট্রনিক্স সমাবেশ, অর্ধপরিবাহী সরঞ্জাম, দৃষ্টি পরিদর্শন, নির্ভুলতা বিতরণ, লেজার প্রক্রিয়াকরণ, সিএনসি মেশিন লোডিং, চিকিৎসা সরঞ্জাম, পরিমাপ ব্যবস্থা এবং মাল্টি-অক্ষ অটোমেশন।
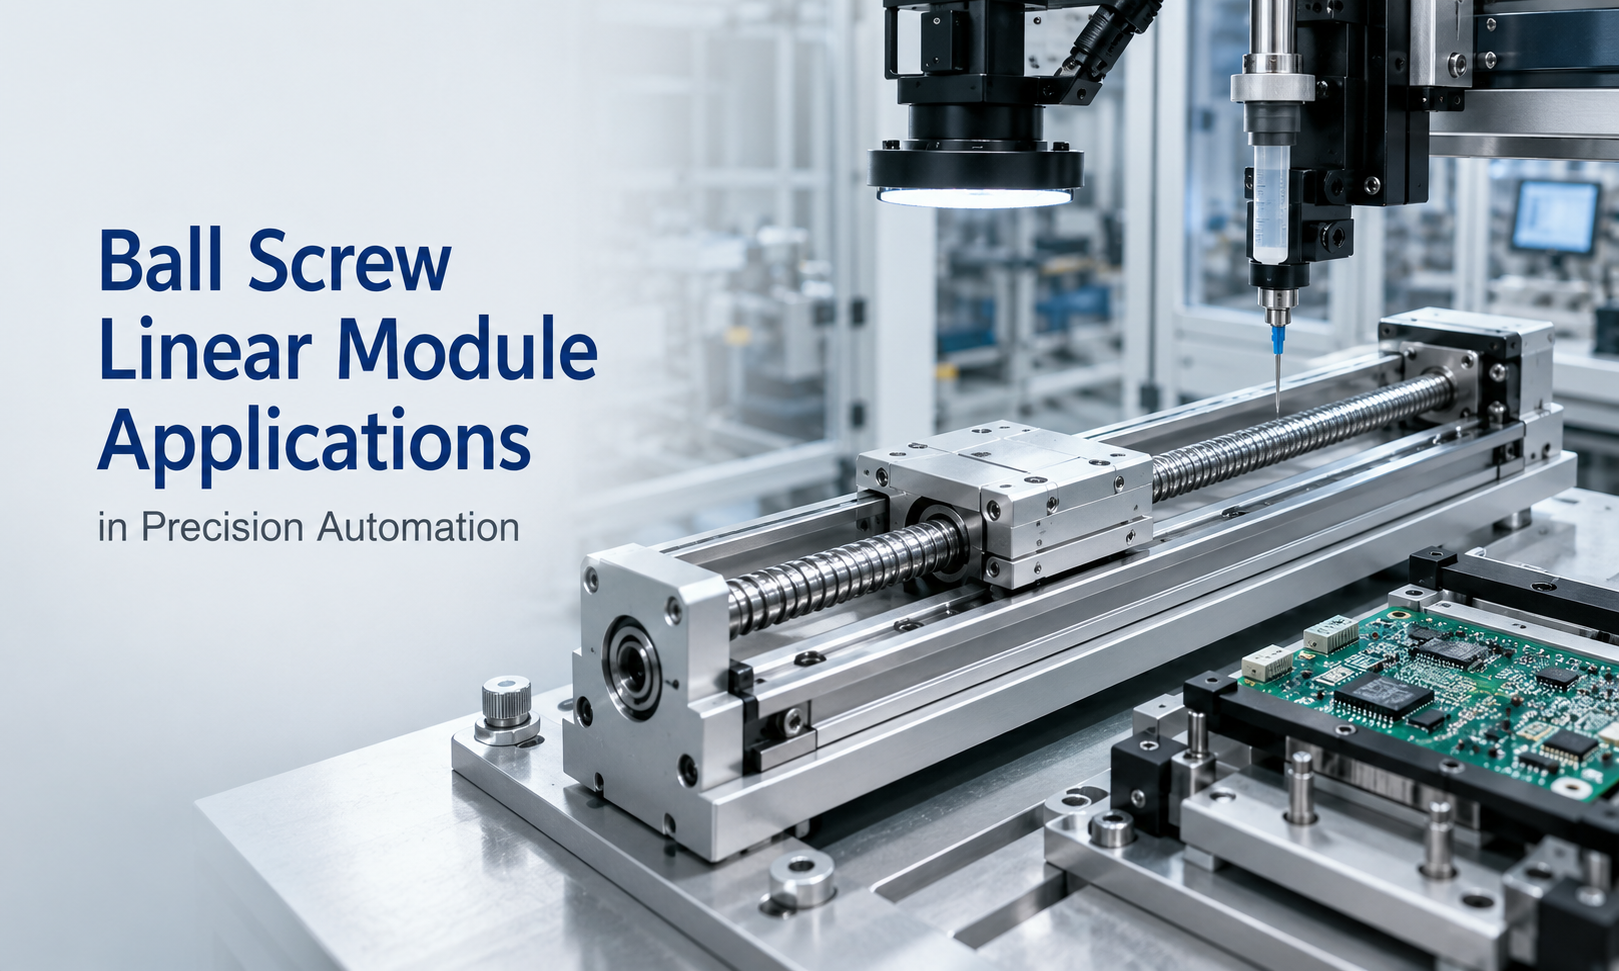
কেন বল স্ক্রু লিনিয়ার মডিউল যথার্থ অটোমেশনে ব্যবহার করা হয়
একটি বল স্ক্রু অ্যাকচুয়েটর স্লাইডিং ঘর্ষণ কমাতে স্ক্রু শ্যাফ্ট এবং বল নাটের মধ্যে পুনঃপ্রবর্তনকারী ইস্পাত বল ব্যবহার করে। এই ট্রান্সমিশন নীতিটি মডিউলটিকে মসৃণ চলাচল, দক্ষ পাওয়ার ট্রান্সমিশন এবং গাড়ির অবস্থানের সুনির্দিষ্ট নিয়ন্ত্রণ প্রদান করতে দেয়।
গুরুত্বপূর্ণ অ্যাপ্লিকেশন সুবিধার মধ্যে রয়েছে:
- নিয়ন্ত্রিত সমাবেশ এবং প্রক্রিয়াকরণ অপারেশন জন্য উচ্চ অবস্থান নির্ভুলতা
- ক্রমাগত উত্পাদন চক্রের সময় উচ্চ পুনরাবৃত্তিযোগ্যতা
- ঠেলাঠেলি, টিপে এবং খাওয়ানো অপারেশনের জন্য শক্তিশালী অক্ষীয় খোঁচা
- পরিবর্তনশীল লোডের অধীনে উচ্চ কাঠামোগত অনমনীয়তা
- কম যান্ত্রিক ব্যাকল্যাশ যখন একটি প্রিলোড করা বল বাদাম ব্যবহার করা হয়
- কম এবং মাঝারি অপারেটিং গতিতে মসৃণ গতি
- সার্ভো মোটর, স্টেপার মোটর এবং মোশন কন্ট্রোলারের সাথে সহজ ইন্টিগ্রেশন
- একক-অক্ষ, XY, XZ এবং XYZ মোশন সিস্টেমের নমনীয় নির্মাণ
একটি বল স্ক্রু রৈখিক মডিউলের প্রকৃত কর্মক্ষমতা স্ক্রু লিড, স্ক্রু ব্যাস, গাইড কাঠামো, ভারবহন বিন্যাস, মোটর নির্বাচন, প্রিলোড স্তর, ইনস্টলেশন নির্ভুলতা এবং নিয়ন্ত্রণ পরামিতির উপর নির্ভর করে।
1. ইলেকট্রনিক্স সমাবেশ
ইলেকট্রনিক্স উত্পাদনের জন্য ছোট উপাদান, মুদ্রিত সার্কিট বোর্ড, সংযোগকারী এবং ইলেকট্রনিক সমাবেশগুলি পরিচালনা করার সময় সুনির্দিষ্ট, পুনরাবৃত্তিযোগ্য আন্দোলনের প্রয়োজন হয়। একটি বল স্ক্রু রৈখিক মডিউল স্বয়ংক্রিয় সমাবেশ স্টেশনগুলির জন্য নিয়ন্ত্রিত রৈখিক অবস্থান প্রদান করতে পারে যেখানে চলাচলের নির্ভুলতা সরাসরি পণ্যের গুণমানকে প্রভাবিত করে।
সাধারণ ইলেকট্রনিক্স সমাবেশ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- পিসিবি লোডিং এবং আনলোডিং
- উপাদান সন্নিবেশ এবং প্রান্তিককরণ
- সংযোগকারী সমাবেশ
- স্বয়ংক্রিয় স্ক্রু বন্ধন
- সোল্ডারিং এবং ঢালাই পজিশনিং
- আঠালো বা তাপ পেস্ট বিতরণ
- মোবাইল ফোন এবং ভোক্তা ইলেকট্রনিক্স সমাবেশ
- ব্যাটারি সেল এবং ইলেকট্রনিক মডিউল পজিশনিং
একটি স্বয়ংক্রিয় স্ক্রুড্রাইভিং স্টেশনে, উদাহরণস্বরূপ, একটি বল স্ক্রু অক্ষ স্ক্রু ড্রাইভারটিকে একটি নিয়ন্ত্রিত অবস্থানে নিয়ে যেতে পারে যখন বেঁধে রাখার প্রক্রিয়ার সময় পর্যাপ্ত অনমনীয়তা বজায় রাখে। সংযোগকারী সন্নিবেশ সিস্টেমে, সঠিক অক্ষ নিয়ন্ত্রণ প্রান্তিককরণ বজায় রাখতে সাহায্য করে এবং উপাদান ক্ষতির ঝুঁকি কমায়।
কমপ্যাক্ট ইলেকট্রনিক্স যন্ত্রপাতির জন্য, একটি আবদ্ধ বা এমবেডেডবল স্ক্রু মডিউলইনস্টলেশনের স্থান কমাতে পারে এবং ধুলো, ঝাল কণা এবং সমাবেশ ধ্বংসাবশেষ থেকে সংক্রমণ উপাদান রক্ষা করতে পারে।
2. সেমিকন্ডাক্টর সরঞ্জাম
সেমিকন্ডাক্টর উত্পাদন এবং পরিদর্শন সরঞ্জাম প্রায়ই সুনির্দিষ্ট গতি, কম কম্পন এবং স্থিতিশীল পুনরাবৃত্তিযোগ্যতা প্রয়োজন। বল স্ক্রু লিনিয়ার মডিউলগুলি ওয়েফার হ্যান্ডলিং, চিপ পরিদর্শন, প্যাকেজিং, বন্ধন এবং সহায়ক পজিশনিং সিস্টেমে ব্যবহার করা যেতে পারে।
সাধারণ অর্ধপরিবাহী অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- ওয়েফার ট্রান্সফার মেকানিজম
- ওয়েফার পরিদর্শন অবস্থান
- চিপ বাছাই সরঞ্জাম
- ডাই বন্ধন এবং তারের বন্ধন সিস্টেম
- সেমিকন্ডাক্টর প্যাকেজিং সরঞ্জাম
- অপটিক্যাল অ্যালাইনমেন্ট মেকানিজম
- ট্রে লোড হচ্ছে এবং আনলোড হচ্ছে
- পরীক্ষা এবং পরিমাপ কেন্দ্র
এই অ্যাপ্লিকেশনগুলিতে, হাজার হাজার চক্রের উপর ধারাবাহিক অবস্থান বজায় রাখার সময় মডিউলটিকে ছোট ক্রমবর্ধমান আন্দোলন করতে হবে। একটি নির্ভুল-গ্রাউন্ড বা উচ্চ-নির্ভুলতা ঘূর্ণিত বল স্ক্রু, প্রিলোড করা বাদাম এবং অনমনীয় রৈখিক গাইড পুনরাবৃত্তিযোগ্যতা উন্নত করতে এবং হারানো গতি কমাতে সাহায্য করতে পারে।
স্ট্যান্ডার্ড বল স্ক্রু মডিউল প্রতিটি ক্লিনরুম পরিবেশের জন্য স্বয়ংক্রিয়ভাবে উপযুক্ত নয়। সেমিকন্ডাক্টর সরঞ্জামগুলির জন্য কম-কণা তৈলাক্তকরণ, জারা-প্রতিরোধী উপাদান, ক্লিনরুম-সামঞ্জস্যপূর্ণ কভার, বিশেষ সিল এবং নিয়ন্ত্রিত উপাদান নির্বাচনের প্রয়োজন হতে পারে। পরিচ্ছন্নতার প্রয়োজনীয়তা তাই নকশা পর্যায়ে নিশ্চিত করা উচিত।
3. দৃষ্টি পরিদর্শন
মেশিন ভিশন সিস্টেম ক্যামেরা, লেন্স, আলো এবং চিত্র-প্রসেসিং সফ্টওয়্যার ব্যবহার করে মাত্রা, পৃষ্ঠতল, লেবেল, ত্রুটি এবং সমাবেশের অবস্থা পরিদর্শন করে। পরিদর্শন ফলাফলের গুণমান শুধুমাত্র ক্যামেরার উপর নয় বরং গতি প্ল্যাটফর্মের স্থায়িত্বের উপরও নির্ভর করে।
একটি বল স্ক্রু লিনিয়ার স্টেজ ক্যামেরা, পণ্য বা পরিদর্শন ফিক্সচারকে একটি নিয়ন্ত্রিত গতি এবং অবস্থানে সরাতে পারে। সাধারণ দৃষ্টি পরিদর্শন অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- ইলেকট্রনিক উপাদান পরিদর্শন
- পিসিবি ত্রুটি সনাক্তকরণ
- পণ্যের মাত্রা পরিমাপ
- সারফেস স্ক্র্যাচ এবং ত্রুটি পরিদর্শন
- লেবেল এবং বারকোড যাচাইকরণ
- অপটিক্যাল অক্ষর স্বীকৃতি
- ব্যাটারি এবং সংযোগকারী পরিদর্শন
- স্বয়ংক্রিয় মাইক্রোস্কোপ অবস্থান
লাইন-স্ক্যান ক্যামেরা সিস্টেমের জন্য, অক্ষকে অবশ্যই একটি স্থিতিশীল স্ক্যানিং গতি বজায় রাখতে হবে যাতে চিত্রের পিক্সেলগুলি শারীরিক ভ্রমণ দূরত্বের সাথে সামঞ্জস্যপূর্ণ হয়। এলাকা-স্ক্যান পরিদর্শনের জন্য, মডিউলটি অবশ্যই প্রতিটি পরিদর্শন অবস্থানে সঠিকভাবে থামতে হবে এবং ছবিটি ধারণ করার সময় স্থিতিশীল থাকতে হবে।
কম কম্পন, পর্যাপ্ত গাইড অনমনীয়তা এবং সঠিকভাবে টিউন করা ত্বরণ গুরুত্বপূর্ণ। অত্যধিক ত্বরণ বা একটি অসমর্থিত ওভারহ্যাং লোড ইমেজ অস্পষ্টতা, নিষ্পত্তি বিলম্ব বা অসামঞ্জস্যপূর্ণ পরিমাপ ফলাফল হতে পারে।
4. নির্ভুলতা বিতরণ
নির্ভুলতা বিতরণ সরঞ্জাম একটি নিয়ন্ত্রিত পথে আঠালো, সিল্যান্ট, সোল্ডার পেস্ট, লুব্রিকেন্ট, রজন এবং অন্যান্য উপকরণ প্রয়োগ করে। বল স্ক্রু রৈখিক মডিউলগুলি সাধারণত ব্যবহার করা হয় কারণ তারা সঠিক শুরুর অবস্থান, স্থিতিশীল ফিড গতি এবং পুনরাবৃত্তিযোগ্য বিতরণ ট্র্যাজেক্টরি প্রদান করতে পারে।
সাধারণ বিতরণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- ইলেকট্রনিক আঠালো বিতরণ
- পিসিবি কনফর্মাল লেপ
- ব্যাটারি sealing
- লেন্স এবং ক্যামেরা মডিউল বন্ধন
- মেডিকেল ডিভাইস আঠালো আবেদন
- LED এনক্যাপসুলেশন
- তাপীয় পেস্ট বিতরণ
- নির্ভুল তরল ভর্তি
একটি একক বল স্ক্রু অক্ষ সরল-রেখা বিতরণের জন্য ব্যবহার করা যেতে পারে, যখন XY বা XYZ সিস্টেমগুলি আরও জটিল দ্বি-মাত্রিক বা ত্রি-মাত্রিক পথ অনুসরণ করতে পারে। Z অক্ষ বিতরণের উচ্চতা নিয়ন্ত্রণ করে, যখন X এবং Y অক্ষ পথ এবং ভ্রমণের গতি নিয়ন্ত্রণ করে।
বিতরণের গুণমান পজিশনিং নির্ভুলতার চেয়ে বেশি দ্বারা প্রভাবিত হয়। গতির মসৃণতা, বেগ স্থায়িত্ব, কোণার রূপান্তর, ত্বরণ সেটিংস, অগ্রভাগের উচ্চতা এবং কন্ট্রোলার ইন্টারপোলেশন সবই চূড়ান্ত গুটিকা প্রস্থ এবং উপাদান বিতরণকে প্রভাবিত করে।
5. লেজার প্রক্রিয়াকরণ
বল স্ক্রু লিনিয়ার মডিউলগুলি লেজারের সরঞ্জামগুলিতে ব্যবহৃত হয় যার জন্য সঠিক ওয়ার্কপিস পজিশনিং বা লেজারের মাথার নিয়ন্ত্রিত চলাচল প্রয়োজন। উপযুক্ত প্রক্রিয়াগুলির মধ্যে লেজার চিহ্নিতকরণ, খোদাই, ঢালাই, তুরপুন, কাটা এবং পৃষ্ঠের চিকিত্সা অন্তর্ভুক্ত।
সাধারণ লেজার প্রক্রিয়াকরণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- লেজার চিহ্নিতকরণ অবস্থান
- ছোট বিন্যাস লেজার কাটিয়া
- স্পষ্টতা লেজার ঢালাই
- লেজার ড্রিলিং
- অপটিক্যাল উপাদান সমন্বয়
- লেজার ফোকাস অবস্থান
- ব্যাটারি ট্যাব প্রক্রিয়াকরণ
- ইলেকট্রনিক উপাদান প্রক্রিয়াকরণ
ছোট এবং মাঝারি কাজের ক্ষেত্রগুলির জন্য, বল স্ক্রু মডিউলগুলি সঠিকতা, অনমনীয়তা এবং থ্রাস্টের একটি দরকারী সমন্বয় প্রদান করে। একটি XY লেজার প্ল্যাটফর্মে, দুটি রৈখিক মডিউল ওয়ার্কপিস বা লেজার হেডকে প্রোগ্রাম করা স্থানাঙ্ক বরাবর স্থানান্তরিত করে। একটি Z-অক্ষ মডিউল ফোকাস দূরত্ব বা প্রক্রিয়াকরণ উচ্চতা সামঞ্জস্য করতে পারে।
খুব দীর্ঘ ভ্রমণ বা অত্যন্ত উচ্চ-গতির লেজার কাটিংয়ের জন্য, একটি বেল্ট-চালিত, র্যাক-এন্ড-পিনিয়ন বা লিনিয়ার মোটর সিস্টেম আরও উপযুক্ত হতে পারে। প্রয়োজনীয় স্ট্রোক এবং ঘূর্ণন গতি বৃদ্ধির সময় বল স্ক্রু সমালোচনামূলক গতি, স্ক্রু চাবুক এবং তাপীয় প্রসারণ অবশ্যই মূল্যায়ন করা উচিত।
6. CNC মেশিন লোডিং এবং আনলোডিং
স্বয়ংক্রিয় CNC লোডিং সিস্টেমগুলি পরিবাহক, ট্রে এবং মেশিন টুলের মধ্যে কাঁচা অংশ, ফিক্সচার এবং সমাপ্ত উপাদান স্থানান্তর করে। বল স্ক্রু রৈখিক মডিউলগুলি কমপ্যাক্ট মেশিন-টেন্ডিং সিস্টেমে ব্যবহার করা যেতে পারে যেখানে নিয়ন্ত্রিত অবস্থান, দৃঢ়তা এবং থ্রাস্ট প্রয়োজন।
সাধারণ ব্যবহার অন্তর্ভুক্ত:
- ওয়ার্কপিস খাওয়ানো
- চক লোডিং এবং আনলোডিং
- ফিক্সচার পজিশনিং
- টুল বা ট্রে স্থানান্তর
- অংশ অভিযোজন সমন্বয়
- পরিদর্শন স্টেশন স্থানান্তর
- ছোট গ্যান্ট্রি লোডিং সিস্টেম
একটি লোডিং প্রক্রিয়ায়, মডিউলটিকে অবশ্যই পেলোডের পাশাপাশি ত্বরণ শক্তি, অফসেট ফোর্স এবং গ্রিপার এবং ওয়ার্কপিস দ্বারা তৈরি মোমেন্ট লোড সহ্য করতে হবে। রৈখিক গাইডের গ্রহণযোগ্য গতিশীল লোড এবং মুহূর্ত ক্ষমতা তাই শুধুমাত্র নামমাত্র অক্ষীয় লোড বিবেচনা না করে পরীক্ষা করা উচিত।
উল্লম্ব উত্তোলন অক্ষগুলির জন্য, মোটরকে অবশ্যই লোড বাড়াতে এবং হ্রাসের সময় এটি নিয়ন্ত্রণ করার জন্য পর্যাপ্ত টর্ক সরবরাহ করতে হবে। একটি ব্রেক মোটর, কাউন্টারব্যালেন্স মেকানিজম বা অ্যান্টি-ড্রপ ডিভাইসের প্রয়োজন হতে পারে যখন শক্তি অপসারণ করা হয় তখন অনিয়ন্ত্রিত আন্দোলন প্রতিরোধ করতে হয়।
7. চিকিৎসা সরঞ্জাম
মেডিকেল এবং ল্যাবরেটরি সরঞ্জামগুলির জন্য প্রায়ই কমপ্যাক্ট নির্মাণ, নিয়ন্ত্রিত গতি, কম অপারেটিং শব্দ এবং নির্ভরযোগ্য পুনরাবৃত্তিযোগ্যতা প্রয়োজন। বল স্ক্রু রৈখিক মডিউলগুলি ডায়াগনস্টিক যন্ত্র, পরীক্ষাগার অটোমেশন এবং মেডিকেল ডিভাইস উত্পাদন সরঞ্জামগুলিতে একত্রিত করা যেতে পারে।
সম্ভাব্য অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- নমুনা হ্যান্ডলিং সিস্টেম
- ল্যাবরেটরি বিশ্লেষক
- বিকারক বিতরণ সরঞ্জাম
- মাইক্রোস্কোপ পর্যায়
- মেডিকেল ইমেজিং পজিশনিং
- স্বয়ংক্রিয় পরীক্ষার সরঞ্জাম
- মেডিকেল ডিভাইস সমাবেশ
- ফার্মাসিউটিক্যাল প্যাকেজিং সরঞ্জাম
নমুনা হ্যান্ডলিং সরঞ্জামগুলিতে, মডিউলটি প্রক্রিয়াকরণ স্টেশনগুলির মধ্যে টিউব, ট্রে বা পাইপটিং প্রক্রিয়াগুলি সরাতে পারে। স্বয়ংক্রিয় মাইক্রোস্কোপিতে, একটি কমপ্যাক্ট XY পর্যায় স্ক্যানিং এবং চিত্র অধিগ্রহণের জন্য অপটিক্যাল সিস্টেমের অধীনে নমুনাগুলি স্থাপন করতে পারে।
মেডিকেল অ্যাপ্লিকেশনগুলির জন্য শব্দ, তৈলাক্তকরণ, জারা প্রতিরোধ, পরিষ্কারের পদ্ধতি এবং উপাদানের সামঞ্জস্যের প্রতি বিশেষ মনোযোগের প্রয়োজন হতে পারে। মডিউলটি শুধুমাত্র আদর্শ শিল্প বৈশিষ্ট্যের উপর নির্ভর না করে প্রকৃত সরঞ্জামের পরিবেশ অনুযায়ী নির্বাচন করা উচিত।
8. পরিমাপ সিস্টেম
নির্ভুলতা পরিমাপের সরঞ্জামগুলির জন্য স্থিতিশীল গতির প্রয়োজন যাতে সেন্সর রিডিংগুলি পরিদর্শন করা বস্তুর শারীরিক অবস্থানের সাথে সঠিকভাবে মিলিত হয়। বল স্ক্রু রৈখিক মডিউলগুলি মাত্রিক পরিদর্শন, স্ক্যানিং এবং ক্রমাঙ্কন সিস্টেমে পজিশনিং অক্ষ হিসাবে কাজ করতে পারে।
সাধারণ পরিমাপ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- অপটিক্যাল পরিমাপ মেশিন
- লেজারের স্থানচ্যুতি পরিমাপ
- সারফেস প্রোফাইল পরিদর্শন
- পরিমাপ সিস্টেম সমন্বয়
- গেজ ক্রমাঙ্কন সরঞ্জাম
- স্বয়ংক্রিয় মাইক্রোস্কোপ পর্যায়
- সেন্সর স্ক্যানিং প্ল্যাটফর্ম
- ল্যাবরেটরি টেস্টিং সিস্টেম
এই সিস্টেমগুলিতে, পুনরাবৃত্তিযোগ্যতা প্রায়শই পরম অবস্থান নির্ভুলতার মতো গুরুত্বপূর্ণ। একটি মডিউল বারবার একই পরিমাপ বিন্দুতে ফিরে আসতে পারে এমনকি যখন সম্পূর্ণ সিস্টেমে পিচ ত্রুটি, তাপীয় ত্রুটি এবং সমাবেশ ত্রুটির জন্য একটি পৃথক ক্রমাঙ্কন প্রক্রিয়া থাকে।
উচ্চ-নির্ভুলতা পরিমাপের জন্য, ডিজাইনারকে এনকোডার রেজোলিউশন, স্ক্রু নির্ভুলতা গ্রেড, গাইড সোজাতা, মাউন্টিং পৃষ্ঠের সমতলতা, তাপীয় স্থিতিশীলতা, কাঠামোগত বিকৃতি এবং কম্পন বিচ্ছিন্নতা বিবেচনা করা উচিত।
9. মাল্টি-অক্ষ অটোমেশন
বল স্ক্রু রৈখিক মডিউল সমন্বিত মাল্টি-অক্ষ মোশন সিস্টেম তৈরি করতে একত্রিত করা যেতে পারে। স্ট্যান্ডার্ড কনফিগারেশনের মধ্যে রয়েছে XY ক্রস টেবিল, XZ ক্যান্টিলিভার সিস্টেম, XYZ কার্টেসিয়ান সিস্টেম এবং কমপ্যাক্ট গ্যান্ট্রি স্ট্রাকচার।
সাধারণ মাল্টি-অক্ষ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- বাছাই এবং স্থান সিস্টেম
- স্বয়ংক্রিয় সমাবেশ মেশিন
- রোবট বিতরণ
- দৃষ্টি পরিদর্শন প্ল্যাটফর্ম
- লেজার প্রক্রিয়াকরণ সরঞ্জাম
- পরীক্ষা এবং পরিমাপ সিস্টেম
- বাছাই এবং অবস্থান সরঞ্জাম
- ছোটকার্টেসিয়ান রোবট
একটি XYZ সিস্টেমে, X অক্ষ সাধারণত প্রধান অনুভূমিক ভ্রমণ প্রদান করে, Y অক্ষ পার্শ্বীয় অবস্থান প্রদান করে এবং Z অক্ষ উল্লম্ব গতিবিধি নিয়ন্ত্রণ করে। অক্ষ বিন্যাস এমনভাবে ডিজাইন করা উচিত যাতে প্রতিটি মডিউল তার উপরে ইনস্টল করা মডিউল, মোটর, তার, টুলিং এবং পেলোডের ভরকে সমর্থন করতে পারে।
নিম্ন অক্ষটি সাধারণত সর্বাধিক সম্মিলিত লোড বহন করে। এর গাইডের আকার, স্ক্রু ব্যাস, সমর্থন কাঠামো এবং মোটর ক্ষমতা তাই শুধুমাত্র চূড়ান্ত ওয়ার্কপিসের ওজনের পরিবর্তে মোট চলমান ভর অনুসারে গণনা করা উচিত।
আবেদন তুলনা
| আবেদন | প্রধান গতির প্রয়োজনীয়তা | গুরুত্বপূর্ণ নির্বাচন ফ্যাক্টর |
|---|---|---|
| ইলেকট্রনিক্স সমাবেশ | সঠিক পুনরাবৃত্তিমূলক অবস্থান | পুনরাবৃত্তিযোগ্যতা, কমপ্যাক্ট আকার, অনমনীয়তা এবং চক্র সময় |
| সেমিকন্ডাক্টর সরঞ্জাম | কম কম্পন নির্ভুল গতি | পরিচ্ছন্নতা, প্রিলোড, তৈলাক্তকরণ এবং কণা নিয়ন্ত্রণ |
| দৃষ্টি পরিদর্শন | স্থিতিশীল স্ক্যানিং এবং অবস্থান | বেগ স্থায়িত্ব, নিষ্পত্তি সময় এবং গাইড অনমনীয়তা |
| নির্ভুলতা বিতরণ | মসৃণ পথ নিয়ন্ত্রণ | ইন্টারপোলেশন, গতির সামঞ্জস্য এবং জেড-অক্ষ নিয়ন্ত্রণ |
| লেজার প্রক্রিয়াকরণ | সঠিক প্রোগ্রাম করা আন্দোলন | স্ট্রোক, গতি, তাপ স্থিতিশীলতা এবং অবস্থান নির্ভুলতা |
| CNC লোড হচ্ছে | অনমনীয় পেলোড স্থানান্তর | লোড, মুহূর্ত ক্ষমতা, ত্বরণ এবং নিরাপত্তা ডিভাইস |
| চিকিৎসা সরঞ্জাম | শান্ত এবং নির্ভরযোগ্য আন্দোলন | গোলমাল, পরিচ্ছন্নতা, উপাদান এবং তৈলাক্তকরণের প্রয়োজনীয়তা |
| পরিমাপ সিস্টেম | স্থিতিশীল পুনরাবৃত্তিযোগ্য স্ক্যানিং | স্ক্রু গ্রেড, সোজাতা, এনকোডার এবং তাপ নিয়ন্ত্রণ |
| মাল্টি-অক্ষ অটোমেশন | সমন্বিত রৈখিক আন্দোলন | সম্মিলিত চলমান ভর, কাঠামোগত অনমনীয়তা এবং নিয়ামক ক্ষমতা |
একটি অ্যাপ্লিকেশনের জন্য একটি বল স্ক্রু লিনিয়ার মডিউল কীভাবে নির্বাচন করবেন
লোড সংজ্ঞায়িত করুন
ওয়ার্কপিস, ফিক্সচার, গ্রিপার, মোটর, ক্যাবল ক্যারিয়ার এবং অন্য কোনো চলমান উপাদান গণনা করুন। এছাড়াও ত্বরণ এবং হ্রাসের সময় উত্পন্ন গতিশীল শক্তির মূল্যায়ন করুন।
প্রয়োজনীয় স্ট্রোক নিশ্চিত করুন
কার্যকর ভ্রমণ প্রক্রিয়া দূরত্ব, লোডিং ক্লিয়ারেন্স, নিরাপত্তা দূরত্ব এবং হোমিং ভাতা অন্তর্ভুক্ত করা উচিত। দীর্ঘ স্ট্রোকের জন্য, অনুমোদিত স্ক্রু গতি এবং সমর্থন ব্যবস্থা যাচাই করুন।
গতি এবং ত্বরণ নির্ধারণ করুন
লক্ষ্য চক্রের সময় এবং প্রয়োজনীয় ভ্রমণ প্রোফাইল গণনা করুন। একটি বড় স্ক্রু সীসা একই মোটর গতির জন্য রৈখিক গতি বাড়াতে পারে, যখন একটি ছোট সীসা আরও বেশি যান্ত্রিক সুবিধা এবং সূক্ষ্ম পজিশনিং বৃদ্ধি প্রদান করতে পারে।
নির্ভুলতার প্রয়োজনীয়তা সংজ্ঞায়িত করুন
অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং রেজোলিউশন বিভিন্ন পরামিতি। প্রয়োজনীয় স্ক্রু গ্রেড, এনকোডার এবং নিয়ন্ত্রণ কৌশল প্রকৃত প্রক্রিয়া সহনশীলতা অনুযায়ী নির্বাচন করা উচিত।
মুহূর্ত লোড মূল্যায়ন
একটি অফসেট পেলোড গাড়িতে পিচ, ইয়াও এবং রোল মুহূর্ত তৈরি করে। গাইড সিস্টেমের অনুমোদিত স্ট্যাটিক এবং গতিশীল মুহূর্ত রেটিং পরীক্ষা করুন, বিশেষ করে যখন দীর্ঘ টুলিং বা ক্যান্টিলিভার-মাউন্ট করা লোডগুলি ব্যবহার করা হয়।
মোটর এবং কন্ট্রোল সিস্টেম নির্বাচন করুন
সার্ভো মোটরগুলি সাধারণত উচ্চ-গতি, উচ্চ-প্রতিক্রিয়া এবং বন্ধ-লুপ অবস্থানের জন্য নির্বাচিত হয়। স্টেপার মোটরগুলি মাঝারি গতি এবং অনুমানযোগ্য লোড অবস্থার সাথে কম খরচের সিস্টেমের জন্য উপযুক্ত হতে পারে।
অপারেটিং এনভায়রনমেন্ট বিবেচনা করুন
ধুলো, তরল, ধাতব চিপস, রাসায়নিক, তাপমাত্রা পরিবর্তন এবং ক্লিনরুমের প্রয়োজনীয়তা মডিউল নির্বাচনকে প্রভাবিত করতে পারে। প্রতিরক্ষামূলক কভার, সীলমোহর, স্টেইনলেস-স্টিলের উপাদান বা বিশেষ তৈলাক্তকরণের প্রয়োজন হতে পারে।
বিবেচনা করার সীমাবদ্ধতা
যদিও বল স্ক্রু রৈখিক মডিউলগুলি অনেক নির্ভুলতা অ্যাপ্লিকেশনের জন্য উপযুক্ত, তারা প্রতিটি গতি সিস্টেমের জন্য সেরা পছন্দ নয়।
- খুব দীর্ঘ স্ট্রোক স্ক্রু সমালোচনামূলক গতি এবং বিচ্যুতি দ্বারা সীমিত হতে পারে.
- অত্যন্ত উচ্চ-গতির অ্যাপ্লিকেশনগুলি বেল্ট ড্রাইভ বা রৈখিক মোটরগুলির জন্য আরও উপযুক্ত হতে পারে।
- বল স্ক্রুগুলির নিয়মিত তৈলাক্তকরণ এবং দূষণ সুরক্ষা প্রয়োজন।
- তাপীয় সম্প্রসারণ ক্রমাগত উচ্চ-গতির অপারেশন চলাকালীন অবস্থান নির্ভুলতাকে প্রভাবিত করতে পারে।
- উল্লম্ব অক্ষগুলির জন্য একটি মোটর ব্রেক বা অ্যান্টি-ড্রপ মেকানিজমের প্রয়োজন হতে পারে।
- অনুপযুক্ত প্রান্তিককরণ শব্দ, ঘর্ষণ এবং অকাল পরিধান বৃদ্ধি করতে পারে।
এই সীমাবদ্ধতাগুলি লোড, গতি, নির্ভুলতা, রক্ষণাবেক্ষণ এবং মোট সিস্টেম খরচের সাথে একত্রে মূল্যায়ন করা উচিত।
উপসংহার
বল স্ক্রু রৈখিক মডিউলগুলি বিস্তৃত নির্ভুল অটোমেশন অ্যাপ্লিকেশনগুলির জন্য সঠিক অবস্থান, উচ্চ পুনরাবৃত্তিযোগ্যতা, শক্তিশালী থ্রাস্ট এবং কঠোর গতি নিয়ন্ত্রণ প্রদান করে। এগুলি সাধারণত ইলেকট্রনিক্স সমাবেশ, অর্ধপরিবাহী সরঞ্জাম, দৃষ্টি পরিদর্শন, বিতরণ সিস্টেম, লেজার প্রক্রিয়াকরণ, সিএনসি লোডিং, চিকিৎসা সরঞ্জাম, পরিমাপ ব্যবস্থা এবং মাল্টি-অক্ষ যন্ত্রপাতিগুলিতে ব্যবহৃত হয়।
সফল আবেদন নির্ভর করে সঠিক স্ক্রু লিড, গাইড সাইজ, মোটর, স্ট্রোক, নির্ভুলতা গ্রেড, সুরক্ষা পদ্ধতি এবং ইনস্টলেশন কনফিগারেশন নির্বাচন করার উপর। প্রকৃত লোড, গতি, মুহূর্ত, পরিবেশ এবং প্রক্রিয়ার প্রয়োজনীয়তার সাথে মডিউল স্পেসিফিকেশন মেলে, ডিজাইনাররা একটি নির্ভরযোগ্য এবং দক্ষ নির্ভুল গতি সিস্টেম তৈরি করতে পারে।
