 日本語

ボールねじリニアモジュール正確で剛性が高く、再現性のある直線運動を提供しますが、コンポーネントが磨耗、汚れ、不適切に調整されたり、不適切に取り付けられたりすると、位置決めエラー、異音、振動、過熱、ネジ詰まりが発生する可能性があります。このガイドでは、ボールねじモジュールの一般的な問題を診断し、その根本原因を特定し、安定した動作を回復する方法について説明します。
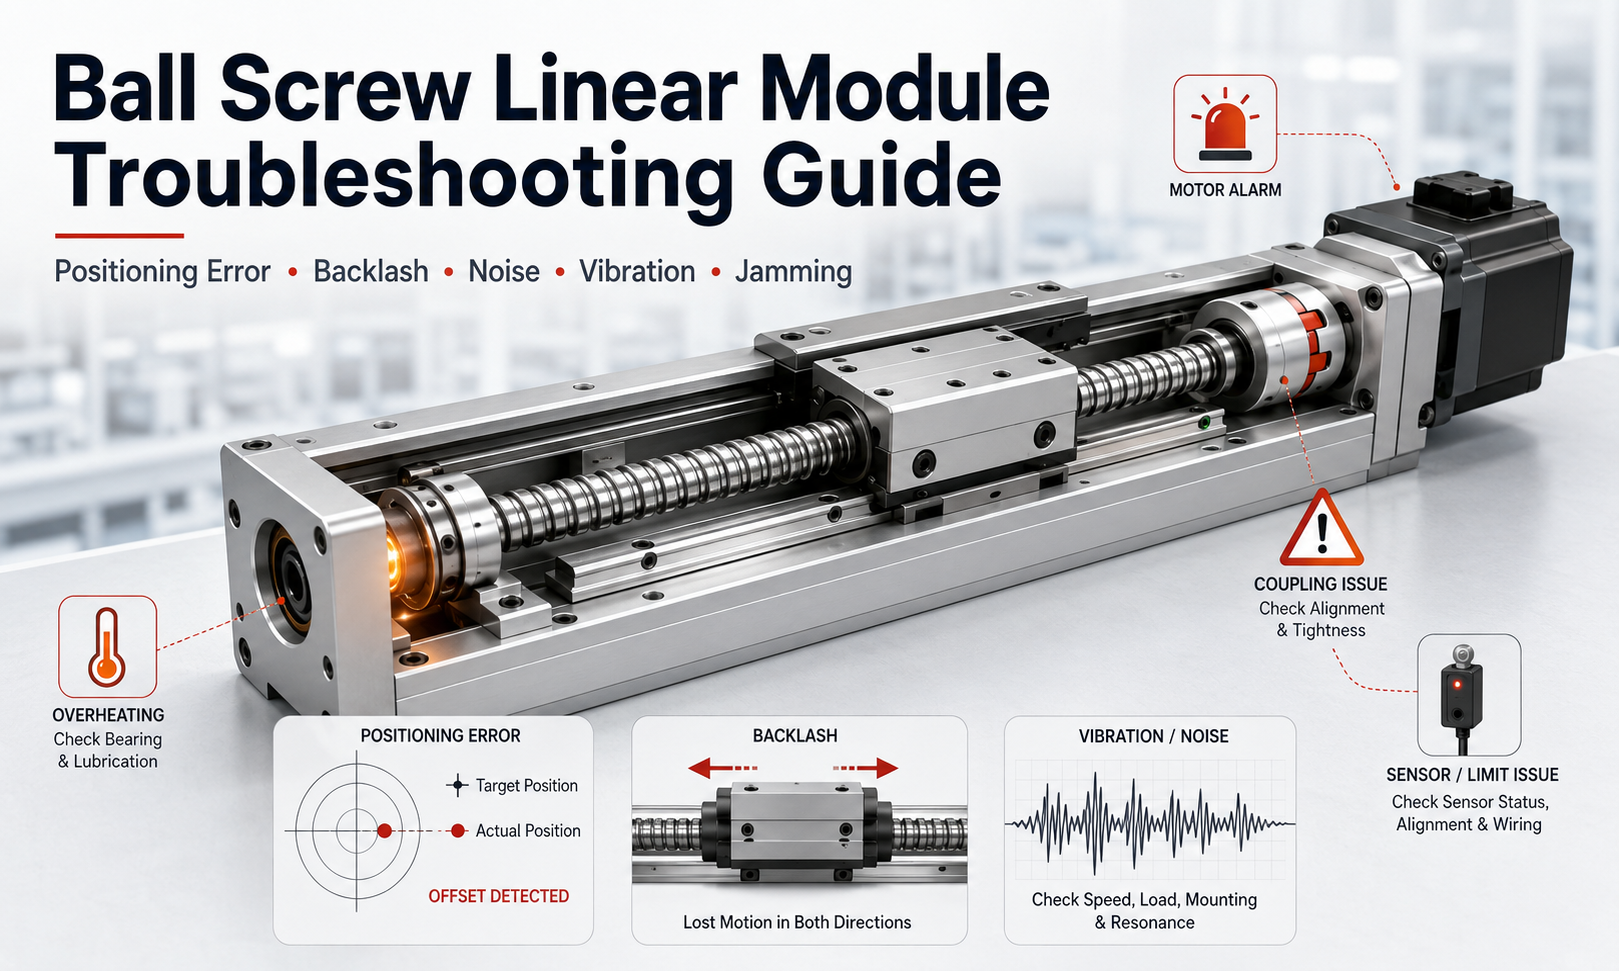
トラブルシューティングの主要原則
- 激しい騒音、妨害、過熱、または制御不能な動きが発生した場合は、直ちに機械を停止してください。
- 機械部品を検査する前に、電源を切断して固定してください。
- アラーム コード、動作状況、最近のメンテナンス活動を記録します。
- モジュールを分解する前に、外部の設置状態を確認してください。
- 機械的、電気的、制御システムの要因を個別に検査します。
- 実際の原因を確認できるように、一度に 1 つのパラメータまたはコンポーネントのみを変更します。
1. トラブルシューティング前の準備
ボールねじリニアモジュールの効果的なトラブルシューティングは、正確な情報から始まります。問題がモジュール自体に起因するかどうかを確認する前に、すぐにモーター、ボールねじ、またはコントローラーを交換することは避けてください。
障害状態を記録する
障害がいつどのように発生したかを文書化します。重要な情報には次のものが含まれます。
- 起動時、加速時、定速走行時、減速時に故障が発生したか。
- それが 1 つの位置に表示されるか、ストローク全体にわたって表示されるか。
- 問題が負荷時にのみ発生するかどうか。
- 障害が断続的か継続的か。
- メンテナンス、潤滑、パラメータ変更が最近行われたかどうか。
- モータードライバーがアラームコードを表示するかどうか。
初期の目視検査を実行する
モジュールを分解する前に、取り付けボルト、モーター接続、カップリング、ケーブル配線、センサー、保護カバー、および潤滑状態を検査してください。ファスナーの緩み、ケーブルの損傷、異物が一般的な原因ですが、多くの場合、分解しなくても特定できます。
2. 位置決め誤差
位置決めエラーとは、キャリッジが指令された位置に到達しないこと、または測定された位置が要求された位置と異なることを意味します。誤差は一定であるか、累積的であるか、または一貫性がない場合があります。
一般的な原因
- モーターとボールネジの間の緩い結合または滑り接続。
- パルス換算値、電子ギア比、ねじリードの設定が間違っています。
- ボールねじのリード異常または機械的摩耗。
- ボールナットまたはサポートベアリングの予圧が不十分です。
- キャリッジ、ガイド ブロック、モーター マウント、またはベアリング ハウジングが緩んでいます。
- サーボ調整の問題、次のエラーまたはエンコーダフィードバックの不安定性。
- 過大な可搬質量、加速度、または外部抵抗。
- 長時間運転後の熱膨張。
- 原点センサーの位置が不正確です。
診断方法
- ペイロードなしでモジュールを実行し、実際の位置とコマンドされた位置を比較します。
- ストローク上の複数のポイントで位置決め精度を測定します。
- 同じ動作を複数回繰り返して、位置決め精度と再現性を区別します。
- モーターシャフトとカップリングにマークを付けて、相対的な滑りがないか確認します。
- 実際のねじリードおよび伝達比に対してコントローラの設定を確認してください。
- 取り付けボルト、ベアリングシート、キャリッジの接続を確認してください。
- 移動中のサーボ追従誤差やモータ電流を監視します。
是正措置
緩んだ接続を指定されたトルクで締め、モーション制御パラメータを修正し、サーボ システムを再調整します。スリップまたは損傷したカップリングを交換します。移動位置により誤差が変化する場合は、ネジの位置合わせ、リード精度、ガイドの平行度を点検してください。外的要因を取り除いても再現性が低い場合は、ボールナット、サポートベアリング、またはねじ軸を専門家による検査または交換する必要がある場合があります。
3. 過剰なバックラッシ
バックラッシュは通常、モジュールの方向が反転するときに最も顕著に現れます。モーターは回転しますが、キャリッジがすぐに応答しないため、ロストモーションが発生し、双方向の位置決め精度が低下します。
一般的な原因
- ボールネジとボールナットの間が摩耗します。
- ボールナットの予圧の喪失。
- 固定側サポートベアリングまたはベアリングロックナットが緩んでいます。
- ルーズカップリング、モーターシャフトまたはネジ接続。
- キャリッジ取り付けプレートまたはガイド ブロックのボルトが緩んでいます。
- 過大な荷重による弾性変形。
- 機械的条件と一致しなくなった補償設定を制御します。
検査手順
ダイヤルインジケータをキャリッジに固定し、前進および後退の小さな動きを指示します。モーターの回転と実際のキャリッジの変位を比較してください。次に、カップリング、サポートベアリング、取り付けジョイントを個別に検査します。これは、ロストモーションがドライブ接続、ベアリングサポート、またはボールナットのいずれから発生しているかを判断するのに役立ちます。
是正措置
緩んでいるコンポーネントを締め直し、許容される場合はベアリングのプリロードを復元し、磨耗したカップリングを交換します。摩耗または損傷したボールナットは、ソフトウェア補正だけで修正しないでください。機械的なバックラッシュが用途要件を超える場合、ボールねじアセンブリを修理または交換する必要があります。
4. 異音
正常なボールねじモジュールでは、通常、一貫した回転音とモーター音が発生します。ゴリゴリ、クリック音、ノック音、キーキー音、または周期的な衝撃音は、駆動システムの検査が必要であることを示しています。
| 騒音特性 | 考えられる原因 | 推奨チェック |
|---|---|---|
| 連続研削 | 汚れ、潤滑不足、転動面の損傷 | ねじ軌道、ボールナット、ガイドレール、潤滑油の状態を検査します。 |
| 定期的なクリック | 局所的なネジの損傷、カップリングの欠陥、またはベアリングの損傷 | ネジをゆっくり回し、同じ位置で異音が繰り返されるかどうかを確認します。 |
| 反転時のノッキング | バックラッシュ、カップリングの緩み、またはベアリングのサポートの緩み | すべてのドライブ接続を確認し、逆転クリアランスを測定します |
| 甲高い鳴き声 | 潤滑不足、予圧過多、芯ずれ | 潤滑剤の量、ネジの位置、ベアリングの状態を確認します。 |
| 高速時のみ異音発生 | 臨界速度の影響、共振、アライメント不良、または不正確なサーボ調整 | 一時的に速度を落とし、取り付けの剛性と動作パラメータを検査します。 |
是正措置
糸くずの出ない洗浄剤を使用してアクセス可能な汚染を除去し、推奨量の適切な潤滑剤を塗布します。ネジの位置合わせ、ガイドの平行度、カップリングの同心度、サポートベアリングの状態を確認してください。損傷した軌道がボール循環システム全体を急速に汚染する可能性があるため、金属の研削音や激しい衝撃音が発生するモジュールを操作し続けないでください。
5. 動作中の振動について
振動により、表面品質、位置決めの安定性、およびコンポーネントの寿命が低下する可能性があります。これは、モジュール、マシンフレーム、ペイロード、またはサーボ制御システムから発生する可能性があります。
考えられる原因
- 取付面の平面度や構造剛性が不十分です。
- モジュール、モーター、サポートベアリング、またはワークの取り付けボルトが緩んでいます。
- モーター軸、カップリング、ボールネジの芯ずれ。
- ねじ軸が曲がっているか、サポートベアリングが損傷しています。
- 過度の加速または急激な動作プロファイル。
- サーボゲインや機械構造の共振が不安定。
- ペイロードの重心がキャリッジから離れすぎています。
- ガイドブロックの損傷、またはガイドプリロードの不均一。
診断方法
モジュールをいくつかの速度と加速度で操作します。狭い速度範囲でのみ振動が発生する場合は、構造共振やサーボチューニングが考えられます。同じネジ位置で振動が繰り返される場合は、ネジ軸、軌道面、ガイド系を点検してください。可搬質量に応じて増加する場合は、モーメント荷重、取付剛性、加速度の設定を確認してください。
是正措置
取り付け構造を強化し、ベースの剛性を向上させ、シャフトのアライメントを修正します。加速度とジャークを一時的に減らして、動作プロファイルが問題の原因となっているかどうかを確認します。サーボパラメータは、機械的な緩みや取り付け上の欠陥を取り除いた後、有資格者によって調整される必要があります。
6. ボールねじの詰まり
ネジ詰まりは、キャリッジがスムーズに移動できなくなったり、モーターがネジを回転できなくなったりする重大な障害です。モジュールに力を加え続けると、ボール ナット、カップリング、モーター、またはサポート ベアリングが損傷する可能性があります。
一般的な原因
- スクリュー軌道またはガイドシステムに異物が侵入する。
- 潤滑剤が乾燥している、汚染されている、または不適切である。
- ボールナット内部のボール循環不良。
- ねじ軸の曲がりや取り付けズレ。
- ガイドレールとボールねじの平行度誤差が過大に取り付けられている。
- ベアリングの焼き付きをサポートします。
- カバー、ケーブル、または外部コンポーネントによる機械的干渉。
- 許容ストロークを超えたキャリッジの移動。
即時対応
- モーターを停止し、電源を切断します。
- 詰まりを解消するためにモーターのトルクを増加させないでください。
- 目に見える干渉、カバーの損傷、ケーブルの挟み込みがないか確認してください。
- 装置の手順で許可されている場合にのみ、モーターまたはカップリングを取り外してください。
- 承認された方法を使用して、ネジを手でゆっくりと回転させます。
- 抵抗が局所的なものなのか、ストローク全体にわたって存在するのかを特定します。
是正措置
アクセス可能な汚染物質を清掃し、汚染が軽度で損傷が見られない場合は潤滑剤を交換します。外部負荷とモーターを取り外した後もネジが締まったままの場合は、ボール ナット、ガイド ブロック、サポート ベアリングを検査してください。ボール循環システムが損傷した場合は、通常、強制的に操作するのではなく、交換または専門家による修理が必要です。
7. 過度の温度上昇
高速または高負荷の動作中にある程度の温度上昇が起こるのは正常です。温度が過剰または急速に上昇している場合は、異常な摩擦、過負荷、または不適切な調整を示しています。
考えられる原因
- 過剰なボールナットまたはサポートベアリングのプリロード。
- グリースが多すぎるとさらなる抵抗が生じます。
- 潤滑剤が不十分、古くなった、または適合しない。
- ボールねじとガイドレールの位置ずれ。
- モーターの過負荷または不適切なサーボ調整。
- 意図したデューティサイクルを超えた連続動作。
- 可搬質量、速度、加速度が過剰です。
- ベアリング、ボールナット、ガイドブロックの損傷。
診断方法
モーター、カップリング、固定ベアリング、ボールナット、ガイドブロックの温度を比較します。多くの場合、温度が最も高い場所が原因の特定に役立ちます。無負荷運転時にモータ電流が同時に増加するか、温度が上昇するか確認してください。
是正措置
潤滑剤の量を修正し、過剰な負荷や動きの強さを軽減し、アライメントを確認してください。モジュール設計に従って、ベアリングの予圧とボールナットの抵抗を検査します。適合性が確認されていない限り、異なる種類のグリースを混合しないでください。摩擦が異常なままの場合は、損傷した回転コンポーネントまたは回転コンポーネントを交換してください。
8. カップリング不良
カップリングは、限られた取り付け偏差に対応しながら、モーターのトルクをボールねじに伝達します。亀裂、緩み、または過度の変形は、位置決めエラー、ノイズ、および完全な動作の損失を引き起こす可能性があります。
典型的な症状
- モーターは回転しますが、キャリッジは動きません。
- 位置決め誤差は主に加速時や逆転時に発生します。
- モーターエンド付近で金属的なノッキングが発生します。
- カップリングファスナーが繰り返し緩んでしまう。
- 目に見える亀裂、変形または摩耗が存在します。
是正措置
モーター軸とネジ軸のかみ合い深さ、クランプ位置、締め付けトルクを確認してください。交換品を取り付ける前にシャフトの同心度を確認してください。深刻なシャフトのずれを補正するためにカップリングを使用しないでください。用途に適したトルク容量、定格速度、ねじり剛性を備えたカップリングを選択してください。
9. エンジンアラーム
モーターまたはサーボドライバーのアラームは、必ずしもモーターに欠陥があることを意味するわけではありません。機械抵抗、過負荷、配線の問題、および誤ったパラメータはすべて、アラームをトリガーする可能性があります。
| アラームの種類 | 考えられるモジュール関連の原因 | 検査の焦点 |
|---|---|---|
| 過負荷アラーム | ジャミング、過剰な負荷、高摩擦、または激しい加速 | 手動動作の抵抗、積載量、動作プロファイルを確認します。 |
| 過電流アラーム | 突然の機械的衝撃、部品の固着またはモーター配線の故障 | ストロークに干渉がないか検査し、電源接続を確認します。 |
| 後続エラーアラーム | 結合が緩い、トルクが不十分、抵抗が大きすぎる、またはチューニングが不安定である | コマンド位置、エンコーダフィードバック、モータ電流を比較 |
| エンコーダアラーム | エンコーダケーブルの損傷、コネクタの緩み、または電気的干渉 | フィードバックケーブル、シールド、コネクタを検査します。 |
| オーバートラベルアラーム | 不正なリミットセンサー位置、故障したセンサーまたはパラメーターエラー | センサー信号、設置位置、トラベル設定を確認してください |
トラブルシューティングの手順
- ドライバーをリセットする前に、完全なアラーム コードを記録してください。
- アラームの定義については、モーターとドライバーのマニュアルを参照してください。
- 電源を遮断した状態でキャリッジがスムーズに動くか確認してください。
- 電源、エンコーダ、ブレーキ、および接地の接続を検査します。
- 積載量、加速度、速度、トルクの制限を確認します。
- 原因が特定されるか、安全に除去された後にのみアラームをリセットしてください。
10. センサーの故障
ホーム、リミット、位置センサーはモジュールを保護し、基準信号を提供します。センサーが故障しているか、センサーが正しく調整されていないと、起動が妨げられたり、不正確なホーミングが発生したり、オーバートラベルが発生したりする可能性があります。
一般的な原因
- 振動やメンテナンス後にセンサーの位置がずれた。
- コネクタが緩んでいるか、ケーブルが破損しています。
- 検出距離が正しくありません。
- センサーまたはターゲットプレートの汚れ。
- 入力電圧または配線の極性が間違っています。
- 衝撃やオーバートラベルによるセンサーの損傷。
- 制御入力設定エラー。
診断方法
キャリッジを検出位置までゆっくりと移動させながら、センサーのインジケーターを観察します。コントローラの入力状態を確認し、必要に応じて電源電圧を測定します。入力を監視しながらケーブルをゆっくりと動かして、断続的な信号がないかどうかを確認します。
是正措置
センサーを清掃して位置を変更し、正しい検出距離に戻して、取り付けブラケットを締めます。損傷した配線を修理するか、センサーを互換性のあるタイプと交換してください。調整後は低速原点復帰テストとリミットテストを行ってから自動運転に戻してください。
11. ボールねじリニアモジュールのトラブルシューティングのワークフロー
構造化されたワークフローにより、不必要な分解が防止され、保守可能なコンポーネントを交換するリスクが軽減されます。
- 症状を確認します。問題が発生する正確な動作、位置、負荷、動作段階を特定します。
- アラームとデータを記録します。アラームコード、位置エラー、モーター電流、速度、温度情報を保存します。
- 機器を固定します。必要に応じて動作を停止し、エネルギーを遮断し、ワークを取り外します。
- 目視検査を実行します。留め具、ケーブル、センサー、カバー、汚れ、潤滑を確認してください。
- 無負荷テストを実行します。障害がペイロードまたは外部ツールに関連しているかどうかを判断します。
- 機械的原因と電気的原因を分けてください:制御パラメータを変更する前に、手動抵抗と機械的接続を確認してください。
- ドライブトレインを検査します。モーターマウント、カップリング、サポートベアリング、ボールネジ、ボールナットを点検してください。
- ガイド システムを検査します。ガイドブロック、レールの状態、平行度、キャリッジの取り付け状態を確認してください。
- 制御設定を確認します。ネジリード、パルス相当量、移動限界、原点復帰ロジック、サーボパラメータを確認します。
- 一度に 1 つの修正アクションを適用します。各調整後にテストして根本原因を確認します。
- 修復を検証します。最初は低速でテストし、その後徐々に通常の負荷、速度、加速度に戻します。
- 結果を文書化します。原因、修理方法、交換した部品、今後の予防措置を記録します。
12. トラブルシューティング参照表
| 症状 | 考えられる原因 | 推奨されるアクション |
|---|---|---|
| 不正確な位置決め | 緩い結合、不正なパラメータ、摩耗または熱膨張 | 接続、設定、再現性、ネジの状態を確認してください |
| 反転誤差が大きい | ナット、ベアリング、カップリングまたは取り付けジョイントのバックラッシュ | ロストモーションを測定し、各ドライブ接続を検査します |
| 研削音 | 汚れ、潤滑不良、または軌道面の損傷 | 運転を停止し、回転コンポーネントの清掃、注油、検査を行います。 |
| 振動 | 取り付けの緩み、共振、位置ずれ、過大な加速度 | 剛性を向上させ、アライメントを修正し、動作プロファイルを調整します。 |
| キャリッジが動かない | ジャミング、干渉、ベアリングの焼き付き、またはボールナットの損傷 | 電源を切り、干渉を確認し、手動抵抗を検査します。 |
| 高温 | 過負荷、過剰な予圧、アライメント不良、または不適切な潤滑 | 熱源を特定し、摩擦や動作条件を修正します。 |
| モーターは動かずに回転します | カップリングの緩みまたは破損 | カップリングを点検して交換し、シャフトを再調整します。 |
| サーボアラームの繰り返し | 機械抵抗、配線不良、またはパラメータが正しくありません | コードを記録し、機械システムと電気システムの両方をチェックします。 |
| ホーミング失敗 | センサーの位置、配線、または制御入力の問題 | センサー信号をテストし、検出位置を再調整します |
13. 予防措置
ボールねじモジュールの故障の多くは、定期的な検査と制御された動作条件によって回避できます。
- ネジ、ガイド レール、保護カバーはきれいな状態に保ってください。
- 潤滑剤は指定のものを使用し、グリースの過剰塗布は避けてください。
- 使用時間や使用環境に応じて潤滑状態を点検してください。
- カップリング、モーター、ベアリング ハウジング、キャリッジの留め具を定期的に確認してください。
- 切削液、粉塵、金属粒子、研磨性汚染物質がモジュールに侵入しないようにしてください。
- 定格可搬質量、速度、加速度、許容モーメントを超えないようにしてください。
- 衝撃荷重を軽減するには、滑らかな加速および減速プロファイルを使用します。
- ケーブルとセンサーが繰り返しの曲げによって損傷する前に検査してください。
- 位置決め精度、ノイズ、温度、モーター電流の傾向を記録します。
- 小さな変更が完全な障害に発展する前に調査してください。
14. よくある質問
ボールねじリニアモジュールの位置決め精度が低下するのはなぜですか?
一般的な原因には、カップリングの緩み、不適切な制御パラメータ、ボール ナットの摩耗、サポート ベアリングの緩み、過剰な負荷、サーボ追従エラー、熱膨張などが含まれます。位置決め精度と再現性の両方を測定し、原因を絞り込みます。
ボールねじモジュールからの異音の原因は何ですか?
異音は、潤滑不足、汚れ、ねじの位置ずれ、サポートベアリングの損傷、ガイドブロックの摩耗、ねじ軌道の損傷などが原因で発生することがあります。ノイズの位置と、ノイズが同じ位置で繰り返されるかどうかは、重要な診断の手がかりとなります。
ボールネジが詰まった場合はどうすればよいですか?
直ちに装置を停止し、電源を切り、モーターのトルクを増加させないでください。外部干渉、ケーブルの挟み込み、汚れがないか確認してください。負荷とモータを切り離した後、ネジがスムーズに回転しない場合は、ボールナット、ガイドブロック、サポートベアリングを点検してください。
バックラッシュはソフトウェア補正で補正できますか?
ソフトウェア補正により、予測可能な位置決め誤差は軽減される可能性がありますが、機械的な摩耗や緩みは修復されません。過度の機械的バックラッシュは、カップリング、サポートベアリング、ボールナット、または取り付けジョイントで修正する必要があります。
潤滑後にモジュールが熱くなるのはなぜですか?
グリースが過剰になると、転がり抵抗が増加し、追加の熱が発生する可能性があります。互換性のない潤滑剤、不適切なプリロード、または不適切なアライメントによっても、同様の症状が発生する可能性があります。給油量を確認し、主熱源を特定してから運転を続けてください。
ボールねじアセンブリはいつ交換する必要がありますか?
目に見える軌道の損傷、永続的な詰まり、激しいバックラッシュ、異常なノイズ、不安定な再現性、または洗浄、潤滑、およびアライメントでは修正できない過度の抵抗がある場合は、交換を検討する必要があります。
結論
ボールねじリニアモジュールの信頼性の高いトラブルシューティングには、体系的なアプローチが必要です。まず、故障状態を確認し、外部設置要因を確認し、機械的問題を電気的または制御システムの障害から分離します。位置決め誤差、過剰なバックラッシ、異音、振動、ネジ詰まり、過熱などの二次被害を防ぐために、早めに対処してください。
ボール循環システム、精密ベアリング、スクリューシャフト、またはガイドシステムに損傷がある場合は、資格のある担当者がモジュールを検査および修理する必要があります。正確なメンテナンス記録と定期的な予防チェックにより、位置決めパフォーマンスを維持し、予期せぬダウンタイムを削減できます。
