 Português

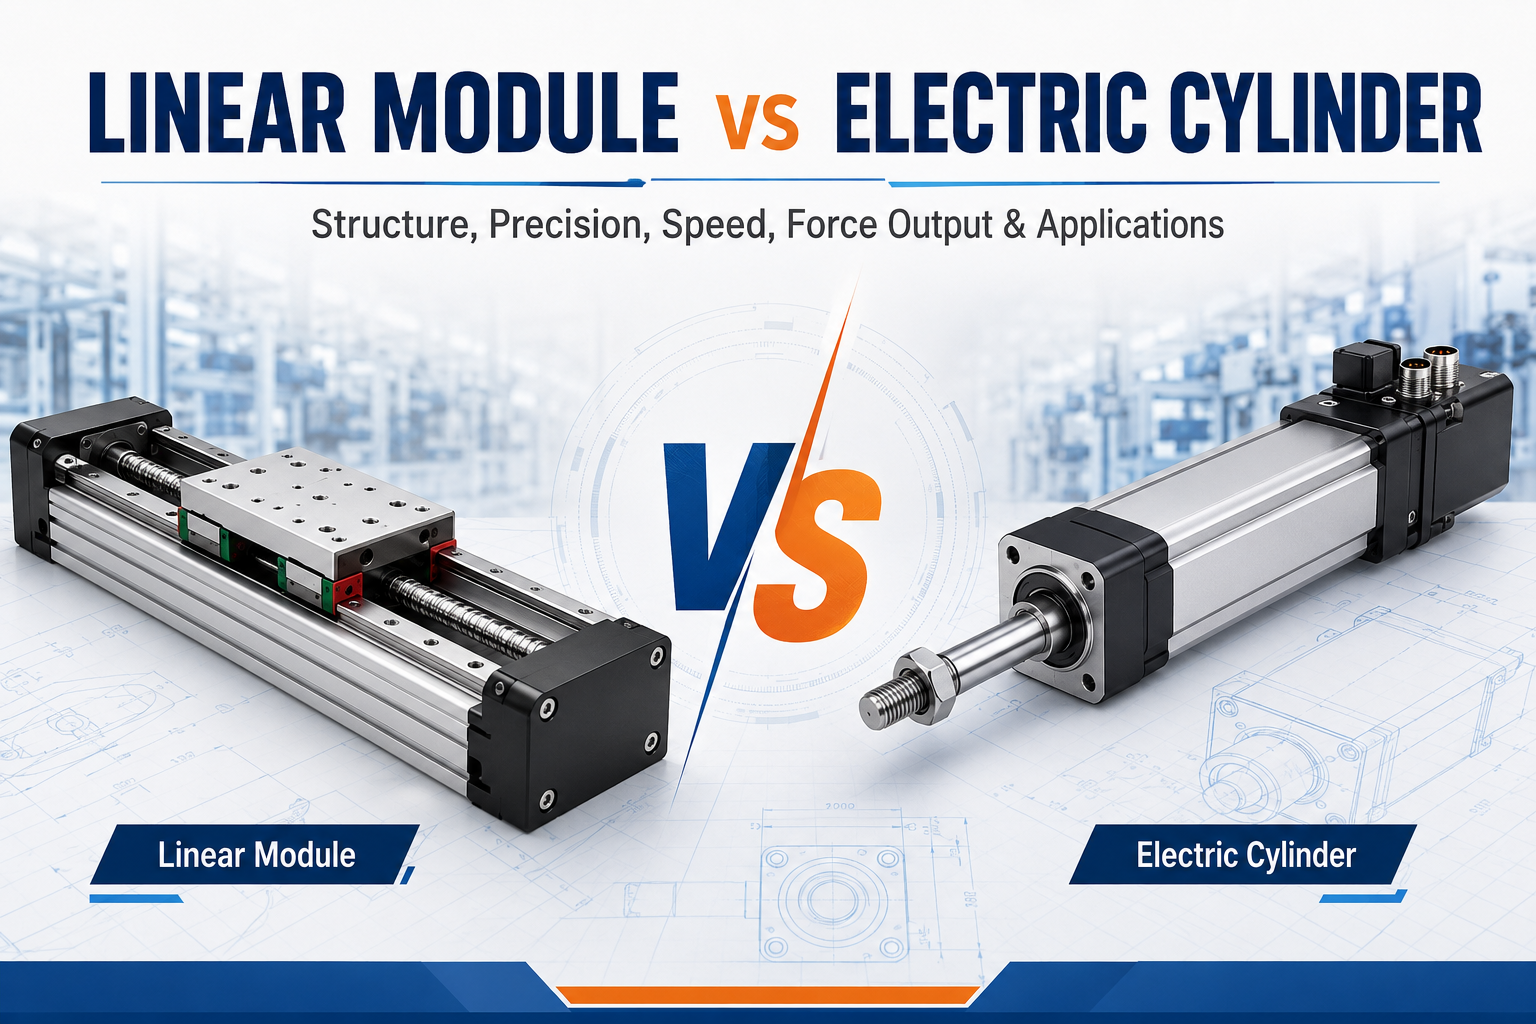
UMmódulo lineare umcilindro elétricosão amplamente utilizados para gerar movimento linear controlado em automação industrial. Eles podem ser acionados por servomotores ou motores de passo, conectados a controladores de movimento e integrados a equipamentos automatizados para operações de posicionamento, elevação, empurrar, pressionar, transferir e montar.
Embora ambos os produtos pertençam à categoria mais ampla de atuadores lineares, suas estruturas e funções primárias são diferentes. Um módulo linear é geralmente projetado para mover um carro ao longo de um sistema de guia exposto ou fechado. É especialmente adequado para posicionar cargas sobre um percurso definido e para construir eixo único ouplataformas de movimento multieixos.
Um cilindro elétrico é projetado para estender e retrair uma haste ou conjunto de saída guiada. Ele se concentra na geração de força axial controlada dentro de uma estrutura compacta de atuador cilíndrico ou retangular. Cilindros elétricos são comumente usados para substituir cilindros pneumáticos ou hidráulicos quando são necessários maior precisão de posicionamento, movimento programável, operação mais limpa e melhor controle de processo.
A escolha correta depende de mais do que curso e carga útil. Os engenheiros devem comparar a precisão de posicionamento, repetibilidade, velocidade, aceleração, empuxo, capacidade de carga lateral, resistência ao momento, orientação de montagem, nível de proteção, condições ambientais, ciclo de trabalho, vida útil, requisitos de controle e custo total do sistema.
Este guia fornece uma descrição detalhadamódulo linear vs cilindro elétricocomparação para ajudar engenheiros de automação, fabricantes de equipamentos, integradores de sistemas e equipes de compras a selecionar o atuador linear mais adequado.
O que é um módulo linear?
UMmódulo linearé uma unidade de movimento linear integrada que combina uma base estrutural, sistema de guia, carro móvel, mecanismo de acionamento, interface do motor e sensores opcionais em um conjunto completo.
O sistema de acionamento pode usar um parafuso de esfera, correia dentada, pinhão e cremalheira, motor linear, parafuso de avanço ou outro método de transmissão. O carro se move ao longo de uma ou mais guias lineares enquanto suporta a carga útil, ferramental, acessório, sensor, efetor final do robô ou cabeçote de processamento.
O motor normalmente é montado em uma extremidade do módulo ou conectado através de um arranjo de acionamento paralelo. A rotação do motor é convertida em movimento linear pelo mecanismo de acionamento. As guias lineares suportam a carga e resistem a forças que de outra forma fariam com que o carro girasse ou se afastasse do caminho pretendido.
Módulos linearessão comumente usados como eixos independentes ou combinados em sistemas de automação XY, XZ, XYZ, pórtico, robô cartesiano e sistemas de automação multieixos.
Principais características dos módulos lineares
- Guia integrado e estrutura de acionamento
- Carro móvel para montagem de cargas úteis e ferramentas
- Adequado para instalação horizontal, vertical, montada lateralmente e invertida
- Disponível em cursos curtos, médios e longos
- Suporta construção de sistema multieixo
- Pode fornecer alta velocidade ou alta precisão dependendo do tipo de unidade
- Pode resistir aos momentos de carga útil através do sistema de guia
- Adequado para posicionamento ponto a ponto e movimento de trajetória contínua
O que é um cilindro elétrico?
Umcilindro elétrico, também chamado de cilindro servoelétrico, atuador linear elétrico ou cilindro eletromecânico, é um atuador que converte a rotação do motor em extensão e retração controlada de uma haste ou estrutura de saída guiada.
A maioria dos cilindros elétricos usa um parafuso de esfera, parafuso de rolo ou parafuso de avanço como mecanismo de transmissão interno. O motor aciona o parafuso através de um acoplamento, caixa de engrenagens, correia dentada ou estrutura integrada de acionamento direto. À medida que o parafuso gira, a porca e a haste de saída se movem axialmente.
Os cilindros elétricos são projetados para realizar operações lineares de empurrar, puxar, levantar, pressionar, fixar, inserir, tensionar e posicionar. Eles fornecem uma alternativa controlada eletricamente aos cilindros pneumáticos e hidráulicos.
Alguns cilindros elétricos possuem saída de haste simples e necessitam de guias externas quando há presença de cargas laterais. Outros usam hastes guia duplas, trilhos guia lineares ou mesas guiadas para melhorar o suporte de carga e evitar que a haste gire.
Principais características dos cilindros elétricos
- Saída estilo haste ou guiada
- Alta capacidade de força axial
- Curso, velocidade, aceleração e força programáveis
- Adequado para pressionar, levantar, fixar e inserir
- Estrutura compacta do atuador
- Pode substituir cilindros pneumáticos ou hidráulicos
- Disponível com freios, caixas de câmbio, sensores de força e codificadores
- Frequentemente disponível com níveis de proteção mais elevados
Módulo Linear vs Cilindro Elétrico: Comparação Rápida
| Fator de comparação | Módulo Linear | Cilindro Elétrico |
|---|---|---|
| Função principal | Posicionar e transportar um carro ao longo de um caminho guia | Gerar extensão axial controlada, retração, empurrar ou puxar |
| Estrutura de saída | Carro móvel ou mesa deslizante | Haste de saída ou conjunto de haste guiada |
| Sistema de Guias | Normalmente integrado | Pode ser integrado ou pode exigir guias externos |
| Forçar saída | Moderado a alto, dependendo do tipo de unidade | Geralmente otimizado para alto empuxo axial |
| Capacidade de carga momentânea | Geralmente melhor devido às guias lineares integradas | Limitado em tipos de haste, a menos que seja usada uma estrutura guiada |
| Velocidade | Pode ser muito alto, especialmente com acionamento por correia ou motor linear | Geralmente moderado, dependendo do avanço do parafuso e da potência do motor |
| Comprimento do curso | Adequado para cursos médios e longos | Comumente usado para golpes curtos e médios |
| Precisão de posicionamento | Alto com fuso de esfera ou sistemas de motor linear | Alto com sistemas de fuso de esfera ou parafuso de rolo |
| Nível de proteção | Projetos abertos, semifechados ou totalmente fechados | Muitas vezes mais fácil de vedar contra poeira, umidade e contaminantes |
| Integração multieixo | Adequado para sistemas XY, XZ, XYZ e pórtico | Usado principalmente como eixo individual de empurrar ou levantar |
| Aplicações típicas | Transferência, posicionamento, distribuição, inspeção e robótica | Prensagem, fixação, elevação, inserção e substituição de cilindro |
A diferença fundamental: movimento de carro versus movimento de haste
A diferença mais visível entre um módulo linear e um cilindro elétrico é a forma de saída.
Um módulo linear move um carro ao longo de um perfil ou base. A carga útil é montada diretamente no carro e o sistema de guia suporta a carga durante todo o curso.
Um cilindro elétrico normalmente estende e retrai uma haste de saída. A haste transfere força axial para a carga. Em projetos simples de haste, a haste não deve ser exposta a força radial ou momento fletor excessivo.
Esta diferença influencia fortemente a seleção da aplicação. Um módulo linear é geralmente mais adequado quando a carga deve percorrer um caminho guiado enquanto transporta ferramentas ou equipamentos. Um cilindro elétrico geralmente é melhor quando a tarefa principal é empurrar, puxar, pressionar, levantar, prender ou inserir ao longo de um único eixo.
Diferenças Estruturais
Estrutura do Módulo Linear
Um módulo linear típico contém um perfil estrutural longo ou uma base usinada. Um ou mais trilhos-guia são instalados ao longo do eixo e um carro se move ao longo dos blocos-guia.
O mecanismo de acionamento é posicionado dentro ou ao lado do perfil. Em um módulo de fuso de esferas, o carro é conectado a uma porca esférica. Em um módulo acionado por correia, o carro é fixado a uma correia dentada. Em um módulo de motor linear, a força eletromagnética move diretamente o carro.
A estrutura do módulo foi projetada para suportar o peso da carga útil e resistir aos momentos de inclinação, guinada e rotação. O carro geralmente fornece vários furos roscados para montagem de ferramentas, acessórios, sensores ou outro eixo de movimento.
Estrutura do Cilindro Elétrico
Um cilindro elétrico típico contém um motor, transmissão de parafuso, suporte de rolamento, carcaça do atuador, estrutura anti-rotação, haste de saída e interface de montagem frontal.
Quando o motor gira, o parafuso interno move o conjunto da porca e da haste para frente ou para trás. A carcaça do atuador protege o parafuso e suporta o sistema de rolamento.
Os cilindros elétricos tipo haste são compactos, mas a haste de saída pode não fornecer resistência suficiente às cargas laterais. Os cilindros elétricos guiados adicionam hastes guia paralelas ou uma estrutura de mesa para melhorar a estabilidade lateral e a capacidade de momento.
Comparação do mecanismo de acionamento
Os módulos lineares estão disponíveis com vários métodos de acionamento, enquanto a maioria dos cilindros elétricos depende de transmissão por parafuso.
Tipos comuns de unidades de módulo linear
- Acionamento por fuso de esfera
- Acionamento por correia dentada
- Acionamento por cremalheira e pinhão
- Acionamento de motor linear
- Chave de fenda
Tipos comuns de acionamento de cilindro elétrico
- Acionamento por fuso de esfera
- Aparafusadora de rolo
- Chave de fenda
- Aparafusadora assistida por caixa de velocidades
- Transmissão do motor por correia dentada paralela
Os cilindros elétricos com fuso de esfera fornecem um bom equilíbrio entre força, velocidade, eficiência e precisão de posicionamento. Os cilindros elétricos de parafuso de rolete proporcionam maior densidade de força e maior vida útil em aplicações exigentes, mas geralmente são mais caros.
A gama mais ampla de tecnologias de acionamento de módulos lineares permite que os engenheiros selecionem um sistema otimizado para velocidade, curso, precisão ou custo. Os cilindros elétricos são otimizados mais especificamente para força axial e movimento compacto de extensão-retração.
Comparação de precisão de posicionamento
Tanto os módulos lineares quanto os cilindros elétricos podem fornecer posicionamento preciso quando usam parafusos de esferas, rolamentos adequados, servomotores e feedback do encoder.
A precisão final depende da precisão do avanço do parafuso, folga, pré-carga, rigidez estrutural, resolução do codificador do motor, desempenho do controlador, expansão térmica, condições de montagem e deformação da carga.
Precisão do Módulo Linear
Módulos lineares de fuso de esfera são comumente selecionados para posicionamento preciso. As porcas esféricas pré-carregadas podem reduzir a folga axial, enquanto os trilhos-guia integrados mantêm o alinhamento do carro.
Os módulos de motor linear podem fornecer excelente desempenho de posicionamento porque eliminam o parafuso, o acoplamento, a correia e outros componentes de transmissão mecânica. Sua precisão depende fortemente do codificador linear e do sistema de controle.
Módulos lineares acionados por correia geralmente fornecem menor rigidez axial e menor precisão de posicionamento absoluto, mas ainda podem oferecer repetibilidade suficiente para operações de embalagem, manuseio e transferência.
Precisão do cilindro elétrico
Os servocilindros elétricos podem alcançar extensão e retração precisas porque o controlador rastreia a posição do motor por meio de um codificador. A pré-carga do parafuso esférico e os suportes rígidos dos rolamentos ajudam a reduzir a perda de movimento.
No entanto, a haste de saída, os suportes de montagem, as ferramentas conectadas, a caixa de engrenagens e a carga externa podem provocar deflexão ou folga. Um atuador preciso não garante um processo preciso, a menos que a estrutura completa da máquina também seja rígida.
Qual é mais preciso?
Nenhum tipo de produto é automaticamente mais preciso em todas as aplicações. Um módulo linear de fuso de esferas de precisão e um módulo linear de precisãocilindro elétrico de parafuso de esferapodem fornecer repetibilidade semelhante quando usam classes de parafusos, rolamentos, motores e sistemas de feedback comparáveis.
A diferença mais importante é como a carga é guiada. Um módulo linear normalmente controla a posição e a orientação do carro móvel. Um cilindro elétrico tipo haste controla principalmente a extensão axial e pode exigir uma guia externa para manter a orientação da carga.
Repetibilidade e Resolução
A repetibilidade descreve a capacidade do atuador de retornar repetidamente à mesma posição comandada. A resolução descreve o menor movimento que o sistema de controle pode comandar ou detectar.
Os servomotores geralmente fornecem melhor controle de posição em malha fechada do que os sistemas de passo em malha aberta. No entanto, a alta resolução do codificador não cria automaticamente uma alta precisão mecânica.
Folga mecânica, variação do avanço do parafuso, folga do rolamento, elasticidade da correia, deflexão da haste, conformidade do acoplamento, deformação estrutural e mudanças de temperatura podem afetar o desempenho final.
Para aplicações de posicionamento exigentes, os engenheiros devem distinguir entre resolução do motor, repetibilidade do atuador, precisão de posicionamento absoluta e precisão completa da máquina.
Comparação de velocidade
Os módulos lineares geralmente oferecem uma faixa de velocidade mais ampla porque podem usar diferentes tecnologias de transmissão.
Tempomódulos lineares de correiasão adequados para movimentos de alta velocidade e longo curso. Módulos de motor linear podem fornecer aceleração ainda maior e resposta rápida. Os módulos de fuso de esferas oferecem precisão e impulso, mas podem ser limitados pela velocidade crítica do parafuso.
Os cilindros elétricos normalmente usam parafusos de esferas ou parafusos de rolos, portanto sua velocidade máxima é influenciada pelo avanço do parafuso, diâmetro do parafuso, curso, velocidade de rotação, capacidade de carga, potência do motor e condições térmicas.
Para empurrar, pressionar, prender ou levantar em cursos curtos, um cilindro elétrico pode fornecer velocidade suficiente. Para viagens repetidas em alta velocidade em longas distâncias, um módulo de motor linear ou acionado por correia geralmente é mais adequado.
Velocidade máxima versus tempo de ciclo
A velocidade máxima de deslocamento é apenas uma parte da produtividade da máquina. O tempo real do ciclo também depende da aceleração, desaceleração, tempo de acomodação, tempo de processo, carga útil, curso e perfil de movimento.
Um cilindro elétrico executando um curso de prensagem curto pode completar o processo mais rapidamente do que um módulo de longo curso, mesmo que sua velocidade máxima nominal seja menor. A comparação correta deve ser baseada no ciclo de movimento completo.
Comparação de aceleração
Módulos de motores lineares e acionados por correia podem atingir alta aceleração porque seus sistemas móveis podem ser relativamente leves.
Os módulos lineares de fuso de esferas e os cilindros elétricos devem acelerar o rotor do motor, o parafuso, o acoplamento e a carga móvel. A alta aceleração aumenta o torque necessário, a carga do rolamento, a tensão do parafuso e a geração de calor.
Cilindros elétricos projetados para alto empuxo podem usar parafusos maiores, caixas de engrenagens ou motores potentes, o que pode aumentar a inércia e reduzir a resposta dinâmica.
Quando uma aceleração rápida é necessária, os engenheiros devem calcular o torque máximo do motor, o torque RMS, a inércia refletida, a velocidade crítica do parafuso e a vibração estrutural, em vez de confiar apenas nos valores máximos do catálogo.
Comparação de saída de força
A produção de força é uma das diferenças mais importantes em ummódulo linear vs cilindro elétricocomparação.
Os cilindros elétricos são geralmente otimizados para força axial. Sua transmissão de parafuso compacta pode gerar alta força de empurrar e puxar, especialmente quando combinada com uma caixa de engrenagens ou parafuso de rolo.
Módulos lineares também podem gerar impulso significativo, especialmente módulos acionados por fuso de esferas e rack. No entanto, muitos módulos lineares são otimizados principalmente para posicionamento e transporte, em vez de prensagem com alta força.
Vantagens da força do cilindro elétrico
- Alta força axial dentro de uma estrutura compacta
- Adequado para prensagem, fixação e inserção
- Controle programável de força e posição
- Pode manter a força controlada durante um processo
- Disponível com células de carga ou feedback de força
- Pode substituir cilindros pneumáticos ou hidráulicos
Características de força do módulo linear
- Módulos de fuso de esferas proporcionam forte impulso axial
- Os módulos acionados por rack são adequados para movimentos pesados de longo curso
- Módulos acionados por correia são melhores para transporte do que prensagem com alta força
- Os módulos de motor linear fornecem resposta rápida, mas exigem gerenciamento térmico
- A capacidade de força deve ser verificada juntamente com a rigidez da guia e do perfil
Carga útil e impulso são diferentes
A carga útil refere-se à massa suportada pelo carro móvel ou mecanismo de saída. Impulso refere-se à força axial necessária para mover, acelerar, levantar, empurrar, puxar, prender ou pressionar a carga.
Um módulo linear pode suportar uma grande carga em seu carro, mas fornecer apenas uma força de processo moderada. Um cilindro elétrico pode gerar alto empuxo axial enquanto suporta muito pouca carga lateral em sua haste.
A seleção deve, portanto, incluir cálculos de carga útil e de força. Os engenheiros não devem usar a classificação de carga útil de um módulo como substituto da capacidade de empuxo, ou usar a classificação de empuxo de um cilindro elétrico como substituto da capacidade de carga lateral.
Carga lateral e capacidade de momento
Os módulos lineares normalmente têm uma clara vantagem quando a carga em movimento produz forças ou momentos laterais.
Os trilhos-guia e o carro integrados suportam cargas radiais e resistem aos momentos de inclinação, guinada e rotação. O momento admissível depende do tamanho do trilho, número de blocos guia, espaçamento entre blocos, dimensões do carro, rigidez do perfil e posição da carga.
Um cilindro elétrico tipo haste padrão é projetado principalmente para força axial. Carga lateral excessiva pode causar flexão da haste, desgaste da vedação, danos ao rolamento, aumento do atrito e redução da vida útil.
Quando um cilindro elétrico for utilizado para movimentar uma carga que não seja guiada de forma independente, deverá ser utilizado um cilindro elétrico guiado ou um sistema de guia linear externo.
Use guias externas com cilindro elétrico quando:
- A carga cria uma força lateral significativa
- O centro de carga está deslocado do eixo da haste
- O atuador deve resistir à rotação
- O ferramental deve manter orientação precisa
- A aplicação envolve uma ampla plataforma
- O curso é longo e a haste está exposta à flexão
Comparação do comprimento do curso
Módulos lineares estão disponíveis para uma ampla variedade de cursos. Módulos de motor linear, acionado por correia e rack são particularmente adequados para percursos longos.
Os módulos de fuso de esferas são normalmente usados para cursos curtos e médios, embora versões de curso longo possam ser projetadas com parafusos maiores e estruturas de suporte adequadas.
Cilindros elétricos são comumente usados para cursos curtos e médios. À medida que o curso aumenta, o comprimento da haste, o comprimento do parafuso, o risco de empenamento, o comprimento da carcaça, a limitação de velocidade e o espaço de instalação tornam-se mais importantes.
Para transferências de longa distância, um módulo linear é geralmente mais prático. Para prensagem, fixação, levantamento ou inserção de curso curto, um cilindro elétrico costuma ser mais compacto.
Comparação de rigidez
Um módulo linear fornece rigidez através de seu perfil, trilhos-guia, carro, mecanismo de acionamento e estrutura de montagem. Os módulos de fuso de esferas normalmente fornecem boa rigidez axial, enquanto os módulos acionados por correia apresentam deformação mais elástica.
Um cilindro elétrico fornece forte rigidez axial ao usar um fuso de esferas ou de roletes com suporte de rolamento apropriado. No entanto, uma haste de saída longa pode dobrar sob carga lateral ou compressão.
Para operações de prensagem e inserção, a rigidez axial do cilindro elétrico pode fornecer transmissão de força estável. Para transportar uma luminária grande ou resistir a momentos de tombamento, um módulo linear ou cilindro elétrico guiado geralmente é mais adequado.
Comparação de instalação vertical
Tanto os módulos lineares quanto os cilindros elétricos podem ser usados verticalmente, mas o projeto de segurança deve levar em conta a gravidade e a perda de potência.
Um módulo linear vertical pode exigir um motor-freio, contrapeso, mola a gás, cilindro de balanceamento pneumático ou dispositivo mecânico de prevenção de quedas.
Um cilindro elétrico usado para elevação vertical também pode exigir freio, mecanismo de travamento automático, porca de segurança, trava mecânica ou dispositivo de retenção de carga.
Os parafusos de esferas geralmente não são totalmente autotravantes. Uma carga vertical pode empurrar o parafuso para trás quando o torque do motor é removido. Os engenheiros nunca devem presumir que um atuador de parafuso esférico suportará com segurança uma carga suspensa sem proteção adicional.
Comparação de níveis de proteção
O nível de proteção costuma ser uma vantagem importante dos cilindros elétricos.
O parafuso e os componentes internos de transmissão de um cilindro elétrico estão contidos na carcaça. Vedações, raspadores de haste, gaxetas, botas de proteção e materiais resistentes à corrosão podem ser usados para melhorar a resistência à poeira, umidade, óleo e contaminação.
Os módulos lineares podem ter estruturas abertas, semifechadas ou totalmente fechadas. Os módulos abertos proporcionam fácil acesso e dissipação de calor, mas oferecem proteção ambiental limitada. Os módulos semifechados e totalmente fechados utilizam placas de cobertura, tiras de aço, cintas de vedação ou foles de proteção.
Uma classificação de proteção de catálogo só deve ser aceita quando o atuador completo, a conexão do motor, a interface do cabo, a instalação do sensor e as vedações móveis estiverem incluídos na classificação.
Os cilindros elétricos costumam ser mais adequados para:
- Áreas de produção empoeiradas
- Ambientes úmidos ou propensos a respingos
- Equipamentos para alimentos e embalagens com requisitos de limpeza
- Máquinas externas ou semi-externas
- Aplicações que exigem carcaças de atuadores seladas
Módulos lineares costumam ser mais adequados para:
- Automação interna limpa
- Sistemas de montagem de precisão
- Equipamentos semicondutores e eletrônicos
- Movimento cartesiano multieixo
- Aplicações que requerem fácil acesso ao carro
Aplicações em salas limpas e vácuo
Tanto os módulos lineares quanto os cilindros elétricos podem ser projetados para uso em salas limpas, mas os produtos industriais padrão não devem ser automaticamente considerados compatíveis com salas limpas.
As versões para salas limpas podem exigir vedações com baixo teor de partículas, lubrificantes limpos, materiais resistentes à corrosão, extração a vácuo, sistemas de guia cobertos e gerenciamento especial de cabos.
Módulos de motor linear são frequentemente usados em equipamentos semicondutores porque eliminam o contato do parafuso e podem fornecer movimento preciso e de alta velocidade. No entanto, a lubrificação da guia, o movimento do cabo e os componentes magnéticos ainda requerem um controle cuidadoso.
Os cilindros elétricos podem fornecer uma estrutura fechada, mas as vedações da haste, a lubrificação interna e o deslocamento do ar durante a extensão e retração devem ser avaliados para condições de sala limpa e vácuo.
Comparação de sistemas de controle
Ambos os tipos de atuadores podem ser controlados com servomotores, motores de passo, controladores de movimento, controladores lógicos programáveis e redes industriais.
Um módulo linear pode realizar movimento ponto a ponto, movimento de caminho contínuo, interpolação coordenada, engrenagem eletrônica e sincronização multieixo.
Um cilindro elétrico pode realizar controle de posição, controle de velocidade, controle de força, substituição de pressão, monitoramento de ajuste por pressão e ciclos push-pull programáveis.
Funções típicas de controle de módulo linear
- Posicionamento absoluto ou incremental
- Transferência multiposição
- Interpolação XY ou XYZ
- Perfil de velocidade e aceleração
- Movimento de came eletrônico
- Sincronização do pórtico
- Caminhos de digitalização e distribuição
Funções típicas de controle de cilindro elétrico
- Extensão e retração programáveis
- Pressão com força limitada
- Fixação controlada por posição
- Perfis de velocidade de vários estágios
- Força de ajuste por pressão e monitoramento de posição
- Pouso suave e contato controlado
- Retenção de carga com controle de freio
Controle de Força e Monitoramento de Processos
Os cilindros elétricos são especialmente adequados para processos que requerem monitoramento de força. Um servo motor pode estimar a força a partir do torque do motor, enquanto uma célula de carga pode fornecer feedback de força direto.
Isso torna os cilindros elétricos úteis para prensagem, rebitagem, inserção, teste, conformação, fixação e verificação de montagem.
Uma curva força-posição pode ser registrada durante cada ciclo. O controlador pode comparar os resultados reais com os limites aceitáveis para identificar peças faltantes, montagem incorreta, resistência excessiva ou defeitos de processo.
Módulos lineares também podem realizar operações sensíveis à força, mas geralmente são necessários um sensor de força adicional e uma estrutura mecânica adequada. Seu foco principal de projeto normalmente é o posicionamento do movimento, em vez da aplicação de força.
Ciclo de trabalho e operação contínua
O ciclo de trabalho descreve com que frequência e por quanto tempo o atuador opera. Afeta a temperatura do motor, a temperatura do parafuso, a vida útil do rolamento, o intervalo de lubrificação, o desgaste da caixa de engrenagens e o dimensionamento do controlador.
Módulos lineares usados em equipamentos de transferência e inspeção podem operar continuamente por longos períodos com ciclos de movimento repetidos.
Cilindros elétricos que executam prensagem ou fixação podem sofrer curtos períodos de alta força seguidos de períodos de descanso. Algumas aplicações exigem que o cilindro mantenha a força continuamente, o que pode gerar calor no motor e no parafuso.
O atuador deve ser selecionado de acordo com o movimento completo e o perfil de força, e não apenas com o pico de força. Os engenheiros devem calcular a carga de pico, a carga média, o torque RMS do motor, a frequência de deslocamento, o tempo de retenção e os ciclos anuais esperados.
Comparação de vida útil
A vida útil de ambos os tipos de atuadores depende da carga, velocidade, aceleração, tipo de parafuso, capacidade da guia, lubrificação, contaminação, alinhamento, temperatura operacional e ciclo de trabalho.
A vida útil do fuso de esferas pode ser estimada usando classificações de carga dinâmica, mas a vida útil real pode ser reduzida por carga de choque, lubrificação insuficiente, desalinhamento, contaminação, pré-carga excessiva ou operação além da velocidade crítica.
Cilindros elétricos usados para prensagem de alta força podem sofrer cargas significativas nos parafusos e nos rolamentos. Os designs de parafusos de rolo podem proporcionar vida útil mais longa sob ciclos de carga exigentes.
Os módulos lineares podem sofrer desgaste do bloco guia, fadiga da correia, desgaste do parafuso, deformação do perfil, danos no rolamento ou folga do carro, dependendo do projeto e da aplicação.
Comparação de ruído e vibração
O ruído depende do tipo de acionamento, velocidade, condição do parafuso, controle do motor, qualidade do rolamento, lubrificação e ressonância da máquina.
Módulos lineares acionados por correia costumam ser silenciosos durante movimentos em alta velocidade. Os módulos de fuso de esferas podem gerar ruído devido à recirculação de esferas e rolamentos de suporte.
Cilindros elétricos podem produzir ruído de parafuso, caixa de engrenagens, motor e vedação da haste. Uma caixa de velocidades pode aumentar o nível sonoro, enquanto um design de transmissão direta pode funcionar de forma mais silenciosa.
Para aplicações sensíveis ao ruído, os engenheiros devem comparar o ruído operacional sob carga e velocidade reais, em vez de confiar apenas em medições sem carga.
Comparação de manutenção
Manutenção do Módulo Linear
- Lubrifique fusos de esferas e guias lineares
- Inspecione a tensão e o desgaste da correia
- Verifique a folga do carro e a pré-carga da guia
- Inspecione acoplamentos, polias e rolamentos
- Limpe as tiras de proteção e superfícies expostas
- Verifique sensores e transportadores de cabos
- Monitore folga, ruído, vibração e temperatura
Manutenção de cilindros elétricos
- Inspecione a superfície da haste e as vedações da haste
- Verifique a lubrificação do parafuso
- Inspecione a caixa de engrenagens e a condição do acoplamento
- Verifique os pinos e suportes de montagem
- Monitore a folga axial e o desempenho de empuxo
- Inspecione a operação do freio
- Verifique a calibração do sensor de força
- Monitore a temperatura do motor e ruído anormal
Cilindros elétricos totalmente fechados podem exigir limpeza menos frequente, mas os componentes internos podem ser de acesso mais difícil. Os módulos lineares podem ser mais fáceis de inspecionar visualmente, especialmente quando os componentes da guia e do acionamento estão expostos.
Diferenças de instalação
Os módulos lineares são normalmente montados ao longo de sua base usando parafusos, braçadeiras ou suportes. A superfície de montagem deve ser plana, rígida e capaz de suportar todo o comprimento do módulo.
Os cilindros elétricos podem ser montados através de flanges frontais, flanges traseiros, munhões, suportes de manilha, montagens laterais ou montagens de pé. Seu arranjo de montagem pode permitir rotação limitada em aplicações semelhantes a cilindros pneumáticos.
Porém, um cilindro elétrico deve ser instalado para que a haste de saída fique alinhada com a carga. O desalinhamento pode criar forças laterais, flexão da haste, desgaste da vedação e danos ao parafuso.
Um módulo linear também requer alinhamento correto, mas suas guias integradas mantêm a direção do carro quando a base é montada corretamente.
Comparação de requisitos de espaço
Um módulo linear ocupa espaço ao longo de todo o percurso porque o carro se move sobre uma base fixa. O motor pode estender-se a partir de uma extremidade ou de um lado do perfil.
Um cilindro elétrico possui um comprimento de corpo retraído mais uma haste extensora. Em algumas instalações, seu corpo pode ser mais compacto que um módulo completo, mas a haste estendida requer espaço livre.
O comprimento total instalado de um cilindro elétrico pode ser significativamente maior que seu curso útil, especialmente com cursos longos ou motores em linha.
O espaço deve ser avaliado usando as dimensões completas do atuador, posição do motor, raio de curvatura do cabo, suportes de montagem, espaço de segurança e acesso para manutenção.
Comparação de custos
A diferença de custo depende do tamanho, curso, força, precisão, nível de proteção, motor, sistema de controle e acessórios.
Um módulo linear acionado por correia padrão pode fornecer uma solução econômica para transporte em alta velocidade. Um módulo de parafuso esférico de alta precisão ou um módulo de motor linear pode ser mais caro.
Um cilindro elétrico com fuso de esfera pode ser econômico ao substituir um cilindro pneumático e fornecer posicionamento programável. Um cilindro de parafuso de rolo de alta força com detecção de força e alta proteção pode ter um preço de compra significativamente mais alto.
O custo total deve incluir mais do que o preço do atuador.
O custo total de propriedade pode incluir
- Preço de compra do atuador
- Servo motor e acionamento
- Controlador de movimentoou CLP
- Suportes de montagem e estrutura da máquina
- Sistema de guia externo
- Sensores e medição de força
- Instalação e comissionamento
- Lubrificação e manutenção
- Substituição de correias, parafusos, rolamentos, vedações ou hastes
- Consumo de energia
- Parada de produção
- Qualidade do produto e risco de rejeição
Aplicações típicas de módulos lineares
- Sistemas de coleta e posicionamento
- Montagem de componentes eletrônicos
- Dispensação automática
- Inspeção visual
- Processamento a laser
- Máquinas de embalagem
- Classificação e transferência de materiais
- Robôs cartesianos
- Automação de pórtico
- Manuseio de semicondutores
- Equipamento de fabricação de baterias
- Automação de laboratório
- Equipamento de impressão e etiquetagem
- Carga e descarga de longo curso
Aplicações típicas de cilindros elétricos
- Sistemas de servoprensagem
- Montagem de encaixe por pressão
- Dispositivos de fixação e posicionamento
- Elevação vertical
- Controle de válvula e portão
- Rebitagem e conformação
- Inserção de componentes
- Controle de tensão
- Mecanismos de abertura e fechamento
- Equipamento de teste de materiais
- Compressão de embalagem
- Atuação da pistola de soldagem
- Montagem automotiva
- Substituição do cilindro pneumático
Quando você deve escolher um módulo linear?
- A carga deve percorrer um caminho guiado
- A aplicação requer uma plataforma ou carro móvel
- A carga cria momentos de inclinação, guinada ou rotação
- O sistema requer curso médio ou longo
- Alta velocidade de deslocamento é importante
- O eixo será combinado em um sistema XY, XZ, XYZ ou pórtico
- A aplicação envolve dispensação, digitalização, inspeção ou transferência
- As ferramentas devem manter uma orientação precisa
- A máquina requer vários pontos de posicionamento
- O atuador deve suportar o peso da carga durante todo o curso
Quando você deve escolher um cilindro elétrico?
- O principal requisito é empurrar ou puxar a força
- A aplicação envolve pressionar, fixar, inserir ou levantar
- O atuador deve substituir um cilindro pneumático ou hidráulico
- Força programável e controle de posição são necessários
- O acidente vascular cerebral é curto ou moderado
- Uma saída compacta em estilo haste é preferida
- O ambiente requer uma estrutura de atuador selada
- O processo requer monitoramento de posição de força
- O atuador deve manter a força de contato controlada
- A carga está alinhada principalmente com o eixo do atuador
Exemplos de seleção de aplicativos
Transferência de produtos em alta velocidade
Uma linha de embalagem deve movimentar produtos leves em um longo percurso e em alta velocidade. A carga é montada em um carro e deve permanecer estável durante a aceleração. Um módulo linear acionado por correia é geralmente mais adequado.
Conjunto de ajuste de pressão de precisão
Uma estação de montagem deve inserir um rolamento em uma caixa enquanto monitora a força e a posição. Um cilindro servoelétrico com célula de carga geralmente é a melhor opção.
Plataforma de inspeção visual
Uma câmera deve se mover entre diversas posições de inspeção enquanto mantém uma orientação precisa. Um parafuso de esfera ou módulo de motor linear é geralmente mais apropriado.
Mecanismo de elevação vertical
Um acessório deve ser levantado verticalmente e mantido em diversas posições. Qualquer um dos atuadores pode ser adequado. Um módulo linear é melhor quando o acessório cria momentos significativos, enquanto um cilindro elétrico pode ser melhor quando a força de elevação axial e a instalação compacta são os principais requisitos.
Estação de fixação
Um acessório deve aplicar força de fixação controlada a um componente. Um cilindro elétrico geralmente é mais adequado porque pode controlar a posição, a velocidade e a força durante o ciclo de fixação.
Sistema de distribuição XYZ
Uma cabeça dispensadora deve seguir um caminho tridimensional programado. Módulos lineares são a escolha natural porque podem ser combinados em sistemas multieixos coordenados.
Erros comuns de seleção
Usando um cilindro elétrico para transportar grandes cargas laterais
Um cilindro elétrico tipo haste não deve ser usado como guia estrutural, a menos que seja projetado especificamente para capacidade de carga lateral. Guias externos podem ser necessários.
Selecionando um Módulo Linear Somente por Carga Útil
A capacidade de carga útil não descreve o impulso do processo. As aplicações de prensagem e inserção requerem um cálculo de força separado.
Ignorando cargas momentâneas
Uma carga pode estar dentro do limite de peso declarado, mas ainda assim exceder o momento de inclinação, guinada ou rotação permitido.
Supondo que os parafusos esféricos sejam autotravantes
Os atuadores verticais de fuso de esferas podem retroceder sob carga. Pode ser necessário um freio ou sistema de segurança mecânico.
Comparando apenas a velocidade máxima
O tempo real do ciclo depende da aceleração, desaceleração, acomodação, duração do processo, curso e carga.
Ignorando os requisitos de proteção
Um módulo linear aberto pode falhar prematuramente em ambientes empoeirados ou úmidos. Pode ser necessário um cilindro elétrico selado ou um módulo totalmente fechado.
Usando o torque do motor como medição direta de força
A estimativa do torque do motor pode ser afetada pelo atrito, temperatura, eficiência da caixa de engrenagens, aceleração e perdas mecânicas. Processos críticos de controle de força podem exigir uma célula de carga dedicada.
Comparando apenas o preço de compra
Guias externas, estruturas de montagem, sensores de força, tempo de inatividade, manutenção e qualidade do produto podem afetar significativamente o custo total.
Parâmetros importantes para confirmar antes da seleção
- Função de movimento:Determine se a aplicação precisa de deslocamento do carro ou extensão da haste.
- Curso eficaz:Confirme a viagem de trabalho necessária.
- Carga útil:Inclui ferramentas, acessórios, produtos, cabos e acessórios.
- Força axial:Calcule as forças de empurrar, puxar, levantar, apertar e processar.
- Carga lateral:Confirme as forças radiais que atuam no carro ou na haste.
- Carga momentânea:Calcule os momentos de inclinação, guinada e rotação.
- Velocidade:Defina velocidades operacionais normais e máximas.
- Aceleração:Confirme os requisitos de aceleração, desaceleração e solavancos.
- Precisão:Distinguir entre repetibilidade, precisão absoluta e resolução.
- Orientação de montagem:Especifique a instalação horizontal, vertical, montada lateralmente, invertida ou inclinada.
- Ciclo de trabalho:Confirme os ciclos por minuto, horas de operação, distância percorrida e tempo de espera.
- Nível de proteção:Identifique poeira, água, óleo, lascas, limpeza e exposição externa.
- Ambiente:Confirme a temperatura, umidade, sala limpa, vácuo e condições químicas.
- Segurança:Inclui freios, travas mecânicas, proteção contra quedas, interruptores de limite e paradas de emergência.
- Modo de controle:Defina requisitos de posição, velocidade, força, torque ou movimento sincronizado.
- Vida útil:Defina ciclos esperados, intervalos de manutenção e estratégia de substituição.
- Espaço de instalação:Verifique o comprimento do atuador, a posição do motor, a extensão da haste e a folga do cabo.
- Custo total:Compare o sistema completo e o custo vitalício.
Perguntas frequentes
Um cilindro elétrico é um tipo de atuador linear?
Sim. Um cilindro elétrico é um atuador linear eletromecânico que converte a rotação do motor em extensão e retração controlada da haste.
Um módulo linear pode substituir um cilindro elétrico?
Ele pode substituir um cilindro elétrico em algumas aplicações de posicionamento ou elevação, mas pode não ser a melhor escolha para prensagem, fixação ou inserção compacta de alta força.
Um cilindro elétrico pode substituir um módulo linear?
Ele pode realizar movimentos axiais simples, mas um cilindro elétrico tipo haste pode exigir guias externas quando a carga deve manter a orientação ou resistir às forças de momento.
Qual atuador fornece mais força?
Os cilindros elétricos são geralmente otimizados para maior força axial, especialmente modelos com parafuso de rolo e modelos assistidos por caixa de engrenagens. Módulos lineares acionados por fuso de esferas e rack também podem fornecer alto empuxo.
Qual atuador é mais rápido?
Módulos de motor linear e acionados por correia geralmente fornecem maior velocidade de deslocamento e aceleração. Os cilindros elétricos são normalmente otimizados para movimento axial controlado, em vez de velocidade máxima de curso longo.
Qual atuador é mais preciso?
Ambos podem fornecer alta precisão ao usar parafusos de esferas de precisão, servomotores, feedback adequado e estruturas rígidas. O resultado final depende do projeto completo do sistema.
Qual atuador é melhor para elevação vertical?
Qualquer um pode ser adequado. Um módulo linear geralmente é melhor quando a carga cria momentos ou requer movimento guiado do carro. Um cilindro elétrico geralmente é melhor quando a força de elevação axial e a instalação compacta são os principais requisitos.
Qual atuador tem melhor proteção ambiental?
Os cilindros elétricos geralmente proporcionam melhor vedação porque sua transmissão helicoidal é fechada. Módulos lineares totalmente fechados também podem fornecer boa proteção quando especificados corretamente.
Um cilindro elétrico requer uma guia linear?
Uma carga axial simples pode não exigir uma guia externa. Cargas laterais, cargas descentralizadas, ferramentas longas ou forças de momento normalmente requerem um cilindro guiado ou um sistema de guia linear separado.
Qual atuador é melhor para automação multieixo?
Os módulos lineares são geralmente melhores para sistemas XY, XZ, XYZ e pórtico porque seus carros e interfaces de montagem são projetados para integração multieixos.
Conclusão
A principal diferença nomódulo linear vs cilindro elétricoa comparação é o tipo de movimento e carga que cada produto foi projetado para suportar.
Um módulo linear move um carro guiado ao longo de um caminho definido. É adequado para posicionamento, transferência, inspeção, distribuição, robótica, movimento de longo curso e automação multieixo. Seu sistema de guia integrado permite suportar o peso da carga útil e resistir às cargas momentâneas.
Um cilindro elétrico estende e retrai uma haste ou conjunto de saída guiada. É adequado para empurrar, puxar, pressionar, fixar, levantar, inserir e processos controlados por força. Sua estrutura fechada e alta capacidade de força axial fazem dele um substituto eficaz para cilindros pneumáticos e hidráulicos.
Escolha um módulo linear quando a orientação do carro, o longo curso, a alta velocidade, a resistência ao momento e a integração multieixos forem as principais prioridades. Escolha um cilindro elétrico quando o impulso axial, o movimento compacto de extensão-retração, o controle de força, a vedação ambiental e a substituição do cilindro forem mais importantes.
A seleção final deve ser baseada no curso, carga útil, empuxo, carga lateral, carga momentânea, velocidade, aceleração, precisão, nível de proteção, ciclo de trabalho, orientação de montagem, método de controle, segurança, vida útil e custo total do sistema.
Ao avaliar esses requisitos como um sistema completo, os engenheiros podem evitar sobrecarga do atuador, flexão da haste, força insuficiente, posicionamento instável, desgaste prematuro e custos desnecessários de equipamento, ao mesmo tempo em que criam uma solução de automação confiável e eficiente.
