 Русский

Алинейный модульиэлектрический цилиндроба широко используются для создания управляемого линейного движения в промышленной автоматизации. Они могут приводиться в движение серводвигателями или шаговыми двигателями, подключаться к контроллерам движения и интегрироваться в автоматизированное оборудование для операций позиционирования, подъема, толкания, прессования, перемещения и сборки.
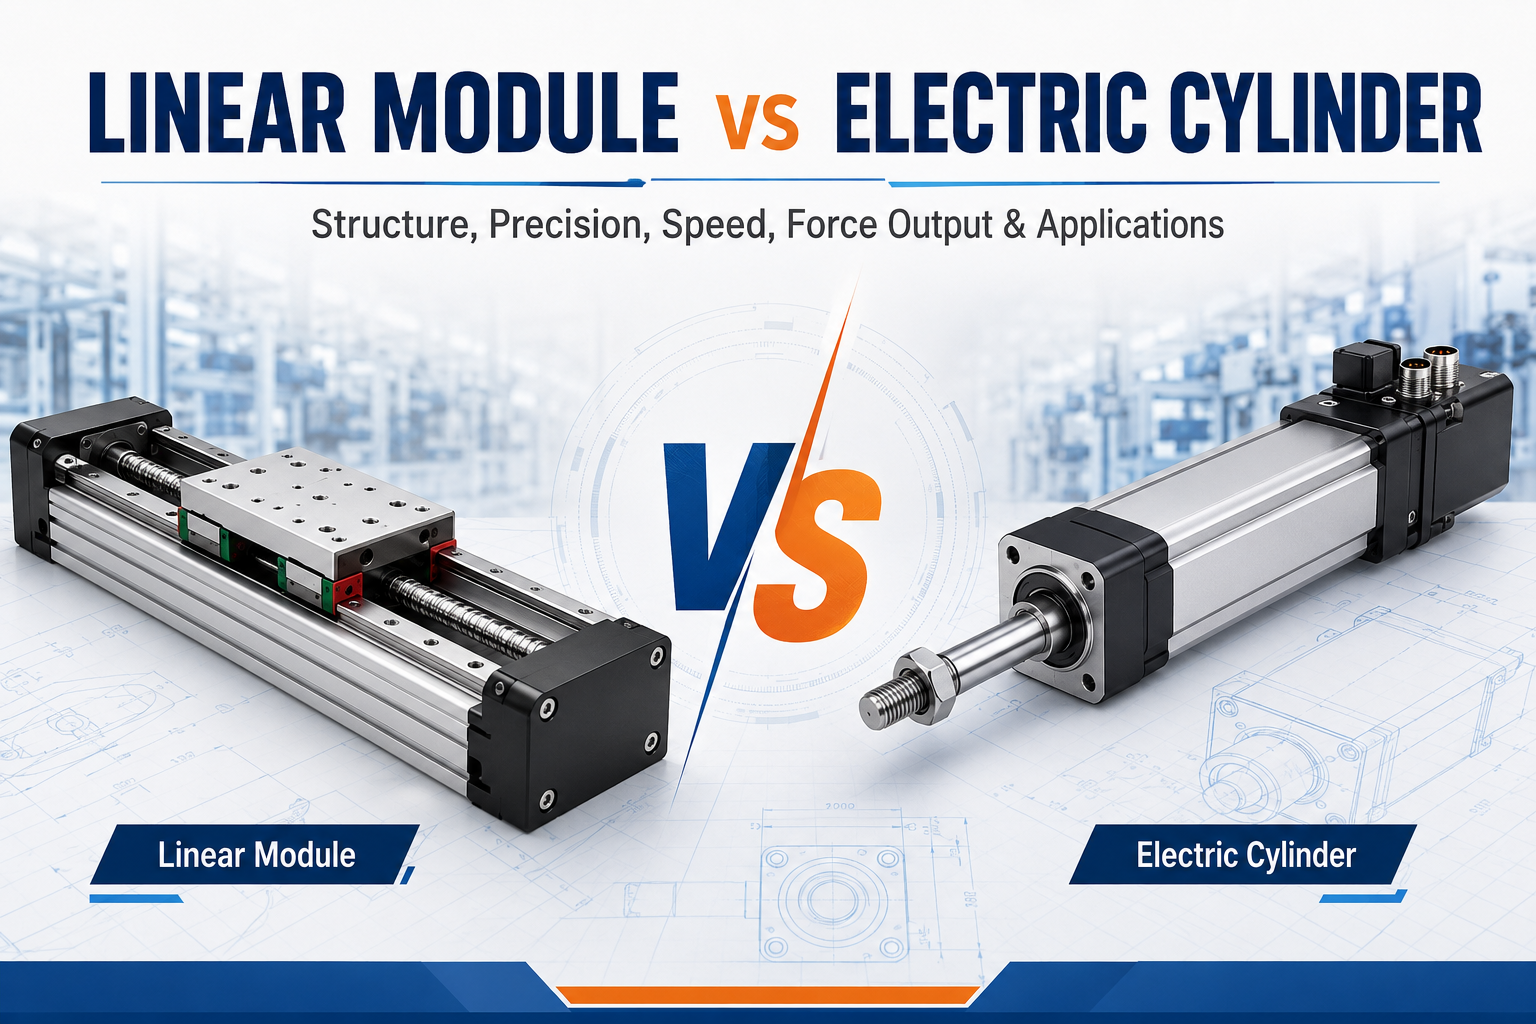
Хотя оба продукта относятся к более широкой категории линейных приводов, их конструкция и основные функции различны. Алинейный модульобычно предназначен для перемещения каретки по открытой или закрытой направляющей системе. Он особенно подходит для позиционирования грузов по заданному пути движения и для создания одноосных или многоосных подвижных платформ.
Анэлектрический цилиндрпредназначен для выдвижения и втягивания стержня или направляемого выходного узла. Основное внимание уделяется созданию контролируемой осевой силы в компактной цилиндрической или прямоугольной конструкции привода. Электрические цилиндры обычно используются для замены пневматических или гидравлических цилиндров, когда требуется более высокая точность позиционирования, программируемое движение, более чистая работа и лучший контроль процесса.
Правильный выбор зависит не только от хода и полезной нагрузки. Инженеры должны сравнить точность позиционирования, повторяемость, скорость, ускорение, тягу, боковую нагрузку, сопротивление моменту, ориентацию монтажа, уровень защиты, условия окружающей среды, рабочий цикл, срок службы, требования к управлению и общую стоимость системы.
В этом руководстве содержится подробноелинейный модуль против электрического цилиндрасравнение, которое поможет инженерам по автоматизации, производителям оборудования, системным интеграторам и отделам закупок выбрать наиболее подходящий линейный привод.
Что такое линейный модуль?
Алинейный модульпредставляет собой интегрированный блок линейного перемещения, который объединяет структурную основу, систему направляющих, подвижную каретку, приводной механизм, интерфейс двигателя и дополнительные датчики в единую сборку.
В системе привода может использоваться шариковый винт, зубчатый ремень, реечная передача, линейный двигатель, ходовой винт или другой метод передачи. Каретка перемещается по одной или нескольким линейным направляющим, поддерживая полезную нагрузку, инструмент, приспособление, датчик, концевой эффектор робота или обрабатывающую головку.
Двигатель обычно устанавливается на одном конце модуля или подключается через параллельный привод. Вращение двигателя преобразуется приводным механизмом в линейное движение. Линейные направляющие поддерживают нагрузку и противостоят силам, которые в противном случае заставили бы каретку вращаться или отклоняться от заданного пути.
Линейные модули обычно используются в качестве независимых осей или объединяются в системы XY, XZ, XYZ, портальные, декартовых роботов и многоосные системы автоматизации.
Основные характеристики линейных модулей
- Интегрированная направляющая и приводная структура
- Передвижная тележка для установки полезных грузов и инструментов
- Подходит для горизонтальной, вертикальной, боковой и перевернутой установки.
- Доступны короткие, средние и длинные ходы.
- Поддерживает создание многоосной системы.
- Может обеспечить высокую скорость или высокую точность в зависимости от типа привода.
- Может противостоять моментам полезной нагрузки благодаря системе направляющих.
- Подходит для позиционирования «точка-точка» и непрерывного движения по траектории.
Что такое электрический цилиндр?
Анэлектрический цилиндр, также называемый сервоэлектрическим цилиндром, электрическим линейным приводом или электромеханическим цилиндром, представляет собой привод, который преобразует вращение двигателя в контролируемое выдвижение и втягивание стержня или управляемой выходной конструкции.
В большинстве электрических цилиндров в качестве внутреннего механизма передачи используется шариковый, роликовый или ходовой винт. Двигатель приводит в движение винт через муфту, коробку передач, ремень ГРМ или интегрированную конструкцию с прямым приводом. Когда винт вращается, гайка и выходной стержень перемещаются в осевом направлении.
Электрические цилиндры предназначены для выполнения линейных операций толкания, вытягивания, подъема, сжатия, зажима, вставки, натяжения и позиционирования. Они представляют собой электрически управляемую альтернативу пневматическим и гидравлическим цилиндрам.
Некоторые электроцилиндры имеют простой выходной шток и требуют внешних направляющих при наличии боковых нагрузок. Другие используют двойные направляющие стержни, линейные направляющие или направляющие столы, чтобы улучшить поддержку груза и предотвратить вращение стержня.
Основные характеристики электроцилиндров
- Стержневой или управляемый выход
- Высокая осевая сила
- Программируемый ход, скорость, ускорение и сила.
- Подходит для прессования, подъема, зажима и вставки.
- Компактная конструкция привода
- Может заменить пневматические или гидравлические цилиндры.
- Доступен с тормозами, редукторами, датчиками усилия и энкодерами.
- Часто доступны с более высокими уровнями защиты.
Линейный модуль и электрический цилиндр: быстрое сравнение
| Коэффициент сравнения | Линейный модуль | Электрический цилиндр |
|---|---|---|
| Основная функция | Размещение и транспортировка каретки по направляющей | Создайте контролируемое осевое растяжение, втягивание, толкание или вытягивание. |
| Структура вывода | Передвижная каретка или раздвижной стол | Выходной стержень или узел направляющего стержня |
| Система направляющих | Обычно интегрированный | Могут быть интегрированы или могут потребоваться внешние направляющие. |
| Силовой выход | От умеренного до высокого, в зависимости от типа привода | Обычно оптимизирован для работы с высоким осевым усилием. |
| Моментная нагрузка | Обычно лучше из-за встроенных линейных направляющих. | Ограничено количество типов стержней, если не используется направляющая конструкция. |
| Скорость | Может быть очень высокой, особенно при использовании ременного или линейного привода. | Обычно умеренная, в зависимости от шага винта и мощности двигателя. |
| Длина хода | Подходит для средних и длинных ударов. | Обычно используется для коротких и средних ходов. |
| Точность позиционирования | Высокая с шарико-винтовой передачей или системами с линейным двигателем | Высокая с шарико- или ролико-винтовой парой |
| Уровень защиты | Открытые, полузакрытые или полностью закрытые конструкции. | Часто легче герметизировать от пыли, влаги и загрязнений. |
| Многоосная интеграция | Хорошо подходит для XY, XZ, XYZ и портальных систем. | В основном используется в качестве отдельной толкающей или подъемной оси. |
| Типичные применения | Передача, позиционирование, дозирование, проверка и робототехника | Прессование, зажим, подъем, вставка и замена цилиндра |
Фундаментальное различие: движение каретки и движение стержня
Наиболее заметное различие между линейным модулем и электрическим цилиндром — это форма вывода.
Линейный модуль перемещает каретку по профилю или основанию. Полезная нагрузка установлена непосредственно на каретке, а направляющая система поддерживает груз на протяжении всего хода.
Электрический цилиндр обычно выдвигает и втягивает выходной шток. Стержень передает осевую силу на нагрузку. В простых конструкциях в виде стержня стержень не должен подвергаться чрезмерному радиальному усилию или изгибающему моменту.
Эта разница сильно влияет на выбор приложения. Линейный модуль, как правило, более подходит, когда груз должен перемещаться по направляющему пути при транспортировке инструментов или оборудования. Электрический цилиндр обычно лучше, когда основная задача состоит в том, чтобы толкать, тянуть, нажимать, поднимать, зажимать или вставлять вдоль одной оси.
Структурные различия
Структура линейного модуля
Типичный линейный модуль содержит длинный структурный профиль или обработанное основание. Вдоль оси установлены одна или несколько направляющих, а по направляющим блокам движется каретка.
Приводной механизм расположен внутри или рядом с профилем. В модуле ШВП каретка соединена с шариковой гайкой. В модуле с ременным приводом каретка прикреплена к ремню ГРМ. В модуле линейного двигателя электромагнитная сила непосредственно перемещает каретку.
Конструкция модуля рассчитана на вес полезной нагрузки и противостоит моментам тангажа, рыскания и крена. Каретка обычно имеет несколько резьбовых отверстий для крепления инструментов, приспособлений, датчиков или другой оси движения.
Конструкция электрического цилиндра
Типичный электрический цилиндр содержит двигатель, винтовую передачу, опору подшипника, корпус привода, конструкцию, предотвращающую вращение, выходной стержень и интерфейс для переднего монтажа.
Когда двигатель вращается, внутренний винт перемещает узел гайки и стержня вперед или назад. Корпус привода защищает винт и поддерживает систему подшипников.
Электроцилиндры штокового типа компактны, но выходной шток может не обеспечивать достаточную устойчивость к боковым нагрузкам. Направляющие электрические цилиндры дополнены параллельными направляющими стержнями или конструкцией стола для улучшения поперечной устойчивости и устойчивости к моменту.
Сравнение приводного механизма
Линейные модули доступны с несколькими способами привода, тогда как большинство электроцилиндров используют винтовую передачу.
Распространенные типы приводов линейных модулей
- Шарико-винтовая передача
- Ременный привод ГРМ
- Реечный привод
- Линейный привод
- Ходовой винтовой привод
Распространенные типы приводов электрических цилиндров
- Шарико-винтовая передача
- Ролико-винтовой привод
- Ходовой винтовой привод
- Винтовой привод с редуктором
- Параллельная зубчато-ременная передача электродвигателя
Электроцилиндры с шарико-винтовой передачей обеспечивают хороший баланс силы, скорости, эффективности и точности позиционирования. Электроцилиндры с роликовыми винтами обеспечивают более высокую плотность усилия и более длительный срок службы в сложных условиях эксплуатации, но обычно они дороже.
Более широкий диапазон технологий привода линейных модулей позволяет инженерам выбирать систему, оптимизированную по скорости, ходу, точности или стоимости. Электрические цилиндры специально оптимизированы для учета осевой силы и компактного движения выдвижения-втягивания.
Сравнение точности позиционирования
Как линейные модули, так и электрические цилиндры могут обеспечить точное позиционирование при использовании шариковых винтов, подходящих подшипников, серводвигателей и обратной связи энкодера.
Конечная точность зависит от точности хода винта, люфта, предварительного натяга, жесткости конструкции, разрешения энкодера двигателя, характеристик контроллера, теплового расширения, условий монтажа и деформации нагрузки.
Точность линейного модуля
Линейные модули с шарико-винтовой парой обычно выбираются для точного позиционирования. Шариковые гайки с предварительным натягом позволяют уменьшить осевой люфт, а встроенные направляющие поддерживают выравнивание каретки.
Модули линейных двигателей могут обеспечить превосходные характеристики позиционирования, поскольку в них отсутствуют винт, муфта, ремень и другие компоненты механической передачи. Их точность сильно зависит от линейного энкодера и системы управления.
Линейные модули с ременным приводом обычно обеспечивают меньшую осевую жесткость и меньшую абсолютную точность позиционирования, но они все равно могут обеспечивать достаточную повторяемость операций упаковки, обработки и транспортировки.
Точность электрического цилиндра
Сервоэлектрические цилиндры могут обеспечивать точное выдвижение и втягивание, поскольку контроллер отслеживает положение двигателя с помощью энкодера. Предварительный натяг шарико-винтовой передачи и жесткие опоры подшипников помогают уменьшить потери хода.
Однако выходной стержень, монтажные кронштейны, подключенный инструмент, редуктор и внешняя нагрузка могут вызвать прогиб или зазор. Точный привод не гарантирует точный процесс, если вся конструкция машины не является жесткой.
Какой из них более точный?
Ни один из типов продуктов не является автоматически более точным в каждом приложении. Прецизионный линейный модуль с шарико-винтовой парой и прецизионный электрический цилиндр с шарико-винтовой парой могут обеспечить одинаковую повторяемость при использовании сопоставимых марок винтов, подшипников, двигателей и систем обратной связи.
Более важное различие заключается в том, как направляется нагрузка. Линейный модуль обычно управляет положением и ориентацией движущейся каретки. Электрический цилиндр стержневого типа в основном контролирует осевое растяжение, и для поддержания ориентации нагрузки может потребоваться внешняя направляющая.
Повторяемость и разрешение
Повторяемость описывает способность привода неоднократно возвращаться в одно и то же заданное положение. Разрешение описывает наименьшее движение, которое система управления может подать или обнаружить.
Серводвигатели обычно обеспечивают лучшее управление положением с обратной связью, чем шаговые системы с разомкнутым контуром. Однако высокое разрешение энкодера не обеспечивает автоматически высокую механическую точность.
Механический люфт, изменение шага винта, зазор подшипника, эластичность ремня, прогиб стержня, податливость муфты, структурная деформация и изменения температуры — все это может повлиять на конечные характеристики.
Для требовательных приложений позиционирования инженеры должны различать разрешение двигателя, повторяемость привода, абсолютную точность позиционирования и полную точность машины.
Сравнение скорости
Линейные модули обычно предлагают более широкий диапазон скоростей, поскольку могут использовать разные технологии передачи.
Таймингременные линейные модулиподходят для высокоскоростного, длинноходного движения. Модули линейных двигателей могут обеспечить еще более высокое ускорение и быструю реакцию. Модули шариковых винтов обеспечивают точность и тягу, но могут быть ограничены критической скоростью винта.
В электрических цилиндрах обычно используются шариковые или роликовые винты, поэтому их максимальная скорость зависит от шага винта, диаметра винта, хода, скорости вращения, несущей способности, мощности двигателя и температурных условий.
Для толкания, прессования, зажима или подъема с коротким ходом электрический цилиндр может обеспечить достаточную скорость. Для повторяющихся высокоскоростных путешествий на большие расстояния обычно больше подходит модуль с ременным или линейным двигателем.
Максимальная скорость в зависимости от времени цикла
Максимальная скорость движения — это лишь часть производительности машины. Фактическое время цикла также зависит от ускорения, замедления, времени стабилизации, времени процесса, полезной нагрузки, хода и профиля движения.
Электрический цилиндр, выполняющий короткий ход прессования, может завершить процесс быстрее, чем модуль с большим ходом, даже если его номинальная максимальная скорость ниже. Правильное сравнение должно основываться на полном цикле движения.
Сравнение ускорения
Модули с ременным приводом и линейные двигатели могут достигать высокого ускорения, поскольку их движущиеся системы могут быть относительно легкими.
Линейные модули с шарико-винтовой парой и электроцилиндры должны ускорять ротор двигателя, винт, муфту и движущуюся нагрузку. Высокое ускорение увеличивает требуемый крутящий момент, нагрузку на подшипники, напряжение винтов и выделение тепла.
В электрических цилиндрах, рассчитанных на большую тягу, могут использоваться винты большего размера, редукторы или мощные двигатели, которые могут увеличить инерцию и снизить динамический отклик.
Когда требуется быстрое ускорение, инженеры должны рассчитывать пиковый крутящий момент двигателя, среднеквадратичный крутящий момент, отраженную инерцию, критическую скорость винта и вибрацию конструкции, а не полагаться только на максимальные значения из каталога.
Сравнение выходных мощностей
Выходная мощность является одним из наиболее важных различий влинейный модуль против электрического цилиндрасравнение.
Электрические цилиндры обычно оптимизированы для работы с осевой силой. Их компактная винтовая передача может создавать высокую толкающую и тянущую силу, особенно в сочетании с редуктором или роликовым винтом.
Линейные модули также могут создавать значительную тягу, особенно модули с шариковым винтом и реечным приводом. Однако многие линейные модули оптимизированы в первую очередь для позиционирования и транспортировки, а не для прессования с высокой силой.
Преимущества силы электрического цилиндра
- Высокая осевая сила в компактной конструкции
- Подходит для прессования, зажима и вставки
- Программируемое управление силой и положением
- Может поддерживать контролируемую силу во время процесса
- Доступен с тензодатчиками или силовой обратной связью.
- Может заменить пневматические или гидравлические цилиндры.
Силовые характеристики линейного модуля
- Модули шариковых винтов обеспечивают сильное осевое усилие.
- Модули с реечным приводом подходят для тяжелого длинноходового движения.
- Модули с ременным приводом лучше транспортируются, чем прессование с большой силой.
- Модули линейных двигателей обеспечивают быстрый отклик, но требуют управления температурным режимом.
- Грузоподъемность должна быть проверена вместе с жесткостью направляющих и профиля.
Полезная нагрузка и тяга разные
Под полезной нагрузкой понимается масса, поддерживаемая движущейся кареткой или выходным механизмом. Под тягой понимается осевая сила, необходимая для перемещения, ускорения, подъема, толкания, тяги, зажима или сжатия груза.
Линейный модуль может выдерживать на своей каретке большую полезную нагрузку, но обеспечивать лишь умеренную рабочую силу. Электрический цилиндр может создавать большое осевое усилие, выдерживая при этом очень небольшую боковую нагрузку на свой шток.
Поэтому выбор должен включать расчеты как полезной нагрузки, так и силы. Инженерам не следует использовать номинальную грузоподъемность модуля вместо грузоподъемности или использовать номинальную тягу электрического цилиндра вместо грузоподъемности.
Боковая нагрузка и момент
Линейные модули обычно имеют явное преимущество, когда движущаяся нагрузка создает боковые силы или моменты.
Встроенные направляющие и каретка выдерживают радиальные нагрузки и противостоят моментам тангажа, рыскания и крена. Допустимый момент зависит от размера рельса, количества направляющих блоков, расстояния между ними, размеров каретки, жесткости профиля и положения груза.
Стандартный электрический цилиндр стержневого типа в основном рассчитан на осевое усилие. Чрезмерная боковая нагрузка может привести к изгибу штока, износу уплотнений, повреждению подшипников, увеличению трения и сокращению срока службы.
Когда электрический цилиндр используется для перемещения груза, который не имеет независимого управления, следует использовать управляемый электрический цилиндр или внешнюю линейную направляющую систему.
Используйте внешние направляющие с электрическим цилиндром, когда:
- Нагрузка создает значительную боковую силу
- Центр нагрузки смещен относительно оси стержня.
- Привод должен сопротивляться вращению
- Инструмент должен сохранять точную ориентацию.
- Приложение предполагает широкую платформу
- Ход длинный, шток подвержен изгибу.
Сравнение длины хода
Линейные модули доступны для широкого диапазона ходов. Модули с ременным, реечным приводом и линейными двигателями особенно подходят для длительных путешествий.
Модули шариковых винтов обычно используются для коротких и средних ходов, хотя версии с длинным ходом могут быть разработаны с винтами большего размера и подходящими опорными конструкциями.
Электрические цилиндры обычно используются для коротких и средних ходов. По мере увеличения хода длина штока, длина винта, риск коробления, длина корпуса, ограничение скорости и пространство для установки становятся более важными.
Для передачи на большие расстояния обычно более практичен линейный модуль. Для прессования, зажима, подъема или вставки с коротким ходом электрический цилиндр зачастую более компактен.
Сравнение жесткости
Линейный модуль обеспечивает жесткость благодаря своему профилю, направляющим, каретке, приводному механизму и монтажной конструкции. Модули с шарико-винтовой передачей обычно обеспечивают хорошую осевую жесткость, тогда как модули с ременным приводом имеют более упругую деформацию.
Электрический цилиндр обеспечивает высокую осевую жесткость при использовании шарикового или роликового винта с соответствующей опорой подшипника. Однако длинный выходной шток может погнуться под боковой нагрузкой или сжатием.
Для операций прессования и вставки осевая жесткость электрического цилиндра может обеспечить стабильную передачу усилия. Для переноски крупного приспособления или сопротивления опрокидывающим моментам обычно больше подходит линейный модуль или управляемый электрический цилиндр.
Сравнение вертикальной установки
Как линейные модули, так и электрические цилиндры можно использовать вертикально, но конструкция безопасности должна учитывать гравитацию и потери мощности.
Для вертикального линейного модуля может потребоваться тормозной двигатель, противовес, газовая пружина, пневматический балансировочный цилиндр или механическое устройство для предотвращения падения.
Для электрического цилиндра, используемого для вертикального подъема, также может потребоваться тормоз, самоблокирующийся механизм, предохранительная гайка, механический замок или устройство для удержания груза.
Шарико-винтовые пары, как правило, не являются полностью самоконтрящимися. Вертикальная нагрузка может сдвинуть винт назад при снятии крутящего момента двигателя. Инженерам никогда не следует предполагать, что привод с ШВП сможет безопасно удерживать подвешенный груз без дополнительной защиты.
Сравнение уровней защиты
Уровень защиты зачастую является важным преимуществом электроцилиндров.
Винт и внутренние компоненты передачи электрического цилиндра заключены в корпус. Уплотнения, скребки штока, прокладки, защитные чехлы и коррозионностойкие материалы можно использовать для повышения устойчивости к пыли, влаге, маслу и загрязнениям.
Линейные модули могут иметь открытую, полузакрытую или полностью закрытую конструкцию. Открытые модули обеспечивают легкий доступ и отвод тепла, но обеспечивают ограниченную защиту окружающей среды. В полузакрытых и полностью закрытых модулях используются защитные пластины, стальные ленты, уплотнительные ленты или защитные сильфоны.
Класс защиты по каталогу следует принимать только в том случае, если в рейтинг включены весь привод, подключение двигателя, кабельный интерфейс, установка датчика и подвижные уплотнения.
Электрические цилиндры часто лучше подходят для:
- Пыльные производственные помещения
- Влажная среда или среда, подверженная брызгам
- Пищевое и упаковочное оборудование с требованиями к очистке
- Напольное или полуоткрытое оборудование
- Приложения, требующие герметичных корпусов приводов
Линейные модули часто лучше подходят для:
- Чистая автоматизация внутри помещений
- Системы точной сборки
- Полупроводниковое и электронное оборудование
- Многоосное декартово движение
- Приложения, требующие легкого доступа к каретке
Применение в чистых помещениях и вакууме
Как линейные модули, так и электрические цилиндры могут быть предназначены для использования в чистых помещениях, но стандартные промышленные изделия не должны автоматически считаться совместимыми с чистыми помещениями.
Для версий для чистых помещений могут потребоваться уплотнения с низким содержанием частиц, чистые смазочные материалы, коррозионностойкие материалы, вакуумная вытяжка, закрытые направляющие системы и специальная прокладка кабелей.
Модули линейных двигателей часто используются в полупроводниковом оборудовании, поскольку они исключают винтовой контакт и могут обеспечивать точное высокоскоростное движение. Однако смазка направляющих, перемещение троса и магнитные компоненты по-прежнему требуют тщательного контроля.
Электрические цилиндры могут представлять собой закрытую конструкцию, но уплотнения штока, внутренняя смазка и вытеснение воздуха во время выдвижения и втягивания должны оцениваться для условий чистого помещения и вакуума.
Сравнение систем управления
Оба типа приводов могут управляться с помощью серводвигателей, шаговых двигателей, контроллеров движения, программируемых логических контроллеров и промышленных сетей.
Линейный модуль может выполнять перемещение от точки к точке, движение по непрерывной траектории, скоординированную интерполяцию, электронную передачу и многоосную синхронизацию.
Электрический цилиндр может выполнять управление положением, регулирование скорости, управление усилием, замену давления, контроль запрессовки и программируемые циклы «тяни-толкай».
Типичные функции управления линейным модулем
- Абсолютное или инкрементное позиционирование
- Многопозиционный перевод
- Интерполяция XY или XYZ
- Профилирование скорости и ускорения
- Электронное движение кулачка
- Портальная синхронизация
- Пути сканирования и выдачи
Типичные функции управления электрическим цилиндром
- Программируемое выдвижение и втягивание
- Нажатие с ограничением силы
- Зажим с регулируемым положением
- Многоступенчатые профили скорости
- Контроль силы и положения запрессовки
- Мягкая посадка и контролируемый контакт.
- Удержание груза с управлением тормозом
Управление силами и мониторинг процессов
Электрические цилиндры особенно подходят для процессов, требующих контроля силы. Серводвигатель может оценивать силу по крутящему моменту двигателя, а тензодатчик может обеспечивать прямую обратную связь по силе.
Это делает электрические цилиндры полезными для прессования, клепания, вставки, тестирования, формовки, зажима и проверки сборки.
Кривую сила-положение можно записать во время каждого цикла. Контроллер может сравнивать фактические результаты с допустимыми пределами для выявления недостающих деталей, неправильной сборки, чрезмерного сопротивления или дефектов процесса.
Линейные модули также могут выполнять операции, чувствительные к силе, но обычно требуется дополнительный датчик силы и подходящая механическая конструкция. Их основной целью при проектировании обычно является позиционирование движения, а не приложение силы.
Рабочий цикл и непрерывная работа
Рабочий цикл описывает, как часто и как долго работает привод. Это влияет на температуру двигателя, температуру винта, срок службы подшипников, интервал смазки, износ коробки передач и размер контроллера.
Линейные модули, используемые в транспортном и инспекционном оборудовании, могут работать непрерывно в течение длительного времени с повторяющимися циклами движения.
Электрические цилиндры, выполняющие прессование или зажим, могут испытывать кратковременные периоды высокой силы, за которыми следуют периоды отдыха. В некоторых случаях требуется, чтобы цилиндр постоянно удерживал силу, что может выделять тепло двигателя и винта.
Привод следует выбирать в соответствии с полным профилем движения и силы, а не только с учетом пиковой силы. Инженеры должны рассчитать пиковую нагрузку, среднюю нагрузку, среднеквадратичный крутящий момент двигателя, частоту движения, время выдержки и ожидаемые годовые циклы.
Сравнение сроков службы
Срок службы приводов обоих типов зависит от нагрузки, скорости, ускорения, типа винта, пропускной способности направляющей, смазки, загрязнения, выравнивания, рабочей температуры и рабочего цикла.
Срок службы шарико-винтовой передачи можно оценить, используя номинальные динамические нагрузки, но фактический срок службы может быть уменьшен из-за ударной нагрузки, недостаточной смазки, смещения, загрязнения, чрезмерного предварительного натяга или работы на скорости, превышающей критическую.
Электроцилиндры, используемые для прессования с большой силой, могут испытывать значительные нагрузки на винты и подшипники. Ролико-винтовые конструкции могут обеспечить более длительный срок службы при сложных циклах нагрузки.
В зависимости от конструкции и применения в линейных модулях может наблюдаться износ направляющего блока, усталость ремня, износ винтов, деформация профиля, повреждение подшипников или ослабление крепления каретки.
Сравнение шума и вибрации
Шум зависит от типа привода, скорости, состояния винта, управления двигателем, качества подшипников, смазки и резонанса машины.
Линейные модули с ременным приводом часто работают бесшумно во время высокоскоростного движения. Модули шариковых винтов могут создавать шум из-за рециркулирующих шариков и опорных подшипников.
Электрические цилиндры могут издавать шум винта, коробки передач, двигателя и уплотнения штока. Коробка передач может повысить уровень шума, а конструкция с прямым приводом может работать тише.
В приложениях, чувствительных к шуму, инженерам следует сравнивать рабочий шум при фактической нагрузке и скорости, а не полагаться только на измерения без нагрузки.
Сравнение технического обслуживания
Обслуживание линейного модуля
- Смажьте ШВП и линейные направляющие.
- Проверьте натяжение и износ ремня
- Проверьте зазор каретки и предварительную нагрузку направляющей.
- Осмотр муфт, шкивов и подшипников.
- Очистите защитные полосы и открытые поверхности.
- Проверьте датчики и кабельные держатели
- Мониторинг люфта, шума, вибрации и температуры
Техническое обслуживание электрического цилиндра
- Осмотр поверхности штока и уплотнений штока.
- Проверьте смазку винта
- Проверьте состояние коробки передач и муфты.
- Проверьте монтажные штифты и кронштейны
- Мониторинг осевого люфта и осевого усилия
- Проверить работу тормозов
- Проверьте калибровку датчика силы
- Контролируйте температуру двигателя и ненормальный шум.
Полностью закрытые электрические цилиндры могут требовать менее частой чистки, но доступ к внутренним компонентам может быть затруднен. Линейные модули легче проверить визуально, особенно когда направляющие и приводные компоненты открыты.
Различия в установке
Линейные модули обычно крепятся вдоль основания с помощью болтов, зажимов или опорных кронштейнов. Монтажная поверхность должна быть плоской, жесткой и способной выдержать модуль по всей длине.
Электрические цилиндры можно монтировать через передние фланцы, задние фланцы, цапфы, кронштейны с головками, боковые крепления или опоры на ножках. Их монтажное устройство может допускать ограниченное вращение в приложениях, аналогичных пневматическим цилиндрам.
Однако электрический цилиндр должен быть установлен так, чтобы выходной шток оставался соосным с нагрузкой. Несоосность может привести к появлению боковых сил, изгибу штока, износу уплотнений и повреждению винтов.
Линейный модуль также требует правильного выравнивания, но его встроенные направляющие сохраняют направление каретки после правильной установки основания.
Сравнение требований к пространству
Линейный модуль занимает пространство по всему пути перемещения, поскольку каретка движется по неподвижному основанию. Двигатель может выступать с одного конца или стороны профиля.
Электрический цилиндр имеет втянутый корпус и выдвижной стержень. В некоторых установках его корпус может быть более компактным, чем полноценный модуль, но удлиненный стержень требует свободного места.
Общая установленная длина электроцилиндра может значительно превышать его полезный ход, особенно при использовании двигателей с длинным ходом или рядных двигателей.
Пространство следует оценивать с учетом полных размеров привода, положения двигателя, радиуса изгиба кабеля, монтажных кронштейнов, безопасного расстояния и доступа для обслуживания.
Сравнение затрат
Разница в стоимости зависит от размера, хода, силы, точности, уровня защиты, двигателя, системы управления и аксессуаров.
Стандартный линейный модуль с ременным приводом может стать экономичным решением для высокоскоростной транспортировки. Высокоточный модуль ШВП или модуль линейного двигателя могут оказаться дороже.
Электроцилиндр с ШВП может оказаться экономичным при замене пневмоцилиндра и обеспечении программируемого позиционирования. Мощный ролико-винтовой цилиндр с датчиком усилия и высокой степенью защиты может иметь значительно более высокую закупочную цену.
Общая стоимость должна включать в себя сумму, превышающую стоимость привода.
Общая стоимость владения может включать
- Цена покупки привода
- Серводвигатель и привод
- Контроллер движенияили ПЛК
- Монтажные кронштейны и конструкция машины
- Внешняя направляющая система
- Датчики и измерение силы
- Монтаж и ввод в эксплуатацию
- Смазка и техническое обслуживание
- Сменные ремни, винты, подшипники, уплотнения или стержни
- Потребление энергии
- Простой производства
- Качество продукции и риск отбраковки
Типичные применения линейных модулей
- Системы захвата и перемещения
- Сборка электронных компонентов
- Автоматическое дозирование
- Визуальный осмотр
- Лазерная обработка
- Упаковочное оборудование
- Сортировка и передача материалов
- декартовы роботы
- Портальная автоматизация
- Обработка полупроводников
- Оборудование для производства аккумуляторов
- Автоматизация лабораторных процессов
- Печатное и этикетировочное оборудование
- Длинноходная загрузка и разгрузка
Типичные применения электроцилиндров
- Сервопрессовые системы
- Прессовая сборка
- Зажимные и позиционирующие приспособления
- Вертикальный подъем
- Управление клапанами и воротами
- Клепка и формовка
- Вставка компонента
- Контроль натяжения
- Механизмы открытия и закрытия
- Оборудование для испытаний материалов
- Сжатие упаковки
- Активация сварочной горелки
- Сборка автомобилей
- Замена пневмоцилиндра
Когда следует выбирать линейный модуль?
- Груз должен двигаться по направляемому пути.
- Для приложения требуется движущаяся платформа или каретка.
- Нагрузка создает моменты тангажа, рыскания или крена.
- Система требует среднего или длинного хода.
- Высокая скорость передвижения важна
- Ось будет объединена в XY, XZ, XYZ или портальную систему.
- Приложение включает в себя выдачу, сканирование, проверку или передачу.
- Инструмент должен сохранять точную ориентацию.
- Для машины требуется несколько точек позиционирования
- Привод должен поддерживать вес полезной нагрузки на протяжении всего хода.
Когда следует выбирать электрический цилиндр?
- Основное требование – толкающая или тянущая сила.
- Применение включает в себя нажатие, зажим, вставку или подъем.
- Привод должен заменить пневматический или гидравлический цилиндр.
- Требуется программируемое управление усилием и положением.
- Инсульт короткий или умеренный.
- Предпочтителен компактный стержневой выход.
- Окружающая среда требует герметичной конструкции привода.
- Этот процесс требует мониторинга положения сил.
- Привод должен поддерживать контролируемое усилие контакта.
- Нагрузка в первую очередь ориентирована на ось привода.
Примеры выбора приложения
Высокоскоростная передача продукта
Упаковочная линия должна перемещать легкие продукты на длинном ходу с высокой скоростью. Груз установлен на каретке и должен оставаться устойчивым во время ускорения. Обычно более подходящим является линейный модуль с ременным приводом.
Прецизионная сборка с прессовой посадкой
Станция сборки должна вставить подшипник в корпус, контролируя силу и положение. Сервоэлектрический цилиндр с тензодатчиком обычно является лучшим вариантом.
Платформа визуального контроля
Камера должна перемещаться между несколькими положениями проверки, сохраняя при этом точную ориентацию. Обычно более подходящим является шариковый винт или модуль линейного двигателя.
Вертикальный подъемный механизм
Приспособление необходимо поднять вертикально и удерживать в нескольких положениях. Любой привод может подойти. Линейный модуль лучше подходит, когда приспособление создает значительные моменты, тогда как электрический цилиндр может быть лучше, когда основными требованиями являются осевая подъемная сила и компактность установки.
Зажимная станция
Крепеж должен прикладывать к компоненту контролируемую силу зажима. Электрический цилиндр обычно более подходит, поскольку он может контролировать положение, скорость и усилие во время цикла зажима.
Система дозирования XYZ
Раздаточная головка должна следовать по запрограммированной трехмерной траектории. Линейные модули являются естественным выбором, поскольку их можно объединять в скоординированные многоосные системы.
Распространенные ошибки выбора
Использование электрического цилиндра для перевозки больших боковых грузов
Электрический цилиндр штокового типа не следует использовать в качестве направляющей конструкции, если он специально не рассчитан на боковую нагрузку. Могут потребоваться внешние направляющие.
Выбор линейного модуля только по полезной нагрузке
Полезная нагрузка не описывает направленность процесса. Приложения для прессования и вставки требуют отдельного расчета силы.
Игнорирование моментных нагрузок
Нагрузка может находиться в пределах установленного предела веса, но при этом превышать допустимый момент по тангажу, рысканию или крену.
Предполагая, что шарико-винтовые пары являются самоконтрящимися
Вертикальные шарико-винтовые приводы могут двигаться назад под нагрузкой. Может потребоваться тормоз или механическая система безопасности.
Сравнивая только максимальную скорость
Фактическое время цикла зависит от ускорения, замедления, стабилизации, продолжительности процесса, хода и нагрузки.
Игнорирование требований защиты
Открытый линейный модуль может преждевременно выйти из строя в пыльной или влажной среде. Может потребоваться герметичный электрический цилиндр или полностью закрытый модуль.
Использование крутящего момента двигателя в качестве прямого измерения силы
На оценку крутящего момента двигателя могут влиять трение, температура, эффективность коробки передач, ускорение и механические потери. Для критических процессов управления усилием может потребоваться специальный тензодатчик.
Сравнивая только покупную цену
Внешние направляющие, монтажные конструкции, датчики силы, время простоя, техническое обслуживание и качество продукции могут существенно повлиять на общую стоимость.
Важные параметры, которые необходимо подтвердить перед выбором
- Функция движения:Определите, требуется ли для приложения перемещение каретки или выдвижение штока.
- Эффективный ход:Подтвердите необходимую рабочую поездку.
- Полезная нагрузка:Включите инструменты, приспособления, продукты, кабели и аксессуары.
- Осевая сила:Рассчитайте толкающие, тянущие, подъемные, зажимающие и обрабатывающие силы.
- Боковая нагрузка:Подтвердите радиальные силы, действующие на каретку или шток.
- Моментная нагрузка:Рассчитайте моменты тангажа, рыскания и крена.
- Скорость:Определите нормальную и максимальную рабочую скорость.
- Ускорение:Подтвердите требования к ускорению, замедлению и рывкам.
- Точность:Различают повторяемость, абсолютную точность и разрешение.
- Монтажная ориентация:Укажите горизонтальную, вертикальную, боковую, перевернутую или наклонную установку.
- Рабочий цикл:Подтвердите количество циклов в минуту, часы работы, расстояние поездки и время ожидания.
- Уровень защиты:Определите пыль, воду, масло, стружку, чистку и воздействие внешних факторов.
- Среда:Проверьте температуру, влажность, чистоту помещения, вакуум и химические условия.
- Безопасность:Включите тормоза, механические замки, защиту от падения, концевые выключатели и аварийную остановку.
- Режим управления:Определите требования к положению, скорости, силе, крутящему моменту или синхронизированному движению.
- Срок службы:Определите ожидаемые циклы, интервалы технического обслуживания и стратегию замены.
- Место для установки:Проверьте длину привода, положение двигателя, удлинение штока и зазор кабеля.
- Общая стоимость:Сравните стоимость всей системы и ее срока службы.
Часто задаваемые вопросы
Является ли электрический цилиндр типом линейного привода?
Да. Электрический цилиндр представляет собой электромеханический линейный привод, который преобразует вращение двигателя в управляемое выдвижение и втягивание штока.
Может ли линейный модуль заменить электрический цилиндр?
Он может заменить электрический цилиндр в некоторых приложениях позиционирования или подъема, но может быть не лучшим выбором для компактного прессования, зажима или установки с высокой силой.
Может ли электроцилиндр заменить линейный модуль?
Он может выполнять простое осевое перемещение, но для электрического цилиндра стержневого типа могут потребоваться внешние направляющие, когда нагрузка должна сохранять ориентацию или сопротивляться моментным силам.
Какой привод обеспечивает большую силу?
Электрические цилиндры обычно оптимизированы для более высокой осевой силы, особенно модели с роликовым винтом и редуктором. Линейные модули с шарико-винтовой передачей и реечным приводом также могут обеспечивать высокую тягу.
Какой привод быстрее?
Модули с ременным приводом и линейными двигателями обычно обеспечивают более высокую скорость движения и ускорение. Электрические цилиндры обычно оптимизированы для контролируемого осевого движения, а не для максимальной скорости длинного хода.
Какой привод точнее?
Оба могут обеспечить высокую точность при использовании прецизионных ШВП, серводвигателей, подходящей обратной связи и жестких конструкций. Конечный результат зависит от всей конструкции системы.
Какой привод лучше подходит для вертикального подъема?
Любой из них может подойти. Линейный модуль часто предпочтительнее, когда нагрузка создает моменты или требует управляемого движения каретки. Электрический цилиндр зачастую предпочтительнее, когда основными требованиями являются осевая подъемная сила и компактность установки.
Какой привод лучше защищает окружающую среду?
Электрические цилиндры часто обеспечивают лучшее уплотнение, поскольку их винтовая передача закрыта. Полностью закрытые линейные модули также могут обеспечить хорошую защиту при правильном выборе.
Нужна ли электрическому цилиндру линейная направляющая?
Простая осевая нагрузка может не требовать внешней направляющей. Боковые нагрузки, нагрузки, смещенные от центра, длинные инструменты или моментные силы обычно требуют направляющего цилиндра или отдельной системы линейных направляющих.
Какой привод лучше для многокоординатной автоматизации?
Линейные модули, как правило, лучше подходят для XY, XZ, XYZ и портальных систем, поскольку их каретки и монтажные интерфейсы предназначены для многоосной интеграции.
Заключение
Основное отличие влинейный модуль против электрического цилиндраСравнение — это тип движения и нагрузки, на которые рассчитано каждое изделие.
Линейный модуль перемещает управляемую каретку по заданному пути. Он подходит для позиционирования, передачи, проверки, дозирования, робототехники, длинноходового движения и многоосной автоматизации. Встроенная система направляющих позволяет ему выдерживать вес полезной нагрузки и противостоять моментным нагрузкам.
Электрический цилиндр выдвигает и втягивает стержень или направляющий выходной узел. Он подходит для толкания, вытягивания, прессования, зажима, подъема, вставки и процессов с контролем силы. Его закрытая конструкция и высокая осевая сила делают его эффективной заменой пневматических и гидравлических цилиндров.
Выбирайте линейный модуль, когда основными приоритетами являются управление кареткой, большая длина хода, высокая скорость, моментное сопротивление и многоосная интеграция. Выбирайте электрический цилиндр, когда более важны осевое усилие, компактное движение выдвижения-втягивания, контроль силы, герметизация окружающей среды и замена цилиндра.
Окончательный выбор должен основываться на ходе, полезной нагрузке, тяге, боковой нагрузке, моментной нагрузке, скорости, ускорении, точности, уровне защиты, рабочем цикле, ориентации монтажа, методе управления, безопасности, сроке службы и общей стоимости системы.
Оценивая эти требования как целостную систему, инженеры могут избежать перегрузки привода, изгиба штока, недостаточного усилия, нестабильного позиционирования, преждевременного износа и ненужных затрат на оборудование, создавая при этом надежное и эффективное решение для автоматизации.
