 Français

UNmodule linéaireet uncylindre électriquesont tous deux largement utilisés pour générer un mouvement linéaire contrôlé dans l’automatisation industrielle. Ils peuvent être entraînés par des servomoteurs ou des moteurs pas à pas, connectés à des contrôleurs de mouvement et intégrés dans des équipements automatisés pour les opérations de positionnement, de levage, de poussée, de pressage, de transfert et d'assemblage.
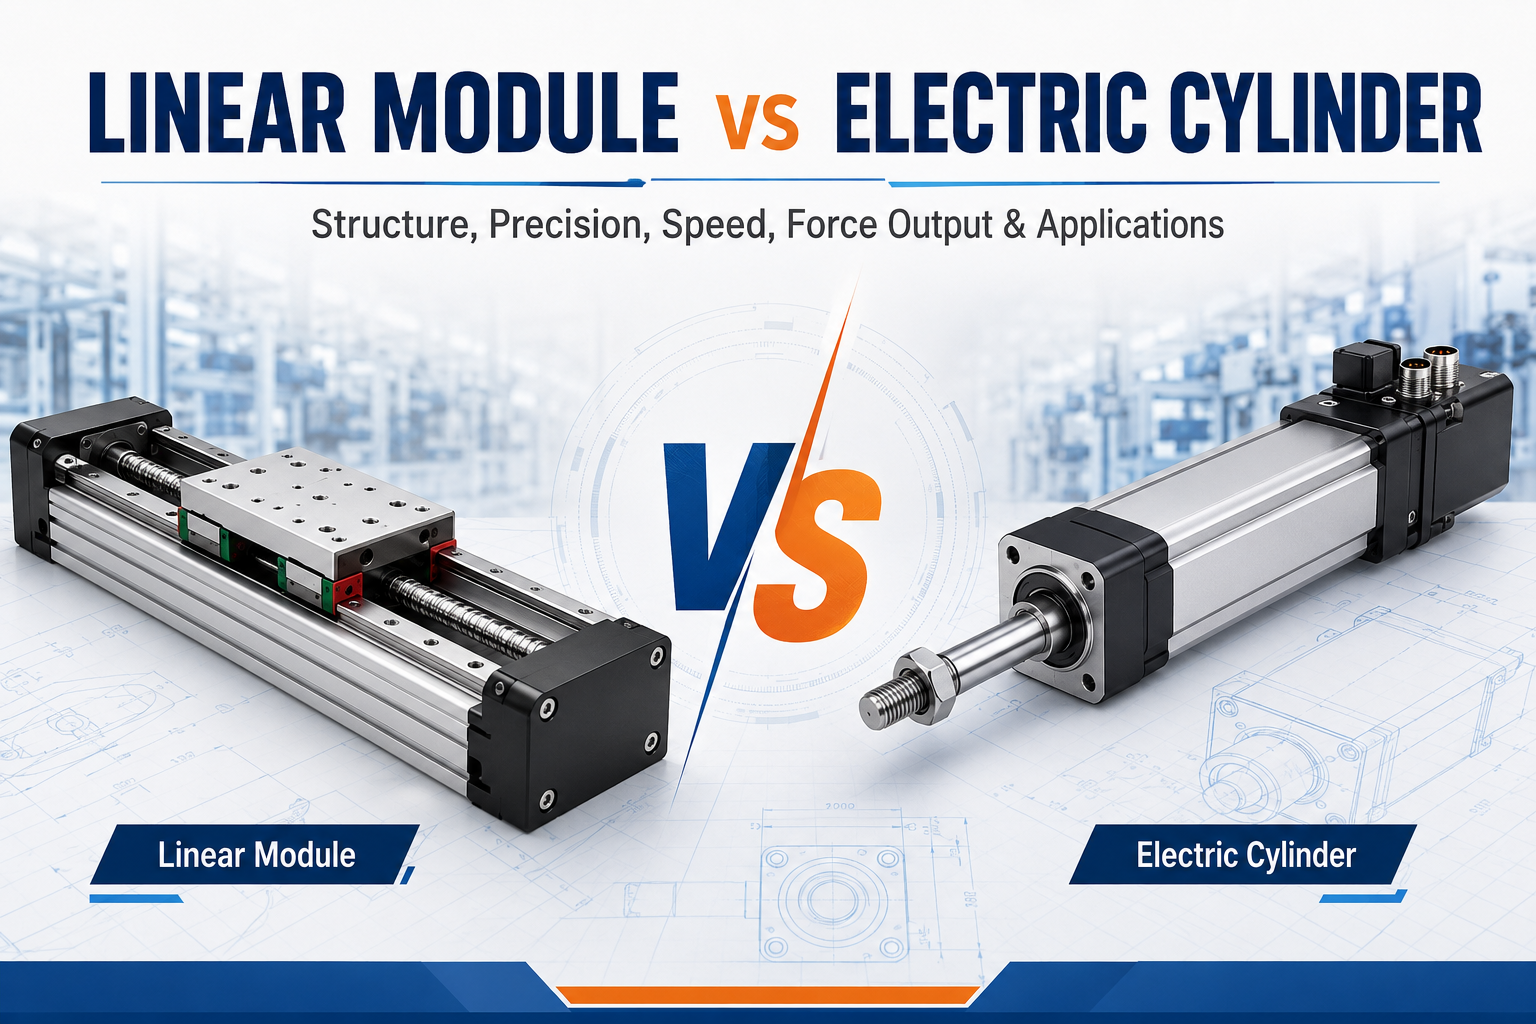
Bien que les deux produits appartiennent à la catégorie plus large des actionneurs linéaires, leurs structures et fonctions principales sont différentes. Un module linéaire est généralement conçu pour déplacer un chariot le long d'un système de guidage exposé ou fermé. Il est particulièrement adapté au positionnement de charges sur une trajectoire de déplacement définie et à la construction d'axes simples ouplateformes de mouvement multi-axes.
Un vérin électrique est conçu pour étendre et rétracter une tige ou un ensemble de sortie guidée. Il se concentre sur la génération d’une force axiale contrôlée au sein d’une structure d’actionneur cylindrique ou rectangulaire compacte. Les vérins électriques sont couramment utilisés pour remplacer les vérins pneumatiques ou hydrauliques lorsqu'une précision de positionnement plus élevée, un mouvement programmable, un fonctionnement plus propre et un meilleur contrôle des processus sont requis.
Le bon choix ne dépend pas seulement de la course et de la charge utile. Les ingénieurs doivent comparer la précision du positionnement, la répétabilité, la vitesse, l'accélération, la poussée, la capacité de charge latérale, le moment de résistance, l'orientation de montage, le niveau de protection, les conditions environnementales, le cycle de service, la durée de vie, les exigences de contrôle et le coût total du système.
Ce guide fournit une description détailléemodule linéaire vs cylindre électriquecomparaison pour aider les ingénieurs en automatisation, les fabricants d'équipements, les intégrateurs de systèmes et les équipes d'achat à sélectionner l'actionneur linéaire le plus approprié.
Qu'est-ce qu'un module linéaire ?
UNmodule linéaireest une unité de mouvement linéaire intégrée qui combine une base structurelle, un système de guidage, un chariot mobile, un mécanisme d'entraînement, une interface moteur et des capteurs en option dans un ensemble complet.
Le système d'entraînement peut utiliser une vis à billes, une courroie de distribution, une crémaillère et un pignon, un moteur linéaire, une vis mère ou une autre méthode de transmission. Le chariot se déplace le long d'un ou plusieurs guides linéaires tout en supportant la charge utile, l'outillage, le dispositif, le capteur, l'effecteur final du robot ou la tête de traitement.
Le moteur est normalement monté à une extrémité du module ou connecté via un dispositif d'entraînement parallèle. La rotation du moteur est convertie en mouvement linéaire par le mécanisme d'entraînement. Les guides linéaires supportent la charge et résistent aux forces qui autrement feraient tourner le chariot ou l'éloigneraient de la trajectoire prévue.
Modules linéairessont couramment utilisés comme axes indépendants ou combinés en XY, XZ, XYZ, portique,Robot cartésienet systèmes d'automatisation multi-axes.
Principales caractéristiques des modules linéaires
- Structure de guidage et d'entraînement intégrée
- Chariot mobile pour le montage de charges utiles et d'outillages
- Convient pour une installation horizontale, verticale, latérale et inversée
- Disponible en courses courtes, moyennes et longues
- Prend en charge la construction de systèmes multi-axes
- Peut fournir une vitesse élevée ou une haute précision selon le type d'entraînement
- Peut résister aux moments de charge utile grâce au système de guidage
- Convient au positionnement point à point et au mouvement continu
Qu'est-ce qu'un cylindre électrique ?
Uncylindre électrique, également appelé cylindre servoélectrique, actionneur linéaire électrique ou cylindre électromécanique, est un actionneur qui convertit la rotation du moteur en extension et rétraction contrôlées d'une tige ou d'une structure de sortie guidée.
La plupart des cylindres électriques utilisent une vis à billes, une vis à rouleaux ou une vis mère comme mécanisme de transmission interne. Le moteur entraîne la vis via un accouplement, une boîte de vitesses, une courroie de distribution ou une structure à entraînement direct intégrée. Lorsque la vis tourne, l'écrou et la tige de sortie se déplacent axialement.
Les vérins électriques sont conçus pour effectuer des opérations linéaires de poussée, de traction, de levage, de pressage, de serrage, d'insertion, de tension et de positionnement. Ils offrent une alternative à commande électrique aux vérins pneumatiques et hydrauliques.
Certains vérins électriques ont une simple sortie de tige et nécessitent des guides externes lorsque des charges latérales sont présentes. D'autres utilisent des tiges de guidage doubles, des rails de guidage linéaires ou des tables guidées pour améliorer le support de charge et empêcher la tige de tourner.
Principales caractéristiques des vérins électriques
- Sortie à tige ou guidée
- Capacité de force axiale élevée
- Course, vitesse, accélération et force programmables
- Convient pour le pressage, le levage, le serrage et l'insertion
- Structure d'actionneur compacte
- Peut remplacer les vérins pneumatiques ou hydrauliques
- Disponible avec freins, boîtes de vitesses, capteurs de force et encodeurs
- Souvent disponible avec des niveaux de protection plus élevés
Module linéaire vs cylindre électrique : comparaison rapide
| Facteur de comparaison | Module linéaire | Cylindre électrique |
|---|---|---|
| Fonction principale | Positionner et transporter un chariot le long d'un chemin de guidage | Générer une extension, une rétraction, une poussée ou une traction axiale contrôlée |
| Structure de sortie | Chariot mobile ou table coulissante | Ensemble tige de sortie ou tige guidée |
| Système de guidage | Normalement intégré | Peut être intégré ou peut nécessiter des guides externes |
| Forcer la sortie | Modéré à élevé, selon le type de lecteur | Généralement optimisé pour une poussée axiale élevée |
| Capacité de charge de moment | Généralement meilleur grâce aux guides linéaires intégrés | Limité sur les types de tiges, sauf si une structure guidée est utilisée |
| Vitesse | Peut être très élevé, notamment avec un entraînement par courroie ou par moteur linéaire | Généralement modéré, en fonction du pas de vis et de la puissance du moteur |
| Longueur de la course | Convient aux courses moyennes et longues | Couramment utilisé pour les courses courtes et moyennes |
| Précision de positionnement | Haut avec systèmes à vis à billes ou à moteur linéaire | Haute avec systèmes à vis à billes ou à rouleaux |
| Niveau de protection | Conceptions ouvertes, semi-fermées ou entièrement fermées | Souvent plus facile à sceller contre la poussière, l'humidité et les contaminants |
| Intégration multi-axes | Bien adapté aux systèmes XY, XZ, XYZ et portique | Principalement utilisé comme axe de poussée ou de levage individuel |
| Applications typiques | Transfert, positionnement, distribution, inspection et robotique | Pressage, serrage, levage, insertion et remplacement du cylindre |
La différence fondamentale : mouvement du chariot et mouvement de la tige
La différence la plus visible entre un module linéaire et un cylindre électrique est la forme de sortie.
Un module linéaire déplace un chariot le long d'un profil ou d'une base. La charge utile est montée directement sur le chariot et le système de guidage soutient la charge tout au long de la course.
Un vérin électrique étend et rétracte normalement une tige de sortie. La tige transfère la force axiale à la charge. Dans les conceptions simples de type tige, la tige ne doit pas être exposée à une force radiale ou à un moment de flexion excessif.
Cette différence influence fortement la sélection des applications. Un module linéaire est généralement plus adapté lorsque la charge doit se déplacer le long d'un chemin guidé tout en transportant un outillage ou un équipement. Un cylindre électrique est généralement préférable lorsque la tâche principale consiste à pousser, tirer, appuyer, soulever, serrer ou insérer le long d’un seul axe.
Différences structurelles
Structure du module linéaire
Un module linéaire typique contient un long profil structurel ou une base usinée. Un ou plusieurs rails de guidage sont installés le long de l'axe et un chariot se déplace sur les blocs de guidage.
Le mécanisme d'entraînement est positionné à l'intérieur ou à côté du profilé. Dans un module à vis à billes, le chariot est relié à un écrou à bille. Dans un module entraîné par courroie, le chariot est fixé à une courroie de distribution. Dans un module de moteur linéaire, la force électromagnétique déplace directement le chariot.
La structure du module est conçue pour supporter le poids de la charge utile et résister aux moments de tangage, de lacet et de roulis. Le chariot comporte généralement plusieurs trous filetés pour le montage d'outils, de fixations, de capteurs ou d'un autre axe de mouvement.
Structure du cylindre électrique
Un cylindre électrique typique contient un moteur, une transmission à vis, un support de roulement, un boîtier d'actionneur, une structure anti-rotation, une tige de sortie et une interface de montage avant.
Lorsque le moteur tourne, la vis interne déplace l’ensemble écrou et tige vers l’avant ou vers l’arrière. Le boîtier de l'actionneur protège la vis et supporte le système de roulement.
Les vérins électriques à tige sont compacts, mais la tige de sortie peut ne pas offrir une résistance suffisante aux charges latérales. Les vérins électriques guidés ajoutent des tiges de guidage parallèles ou une structure de table pour améliorer la stabilité latérale et la capacité de moment.
Comparaison des mécanismes d'entraînement
Les modules linéaires sont disponibles avec plusieurs méthodes d'entraînement, tandis que la plupart des vérins électriques reposent sur une transmission à vis.
Types d'entraînement de module linéaire courants
- Entraînement par vis à billes
- Entraînement par courroie de distribution
- Entraînement à crémaillère et pignon
- Entraînement par moteur linéaire
- Entraînement à vis
Types courants d’entraînement de cylindre électrique
- Entraînement par vis à billes
- Entraînement par vis à rouleaux
- Entraînement à vis
- Entraînement par vis assisté par boîte de vitesses
- Transmission moteur à courroie parallèle
Les vérins électriques à vis à billes offrent un bon équilibre entre force, vitesse, efficacité et précision de positionnement. Les vérins électriques à vis à rouleaux offrent une densité de force plus élevée et une durée de vie plus longue dans les applications exigeantes, mais ils sont généralement plus chers.
La gamme plus large de technologies d'entraînement de modules linéaires permet aux ingénieurs de sélectionner un système optimisé en termes de vitesse, de course, de précision ou de coût. Les vérins électriques sont plus spécifiquement optimisés pour la force axiale et le mouvement compact d'extension-rétraction.
Comparaison de précision de positionnement
Les modules linéaires et les cylindres électriques peuvent fournir un positionnement précis lorsqu'ils utilisent des vis à billes, des roulements appropriés, des servomoteurs et un retour d'encodeur.
La précision finale dépend de la précision du pas de vis, du jeu, de la précharge, de la rigidité structurelle, de la résolution du codeur du moteur, des performances du contrôleur, de la dilatation thermique, des conditions de montage et de la déformation sous charge.
Précision du module linéaire
Les modules linéaires à vis à billes sont généralement sélectionnés pour un positionnement de précision. Les écrous à billes préchargés peuvent réduire le jeu axial, tandis que les rails de guidage intégrés maintiennent l'alignement du chariot.
Les modules de moteur linéaire peuvent fournir d'excellentes performances de positionnement car ils éliminent la vis, l'accouplement, la courroie et d'autres composants de transmission mécanique. Leur précision dépend fortement du codeur linéaire et du système de contrôle.
Les modules linéaires entraînés par courroie offrent généralement une rigidité axiale et une précision de positionnement absolue inférieures, mais ils peuvent néanmoins offrir une répétabilité suffisante pour les opérations d'emballage, de manutention et de transfert.
Précision du cylindre électrique
Les cylindres servoélectriques peuvent réaliser une extension et une rétraction précises car le contrôleur suit la position du moteur via un encodeur. La précharge des vis à billes et les supports de roulements rigides aident à réduire la perte de mouvement.
Cependant, la tige de sortie, les supports de montage, les outils connectés, la boîte de vitesses et la charge externe peuvent introduire une déviation ou un jeu. Un actionneur précis ne garantit pas un processus précis à moins que la structure complète de la machine ne soit également rigide.
Lequel est le plus précis ?
Aucun des deux types de produits n’est automatiquement plus précis dans chaque application. Un module linéaire à vis à billes de précision et un cylindre électrique à vis à billes de précision peuvent fournir une répétabilité similaire lorsqu'ils utilisent des qualités de vis, des roulements, des moteurs et des systèmes de rétroaction comparables.
La différence la plus importante réside dans la manière dont la charge est guidée. Un module linéaire contrôle normalement la position et l'orientation du chariot mobile. Un vérin électrique de type tige contrôle principalement l'extension axiale et peut nécessiter un guide externe pour maintenir l'orientation de la charge.
Répétabilité et résolution
La répétabilité décrit la capacité de l'actionneur à revenir à plusieurs reprises à la même position commandée. La résolution décrit le plus petit mouvement que le système de contrôle peut commander ou détecter.
Les servomoteurs offrent généralement un meilleur contrôle de position en boucle fermée que les systèmes pas à pas en boucle ouverte. Cependant, une résolution élevée du codeur ne crée pas automatiquement une précision mécanique élevée.
Le jeu mécanique, la variation du pas de vis, le jeu des roulements, l'élasticité de la courroie, la déflexion de la tige, la conformité de l'accouplement, la déformation structurelle et les changements de température peuvent tous affecter les performances finales.
Pour les applications de positionnement exigeantes, les ingénieurs doivent faire la distinction entre la résolution du moteur, la répétabilité de l'actionneur, la précision de positionnement absolue et la précision complète de la machine.
Comparaison de vitesse
Les modules linéaires offrent généralement une plage de vitesses plus large car ils peuvent utiliser différentes technologies de transmission.
Modules linéaires à courroie dentéeconviennent aux mouvements à grande vitesse et à longue course. Les modules de moteur linéaire peuvent fournir une accélération encore plus élevée et une réponse rapide.Modules à vis à billesoffrent précision et poussée mais peuvent être limités par la vitesse critique de la vis.
Les vérins électriques utilisent normalement des vis à billes ou des vis à rouleaux, de sorte que leur vitesse maximale est influencée par le pas de vis, le diamètre de la vis, la course, la vitesse de rotation, la capacité portante, la puissance du moteur et les conditions thermiques.
Pour pousser, presser, serrer ou soulever à courte course, un vérin électrique peut fournir une vitesse suffisante. Pour des déplacements répétés à grande vitesse sur une longue distance, un module de moteur linéaire ou à entraînement par courroie est généralement plus approprié.
Vitesse maximale par rapport au temps de cycle
La vitesse de déplacement maximale ne représente qu’une partie de la productivité de la machine. Le temps de cycle réel dépend également de l'accélération, de la décélération, du temps de stabilisation, du temps de processus, de la charge utile, de la course et du profil de mouvement.
Un cylindre électrique effectuant une course de pressage courte peut terminer le processus plus rapidement qu'un module à longue course, même si sa vitesse maximale nominale est inférieure. La comparaison correcte doit être basée sur le cycle de mouvement complet.
Comparaison d'accélération
Les modules de moteurs linéaires et entraînés par courroie peuvent atteindre une accélération élevée car leurs systèmes de déplacement peuvent être relativement légers.
Les modules linéaires à vis à billes et les cylindres électriques doivent accélérer le rotor du moteur, la vis, l'accouplement et la charge mobile. Une accélération élevée augmente le couple requis, la charge sur les roulements, la contrainte des vis et la génération de chaleur.
Les vérins électriques conçus pour une poussée élevée peuvent utiliser des vis, des boîtes de vitesses ou des moteurs puissants plus gros, ce qui peut augmenter l'inertie et réduire la réponse dynamique.
Lorsqu'une accélération rapide est requise, les ingénieurs doivent calculer le couple moteur maximal, le couple RMS, l'inertie réfléchie, la vitesse critique des vis et les vibrations structurelles plutôt que de se fier uniquement aux valeurs maximales du catalogue.
Comparaison de sortie de force
La production de force est l'une des différences les plus importantes dans unmodule linéaire vs cylindre électriquecomparaison.
Les cylindres électriques sont généralement optimisés pour la force axiale. Leur transmission à vis compacte peut générer une force de poussée et de traction élevée, en particulier lorsqu'elle est associée à un réducteur ou à une vis à rouleaux.
Les modules linéaires peuvent également générer une poussée importante, en particulier les modules à vis à billes et à crémaillère. Cependant, de nombreux modules linéaires sont principalement optimisés pour le positionnement et le transport plutôt que pour le pressage à haute force.
Avantages de la force du vérin électrique
- Force axiale élevée dans une structure compacte
- Convient pour le pressage, le serrage et l'insertion
- Contrôle programmable de la force et de la position
- Peut maintenir une force contrôlée pendant un processus
- Disponible avec cellules de pesée ou retour de force
- Peut remplacer les vérins pneumatiques ou hydrauliques
Caractéristiques de force du module linéaire
- Les modules de vis à billes fournissent une forte poussée axiale
- Les modules entraînés par crémaillère conviennent aux mouvements lourds à longue course
- Les modules entraînés par courroie sont meilleurs pour le transport que pour le pressage à haute force
- Les modules de moteur linéaire offrent une réponse rapide mais nécessitent une gestion thermique
- La capacité de force doit être vérifiée ainsi que la rigidité du guide et du profil.
La charge utile et la poussée sont différentes
La charge utile fait référence à la masse supportée par le chariot mobile ou le mécanisme de sortie. La poussée fait référence à la force axiale requise pour déplacer, accélérer, soulever, pousser, tirer, serrer ou appuyer sur la charge.
Un module linéaire peut supporter une charge utile importante sur son chariot mais ne fournir qu'une force de processus modérée. Un vérin électrique peut générer une poussée axiale élevée tout en supportant très peu de charge latérale sur sa tige.
La sélection doit donc inclure à la fois les calculs de charge utile et de force. Les ingénieurs ne doivent pas utiliser la charge utile d'un module comme substitut à la capacité de poussée, ni utiliser la poussée nominale d'un vérin électrique comme substitut à la capacité de charge latérale.
Capacité de charge latérale et de moment
Les modules linéaires présentent normalement un net avantage lorsque la charge mobile produit des forces ou des moments latéraux.
Les rails de guidage et le chariot intégrés supportent les charges radiales et résistent aux moments de tangage, de lacet et de roulis. Le moment admissible dépend de la taille du rail, du nombre de blocs de guidage, de l'espacement des blocs, des dimensions du chariot, de la rigidité du profil et de la position de la charge.
Un vérin électrique de type tige standard est principalement conçu pour la force axiale. Une charge latérale excessive peut entraîner une flexion de la tige, une usure des joints, des dommages aux roulements, une friction accrue et une durée de vie réduite.
Lorsqu'un vérin électrique est utilisé pour déplacer une charge qui n'est pas guidée de manière indépendante, un vérin électrique guidé ou un système de guidage linéaire externe doit être utilisé.
Utilisez des guides externes avec un cylindre électrique lorsque :
- La charge crée une force latérale importante
- Le centre de charge est décalé par rapport à l'axe de la tige
- L'actionneur doit résister à la rotation
- L'outillage doit maintenir une orientation précise
- L'application implique une large plateforme
- La course est longue et la tige est exposée à la flexion
Comparaison de la longueur de course
Les modules linéaires sont disponibles pour une large gamme de courses. Les modules moteurs à entraînement par courroie, à crémaillère et linéaires sont particulièrement adaptés aux longues courses.
Les modules de vis à billes sont normalement utilisés pour les courses courtes et moyennes, bien que les versions à course longue puissent être conçues avec des vis plus grandes et des structures de support appropriées.
Les vérins électriques sont couramment utilisés pour les courses courtes et moyennes. À mesure que la course augmente, la longueur de la tige, la longueur de la vis, le risque de flambage, la longueur du boîtier, la limitation de vitesse et l'espace d'installation deviennent plus importants.
Pour les transferts longue distance, un module linéaire est généralement plus pratique. Pour le pressage, le serrage, le levage ou l'insertion à courte course, un vérin électrique est souvent plus compact.
Comparaison de rigidité
Un module linéaire offre de la rigidité grâce à son profil, ses rails de guidage, son chariot, son mécanisme d'entraînement et sa structure de montage. Les modules à vis à billes offrent généralement une bonne rigidité axiale, tandis que les modules entraînés par courroie ont une déformation plus élastique.
Un vérin électrique offre une forte rigidité axiale lors de l'utilisation d'une vis à billes ou d'une vis à rouleaux avec un support de roulement approprié. Cependant, une longue tige de sortie peut se plier sous une charge latérale ou une compression.
Pour les opérations de pressage et d'insertion, la rigidité axiale du cylindre électrique peut fournir une transmission de force stable. Pour supporter un grand luminaire ou résister à des moments de renversement, un module linéaire ou un vérin électrique guidé est généralement plus adapté.
Comparaison des installations verticales
Les modules linéaires et les vérins électriques peuvent être utilisés verticalement, mais la conception de sécurité doit tenir compte de la gravité et de la perte de puissance.
Un module linéaire vertical peut nécessiter un moteur de frein, un contrepoids, un ressort à gaz, un vérin d'équilibrage pneumatique ou un dispositif mécanique antichute.
Un vérin électrique utilisé pour le levage vertical peut également nécessiter un frein, un mécanisme autobloquant, un écrou de sécurité, un verrou mécanique ou un dispositif de maintien de charge.
Les vis à billes ne sont généralement pas complètement autobloquantes. Une charge verticale peut faire reculer la vis lorsque le couple moteur est supprimé. Les ingénieurs ne doivent jamais présumer qu’un actionneur à vis à billes maintiendra en toute sécurité une charge suspendue sans protection supplémentaire.
Comparaison des niveaux de protection
Le niveau de protection constitue souvent un avantage important des vérins électriques.
La vis et les composants de transmission internes d'un cylindre électrique sont enfermés dans le boîtier. Des joints, des grattoirs de tige, des joints, des bottes de protection et des matériaux résistant à la corrosion peuvent être utilisés pour améliorer la résistance à la poussière, à l'humidité, à l'huile et à la contamination.
Les modules linéaires peuvent avoir des structures ouvertes, semi-fermées ou entièrement fermées. Les modules ouverts facilitent l'accès et la dissipation de la chaleur, mais offrent une protection environnementale limitée. Les modules semi-fermés et entièrement fermés utilisent des plaques de recouvrement, des bandes d'acier, des ceintures d'étanchéité ou des soufflets de protection.
Un indice de protection catalogue ne doit être accepté que lorsque l'actionneur complet, la connexion du moteur, l'interface de câble, l'installation du capteur et les joints mobiles sont inclus dans l'indice.
Les cylindres électriques sont souvent mieux adaptés pour :
- Zones de production poussiéreuses
- Environnements humides ou sujets aux éclaboussures
- Équipements alimentaires et d'emballage avec exigences de nettoyage
- Machinerie extérieure ou semi-extérieure
- Applications nécessitant des boîtiers d'actionneurs étanches
Les modules linéaires sont souvent mieux adaptés pour :
- Automatisation intérieure propre
- systèmes d'assemblage de précision
- Équipements semi-conducteurs et électroniques
- Mouvement cartésien multi-axes
- Applications nécessitant un accès facile au chariot
Applications en salle blanche et sous vide
Les modules linéaires et les vérins électriques peuvent être conçus pour une utilisation en salle blanche, mais les produits industriels standard ne doivent pas automatiquement être considérés comme compatibles avec les salles blanches.
Les versions pour salles blanches peuvent nécessiter des joints à faible teneur en particules, des lubrifiants propres, des matériaux résistants à la corrosion, une extraction sous vide, des systèmes de guidage couverts et une gestion spéciale des câbles.
Les modules de moteurs linéaires sont souvent utilisés dans les équipements à semi-conducteurs car ils éliminent le contact des vis et peuvent fournir un mouvement précis et rapide. Cependant, la lubrification des guides, le mouvement des câbles et les composants magnétiques nécessitent toujours un contrôle minutieux.
Les vérins électriques peuvent fournir une structure fermée, mais les joints de tige, la lubrification interne et le déplacement de l'air pendant l'extension et la rétraction doivent être évalués pour les conditions de salle blanche et de vide.
Comparaison des systèmes de contrôle
Les deux types d'actionneurs peuvent être contrôlés avec des servomoteurs, des moteurs pas à pas, des contrôleurs de mouvement, des automates programmables et des réseaux industriels.
Un module linéaire peut effectuer un mouvement point à point, un mouvement sur trajectoire continue, une interpolation coordonnée, un engrenage électronique et une synchronisation multi-axes.
Un cylindre électrique peut effectuer un contrôle de position, un contrôle de vitesse, un contrôle de force, un remplacement de pression, une surveillance d'ajustement par pression et des cycles push-pull programmables.
Fonctions typiques de contrôle de module linéaire
- Positionnement absolu ou incrémental
- Transfert multi-positions
- Interpolation XY ou XYZ
- Profilage de vitesse et d'accélération
- Mouvement de came électronique
- Synchronisation du portique
- Chemins de numérisation et de distribution
Fonctions typiques de commande de vérin électrique
- Extension et rétraction programmables
- Pression limitée par la force
- Serrage à position contrôlée
- Profils de vitesse à plusieurs étages
- Surveillance de la force et de la position d'ajustement
- Atterrissage en douceur et contact contrôlé
- Maintien de la charge avec commande de frein
Contrôle de la force et surveillance des processus
Les vérins électriques sont particulièrement adaptés aux processus nécessitant une surveillance de la force. Un servomoteur peut estimer la force à partir du couple moteur, tandis qu'une cellule de pesée peut fournir un retour de force direct.
Cela rend les cylindres électriques utiles pour le pressage, le rivetage, l'insertion, les tests, le formage, le serrage et la vérification de l'assemblage.
Une courbe force-position peut être enregistrée lors de chaque cycle. Le contrôleur peut comparer les résultats réels aux limites acceptables pour identifier les pièces manquantes, un assemblage incorrect, une résistance excessive ou des défauts de processus.
Les modules linéaires peuvent également effectuer des opérations sensibles à la force, mais un capteur de force supplémentaire et une structure mécanique appropriée sont généralement nécessaires. Leur objectif principal de conception est normalement le positionnement du mouvement plutôt que l'application de la force.
Cycle de service et fonctionnement continu
Le cycle de service décrit la fréquence et la durée de fonctionnement de l'actionneur. Cela affecte la température du moteur, la température des vis, la durée de vie des roulements, l'intervalle de lubrification, l'usure de la boîte de vitesses et le dimensionnement du contrôleur.
Les modules linéaires utilisés dans les équipements de transfert et d'inspection peuvent fonctionner en continu pendant de longues périodes avec des cycles de mouvement répétés.
Les vérins électriques effectuant un pressage ou un serrage peuvent subir de courtes périodes de force élevée suivies de périodes de repos. Certaines applications nécessitent que le cylindre maintienne une force en continu, ce qui peut générer de la chaleur pour le moteur et les vis.
L'actionneur doit être sélectionné en fonction du profil complet de mouvement et de force plutôt que de la seule force maximale. Les ingénieurs doivent calculer la charge de pointe, la charge moyenne, le couple efficace du moteur, la fréquence de déplacement, le temps de maintien et les cycles annuels attendus.
Comparaison de la durée de vie
La durée de vie des deux types d'actionneurs dépend de la charge, de la vitesse, de l'accélération, du type de vis, de la capacité de guidage, de la lubrification, de la contamination, de l'alignement, de la température de fonctionnement et du cycle de service.
La durée de vie des vis à billes peut être estimée à l'aide des charges dynamiques, mais la durée de vie réelle peut être réduite par une charge de choc, une lubrification insuffisante, un désalignement, une contamination, une précharge excessive ou un fonctionnement au-delà de la vitesse critique.
Les cylindres électriques utilisés pour le pressage à haute force peuvent subir des charges importantes sur les vis et les roulements. Les conceptions de vis à rouleaux peuvent offrir une durée de vie plus longue sous des cycles de charge exigeants.
Les modules linéaires peuvent subir une usure du bloc de guidage, une fatigue de la courroie, une usure des vis, une déformation du profil, des dommages aux roulements ou un desserrage du chariot en fonction de la conception et de l'application.
Comparaison du bruit et des vibrations
Le bruit dépend du type d'entraînement, de la vitesse, de l'état des vis, de la commande du moteur, de la qualité des roulements, de la lubrification et de la résonance de la machine.
Les modules linéaires entraînés par courroie sont souvent silencieux lors de mouvements à grande vitesse. Les modules de vis à billes peuvent générer du bruit provenant des billes de recirculation et des roulements de support.
Les vérins électriques peuvent produire du bruit au niveau des vis, des boîtes de vitesses, du moteur et des joints de tige. Une boîte de vitesses peut augmenter le niveau sonore, tandis qu'une conception à entraînement direct peut fonctionner plus silencieusement.
Pour les applications sensibles au bruit, les ingénieurs doivent comparer le bruit de fonctionnement sous charge et vitesse réelles plutôt que de se fier uniquement aux mesures à vide.
Comparaison d'entretien
Maintenance des modules linéaires
- Lubrifier les vis à billes et les guides linéaires
- Inspecter la tension et l'usure de la courroie
- Vérifier le jeu du chariot et la précharge du guide
- Inspecter les accouplements, les poulies et les roulements
- Nettoyer les bandes de protection et les surfaces exposées
- Vérifier les capteurs et les supports de câbles
- Surveillez le jeu, le bruit, les vibrations et la température
Entretien des cylindres électriques
- Inspecter la surface de la tige et les joints de la tige
- Vérifier la lubrification des vis
- Inspecter l’état de la boîte de vitesses et de l’accouplement
- Vérifiez les broches de montage et les supports
- Surveiller le jeu axial et les performances de poussée
- Inspecter le fonctionnement des freins
- Vérifier l'étalonnage du capteur de force
- Surveiller la température du moteur et les bruits anormaux
Les cylindres électriques entièrement fermés peuvent nécessiter un nettoyage moins fréquent, mais les composants internes peuvent être plus difficiles d'accès. Les modules linéaires peuvent être plus faciles à inspecter visuellement, en particulier lorsque les composants de guidage et d'entraînement sont exposés.
Différences d'installation
Les modules linéaires sont normalement montés le long de leur base à l'aide de boulons, de pinces ou de supports. La surface de montage doit être plate, rigide et capable de supporter toute la longueur du module.
Les vérins électriques peuvent être montés via des brides avant, des brides arrière, des tourillons, des supports à chape, des supports latéraux ou des supports sur pied. Leur disposition de montage peut permettre un pivotement limité dans des applications similaires aux vérins pneumatiques.
Cependant, un vérin électrique doit être installé pour que la tige de sortie reste alignée avec la charge. Un mauvais alignement peut créer des forces latérales, une flexion de la tige, une usure des joints et des dommages aux vis.
Un module linéaire nécessite également un alignement correct, mais ses guides intégrés maintiennent la direction du chariot une fois la base correctement montée.
Comparaison des besoins en espace
Un module linéaire occupe de l'espace tout au long du trajet car le chariot se déplace sur une base fixe. Le moteur peut s'étendre à partir d'une extrémité ou d'un côté du profilé.
Un vérin électrique a une longueur de corps rétractée plus une tige extensible. Dans certaines installations, son corps peut être plus compact qu'un module complet, mais la tige étendue nécessite un espace libre.
La longueur totale installée d'un vérin électrique peut être nettement supérieure à sa course utilisable, en particulier avec des courses longues ou des moteurs en ligne.
L'espace doit être évalué à l'aide des dimensions complètes de l'actionneur, de la position du moteur, du rayon de courbure du câble, des supports de montage, de l'espace de sécurité et de l'accès pour la maintenance.
Comparaison des coûts
La différence de coût dépend de la taille, de la course, de la force, de la précision, du niveau de protection, du moteur, du système de contrôle et des accessoires.
Un module linéaire standard entraîné par courroie peut constituer une solution rentable pour le transport à grande vitesse. Un module à vis à billes de haute précision ou un module à moteur linéaire peut être plus cher.
Un vérin électrique avec vis à billes peut être économique lors du remplacement d'un vérin pneumatique et fournir un positionnement programmable. Un cylindre de vis à rouleaux à haute force avec détection de force et haute protection peut avoir un prix d'achat nettement plus élevé.
Le coût total doit inclure plus que le prix de l'actionneur.
Le coût total de possession peut inclure
- Prix d'achat de l'actionneur
- Servomoteur et entraînement
- Contrôleur de mouvement ou PLC
- Supports de montage et structure de la machine
- Système de guidage externe
- Capteurs et mesure de force
- Installation et mise en service
- Lubrification et entretien
- Courroies, vis, roulements, joints ou tiges de remplacement
- Consommation d'énergie
- Temps d'arrêt de production
- Qualité du produit et risque de rejet
Applications typiques des modules linéaires
- Systèmes de prélèvement et de placement
- Assemblage de composants électroniques
- Distribution automatique
- Inspection visuelle
- Traitement laser
- Machines d'emballage
- Tri et transfert de matière
- robots cartésiens
- Automatisation du portique
- Manipulation des semi-conducteurs
- Équipement de fabrication de batteries
- Automatisation de laboratoire
- Matériel d'impression et d'étiquetage
- Chargement et déchargement à longue course
Applications typiques des cylindres électriques
- Systèmes de pressage servo
- Assemblage par pression
- Dispositifs de serrage et de positionnement
- Levage vertical
- Contrôle de vannes et de vannes
- Rivetage et formage
- Insertion de composants
- Contrôle des tensions
- Mécanismes d'ouverture et de fermeture
- Équipement d'essai de matériaux
- Compression des emballages
- Actionnement du pistolet de soudage
- Assemblage automobile
- Remplacement du vérin pneumatique
Quand choisir un module linéaire ?
- La charge doit se déplacer le long d'un chemin guidé
- L'application nécessite une plate-forme ou un chariot mobile
- La charge crée des moments de tangage, de lacet ou de roulis
- Le système nécessite une course moyenne ou longue
- Une vitesse de déplacement élevée est importante
- L'axe sera combiné en un système XY, XZ, XYZ ou portique
- L'application implique la distribution, la numérisation, l'inspection ou le transfert
- L'outillage doit maintenir une orientation précise
- La machine nécessite plusieurs points de positionnement
- L'actionneur doit supporter le poids de la charge utile tout au long de la course.
Quand choisir un vérin électrique ?
- La principale exigence est la force de poussée ou de traction
- L'application implique le pressage, le serrage, l'insertion ou le levage
- L'actionneur doit remplacer un vérin pneumatique ou hydraulique
- Un contrôle programmable de la force et de la position est requis
- Le coup est court ou modéré
- Une sortie compacte de type tige est préférable
- L'environnement nécessite une structure d'actionneur étanche
- Le processus nécessite une surveillance force-position
- L'actionneur doit maintenir une force de contact contrôlée
- La charge est principalement alignée avec l'axe de l'actionneur
Exemples de sélection d'applications
Transfert de produits à grande vitesse
Une ligne de conditionnement doit déplacer des produits légers sur une longue course à grande vitesse. La charge est montée sur un chariot et doit rester stable lors de l'accélération. Un module linéaire entraîné par courroie est généralement plus adapté.
Assemblage par pression de précision
Un poste d'assemblage doit insérer un roulement dans un boîtier tout en surveillant la force et la position. Un vérin servoélectrique avec cellule de pesée est généralement la meilleure option.
Plateforme d'inspection visuelle
Une caméra doit se déplacer entre plusieurs positions d'inspection tout en conservant une orientation précise. Une vis à billes ou un module de moteur linéaire sont généralement plus appropriés.
Mécanisme de levage vertical
Un luminaire doit être soulevé verticalement et maintenu à plusieurs positions. L’un ou l’autre des actionneurs peut convenir. Un module linéaire est préférable lorsque le luminaire crée des moments importants, tandis qu'un vérin électrique peut être meilleur lorsque la force de levage axiale et une installation compacte sont les principales exigences.
Station de serrage
Un luminaire doit appliquer une force de serrage contrôlée à un composant. Un vérin électrique est généralement plus adapté car il peut contrôler la position, la vitesse et la force pendant le cycle de serrage.
Système de distribution XYZ
Une tête de distribution doit suivre un chemin tridimensionnel programmé. Les modules linéaires constituent le choix naturel car ils peuvent être combinés en systèmes multi-axes coordonnés.
Erreurs de sélection courantes
Utiliser un cylindre électrique pour transporter de grandes charges latérales
Un vérin électrique de type tige ne doit pas être utilisé comme guide structurel à moins qu'il ne soit spécifiquement conçu pour une capacité de charge latérale. Des guides externes peuvent être nécessaires.
Sélection d'un module linéaire uniquement par charge utile
La capacité de charge utile ne décrit pas l’orientation du processus. Les applications de pressage et d'insertion nécessitent un calcul de force séparé.
Ignorer les charges de moment
Une charge peut être dans la limite de poids indiquée tout en dépassant le moment de tangage, de lacet ou de roulis autorisé.
En supposant que les vis à billes sont autobloquantes
Les actionneurs verticaux à vis à billes peuvent reculer sous charge. Un système de freinage ou de sécurité mécanique peut être nécessaire.
Comparaison uniquement de la vitesse maximale
Le temps de cycle réel dépend de l'accélération, de la décélération, de la stabilisation, de la durée du processus, de la course et de la charge.
Ignorer les exigences de protection
Un module linéaire ouvert peut tomber en panne prématurément dans des environnements poussiéreux ou humides. Un cylindre électrique scellé ou un module entièrement fermé peut être nécessaire.
Utilisation du couple moteur comme mesure directe de la force
L'estimation du couple moteur peut être affectée par le frottement, la température, le rendement de la boîte de vitesses, l'accélération et les pertes mécaniques. Les processus critiques de contrôle de force peuvent nécessiter une cellule de pesée dédiée.
Comparer uniquement le prix d'achat
Les guides externes, les structures de montage, les capteurs de force, les temps d'arrêt, la maintenance et la qualité du produit peuvent affecter considérablement le coût total.
Paramètres importants à confirmer avant la sélection
- Fonction de mouvement :Déterminez si l'application nécessite un déplacement du chariot ou une extension de la tige.
- Course efficace :Confirmez les déplacements professionnels requis.
- Charge utile:Incluez les outils, les luminaires, les produits, les câbles et les accessoires.
- Force axiale :Calculez les forces de poussée, de traction, de levage, de serrage et de processus.
- Charge latérale :Confirmez les forces radiales agissant sur le chariot ou la tige.
- Charge de moment :Calculez les moments de tangage, de lacet et de roulis.
- Vitesse:Définir les vitesses de fonctionnement normales et maximales.
- Accélération:Confirmez les exigences d’accélération, de décélération et d’à-coup.
- Précision:Faites la distinction entre la répétabilité, la précision absolue et la résolution.
- Orientation de montage :Spécifiez une installation horizontale, verticale, latérale, inversée ou inclinée.
- Cycle de service :Confirmez les cycles par minute, les heures de fonctionnement, la distance parcourue et le temps de maintien.
- Niveau de protection :Identifiez la poussière, l'eau, l'huile, les copeaux, le nettoyage et l'exposition à l'extérieur.
- Environnement:Confirmez les conditions de température, d’humidité, de salle blanche, de vide et de produits chimiques.
- Sécurité:Inclut les freins, les verrous mécaniques, la protection contre les chutes, les interrupteurs de fin de course et les arrêts d'urgence.
- Mode de contrôle :Définissez les exigences en matière de position, de vitesse, de force, de couple ou de mouvement synchronisé.
- Durée de vie :Définissez les cycles attendus, les intervalles de maintenance et la stratégie de remplacement.
- Espace d'installation :Vérifiez la longueur de l'actionneur, la position du moteur, l'extension de la tige et le jeu des câbles.
- Coût total :Comparez le système complet et le coût de la durée de vie.
Foire aux questions
Un vérin électrique est-il un type d'actionneur linéaire ?
Oui. Un vérin électrique est un actionneur linéaire électromécanique qui convertit la rotation du moteur en extension et rétraction contrôlées de la tige.
Un module linéaire peut-il remplacer un vérin électrique ?
Il peut remplacer un vérin électrique dans certaines applications de positionnement ou de levage, mais ce n'est peut-être pas le meilleur choix pour un pressage, un serrage ou une insertion compacts à haute force.
Un vérin électrique peut-il remplacer un module linéaire ?
Il peut effectuer un mouvement axial simple, mais un vérin électrique de type tige peut nécessiter des guides externes lorsque la charge doit maintenir son orientation ou résister aux forces de moment.
Quel actionneur fournit plus de force ?
Les vérins électriques sont généralement optimisés pour une force axiale plus élevée, en particulier les modèles à vis à rouleaux et assistés par boîte de vitesses. Les modules linéaires entraînés par vis à billes et par crémaillère peuvent également fournir une poussée élevée.
Quel actionneur est le plus rapide ?
Les modules de moteur linéaires et entraînés par courroie offrent généralement une vitesse de déplacement et une accélération plus élevées. Les vérins électriques sont normalement optimisés pour un mouvement axial contrôlé plutôt que pour une vitesse maximale de course longue.
Quel actionneur est le plus précis ?
Les deux peuvent fournir une grande précision en utilisant des vis à billes de précision, des servomoteurs, un retour approprié et des structures rigides. Le résultat final dépend de la conception complète du système.
Quel actionneur est le meilleur pour le levage vertical ?
L’un ou l’autre peut convenir. Un module linéaire est souvent préférable lorsque la charge crée des moments ou nécessite un mouvement guidé du chariot. Un vérin électrique est souvent préférable lorsque la force de levage axiale et une installation compacte sont les principales exigences.
Quel actionneur offre une meilleure protection de l'environnement ?
Les vérins électriques offrent souvent une meilleure étanchéité car leur transmission à vis est fermée. Les modules linéaires entièrement fermés peuvent également fournir une bonne protection lorsqu'ils sont correctement spécifiés.
Un vérin électrique nécessite-t-il un guidage linéaire ?
Une simple charge axiale peut ne pas nécessiter de guide externe. Les charges latérales, les charges excentrées, les outils longs ou les forces de moment nécessitent normalement un cylindre guidé ou un système de guidage linéaire séparé.
Quel actionneur est le meilleur pour l’automatisation multi-axes ?
Les modules linéaires conviennent généralement mieux aux systèmes XY, XZ, XYZ et à portique, car leurs chariots et interfaces de montage sont conçus pour une intégration multi-axes.
Conclusion
La principale différence dans lemodule linéaire vs cylindre électriquela comparaison est le type de mouvement et de charge pour lequel chaque produit est conçu.
Un module linéaire déplace un chariot guidé le long d'une trajectoire définie. Il convient au positionnement, au transfert, à l'inspection, à la distribution, à la robotique, aux mouvements à longue course et à l'automatisation multi-axes. Son système de guidage intégré lui permet de supporter le poids de la charge utile et de résister aux charges de moment.
Un vérin électrique étend et rétracte une tige ou un ensemble de sortie guidé. Il convient aux processus de poussée, de traction, de pressage, de serrage, de levage, d'insertion et de contrôle de force. Sa structure fermée et sa capacité de force axiale élevée en font un remplacement efficace des vérins pneumatiques et hydrauliques.
Choisissez un module linéaire lorsque le guidage du chariot, les longues courses, la vitesse élevée, la résistance au moment et l'intégration multi-axes sont les principales priorités. Choisissez un vérin électrique lorsque la poussée axiale, le mouvement d'extension-rétraction compact, le contrôle de la force, l'étanchéité environnementale et le remplacement du vérin sont plus importants.
La sélection finale doit être basée sur la course, la charge utile, la poussée, la charge latérale, le moment de charge, la vitesse, l'accélération, la précision, le niveau de protection, le rapport cyclique, l'orientation de montage, la méthode de contrôle, la sécurité, la durée de vie et le coût total du système.
En évaluant ces exigences en tant que système complet, les ingénieurs peuvent éviter la surcharge des actionneurs, la flexion des tiges, une force insuffisante, un positionnement instable, une usure prématurée et des coûts d'équipement inutiles tout en créant une solution d'automatisation fiable et efficace.
