 Português

A precisão é um dos indicadores de desempenho mais importantes ao selecionar ou projetar um sistema de movimento linear. Em equipamentos semicondutores, máquinas de inspeção visual, linhas de montagem de eletrônicos, sistemas de distribuição de precisão, máquinas CNC e automação de laboratório, mesmo um pequeno erro de posicionamento pode afetar a qualidade do produto, a estabilidade do processo e a confiabilidade do equipamento.
No entanto,cálculo de precisão do módulo linearnão é simplesmente uma questão de verificar um valor em um catálogo de produtos. A precisão do movimento final de ummódulo linearé influenciado pela precisão de posicionamento, repetibilidade, resolução de comando, erro de avanço do fuso de esfera, folga, precisão do trilho-guia, condições de montagem, desempenho do servocontrole, variação de temperatura e deformação estrutural.
Um módulo pode ter uma resolução teórica extremamente boa, mas ainda assim produzir resultados de posicionamento real insatisfatórios. Da mesma forma, um sistema pode ter excelente repetibilidade enquanto mantém um deslocamento consistente da posição comandada. Os engenheiros devem, portanto, distinguir entre resolução, precisão de posicionamento, repetibilidade e erro total do sistema antes de avaliar um sistema de movimento linear de precisão.
Este guia explica como calcular a precisão do módulo linear, identificar as principais fontes de erro de posicionamento, avaliar a repetibilidade, estimar a precisão total do sistema e melhorar a precisão por meio de projeto mecânico, calibração, controle de feedback e instalação adequada.
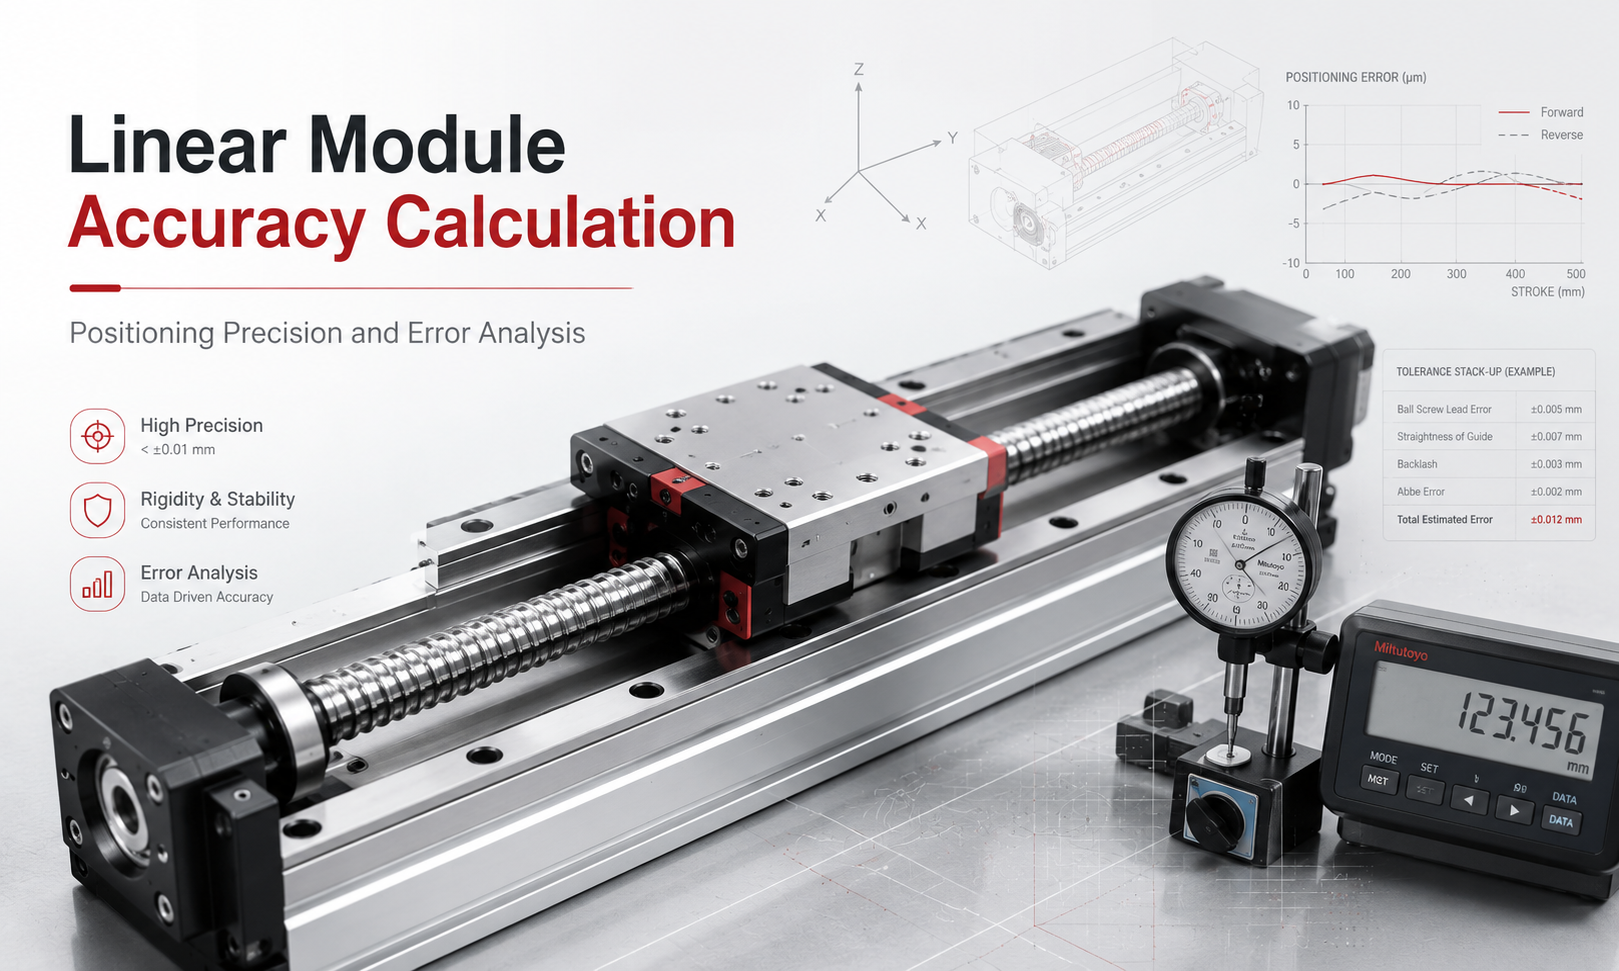
O que é precisão do módulo linear?
A precisão do módulo linear descreve até que ponto a posição real do carro corresponde à posição comandada ou alvo. Representa a diferença entre onde o sistema de controle instrui o módulo a se mover e onde o carro realmente para.
O erro básico de posicionamento em um ponto medido pode ser expresso como:
Erro de posicionamento = Posição real - Posição comandada
Se um controlador comandar o carro para se mover para 300.000 mm, mas a posição medida for 300.018 mm, o erro de posicionamento será:
300,018 mm − 300,000 mm = +0,018 mm
O valor positivo indica que o carro se moveu 0,018 mm além da posição comandada. Se a posição medida fosse 299,985 mm, o erro seria de -0,015 mm.
Durante um teste de precisão completo, as medições são normalmente feitas em diversas posições ao longo do curso do módulo. Os resultados são então usados para determinar o desvio máximo, erro bidirecional, repetibilidade, folga e requisitos de compensação.
Precisão, repetibilidade e resolução não são iguais
Um dos erros mais comuns no projeto de sistemas de movimento linear é tratar a precisão de posicionamento, repetibilidade e resolução como especificações intercambiáveis. Esses valores descrevem diferentes aspectos do desempenho do movimento.
| Parâmetro | Definição | Principais fatores de influência |
|---|---|---|
| Precisão de posicionamento | Quão próxima a posição real está da posição comandada | Erro de chumbo, calibração, expansão térmica, precisão de feedback e alinhamento mecânico |
| Repetibilidade | Com que consistência o módulo retorna à mesma posição sob condições idênticas | Folga, fricção, ajuste de servo, pré-carga, vibração e variação de carga |
| Resolução | O menor incremento de movimento que o sistema de controle pode teoricamente comandar ou detectar | Contagens de codificadores, avanço do parafuso, passos do motor, micropasso e taxa de transmissão |
| Retaliação | Movimento perdido quando a direção do deslocamento é invertida | Folga de parafusos e porcas, folga do acoplamento, tensão da correia e desgaste da transmissão |
| Precisão | Uma descrição geral da consistência e qualidade do desempenho do movimento | Condições mecânicas, de controle, de instalação e ambientais combinadas |
Um sistema com boa repetibilidade pode parar repetidamente quase no mesmo local, mas ainda assim ter baixa precisão de posicionamento absoluto. Por exemplo, um carro pode parar repetidamente em 100,012 mm quando comandado para se mover para 100,000 mm. Os resultados repetidos podem ser agrupados de forma compacta, mas o sistema tem um deslocamento positivo consistente de aproximadamente 0,012 mm.
Este tipo de erro sistemático muitas vezes pode ser corrigido através de calibração ou compensação eletrônica de erros. Variação aleatória, folga inconsistente, vibração estrutural ou mudança de atrito são mais difíceis de compensar porque o erro não permanece constante.
Como calcular o erro de posicionamento do módulo linear
Para cada ponto de medição, o erro de posicionamento pode ser calculado usando a seguinte expressão:
eeu=xa, eu−xc, eu
Onde:
- eeué o erro de posicionamento no ponto de medição i.
- xa, eué a posição real medida.
- xc, eué a posição comandada.
O erro máximo de posicionamento absoluto pode ser estimado como:
Emáx.= max |eeu|
A faixa de erro completa pode ser expressa como:
Efaixa= erro máximo - erro mínimo
Exemplo de cálculo de precisão de posicionamento
Suponha que um módulo linear seja testado em cinco posições comandadas.
| Posição Comandada | Posição real | Erro de posicionamento |
|---|---|---|
| 0,000 milímetros | 0,003 milímetros | +0,003mm |
| 100.000 milímetros | 100,008 milímetros | +0,008mm |
| 200.000 milímetros | 200,012 milímetros | +0,012 mm |
| 300.000 milímetros | 300,018 milímetros | +0,018mm |
| 400.000 milímetros | 400,021 milímetros | +0,021mm |
O erro máximo de posicionamento absoluto é 0,021 mm. O erro crescente também indica que o sistema pode ter um erro cumulativo de passo ou avanço, em vez de uma variação de posicionamento puramente aleatória.
Se o erro aumentar gradualmente com a distância percorrida, os engenheiros devem inspecionar a precisão do avanço do parafuso, a escala do codificador, a relação de transmissão, as configurações de calibração e a expansão térmica da estrutura mecânica.
Como calcular a repetibilidade
A repetibilidade é medida comandando o módulo para se mover para a mesma posição alvo várias vezes sob condições operacionais idênticas. O módulo normalmente deve aproximar-se do alvo na mesma direção quando a repetibilidade unidirecional está sendo avaliada.
Uma estimativa simples de repetibilidade pode ser calculada usando metade da faixa total de medição:
Repetibilidade = ±(Posição máxima medida - Posição mínima medida) ÷ 2
Suponha que o módulo seja repetidamente comandado para se mover para 100.000 mm e produza os seguintes resultados:
- 100,012 milímetros
- 100,009 milímetros
- 100,015 milímetros
- 100,011 milímetros
- 100,013 milímetros
A posição máxima medida é 100,015 mm e a posição mínima medida é 100,009 mm.
Repetibilidade = ±(100,015 − 100,009) ÷ 2 = ±0,003 mm
O módulo, portanto, tem uma repetibilidade medida simples de aproximadamente ±0,003 mm nesta posição de teste. No entanto, o resultado médio é de aproximadamente 100,012 mm, o que significa que o sistema também possui um deslocamento de posicionamento sistemático de aproximadamente +0,012 mm.
Alguns fabricantes e procedimentos de teste calculam a repetibilidade usando o desvio padrão, como ±3σ, em vez de metade da faixa total medida. Como os métodos de teste variam, os valores de precisão só devem ser comparados quando a direção de medição, o número de ciclos, a carga útil, a velocidade, a temperatura, o curso e o método estatístico estiverem claramente definidos.
Repetibilidade Unidirecional e Bidirecional
A repetibilidade unidirecional mede o posicionamento repetido quando o carro se aproxima do alvo na mesma direção. A repetibilidade bidirecional mede o posicionamento quando o alvo é abordado em ambas as direções.
Os resultados dos testes bidirecionais são frequentemente piores porque incluem os efeitos de folga, deformação elástica, reversão de atrito, folga do acoplamento, folga dos dentes da correia e resposta do controle durante mudanças de direção.
Para aplicações que sempre abordam a posição de trabalho em uma direção, a repetibilidade unidirecional pode ser o indicador mais relevante. Para aplicações que envolvem movimento reverso frequente, a repetibilidade bidirecional e o erro de reversão devem ser cuidadosamente avaliados.
Como calcular a resolução teórica do movimento
A resolução teórica representa o menor incremento de movimento que o motor e o sistema de controle podem comandar. Não representa automaticamente a precisão mecânica real.
Resolução do módulo linear do fuso de esferas
Para um módulo linear de fuso de esferas, a resolução teórica do comando pode ser calculada como:
Resolução = avanço do fuso de esferas ÷ Contagens de comandos por rotação do parafuso
Quando uma relação de transmissão é usada:
Resolução = avanço do parafuso esférico ÷ (contagens de comando do motor por rotação × relação de transmissão)
Suponha o seguinte sistema:
- Passo do parafuso esférico: 5 mm
- Resolução do servocomando: 10.000 contagens por revolução do motor
- Relação de transmissão: 1:1
A resolução teórica é:
5 mm ÷ 10.000 = 0,0005 mm
Isso equivale a 0,5 μm por contagem de comando.
No entanto, isso não significa que o módulo tenha precisão de posicionamento de 0,5 μm. A precisão real também dependerá do erro de avanço do parafuso, rigidez do rolamento, folga, feedback do codificador, precisão da guia, ajuste do servo, vibração estrutural, condição de lubrificação e estabilidade de temperatura.
Resolução do motor de passo
Para um sistema de motor de passo, o movimento teórico por pulso pode ser estimado como:
Movimento por pulso = avanço do parafuso ÷ (passos do motor por revolução × configuração de micropassos × taxa de transmissão)
Microstepping pode melhorar a suavidade do comando e reduzir a vibração, mas não garante melhoria proporcional na precisão real do posicionamento. A variação do torque do motor, o atrito da carga, a ressonância e a perda de passo em malha aberta podem reduzir a precisão efetiva.
Principais fontes de erro de posicionamento do módulo linear
1. Erro de avanço do parafuso esférico
O erro de avanço do fuso de esferas é a diferença entre o deslocamento teórico e o deslocamento real gerado por uma ou mais revoluções do parafuso. Este erro pode acumular-se durante um curso longo e é um dos principais fatores que afetam a precisão absoluta de um módulo linear acionado por fuso de esferas.
Os fusos de esferas retificados geralmente fornecem melhor precisão de avanço do que os fusos de esferas laminados, mas a seleção correta depende do curso, carga, velocidade, requisitos de precisão, ambiente operacional e orçamento do projeto.
2. Reação e movimento perdido
A folga ocorre quando a direção de acionamento inverte e o motor gira sem produzir movimento imediato do carro. Em sistemas de fuso de esferas, a folga pode resultar da folga entre o parafuso e a porca, folga do rolamento, folga do acoplamento ou pré-carga insuficiente.
Emmódulos de correia dentada, a perda de movimento pode ser causada por tensão insuficiente da correia, folga dos dentes da correia, folga da conexão da polia, elasticidade da correia ou deformação estrutural.
A reação em uma posição alvo específica pode ser estimada aproximando-se dessa posição em direções opostas:
Folga = |Posição aproximada no sentido positivo − Posição aproximada no sentido negativo|
3. Precisão do Guia Linear
A guia linear controla a retilineidade e a orientação do carro móvel. A precisão da fabricação do trilho-guia, o paralelismo de montagem, a pré-carga, a folga do carro, a lubrificação e a contaminação podem influenciar a retilineidade, inclinação, guinada, rotação e fricção.
Mesmo quando o mecanismo de acionamento proporciona um deslocamento linear preciso, o mau alinhamento da guia pode criar deslocamento lateral, erro angular, vibração ou alteração da resistência ao longo do curso.
4. Erro na superfície de montagem
Um módulo linear de precisão não consegue manter seu desempenho nominal quando instalado em uma superfície de montagem irregular, flexível, contaminada ou mal usinada. O nivelamento da base, a sequência dos parafusos de montagem, o espaçamento dos suportes, o paralelismo e a rigidez da estrutura influenciam diretamente a precisão final do sistema.
Módulos de curso longo são particularmente sensíveis à deformação da base. Se a estrutura da máquina dobrar sob carga útil ou aceleração, a posição do carro e o ponto central da ferramenta poderão desviar-se mesmo quando o codificador reportar a posição correta do motor.
5. Erro de acoplamento e rolamento
Acoplamentos desalinhados podem introduzir força radial, vibração, transmissão irregular de torque e desgaste prematuro do rolamento. A folga do rolamento de extremidade fixa ou a pré-carga insuficiente do rolamento também podem criar movimento axial durante a aceleração e a inversão de direção.
Aplicações de precisão exigem alinhamento correto do acoplamento, suporte de rolamento adequado, torque de aperto controlado e inspeção da folga axial.
6. Erro de controle servo
O erro de seguimento do servo é a diferença entre a posição comandada e a posição de feedback durante o movimento. Aceleração excessiva, torque insuficiente do motor, configurações incorretas de ganho, ressonância, alto atrito ou carga instável podem aumentar o erro seguinte.
Um módulo pode atingir um posicionamento final aceitável após o assentamento, enquanto ainda produz grandes erros de caminho dinâmico durante o movimento de alta velocidade. Aplicações como processamento a laser, distribuição, digitalização e movimento de contorno sincronizado devem, portanto, avaliar a precisão dinâmica em vez de apenas a precisão da parada final.
7. Erro de codificador e feedback
Os codificadores rotativos montados no motor medem a rotação do eixo do motor em vez da posição linear real do carro. Erros mecânicos entre o motor e o carro, incluindo erro de avanço do parafuso, deformação do acoplamento, folga e expansão estrutural, podem não ser detectados pelo codificador do motor.
Um codificador linear montado próximo ao carro móvel pode fornecer feedback direto da posição e melhorar significativamente o desempenho do posicionamento absoluto. No entanto, a precisão da instalação da balança, o comportamento térmico, a resolução do sinal, o erro de interpolação e a capacidade do controlador também devem ser considerados.
8. Expansão Térmica
As mudanças de temperatura podem alterar o comprimento do parafuso, do trilho-guia, da base de alumínio, da estrutura da máquina e da peça de trabalho. O erro térmico torna-se cada vez mais importante em aplicações de posicionamento de longo curso e em nível de mícron.
A expansão térmica linear pode ser estimada usando:
ΔL = α × L × ΔT
Onde:
- ΔLé a mudança de comprimento.
- umé o coeficiente de expansão térmica do material.
- eué o comprimento original.
- ΔTé a mudança de temperatura.
Por exemplo, se um componente estrutural de um metro tiver um coeficiente de expansão térmica de 12 × 10−6/°C e sua temperatura aumenta 5°C:
ΔEU = 12 × 10−6× 1000 mm × 5 = 0,060 mm
Uma mudança de temperatura de apenas 5°C pode, portanto, produzir aproximadamente 0,060 mm de variação de comprimento neste exemplo simplificado.
9. Carga e Deformação Estrutural
O peso da carga útil, a distância de balanço, a aceleração, a desaceleração, a força de corte externa, o arrasto do cabo e a força de reação da ferramenta podem deformar o carro, a base, o trilho-guia ou a estrutura da máquina.
A precisão de posicionamento medida sem carga pode ser significativamente melhor do que a precisão alcançada sob condições operacionais reais. A validação de precisão deve, portanto, usar carga útil representativa, aceleração, roteamento de cabos, forças da peça e temperatura operacional.
10. Lubrificação, Desgaste e Contaminação
A lubrificação insuficiente aumenta o atrito, a temperatura, a vibração e o desgaste. Lubrificante excessivo ou inadequado também pode aumentar a resistência e causar movimentos instáveis em baixa velocidade.
Poeira, lascas de metal, adesivo, líquido refrigerante e partículas do processo podem danificar o fuso de esferas e as superfícies guia. À medida que o desgaste se desenvolve, a folga e a repetibilidade podem deteriorar-se gradualmente.
Cálculo da precisão total do módulo linear
A precisão de posicionamento final de um módulo linear é o resultado de múltiplas fontes de erro. Um orçamento de precisão simplificado pode incluir:
- Erro de fuso de esfera ou transmissão de correia
- Erro de folga e reversão
- Erro de guia e montagem
- Erro de acoplamento e rolamento
- Erro de codificador e controle
- Expansão térmica
- Deformação estrutural
- Incerteza de medição
Para uma estimativa conservadora do pior caso, os valores absolutos dos erros principais podem ser somados:
Epior caso= |Edirigir| + |Eretaliação| + |Eguia| + |Econtrolar| + |Etérmico| + ...
Suponha os seguintes erros estimados:
- Erro de avanço do parafuso esférico: 15 μm
- Folga: 5 μm
- Erro de guia e montagem: 8 μm
- Erro de controle e feedback: 4 μm
- Erro térmico: 6 μm
O erro total do pior caso é:
15 + 5 + 8 + 4 + 6 = 38 μm
Quando as fontes de erro são estatisticamente independentes e principalmente aleatórias, também pode ser utilizada uma estimativa de raiz quadrada:
ERSS= √(E12+ E22+ E32 + ...)
Usando os mesmos valores:
ERSS = √(152 + 52 + 82 + 42 + 62) ≈ 19,1 μm
O método do pior caso é mais conservador, enquanto o método da soma da raiz quadrada assume que os erros são independentes e é improvável que atinjam seus valores máximos ao mesmo tempo. Erros sistemáticos, erros correlacionados e erros dependentes de direção não devem ser tratados como valores aleatórios independentes sem verificação.
Precisão Estática e Precisão Dinâmica
A precisão do posicionamento estático é medida depois que o carro atinge o alvo e se estabiliza. A precisão dinâmica descreve o desvio que ocorre enquanto o módulo está em movimento.
Um sistema pode ter excelente precisão estática, mas baixa precisão dinâmica devido à vibração, atraso do servo, rigidez insuficiente, ressonância, aceleração rápida ou mudanças nas forças do processo.
A precisão estática é especialmente importante para operações de perfuração, inspeção, montagem e coleta e colocação, onde o processo começa após a interrupção do movimento. A precisão dinâmica é crítica para dosificação, corte a laser, digitalização, impressão, soldagem, revestimento e movimento coordenado de vários eixos.
Precisão do ponto central da ferramenta
A precisão do carro do módulo linear nem sempre é igual à precisão do ponto central real da ferramenta. Uma ferramenta montada acima ou longe do carro pode amplificar erros angulares.
Erros de inclinação, guinada e rotação podem causar um pequeno desvio angular na superfície da guia, mas um deslocamento linear muito maior na extremidade de uma ferramenta longa, braço de robô, suporte de câmera ou bocal de distribuição. Este efeito é frequentemente associado ao deslocamento de Abbe.
Para melhorar a precisão do ponto central da ferramenta:
- Coloque o eixo de medição próximo ao eixo de trabalho real.
- Reduza a distância entre a superfície guia e o ponto central da ferramenta.
- Aumente a rigidez do carro e da placa de montagem.
- Use trilhos-guia duplos ou espaçamento de guia mais amplo quando houver grandes momentos.
- Meça a precisão no centro da ferramenta e não apenas no carro.
Procedimento recomendado de teste de precisão do módulo linear
- Instale o módulo em uma superfície de referência plana e rígida.
- Alinhamento completo, instalação do acoplamento, lubrificação e inspeção de fixadores.
- Permita que a máquina e os instrumentos de medição atinjam uma temperatura estável.
- Instale a carga útil representativa e as ferramentas de produção.
- Execute vários ciclos de aquecimento durante todo o percurso.
- Selecione vários pontos de medição no percurso utilizável.
- Meça cada ponto repetidamente na mesma direção.
- Repita o teste enquanto se aproxima na direção oposta.
- Registre a posição real, posição de comando, direção, velocidade, carga e temperatura.
- Calcule erro de posicionamento, repetibilidade, erro de reversão e erro de deslocamento cumulativo.
- Crie um mapa de erros quando a compensação eletrônica for aplicada.
- Verifique o sistema novamente após a compensação sob condições operacionais reais.
Interferômetros a laser são comumente usados para medição de posicionamento linear de alta precisão. Indicadores comparadores, escalas lineares, sondas eletrônicas, codificadores ópticos e equipamentos de medição de coordenadas também podem ser usados dependendo da precisão e curso necessários.
Como melhorar a precisão do módulo linear
Selecione o mecanismo de acionamento correto
Módulos de fuso de esferasão comumente selecionados para aplicações que exigem alto empuxo, boa repetibilidade e posicionamento controlado. Os módulos de correia dentada são adequados para cursos longos e movimentos de alta velocidade, mas podem apresentar maior deformação elástica. Os módulos de motor linear podem fornecer alta velocidade e desempenho de acionamento direto, ao mesmo tempo que eliminam folgas na transmissão mecânica.
O sistema de acionamento mais adequado depende do curso, carga útil, velocidade, aceleração, precisão de posicionamento, repetibilidade, ciclo de trabalho, ambiente e orçamento necessários.
Use componentes de transmissão pré-carregados
Porcas esféricas pré-carregadas, rolamentos pré-carregados e carros-guia adequadamente ajustados podem reduzir a folga e melhorar o desempenho de reversão. A pré-carga excessiva deve ser evitada porque aumenta o atrito, a temperatura, a carga do motor e o desgaste.
Melhore a rigidez e o alinhamento da montagem
Use uma superfície de montagem usinada, suporte adequado, sequência correta de aperto dos parafusos, torque de fixação adequado e membros estruturais rígidos. Módulos longos podem exigir suporte contínuo ou múltiplos pontos de montagem para evitar deformação da base.
Aplicar compensação de erro de posição
O erro sistemático de avanço muitas vezes pode ser corrigido criando uma tabela de compensação de posição. O controlador ajusta o comando com base no erro medido em diferentes locais ao longo do curso.
A compensação é mais eficaz quando o erro mecânico é estável e repetível. Ele não pode corrigir totalmente vibrações aleatórias, folgas variáveis, atrito instável, frouxidão estrutural ou variação térmica imprevisível.
Use feedback linear de circuito fechado completo
Um encoder linear pode medir diretamente a posição do carro e compensar erros que não são visíveis ao encoder do motor. O controle total de circuito fechado é frequentemente usado em semicondutores, metrologia, inspeção de precisão, processamento a laser e equipamentos de montagem de alta precisão.
Temperatura de controle
Mantenha uma temperatura ambiente estável, isole fontes de calor, reduza a transferência de calor do motor, utilize procedimentos de aquecimento apropriados e monitore a temperatura em componentes críticos. Para sistemas de precisão muito alta, a compensação térmica baseada em software também pode ser necessária.
Otimize o ajuste do servo
Os parâmetros corretos de ganho do servo, feedforward, aceleração, jerk, filtro e acomodação podem reduzir o erro de seguimento e a vibração. O ajuste do servo deve ser concluído com a carga útil real e o perfil de movimento representativo.
Mantenha a lubrificação correta
Siga o intervalo de lubrificação recomendado e use lubrificante adequado à velocidade, carga, temperatura e ambiente do módulo. A inspeção regular ajuda a evitar alterações de atrito, ruído anormal, desgaste e deterioração da repetibilidade.
De quanta precisão um aplicativo realmente precisa?
Selecionar a mais alta precisão disponível nem sempre é a melhor decisão de engenharia. Maior precisão geralmente requer melhores parafusos, codificadores, rolamentos, usinagem, controle de temperatura, instalação, calibração e manutenção, o que aumenta o custo e a complexidade do sistema.
A precisão necessária do módulo deve ser determinada a partir da tolerância final do processo. Os engenheiros devem considerar:
- Tolerância dimensional do produto
- Erro de ferramentas e acessórios
- Erro de medição de visão ou sensor
- Variação da peça
- Deformação da estrutura da máquina
- Deslocamento do ponto central da ferramenta
- Variação de temperatura
- Margem de segurança
O módulo linear normalmente deve consumir apenas parte do orçamento total de erros do processo. Se toda a tolerância for atribuída ao eixo de movimento, não haverá margem para erros de ferramentas, detecção, montagem, térmicos e da peça de trabalho.
Erros comuns na análise de precisão de módulo linear
- Usando a resolução do codificador do motor como a precisão de posicionamento real.
- Comparação de valores de precisão testados sob diferentes cargas, cursos, velocidades ou temperaturas.
- Ignorando folga bidirecional e erro de reversão.
- Testando o módulo sem a carga útil ou ferramentas reais.
- Medir a precisão do carro em vez da precisão do ponto central da ferramenta.
- Ignorando o nivelamento da superfície de montagem e a deformação da estrutura.
- Assumir que a compensação eletrônica pode corrigir erros mecânicos instáveis.
- Ignorando a expansão térmica em sistemas de longo curso.
- Selecionar precisão excessiva sem considerar os requisitos totais do processo.
- Avaliar apenas a precisão da parada final quando o processo exigir precisão de caminho dinâmico.
Perguntas frequentes
Qual é a diferença entre precisão e repetibilidade do módulo linear?
A precisão descreve o quão próxima a posição real está da posição comandada. A repetibilidade descreve a consistência com que o módulo retorna à mesma posição. Um sistema pode ter excelente repetibilidade, mas ainda assim manter um deslocamento de posicionamento consistente.
A resolução do codificador pode ser usada como precisão de posicionamento?
Não. A resolução do codificador indica apenas o menor incremento detectável ou comandável. A precisão real do posicionamento também é afetada por erros de transmissão mecânica, folga, precisão da guia, deformação estrutural, desempenho de controle e temperatura.
Como é calculada a precisão do módulo do fuso de esferas?
A precisão do módulo do fuso de esferas é avaliada comparando o deslocamento comandado com o deslocamento real medido em múltiplas posições. O cálculo deve incluir erro de avanço do parafuso, folga, movimento do rolamento, alinhamento da guia, erro de feedback, expansão térmica e deformação estrutural.
Por que a repetibilidade geralmente é melhor que a precisão do posicionamento?
Erros sistemáticos, como desvio do avanço do parafuso ou escala do codificador, podem alterar cada movimento em uma quantidade semelhante. O módulo pode, portanto, retornar consistentemente à mesma posição incorreta, produzindo boa repetibilidade, mas menor precisão absoluta.
A compensação de software pode eliminar todos os erros de posicionamento?
Não. A compensação de software é eficaz para erros sistemáticos estáveis e repetíveis. Ele não pode eliminar totalmente vibrações aleatórias, mudanças de atrito, folgas instáveis, componentes soltos, deformação de carga ou condições térmicas em rápida mudança.
Aumentar a resolução do motor melhora a precisão do módulo?
Aumentar a resolução do comando pode melhorar a suavidade do movimento e fornecer incrementos de controle mais precisos, mas não pode superar erros mecânicos maiores que o incremento do comando. A qualidade mecânica e a arquitetura de feedback continuam críticas.
Como o comprimento do curso afeta a precisão?
Cursos mais longos aumentam a influência do erro cumulativo de avanço, expansão térmica, deformação da base, erro de alinhamento e vibração estrutural. Sistemas de curso longo podem exigir suporte adicional, calibração, controle de temperatura ou feedback linear direto.
A precisão deve ser testada com ou sem carga?
A validação final deve ser concluída com uma carga de produção representativa. Carga útil, aceleração, arrasto do cabo, peso do ferramental e forças externas do processo podem alterar a deformação, o atrito, a resposta do servo e o desempenho real do posicionamento.
Conclusão
Precisocálculo de precisão do módulo linearrequer mais do que ler uma única especificação de catálogo. Os engenheiros devem avaliar a precisão do posicionamento, a repetibilidade, a resolução teórica, a folga, a precisão da guia, o erro de transmissão, a resposta do servo, a expansão térmica, as condições de montagem e a deformação estrutural como parte de um sistema de movimento completo.
A resolução determina o quão precisamente um movimento pode ser comandado, a repetibilidade indica a consistência com que uma posição pode ser reproduzida e a precisão do posicionamento mostra o quão próxima a posição real corresponde ao alvo. Compreender a diferença entre esses parâmetros é essencial para selecionar um módulo linear adequado e evitar custos desnecessários ou desempenho inadequado.
Para uma análise de precisão confiável, o módulo deve ser testado durante todo o seu curso útil, em ambas as direções de movimento, sob condições representativas de carga, velocidade, aceleração e temperatura. Erros sistemáticos estáveis podem ser reduzidos através de calibração e compensação, enquanto a instabilidade mecânica deve ser corrigida através de melhor seleção de componentes, montagem, rigidez, pré-carga, lubrificação e manutenção.
Ao criar um orçamento de erros completo e avaliar o ponto central real da ferramenta, em vez de apenas o motor ou o carro, os engenheiros podem projetar sistemas de movimento linear que proporcionam precisão estável, mensurável e adequada à aplicação durante todo o ciclo de vida do equipamento.
