 Português

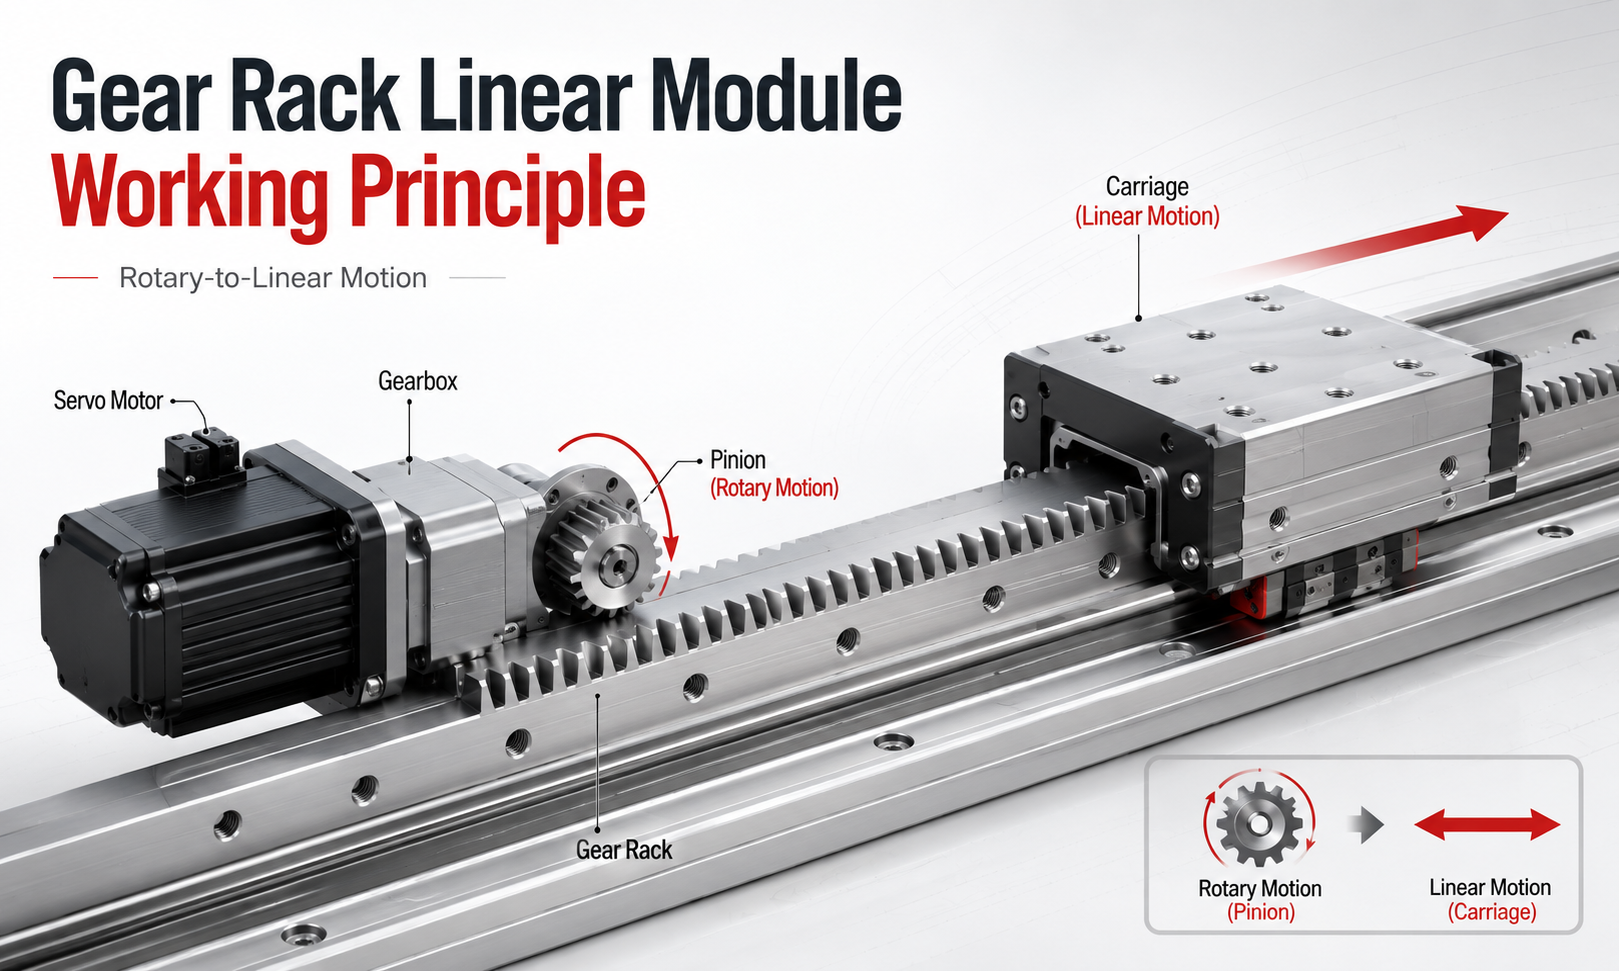
UMmódulo linear de cremalheira de engrenagensé um sistema de movimento mecânico que converte a rotação do motor em movimento linear controlado através do engate de um pinhão circular e uma cremalheira reta. Quando o motor gira o pinhão, os dentes da engrenagem engatam nos dentes da cremalheira e geram movimento linear ao longo do eixo da cremalheira.
Ao contrário de um sistema de fuso de esferas, que usa um parafuso giratório e uma porca móvel, ou de um sistema de correia dentada, que transfere o movimento através de uma correia dentada e polias, uma transmissão por cremalheira transmite força diretamente através dos dentes de metal da engrenagem. Este princípio de funcionamento torna a cremalheiramódulos linearesespecialmente adequado para aplicações de automação industrial de longo curso, alta velocidade e carga pesada.
Este artigo explica oprincípio de funcionamento do módulo linear de cremalheira de engrenagens, incluindo conversão de movimento rotativo para linear, rotação do pinhão, movimento da cremalheira, engrenamento de engrenagens, passo do módulo e do dente, folga, servo acionamento, feedback do codificador e controle de movimento.
O que é um módulo linear de rack de engrenagens?
Um módulo linear de cremalheira é um eixo de movimento linear completo que integra uma transmissão de cremalheira, pinhão, trilho guia, carro, base estrutural, motor, caixa de engrenagens, rolamentos, sistema de lubrificação, sensores econtrolador de movimento.
A cremalheira é uma barra reta com dentes uniformemente espaçados usinados ao longo de seu comprimento. O pinhão é uma engrenagem circular cujo perfil do dente corresponde à cremalheira. Quando o pinhão gira, seus dentes entram e saem continuamente de engate com os dentes da cremalheira, produzindo deslocamento linear.
Dependendo do projeto mecânico, o conjunto do pinhão se move ao longo de uma cremalheira fixa ou a cremalheira se move enquanto o pinhão permanece estacionário. Na maioria dos eixos lineares industriais e sistemas de pórtico, a cremalheira é fixada à estrutura da máquina enquanto o motor, a caixa de engrenagens, o pinhão e o carro se movem juntos.
Como funciona um módulo linear de rack de engrenagens?
O processo operacional pode ser dividido em várias etapas:
- O controlador de movimento envia um comando de posição, velocidade ou torque ao servoacionamento.
- O servoacionamento fornece corrente elétrica controlada ao servomotor.
- O servo motor gera movimento rotativo e torque.
- Uma caixa de engrenagens pode reduzir a velocidade do motor e aumentar o torque de saída.
- O eixo de saída do motor ou da caixa de engrenagens gira a engrenagem do pinhão.
- Os dentes do pinhão engrenam com os dentes da cremalheira.
- A força rotacional do pinhão produz uma força tangencial ao longo da cremalheira.
- O carro se move linearmente ao longo do trilho-guia.
- Um codificador mede a posição e a velocidade reais do motor.
- O sistema de controle corrige continuamente qualquer diferença entre o movimento comandado e o real.
Esta combinação de transmissão mecânica e servocontrole de circuito fechado permite que o módulo linear da cremalheira execute movimentos lineares rápidos, precisos e repetíveis.
Conversão de movimento rotativo para linear
O princípio fundamental de funcionamento de um sistema de cremalheira e pinhão é a conversão do movimento circular em movimento retilíneo.
O servo motor gira o pinhão em torno de seu centro. No ponto onde o pinhão entra em contato com a cremalheira, a engrenagem rotativa gera uma força tangencial. Como a cremalheira não pode girar, essa força tangencial causa um movimento linear relativo entre o pinhão e a cremalheira.
Se a cremalheira for fixa, o pinhão e o carro se movem ao longo da cremalheira. Se o pinhão estiver fixo, a cremalheira se moverá linearmente. A direção do movimento depende da direção de rotação do pinhão.
- A rotação do pinhão no sentido horário move o carro em uma direção.
- A rotação do pinhão no sentido anti-horário move o carro na direção oposta.
- Aumentar a velocidade do pinhão aumenta a velocidade de deslocamento linear.
- Aumentar o torque disponível do pinhão aumenta a força motriz linear.
A conversão é positiva e mecanicamente direta porque os dentes do pinhão permanecem engatados nos dentes da cremalheira.
Rotação do pinhão e movimento da cremalheira
Durante a operação, cada dente do pinhão entra em contato com um dente da cremalheira, transfere força e depois sai da área de engate. Os dentes seguintes repetem esse processo continuamente enquanto o pinhão gira.
Uma revolução completa do pinhão produz um deslocamento linear igual à circunferência primitiva do pinhão. A distância teórica de viagem por revolução pode ser calculada como:
Curso linear por revolução = π × diâmetro primitivo
Como o diâmetro primitivo é determinado pelo módulo da engrenagem e pelo número de dentes do pinhão:
Diâmetro primitivo = módulo × número de dentes
A distância percorrida também pode ser expressa como:
Curso linear por revolução = π × módulo × número de dentes
Por exemplo, um pinhão com módulo de 2 mm e 20 dentes tem um diâmetro primitivo de 40 mm. Seu deslocamento linear teórico por revolução é aproximadamente:
3,1416 × 40 mm = 125,66 mm
Essa relação permite que os engenheiros calculem a velocidade necessária do motor, a relação da caixa de engrenagens e o tamanho do pinhão para uma velocidade linear alvo.
Princípio de Engrenagem de Engrenagens
O movimento confiável depende do encaixe correto entre o pinhão e a cremalheira. Os perfis dos dentes devem ser geometricamente compatíveis para que o torque possa ser transferido suavemente, sem interferência, separação dos dentes ou atrito excessivo.
A maioria dos sistemas de cremalheira industriais usa perfis de dentes envolventes. Um perfil evolvente mantém uma relação de transmissão estável mesmo quando há pequenas alterações na distância central entre o pinhão e a cremalheira.
Durante a malha correta:
- O pinhão e a cremalheira possuem o mesmo módulo.
- Os ângulos de pressão são idênticos.
- O passo do dente é compatível.
- O eixo do pinhão está alinhado corretamente em relação à cremalheira.
- A distância de montagem produz o contato dentário necessário.
- O padrão de contato é distribuído por uma porção apropriada da largura do dente.
O engrenamento incorreto pode causar ruído anormal, vibração, movimento irregular, desgaste prematuro, carga nas bordas dos dentes, folga excessiva ou até mesmo danos aos dentes.
Módulo e passo do dente
O módulo é um dos parâmetros mais importantes em um acionamento por cremalheira métrico. Descreve o tamanho dos dentes da engrenagem e afeta diretamente a capacidade de carga, o diâmetro do pinhão, a força de transmissão e a resolução de posicionamento disponível.
O módulo de engrenagem é calculado como:
Módulo = diâmetro primitivo ÷ número de dentes
O passo circular está relacionado ao módulo por:
Passo do dente = π × módulo
Um módulo maior produz dentes maiores e mais fortes. Geralmente é adequado para cargas mais elevadas, maiores forças motrizes e condições operacionais mais exigentes. No entanto, um módulo maior também pode aumentar o diâmetro do pinhão, o tamanho do módulo, a massa móvel e a resolução mecânica mínima alcançável.
Um módulo menor fornece dentes mais finos e pode suportar movimentos mais suaves e precisos em aplicações de menor carga. No entanto, dentes menores têm menor resistência individual e requerem alinhamento e lubrificação mais cuidadosos.
| Parâmetro | Efeito no eixo da cremalheira |
|---|---|
| Módulo maior | Maior resistência dentária e maior capacidade de carga |
| Módulo menor | Resolução de movimento mais precisa e tamanho de pinhão mais compacto |
| Mais dentes de pinhão | Maior diâmetro de passo e maior deslocamento por revolução |
| Menos dentes do pinhão | Menor diâmetro de passo e maior força linear teórica |
| Maior ângulo de pressão | Maior resistência dentária, mas maior força radial |
Como a velocidade linear é determinada
A velocidade linear de um módulo de cremalheira depende do diâmetro do passo do pinhão e da velocidade de rotação.
A velocidade linear teórica pode ser calculada como:
Velocidade linear = π × diâmetro do passo × velocidade de rotação
Quando a velocidade de rotação é medida em rotações por minuto, o resultado deve ser convertido para a unidade de velocidade linear necessária.
Um pinhão maior move o carro mais longe a cada revolução e, portanto, produz uma velocidade linear mais alta na mesma velocidade do motor. Contudo, um pinhão maior também requer mais torque para gerar a mesma força linear.
Uma caixa de engrenagens é frequentemente instalada entre o servo motor e o pinhão para equilibrar velocidade, torque, inércia do motor e resolução de posicionamento. Uma taxa de redução mais alta aumenta o torque de saída disponível e melhora a correspondência de inércia motor-carga, mas reduz a velocidade máxima do pinhão.
Como a força motriz linear é gerada
O pinhão aplica uma força tangencial à cremalheira. A força linear teórica está relacionada ao torque de saída e ao raio do passo do pinhão:
Força linear = torque de saída ÷ raio do passo do pinhão
Também pode ser expresso como:
Força linear = 2 × torque de saída ÷ diâmetro do passo do pinhão
Nos cálculos práticos também devem ser considerados eficiência de transmissão, atrito, aceleração, resistência externa e fatores de segurança.
Um raio de pinhão menor produz maior força linear para o mesmo torque, enquanto um raio de pinhão maior produz velocidade linear mais alta. Isso cria uma importante compensação de engenharia entre velocidade e impulso.
O que é folga em uma unidade de cremalheira?
Folga é a folga mecânica entre os lados de contato dos dentes do pinhão e dos dentes da cremalheira. Normalmente é necessária uma pequena folga para evitar interferência nos dentes, compensar tolerâncias de fabricação e permitir espaço para lubrificação.
No entanto, a folga excessiva pode reduzir a precisão do posicionamento e causar um atraso quando a direção do movimento é invertida. Quando o pinhão muda de direção de rotação, ele deve primeiro mover-se através da folga do dente antes de acionar a superfície oposta do dente.
A reação pode causar:
- Erro de posicionamento durante a inversão de direção
- Repetibilidade bidirecional reduzida
- Impacto e vibração durante mudanças de aceleração
- Ruído mecânico
- Movimento irregular em baixa velocidade
- Menor precisão de contorno em sistemas multieixos
A folga total do eixo linear pode ser proveniente do engate da cremalheira e do pinhão, caixa de engrenagens, acoplamentos, rolamentos, estrutura de montagem e sistema de guia.
Métodos de redução de folga
Os módulos lineares de cremalheira industrial usam vários métodos para reduzir ou eliminar a folga da transmissão.
Cremalheira e pinhão de aterramento de precisão
As engrenagens retificadas têm geometria de dente mais precisa, erros de passo menores e melhor qualidade de superfície do que as engrenagens fresadas padrão. Eles são comumente usados em máquinas-ferramentas de precisão, sistemas de processamento a laser e eixos de pórtico de alta precisão.
Engate do pinhão ajustável
A posição de montagem do pinhão pode ser ajustada em direção à cremalheira para controlar a folga dos dentes. O ajuste deve ser realizado com cuidado, pois o engate excessivo pode aumentar o atrito, o ruído, o calor e o desgaste dos dentes.
Pré-carga com mola
Uma mola ou mecanismo elástico aplica força contínua entre o pinhão e a cremalheira. Isto ajuda a manter um contato estável com os dentes, apesar de pequenos desvios de instalação.
Pré-carga de pinhão duplo
Dois pinhões engatam na mesma cremalheira e aplicam torque oposto. Um pinhão entra em contato com um lado do dente da cremalheira enquanto o segundo entra em contato com o lado oposto. Este arranjo pode reduzir significativamente a folga e melhorar a precisão da reversão.
Pré-carga eletrônica
Em sistemas de motor duplo, o controlador de movimento aplica uma diferença de torque controlada entre dois pinhões servoacionados. O torque oposto mantém contato em ambos os lados dos dentes da cremalheira sem depender apenas de molas mecânicas.
Princípio de acionamento do servo motor
A maioria dos módulos lineares de cremalheira de alto desempenho são acionados por servomotores CA. O servo motor fornece torque, velocidade e posição angular controlados de acordo com os comandos do servo acionamento.
O inversor recebe comandos de movimento de um controlador lógico programável, controlador CNC, computador industrial ou controlador de movimento dedicado. Em seguida, regula a corrente e a tensão do motor para produzir o movimento necessário.
Um eixo de cremalheira servocontrolado típico inclui:
- Controlador de movimento
- Servoacionamento
- Servo motor
- Caixa de velocidades planetária
- Acoplamento ou conexão direta do motor
- Pinhão
- Cremalheira de engrenagens
- Sistema de guia linear
- Codificador do motor
- Sensores iniciais e de limite
O sistema servo pode executar aceleração, deslocamento em velocidade constante, desaceleração, posicionamento, movimento sincronizado e parada de emergência de acordo com o perfil de movimento programado.
Feedback do codificador e controle de malha fechada
Um codificador é instalado no servo motor ou dentro dele para medir a posição angular e a velocidade de rotação do eixo do motor. O servoconversor compara o feedback do encoder com a posição comandada.
Se for detectada uma diferença, o controlador altera a corrente do motor para reduzir o erro. Este processo ocorre continuamente em alta velocidade e forma um sistema de controle em malha fechada.
O processo básico de controle é:
- O controlador calcula a posição alvo.
- O servoacionamento comanda o motor para girar.
- O codificador mede a posição real do motor.
- O inversor calcula o erro de posição.
- O torque do motor é ajustado para reduzir o erro.
- O loop continua até que a posição alvo seja alcançada.
Um codificador montado no motor mede a rotação do eixo do motor em vez da posição real do carro. Erros mecânicos causados por folga da caixa de engrenagens, desvio do passo da cremalheira, folga dos dentes e deformação estrutural podem, portanto, permanecer fora do circuito de feedback do motor.
Para maior precisão de posicionamento, um encoder linear pode ser instalado ao longo do eixo da máquina. O codificador linear mede diretamente a posição real do carro e permite que o controlador compense erros de transmissão mecânica.
Processo de controle de movimento
O controlador de movimento coordena o ciclo operacional completo do módulo linear da cremalheira. Antes de iniciar o movimento, ele define a posição alvo, velocidade máxima, aceleração, desaceleração e limites de jerk.
Um ciclo típico de posicionamento ponto a ponto inclui:
- Inicialização do sistema e inspeção de segurança
- Homing para estabelecer a posição de referência mecânica
- Cálculo da trajetória de movimento
- Aceleração a partir da velocidade zero
- Movimento de velocidade constante
- Desaceleração controlada
- Correção de posição final
- Posição mantida
Perfis de aceleração em curva S são frequentemente usados para reduzir mudanças repentinas na aceleração. Isto ajuda a limitar a vibração, o impacto mecânico, a carga nos dentes das engrenagens e a deformação estrutural, especialmente em sistemas de pórticos pesados.
Homing e controle de limite
Um eixo de cremalheira normalmente utiliza sensores para estabelecer o ponto de referência da máquina e evitar deslocamento excessivo.
- Sensor inicial:Estabelece a posição de referência após a inicialização.
- Sensor de limite positivo:Impede o movimento além do limite de deslocamento positivo.
- Sensor de limite negativo:Impede o movimento além do limite de deslocamento negativo.
- Parada mecânica:Fornece proteção física final caso o controle de limite elétrico falhe.
Durante o retorno à posição inicial, o carro se move em direção ao sensor de posição inicial a uma velocidade controlada. Depois que o sensor for detectado, o eixo poderá reverter lentamente para localizar uma borda de referência mais precisa ou um pulso de índice do codificador.
Por que as unidades de cremalheira são adequadas para movimentos de longo curso
Uma das principais vantagens do princípio de funcionamento da cremalheira é que a cremalheira pode ser fabricada e instalada em múltiplas seções conectadas. Isso permite que o eixo de movimento atinja vários metros ou até dezenas de metros de comprimento.
Um fuso de esferas torna-se cada vez mais difícil de operar em alta velocidade à medida que seu comprimento aumenta devido ao chicote do parafuso, aos limites críticos de velocidade, à inércia rotacional e aos requisitos de suporte. Uma cremalheira permanece estacionária, enquanto apenas o pinhão e o carro se movem ao longo do eixo.
Como o rack não precisa girar, o desempenho do eixo longo não é limitado pela velocidade rotacional crítica de um parafuso longo. Isso fazmódulos de cremalheira e pinhãoadequado para:
- Granderobôs de pórtico
- máquinas-ferramenta CNC
- Equipamento de corte a laser
- Automação de soldagem
- Manuseio de materiais pesados
- Sistemas de armazenamento automatizados
- Longas linhas de produção
Princípio de conexão da seção do rack
Para aplicações de longo curso, diversas seções de rack são instaladas de ponta a ponta. O alinhamento correto nos pontos de conexão é essencial porque erros de passo ou diferenças de altura podem causar impacto à medida que o pinhão passa entre as seções.
A instalação geralmente envolve:
- Usando uma superfície de referência para alinhar as seções do rack
- Usando um rack correspondente ou ferramenta de alinhamento na junta
- Controlando a lacuna entre seções adjacentes
- Verificando a continuidade do passo dos dentes
- Verificando o padrão de contato ao longo de todo o percurso
- Medindo o erro de posicionamento após a montagem
Uma junta de cremalheira instalada corretamente permite que o pinhão se mova suavemente de uma seção para outra, sem vibração ou ruído perceptível.
Funções de trilho-guia e rack de engrenagens
A cremalheira transmite força motriz, mas normalmente não deve suportar a carga externa completa do carro. Trilhos guia lineares suportam o conjunto móvel e controlam sua direção de movimento.
O sistema de guia carrega:
- Carga vertical
- Carga horizontal
- Momento de lançamento
- Momento de guinada
- Momento rolante
O alinhamento correto entre o trilho-guia e o rack é fundamental. Se não estiverem paralelos, a profundidade de engate do pinhão muda ao longo do percurso, resultando em resistência irregular, vibração, ruído e desgaste dos dentes.
Fatores que afetam a precisão do posicionamento
A posição teórica de um eixo da cremalheira é calculada a partir da rotação do motor, relação da caixa de engrenagens, dimensões do pinhão e passo da cremalheira. A precisão real do posicionamento é afetada por vários fatores mecânicos e de controle.
- Precisão do passo do rack
- Precisão do perfil do dente do pinhão
- Folga da caixa de velocidades
- Folga da cremalheira e do pinhão
- Montagem de retidão e paralelismo
- Precisão do trilho guia
- Rigidez estrutural
- Deformação induzida por carga
- Expansão térmica
- Qualidade de ajuste de servo
- Resolução do codificador
- Configurações de aceleração e velocidade
As aplicações de precisão podem usar racks de aterramento, caixas de engrenagens planetárias de baixa folga, sistemas de pré-carga, codificadores lineares e tabelas de compensação de software para melhorar o desempenho de posicionamento.
Controle de pórtico de acionamento único e acionamento duplo
Sistemas de pórtico largo geralmente usam um acionamento linear de cremalheira em cada lado da viga transversal. Dois servo motores acionam os eixos esquerdo e direito simultaneamente.
O controlador de movimento sincroniza eletronicamente ambos os lados para evitar que a viga do pórtico torça ou fique desalinhada. Este método de controle é comumente chamado de sincronização de pórtico ou engrenagem eletrônica.
O controlador compara o feedback de posição de ambos os motores e corrige continuamente a diferença. Em sistemas mais avançados, codificadores lineares são instalados em ambos os lados para medir diretamente a posição real do feixe.
O controle do pórtico de acionamento duplo é particularmente importante quando a travessa é larga, a carga é pesada ou a aceleração necessária é alta.
Lubrificação e contato dentário
A lubrificação reduz o atrito e o desgaste entre os dentes da cremalheira e do pinhão. Também ajuda a prevenir a corrosão, reduzir o ruído e remover o calor da área de contato.
Os métodos comuns de lubrificação incluem:
- Aplicação manual de graxa
- Pinhões de lubrificação automática
- Sistemas de lubrificação a óleo
- Sistemas de lubrificação centralizados
A lubrificação insuficiente pode causar desgaste superficial, corrosão, aumento de ruído e redução da vida útil. O excesso de lubrificante pode atrair poeira, cavacos e partículas abrasivas, principalmente em ambientes de usinagem expostos.
O tipo de lubrificante e o intervalo de manutenção devem ser selecionados de acordo com a velocidade de operação, carga, ambiente, material do rack e recomendações do fabricante.
Vantagens do princípio de funcionamento do rack de engrenagens
- Adequado para distâncias de viagem muito longas
- Capacidade de alta velocidade linear
- Forte força motriz e capacidade de carga pesada
- Sem parafuso de rotação longa e sem limitação de velocidade crítica do parafuso
- Seções de rack podem ser conectadas para estender o curso
- Adequado para configurações horizontais, verticais e de pórtico
- Suporta sistemas de automação de eixo único e multieixo
- Compatível com servomotores e controle de malha fechada
- Pode alcançar alta precisão com racks de precisão e sistemas de feedback
Limitações do princípio de funcionamento da cremalheira
- A folga deve ser controlada em aplicações de precisão
- A engrenagem das engrenagens produz mais ruído do que alguns sistemas de correia ou parafuso
- O alinhamento correto é essencial durante a instalação
- Dentes expostos requerem lubrificação e proteção regulares
- A contaminação pode acelerar o desgaste dos dentes
- Racks de solo de precisão e sistemas de pré-carga aumentam os custos
Acionamento por cremalheira em comparação com outros acionamentos lineares
| Tipo de acionamento | Princípio de funcionamento principal | Força Típica | Limitação Típica |
|---|---|---|---|
| Cremalheira de engrenagens | Pinhão giratório aciona uma cremalheira reta | Curso longo, alta velocidade e carga pesada | Folga e ruído de engrenagem |
| Fuso de esferas | O parafuso giratório aciona uma porca esférica recirculante | Alta precisão de posicionamento | Limitação de velocidade de curso longo |
| Correia de distribuição | A correia dentada transfere a rotação da polia para o carro | Alta velocidade e longa viagem econômica | Menor rigidez sob carga pesada |
| Motor linear | A força eletromagnética produz diretamente movimento linear | Alta aceleração e sem folga na transmissão mecânica | Maior custo e requisitos de gerenciamento térmico |
Aplicações típicas
Os módulos lineares de cremalheira são amplamente utilizados em equipamentos que requerem longos deslocamentos, alta velocidade, cargas pesadas ou grandes dimensões estruturais.
- Robôs de pórtico e sistemas cartesianos
- Roteadores CNC e centros de usinagem
- Máquinas de corte a laser e corte a plasma
- Sistemas de soldagem industrial
- Equipamento automatizado de carga e descarga
- Sistemas de movimentação de materiais
- Automação de armazém e logística
- Grandes plataformas de inspeção
- Linhas de embalagem e produção
- Sistemas pick-and-place para serviços pesados
Considerações sobre seleção de chaves
Ao selecionar um módulo linear de cremalheira, os engenheiros devem avaliar todos os requisitos mecânicos e de controle, em vez de considerar apenas o comprimento do percurso.
- Curso necessário
- Carga útil e forças externas
- Velocidade máxima
- Aceleração e desaceleração
- Precisão de posicionamento necessária
- Repetibilidade
- Ciclo de trabalho
- Instruções de instalação
- Reação permitida
- Módulo do pinhão e número de dentes
- Relação de redução da caixa de velocidades
- Torque e inércia do motor
- Capacidade de carga do trilho guia
- Contaminação ambiental
- Método de lubrificação
- Fator de segurança
Perguntas frequentes
Como um módulo linear de cremalheira converte rotação em movimento linear?
O motor gira uma engrenagem de pinhão que engrena com uma cremalheira reta. A força tangencial entre os dentes da engrenagem faz com que o conjunto do pinhão ou cremalheira se mova linearmente.
O que determina a distância percorrida por revolução do pinhão?
A distância percorrida é determinada pelo diâmetro primitivo do pinhão. Uma revolução do pinhão teoricamente produz um movimento linear igual à circunferência primitiva do pinhão.
Por que uma caixa de engrenagens é usada com eixo de cremalheira e pinhão?
Uma caixa de engrenagens aumenta o torque de saída, reduz a velocidade do pinhão, melhora a correspondência de inércia motor-carga e aumenta a resolução de posicionamento efetiva do servo sistema.
Uma transmissão por cremalheira tem folga?
Os acionamentos de cremalheira e pinhão padrão requerem uma pequena folga entre os dentes. A folga pode ser reduzida através de engrenagens de precisão, engate ajustável, pré-carga de mola, pré-carga de pinhão duplo ou pré-carga eletrônica.
Um módulo linear de cremalheira pode alcançar alta precisão de posicionamento?
Sim. Alta precisão pode ser alcançada usando racks de aterramento, pinhões de precisão, caixas de engrenagens com folga baixa, montagem rígida, mecanismos de pré-carga, encoders lineares e compensação de erros de software.
Por que uma transmissão por cremalheira é adequada para viagens longas?
O rack permanece estacionário e pode ser instalado em seções conectadas. O sistema, portanto, não é restringido pela velocidade rotacional crítica de um fuso de esferas longo.
Qual é a função do codificador?
O codificador mede a posição e a velocidade do motor. O servoconversor compara esse feedback com o sinal de comando e ajusta continuamente o torque do motor para corrigir erros de movimento.
Conclusão
Oprincípio de funcionamento do módulo linear de cremalheira de engrenagensbaseia-se no engate mecânico direto entre um pinhão giratório e uma cremalheira reta. A rotação do servo motor é transmitida através dos dentes do pinhão, produzindo movimento linear controlado ao longo da cremalheira.
O módulo e o passo do dente determinam a geometria da engrenagem, enquanto o diâmetro do pinhão e a velocidade do motor determinam a velocidade linear. O torque do motor e o raio do pinhão determinam a força motriz disponível. Folga, alinhamento, lubrificação, rigidez estrutural e precisão de feedback influenciam diretamente o desempenho de posicionamento e a vida útil.
Ao combinar uma transmissão de pinhão e cremalheira de precisão com servo acionamento, feedback de codificador e controle de movimento avançado, um módulo linear de cremalheira de engrenagens pode fornecer movimento de longo curso, alta velocidade e carga pesada para robôs de pórtico, máquinas-ferramentas, sistemas de manuseio de materiais e equipamentos de automação industrial em grande escala.
