 日本語

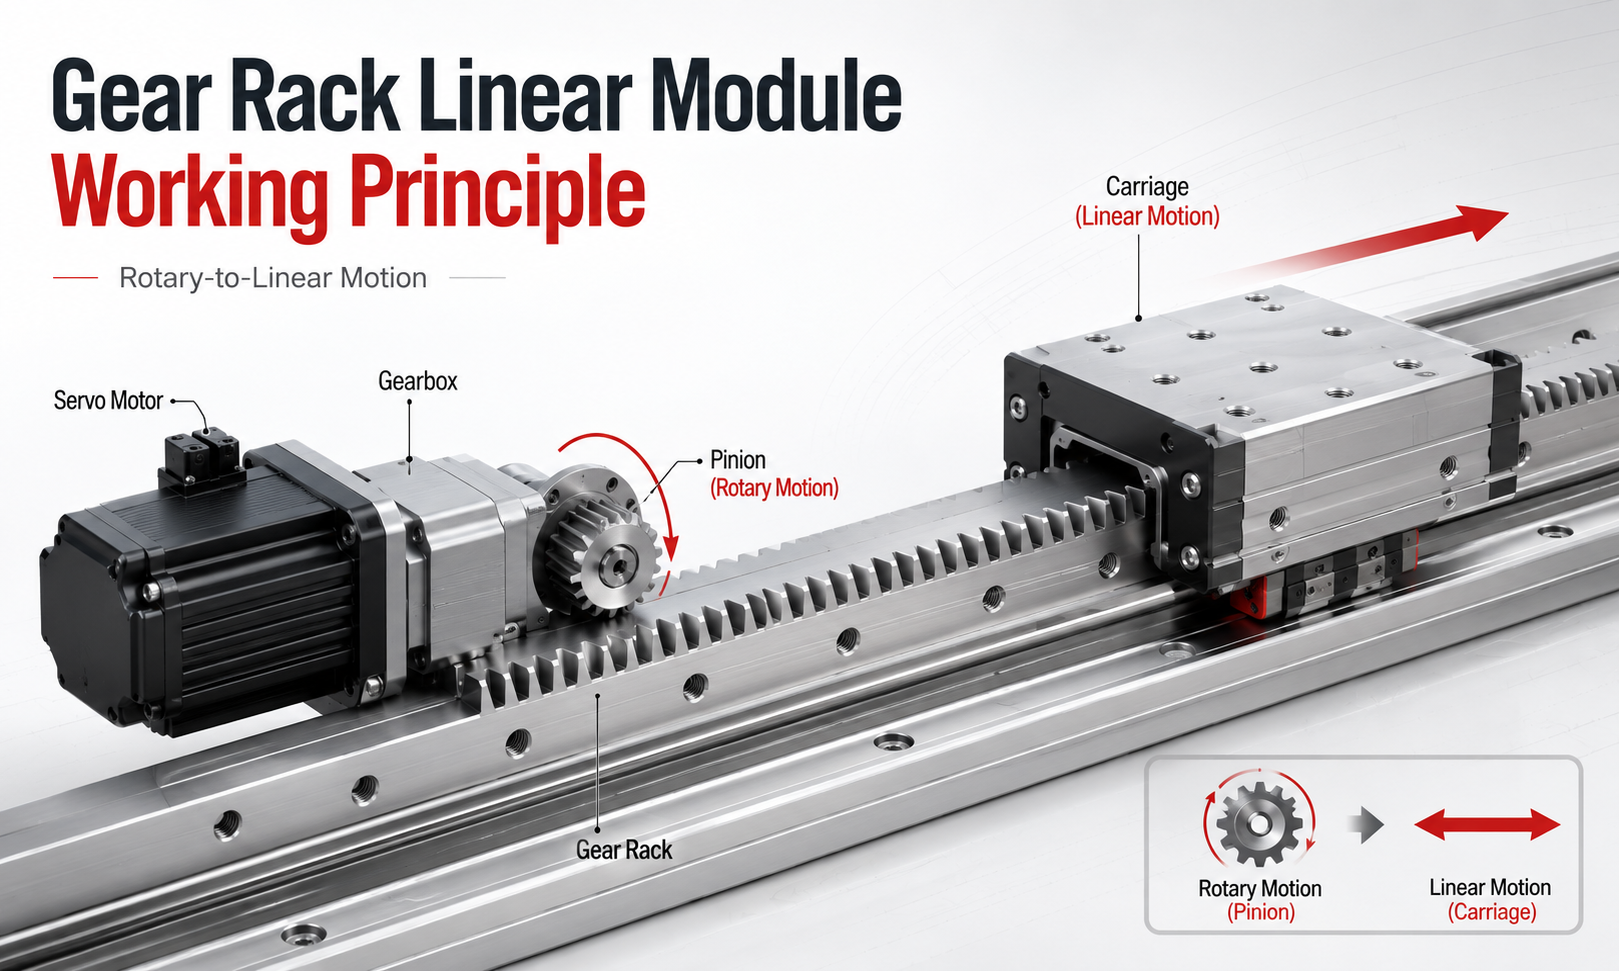
あギアラックリニアモジュールは、円形のピニオン ギアと直線のギア ラックの噛み合いを通じて、モーターの回転を制御された直線運動に変換する機械運動システムです。モーターがピニオンを回転させると、ギアの歯がラックの歯と噛み合い、ラック軸に沿った直線運動が生成されます。
回転ねじと移動ナットを使用するボールねじシステムや、歯付きベルトとプーリーを介して動きを伝達するタイミング ベルト システムとは異なり、ギア ラック ドライブは金属ギアの歯を介して力を直接伝達します。この動作原理により、ギアラックが作られます。リニアモジュール特にロングストローク、高速、高負荷の産業オートメーション用途に適しています。
この記事では、ギアラックリニアモジュールの動作原理回転運動から直線運動への変換、ピニオンの回転、ラックの動き、歯車の噛み合い、モジュールと歯のピッチ、バックラッシュ、サーボ ドライブ、エンコーダ フィードバック、およびモーション制御を含みます。
ギアラックリニアモジュールとは何ですか?
ギア ラック リニア モジュールは、ギア ラック トランスミッション、ピニオン ギア、ガイド レール、キャリッジ、構造ベース、モーター、ギアボックス、ベアリング、潤滑システム、センサー、およびモーションコントローラー.
ギアラックは、長さに沿って等間隔に歯が加工された真っ直ぐなバーです。ピニオンは、歯形がラックに一致する円形の歯車です。ピニオンが回転すると、ピニオンの歯がラックの歯と連続的に出入りし、直線変位が生じます。
機械設計に応じて、ピニオン アセンブリが固定ラックに沿って移動するか、ピニオンが静止したままラックが移動します。ほとんどの産業用リニア軸およびガントリー システムでは、ラックは機械フレームに固定され、モーター、ギアボックス、ピニオン、およびキャリッジは一緒に動きます。
ギアラックリニアモジュールはどのように機能しますか?
操作プロセスはいくつかの段階に分けることができます。
- モーション コントローラーは、位置、速度、またはトルク コマンドをサーボ ドライブに送信します。
- サーボドライブは、制御された電流をサーボモーターに供給します。
- サーボモーターは回転運動とトルクを生成します。
- ギアボックスによりモーター速度が低下し、出力トルクが増加する場合があります。
- モーターまたはギアボックスの出力シャフトはピニオンギアを回転させます。
- ピニオン歯はラック歯と噛み合います。
- ピニオンの回転力により、ラックに沿った接線力が発生します。
- キャリッジはガイドレールに沿って直線移動します。
- エンコーダは実際のモーターの位置と速度を測定します。
- 制御システムは、指令された動きと実際の動きの間の差異を継続的に修正します。
機械式トランスミッションと閉ループ サーボ制御のこの組み合わせにより、ギア ラック リニア モジュールは迅速かつ正確で再現性のある直線運動を実行できます。
回転運動から直線運動への変換
ラックアンドピニオン システムの基本的な動作原理は、円運動を直線運動に変換することです。
サーボモーターはピニオンを中心を中心に回転させます。ピニオンがラックに接触する点で、回転するギアにより接線力が発生します。ラックは回転できないため、この接線力によってピニオンとラックの間に相対的な直線運動が生じます。
ラックが固定されている場合、ピニオンとキャリッジはラックに沿って移動します。ピニオンが固定されている場合、ラックは直線的に動きます。移動方向はピニオンの回転方向によって異なります。
- ピニオンを時計回りに回転すると、キャリッジが一方向に移動します。
- ピニオンを反時計回りに回転すると、キャリッジが反対方向に移動します。
- ピニオン速度を上げると、直線移動速度が増加します。
- 利用可能なピニオントルクを増加すると、リニア駆動力が増加します。
ピニオンの歯がラックの歯と係合したままであるため、変換は確実かつ機械的に直接的です。
ピニオンの回転とラックの移動
動作中、各ピニオンの歯はラックの歯と接触し、力を伝達した後、噛み合い領域から抜け出します。ピニオンが回転すると、後続の歯がこのプロセスを継続的に繰り返します。
ピニオンが 1 回転すると、ピニオンのピッチ円周に等しい直線変位が生じます。 1 回転あたりの理論上の移動距離は次のように計算できます。
1 回転あたりの直線移動 = π × ピッチ直径
ピッチ直径はギアモジュールとピニオンの歯数によって決まるため、次のようになります。
ピッチ円直径 = モジュール × 歯数
移動距離は次のように表すこともできます。
1 回転あたりの直線移動 = π × モジュール × 歯数
たとえば、モジュールが 2 mm、歯数が 20 のピニオンのピッチ直径は 40 mm です。理論上の 1 回転あたりの直線移動量はおよそ次のとおりです。
3.1416 × 40 mm = 125.66 mm
この関係により、エンジニアは目標線速度に必要なモーター速度、ギアボックス比、ピニオン サイズを計算できます。
歯車の噛み合い原理
信頼性の高い動作は、ピニオンとラックの間の正しい噛み合いにかかっています。歯の輪郭は、干渉、歯の分離、過度の摩擦なしにトルクをスムーズに伝達できるように、幾何学的に適合する必要があります。
ほとんどの産業用ギアラックシステムはインボリュート歯形を使用しています。インボリュート形状により、ピニオンとラックの中心距離が多少変化しても安定した伝達比を維持します。
正しいメッシュ作成中:
- ピニオンとラックは同じモジュールを持っています。
- 圧力角は同一です。
- 歯ピッチは互換性があります。
- ピニオン軸はラックに対して正しく位置合わせされています。
- 取り付け距離により、必要な歯当たりが得られます。
- 接触パターンは歯幅の適切な部分全体に分布しています。
噛み合いが正しくないと、異常な騒音、振動、不均一な動き、早期摩耗、歯端荷重、過剰なバックラッシュ、さらには歯の損傷を引き起こす可能性があります。
モジュールと歯のピッチ
モジュールは、メートル単位のギア ラック ドライブにおける最も重要なパラメータの 1 つです。これはギアの歯のサイズを表し、負荷容量、ピニオンの直径、伝達力、利用可能な位置決め分解能に直接影響します。
歯車モジュールは次のように計算されます。
モジュール = ピッチ直径 ÷ 歯数
円形ピッチは、次のようにモジュールに関連付けられます。
歯ピッチ = π × モジュール
モジュールが大きいほど、より大きくて強い歯が生成されます。一般に、より高い負荷、より大きな駆動力、より厳しい動作条件に適しています。ただし、モジュールが大きくなると、ピニオンの直径、モジュールのサイズ、移動質量、および達成可能な最小機械分解能も増加する可能性があります。
モジュールが小さいほど細かい歯が得られ、低負荷の用途ではよりスムーズで正確な動きをサポートできます。ただし、歯が小さいと個々の歯の強度が低くなり、より慎重な位置合わせと潤滑が必要になります。
| パラメータ | ギアラック軸への影響 |
|---|---|
| より大きなモジュール | 歯の強度が高く、負荷容量が大きい |
| より小型のモジュール | より微細な動作分解能とよりコンパクトなピニオン サイズ |
| より多くのピニオン歯 | ピッチ径が大きくなり、1回転あたりの移動量が大きくなる |
| ピニオンの歯が少なくなる | より小さなピッチ直径とより高い理論直線力 |
| 圧力角が大きい | 歯の強度が高く、ラジアル力も大きい |
線速度の決定方法
ギアラックモジュールの線速度は、ピニオンピッチ直径と回転速度によって異なります。
理論上の線速度は次のように計算できます。
線速度 = π × ピッチ直径 × 回転速度
回転速度を毎分回転数で測定する場合、結果を必要な線速度単位に変換する必要があります。
ピニオンが大きくなると、回転するたびにキャリッジがより遠くに移動するため、同じモーター速度でもより高い線形速度が生成されます。ただし、ピニオンが大きくなると、同じ直線力を生成するためにより多くのトルクが必要になります。
ギアボックスは、速度、トルク、モーターの慣性、位置決め分解能のバランスをとるために、サーボ モーターとピニオンの間に取り付けられることがよくあります。減速比が高くなると、利用可能な出力トルクが増加し、モーターと負荷の慣性整合が改善されますが、ピニオンの最大速度は低下します。
直線駆動力の発生原理
ピニオンはラックに接線方向の力を加えます。理論上の線形力は、出力トルクとピニオンのピッチ半径に関係します。
直線力 = 出力トルク ÷ ピニオンピッチ半径
次のように表すこともできます。
直線力 = 2 × 出力トルク ÷ ピニオンピッチ直径
実際の計算では、伝達効率、摩擦、加速度、外部抵抗、安全率も考慮する必要があります。
ピニオン半径が小さいほど、同じトルクに対してより大きな線形力が生成され、ピニオン半径が大きいほど、より高い線形速度が生成されます。これにより、速度と推力の間に重要な工学的トレードオフが生じます。
ギアラックドライブのバックラッシュとは何ですか?
バックラッシュは、ピニオンの歯とラックの歯の接触側の間の機械的クリアランスです。通常、歯の干渉を防ぎ、製造公差を補正し、潤滑用のスペースを確保するために、少量のクリアランスが必要です。
ただし、バックラッシが大きすぎると、位置決め精度が低下したり、移動方向が反転するときに遅れが発生したりすることがあります。ピニオンが回転方向を変えるときは、反対側の歯面を駆動する前に、まず歯の隙間を横切って移動する必要があります。
バックラッシュは次の原因となる可能性があります。
- 方向反転時の位置決め誤差
- 双方向再現性の低下
- 加速度変化時の衝撃・振動
- メカニカルノイズ
- 不均一な低速移動
- 多軸システムにおける輪郭精度の低下
直線軸の総バックラッシュは、ラックとピニオンの噛み合い、ギアボックス、カップリング、ベアリング、取り付け構造、ガイド システムから発生する可能性があります。
バックラッシ低減方法
産業用ギアラックリニアモジュールは、いくつかの方法を使用してトランスミッションクリアランスを削減または排除します。
精密研磨されたラックアンドピニオン
研削歯車は、標準のフライス歯車よりも歯の形状が正確で、ピッチ誤差が小さく、表面品質が優れています。これらは、精密工作機械、レーザー加工システム、高精度ガントリー軸でよく使用されます。
調整可能なピニオンの噛み合い
ピニオンの取付位置をラック側に調整し、歯すきまをコントロールできます。過度のかみ合いは摩擦、騒音、熱、歯の摩耗を増加させる可能性があるため、調整は慎重に行う必要があります。
スプリング式プリロード
バネまたは弾性機構により、ピニオンとラックの間に継続的な力が加えられます。これにより、取り付けの多少のずれがあっても、安定した歯の接触を維持することができます。
デュアルピニオンプリロード
2 つのピニオンが同じラックと噛み合い、反対のトルクを加えます。 1 つのピニオンはラック歯の片側に接触し、2 番目のピニオンは反対側に接触します。この配置によりバックラッシが大幅に低減され、反転精度が向上します。
電子プリロード
デュアルモーター システムでは、モーション コントローラーは、サーボ駆動の 2 つのピニオン間に制御されたトルクの差を適用します。機械的なバネのみに依存することなく、反対のトルクによりラック歯の両側の接触が維持されます。
サーボモーターの駆動原理
ほとんどの高性能ギア ラック リニア モジュールは、AC サーボ モーターによって駆動されます。サーボ モーターは、サーボ ドライブからのコマンドに従って、制御されたトルク、速度、角度位置を提供します。
ドライブは、プログラマブル ロジック コントローラー、CNC コントローラー、産業用コンピューター、または専用モーション コントローラーからモーション コマンドを受け取ります。次に、モーターの電流と電圧を調整して、必要な動きを生成します。
一般的なサーボ制御のギア ラック軸には次のものが含まれます。
- モーションコントローラー
- サーボドライブ
- サーボモーター
- 遊星歯車装置
- カップリングまたはモーター直結
- ピニオンギヤ
- ギアラック
- リニアガイドシステム
- モーターエンコーダ
- ホームセンサーとリミットセンサー
サーボシステムは、プログラムされた動作プロファイルに従って、加速、定速走行、減速、位置決め、同期動作、非常停止を実行できます。
エンコーダフィードバックと閉ループ制御
エンコーダはサーボ モータ上または内部に取り付けられ、モータ シャフトの角度位置と回転速度を測定します。サーボ ドライブはエンコーダのフィードバックと指令された位置を比較します。
差異が検出された場合、コントローラーはモーター電流を変更して誤差を低減します。このプロセスは高速で継続的に発生し、閉ループ制御システムを形成します。
基本的な制御プロセスは次のとおりです。
- コントローラは目標位置を計算します。
- サーボドライブはモーターに回転を命令します。
- エンコーダは実際のモーターの位置を測定します。
- ドライブは位置誤差を計算します。
- 誤差を小さくするためにモーターのトルクを調整します。
- ループは目標位置に到達するまで継続します。
モーターに取り付けられたエンコーダーは、キャリッジの実際の位置ではなく、モーター シャフトの回転を測定します。したがって、ギアボックスのバックラッシュ、ラックのピッチ偏差、歯のクリアランス、構造的変形による機械的誤差は、モーターのフィードバック ループの外側に残る可能性があります。
より高い位置決め精度を得るために、リニアエンコーダを機械の軸に沿って取り付けることができます。リニア エンコーダは実際のキャリッジ位置を直接測定し、コントローラが機械的な伝達誤差を補正できるようにします。
モーションコントロールプロセス
モーション コントローラーは、ギア ラック リニア モジュールの完全な動作サイクルを調整します。動作が開始される前に、目標位置、最大速度、加速度、減速度、ジャーク制限が定義されます。
一般的なポイントツーポイント測位サイクルには次のものが含まれます。
- システムの初期化と安全性検査
- 機械的な基準位置を確立するためのホーミング
- 運動軌跡の計算
- ゼロ速度からの加速
- 定速移動
- 制御された減速
- 最終位置補正
- ポジション保持
S 字カーブの加速プロファイルは、加速度の急激な変化を軽減するためによく使用されます。これは、特に重いガントリー システムでの振動、機械的衝撃、ギアの歯の荷重、構造の変形を制限するのに役立ちます。
ホーミングとリミット制御
ギアラック軸は通常、センサーを使用して機械の基準点を確立し、オーバートラベルを防ぎます。
- ホームセンサー:起動後の基準位置を確定します。
- ポジティブリミットセンサー:正の移動境界を超える移動を防止します。
- マイナスリミットセンサー:負の移動境界を超える移動を防止します。
- 機械的停止:電気的制限制御が失敗した場合に最終的な物理的保護を提供します。
原点復帰中、キャリッジは制御された速度でホーム センサーに向かって移動します。センサーが検出された後、より正確な基準エッジまたはエンコーダー インデックス パルスの位置を特定するために、軸がゆっくり反転する場合があります。
ギアラックドライブがロングストローク動作に適している理由
ギアラックの動作原理の主な利点の 1 つは、ラックを複数の接続されたセクションで製造および設置できることです。これにより、動作軸の長さが数メートル、場合によっては数十メートルに達することもあります。
ボールねじは、ねじのホイップ、臨界速度制限、回転慣性、およびサポート要件により、長さが増加するにつれて高速での操作がますます困難になります。ラックは静止したままですが、ピニオンとキャリッジのみが軸に沿って移動します。
ラックは回転する必要がないため、長軸性能は長いスクリューの臨界回転速度によって制限されません。これにより、ラックアンドピニオンモジュールに適しています:
- 大きいガントリーロボット
- CNC工作機械
- レーザー切断装置
- 溶接の自動化
- 重量物の取り扱い
- 自動保管システム
- 長い生産ライン
ラック部の接続原理
長距離移動用途の場合、複数のラックセクションが端から端まで取り付けられます。ピニオンがセクション間を通過するときにピッチ誤差や高さの違いが衝撃を引き起こす可能性があるため、接続ポイントでの正しい位置合わせが不可欠です。
通常、インストールには次の作業が含まれます。
- 基準面を使用してラックセクションを位置合わせする
- ジョイント全体で一致するラックまたは位置合わせツールを使用する
- 隣接するセクション間のギャップの制御
- 歯ピッチの連続性の確認
- 全移動量に沿った接触パターンの検証
- 組立後の位置誤差測定
ラックジョイントが適切に取り付けられていると、ピニオンは顕著な振動や騒音を発生させることなく、あるセクションから次のセクションへスムーズに移動できます。
ガイドレールとギヤラックの機能
ギア ラックは駆動力を伝達しますが、通常はキャリッジの外部負荷全体を支える必要はありません。リニア ガイド レールは可動アセンブリをサポートし、その移動方向を制御します。
ガイド システムには以下が搭載されています。
- 垂直荷重
- 水平荷重
- 投球の瞬間
- ヨーイングモーメント
- ローリングモーメント
ガイド レールとラックを正しく位置合わせすることが重要です。平行でない場合、ピニオンの噛み合い深さが移動中に変化し、不均一な抵抗、振動、騒音、歯の摩耗が発生します。
測位精度に影響を与える要因
ギアラック軸の理論上の位置は、モーターの回転、ギアボックス比、ピニオンの寸法、ラックピッチから計算されます。実際の位置決め精度は、複数の機械的要因と制御要因の影響を受けます。
- ラックピッチ精度
- ピニオン歯形精度
- ギアボックスのバックラッシュ
- ラックアンドピニオンのバックラッシュ
- 取付真直度と平行度
- ガイドレール精度
- 構造剛性
- 荷重による変形
- 熱膨張
- サーボチューニングの品質
- エンコーダー解像度
- 加速度と速度の設定
精密アプリケーションでは、位置決め性能を向上させるために、グラウンドラック、低バックラッシュ遊星ギアボックス、プリロードシステム、リニアエンコーダ、およびソフトウェア補正テーブルを使用する場合があります。
シングルドライブおよびデュアルドライブのガントリー制御
ワイド ガントリー システムでは、多くの場合、クロスビームの両側に 1 つのギア ラック リニア ドライブが使用されます。 2 つのサーボ モーターが左右の軸を同時に駆動します。
モーション コントローラーは両側を電子的に同期して、ガントリー ビームのねじれや位置ずれを防ぎます。この制御方法は、一般にガントリー同期または電子ギアリングと呼ばれます。
コントローラーは両方のモーターからの位置フィードバックを比較し、その差を継続的に修正します。より高度なシステムでは、実際のビーム位置を直接測定するためにリニアエンコーダが両側に取り付けられています。
デュアルドライブガントリー制御は、クロスビームが広い場合、負荷が重い場合、または必要な加速度が高い場合に特に重要です。
潤滑と歯当たり
潤滑により、ラックとピニオンの歯の間の摩擦と摩耗が軽減されます。また、腐食の防止、騒音の低減、接触領域からの熱の除去にも役立ちます。
一般的な潤滑方法には次のものがあります。
- 手動グリス塗布
- 自動潤滑ピニオン
- オイル潤滑システム
- 集中グリースシステム
潤滑が不十分だと、表面の摩耗、孔食、騒音の増加、耐用年数の低下が発生する可能性があります。過剰な潤滑剤は、特に露出した機械加工環境において、ほこり、切りくず、研磨粒子を引き寄せる可能性があります。
潤滑剤の種類とメンテナンス間隔は、動作速度、負荷、環境、ラックの材質、およびメーカーの推奨に従って選択する必要があります。
ギアラックの動作原理の利点
- 非常に長い移動距離に適しています
- 高い線速度性能
- 強力な駆動力と高耐荷重
- 長い回転スクリューやスクリューの臨界速度制限はありません
- ラックセクションを接続して移動距離を延長可能
- 水平、垂直、ガントリー構成に適しています
- 単軸および多軸の自動化システムをサポート
- サーボモーターおよび閉ループ制御と互換性があります
- 精密ラックとフィードバックシステムにより高精度を実現可能
ギアラックの動作原理の限界
- 精密用途ではバックラッシュを制御する必要がある
- ギアの噛み合いにより、一部のベルトやネジ システムよりも大きな騒音が発生します。
- 取り付け時には正しい位置合わせが不可欠です
- 露出した歯には定期的な潤滑と保護が必要です
- 汚染により歯の磨耗が早まる可能性があります
- 精密研磨ラックと予圧システムによりコストが増加
ギアラックドライブと他のリニアドライブの比較
| ドライブの種類 | 主な動作原理 | 一般的な強度 | 一般的な制限 |
|---|---|---|---|
| ギアラック | ピニオンの回転によりストレートラックを駆動 | ロングストローク、高速、重荷重 | バックラッシュとギヤノイズ |
| ボールねじ | 回転ネジが再循環ボールナットを駆動します | 高い位置決め精度 | ロングストロークの速度制限 |
| タイミングベルト | 歯付きベルトがプーリーの回転をキャリッジに伝達します | 高速かつ経済的な長距離移動 | 重荷重時の剛性低下 |
| リニアモーター | 電磁力が直接直線運動を生み出す | 加速度が高く、機械伝達のバックラッシがありません | より高いコストと熱管理要件 |
代表的な用途
ギアラックリニアモジュールは、長い移動、高速、重荷重、または大きな構造寸法を必要とする装置で広く使用されています。
- ガントリーロボットとデカルトシステム
- CNCルーターとマシニングセンター
- レーザー切断機とプラズマ切断機
- 産業用溶接システム
- 自動積み降ろし装置
- マテリアルハンドリングシステム
- 倉庫と物流の自動化
- 大型検査台
- 包装および生産ライン
- 耐久性の高いピックアンドプレース システム
選択に関する重要な考慮事項
ギアラックリニアモジュールを選択する場合、エンジニアは移動長だけを考慮するのではなく、完全な機械要件と制御要件を評価する必要があります。
- 必要ストローク
- ペイロードと外力
- 最高速度
- 加速と減速
- 必要な位置決め精度
- 再現性
- デューティサイクル
- 設置手順
- 許容バックラッシ
- ピニオンモジュールと歯数
- ギアボックスの減速比
- モーターのトルクと慣性
- ガイドレール耐荷重
- 環境汚染
- 潤滑方法
- 安全率
よくある質問
ギアラックリニアモジュールはどのようにして回転を直線運動に変換するのでしょうか?
モーターは、ストレート ギア ラックとかみ合うピニオン ギアを回転させます。歯車の歯間の接線力により、ピニオン アセンブリまたはラックが直線的に動きます。
ピニオン1回転あたりの移動距離は何によって決まりますか?
移動距離はピニオンピッチ径によって決まります。理論的には、ピニオンが 1 回転すると、ピニオンのピッチ円周に等しい直線運動が生成されます。
ギアボックスがラックアンドピニオン軸で使用されるのはなぜですか?
ギアボックスは出力トルクを増加させ、ピニオン速度を低下させ、モーターと負荷の慣性マッチングを改善し、サーボ システムの実効位置決め分解能を高めます。
ギアラックドライブにはバックラッシュはありますか?
標準のラックアンドピニオンドライブには、少量の歯のクリアランスが必要です。バックラッシュは、精密ギア、調整可能な噛み合い、スプリングプリロード、デュアルピニオンプリロード、または電子プリロードによって軽減できます。
ギアラックリニアモジュールは高い位置決め精度を達成できますか?
はい。研磨ラック、高精度ピニオン、低バックラッシュ ギアボックス、リジッド マウント、プリロード機構、リニア エンコーダ、ソフトウェア誤差補正を使用すると、高精度を実現できます。
ギアラックドライブが長距離移動に適しているのはなぜですか?
ラックは固定されたままで、接続されたセクションに設置できます。したがって、システムは長いボールねじの臨界回転速度によって制限されません。
エンコーダーの役割は何ですか?
エンコーダはモーターの位置と速度を測定します。サーボドライブはこのフィードバックをコマンド信号と比較し、モータートルクを継続的に調整して動作誤差を修正します。
結論
のギアラックリニアモジュールの動作原理回転ピニオンと直線ラックの間の直接的な機械的係合に基づいています。サーボ モーターの回転はピニオンの歯を介して伝達され、ラックに沿った制御された直線運動が生成されます。
モジュールと歯のピッチはギアの形状を決定し、ピニオンの直径とモーターの速度は線速度を決定します。モーターのトルクとピニオンの半径によって、利用可能な駆動力が決まります。バックラッシュ、アライメント、潤滑、構造剛性、フィードバック精度は、位置決め性能と耐用年数に直接影響します。
高精度ラックアンドピニオントランスミッションとサーボドライブ、エンコーダフィードバック、高度なモーションコントロールを組み合わせることで、ギアラックリニアモジュールは、ガントリーロボット、工作機械、マテリアルハンドリングシステム、大規模産業オートメーション機器に長いストローク、高速、高負荷の動きを提供できます。
