 español

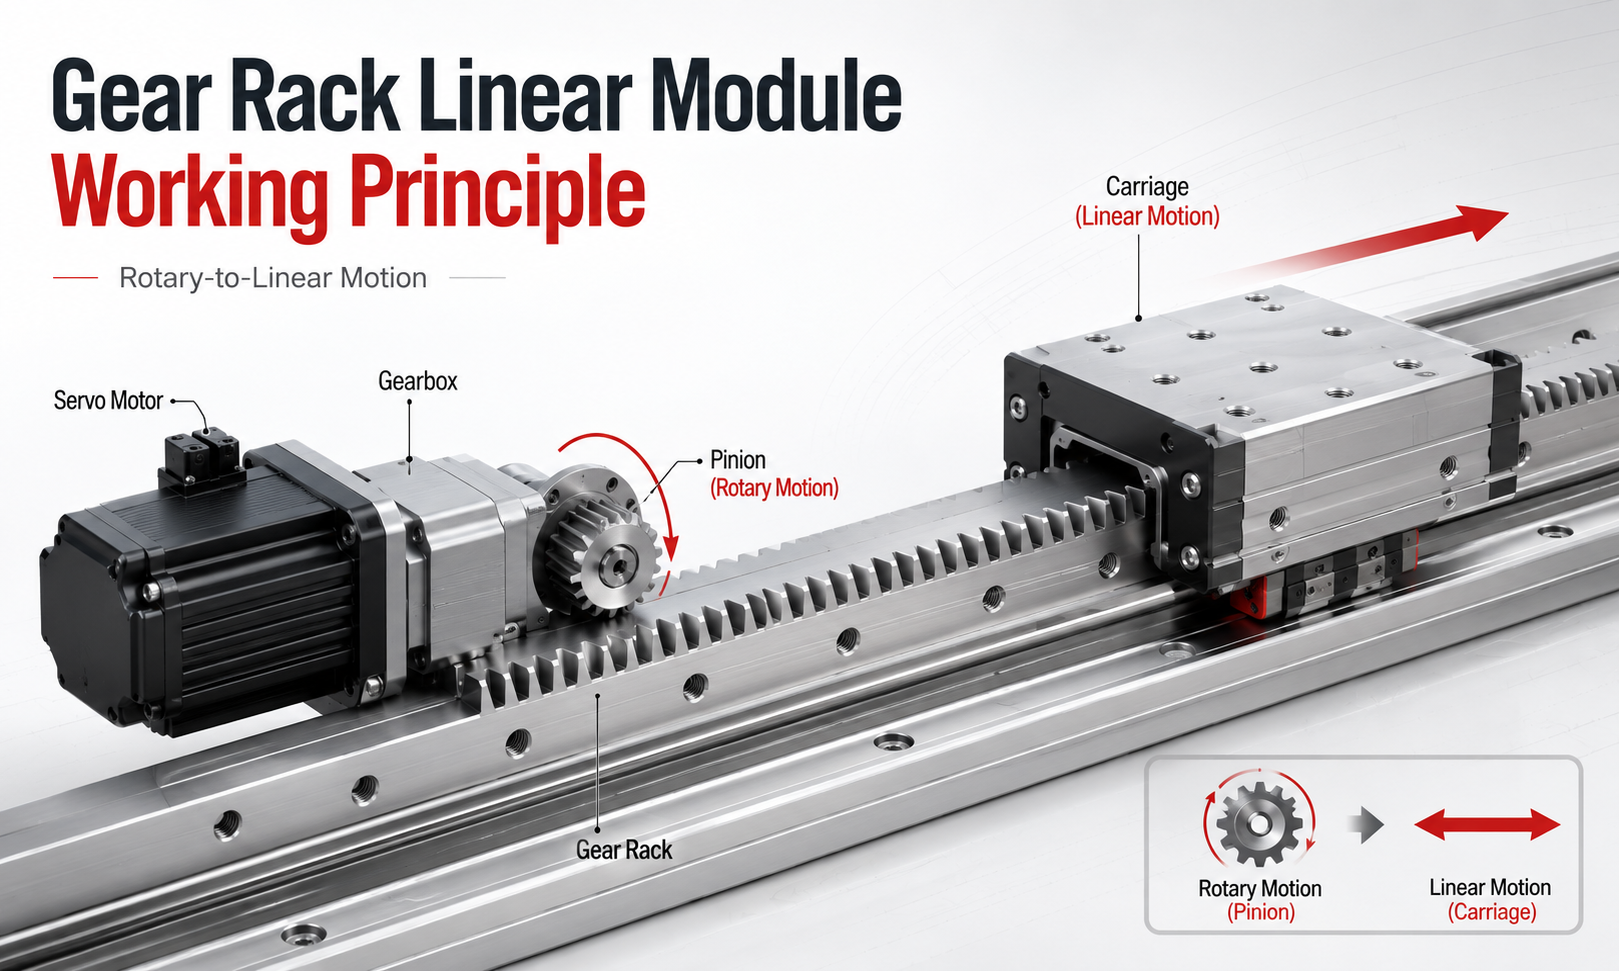
Amódulo lineal de cremalleraes un sistema de movimiento mecánico que convierte la rotación del motor en un movimiento lineal controlado mediante el engrane de un piñón circular y una cremallera recta. Cuando el motor hace girar el piñón, los dientes del engranaje se enganchan con los dientes de la cremallera y generan un movimiento lineal a lo largo del eje de la cremallera.
A diferencia de un sistema de husillo de bolas, que utiliza un tornillo giratorio y una tuerca móvil, o un sistema de correa de distribución, que transfiere el movimiento a través de una correa dentada y poleas, una transmisión por cremallera transmite fuerza directamente a través de dientes metálicos. Este principio de funcionamiento hace que la cremalleramódulos linealesEspecialmente adecuado para aplicaciones de automatización industrial de carrera larga, alta velocidad y carga pesada.
Este artículo explica laPrincipio de funcionamiento del módulo lineal de cremallera, incluida la conversión de movimiento giratorio a lineal, rotación del piñón, movimiento de cremallera, engranaje de engranajes, paso de módulo y diente, juego, servoaccionamiento, retroalimentación del codificador y control de movimiento.
¿Qué es un módulo lineal de cremallera?
Un módulo lineal de cremallera es un eje de movimiento lineal completo que integra una transmisión de cremallera, piñón, riel guía, carro, base estructural, motor, caja de cambios, cojinetes, sistema de lubricación, sensores ycontrolador de movimiento.
La cremallera es una barra recta con dientes espaciados uniformemente mecanizados a lo largo de su longitud. El piñón es un engranaje circular cuyo perfil dentado coincide con el de cremallera. Cuando el piñón gira, sus dientes entran y salen continuamente engranados con los dientes de cremallera, produciendo un desplazamiento lineal.
Dependiendo del diseño mecánico, el conjunto de piñón se mueve a lo largo de una cremallera fija o la cremallera se mueve mientras el piñón permanece estacionario. En la mayoría de los sistemas de pórtico y ejes lineales industriales, la cremallera está fijada al bastidor de la máquina mientras el motor, la caja de cambios, el piñón y el carro se mueven juntos.
¿Cómo funciona un módulo lineal de cremallera?
El proceso operativo se puede dividir en varias etapas:
- El controlador de movimiento envía un comando de posición, velocidad o par al servoaccionamiento.
- El servoaccionamiento suministra corriente eléctrica controlada al servomotor.
- El servomotor genera movimiento giratorio y par.
- Una caja de cambios puede reducir la velocidad del motor y aumentar el par de salida.
- El eje de salida del motor o de la caja de cambios hace girar el piñón.
- Los dientes del piñón engranan con los dientes de la cremallera.
- La fuerza de rotación del piñón produce una fuerza tangencial a lo largo de la cremallera.
- El carro se mueve linealmente a lo largo del carril guía.
- Un codificador mide la posición y velocidad reales del motor.
- El sistema de control corrige continuamente cualquier diferencia entre el movimiento ordenado y el real.
Esta combinación de transmisión mecánica y servocontrol de circuito cerrado permite que el módulo lineal de cremallera realice un movimiento lineal rápido, preciso y repetible.
Conversión de movimiento giratorio a lineal
El principio de funcionamiento fundamental de un sistema de piñón y cremallera es la conversión del movimiento circular en movimiento rectilíneo.
El servomotor hace girar el piñón alrededor de su centro. En el punto donde el piñón hace contacto con la cremallera, el engranaje giratorio genera una fuerza tangencial. Debido a que la cremallera no puede girar, esta fuerza tangencial provoca un movimiento lineal relativo entre el piñón y la cremallera.
Si la cremallera está fija, el piñón y el carro se mueven a lo largo de la cremallera. Si el piñón está fijo, la cremallera se mueve linealmente. La dirección del movimiento depende de la dirección de rotación del piñón.
- La rotación del piñón en el sentido de las agujas del reloj mueve el carro en una dirección.
- La rotación del piñón en sentido antihorario mueve el carro en la dirección opuesta.
- Al aumentar la velocidad del piñón aumenta la velocidad de desplazamiento lineal.
- Al aumentar el par del piñón disponible, se aumenta la fuerza motriz lineal.
La conversión es positiva y mecánicamente directa porque los dientes del piñón quedan engranados con los dientes de la cremallera.
Rotación del piñón y movimiento de cremallera
Durante la operación, cada diente del piñón entra en contacto con un diente de cremallera, transfiere fuerza y luego sale del área de enganche. Los siguientes dientes repiten este proceso continuamente a medida que gira el piñón.
Una revolución completa del piñón produce un desplazamiento lineal igual a la circunferencia de paso del piñón. La distancia teórica recorrida por revolución se puede calcular como:
Recorrido lineal por revolución = π × diámetro de paso
Porque el diámetro de paso está determinado por el módulo de engranaje y el número de dientes del piñón:
Diámetro de paso = módulo × número de dientes
La distancia recorrida también se puede expresar como:
Recorrido lineal por revolución = π × módulo × número de dientes
Por ejemplo, un piñón con un módulo de 2 mm y 20 dientes tiene un diámetro primitivo de 40 mm. Su recorrido lineal teórico por revolución es aproximadamente:
3,1416 × 40 mm = 125,66 mm
Esta relación permite a los ingenieros calcular la velocidad del motor, la relación de la caja de cambios y el tamaño del piñón requeridos para una velocidad lineal objetivo.
Principio de engrane de engranajes
El movimiento confiable depende del engrane correcto entre el piñón y la cremallera. Los perfiles de los dientes deben ser geométricamente compatibles para que el torque pueda transferirse suavemente sin interferencias, separación de dientes o fricción excesiva.
La mayoría de los sistemas de cremalleras industriales utilizan perfiles de dientes involutivos. Un perfil de espiral mantiene una relación de transmisión estable incluso cuando hay pequeños cambios en la distancia central entre el piñón y la cremallera.
Durante el mallado correcto:
- El piñón y la cremallera tienen el mismo módulo.
- Los ángulos de presión son idénticos.
- El paso de dientes es compatible.
- El eje del piñón está correctamente alineado con respecto a la cremallera.
- La distancia de montaje produce el contacto dental requerido.
- El patrón de contacto se distribuye a lo largo de una porción apropiada del ancho del diente.
Un engrane incorrecto puede provocar ruidos anormales, vibraciones, movimientos desiguales, desgaste prematuro, carga en los bordes de los dientes, juego excesivo o incluso daños en los dientes.
Módulo y paso de dientes
El módulo es uno de los parámetros más importantes en un accionamiento de cremallera métrico. Describe el tamaño de los dientes del engranaje y afecta directamente la capacidad de carga, el diámetro del piñón, la fuerza de transmisión y la resolución de posicionamiento disponible.
El módulo de engranaje se calcula como:
Módulo = diámetro de paso ÷ número de dientes
El paso circular está relacionado con el módulo por:
Paso de dientes = π × módulo
Un módulo más grande produce dientes más grandes y más fuertes. Generalmente es adecuado para cargas más elevadas, mayores fuerzas motrices y condiciones de funcionamiento más exigentes. Sin embargo, un módulo más grande también puede aumentar el diámetro del piñón, el tamaño del módulo, la masa en movimiento y la resolución mecánica mínima alcanzable.
Un módulo más pequeño proporciona dientes más finos y puede admitir un movimiento más suave y preciso en aplicaciones de menor carga. Sin embargo, los dientes más pequeños tienen una menor resistencia individual y requieren una alineación y lubricación más cuidadosas.
| Parámetro | Efecto sobre el eje de la cremallera |
|---|---|
| Módulo más grande | Mayor resistencia de los dientes y mayor capacidad de carga. |
| Módulo más pequeño | Resolución de movimiento más fina y tamaño de piñón más compacto |
| Más dientes de piñón | Mayor diámetro de paso y mayor recorrido por revolución |
| Menos dientes de piñón | Diámetro de paso más pequeño y fuerza lineal teórica más alta |
| Ángulo de presión mayor | Mayor resistencia de los dientes pero mayor fuerza radial. |
Cómo se determina la velocidad lineal
La velocidad lineal de un módulo de cremallera depende del diámetro del paso del piñón y de la velocidad de rotación.
La velocidad lineal teórica se puede calcular como:
Velocidad lineal = π × diámetro de paso × velocidad de rotación
Cuando la velocidad de rotación se mide en revoluciones por minuto, el resultado debe convertirse a la unidad de velocidad lineal requerida.
Un piñón más grande mueve el carro más lejos con cada revolución y, por lo tanto, produce una velocidad lineal más alta a la misma velocidad del motor. Sin embargo, un piñón más grande también requiere más torque para generar la misma fuerza lineal.
A menudo se instala una caja de cambios entre el servomotor y el piñón para equilibrar la velocidad, el par, la inercia del motor y la resolución de posicionamiento. Una relación de reducción más alta aumenta el par de salida disponible y mejora la adaptación de la inercia del motor a la carga, pero reduce la velocidad máxima del piñón.
Cómo se genera la fuerza impulsora lineal
El piñón aplica una fuerza tangencial a la cremallera. La fuerza lineal teórica está relacionada con el par de salida y el radio de paso del piñón:
Fuerza lineal = par de salida ÷ radio de paso del piñón
También se puede expresar como:
Fuerza lineal = 2 × par de salida ÷ diámetro de paso del piñón
En los cálculos prácticos también se deben considerar la eficiencia de la transmisión, la fricción, la aceleración, la resistencia externa y los factores de seguridad.
Un radio de piñón más pequeño produce una fuerza lineal mayor para el mismo par, mientras que un radio de piñón más grande produce una velocidad lineal más alta. Esto crea un importante equilibrio de ingeniería entre velocidad y empuje.
¿Qué es el juego en una transmisión por cremallera?
El juego es el espacio mecánico entre los lados de contacto de los dientes del piñón y los dientes de la cremallera. Normalmente se requiere una pequeña cantidad de espacio para evitar la interferencia de los dientes, compensar las tolerancias de fabricación y dejar espacio para la lubricación.
Sin embargo, un juego excesivo puede reducir la precisión del posicionamiento y provocar un retraso cuando se invierte la dirección del movimiento. Cuando el piñón cambia de dirección de rotación, primero debe moverse a través del espacio entre dientes antes de impulsar la superficie del diente opuesto.
La reacción puede causar:
- Error de posicionamiento al invertir la dirección
- Repetibilidad bidireccional reducida
- Impacto y vibración durante los cambios de aceleración.
- Ruido mecánico
- Movimiento desigual a baja velocidad
- Menor precisión de contorno en sistemas multieje
El juego total del eje lineal puede provenir del engranaje del piñón y cremallera, la caja de cambios, los acoplamientos, los cojinetes, la estructura de montaje y el sistema de guía.
Métodos de reducción del contragolpe
Los módulos lineales de cremallera de engranajes industriales utilizan varios métodos para reducir o eliminar la holgura de la transmisión.
Piñón y cremallera de tierra de precisión
Los engranajes rectificados tienen una geometría de dientes más precisa, errores de paso más pequeños y una mejor calidad de superficie que los engranajes fresados estándar. Se utilizan habitualmente en máquinas herramienta de precisión, sistemas de procesamiento láser y ejes de pórtico de alta precisión.
Enganche de piñón ajustable
La posición de montaje del piñón se puede ajustar hacia la cremallera para controlar la holgura entre los dientes. El ajuste debe realizarse con cuidado porque un acoplamiento excesivo puede aumentar la fricción, el ruido, el calor y el desgaste de los dientes.
Precarga con resorte
Un resorte o mecanismo elástico aplica una fuerza continua entre el piñón y la cremallera. Esto ayuda a mantener un contacto dental estable a pesar de pequeñas desviaciones en la instalación.
Precarga de doble piñón
Dos piñones engranan con la misma cremallera y aplican pares opuestos. Un piñón hace contacto con un lado del diente de cremallera mientras que el segundo hace contacto con el lado opuesto. Esta disposición puede reducir significativamente el juego y mejorar la precisión de la inversión.
Precarga Electrónica
En sistemas de doble motor, el controlador de movimiento aplica una diferencia de par controlada entre dos piñones servoimpulsados. El par opuesto mantiene el contacto en ambos lados de los dientes de la cremallera sin depender únicamente de resortes mecánicos.
Principio de accionamiento del servomotor
La mayoría de los módulos lineales de cremallera de alto rendimiento son accionados por servomotores de CA. El servomotor proporciona par, velocidad y posición angular controlados según las órdenes del servoaccionamiento.
El variador recibe comandos de movimiento de un controlador lógico programable, un controlador CNC, una computadora industrial o un controlador de movimiento dedicado. Luego regula la corriente y el voltaje del motor para producir el movimiento requerido.
Un eje de cremallera servocontrolado típico incluye:
- Controlador de movimiento
- servoaccionamiento
- servomotor
- Caja de cambios planetaria
- Acoplamiento o conexión directa del motor.
- piñón
- cremallera
- Sistema de guía lineal
- Codificador de motor
- Sensores de inicio y límite
El servosistema puede ejecutar aceleración, desplazamiento a velocidad constante, desaceleración, posicionamiento, movimiento sincronizado y parada de emergencia de acuerdo con el perfil de movimiento programado.
Retroalimentación del codificador y control de circuito cerrado
Se instala un codificador en o dentro del servomotor para medir la posición angular y la velocidad de rotación del eje del motor. El servovariador compara la retroalimentación del codificador con la posición ordenada.
Si se detecta una diferencia, el controlador cambia la corriente del motor para reducir el error. Este proceso ocurre continuamente a alta velocidad y forma un sistema de control de circuito cerrado.
El proceso de control básico es:
- El controlador calcula la posición objetivo.
- El servoaccionamiento ordena al motor que gire.
- El codificador mide la posición real del motor.
- El accionamiento calcula el error de posición.
- El par del motor se ajusta para reducir el error.
- El bucle continúa hasta alcanzar la posición objetivo.
Un codificador montado en el motor mide la rotación del eje del motor en lugar de la posición real del carro. Por lo tanto, los errores mecánicos derivados del juego de la caja de cambios, la desviación del paso de la cremallera, la holgura de los dientes y la deformación estructural pueden permanecer fuera del circuito de retroalimentación del motor.
Para una mayor precisión de posicionamiento, se puede instalar un codificador lineal a lo largo del eje de la máquina. El codificador lineal mide directamente la posición real del carro y permite que el controlador compense los errores de transmisión mecánica.
Proceso de control de movimiento
El controlador de movimiento coordina el ciclo operativo completo del módulo lineal de cremallera. Antes de comenzar el movimiento, define la posición objetivo, la velocidad máxima, la aceleración, la desaceleración y los límites de tirones.
Un ciclo típico de posicionamiento punto a punto incluye:
- Inicialización del sistema e inspección de seguridad.
- Homing para establecer la posición de referencia mecánica.
- Cálculo de la trayectoria del movimiento.
- Aceleración desde velocidad cero
- Movimiento de velocidad constante
- Desaceleración controlada
- Corrección de posición final
- Mantener la posición
Los perfiles de aceleración en curva S se utilizan a menudo para reducir los cambios repentinos de aceleración. Esto ayuda a limitar la vibración, el impacto mecánico, la carga de los dientes de los engranajes y la deformación estructural, especialmente en sistemas de pórtico pesados.
Homing y control de límites
Un eje de cremallera normalmente utiliza sensores para establecer el punto de referencia de la máquina y evitar el sobrecarrera.
- Sensor de inicio:Establece la posición de referencia después del arranque.
- Sensor de límite positivo:Evita el movimiento más allá del límite de viaje positivo.
- Sensor de límite negativo:Evita el movimiento más allá del límite de viaje negativo.
- Parada mecánica:Proporciona protección física final si falla el control de límite eléctrico.
Durante el inicio, el carro se mueve hacia el sensor de inicio a una velocidad controlada. Una vez detectado el sensor, el eje puede retroceder lentamente para localizar un borde de referencia más preciso o un pulso de índice del codificador.
Por qué las transmisiones por cremallera son adecuadas para movimientos de carrera larga
Una de las principales ventajas del principio de funcionamiento de la cremallera es que la cremallera se puede fabricar e instalar en múltiples secciones conectadas. Esto permite que el eje de movimiento alcance varios metros o incluso decenas de metros de longitud.
Un husillo de bolas se vuelve cada vez más difícil de operar a alta velocidad a medida que aumenta su longitud debido al latigazo del husillo, los límites de velocidad críticos, la inercia rotacional y los requisitos de soporte. Una cremallera permanece estacionaria, mientras que sólo el piñón y el carro se mueven a lo largo del eje.
Debido a que no es necesario que la cremallera gire, el rendimiento del eje largo no está limitado por la velocidad de rotación crítica de un tornillo largo. Esto hacemódulos de cremallera y piñónadecuado para:
- Granderobots de pórtico
- Máquinas herramienta CNC
- Equipos de corte por láser
- Automatización de soldadura
- Manipulación de materiales pesados
- Sistemas de almacenamiento automatizados
- Largas líneas de producción
Principio de conexión de la sección del bastidor
Para aplicaciones de recorrido largo, se instalan varias secciones de bastidor de extremo a extremo. La alineación correcta en los puntos de conexión es esencial porque los errores de paso o las diferencias de altura pueden causar impacto cuando el piñón pasa entre secciones.
La instalación suele implicar:
- Usar una superficie de referencia para alinear las secciones del bastidor
- Usando una rejilla correspondiente o una herramienta de alineación a lo largo de la junta
- Controlar el espacio entre secciones adyacentes
- Comprobación de la continuidad del paso de los dientes
- Verificación del patrón de contacto a lo largo de todo el recorrido.
- Error de posicionamiento en la medición después del montaje
Una junta de cremallera correctamente instalada permite que el piñón se mueva suavemente de una sección a la siguiente sin vibraciones ni ruidos perceptibles.
Funciones de riel guía y cremallera
La cremallera transmite la fuerza motriz, pero normalmente no debería soportar toda la carga externa del carro. Los rieles de guía lineal soportan el conjunto móvil y controlan su dirección de movimiento.
El sistema de guía lleva:
- Carga vertical
- Carga horizontal
- momento de lanzamiento
- momento de guiñada
- momento rodante
La alineación correcta entre el riel guía y el bastidor es fundamental. Si no son paralelos, la profundidad de enganche del piñón cambia a lo largo del recorrido, lo que produce resistencia desigual, vibración, ruido y desgaste de los dientes.
Factores que afectan la precisión del posicionamiento
La posición teórica de un eje de cremallera se calcula a partir de la rotación del motor, la relación de transmisión, las dimensiones del piñón y el paso de la cremallera. La precisión del posicionamiento real se ve afectada por múltiples factores mecánicos y de control.
- Precisión del paso del bastidor
- Precisión del perfil del diente del piñón
- Juego de la caja de cambios
- Juego de piñón y cremallera
- Rectitud y paralelismo de montaje.
- Precisión del riel guía
- Rigidez estructural
- Deformación inducida por carga
- Expansión térmica
- Calidad de ajuste del servo
- Resolución del codificador
- Ajustes de aceleración y velocidad.
Las aplicaciones de precisión pueden utilizar bastidores de tierra, cajas de engranajes planetarios de bajo juego, sistemas de precarga, codificadores lineales y tablas de compensación de software para mejorar el rendimiento del posicionamiento.
Control de pórtico de accionamiento único y de accionamiento doble
Los sistemas de pórtico ancho suelen utilizar un accionamiento lineal de cremallera a cada lado del travesaño. Dos servomotores accionan los ejes izquierdo y derecho simultáneamente.
El controlador de movimiento sincroniza electrónicamente ambos lados para evitar que la viga del pórtico se tuerza o se desalinee. Este método de control se denomina comúnmente sincronización de pórtico o engranaje electrónico.
El controlador compara la retroalimentación de posición de ambos motores y corrige continuamente la diferencia. En sistemas más avanzados, se instalan codificadores lineales en ambos lados para medir directamente la posición real del haz.
El control del pórtico de doble accionamiento es especialmente importante cuando el travesaño es ancho, la carga es pesada o la aceleración requerida es alta.
Lubricación y contacto dental
La lubricación reduce la fricción y el desgaste entre los dientes del piñón y la cremallera. También ayuda a prevenir la corrosión, reducir el ruido y eliminar el calor del área de contacto.
Los métodos de lubricación comunes incluyen:
- Aplicación manual de grasa
- Piñones de lubricación automática
- Sistemas de lubricación por aceite
- Sistemas de engrase centralizados
Una lubricación insuficiente puede provocar desgaste de la superficie, picaduras, aumento del ruido y reducción de la vida útil. El exceso de lubricante puede atraer polvo, virutas y partículas abrasivas, especialmente en entornos de mecanizado expuestos.
El tipo de lubricante y el intervalo de mantenimiento deben seleccionarse de acuerdo con la velocidad de operación, la carga, el entorno, el material de la cremallera y las recomendaciones del fabricante.
Ventajas del principio de funcionamiento de la cremallera
- Adecuado para distancias de viaje muy largas
- Capacidad de alta velocidad lineal
- Fuerte fuerza motriz y capacidad de carga pesada
- Sin tornillo giratorio largo ni limitación de velocidad crítica del tornillo
- Las secciones del bastidor se pueden conectar para extender el recorrido.
- Adecuado para configuraciones horizontales, verticales y de pórtico
- Admite sistemas de automatización de un solo eje y de varios ejes
- Compatible con servomotores y control de circuito cerrado
- Puede lograr una alta precisión con bastidores de precisión y sistemas de retroalimentación
Limitaciones del principio de funcionamiento de la cremallera
- El juego debe controlarse en aplicaciones de precisión.
- El engrane de engranajes produce más ruido que algunos sistemas de correas o tornillos.
- La alineación correcta es esencial durante la instalación.
- Los dientes expuestos requieren lubricación y protección regulares.
- La contaminación puede acelerar el desgaste de los dientes
- Los bastidores de precisión y los sistemas de precarga aumentan los costos
Transmisión por cremallera en comparación con otras transmisiones lineales
| Tipo de accionamiento | Principio de funcionamiento principal | Fuerza típica | Limitación típica |
|---|---|---|---|
| cremallera | El piñón giratorio impulsa una cremallera recta. | Carrera larga, alta velocidad y carga pesada. | Juego y ruido del engranaje. |
| husillo de bolas | El tornillo giratorio acciona una tuerca de bolas de recirculación | Alta precisión de posicionamiento | Limitación de velocidad de carrera larga |
| Correa de distribución | La correa dentada transfiere la rotación de la polea al carro. | Viajes largos económicos y de alta velocidad | Menor rigidez bajo carga pesada |
| motor lineal | La fuerza electromagnética produce directamente un movimiento lineal. | Alta aceleración y sin juego de transmisión mecánica. | Mayores costos y requisitos de gestión térmica. |
Aplicaciones típicas
Los módulos lineales de cremallera se utilizan ampliamente en equipos que requieren viajes largos, alta velocidad, cargas pesadas o grandes dimensiones estructurales.
- Robots pórtico y sistemas cartesianos
- Enrutadores y centros de mecanizado CNC
- Máquinas de corte por láser y plasma.
- Sistemas de soldadura industriales
- Equipos de carga y descarga automatizados.
- Sistemas de manipulación de materiales
- Automatización de almacenes y logística
- Grandes plataformas de inspección
- Líneas de envasado y producción.
- Sistemas pick-and-place de alta resistencia
Consideraciones clave de selección
Al seleccionar un módulo lineal de cremallera, los ingenieros deben evaluar todos los requisitos mecánicos y de control en lugar de considerar solo la longitud del recorrido.
- Trazo requerido
- Carga útil y fuerzas externas.
- Velocidad máxima
- Aceleración y desaceleración
- Precisión de posicionamiento requerida
- Repetibilidad
- ciclo de trabajo
- Instrucciones de instalación
- Juego permitido
- Módulo de piñón y número de dientes.
- Relación de reducción de la caja de cambios
- Par motor e inercia.
- Capacidad de carga del carril guía
- Contaminación ambiental
- Método de lubricación
- factor de seguridad
Preguntas frecuentes
¿Cómo un módulo lineal de cremallera convierte la rotación en movimiento lineal?
El motor hace girar un piñón que engrana con una cremallera recta. La fuerza tangencial entre los dientes del engranaje hace que el conjunto de piñón o cremallera se mueva linealmente.
¿Qué determina la distancia recorrida por revolución del piñón?
La distancia recorrida está determinada por el diámetro primitivo del piñón. En teoría, una revolución del piñón produce un movimiento lineal igual a la circunferencia de paso del piñón.
¿Por qué se utiliza una caja de cambios con eje de piñón y cremallera?
Una caja de cambios aumenta el par de salida, reduce la velocidad del piñón, mejora la adaptación de la inercia del motor a la carga y aumenta la resolución de posicionamiento efectiva del servosistema.
¿Tiene holgura una transmisión por cremallera?
Las transmisiones de piñón y cremallera estándar requieren una pequeña cantidad de espacio entre dientes. El juego se puede reducir mediante engranajes de precisión, acoplamiento ajustable, precarga de resorte, precarga de doble piñón o precarga electrónica.
¿Puede un módulo lineal de cremallera lograr una alta precisión de posicionamiento?
Sí. Se puede lograr una alta precisión utilizando cremalleras rectificadas, piñones de precisión, cajas de engranajes de bajo juego, montaje rígido, mecanismos de precarga, codificadores lineales y compensación de errores de software.
¿Por qué una transmisión por cremallera es adecuada para viajes largos?
El bastidor permanece estacionario y se puede instalar en secciones conectadas. Por lo tanto, el sistema no está limitado por la velocidad de rotación crítica de un husillo de bolas largo.
¿Cuál es el papel del codificador?
El codificador mide la posición y la velocidad del motor. El servovariador compara esta retroalimentación con la señal de comando y ajusta continuamente el torque del motor para corregir errores de movimiento.
Conclusión
ElPrincipio de funcionamiento del módulo lineal de cremalleraSe basa en el acoplamiento mecánico directo entre un piñón giratorio y una cremallera recta. La rotación del servomotor se transmite a través de los dientes del piñón, produciendo un movimiento lineal controlado a lo largo de la cremallera.
El módulo y el paso de los dientes determinan la geometría del engranaje, mientras que el diámetro del piñón y la velocidad del motor determinan la velocidad lineal. El par del motor y el radio del piñón determinan la fuerza motriz disponible. El juego, la alineación, la lubricación, la rigidez estructural y la precisión de la retroalimentación influyen directamente en el rendimiento del posicionamiento y la vida útil.
Al combinar una transmisión de piñón y cremallera de precisión con un servoaccionamiento, retroalimentación del codificador y control de movimiento avanzado, un módulo lineal de cremallera puede proporcionar movimiento de carrera larga, alta velocidad y carga pesada para robots de pórtico, máquinas herramienta, sistemas de manipulación de materiales y equipos de automatización industrial a gran escala.
