 Français

La sélection du bon moteur est essentielle pour obtenir la vitesse, l'accélération, les performances de positionnement et la durée de vie requises d'un chronométrage.module linéaire à courroie. Un moteur sous-dimensionné peut provoquer une accélération lente, des erreurs de positionnement, des alarmes moteur ou un fonctionnement instable. Un moteur surdimensionné peut augmenter le coût, l’inertie et l’espace d’installation sans améliorer les performances réelles du système.
La sélection du moteur doit donc être basée sur les exigences complètes du mouvement plutôt que sur la seule puissance du moteur. Les principaux facteurs comprennent la masse en mouvement, la vitesse de déplacement, l'accélération, le diamètre de la poulie, l'efficacité de la transmission, l'inertie de la charge, le rapport cyclique, le sens d'installation et la précision du contrôle.
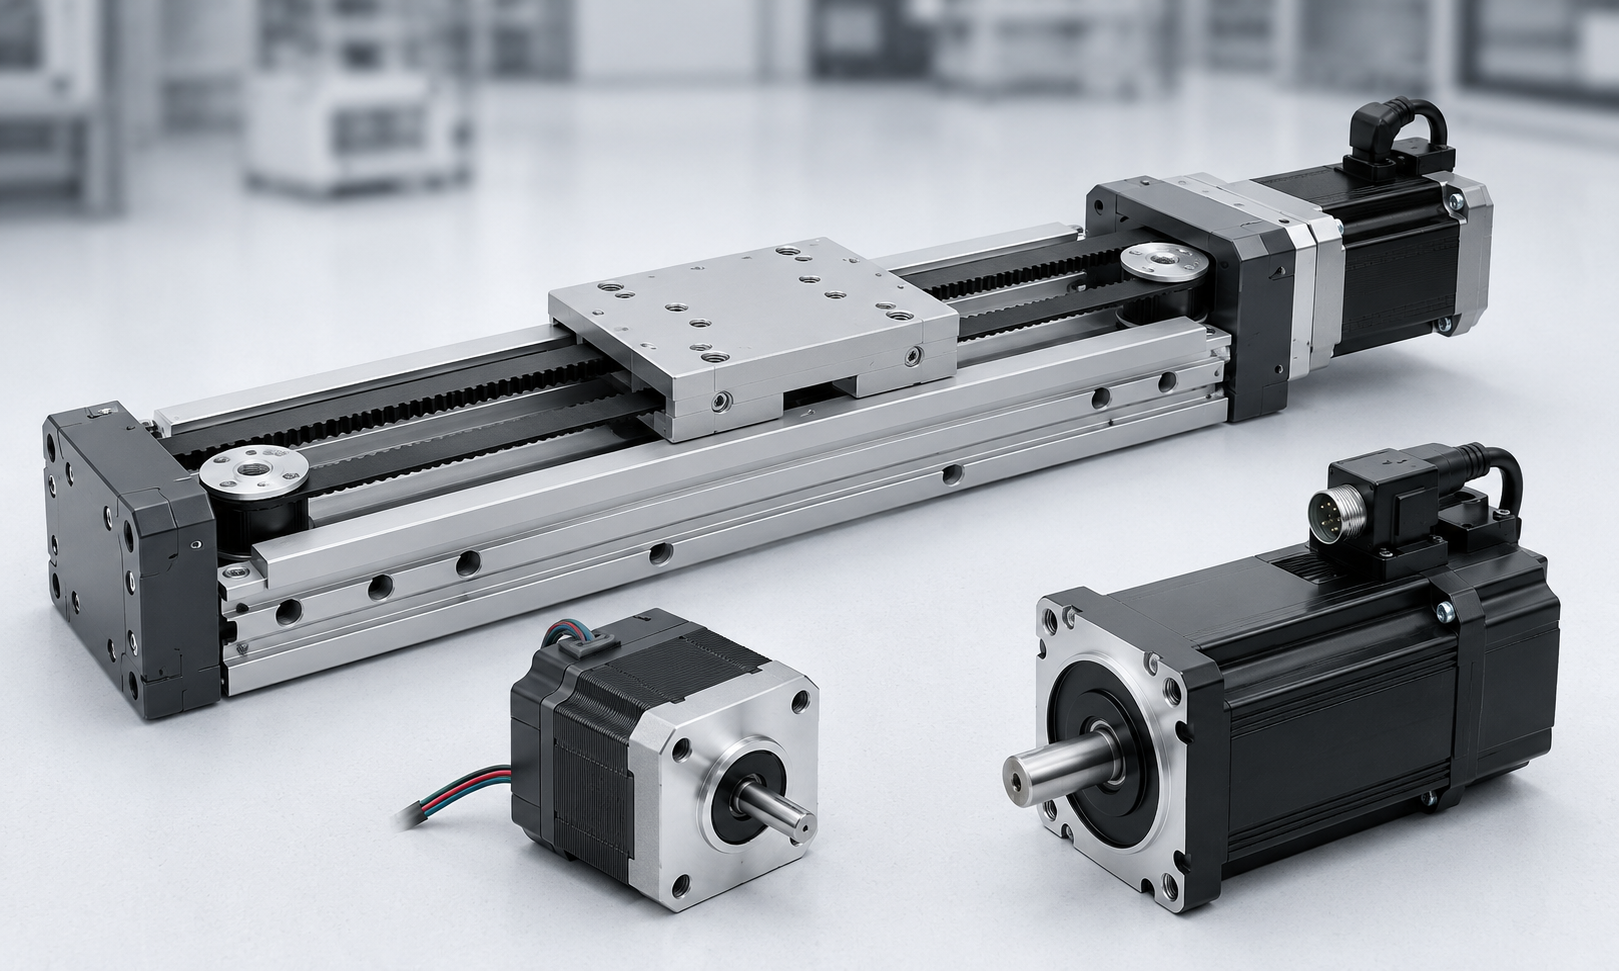
1. Paramètres principaux pour la sélection du moteur du module de courroie de distribution
Avant de sélectionner un servomoteur ou un moteur pas à pas, les paramètres d'application suivants doivent être confirmés :
- Charge utile et masse totale en mouvement
- Installation horizontale ou verticale
- Vitesse maximale requise
- Temps d'accélération et de décélération
- Distance de déplacement effective
- Exigences de positionnement et de répétabilité
- Diamètre primitif de la poulie de distribution
- Rapport de transmission, si une boîte de vitesses est utilisée
- Cycle de fonctionnement et rapport cyclique
- Résistance externe et frottement
- Espace de montage moteur disponible
- Si un frein de maintien est nécessaire
Le moteur doit fournir une vitesse et un couple suffisants tout au long du cycle de mouvement complet. Il ne suffit pas de vérifier uniquement la puissance nominale du moteur, car deux moteurs ayant la même puissance peuvent avoir un couple nominal, un couple maximal, une vitesse nominale et une inertie du rotor très différents.
2. Servomoteur ou moteur pas à pas ?
Les servomoteurs et les moteurs pas à pas peuvent tous deux être utilisés avec des modules linéaires à courroie de distribution, mais ils conviennent à différentes conditions de fonctionnement.
| Facteur de sélection | servomoteur | Moteur pas à pas |
|---|---|---|
| Méthode de contrôle | Contrôle en boucle fermée avec retour d'encodeur | Contrôle pas à pas généralement en boucle ouverte ou fermée |
| Performances à grande vitesse | Bonnes performances de couple à moyennes et hautes vitesses | Le couple diminue considérablement à mesure que la vitesse augmente |
| Accélération | Convient aux accélérations élevées et aux temps de cycle courts | Mieux pour une accélération modérée |
| Fiabilité du positionnement | Le retour du codeur détecte l'écart de position | Les systèmes en boucle ouverte peuvent perdre des étapes en cas de surcharge |
| Douceur de fonctionnement | Fonctionnement fluide sur une large plage de vitesses | Peut ressentir une résonance à certaines vitesses |
| Coût | Coûts plus élevés du moteur, du pilote et de la mise en service | Coût du système réduit |
| Applications typiques | Automatisation à grande vitesse, démarrages et arrêts fréquents, positionnement précis | Applications à faible charge, à faible vitesse et sensibles aux coûts |
Quand sélectionner un servomoteur
Un servomoteur est normalement recommandé lorsque le module de courroie de distribution nécessite :
- Vitesse de déplacement élevée
- Accélération et décélération rapides
- Mouvement alternatif fréquent
- Temps de cycle courts
- Fiabilité de positionnement élevée
- Charges utiles lourdes ou variables
- Surveillance de position en boucle fermée
- Synchronisation multi-axes
Quand sélectionner un moteur pas à pas
Un moteur pas à pas peut convenir lorsque l’application présente :
- Vitesse relativement faible
- Accélération modérée
- Charges légères et stables
- Positionnement simple point à point
- Faible fréquence de fonctionnement
- Limites de coûts strictes
Pour les applications où les pas perdus ne peuvent pas être acceptés, un moteur pas à pas en boucle fermée doit être envisagé au lieu d'un système pas à pas classique en boucle ouverte.
3. Déterminez la masse totale en mouvement
La masse en mouvement ne se limite pas à la pièce. Il doit inclure tous les composants qui se déplacent avec le chariot de la courroie de distribution :
m = mcharge utile+ mtransport+ mfixation+ mcâble+ mautre
Où:
mest la masse totale en mouvement en kilogrammesmcharge utileest la masse de la pièce ou du produitmfixationcomprend des pinces, des outils et des plaques de montagemcâblecomprend les câbles mobiles, les tuyaux et les porte-câbles
Ignorer les fixations, les câbles ou les outils peut entraîner un couple moteur insuffisant, en particulier lors d'accélérations rapides.
4. Calculez la force linéaire requise
Installation horizontale
Pour un module de courroie de distribution horizontale, la force linéaire requise peut être estimée à l'aide de :
F = ma + Ff+Fe
Où:
Fest la force linéaire requise en newtonsmest la masse totale en mouvement en kilogrammesunest l'accélération requise en mètres par seconde carréeFfest la résistance au frottement et à la transmissionFeest une force externe supplémentaire
A vitesse constante, l'accélération est nulle. Le moteur n’a qu’à surmonter les frottements et les résistances externes. Cependant, lors de l'accélération, la force d'inertie peut devenir la plus grande partie de la charge totale.
Installation verticale
Pour un mouvement vertical vers le haut, la gravité doit être incluse :
F = m(g + une) + Ff+Fe
Oùgest l'accélération gravitationnelle, environ9,81 m/s².
Pour un mouvement vers le bas, le moteur doit contrôler la charge gravitationnelle et décélérer la masse en mouvement en toute sécurité. Les applications verticales peuvent également produire de l'énergie régénérative, c'est pourquoi le servomoteur et la résistance de freinage doivent être vérifiés.
5. Calculez le couple de poulie requis
Après avoir calculé la force linéaire, convertissez-la en couple de poulie :
Tpoulie= F × r / h
Où:
Tpoulieest le couple de poulie requis en newton mètresFest la force linéaire requiserest le rayon primitif de la poulie en mètresouest l'efficacité totale de la transmission mécanique
Le rayon primitif, plutôt que le rayon extérieur de la poulie, doit être utilisé dans le calcul. Le fabricant de la courroie de distribution ou le dessin de la poulie fournit normalement le diamètre primitif.
Si un réducteur est installé, le couple moteur approximatif est :
Tmoteur=Tpoulie/ (je × ng)
Où:
jeest le rapport de réduction de vitesse, défini comme la vitesse du moteur divisée par la vitesse de sortieougest l'efficacité de la boîte de vitesses
Une boîte de vitesses réduit le couple moteur requis et augmente la capacité de charge réfléchie, mais elle réduit également la vitesse de sortie et peut introduire un jeu.
6. Calculez la vitesse du moteur requise
La vitesse de rotation de la poulie est déterminée par la vitesse linéaire requise et le diamètre primitif de la poulie :
npoulie= 60 V / (πD)
Où:
npoulieest la vitesse de la poulie en tours par minutevest la vitesse linéaire requise en mètres par secondeDest le diamètre primitif de la poulie en mètres
Lorsqu'une boîte de vitesses est utilisée :
nmoteur= npoulie× je
La vitesse calculée du moteur doit rester dans la plage de vitesse de fonctionnement continue du moteur sélectionné. Un moteur ne doit pas être sélectionné uniquement parce que sa vitesse maximale est supérieure à la valeur calculée. Son couple disponible à cette vitesse doit également être vérifié à partir de la courbe couple-vitesse du moteur.
7. Vérifiez l'inertie de la charge
L'inertie de la charge affecte la réponse à l'accélération, la stabilité du positionnement et le réglage du servo. Pour une poulie synchrone à entraînement direct, l'inertie équivalente de la masse en mouvement peut être approximée par :
J.linéaire= m²
L’inertie complète de la charge doit également inclure :
- Inertie de la poulie motrice
- Inertie de la poulie menée
- Inertie de la courroie de distribution
- Inertie de couplage
- Inertie de sortie de boîte de vitesses
- Autres composants rotatifs
Si un réducteur est utilisé, l'inertie de la charge réfléchie sur l'arbre du moteur est :
J.reflété= Jcharger/i²
Le taux d’inertie peut alors être calculé comme suit :
Rapport d'inertie = Jreflété/Jmoteur
Un rapport d'inertie plus faible permet généralement un réglage plus facile du servo et une réponse plus rapide. Le rapport acceptable dépend du système d'asservissement, de la rigidité de la machine, du profil de mouvement et des exigences de contrôle. Le rapport d'inertie recommandé par le fabricant du moteur doit toujours être vérifié.
8. Vérifiez le couple d'accélération
Le moteur doit accélérer à la fois la charge linéaire et les composants en rotation. Le couple d’accélération de rotation est :
Tacc= Jtotal× un
Où:
J.totalest l'inertie totale réfléchie sur l'arbre du moteurunest l'accélération angulaire en radians par seconde au carré
Le couple maximal du moteur doit être supérieur au couple total requis lors de l'accélération :
Tpic requis=Tcharger+Tacc
Pour les profils de mouvement agressifs, le couple d'accélération peut être bien supérieur au couple requis lors d'un déplacement à vitesse constante.
9. Vérifiez le couple continu, le couple de pointe et la puissance du moteur
Trois capacités de moteur différentes doivent être vérifiées :
Couple continu
Le couple continu détermine si le moteur peut fonctionner sans surchauffe pendant des cycles répétés. Il doit être vérifié à l’aide du couple quadratique moyen du cycle complet :
TRMS= √[(T₁²t₁ + T₂²t₂ + ... + Tₙ²tₙ) / (t₁ + t₂ + ... + tₙ)]
Le couple RMS calculé doit rester inférieur au couple continu nominal du moteur.
Couple maximal
Un couple maximal est requis lors d'une accélération, d'une décélération, d'un arrêt d'urgence ou d'une charge externe temporaire. Le couple maximal requis doit rester inférieur au couple instantané admissible du moteur.
Puissance du moteur
La puissance mécanique peut être estimée en utilisant soit la force linéaire, soit le couple de rotation :
P = Fv / η
ou:
P = À
La puissance du moteur est utile pour la sélection préliminaire, mais le dimensionnement final doit être basé sur le couple, la vitesse, l'inertie et le rapport cyclique. Deux moteurs ayant la même puissance nominale peuvent ne pas fournir le même couple maximal ou la même réponse dynamique.
10. Sélectionnez un facteur de sécurité approprié
Un facteur de sécurité est normalement appliqué pour compenser l'incertitude de calcul, la variation de charge, les changements de frottement et l'usure à long terme.
Pour les applications horizontales stables, un facteur de sécurité de couple d'environ1,3 à 1,5peut être utilisé comme référence initiale. Des marges plus élevées peuvent être requises pour :
- Axes verticaux
- Accélération élevée
- Démarrages et arrêts fréquents
- Charges d'impact ou variables
- Frottement incertain
- Fonctionnement continu à long terme
- Environnements d'exploitation difficiles
Un facteur de sécurité trop important doit également être évité car un moteur surdimensionné peut augmenter l'inertie du rotor et réduire les performances dynamiques.
11. Sélection du moteur de frein pour les axes verticaux
Un moteur équipé d'un frein de maintien électromagnétique est fortement recommandé lorsque le module linéaire de courroie de distribution est installé verticalement ou sur une pente où la charge peut tomber après la coupure de courant.
Le frein est principalement utilisé pour maintenir l’axe lorsque la machine est arrêtée ou en cas de perte de puissance. Il ne doit normalement pas être utilisé comme frein d'arrêt dynamique à chaque cycle de mouvement.
Pour un axe vertical, vérifiez que :
- Le couple de maintien du frein est supérieur au couple gravitationnel statique
- Le frein comprend une marge de sécurité appropriée
- La séquence de commande engage le frein seulement après l'arrêt du moteur
- Le moteur produit un couple de maintien avant que le frein ne soit desserré
- Le servomoteur peut gérer l'énergie régénérative pendant le mouvement vers le bas
- Un contrepoids ou un ressort à gaz est envisagé pour les charges lourdes
Pour les systèmes verticaux critiques en matière de sécurité, des dispositifs de verrouillage mécaniques, des mécanismes antichute ou une protection redondante peuvent également être nécessaires.
12. Sens de montage du moteur
Les modules linéaires de courroie de distribution peuvent prendre en charge différentes configurations de montage de moteur en fonction de l'espace machine disponible.
| Sens de montage | Caractéristiques | Utilisation typique |
|---|---|---|
| Montage direct en ligne | L'arbre du moteur est relié directement à la poulie d'entraînement via un accouplement | Structure simple et efficacité de transmission élevée |
| Montage du côté gauche | Le moteur est positionné à côté du module à l'aide d'une transmission par courroie ou par boîte de vitesses | Machines avec espace d'installation axial limité |
| Montage du côté droit | Disposition des rétroviseurs pour montage du côté gauche | Sélectionné en fonction du cheminement des câbles et de la disposition de la machine |
| Montage inférieur ou plié | Le moteur est installé sous ou parallèlement au module | Équipements compacts et machines fermées |
La direction de montage du moteur ne modifie normalement pas l'exigence de force linéaire de base, mais des poulies, courroies ou boîtes de vitesses supplémentaires affectent le rapport de transmission, l'efficacité, le jeu et l'inertie de rotation. Ces composants doivent être inclus dans le calcul du moteur.
13. Exemple de sélection de moteur de module de courroie de distribution
Considérons un module linéaire de courroie de distribution horizontale avec les conditions suivantes :
- Masse totale en mouvement :
35 kg - Vitesse maximale requise :
1,5 m/s - Accélération requise :
4 m/s² - Frottement estimé et résistance externe :
25N - Diamètre primitif de la poulie :
60 millimètres - Efficacité de transmission :
92% - Connexion moteur à entraînement direct
Étape 1 : Calculer la force linéaire
F = ma + Ff
F = 35 × 4 + 25 = 165 N
Étape 2 : Calculer le couple de la poulie
Le rayon primitif de la poulie est :
r = 0,06 / 2 = 0,03 m
T = 165 × 0,03 / 0,92 ≈ 5,38 N·m
Cette valeur représente le couple approximatif requis à la poulie lors de l'accélération avant d'ajouter l'inertie des composants en rotation et une marge de sécurité.
Étape 3 : Calculer la vitesse de la poulie
n = 60 × 1,5 / (π × 0,06)
n ≈ 477 tr/min
Étape 4 : Estimer la puissance mécanique
P = Fv / η
P = 165 × 1,5 / 0,92 ≈ 269 W
La puissance calculée ne détermine pas directement la puissance finale du moteur. Le moteur sélectionné doit également satisfaire au couple de pointe requis, au couple RMS, à l'inertie du rotor, au temps de cycle et au couple disponible à environ477 tr/min.
Pour cette application, un servomoteur serait généralement plus adapté qu'un moteur pas à pas en boucle ouverte car l'axe nécessite une accélération relativement élevée et un couple fiable lors de mouvements répétés. Le modèle de moteur final doit être confirmé à l'aide de la courbe couple-vitesse et des recommandations d'inertie du fabricant.
14. Erreurs courantes de sélection de moteur
Sélection du moteur uniquement par puissance nominale
La puissance nominale à elle seule ne confirme pas que le moteur peut fournir un couple maximal suffisant ou fonctionner à la vitesse requise.
Ignorer la masse du chariot et du montage
Utiliser uniquement la masse de la charge utile sous-estime la force d'accélération totale.
Ignorer la réduction du couple du moteur pas à pas
Un moteur pas à pas peut fournir un couple de maintien élevé à vitesse nulle mais un couple beaucoup plus faible à la vitesse de fonctionnement réelle.
Utilisation du couple moteur maximum comme couple continu
Le couple maximal n'est disponible que pour une durée limitée. Une utilisation répétée peut provoquer une surchauffe ou des alarmes de conduite.
Ignorer l'inertie de la charge
Une inadéquation excessive de l'inertie peut entraîner une mauvaise réponse, des vibrations, des dépassements et un réglage difficile du servo.
Ignorer la charge de gravité verticale
Les axes verticaux nécessitent un couple supplémentaire pour vaincre la gravité et nécessitent généralement un frein de maintien.
Ignorer le cycle de mouvement complet
Le temps d'accélération, le temps à vitesse constante, le temps de décélération, le temps de maintien et la fréquence de cycle affectent tous le couple RMS et la température du moteur.
15. Liste de contrôle de sélection du moteur
Avant de confirmer un moteur de module linéaire à courroie de distribution, vérifiez les points suivants :
- La vitesse maximale du moteur est supérieure à la vitesse de fonctionnement calculée
- La courbe couple-vitesse du moteur satisfait au point de fonctionnement requis
- Le couple nominal est supérieur au couple RMS calculé
- Le couple maximal est supérieur au couple d'accélération et de décélération
- Le rapport d'inertie de la charge se situe dans la plage recommandée
- Le moteur et le pilote prennent en charge le cycle de service requis
- Le sens de montage du moteur s'adapte à la configuration de la machine
- L'accouplement, la boîte de vitesses et la poulie correspondent à l'arbre du moteur
- Le couple de freinage est suffisant pour une installation verticale
- Le servomoteur peut gérer l'énergie régénérative
- Les câbles et connecteurs répondent aux conditions de flexion et environnementales requises
- Un facteur de sécurité approprié a été inclus
Foire aux questions
De quelle puissance moteur un module linéaire à courroie de distribution a-t-il besoin ?
La puissance requise dépend de la masse en mouvement, de la vitesse, de l'accélération, du diamètre de la poulie, de l'efficacité et du cycle de service. La puissance peut être estimée en utilisantP = Fv / η, mais la sélection finale doit également vérifier le couple continu, le couple maximal, la vitesse du moteur et l'inertie de la charge.
Un servomoteur est-il meilleur qu'un moteur pas à pas pour un module de courroie de distribution ?
Un servomoteur est généralement préférable pour une vitesse élevée, une accélération rapide, des cycles fréquents et une fiabilité de positionnement élevée. Un moteur pas à pas peut être économique pour les applications à faible vitesse, à faible charge et moins exigeantes.
Un moteur plus gros améliore-t-il toujours les performances ?
Non. Un moteur surdimensionné augmente le coût, le poids et l’inertie du rotor. Une inertie excessive du moteur peut réduire la réponse à l'accélération et rendre le réglage du système plus difficile.
Un module de courroie de distribution verticale nécessite-t-il un moteur de frein ?
Un frein de maintien est fortement recommandé lorsque la gravité peut provoquer la chute de la charge après une perte de puissance. Les systèmes critiques pour la sécurité peuvent également nécessiter une protection mécanique antichute.
Une boîte de vitesses peut-elle être utilisée avec un module linéaire à courroie de distribution ?
Oui. Une boîte de vitesses peut augmenter le couple de sortie et réduire l'inertie de la charge réfléchie, mais elle modifie également la vitesse de sortie, l'efficacité, le jeu et l'inertie globale du système.
Conclusion
La sélection du moteur pour un module linéaire à courroie de distribution doit être basée sur l'ensemble des exigences mécaniques et de mouvement. Le processus de sélection comprend le calcul de la masse mobile, de la force linéaire, du couple de poulie, de la vitesse du moteur, de l'inertie de la charge, du couple d'accélération, du couple RMS et du couple maximal.
Les servomoteurs sont normalement préférés pour l’automatisation à grande vitesse, à forte accélération et à haute fiabilité. Les moteurs pas à pas restent adaptés aux applications plus simples, à faible vitesse et sensibles aux coûts. Les axes verticaux doivent utiliser un frein de maintien de taille appropriée et peuvent nécessiter des mécanismes antichute ou de contrepoids supplémentaires.
La sélection finale du moteur doit toujours être vérifiée par rapport à la courbe couple-vitesse du fabricant du moteur, au rapport d'inertie autorisé, au cycle de service et aux limites thermiques.
