 Français

Un calcul correct de la charge est essentiel lors de la sélection d'un module linéaire de courroie de distribution. Le module doit non seulement supporter la charge utile, mais également résister aux forces d'accélération, aux forces de processus, à la gravité, aux charges décalées et aux cycles de mouvement répétés.
Une valeur de charge utile seule ne suffit donc pas à déterminer si un module linéaire entraîné par courroie est adapté. Le sens d'installation, l'accélération, la vitesse de déplacement, la position du centre de gravité, le rapport cyclique et le facteur de sécurité doivent tous être pris en compte.
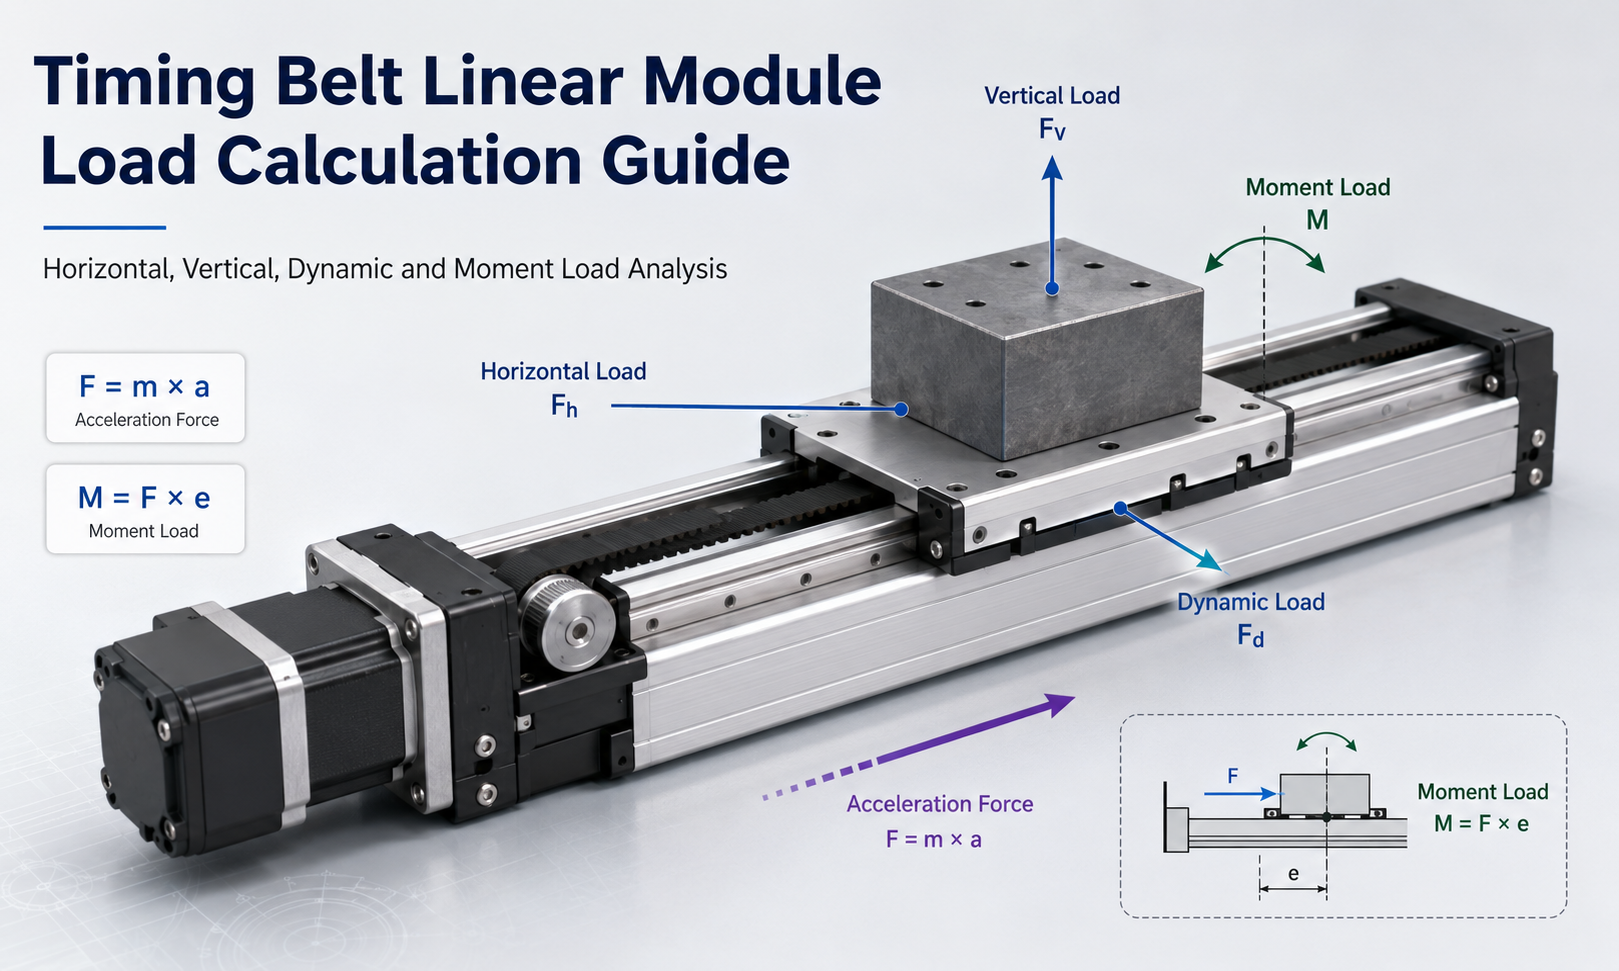
Ce guide explique comment calculer la charge horizontale, la charge verticale, la charge statique, la charge dynamique, la charge de moment et la force d'accélération pour le dimensionnement du module linéaire de courroie de distribution.
1. Pourquoi le calcul de la charge du module linéaire de la courroie de distribution est important
Modules linéaires à courroie dentéesont couramment utilisés dans les équipements de prélèvement et de placement, les machines d'emballage, les chaînes d'assemblage, les systèmes de manutention, les équipements d'inspection visuelle et les systèmes d'automatisation multi-axes.
Ces applications nécessitent souvent de longues courses et des mouvements à grande vitesse. Lors de l'accélération et de la décélération, la force agissant sur le chariot peut être bien supérieure à la force générée lors d'un déplacement à vitesse constante.
Des calculs de charge incorrects peuvent entraîner :
- Couple moteur insuffisant
- Dent de courroie sautante ou glissement de la courroie
- Allongement excessif de la courroie
- Répétabilité de positionnement réduite
- Vibrations du chariot
- Guide ou usure prématurée des roulements
- Alarmes de surcharge moteur
- Durée de vie réduite
- Mouvement incontrôlé sur les axes verticaux
Le calcul de la charge doit donc évaluer deux aspects différents :
- Capacité de guidage et de transport :Si la structure mécanique peut supporter les forces et moments appliqués.
- Exigence de force motrice :Si le moteur, la boîte de vitesses, la poulie et la courroie de distribution peuvent déplacer le système à l'accélération et à la vitesse requises.
2. Paramètres et symboles de base
| Symbole | Description | Unité typique |
|---|---|---|
| m | Masse totale en mouvement | kilos |
| mp | Masse de la charge utile | kilos |
| mt | Masse mobile d'outillage, de montage et de chariot | kilos |
| g | Accélération gravitationnelle, environ 9,81 | m/s² |
| un | Accélération linéaire | m/s² |
| Fun | Accélération ou force d'inertie | N |
| Ff | Résistance au frottement | N |
| Fe | Force de processus externe | N |
| Fd | Force motrice totale requise | N |
| M. | Charge de moment | N·m |
| e | Distance entre la force et le point de référence | m |
| K | Facteur de sécurité | Sans dimension |
| r | Rayon de pas de la poulie motrice | m |
| ou | Efficacité de la transmission mécanique | Sans dimension |
La masse totale en mouvement comprend normalement :
m = mp+ mt
- Pièce ou produit
- Pince, ventouse ou effecteur final
- Plaque de montage et fixation
- Section porte-câble mobile
- Capteurs et supports
- Composants supplémentaires pour l'axe mobile
Utilisez la masse mobile réelle plutôt que uniquement la charge utile nominale.
3. Charges principales agissant sur un module linéaire de courroie de distribution
3.1 Charge horizontale
Dans une installation horizontale, la gravité agit perpendiculairement au sens de déplacement. Le guide supporte le poids, tandis que l'entraînement par courroie surmonte principalement la force d'accélération, la friction et la résistance externe du processus.
3.2 Charge verticale
Dans une installation verticale, le système d'entraînement doit résister en permanence à la gravité. La force motrice vers le haut requise est donc bien supérieure à la force requise pour un axe horizontal comparable.
3.3 Charge statique
La charge statique est la force appliquée lorsque le module est arrêté ou se déplace à vitesse constante sans accélération significative. Il comprend le poids de la charge utile, le poids du luminaire et toutes les forces externes constantes.
3.4 Charge dynamique
Une charge dynamique se produit lors d’une accélération, d’une décélération, d’une inversion de direction, d’un impact ou de changements rapides de vitesse. Elle est généralement supérieure à la charge statique et est essentielle pour les applications à grande vitesse.
Charge de moment de 3,5
Un moment de charge se produit lorsque le centre de gravité ou la force du processus ne passe pas par le centre du chariot. Une charge utile relativement légère peut créer un moment important si elle est montée loin du chariot.
4. Procédure de calcul de charge recommandée
Un processus pratique de dimensionnement d’un module linéaire de courroie de distribution peut être divisé en les étapes suivantes :
- Déterminez la charge utile et la masse totale en mouvement.
- Vérifiez si le module est installé horizontalement, verticalement ou en biais.
- Déterminez l’accélération et la décélération maximales.
- Calculez la force d'accélération.
- Ajoutez des frictions et des forces de processus externes.
- Calculez les charges de moment statiques et dynamiques.
- Appliquez un facteur de sécurité approprié.
- Vérifiez la charge du chariot et les moments admissibles.
- Vérifiez la force d’entraînement de la courroie et le couple de la poulie.
- Vérifiez le couple maximal du moteur, le couple continu et la vitesse maximale.
- Vérifiez la course, le cycle de service et l'environnement de fonctionnement.
5. Calcul de la charge horizontale
5.1 Force d'accélération
La force d’accélération de base est calculée à l’aide de la deuxième loi de Newton :
Fun= m × une
Où:
- Funest la force d’accélération en newtons.
- mest la masse totale en mouvement en kilogrammes.
- unest l’accélération en mètres par seconde carrée.
Par exemple, si la masse totale en mouvement est de 30 kg et l'accélération est de 2,5 m/s² :
Fun= 30 × 2,5 = 75 N
5.2 Force motrice horizontale totale
La force motrice totale pour un axe horizontal peut être estimée comme suit :
Fd=Fun+Ff+Fe
Donc:
Fd= m × une + Ff+Fe
Les forces externes peuvent inclure :
- Résistance à la coupe ou à la pression
- Tuyau et frein à câble
- Force de contact de la pièce
- Résistance d'étanchéité
- Résistance d'un autre axe connecté
La force motrice de conception après application d’un facteur de sécurité est :
Fconception=Fd×K
5.3 Charge normale sur le guide
Pour un module horizontal, le poids vertical supporté par le guide est d'environ :
Fverticale= m × g
Cette force est principalement utilisée pour vérifier la capacité du chariot, la charge du roulement de guidage et le moment de charge. Il ne faut pas la confondre avec la force motrice horizontale.
6. Calcul de la charge verticale
Les modules de courroie de distribution verticale nécessitent une attention particulière car la gravité agit dans la même direction que l'axe de mouvement.
6.1 Accélération ascendante
Lorsque le chariot accélère vers le haut :
Fen haut= m × (g + a) + Ff+Fe
Cela représente normalement la condition de force motrice la plus élevée pour un axe vertical.
6.2 Mouvement ascendant à vitesse constante
A vitesse ascendante constante, l’accélération est nulle :
Fconstante= m × g + Ff+Fe
6.3 Accélération vers le bas
Lorsque la charge accélère vers le bas et que la gravité assiste le mouvement :
Fvers le bas= m × (g - une)
Le couple moteur réel peut devenir régénératif si la gravité entraîne le chariot plus rapidement que le mouvement commandé. Le servo variateur et la résistance de freinage doivent être vérifiés pour cette condition de fonctionnement.
6.4 Force de maintien
Lorsque l'axe vertical est arrêté, le système doit encore résister à la gravité :
Fprise= m × g
Un frein moteur, un dispositif de contrepoids, un cylindre d'équilibrage pneumatique ou un mécanisme antichute mécanique doivent être envisagés pour les applications verticales. L'axe ne doit pas s'appuyer uniquement sur le couple de maintien du moteur pour éviter toute chute lors d'une panne de courant.
6.5 Force de conception pour un axe vertical
La force de conception verticale est normalement basée sur la condition d'accélération vers le haut :
Fconception= [m × (g + a) + Ff+Fe] × K
7. Charge statique et charge dynamique
7.1 Charge statique
La charge statique est généralement déterminée à partir du poids et de la force externe constante :
Fstatique= m × g + Fe
Le calcul de charge statique permet de vérifier :
- Déformation du chariot
- Capacité du rail de guidage
- Contrainte de contact du roulement
- Résistance de la plaque de montage
- Moment statique admissible
7.2 Charge dynamique
Pour un axe horizontal, une force motrice dynamique simplifiée est :
Fdynamique= m × une + Ff+Fe
Pour un axe vertical montant :
Fdynamique= m × (g + a) + Ff+Fe
Utilisez la valeur d'accélération maximale du profil de mouvement, et non l'accélération moyenne. Des temps d'accélération courts et des inversions de direction rapides peuvent créer des forces maximales élevées, même lorsque la vitesse de fonctionnement moyenne est modérée.
7.3 Force quadratique moyenne
La force de pointe est utilisée pour vérifier le couple maximal, tandis que la force quadratique moyenne peut être utilisée pour estimer la charge continue du moteur :
FRMS= √[(F₁²t₁ + F₂²t₂ + ... + Fn²tn) ÷ (t₁ + t₂ + ... + tn)]
Où chaque valeur de force agit pendant une période correspondante au sein d’un cycle de mouvement.
Le système d'entraînement sélectionné doit satisfaire à la fois :
- Exigence de force maximale ou de couple maximal
- Force RMS continue ou exigence de couple continu
8. Calcul de la charge de moment
La capacité de charge du module linéaire de la courroie de distribution est fortement affectée par le centre de gravité de la charge utile. Lorsque la charge est décalée du centre du chariot, cela crée un moment :
M = F × e
Pour une charge utile affectée par la gravité :
M.statique= m × g × e
Où:
- M.est le moment en N·m.
- Fest la force appliquée en N.
- eest la distance de décalage perpendiculaire en mètres.
8.1 Moment dynamique provoqué par l'accélération
Si le centre de gravité de la charge utile est décalé par rapport à la ligne de mouvement, l'accélération crée un moment supplémentaire :
M.dynamique= m × a × e
Le moment total peut inclure à la fois les effets de gravité et d’accélération :
M.total=Mstatique+Mdynamique+Mprocessus
La direction de chaque instant doit être considérée. Selon l'orientation du module, les forces peuvent agir dans le même sens ou s'annuler partiellement.
8.2 Moments de tangage, de lacet et de roulis
Un chariot de module linéaire peut connaître trois directions principales de moment :
- Moment de lancement :Rotation autour de l'axe transversal.
- Moment de lacet :Rotation autour de l'axe vertical.
- Moment de roulis :Rotation autour de l'axe de déplacement longitudinal.
Les définitions des axes peuvent varier selon les fabricants. Comparez toujours le moment calculé avec le moment admissible correspondant indiqué dans les spécifications du produit.
8.3 Vérification combinée de la force et du moment
Lorsque plusieurs charges agissent simultanément, un contrôle prudent de charge combinée peut être exprimé comme suit :
U = F₁/F₁permettre+ F₂/F₂permettre+Mx/Mx, autoriser+Moui/Moui, permets+Mz/Mz, autoriser
La valeur d'utilisation combinée doit généralement rester inférieure à 1 :
U ≤ 1
Il s’agit d’une méthode préliminaire conservatrice. Le calcul final doit suivre la formule de charge combinée fournie par lefabricant de modules linéaires.
9. Sélection d'un facteur de sécurité
Un facteur de sécurité compense les données de charge utile incertaines, les résistances inattendues, les tolérances d'assemblage, les vibrations, les chocs et les changements des conditions de fonctionnement.
| État de fonctionnement | Facteur de sécurité préliminaire suggéré |
|---|---|
| Mouvement fluide, faible accélération, charge stable | 1.2–1.5 |
| Automatisation industrielle normale | 1.5–2.0 |
| Accélérations et inversions de direction fréquentes | 1.8–2.5 |
| Mouvement vertical ou équipement sensible au personnel | 2.0 ou supérieur |
| Impact, choc ou force externe incertaine | 2,5 à 3,0 ou supérieur |
Ces valeurs sont des références techniques préliminaires plutôt que des limites universelles. Le facteur de sécurité final doit être sélectionné en fonction des spécifications du fabricant, de l’évaluation des risques de la machine et des conditions de fonctionnement réelles.
Appliquer un facteur de sécurité uniquement à la masse de la charge utile n'est pas toujours suffisant. Il est généralement préférable de calculer d'abord les forces et moments réels, puis d'appliquer le facteur de sécurité aux charges de conception résultantes.
10. Conversion de la force motrice en couple de poulie
Après avoir calculé la force motrice de conception, le couple de poulie requis peut être estimé comme suit :
Tpoulie=Fconception× r ÷ n
Où:
- Tpoulieest le couple de la poulie en N·m.
- Fconceptionest la force motrice de conception en N.
- rest le rayon de pas de poulie en mètres.
- ouest l’efficacité de la transmission.
Si une boîte de vitesses est utilisée :
Tmoteur=Tpoulie÷ (je × ng)
Où:
- jeest le rapport de réduction de la boîte de vitesses.
- ougest l’efficacité de la boîte de vitesses.
La sélection du moteur doit également prendre en compte :
- Inertie de rotation du moteur et de la poulie
- Inertie de la boîte de vitesses
- Couple moteur maximal
- Couple moteur continu
- Vitesse maximale du moteur
- Durée de surcharge des servos
- Énergie de freinage pendant la décélération
11. Vérification de la capacité de la courroie de distribution
La force d'entraînement calculée doit rester dans la charge de travail autorisée du système de courroie de distribution et de poulie.
Vérifiez les éléments suivants :
- Force de traction admissible de la courroie
- Force de cisaillement de dent admissible
- Nombre de dents de courroie en prise avec la poulie
- Tension initiale de la courroie
- Diamètre de la poulie
- Largeur de la ceinture
- Matériau de la ceinture et type de cordon de traction
- Vitesse maximale de la bande
- Fréquence d'accélération
- Température de fonctionnement
L'augmentation de la largeur de la courroie peut améliorer la capacité de force, mais elle ne résout pas automatiquement les problèmes de moment de guidage ou de rigidité du chariot. La capacité de transmission par courroie et la capacité de charge du guide doivent être vérifiées séparément.
12. Exemple de calcul de charge horizontale
Considérons un module linéaire de courroie de distribution horizontale avec les conditions suivantes :
- Masse de charge utile : 25 kg
- Masse de l'outillage et du mobile : 8 kg
- Accélération maximale : 3 m/s²
- Résistance de frottement estimée : 40 N
- Force de processus externe : 60 N
- Facteur de sécurité : 1,5
- Décalage du centre de gravité de la charge utile : 0,18 m
- Distance verticale de la ligne de mouvement au centre de gravité : 0,12 m
12.1 Masse mobile totale
m = 25 + 8 = 33 kg
12.2 Force d'accélération
Fun= 33 × 3 = 99 N
12.3 Force motrice totale
Fd= 99 + 40 + 60 = 199 N
12.4 Force motrice de conception
Fconception= 199 × 1,5 = 298,5 N
La transmission par courroie, la poulie, la boîte de vitesses et le moteur doivent donc fournir au moins 298,5 N de force d'entraînement nominale dans les conditions de fonctionnement spécifiées.
12.5 Moment statique dû au poids de la charge utile
M.statique= 25 × 9,81 × 0,18 = 44,15 N·m
12.6 Moment dynamique dû à l'accélération
M.dynamique= 25 × 3 × 0,12 = 9 N·m
Si les deux moments agissent dans le même sens :
M.total= 44,15 + 9 = 53,15 N·m
Le module sélectionné doit satisfaire à la fois à l'exigence de force motrice de conception de 298,5 N et à l'exigence de moment admissible applicable.
13. Exemple de calcul de charge verticale
Considérons un module linéaire de courroie de distribution verticale avec les paramètres suivants :
- Masse de charge utile : 12 kg
- Masse de l'outillage et du mobile : 5 kg
- Accélération vers le haut : 2 m/s²
- Résistance au frottement : 25 N
- Facteur de sécurité : 2,0
- Rayon de pas de poulie : 0,025 m
- Efficacité de transmission : 90 %
13.1 Masse mobile totale
m = 12 + 5 = 17 kg
13.2 Force motrice ascendante
Fen haut = 17 × (9.81 + 2) + 25
Fen haut= 225,77 N
13.3 Force motrice de conception
Fconception= 225,77 × 2,0 = 451,54 N
13.4 Couple de poulie requis
Tpoulie = 451.54 × 0.025 ÷ 0.90
Tpoulie= 12,54 N·m
13.5 Force de maintien statique
Fprise= 17 × 9,81 = 166,77 N
Le mécanisme de freinage et antichute doit être capable de maintenir en toute sécurité l'ensemble mobile vertical lorsque le moteur est arrêté ou en cas de perte de puissance.
14. Effet du temps d'accélération sur la charge
L'accélération peut également être calculée à partir du changement de vitesse et du temps d'accélération :
une = (v₂ - v₁) ÷ t
Si un module accélère de 0 à 2 m/s en 0,2 seconde :
a = 2 ÷ 0,2 = 10 m/s²
Si la même vitesse est atteinte en 0,5 seconde :
a = 2 ÷ 0,5 = 4 m/s²
Un temps d'accélération plus court augmente considérablement la force d'inertie, le couple moteur, la tension de la courroie et le moment de charge. L'allongement du temps d'accélération et de décélération est souvent un moyen efficace de réduire la taille requise du module.
15. Calcul d'installation inclinée
Pour un module installé à un angle θ par rapport à l’horizontale, la force gravitationnelle agissant dans la direction du mouvement est :
Faxe de gravité= m × g × péché θ
La force motrice ascendante approximative est :
Fd= m × a + m × g × péché θ + Ff+Fe
Lorsque θ vaut 0°, l’installation est horizontale. Lorsque θ est de 90°, l'installation est verticale.
16. Erreurs courantes de calcul de charge
16.1 Utilisation de la masse de charge utile comme force motrice
La charge utile est mesurée en kilogrammes, tandis que la force motrice est mesurée en newtons. La masse doit être convertie en force en fonction de l'accélération et de l'orientation de l'installation.
16.2 Ignorer la masse des fixations et des outils
Les pinces, les plaques de montage, les capteurs, les porte-câbles et les axes secondaires peuvent représenter une partie importante de la masse totale en mouvement.
16.3 Utilisation de l'accélération moyenne
Les valeurs maximales d'accélération et de décélération doivent être utilisées pour les calculs de force maximale.
16.4 Ignorer le décalage du centre de gravité
Une petite charge utile avec un porte-à-faux important peut dépasser le moment admissible du chariot même lorsque son poids est inférieur à la capacité de charge nominale.
16.5 Traiter les charges horizontales et verticales sur un pied d'égalité
Un axe vertical doit surmonter la gravité et nécessite généralement un frein, un facteur de sécurité supplémentaire et une vérification de l'énergie de freinage.
16.6 Vérification uniquement du couple moteur
Un moteur puissant ne garantit pas que la courroie, le chariot, le rail de guidage ou la structure de montage pourront résister à la charge appliquée.
16.7 Ignorer le cycle de service
Des cycles répétés à grande vitesse peuvent provoquer un échauffement du moteur, une usure des roulements et une augmentation de la température de la courroie, même lorsque les charges de pointe individuelles sont dans les limites.
16.8 Ignorer la décélération d'urgence
L'arrêt d'urgence peut créer des charges d'accélération et de moment supérieures à celles du profil de mouvement normal.
17. Liste de contrôle de sélection du module linéaire de courroie de distribution
Avant de sélectionner un module linéaire entraîné par courroie, confirmez les informations suivantes :
- Masse totale en mouvement
- Position du centre de gravité de la charge utile
- Installation horizontale, verticale ou inclinée
- Course requise
- Vitesse de déplacement maximale
- Accélération et décélération maximales
- Cycle de mouvement et cycle de service
- Forces de processus externes
- Répétabilité de positionnement requise
- Moments admissibles de tangage, de lacet et de roulis
- Pic du moteur et couple continu
- Charge de traction et de dent admissible de la courroie
- Décélération d'arrêt d'urgence
- Température de fonctionnement et niveau de contamination
- Durée de vie requise
- Exigences en matière de freinage sur l'axe vertical et d'antichute
18. Questions fréquemment posées
Comment calculer la charge d'un module linéaire à courroie dentée ?
Calculez d’abord la masse totale en mouvement, puis déterminez la force d’accélération à l’aide deF = m × une. Ajoutez la friction, la gravité et les forces de processus externes en fonction du sens d'installation. Calculez les moments de charge à partir du décalage du centre de gravité et appliquez un facteur de sécurité approprié.
La charge utile nominale est-elle la même que la force motrice autorisée ?
La charge utile nominale décrit la charge supportée par le chariot et le guide dans des conditions spécifiées. La force d'entraînement admissible décrit la force que la courroie et le système d'entraînement peuvent transmettre. Les deux valeurs doivent être vérifiées.
Comment est calculé un module de courroie de distribution verticale ?
Pour une accélération vers le haut, utilisezF = m × (g + une), puis ajoutez la friction et les forces externes. Appliquez un facteur de sécurité plus élevé et vérifiez le frein moteur, le mécanisme antichute et la capacité de freinage par récupération.
Comment l’accélération affecte-t-elle la capacité de charge du module ?
Une accélération plus élevée augmente la force d'inertie en proportion directe avec l'accélération. Il augmente également le couple moteur, la tension des courroies et les moments dynamiques.
Comment le moment de charge est-il calculé ?
La charge de moment est calculée en utilisantM = F × e, où F est la force appliquée et e est la distance perpendiculaire entre la force et le point de référence du chariot.
Quel facteur de sécurité faut-il utiliser ?
Un facteur préliminaire de 1,5 à 2,0 est couramment utilisé pour l'automatisation normale. Les applications verticales, à impact ou à haute fréquence peuvent nécessiter 2,0 à 3,0 ou plus, selon les spécifications du fabricant et l'évaluation des risques de la machine.
L’augmentation de la puissance du moteur peut-elle résoudre un problème de surcharge ?
Pas nécessairement. Un moteur plus gros peut fournir plus de force d'entraînement, mais il ne peut pas augmenter le moment admissible du chariot ou la capacité structurelle du guide, de la courroie et de la plaque de montage.
19.Conclusion
Le calcul de la charge du module linéaire de la courroie de distribution nécessite plus que la simple vérification de la masse de la charge utile. Un calcul complet doit prendre en compte la masse mobile totale, l'orientation de l'installation, la force d'accélération, le frottement, la résistance du processus, la charge statique, la charge dynamique, le moment de charge et le facteur de sécurité.
Les axes horizontaux sont principalement influencés par l'accélération et la résistance externe, tandis que les axes verticaux doivent également surmonter la gravité et assurer un maintien sûr de la charge. Les charges utiles décalées doivent être évaluées en fonction des moments de tangage, de lacet et de roulis.
Après avoir déterminé la force et les moments de conception, comparez-les avec la charge admissible du chariot, les moments de guidage, la capacité de la courroie, le couple de la poulie et les performances du moteur. Cette approche systématique permet d'éviter les surcharges, le glissement des courroies, les vibrations, les erreurs de positionnement et les défaillances prématurées des composants.
