 हिंदी

रैखिक मॉड्यूल लोड गणनापेलोड द्रव्यमान और कैटलॉग लोड रेटिंग के बीच एक साधारण तुलना के बजाय एक डिज़ाइन सत्यापन प्रक्रिया है। एक विश्वसनीय गणना में पूर्ण परिचालन स्थिति का वर्णन होना चाहिए, जिसमें चलती द्रव्यमान, बढ़ते अभिविन्यास, त्वरण, बाहरी प्रक्रिया बल, गुरुत्वाकर्षण का भार केंद्र, गति चक्र और अपेक्षित सेवा जीवन शामिल है।
एरैखिक मॉड्यूलइसमें कई भार-वहन करने वाले और बल-संचारण तत्व शामिल हैं। गाइड सिस्टम पेलोड का समर्थन करता है और रोल, पिच और यॉ क्षणों का प्रतिरोध करता है, जबकि ड्राइव तंत्र चलती द्रव्यमान को तेज करने और घर्षण, गुरुत्वाकर्षण और प्रक्रिया प्रतिरोध पर काबू पाने के लिए आवश्यक जोर उत्पन्न करता है। मोटर, कपलिंग, बियरिंग्स, मॉड्यूल बॉडी और माउंटिंग संरचना को भी अपनी-अपनी सीमा के भीतर रहना चाहिए।
यह मार्गदर्शिका बताती है कि क्षैतिज और ऊर्ध्वाधर रैखिक मॉड्यूल लोड की गणना कैसे करें, ऑफसेट क्षणों का निर्धारण कैसे करें, जोर को मोटर टॉर्क में परिवर्तित करें, स्थैतिक और गतिशील रेटिंग को अलग करें, सुरक्षा मार्जिन लागू करें और एक व्यावहारिक चयन जांच पूरी करें।
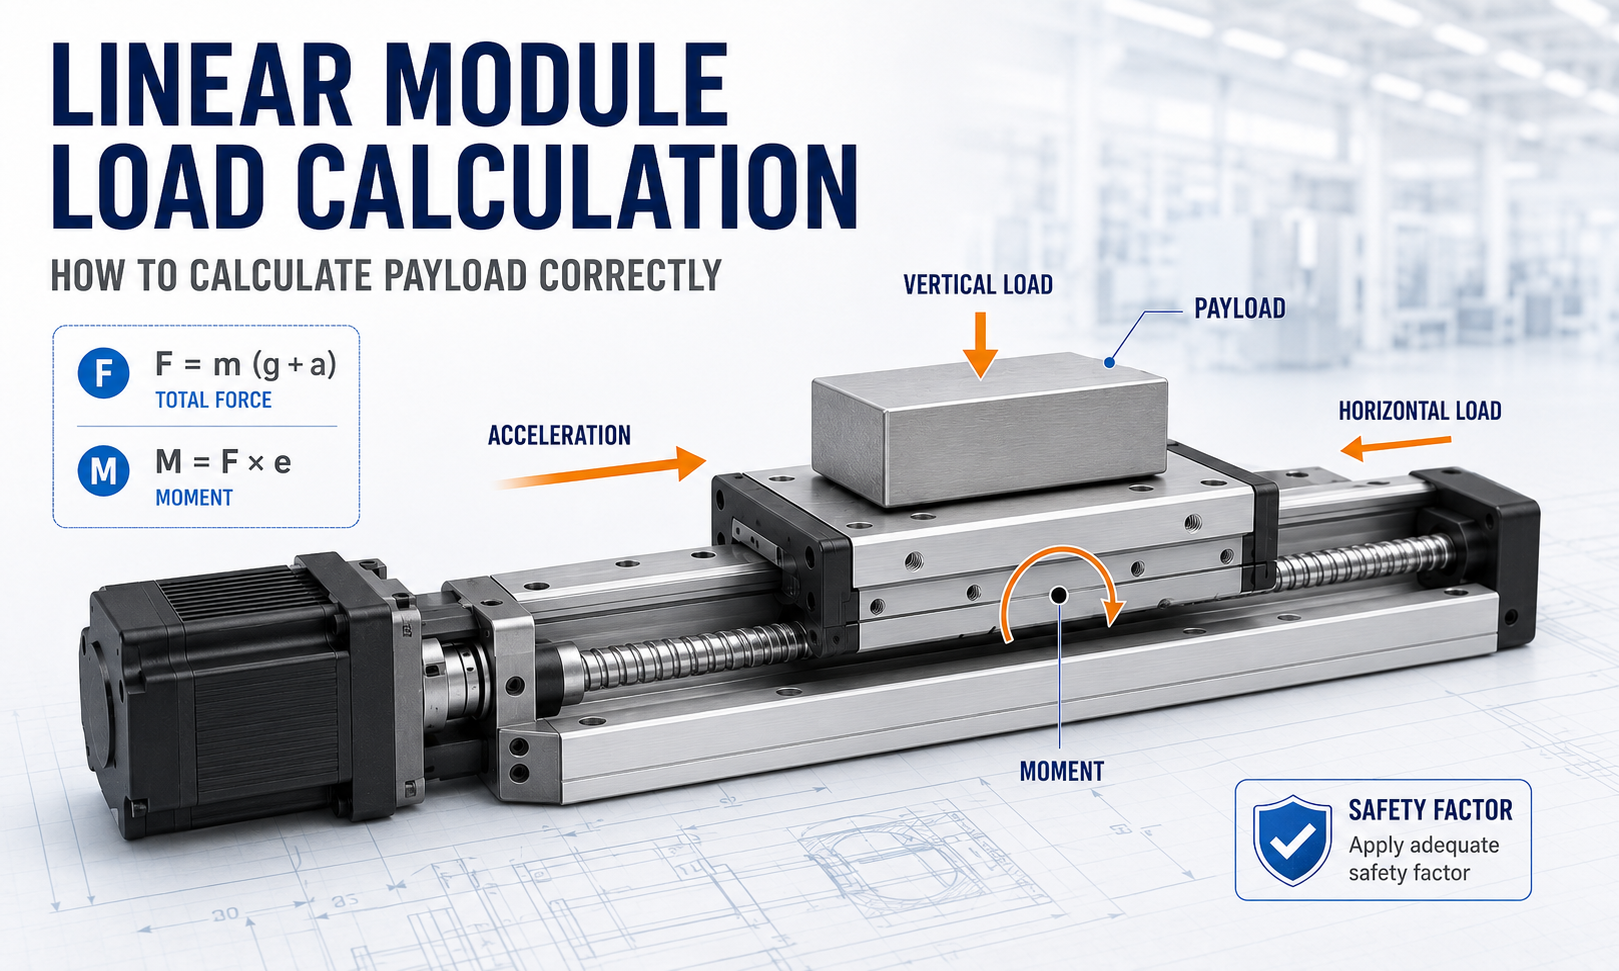
रेखीय मॉड्यूल लोड गणना में क्या जाँच की जानी चाहिए?
पूर्ण लोड गणना केवल एक परिणाम नहीं देती है। विभिन्न घटक विभिन्न बलों, क्षणों और रेटिंग परिभाषाओं द्वारा नियंत्रित होते हैं। गाइड सिस्टम स्थिर भार, गतिशील भार या स्वीकार्य क्षण द्वारा सीमित हो सकता है, जबकि ड्राइव सिस्टम पीक थ्रस्ट, निरंतर थ्रस्ट, मोटर टॉर्क, ट्रांसमिशन ताकत या असर क्षमता द्वारा सीमित हो सकता है।
इसलिए गणना को निम्नलिखित प्रश्नों का उत्तर देना चाहिए:
- गाड़ी के साथ कुल कितना द्रव्यमान चलता है?
- त्वरण, स्थिर-गति यात्रा और मंदी के दौरान किस जोर की आवश्यकता होती है?
- क्षैतिज, ऊर्ध्वाधर और झुके हुए माउंटिंग के बीच परिणाम कैसे बदलता है?
- लोड ऑफसेट द्वारा कौन से रोल, पिच और यॉ क्षण बनाए जाते हैं?
- ट्रांसमिशन दक्षता पर विचार करने के बाद किस मोटर टॉर्क की आवश्यकता होती है?
- क्या गाइड अधिकतम स्थैतिक भार और क्षण का सामना कर सकता है?
- क्या गाइड और ट्रांसमिशन आवश्यक परिचालन जीवन प्रदान करेगा?
- क्या झटके, घर्षण भिन्नता, असेंबली त्रुटि और भविष्य में लोड परिवर्तन के लिए पर्याप्त मार्जिन उपलब्ध है?
गणना पथ:ऑपरेटिंग केस को परिभाषित करें, गाड़ी पर बलों और क्षणों की गणना करें, ट्रांसमिशन के माध्यम से आवश्यक जोर को परिवर्तित करें, और फिर गाइड, ड्राइव, मोटर, बीयरिंग और संरचना की अलग से जांच करें।
गणना इनपुट को परिभाषित करें
गणना औसत उत्पादन स्थिति के बजाय सबसे खराब विश्वसनीय परिचालन मामले से शुरू होनी चाहिए। एक धुरी जो सामान्य यात्रा के दौरान सुरक्षित रूप से संचालित होती है, वह तीव्र त्वरण, आपातकालीन मंदी, उपकरण संपर्क या पावर-ऑफ होल्डिंग के दौरान अभी भी अतिभारित हो सकती है।
गतिशील द्रव्यमान में गाड़ी के साथ चलने वाला प्रत्येक घटक शामिल होना चाहिए:
- वर्कपीस या पेलोड
- फिक्स्चर और टूलींग
- गाड़ी पर लगी मोटर या एक्चुएटर
- एंड इफ़ेक्टर, ग्रिपर, कैमरा या डिस्पेंसिंग हेड
- चलती केबल, नली और ड्रैग-चेन द्रव्यमान
- एडाप्टर प्लेट और माउंटिंग ब्रैकेट
- मॉड्यूल द्वारा ले जाया गया किसी अन्य अक्ष का कोई भाग
| प्रतीक | अर्थ | विशिष्ट इकाई |
|---|---|---|
| एम | कुल गतिमान द्रव्यमान | किग्रा |
| जी | गुरुत्वीय त्वरण | 9.81 मी/से |
| ए | रैखिक त्वरण या मंदी | एम/एस² |
| एम | समतुल्य घर्षण गुणांक | आयामरहित |
| एफ | बल या आवश्यक जोर | एन |
| ई | लोड लाइन से संदर्भ बिंदु तक लंबवत दूरी | एम |
| एम | पल भार | एन·एम |
| पी | बॉल स्क्रू लीड | एम/रेव या मिमी/रेव |
| आर | चरखी या पिनियन पिच त्रिज्या | एम |
| या | ट्रांसमिशन दक्षता | आयामरहित |
| टी | आवश्यक ड्राइव टॉर्क | एन·एम |
प्रतिस्थापन से पहले सभी इकाइयों को सुसंगत बनाया जाना चाहिए। टॉर्क या मोमेंट की गणना करते समय मिलीमीटर को मीटर के साथ मिलाना एक सामान्य त्रुटि है। उदाहरण के लिए, जब आवश्यक परिणाम N·m में व्यक्त किया जाता है, तो 120 मिमी के ऑफसेट को 0.12 मीटर के रूप में दर्ज किया जाना चाहिए।
ड्राइव फोर्स से गाइड लोड को अलग करें
गाइड द्वारा समर्थित पेलोड स्वचालित रूप से ड्राइव से आवश्यक जोर के बराबर नहीं है। ये दो संबंधित लेकिन अलग-अलग गणनाएं हैं।
गाइड प्रणाली ऊर्ध्वाधर, पार्श्व और क्षणिक भार वहन करती है। ड्राइव सिस्टम यात्रा की धुरी के साथ बल उत्पन्न करता है। क्षैतिज स्थापना में, गाइड पूर्ण पेलोड भार का समर्थन कर सकता है जबकि मोटर को केवल त्वरण, घर्षण, केबल प्रतिरोध और बाहरी प्रक्रिया बल पर काबू पाने की आवश्यकता होती है।
इस कारण से, एक रैखिक मॉड्यूल में पर्याप्त मोटर थ्रस्ट हो सकता है लेकिन अपर्याप्त गाइड मोमेंट क्षमता हो सकती है। इसका विपरीत भी संभव है: गाइड पेलोड का समर्थन कर सकता है, लेकिन मोटर या ट्रांसमिशन इसे आवश्यक दर पर तेज करने में असमर्थ हो सकता है।
रैखिक मॉड्यूल चयन में प्रयुक्त लोड प्रकार
पेलोड मास
पेलोड द्रव्यमान गाड़ी पर रखे गए भौतिक द्रव्यमान का वर्णन करता है, लेकिन यह गणना के लिए केवल एक इनपुट है। यह त्वरण बल, गुरुत्वाकर्षण बल, ऑफसेट क्षण, शॉक लोड या प्रक्रिया प्रतिरोध का वर्णन नहीं करता है।
सतत भार
निरंतर भार उस बल या टॉर्क का प्रतिनिधित्व करता है जो ऑपरेटिंग चक्र के एक महत्वपूर्ण हिस्से के लिए कार्य करता है। यह मोटर हीटिंग, असर तापमान, ट्रांसमिशन घिसाव और दीर्घकालिक विश्वसनीयता के लिए महत्वपूर्ण है।
पीक लोड
चरम भार त्वरण, मंदी, उत्क्रमण, प्रभाव या छोटी अवधि की प्रक्रिया संचालन के दौरान होता है। पीक मोटर टॉर्क और पीक ट्रांसमिशन क्षमता को निरंतर रेटिंग से अलग से जांचा जाना चाहिए।
स्थैतिक भार
स्थैतिक भार का उपयोग रोलिंग संपर्कों, बीयरिंगों, गाड़ी या संरचना पर स्थायी विरूपण के जोखिम का मूल्यांकन करने के लिए किया जाता है। सबसे खराब स्थैतिक स्थिति तब हो सकती है जब मशीन को रोका जाए, ले जाया जाए, प्रभावित किया जाए या आपातकालीन रोक लगाई जाए।
गतिज भारण
गतिशील भार बार-बार गति के तहत थकान भरे जीवन से जुड़ा है। यह अधिकतम तात्कालिक भार नहीं है. समतुल्य गतिशील भार को वास्तविक भार स्पेक्ट्रम, कर्तव्य चक्र, परिचालन दिशा और भार वितरण को प्रतिबिंबित करना चाहिए।
क्षण भार
मोमेंट लोड तब उत्पन्न होता है जब गुरुत्वाकर्षण का केंद्र या प्रक्रिया बल कैरिज संदर्भ बिंदु के माध्यम से कार्य नहीं करता है। यहां तक कि एक अपेक्षाकृत हल्का पेलोड भी स्वीकार्य क्षण से अधिक हो सकता है यदि इसे गाड़ी से दूर रखा गया हो।
क्षैतिज रैखिक मॉड्यूल लोड गणना
क्षैतिज अक्ष के लिए, गुरुत्वाकर्षण सामान्यतः यात्रा दिशा के लंबवत होता है। गाइड वजन का समर्थन करता है, जबकि ड्राइव चलती द्रव्यमान को तेज करने और प्रतिरोध पर काबू पाने के लिए आवश्यक बल उत्पन्न करता है।
एक व्यावहारिक क्षैतिज ड्राइव-बल समीकरण है:
F_क्षैतिज = ma + μmg + F_केबल + F_सील + F_प्रक्रिया
कहाँ:
- एमएत्वरण के लिए आवश्यक जड़त्वीय बल है।
- μmgजब समतुल्य घर्षण गुणांक का उपयोग किया जाता है तो अनुमानित घर्षण प्रतिरोध का प्रतिनिधित्व करता है।
- F_केबलकेबल कैरियर, होसेस या चलती तारों द्वारा बनाया गया बल है।
- F_सीलसील, कवर या सुरक्षात्मक संरचनाओं से अतिरिक्त प्रतिरोध का प्रतिनिधित्व करता है।
- F_प्रक्रियामशीनिंग, दबाने, वितरण करने, पकड़ने या किसी अन्य ऑपरेशन के कारण लगने वाला बाहरी बल है।
घर्षण अवधि का अनुमान लापरवाही से नहीं लगाया जाना चाहिए। मापे गए मानों, सत्यापित घटक डेटा या गाइड प्रकार, स्नेहन स्थिति, सीलिंग प्रणाली और माउंटिंग सटीकता के लिए उपयुक्त रूढ़िवादी इंजीनियरिंग अनुमान का उपयोग करें।
क्षैतिज गाइड लोड का मूल्यांकन अलग से किया जाता है। स्थैतिक परिस्थितियों में, ऊर्ध्वाधर मार्गदर्शक बल शुरू होता है:
F_guide = mg + F_बाहरी, लंबवत
इस बल को फिर गाड़ी के माध्यम से वितरित किया जाना चाहिए और भार स्थिति द्वारा उत्पन्न किसी भी रोल, पिच या यॉ क्षणों के साथ जोड़ा जाना चाहिए।
लंबवत रैखिक मॉड्यूल लोड गणना
ऊर्ध्वाधर अक्ष में, गुरुत्वाकर्षण सीधे यात्रा दिशा में कार्य करता है। मोटर को न केवल पेलोड को तेज करने के लिए बल्कि गुरुत्वाकर्षण के विरुद्ध समर्थन देने के लिए भी पर्याप्त बल उत्पन्न करना चाहिए।
जब ऊपर की ओर यात्रा को सकारात्मक दिशा के रूप में परिभाषित किया जाता है, तो एक सामान्य हस्ताक्षरित बल मॉडल है:
F_drive = ma + mg + F_resistance + F_process
त्वरण और बाहरी प्रक्रिया बल का संकेत चयनित समन्वय दिशा का पालन करना चाहिए। इससे ऊपर की ओर त्वरण, ऊपर की ओर मंदी, नीचे की ओर त्वरण और नीचे की ओर ब्रेकिंग का लगातार मूल्यांकन किया जा सकता है।
ऊपर की ओर त्वरण
ऊपर की ओर त्वरण के दौरान, त्वरण और गुरुत्वाकर्षण एक ही आवश्यक मोटर-बल दिशा में कार्य करते हैं:
F_up,accel = m(g + a) + F_resistance + F_process
यह स्थिति आमतौर पर अधिकतम उठाने का जोर पैदा करती है।
ऊपर की ओर निरंतर गति यात्रा
जब त्वरण शून्य हो:
F_up, स्थिरांक = mg + F_प्रतिरोध + F_प्रक्रिया
ऊर्ध्वगामी मंदी
ऊपर की ओर मंदी के दौरान, त्वरण वेक्टर नीचे की ओर कार्य करता है। जब मंदी का परिमाण गुरुत्वाकर्षण त्वरण से कम हो:
F_up,decel = m(g - a_decel) + F_resistance + F_process
ऊपर की ओर त्वरण के दौरान सटीक मोटर टॉर्क कम हो सकता है, लेकिन पुनर्जनन और ब्रेकिंग व्यवहार के लिए अभी भी सत्यापन की आवश्यकता होती है।
नीचे की ओर त्वरण
नीचे की ओर त्वरण के दौरान, गुरुत्वाकर्षण गति में सहायता करता है। अनुरोधित त्वरण, घर्षण और प्रक्रिया बल के आधार पर, मोटर कम उठाने वाला बल प्रदान कर सकता है या ब्रेकिंग स्थिति में काम कर सकता है।
नीचे की दिशा में त्वरण परिमाण का उपयोग करना:
F_down,accel = m(g - a_down) + F_resistance + F_process
यदि अनुरोधित नीचे की ओर त्वरण प्रतिरोध पर विचार करने के बाद प्राकृतिक गुरुत्वाकर्षण त्वरण से अधिक हो जाता है, तो ड्राइव को सक्रिय रूप से लोड को नीचे की ओर खींचना होगा। यदि गुरुत्वाकर्षण आवश्यकता से अधिक त्वरण उत्पन्न करता है, तो मोटर को ऊर्जा को अवशोषित करना होगा और अवतरण को नियंत्रित करना होगा।
अधोमुखी मंदी
नीचे की ओर बढ़ते भार को धीमा करने के लिए ऊपर की ओर त्वरण की आवश्यकता होती है। यह उच्च मोटर बल उत्पन्न कर सकता है:
F_down,decel = m(g + a_decel) + F_resistance + F_process
कई ऊर्ध्वाधर अनुप्रयोगों के लिए, नीचे की ओर मंदी उतनी ही महत्वपूर्ण है जितनी ऊपर की ओर त्वरण।
होल्डिंग और पावर-ऑफ की शर्तें
ऊर्ध्वाधर होल्डिंग सुरक्षा के मूल्यांकन के लिए मूविंग टॉर्क का उपयोग एकमात्र आधार के रूप में नहीं किया जाना चाहिए। गणना को अलग से सत्यापित करना चाहिए:
- मोटर होल्डिंग टॉर्क
- ब्रेक रेटेड होल्डिंग टॉर्क
- ट्रांसमिशन बैकड्राइविंग व्यवहार
- आपातकालीन-रोक मंदी
- पावर-ऑफ लोड प्रतिधारण
- जहां आवश्यक हो वहां यांत्रिक गिरावट-रोधी सुरक्षा
रोल, पिच और यॉ क्षणों की गणना करें
एक क्षण तब उत्पन्न होता है जब कोई बल कैरिज संदर्भ बिंदु से ऑफसेट पर कार्य करता है:
एम = एफ × ई
दूरीईबल की दिशा के लंबवत मापा जाना चाहिए। गणना में तीन प्रमुख क्षण दिशाओं को अलग करना चाहिए।
| पल | विशिष्ट कारण | संभावित प्रभाव |
|---|---|---|
| रोल पल | पेलोड गाड़ी के एक तरफ लगा हुआ है | गाइड ट्रैक के बीच असमान लोडिंग |
| पिच क्षण | पेलोड का गुरुत्वाकर्षण केंद्र गाड़ी के ऊपर या आगे स्थित होता है | आगे से पीछे तक लोड असंतुलन और गाड़ी का विक्षेपण |
| यॉ पल | यात्रा तल के साथ पार्श्व प्रक्रिया बल या ऑफसेट | साइड लोडिंग और असमान गाइड-ब्लॉक बल |
गुरुत्वाकर्षण और गतिशील बलों दोनों के लिए क्षणों की गणना करें। ऊंचे स्थान पर रखा गया भार रुकने पर एक छोटा स्थैतिक क्षण पैदा कर सकता है, लेकिन तीव्र त्वरण के दौरान बहुत बड़ा क्षण पैदा कर सकता है।
उदाहरण के लिए:
M_गतिशील = F_जड़ता × e_ऊंचाई
एम_गुरुत्वाकर्षण = मिलीग्राम × ई_पार्श्व
एम_प्रोसेस = एफ_प्रोसेस × ई_प्रोसेस
यह न मानें कि प्रत्येक व्यक्तिगत क्षण की रेटिंग पास करने से स्वचालित रूप से यह साबित होता है कि संयुक्त भार स्वीकार्य है। मॉड्यूल या गाइड निर्माता द्वारा निर्दिष्ट संयुक्त-लोड समीकरण या समकक्ष-लोड विधि का उपयोग करें। अलग-अलग गाइड व्यवस्थाएं अलग-अलग इंटरैक्शन समीकरणों का उपयोग कर सकती हैं।
लीनियर थ्रस्ट को ड्राइव टॉर्क में बदलें
आवश्यक रैखिक जोर की गणना के बाद, इसे वास्तविक संचरण के माध्यम से परिवर्तित किया जाना चाहिए। ट्रांसमिशन दक्षता, कमी अनुपात, चरखी त्रिज्या और स्क्रू लीड आवश्यक मोटर टॉर्क को प्रभावित करते हैं।
बॉल स्क्रू रैखिक मॉड्यूल
बॉल स्क्रू ड्राइव के लिए:
टी_स्क्रू = एफपी / (2πη)
कहाँपीप्रति क्रांति मीटर में स्क्रू लीड है। जब लीड प्रति चक्कर मिलीमीटर में प्रदान की जाती है, तो एनएम में टॉर्क की गणना करने से पहले इसे मीटर में परिवर्तित करें।
एक बड़ा लीड प्रति क्रांति रैखिक यात्रा को बढ़ाता है लेकिन उसी रैखिक जोर के लिए आवश्यक टोक़ को भी बढ़ाता है।
टाइमिंग बेल्ट रैखिक मॉड्यूल
टाइमिंग बेल्ट ड्राइव के लिए:
T_पुली = Fr/h
कहाँआरड्राइविंग चरखी की पिच त्रिज्या है। बेल्ट तनाव, पुली टूथ एंगेजमेंट, बेल्ट टूथ स्ट्रेंथ और शाफ्ट बेयरिंग लोड की भी जांच की जानी चाहिए।
रैक और पिनियन रैखिक मॉड्यूल
रैक और पिनियन ड्राइव के लिए:
T_पिनियन = Fr/h
कहाँआरपिनियन पिच त्रिज्या है. गणना में गियरबॉक्स अनुपात, गियर-टूथ लोड, बैकलैश, स्नेहन और आवश्यक त्वरण टॉर्क पर भी विचार करना चाहिए।
यदि गियरबॉक्स का उपयोग किया जाता है, तो गियरबॉक्स दक्षता को शामिल करते हुए गियरबॉक्स अनुपात के माध्यम से टॉर्क और गति को परिवर्तित करें। पीक मोटर टॉर्क, निरंतर मोटर टॉर्क और मोटर स्पीड-टॉर्क वक्र सभी की जाँच की जानी चाहिए।
स्थैतिक भार, गतिशील भार और सेवा जीवन की जाँच करें
स्थैतिक भार जाँच
अधिकतम स्थैतिक बल और क्षण की तुलना लागू बुनियादी स्थैतिक भार रेटिंग और स्थैतिक क्षण रेटिंग से की जानी चाहिए। गणना में पूर्वानुमानित झटका, आपातकालीन रोक, स्थापना प्रबंधन और अस्थायी अधिभार की स्थिति शामिल होनी चाहिए।
एक स्थैतिक सुरक्षा कारक को इस प्रकार व्यक्त किया जा सकता है:
f_static = C0 / P_max
कहाँसी0लागू बुनियादी स्थैतिक लोड रेटिंग है औरपी_मैक्सअधिकतम समतुल्य स्थैतिक भार है। आवश्यक न्यूनतम कारक का चयन निर्माता की रेटिंग पद्धति, झटके के स्तर, सुरक्षा परिणामों और मशीन जोखिम मूल्यांकन के अनुसार किया जाना चाहिए।
गतिशील भार और जीवन जांच
समतुल्य गतिशील भार को केवल उच्चतम भार के बजाय बार-बार परिचालन स्थितियों का प्रतिनिधित्व करना चाहिए। लोड स्पेक्ट्रम में त्वरण, निरंतर गति यात्रा, प्रक्रिया संचालन, वापसी गति और निष्क्रिय समय शामिल हो सकते हैं।
कई रीसर्क्युलेटिंग-बॉल गाइड सिस्टम के लिए, रेटेड जीवन मूल गतिशील लोड रेटिंग और समकक्ष गतिशील लोड के बीच के अनुपात से संबंधित है। हालाँकि, संदर्भ यात्रा दूरी, सुधार कारक और सटीक समीकरण निर्माताओं के बीच भिन्न हो सकते हैं।
पुष्टि करने के लिए विशिष्ट उत्पाद सूची का उपयोग करें:
- बुनियादी गतिशील लोड रेटिंग
- समतुल्य-भार गणना विधि
- जीवन समीकरण और संदर्भ यात्रा दूरी
- लोड-दिशा कारक
- कठोरता, तापमान और विश्वसनीयता कारक
- क्षण-लोड रूपांतरण विधि
एक निर्माता की लोड रेटिंग को दूसरे के जीवन समीकरण या सुधार कारक के साथ न जोड़ें।
सुरक्षा कारक और इंजीनियरिंग मार्जिन लागू करें
एक सुरक्षा कारक अनिश्चितता को कवर करता है, लेकिन यह अपूर्ण बल मॉडल को ठीक नहीं कर सकता है। मार्जिन लागू करने से पहले, सुनिश्चित करें कि गणना में पहले से ही वास्तविक गतिमान द्रव्यमान, त्वरण, गुरुत्वाकर्षण, घर्षण, प्रक्रिया बल, लोड ऑफसेट और ट्रांसमिशन दक्षता शामिल है।
अतिरिक्त मार्जिन की आवश्यकता हो सकती है:
- झटका या कंपन
- तेजी से दिशा परिवर्तन
- अनिश्चित घर्षण
- लंबे समय तक स्नेहन का ख़राब होना
- स्थापना का गलत संरेखण
- उच्च तापमान या संदूषण
- लचीली माउंटिंग संरचनाएँ
- भविष्य का पेलोड बढ़ता है
- सुरक्षा-महत्वपूर्ण ऊर्ध्वाधर गति
प्रत्येक रैखिक मॉड्यूल के लिए उपयुक्त कोई एकल सुरक्षा कारक नहीं है। आवश्यक मार्जिन को घटक रेटिंग आधार, परिचालन वातावरण, कर्तव्य चक्र और मशीन जोखिम स्तर का पालन करना चाहिए।
कार्यशील रैखिक मॉड्यूल लोड गणना उदाहरण
निम्नलिखित उदाहरण गणना पद्धति को प्रदर्शित करता है। मान काल्पनिक हैं और केवल इंजीनियरिंग चित्रण के लिए प्रदान किए गए हैं। वे किसी विशिष्ट QRXQ उत्पाद मॉडल या ग्राहक एप्लिकेशन का प्रतिनिधित्व नहीं करते हैं।
परिचालन की स्थिति
| पैरामीटर | कीमत |
|---|---|
| माउंटिंग ओरिएंटेशन | क्षैतिज |
| कुल गतिमान द्रव्यमान | 25 किग्रा |
| अधिकतम त्वरण | 2.5 मी/से |
| समतुल्य घर्षण गुणांक | 0.01 |
| केबल खींचें | 20 एन |
| बाह्य प्रक्रिया बल | 35 एन |
| बॉल स्क्रू लीड | 20 मिमी/रेव |
| अनुमानित संचरण दक्षता | 0.90 |
| केंद्र-गुरुत्वाकर्षण पार्श्व ऑफसेट | 80 मिमी |
| गुरुत्वाकर्षण के केंद्र की ऊंचाई | 120 मिमी |
| प्रक्रिया-बल ऑफसेट | 150 मिमी |
चरण 1: जड़त्वीय बल की गणना करें
F_जड़ता = मा
F_जड़त्व = 25 × 2.5 = 62.5 N
चरण 2: घर्षण बल का अनुमान लगाएं
F_घर्षण = μmg
F_घर्षण = 0.01 × 25 × 9.81 = 2.45 एन
चरण 3: आवश्यक क्षैतिज जोर की गणना करें
F_क्षैतिज = F_जड़ता + F_घर्षण + F_केबल + F_प्रक्रिया
F_क्षैतिज = 62.5 + 2.45 + 20 + 35 = 119.95 एन
इसलिए गणना की गई ऑपरेटिंग थ्रस्ट लगभग है120 एनअतिरिक्त डिज़ाइन मार्जिन लागू करने से पहले।
चरण 4: बॉल स्क्रू टॉर्क की गणना करें
20 मिमी लीड को मीटर में बदलें:
पी = 20 मिमी/रेव = 0.020 मीटर/रेव
टी_स्क्रू = एफपी / (2πη)
टी_स्क्रू = 119.95 × 0.020 / (2 × 3.1416 × 0.90)
टी_स्क्रू = 0.424 एनएम
परिकलित स्क्रू टॉर्क लगभग है0.42 एनएम. इस परिणाम में अभी तक घूर्णन जड़ता, युग्मन हानि, असर ड्रैग, मोटर रिजर्व या चयनित इंजीनियरिंग सुरक्षा मार्जिन शामिल नहीं है।
चरण 5: स्टेटिक गाइड फोर्स की गणना करें
F_वजन = मिलीग्राम
F_वजन = 25 × 9.81 = 245.25 एन
गाइड को तो सपोर्ट करना ही चाहिए245.25 एनकिसी भी बाहरी ऊर्ध्वाधर बल और क्षण प्रभाव के अलावा, ऊर्ध्वाधर भार का।
चरण 6: लेटरल ऑफसेट से रोल मोमेंट की गणना करें
एम_रोल = एफ_वेट × ई_लेटरल
एम_रोल = 245.25 × 0.080 = 19.62 एनएम
चरण 7: त्वरण से पिच क्षण की गणना करें
M_पिच, जड़त्व = F_जड़त्व × e_ऊंचाई
एम_पिच, जड़त्व = 62.5 × 0.120 = 7.50 एनएम
चरण 8: प्रक्रिया-बल क्षण जोड़ें
एम_पिच, प्रक्रिया = एफ_प्रक्रिया × ई_प्रक्रिया
एम_पिच, प्रक्रिया = 35 × 0.150 = 5.25 एनएम
जब दोनों क्षण एक ही दिशा में कार्य करते हैं:
एम_पिच, कुल = 7.50 + 5.25 = 12.75 एनएम
चरण 9: चयन जांच पूरी करें
उदाहरण गणना निम्नलिखित प्रारंभिक आवश्यकताएँ उत्पन्न करती है:
| परिकलित आवश्यकता | परिणाम | कैटलॉग जांच आवश्यक है |
|---|---|---|
| क्षैतिज संचालन जोर | लगभग 120 एन | चरम और निरंतर ड्राइव जोर |
| गेंद पेंच टोक़ | लगभग 0.42 एनएम | मोटर टॉर्क, स्क्रू टॉर्क और कपलिंग रेटिंग |
| लंबवत गाइड लोड | 245.25 एन | स्थिर और गतिशील गाइड लोड |
| रोल पल | 19.62 एनएम | स्वीकार्य रोल क्षण |
| कुल पिच क्षण | 12.75 एनएम | स्वीकार्य गतिशील पिच क्षण |
किसी मॉड्यूल को केवल इसलिए अनुमोदित नहीं किया जाना चाहिए क्योंकि उसका नाममात्र पेलोड 25 किलोग्राम से अधिक है। चयनित मॉडल को समान परिचालन स्थिति के तहत आवश्यक जोर, टोक़, स्थिर भार, गतिशील भार, संयुक्त क्षण और लक्ष्य जीवन को पूरा करना होगा।
सामान्य रैखिक मॉड्यूल लोड गणना गलतियाँ
- बल और क्षण की गणना किए बिना सीधे कैटलॉग लोड रेटिंग के साथ पेलोड द्रव्यमान की तुलना करना।
- कुल द्रव्यमान से फिक्स्चर, टूलींग, एडाप्टर प्लेट, केबल कैरियर या चलती माध्यमिक धुरी को छोड़कर।
- क्षैतिज ड्राइव बल के रूप में पेलोड भार का उपयोग करना।
- त्वरण को नज़रअंदाज़ करना और केवल स्थिर-गति यात्रा की जाँच करना।
- क्षैतिज और ऊर्ध्वाधर माउंटिंग के लिए समान बल समीकरण का उपयोग करना।
- गुरुत्वाकर्षण के भार केंद्र को अनदेखा करना क्योंकि कुल पेलोड नाममात्र सीमा से कम है।
- गाइड मोमेंट क्षमता की जाँच किए बिना मोटर टॉर्क की जाँच करना।
- निरंतर टॉर्क और मोटर हीटिंग की जांच किए बिना पीक टॉर्क की जांच करना।
- स्थैतिक लोड रेटिंग का उपयोग ऐसे करें जैसे कि यह एक गतिशील-जीवन रेटिंग हो।
- टॉर्क या मोमेंट की गणना में मिलीमीटर और मीटर को मिलाना।
- सभी वास्तविक बलों को शामिल करने से पहले एक सुरक्षा कारक लागू करना।
- उत्पाद मॉडल और रेटिंग आधार की पहचान किए बिना अनुमानित कैटलॉग मानों का उपयोग करना।
रैखिक मॉड्यूल चयन के लिए आवश्यक जानकारी
एक व्यावहारिक रैखिक मॉड्यूल पेलोड गणना को पूरा करने के लिए, निम्नलिखित परियोजना जानकारी तैयार करें:
- कुल गतिमान द्रव्यमान
- पेलोड आयाम और गुरुत्वाकर्षण केंद्र की स्थिति
- क्षैतिज, ऊर्ध्वाधर या झुका हुआ माउंटिंग अभिविन्यास
- स्ट्रोक और उपलब्ध स्थापना लंबाई
- अधिकतम गति
- त्वरण और मंदी
- गति चक्र और परिचालन घंटे
- बाहरी प्रक्रिया बल
- आवश्यक स्थिति सटीकता और दोहराव
- पर्यावरणीय स्थितियाँ
- आवश्यक सेवा जीवन
- मोटर, गियरबॉक्स और नियंत्रक आवश्यकताएँ
- आपातकालीन-रोक और बिजली-बंद सुरक्षा आवश्यकताएँ
इंजीनियरिंग टेकअवे
एक विश्वसनीयरैखिक मॉड्यूल लोड गणनावास्तविक परिचालन स्थिति को गाइड, ड्राइव, मोटर, बियरिंग्स और संरचना की अलग-अलग सीमाओं से जोड़ना होगा। अकेले पेलोड द्रव्यमान आवश्यक जोर, स्वीकार्य क्षण या अपेक्षित सेवा जीवन का वर्णन नहीं कर सकता है।
कुल गतिमान द्रव्यमान, बढ़ते अभिविन्यास, त्वरण, घर्षण, प्रक्रिया बल और लोड ऑफसेट को परिभाषित करके प्रारंभ करें। क्षैतिज या ऊर्ध्वाधर जोर की गणना करें, रोल, पिच और यॉ क्षणों का निर्धारण करें, जोर को ट्रांसमिशन टॉर्क में परिवर्तित करें, और फिर प्रत्येक परिणाम की प्रासंगिक शिखर, निरंतर, स्थिर, गतिशील और जीवन रेटिंग के साथ तुलना करें।
अंतिम चयन का पता लगाया जाना चाहिए: इनपुट मान, इकाइयाँ, धारणाएँ, सूत्र, कैटलॉग रेटिंग, लागू मार्जिन और स्वीकृति विधि रिकॉर्ड करें। इससे मशीन डिज़ाइन, कमीशनिंग, रखरखाव और भविष्य के पेलोड परिवर्तनों के दौरान परिणाम की समीक्षा करना आसान हो जाता है।
