 हिंदी

एक समयबेल्ट रैखिक मॉड्यूललंबवत रूप से स्थापित किया जा सकता है, लेकिन ऊर्ध्वाधर संचालन के लिए क्षैतिज गति की तुलना में अधिक सावधानीपूर्वक चयन की आवश्यकता होती है। एक ऊर्ध्वाधर अक्ष में, मोटर को ऊपर की ओर गति के दौरान गुरुत्वाकर्षण पर काबू पाना होगा और नीचे की ओर गति के दौरान अवरोही भार को नियंत्रित करना होगा। सिस्टम को मोटर रुकने, सर्वो की शक्ति खोने या टाइमिंग बेल्ट के विफल होने पर गाड़ी और पेलोड को गिरने से भी रोकना चाहिए।
इस कारण से, एक ऊर्ध्वाधर टाइमिंग बेल्ट रैखिक मॉड्यूल को आमतौर पर ब्रेक मोटर, पर्याप्त मोटर टॉर्क, एक उचित सुरक्षा कारक और विश्वसनीय गिरने-रोकथाम उपायों की आवश्यकता होती है। जब पेलोड भारी होता है या अक्ष उच्च आवृत्ति पर संचालित होता है तो काउंटरबैलेंस उपकरणों का भी उपयोग किया जा सकता है।
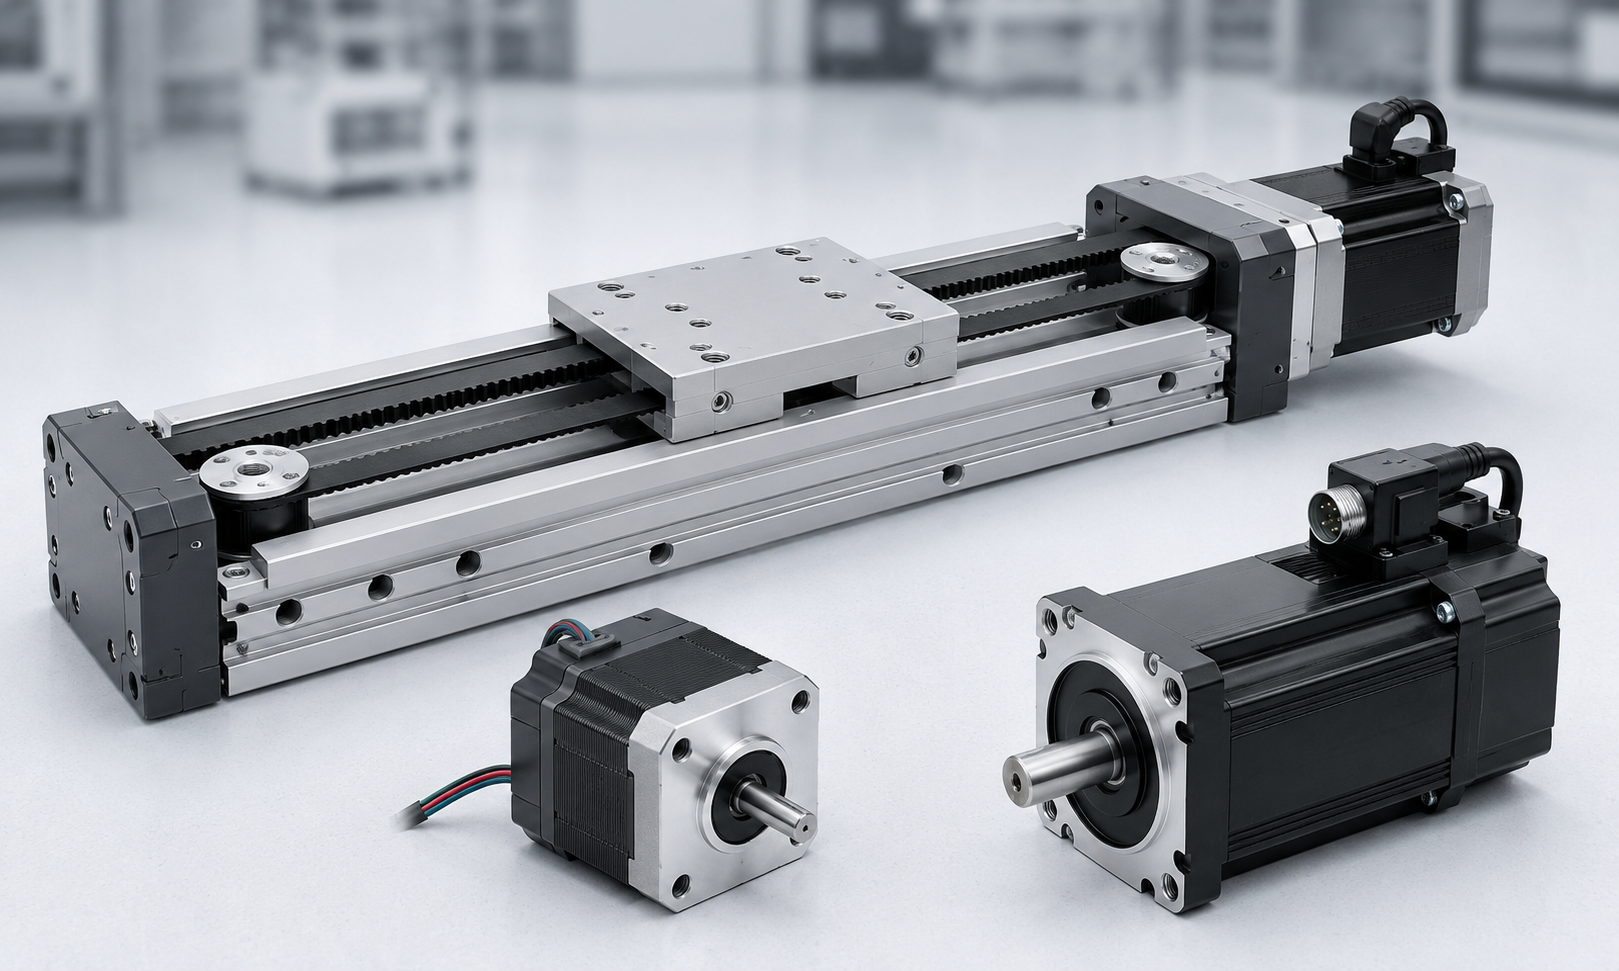
क्या टाइमिंग बेल्ट लीनियर मॉड्यूल को लंबवत रूप से स्थापित किया जा सकता है?
हाँ। टाइमिंग बेल्ट लीनियर मॉड्यूल का व्यापक रूप से पिक-एंड-प्लेस सिस्टम, पैकेजिंग उपकरण, लोडिंग और अनलोडिंग मशीनों में ऊर्ध्वाधर उठाने वाली धुरी के रूप में उपयोग किया जाता है।गैन्ट्री रोबोट, निरीक्षण उपकरण और स्वचालित उत्पादन लाइनें।
हालाँकि, प्रत्येक टाइमिंग बेल्ट मॉड्यूल ऊर्ध्वाधर स्थापना के लिए स्वचालित रूप से उपयुक्त नहीं है। चयन से पहले निम्नलिखित शर्तों की जाँच की जानी चाहिए:
- टाइमिंग बेल्ट में पर्याप्त तन्य शक्ति होनी चाहिए।
- गुरुत्वाकर्षण के विरुद्ध भार उठाने के लिए मोटर को पर्याप्त टॉर्क प्रदान करना चाहिए।
- मोटर में विद्युत चुम्बकीय ब्रेक शामिल होना चाहिए।
- गाइड रेल और गाड़ी को लागू भार और क्षण का सामना करना होगा।
- संरचना में बिजली बंद सुरक्षा और गिरने से बचाव के उपाय शामिल होने चाहिए।
- चयनित लोड मॉड्यूल के अनुमत ऊर्ध्वाधर लोड से नीचे रहना चाहिए।
- त्वरण, गति, स्ट्रोक और ऑपरेटिंग आवृत्ति पर एक साथ विचार किया जाना चाहिए।
उच्च क्षैतिज लोड रेटिंग वाले मॉड्यूल में लंबवत स्थापित होने पर बहुत कम स्वीकार्य भार हो सकता है क्योंकि गुरुत्वाकर्षण लगातार चलती असेंबली पर कार्य करता है।
ऊर्ध्वाधर स्थापना क्षैतिज स्थापना से किस प्रकार भिन्न है
क्षैतिज अनुप्रयोग में, गुरुत्वाकर्षण मुख्य रूप से रैखिक गाइड द्वारा समर्थित होता है। मोटर मुख्य रूप से त्वरण बल, घर्षण और बाहरी प्रक्रिया प्रतिरोध पर काबू पाती है।
ऊर्ध्वाधर अनुप्रयोग में, मोटर को गाड़ी, टूलींग और पेलोड के वजन का लगातार समर्थन या नियंत्रण करना चाहिए। इसलिए ऊपर की ओर त्वरण के लिए आवश्यक बल काफी अधिक है।
| चयन कारक | क्षैतिज अक्ष | लंबवत अक्ष |
|---|---|---|
| गुरुत्वाकर्षण का प्रभाव | मुख्य रूप से गाइड द्वारा ले जाया जाता है | सीधे ड्राइव सिस्टम के विरुद्ध कार्य करता है |
| मोटर का ब्रेक | आमतौर पर वैकल्पिक | सामान्यतः आवश्यक है |
| बिजली बंद होने का जोखिम | गाड़ी सामान्यतः अपनी स्थिति में रहती है | गाड़ी गिर सकती है |
| मोटर टॉर्क | मुख्य रूप से त्वरण और घर्षण पर आधारित है | इसमें गुरुत्वाकर्षण, त्वरण और घर्षण शामिल होना चाहिए |
| सुरक्षा डिज़ाइन | मानक गति संरक्षण | ब्रेक, मैकेनिकल स्टॉप और गिरने-रोधी सुरक्षा |
| प्रतिभार | शायद ही कभी आवश्यकता पड़े | भारी या उच्च-चक्र भार के लिए उपयोगी |
वर्टिकल एक्सिस लोड की गणना करें
वर्टिकल टाइमिंग बेल्ट मॉड्यूल के गतिशील द्रव्यमान में ग्राहक के पेलोड से अधिक शामिल होता है। कुल गतिमान द्रव्यमान में शामिल होना चाहिए:
- वर्कपीस या उत्पाद का वजन
- फिक्स्चर, ग्रिपर या टूलींग वजन
- चलती गाड़ी का वजन
- माउंटेड सेंसर, केबल और ब्रैकेट
- कोई अतिरिक्त गतिमान तंत्र
मूल गुरुत्वाकर्षण बल की गणना इस प्रकार की जाती है:
एफजी= एम × जी
कहाँ:
- एफजीन्यूटन में गुरुत्वाकर्षण बल है.
- एमकिलोग्राम में कुल गतिमान द्रव्यमान है।
- जीगुरुत्वीय त्वरण है, लगभग 9.81 m/s²।
उदाहरण के लिए, यदि संपूर्ण गतिमान द्रव्यमान 20 किग्रा है:
एफजी= 20 × 9.81 = 196.2 एन
मोटर को 196.2 N से अधिक प्रदान करना चाहिए क्योंकि त्वरण, घर्षण और ट्रांसमिशन हानि के लिए अतिरिक्त बल की आवश्यकता होती है।
ऊपर की ओर त्वरण के दौरान आवश्यक बल
अनुमानित उर्ध्वगामी प्रेरक बल की गणना इस प्रकार की जा सकती है:
एफऊपर= एम × (जी + ए) + एफएफ+ एफई
कहाँ:
- एऊर्ध्वगामी त्वरण है.
- एफएफअनुमानित घर्षण प्रतिरोध है।
- एफईकोई अतिरिक्त बाह्य प्रक्रिया बल है।
तब डिज़ाइन बल में एक सुरक्षा कारक शामिल होना चाहिए:
एफडिज़ाइन= एफऊपर× एस
एक सामान्य ऊर्ध्वाधर अक्ष के लिए, आमतौर पर 1.5 से 2.0 का सुरक्षा कारक माना जाता है। शॉक लोड, बार-बार शुरू होने और रुकने, अनिश्चित पेलोड या सुरक्षा-महत्वपूर्ण उपकरण के लिए एक बड़ा कारक आवश्यक हो सकता है।
नीचे की ओर गति के दौरान बल
गुरुत्वाकर्षण नीचे की ओर गति में सहायता करता है, लेकिन इसका मतलब यह नहीं है कि नीचे की ओर संचालन के लिए मोटर टॉर्क की आवश्यकता नहीं होती है। मोटर को घटते द्रव्यमान को नियंत्रित करना चाहिए और ओवरस्पीड को रोकना चाहिए।
तीव्र मंदी के दौरान, मोटर पुनर्योजी स्थिति में काम कर सकता है। इसलिए सर्वो ड्राइव को ब्रेकिंग अवरोधक या पुनर्योजी इकाई की आवश्यकता हो सकती है, खासकर जब चलती द्रव्यमान, गति या स्ट्रोक बड़ा हो।
मोटर टॉर्क गणना
आवश्यक रैखिक बल का निर्धारण करने के बाद, टाइमिंग पुली पर टॉर्क का अनुमान लगाया जा सकता है:
टीघिरनी= एफडिज़ाइन× आर ÷ एन
कहाँ:
- टीघिरनीआवश्यक चरखी टोक़ है.
- आरटाइमिंग पुली की पिच त्रिज्या है।
- याट्रांसमिशन दक्षता है.
यदि गियरबॉक्स का उपयोग किया जाता है, तो आवश्यक मोटर टॉर्क का अनुमान इस प्रकार लगाया जा सकता है:
टीमोटर= टीघिरनी÷ (आई × एनजी)
कहाँ:
- मैंगियरबॉक्स कटौती अनुपात है।
- याजीगियरबॉक्स दक्षता है.
मोटर का चयन केवल रेटेड टॉर्क पर आधारित नहीं होना चाहिए। निम्नलिखित मानों की भी जाँच की जानी चाहिए:
- रेटेड मोटर टॉर्क
- पीक मोटर टॉर्क
- आवश्यक त्वरण टोक़
- अधिकतम संचालन गति
- मोटर जड़त्व और भार जड़त्व अनुपात
- संपूर्ण परिचालन चक्र पर आरएमएस टॉर्क
- अधोमुखी मंदी के दौरान पुनर्योजी ऊर्जा
- ब्रेक होल्डिंग टॉर्क
सर्वो मोटर को आमतौर पर ऊर्ध्वाधर टाइमिंग बेल्ट अनुप्रयोगों के लिए पसंद किया जाता है क्योंकि यह नियंत्रित त्वरण, सटीक स्थिति, गति निगरानी और अधिभार सुरक्षा प्रदान करता है।
वर्टिकल एक्सिस को ब्रेक मोटर की आवश्यकता क्यों है?
विद्युत चुम्बकीय मोटर ब्रेक ऊर्ध्वाधर गति प्रणाली में सबसे महत्वपूर्ण घटकों में से एक है। जब सर्वो अक्षम हो जाता है या बिजली की आपूर्ति बाधित हो जाती है, तो गुरुत्वाकर्षण के कारण गाड़ी नीचे की ओर जा सकती है। ब्रेक मोटर शाफ्ट को पकड़ता है और ऊर्ध्वाधर अक्ष को स्थिति में रखने में मदद करता है।
ब्रेक सामान्य रूप से बंद, स्प्रिंग-लगाया हुआ और विद्युत रूप से जारी डिज़ाइन वाला होना चाहिए। इसका मतलब यह है कि विद्युत शक्ति हटा दिए जाने पर ब्रेक स्वचालित रूप से लग जाता है।
चरखी पर आवश्यक स्थिर होल्डिंग टॉर्क का अनुमान इस प्रकार लगाया जा सकता है:
टीपकड़ना= एम × जी × आर ÷ एन
फिर एक होल्डिंग सुरक्षा कारक लागू किया जाना चाहिए:
टीब्रेक≥ टीपकड़ना× एसबी
चयनित ब्रेक टॉर्क परिकलित होल्डिंग टॉर्क से अधिक होना चाहिए। ब्रेक को गाड़ी, टूलींग और अन्य सभी चलती घटकों के लिए भी जिम्मेदार होना चाहिए।
महत्वपूर्ण:एक मानक सर्वो मोटर ब्रेक सामान्यतः स्थैतिक धारण के लिए डिज़ाइन किया गया है, न कि चलते हुए भार को बार-बार रोकने के लिए। ब्रेक लगने से पहले मोटर द्वारा सामान्य मंदी पूरी की जानी चाहिए।
अनुशंसित ब्रेक नियंत्रण अनुक्रम
- सर्वो को सक्षम करें और मोटर होल्डिंग टॉर्क स्थापित करें।
- इलेक्ट्रोमैग्नेटिक ब्रेक छोड़ें।
- गति शुरू करने से पहले ब्रेक रिलीज की पुष्टि करें।
- मूवमेंट पूरा करें और सर्वो मोटर का उपयोग करके अक्ष को रोकें।
- ब्रेक को चालू करने का आदेश दें।
- पुष्टि करें कि ब्रेक लगा हुआ है।
- ब्रेक द्वारा लोड सुरक्षित कर लेने के बाद ही सर्वो को अक्षम करें।
ब्रेक के यांत्रिक उद्घाटन और समापन समय को ध्यान में रखते हुए नियंत्रण कार्यक्रम में देरी को शामिल किया जाना चाहिए।
ऊर्ध्वाधर गति के लिए प्रतिसंतुलन विकल्प
एक प्रतिसंतुलन मोटर पर प्रभावी गुरुत्वाकर्षण भार को कम कर देता है। यह मोटर टॉर्क को कम कर सकता है, ऊर्जा की खपत को कम कर सकता है, ब्रेक घिसाव को कम कर सकता है और ऊर्ध्वाधर अक्ष स्थिरता में सुधार कर सकता है।
सामान्य प्रतिसंतुलन विधियों में शामिल हैं:
प्रतिभार
एक काउंटरवेट एक बेल्ट, चरखी या केबल प्रणाली के माध्यम से चलती गाड़ी से जुड़ा होता है। यह गतिमान द्रव्यमान के एक बड़े हिस्से को संतुलित कर सकता है।
काउंटरवेट लंबे स्ट्रोक और भारी भार के लिए प्रभावी होते हैं, लेकिन उन्हें अतिरिक्त स्थापना स्थान की आवश्यकता होती है और सिस्टम की कुल चलती जड़ता में वृद्धि होती है।
गैस की कमानी
एक गैस स्प्रिंग कॉम्पैक्ट ऊर्ध्वाधर तंत्र में ऊपर की ओर सहायक बल प्रदान कर सकता है। यह अपेक्षाकृत सरल है, लेकिन इसका बल स्ट्रोक के साथ बदलता है और पूरी यात्रा के दौरान स्थिर नहीं रह सकता है।
वायवीय सिलेंडर
एक वायवीय सिलेंडर का उपयोग संतुलन सिलेंडर के रूप में किया जा सकता है। वायुदाब को ऊर्ध्वाधर भार के अनुसार समायोजित किया जा सकता है।
यह विधि उन मशीनों के लिए उपयुक्त है जिनमें पहले से ही स्थिर संपीड़ित-वायु आपूर्ति है। सुरक्षा डिज़ाइन में दबाव हानि और वायु रिसाव पर विचार किया जाना चाहिए।
लगातार-बल वसंत
एक स्थिर-बल स्प्रिंग अपने कामकाजी स्ट्रोक पर लगभग समान सहायक बल प्रदान कर सकता है। इसका उपयोग अक्सर अपेक्षाकृत हल्के ऊर्ध्वाधर अक्षों और कॉम्पैक्ट उपकरणों के लिए किया जाता है।
संतुलन बल सामान्यतः कुल गुरुत्वाकर्षण बल से अधिक नहीं होना चाहिए। मोटर बंद होने पर अत्यधिक असंतुलन के कारण गाड़ी ऊपर उठ सकती है।
एक ऊर्ध्वाधर मॉड्यूल में टाइमिंग बेल्ट तनाव
ऊर्ध्वाधर संचालन के लिए सही टाइमिंग बेल्ट तनाव आवश्यक है। यदि बेल्ट तनाव बहुत कम है, तो सिस्टम अनुभव कर सकता है:
- त्वरण या आपातकालीन रोक के दौरान दांत उछलना
- स्थिति निर्धारण संबंधी त्रुटियाँ
- कंपन और असामान्य शोर
- नीचे की ओर अस्थिर गति
- ट्रांसमिशन कठोरता में कमी
यदि बेल्ट का तनाव बहुत अधिक है, तो इसका कारण यह हो सकता है:
- अत्यधिक मोटर लोड
- चरखी असर भार में वृद्धि
- उच्च घर्षण और तापमान
- त्वरित बेल्ट और बीयरिंग घिसाव
- सेवा जीवन में कमी
बेल्ट तनाव को मॉड्यूल निर्माता के निर्दिष्ट मूल्य का पालन करना चाहिए। अपर्याप्त मोटर टॉर्क या कम आकार की बेल्ट की भरपाई के लिए इसे मनमाने ढंग से नहीं बढ़ाया जाना चाहिए।
बेल्ट की चौड़ाई, टूथ प्रोफाइल, सुदृढीकरण सामग्री और स्वीकार्य तन्य भार सभी ऊर्ध्वाधर डिजाइन बल के लिए उपयुक्त होने चाहिए।
पावर-ऑफ सुरक्षा और गिरने से बचाव
अकेले मोटर ब्रेक प्रत्येक ऊर्ध्वाधर अनुप्रयोग के लिए पर्याप्त सुरक्षा प्रदान नहीं कर सकता है। उचित सुरक्षा स्तर गतिशील द्रव्यमान, स्थापना ऊंचाई, परिचालन वातावरण और अनियंत्रित गिरावट के परिणामों पर निर्भर करता है।
संभावित गिरावट-रोकथाम उपायों में शामिल हैं:
- सामान्य रूप से बंद मोटर ब्रेक
- यांत्रिक गिरावट रोधी उपकरण
- गाइड रेल पर सेफ्टी ब्रेक लगा हुआ है
- शाफ़्ट या लॉकिंग तंत्र
- प्रतिसंतुलन प्रणाली
- यांत्रिक अंत रुक जाता है
- ऊर्जा-अवशोषित बफ़र्स
- सुरक्षा पकड़ या द्वितीयक समर्थन
- निरर्थक बेल्ट या उठाने की व्यवस्था
- सर्वो अलार्म और ब्रेक-स्थिति की निगरानी
जहां कर्मी ऊर्ध्वाधर अक्ष के नीचे के क्षेत्र में प्रवेश कर सकते हैं, सिस्टम को केवल मोटर ब्रेक पर निर्भर नहीं रहना चाहिए। जोखिम मूल्यांकन और एक स्वतंत्र यांत्रिक होल्डिंग डिवाइस की आवश्यकता हो सकती है।
बेल्ट विफलता के विरुद्ध सुरक्षा
यद्यपि सही ढंग से चयनित टाइमिंग बेल्ट का सेवा जीवन लंबा होता है, बेल्ट का घिसाव, गलत तनाव, संदूषण, चरखी का गलत संरेखण या अधिभार अंततः विफलता का कारण बन सकता है।
उन उपकरणों के लिए जिनमें बेल्ट की विफलता गंभीर खतरा पैदा कर सकती है, इस पर विचार करें:
- एक दोहरी बेल्ट व्यवस्था
- एक द्वितीयक सुरक्षा केबल
- एक गाइड-रेल सुरक्षा ब्रेक
- एक यांत्रिक लॉकिंग पिन
- अनुसूचित बेल्ट निरीक्षण और प्रतिस्थापन
- एक सुरक्षात्मक घेरा जो धुरी के नीचे पहुंच को रोकता है
गाइड रेल और मोमेंट लोड संबंधी विचार
ऊर्ध्वाधर पेलोड को यथासंभव गाड़ी के केंद्र के करीब स्थित किया जाना चाहिए। एक ऑफसेट पेलोड रैखिक गाइड पर क्षण भार उत्पन्न करता है।
सामान्यतः जाँचे जाने वाले मुख्य क्षण हैं:
- पिचिंग क्षण
- जम्हाई लेने का क्षण
- घूमता हुआ क्षण
गाड़ी से दूर स्थित एक हल्का पेलोड, गाड़ी केंद्र के करीब स्थापित भारी पेलोड की तुलना में बड़ा गाइड लोड बना सकता है।
जब टूलींग का ओवरहांग बड़ा हो, तो इसका उपयोग करने पर विचार करें:
- एक लम्बी गाड़ी
- दो गाइड ब्लॉक
- एक व्यापक मॉड्यूल
- दो समानांतर लंबवत मॉड्यूल
- एक बाहरी गाइड संरचना
लंबवत स्थापना डिज़ाइन आवश्यकताएँ
मॉड्यूल को एक कठोर और सपाट मशीन फ्रेम पर लगाया जाना चाहिए। अपर्याप्त फ्रेम कठोरता कंपन, गाइड मिसलिग्न्मेंट और खराब स्थिति सटीकता का कारण बन सकती है।
इंस्टॉलेशन के दौरान:
- सुनिश्चित करें कि मॉड्यूल लंबवत रूप से संरेखित है।
- अनुशंसित माउंटिंग सतहों के साथ मॉड्यूल का समर्थन करें।
- निर्दिष्ट अनुक्रम और टॉर्क का उपयोग करके बढ़ते बोल्ट को कस लें।
- एल्युमीनियम प्रोफाइल को मोड़ने से बचें।
- चलती गाड़ी के लिए लचीला केबल मार्गदर्शन प्रदान करें।
- केबलों को गाड़ी को नीचे या बग़ल में खींचने से रोकें।
- ऊपरी और निचली सीमा सेंसर स्थापित करें।
- यांत्रिक सीमाओं के अंदर सॉफ़्टवेयर यात्रा सीमाएँ निर्धारित करें।
- अंत रुकने से पहले पर्याप्त मंदी दूरी प्रदान करें।
- असामान्य ओवरट्रैवल के लिए मैकेनिकल बफ़र्स स्थापित करें।
वर्टिकल टाइमिंग बेल्ट मॉड्यूल चयन प्रक्रिया
- कुल गतिमान द्रव्यमान की गणना करें।पेलोड, फिक्स्चर, गाड़ी और सभी चलती सहायक उपकरण शामिल करें।
- स्ट्रोक को परिभाषित करें.आवश्यक यात्रा में सुरक्षा मार्जिन और मंदी की दूरी जोड़ें।
- गति और त्वरण निर्धारित करें.केवल अधिकतम मशीन गति के बजाय वास्तविक गति प्रोफ़ाइल का उपयोग करें।
- उर्ध्वगामी प्रेरक बल की गणना करें।गुरुत्वाकर्षण, त्वरण, घर्षण और बाहरी प्रतिरोध शामिल करें।
- सुरक्षा कारक लागू करें.शॉक लोड या अनिश्चित परिचालन स्थितियों के लिए कारक बढ़ाएँ।
- बेल्ट की क्षमता की जाँच करें.स्वीकार्य तनाव, दांत की मजबूती और बेल्ट की चौड़ाई सत्यापित करें।
- चरखी टोक़ की गणना करें.चरखी पिच त्रिज्या और ट्रांसमिशन दक्षता का उपयोग करें।
- मोटर और गियरबॉक्स का चयन करें.रेटेड टॉर्क, पीक टॉर्क, गति, जड़त्व और आरएमएस टॉर्क की जांच करें।
- मोटर ब्रेक का चयन करें.सुनिश्चित करें कि ब्रेक होल्डिंग टॉर्क गुरुत्वाकर्षण होल्डिंग आवश्यकता से अधिक है।
- गाइड लोड और क्षणों की जाँच करें।पेलोड ओवरहांग और टूलींग आयाम शामिल करें।
- पुनर्योजी ऊर्जा का मूल्यांकन करें.आवश्यकता पड़ने पर ब्रेकिंग अवरोधक या पुनर्योजी इकाई जोड़ें।
- गिरने-रोधी सुरक्षा डिज़ाइन करें।मशीन जोखिम मूल्यांकन के अनुसार सुरक्षा का चयन करें।
- परिचालन जीवन सत्यापित करें.चक्र आवृत्ति, दैनिक परिचालन घंटे और अपेक्षित रखरखाव अंतराल पर विचार करें।
लंबवत अक्ष गणना उदाहरण
निम्नलिखित शर्तों के साथ एक ऊर्ध्वाधर टाइमिंग बेल्ट मॉड्यूल पर विचार करें:
- कुल गतिमान द्रव्यमान: 20 किग्रा
- ऊपर की ओर त्वरण: 1.5 मी/से²
- अनुमानित घर्षण प्रतिरोध: 50 एन
- बाहरी प्रक्रिया बल: 0 एन
- सुरक्षा कारक: 1.5
- पुली पिच त्रिज्या: 25 मिमी, या 0.025 मीटर
- ट्रांसमिशन दक्षता: 90%
उर्ध्वगामी बल है:
एफऊपर = 20 × (9.81 + 1.5) + 50
एफऊपर= 276.2 एन
सुरक्षा कारक लागू करने के बाद:
एफडिज़ाइन= 276.2 × 1.5 = 414.3 एन
आवश्यक चरखी टोक़ है:
टीघिरनी = 414.3 × 0.025 ÷ 0.90
टीघिरनी≈ 11.5 एनएम
स्थैतिक गुरुत्व धारण बलाघूर्ण है:
टीपकड़ना = 20 × 9.81 × 0.025 ÷ 0.90
टीपकड़ना≈ 5.45 एनएम
चयनित मोटर, गियरबॉक्स और ब्रेक को इन मानों के विरुद्ध जांचा जाना चाहिए। अंतिम चयन में ऑपरेटिंग गति, पीक टॉर्क, मोटर जड़ता, चक्र समय और पुनर्योजी ऊर्जा पर भी विचार करना चाहिए।
सामान्य ऊर्ध्वाधर स्थापना गलतियाँ
केवल पेलोड द्वारा मोटर का चयन करना
अकेले पेलोड संपूर्ण गतिशील द्रव्यमान का प्रतिनिधित्व नहीं करता है। गाड़ी, टूलींग और सहायक उपकरण को नजरअंदाज करने से अपर्याप्त मोटर टॉर्क हो सकता है।
बिना ब्रेक वाली मोटर का उपयोग करना
एक सर्वो मोटर ऊर्जावान होने पर स्थिति बनाए रख सकती है, लेकिन बिजली हटा दिए जाने पर यह स्थिति बनाए रखने की गारंटी नहीं दे सकती है। एक ऊर्ध्वाधर अक्ष को सामान्यतः ब्रेक मोटर का उपयोग करना चाहिए।
ब्रेक को आपातकालीन रोक के रूप में मानना
चलती धुरी को रोकने के लिए बार-बार होल्डिंग ब्रेक का उपयोग करने से तेजी से घिसाव हो सकता है और ब्रेक विफल हो सकता है। ब्रेक लगने से पहले सर्वो को गति रोक देनी चाहिए।
अधोमुखी पुनर्जनन की उपेक्षा
एक भारी ऊर्ध्वाधर भार वंश के दौरान सर्वो ड्राइव में ऊर्जा लौटा सकता है। उपयुक्त पुनर्योजी क्षमता के बिना, ड्राइव ओवरवॉल्टेज अलार्म उत्पन्न कर सकता है।
बेल्ट तनाव का अत्यधिक बढ़ना
अत्यधिक दिखावा कम आकार की बेल्ट या मोटर को ठीक नहीं कर सकता। यह असर भार बढ़ाता है और मॉड्यूल की सेवा जीवन को छोटा कर सकता है।
केवल सॉफ़्टवेयर सीमाओं पर निर्भर रहना
सॉफ़्टवेयर सीमाएँ नियंत्रक विफलता, सेंसर विफलता या बिजली हानि के दौरान मशीन की सुरक्षा नहीं कर सकती हैं। यांत्रिक सीमाएँ और बफ़र्स भी प्रदान किए जाने चाहिए।
पेलोड ओवरहांग को नजरअंदाज करना
एक ऑफसेट फिक्स्चर अत्यधिक क्षण भार पैदा कर सकता है, भले ही पेलोड वजन नाममात्र रेटिंग के भीतर हो।
अक्सर पूछे जाने वाले प्रश्नों
क्या टाइमिंग बेल्ट मॉड्यूल बिजली के बिना ऊर्ध्वाधर भार धारण कर सकता है?
केवल तभी जब उपयुक्त ब्रेक या मैकेनिकल होल्डिंग डिवाइस प्रदान किया गया हो। बिजली हटा दिए जाने के बाद सर्वो मोटर स्वयं लोड को विश्वसनीय रूप से धारण नहीं कर सकती है।
क्या स्टेपर मोटर ऊर्ध्वाधर टाइमिंग बेल्ट अक्ष के लिए उपयुक्त है?
स्टेपर मोटर का उपयोग हल्के और कम गति वाले ऊर्ध्वाधर भार के लिए किया जा सकता है, लेकिन इसमें ब्रेक और पर्याप्त टॉर्क मार्जिन शामिल होना चाहिए। सर्वो मोटर को आम तौर पर उच्च गति, भारी भार और स्थिति प्रतिक्रिया की आवश्यकता वाले अनुप्रयोगों के लिए पसंद किया जाता है।
क्या प्रत्येक ऊर्ध्वाधर अक्ष को प्रतिसंतुलन की आवश्यकता है?
नहीं, जब मोटर और ब्रेक सुरक्षित रूप से भार संभाल सकते हैं तो एक प्रतिसंतुलन वैकल्पिक है। यह भारी पेलोड, लंबे स्ट्रोक, उच्च चक्र दर या ऊर्जा-संवेदनशील उपकरणों के लिए अधिक उपयोगी हो जाता है।
किस सुरक्षा कारक का उपयोग किया जाना चाहिए?
प्रारंभिक चयन के लिए अक्सर लगभग 1.5 से 2.0 के कारक पर विचार किया जाता है। वास्तविक कारक को लोड अनिश्चितता, झटके, परिचालन आवृत्ति और मशीन सुरक्षा आवश्यकताओं के अनुसार निर्धारित किया जाना चाहिए।
क्या आपातकाल के दौरान मोटर ब्रेक धुरी को रोक सकता है?
एक मानक मोटर ब्रेक का उद्देश्य मुख्य रूप से स्थिर भार को पकड़ना होता है। आपातकालीन रोक को आम तौर पर सर्वो ड्राइव, एक समर्पित सुरक्षा ब्रेक या किसी अन्य उचित रेटेड स्टॉपिंग डिवाइस द्वारा नियंत्रित किया जाना चाहिए।
यदि बेल्ट टूट जाए तो ऊर्ध्वाधर मॉड्यूल को गिरने से कैसे रोका जा सकता है?
उच्च जोखिम वाले सिस्टम में गाइड-रेल सेफ्टी ब्रेक, सेकेंडरी केबल, रिडंडैंट बेल्ट, मैकेनिकल लॉकिंग मैकेनिज्म या सुरक्षात्मक बाड़े का उपयोग किया जा सकता है। मशीन जोखिम मूल्यांकन के माध्यम से उचित विधि का चयन किया जाना चाहिए।
निष्कर्ष
एक टाइमिंग बेल्ट लीनियर मॉड्यूल सही ढंग से चुने जाने पर तेज़, लंबे स्ट्रोक और सटीक ऊर्ध्वाधर गति प्रदान कर सकता है। डिज़ाइन में कुल गतिमान द्रव्यमान, गुरुत्वाकर्षण बल, त्वरण, चरखी टोक़, बेल्ट क्षमता, मार्गदर्शक क्षण और पुनर्योजी ऊर्जा का ध्यान रखना चाहिए।
ब्रेक मोटर सामान्यतः आवश्यक है, लेकिन ब्रेक को एकमात्र सुरक्षा उपकरण नहीं माना जाना चाहिए। भारी भार या अनुप्रयोगों के लिए जहां गिरने से चोट लग सकती है या उपकरण क्षतिग्रस्त हो सकता है, काउंटरबैलेंस सिस्टम और स्वतंत्र यांत्रिक एंटी-फॉल सुरक्षा पर भी विचार किया जाना चाहिए।
सटीक लोड गणना, पर्याप्त सुरक्षा मार्जिन, सही बेल्ट तनाव और विश्वसनीय पावर-ऑफ सुरक्षा के संयोजन से, एक ऊर्ध्वाधर टाइमिंग बेल्ट मॉड्यूल अपने इच्छित सेवा जीवन के दौरान सुरक्षित रूप से और लगातार काम कर सकता है।
